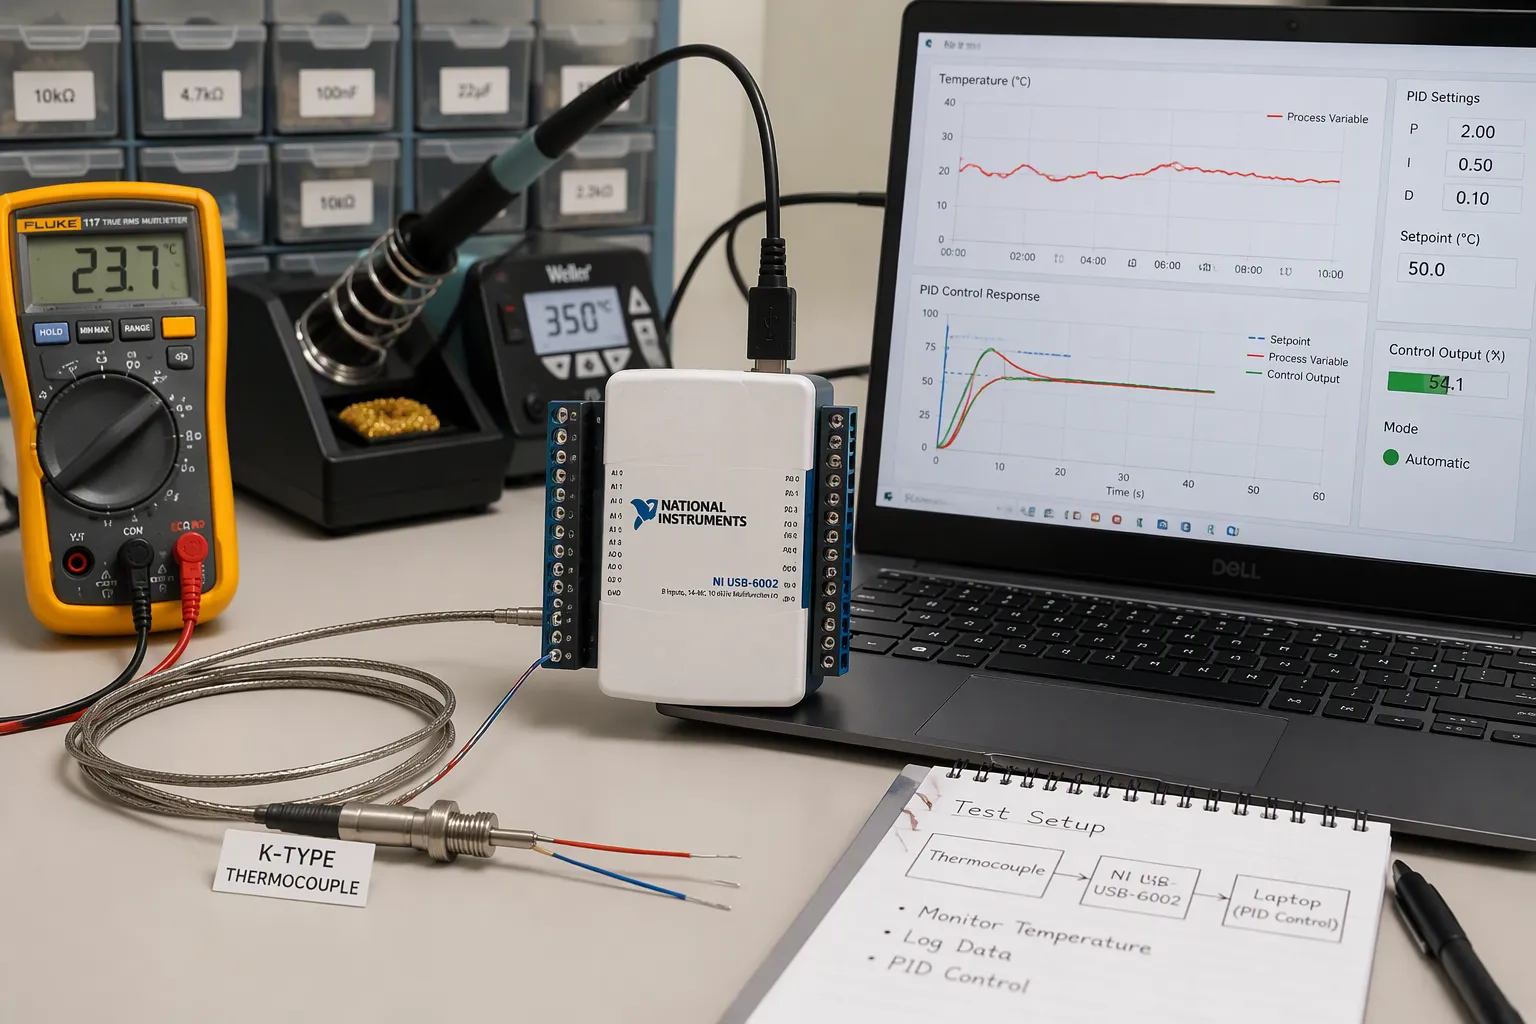
您必須正確完成三個步驟。首先,在電路板上清楚地擷取熱電偶訊號。其次,使用正確的時序和安全措施來閉合PID控制迴路。第三,調整並積分系統以獲得穩定的精度。
過程中會遇到幾個痛點。微伏特訊號需要精心的前端設計。冷端漂移和偏移漂移會降低溫度測量精度。雜訊會幹擾低電平讀數。迴路時序會影響穩定性。飽和損耗會降低PID控制器的反應速度。加熱器驅動和DFM限制決定了最終電路板的設計。
本指南著眼於電路板層面,並充分考慮了製造流程。它面向建構溫度控制硬體的硬體工程師和電子產品團隊。您將找到從訊號擷取到閉環PID參數整定的各個階段的實用步驟。
關鍵要點
首先要選擇正確的熱電偶類型和冷端補償,以降低測量誤差。
在將微小的熱電偶訊號轉換為數位資料之前,先增強其訊號強度。此外,良好的佈局和隔離措施也能有效濾除雜訊。
使 PID 迴路像狀態機一樣運作,具有正確的計時、防飽和和微分濾波功能。
逐步調整 PID 控制器,並測量實際熱電偶時間常數,以保持控制穩定。
在將所有部件組合在一起之前,先單獨測試每個階段,並記錄數據以發現隨時間推移出現的偏差。
熱電偶採集前端
類型、範圍和冷端補償
首先要確定熱電偶的類型,因為它決定了分辨率和冷端補償 (CJC) 的目標值。在接近室溫時,K 型熱電偶每攝氏溫度升高會產生約 40 µV 的訊號。 J 型、K 型、E 型和 T 型熱電偶的訊號變化範圍都在 40–60 µV/°C 之間。這個微小的訊號會影響資料採集鏈中後續的每一個選擇。
類型 | 塞貝克係數 | 補償精度目標 |
|---|---|---|
J、N | 40–60 µV/°C | ±0.2°C |
K | 約40 µV/°C | ±0.3°C |
T,E | 40–60 µV/°C | ±0.3°C |
您應該將冷端連接到一個能保持恆定溫度的接線端子。此接線端子內安裝一個 Pt100 溫度感測器,用於測量參考端的溫度。確保兩個端子的溫度相同,並使用與熱電偶類型相符的延長線。使用不匹配的延長線會形成第二個接線端,從而引入隱藏的偏移誤差。
注意:精度為±5%的CJC積體電路可能會引入高達0.5°C的偏移誤差。在承諾系統精度之前,請務必考慮該誤差。
放大器和Delta-Sigma模數轉換器
您有兩個前端路徑。一個具有高共模抑制比的儀表放大器為獨立的類比數位轉換器 (ADC) 提供訊號。另一個是內建 PGA 的 Δ-Σ 型 ADC,它將增益和轉換整合在一個裝置中。使用 AD8495 等元件,放大器路徑可提供高於 100 dB 的共模抑制比和低於 60 µV 的偏移。轉換器路徑可提供 24 位元解析度、數位濾波以及用於 CJC 的片上溫度感測器。
偏移漂移與偏移本身同樣重要。斬波穩定放大器可有效降低殘餘偏移和低頻雜訊。雷射微調增益網路可將增益漂移控制在 5 ppm/°C 左右。可在軟體中使用多項式或查找表進行線性化。元件漂移和 CJC 感測器漂移會累積,在嚴苛的應用中,這些誤差可能超過攝氏 1 度。
開路熱電偶檢測與故障處理
斷裂或鬆動的熱電偶會顯示正常的低電壓訊號,導致 PID 控制迴路使加熱器以全功率運作。因此,需要在前端電路中添加開路熱電偶檢測功能。透過熱電偶結施加微小的偏壓電流,或在輸入端施加上拉電阻,即可產生可識別的故障電平。韌體必須將該電平視為故障,而不是正常讀數。關閉輸出並發出警報。請在您建置的每個資料擷取模組上測試此路徑。
數位化、過濾和隔離
ADC的選擇與佈局
一個 12 位元、3.3V 的轉換器會將訊號分成大約 806 µV 的步長。你的熱電偶每攝氏度變化只有幾十 µV 的電壓變化。因此,除非增加增益,否則此轉換器無法取得有效訊號。首先使用增益為 100 到 1000 的儀表放大器放大訊號,然後再進行數位化。選擇一個輸入偏移小於 1 mV、偏壓電流小於 1 pA、1 kHz 時雜訊密度小於 5 nV/√Hz 的放大器。對於 24 位元系統,總雜訊必須保持在約 1 LSB 以下。對於一個 ±10 mV、參考電壓為 2.5 V 的感測器,這大約是 0.3 µV。
濾波和佈局決定了解析度能否保持。將抗混疊截止頻率設定在取樣率的 2.56 倍附近。目標是在取樣率的一半處實現約 40 dB 的衰減。使用 NP0/C0G 電容和精度為 ±0.25% 或更高的金屬膜電阻。
版面練習 | 好處 |
|---|---|
保持高阻抗節點短 | 減少漏電、雜散電容和拾音 |
在ADC接腳處放置RC濾波器 | 在前端之前過濾噪聲 |
將輸入訊號遠離時脈和DC/DC電感器 | 減少耦合到微伏特訊號 |
在高阻抗節點上使用保護環 | 阻止導致虛假讀數的洩漏 |
保持一個均勻的地面 | 避免浮動引用和轉換錯誤 |
提示:在每個電源腳位 2 毫米範圍內放置 1 µF 去耦電容器,並且切勿將走線跨越接地間隙。
噪音環境下的電氣隔離
工業機櫃內裝有馬達驅動器、繼電器和長距離感知器線路。熱電偶護套與電路板之間的接地電壓差會將電流推入前端。當感測器接觸導電硬體時,必須進行隔離。當電纜線路在開關負載附近延伸超過幾公尺時,也需要進行隔離。此外,當主機和加熱器共用一個雜訊較大的接地時,也應進行隔離。在類比數位轉換器 (ADC) 後加裝數位隔離器可以保持類比電路的純淨和簡潔。
隔離電路會改變電路板佈局。您需要在隔離柵兩側設置獨立的接地層,並為現場側提供隔離電源。此外,您還需要符合安全標準的爬電距離。隔離器會增加成本和高度,因此請在佈局初期就將其放置到位。在驗證過程中,使用耐壓測試對隔離柵進行測試。記錄您交付的每個資料擷取模組的漏電流。
PID控制迴路實現
狀態機和採樣時序
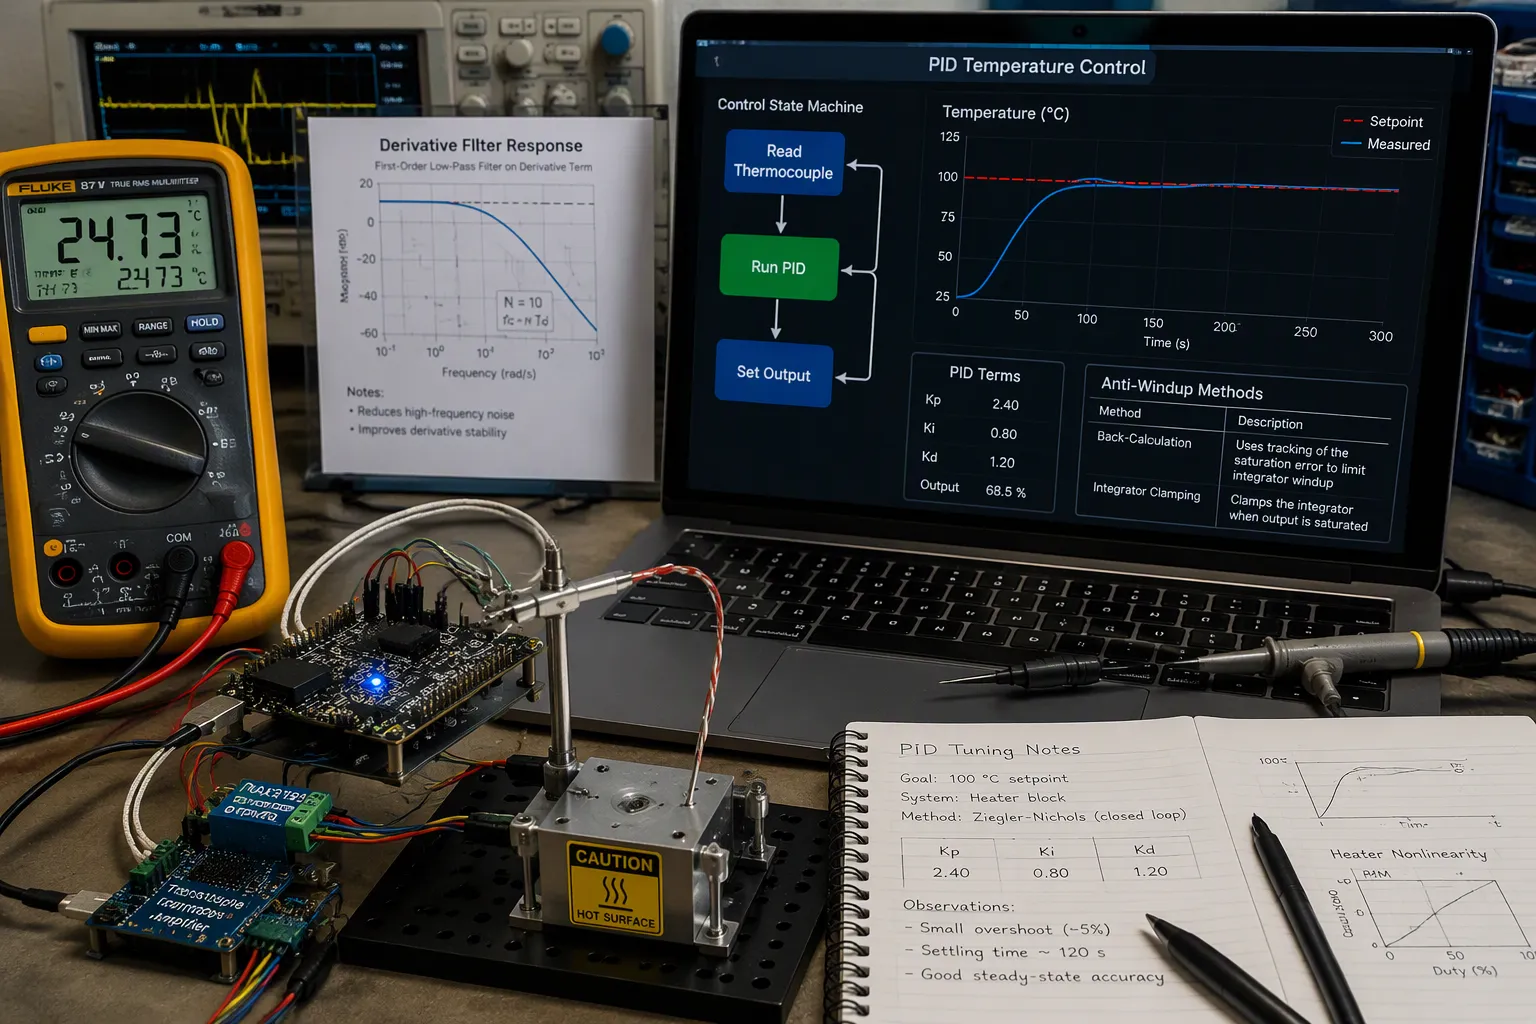
將循環建構成一個狀態機。一個狀態讀取熱電偶值,一個狀態運行PID控制演算法,一個狀態設定輸出。狀態間的資料透過串列埠通訊而非全域變數傳遞。全域變數會隱藏時序誤差,而串列通訊則需要你定義每個值的有效時間。這樣,你的PID控制器就能處理已知有效時間的資料。
採樣時序決定穩定性。採樣速度快於熱電偶時間常數,迴路就能取得最新數據;採樣速度慢於採樣速度,迴路則會對舊的溫度測量值做出反應。較慢的迴路速率會增加相位滯後,而相位滯後會使PID控制器產生振盪。應使採樣週期與熱電偶時間常數相匹配,然後在實驗台上驗證該選擇。
抗飽和濾波和導數濾波
積分飽和會破壞精確的溫度控制。加熱器會飽和,積分器會不斷累積誤差,當誤差最終消除時,迴路會發生過衝。在進行任何調諧之前,請選擇防積分飽和的方法並加以實施。
技術 | 怎麼運作的 | 主要特徵 |
|---|---|---|
經典反算 | 將飽和輸出減去非飽和輸出的差值送回積分器。 | 簡單、成本低廉,在工業上應用廣泛。 |
積分器夾緊 | 阻止積分器建構超出設定限制的積分。 | 簡單、成本低、產業通用 |
廣義反向計算 | 用飽和訊號驅動所有內部狀態 | 適用於任何控制器訂單,無追蹤參數 |
錯誤重新計算 | 從飽和輸出反向操作,重置控制器內存 | 保持循環的良好狀態,對建模誤差敏感 |
微分作用會使雜訊增大,而熱電偶前端總是會帶有一定的雜訊。因此,需要在PID控制演算法中加入一個微分濾波器。此濾波器可限制高頻增益,防止輸出在設定值變化時出現跳變。
提示:先實現簡單的開關控製或比例控制。觀察溫度感測器如何追蹤設定值,然後逐一添加積分項和微分項。
首先確保基本控制功能正常運作
一個有效的開環控制比一個失效的閉環控制更能教你東西。手動控制加熱器,記錄溫度,並確認回饋控制演算法讀取的值正確。然後僅使用比例增益閉合迴路。逐漸提高增益,直到反應變得微弱,然後逐漸降低增益。加入積分作用以消除穩態誤差,僅當動態響應需要時才添加微分作用。這種分階段的方法可以保持PID溫度控制器的可預測性,並使後續的每個變更都可測量。
調整PID控制參數時,應根據熱電偶的實際時間常數進行,而不是根據資料手冊上的估計值。忽略熱電偶時間常數的PID溫度控制器會與自身的感測器產生偏差。記錄每次運行數據,並比較不同運行的動態響應。 PID控制參數的即時動態調整應在後續階段進行,即在固定增益PID控制穩定之後。將PID控制器視為具有已知限制的回授控制系統,並將這些限制記錄下來,以便後續工程師使用。
輸出驅動和加熱器驅動
如何連接溫度控制器輸出
將輸出級視為測量鏈的一部分,而不是添加到末端的組件。將溫度控制器連接到電阻加熱器時,應確保電流只能單向流過加熱器。這種單向通斷的原則是溫度控制器輸出端的良好接線規格。反向電流路徑會增加雜訊並幹擾驅動級。
限流電路可以同時保護執行器和加熱設備。根據執行器的資料手冊和散熱器的散熱能力設定最大電流。控制器會將輸出電流保持在該值以下。這可以防止熱失控,即散熱能力不足時,溫度感測器會報告溫度升高,PID 控制器會輸出更大的電流,從而導致更多熱量產生。為加熱平台連接溫度控制器時,請在選擇連接器之前規劃此限流電路。
時間比例和安全限值
時間比例控制透過週期內的通斷時間進行平均,實現0-100%功率的平滑過渡。週期時間應至少設定為積分時間的1/20。繼電器、接觸器和電磁閥等機電設備需要較長的週期時間。較短的周期雖然能提供更好的控制,但會加速機電部件的磨損,縮短其使用壽命。
驅動選項 | 控製品質 | 磨損和生活 | 最佳使用 |
|---|---|---|---|
中繼 | 粗糙、長週期 | 隱形眼鏡的磨損會縮短壽命 | 緩慢的熱負荷 |
SSR | 平穩、短週期 | 無移動觸點 | 大多數加熱迴路 |
類比驅動 | 連續 | 取決於功率級 | 精細的溫度控制 |
對於可能因故障而損壞或變得危險的製程流程,應添加限位控制器。該控制器獨立於常規製程控制器運行,並採用故障安全型自鎖繼電器。一旦製程恢復到可接受的狀態,操作員即可將其重設。此類保護措施可能需要獲得標準認證,例如美國的 Factory Mutual 標準或歐洲的 EN14597 標準。
輸出訊號相容性和環境限制
在將溫度控制器連接到機櫃之前,請先將輸出訊號與負載配對。檢查線圈電壓、固態繼電器 (SSR) 輸入電流和邏輯電平是否與驅動器匹配。確認驅動級中每個部件的環境溫度額定值。機櫃內部的熱量會降低繼電器和固態繼電器的額定值,因此請預留一定的餘裕。
警報和限位輸出必須重設後才能關閉。重設訊號可以來自鍵盤、數位輸入或通訊鏈路。如果儀器缺少自鎖輸出,則需添加外部自鎖繼電器作為內部非自鎖繼電器的從設備。在控制系統驗證期間,應測試每條重設路徑。
調優、時間常數測試和集成
實用的PID參數整定方法
在大多數專案中, PID控制器的調優是透過反覆試驗,觀察哪些參數有效來實現的。工程師會手動調整PID控制參數,並觀察系統的反應。首先調整比例增益,然後依序增加積分增益和微分增益。如果PID溫度控制器忽略感測器的反應速度,就會產生回授幹擾。熱電偶的時間常數決定了迴路的反應速度,因此限制了可達到的頻寬。響應速度更快的感測器允許使用更精細的PID控制。熱電偶的時間常數也決定了動態響應的預期值。回授控制可以將迴路頻寬保持在感測器限制以下。
選項 | 你做什麼 | 最合適 |
|---|---|---|
手動試驗 | 提高收益直至達到臨界值,然後降低收益。 | 大多數工作台設置 |
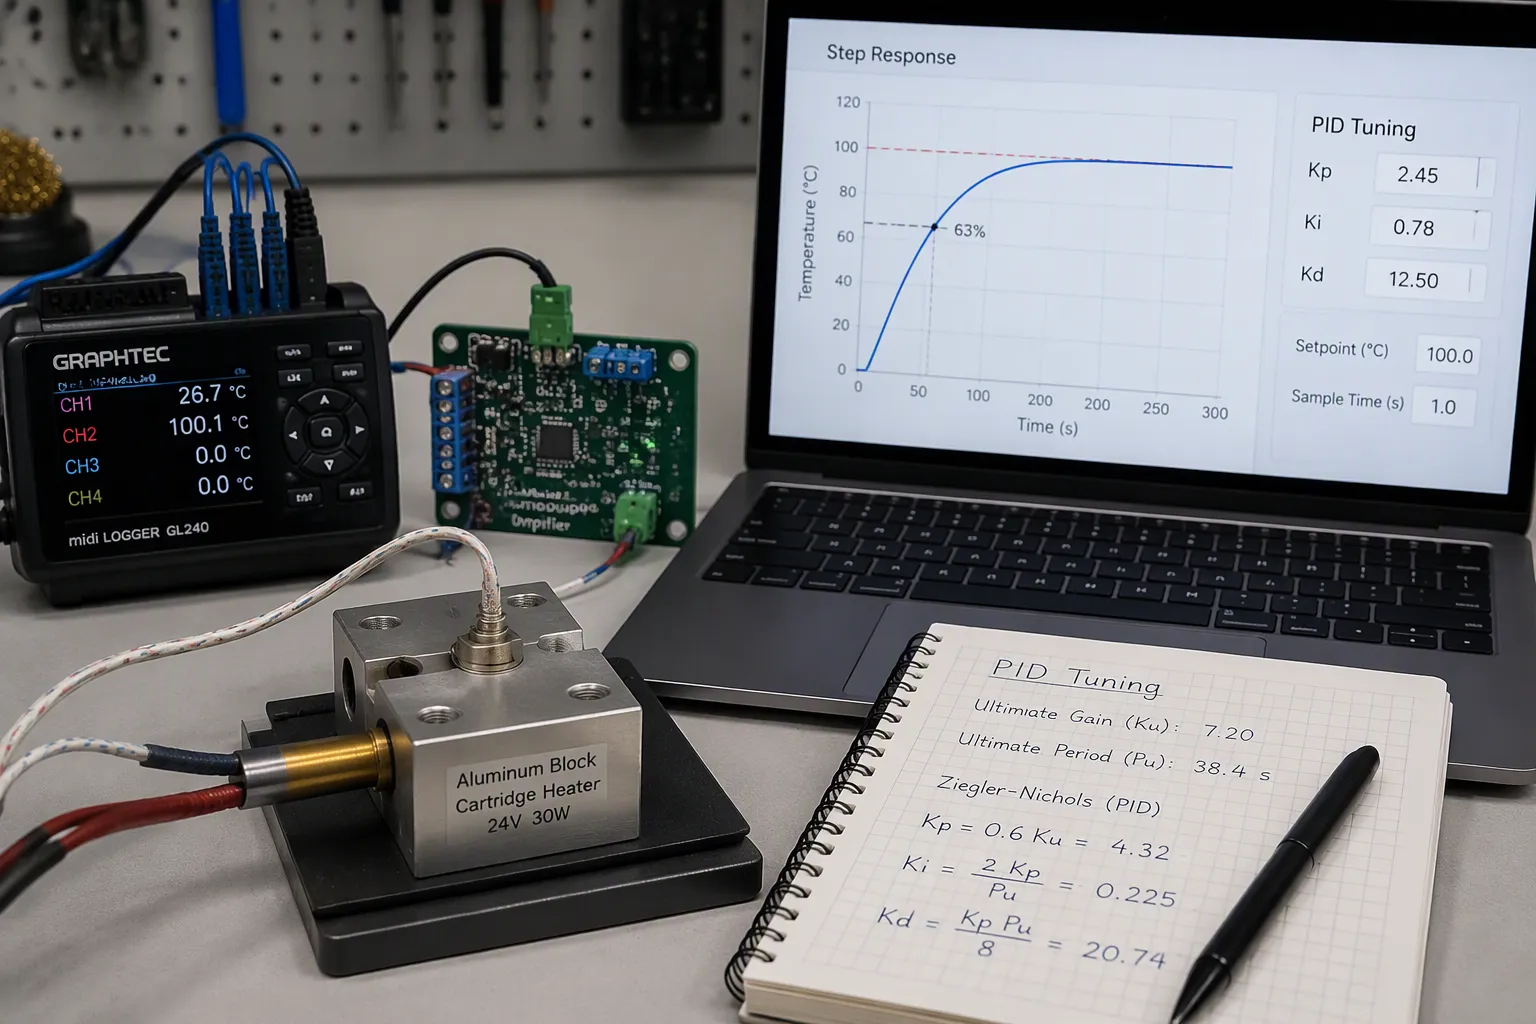
齊格勒-尼科爾斯 | 衡量最終收益和週期 | 穩定、線性的載重 |
基於模型 | 擬合一階模型,然後計算 | 可重複產品 |
提示:記錄每次跑步數據。在調整增益之前,先比較不同跑步數據之間的動態變化。
熱電偶時間常數測試
熱電偶時間常數的數據手冊值不可靠。它會隨型號和測量環境而變化。執行熱電偶時間常數測試程序:逐步改變溫度,記錄反應,並找到 63% 點。在實際安裝中重複時間常數測試。使用記錄步長的熱電偶時間常數測試系統可以獲得可重複的結果。將每個結果輸入到 PID 控制器中進行調諧。熱電偶時間常數測試步驟還可以檢測安裝誤差。每次時間常數測試都需要一個穩定的起始溫度。您的熱電偶時間常數測試系統應該記錄原始資料。比較熱電偶組裝前後的時間常數。熱電偶時間常數過長會限制精確的溫度控制。
系統整合、驗證和製造導向的設計
分階段進行整合。首先驗證訊號鏈,然後驗證開環輸出,最後驗證閉迴路調諧。能夠獨立通過每個階段的控制系統更容易調試。檢查PID控制器在整個範圍內的穩定性和精度。 DFM (面向製造的設計)的權衡很重要:感測器位置、終端存取和測試點都會增加成本。對生產線上的每個單元進行一次時間常數測試。能夠記錄漂移的熱電偶時間常數測試系統支援長期驗證。記錄每個產品變體的熱電偶時間常數。每次更換加熱器後都要重複時間常數測試。您的熱電偶時間常數測試系統應該儲存階躍響應。如果PID控制器調諧到錯誤的熱電偶時間常數,則會發生振盪。回饋控制依賴準確的感測器數據。 PID控制器需要已知的取樣週期。溫度測量漂移會在時間常數測試中顯示。記錄每次運行期間的溫度測量數據。熱電偶時間常數測試系統應該標記開路感測器。
把整個組裝過程想像成一份清單。首先,選擇前端類型和CJC選項,然後選擇具有濾波功能的放大器或ADC。根據機櫃的需要添加隔離電路。設定狀態機環路的定時、抗飽和濾波和微分濾波。確定輸出驅動和安全限值。最後進行調諧和熱電偶時間常數測試。
在全面整合之前,應先單獨測試每個階段。首先驗證訊號鏈,然後是開環輸出,最後是閉迴路PID控制。通過每個階段測試的PID控制器更容易調試。
記錄每次運行情況。觀察幾週內溫度測量值的漂移。養成這個習慣,就能讓一個普通的溫度控制器變得值得信賴。你的回饋控制會回報你的用心。
常見問題
我的冷端補償精度需要達到什麼程度?
將CJC精度與系統目標相符。精度為±5%的CJC IC可能會引入高達0.5°C的偏移誤差。在承諾系統精度之前,請務必考慮該誤差。使用具有Pt100感測器的等溫接線端子可以保持參考結穩定,從而將誤差降至最低。
什麼時候需要在前端進行電氣隔離?
當感測器接觸導電硬體時,需要進行隔離。當電纜線路延伸超過幾公尺且靠近開關負載時,需要進行隔離。當主機和加熱器共用一個雜訊較大的接地端時,需要進行隔離。 ADC 後的數位隔離器可以保持類比側的純淨。
為什麼我的加熱器輸出功率會超過設定值?
通常情況下,電感飽和是造成失真的原因。加熱器飽和後,積分器會持續累積,當誤差反轉時,迴路就會過衝。在調諧之前,應添加抗電感飽和功能。反算或積分器箝位都有效。然後添加微分濾波器,以防止雜訊幹擾輸出。
如何測量熱電偶時間常數?
逐步改變溫度,記錄反應,找到 63% 的點。在實際安裝環境中重複測試,因為資料手冊中的值與您的組裝不符。將每次測試結果用於調優。較慢的時間常數會限制您能達到的環路頻寬。
注意:在進行全面整合之前,請先單獨測試每個階段。先驗證訊號鏈,然後驗證開環輸出,最後驗證閉迴路調諧。