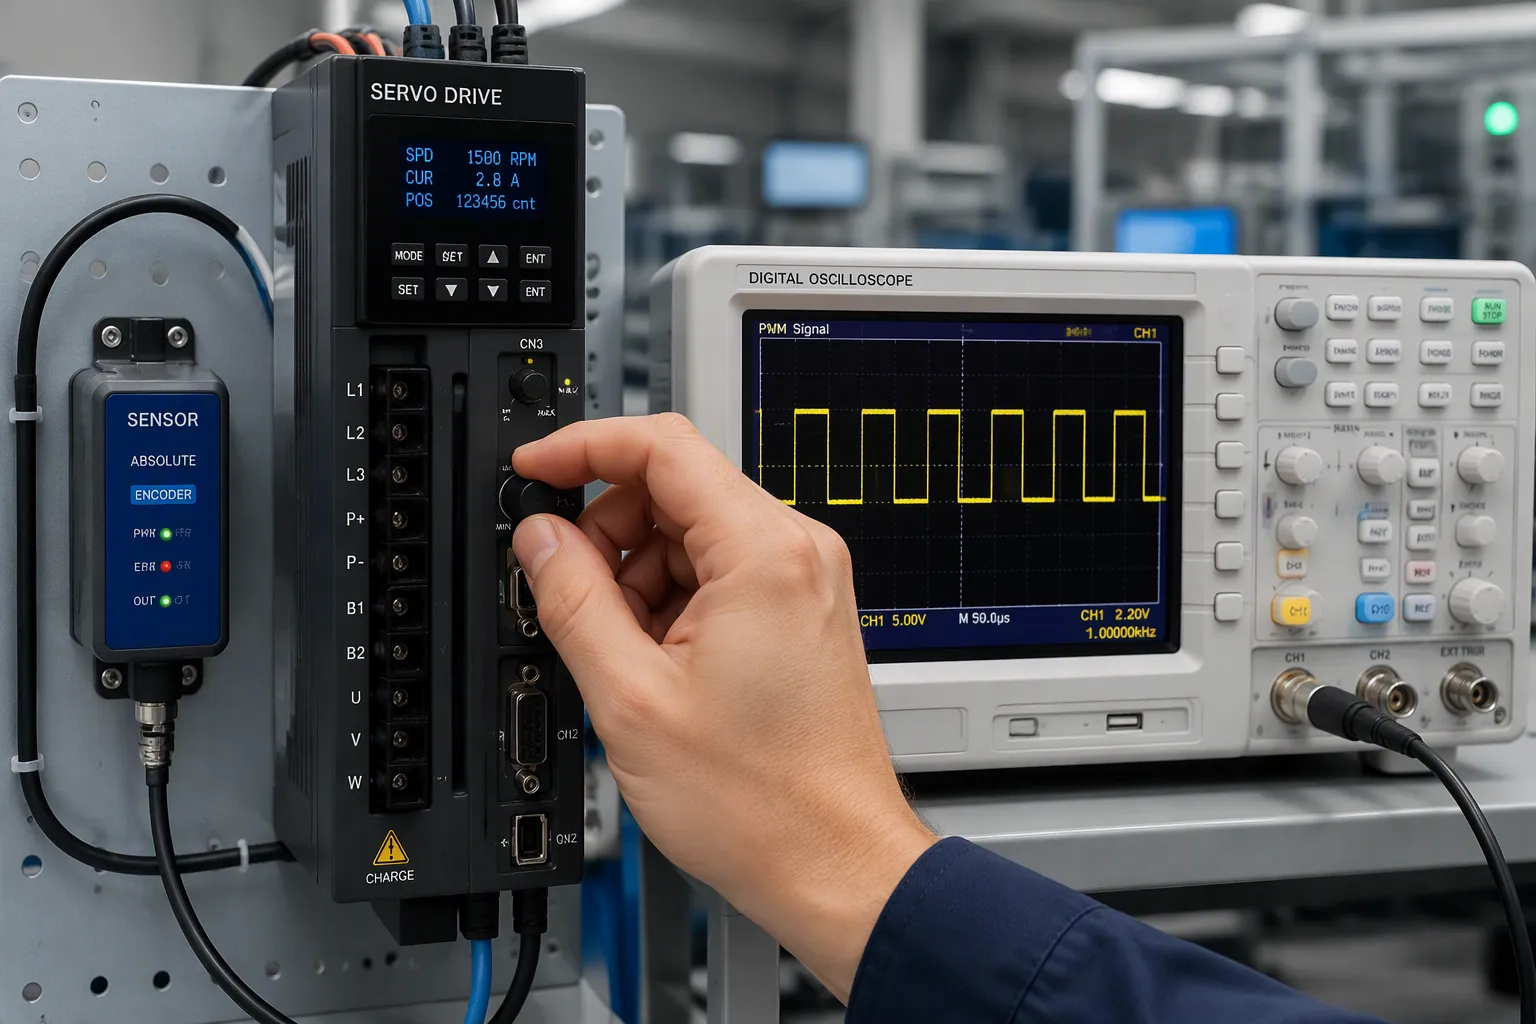
伺服驅動器使用脈衝寬度調變 (PWM) 來設定目標位置或速度。感測器即時報告實際值。然後,驅動器透過閉環控制來修正誤差。 PWM 是一種快速開關訊號的技術。佔空比是指訊號的導通時間佔比,它決定了指令的電平。閉環控制意味著驅動器會將指令與回饋進行比較,並調整其輸出,直到誤差減少。
硬體工程師和電子產品團隊需要的是電路板層面的具體數據,而不是空洞的口號。伺服驅動器是運動控制的核心,一些細微的設計選擇決定了伺服馬達是保持位置穩定還是出現擺動。本文將探討命令編碼、回饋偵測、組合迴路以及功率級權衡等內容。
關鍵要點
PWM佔空比設定伺服驅動器的指令,因此精確的定時可確保精確的運動。
根據您的精度需求選擇合適的感測器:電位器適用於基本任務,編碼器適用於高精度任務。
閉環控制透過檢查指令與回饋來糾正錯誤並保持運動穩定。
具有死區時間控制和電流檢測功能的良好功率級設計可以保護驅動器和馬達。
伺服驅動器和脈寬調變控制
伺服驅動器是運動系統的電源介面和執行階段。它從運動控制器接收指令,將該指令轉換為開關模式,並驅動馬達繞組。驅動器不決定負載的位置。它執行指令並透過回饋迴路將結果回饋給運動控制器。
佔空比和命令編碼
佔空比承載著指令。較寬的脈衝指示驅動器向行程的一端移動;較窄的脈衝則指示其向另一端移動。在RC型設計中,接近1.5毫秒的脈衝通常表示中心位置,脈衝寬度會根據該值上下移動以設定所需位置。工業伺服驅動器通常以相同的方式編碼速度或扭矩,即透過佔空比來映射指令電流或速度。
編碼方案至關重要,因為伺服馬達響應的是平均電壓,而不是單一電壓沿。乾淨的佔空比會產生可預測的平均值。失真的佔空比則會產生驅動器從未預期的指令。
PWM時序與刷新精度
時序抖動是精確運動的大敵。伺服驅動器會將每個輸入脈衝與內部時基進行比較。脈衝抖動會導致解碼指令偏移,然後循環會不斷追蹤一個持續移動的目標。刷新率決定了指令更新的頻率。刷新率過低會導致伺服馬達無法跟上快速變化的設定值。
板級佈局對兩者都有影響。應將PWM輸入遠離開關節點,保持走線短,並為定時器提供穩定的時脈來源。能夠保持位置良好的伺服驅動器通常需要一個乾淨、時脈穩定的命令輸入。
注意:驗證刷新率時,應考慮負載的動態特性,而不要僅依據資料手冊中的最大值。
感測器檢測和回饋硬體
回饋路徑決定了伺服驅動器對負載真實位置的感知精度。感測器將物理運動轉換為電信號。伺服驅動器隨後將該訊號與指令進行比較。無論控制迴路運行速度多快,回授品質都會對可達到的精度設定上限。
電位器、編碼器和霍爾感測器
每種感測器類型都需要在解析度、成本和電路板空間之間進行權衡。下表總結了典型規格。
傳感器類型 | 解析度 | 準確性 |
|---|---|---|
絕對式編碼器(FANUC) | 24-位 | 定位精度±2.5 μm |
絕對編碼器(三豐) | 0.1角秒旋轉;奈米級線性 | 線性精度±0.5 μm;旋轉精度±1角秒 |
通用絕對編碼器 | 超過 16 位 | 抗噪能力強,獨立數位輸出 |
線性電位器(霍爾效應,FANUC) | 模擬 | 線性度優於滿量程的 0.1%。 |
通用電位器 | 模擬 | 定位範圍±1–2 mm |
電位器價格最低。霍爾感測器價格居中。光電編碼器屬於高端元件,其精密的結構只有在真正需要時才物有所值。普通電位器適用於±1-2毫米的定位精度。精度低於1毫米的定位則需要使用光電編碼器。使用電位器回饋的伺服馬達也需要屏蔽和濾波,因為類比雜訊會幹擾電壓訊號。
反饋線路上的雜訊濾波
線路雜訊會影響主位置資料的準確性。過長的電纜、較弱的屏蔽以及附近的電源線都會增加誤差。差分編碼器訊號能很好地抑制共模雜訊。反饋電纜應遠離馬達電源線。當運動曲線需要嚴格同步時,請選擇高解析度編碼器。
現代智慧編碼器會報告內部溫度和訊號品質資訊。訊號品質低於 90% 預示著振動或油污滲入可能導致故障。注意觀察時斷時續的軟位置誤差和不穩定的扭力尖峰。伺服驅動器能夠追蹤編碼器的信噪比,從而及早發現這些故障。這樣,伺服馬達就能保持其初始參考位置,而不會在運作過程中遺失。
伺服驅動器中的閉環控制
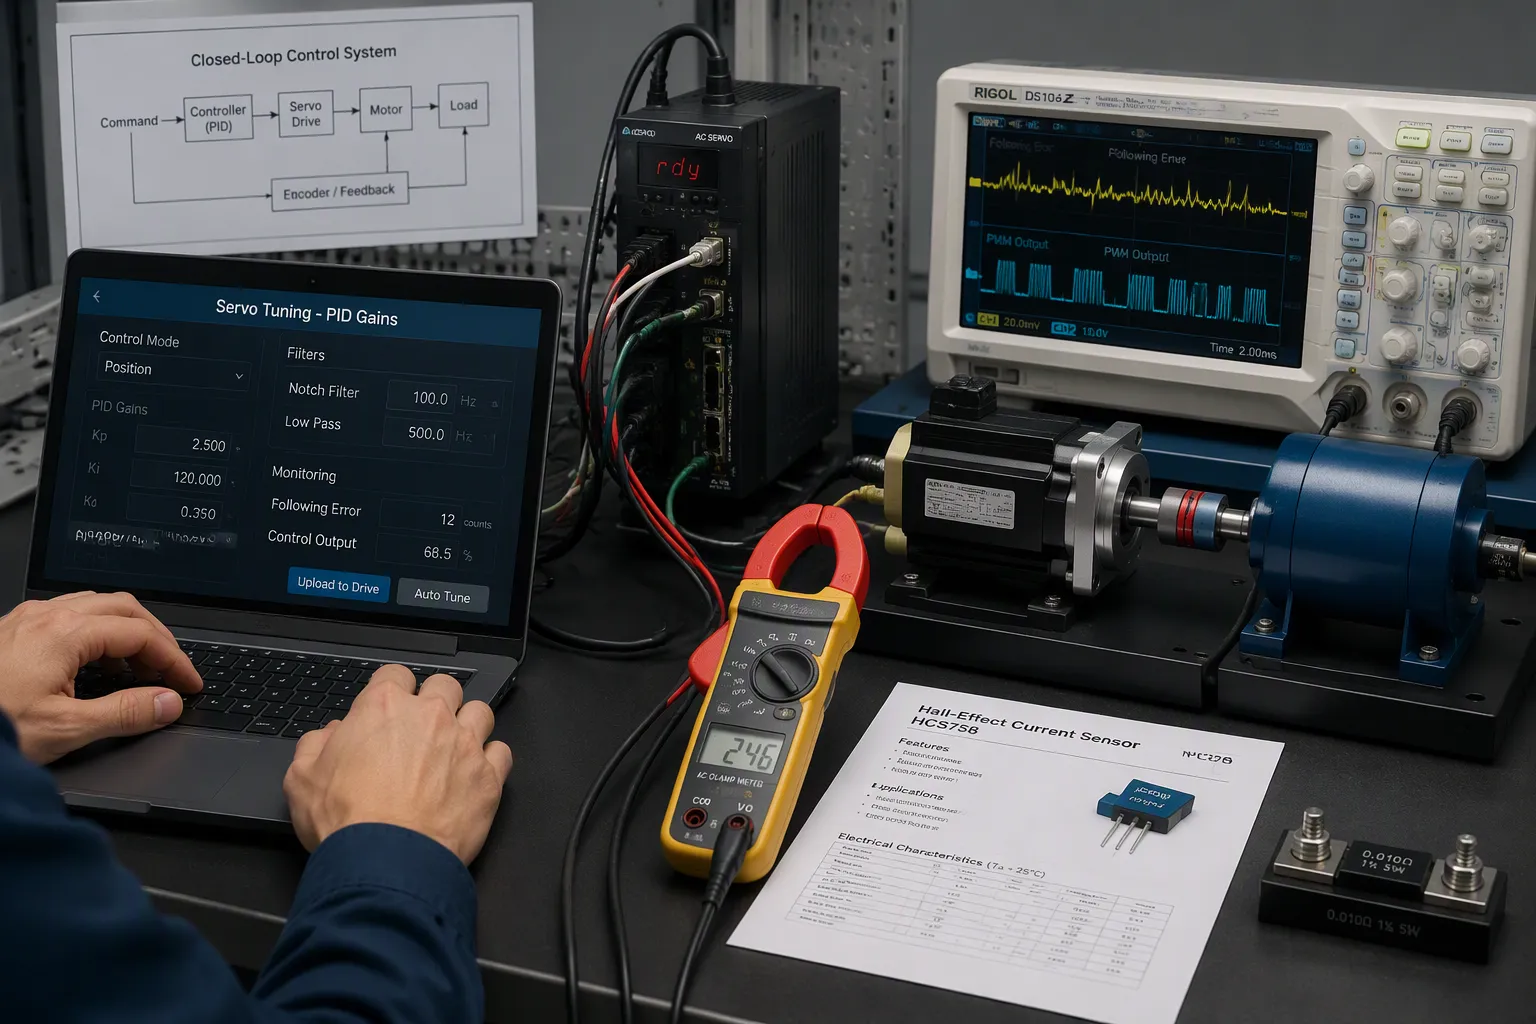
單憑一條指令並不能使馬達移動。閉環控制系統會將目標位置與實際測量位置進行比較,並根據兩者的差異進行控制。這個差異稱為跟隨誤差。伺服驅動器將誤差傳送到校正模組,校正模組的輸出驅動功率等級。在這裡,PWM 指令和感測器資料最終匯合。
誤差校正與穩定
大多數伺服驅動器使用PID控制器來校正誤差。比例項根據目前誤差的大小做出反應,起到系統剛度的作用。積分項累加過去的誤差以消除穩態偏移,積分限值可防止系統振盪。微分項會根據誤差變化的速度做出反應,起到抑制過衝的作用。
調諧遵循一定的實用順序。工程師先提高 Kp 值,直到出現輕微的過衝;然後提高 Kd 值,達到臨界阻尼;最後將 Ki 值盡可能降低,以消除剩餘誤差。一個已發表的調諧範例使用了 Kp = 1、Ki = 2 和 Kd = 0.05。通常,Ki 的值應介於 Kp 的 1/10 和 1/2 之間,而較小的伺服馬達則使用更大的比例。當沒有合適的 Kd 值能夠穩定給定的 Kp 值時,建議將 Kp 值降低 35% 至 50%,然後重新調諧。
基本的PID控制無法解決所有誤差。諧波補償可以校正與馬達螺距或機械旋轉相關的可重複扭矩和回授擾動。誤差映射將雷射干涉儀資料儲存在非揮發性記憶體中,並即時應用插值校正。雙環控制在負載上增加了一個編碼器,使位置環能夠獲得真實的負載位置。這些方法擴展了閉環回授系統的功能,使其超越了單純增益調節所能達到的程度。
電流偵測與失速偵測
電流偵測能夠保護驅動器並閉合轉矩迴路。目前主要有兩種方法,每種方法都有其優缺點。
屬性 | 霍爾效應傳感器 | 分流電阻 |
|---|---|---|
隔離 | 電流隔離 | 無 |
準確性 | 閉環版本效果很好 | 高精度和穩定性 |
價格 | 更高 | 低 |
電力流失 | 插入損失極小 | I²R散熱 |
最適合 | 高電流、隔離要求嚴格的驅動器 | 低電壓、緊湊型設計 |
分流器的位置會影響驅動器的偵測範圍。低側分流器靠近地,無法偵測對地短路。高側分流器可以保持系統化清潔,但需要額定電壓為母線電壓的檢測積體電路。串聯分流器在每個馬達相上串聯一個電阻,可以提供最精確的檢測結果,且不受場效電晶體狀態的影響。
失速偵測正是基於這些數據。失速的伺服馬達在位置停止變化的同時,電流會持續上升。驅動器會將電流與閾值進行比較,並切斷輸出或回退指令。電流和位置的即時回饋能夠區分真正的失速和短暫的負載尖峰。這種區分可以保護馬達繞組和電路板,避免誤跳閘。
功率級和精密運動設計
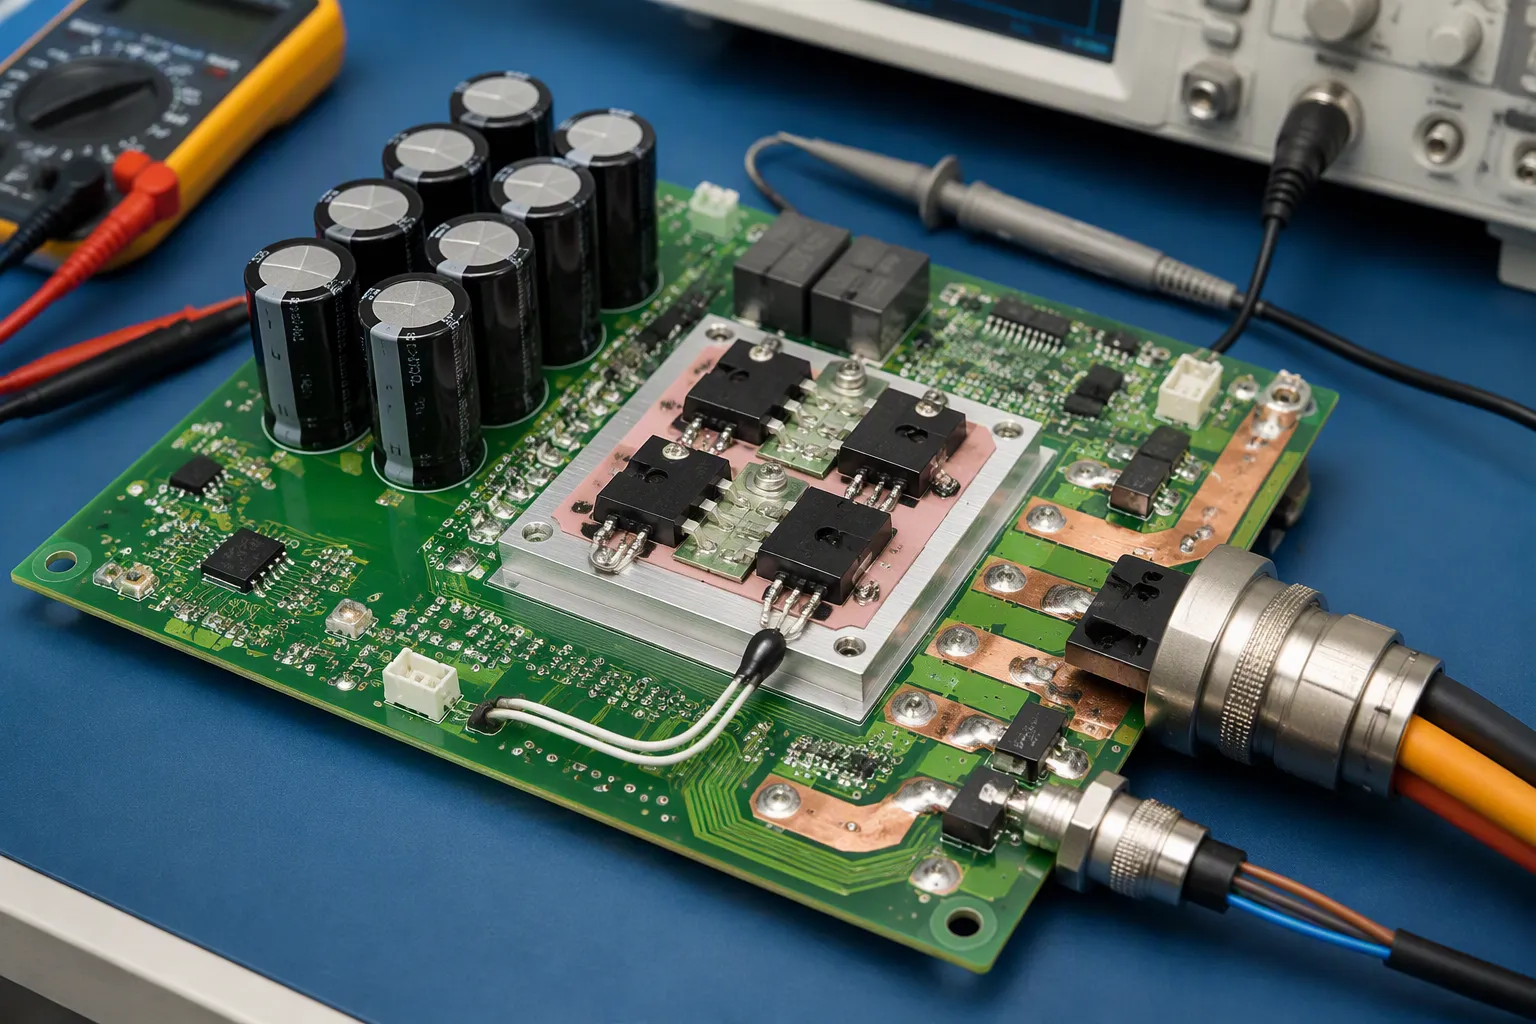
功率級將低電壓指令轉換為馬達電流。它的佈局和元件選擇決定了在負載下能否保持精確穩定的運動。
H橋、反電動勢和電容
MOSFET H橋透過切換繞組上的總線電壓來運作。死區時間控制可以防止直通現象,也就是同一橋臂上的兩個裝置同時導通。矽MOSFET的典型死區時間為100-300奈秒。一個安全的做法是將死區時間設定為大於最大關斷時間加上裕量,例如,對於50奈秒的關斷時間,死區時間應設定為200奈秒。過長的死區時間會降低有效電壓並增加漣波。
推薦 | 死區時間值 | 合理 |
|---|---|---|
典型的矽MOSFET | 100–300奈秒 | 在互補電路開啟之前完全關閉 |
超出關閉範圍的裕度 | 關閉時間 + 餘量 | 涵蓋最壞情況下的延遲 |
可程式驅動器(LM5106) | 100–600奈秒 | 電阻可調 |
反電動勢隨轉速增加而增加,並與設定電壓相衝突。應考慮電源容差、電纜壓降、負載電壓驟降和再生電壓上升等因素,建立完整的電壓預算。兩端各預留 10-15% 的餘裕。無感測器設計通常使用滑模觀測器估算反電動勢,然後計算轉子轉速和位置。這種方法在低速運轉時效果較差,在靜止狀態下則完全失效。
根據峰值漣波電流確定直流母線電容器的容量,並將電壓漣波保持在 5% 以下。在再生煞車回收能量的地方,應提供吸收路徑(例如煞車電阻),以防止電壓升高對功率級造成過大壓力。
散熱、連接器和DFM之間的權衡
連接器和線束必須能夠承載電流且不會產生過多的熱量。觸點額定值應與導體相符。
連接器類型 | 引腳 | 每個觸點的電壓/電流 | IP(已配對) |
|---|---|---|---|
M23 圓形 | 12或17 | 400V / 16A | IP67 |
M12 圓形(D 編碼) | 8 | 250V / 4A | IP67 |
M17 軍事通告 | 7-55 | 600V / 23A | IP68 |
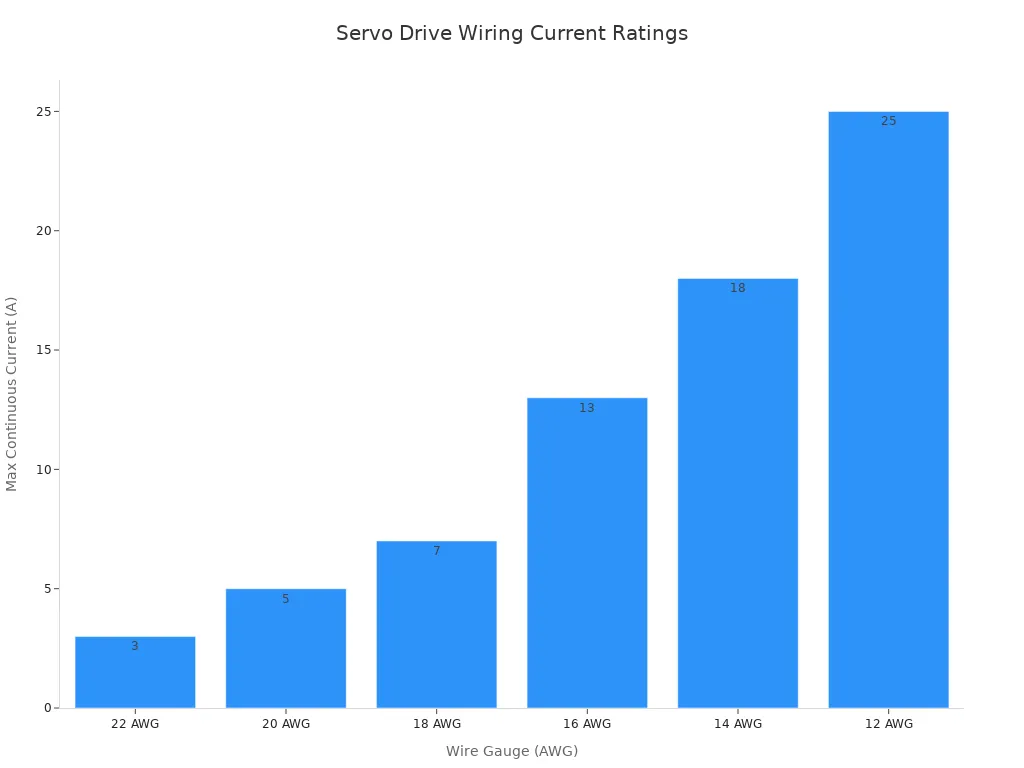
線規的選擇也遵循同樣的邏輯。 16 AWG 的導線在 40°C 下可連續承載 13A 的電流,適用於 400W 至 1.5kW 範圍內的連接。 12 AWG 的導線則可承載 25A 的電流,適用於功率較大的連接。
驅動IC的散熱設計取決於銅面積、散熱過孔和氣流。 DFM(面向製造的設計)評審可以及早發現許多問題。鎖定製造商零件編號和已核准的替代零件。回流焊前控制對濕度敏感的裝置。使鋼網孔徑與散熱輪廓相符。驗證極性並使用AOI(自動光學檢測),在隱藏焊點或散熱焊盤有風險的地方增加X射線檢測。使用相同版本標識符發布製造文件、BOM(物料清單)、質心和組裝文件。
PWM(脈衝寬度調變)發出指令。感測器檢測結果。驅動器的閉環控制將兩者結合起來,實現穩定、精確的運動。伺服驅動器的精度取決於這兩個部分。指令時序的精確度決定了目標到達的流暢度。回饋訊號的品質決定了驅動器對負載的感知是否準確。伺服馬達對指令的反應程度完全取決於電路板的指令輸出精度。
硬體團隊在撰寫規格說明時應綜合考慮以下三點。首先,將回饋的硬體效能與專案所需的解析度進行權衡。其次,根據實際電流和熱應力來決定功率級的尺寸。第三,在發布前明確可製造性設計 (DFM) 的限制。通過這三項檢查的伺服驅動器能夠在負載下保持位置穩定。這樣,伺服馬達運轉溫度更低,使用壽命更長。
常見問題
伺服驅動器如何將PWM訊號轉換為馬達運動?
驅動器讀取脈衝寬度並將其與內部時基進行比對。接近 1.5 毫秒的脈衝通常表示中心位置。驅動器將解碼後的值轉換為功率級的開關訊號。輸入端的精確時序保證了指令的穩定性。
哪種回饋感測器適合特定的精度目標?
電位器價格最低,定位精度在±1-2毫米範圍內。霍爾感測器價格居中。光電編碼器價格最高,但當需要亞毫米級精度時,它物有所值。伺服馬達跟隨電路板實際支援的感測器運作。
為什麼伺服驅動器需要電流偵測?
電流偵測功能可閉合扭力迴路並保護硬體。當伺服馬達堵轉時,其位置停止變化,電流會逐漸升高。驅動器會將該電流與閾值進行比較,並相應地降低輸出。這種響應機制可以保護繞組和電路板,避免誤跳脫。
哪些電路板層面的選擇對運動精度影響最大?
三個選擇至關重要。首先,將PWM輸入遠離開關節點,並為定時器提供穩定的時脈訊號。其次,將回饋電纜遠離馬達電源線,並儘可能使用差分訊號。最後,根據實際負載應力調整死區時間和直流母線電容。伺服驅動器應確保這三點都正確,並在負載下保持位置。