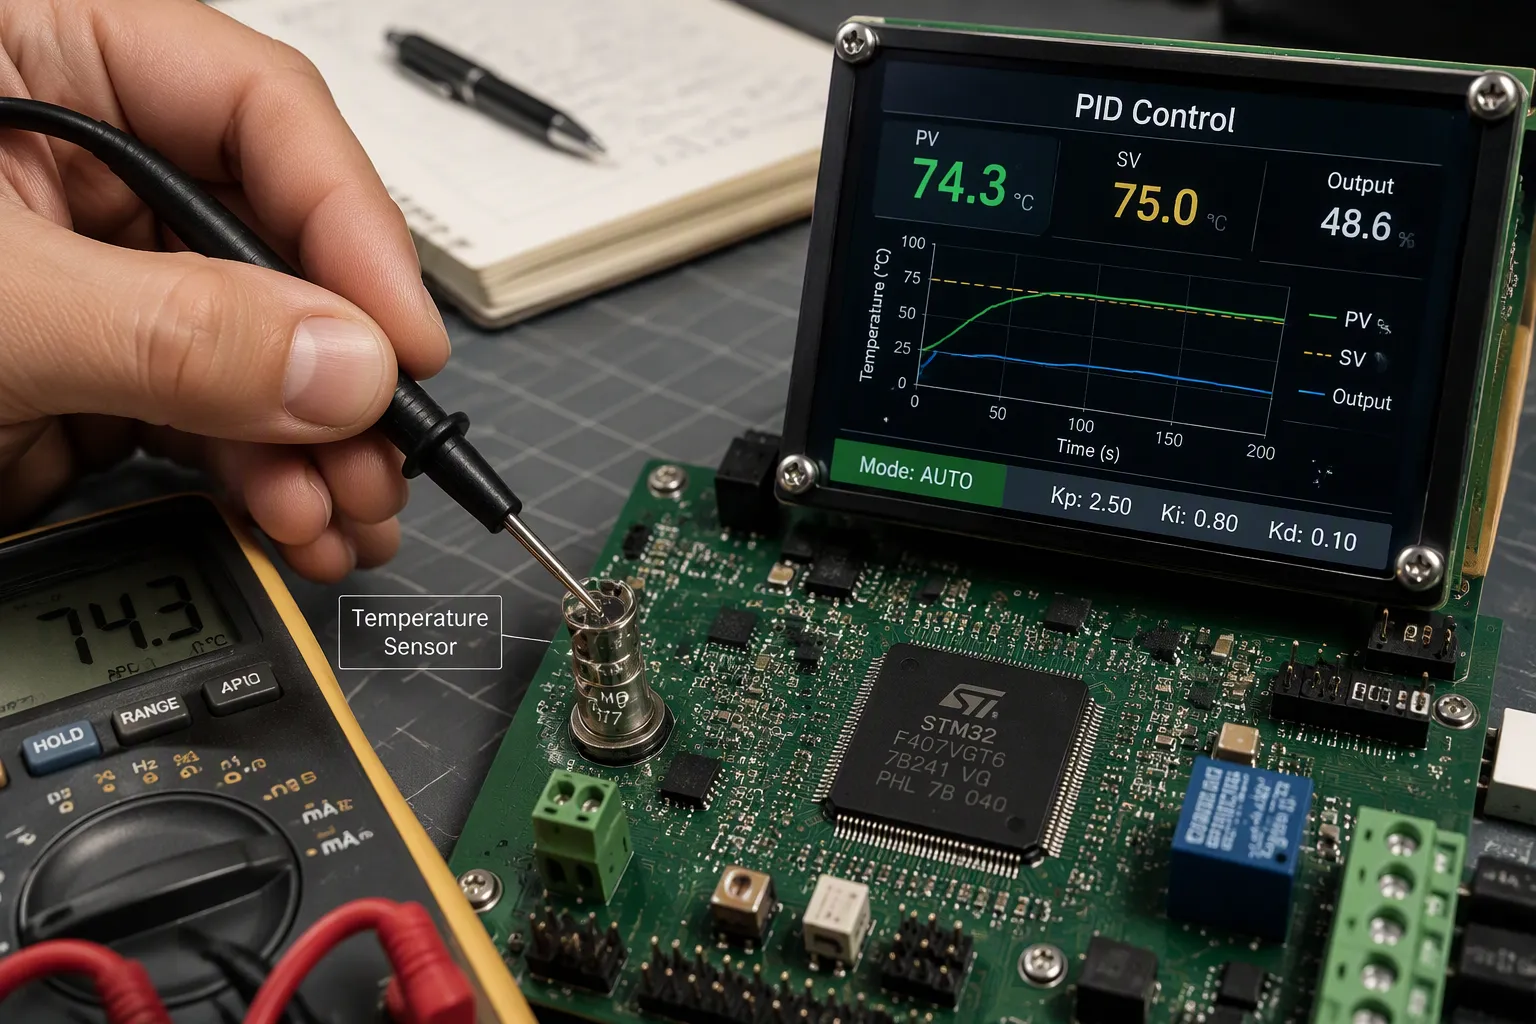
PID 控制器利用閉迴路數位回授將電路板溫度控制在安全範圍內。它將偵測到的電路板溫度與設定值進行比較,然後調節加熱器或冷卻器的輸出。這就是 PID 溫度控制保護 PCB 免受過熱影響的原理。
精確的溫度控制還能防止溫度過衝。大多數過熱事件都始於溫度過衝,即電路板溫度在迴路做出反應之前短暫超過設定值。精心調校的PID控制器能夠及早響應,使電路板溫度保持在目標設定值附近。
您將學習三個 PID 術語、感知-計算-校正保護迴路、板級感知和加熱器驅動,以及故障安全設計的調諧。
關鍵要點
PID 控制器使用三個部分來保持電路板溫度穩定,防止其過熱。
仔細調整 PID 迴路,使其不會過衝,也不會留下穩態誤差。
增加一個獨立的硬體斷路器,以防止加熱器故障。
選擇合適的溫度感測器,並將其放置在遠離高溫區域的地方。
良好的散熱設計和清晰的感測有助於PID迴路正常運作。
PID溫度控制基礎知識
PID溫度控制系統是一種閉迴路數位回饋系統。它會偵測實際溫度,計算出與設定值的差距,並修正輸出。這個差距就是誤差。控制器利用這個誤差來控制加熱器或冷卻器的運作。
三個PID術語
比例項、積分項和微分項各自承擔不同的角色。下表展示了數位控制器如何計算每一項。
術語 | 公式 | 溫度控制的計算方法 |
|---|---|---|
比例(P) | KP · e(t) | 使用目前誤差 e(t) = SP − PV(設定值減去測量溫度);此時誤差越大,校正輸出越大。 |
積分(I) | KI ∫₀ᵗ e(t) dt | 將誤差隨時間累加(在離散數位控制器中累積為 ∑ eᵢ·Δt),以消除溫度的穩態偏移。 |
導數(D) | KD · de(t)/dt = −KD · d(PV)/dt | 對誤差變化速度做出反應;誤差導數通常與測量 PV 的導數互換,以避免設定點變化時導數突變,並使用濾波來降低雜訊。 |
比例項對目前誤差做出反應。誤差越大,輸出越大,電路板升溫越快。僅靠比例項無法消除穩態誤差,因為輸出在設定點會降至零。積分項會累積過去的誤差,並將該偏移量推至零。過多的積分作用會導致振盪。微分項對變化速度做出反應。它預測溫度變化趨勢並施加抑製作用。這種阻尼可以減少過衝。微分項對感測器雜訊很敏感,因此許多設計會對其進行濾波或將其設為零。
閉環回饋與開關控制
簡單的恆溫器開關控制會在溫度低於設定值時完全開啟加熱器,高於設定值時完全關閉加熱器。然後,電路板溫度會在目標溫度附近循環變化。每次循環,電路板溫度都會超過目標溫度,之後加熱器才會關閉。這就是過衝現象,也是大多數過熱事件的起始點。
PID控制器能夠提供更精確的溫度控制。 PID控制演算法會持續調節輸出,而不是像傳統控制那樣切換。比例-積分-微分控制器能夠對微小誤差做出微小的修正。這種特性使電路板始終保持在設定值附近,並限制了過衝。經過良好調校的迴路能夠快速穩定,且不會出現穩態誤差。
PID如何防止過熱
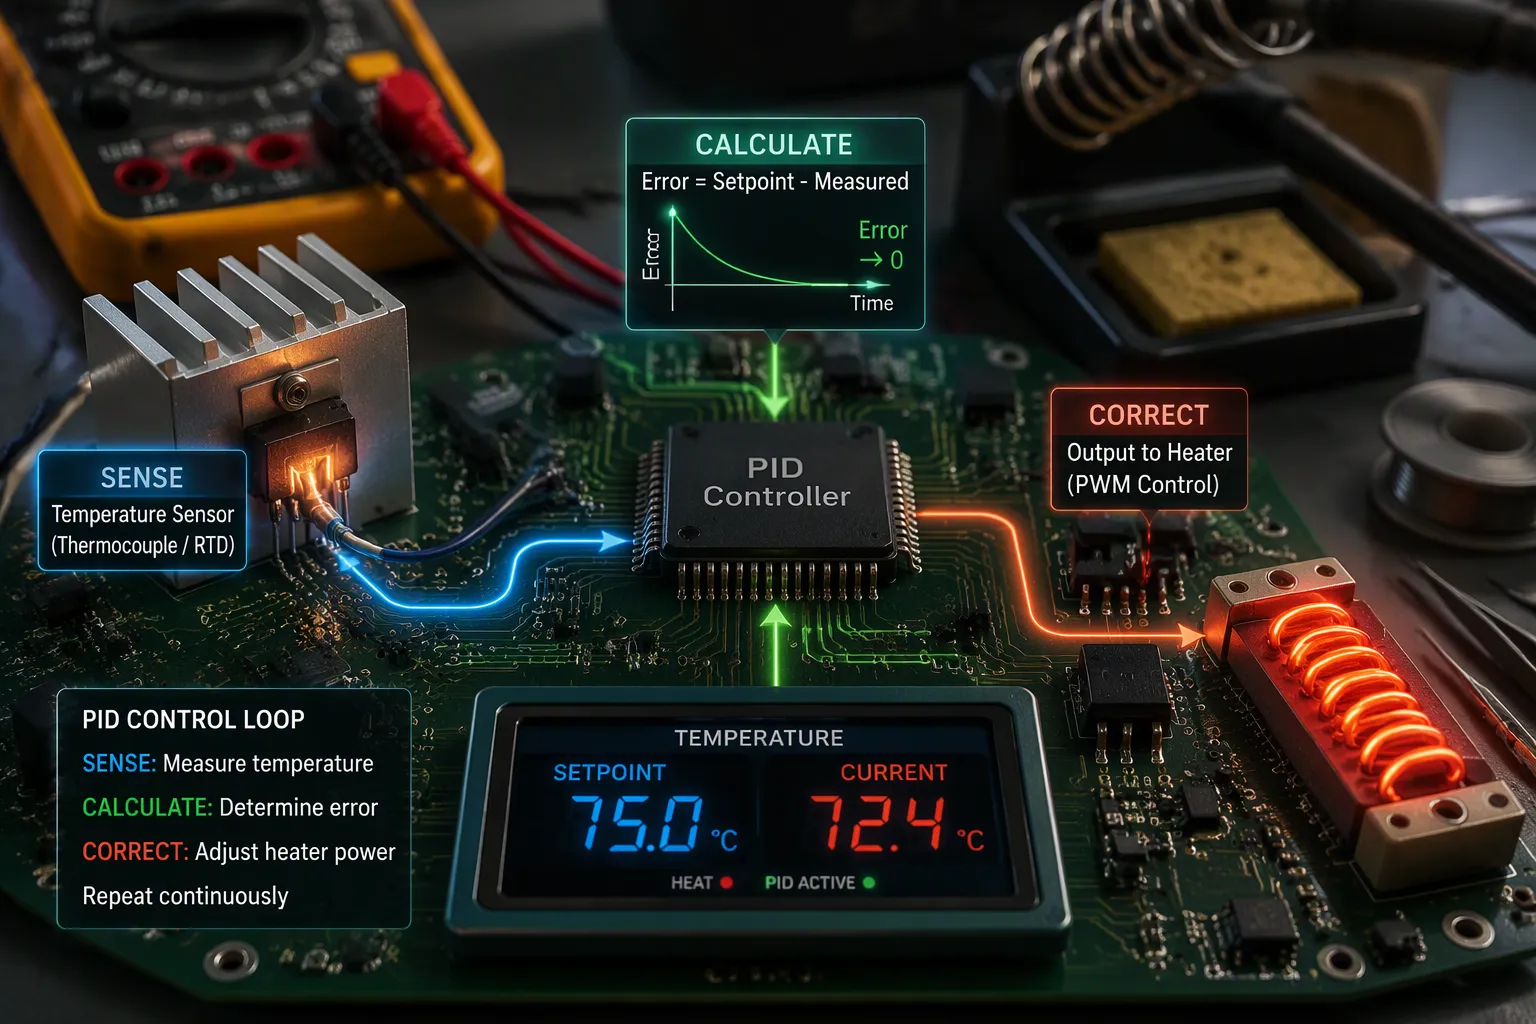
感測、誤差計算與輸出
保護迴路分三步驟運轉。首先,感測器測量電路板溫度。其次,PID 控制演算法從設定值中減去該讀數,得到誤差。第三,輸出級驅動加熱器或冷卻器,其工作量依誤差調整。此循環以固定的取樣率重複進行,因此迴路可以在微小漂移擴大之前對其進行校正。
感測步驟風險最大。常用的感測方法包括熱電偶、填充式熱阱系統和電阻溫度檢測器(RTD)。每種方法都會增加迴路的延遲時間。
感測方法 | 在感知-計算-修正循環中的作用 |
|---|---|
熱電偶 | 迴路中常用的溫度測量裝置 |
已填充的熱井系統 | 迴路中常用的溫度測量裝置 |
電阻溫度檢測器(RTD) | 迴路中常用的溫度測量裝置 |
應盡可能縮短測量延遲。使用小直徑的球泡或熱阱可以降低元件的熱阻和熱容量。低阻、低熱容量的熱阱材料可以減少其對整個過程造成的延遲。感測器附近的小管道或孔口可以提高流速,加快傳熱至元件的速度。在兩相繫統中,應將元件置於液相中,因為液相的熱阻低於氣相。
死區時間是另一個問題。它是指過程變數發生變化到觀測到該變化之間的延遲。安裝在遠離熱源處的感測器無法立即偵測到變化。此時,控制器會基於過時的測量值進行控制。諸如冷空氣流之類的干擾也會影響讀數。 PID 控制迴路必須排除這些幹擾。
過衝和熱失控預防
微分作用項對雜訊最為敏感。測量訊號雜訊較大時,微分作用項會放大噪聲,導致控制器輸出抖動。實際系統中通常採用微分濾波或僅使用較小的微分增益。具有微分作用的發射器可以抵消部分元件滯後;可以透過降低控制器微分增益來補償。
設定值限制可以進一步減少過衝。透過限制輸出並箝制允許的設定值範圍,迴路就不會發出導致電路板超出目標值的大幅修正指令。這樣配置後,PID 控制器不僅可以作為調節器,還能起到過熱保護器的作用。
熱失控需要單獨設定一個層。注意異常溫度升高,一旦出現異常溫度,就強制關閉輸出:
結溫監測:內建感測器、即時診斷和預測監測可在故障發生前偵測異常情況。
熱關斷保護:過電流、短路、失飽和和軟關斷保護電路可快速回應故障,並在溫度升高前強制關閉輸出。
電壓和阻抗監測增加了一道防線。電壓驟降、不平衡或內部阻抗升高都預示著即將發生故障,系統可以隔離模組或直接關機。比例-積分-微分控制器負責穩態調節;這些偵測器則負責故障偵測。它們共同作用,確保精確的溫度控制,並防止故障演變成火災。
板級實現精確溫度控制
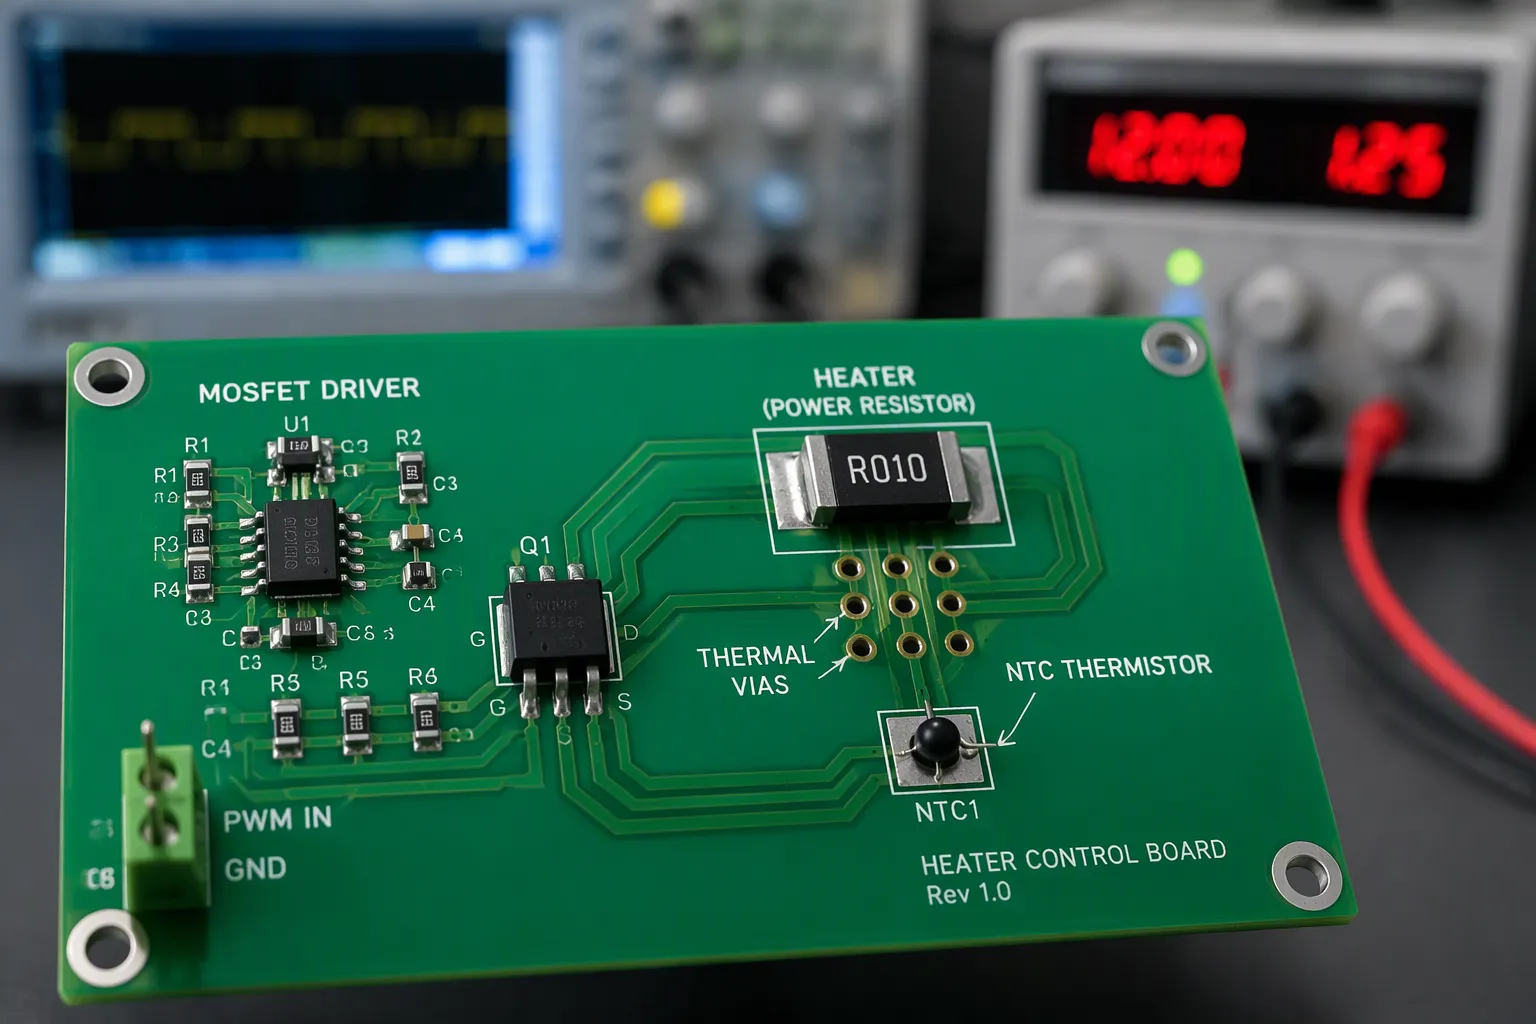
感測選項和誤差預算
首先要考慮的是感測元件。 NTC熱敏電阻價格低廉,採用小型SMD封裝,因此非常適合PCB環境溫度感測。它的電阻曲線非線性很強,需要使用查找表或Steinhart-Hart方程式進行讀數轉換。 RTD(例如Pt100或Pt1000)在較寬的範圍內保持近乎線性,但它需要恆定電流源、高精度ADC或電橋,並且需要注意引線電阻。數位溫度感測器內建了轉換功能,簡化了佈局。在做決定之前,請先權衡這些利弊。
屬性 | NTC熱敏電阻 | 熱電阻 (Pt100/Pt1000) |
|---|---|---|
工作範圍 | 約 -50 °C 至 +150 °C | 約 -200 °C 至 +650 °C |
線性 | 高度非線性 | 近線性 |
響應時間 | 速度快,約 0.2–10 秒 | 較慢,約 1–50 秒 |
電路圖 | 簡單的分壓器 | 恆定電流源精密類比數位轉換器 |
價格 | 低 | 更高 |
感測器的放置位置與選擇哪個裝置同樣重要。溫度感測器應遠離功率電晶體和穩壓器,因為局部過熱點會影響讀數。透過裸露的焊盤或散熱過孔將感測器連接到加熱器。保持激勵電流較低,以免自熱導致讀數偏移。厚銅層或封裝造成的緩慢熱時間常數會增加滯後,而滯後會導致過衝。
為測量路徑建立誤差預算。 ADC解析度決定了你能偵測到的最小步長。參考漂移會隨著溫度變化導致每次讀數發生偏移。走線電阻和熱電效應會引入微小的偏移,因此對於Pt1000,請使用四線開爾文連接。將這些誤差項相加,並將總和與允許的設定點容差進行比較。
加熱器驅動和熱耦合
採用 PWM 的 MOSFET 或固態繼電器可實現高效率的加熱器驅動。零交叉開關適用於電阻式加熱器,因為它能降低電磁幹擾 (EMI) 並避免突波電流問題。選擇器件時應留餘量。歐姆龍建議,當負載超過額定值的 80% 時,將導通電阻 (RDS(on)) 乘以 1.5,因此功耗 = 負載電流的平方 × RDS(on) × 1.5。線性驅動可以消除開關噪聲,但會將多餘的電壓轉化為熱量消耗掉。因此,大多數板載PID 溫度控制器都採用 PWM。
銅箔既能導熱也能導流。應將銅箔放置在靠近穩壓器和大電流積體電路的位置,並將每個銅箔島連接到更大的銅箔平面。在功率封裝下方設定散熱過孔網格可以顯著降低結溫。保持接地層連續,並將邊緣與機殼接地連接。
將雜訊較大的功率級與類比感測電路隔離。為類比電路分配獨立的電源域,將敏感走線遠離開關節點,並且切勿跨越接地層分割區域。在空間允許的情況下,使用保護環屏蔽感測器。這些措施可以保持製程變數的純淨,從而使 PID 控制迴路能夠基於真實資料進行控制。良好的熱耦合和純淨的感測共同實現了精確的溫度控制。
調諧、故障安全設計和製造導向的設計權衡
PID整定與抗飽和
您可以使用齊格勒-尼科爾斯法來調整熱迴路。將積分增益和微分增益設為零,然後在比例模式下運作。緩慢增加比例增益,直到系統穩定振盪。保持安全限位和停止功能開啟,因為振盪是預期的。在該臨界點,記錄極限增益 Ku 和極限週期 Tu。然後計算增益:Kp = 0.6·Ku,Ki = 1.2·Ku/Tu,以及 Kd = 0.075·Ku·Tu。對於 Ku = 8.0 且 Tu = 0.4 s 的快速致動器,其 Kp = 4.8,Ki = 24.0,Kd = 0.24。對於 Ku ≈ 2.5 且 Tu ≈ 5 min 的慢速加熱器,其增益要小得多,響應也慢得多。此結果顯示存在熱滯後。當手動測試不安全或不切實際時,繼電器自動調諧是一個方便的選擇。
防積分飽和功能可在預熱期間保護迴路。當加熱器保持全功率輸出時,積分項會不斷累積誤差,而儲存的值會導致較大的過衝。當輸出達到最大值時,應箝位積分項或停止積分。這樣,經過良好調校的 PID 迴路就能維持設定值,而不會出現長時間的恢復波動。
硬體截止時間和製造限制
單靠軟體無法保證安全。短路的 MOSFET 或焊接的繼電器會導致即使 MCU 指示關閉,加熱器仍然持續工作。因此,需要添加一條獨立的高溫限制斷路。
途徑 | 關鍵組件 | 截止行為 |
|---|---|---|
基於比較器的截止 | 熱敏電阻+帶滯後特性的比較器 | 數位關斷訊號,簡易跳脫點 |
電壓參考跳閘 | NTC熱敏電阻 + TL431 + 電阻器 | TL431 在接近 2.5V 時將陰極拉低至地,強制斷電 |
運算放大器橋 | 熱敏電阻 + 運算放大器 + 3 個精密電阻 | 橋接器在沒有參考的情況下設定限值 |
自動復歸熱熔斷器 | 可重置熱熔斷器 | 在閾值溫度下開啟,不受控制 |
僅靠熱敏電阻控制迴路無法確保開關元件短路時的安全性。故障安全設計需要一條獨立於控制訊號之外的斷路,能夠自行切斷電源。
DFM(面向製造的設計)會帶來一些取捨。散熱係數、熱膨脹係數不匹配和吸濕性都會影響散熱可靠性。較厚的銅層、導熱過孔和銅箔可以分散熱量,但要保持銅箔與附近走線之間足夠的間距。散熱輻條有助於提高可焊性,但會降低導熱性能,而散熱不足會導致焊接不均勻。儘早與您的代工廠商討論過孔封蓋的問題。
PID溫度控制透過將偵測到的溫度與設定值進行比較並校正輸出來保護PCB。比例項、積分項和微分項各自發揮作用。比例項用於補償當前誤差,積分項用於消除穩態偏移,微分項用於抑制快速上升的溫度。硬體截止電壓作為最後的保護措施。
您應該將熱控制視為核心可靠性工作。調整迴路,加入抗飽和電路,並控制感測誤差。使加熱器驅動和熱耦合與負載相符。然後,將每個選擇與製造限制進行比對。 PID 控制器的可靠性來自於精心設計,而非運氣。比例積分微分 (PID) 調諧加上故障安全路徑可確保電路板安全。
常見問題
PID循環應該多久取樣一次電路板溫度?
採樣速度應快於感測器和加熱器組件的熱時間常數。取樣速度慢於電路板加熱速度的循環總是會落後於實際溫度。請根據您的感測方法調整取樣率,然後在驗證過程中確認時序。
我可以在不包含微分項的情況下運行 PID 循環嗎?
是的。許多熱迴路僅使用 PI 函數運行。微分項可以抑制快速上升沿,但也會放大感測器雜訊。您應該先使用 P 和 I 函數,只有當過衝問題仍然存在時,才添加一個較小的濾波後的 D 項。
如果加熱器 MOSFET 發生短路故障會發生什麼?
無論韌體發出何種指令,加熱器都會持續運作。因此,您需要一個獨立的切斷路徑,例如比較器跳閘或可重設熱熔斷器。軟體 PID 控制器本身無法防止開關元件故障。
如何防止感知器雜訊幹擾控制迴路?
確保類比感測路徑遠離開關節點,為其提供純淨的電源環境,並濾除微分項。此外,在調諧過程中鎖定設定點之前,也應使用參考溫度計驗證讀數。
散熱設計需要耐心。從感測層到截止層,每一層都要進行驗證,你的電路板才能在未來幾年內保持其目標溫度。