在電路板層面,你面臨一個棘手的工程難題:必須在嚴格的功耗預算內實現可靠的定位精度。電池供電的追蹤器、穿戴式裝置和物聯網裝置都依賴這種平衡。設計缺陷會導致電池電量在幾天內耗盡。而粗心的射頻佈局則會造成數公尺的誤差。
前進的道路是務實的。首先,您需要確定精度目標。然後選擇GNSS模組並建構射頻前端。接下來是位置監控和控制系統的電源設置,以及佔空比設置。最後,透過實際測量驗證您的工作,並權衡可製造性設計(DFM)的各種優缺點。本指南提供的是您可以立即使用的低功耗設計規則,而非行銷宣傳。
關鍵要點
首先設定精度和功耗目標。這將有助於你選擇合適的模組、天線和更新頻率。
將電源軌分開並使用電源門控。為GNSS接收器分配一條獨立的靜音電源軌,並關閉不使用的模組。
採用佔空比循環和慣性輔助技術。大部分時間處於睡眠狀態,僅在需要修正錯誤時喚醒,並利用感測器填補空白。
在實際環境中進行測試。測量每種狀態的 CN0 和電流,並檢查其在不同溫度下的性能。
平衡定位精度和低功耗
設定準確度目標
在選擇任何零件之前,您應該先確定精度目標。米級追蹤適用於基本的資產追蹤器。公分級追蹤則需要RTK或PPP等級的模組、校正資料以及精細的系統設定。測繪、精準農業和機器控制都屬於第二級精度要求。
目標決定了後續的設計方向。更高的定位精度需要雙頻或多頻天線、更優質的接地平面以及更高的更新頻率。 5 Hz 或 10 Hz 的更新頻率有助於行動平台,但也會增加處理負載和功耗。請使用下表將您的需求等級與所需的硬體進行配對。
準確度等級 | 典型精度 | 模組/校正需求 | 天線的影響 |
|---|---|---|---|
消費者/計量級 | ~1–3米 | 標準GNSS模組,無校正 | 單頻段(L1)天線 |
分錶(SBAS) | 分米 | 支援 SBAS 的模組 | 單頻段,支援SBAS |
公分(RTK) | 約1–3厘米 | RTK模組加校正輸入 | 雙頻/三頻/四頻天線 |
公分(PPP) | 約5–10厘米 | PPP模組帶有軌道/時鐘校正功能 | 多頻段推薦 |
繪製功率預算圖
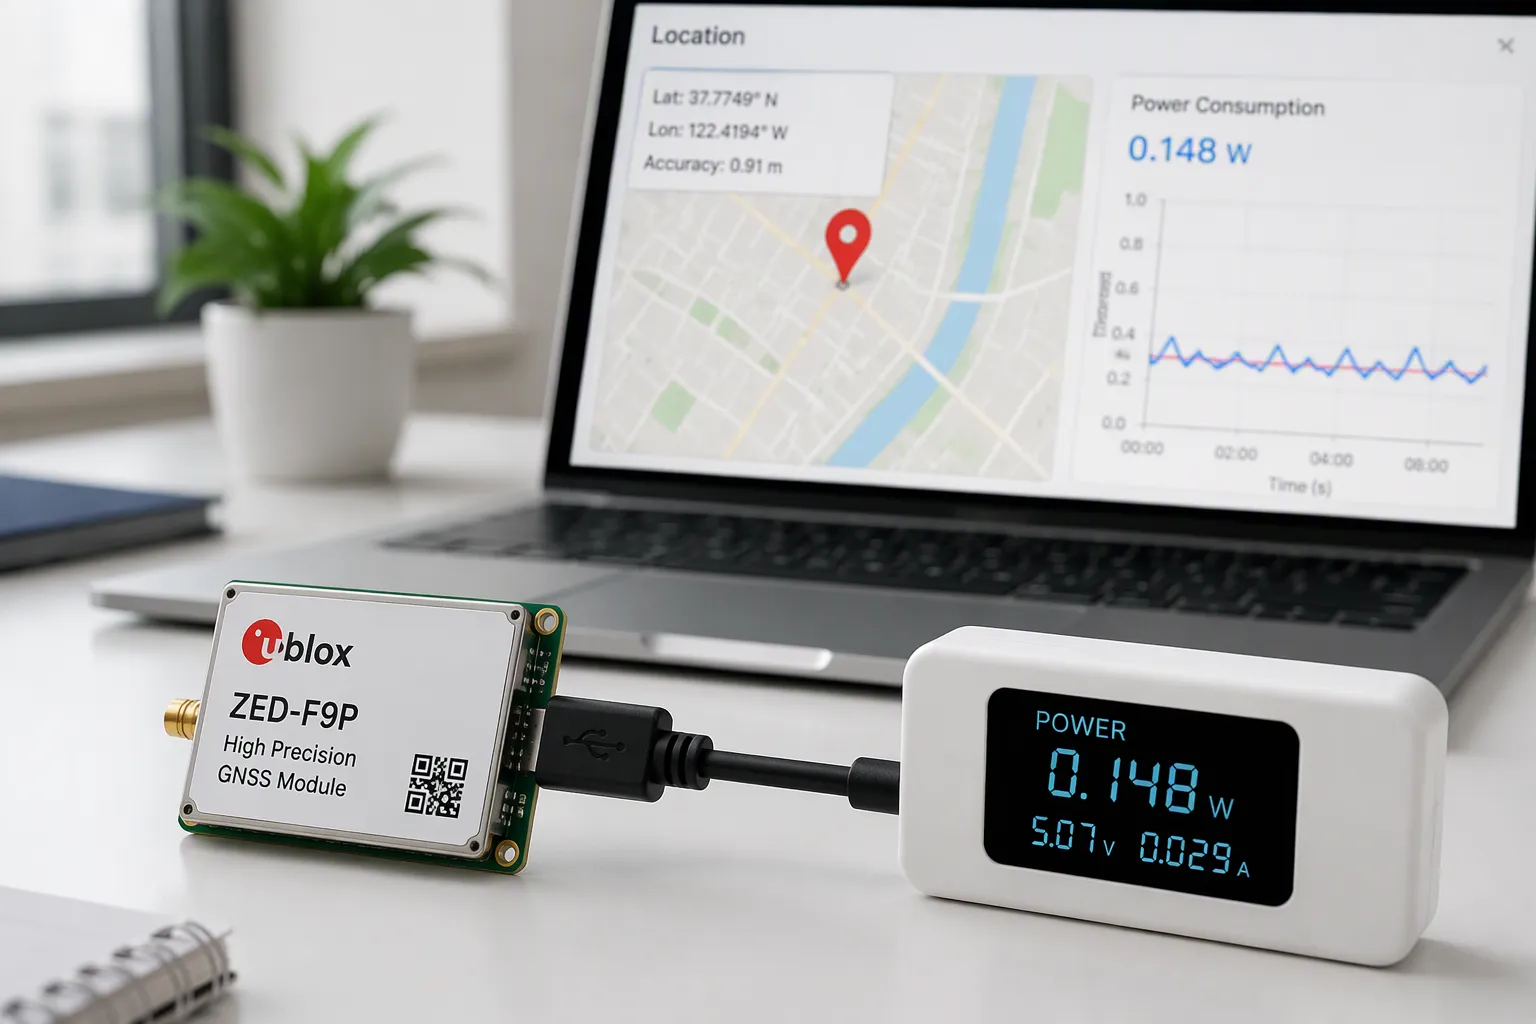
接下來,你需要將用例轉換為電流預算。例如,GNSS接收器在主動捕獲期間大約消耗25-40mA電流。典型的追蹤器在睡眠狀態下大約消耗2mA電流。列出所有狀態,測量電池側的電流和持續時間,然後計算加權平均電流:平均電流等於每個狀態的電流乘以其持續時間之和,再除以總週期時間。
儘早並經常進行計算。一項估算表明,在 2 mA 睡眠狀態下,每日 GPS 定位負載以及一次蜂窩網路突發流量的情況下,1,000 mAh 電池在 80% 可用容量下大約可以持續 12.4 天。效能、功耗和成本的最佳平衡點會隨著每一次變化而改變,因此要進行測量而不是假設。現代接收器能夠以更低的功耗追蹤更多星座,而雲端卸載可以進一步降低功耗。然而,只有透過測量數據才能確定低功耗位置監控系統是否達到了預期目標。
提示:佈局之前先建立狀態表。這樣可以在修改成本還很低的時候發現電源問題。
GNSS模組與射頻前端設計
TCXO漂移和多路徑
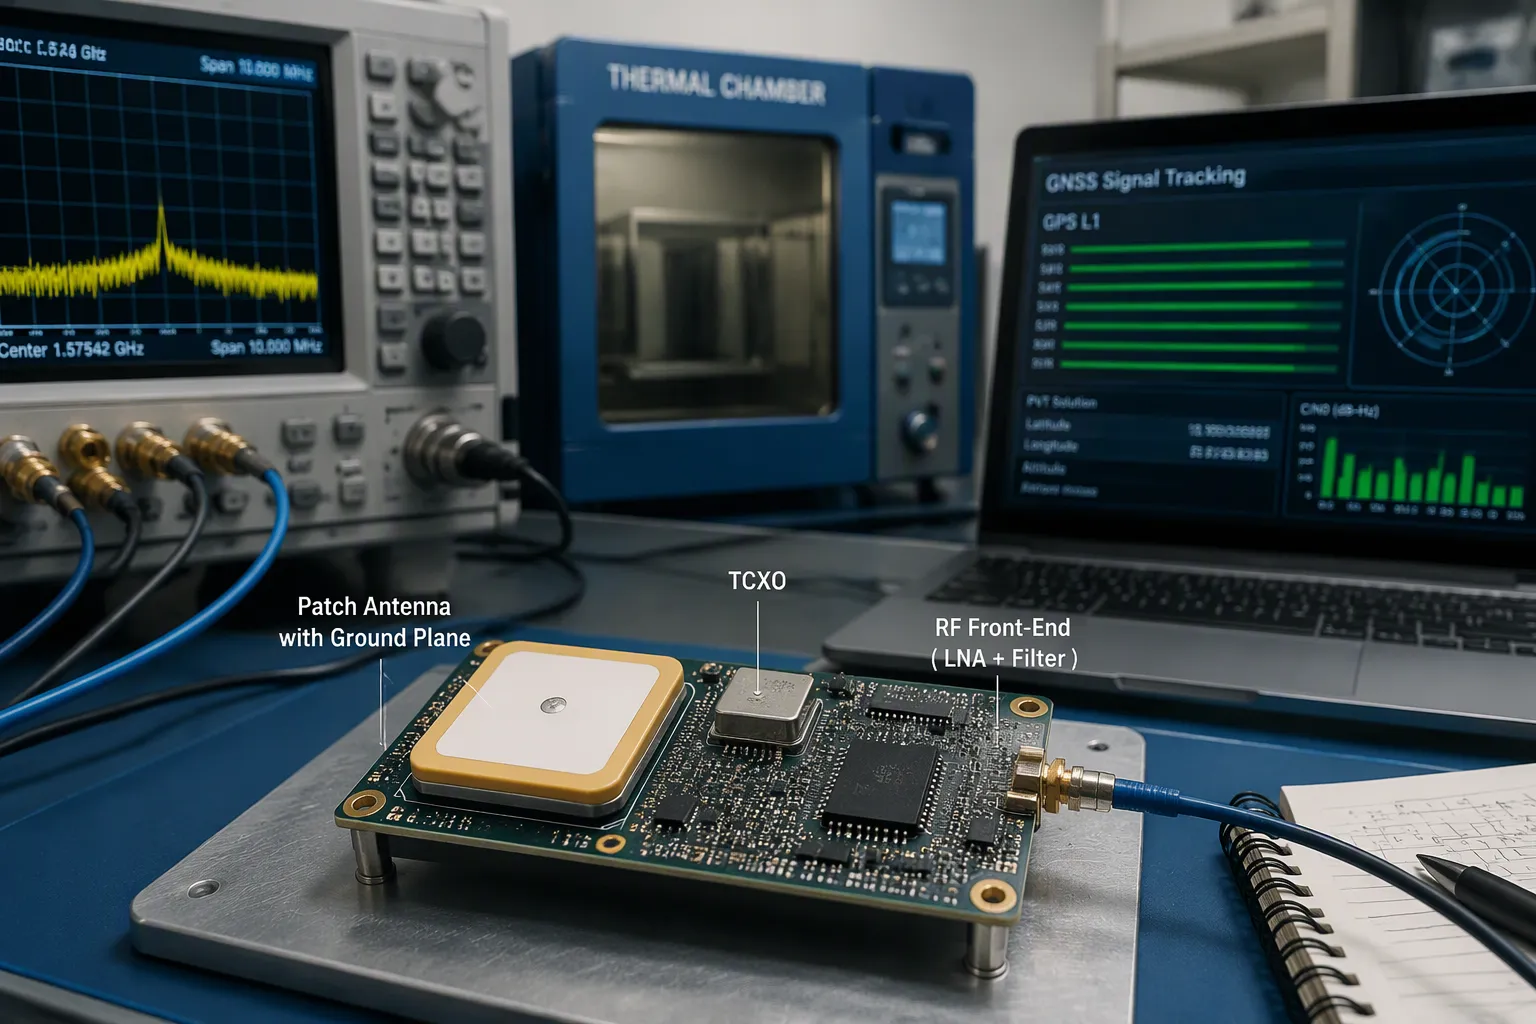
模組的時基會限制定位精度。 TCXO(熱晶振)能保持頻率在不同溫度範圍內穩定,從而確保接收機的碼帶和載波迴路始終鎖定。劣質振盪器會發生頻率漂移,這種漂移會表現為測距誤差。選擇一個TCXO規格符合您工作溫度範圍的模組,然後稍後在恆溫箱中進行測試。
多路徑效應是一個更棘手的問題。在城市中,建築物會阻擋衛星的直接訊號。反射和衍射訊號會與直接訊號一起到達,混合後的訊號會使相關器內部的相關峰值發生偏移。這樣一來,測距結果就會延遲,精確度也會下降。我們可以從多個方面來解決這個問題:
緩解領域 | 技術 | 影響 |
|---|---|---|
追蹤迴路 | 窄相關性,雙δ技術 | 提高循環穩健性 |
接地極板、扼流圈、極化天線 | 抑制多路徑影響 | |
訊號調製 | BOC 與 BPSK 的比較 | 主峰較窄,測距範圍較廣 |
算法 | 小波轉換、經驗濾波 | 數據驅動抑制 |
低成本、低功耗的GNSS晶片組訊號鎖定靈敏度和訊號雜訊比均較低。其被動式線極化天線接收的是圓極化訊號,因此觀測更容易受到多路徑效應的影響。對於小型設備而言,基於演算法的多路徑抑制通常是最實用的選擇。
低雜訊放大器 (LNA)、表面聲波放大器 (SAW) 和天線佈局
將天線放置在電路板外緣,確保視野開闊。 GNSS 訊號在天頂方向強度最高,因此桅杆式安裝優於埋地式安裝。天線應遠離開關電源、微控制器、無線發射器和 USB 介面。檢查發射器的低通濾波器,並確保天線之間保持幾公分的距離,以避免次諧波幹擾 GNSS 頻段。
對於貼片天線,應在其正下方提供足夠的接地平面——通常根據數據手冊,接地平面至少為 40 毫米見方。對於晶片天線,應保持製造商預留的淨空區域內無佈線、接地和元件。淨空過窄會導致諧振頻率偏移並降低靈敏度。
將低雜訊放大器 (LNA) 靠近天線饋源放置,並在其後接一個聲表面波 (SAW) 濾波器以抑制帶外能量。屏蔽射頻部分,並嚴格執行其周圍的禁入規則。將接收機積體電路的接地設計成與雜訊較大的數位地獨立的系統,並在積體電路下方透過一個星形接地點連接。使用 CN0 作為指標:在視野良好的條件下,40 dB-Hz 或更高表示設計良好,而 35 dB-Hz 或更低則表示有問題。
直流-直流開關雜訊和靈敏度
板載DC-DC轉換器是導致接收機靈敏度下降的直接原因。使用磁場探頭對物聯網設備的DC-DC轉換器進行測量,結果顯示其在1至1500 MHz頻段內存在寬頻和窄頻電磁幹擾,比環境雜訊基底高出20至40 dB。此頻段涵蓋了GPS頻率1575.42 MHz。耦合到接收機輸入端的這種電磁幹擾會導致嚴重的靈敏度下降。
在佈局層面進行緩解。採用合理的疊層結構,將射頻、數位和電源轉換部分隔離,並合理佈線以最大程度地減少雜訊耦合。接收機IC應透過高PSRR的LDO供電,而不是直接從開關電源供電,並添加去耦電路和鐵氧體磁珠濾波器。逐個切換元件並觀察CN0以隔離噪音源。這些步驟可保護任何低功耗GNSS設計的靈敏度,包括用於位置監控和控制系統的低功耗GPS追蹤器和低功耗GNSS接收機。精心設計的前端能夠在不犧牲低功耗的前提下實現高定位精度。
提示:每次設計評審時都要記錄 CN0 值。這有助於在射頻問題實際應用之前將其發現。
低功耗位置監控與控制系統的電源架構
軌道隔間和電源閘門
在佈置電源之前,應該將電路板分成多個獨立的電源軌。為GNSS接收器提供一條獨立的靜音電源軌,並連接到一個LDO(低壓差線性穩壓器)。 MCU、無線電模組和感測器則使用其他電源軌供電。這種分離可以防止數位負載階躍訊號幹擾接收器電源。此外,它還允許您關閉不需要的模組。
電源門控可以將這種結構轉換為真正的節能效果。使用 MCU 的 GPIO 引腳驅動負載開關或穩壓器啟用引腳,並在兩次定位之間使用睡眠訊號切斷無線電和感測器。始終保持接收器的備用域處於作用中狀態。低功耗 MCU 在此方面有所幫助,但電源軌和電源模式設計比 MCU 的型號更重要。具有簡潔門控的廉價 MCU 通常優於具有共用電源軌的高階 MCU。
軌 | 來源 | 門控 | 筆記 |
|---|---|---|---|
全球導航衛星系統接收器 | 來自電池的低壓差線性穩壓器 | 睡眠訊號 | 保持備份域處於活動狀態 |
MCU核心 | DC-DC 或 LDO | 睡眠模式 | 最低稅率州 |
廣播電台 | 負荷開關 | GPIO 啟用 | 間歇性關閉 |
感知器 | 負荷開關 | GPIO 啟用 | 運動中喚醒 |
提示:測量每條電源軌上的電流,而不僅僅是電池端。單根探針很容易漏掉故障模組。
備用供應和星曆輔助
接收機需要一個有效的備用域來儲存其實時時脈 (RTC) 和星曆資料。一個小型紐扣電池或超級電容器可以在主電源斷電時維持該備用域的供電。有了有效的星曆和時間數據,接收機可以跳過冷啟動,更快完成定位。如果沒有備用域,每次喚醒循環都會產生全部的定位費用。
星曆輔助功能進一步拓展了這個理念。您可以透過無線電鏈路將最新的軌道資料推送至設備,這樣接收器就無需從衛星下載資料。首次定位時間顯著縮短,接收器在 25–40 mA 捕捉電流下運作的時間也大大減少。對於低功耗位置監控和控制系統而言,這是最經濟有效的解決方案之一。
注意:檢查睡眠預算中的備用電流消耗。備用路徑漏電會降低收益。
根據應用選擇合適的電源模式
您的電源架構應與應用程式場景相符。例如,用於資產追蹤的低功耗位置監控系統會按計劃喚醒;而用於車隊設備的位置監控和控制系統則可能在設備移動時喚醒。將每種模式對應到對應的軌道狀態,然後根據預算驗證平均電流。
透過測量確保設計的準確性。記錄每個狀態的電流,並確認門控操作確實能移除負載。這種方法有助於在不耗盡電池電量的情況下進行精確的位置監控。它還能保護基於位置資料的系統的控制精度,因為在高精度控制過程中,電壓驟降造成的損失遠大於節省的電量。
佔空比循環和超低功耗 GPS 解決方案

睡眠和覺醒電流預算
佔空比循環是實現超低功耗 GPS 解決方案的最佳方法。接收器大部分時間處於睡眠狀態,僅在需要定位時喚醒。接收器在定位過程中大約消耗 25–40 mA 的電流。您的追蹤器在睡眠狀態下的電流可能只有 2 mA 左右。這兩種狀態之間的電流差就是電池續航力的來源。
在編寫韌體之前,先建立一個狀態表。列出每個狀態、其電流、持續時間。然後計算一個完整週期內的平均電流。平均電流等於每個狀態的電流乘以其持續時間總和,再除以總週期時間。保持所有項的單位一致,並將結果視為平均值,而不是峰值。峰值會導致單元尺寸過小。
用實際案例驗證一下。一顆 1,000 mAh 的電池,在 80% 可用容量時,實際可用電量為 800 mAh。如果設計方案是休眠電流 2 mA,每天喚醒進行定位,並發送一個短脈衝無線電訊號,那麼電池續航時間約為 12.4 天。如果縮短休眠時間或提高定位頻率,續航時間就會迅速下降。
提示:使用示波器測量喚醒電流,而不是萬用電表。採集尖峰很短,很容易被忽略。
慣性輔助和里程計輔助
您可以在不遺失位置資訊的情況下降低定位頻率。添加慣性測量單元,並利用感測器融合技術在兩次定位之間提供位置估計值。加速度計和陀螺儀追蹤運動,融合濾波器將這些數據與每次GNSS更新進行融合。定位次數減少意味著捕捉電流持續時間縮短,因此功耗降低。
里程計技術對輪式平台很有幫助。車輪的轉動和航向變化會限制衛星更新之間的估計時間。能夠報告自身運動的車輛所需的尾流週期比僅靠猜測的車輛要少。這種方法非常適用於低功耗 GPS,可用於追蹤手推車、拖車和車隊設備。
在電路板層面,維持佈局的實用性。將IMU放置在電路板中心附近,並遠離開關電源。使其軸線與外殼對齊,以避免在韌體中進行校正計算。在生產測試中校準偏置,並將係數儲存在快閃記憶體中。陀螺儀漂移會導致兩次定位之間的航向估計偏差,因此請檢查偏移隨溫度的變化。
注意:輔助定位會降低定位率,但不會影響定位品質。請保持足夠的GNSS更新次數以限制慣性漂移。
平均功率數學和尾流調度
喚醒計劃應根據具體應用場景而非固定定時器來製定。例如,用於資產的低功耗位置監控系統可以按計劃喚醒,而用於行動裝置的位置監控系統則可以在偵測到運動時喚醒。平均電流方面,運動觸發喚醒通常優於定時喚醒。
根據所需定位時間表調整計劃。冷啟動的成本遠高於使用有效星曆的熱啟動。保持備份域暢通,並透過無線電鏈路推送輔助資料。這樣可以縮短首次定位時間,並減少接收機處於捕捉電流狀態的時間。
平衡定位頻率和控制精度。基於位置資訊的系統每次執行操作前都需要新的定位資料。而僅記錄位置資訊的系統則可以接受較舊的資料。根據此要求設定喚醒間隔,然後檢查平均電流是否在預算範圍內。這種做法可以確保低功耗位置監控設計的可靠性,並防止高精度控制事件受到過時資料的影響。精心設計的調度可以在不犧牲精度的前提下實現低功耗。
驗證、熱漂移和DFM權衡
實際測試方法
您應該在實際環境中測試精度和功率,而不僅僅是在實驗室。步行或駕車沿著已知路線行駛,並根據測量參考點記錄定位結果。同時記錄 CN0 值。在視野開闊的天空條件下,40 dB-Hz 或更高的讀數表示設計合理。 35 dB-Hz 或更低的讀數則表示有射頻問題。
熱漂移需要單獨測試。將電路板放入恆溫箱中加熱,同時觀察TCXO輸出和定位誤差。頻率漂移表現為量程誤差,因此冷板和熱板可能會報告不同的位置。在同一次運轉過程中,記錄每個狀態的電流。採集電流在25-40 mA附近,而短暫的尖峰電流很容易被萬用電表忽略。
提示:每項測試至少在兩個單元上重複進行。單元間的差異比單次滿分測驗更能說明問題。
DFM和製造限制
您的佈局必須能夠經得起製造和組裝的考驗。請將接收機輸入、饋電、匹配網路和天線介面保持在一起。將它們與時鐘、開關節點和大電流連接器隔離。當回流路徑斷裂時,僅靠物理隔離是不夠的,因此請保留參考平面。
製造業權衡 | |
|---|---|
射頻區域劃分 | 保持接收機輸入和天線饋電與噪音源隔離 |
堆疊和參考平面 | 保持受控阻抗和連續回流路徑 |
材料選擇 | 請參考已發布的堆疊信息,而不是通用的 GPS 標籤 |
通過和HDI結構 | 僅在路由需要時添加;會增加成本 |
替代限制 | 將過濾器和匹配部件標記為“不可替換” |
已發布資料中射頻饋線的阻抗目標值和走線幾何形狀。晶體和TCXO的放置應遵循模組參考佈局。在佈線定稿前,規劃屏蔽柵和測試點。 AOI僅確認可見組件,因此請安排單獨的射頻功能測試。
根據測量數據進行迭代。物料清單 (BOM) 的修訂或新增夾具都會影響成本和進度,因此務必權衡每項利弊,並結合測試結果進行驗證。在任何位置監控和控制系統中,仔細的驗證都能確保定位精度和控制精度。它還能確保位置監控和控制系統在不同溫度和體積下的可靠性。這些 GNSS 設計習慣在實際應用中會帶來顯著效益,您製造的每個 GNSS 電路板都將從中受益。
首先要明確精度和功耗目標。精心設計射頻前端和接地層。採用分軌設計、功率門控技術,並將佔空比控制與慣性輔助結合。然後透過實際測量驗證所有設計。這些步驟可以將低功耗位置監控和控制系統轉化為可靠的產品。
精準度和低功耗可以兼得。真正運作的是整體的電路板級決策,而非某個巧妙的部件。您可以控制噪音、軌道和尾流模式。每一個選擇都與其他選擇相輔相成。
晶片組和演算法的發展趨勢將對您大有幫助:
輔助 GNSS、RTK 和感測器融合擴展了低功耗模組的功能。
基於人工智慧的訊號校正和邊緣運算提高了即時定位的準確性。
GNSS與IMU融合提高了精度和訊號穩定性。
更嚴謹、更注重可製造性設計的射頻設計即將到來。持續測量,持續迭代,你的下一塊GNSS電路板的表現將會優於上一塊。
常見問題
在選擇零件之前,我該如何確定精度目標?
從應用場景入手,而不是數據手冊。米級追蹤適用於基礎資產追蹤器。公分級追蹤則需要RTK或PPP模組、校正資料和多頻段天線。首先確定追蹤級別,然後根據級別選擇模組、天線和更新頻率。
為什麼我的接收器在直流-直流轉換器運行時靈敏度會下降?
開關雜訊會耦合到接收機輸入端,導致其靈敏度下降。測量結果顯示,在覆蓋 1575.42 MHz 頻段的範圍內,轉換器的電磁幹擾遠高於環境雜訊基底。您應該將接收機連接到高 PSRR 的 LDO,加入去耦電路和磁珠,並在觀察 CN0 的同時逐個切換模組。
接收器在兩次定位之間需要什麼備用電源?
保持備用域的運行,以保障實時時鐘 (RTC) 和儲存的星曆資料。一個小型紐扣電池或超級電容器可在主電源斷電時維持該備用域的運作。有效的星曆資料和時間使接收機無需冷啟動,從而縮短首次定位時間並減少捕獲電流的運行時間。
如何確定我的佔空比計算是正確的?
首先建立一個狀態表。列出每個狀態、其電流和持續時間。採集電流約 25–40 mA,睡眠電流約 2 mA。然後使用示波器(而非萬用電錶)測量每個通道的電流。短暫的採集脈衝很容易被忽略,而忽略脈衝會導致電池容量偏小。
提示:至少在兩台裝置上重複進行所有精確度和功率測試。設備間的差異可以說明不只一塊完美的電路板。
一個可靠的位置監控和控制系統源自於實測數據,而非假設。將 CN0 與目標值進行比對,確認每條軌道都能正常切換,並記錄每個狀態的電流。這樣,每項 GNSS 設計決策都建立在能夠在設計評審中得到充分論證的證據之上。