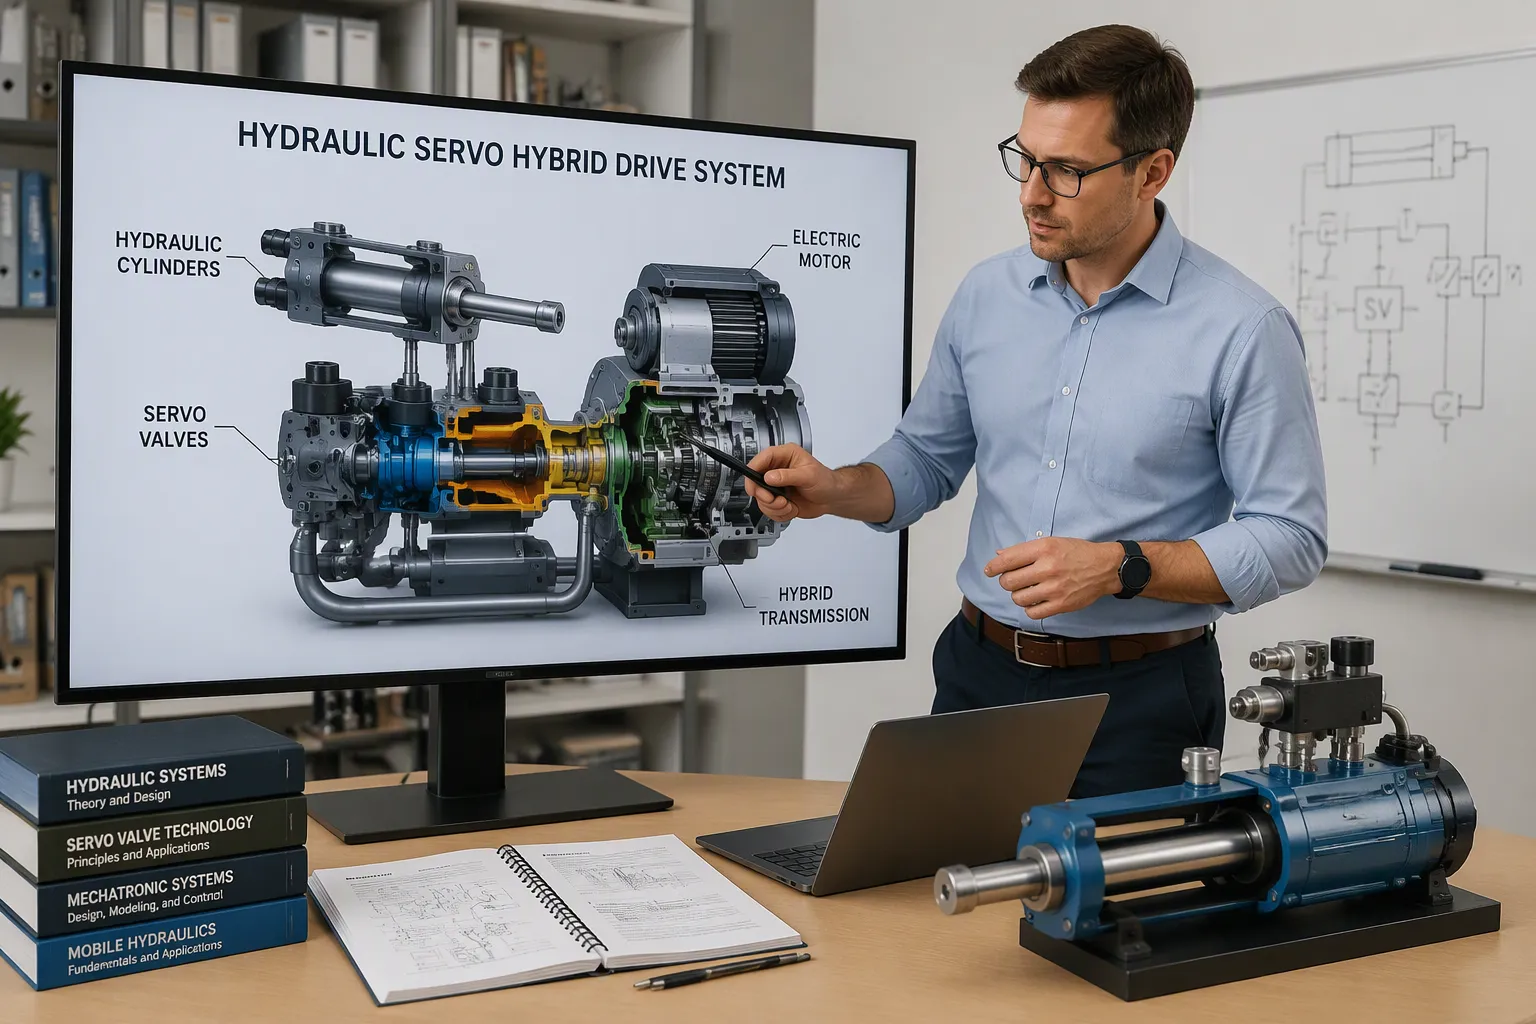
液壓/伺服混合驅動系統是一種將伺服控制的液壓泵/馬達與蓄壓器結合的動力傳動系統。幫浦/馬達驅動機器運轉,蓄壓器則儲存煞車能量以備後用。其主要功能是透過靜液壓驅動和再生煞車來降低油耗並提高效率。根據美國環保署(EPA)的數據,此類系統可以回收70%甚至更多的製動能量,否則這些能量將以熱能的形式損失掉。系統由五層組成:引擎、動力驅動單元、幫浦/馬達、蓄壓器和電子控制板。每一層都決定了液壓/伺服混合驅動系統的動力輸出方式以及其控制電子設備的設計方式。
關鍵要點
混合液壓系統透過在煞車時回收能量來節省燃油並延長煞車片的使用壽命。
採用恆定電流幫浦的伺服馬達可提高各種駕駛條件下的效率。
蓄能器可以儲存煞車能量以供後續使用,從而減少燃油消耗。
良好的電路板設計能將高功率電路和敏感電路分開,有助於防止故障發生。
經常檢查蓄電池預充電和抖動設置,以保持系統可靠運作。
液壓/伺服混合驅動系統架構
引擎、動力驅動單元和幫浦/電機
發動機產生機械動力。動力驅動單元處理該動力並將其輸送至泵浦/馬達。伺服控制的泵浦/馬達將機械能轉換為液壓能,反之亦然。高壓蓄壓器可保持流體壓力,以便後續使用。
這些零件取代了傳統傳動系統中的變速箱、液力變矩器和機械軸。動力從引擎傳遞到動力驅動單元,再傳遞到幫浦/電機,最後傳遞到車輪或農具。當機器煞車時,動力傳遞方向相反。
伺服液壓驅動裝置通常包含一台恆速幫浦、一台伺服馬達和一個內建伺服液壓軟體的轉換器。轉換器承載著壓力和流量控制迴路,因此裝置無需單獨的液壓控制系統櫃。
注意:伺服馬達僅在機器需要時才消耗電力。而傳統液壓迴路中的標準馬達則始終運轉,造成能源浪費。
蓄電池和儲能
高壓蓄壓器是一個密封容器,內部儲存液壓油並充入壓縮氣體。它起到供需平衡的作用。氣體壓力決定了工作壓力範圍。
蓄壓器在加速過程中吸收流量峰值,並在峰值負載時釋放流體。這使得引擎能夠在更穩定的工作點運作。蓄壓器的尺寸取決於壓力範圍以及每次煞車時迴路需要交換的流體量。
驅動器封裝配置比較
下表比較了三種常見配置的能源效率。
系統配置 | 能源效率 |
|---|---|
標準馬達+恆定電流泵 | 低 |
標準馬達+變數泵 | 媒材 |
伺服馬達+恆定電流泵 | 高 |
可變排量幫浦透過調節每轉的流量來運作。而內建伺服馬達的恆排量幫浦則是透過調節轉速來運作。後一種方法能夠在整個工作週期中保持較高的效率。
該元件將執行器、伺服馬達、驅動器、控制器和軟體整合於一體。工程師應根據目標壓力下的所需流量選擇適當的排氣量。切勿選擇過大的泵,因為過大的排氣量會降低部分負載效率。
混合式液壓伺服驅動技術模式
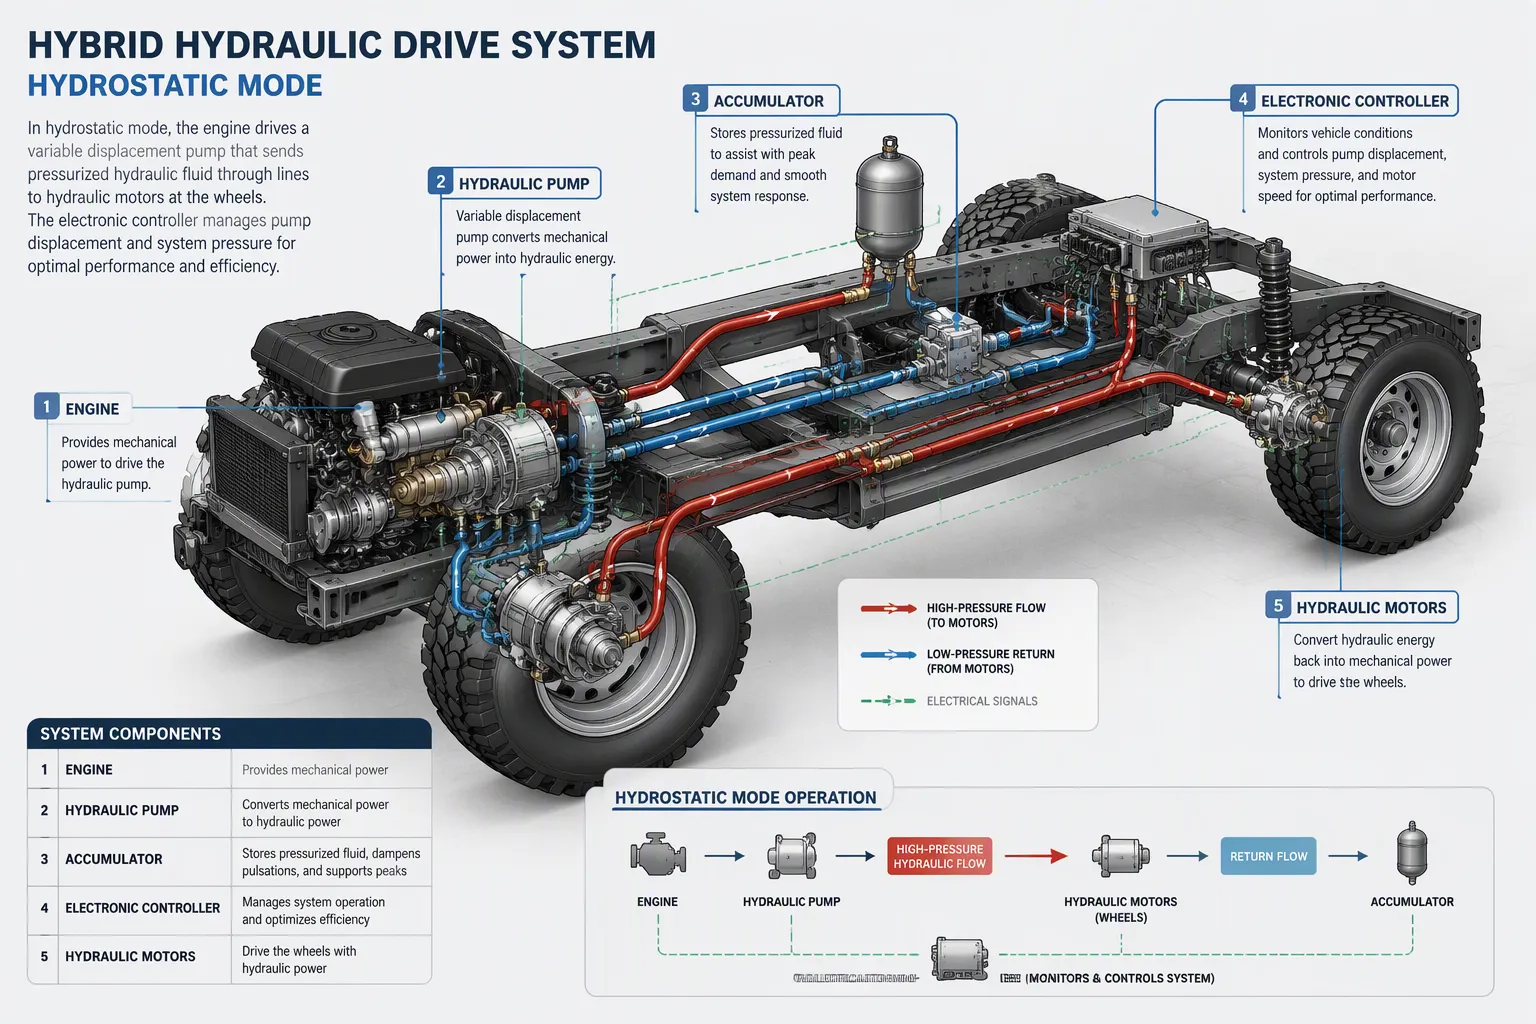
低速液壓驅動
低速行駛時,引擎驅動幫浦運轉,幫浦將加壓流體輸送至車輪處的幫浦/馬達。車輛僅依靠液壓動力行駛。車載控制器協調幫浦、液壓馬達和蓄壓器,以液壓模式驅動車輛。該系統透過匹配引擎負載和車輛需求來提高效率。它利用儲存的煞車能量來提供加速動力,然後在高速行駛時切換到機械驅動。
這種模式非常適合走走停停的駕駛環境。引擎能夠保持更穩定的轉速,而不是每次起步時都出現轉速飆升。能量回收煞車功能始終可用,回收的能量會在下次起步時釋放出來。下表顯示了速度範圍與駕駛模式的對應關係。
速度範圍 | 驅動方式 | 特徵: |
|---|---|---|
0–25 英里/小時 | 雙速靜液壓驅動(低速) | 城市駕駛;煞車能量回收支持 |
26–45 英里/小時 | 雙速靜液壓驅動(高速) | 靜壓運轉繼續進行;煞車能量回收得到支持 |
每小時45英里以上 | 機械直驅 | 高效的高速運轉;平穩的自動換檔;制動能量仍可回收,因為主泵始終與驅動軸連接並充當泵,施加扭矩並為蓄能器充電。 |
雙齒輪靜液壓佈局使控制器能夠使泵浦和馬達在整個低速範圍內保持高效運作。
高速直接機械驅動
切換點以上,傳動系統鎖定在機械路徑。引擎動力以更少的轉換步驟傳遞到車輪,因此高速行駛時的能量損失降低。切換過程自動完成,駕駛者感覺不到任何中斷。主泵始終與驅動軸連接。減速時,它反轉角色,施加煞車扭矩並為蓄電池充電,因此即使在機械模式下,能量回收也能繼續進行。
川崎的電液混合動力系統展示了排氣量控制如何支持這種分離。可變排量幫浦在大排氣量和小排量兩種設定之間切換。在高壓狀態下,幫浦的排氣量會降低。所需的扭矩下降,馬達功率也可以相應縮小。排氣量與壓力條件的匹配使得系統結構更加緊湊。
切換邏輯和模式選擇
控制器根據車輛速度、壓力和需求來決定切換點。閾值附近的滯後特性可防止模式間頻繁切換。釋放前,應在負載和空載條件下驗證切換過程。
標準 | 靜水壓模式 | 機械模式 |
|---|---|---|
速度帶 | 低到中 | 高 |
能量恢復 | 連續 | 透過連接的泵浦連續運行 |
最佳使用 | 啟動-停止循環 | 平穩巡航 |
這些模式帶來了額外的優勢。噪音降低,發熱量減少,液壓迴路所需的閥門數量也減少。它們共同支援混合式液壓伺服驅動技術中高動態和高精度的驅動。
伺服液壓執行器和再生製動
蓄電池中的動能捕獲
當機器煞車時,伺服液壓執行器切換到另一種工作模式。控制器指示泵浦/馬達作為泵浦工作。機器的慣性帶動軸旋轉,並將液壓油壓入高壓蓄壓器。透過精確控制斜盤或閥門的設定,系統可以平穩地施加煞車扭力。
電液伺服執行器可在毫秒內做出反應,因此煞車力道會跟隨駕駛者的踏板或控制器的指令而變化。蓄電池的電量會隨著制動力的增加而增加,而製動力又會隨著總慣性和機器速度的平方而增加。升降或轉向功能的伺服油缸也可以透過同樣的方式回收能量。
提示:每次測試運作前都要檢查蓄壓器預充氣壓力。充氣壓力過低會降低儲氣容量並升高液體溫度。
加速過程中儲存能量的再利用
下一次啟動時,儲存的壓力會增加引擎的動力。控制器開啟蓄壓器迴路,加壓流體直接驅動幫浦/馬達或液壓執行器。這種增壓作用降低了引擎所需提供的扭力。
混合式線性執行器案例清晰地展示了其原理。來自機器軸的煞車能量被輸送到車載系統(例如昇降或夾緊電路),而不是返回引擎。因此,混合式線性致動器既能降低油耗,又能縮短循環時間。具有可編程位置和力控制的線性伺服執行器能夠以精確的力和速度控制施加釋放的壓力。
比較能源回收路徑
下表比較了兩種恢復路徑在響應速度和電路複雜度方面的差異。
恢復路徑 | 響應 | 電路複雜性 |
|---|---|---|
蓄能器存儲 | 快速、直接 | 中度 |
較慢的轉化鏈 | 更高 |
蓄壓器適用於高功率、短時循環應用。伺服馬達驅動幫浦可增加排氣量彈性,而可變排量則可讓控制器根據需求調整流量。選擇適合工況的方案,然後相應地選擇合適的蓄能器或儲能裝置。
伺服控制執行器:板級設計與製造
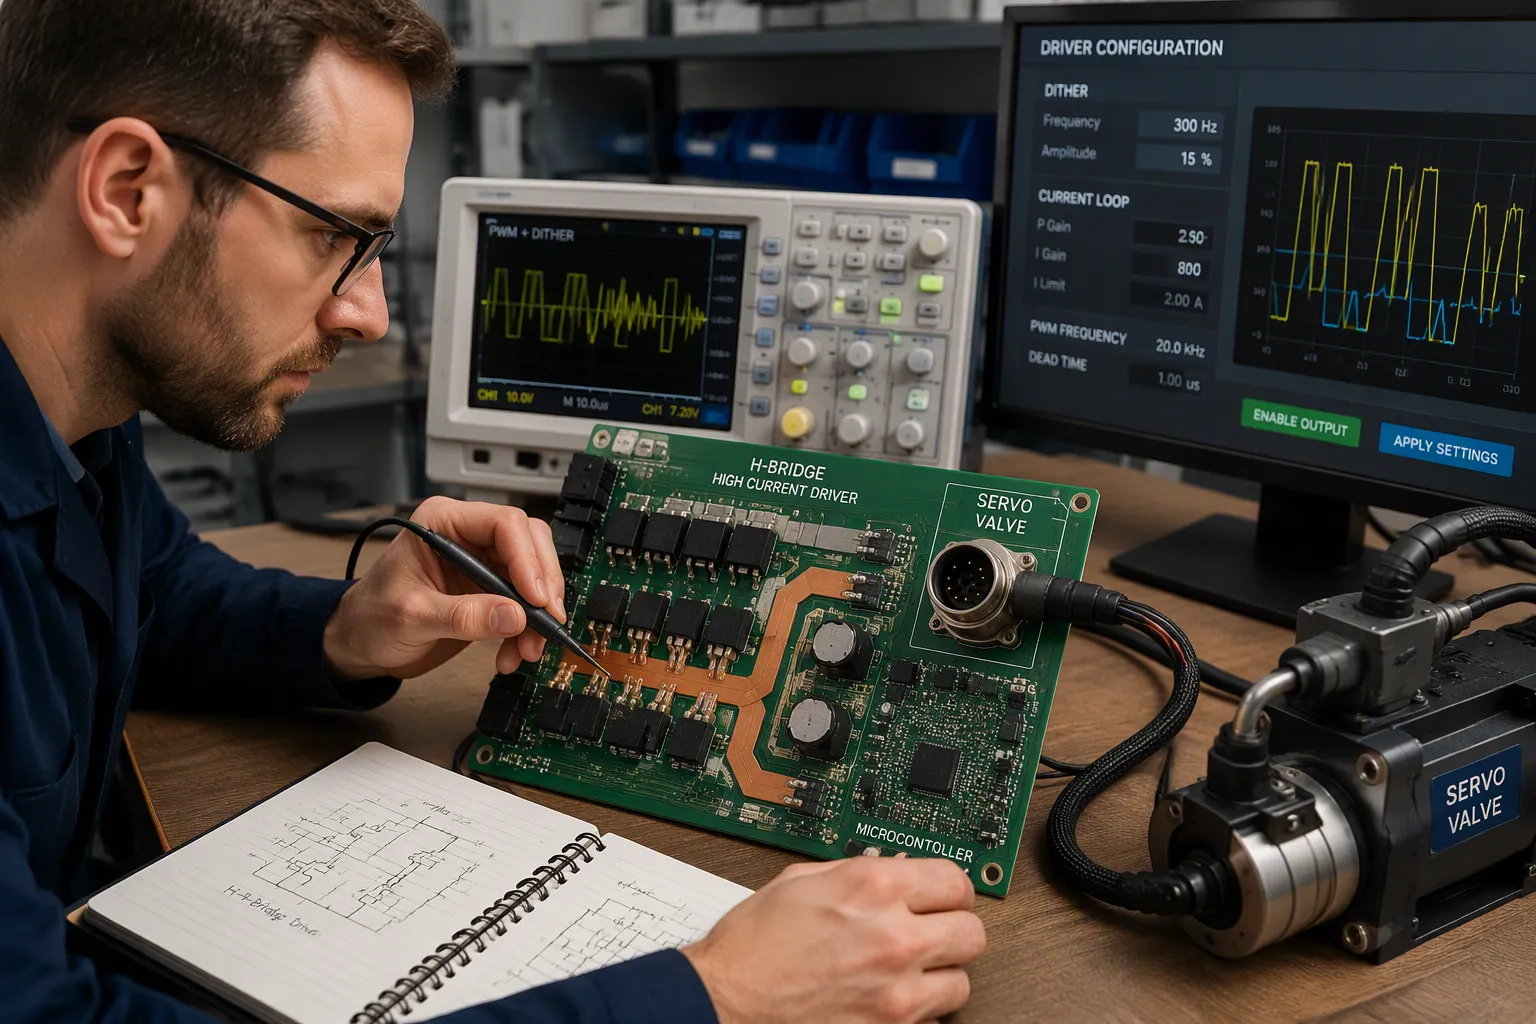
利用PWM抖動驅動電磁閥和伺服閥
比例螺線管將線圈電流轉換為力。銅電阻隨溫度升高而增大,因此除非驅動器閉合迴路,否則電流和力都會發生漂移。您應該設計具有內部閉環電流控制的PWM級。計算出在預期最高線圈溫度和最低電源電壓下的最大電流,因為溫升會降低輸出。
抖動功能可使閥芯在微弱指令下保持運動。靜摩擦力會導致閥門卡滯,而微小的、不易察覺的振動則會使其停止運動。閥式驅動器通常在出廠時已預設抖動頻率、振幅、死區和輸入模式。通用驅動器必須提供這些可調設定。應避免使用基於變阻器的線圈控制;它不僅浪費功率、產生熱量,而且不提供抖動或電流回授,因此磁滯漂移會超出規定的範圍。
壓力和流量感測器構成外環。接收來自…的類比輸入。 PLC 或控制器,包括 0-5 VDC、0-10 VDC 和 4-20 mA 的輸入/輸出。電流環路可抑制長距離電纜傳輸過程中的干擾。線軸位置回饋使運行更加穩定,並支援驅動器的抖動功能。
參數 | 設計行動 |
|---|---|
抖動頻率 | 與閥門規格匹配;在通用驅動器上可調節 |
抖動幅度 | 保持隱蔽;檢查無軸套過衝。 |
電流環路 | 內部閉合設計,確保力矩可重複。 |
輸入模式 | 支援電壓和 4-20 mA 電流輸入 |
提示:檢查實際閥門上的抖動設置,而不僅僅是數據手冊。較小的指令訊號最先顯示出黏滯現象。
混合訊號劃分、保護和DFM權衡
大電流螺線管驅動器和精密伺服驅動電路共用一塊電路板,因此需要按區域劃分。 H橋電路應採用寬銅箔、直接回流平面及開爾文分流佈線。為MCU或FPGA預留一個安靜的接地區域,並採用高密度去耦。編碼器差分對應遠離閘極驅動邊緣和電源過孔。在安全屏障處設置爬電槽和隔離的DC-DC間距。開關迴路和感測電路之間隔離不良是造成大多數故障的原因。
保護電路遵循同樣的原則。偵測分流器處的電流,增加短路限制,並為每個感性負載提供續流和反激路徑。規劃功率時,將各通道電流相加,再加上控制器消耗和裕量。計算電源、保護電路、連接器、銅箔、過孔、電纜和迴路上的壓力降,然後在負載連接器處進行測量以確認。在電源軌入口和負載階躍較大的分支處安裝大容量電容器。
液壓側與控制邏輯之間的隔離可保護兩者。反極性保護、突波保護和過流保護應與電源和可能的線路故障相符。對於可製造性設計 (DFM),應根據電流、溫升和佈線密度選擇銅箔重量和疊層結構,然後與製造商確認間距和過孔規則。
注意:共用連接器接腳和細接地線會透過瞬態電流改變本地邏輯參考電壓,導致重設。
熱設計和故障驗證
使用導熱過孔將裸露的焊盤連接到連續的銅箔上,然後在最可能出現的極端運動工況下測量組裝好的電路板。記錄每次測量結果的輸入電壓、啟動通道數、機械負載、氣流、外殼狀態、環境溫度和保溫時間。將熱點與裝置極限值和降額策略進行比較。檢查每個通道的額定電流;某些多通道電路板提供的總電流遠低於其通道數所指示的電流。額定電壓為 24V 的電路板應包含反極性保護和過熱關斷功能。
當故障出現時,使用完全相同的關節組合、加速度和負載重現故障。在具有足夠頻寬的本地測試點測量最小軌道電壓和瞬態持續時間。在同一時間基準上關聯電源電壓、重設訊號、控制訊號和故障輸出。透過一次測試一個執行器並重新佈線來隔離故障原因。在預期的輸入電壓和溫度條件下重新運行最壞情況運動,以確認修復效果。
優勢、限制和市場環境
節省燃油、延長煞車壽命和維護
垃圾車隊的實際數據顯示,節能效果顯著。邁阿密市官員報告稱,使用 Parker RunWise 系統後,燃油節省量達到 51%;邁阿密戴德縣官員報告稱,燃油節省量達到 45%。該系統每天可節省 20 至 30 加侖燃油,具體節省量取決於路線密度和車輛使用頻率。 Parker 公司聲稱,在不同的應用中,燃油節省量約為 50%。
煞車壽命也大大延長。大多數垃圾車每年需要更換3-4次煞車片。邁阿密市車隊記錄顯示,有些煞車片6年多都沒動過。邁阿密市主管何塞·達維拉表示,在車輛10年使用壽命週期中,煞車維修費用在前6年可節省高達81,000萬美元。
公制 | 價值 |
|---|---|
邁阿密市節省燃油 |
|
邁阿密-戴德縣的燃油節省 |
|
六年煞車保養節省 | $81,000 |
基礎煞車更換 | 每年3-4次 |
煞車保養週期已達到 | 超過6年,未曾觸碰 |
混合式電液執行器在多個方面都優於傳統的液壓動力系統。按需供電的設計比持續運轉的馬達更能高效利用能源。內建伺服控制系統可精確控制位置、速度和力量。全密封閉路系統無需補充液壓油,內建過濾器壽命超過 8,000 小時,確保免維護運作。這些裝置能夠承受衝擊負荷和側向負荷,最大推力可達 150,000 磅(667 千牛)。
提示:在評估混合動力驅動解決方案時,要比較維護週期,而不僅僅是購買價格。
競爭與燃料無關能力
在某些機械領域,電力驅動與液壓驅動直接競爭。電池成本、充電基礎設施和工作循環匹配度決定了最終的勝負。液壓系統在高力、高衝擊應用上具有優勢,其中混合式線性執行器的功率密度比同等尺寸的電磁執行器高出300%。
可使用任何燃料是其核心優勢。引擎層無需重新設計液壓迴路即可使用柴油、天然氣或其他燃料。混合線性致動器和其他混合線性致動器無論燃燒何種燃料都能回收煞車能量。幫浦的兩種排氣量設定確保了裝置在各種壓力條件下的緊湊性。工程師在選擇電液或電池-電力方案之前,應權衡工作循環和基礎設施。
限制和設計約束
蓄能器的尺寸限制了系統每次煞車事件中儲存的能量。較低的氣體預充壓力會降低蓄能容量並提高流體溫度。封裝方式也限制了設計,因為高壓容器需要空間和結構保護。
模式切換會增加控制的複雜度。控制器必須管理整個驅動器的滯後、壓力帶和故障響應。發布前,應驗證負載和卸載條件下的轉換行為。
該設計提供了兩種驅動方式。這些模式加上能量回收制動,可實現燃油和維護成本的節省。控制面板將這種能力轉化為精確且可重複的運動。
對於工程師而言,液壓/伺服混合驅動系統提供了一種可使用任何燃料且易於維護的動力傳動系統。但其電子層仍需進行精細的混合訊號劃分與散熱設計。務必將這兩個面向視為重中之重,切勿拖延。
更嚴格的排放法規有利於採用燃油消耗更低、煞車能量回收的動力傳動系統。精通液壓和電子系統的團隊會發現,這個平台非常符合這個發展方向。在此方面所做的精心設計,將在機器的整個使用壽命週期中帶來豐厚的回報。
常見問題
測試運作前該如何檢查蓄電池預充電狀態?
每次運轉前,請檢查氣體充填量是否在規定的壓力範圍內。充注量過低會降低儲液容量並使液體溫度升高。讀取液壓迴路的數值,並將其記錄在測試條件旁。任何打開容器的維護操作後,均需再次進行檢查。
為什麼比例電磁閥驅動器需要PWM抖動?
靜摩擦力會導致閥芯在小幅指令下卡住。一種肉眼無法察覺的微小振動可以維持閥芯的運動。將抖動頻率和振幅設定為閥門規格,並確保通用驅動器上的這兩個參數均可調節。檢查實際閥門上的設置,而不僅僅是數據手冊。
如何將大電流電磁閥驅動器和精密伺服電路整合到一塊電路板上?
將電路板劃分為多個區域。為H橋提供寬銅箔、直接回流層和開爾文分流佈線。為控制器保留一個安靜的接地區域,並採用密集的去耦措施。將編碼器差分對遠離閘極驅動邊緣佈線。大多數故障都源自於開關迴路和感測電路之間隔離不良。
發布模式切換驅動器之前應該先驗證哪些內容?
測試驅動器在負載和空載狀態下的轉換情況。確認切換點附近的滯後現像不再在不同模式間來回切換。確保電源電壓、重設訊號、控制訊號和故障輸出在同一時間點同步。在發布前,在計劃的輸入電壓和溫度條件下重新運行最壞情況測試。