高精度運動控制是指自動化工程中機械系統的協調、受控運動。精確運動控制將每個指令與測量值配對,並透過回饋使系統能夠修正自身誤差。
後果不堪設想。在光刻製程中,個位數奈米級的誤差就可能導致晶片缺陷。就算是幾奈米的缺陷,都可能讓整個晶片報廢,而解析度為1奈米的電子束檢測技術正是用來檢測這類誤差的。晶圓測試和組裝也面臨相同的壓力。
掌握精密運動控制增益原理、關鍵技術、誤差來源和整合策略的工程師,能夠運用這些工具支援新設計並排除現有精密系統的故障。
關鍵要點
高精度運動控制能夠精確地移動機器,並利用回饋修正誤差。
閉環回饋測量實際位置並即時修正偏差。
關鍵部件包括執行器、控制器、驅動器和反饋感測器(如光學編碼器)。
熱膨脹、反沖和摩擦是降低精度的主要誤差來源。
前饋模型和誤差映射可以減少 70% 以上的誤差。
依下列順序調整伺服迴路:電流、速度、位置,以獲得穩定的性能。
定期校準和環境控制可確保長時間生產過程中精度穩定。
將組件與任務相匹配,並將精度視為系統級屬性,以獲得最佳結果。
高精準運動學基礎
高精度運動是指自動化工程中機械系統的協調、可控運動。多軸同步確保每個軸在同一時刻沿著同一軌跡運動。單一軸的滯後都可能導致整個製程失敗,因此工程師會設定精度要求以確保製程效能。
核心系統組件
任何精密運動控制系統都由四個要素組成。下表總結了每個要素的作用。
元件 | 在運動系統中的作用 |
|---|---|
執行器(伺服馬達/步進馬達) | 將電能轉換為機械力或扭矩來移動負載 |
運動控制器 | 解釋高階指令,將其轉換為基於時間的低階訊號,並執行軌跡規劃。 |
驅動器(伺服放大器) | 接收低功率指令訊號並將其調製為高功率電流,以驅動馬達繞組。 |
反饋裝置 | 持續測量實際位置和速度,實現對幹擾的閉環校正 |
執行器和驅動器
執行器的選擇很大程度決定了系統性能。電動伺服執行器因其可控制性和反應速度,適用於高精度作業。氣動和液壓執行器則以功率密度、速度、精確度和效率為代價,換取高力或嚴苛環境的應用。驅動器調節致動器的電壓和電流,從而實現對扭力、速度和位置的精細控制。現代驅動器還增加了閉環回饋、即時診斷和嵌入式智慧功能。
回饋感測器
高解析度光學編碼器、電容式感測器和雷射干涉儀等回授裝置將位置和速度資料即時回饋給伺服放大器的處理器。光學編碼器因其解析度高、輸出穩定,在精密運動控制中應用廣泛。編碼器和旋轉變壓器提供連續的位置和速度回饋,使閉環控制系統能夠及時修正誤差。
控制器和訊號處理
運動控制器充當中央處理器,負責解析高階指令並執行軌跡規劃。控制器內部的訊號處理將原始感測器資料轉換為可用的位置回饋。經過適當匹配和調校的各個元件可實現高速、高精度和高重複性。
反饋迴路
開環與閉環
開環系統發出指令而不檢查結果。閉環系統測量結果並進行修正。這個循環不斷重複:
回授裝置將位置和速度資料即時傳輸到伺服放大器的處理器。
控制迴路透過比較軌跡計劃中的目標位置與回饋中的實際位置來計算位置誤差。
PID 演算法產生校正輸出:比例項解決即時誤差,積分項消除靜摩擦等穩態誤差,微分項增加阻尼以最大限度地減少過衝。
驅動器調節修正後的指令,並向馬達輸出所需的高功率電流。
馬達將此轉化為機械力或扭矩,然後循環重複以消除乾擾並保持位置確定性。
增益、頻寬和穩定性
增益決定了迴路對誤差的反應速度。頻寬決定了迴路的反應速度。高增益和寬頻寬可以縮小誤差,但過高的值會導致迴路振盪。工程師需要平衡這些設置,以保持精密運動控制的穩定性。
性能指標
準確度、重複性、分辨率
精度衡量的是指令位置與負載實際物理位置之間的差異,通常使用雷射干涉儀進行驗證。重複性表徵的是平台在相同指令下返回到相同位置的精確程度。分辨率描述了兩個特性:反饋分辨率(單位編碼器計數)和定位分辨率(最小增量運動)。高解析度並不能保證精度或重複性。
穩定時間和後續誤差
頻寬限制會導致運動控製表現不佳、追蹤誤差增加以及穩定時間過長。高伺服更新率和基於 EtherCAT 的架構為此提供了良好的基礎。光學編碼器的分辨率和線性度是主要的誤差來源;控制器韌體中採用高螺距和線性化技術,並結合外部雷射干涉儀進行校準,可提高精度。感測器的頻寬、解析度和精度直接影響穩定時間和追蹤誤差。精確的位置回饋和絕對位置資料能夠進一步改善運動控制系統的這兩個指標。
精密運動控制原理
多軸協調
跨軸同步運動
在精密運動控制系統中,每個軸都必須在同一時刻啟動、保持速度和停止。運動控制器透過內部振盪器獲取時間訊息,因此在長時間運動過程中,它們的頻率會發生漂移。標準的解決方法是明確同步:一個控制器作為主控,向從控發送選通訊號。單一多軸控制器可以自動解決這個問題,因為所有迴路共享同一個主時脈。諸如EtherCAT 和 PROFINET IRT之類的確定性網路可以將節點振盪器同步到奈秒精度,從而確保每個驅動器的指令在同一時刻生效。電子齒輪與 CAM 表則進一步增強了同步效果,即時強制執行主控與從動之間的比例關係。
軌跡規劃基礎知識
控制器將每個運動指令轉換為基於時間的軌跡,該軌跡定義了路徑、速度曲線和目標位置。良好的規劃會考慮加速度和加加速度的動態限制,並在整個運動過程中保持每個軸的同步。工程師會根據任務選擇合適的參數化方法:分段三次多項式用於動態規劃,B樣條用於運動學最佳化,其中凸包特性可確保位置和導數限制始終保持線性。 S曲線加速度、前瞻和週插值是常見的曲線類型。
伺服控制基礎知識
高速伺服迴路
即時程式碼通常以高於 10 kHz 的頻率運行,以確保及時修正誤差。每個週期,控制器都會將指令位置與測量位置進行比較,PID 演算法會產生校正訊號。伺服馬達結合了高扭矩慣量比和閉環反饋,從而實現了微米級的線性精度和對負載變化的快速響應。高解析度光學編碼器依照阿貝原理安裝在工具作用點附近,最大限度地減少了測量誤差。
穩定性和響應之間的權衡
速度和精度與穩定性之間存在衝突。寬頻寬和高增益可以縮小誤差範圍,但過高的值會激發機械共振,使迴路產生振盪。工程師透過調整每個軸並檢查跨軸相互作用來平衡這兩者,因為一個軸上的加速度會激發另一個軸上的振動。
精密規格
確定準確度和重複性
公制 | 定義 | 關鍵限制因素 |
|---|---|---|
準確性 | 系統與絕對指令位置的接近程度;衡量與真實目標的偏差 | 機械幾何形狀、熱漂移、校準質量 |
重複性 | 系統從同一方向或兩個方向反覆返回到同一位置的接近程度 | 通常比絕對精確更容易實現;對保證品質穩定至關重要 |
使規格與製程需求相匹配
一個實用的原則指導著規格製定:首先透過夾具、環境和訓練有素的操作人員來穩定精度,然後透過校準和偏移來修正準確度。如果一個系統無法穩定重複,僅靠校準是無法發揮作用的。團隊在考慮絕對準確度之前,會先透過量具重複性和再現性(Gage R&R) 研究來確認精確度。這種嚴謹的做法確保了精密運動控制系統的可靠性,並保護了光學編碼器、驅動器和控制器方面的投資。
關鍵技術
光學編碼器技術
工作原理
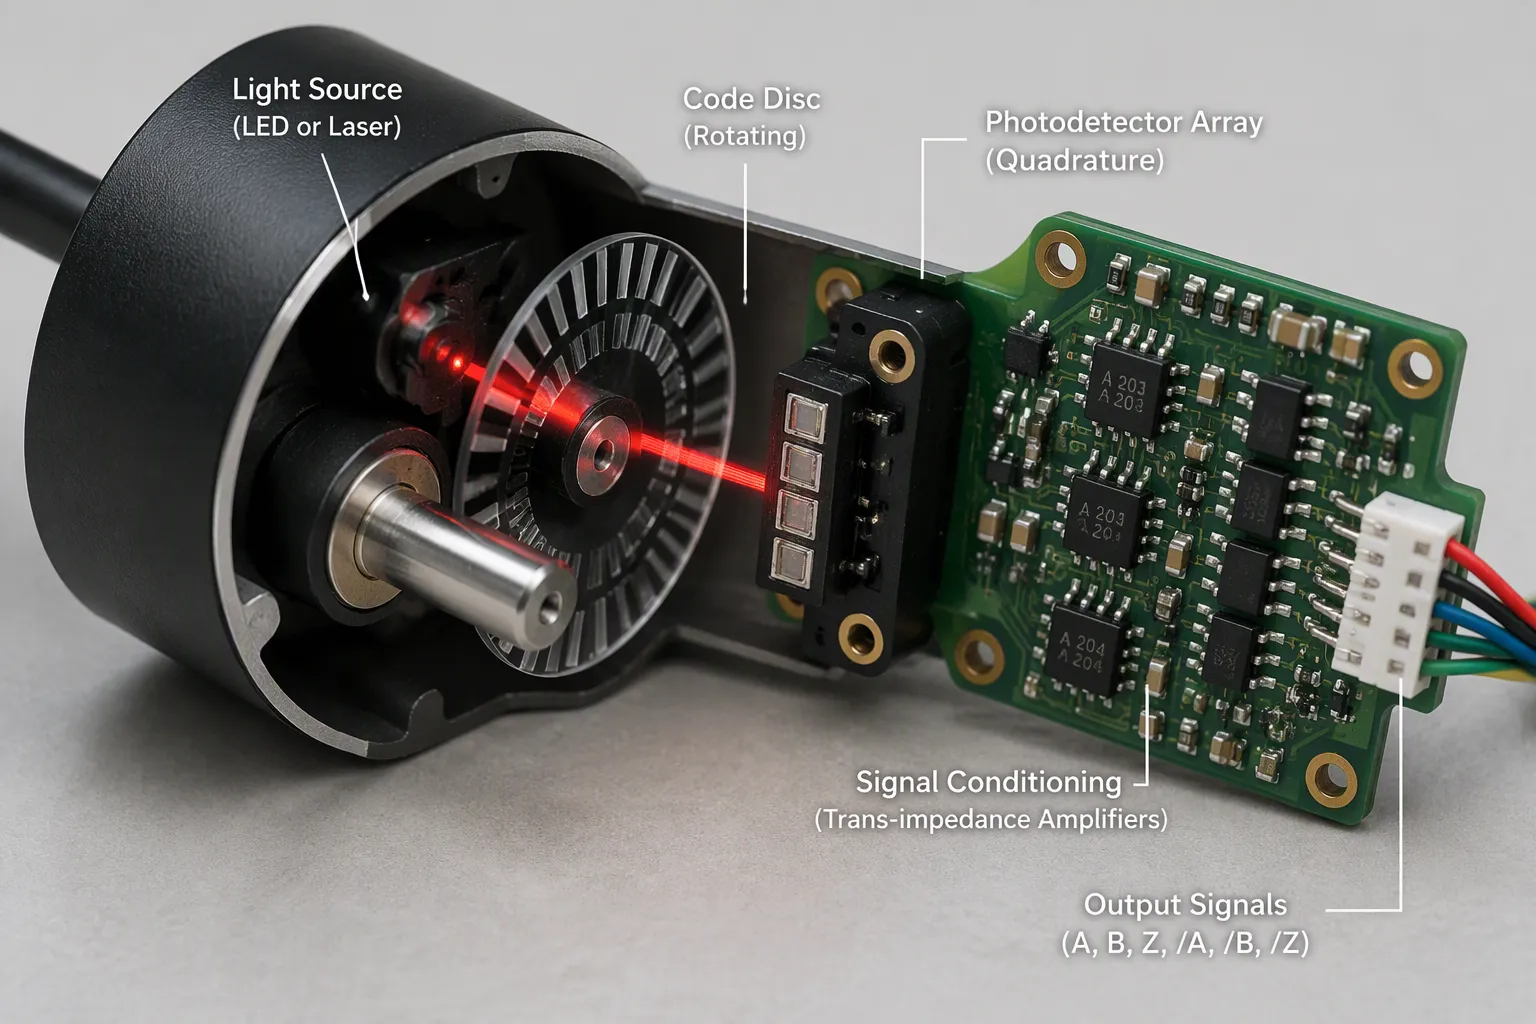
光學編碼器的基本原理是基於簡單的光路。一個工作在近紅外線波段(850–940nm)的精密LED或雷射器發射一束穩定的光束。這束光束穿過一個由不透明和透明部分交替排列的碼片,碼片旋轉或平移時,光束會發生調製。光電探測器隨後將調製後的光脈衝轉換為電流。下圖展示了完整的訊號鏈。
精密LED或雷射光源(近紅外線,850-940nm)發出穩定的光束。
光束穿過一個由不透明和透明部分交替組成的編碼盤或編碼輪,當編碼盤旋轉或平移時,光線就會被調製。
光電探測器(光電二極體或光電電晶體)將調變光脈衝轉換成電流。
採用四個光敏元件,電間隔 90° 的正交檢測,加上差分配置,最大限度地提高了抗噪能力。
訊號調理(跨阻放大器、自動增益控制)產生清晰的數位輸出,表示位置、方向和速度。
最終輸出包含位置、方向和速度資料。正交編碼使控制器能夠根據通道間的相位關係讀取方向資訊。正交訊號分析透過解碼每個邊緣轉換進一步提高解析度。
類型及優點
工程師根據運動幾何形狀和編碼方案對光學編碼器進行分類。下表列出了主要類型的光學編碼器及其用途。
分類依據 | 類型 | 關鍵特徵 | 應用場景 |
|---|---|---|---|
運動幾何 | 扶輪社 | 追蹤角度位置和方向;絕對或相對數據 | 高效能旋轉系統 |
運動幾何 | 線性 | 偵測線性位移 | 機器人和自動化精密任務 |
電腦程式 | 增量 | 簡單模式;從起始點開始計數脈衝以確定相對位置 | 通用運動控制 |
電腦程式 | 絕對 | 複雜模式;每個位置都有獨特的訊號,用於絕對追蹤 | 關鍵任務系統 |
電腦程式 | 高頻差動式測試棒 | 雙軌設計;增強抗噪能力 | 高幹擾環境 |
光學編碼器技術的優勢顯著。光學編碼器具有高解析度和高精度,解析度可達每轉百萬計數以上,回饋精度可達亞微米等級。響應時間通常低於1微秒,從而實現即時位置追蹤。差分和正交檢測提供了卓越的抗噪音能力,包括抗射頻幹擾能力。直接數位輸出省去了類比數位轉換,降低了處理開銷,提高了可靠性。產品提供IP67防護等級的外殼,具備防塵防水功能,工作溫度範圍為-40°C至+85°C。非接觸式測量確保了高可靠性和長使用壽命。此外,這些裝置還支援絕對回饋和增量回饋,尺寸緊湊,易於安裝,且功耗低。
光學編碼器和感測
光學編碼器與磁編碼器
光學編碼器和磁性編碼器適用於不同的應用場景。以下對比展示了二者的優缺點。
編碼器類型 | 解析度和精度 | 環境魯棒性 |
|---|---|---|
光學 | 最高解析度和精確度 | 易受污染 |
磁 | 解析度有限 | 可在惡劣環境(高衝擊/振動)下正常工作;採用霍爾效應感測技術獲取絕對訊號 |
光學旋轉編碼器解析度高,但易受污染,精度會下降。磁性編碼器為了適應惡劣環境,犧牲了解析度。設計人員需要權衡這兩個因素,並考慮機器的佔空比。
干涉儀和電容式感測器
與測距干涉儀、電容探針和LVDT等替代技術相比,基於衍射的光學編碼器可以更容易滿足緊湊性、低成本/重量和高性能這三者之間的矛盾要求。
雷射編碼器可提供高解析度、低週期誤差的線性和多自由度位置測量。它們兼具位移干涉儀的測量性能和傳統膠帶或玻璃光柵尺編碼器的易用性和安裝便利性。對於大多數精密運動控制系統而言,這種性能與簡易性的結合決定了感測器的選擇。
控制器架構
PID 和高階演算法
PID伺服演算法仍然是最簡單的控制方法,適用於簡單的機械結構。但對於高品質或高慣性、負載不匹配、機器人、龍門架和超高解析度平台等應用,PID演算法則顯得力不從心。先進的演算法彌補了這一不足,例如場定向控制、空間向量調變和MIMO伺服演算法。此外,還可使用其他濾波器(低通濾波器、陷波濾波器、雙二階濾波器、零相位濾波器)、抗擾動控制、前饋控制和自適應控制等,進一步完善控制工具。
DSP 和運動控制器
一些DSP包含用於電流測量的ADC。它們經濟實惠,但品質較低,信噪比和實部分辨率限制在10位左右,這限制了位置抖動和速度平滑度。高效能驅動器使用14位元或更高位元的ADC,具有高信噪比。運動控制器產生位置曲線。高階控制器透過多軸向量運動、加加速度控制(三級曲線)、插值運動、誤差映射和補償、逆運動學、路徑混合和前瞻功能協調多個軸的運動。它們支援高速I/O同步(PEG/PSO)。伺服環路更新速率通常在100 Hz到20 kHz之間,所有環路和軸上均勻的高更新速率表明設計具有高效能。數位電流環路、磁場定向控制、正弦換向和空間向量調製完善了驅動器級控制。整合的多軸MIMO控制(例如ACS MC4U)可實現最高速度和最短穩定時間。硬碟應用中的高速精密伺服控制在實踐中證明了這種架構,其中磁頭定位需要在嚴格的回饋下達到極高的精度。
誤差來源及補償
常見錯誤來源
反彈、摩擦、順從
機械偏差體現在兩個方面:組裝過程中的錯位和運動過程中的位移損失。反轉和柔性會在每次方向反轉時產生死區。軸導軌的摩擦力會導致黏滑現象和不規則運動。先進的控制演算法能夠估計這些機械缺陷,並透過編碼器回饋進行校正。機械卡滯需要先進行檢查和對準校正,任何軟體修復都無濟於事。
熱誤差與環境誤差
溫度變化會導致熱膨脹,從而改變標尺長度和測量精度。熱效應是精密機械中最大的誤差來源之一。即使是控制良好的設備,其溫度也會以每小時約0.5°C的速度波動,整個設備內部存在溫度梯度。滾珠螺桿驅動平台在沒有直接回饋的情況下產生的內部自加熱,是定位誤差的另一個主要來源。現代超精密機械採用精度為±0.5°C的熱控制系統來解決這個問題,而更新的系統甚至可以將工作區域內的溫度控制精度提高到±0.05°C。
感測器噪音和量化
馬達和驅動器產生的電磁幹擾會破壞編碼器回饋。接地不良也會導致噪音幹擾。屏蔽電纜、正確的接地和濾波可以抑制這些影響。刻度盤的缺陷會產生可預測的週期性誤差,而刻度盤和讀取頭之間的俯仰角、偏航角和傾斜角會降低訊號完整性。
薪酬策略
前饋和基於模型的
基於模型的正向回饋利用運動學模型辨識誤差來源,並在執行前對指令位置應用逆變換。這種方法適用於同步、可重複的誤差。已記錄的結果表明,反轉誤差降低了70%以上,而高階策略的平均殘差降低幅度高達96.9%。基於多元線性迴歸建構的數位孿生模型將多個溫度輸入與熱變形關聯起來。一項驗證結果表明,峰峰值誤差從82 µm降低到33 µm,均方根誤差從7.5 µm降低到2.9 µm。
誤差映射和校準
校準過程使系統在其整個運行範圍內運行,記錄指令位置與實際位置的偏差,並在運行過程中應用與位置相關的校正。此方法旨在消除循環齒輪齒形誤差和偏心誤差,經證實可將最大殘餘誤差降低 68%。採用高解析度光學編碼器的閉迴路回授控制可即時處理動態誤差。在一個諧波驅動案例中,關節間隙誤差從 212 µm 降至 51 µm 以下。團隊應定期進行校準,因為即使經過補償,長期漂移仍然存在。
振動和乾擾抑制
被動隔離和主動隔離
被動隔振支架透過質量和阻尼來吸收振動。主動隔振則增加了感測器和執行器,可以即時消除乾擾。選擇哪一種隔振方式取決於幹擾的頻率成分和製程所需的剛度。
陷波濾波器和觀察者
陷波濾波器可在不犧牲其他迴路增益的情況下,抑制已知頻率的機械共振。觀測器可估計未測量的狀態並將其回饋,以提高抗干擾能力。這兩種工具都能擴展精密運動控制迴路的可用頻寬。
諧波驅動系統中的量化補償性能:前饋可將關節反轉誤差降低 70% 以上,間隙補償達 87%,先進策略可將平均殘差降低 96.9%。平均殘差從 3.379 毫米降至 0.105 毫米。
當工程師將精度視為系統固有屬性時,精密運動控制系統才能發揮最佳性能。光學編碼器提供位置回饋,從而實現校正;絕對位置資料則免去了每次斷電重啟後的回零操作。環境控制和定期校準將漂移控制在合理範圍內。這些措施確保精密運動控制系統能夠在長時間的生產運作中提供可重複的結果。
精密運動控制系統集成
設計和尺寸
匹配執行器、感測器和負載
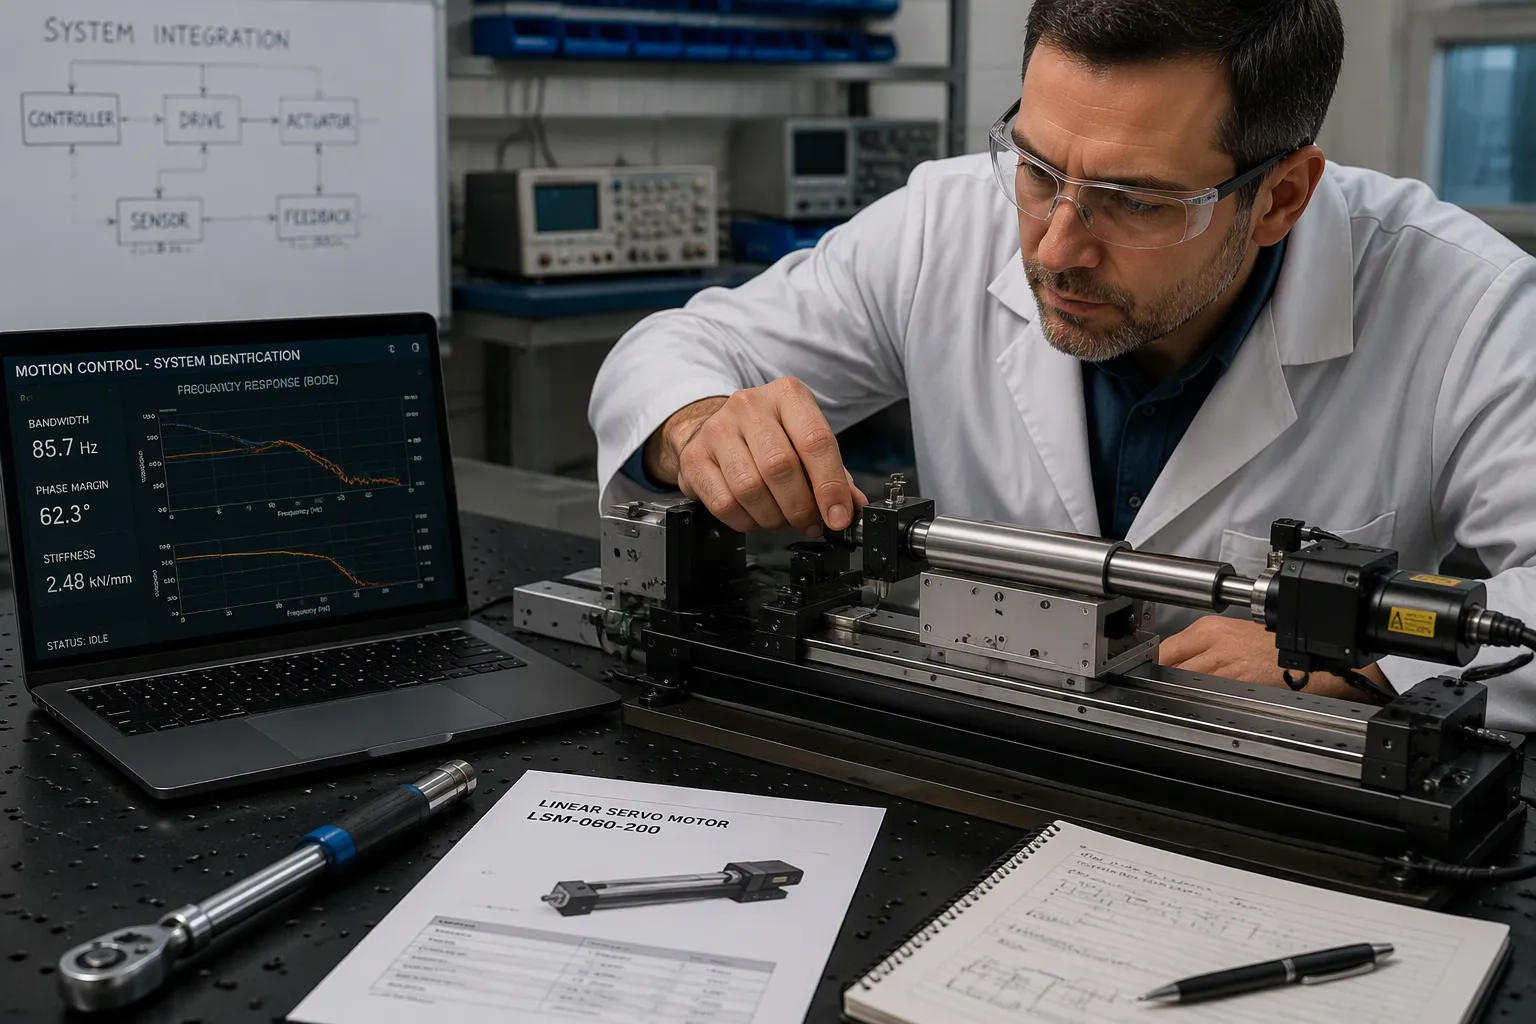
整合始於對運動任務的清晰定義。工程師首先定義運動類型:推/拉、升降、鉸鍊或滑輪/鋼索。他們確認負載受到導向,並在必要時添加導軌或滑軌,因為執行器本身並非導軌。接下來,他們計算最壞情況下的力,包括摩擦力、啟動負載和幾何形狀的影響。他們會施加安全裕度,通常在實際應用中為1.5 倍至 2 倍。行程、工作負載下的速度、佔空比(受熱限制)和 IP 防護等級等參數隨後確定。控制策略是下一步:端對端運動只需開環控制,可重複停止需要回授控制,而共享負載則需要同步閉環控制。控制策略的最終確定應在佈線或製造開始之前完成。
電機選型遵循類似的原則。團隊會根據成本對建議的伺服馬達進行排序,找到符合要求的最低成本方案;多花約 10% 的預算可以增加約 20% 的安全係數,以應對未來可能出現的需求擴展。他們會驗證慣性比是否保持在允許的限值或以下,並檢查應用速度和扭矩是否在馬達的最大值範圍內。 5:1 的減速箱可以放大扭矩,將慣性減小至減速比的平方,並有助於將速度控制在限制範圍內。桿式執行器適用於力矩高達50,000 lbf 的線性推力應用,而無桿執行器則可承載負載並省去額外的導向裝置。對於無桿執行器,需要計算力矩載重(Mx 橫滾,Mz 偏航),包括偏心載重和行程末端加速產生的動態彎矩。
頻寬和剛度之間的權衡
此平台的第一柔性模態限制了可實現的控制頻寬。這一限制導致加速度和閉環剛度之間存在權衡。降低平台重量會將結構共振頻率推向或引入控制頻寬,從而限制定位精度並可能導致穩定性問題。透過順序結構-控制協同設計對低頻柔性模態進行主動控制,旨在打破這種權衡,從而實現高加速度和高閉環剛度的同步提升。
調試和調試
逐步循環調諧
調試遵循固定的順序,因此每個循環都建立在穩定的基礎上。
驗證機械就緒情況:聯軸器緊固度、皮帶張力、軸承預緊力、代表實際運轉條件的負載。
配置馬達和回饋參數:額定電流、轉矩常數、極數、編碼器解析度、類型和方向。
調整電流環路;大多數驅動器會自動配置它,標準應用的頻寬通常為1-3 kHz 。
運行自動調諧或開始手動速度環調諧:從低比例增益開始,逐漸增加增益,直到階躍響應清晰且無持續振盪,緩慢增加積分增益,並添加陷波濾波器以消除共振峰。
調整位置迴路:提高比例增益,直到追蹤誤差可接受,然後加入速度和加速度前饋。
在整個速度、負載和工況範圍內進行運行條件驗證。
驗證與驗證
驗證過程包括安裝確認、運作確認和效能確認。安裝確認用於確認設備在運作前已正確安裝。運轉確認用於驗證熱穩定性,透過主動冷卻馬達和吹掃鏡罩將漂移控制在約10 µrad/°C以內,並確認閉環光學編碼器回饋能夠校正扭力擾動,且具有亞微米級的重複性。效能確認用於驗證伺服平台和振鏡驅動器在確定性光纖總線上使用單一時脈實現同步,以及在速度變化下的軌跡追蹤精度。
故障排除
不穩定性與振盪
不穩定性通常是物理性的,而非演算法性的。任何軟體都無法在不穩定的輸入訊號上做出穩定的決策。工程師會透過測量機箱接地和感測器安裝接地之間的交流和直流電壓來進行接地迴路檢測;任何讀數都表示存在需要統一的接地迴路。他們會檢查屏蔽層,並將訊號電纜佈線在距離電源線至少 12 英吋(30 公分)的位置,以避免來自變頻器、焊接機或高壓線路的電磁幹擾/射頻幹擾。如果噪音與機器運作相關,則在安裝座上使用橡膠隔振器來抑制機械振動。
重複性和漂移
漂移故障排除首先從硬體隔離開始。技術人員斷開感測器連接,並以訊號模擬器取代;如果顯示電子元件上的漂移仍然存在,則故障出在控制器而非感測器上。他們測量任何引線與感測器本體之間的絕緣電阻,低於約5000 MΩ的值表示有水分滲入。他們將屏蔽線連接到指示器側的清潔接地端,以防止緩慢的電荷累積。常見的根本原因包括水分滲入、溫度梯度、蠕變、焊點老化和腐蝕。團隊在追求精度之前,會先在實際生產線上使用實際零件驗證重複性,並先穩定夾具、運動控制、光學元件和照明系統。這種嚴謹的做法能夠確保精密運動系統在整個生命週期中保持精確度和重複性。
行業應用
半導體製造
光刻和晶圓測試
微影製程需要超高精度的平台來實現光罩對準、晶圓定位和光學系統定位。亞微米級的精度和重複性必須在整個行程範圍內保持,而不僅僅是在標稱位置。滑台系統的熱膨脹和主軸發熱都會降低精度。軸承預緊力、滑軌幾何形狀和主軸跳動都會造成系統級誤差。
晶圓測試和老化測試需要低振動運動系統和低振動主軸設計。旋轉噪音會幹擾敏感的電氣測量。設備三班倒運行,停機時間極短,因此組件必須能夠承受持續的高循環次數。
應用領域 | 精密運動要求 | 面臨的挑戰 |
|---|---|---|
光刻與曝光 | 用於掩模對準和晶圓定位的超精密平台;全行程精度可達亞微米等級。 | 熱生長、主軸發熱、系統級集成 |
晶圓測試與老化 | 低振動運動系統和主軸設計 | 旋轉噪音,高循環次數 |
檢驗與缺陷審查 | 剛度優化、阻尼、精密平衡的平台 | 振動敏感性,無塵室相容性 |
組裝與晶圓處理 | 用於運輸和末端執行器定位的精密平台 | 嚴格的品質控制,資質認證可追溯性 |
組裝和檢驗
檢測和缺陷審查依賴剛度優化、阻尼良好且精密平衡的設計。污染控制至關重要。零件必須避免產生粒狀物、頻繁潤滑和氣體逸出,這需要採用無塵室相容的潤滑、密封和表面處理程序。組裝工作對緊湊型平台的運作空間提出了更高的要求。主軸、滑台和平台必須作為一個整體協同工作,因為任何單獨工作的部件如果引入振動或幾何誤差,都會導致應用失敗。
醫學與生命科學
手術機器人和實驗室自動化
醫療和生命科學領域的工作對偏差的容忍度極低。精密運動控制能夠處理精密的零件定位,其公差通常低於 10 微米。閉環架構可實現微米級的重複精度,團隊會進行公差疊加和能力分析來驗證這一點。視覺引導的龍門系統能夠以高速運動和更少的返工來支援偵測和物料搬運。
實驗室自動化和無塵室操作依賴於客製化的機器人整合。多軸架構簡化了小型組件的組裝,高精度取放裝置最大限度地減少了錯位和損壞,同時提高了產量。這些任務使得精密運動控制比通用機器人更具優勢。
航空航天、光學和研究
望遠鏡支架和指向系統
望遠鏡或雷射等指向儀器安裝在移動平台上,用於追蹤已知目標,包括地面目標、天體和人造衛星。將慣性導航系統直接安裝在儀器上,可使其免受平台彎曲和失準的影響。 GPS訊號可以校正漂移,校正後的指向角指令始終接近零,從而實現精細指向。平台轉向的編碼器精度只需與自動駕駛子系統相匹配即可。
太空船的指向和姿態控制系統是其科學性能的關鍵組成部分,從調試計劃的早期階段就對其進行整體處理,將對其大有裨益。
航空航太、機器人和製造業都依賴合適的線性運動技術。精密運動控制系統的成功取決於工程師如何將組件與佔空比相匹配,以及光學編碼器提供的位置資料如何確保指向和偵測的準確性。將精密運動控制視為系統屬性而非組件規格的設計人員,能夠從運動控制系統中獲得最佳性能。高解析度光學編碼器和嚴謹的整合是精密運動控制系統設計從原型走向量產的關鍵。
最佳實踐
設計和選擇
實際性能規格
工程師在確定任何硬體配置之前,都會設定切合實際的效能指標。他們會明確負載重量、重心位置、使用頻率、所需運動範圍以及溫度、振動和濕度等環境條件。確保這些參數準確無誤,可以避免日後代價高昂的重新設計和效能問題。團隊也能避免一些常見的陷阱:例如,對關鍵部件的規格要求過低、忽略環境因素、將機構設計得過於複雜、強行將現成零件用於定制應用,以及在實驗室驗證之外省略實際性能測試。
控制協同設計從一開始就強化了精確運動控制。控制器設計應在硬體設計階段進行,因為硬體和控制密切相關。設計人員將控制頻寬和最大擾動靈敏度等頻域指標直接納入設計問題。他們還會添加魯棒性約束並考慮物理執行器的極限。嵌套最佳化模型允許外部循環優化硬體參數,而內循環則合成控制器。與基準順序方法相比,該方法在一個案例研究的運動平台中實現了42% 的重量減輕和 28% 的頻寬提升。團隊會根據實際情況選擇客製化組件還是標準組件:客製化組件適用於空間有限的環境和精確的扭力控制,標準組件適用於時間或預算受限的項目,而混合方法有時效果最佳。
維護和可靠性
校準和環境控制
校準和環境控制確保精密運動控制系統在其使用壽命內保持可靠性。團隊會定期進行校準,因為即使經過補償,長期漂移仍然存在。他們嚴格控制工作區域的溫度,因為熱膨脹會改變標尺長度和測量精度。光學編碼器能夠提供穩定的輸出,而定期驗證則確保位置資料的可靠性。
可靠性也取決於對回饋路徑的保護。屏蔽電纜、正確的接地和濾波可以抑制馬達和驅動器產生的電磁幹擾。技術人員會檢查密封件和絕緣電阻,以便及早發現水分滲入。他們會將訊號電纜遠離電源線,並統一機箱接地,以消除接地環路。這些措施可以延長光電編碼器的使用壽命,並在長時間的生產運作中保持精確度。一套完善的維護計劃可以將精密運動控制系統轉化為可靠的資產,並保護您在感測器、驅動器和控制器方面的每項投資。
該指南闡述了一條清晰的路徑:基礎知識、關鍵技術、誤差補償和整合。精度是系統級屬性,它源自於匹配的元件、合理的回饋設計和嚴格的誤差管理。光學編碼器透過提供可靠的位置數據,為這條鏈條奠定了基礎。
新興趨勢重塑該領域:
採用串列介面的絕對式、磁性、電容式和正弦/餘弦編碼器取代了笨重的平行佈線,在正弦/餘弦線性平台上可達到約 1 奈米的分辨率。
現在,執行 DSP 伺服速率為 10 kHz 或更高的控制器會記錄伺服誤差和驅動輸出,然後進行分析以預測故障。
團隊應先設定切合實際的效能目標,然後依序調整和驗證每個迴圈。這種嚴謹的做法能將高精準度動作轉化為可靠的生產。
常見問題
高精準度運動系統的定義是什麼?
高精度系統使負載沿著預設路徑移動,並即時測量結果。回授裝置報告實際位置,迴路會校正任何偏差。多軸同步確保每個軸在同一時刻沿著同一軌跡運動。
為什麼閉環回饋比原始解析度更重要?
單憑高解析度並不能保證精度或重複性。閉環回饋使系統能夠檢測並糾正發生的干擾。工程師在相信規格表之前,會使用雷射干涉儀和量具重複性和再現性 (Gage R&R) 研究來驗證實際性能。
光學編碼器如何實現精確運動控制?
光學編碼器透過碼盤將光訊號轉換為數位位置、方向和速度資料。它們具有高解析度、亞微秒響應速度和強大的抗噪能力。設計人員通常將它們與絕對位置資料結合使用,從而消除每次上電後的回零操作。
哪些誤差源對定位精度的影響最大?
熱膨脹是最大的誤差來源之一。反轉、摩擦和柔性會在每次反轉時造成運動損失。感測器雜訊和刻度缺陷會導致週期性誤差。在已記錄的案例中,前饋模型和誤差映射可將反轉殘差降低70%以上。
團隊該如何調整伺服迴路?
調試過程遵循固定的順序。技術人員首先驗證機械部件是否準備就緒,然後配置馬達和回授參數,接著依序調整電流迴路、速度迴路和位置迴路。最後,他們會在整個速度、負載和工況範圍內驗證結果。
設計何時需要主動隔振?
被動式減振器透過質量和阻尼吸收振動。主動式隔振器則透過增加感測器和執行器來即時消除乾擾。具體選擇取決於幹擾的頻率成分和製程所需的剛度。
如何保證精密運動控制在長時間生產運作中保持穩定?
定期校準、嚴格的溫度控制和受保護的回饋路徑可確保效能。屏蔽電纜、統一接地和遠離電源線的訊號佈線可抑制干擾。團隊會定期安排校準,因為即使經過補償,漂移仍然存在。
光學編碼器有哪些不足之處?
污染會降低編碼盤的性能,因此在惡劣環境下磁性編碼器更受歡迎。磁性編碼器犧牲了分辨率來換取其在衝擊和振動下的耐受性。設計人員在選擇感測器之前,會權衡解析度、耐受性和機器的佔空比等因素。