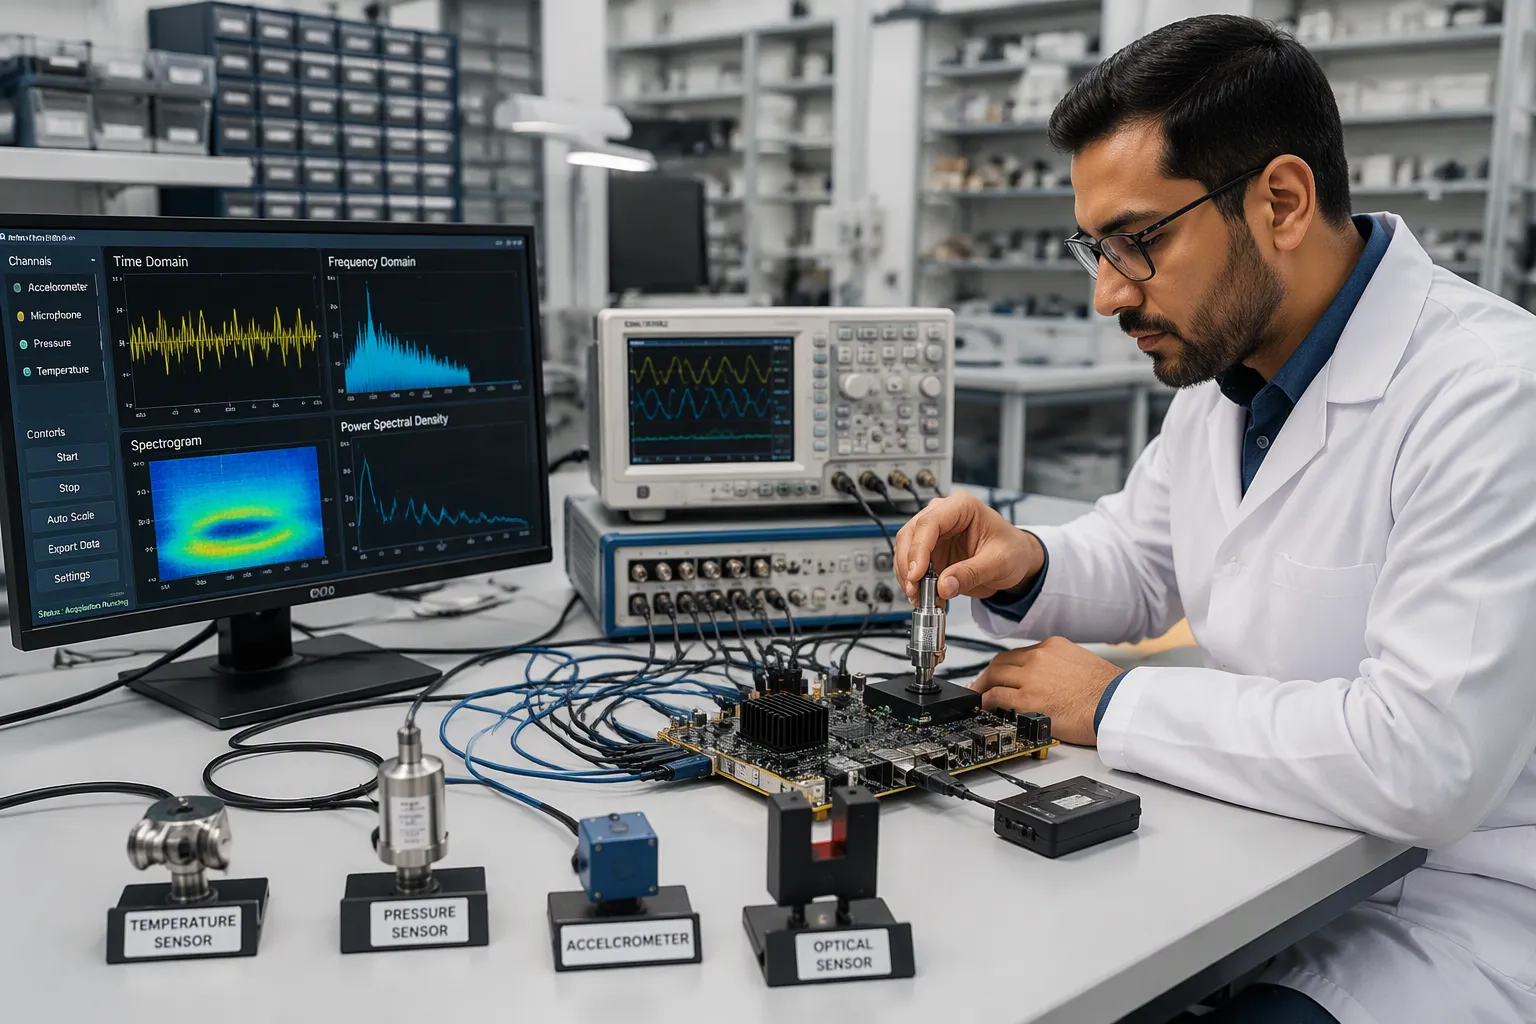
多感測器訊號擷取技術從多個感測元件收集數據,並將其轉換為電路板級可用的數位流。在實際系統中,例如工業監控、機器人和儀器儀表,通常會混合使用具有不同介面、速率和雜訊特性的感測器。工程師面臨許多難題:前端設計、同步、噪音控制、融合以及可製造性設計 (DFM)。
本指南將逐步說明電路板設計與製造決策。內容涵蓋類比多工與單通道ADC的比較、抗混疊濾波器、運算放大器選擇以及介面選擇。您將找到有關時序、接地、校準和調試的實用指南。每個章節都著重於具體的設計權衡,而非理論探討。
製造多感測器板的工程師深知,從工作原型到可靠產品之間存在著巨大的差距。本指南將透過詳盡的實踐操作,彌合這一差距。
關鍵要點
精心規劃每個感測器的訊號路徑,以保護轉換器並保持資料乾淨。
當相位差很重要時,例如在聲音定位中,可以使用同步取樣。
使用同一個共享時脈和觸發訊號,使所有感測器資料在時間上保持一致。
選擇合適的濾波器:FIR 提供穩定的線性相位,IIR 效率更高,自適應濾波器在雜訊消除方面效果很好。
使用 DMA 傳輸資料而不會佔用 CPU 資源,從而保持資料流穩定快速。
分別校準每個通道,並檢查漂移情況,以保持其長期準確性。
將類比地和數位地分開,並使用一個連續的接地平面來降低雜訊。
一次只開啟一個頻道,用 FFT 檢查一下,然後再進行全融合。
多感測器訊號擷取基礎知識
多感測器採集的含義
多感測器訊號擷取系統將多個感測元件整合在同一塊電路板上,並同時擷取所有元件的資料。訊號鏈從實體感測器出發,經過訊號調理,輸入到類比數位轉換器(ADC),最終輸出數位訊號流。在取樣過程中,轉換器以設定的時間間隔擷取類比訊號,並為每個取樣點賦予一個電壓值。 ADC 的解析度決定了系統能夠分辨的最小電壓步長。
多感測器資料擷取、處理和 Wi-Fi/藍牙通訊都可以整合在單一開源電路板上。
感測元件和訊號路徑
每種感測器都需要特定的訊號路徑。壓電陶瓷(PZT)感測器在轉換前需要衰減、低通濾波和電平轉換。應變計則需要儀表放大器和電平調節。下表總結了典型的訊號路徑。
感應元件 | 信號路徑 |
|---|---|
壓電感測器 | 衰減(÷2)→ 低通濾波(~664 kHz)→ 電平轉換至 0–3.3 V → ADC |
應變計 | 儀表放大器 → 電平調整至 0–3.3 V → ADC |
加速度計(BMA400) | 數位輸出透過SPI介面直接傳輸至MCU。 |
環境感測器(BME280) | 數位輸出透過SPI介面直接傳輸至MCU。 |
類比感測器輸出與數位感測器輸出
類比感測器需要模擬前端:衰減、濾波和電平轉換可以保護轉換器並保持線性度。例如,一個 51 Ω 的電阻和一個 4.7 nF 的電容可以提供一個接近 664 kHz 的低通截止頻率。
諸如 BMA400 和 BME280 之類的數位感測器完全省略了類比訊號調理。它們使用時脈、輸入、輸出和片選線透過 SPI 介面傳輸資料。這種方法省去了前端電路,從而簡化了模擬前端電路的預算。
為什麼電路板級設計至關重要
源端訊號完整性
訊號完整性始於感測器介面。接地不良或過長的類比線路會在任何數位訊號處理介入之前就損壞資料。應將訊號調理元件放置在靠近轉換器的位置,並保持迴路路徑較短。
成本和可製造性影響
每增加一條通道都會增加成本、電路板面積和測試時間。減少預處理工序可以降低組裝風險。 DFM評審應在佈局發布前確認元件位置和走線寬度。
核心設計問題
通路數量和抽樣需求
取樣率取決於被測訊號的物理特性。溫度通道僅需 1–100 S/s,而振動和聲學通道則需要 25.6–204.8 kS/s。多工轉換器在各個通道間共用一個 ADC,並會引入較小的時序偏差。同步取樣裝置則能保持相位關係不變。
信號類型 | 典型取樣率 |
|---|---|
溫度因素 | 1–100 秒/秒 |
壓力、流量 | 10 西門子/秒–1 千西門子/秒 |
振動、聲學 | 25.6–204.8 kS/s |
介面和處理預算
介面的選擇決定了處理預算。 SPI 提供快速、低延遲的傳輸;I2C 適用於低速感測器;RS-485 則適用於長距離電纜傳輸。資料採集前端必須在不阻塞 MCU 的情況下傳輸資料。應儘早規劃頻寬,因為 64 個通道,每個通道的取樣率為 51.2 kS/s,大約只能產生 13 MB/s 的頻寬。
多感測器系統面臨的主要挑戰
同步和時序偏差
時脈域不匹配
不同的硬體造成了第一個問題。視覺、力/扭矩、觸覺和編碼器通道的採樣率、延遲和協議各不相同。每個設備都有自己的時鐘,而自然抖動通常會超過幾百微秒。這種偏移量會隨著溫度、電源波動和裝置老化而改變。
多感測器同步問題主要源自於不同的擷取設備、不同的擷取協定以及各種不同的特性,例如取樣頻率、解析度、測量範圍、訊號雜訊比,以及最重要的-時間參考。缺乏統一的時間參考使得感測器整合更加困難。簡單地假設設備內部時鐘已經足夠同步,並不能解決隨著時間推移而累積的時鐘偏移和時鐘延遲問題。因此,需要可靠的同步機制(硬體或軟體)來將資料對齊到同一時間域,以便進行融合或人工智慧後處理。
延遲和抖動效應
通訊鏈路本身就會引入延遲。 USB、乙太網路和串列路徑的延遲特性各不相同,網路感測器也會受到傳輸延遲和丟包復原的影響。即時作業系統搶佔操作會在此基礎上增加不確定的處理延遲。影像處理和特徵提取操作又會導致不同感測器類型之間的計算延遲不一致,從而產生系統性的時間偏差。因此,您應該儘早規劃時間同步,因為任何下游訊號處理都無法恢復遺失的時間參考。
雜訊和訊號完整性
串擾和接地環路
相鄰走線之間會透過互感和電容發生能量耦合,而緊密的走線間距會加劇這種情況。在快速開關過程中,地彈會使局部地電位偏移,導致邏輯低電平訊號被讀取為高電平,模擬參考電位也會漂移。下表列出了常見症狀、原因和解決方法。
症狀 | 根本原因 | 補救 |
|---|---|---|
Ringing | 阻抗不匹配 | 使用TDR進行診斷;實施終止 |
相鄰線路上的故障 | 相聲 | 增加間距或增加屏蔽層 |
50/60赫茲嗡嗡聲 | 接地迴路 | 地面隔離或光隔離 |
移位模擬參考 | 地面反彈 | 專用飛機和解耦 |
感測器特定噪音特徵
每個感測器都呈現不同的雜訊特徵。高阻抗元件會受到電容耦合的影響;低電平類比通道會受到電源漣波的影響,進而影響閾值和時序。差分對和連續回流平面可以提高抗干擾能力。在電源引腳附近放置去耦電容,並在製造前運行訊號完整性模擬。
數據量和頻寬
取樣率權衡
採樣率直接影響資料量。低採樣率可能會遺漏或扭曲重要的趨勢,而高採樣率則適合捕捉快速波動的短期測試;更長的分析可能更適合一秒鐘或更長的採樣間隔。然而,過度降採樣而不進行補償會引入混疊,而混疊會降低模型精度。應根據訊號物理特性選擇合適的取樣率,然後透過快速傅立葉變換 (FFT) 分析進行驗證。
介面瓶頸
介面頻寬限制了資料採集鏈的吞吐量。一個以 51.2 kS/s 速率傳輸 64 個通道的資料擷取前端大約能產生 13 MB/s 的資料量,而較慢的連結會導致 MCU 停滯。將樣本按時間間隔分組可以減少封包數量,而較粗的時間粒度只有在應用能夠容忍的情況下才能節省頻寬。應根據實際吞吐量預算來匹配 ADC 介面和鏈路速度,並在增加通道數量之前分析延遲。
擷取硬體設計
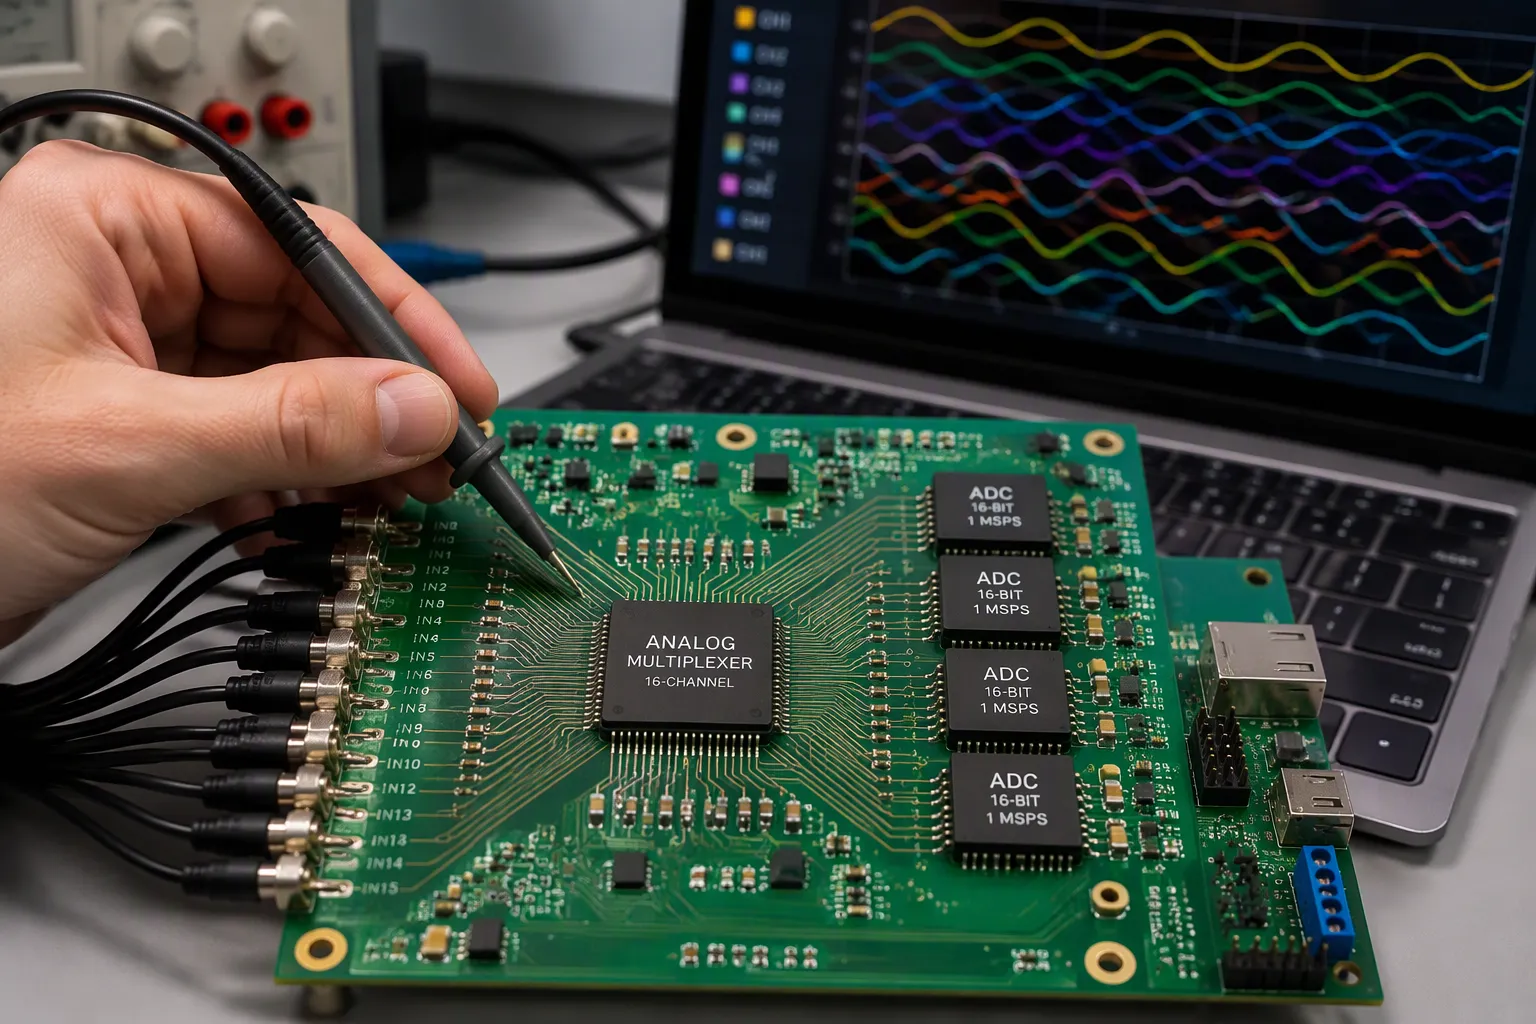
類比多工與單通道類比數位轉換器
通路數量與成本的權衡
您選擇的架構決定了電路板的最低成本。例如,模擬多路復用透過使用求和網絡,可以減少轉換器輸入通道的數量,例如從 32 個通道減少到 16 個通道。這一步驟降低了硬體成本、佈線成本和機架空間佔用。時分複用適用於直流和低速率通道。它穩定可靠、成本低廉且易於擴展。頻分複用方案可以提高總吞吐量和通道密度,但它們需要高精度濾波器、穩定的梳狀訊號源和校準。
每通道轉換器簡化了這種複雜性。每個通道都有自己的類比數位轉換器、低通濾波器和取樣保持電路。但代價是更高的成本、更大的電路板空間和有限的可擴展性。
<span class="notranslate">EventXtra 6大解決方案</span> | 適用情況 | 關鍵權衡 |
|---|---|---|
模擬多路復用 | 可以犧牲單通道吞吐量;管線式 SAR 與多工器配對。 | 單通道吞吐量降低,並行處理 |
單通道或同步取樣 | 精確的取樣時刻至關重要,例如雙耳聲源位置。 | 各通道間的相位差保持不變 |
多路復用僅在測量精度未明顯下降的範圍內有效。超過該閾值後,空間、時間或數位偽影會迅速增大,需要進行系統級校準或訊號重建。
同時採樣需求
某些應用無法處理相位偏移。機器人聽覺系統透過微小的通道間相位差來定位聲音來源。多個SAR轉換器可以在一定容差範圍內同時對多個通道進行取樣。 Δ-Σ元件由於其環路濾波器的複雜相位響應,在這方面表現不佳。因此,用於振動或聲學的多通道資料擷取設計應從一開始就考慮同步取樣。
前端和濾鏡設計
透過感測器阻抗選擇運算放大器
模擬前端必須與訊號源相符。差分放大器適用於低阻抗訊號源,例如高側電流檢測,其訊號疊加在較大的共模電壓上。它成本低、結構簡單,並且能夠處理超出電源軌的共模電壓。儀表放大器適用於高阻抗感測器,例如應變計、熱電偶、熱電阻和生物電位電極。它的緩衝級具有極高的輸入阻抗、高增益和高共模抑制比。混合式擴大機則兼顧了這兩種情況。
當訊號疊加在較大的共模電壓上且源阻抗較低時,應使用差分放大器。當源阻抗較高或微伏特訊號需要高增益時,應使用儀表放大器。
選擇時需平衡電壓和電流雜訊密度。常用元件的雜訊密度約為 7–9 nV/√Hz。電源範圍、頻寬和功率預算也會限制選擇範圍。
抗混疊濾波器設計
訊號調理必須在轉換器取樣前去除帶外能量。將抗混疊濾波器置於最後一個類比電路級,靠近轉換器輸入端。截止頻率應低於取樣率的一半。對於低速通道,簡單的RC電路即可滿足要求。高精度濾波需要具有特定響應的主動電路級。高源阻抗會延長建立時間,因此多工通道需要更長的採集視窗。
ADC配置和介面
分辨率與取樣率的權衡
解析度和速度相互制約。提高解析度會降低可達到的最高取樣率,因為每取樣位數越多,轉換時間就越長。提高取樣率會限制可達到的分辨率,因為快速轉換依賴更簡單、位數更低的架構。高保真應用更注重分辨率,而高速採集則更注重採樣率。多工轉換器會將轉換時間分配給各個輸入,因此隨著通道數的增加,每個通道的吞吐量會下降。選擇能夠正確捕獲訊號的最低性能等級。
I2C、SPI 和 RS-485 接口
介面的選擇取決於距離、速度和引腳預算。 I2C 需要兩根線,適合在短電路板上安裝低速感知器。 SPI 提供快速、低延遲的傳輸,適合作為主資料擷取路徑。 RS-485 適用於工業機櫃內的長距離佈線。每種介面都有其製造限制:上拉電阻、端接元件和連接器引腳數量都會影響組裝和測試。在佈局之前,應根據實際吞吐量來評估連結速度。
數據採集與同步技術
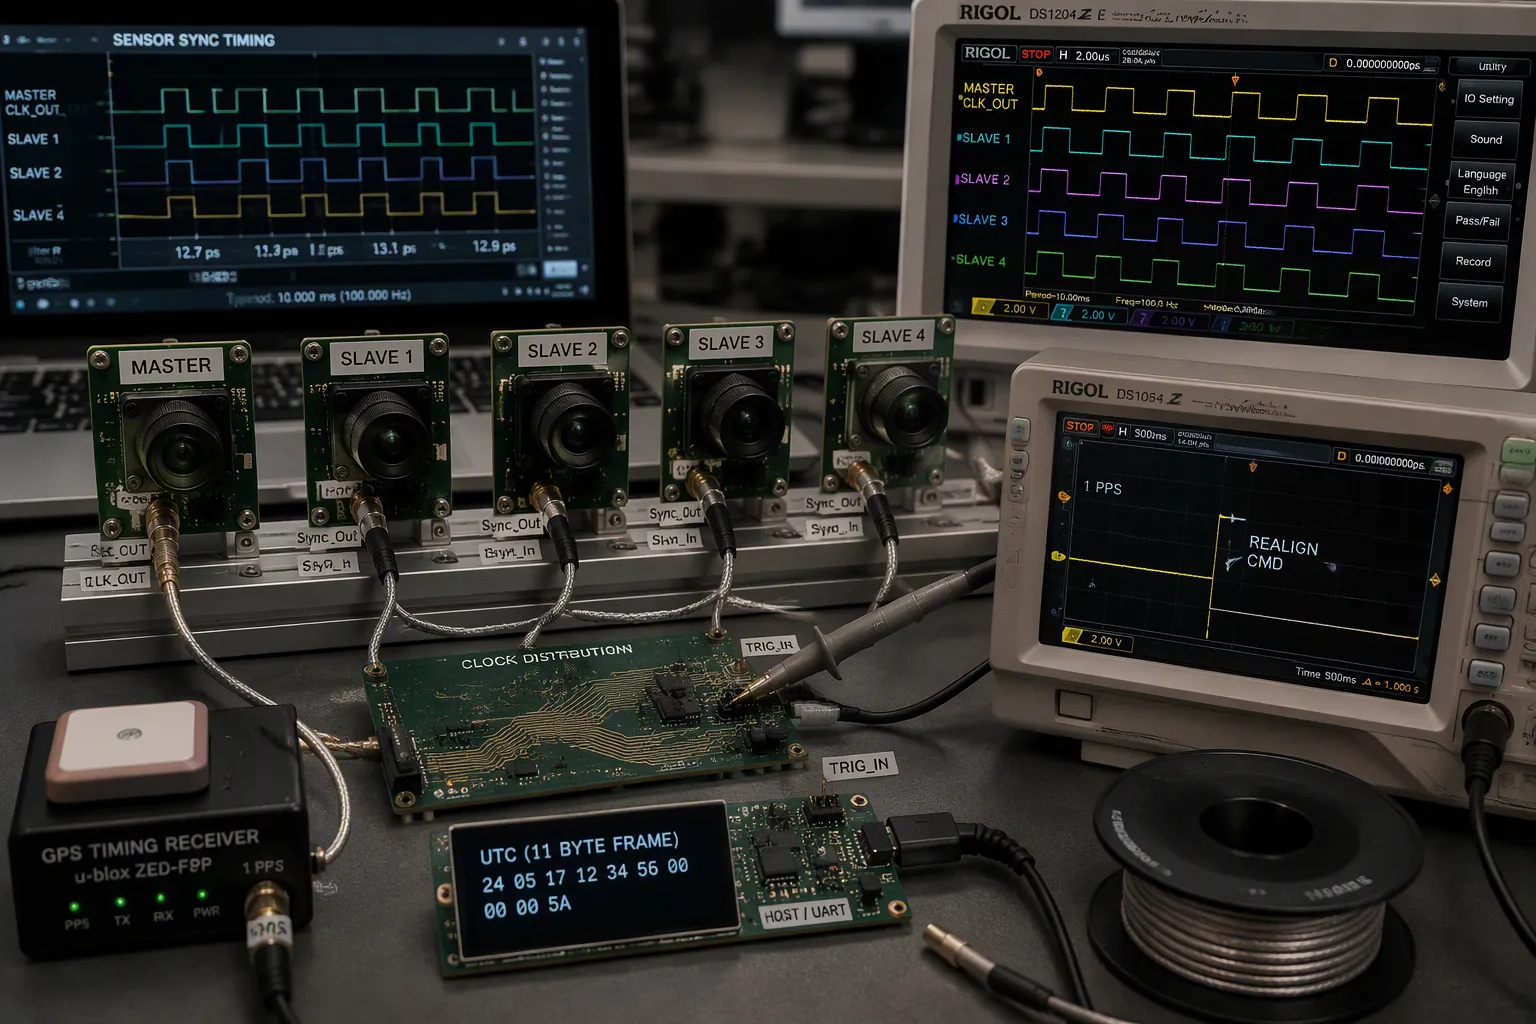
硬體觸發和共享時鐘
共享控制總線並不能實現拍攝時序的同步。 I2C匯流排僅負責協調不同感光元件之間的相機設定。每對感測器仍然使用各自的時脈和FSYNC訊號。真正的同步需要共享的時脈基址以及協同工作的觸發訊號。
通用時脈分佈
四種實用方法允許感測器之間共享時間基準。有線主/從鏈路可提供最精確的時間鎖定:一個主感測器透過 Sync_Out 引腳發送時脈訊號,從感測器透過菊花鏈連接的電纜在 Sync_In 引腳接收該訊號。外部 PPS 方案會向每個單元發送一個公共的 1 PPS 脈衝,並每秒重置一次測量週期。 GPS 記錄器可以透過 UART 傳輸絕對 UTC 時間,而自訂主機可以每秒提供一個 1 PPS 邊緣和一個 11 位元組的 UTC 訊框。對於陣列重新校準,工程師可以在 1 PPS 秒內發送重新校準命令,或啟用某種模式並短暫斷開共享的 PPS 線路,以便陣列在 PPS 恢復後的第三個有效邊緣重新校準。
精心佈置時鐘走線。用電源網屏蔽時脈線,在走線旁邊留出一條空走線,並選擇反相器而非會扭曲佔空比的非對稱緩衝器。測得的接收器間抖動保持在平均值±6.2 ns以內,典型的觸發抖動保持在±4 ns以內。
觸發訊號路由
觸發延遲取決於訊號傳輸距離,因此不僅要考慮線路傳播延遲,還要考慮PCB和下游電路的延遲。傳播速度接近真空中光速c的95%。測得的最小觸發延遲為3.2 µs,延遲範圍為-148 µs至179 µs,最短觸發間隔為175 µs。觸發失敗率在15 m以內保持在0.5%以下,在25 m處達到1.1%。抖動在0.25 m至25 m範圍內保持恆定,30 m同軸電纜增加了146 ns的延遲。
時間戳和對齊
硬體定時器和計數器
硬體定時器擷取在傳送和接收中斷處進行,可消除軟體讀取的不確定性。同步捕獲在處理器定時器和收發器之間共享一個晶振,從而消除量化誤差。非同步捕捉每個值都會累積一個定時器滴答的誤差,並且該誤差會在同步週期內不斷累積。以與中斷生成頻率相同的頻率進行時間戳標記可以消除此誤差。一個中央的、經過校準的時鐘(通常由 GPS 鎖定)被分配給時間戳外設,從而實現亞微秒級的對準精度。
採集後時間校準
當無法實現完全同步時,應補償已知的延遲,然後對讀數進行插值或重採樣,使其對齊到同一時間軸上。目標是為所有感測器資料建立一個可靠的單一參考時間。應儘早規劃時間同步;下游訊號處理無法恢復遺失的時間參考。
即時數據採集和DMA
DMA 和 MCU 負載管理
DMA 可將 CPU 負載降低高達 70%,在感測器系統中通常可降低 40% 至 50%。傳輸速度比基於 CPU 的傳輸快 10 倍,延遲降低高達 40%。突發模式會佔用總線一整個資料塊;週期竊取模式會在每個請求中交錯傳輸一個資料單元;透明模式僅在 CPU 空閒時傳輸資料。 DMA 降低的是中斷頻率,而不是消除中斷:128 個位元組的傳輸只需要一到兩個中斷服務程式 (ISR),而不是 128 個。在 Cortex-M7 及更高版本上,請注意快取一致性,將緩衝區與傳輸寬度對齊,並在完成 ISR 中重新啟動單一通道。
緩衝管理策略
雙緩衝將片上記憶體一分為二。 CPU 處理其中一半,DMA 則填入另一半。啟用半傳輸中斷和傳輸完成中斷,使 CPU 在緩衝區填滿時喚醒兩次。這種模式支援即時資料擷取流,不會丟包。
選項 | 時基共享 | 最適合 |
|---|---|---|
有線主/從設備 | 主時鐘透過 Sync_Out 傳輸到從時鐘 Sync_In | 短線纜,最緊密同步 |
外部PPS | 常用 1 PPS 脈衝,每秒重新調整一次 | 共享的PPS來源陣列 |
透過 UART 介面進行 GPS 資料記錄。 | 將絕對UTC時間轉發到每個感測器 | 分散式陣列 |
主機 1 PPS 加 UTC 幀 | 主機供應邊緣和UTC幀 | 客製化運營商集成 |
即時資料擷取韌體應在擴展通道數量之前,先對延遲和吞吐量進行分析。精心調校的資料擷取路徑能夠確保取樣、濾波和處理成本控制在預算範圍內。
濾波和融合方法
濾波和降噪
數位濾波器選擇 [FIR、IIR、自適應]
所選濾波器決定了計算預算和每個通道的相位特性。 FIR 濾波器始終穩定並保持線性相位,因此不會出現跨通道的相位失真。其非遞歸結構需要大量的乘加運算,陡峭的滾降可能需要數百甚至數千個抽頭。 IIR 濾波器使用更少的係數即可獲得尖銳的響應,與等效的 FIR 設計相比,計算量最多可減少約 90%。回授迴路使其僅具有條件穩定性,且係數量化可能會將極點推到單位圓之外。自適應濾波器即時調整係數以消除環境幹擾。
濾光片類型 | 計算負荷 | 穩定性 | 相位響應 |
|---|---|---|---|
冷杉 | 高;點擊量隨訂單而變化 | 無條件穩定 | 線性相位 |
國際電聯 | 低;比遠紅外光譜低約 90%。 | 條件 | 非線性相位畸變 |
自適應 | 適中;即時係數更新 | 取決於結構 | 因適應情況而異 |
用於幹擾檢測的FFT分析
FFT 分析能夠揭示時域視圖所掩蓋的干擾。頻譜圖可以顯示電源漣波、開關諧波和耦合時脈能量,這些幹擾會在混疊到目標頻帶之前就被偵測到。工程師應在啟動過程中對原始捕獲訊號進行 FFT 分析,然後確認濾波能夠移除已識別的干擾訊號,且不會削弱訊號內容。
感測器融合基礎知識
互補濾波和卡爾曼濾波
當感測器的故障模式呈負相關時,融合增益最大。雷達在雨天仍能保持測距精度,而相機的測距精度會下降;相機還能分辨雷達無法分辨的標記。卡爾曼濾波器將測量結果組合成具有不確定性邊界的後驗分佈,但它假設資料呈線性動態且雜訊服從高斯分佈。雜訊協方差的錯誤設定會導致濾波器發散,因此校準品質直接限制了融合性能。
加權平均和投票方案
加權平均法賦予權重,權重與測量可靠性成正比。逆方差加權法是經典形式:無雜訊測量結果會有效忽略其他測量結果。投票機制結合了獨立決策,並能容忍單一感測器故障,但會忽略感測器間的相關性。兩種方法都依賴可靠的置信度估計;置信度過高的通道會降低融合輸出的品質。
聲發射採集系統
基於DSP的多聲道聲音發射
一套實用的聲發射採集系統將濾波功能交給軟體處理。 RS-2A壓電感測器涵蓋50 kHz至400 kHz的頻率範圍。客製化的AD620前級擴大機提供接近9 nV/√Hz的低雜訊和高共模抑制比,增益由一個電阻調節,無需硬體濾波。資料擷取卡提供16位元轉換器,最多可支援8個同步差分通道,每個通道的取樣率為1.25 MS/s。工程師選擇每個通道500 kS/s的取樣率,以滿足高達250 kHz聲發射訊號的奈奎斯特頻率特性。內建硬體同步功能可保持通道間的時序一致性,從而實現聲音來源定位。
特徵提取與驗證
數位訊號處理隨後進行即時或後處理帶通濾波。驗證步驟應將濾波後的輸出與已知訊號源進行比較,並確認通道對齊。多通道聲發射監測依賴此循環:採集、濾波、提取特徵並與參考訊號進行驗證。
實施最佳實踐
校準和誤差預算
按頻道誤差預算
每個通道都有其自身的誤差,有些是可預測的,有些是隨機的,因此您應該針對每個通道單獨進行規劃。將每個校準步驟與正式的雜訊模型關聯起來,然後將剩餘誤差傳遞到下游。殘差檢查(測量值減去模型值)顯示輸出接近高斯噪聲,偏差很小。參考注入可以提供穩定的基準:增益和雜訊二極體的穩定性保持在 2.5% 以內,使工程師能夠在漂移到達 ADC 之前將其修正。
校準工作流程
具有眾多參數的感測器需要依序校準每個通道,然後進行互相關分析。溫度補償需要多個校準點,而保持每個校準點的溫度穩定需要花費大量時間。對重複循環的統計數據進行平均可以降低電磁幹擾和振動的影響。透過自動警報持續監測漂移,可以在兩次計劃重新校準之間保持精度穩定。
校準方法 | 強度 | 局限性 |
|---|---|---|
每聲道順序 | 分離每個通道的誤差項 | 高通道數時速度較慢 |
互相關分析 | 捕捉通道間耦合 | 需要配對參考資料 |
參考注射 | 軌道在服役期間會發生漂移 | 每個通道增加硬體 |
接地和噪音控制
混合訊號板佈局
在混合訊號電路板上,回流電流的流動方式比訊號的佈線方式更為重要。類比和數位電路應分開,使用獨立的電源軌,並在訊號層下方設置連續的接地層。避免使用過時的單點接地方式:任何穿過接地間隙的走線都會將回流電流推入環形天線。一些現代轉換器,例如 AD7606B,明確建議使用一個連續的接地層,而不是分離的 AGND/DGND。
屏蔽和回流路徑
使用保護環和法拉第籠屏蔽敏感節點,並將高速數位走線與類比走線隔離。差分訊號傳輸加上接地縫合過孔可降低串擾。在製造前運行訊號完整性仿真,並在生產文件中註明阻抗控制和銅厚度。
DFM和製造業權衡
原型製作和台架驗證
原型驗證設計可行;生產重點在於最大化良率。合併重複的被動元件,保持必要的間距,並將測試點設定在探針可觸及的位置。佈局應與製造商的能力文件相匹配,並在發布 Gerber 文件之前進行 DFM 檢查。跳過 ERC/DRC 或阻抗驗證會導致重新設計。
韌體、調試和效能分析
逐步建構電路板:先檢查模擬前端,然後是轉換器,最後是資料擷取 (DAQ) 流。使用示波器檢查訊號調理級,使用邏輯分析儀檢查數位匯流排。在新增更多通道之前,先分析延遲和吞吐量,並確保即時資料擷取緩衝區不會丟包。精心調校的即時資料擷取路徑能夠將取樣、濾波和處理控制在預算範圍內,而精確的同步則能確保感測器資料的一致性。
可靠的多感測器訊號擷取依賴三個主要支撐。前端設計在任何轉換開始之前就設定了動態範圍和雜訊基底。精細的同步確保各個通道在同一時域內對齊。可靠的融合策略則將不同的資料流整合為一致的模型。目前,特徵級融合和混合方法已能完成大部分此類工作。
團隊應一次只啟用一個頻道。接下來是校準和驗證,之後才能擴展到全面融合。即時資料擷取依賴此原則:穩定的資料擷取緩衝、清晰的濾波以及與訊號物理特性相符的取樣率。每一次採樣決策都會對後續處理產生影響。
邊緣處理和整合感測器中心很快將承擔更多此類環節。即時資料擷取和多感測器訊號擷取將使那些基礎架構搭建紮實的團隊受益匪淺。
常見問題
什麼原因導致感測器通道之間的時序偏差?
不同的時鐘、不同的協定和不同的延遲都會造成時脈偏移。每個設備都使用自己的時基進行取樣,而這種偏移會隨著溫度變化和零件老化而發生漂移。共享時脈加上硬體觸發機制可以確保所有通道的取樣率保持一致。
什麼情況下設計需要同時抽樣?
當相位關係承載資訊時,例如確定聲音來源,同步取樣至關重要。多路復用轉換器會在通道間引入相位偏差。單靠取樣率無法消除相位偏差。當需要所有輸入訊號的取樣時刻完全一致時,團隊應選擇單通道轉換器。
DMA是如何降低MCU負載的?
DMA 無需 CPU 介入即可傳輸樣本,因此在核心處理資料的同時,採樣可以持續進行。 128 位元組的傳輸只需要一到兩次中斷,而不是 128 次。這可以保持資料流的穩定。工程師應根據傳輸寬度調整緩衝區大小,並在完成中斷中重新啟動單次通道。
哪一種介面適合長距離佈線?
RS-485 適用於工業機櫃中的長距離電纜傳輸。 SPI 可在板載實現快速、低延遲的資料傳輸。 I2C 則適用於短距離傳輸的低速感測器。團隊應根據實際吞吐量預算選擇合適的連結速度,並確保取樣率在介面承載能力範圍內。
團隊應該如何驗證新的資料採集板?
團隊應先啟用一個頻道。使用示波器檢查模擬前端,然後確認轉換器輸出。執行 FFT 分析以尋找幹擾,然後再進行濾波。分析延遲和吞吐量,並在增加通道數量之前檢查取樣率是否符合訊號物理特性。