Le mouvement de haute précision désigne le mouvement coordonné et contrôlé des systèmes mécaniques en ingénierie d'automatisation. La commande de mouvement de précision associe chaque commande à une mesure, et la rétroaction permet au système de corriger ses propres erreurs.
L'enjeu est crucial. Des imprécisions de l'ordre du nanomètre peuvent engendrer une puce défectueuse lors de la lithographie. Des défauts aussi petits que quelques nanomètres peuvent rendre une puce entière inutilisable, et l'inspection par faisceau d'électrons avec une résolution d'un nanomètre permet de détecter ces erreurs d'impression. Les tests et l'assemblage des plaquettes sont soumis aux mêmes contraintes.
Les ingénieurs qui maîtrisent les principes de gain du contrôle de mouvement de précision, les technologies clés, les sources d'erreur et les stratégies d'intégration disposent des outils nécessaires pour la conception de nouveaux systèmes et le dépannage des systèmes de précision existants.
Points clés à retenir
La commande de mouvement de haute précision permet de déplacer les machines avec exactitude et de corriger les erreurs grâce à un système de rétroaction.
La boucle de rétroaction fermée mesure la position réelle et corrige les écarts en temps réel.
Les composants clés comprennent les actionneurs, les contrôleurs, les variateurs et les capteurs de retour d'information tels que les codeurs optiques.
La dilatation thermique, le jeu et le frottement sont des sources d'erreur majeures qui dégradent la précision.
Les modèles à propagation directe et la cartographie des erreurs peuvent réduire les erreurs de plus de 70 %.
Réglez les boucles d'asservissement dans l'ordre suivant : courant, vitesse, puis position pour obtenir des performances stables.
Un étalonnage régulier et un contrôle environnemental permettent de maintenir une précision stable sur de longues séries de production.
Pour des résultats optimaux, il convient d'adapter les composants à la tâche et de considérer la précision comme une propriété globale du système.
Principes fondamentaux du mouvement de haute précision
Le mouvement de haute précision désigne le déplacement coordonné et contrôlé des systèmes mécaniques en ingénierie d'automatisation. La synchronisation multi-axes garantit que chaque axe suit la même trajectoire au même instant. Un seul axe en retard peut compromettre l'ensemble du processus ; c'est pourquoi les ingénieurs définissent des exigences de précision strictes afin de garantir son bon déroulement.
Composants du système de base
Quatre éléments constituent l'épine dorsale de tout système de commande de mouvement de précision. Le tableau ci-dessous résume le rôle de chacun.
Composant | Rôle dans le système de mouvement |
|---|---|
Actionneurs (servomoteurs/moteurs pas à pas) | Convertir l'énergie électrique en force mécanique ou en couple pour déplacer la charge |
Contrôleur de mouvement | Interprète les commandes de haut niveau, les traduit en signaux de bas niveau temporels et effectue la planification de trajectoire. |
Entraînements (servomoteurs) | Recevoir des signaux de commande de faible puissance et les moduler en courant de forte puissance pour les enroulements du moteur. |
Dispositifs de rétroaction | Mesure en continu de la position et de la vitesse réelles, permettant une correction en boucle fermée des perturbations. |
Actionneurs et entraînements
Le choix de l'actionneur détermine en grande partie les performances du système. Les actionneurs électriques servo-commandés conviennent aux applications de haute précision grâce à leur contrôlabilité et leur réactivité. Les actionneurs pneumatiques et hydrauliques privilégient les applications exigeantes ou les environnements difficiles au détriment de la densité de puissance, de la vitesse, de la précision et du rendement. Les variateurs régulent la tension et le courant alimentant l'actionneur, permettant ainsi un contrôle précis du couple, de la vitesse et de la position. Les variateurs modernes intègrent une boucle de rétroaction, un diagnostic en temps réel et une intelligence embarquée.
Capteurs de rétroaction
Les dispositifs de rétroaction, tels que les codeurs optiques haute résolution, les capteurs capacitifs et les interféromètres laser, transmettent en temps réel les données de position et de vitesse aux processeurs de l'amplificateur d'asservissement. Les codeurs optiques sont couramment utilisés dans la commande de mouvement de précision en raison de leur haute résolution et de la stabilité de leur signal. Les codeurs et les résolveurs assurent une rétroaction continue de la position et de la vitesse, permettant ainsi aux systèmes de commande en boucle fermée de corriger les erreurs dès leur apparition.
Contrôleurs et traitement du signal
Le contrôleur de mouvement fait office de processeur central. Il interprète les commandes de haut niveau et planifie les trajectoires. Le traitement du signal interne transforme les données brutes des capteurs en un retour d'information de position exploitable. Des composants correctement adaptés et réglés garantissent une vitesse, une précision et une répétabilité élevées.
La boucle de rétroaction
Boucle ouverte vs. boucle fermée
Un système en boucle ouverte émet des commandes sans vérifier le résultat. Un système en boucle fermée mesure le résultat et le corrige. Le cycle se répète continuellement :
Les dispositifs de rétroaction transmettent en temps réel les données de position et de vitesse aux processeurs de l'amplificateur servo.
La boucle de contrôle calcule l'erreur de position en comparant la position cible du plan de trajectoire avec la position réelle issue du retour d'information.
Un algorithme PID génère une sortie corrective : le terme proportionnel corrige l’erreur immédiate, le terme intégral élimine les erreurs en régime permanent telles que le frottement statique, et le terme dérivé ajoute un amortissement pour minimiser le dépassement.
Le variateur module la commande corrigée et fournit au moteur le courant de forte puissance requis.
Le moteur convertit cela en force mécanique ou en couple, et le cycle se répète pour rejeter les perturbations et maintenir le déterminisme de position.
Gain, bande passante et stabilité
Le gain détermine la sensibilité de la boucle aux erreurs. La bande passante détermine sa vitesse de réaction. Un gain élevé et une large bande passante réduisent les erreurs, mais des valeurs excessives peuvent entraîner des oscillations. Les ingénieurs ajustent ces paramètres pour garantir la stabilité d'un contrôle de mouvement précis.
Indicateurs de performance
Précision, répétabilité, résolution
La précision mesure la différence entre la position commandée et la position physique réelle de la charge , généralement vérifiée par interférométrie laser. La répétabilité caractérise la fidélité avec laquelle une platine revient à la même position sous des commandes identiques. La résolution décrit deux propriétés : la résolution de retour (nombre de points de l’encodeur par unité) et la résolution de positionnement (déplacement incrémental minimal). Une haute résolution ne garantit ni la précision ni la répétabilité.
Temps de stabilisation et erreur de suivi
Les limitations de bande passante entraînent un comportement imprécis, des erreurs de suivi et une stabilisation lente. Des taux de mise à jour élevés des servomoteurs et une architecture EtherCAT constituent une base solide. La résolution et la linéarité des codeurs optiques sont les principales sources d'erreur ; un pas élevé et une linéarisation dans le firmware du contrôleur, calibrés avec des interféromètres laser externes, améliorent la précision. La bande passante, la résolution et la précision du capteur influent directement sur le temps de stabilisation et l'erreur de suivi. Un retour d'information précis sur la position et des données de position absolue permettent d'améliorer encore ces deux paramètres dans les systèmes de commande de mouvement.
Principes du contrôle de mouvement de précision
Coordination multi-axes
Mouvement synchronisé sur plusieurs axes
Dans un système de commande de mouvement de précision, chaque axe doit démarrer, maintenir sa vitesse et s'arrêter simultanément. Les contrôleurs de mouvement tirent leur synchronisation d' oscillateurs internes , dont les fréquences dérivent lors des déplacements longs. La solution classique consiste en une synchronisation explicite : un contrôleur maître envoie un signal de validation aux contrôleurs esclaves. Un contrôleur multiaxes unique résout automatiquement ce problème, car toutes les boucles partagent une horloge maître. Les réseaux déterministes tels qu'EtherCAT et PROFINET IRT synchronisent les oscillateurs des nœuds avec une précision nanoseconde, garantissant ainsi l'application simultanée des commandes sur chaque entraînement. Les engrenages électroniques et les tables de cames ajoutent une couche supplémentaire, assurant en temps réel les rapports maître-esclave.
Principes de base de la planification de trajectoire
Le contrôleur transforme chaque commande de déplacement en une trajectoire temporelle définissant le chemin, le profil de vitesse et la position cible. Une planification optimale respecte les limites dynamiques d'accélération et de secousse, et assure la synchronisation de tous les axes tout au long du déplacement. Les ingénieurs choisissent la paramétrisation en fonction de la tâche : polynômes cubiques par morceaux pour la planification dynamique et B-splines pour l'optimisation cinématique, où la propriété d'enveloppe convexe garantit la linéarité des limites de position et de dérivée. L'accélération en S , l'anticipation et l'interpolation circulaire complètent les types de profils courants.
Principes fondamentaux de la commande servo
Boucles servo haute vitesse
Le code temps réel fonctionne généralement à une fréquence supérieure à 10 kHz afin de garantir une correction d'erreur rapide. À chaque cycle, le contrôleur compare la position commandée à la position mesurée, et un algorithme PID génère un signal correctif. Les servomoteurs associent un rapport couple/inertie élevé à une boucle de rétroaction fermée, ce qui permet d'obtenir une précision linéaire micrométrique et une adaptation rapide aux variations de charge. Des codeurs optiques haute résolution, placés au plus près du point d'action de l'outil selon le principe d'Abbé, minimisent l'erreur de mesure.
Compromis entre stabilité et réactivité
La vitesse et la précision sont incompatibles avec la stabilité. Une large bande passante et un gain élevé réduisent l'erreur de suivi, mais des valeurs excessives excitent la résonance mécanique et poussent la boucle vers l'oscillation. Les ingénieurs trouvent un équilibre entre les deux en ajustant chaque axe et en vérifiant les interactions entre les axes, car une accélération sur un axe peut induire des vibrations sur un autre.
Spécifications de précision
Spécification de la précision et de la répétabilité
Métrique | Définition | Principaux facteurs limitants |
|---|---|---|
Exactitude | Mesure la précision avec laquelle le système atteint une position commandée absolue ; mesure l’écart par rapport à la cible réelle. | Géométrie mécanique, dérive thermique, qualité d'étalonnage |
Répétabilité | Dans quelle mesure le système revient de manière répétée à la même position, à partir d'une seule direction ou des deux. | Souvent plus facile à atteindre qu'une précision absolue ; essentiel pour une qualité constante |
Adapter les spécifications aux besoins du processus
Une règle pratique régit la spécification : stabiliser d’abord la précision par le biais de dispositifs de fixation, d’un environnement adapté et d’opérateurs qualifiés, puis corriger l’exactitude par l’étalonnage et le décalage. Un système incapable de reproduire les mesures de manière constante ne deviendra pas utile par le seul étalonnage. Les équipes confirment la précision par une étude de répétabilité et de reproductibilité (R&R) avant de s’intéresser à l’exactitude absolue. Cette rigueur garantit la fiabilité d’un système de commande de mouvement de précision et protège l’investissement dans les codeurs optiques, les variateurs et les contrôleurs.
Technologies Clés
Technologie des encodeurs optiques
Principes d'opération
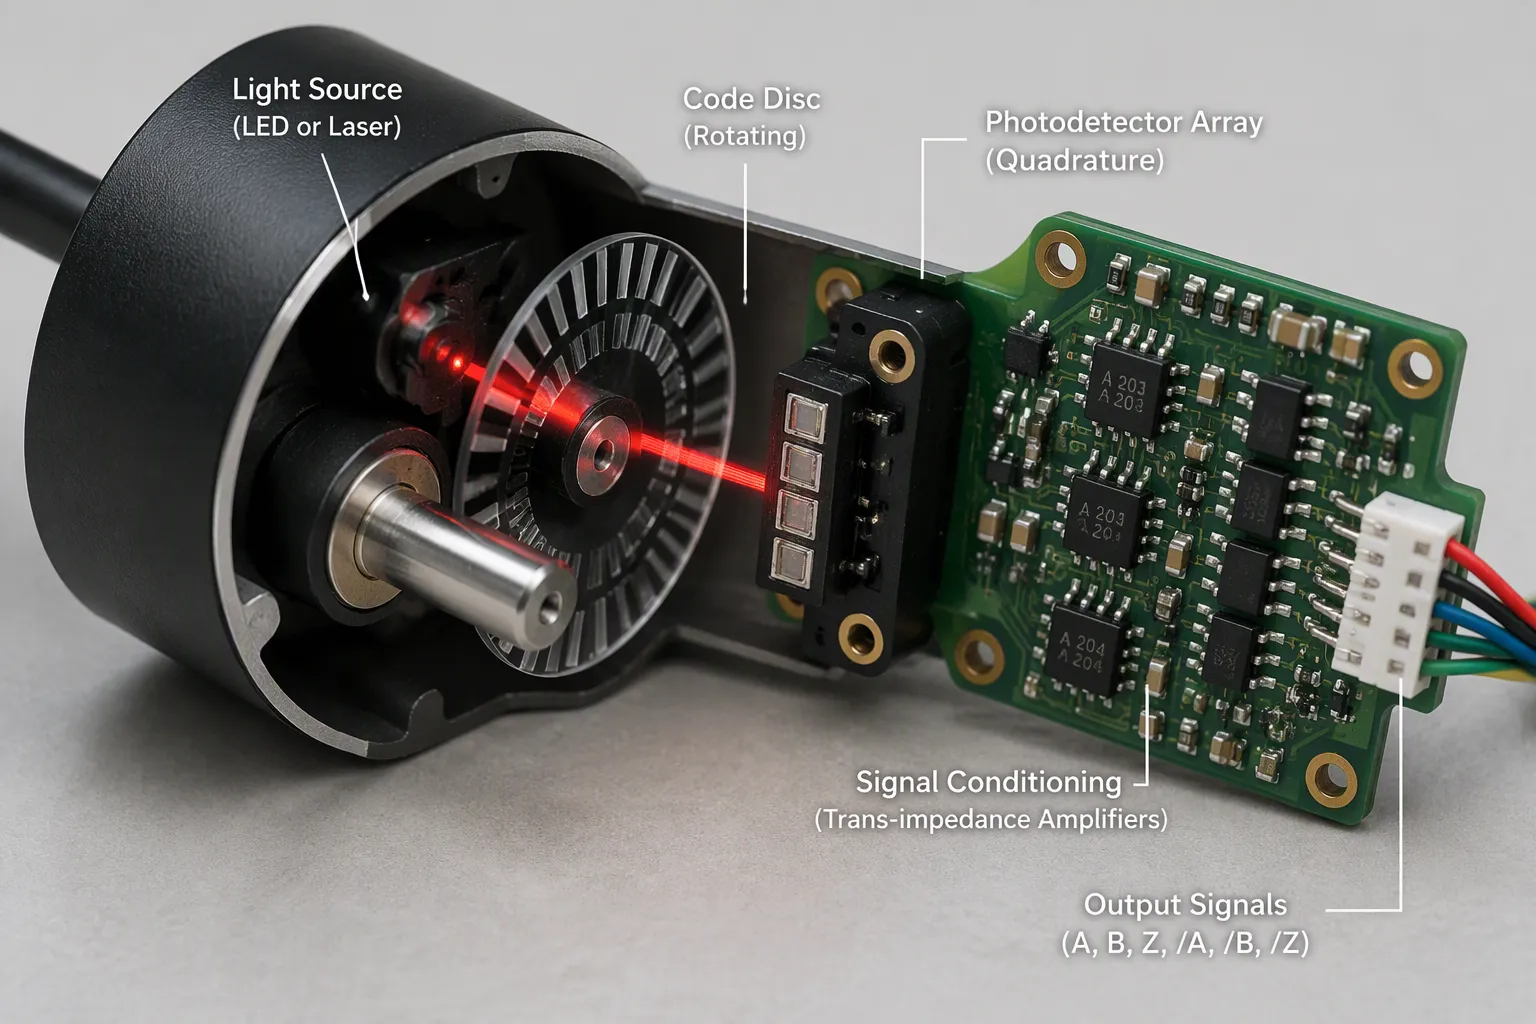
Le principe des codeurs optiques repose sur un trajet optique simple. Une source LED ou laser de précision, émettant dans le proche infrarouge (850–940 nm), produit un faisceau stable. Ce faisceau traverse un disque codeur composé de segments opaques et transparents alternés, ce qui module la lumière lors de la rotation ou de la translation du disque. Un photodétecteur convertit ensuite les impulsions lumineuses modulées en un courant électrique. La séquence ci-dessous illustre le fonctionnement complet de la chaîne de traitement du signal.
Une source LED ou laser de précision (proche infrarouge, 850–940 nm) émet un faisceau lumineux stable.
Le faisceau traverse un disque ou une roue de codage comportant des segments opaques et transparents alternés, ce qui module la lumière lorsque le disque tourne ou se déplace.
Un photodétecteur (photodiode ou phototransistor) convertit les impulsions lumineuses modulées en un courant électrique.
La détection en quadrature avec quatre éléments photosensibles espacés électriquement de 90°, ainsi que les configurations différentielles, maximise l'immunité au bruit.
Le conditionnement du signal (amplificateurs de transimpédance, contrôle automatique du gain) produit un signal numérique clair représentant la position, la direction et la vitesse.
Le signal de sortie final contient les données de position, de direction et de vitesse. Le codage en quadrature permet au contrôleur de déduire la direction à partir de la relation de phase entre les canaux. L'analyse du signal en quadrature affine encore la résolution en décodant chaque transition.
Types et avantages
Les ingénieurs classent les codeurs optiques selon leur géométrie de mouvement et leur schéma de codage. Le tableau ci-dessous associe les principaux types de codeurs optiques à leurs fonctions.
Base de classification | Type | Principales caractéristiques | Scénario d'application |
|---|---|---|---|
Géométrie du mouvement | Rotatif | Enregistre la position et la direction angulaires ; données absolues ou relatives | Systèmes rotatifs haute performance |
Géométrie du mouvement | luminaires Néon Del | Détecte le déplacement linéaire | tâches de précision en robotique et automatisation |
Codage | Incrémental | Modèle simple ; compte les impulsions à partir d'un point de départ pour la position relative | Contrôle général des mouvements |
Codage | Absolute | Motif complexe ; signal unique par position pour un suivi absolu | Systèmes critiques pour la mission |
Codage | Différentielle | Conception à double voie ; immunité au bruit améliorée | Environnements à fortes interférences |
Les avantages de la technologie des codeurs optiques sont considérables. Ils offrent une haute résolution et une grande précision, avec des résolutions supérieures à 1 million de points par tour et une précision de rétroaction inférieure au micron. Les temps de réponse sont généralement inférieurs à 1 microseconde, permettant un suivi de position en temps réel. La détection différentielle et en quadrature assure une excellente immunité au bruit, notamment aux interférences radiofréquences. La sortie numérique directe élimine la conversion analogique-numérique, réduisant ainsi la charge de traitement et améliorant la fiabilité. Des boîtiers IP67 sont disponibles pour la protection contre la poussière et l'eau, et la plage de températures de fonctionnement s'étend de -40 °C à +85 °C. La mesure sans contact garantit une grande fiabilité et une longue durée de vie. Ces dispositifs prennent également en charge la rétroaction absolue et incrémentale, sont compacts, faciles à installer et consomment peu d'énergie.
Encodeurs et capteurs optiques
Encodeurs optiques vs. magnétiques
Les codeurs optiques et les codeurs magnétiques répondent à des besoins différents. Le tableau comparatif ci-dessous illustre ce compromis.
Type de codeur | Résolution et précision | Robustesse environnementale |
|---|---|---|
Optical | Résolution et précision maximales | Vulnérable à la contamination |
Magnétique | Résolution limitée | Résiste aux environnements difficiles (chocs/vibrations importants) ; utilise la détection par effet Hall pour le signal absolu |
Un codeur rotatif optique offre une meilleure résolution, mais sa précision est dégradée par la contamination. Un codeur magnétique, quant à lui, privilégie la robustesse en environnements difficiles au détriment de la résolution. Les concepteurs évaluent ces deux facteurs en fonction du cycle de service de la machine.
Interféromètres et capteurs capacitifs
Les codeurs optiques basés sur la diffraction peuvent satisfaire plus facilement les exigences contradictoires de compacité, de faible coût/poids et de hautes performances que les technologies alternatives telles que les interféromètres de mesure de distance, les sondes capacitives et les LVDT.
Les codeurs laser offrent une mesure de position linéaire et multi-degrés de liberté haute résolution et à faible erreur cyclique. Ils allient les performances de mesure d'un interféromètre de déplacement à la simplicité d'utilisation et d'installation des codeurs à ruban ou à échelle de verre classiques. Pour la plupart des systèmes de commande de mouvement de précision, ce compromis entre performance et simplicité est déterminant dans le choix du capteur.
Architectures de contrôleurs
PID et algorithmes avancés
Les algorithmes de servocommande PID restent l'approche de contrôle la plus simple. Ils conviennent aux structures mécaniques simples. Ils sont toutefois insuffisants pour les charges importantes (masse ou inertie élevée), les charges déséquilibrées, les robots, les portiques et les platines à ultra-haute résolution. Des algorithmes avancés comblent cette lacune : la commande vectorielle, la modulation vectorielle spatiale et les algorithmes de servocommande MIMO. Des filtres supplémentaires (passe-bas, coupe-bande, biquad, à phase nulle), la réjection des perturbations, la commande prédictive et la commande adaptative complètent la panoplie d'outils.
Processeurs numériques de signal (DSP) et contrôleurs de mouvement
Certains processeurs de signal numérique (DSP) intègrent des convertisseurs analogique-numérique (CAN) pour la mesure du courant. Bien qu'économiques, ils présentent une faible qualité, avec un rapport signal/bruit (SNR) et une résolution réelle limités à environ 10 bits, ce qui limite la gigue de position et la régularité de la vitesse. Les variateurs hautes performances utilisent des CAN 14 bits ou plus avec un SNR élevé. Les contrôleurs de mouvement génèrent des profils de position. Les contrôleurs avancés coordonnent plusieurs axes grâce à des mouvements vectoriels multi-axes, la réduction des à-coups (profils du troisième ordre), l'interpolation de mouvement, la cartographie et la compensation d'erreurs, la cinématique inverse, le lissage de trajectoires et l'anticipation. Ils prennent en charge la synchronisation E/S haute vitesse (PEG/PSO). Les fréquences de mise à jour des boucles d'asservissement s'étendent généralement de 100 Hz à 20 kHz , et une fréquence de mise à jour élevée et uniforme sur toutes les boucles et tous les axes témoigne d'une conception haute performance. Les boucles de courant numériques, la commande vectorielle, la commutation sinusoïdale et la modulation vectorielle spatiale complètent la commande au niveau du variateur. La commande MIMO multi-axes intégrée (par exemple, ACS MC4U) atteint la vitesse maximale et le temps de stabilisation le plus court. La commande servo de précision à haute vitesse dans les applications de disques durs démontre la mise en pratique de cette architecture, où le positionnement de la tête exige une précision extrême avec un retour d'information serré.
Sources d'erreurs et compensation
Sources d'erreurs courantes
Contrecoup, friction, conformité
Le décalage mécanique se manifeste à deux niveaux : par un défaut d’alignement lors de l’assemblage et par une perte de mouvement lors d’un déplacement. Le jeu et la compliance créent une zone morte à chaque inversion de direction. Le frottement des guides d’axes engendre un phénomène de stick-slip et un mouvement irrégulier. Des algorithmes de contrôle avancés évaluent ces défauts mécaniques et les corrigent grâce au retour d’information de l’encodeur. Tout blocage mécanique nécessite une inspection et un alignement correct avant qu’une correction logicielle puisse intervenir.
Erreurs thermiques et environnementales
Les variations de température entraînent une dilatation thermique, modifiant la longueur de l'échelle et la précision des mesures. Les effets thermiques figurent parmi les principales sources d'erreur dans les machines de précision. Même dans des installations parfaitement contrôlées, on observe des variations de température d'environ 0.5 °C par heure et des gradients spatiaux au sol. L'échauffement interne des platines à vis à billes, sans retour d'information direct, constitue une autre source majeure d'erreur de positionnement. Les machines ultra-précises modernes y remédient grâce à des systèmes de contrôle thermique précis à ±0.5 °C , et les systèmes les plus récents atteignent une précision de ±0.05 °C dans la zone de travail.
Bruit et quantification des capteurs
Les interférences électriques provenant des moteurs et des variateurs perturbent le retour d'information de l'encodeur. Des parasites apparaissent également en cas de mauvaise mise à la terre. L'utilisation de câbles blindés, d'une mise à la terre correcte et d'un filtrage permet de supprimer ces effets. Les imperfections de l'échelle engendrent des erreurs cycliques prévisibles, et les mouvements de tangage, de lacet et d'inclinaison entre l'échelle et la tête de lecture dégradent l'intégrité du signal.
Stratégies de rémunération
Propagation directe et modélisation
La commande prédictive basée sur un modèle utilise des modèles cinématiques pour identifier les sources d'erreur et applique des transformations inverses aux positions commandées avant leur exécution. Cette approche convient aux erreurs synchrones et répétables. Les résultats documentés montrent une réduction de plus de 70 % à l'inversion , et les stratégies avancées permettent d'atteindre une réduction de 96.9 % des résidus moyens. Un jumeau numérique, construit à partir d'une régression linéaire multiple, relie plusieurs entrées de température aux distorsions thermiques. Une validation a permis de réduire l'erreur crête à crête de 82 µm à 33 µm et l'erreur quadratique moyenne de 7.5 µm à 2.9 µm.
Cartographie des erreurs et étalonnage
L'étalonnage permet de faire fonctionner le système sur toute sa plage de fonctionnement, d'enregistrer les positions commandée et réelle, et d'appliquer des corrections en fonction de la position pendant le fonctionnement. Cette méthode cible les erreurs cycliques d'engrènement et d'excentricité, avec une réduction documentée de 68 % de l'erreur résiduelle maximale. La commande par rétroaction en boucle fermée, avec des codeurs optiques haute résolution, corrige les erreurs dynamiques en temps réel. Dans le cas d'un réducteur harmonique, les erreurs d'entrefer ont été réduites de 212 µm à moins de 51 µm. Il est recommandé aux équipes de planifier l'étalonnage à intervalles réguliers, car une dérive à long terme persiste même après compensation.
Rejet des vibrations et des perturbations
Isolement passif et actif
Les supports d'isolation passive absorbent les vibrations par leur masse et leur amortissement. L'isolation active, quant à elle, intègre des capteurs et des actionneurs qui annulent les perturbations en temps réel. Le choix dépend de la fréquence de la perturbation et de la rigidité requise par le procédé.
Filtres à encoche et observateurs
Les filtres coupe-bande suppriment la résonance mécanique à une fréquence connue sans dégrader le gain de la boucle. Des observateurs estiment les états non mesurés et les réinjectent pour améliorer la réjection des perturbations. Ces deux outils étendent la bande passante utile d'une boucle de commande de mouvement de précision.
Performances de compensation quantifiées dans les systèmes d'entraînement harmonique : la compensation anticipée réduit les erreurs d'inversion articulaire de plus de 70 %, la compensation du jeu atteint 87 % et les stratégies avancées permettent une réduction de 96.9 % des résidus moyens. Le résidu moyen passe de 3.379 mm à 0.105 mm.
Un système de commande de mouvement de précision atteint ses performances optimales lorsque les ingénieurs considèrent la précision comme une propriété intrinsèque du système. Les codeurs optiques fournissent le retour d'information de position permettant la correction, et les données de position absolue éliminent la nécessité d'un retour à l'origine après chaque cycle d'alimentation. Le contrôle environnemental et un étalonnage régulier limitent la dérive. Ces pratiques permettent à la commande de mouvement de précision de garantir des résultats reproductibles sur de longues séries de production.
Intégration des systèmes de contrôle de mouvement de précision
Conception et dimensionnement
Adaptation des actionneurs, capteurs et charges
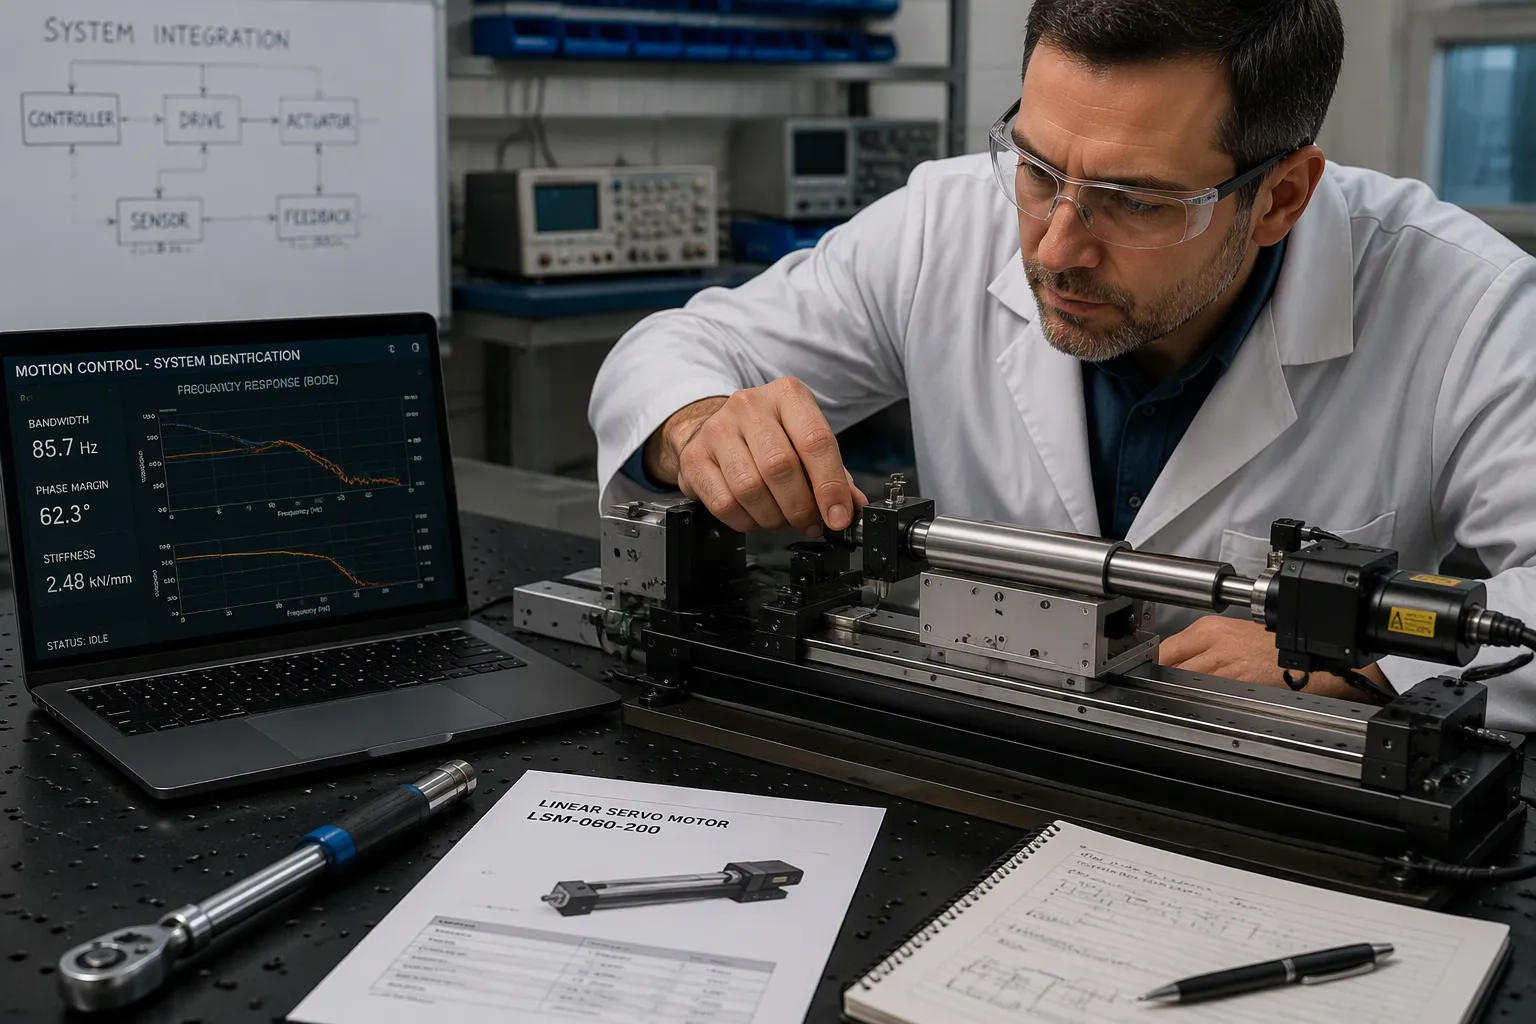
L'intégration commence par une définition claire de la tâche de mouvement. Les ingénieurs définissent d'abord le type de mouvement : poussée/traction, levage, charnière ou poulie/câble. Ils vérifient que la charge est guidée, en ajoutant des rails ou des glissières si nécessaire, car l'actionneur n'est pas un rail de guidage. Ils calculent ensuite la force maximale, en tenant compte du frottement, des charges initiales et de la géométrie. Ils appliquent une marge de sécurité, généralement de 1.5 à 2 fois la force maximale pour les applications réelles. La course, la vitesse à charge nominale, le rapport cyclique par rapport aux limites thermiques et l'indice de protection IP sont ensuite définis. La stratégie de contrôle intervient ensuite : un mouvement de bout en bout nécessite une boucle ouverte, des arrêts répétables nécessitent une rétroaction et des charges partagées nécessitent une boucle fermée synchronisée. Les décisions relatives au contrôle doivent être finalisées avant le câblage ou la fabrication.
Le choix du moteur suit une démarche similaire. Les équipes classent les servomoteurs proposés par prix afin de trouver l'option la plus économique répondant aux exigences ; un surcoût d'environ 10 % permet d'accroître la marge de sécurité d'environ 20 % en cas d'extension ultérieure du périmètre du projet. Elles vérifient que le rapport d'inertie reste inférieur ou égal à la limite admissible et que la vitesse et le couple d'application sont inférieurs aux valeurs maximales du moteur. Un réducteur 5:1 multiplie le couple, réduit l'inertie au carré du rapport et contribue au respect des contraintes de vitesse. Les actionneurs à tige conviennent aux applications linéaires à poussée pure avec une force élevée pouvant atteindre 50 000 lbf , tandis que les actionneurs sans tige supportent des charges et éliminent le besoin de guidage supplémentaire. Le moment de charge (roulis Mx, lacet Mz) doit être calculé pour les actionneurs sans tige, en tenant compte des charges excentrées et des moments de flexion dynamiques dus à l'accélération en fin de course.
Compromis entre bande passante et rigidité
Le premier mode flexible de l'étage limite la bande passante de contrôle atteignable. Cette limitation impose un compromis entre l'accélération et la rigidité en boucle fermée. La réduction du poids de l'étage déplace les fréquences de résonance structurelle vers ou dans la bande passante de contrôle, ce qui limite la précision du positionnement et peut engendrer des problèmes de stabilité. Le contrôle actif des modes flexibles basse fréquence par une conception conjointe séquentielle structure-contrôle vise à lever ce compromis, permettant ainsi d'obtenir simultanément une accélération élevée et une rigidité en boucle fermée élevée.
Réglage et mise en service
Accordage de boucle étape par étape
La mise en service suit un ordre fixe , de sorte que chaque boucle repose sur une base stable.
Vérifier l'état mécanique : serrage de l'accouplement, tension de la courroie, précharge des roulements et une charge représentative des conditions de fonctionnement réelles.
Configurez les paramètres du moteur et de la rétroaction : courant nominal, constante de couple, nombre de pôles, résolution, type et direction de l’encodeur.
Réglez la boucle de courant ; la plupart des variateurs la configurent automatiquement, et la bande passante se situe généralement entre 1 et 3 kHz pour les applications standard.
Lancez le réglage automatique ou commencez le réglage manuel de la boucle de vélocité : commencez par un gain proportionnel faible, augmentez-le jusqu’à ce que la réponse indicielle soit nette sans oscillation soutenue, ajoutez lentement le gain intégral et ajoutez des filtres coupe-bande pour les pics de résonance.
Ajuster la boucle de position : augmenter le gain proportionnel jusqu’à ce que l’erreur de suivi soit acceptable, puis ajouter une compensation de vitesse et d’accélération.
Valider en conditions de fonctionnement sur toute la plage de vitesses, de charges et de profils.
Validation et vérification
La vérification se déroule en trois étapes : qualification d’installation, qualification opérationnelle et qualification de performance. La qualification d’installation confirme la bonne installation des équipements avant leur mise en service. La qualification opérationnelle valide la stabilité thermique, avec une dérive maintenue à environ 10 µrad/°C grâce à des moteurs à refroidissement actif et des enceintes de miroirs purgées. Elle confirme également que la boucle de rétroaction optique en boucle fermée corrige les perturbations de couple et démontre une répétabilité submicronique. La qualification de performance vérifie la synchronisation sur un bus fibre optique déterministe avec une horloge unique pour les servomoteurs et les entraînements galvanométriques, ainsi que la précision du suivi de trajectoire malgré les variations de vitesse.
Dépannage
Instabilité et oscillation
L'instabilité est généralement d'origine physique, et non algorithmique . Aucun logiciel ne peut prendre de décisions stables à partir d'entrées instables. Les ingénieurs effectuent un contrôle des boucles de masse en mesurant les tensions alternatives et continues entre la masse du châssis et la masse du support du capteur ; toute mesure indique une boucle de masse nécessitant une unification. Ils inspectent le blindage et acheminent les câbles de signal à au moins 12 cm des lignes électriques afin d'éviter les interférences électromagnétiques (EMI/RFI) provenant des variateurs de fréquence, des postes de soudage ou des lignes haute tension. Si le bruit est lié au fonctionnement de la machine, des isolateurs en caoutchouc sur les supports atténuent les oscillations mécaniques.
Répétabilité et dérive
Le dépannage de la dérive commence par l'isolation du matériel. Les techniciens déconnectent le capteur et le remplacent par un simulateur de signal ; si la dérive persiste sur l'électronique d'affichage, le problème provient du contrôleur et non du capteur. Ils mesurent la résistance d'isolement entre chaque fil et le corps du capteur ; une valeur inférieure à environ 5 000 MΩ indique une infiltration d'humidité. Ils connectent le fil de blindage à une terre propre côté indicateur pour éviter une accumulation lente de charges. Les causes fréquentes incluent l'infiltration d'humidité, les gradients thermiques, le fluage, le vieillissement des joints de soudure et la corrosion. Avant de rechercher la précision, les équipes vérifient la répétabilité sur des pièces réelles en production et stabilisent d'abord les dispositifs de fixation, le contrôle de mouvement, l'optique et l'éclairage. Cette rigueur garantit la précision et la répétabilité tout au long du cycle de vie du système de mouvement de précision.
Applications industrielles
Fabrication de semi-conducteurs
Lithographie et test de plaquettes
La lithographie exige des platines de très haute précision pour l'alignement des masques, le positionnement des plaquettes et celui du système optique. Une précision et une répétabilité submicroniques doivent être maintenues sur toute la course, et non seulement à une position nominale. La dilatation thermique dans les systèmes de glissement et la génération de chaleur de la broche dégradent cette précision. La précharge des roulements, la géométrie des glissières et le faux-rond de la broche contribuent tous à l'erreur globale du système.
Les tests et le rodage des plaquettes nécessitent des systèmes de mouvement et des broches à faibles vibrations. Le bruit de rotation perturbe les mesures électriques sensibles. Les équipements fonctionnent en 3x8 avec un temps d'arrêt minimal ; les composants doivent donc résister à des cycles de fonctionnement continus et intensifs.
Champ d'application | Exigences de mouvement de précision | Défis |
|---|---|---|
Lithographie et exposition | Platines ultra-précises pour l'alignement des masques et le positionnement des plaquettes ; précision submicronique sur toute la course | Dilatation thermique, chaleur de la broche, intégration au niveau du système |
Test et rodage des plaquettes | Systèmes de mouvement à faibles vibrations et conceptions de broches | Bruit de rotation, nombre de cycles élevé |
Inspection et revue des défauts | Étages à rigidité optimisée, amortis et équilibrés avec précision | Sensibilité aux vibrations, compatibilité avec les salles blanches |
Assemblage et manipulation des plaquettes | Platines de précision pour le transport et le positionnement de l'effecteur final | Enveloppes serrées, traçabilité des qualifications |
Montage et inspection
L'inspection et le contrôle des défauts reposent sur des conceptions optimisées en termes de rigidité, d'amortissement et d'équilibrage de précision. La maîtrise de la contamination est essentielle. Les composants doivent éviter la génération de particules, les lubrifications fréquentes et le dégazage, ce qui exige une lubrification, une étanchéité et des traitements de surface compatibles avec les salles blanches. L'assemblage impose des contraintes d'encombrement réduites sur les plateformes compactes. Broches, glissières et platines doivent fonctionner comme un tout cohérent, car un composant fonctionnant isolément mais introduisant des vibrations ou une erreur géométrique compromet l'application.
Sciences médicales et de la vie
Robotique chirurgicale et automatisation de laboratoire
Les applications médicales et des sciences de la vie ne tolèrent quasiment aucune déviation. Le contrôle de mouvement de précision assure un positionnement délicat des composants, avec des tolérances généralement inférieures à 10 microns. Les architectures en boucle fermée garantissent une répétabilité de l'ordre du micron, et les équipes effectuent des analyses de cumul des tolérances et de capabilité pour le démontrer. Les systèmes de portiques à vision assistée facilitent l'inspection et la manutention des matériaux grâce à des mouvements rapides et une réduction des retouches.
L'automatisation des laboratoires et les opérations en salle blanche reposent sur une intégration robotique sur mesure. Les architectures multi-axes rationalisent l'assemblage de composants de petite taille, et la précision de prélèvement et de placement minimise les défauts d'alignement et les dommages tout en augmentant la productivité. Ces tâches justifient le recours à un contrôle de mouvement de précision plutôt qu'à une robotique généraliste.
Aérospatiale, optique et recherche
Montures de télescope et systèmes de pointage
Les instruments de pointage, tels que les télescopes ou les lasers, sont montés sur des plateformes mobiles et suivent des cibles connues, qu'il s'agisse de cibles terrestres, de corps célestes ou de satellites artificiels. Le montage du système de navigation inertielle directement sur l'instrument le découple des déformations et des défauts d'alignement de la plateforme. Les signaux GPS corrigent la dérive et les corrections d'angle de pointage restent proches de zéro pour un pointage précis. La précision de l'encodeur pour le pilotage de la plateforme doit simplement correspondre à celle du sous-système de pilotage automatique.
Le système de pointage et de contrôle d'attitude d'un engin spatial est un élément clé de ses performances scientifiques et bénéficie d'une approche holistique dès les premières étapes de la planification de sa mise en service.
L'aérospatiale, la robotique et la production industrielle dépendent toutes de technologies de mouvement linéaire performantes. Les systèmes de contrôle de mouvement de précision sont performants lorsque les ingénieurs adaptent les composants au cycle de service et que les codeurs optiques fournissent les données de position garantissant la précision du pointage et du contrôle. Les concepteurs qui considèrent le contrôle de mouvement de précision comme une propriété du système, et non comme une spécification de composant, obtiennent des résultats optimaux. Des codeurs optiques haute résolution et une intégration rigoureuse permettent de mener à bien la conception de systèmes de contrôle de mouvement de précision, du prototype à la production.
Pratiques d'excellence
Conception et sélection
Spécifications de performance réalistes
Avant tout engagement matériel, les ingénieurs définissent des spécifications de performance réalistes. Ils précisent le poids de la charge, le centre de gravité, la fréquence d'utilisation, l'amplitude de mouvement souhaitée et les conditions environnementales telles que la température, les vibrations et l'humidité . La bonne définition de ces paramètres permet d'éviter des reconceptions coûteuses et des problèmes de performance ultérieurs. Les équipes évitent ainsi les écueils courants : sous-dimensionner les composants critiques, négliger les facteurs environnementaux, complexifier inutilement le mécanisme, imposer des pièces standard à des applications sur mesure et se contenter de tests de performance en conditions réelles, au-delà de la validation en laboratoire.
La co-conception du système de contrôle renforce la précision du contrôle de mouvement dès le départ. La conception du contrôleur est intégrée à la phase de conception matérielle, car le matériel et le contrôle sont étroitement liés. Les concepteurs intègrent directement au problème de conception des métriques fréquentielles telles que la bande passante du contrôle et la sensibilité maximale aux perturbations. Ils ajoutent des contraintes de robustesse et respectent les limites physiques des actionneurs. Une formulation d'optimisation imbriquée permet à une boucle externe d'optimiser les paramètres matériels tandis qu'une boucle interne synthétise un contrôleur. Comparée à une approche séquentielle de référence, cette méthode a permis une réduction de poids de 42 % et une amélioration de la bande passante de 28 % sur une platine de translation utilisée dans une étude de cas. Les équipes choisissent délibérément des composants sur mesure plutôt que des composants standard : les pièces sur mesure conviennent aux espaces restreints et au contrôle précis du couple, les pièces standard conviennent aux projets soumis à des contraintes de temps ou de budget, et une approche hybride s'avère parfois la plus efficace.
Entretien et fiabilité
Étalonnage et contrôle environnemental
L'étalonnage et le contrôle environnemental garantissent la fiabilité d'un système de commande de mouvement de précision tout au long de sa durée de vie. Les équipes planifient l'étalonnage à intervalles réguliers, car une dérive à long terme persiste même après compensation. Elles maintiennent la température de la zone de travail dans des limites strictes, car la dilatation thermique modifie la longueur de l'échelle et la précision de mesure. Les codeurs optiques, grâce à cette rigueur, offrent un signal de sortie stable, et une vérification régulière confirme la fiabilité des données de position.
La fiabilité repose également sur la protection du circuit de retour d'information. Les câbles blindés, une mise à la terre adéquate et le filtrage permettent de supprimer les interférences électriques provenant des moteurs et des variateurs. Les techniciens inspectent les joints et la résistance d'isolation afin de détecter rapidement toute infiltration d'humidité. Ils éloignent les câbles de signal des lignes d'alimentation et unifient les masses du châssis pour éliminer les boucles de masse. Ces pratiques prolongent la durée de vie des codeurs optiques et préservent la précision lors des longues séries de production. Un plan de maintenance rigoureux transforme le contrôle de mouvement de précision en un atout fiable et protège chaque investissement dans les capteurs, les variateurs et les contrôleurs.
Le guide suivait un cheminement précis : principes fondamentaux, technologies clés, compensation des erreurs et intégration. La précision est une propriété systémique. Elle résulte de composants adaptés, d’une conception robuste du système de rétroaction et d’une gestion rigoureuse des erreurs. Les codeurs optiques constituent le maillon essentiel de cette chaîne en fournissant des données de position fiables.
Les tendances émergentes redessinent le paysage :
Les codeurs absolus, magnétiques, capacitifs et Sin/Cos avec interfaces série remplacent les câblages parallèles encombrants, atteignant une résolution d'environ 1 nm sur les étages linéaires Sin/Cos.
Les contrôleurs utilisant des DSP à des fréquences d'asservissement de 10 kHz ou plus enregistrent désormais l'erreur d'asservissement et la sortie du variateur, puis les analysent pour prédire les pannes.
Les équipes doivent d'abord définir des objectifs de performance réalistes, puis optimiser et valider chaque boucle successivement. Cette rigueur permet de transformer un mouvement de haute précision en une production fiable.
QFP
Qu’est-ce qui définit un système de mouvement de haute précision ?
Un système de haute précision déplace une charge le long d'une trajectoire prédéfinie et mesure le résultat en temps réel. Des capteurs de retour d'information indiquent la position réelle et la boucle de correction corrige tout écart. La synchronisation multiaxes garantit que chaque axe suit la même trajectoire au même instant.
Pourquoi la rétroaction en boucle fermée est-elle plus importante que la résolution brute ?
Une haute résolution ne garantit ni la précision ni la répétabilité à elle seule. La rétroaction en boucle fermée permet au système de détecter et de corriger les perturbations dès leur apparition. Les ingénieurs vérifient les performances réelles à l'aide d'un interféromètre laser et d'une étude de répétabilité et de reproductibilité (R&R) avant de se fier à une fiche technique.
Comment les codeurs optiques permettent-ils un contrôle de mouvement précis ?
Les codeurs optiques convertissent la lumière traversant un disque de codage en données numériques de position, de direction et de vitesse. Ils offrent une haute résolution, un temps de réponse inférieur à la microseconde et une forte immunité au bruit. Les concepteurs les associent à des données de position absolue pour éviter la remise à zéro après chaque coupure de courant.
Quelles sont les sources d'erreur qui dégradent le plus le positionnement ?
La dilatation thermique figure parmi les principales sources d'erreur. Le jeu, le frottement et la compliance engendrent des pertes de mouvement à chaque inversion. Le bruit des capteurs et les imperfections d'échelle contribuent aux erreurs cycliques. Les modèles prédictifs et la cartographie des erreurs permettent de réduire les résidus d'inversion de plus de 70 % dans les cas documentés.
Comment une équipe doit-elle régler une boucle de servo ?
La mise en service suit un ordre précis. Les techniciens vérifient l'état mécanique, configurent les paramètres du moteur et de la boucle de rétroaction, puis règlent successivement la boucle de courant, la boucle de vitesse et la boucle de position. Ils valident ensuite le résultat sur toute la plage de vitesses, de charges et de profils.
Quand une conception nécessite-t-elle une isolation active contre les vibrations ?
Les supports passifs absorbent les vibrations par leur masse et leur amortissement. L'isolation active, quant à elle, intègre des capteurs et des actionneurs qui annulent les perturbations en temps réel. Le choix dépend de la fréquence des perturbations et de la rigidité requise par le procédé.
Comment assurer la stabilité du contrôle de mouvement de précision sur de longues séries de production ?
Un étalonnage régulier, une maîtrise thermique rigoureuse et une boucle de rétroaction protégée garantissent des performances optimales. Les câbles blindés, les mises à la terre unifiées et l'acheminement du signal loin des lignes électriques suppriment les interférences. Les équipes planifient l'étalonnage à intervalles réguliers car la dérive persiste même après compensation.
Quels sont les points faibles des encodeurs optiques ?
La contamination dégrade le disque codeur ; les environnements difficiles privilégient donc les unités magnétiques. Les codeurs magnétiques offrent une meilleure résistance aux chocs et aux vibrations qu'en termes de résolution. Les concepteurs évaluent ces deux facteurs en fonction du cycle de service de la machine avant de choisir un capteur.