Les servomoteurs utilisent la modulation de largeur d'impulsion (MLI) pour définir une position ou une vitesse cible. Des capteurs transmettent la valeur réelle en temps réel. Le servomoteur corrige ensuite l'écart en boucle fermée. La MLI consiste à activer et désactiver un signal très rapidement. Le rapport cyclique, qui correspond à la durée d'activation du signal, détermine le niveau de consigne. La régulation en boucle fermée signifie que le servomoteur compare la consigne au retour d'information et ajuste sa sortie jusqu'à ce que l'erreur soit minimale.
Les ingénieurs en matériel et les équipes de développement de produits électroniques ont besoin de données concrètes, pas de slogans. Les servomoteurs sont au cœur du contrôle de mouvement, et de petits choix de conception déterminent si un servomoteur maintient sa position ou oscille. Cette discussion aborde le codage des commandes, la détection du retour d'information, la boucle combinée et les compromis liés à l'étage de puissance.
Points clés à retenir
Le rapport cyclique PWM définit la commande des servomoteurs, une synchronisation précise garantit donc un mouvement précis.
Choisissez le capteur adapté à vos besoins de précision : potentiomètres pour les tâches de base, encodeurs pour une haute précision.
La commande en boucle fermée compare la commande aux données de retour d'information afin de corriger les erreurs et de maintenir un mouvement stable.
Une bonne conception de l'étage de puissance, avec contrôle du temps mort et détection du courant, protège le variateur et le moteur.
Utilisez les directives DFM dès le départ pour prévenir les problèmes de fabrication et garantir la fiabilité des performances des servomoteurs.
Servomoteurs et commande PWM
Un servovariateur constitue l'interface de puissance et l'étage d'exécution d'un système de mouvement. Il reçoit une commande du contrôleur de mouvement, la convertit en une séquence de commutation et pilote les enroulements du moteur. Le servovariateur ne détermine pas la destination de la charge ; il exécute la commande et renvoie l'information via son circuit de rétroaction.
Cycle de service et encodage des commandes
Le rapport cyclique véhicule la commande. Une impulsion plus longue indique au variateur de se déplacer vers une extrémité de sa course ; une impulsion plus courte le déplace vers l'autre. Dans les conceptions de type RC, une impulsion d'environ 1.5 ms correspond généralement au point milieu, et la largeur de l'impulsion varie autour de cette valeur pour définir la position souhaitée. Les servomoteurs industriels codent souvent la vitesse ou le couple de la même manière, le rapport cyclique correspondant à un courant ou une vitesse commandée.
Le schéma de codage est important car les servomoteurs réagissent à la tension moyenne, et non aux fronts individuels. Un cycle de service régulier produit une tension moyenne prévisible. Un cycle de service perturbé génère une commande non prévue par le variateur.
Précision de la synchronisation et du rafraîchissement PWM
Les variations de synchronisation sont l'ennemi d'un mouvement précis. Les servomoteurs comparent chaque impulsion entrante à une base de temps interne. Ces variations de synchronisation décalent la commande décodée, et la boucle se retrouve alors à suivre une cible en mouvement. La fréquence de rafraîchissement détermine la fréquence de mise à jour de la commande. Une fréquence trop faible entraîne un retard des servomoteurs par rapport aux points de consigne qui évoluent rapidement.
L'agencement au niveau de la carte influe sur les deux. Éloignez l'entrée PWM des nœuds de commutation, réduisez la longueur des pistes et fournissez au temporisateur une source d'horloge stable. Les servomoteurs qui maintiennent bien leur position fonctionnent généralement avec un signal de commande propre et bien cadencé.
Remarque : Vérifiez la fréquence de rafraîchissement en fonction de la dynamique de la charge, et non uniquement par rapport à la valeur maximale indiquée dans la fiche technique.
Matériel de détection et de retour d'information des capteurs
La boucle de rétroaction détermine la précision avec laquelle les servomoteurs connaissent la position réelle de la charge. Un capteur convertit le mouvement physique en un signal électrique. Les servomoteurs comparent ensuite ce signal à la consigne. La qualité de la rétroaction impose une limite à la précision atteignable, quelle que soit la vitesse de la boucle de régulation.
Potentiomètres, codeurs et capteurs à effet Hall
Chaque type de capteur présente un compromis entre résolution, coût et encombrement. Le tableau ci-dessous récapitule les spécifications typiques.
Type de capteur | Résolution | Exactitude |
|---|---|---|
Encodeur absolu (FANUC) | 24-bits | Précision de positionnement de ±2.5 μm |
Encodeur absolu (Mitutoyo) | rotation de 0.1 seconde d'arc ; linéaire au niveau nanométrique | ±0.5 μm linéaire ; ±1 seconde d'arc rotative |
Encodeur absolu général | Dépasse les 16 bits | Forte immunité au bruit, sortie numérique discrète |
Potentiomètre linéaire (effet Hall, FANUC) | Analogique | Linéarité supérieure à 0.1 % sur toute la plage de mesure |
potentiomètre général | Analogique | Plage de positionnement de ±1 à 2 mm |
Les potentiomètres sont les moins chers. Les capteurs à effet Hall se situent dans la moyenne en termes de prix. Les codeurs optiques sont des composants haut de gamme, et leur précision ne justifie leur coût que lorsque l'application l'exige. Les potentiomètres classiques conviennent parfaitement à un positionnement de ±1 à 2 mm. Pour des précisions inférieures au millimètre, il est nécessaire d'utiliser des codeurs optiques. Les servomoteurs utilisant un retour d'information par potentiomètre nécessitent également un blindage et un filtrage, car le bruit analogique perturbe le signal de tension.
Filtrage du bruit sur les lignes de rétroaction
Les lignes parasites perturbent les données de position de référence. Les longs câbles, un blindage insuffisant et la proximité des câbles d'alimentation sont autant de sources d'erreur. Les signaux des codeurs différentiels bloquent efficacement le bruit en mode commun. Éloignez les câbles de retour d'information du câblage d'alimentation du moteur. Privilégiez les codeurs haute résolution lorsque le profil de mouvement exige une synchronisation précise.
Les codeurs intelligents modernes affichent des informations sur la température interne et la qualité du signal. Une chute de la qualité du signal en dessous de 90 % signale un risque de panne imminente due à des vibrations ou à une infiltration d'huile. Surveillez les erreurs de position intermittentes et les pics de couple irréguliers. Les servovariateurs qui surveillent le rapport signal/bruit du codeur détectent ces défauts précocement. Les servomoteurs conservent ainsi leur référence initiale au lieu de la perdre en cours de cycle.
Commande en boucle fermée dans le servomoteur
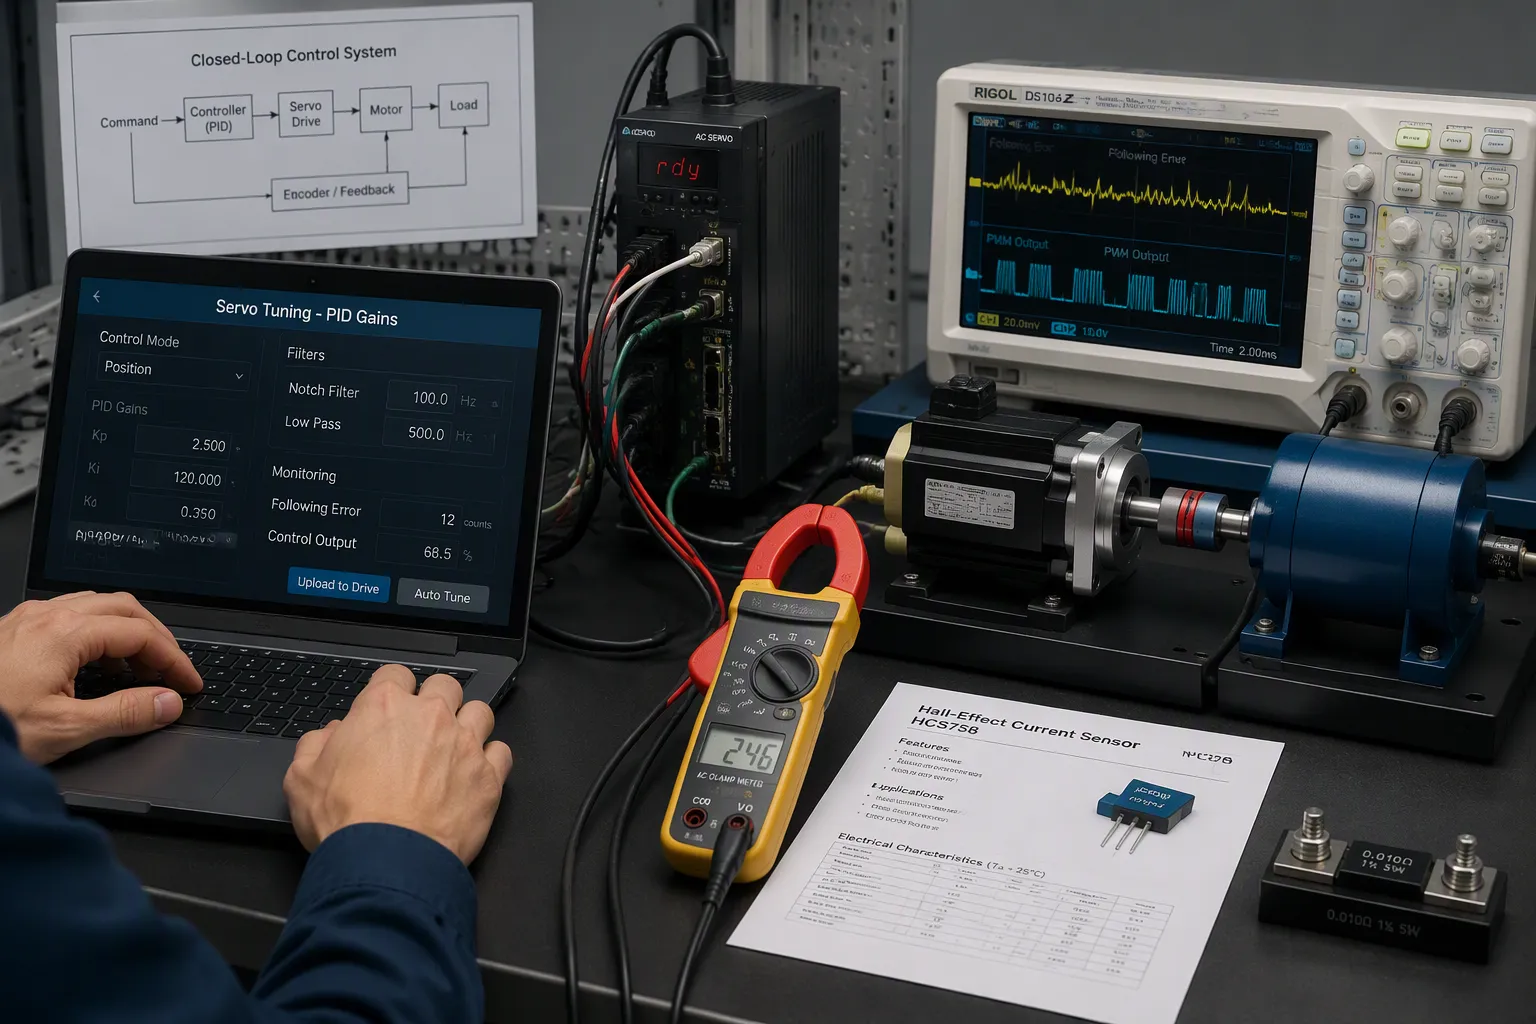
Une commande seule ne suffit pas à faire bouger le moteur. Un système de contrôle en boucle fermée compare la position souhaitée à la position mesurée. Il agit ensuite sur la différence, appelée erreur de suivi. Les servomoteurs la transmettent à un bloc de correction, dont la sortie pilote l' étage de puissance . C'est à ce niveau que les commandes PWM et les données des capteurs convergent.
Correction et stabilisation des erreurs
La plupart des servomoteurs utilisent un régulateur PID pour corriger les erreurs. Le terme proportionnel réagit à l'amplitude de l'erreur instantanée et joue le rôle de raideur du système. Le terme intégral additionne les erreurs passées pour éliminer le décalage en régime permanent, et une limite d'intégration empêche les oscillations. Le terme dérivé réagit à la vitesse de variation de l'erreur et amortit le dépassement.
Le réglage suit une procédure pratique. Les ingénieurs augmentent Kp jusqu'à l'apparition d'un léger dépassement, puis Kd jusqu'à atteindre l'amortissement critique, et enfin Ki au minimum pour éliminer l'erreur résiduelle. Un exemple de réglage publié utilise Kp = 1, Ki = 2 et Kd = 0.05. En règle générale, Ki se situe entre 1/10 et 1/2 de Kp, et les servomoteurs de petite taille nécessitent des rapports plus élevés. Si aucune valeur de Kd ne permet de stabiliser un Kp donné, il est conseillé de réduire Kp de 35 à 50 % et de procéder à un nouveau réglage.
Un régulateur PID de base ne peut corriger toutes les erreurs. La compensation harmonique corrige les perturbations répétitives du couple et de la boucle de rétroaction liées au pas du moteur ou à une révolution mécanique. La cartographie des erreurs stocke les données de l'interféromètre laser dans une mémoire non volatile et applique des corrections interpolées en temps réel. La commande à double boucle ajoute un second codeur sur la charge, permettant ainsi à la boucle de position de prendre en compte la position réelle de celle-ci. Ces méthodes étendent les capacités d'un système de rétroaction en boucle fermée au-delà de ce que permet le seul réglage du gain.
Détection de courant et détection de décrochage
La détection du courant protège la transmission et ferme la boucle de couple. Deux méthodes prédominent, chacune présentant des avantages et des inconvénients.
Attribut | Capteur à effet Hall | Résistance shunt |
|---|---|---|
Isolement | Isolation galvanique | Aucun |
Exactitude | Bon en versions en boucle fermée | Haute précision et stabilité |
Prix | Meilleure performance du béton | Low |
Perte de pouvoir | Perte d'insertion minimale | Dissipation thermique I²R |
Meilleur pour | Entraînements à courant élevé et à isolation critique | Conception compacte basse tension |
L'emplacement du shunt détermine ce que le variateur peut détecter. Les shunts côté bas sont placés près de la masse et ne peuvent pas détecter les courts-circuits à la masse. Les shunts côté haut laissent la masse du système propre, mais nécessitent des circuits intégrés de détection adaptés à la tension du bus. Les shunts en ligne, qui utilisent une résistance par phase du moteur, offrent la mesure la plus précise, indépendamment de l'état du transistor FET.
La détection de blocage s'appuie sur ces données. Un servomoteur bloqué consomme un courant croissant tandis que sa position cesse de changer. Le variateur compare le courant à un seuil et coupe la sortie ou annule la commande. Le retour d'information en temps réel du courant et de la position permet de distinguer un blocage réel d'une brève surtension. Cette distinction protège les enroulements du moteur et la carte électronique en évitant les déclenchements intempestifs.
Conception de la scène de puissance et du mouvement précis
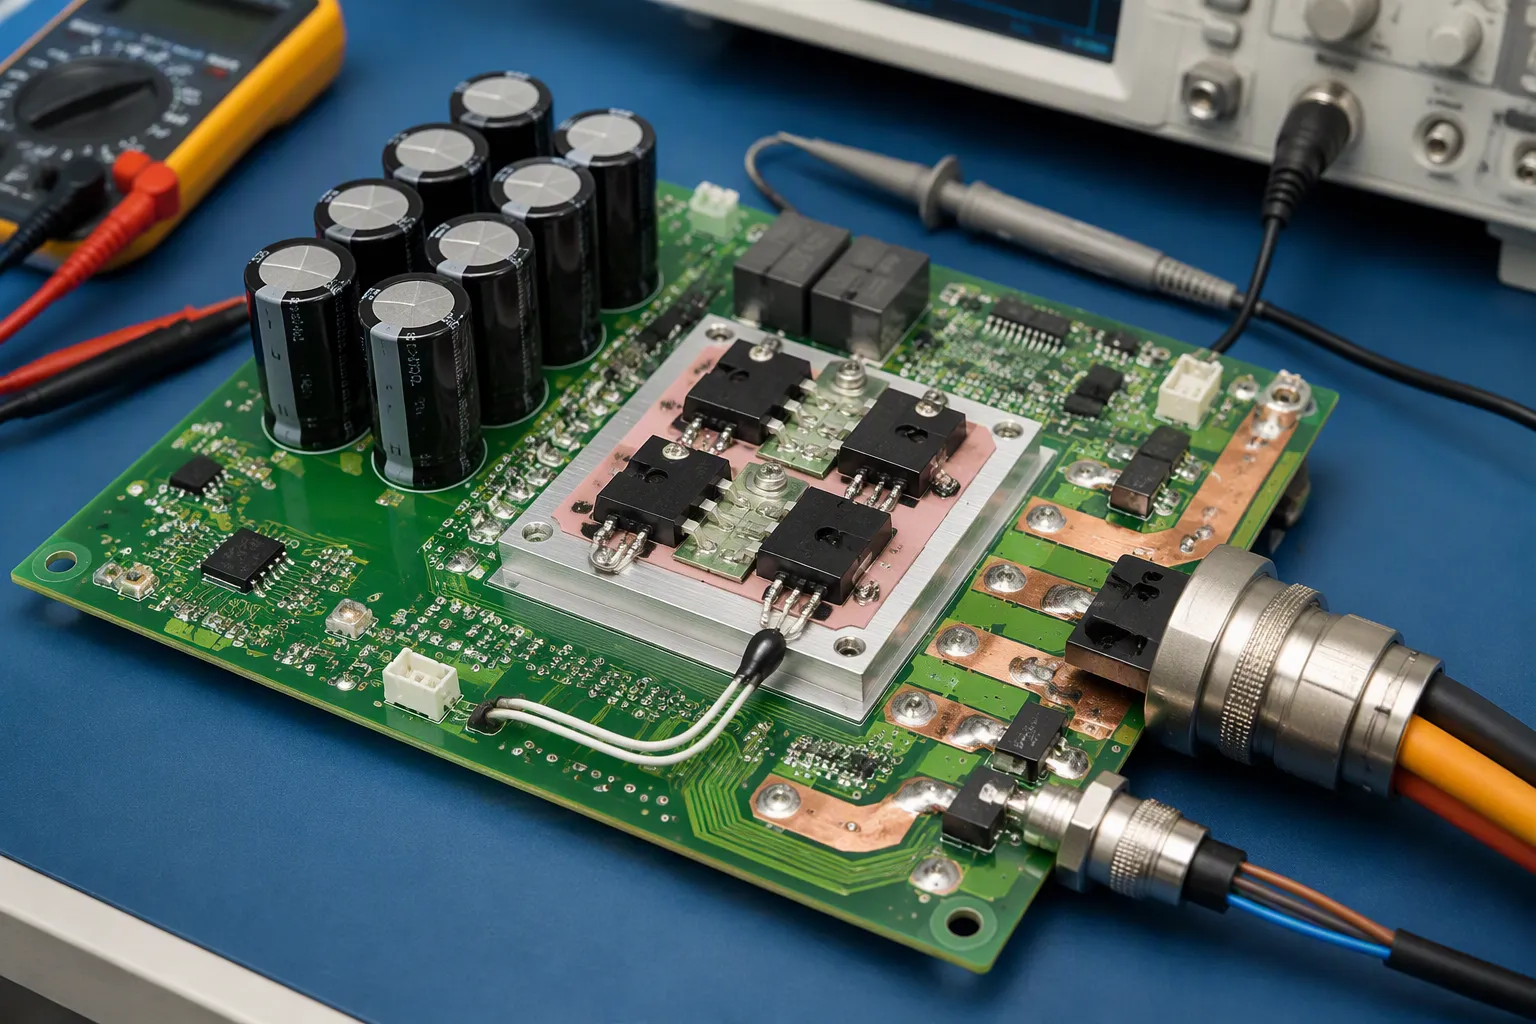
L' étage de puissance convertit les commandes basse tension en courant moteur. Sa conception et le choix des composants déterminent la stabilité du mouvement précis sous charge.
Pont en H, force contre-électromotrice et capacité
Un pont en H à MOSFET commute la tension du bus entre les enroulements. La régulation du temps mort empêche les courts-circuits, c'est-à-dire la conduction simultanée des deux transistors d'une même branche. Le temps mort typique des MOSFET en silicium est de 100 à 300 ns. Par sécurité, il est recommandé de fixer le temps mort à une valeur supérieure au temps de coupure maximal majoré d'une marge, par exemple 200 ns pour une coupure de 50 ns. Un temps mort trop important entraîne une chute de tension efficace et une augmentation de l'ondulation.
Recommandation | Valeur du temps mort | Raisonnement |
|---|---|---|
MOSFETs en silicium typiques | 100 à 300 ns | Arrêt complet avant que le complément ne s'allume |
Marge au-dessus du point de retournement | Temps d'arrêt + marge | Couvre le retard le plus important |
Pilote programmable (LM5106) | 100 à 600 ns | Résistance réglable |
La force contre-électromotrice (FCEM) augmente avec la vitesse et s'oppose à la tension de consigne. Il est essentiel d'établir un bilan de tension complet prenant en compte la tolérance d'alimentation, la chute de tension dans les câbles, la chute de tension due à la charge et la remontée de tension par régénération. Prévoyez une marge de 10 à 15 % aux deux extrémités. Les systèmes sans capteur estiment la FCEM à l'aide d'un observateur à modes glissants, puis calculent la vitesse et la position du rotor. Cette méthode est moins performante à basse vitesse et devient inopérante à l'arrêt.
Dimensionnez le condensateur du bus CC en fonction du courant d'ondulation maximal et maintenez l'ondulation de tension généralement en dessous de 5 %. Lorsque le freinage régénératif restitue de l'énergie, prévoyez un chemin d'absorption, tel que des résistances de freinage, afin que la montée en tension ne surcharge pas l'étage de puissance.
Compromis thermiques, de connecteurs et de conception pour la fabrication (DFM)
Les connecteurs et les faisceaux de câbles doivent supporter le courant sans surchauffe. L'inductance des contacts doit être adaptée au conducteur.
Type de connecteur | Épingles | Tension / Courant par contact | IP (apparié) |
|---|---|---|---|
M23 circulaire | 12 ou 17 | 400V / 16A | IP67 |
M12 circulaire (codé D) | 8 | 250V / 4A | IP67 |
Circulaire militaire M17 | 7-55 | 600V / 23A | IP68 |
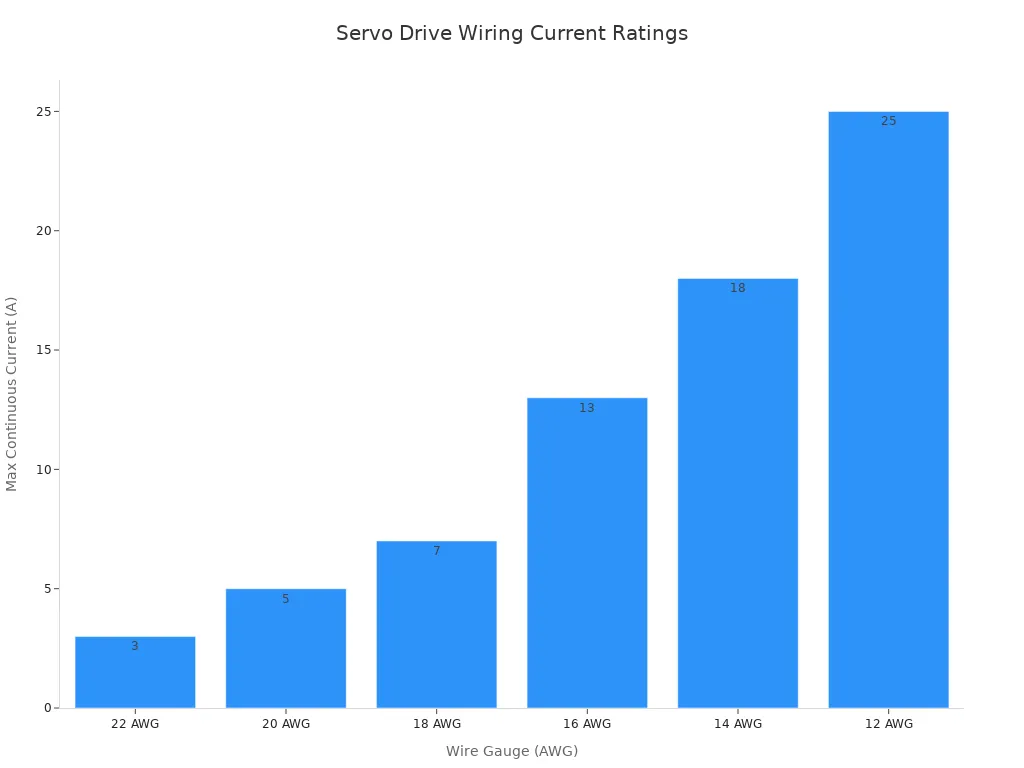
Le calibre des conducteurs suit la même logique. Un conducteur de calibre 16 AWG supporte un courant de 13 A en continu à 40 °C, ce qui convient aux connexions de 400 W à 1.5 kW. Un conducteur de calibre 12 AWG supporte 25 A pour les connexions de plus forte puissance.
La conception thermique des circuits intégrés de commande dépend de la surface de cuivre, des vias thermiques et du flux d'air. L'analyse DFM permet de détecter de nombreux problèmes en amont. Verrouillez les références des composants du fabricant et les alternatives approuvées. Contrôlez les composants sensibles à l'humidité avant le refusion. Adaptez les ouvertures du pochoir au profil thermique. Vérifiez la polarité et utilisez l'inspection optique automatisée (AOI), en ajoutant un contrôle par rayons X aux endroits où des joints cachés ou des pastilles thermiques présentent un risque. Diffusez les fichiers de fabrication, de nomenclature, de centroïde et d'assemblage sous un seul identifiant de révision.
La modulation de largeur d'impulsion (PWM) génère la commande. Des capteurs vérifient le résultat. La boucle de contrôle du variateur assure la synchronisation des deux éléments pour un mouvement stable et précis. La précision des servomoteurs repose sur ces deux composantes. La précision de la synchronisation de la commande détermine la netteté avec laquelle la cible est atteinte. La qualité du signal de retour détermine la fidélité avec laquelle le variateur perçoit la charge. Les servomoteurs suivent une commande uniquement si la carte électronique la transmet correctement.
Lors de la rédaction des spécifications matérielles, les équipes doivent prendre en compte trois éléments. Premièrement, évaluer le matériel de retour d'information par rapport à la résolution requise. Deuxièmement, dimensionner l' étage de puissance en fonction du courant réel et des contraintes thermiques. Troisièmement, lever les contraintes de fabrication avant la mise en production. Les servomoteurs qui réussissent ces trois vérifications maintiennent leur position sous charge. Les servomoteurs chauffent moins et durent plus longtemps.
QFP
Comment un servomoteur transforme-t-il un signal PWM en mouvement moteur ?
Le variateur analyse la largeur d'impulsion et la compare à sa base de temps interne. Une impulsion proche de 1.5 ms correspond généralement à la position centrale. Le variateur convertit la valeur décodée en un signal de commutation pour l'étage de puissance. Une synchronisation précise à l'entrée garantit la stabilité de la commande.
Quel capteur de rétroaction convient à une cible de précision donnée ?
Les potentiomètres sont les moins chers et permettent un positionnement précis à ±1–2 mm. Les capteurs à effet Hall se situent en milieu de gamme. Les codeurs optiques sont les plus onéreux et se justifient uniquement lorsqu'une précision submillimétrique est requise. Les servomoteurs suivent le capteur pris en charge par la carte.
Pourquoi un servomoteur a-t-il besoin d'un capteur de courant ?
La détection de courant ferme la boucle de couple et protège le matériel. Un servomoteur bloqué consomme un courant croissant lorsque sa position cesse de changer. Le variateur compare ce courant à un seuil et réduit la tension de sortie. Cette réaction protège les enroulements et la carte sans déclenchements intempestifs.
Quels choix au niveau de la carte mère affectent le plus la précision du mouvement ?
Trois choix sont primordiaux : éloigner les entrées PWM des nœuds de commutation et fournir une horloge stable au temporisateur ; maintenir les câbles de retour d’information à distance du câblage d’alimentation du moteur et utiliser des signaux différentiels autant que possible ; dimensionner le temps mort et le condensateur du bus CC en fonction de la charge réelle. Les servomoteurs qui respectent ces trois critères maintiennent leur position sous charge.