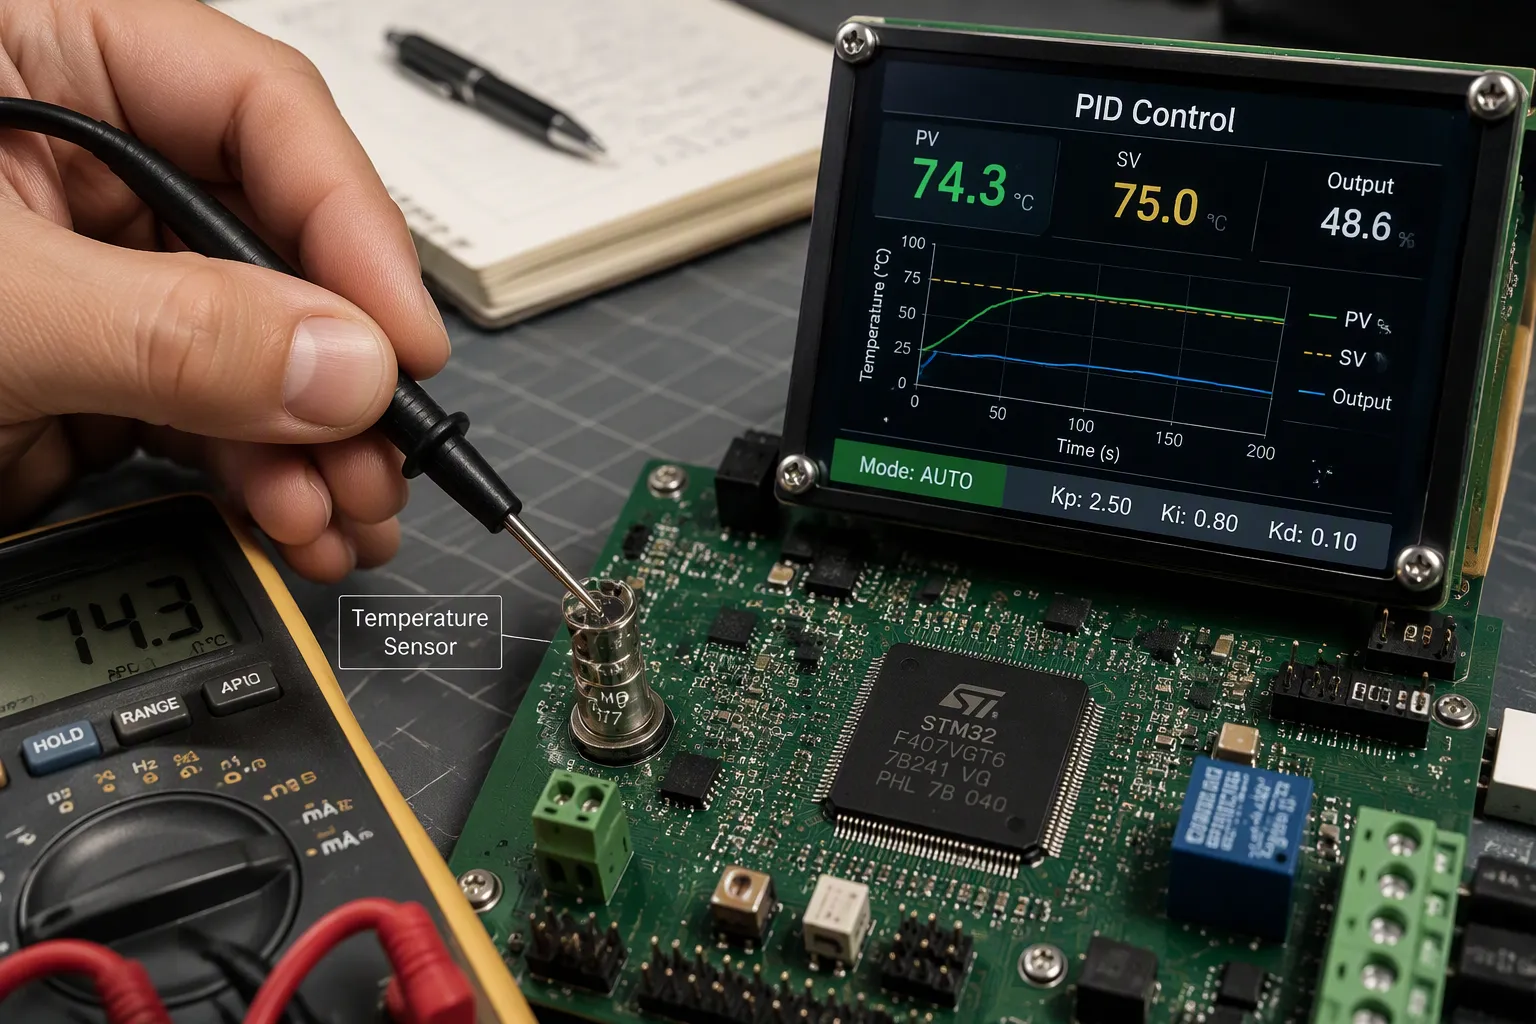
Un régulateur PID maintient la température de votre carte dans des limites sûres grâce à une boucle de rétroaction numérique. Il compare la température mesurée à une valeur de consigne, puis ajuste la puissance de l'élément chauffant ou refroidissant. C'est ainsi que la régulation de température PID protège un circuit imprimé contre la surchauffe.
Un contrôle précis de la température évite également les surchauffes. La plupart des incidents de surchauffe débutent par un dépassement, lorsque la température de la carte dépasse brièvement le point de consigne avant que la boucle de régulation ne réagisse. Un régulateur PID bien paramétré réagit rapidement et maintient la carte au plus près du point de consigne.
Vous apprendrez les trois termes du PID, la boucle de protection détection-calcul-correction, la détection au niveau de la carte et la commande du chauffage, ainsi que le réglage avec une conception à sécurité intégrée.
Points clés à retenir
Un contrôleur PID utilise trois composants pour maintenir la température de la carte stable et l'empêcher de surchauffer.
Réglez soigneusement la boucle PID afin qu'elle ne dépasse pas sa valeur cible et qu'elle ne laisse pas d'erreur en régime permanent.
Ajoutez un dispositif de coupure matériel séparé pour vous protéger contre les pannes de chauffage.
Choisissez le capteur de température approprié et placez-le à l'écart des points chauds.
Une bonne conception thermique et une détection précise contribuent au bon fonctionnement de la boucle PID.
Principes fondamentaux de la régulation de température PID
Un système de régulation de température PID est un système de rétroaction numérique en boucle fermée. Il contrôle la température réelle, calcule l'écart par rapport à la consigne et corrige la sortie. Cet écart représente l'erreur. Le régulateur utilise cette erreur pour commander un élément chauffant ou un élément rafraîchissant.
Les trois termes PID
Les termes proportionnel, intégral et dérivé ont chacun une fonction différente. Le tableau ci-dessous illustre le calcul de chacun d'eux par un contrôleur numérique.
Long | Laits en poudre | Comment est calculé le contrôle de la température |
|---|---|---|
Proportionnel (P) | KP · e(t) | Utilise l'erreur actuelle e(t) = SP − PV (point de consigne moins température mesurée) ; une erreur plus importante à ce moment-là donne une sortie corrective plus importante. |
Intégrale (I) | KI ∫₀ᵗ e(t) dt | Additionne l'erreur au fil du temps (somme sous la forme ∑ eᵢ·Δt dans les contrôleurs numériques discrets) pour supprimer le décalage en régime permanent de la température. |
Dérivé (D) | KD · de(t)/dt = −KD · d(PV)/dt | Il réagit à la vitesse à laquelle l'erreur évolue ; la dérivée de l'erreur est souvent remplacée par la dérivée de la PV mesurée afin d'éviter une variation brusque de la dérivée lors des changements de consigne, et un filtrage est utilisé pour réduire le bruit. |
Le terme proportionnel réagit à l'erreur actuelle. Une erreur plus importante engendre une sortie plus élevée, ce qui provoque un échauffement plus rapide de la carte . Le terme proportionnel seul ne peut éliminer l'erreur en régime permanent, car la sortie s'annule au point de consigne. Le terme intégral additionne les erreurs passées et annule ce décalage. Une intégration excessive engendre des oscillations. Le terme dérivé réagit à la vitesse de variation. Il prédit l'évolution de la température et applique un amortissement. Cet amortissement réduit le dépassement. Le terme dérivé est sensible au bruit des capteurs ; c'est pourquoi de nombreuses conceptions le filtrent ou l'annulent.
Rétroaction en boucle fermée vs. commande marche/arrêt
Un thermostat simple à commande marche/arrêt active complètement le chauffage en dessous du point de consigne et le désactive au-dessus. La température de la carte oscille alors autour de la valeur cible. À chaque oscillation, la carte dépasse la valeur cible avant que le chauffage ne s'arrête. C'est ce qu'on appelle le dépassement, et c'est là que la plupart des surchauffes commencent.
Les régulateurs PID offrent une régulation de température plus précise. Leur algorithme ajuste la sortie en continu, sans coupure. Les régulateurs proportionnels-intégrateurs-dérivateurs (PID) réagissent aux petites erreurs par de petites corrections. Ce comportement maintient la carte au plus près de la consigne et limite les dépassements. Une boucle bien réglée se stabilise rapidement, sans erreur en régime permanent.
Comment le PID empêche la surchauffe
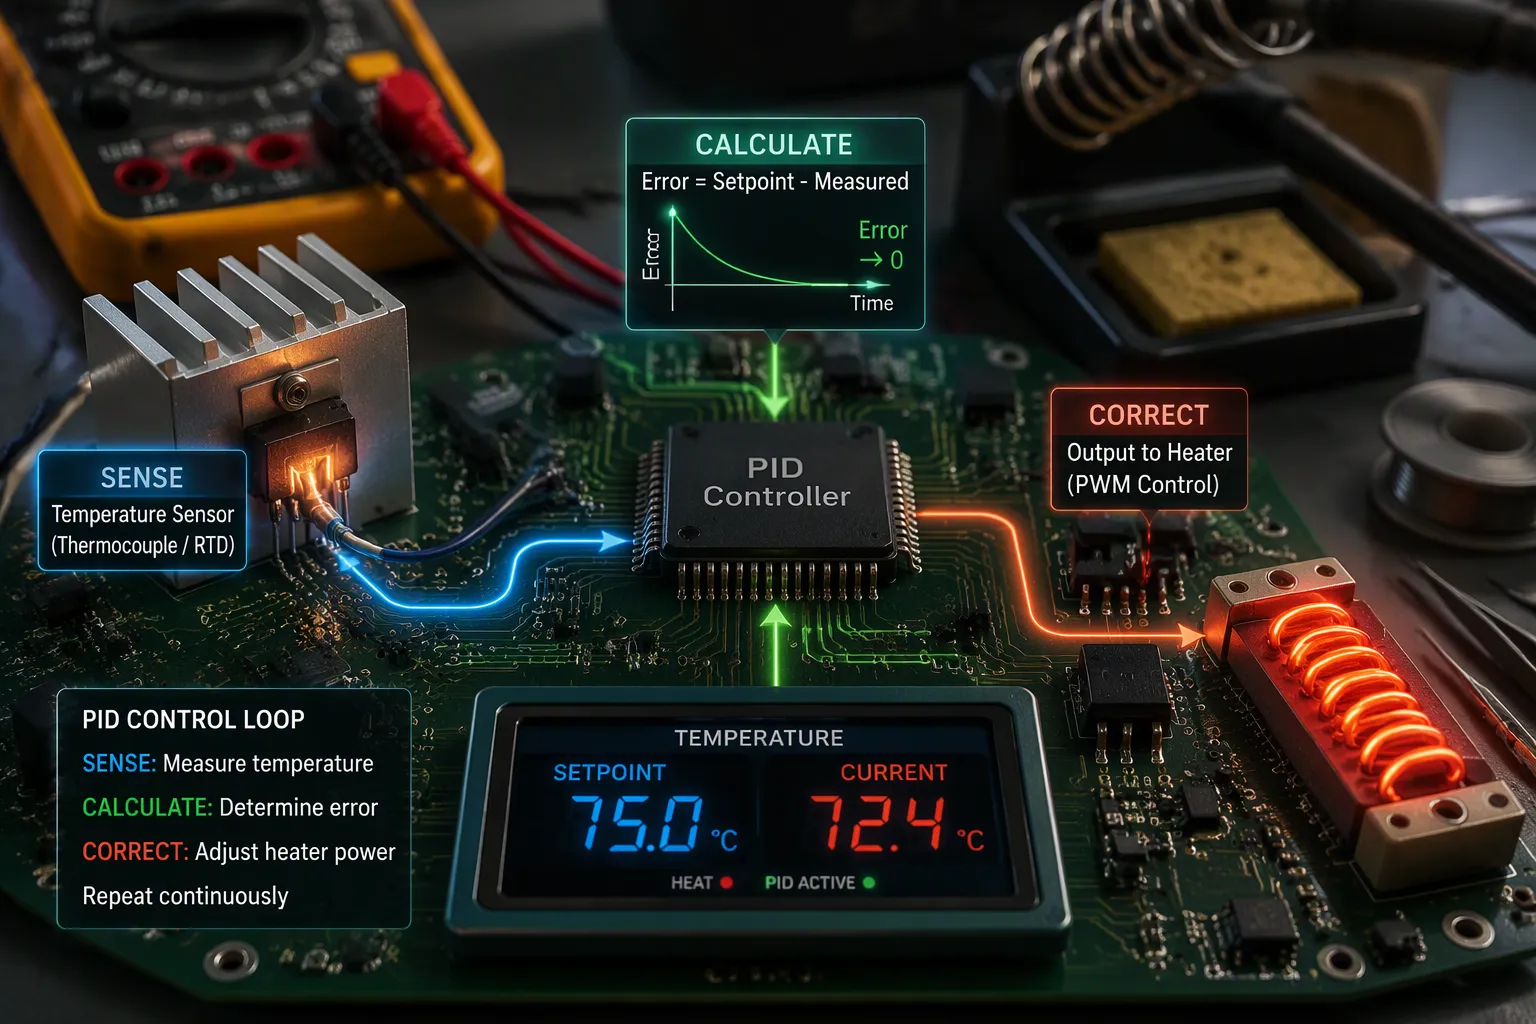
Détection, calcul d'erreur et sortie
La boucle de protection fonctionne en trois étapes. Premièrement, un capteur mesure la température de la carte. Deuxièmement, l'algorithme de régulation PID soustrait cette mesure de la consigne pour obtenir l'erreur. Troisièmement, l'étage de sortie commande un élément chauffant ou un refroidisseur en fonction de l'erreur. Ce cycle se répète à une fréquence d'échantillonnage fixe, ce qui permet à la boucle de corriger les petites dérives avant qu'elles ne s'aggravent.
L'étape de détection est la plus risquée. Les méthodes de détection courantes comprennent le thermocouple, le système à puits thermique rempli et la sonde de température à résistance (RTD). Chacune introduit un délai dans la boucle.
Méthode de détection | Rôle dans la boucle sens-calcul-correction |
|---|---|
thermocouple | Dispositif de mesure de température courant dans la boucle |
Système de puits thermique rempli | Dispositif de mesure de température courant dans la boucle |
Détecteur de température à résistance (RTD) | Dispositif de mesure de température courant dans la boucle |
Il convient de réduire au maximum le délai de mesure. Un bulbe ou un puits thermique de petit diamètre diminue la résistance et la capacité thermiques de l'élément. Un matériau à faible résistance et faible capacité pour le puits réduit le délai qu'il introduit dans le processus global. Un petit tuyau ou un orifice près du capteur augmente la vitesse d'écoulement et accélère le transfert de chaleur vers l'élément. Dans les systèmes diphasiques, placez l'élément dans la phase liquide, qui offre une résistance thermique inférieure à celle de la phase vapeur.
Le temps mort est un problème distinct. Il s'agit du délai entre la variation d'une variable de processus et l'observation de cette variation. Un capteur éloigné d'une source de chaleur n'enregistrera pas immédiatement le changement. Le régulateur agit alors sur des mesures obsolètes. Les perturbations, comme un courant d'air froid parasite également la mesure. La boucle de régulation PID doit les éliminer.
Prévention du dépassement et de l'emballement thermique
L'action dérivée est le terme le plus sensible au bruit. Un signal de mesure bruité amplifie ce bruit, ce qui rend la sortie du contrôleur instable. Les systèmes pratiques appliquent un filtrage de la dérivée ou utilisent un faible gain D. Un transmetteur à action dérivée peut compenser une partie du retard de l'élément ; cette compensation s'effectue en réduisant le gain de la dérivée du contrôleur.
Les limites de consigne réduisent encore davantage le dépassement. En plafonnant la sortie et en limitant la plage de consigne autorisée, la boucle ne peut pas commander une correction importante qui ferait dépasser la valeur cible à la carte. Ainsi configuré, le contrôleur PID agit comme un protecteur contre la surchauffe , et non comme un simple régulateur.
L'emballement thermique nécessite une analyse approfondie. Surveillez toute hausse anormale de température et coupez l'alimentation dès son apparition.
Surveillance de la température des jonctions : des capteurs intégrés, des diagnostics en temps réel et une surveillance prédictive permettent de détecter les anomalies avant la défaillance.
Protection contre la surchauffe : les circuits de protection contre les surintensités, les courts-circuits, la désaturation et l’arrêt progressif réagissent rapidement aux défauts et coupent la sortie avant l’escalade thermique.
La surveillance de la tension et de l'impédance constitue un contrôle supplémentaire. Une chute de tension soudaine, un déséquilibre ou une augmentation de l'impédance interne signalent une défaillance imminente ; le système peut alors isoler le module ou s'arrêter. Les régulateurs PID assurent la régulation en régime permanent, tandis que ces détecteurs détectent les défauts. Ensemble, ils garantissent un contrôle précis de la température et empêchent qu'un défaut ne dégénère en incendie.
Implémentation au niveau de la carte pour un contrôle précis de la température
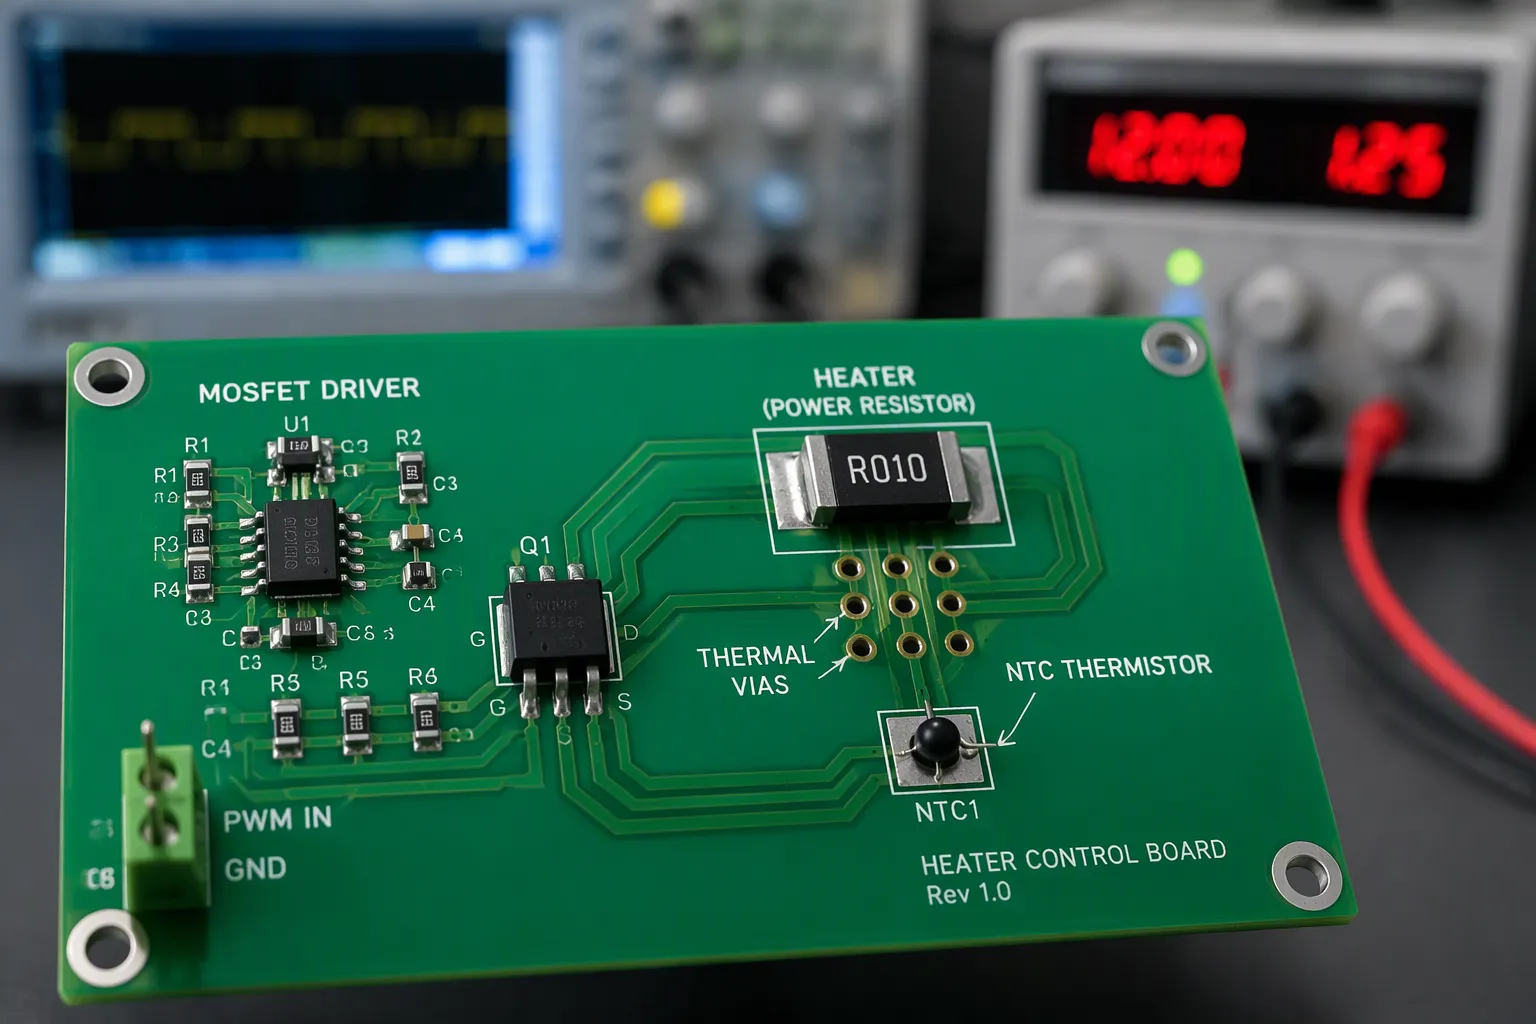
Options de détection et budget d'erreur
Le choix de l'élément de détection est primordial. Une thermistance NTC, peu coûteuse et disponible en boîtier CMS miniature, est idéale pour la mesure de la température ambiante sur circuit imprimé. Sa courbe de résistance est cependant très non linéaire ; il est donc nécessaire d'utiliser une table de conversion ou l'équation de Steinhart-Hart pour interpréter les mesures. Une sonde RTD, comme une Pt100 ou une Pt1000, offre une réponse quasi linéaire sur une large plage de températures, mais requiert une source de courant constant, un convertisseur analogique-numérique (CAN) ou un pont de conversion de précision, ainsi qu'une attention particulière à la résistance des fils. Un capteur de température numérique intègre la conversion et simplifie la conception. Réfléchissez bien à ces compromis avant de faire votre choix.
Attribut | Thermistance NTC | RTD (Pt100/Pt1000) |
|---|---|---|
Échelle de fonctionnement | Environ de −50 °C à +150 °C | Environ de −200 °C à +650 °C |
Linéarité | Hautement non linéaire | Quasi-linéaire |
Le temps de réponse | Rapide, environ 0.2 à 10 secondes | Plus lent, environ 1 à 50 secondes |
Circuits | diviseur de tension simple | Source de courant constant, convertisseur analogique-numérique de précision |
Prix | Low | Meilleure performance du béton |
L'emplacement du capteur est aussi important que le choix du composant. Éloignez le capteur de température des transistors de puissance et des régulateurs, car les points chauds locaux peuvent fausser la mesure. Connectez le capteur à l'élément chauffant via une pastille exposée ou des vias thermiques. Maintenez le courant d'excitation faible afin d'éviter que l'auto-échauffement ne perturbe la mesure. Une constante de temps thermique lente, due à une importante coulée de cuivre ou à un encapsulage, induit un retard, et ce retard favorise un dépassement de la mesure.
Établissez un budget d'erreur pour le trajet de mesure. La résolution du CAN détermine la plus petite variation détectable. La dérive de la référence décale chaque mesure en fonction de la température. La résistance des pistes et les effets thermoélectriques ajoutent de faibles décalages ; utilisez donc des connexions Kelvin à quatre fils pour une sonde Pt1000. Additionnez ces termes et comparez le total à la tolérance de consigne autorisée.
Entraînement du chauffage et accouplement thermique
Un MOSFET ou un relais statique avec modulation de largeur d'impulsion (PWM) assure une commande efficace des résistances chauffantes. La commutation au passage par zéro est adaptée aux résistances chauffantes car elle réduit les interférences électromagnétiques et évite les problèmes de courant d'appel. Choisissez un composant avec une marge de sécurité suffisante. Omron recommande de multiplier RDS(on) par 1.5 lorsque la charge dépasse 80 % de la valeur nominale ; la dissipation de puissance est donc égale au carré du courant de charge multiplié par RDS(on) × 1.5. La commande linéaire élimine le bruit de commutation, mais dissipe la tension excédentaire sous forme de chaleur. C'est pourquoi la plupart des régulateurs de température PID utilisés dans les cartes électroniques utilisent la modulation de largeur d'impulsion (PWM).
Les zones de cuivre conduisent la chaleur et le courant. Placez-les à proximité des régulateurs et des circuits intégrés à courant élevé, et reliez chaque zone à un plan de masse plus large. Un réseau de vias thermiques sous un boîtier d'alimentation abaisse sensiblement la température de jonction. Assurez la continuité des plans de masse et reliez leurs bords à la masse du châssis.
Séparez l'étage de puissance, source de bruit, de la détection analogique. Consacrez à la section analogique son propre domaine d'alimentation, éloignez les pistes sensibles du nœud de commutation et évitez tout croisement du plan de masse. Protégez le capteur avec un anneau de garde lorsque l'espace le permet. Ces précautions garantissent la fiabilité de la variable de processus, permettant ainsi à votre boucle de régulation PID de fonctionner avec des données réelles. Un bon couplage thermique et une détection fiable assurent un contrôle précis de la température.
Compromis liés au réglage, à la conception à sécurité intégrée et à la fabrication
Réglage PID et anti-emballement
Il est possible de régler une boucle thermique par la méthode de Ziegler-Nichols. Initialisez les gains intégral et dérivé à zéro, puis exécutez le système en mode proportionnel uniquement. Augmentez progressivement le gain proportionnel jusqu'à ce que le système oscille de manière stable. Conservez les butées et les dispositifs de sécurité activés, car l'oscillation est intentionnelle. À ce point critique, enregistrez le gain maximal Ku et la période maximale Tu. Calculez ensuite les gains : Kp = 0.6 · Ku, Ki = 1.2 · Ku/Tu et Kd = 0.075 · Ku · Tu. Un actionneur rapide avec Ku = 8.0 et Tu = 0.4 s donne Kp = 4.8, Ki = 24.0 et Kd = 0.24. Un élément chauffant lent avec Ku ≈ 2.5 et Tu ≈ 5 min donne des gains beaucoup plus faibles et une réponse plus lente. Ce résultat met en évidence le déphasage thermique. L'auto-réglage des relais est une option pratique lorsque les tests manuels sont dangereux ou impraticables.
Le dispositif anti-emballement protège la boucle pendant la phase de préchauffage. Le terme intégral continue d'accumuler l'erreur tant que le chauffage fonctionne à pleine puissance, et cette valeur stockée provoque alors un dépassement important. Il est nécessaire de limiter le terme intégral ou d'arrêter l'intégration lorsque la sortie atteint sa valeur maximale. Une boucle PID bien réglée maintient ainsi le point de consigne sans une longue oscillation de récupération.
Limites d'approvisionnement en matériel et contraintes de fabrication
Le logiciel seul ne peut garantir la sécurité. Un MOSFET en court-circuit ou un relais soudé peuvent maintenir le chauffage allumé même lorsque le microcontrôleur indique qu'il est éteint. Il est donc nécessaire d'ajouter un circuit de coupure haute tension séparé.
Approche | Composants clés | Comportement de coupure |
|---|---|---|
Seuil basé sur un comparateur | Thermistance + comparateur à hystérésis | Signal d'arrêt numérique, point de déclenchement simple |
Déclenchement de la tension de référence | Thermistance NTC + TL431 + résistances | Le TL431 met la cathode à la masse aux alentours de 2.5 V et provoque la mise hors tension. |
Pont d'amplificateur opérationnel | Thermistance + amplificateur opérationnel + 3 résistances de précision | Bridge fixe la limite sans référence. |
fusible thermique à réarmement automatique | fusible thermique réarmable | S'ouvre à une température seuil, indépendamment du contrôle |
Une boucle de régulation à thermistance ne peut à elle seule garantir la sécurité en cas de court-circuit de l'élément de commutation. Une conception à sécurité intégrée nécessite un circuit de coupure d'alimentation indépendant du signal de commande.
La fabrication selon les spécifications (DFM) implique des compromis. Le facteur de dissipation, le désaccord du coefficient de dilatation thermique (CTE) et l'absorption d'humidité influent tous sur la fiabilité thermique. Un cuivre plus épais, des vias thermiques et des zones de remplissage en cuivre permettent de mieux répartir la chaleur, mais il est important de maintenir un espacement suffisant entre une zone de remplissage et les pistes adjacentes. Les ailettes de dissipation thermique facilitent la soudabilité mais nuisent à la conduction, et une dissipation thermique insuffisante peut entraîner une soudure irrégulière. Discutez avec votre responsable de fabrication (CM) de la question du bouchage des vias dès le début du processus.
La régulation de température PID protège un circuit imprimé en comparant la température mesurée à une consigne et en corrigeant la sortie. Les termes proportionnel, intégral et dérivé jouent chacun un rôle : le terme proportionnel corrige l’erreur de température actuelle, le terme intégral élimine le décalage en régime permanent et le terme dérivé amortit les montées en température rapides. Un dispositif de coupure matériel assure la protection contre les surtensions.
La gestion thermique doit être considérée comme un élément essentiel de la fiabilité. Il convient d'optimiser la boucle de régulation, d'ajouter un système anti-emballement et de prendre en compte l'erreur de mesure. Adaptez la commande de l'élément chauffant et le couplage thermique à la charge. Vérifiez ensuite chaque choix en fonction des limites de fabrication. La fiabilité des régulateurs PID repose sur une conception rigoureuse, et non sur le hasard. Un réglage PID (Proportionnel-Intégral-Dérivé) associé à une voie de secours garantit la sécurité des cartes.
QFP
À quelle fréquence la boucle PID doit-elle échantillonner la température de la carte ?
Effectuez un échantillonnage plus rapide que la constante de temps thermique de votre capteur et de votre élément chauffant. Une boucle dont l'échantillonnage est plus lent que la température de la carte sera toujours en retard par rapport à la température réelle. Adaptez la fréquence d'échantillonnage à votre méthode de mesure, puis vérifiez la synchronisation lors de la validation.
Puis-je exécuter une boucle PID sans le terme dérivé ?
Oui. De nombreuses boucles thermiques fonctionnent uniquement avec un régulateur PI. Le terme dérivé atténue les montées rapides, mais il amplifie également le bruit du capteur. Il est conseillé de commencer avec P et I, puis d'ajouter un petit terme D filtré uniquement si le dépassement persiste.
Que se passe-t-il si le MOSFET de chauffage tombe en panne (court-circuit) ?
Le chauffage reste allumé quelles que soient les instructions du micrologiciel . C'est pourquoi il est nécessaire de prévoir une coupure indépendante, par exemple par un comparateur ou un fusible thermique réarmable. Les régulateurs PID logiciels ne peuvent pas, à eux seuls, protéger contre une défaillance d'un élément de commutation.
Comment puis-je empêcher le bruit des capteurs de perturber la boucle de contrôle ?
Éloignez le circuit de détection analogique du nœud de commutation, assurez-vous d'une alimentation propre et filtrez le terme dérivé. Il est également conseillé de vérifier la mesure par rapport à un thermomètre de référence avant de verrouiller le point de consigne lors du réglage.
La conception thermique exige de la patience. Validez chaque couche, de la détection à la coupure, et votre carte maintiendra sa température cible pendant des années.