L'acquisition de signaux multisensoriels collecte les données de plusieurs capteurs et les convertit en flux numériques exploitables au niveau de la carte. Les systèmes réels (surveillance industrielle, robotique, instrumentation) combinent des capteurs aux interfaces, fréquences d'échantillonnage et profils de bruit différents. Les ingénieurs sont confrontés à des difficultés concrètes : conception de l'interface utilisateur, synchronisation, bruit, fusion et conception pour la fabrication (DFM).
Ce guide détaille les décisions de conception et de fabrication des cartes électroniques. Il aborde le multiplexage analogique par rapport aux convertisseurs analogique-numérique par canal, les filtres anti-repliement, le choix des amplificateurs opérationnels et des interfaces. Vous y trouverez des conseils pratiques concernant la synchronisation, la mise à la terre, l'étalonnage et la mise en service. Chaque section se concentre sur un compromis de conception concret, et non sur la théorie.
Les ingénieurs qui conçoivent des cartes multi-capteurs connaissent bien l'écart entre un prototype fonctionnel et un produit fiable. Ce guide comble cet écart grâce à des instructions pratiques et détaillées.
Points clés à retenir
Planifiez soigneusement le chemin du signal de chaque capteur afin de protéger le convertisseur et de garantir la qualité des données.
Utilisez l'échantillonnage simultané lorsque les différences de phase sont importantes, comme par exemple pour la localisation sonore.
Utilisez une horloge partagée et des signaux de déclenchement pour que toutes les données des capteurs restent synchronisées.
Choisissez le bon filtre : le FIR offre une phase linéaire stable, l’IIR est plus efficace et le filtre adaptatif fonctionne bien pour la réduction du bruit.
Utilisez le DMA pour déplacer des données sans surcharger le processeur, ce qui permet de maintenir un flux de données stable et rapide.
Calibrez chaque canal individuellement et vérifiez la dérive pour garantir sa précision dans le temps.
Séparez les masses analogiques et numériques et utilisez un plan de masse continu pour réduire le bruit.
Activez un canal à la fois et vérifiez-le avec la FFT avant de passer à la fusion complète.
Principes fondamentaux de l'acquisition de signaux multi-capteurs
Que signifie l'acquisition multi-capteurs ?
L'acquisition de signaux multi-capteurs consiste à intégrer plusieurs éléments de détection sur une même carte et à capturer simultanément les données de chacun d'eux. La chaîne de traitement s'étend du capteur physique au convertisseur analogique-numérique (CAN), en passant par le conditionnement du signal, puis le traitement du signal numérique. Lors de l'échantillonnage, le convertisseur capture le signal analogique à intervalles réguliers et attribue à chaque échantillon un niveau de tension. La résolution du CAN détermine la plus petite variation de tension que le système peut détecter.
L'acquisition, le traitement et la communication Wi-Fi/Bluetooth des données multi-capteurs peuvent tous être assurés par une seule carte open source.
Éléments de détection et chemins de signal
Chaque type de capteur nécessite un traitement spécifique. Un capteur piézoélectrique (PZT) requiert une atténuation, un filtrage passe-bas et une adaptation de niveau avant conversion. Une jauge de contrainte nécessite un amplificateur d'instrumentation et un réglage de niveau. Le tableau ci-dessous récapitule les traitements typiques.
Élément de détection | Chemin du signal |
|---|---|
capteur PZT | Atténuation (÷2) → filtrage passe-bas (~664 kHz) → décalage de niveau à 0–3.3 V → conversion analogique-numérique |
Jauge de contrainte | Amplificateur d'instrumentation → réglage du niveau à 0–3.3 V → convertisseur analogique-numérique |
Accéléromètre (BMA400) | Sortie numérique via SPI directement vers le microcontrôleur |
Capteur environnemental (BME280) | Sortie numérique via SPI directement vers le microcontrôleur |
Sorties de capteurs analogiques et numériques
Les capteurs analogiques nécessitent un étage d'entrée analogique : l'atténuation, le filtrage et l'adaptation de niveau protègent le convertisseur et préservent la linéarité. Par exemple, une résistance de 51 Ω associée à un condensateur de 4.7 nF permet d'obtenir une fréquence de coupure passe-bas proche de 664 kHz.
Les capteurs numériques tels que les BMA400 et BME280 s'affranchissent totalement du conditionnement analogique. Ils transmettent les données via SPI en utilisant les lignes d'horloge, d'entrée, de sortie et de sélection de puce. Cette approche supprime les circuits d'entrée et simplifie la conception de l'étage d'entrée analogique.
Pourquoi la conception au niveau du conseil d'administration est importante
Intégrité du signal à la source
L'intégrité du signal commence à l'interface du capteur. Une mauvaise mise à la terre ou des pistes analogiques trop longues corrompent les données avant même que le traitement numérique du signal puisse intervenir. Il est donc conseillé de placer les composants de conditionnement près du convertisseur et de limiter la longueur des chemins de retour.
Impact sur les coûts et la fabricabilité
Chaque canal supplémentaire augmente le coût, la surface de la carte et le temps de test. Un nombre réduit d'étapes de conditionnement diminue les risques liés à l'assemblage. Les analyses de fabricabilité (DFM) doivent confirmer le placement des composants et la largeur des pistes avant la validation du routage.
Questions fondamentales de conception
Nombre de canaux et besoins d'échantillonnage
La fréquence d'échantillonnage est déterminée par les propriétés physiques du signal mesuré. Les canaux de température nécessitent seulement 1 à 100 échantillons/s, tandis que les signaux de vibration et d'acoustique requièrent 25.6 à 204.8 kéch./s. Les convertisseurs multiplexés partagent un seul convertisseur analogique-numérique entre les canaux et introduisent un léger déphasage temporel. Les dispositifs d'échantillonnage simultané préservent les relations de phase.
Type de signal | Taux d'échantillonnage typique |
|---|---|
Température | 1–100 S/s |
Pression, débit | 10 S/s–1 kS/s |
Vibrations, acoustique | 25.6–204.8 kS/s |
Budget d'interface et de traitement
Le choix de l'interface influe sur la capacité de traitement. Le protocole SPI offre des transferts rapides et à faible latence ; l'I2C convient aux capteurs lents ; le RS-485 permet de gérer les longues distances par câble. L'interface d'acquisition de données doit assurer un transfert de données fluide sans ralentir le microcontrôleur. Il est important d'évaluer la bande passante dès le départ, car 64 canaux à 51.2 kéch./s correspondent à environ 13 Mo/s.
Principaux défis des systèmes multi-capteurs
Décalage de synchronisation et de synchronisation
Incohérences de domaine d'horloge
La diversité des composants matériels est à l'origine du premier problème. Les canaux de vision, de force/couple, tactiles et d'encodage fonctionnent à des fréquences d'échantillonnage, des latences et des protocoles différents. Chaque appareil possède sa propre horloge, et la gigue naturelle dépasse souvent plusieurs centaines de microsecondes. Ce décalage varie en fonction de la température, des fluctuations de l'alimentation et du vieillissement des composants.
Les problèmes de synchronisation multi-capteurs proviennent principalement de la diversité des dispositifs d'acquisition, des protocoles d'acquisition et des caractéristiques propres à chaque capteur, telles que la fréquence d'échantillonnage, la résolution, la plage de mesure, le rapport signal/bruit et, surtout, les références temporelles. L'absence d'une référence temporelle commune complexifie considérablement l'intégration des capteurs . Se fier à l'hypothèse d'une synchronisation suffisante des horloges internes ne permet pas de compenser les décalages et les retards d'horloge qui s'accumulent avec le temps. Une synchronisation robuste (matérielle ou logicielle) est donc indispensable pour aligner les données dans un même domaine temporel en vue de leur fusion ou de leur post-traitement par intelligence artificielle.
Effets de latence et de gigue
Les liaisons de communication introduisent leur propre délai. Les interfaces USB, Ethernet et série présentent chacune des profils de latence différents, et les capteurs réseau subissent des délais de transmission variables, auxquels s'ajoute la récupération des pertes de paquets. La préemption du système d'exploitation temps réel ajoute des délais de traitement non déterministes. Le traitement d'image et l'extraction de caractéristiques engendrent ensuite des latences de calcul non uniformes selon les types de capteurs, ce qui produit des décalages temporels systématiques. Il est donc essentiel de prévoir la synchronisation temporelle dès le début, car aucun traitement du signal en aval ne peut compenser une référence temporelle perdue.
Intégrité du bruit et du signal
Diaphonie et boucles de masse
L'énergie se couple entre les pistes voisines par inductance et capacité mutuelles, et un faible espacement accentue ce phénomène. Lors de commutations rapides, les potentiels de masse locaux varient en fonction de l'état de la masse, ce qui peut entraîner l'interprétation de signaux logiques bas comme étant à l'état haut et la dérive des références analogiques. Le tableau ci-dessous associe les symptômes courants à leurs causes et solutions.
Symptôme | Cause première | Réparation |
|---|---|---|
Sonnerie | Impédances non appariées | Diagnostic par TDR ; application de la terminaison |
Anomalies sur les traces adjacentes | Les personnes qui parlent en même temps | Augmenter l'espacement ou ajouter un blindage |
bourdonnement de 50/60 Hz | Boucles de terre | Séparation au sol ou isolation optique |
Références analogiques décalées | Rebond au sol | Plans dédiés et découplage |
Profils de bruit spécifiques aux capteurs
Chaque capteur présente une signature de bruit différente. Les éléments à haute impédance captent le couplage capacitif ; les canaux analogiques de faible niveau sont affectés par l’ondulation de l’alimentation, qui module les seuils et la synchronisation. Les paires différentielles et les plans de retour continus améliorent l’immunité. Placez les condensateurs de découplage près des broches d’alimentation et effectuez une simulation d’intégrité du signal avant la fabrication.
Volume de données et bande passante
Compromis liés au taux d'échantillonnage
La fréquence d'échantillonnage influe directement sur le volume de données. Une faible fréquence peut masquer ou déformer des tendances importantes, tandis qu'une fréquence élevée convient aux tests de courte durée permettant de capturer des fluctuations rapides ; les analyses plus longues peuvent privilégier des intervalles d'une seconde ou plus longs. Un sous-échantillonnage agressif sans compensation introduit cependant un repliement de spectre, ce qui dégrade la précision du modèle. Choisissez la fréquence en vous basant sur la physique du signal, puis vérifiez-la par une analyse FFT.
Goulots d'étranglement d'interface
La bande passante de l'interface limite la chaîne d'acquisition de données. Un système d'acquisition frontal traitant 64 canaux à 51.2 kS/s produit environ 13 Mo/s, et les liaisons plus lentes ralentissent le microcontrôleur. Le regroupement des échantillons par intervalle réduit le nombre de paquets, tandis qu'une granularité temporelle plus grossière permet d'économiser de la bande passante uniquement si l'application le tolère. Il est essentiel d'adapter l'interface et la vitesse de liaison du convertisseur analogique-numérique au débit réel disponible, et d'analyser la latence avant d'augmenter le nombre de canaux.
Conception du matériel d'acquisition
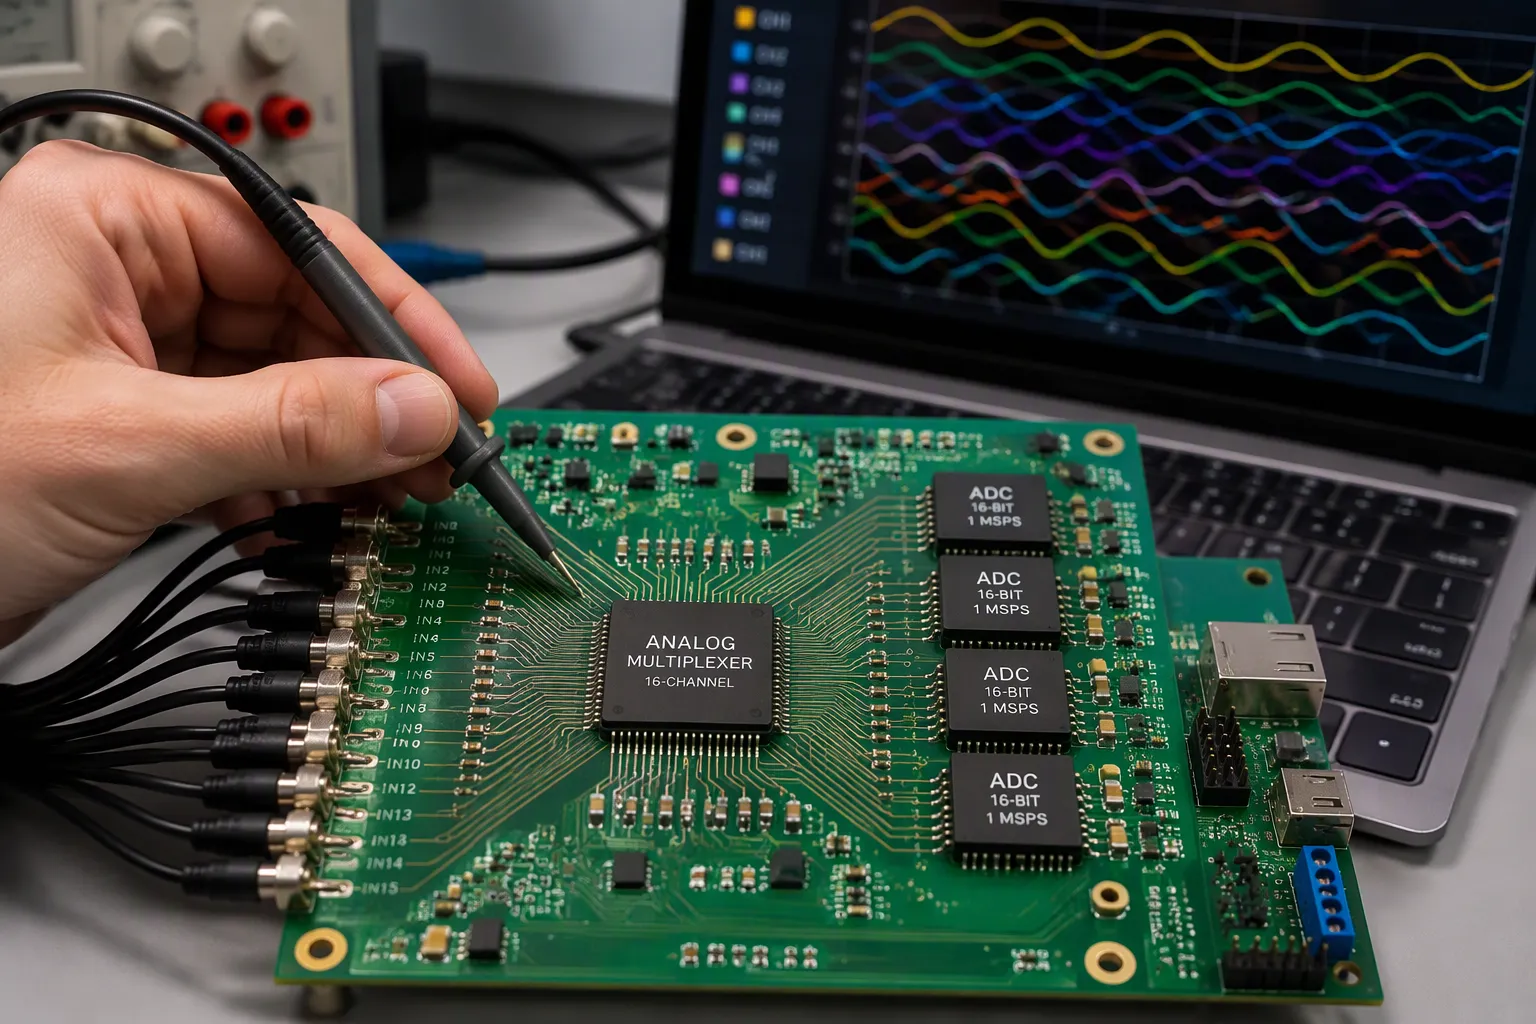
Multiplexage analogique vs. CAN par canal
Compromis entre le nombre de canaux et les coûts
L'architecture choisie détermine le coût minimal de la carte. Le multiplexage analogique réduit le nombre de canaux d'entrée du convertisseur, par exemple de 32 à 16, grâce à l'utilisation de réseaux de sommation. Cette étape permet de diminuer le coût du matériel, du câblage et de l'espace en rack. Le multiplexage temporel est particulièrement adapté aux canaux continus et à faible débit. Il est robuste, économique et facile à mettre à l'échelle. Les techniques de multiplexage par répartition en fréquence augmentent le débit total et la densité de canaux, mais nécessitent des filtres de haute précision, des sources de peigne de fréquences stables et un étalonnage.
Les convertisseurs par canal permettent de s'affranchir de cette complexité. Chaque canal dispose de son propre convertisseur analogique-numérique, de son propre filtre passe-bas et de son propre étage d'échantillonnage-blocage. En contrepartie, le coût est plus élevé, l'encombrement sur la carte est plus important et l'évolutivité est limitée.
Scénario | Quand cela s'applique | Compromis clé |
|---|---|---|
multiplexage analogique | Le débit par canal peut être sacrifié ; un SAR pipeliné est associé à un multiplexeur | Débit par canal inférieur, traitement parallèle |
Échantillonnage par canal ou simultané | L'instant précis de l'échantillonnage est important, notamment l'emplacement de la source binaurale. | Les différences de phase restent intactes d'un canal à l'autre |
Le multiplexage ne doit être utilisé que jusqu'à un point où la fidélité de la mesure n'est plus significativement dégradée. Au-delà de ce seuil, les artefacts spatiaux, temporels ou numériques se développent rapidement et nécessitent un étalonnage au niveau du système ou une reconstruction du signal.
Exigences d'échantillonnage simultané
Certaines applications ne supportent pas le déphasage. L'audition robotique, par exemple, localise une source sonore à partir d'infimes différences de phase entre les canaux. Plusieurs convertisseurs SAR peuvent échantillonner simultanément les canaux, à une tolérance près. Les dispositifs delta-sigma rencontrent des difficultés dans ce domaine en raison de la réponse en phase complexe de leurs filtres de boucle. Par conséquent, la conception d'un système d'acquisition de données multicanaux pour les vibrations ou l'acoustique doit prévoir un échantillonnage simultané dès le départ.
Conception de l'étage frontal et du filtre
Sélection de l'amplificateur opérationnel en fonction de l'impédance du capteur
L'étage d'entrée analogique doit être adapté à la source. Un amplificateur différentiel convient aux sources à faible impédance dont le signal est associé à une tension de mode commun élevée, comme lors de la détection de courant côté haut. Il est économique, simple et supporte des tensions de mode commun supérieures aux tensions d'alimentation. Un amplificateur d'instrumentation convient aux capteurs à haute impédance tels que les jauges de contrainte, les thermocouples, les RTD et les électrodes de biopotentiel. Ses étages tampons offrent une impédance d'entrée très élevée, un gain élevé et une forte réjection du mode commun. Les composants hybrides font le lien entre ces deux cas.
Utilisez un amplificateur différentiel lorsque le signal est fortement dépendant de la tension de mode commun et que l'impédance de la source est faible. Utilisez un amplificateur d'instrumentation lorsque la source présente une impédance élevée ou lorsque des signaux de l'ordre du microvolt nécessitent un gain élevé.
Lors du choix d'un composant, il est important d'équilibrer les densités de bruit de tension et de courant. Les composants les plus courants présentent des valeurs proches de 7 à 9 nV/√Hz. La plage de tension d'alimentation, la bande passante et la consommation énergétique constituent également des critères limitants.
Conception de filtre anti-aliasing
Le conditionnement du signal doit éliminer l'énergie hors bande avant l'échantillonnage par le convertisseur. Placez le filtre anti-repliement en dernier étage analogique, près de l'entrée du convertisseur. Maintenez la fréquence de coupure inférieure à la moitié de la fréquence d'échantillonnage. Un simple étage RC convient aux canaux lents. Un filtrage de précision nécessite un étage actif à réponse définie. Une impédance de source élevée allonge le temps d'établissement ; le canal multiplexé requiert donc une fenêtre d'acquisition plus longue.
Configuration et interfaces du CAN
Compromis entre résolution et fréquence d'échantillonnage
Résolution et vitesse sont antagonistes. Augmenter la résolution diminue la fréquence d'échantillonnage maximale, car un plus grand nombre de bits requiert un temps de conversion plus long par échantillon. À l'inverse, augmenter la fréquence d'échantillonnage limite la résolution atteignable, les conversions rapides reposant sur des architectures plus simples, avec un nombre de bits inférieur. Un traitement haute fidélité privilégie la résolution, tandis qu'une acquisition haute vitesse privilégie la vitesse d'échantillonnage. Un convertisseur multiplexé partage son temps de conversion entre les entrées ; le débit par canal diminue donc avec l'augmentation du nombre de canaux. Choisissez le niveau de performance minimal permettant une capture correcte du signal.
Interfaces I2C, SPI et RS-485
Le choix de l'interface dépend de la distance, de la vitesse et du nombre de broches disponibles. L'I2C nécessite deux fils et convient aux capteurs lents sur une carte courte. Le SPI offre des transferts rapides et à faible latence et s'intègre parfaitement au chemin d'acquisition de données principal. Le RS-485 est adapté aux longues distances de câblage dans les armoires industrielles. Chaque option présente des contraintes de fabrication : le nombre de résistances de rappel, les composants de terminaison et le nombre de broches du connecteur influent sur l'assemblage et les tests. Il est essentiel d'évaluer la vitesse de liaison par rapport au débit réel avant la conception.
Techniques d'acquisition et de synchronisation des données
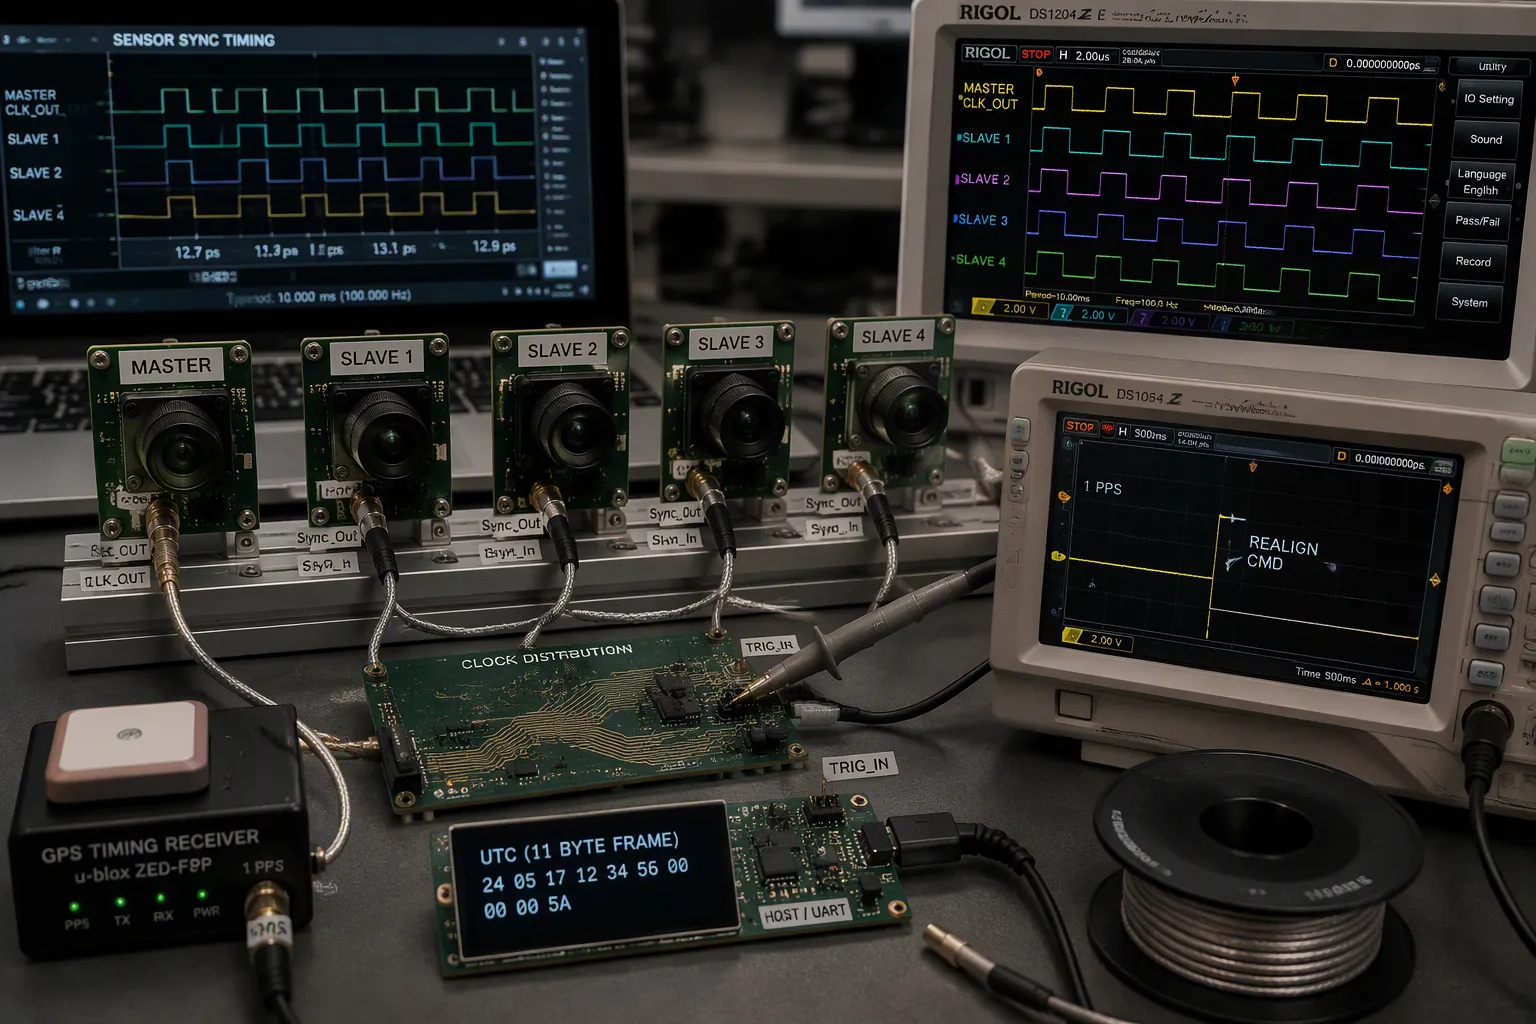
Déclenchement matériel et horloges partagées
Un bus de contrôle partagé ne garantit pas la synchronisation de la capture. Un bus I2C coordonne uniquement les paramètres de la caméra entre les capteurs. Chaque paire de capteurs fonctionne toujours avec sa propre horloge et ses propres signaux FSYNC. Une véritable synchronisation nécessite une base d'horloge partagée et des signaux de déclenchement fonctionnant de concert.
Distribution d'horloge commune
Quatre méthodes pratiques permettent de partager une base de temps entre les capteurs. Une liaison maître/esclave câblée offre la synchronisation la plus précise : un capteur maître envoie son signal d'horloge sur la broche Sync_Out, et les capteurs esclaves le reçoivent sur la broche Sync_In via des câbles en série. Un système PPS externe envoie une impulsion PPS commune à chaque unité et réinitialise chaque cycle de mesure toutes les secondes. Un enregistreur GPS peut transmettre l'heure UTC absolue via UART, et un système hôte personnalisé peut fournir un front montant PPS et une trame UTC de 11 octets une fois par seconde. Pour le réalignement du réseau, les ingénieurs envoient une commande de réalignement dans un délai d'une seconde PPS, ou activent un mode et déconnectent brièvement la ligne PPS partagée afin que le réseau se réaligne au troisième front montant valide après la reprise du PPS.
Tracez les pistes d'horloge avec soin. Blindez les fils d'horloge avec un réseau d'alimentation, conservez une piste libre à côté du tracé et privilégiez les inverseurs aux tampons asymétriques qui déforment le rapport cyclique. La gigue mesurée entre récepteurs est restée inférieure à ±6.2 ns de la médiane et la gigue de déclenchement typique est restée inférieure à ±4 ns.
Routage du signal de déclenchement
Le délai de déclenchement dépend de la distance parcourue par le signal ; il faut donc tenir compte des délais de propagation du circuit imprimé et des circuits en aval, et pas seulement de la propagation dans le câble. La vitesse de propagation est proche de 95 % de la vitesse du vide (c). Le délai de déclenchement le plus court mesuré était de 3.2 µs, la plage de délais s'étendait de -148 µs à 179 µs, et l'intervalle de déclenchement le plus court était de 175 µs. Le taux d'échec de déclenchement est resté inférieur à 0.5 % jusqu'à 15 m et a atteint 1.1 % à 25 m. La gigue est restée constante entre 0.25 m et 25 m, et un câble coaxial de 30 m a ajouté 146 ns.
Horodatage et alignement
Minuteurs et compteurs matériels
La capture matérielle du temporisateur lors des interruptions d'émission et de réception élimine l'incertitude de lecture logicielle. La capture synchrone partage un seul cristal entre le temporisateur du processeur et l'émetteur-récepteur, ce qui supprime l'erreur de quantification. La capture asynchrone ajoute jusqu'à un cycle d'horloge par valeur, et cette erreur s'accumule au fil des périodes de synchronisation. L'horodatage à la même fréquence que la génération des interruptions élimine cette erreur. Une horloge centrale disciplinée, souvent synchronisée par GPS, distribuée aux périphériques d'horodatage permet un alignement inférieur à la microseconde.
Alignement temporel post-acquisition
Lorsque la simultanéité exacte est impossible, il convient de compenser les latences connues, puis d'interpoler ou de rééchantillonner les mesures sur une même chronologie. L'objectif est d'obtenir une référence unique et fiable pour toutes les données des capteurs. La synchronisation temporelle doit être planifiée au plus tôt ; aucun traitement de signal ultérieur ne permet de récupérer une référence temporelle perdue.
Acquisition de données en temps réel et DMA
Gestion de la charge DMA et MCU
Le DMA réduit la charge du processeur jusqu'à 70 %, avec des réductions typiques de 40 à 50 % dans les systèmes de capteurs. Les transferts sont jusqu'à 10 fois plus rapides que les transferts effectués par le processeur, et la latence diminue jusqu'à 40 %. Le mode rafale monopolise le bus pendant un bloc entier ; le vol de cycle entrelace une unité par requête ; le mode transparent ne transfère les données que lorsque le processeur est inactif. Le DMA réduit la fréquence des interruptions sans les supprimer : un transfert de 128 octets nécessite une ou deux routines de service d'interruption (ISR) au lieu de 128. Surveillez la cohérence du cache sur Cortex-M7 et versions ultérieures, alignez les tampons sur la largeur du transfert et réarmez les canaux à usage unique dans l'ISR de fin de transfert.
Stratégies de gestion des tampons
Le double tampon divise la mémoire interne en deux. Le processeur traite une moitié tandis que le DMA remplit l'autre. Activez les interruptions de transfert partiel et de transfert terminé afin que le processeur se réveille deux fois par tampon plein. Ce modèle prend en charge les flux d'acquisition de données en temps réel sans perte d'échantillons.
Méthode | Partage de base de temps | Meilleur pour |
|---|---|---|
Maître/esclave câblé | Horloge maître sur Sync_Out vers horloge esclave Sync_In | Câbles courts, synchronisation optimale |
PPS externe | Impulsion commune de 1 PPS, rédisciplinée chaque seconde | Baies sources PPS partagées |
Enregistreur GPS via UART | UTC absolu transmis à chaque capteur | tableaux distribués |
Hôte 1 PPS plus trame UTC | L'hôte fournit le bord et la trame UTC | Intégrations personnalisées avec les opérateurs |
Le firmware d'acquisition de données en temps réel doit analyser la latence et le débit avant d'augmenter le nombre de canaux. Un flux d'acquisition de données bien optimisé permet de maintenir l'échantillonnage, le filtrage et le traitement dans les limites du budget alloué.
Méthodes de filtrage et de fusion
Filtrage et réduction du bruit
Sélection de filtre numérique [FIR, IIR, Adaptatif]
Le filtre choisi détermine la puissance de calcul et le comportement de phase de chaque canal. Les filtres FIR sont toujours stables et conservent une phase linéaire, évitant ainsi toute distorsion de phase entre les canaux. Leur structure non récursive nécessite de nombreuses opérations de multiplication-accumulation, et une forte atténuation peut nécessiter des centaines, voire des milliers, de coefficients. Les filtres IIR offrent des réponses impulsionnelles avec un nombre de coefficients bien inférieur, ce qui réduit la puissance de calcul d'environ 90 % par rapport à un filtre FIR équivalent. Les boucles de rétroaction ne leur confèrent qu'une stabilité conditionnelle, et la quantification des coefficients peut déplacer les pôles hors du cercle unité. Les filtres adaptatifs ajustent les coefficients en temps réel pour annuler les interférences ambiantes.
Type de filtre | Charge de calcul | Stabilité | Réponse de phase |
|---|---|---|---|
FIR | Haut; échelle de robinets avec commande | Inconditionnellement stable | Phase linéaire |
IIR | Faible ; jusqu'à environ 90 % inférieur au FIR | Conditionnel | Distorsion de phase non linéaire |
Politiques | Modéré ; mises à jour des coefficients en temps réel | Cela dépend de la structure | Varie selon l'adaptation |
Analyse FFT pour la détection des interférences
L'analyse FFT révèle des interférences masquées par l'analyse temporelle. Un spectre met en évidence l'ondulation du courant d'alimentation, les harmoniques de commutation et l'énergie d'horloge couplée avant leur repliement dans la bande de fréquences d'intérêt. Il est recommandé aux ingénieurs d'effectuer une FFT sur les enregistrements bruts lors de la mise en service, puis de vérifier que le filtrage élimine les tonalités identifiées sans altérer le signal.
Principes fondamentaux de la fusion de capteurs
Filtrage complémentaire et de Kalman
Les gains de fusion sont maximaux lorsque les modes de défaillance des capteurs sont inversement corrélés. Un radar conserve sa précision de portée sous la pluie, contrairement à une caméra dont les performances se dégradent ; de plus, la caméra permet de distinguer des marques invisibles pour le radar. Le filtre de Kalman combine les mesures en une distribution a posteriori assortie de bornes d'incertitude, mais il suppose une dynamique linéaire et un bruit gaussien. Des covariances de bruit mal spécifiées entraînent une divergence du filtre ; par conséquent, la qualité de l'étalonnage limite directement les performances de la fusion.
Moyennes pondérées et systèmes de vote
La moyenne pondérée confère une influence proportionnelle à la fiabilité des mesures. La pondération par l'inverse de la variance est la forme classique : une mesure sans bruit neutralise les autres. Les systèmes de vote combinent les décisions indépendantes et tolèrent la défaillance d'un capteur, mais ignorent la corrélation entre capteurs. Ces deux approches reposent sur des estimations de confiance fiables ; des canaux trop confiants dégradent la qualité du signal fusionné.
Systèmes d'acquisition d'émissions acoustiques
Émission acoustique multicanaux basée sur le traitement numérique du signal (DSP)
Un système d'acquisition d'émissions acoustiques performant délègue le filtrage au logiciel. Les capteurs piézoélectriques RS-2A couvrent la bande passante de 50 kHz à 400 kHz. Un préamplificateur AD620 personnalisé offre un faible bruit (environ 9 nV/√Hz) et une réjection de mode commun élevée, avec un gain paramétré par une seule résistance et sans filtrage matériel. La carte d'acquisition propose des convertisseurs 16 bits, jusqu'à huit voies différentielles synchrones et une fréquence d'échantillonnage de 1.25 MS/s par voie. Les ingénieurs sélectionnent une fréquence d'échantillonnage de 500 kS/s par voie afin de respecter le critère de Nyquist pour les signaux d'émissions acoustiques jusqu'à 250 kHz. La synchronisation matérielle intégrée préserve la cohérence temporelle entre les voies pour la localisation de la source.
Extraction et validation des caractéristiques
Le traitement numérique du signal effectue ensuite un filtrage passe-bande en temps réel ou en post-traitement. La validation consiste à comparer le signal filtré à des sources connues et à vérifier l'alignement des canaux. La surveillance des émissions acoustiques multicanaux repose sur cette boucle : acquisition, filtrage, extraction des caractéristiques et vérification par rapport à une référence.
Meilleures pratiques de mise en œuvre
Calibrage et budgétisation des erreurs
Budget d'erreur par canal
Chaque canal présente ses propres erreurs, certaines prévisibles, d'autres aléatoires ; il convient donc de les traiter individuellement. Associez chaque étape d'étalonnage à un modèle de bruit formel, puis transmettez les erreurs résiduelles en aval. Une vérification du résidu (valeur mesurée moins valeur du modèle) montre que la sortie est proche d'un bruit gaussien avec un faible biais. L'injection d'une référence fournit un point de repère stable : des diodes de gain et de bruit stables à 2.5 % près permettent aux ingénieurs de corriger la dérive avant qu'elle n'atteigne le CAN.
Flux de travail d'étalonnage
Les capteurs multiparamètres nécessitent un étalonnage séquentiel de chaque canal, suivi d'une analyse de corrélation croisée. La compensation de température requiert plusieurs points d'étalonnage, et le maintien d'une température stable à chaque point est long. Le moyennage des statistiques sur des cycles répétés réduit les interférences électromagnétiques et les effets des vibrations. La surveillance continue de la dérive, avec alertes automatisées, garantit une précision constante entre les réétalonnages planifiés.
Approche d'étalonnage | Solidité | Limitation |
|---|---|---|
Séquentiel par canal | Isole les termes d'erreur de chaque canal | Lent pour un grand nombre de canaux |
Analyse de corrélation croisée | Capture le couplage inter-canaux | Nécessite des données de référence appariées |
Injection de référence | Les voies ferrées prennent du retard en service | Ajoute du matériel par canal |
Mise à la terre et contrôle du bruit
Schéma de circuit imprimé mixte
Sur les cartes mixtes , le sens du courant de retour est plus important que le routage des signaux. Il est essentiel de séparer les sections analogiques et numériques, d'utiliser des alimentations distinctes et de prévoir un plan de masse continu sous les couches de signaux. Oubliez la méthode obsolète du point de masse unique : toute piste traversant un espace de masse induit un courant de retour dans une boucle. Certains convertisseurs modernes, comme l'AD7606B, recommandent clairement un plan de masse continu plutôt qu'une séparation AGND/DGND.
Voies de blindage et de retour
Protégez les nœuds sensibles avec des anneaux de garde et des cages de Faraday, et isolez les pistes numériques haute vitesse des pistes analogiques. La signalisation différentielle et les vias de mise à la terre réduisent la diaphonie. Effectuez une simulation d'intégrité du signal avant la fabrication et spécifiez le contrôle d'impédance et l'épaisseur du cuivre dans les fichiers de production.
Compromis entre la conception pour la fabrication (DFM) et la fabrication
Prototypage et validation en laboratoire
Les prototypes valident la conception ; la production vise à maximiser le rendement. Combinez les valeurs passives dupliquées, respectez les dégagements nécessaires et placez les points de test à portée des sondes. Assurez-vous que l'implantation est conforme au document de spécifications du fabricant et effectuez des vérifications de fabricabilité (DFM) avant la validation Gerber. Négliger les vérifications ERC/DRC ou la validation d'impédance entraîne des remaniements.
Micrologiciel, débogage et profilage
Mettez la carte en service étape par étape : vérifiez l’étage d’entrée analogique, puis le convertisseur, et enfin le flux d’acquisition de données. Utilisez un oscilloscope pour les étages de conditionnement du signal et un analyseur logique pour le bus numérique. Mesurez la latence et le débit avant d’ajouter des voies et assurez-vous que les tampons d’acquisition de données en temps réel ne perdent jamais d’échantillons. Un chemin d’acquisition de données en temps réel bien optimisé permet de maintenir l’échantillonnage, le filtrage et le traitement dans les limites du budget, et une synchronisation rigoureuse garantit l’alignement des données des capteurs.
L'acquisition fiable de signaux multisensoriels repose sur trois piliers principaux. La conception du système d'entrée définit la plage dynamique et le niveau de bruit avant toute conversion. Une synchronisation précise assure l'alignement temporel des canaux. Une stratégie de fusion robuste transforme ensuite les flux distincts en un modèle cohérent. La fusion au niveau des caractéristiques et les approches hybrides prennent aujourd'hui en charge une grande partie de ce travail.
Les équipes doivent activer un canal à la fois. L'étalonnage et la validation interviennent ensuite, avant toute fusion complète. L'acquisition de données en temps réel repose sur cette rigueur : une mémoire tampon stable, un filtrage précis et une fréquence d'échantillonnage adaptée aux propriétés physiques du signal. Chaque décision d'échantillonnage a des répercussions en aval.
Le traitement en périphérie et les concentrateurs de capteurs intégrés prendront bientôt en charge une part plus importante de cette chaîne. L'acquisition de données en temps réel et l'acquisition de signaux multi-capteurs récompenseront les équipes qui maîtrisent les fondamentaux.
QFP
Qu’est-ce qui provoque un décalage temporel entre les canaux des capteurs ?
Des horloges distinctes, des protocoles différents et des délais variables sont autant de sources de décalage. Chaque appareil échantillonne sur sa propre base de temps, et ce décalage dérive avec les variations de température et le vieillissement des composants. Une horloge partagée, associée à des déclencheurs matériels, assure la synchronisation de l'échantillonnage sur tous les canaux à la même fréquence.
Quand un plan d'expérience nécessite-t-il un échantillonnage simultané ?
L'échantillonnage simultané est important lorsque les relations de phase véhiculent des informations, par exemple pour localiser la provenance d'un son. Les convertisseurs multiplexés introduisent un déphasage entre les canaux. La fréquence d'échantillonnage seule ne corrige pas ce déphasage. Il est recommandé d'utiliser des convertisseurs par canal lorsque l'instant d'échantillonnage doit être identique pour toutes les entrées.
Comment le DMA réduit-il la charge du microcontrôleur ?
Le DMA transfère les échantillons sans intervention du processeur, assurant ainsi la continuité de l'échantillonnage pendant le traitement des données par le cœur. Un transfert de 128 octets ne nécessite qu'une ou deux interruptions au lieu de 128, ce qui garantit la stabilité du flux d'acquisition. Il est recommandé aux ingénieurs d'adapter la taille des tampons à la largeur de transfert et de réarmer les canaux à impulsion unique lors de l'interruption de fin de transfert.
Quelle interface convient aux longues distances entre les câbles ?
L'interface RS-485 gère les longs câbles dans les armoires industrielles. L'interface SPI assure des transferts rapides et à faible latence sur la carte. L'interface I2C est adaptée aux capteurs lents sur des pistes courtes. Il est important d'adapter la vitesse de liaison au débit réel et de s'assurer que la fréquence d'échantillonnage reste compatible avec les capacités de l'interface.
Comment une équipe doit-elle valider une nouvelle carte d'acquisition de données ?
Une équipe doit commencer par activer un canal. Vérifiez l'étage d'entrée analogique à l'oscilloscope, puis confirmez la sortie du convertisseur. Effectuez une analyse FFT pour détecter les interférences avant le filtrage. Mesurez la latence et le débit, et vérifiez que la fréquence d'échantillonnage correspond aux propriétés physiques du signal avant d'augmenter le nombre de canaux.