La conception de l'alimentation est déterminante pour la fiabilité de votre produit sur le terrain. L'autonomie de la batterie, la dissipation thermique, le bruit sur les rails d'alimentation et le coût de fabrication dépendent tous de quelques choix au niveau de la carte. Les pertes d'énergie sont souvent dues à des erreurs d'ingénierie : un régulateur défectueux, un périphérique resté sous tension, une source de réveil trop fréquente.
La solution concerne les caractéristiques du silicium, l'agencement de la carte et le firmware. Aucune puce unique ne peut résoudre le problème. Il faut un contrôle du microcontrôleur sur l'ensemble des trois couches.
Un microcontrôleur basse consommation est un dispositif conçu pour une faible consommation en modes veille et actif. La gestion de l'alimentation consiste à moduler, adapter et séquencer l'alimentation et l'horloge en fonction des besoins réels.
Points clés à retenir
Commencez par mesurer la consommation électrique de votre carte. Identifiez le composant le plus gourmand et corrigez-le en priorité.
Utilisez les modes veille et désactivez les périphériques inutilisés. Laissez le processeur en veille autant que possible pour économiser de l'énergie.
Choisissez le régulateur adapté à chaque rail d'alimentation. Utilisez des convertisseurs CC-CC pour les fortes chutes de tension et des régulateurs LDO pour les composants sensibles au bruit.
Choisissez un microcontrôleur en fonction de sa consommation et de son temps de réveil. Assurez-vous que ses caractéristiques correspondent au cycle de service que vous utilisez réellement.
Concevez votre circuit imprimé en soignant l'agencement et la gestion thermique . Veillez à ce que les pistes des cristaux soient courtes et utilisez des plans de masse continus.
Qu'est-ce qui caractérise un microcontrôleur basse consommation ?
Définition des microcontrôleurs basse consommation
Un microcontrôleur basse consommation est conçu pour consommer très peu de courant dans tous ses états, et pas seulement lorsque le processeur est en fonctionnement. L'appellation seule ne suffit pas. Il convient d'évaluer un microcontrôleur basse consommation en fonction des composants qui restent actifs dans chaque mode et des ressources nécessaires pour quitter ce mode.
Les modes de veille influencent fortement ce comportement. Une échelle typique ressemble à ceci :
Veille : le processeur et la plupart des périphériques s'éteignent, mais les registres et la mémoire restent actifs, et une interruption externe ou une réinitialisation par chien de garde réveille l'appareil.
En veille : l’horloge du processeur s’arrête, mais les périphériques continuent de fonctionner, de sorte que le composant réagit toujours aux événements.
Veille profonde : la plupart des circuits internes s’arrêtent, seuls le chien de garde et la détection des événements externes restent actifs.
Certains microcontrôleurs basse consommation ajoutent des paramètres de régulation sélectionnables par l'utilisateur pendant la veille. Des paramètres de consommation plus faibles impliquent des temps de réveil plus longs. La fonction de désactivation des modules périphériques permet de désactiver les blocs inutilisés pour réaliser des économies supplémentaires.
Caractéristiques clés à évaluer
Comparez les microcontrôleurs basse consommation en fonction du courant mesuré, et non des modes de fonctionnement. La consommation d'un dispositif d'horlogerie portable avec une horloge temps réel (RTC) activée peut avoisiner les 0.3 µA, et atteindre 0.1 µA en veille. Le mode veille d'un dispositif de sécurité peut également consommer 0.1 µA, ou 0.2 µA avec l'horloge temps réel activée.
Métrique | Ce que ça te dit |
|---|---|
Puissance active | Courant par MHz pendant l'exécution du processeur |
Courant de veille | Fuite lorsque la quasi-totalité de l'appareil est éteinte |
Heure de réveil | Délai de stabilisation de l'horloge et de la rampe du régulateur |
Coût de rétention | SRAM maintenue active pendant le sommeil |
La consommation d'énergie par cycle de réveil est aussi importante que la consommation en veille. Le temps de stabilisation analogique peut atteindre quelques millisecondes. Les fuites de courant limitent l'autonomie de la batterie et doublent approximativement tous les 10 °C. Il est donc essentiel de vérifier les fuites totales du système aux températures extrêmes. Pour une comparaison équitable entre les différents fournisseurs, utilisez ULPMark-CP pour la consommation en veille profonde et ULPMark-PP pour l'impact des périphériques. Choisissez le microcontrôleur basse consommation dont les sources de réveil et la latence correspondent à votre cycle d'utilisation.
Principes fondamentaux de la consommation d'énergie
Puissance dynamique vs. statique
La consommation dynamique correspond à l'énergie utilisée lors des commutations de signaux. Chaque front d'horloge charge et décharge la capacité des portes logiques et des pistes. La consommation dynamique augmente avec la capacité, le carré de la tension d'alimentation et la fréquence. Ces trois paramètres sont contrôlés par le réglage de la fréquence d'horloge, de la tension d'alimentation et du pourcentage de la surface active de la puce.
La consommation statique correspond au courant qui circule lorsqu'aucun circuit n'est activé. Elle provient des fuites de courant dans chaque transistor de la puce. Cette consommation est indépendante de la fréquence d'horloge. Elle circule tant que l'alimentation est active, ce qui représente le courant de veille le plus faible pour tout microcontrôleur.
Mise à l'échelle de la fréquence, de la tension et des fuites
L'importance des fuites dépend du procédé et du rapport entre la tension d'alimentation et la tension de seuil. L'activité du signal n'intervient pas. Plusieurs facteurs déterminent leur valeur :
Le courant de fuite sous le seuil dépend exponentiellement de la tension grille-source et de la tension de seuil.
Le rapport largeur/longueur du transistor et les paramètres de processus définissent le niveau absolu.
Augmenter la tension de seuil ou diminuer la tension d'alimentation réduit les fuites, mais au détriment de la vitesse de commutation.
Les fuites augmentent avec la température, de sorte que les zones chaudes peuvent représenter la majeure partie de votre budget dans le pire des cas.
Dans les nœuds technologiques avancés, les fuites représentent environ 40 à 60 % des pertes de puissance. L'utilisation de diélectriques de grille à constante diélectrique élevée et la polarisation du substrat permettent de réduire ce courant en dessous de 100 pA/µm.
Les nœuds avancés tels que le FD-SOI 22 nm prennent en charge le fonctionnement en régime sous-seuil, mais ce fonctionnement rend la puce plus sensible aux variations de température ; les performances doivent donc être vérifiées entre -40 °C et 85 °C.
Pour un microcontrôleur basse consommation, ajustez d'abord la fréquence, puis la tension. Vérifiez la consommation électrique du microcontrôleur à son cycle de service réel, et non à sa valeur de pointe. Mesurez la consommation dans chaque état de veille sur votre carte. Un microcontrôleur basse consommation présentant de faibles courants de fuite gaspille toujours de l'énergie si votre firmware ne lui permet jamais de se mettre en veille.
Architecture MCU basse consommation
Modes de veille, gestion de l'horloge et domaines d'alimentation
Les modes veille définissent le seuil minimal de consommation d'énergie. La consommation de courant diminue généralement considérablement à mesure que l'on descend dans les niveaux de veille. La consommation en veille est d'environ 2 à 5 mA, en arrêt d'environ 20 à 100 µA et en veille prolongée d'environ 1 à 5 µA. La fréquence de réveil dépend des sources de déclenchement. Les fronts des E/S, l'horloge temps réel (RTC), un comparateur analogique et le seuil d'un convertisseur analogique-numérique (ADC) peuvent tous réveiller la puce. Choisissez le déclenchement le plus lent compatible avec votre application.
La coupure d'horloge interrompt l'alimentation des blocs inactifs, tandis que le partitionnement des domaines d'alimentation coupe l'alimentation de zones entières de la puce. Ces domaines au niveau de la puce correspondent aux rails d'alimentation de la carte. Un domaine jamais utilisé ne doit recevoir aucune tension. Ce principe de gestion de l'alimentation est fondamental pour les microcontrôleurs.
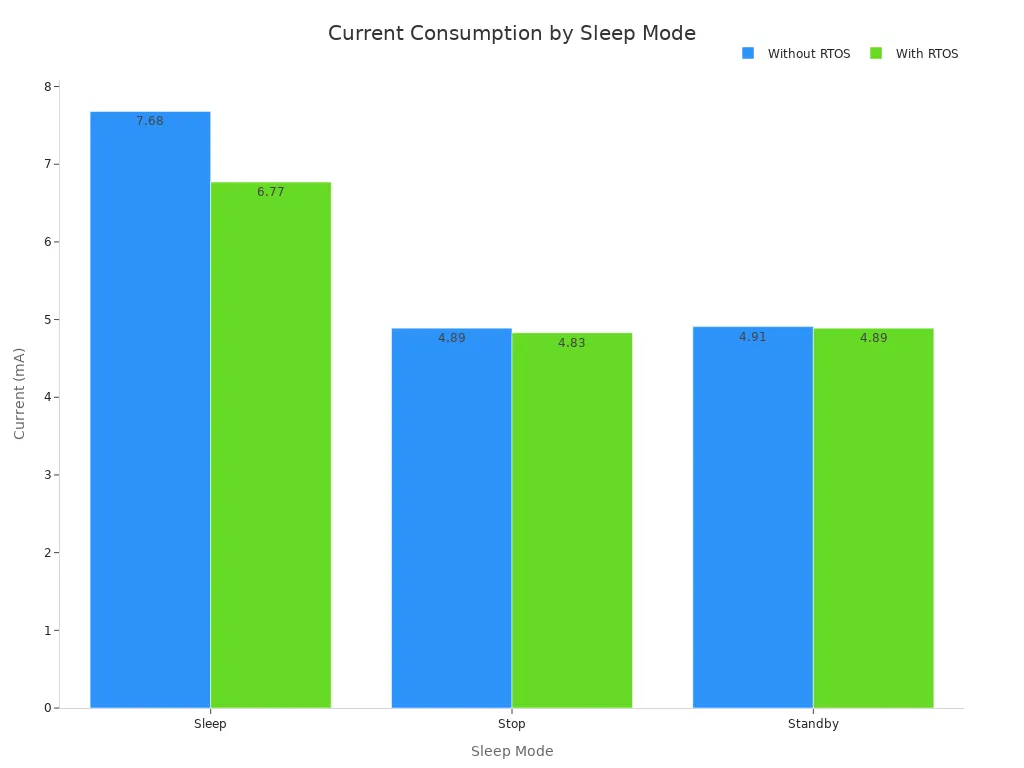
Lors d'une mise à l'échelle, le firmware doit d'abord réduire la fréquence, puis la tension. La réduction de la fréquence est instantanée et sûre. La mise à l'échelle de la tension nécessite un régulateur stable et un délai d'établissement. Respectez cet ordre dans toutes les architectures de microcontrôleurs basse consommation que vous concevez.
Minuteries, CAN et convertisseurs CC-CC intégrés
L'architecture des microcontrôleurs basse consommation repose sur des périphériques fonctionnant indépendamment du processeur. Un microcontrôleur basse consommation doté d'une minuterie basse consommation peut se réveiller après un long intervalle, laissant ainsi le cœur en veille profonde. Le convertisseur analogique-numérique (CAN) intervient en comparant les valeurs à un seuil matériel. Le cœur ne se réveille alors que lors d'un événement réel. Ceci réduit le temps d'activité et améliore la consommation d'énergie du microcontrôleur au niveau système.
Un convertisseur CC-CC intégré modifie le compromis. Il maintient le rendement sur une large plage d'entrée et réduit la dissipation thermique. Un microcontrôleur basse consommation avec convertisseur intégré est souvent plus performant qu'une alimentation à régulateur LDO en termes de consommation en veille profonde. Vérifiez le courant de repos du convertisseur avant de vous engager. Les performances d'un microcontrôleur basse consommation dépendent de son alimentation.
Considérez le microcontrôleur comme le centre de la gestion de l'alimentation. Coupez l'alimentation de chaque périphérique à la demande. Mesurez la consommation en veille dans chaque mode sur votre carte. Une architecture de microcontrôleur basse consommation encourage cette rigueur. Un microcontrôleur basse consommation qui ne passe jamais en veille gaspille ses ressources. Le mode veille profonde est une option du firmware, et non une caractéristique technique. La consommation en veille profonde dépend des périphériques activés. La veille profonde n'est rentable que si tous les blocs inutilisés sont désactivés.
Pourquoi l'alimentation est importante pour l'IoT et les appareils à batterie
Autonomie de la batterie et gestion de l'énergie
Un appareil alimenté par batterie dépend de sa réserve d'énergie pour fonctionner. On part des milliampères-heures contenus dans la batterie et on les répartit entre toutes les tâches effectuées par le produit. La consommation en veille, l'énergie au réveil, les impulsions radio et la stabilisation des capteurs puisent toutes dans cette même réserve. Une seule consommation négligée peut épuiser la réserve totale.
Établissez le budget à partir de mesures précises, et non d'estimations. Analysez la consommation électrique de chaque état sur votre carte. Multipliez ensuite le courant de chaque état par la durée pendant laquelle le dispositif y passe. La somme obtenue vous indique l'autonomie réelle de la batterie. Si le résultat est inférieur à l'autonomie réelle, identifiez d'abord la composante la plus importante. La plupart des conceptions consomment plus d'énergie à cause des périphériques inactifs qu'à cause des calculs actifs.
Considérations thermiques et de fiabilité
La résistance électrique des semi-conducteurs génère de la chaleur proportionnellement au courant et à la fréquence de commutation. L'augmentation de la fréquence d'horloge et de la densité d'intégration accentue ce phénomène. La température de jonction est le paramètre critique. Les dispositifs en silicium sont généralement conçus pour des températures de jonction maximales comprises entre 85 °C et 150 °C, selon leur qualité. Le dépassement de ces limites accélère le vieillissement par électromigration, contraintes thermiques et dégradation de la métallisation.
La résistance thermique du boîtier, souvent de 20 °C/W à 60 °C/W pour les composants QFN et BGA, crée un gradient thermique entre la puce et l'environnement. Des points chauds localisés au niveau des cœurs du processeur, des PLL et des unités de gestion de l'alimentation peuvent atteindre des températures de 20 à 30 °C supérieures à la température moyenne de la puce. Chaque augmentation de 10 °C de la température de fonctionnement peut potentiellement réduire de moitié la durée de vie du composant, conformément à l'équation d'Arrhenius qui décrit l'accélération du taux de défaillance.
Vous disposez de plusieurs leviers pour réduire la chaleur et prolonger la durée de vie :
Choisissez une pièce présentant une résistance thermique inférieure dans le même emballage.
Améliorer le dissipateur thermique ou passer à un refroidissement actif.
Réduire la fréquence de commutation pour limiter les pertes dynamiques.
Une variation de température de 70 K déduite du profil de charge permet une température maximale du dissipateur thermique de 55 °C lorsque la limite de température de la puce est de 125 °C.
Vérifiez que la consommation électrique de chaque rail est conforme à ces limites. Dans la mesure du possible, une conception thermique prudente, avec une marge de sécurité, est préférable à une conception trop restrictive.
Gestion de l'énergie et efficacité énergétique en pratique
Techniques de micrologiciel pour réduire le temps d'activité
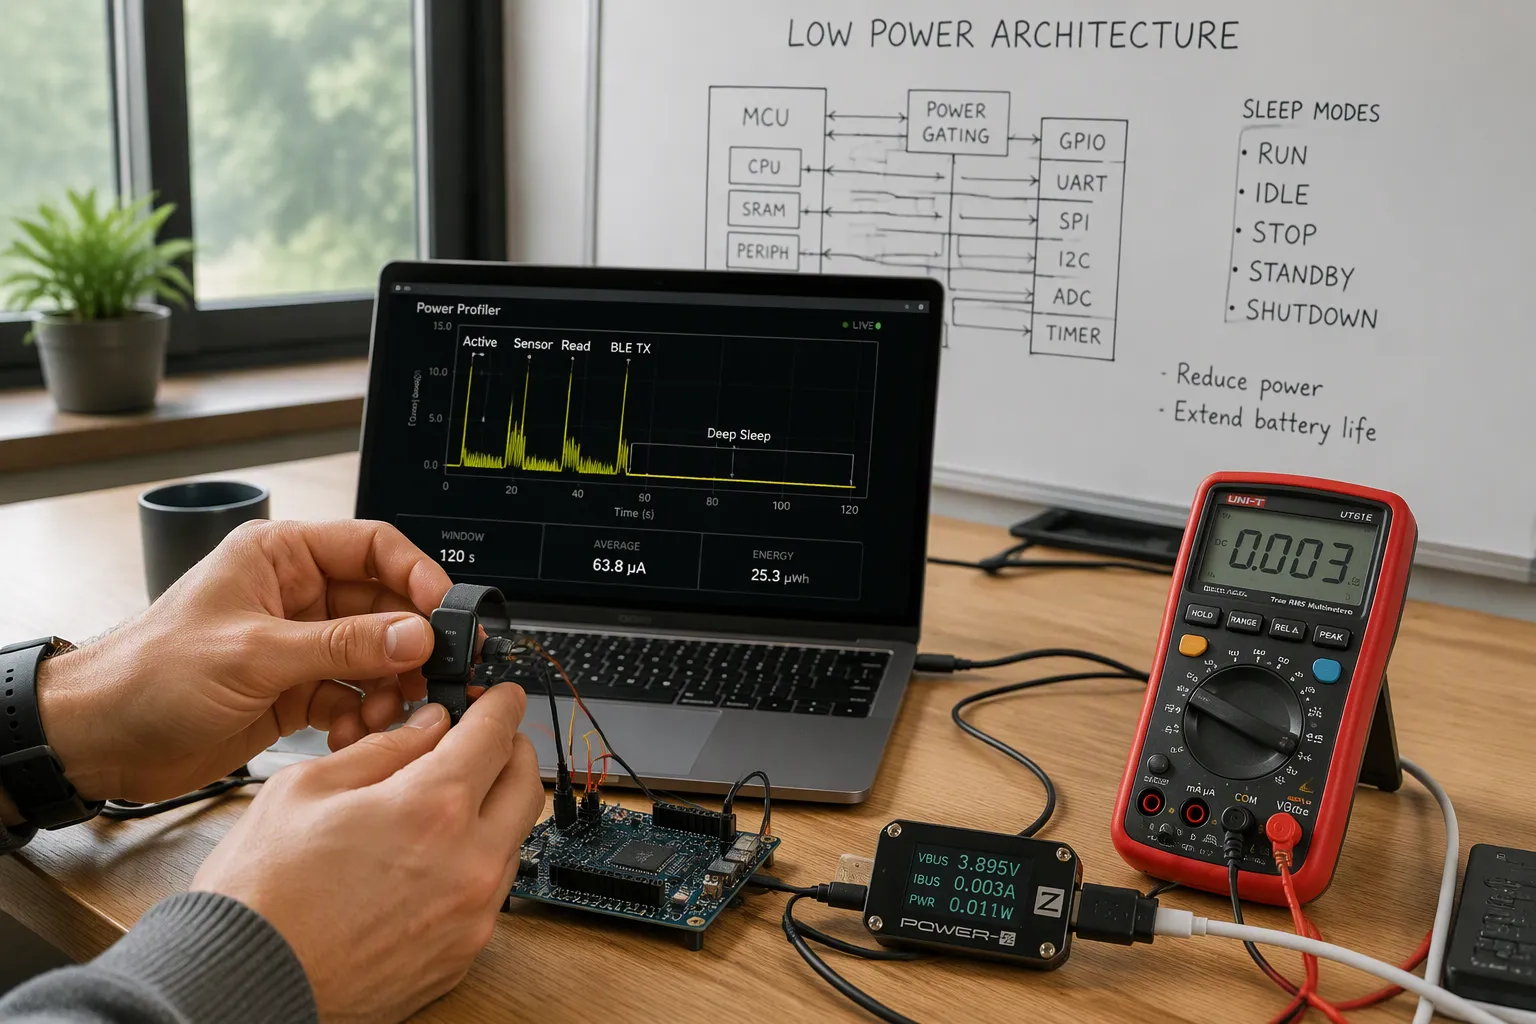
Le temps est votre principal levier. Réduisez le temps de traitement actif et augmentez les périodes de veille du système : la consommation électrique globale diminuera. Le courant de veille annoncé par le microcontrôleur constitue le minimum. La planification des tâches par le firmware détermine le maximum de la consommation réelle.
Un programme de capteur portable l'a clairement démontré. La boucle principale restait bloquée en attente de transactions I2C au lieu d'exécuter l'instruction WFI du Cortex-M qui suspend l'horloge du processeur jusqu'à la prochaine interruption. Toutes les corrections ultérieures (synchronisation du capteur, arbre d'horloge, fréquence d'horloge de la mémoire eMMC) étaient limitées par cette seule décision. Les boucles d'interrogation consomment entre 200 µA et 3 mA. La sortie de veille par interruption élimine ce coût.
Technique de firmware | Économies typiques | Effort |
|---|---|---|
Boucle de sommeil correcte, pas de rotation | 500 µA – 2 mA | Low |
cycle de service radio | 50–800 µA en moyenne | Moyenne |
Coupure de l'alimentation périphérique via un interrupteur de charge | 7–800 µA | Moyenne |
État de la broche SPI en veille (niveau bas du pilote) | 10–30 µA | Low |
Réveil par interruption, sans interrogation | 200 µA – 3 mA | Moyenne |
Raccourci SPIM DMA + PPI | 50–200 µA | Haute |
régulateur CC/CC activé | 20–50 µA actif | Low |
sélection de la source d'horloge | 0.1–0.9 µA | Low |
Sur le nRF52840, en mode actif (processeur éteint), la consommation est d'environ 1.5 µA (hors périphériques) et le système sort de veille en environ 6 µs. En mode inactif, la consommation est d'environ 0.4 µA, mais le système sort de veille (démarrage à froid), ce qui prend environ 20 ms et consomme 6 mA·ms par événement. À des fréquences d'événements réalistes, le mode actif est le plus performant.
Choisissez judicieusement les états de veille profonde. La veille profonde n'est avantageuse que si tous les blocs inutilisés sont désactivés. Privilégiez les capteurs numériques qui se réveillent sur interruption ou traitent leurs données par lots. Évitez d'échantillonner constamment le CAN, car cela maintient le microcontrôleur actif. Utilisez des déclencheurs événementiels pour que les périphériques et les écrans ne s'allument qu'en cas de besoin. Ces techniques d'optimisation de la consommation améliorent l'efficacité énergétique sans nécessiter de nouveau matériel.
Stratégies de contrôle d'accès périphérique et ferroviaire
Considérez le microcontrôleur comme un centre de gestion intelligent de l'alimentation. Concevez un mécanisme de gestion de l'alimentation pour que les modems, écrans, convertisseurs analogique-numérique et capteurs s'éteignent lorsqu'ils sont inactifs. Tenez compte du temps de démarrage et du courant d'appel avant de couper l'alimentation. Certaines charges ne supportent pas un cycle d'alimentation complet.
La gestion des rails est avantageuse lorsque deux domaines de tension permettent de réaliser des économies substantielles. En contrepartie, vous acceptez un convertisseur et des adaptateurs de niveau supplémentaires. Privilégiez les convertisseurs CC-CC à découpage aux régulateurs LDO, car ces derniers dissipent la chute de tension sous forme de chaleur. Désactivez les modules internes du microcontrôleur lorsqu'ils ne sont pas utilisés et pilotez-les dynamiquement par le code.
Privilégiez le choix des périphériques plutôt que celui du microcontrôleur. Si la carte consomme environ 500 mA tandis que le microcontrôleur n'en utilise qu'environ 10 mA, l'optimisation de ce dernier n'apportera que peu d'avantages. Il est préférable de gérer les charges importantes par des portes logiques. Pour les systèmes de récupération d'énergie, un courant de repos de l'ordre du nanoampère dans le régulateur assure la continuité de l'alimentation entre les événements. Mesurez chaque étape à l'aide d'un profileur plutôt que de vous fier à des estimations. Cette rigueur garantit la durée de vie de la batterie et l'efficacité énergétique au fil des révisions.
Conception de l'alimentation au niveau de la carte pour microcontrôleurs

Compromis entre LDO et DC-DC
Le régulateur que vous choisissez détermine l'efficacité, la chaleur et le bruit avant même l'exécution du firmware. Comparez les deux options sur les points importants pour votre rail.
Dimension | Convertisseur DC-DC | Régulateur LDO |
|---|---|---|
Efficacité | Généralement 80 à 95 % | Généralement 50 à 70 % |
Production de chaleur | Coût en adjuvantation plus élevé. | Meilleure performance du béton |
bruit de sortie | Plus élevé (ondulation de commutation + EMI) | Très faible, à peine une ondulation |
Composants externes | Plusieurs (inductance, condensateur, éléments de commutation) | Peu |
Le courant de repos | Parfois plus haut | Souvent très bas |
Meilleure utilisation | Systèmes à courant élevé avec une chute de tension importante | Rails RF, analogiques et sensibles au bruit |
Les pertes du régulateur LDO augmentent avec la chute de tension et le courant de charge. Une alimentation 5 V vers 3.3 V à 100 mA dissipe 0.17 W, ce qui reste acceptable. En revanche, une alimentation 12 V vers 3.3 V à 500 mA dissipe 4.35 W, générant une chaleur excessive. Il est donc préférable d'utiliser un convertisseur DC-DC lorsque la chute de tension et le courant augmentent.
Le bruit est déterminant. L'ondulation due à la commutation nuit à la précision du CAN, les harmoniques haute fréquence diminuent la sensibilité RF et les pics de commutation provoquent un sifflement audible dans les circuits audio. Une configuration courante utilise une batterie ou une alimentation 12 V, un convertisseur DC-DC abaisseur de tension, puis un régulateur LDO pour éliminer le bruit, avant d'alimenter les lignes RF, CAN et capteur. Un CAN 24 bits de précision alimenté par une ligne 5 V à 3.3 V nécessite un régulateur LDO, car une ondulation de 10 à 30 mV due à l'abaisseur de tension masquerait les signaux de l'ordre du microvolt. Une alimentation automobile 12-14 V à 5 V à 1.5 A nécessite un abaisseur de tension, car un régulateur LDO dissiperait environ 13.5 W. Un émetteur-récepteur RF IoT fonctionnant de 9 V à 3.3 V et 300 mA fonctionne de manière optimale avec une solution hybride : abaisseur de tension à 3.6 V, puis régulateur LDO à 3.3 V, avec une dissipation de seulement 0.09 W.
Séquençage ferroviaire, découplage et bruit
Le découplage stabilise la tension lors des variations de charge. Placez les condensateurs de stockage d'énergie au plus près des circuits à l'origine de ces variations. Cette alimentation locale réduit la section de la boucle de courant et l'inductance parasite.
Suivez ces règles de placement :
Montez chaque condensateur à côté de sa paire de broches VDD–VSS et veillez à ce que la boucle reste petite.
Associez un condensateur haute fréquence de 0.1 µF à un condensateur de stockage de 4.7 µF ou 10 µF situé à proximité.
Utilisez un condensateur par broche d'alimentation et ne partagez jamais de condensateurs entre des broches éloignées.
Raccordez une borne à la piste VDD et faites passer l'autre directement à travers un via dans le plan de masse.
Utilisez des plans de masse et d'alimentation continus afin de maintenir une faible impédance sur les chemins de retour. Ajoutez des perles de ferrite ou de petites résistances sur les lignes VDD pour former des filtres RC ou LC. Sur les cartes mixtes, reliez les masses analogiques et numériques en un seul point et filtrez AVDD séparément.
Surveillez rapidement les coupures de tension et le comportement de réinitialisation. Un superviseur de réinitialisation doit maintenir le microcontrôleur en réinitialisation jusqu'à ce que la tension d'alimentation soit stable, et les lignes GPIO sortant de la carte nécessitent des résistances en série et des diodes de limitation.
Ces étapes protègent le contrôle du microcontrôleur lors du démarrage et assurent une gestion de l'alimentation prévisible du microcontrôleur d'une version à l'autre.
Considérations relatives à l'agencement, aux propriétés thermiques et à la fabrication
Disposition du cristal, de l'horloge et du plan de masse
Placez le cristal au plus près du microcontrôleur, dans les limites du boîtier. Des pistes courtes réduisent le bruit et préservent la pureté du signal. Veillez à un routage équilibré de ces pistes, car des longueurs inégales peuvent perturber l'oscillation. Évitez les vias sur les pistes du cristal, car une inductance supplémentaire nuit à la précision du timing. Utilisez des condensateurs de charge dont les valeurs correspondent aux spécifications du cristal et connectez-les à une masse à faible impédance.
Les pistes longues ajoutent une inductance et une capacité indésirables. Elles modifient la charge vue par le cristal et rendent l'oscillateur plus sensible aux interférences électromagnétiques (IEM) . Éloignez les pistes du cristal des signaux de commutation à haute vitesse et des lignes d'alimentation. Le bruit parasite augmente la gigue, aggrave le bruit de phase et peut même empêcher un démarrage fiable. Les anneaux de garde et les zones de cuivre locales améliorent l'immunité, mais une trop grande quantité de cuivre près des broches ajoute une capacité parasite. Trouvez un équilibre entre le blindage et la charge, et suivez les recommandations du fabricant du cristal concernant les valeurs des condensateurs, le niveau de commande et la marge de démarrage.
La stratégie du plan de masse confirme ces principes. Utilisez un plan de masse continu sous le microcontrôleur et limitez la longueur des courants de retour. Filtrez séparément la référence du CAN, car le bruit de référence se répercute directement sur vos mesures.
Compromis entre conception thermique et fabrication
La chaleur réduit la durée de vie. La température de jonction accélère le vieillissement, et les boîtiers conçus pour des températures comprises entre 85 °C et 150 °C laissent peu de marge en haut de la plage. La résistance thermique du boîtier, de 20 °C/W à 60 °C/W pour les composants QFN et BGA, détermine le gradient thermique entre la puce et l'environnement. Le cuivre se dépose sous le composant et les vias thermiques vers les couches internes dissipe cette chaleur. Vérifiez chaque rail par rapport à ces limites avant de finaliser l'empilement.
Les contraintes de fabrication (DFM) influencent les mêmes choix. Les pistes fines permettent un gain de place , mais augmentent la résistance et la chaleur. L'utilisation de vias dans les pastilles améliore les performances thermiques, mais engendre un coût de fabrication plus élevé. Le coût dépend de l'utilisation du panneau et du nombre de couches ; il est donc essentiel de vérifier rapidement les tolérances minimales de perçage, d'anneau annulaire et de masque de soudure de votre fonderie. Une conception qui ne respecte pas ces règles nécessitera une nouvelle implémentation. En analysant conjointement les aspects thermiques et DFM, la conception de l'alimentation sera validée aussi bien en laboratoire qu'en production.
Choisir le bon microcontrôleur
Critères et compromis
Commencez par le courant que vous avez réellement mesuré, et non par le nom des modes. Divisez le courant actif par la fréquence (MHz) afin de comparer les composants de manière équitable. Examinez le courant en veille, car il détermine l'autonomie de votre batterie lorsqu'elle est inactive. Vérifiez ensuite que la mémoire flash et la RAM peuvent contenir le firmware, les bibliothèques de sécurité et l'image OTA.
Critère | Pourquoi cela compte | Gamme IoT basse consommation typique |
|---|---|---|
Courant actif | Contrôle la consommation d'énergie lors des pics de calcul | ~30–120 µA/MHz |
Courant de veille/veille | Définit l'autonomie de la batterie en veille | ~50 nA – 5 µA |
Flash | Contient le firmware, la sécurité et les mises à jour OTA. | ~64 Ko – 1 Mo |
RAM | Stocke les données des capteurs et les blocs cryptographiques | ~8 Ko – 256 Ko |
Radio intégrée | Découpe les parties externes et les voies de fuite | SoC BLE / Sub-GHz / Wi-Fi |
Il est important d'équilibrer la vitesse et l'autonomie de la batterie. Une fréquence d'horloge plus élevée permet d'effectuer les tâches plus rapidement, mais consomme davantage de courant. De courtes périodes d'utilisation intensive suivies d'une veille profonde permettent généralement de minimiser la consommation d'énergie totale. Il faut également prendre en compte le coût et l'intégration. Un microcontrôleur séparé et une radio externe réduisent le prix unitaire, mais augmentent les fuites de courant sur la carte et les pertes du régulateur. Un SoC intégré simplifie l'agencement et garantit une meilleure intégrité de l'alimentation, même si le silicium coûte plus cher.
Comparaison des familles populaires de l'univers cinématographique Marvel
Les microcontrôleurs ARM Cortex-M , tels que les STM32F0 et STM32F3, offrent des modes basse consommation et un écosystème performant. Le STM32F0 privilégie les économies d'énergie, tandis que le STM32F3 offre des performances supérieures. Les Espressif ESP8266 et ESP32 intègrent le Wi-Fi, et l'ESP32 y ajoute le Bluetooth. L'ATmega328 reste abordable et simple d'utilisation, bénéficiant d'une solide communauté d'utilisateurs.
Le MSP430 doit sa réputation à sa très faible consommation. Les familles ARM Cortex-M0 et STM32U0 plus récentes l'ont depuis largement rattrapé. Le MSP430 conserve un avantage certain grâce à sa mémoire FRAM, offrant une endurance en écriture quasi illimitée et une consommation d'énergie très faible. Ceci est particulièrement adapté à la récupération d'énergie et à l'enregistrement continu. Pour la plupart des nouvelles conceptions, privilégiez d'abord le Cortex-M0 ou le STM32U0. Optez pour le MSP430 lorsque la mémoire FRAM est un critère essentiel. Les possibilités de mise à niveau incluent les TI MSPM0 ou STM32U0.
Adaptez votre système d'exploitation à vos besoins en mémoire et en énergie. FreeRTOS fonctionne sur des composants de petite taille, tandis que Linux embarqué requiert beaucoup plus de RAM et de mémoire flash. Considérez l'optimisation du microcontrôleur/de l'unité de traitement comme une optimisation système globale. Même le microcontrôleur le plus économe en énergie gaspille de l'énergie si votre firmware ne se met jamais en veille. Comparez les microcontrôleurs basse consommation en fonction de votre propre cycle d'utilisation. Un microcontrôleur basse consommation aux performances exceptionnelles peut être moins performant qu'un microcontrôleur basse consommation avec une meilleure latence de réveil. Choisissez le microcontrôleur basse consommation dont les sources de réveil correspondent à vos événements. Ce choix est plus important que n'importe quelle fiche technique. Un microcontrôleur basse consommation adapté à votre charge de travail est le meilleur choix.
Tendances futures en matière de puissance des microcontrôleurs
Progrès des procédés et conversion de puissance intégrée
Les fabricants de puces continuent de réduire la finesse de gravure du silicium, et chaque étape diminue la tension nécessaire à la commutation d'un cœur. Cette réduction diminue la consommation dynamique, mais les fuites de courant représentent une part plus importante de la consommation totale. Les concepteurs y remédient par la polarisation du substrat, l'utilisation de diélectriques à constante diélectrique élevée et un partitionnement plus fin des domaines de puissance. Les futurs composants devraient proposer davantage de domaines, et non moins ; prévoyez donc une marge de sécurité pour votre alimentation.
L'intégration est l'autre grande révolution. Les fabricants intègrent désormais les convertisseurs abaisseurs et les régulateurs LDO sur la même puce que le cœur. Un processeur ARM Cortex-M0 32 bits récent fonctionne à 24 MHz sous une tension de 1.8 à 3.3 V et consomme 18 µA/MHz selon CoreMark. Son courant en veille profonde est de 340 nA, avec l'horloge temps réel (RTC) et 8 ko de SRAM actifs. Ces performances sont rendues possibles par des convertisseurs abaisseurs inductifs intégrés, un régulateur LDO et un mode basse consommation à 1 MHz. L'efficacité énergétique est ainsi améliorée car le convertisseur adapte la tension à celle du cœur au lieu de dissiper la différence sous forme de chaleur.
Récupération d'énergie et fonctionnement à très faible consommation
La récupération d'énergie passe des démonstrations en laboratoire aux étiquettes et capteurs intelligents. Les conceptions à double source associent désormais la radiofréquence aux cellules photovoltaïques, permettant ainsi à une étiquette de continuer à fonctionner même lorsqu'une source faiblit. Un circuit intégré de gestion de l'alimentation (PMIC) dédié prend en charge la partie frontale de la récupération d'énergie. Les fournisseurs proposent des composants pour les entrées photovoltaïques, radiofréquences, de vibration, thermiques et à double source, ainsi que des variantes hybrides basse/haute consommation.
Considérez le microcontrôleur comme le superviseur de la ligne d'alimentation récupérée. Un microcontrôleur basse consommation doit se réveiller à l'aide d'un comparateur ou d'une minuterie, effectuer une mesure, puis retourner en veille profonde. Le microcontrôleur basse consommation du tableau ci-dessus maintient 8 ko de SRAM actifs en veille profonde, évitant ainsi un redémarrage à froid à chaque événement. Cette pratique préserve l'autonomie des appareils qui utilisent encore une batterie. Choisissez un microcontrôleur basse consommation avec une large plage d'alimentation et un véritable mode 1 MHz. Mesurez ensuite le courant de repos de chaque ligne, car la récupération d'énergie ne génère aucun gaspillage.
Commencez par mesurer la consommation d'énergie. Ensuite, appliquez successivement l'architecture, les méthodes de firmware, la conception au niveau de la carte et la sélection intelligente du microcontrôleur . Chaque couche s'appuie sur les données recueillies précédemment.
Une bonne conception de l'alimentation nécessite plusieurs itérations. Elle concerne le silicium, la carte et le logiciel. Aucun choix de puce ne suffit à lui seul, et aucune itération ne permet d'obtenir un résultat parfait. L'amélioration du contrôle du microcontrôleur est proportionnelle à la précision des mesures.
Commencez dès maintenant. Analysez la conception actuelle et identifiez le composant le plus gourmand en énergie. Corrigez-le en priorité, puis effectuez de nouvelles mesures. Tenez compte des contraintes de fabrication et de conception, et votre microcontrôleur atteindra son objectif d'autonomie.
QFP
Comment puis-je mesurer le courant de veille réel sur ma propre carte ?
Mesurez directement sur le rail d'alimentation, et non sur l'alimentation de laboratoire. Coupez la piste jusqu'au microcontrôleur et insérez un shunt de courant ou un cavalier pour un multimètre. Laissez le firmware entrer dans chaque mode veille et enregistrez le courant pendant plusieurs minutes. Soustrayez la consommation au repos du régulateur. Les valeurs indiquées dans la fiche technique correspondent rarement à celles de votre carte.
Quand devrais-je choisir un régulateur LDO plutôt qu'un convertisseur DC-DC ?
Choisissez un régulateur LDO pour les alimentations sensibles au bruit, telles que les références ADC, les étages d'entrée RF et les capteurs analogiques . Optez pour un convertisseur DC-DC lorsque la chute de tension et le courant de charge sont importants. Une solution hybride est performante : un convertisseur abaisseur proche de la tension cible, puis un régulateur LDO pour la stabilisation. Cette configuration permet de limiter la chaleur et de contrôler le bruit.
Quelle source de réveil dois-je choisir pour un appareil alimenté par batterie ?
Choisissez le déclenchement le plus lent que votre application puisse supporter. Un front montant d'une broche GPIO réveille le système plus rapidement, mais se déclenche fréquemment. Une alarme RTC, un comparateur analogique ou un seuil ADC réveille le système moins souvent et consomme moins d'énergie. Adaptez la source de réveil à votre fréquence d'événements réelle, puis mesurez l'énergie consommée par cycle de réveil.
Comment évaluer une allégation de faible puissance sur une fiche technique ?
Ignorez les noms des modes et comparez le courant mesuré par MHz en mode actif. Vérifiez le courant en veille, la latence de réveil et le coût de rétention de la SRAM. Exécutez les tests ULPMark-CP et ULPMark-PP si le fabricant fournit les résultats. Confirmez ensuite ces valeurs sur votre carte, dans vos conditions de température extrêmes. Un bon microcontrôleur se révèle pleinement dans votre circuit, pas sur le papier.
Une conception énergétique efficace exige de la patience. Commencez par identifier le composant le plus gourmand en énergie, corrigez-le, puis effectuez de nouvelles mesures. Chaque étape vous rapproche de l'autonomie cible de votre produit.