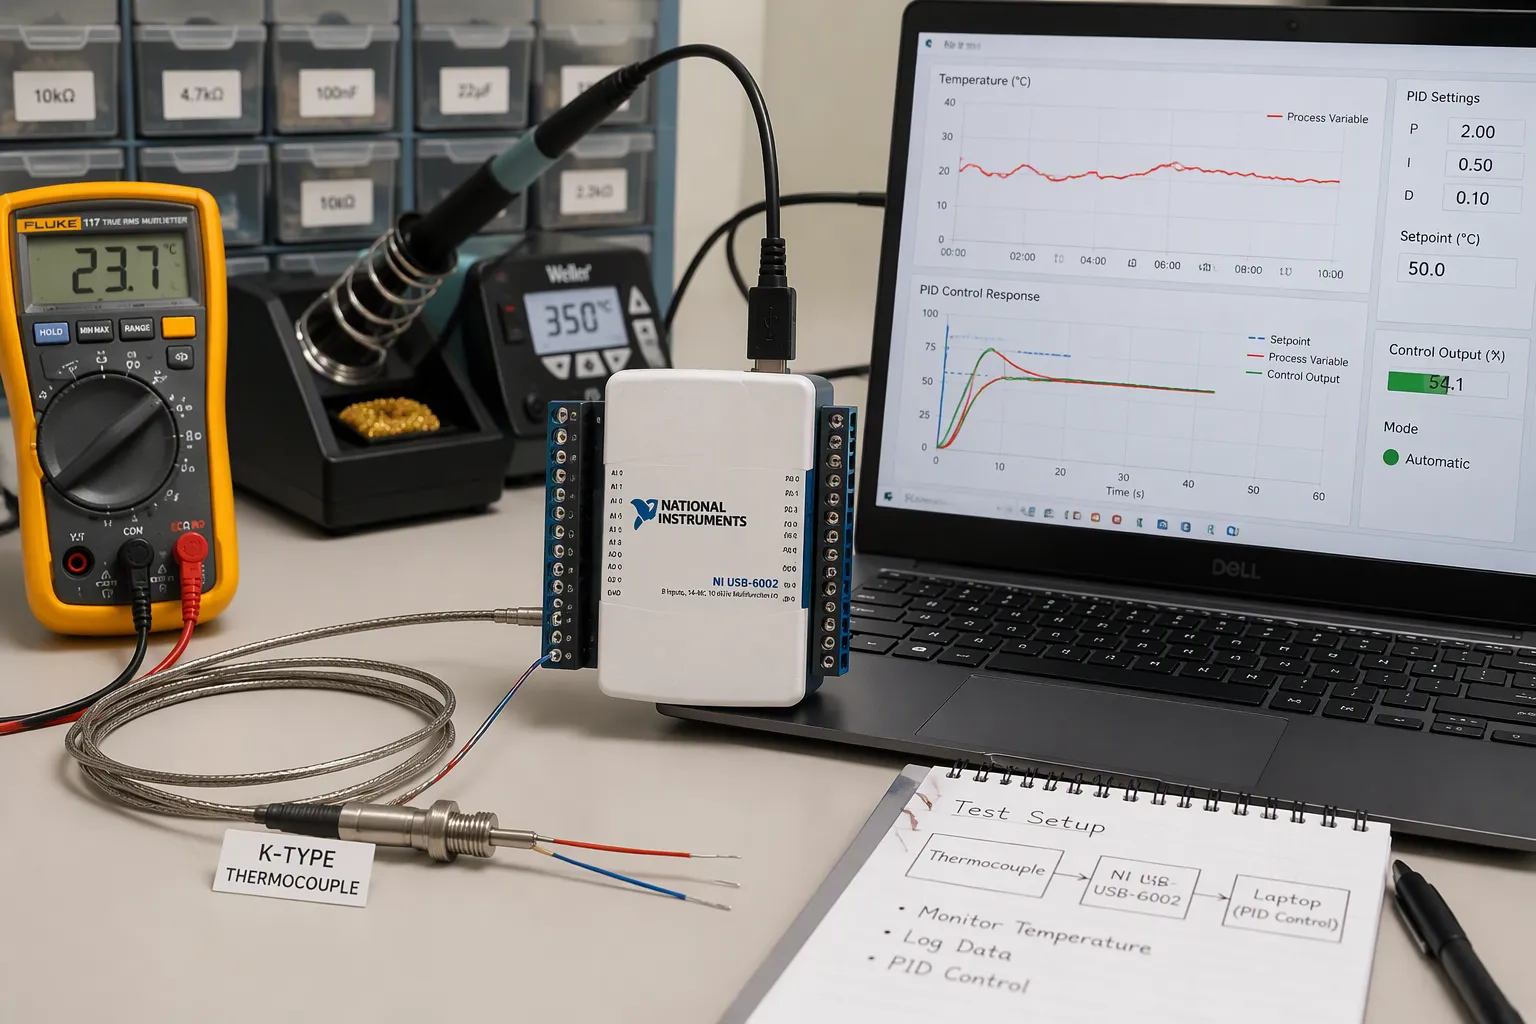
Il est impératif de réussir trois étapes. Premièrement, capter correctement le signal du thermocouple sur la carte. Deuxièmement, fermer la boucle de régulation PID avec une temporisation et des protections adéquates. Troisièmement, optimiser et intégrer le système pour une précision stable.
Plusieurs difficultés surgissent en cours de route. Les signaux de l'ordre du microvolt nécessitent une conception soignée de l'étage d'entrée. La dérive due à la soudure froide et la dérive de décalage réduisent la précision des mesures de température. Le bruit perturbe les mesures de faible niveau. La synchronisation des boucles affecte la stabilité. L'emballement électrique nuit à la réponse du contrôleur PID. Les limites de commande des éléments chauffants et de DFM déterminent la carte finale.
Ce guide, axé sur les cartes électroniques et tenant compte des contraintes de fabrication, s'adresse aux ingénieurs en électronique et aux équipes de développement de systèmes de contrôle de température. Il propose des étapes pratiques pour chaque phase, de l'acquisition du signal au réglage PID en boucle fermée.
Points clés à retenir
Commencez par utiliser le type de thermocouple approprié et une compensation de soudure froide afin de réduire les erreurs de mesure.
Amplifiez le signal du thermocouple avant de le convertir en données numériques. Veillez également à utiliser une conception et une isolation adéquates pour filtrer le bruit.
Faites fonctionner la boucle PID comme une machine à états, avec une synchronisation correcte, un système anti-emballement et un filtrage de dérivée.
Réglez le contrôleur PID étape par étape et mesurez la constante de temps réelle du thermocouple pour maintenir la stabilité du contrôle.
Testez chaque étape individuellement avant de tout assembler, et enregistrez les données pour détecter toute dérive au fil du temps.
Interface d'acquisition de thermocouples
Types, gammes et compensation des jonctions froides
Commencez par le type de thermocouple, car il détermine la résolution et les valeurs cibles de compensation de la jonction froide (CJC). À température ambiante, une jonction de type K génère environ 40 µV par degré Celsius. Les types J, K, E et T se situent tous dans la plage de 40 à 60 µV/°C. Ce faible signal influence tous les choix ultérieurs de votre chaîne d'acquisition de données.
Type | Coefficient de Seebeck | Cible de précision compensée |
|---|---|---|
JN | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Il est recommandé de placer la jonction froide sur un bornier à température constante. Un capteur de température Pt100, intégré à ce bornier, suit la jonction de référence. Veillez à maintenir les deux bornes à la même température et utilisez un fil d'extension de thermocouple compatible. Un fil non compatible crée une seconde jonction et une erreur de décalage.
Remarque : Un circuit intégré CJC d’une précision de ±5 % peut introduire une erreur de décalage allant jusqu’à 0.5 °C. Tenez compte de cette erreur avant de garantir la précision du système.
Amplificateurs et CAN Delta-Sigma
Vous disposez de deux voies d'entrée. Un amplificateur d'instrumentation à réjection de mode commun élevée alimente un CAN distinct. Ce CAN delta-sigma, doté d'un PGA intégré, assure l'amplification et la conversion. La voie d'amplification offre un CMRR supérieur à 100 dB et un offset inférieur à 60 µV grâce à des composants tels que l'AD8495. La voie de conversion offre une résolution de 24 bits, un filtrage numérique et un capteur de température intégré pour la jonction de courant critique (CJC).
La dérive de l'offset est aussi importante que l'offset lui-même. Les amplificateurs stabilisés par hacheur minimisent l'offset résiduel et le bruit basse fréquence. Les réseaux de gain à ajustement laser maintiennent la dérive de gain aux alentours de 5 ppm/°C. La linéarisation logicielle s'effectue à l'aide de polynômes ou d'une table de correspondance. Les dérives des composants et du capteur CJC s'accumulent et ces erreurs peuvent dépasser un degré Celsius dans les applications exigeantes.
Détection et gestion des défauts des thermocouples ouverts
Un thermocouple défectueux ou mal branché est interprété comme une tension basse valide, et votre boucle PID fera fonctionner le chauffage à pleine puissance. Ajoutez une détection de thermocouple ouvert en amont. Un faible courant de polarisation à travers la jonction, ou une résistance de rappel à l'entrée, génère un niveau de défaut détectable. Votre firmware doit traiter ce niveau comme un défaut, et non comme une tension basse. Désactivez la sortie et déclenchez une alarme. Testez ce circuit sur chaque module d'acquisition de données que vous fabriquez.
Numérisation, filtrage et isolation
Sélection et disposition du convertisseur analogique-numérique
Un convertisseur 12 bits, 3.3 V, divise le signal en paliers d'environ 806 µV. Votre thermocouple ne varie que de quelques dizaines de µV par degré Celsius. Ce convertisseur est donc inutilisable sans gain. Amplifiez d'abord le signal avec un amplificateur d'instrumentation (gain de 100 à 1000), puis numérisez-le. Choisissez un amplificateur avec un décalage d'entrée inférieur à 1 mV, un courant de polarisation inférieur à 1 pA et une densité de bruit inférieure à 5 nV/√Hz à 1 kHz. Pour un système 24 bits, le bruit total doit rester inférieur à 1 LSB environ. Cela correspond à environ 0.3 µV pour un capteur de ±10 mV avec une référence de 2.5 V.
Le filtrage et l'agencement déterminent la préservation de la résolution. Réglez la fréquence de coupure de l'anti-repliement près de la fréquence d'échantillonnage divisée par 2.56. Visez une atténuation d'environ 40 dB à la moitié de la fréquence d'échantillonnage. Utilisez des condensateurs NP0/C0G et des résistances à film métallique avec une tolérance de ±0.25 % ou mieux.
Exercices de mise en page | Bénéfice |
|---|---|
Gardez les nœuds à haute impédance courts | Réduit les fuites, les capacités parasites et les prises parasites. |
Placez les filtres RC sur la broche ADC | Filtre le bruit avant l'entrée |
Éloignez les entrées des horloges et des inductances CC/CC. | Réduit le couplage aux signaux de microvolts |
Utilisez des anneaux de garde sur les nœuds à haute impédance. | Bloque les fuites qui provoquent des lectures fantômes |
Maintenir un plan de sol uniforme | Évite les références flottantes et les erreurs de conversion |
Conseil : placez des condensateurs de découplage de 1 µF à moins de 2 mm de chaque broche d’alimentation et ne faites jamais passer de pistes à travers des espaces de masse.
Isolation galvanique pour environnements bruyants
Les armoires industrielles contiennent des variateurs de vitesse, des relais et de longs câbles de capteurs. Les différences de potentiel entre la gaine du thermocouple et la carte électronique induisent un courant en amont. Isolez le circuit lorsque le capteur entre en contact avec des composants conducteurs. Isolez également les câbles lorsqu'ils s'étendent sur plus de quelques mètres à proximité de charges commutables. Procédez de même lorsque l'ordinateur hôte et l'élément chauffant partagent une masse perturbée. Un isolateur numérique placé après le convertisseur analogique-numérique (CAN) simplifie et optimise le circuit analogique.
L'isolation modifie la configuration du circuit imprimé. Des plans de masse séparés sont nécessaires de part et d'autre de la barrière, ainsi qu'une alimentation isolée côté terrain. Une distance de fuite conforme aux normes de sécurité est également requise. Les isolateurs augmentent le coût et la hauteur ; il est donc conseillé de les placer dès le début de la conception. Testez la barrière par un test de rigidité diélectrique lors de la validation. Enregistrez le courant de fuite de chaque module d'acquisition de données expédié.
Implémentation de la boucle de contrôle PID
Machine à états et synchronisation d'échantillonnage
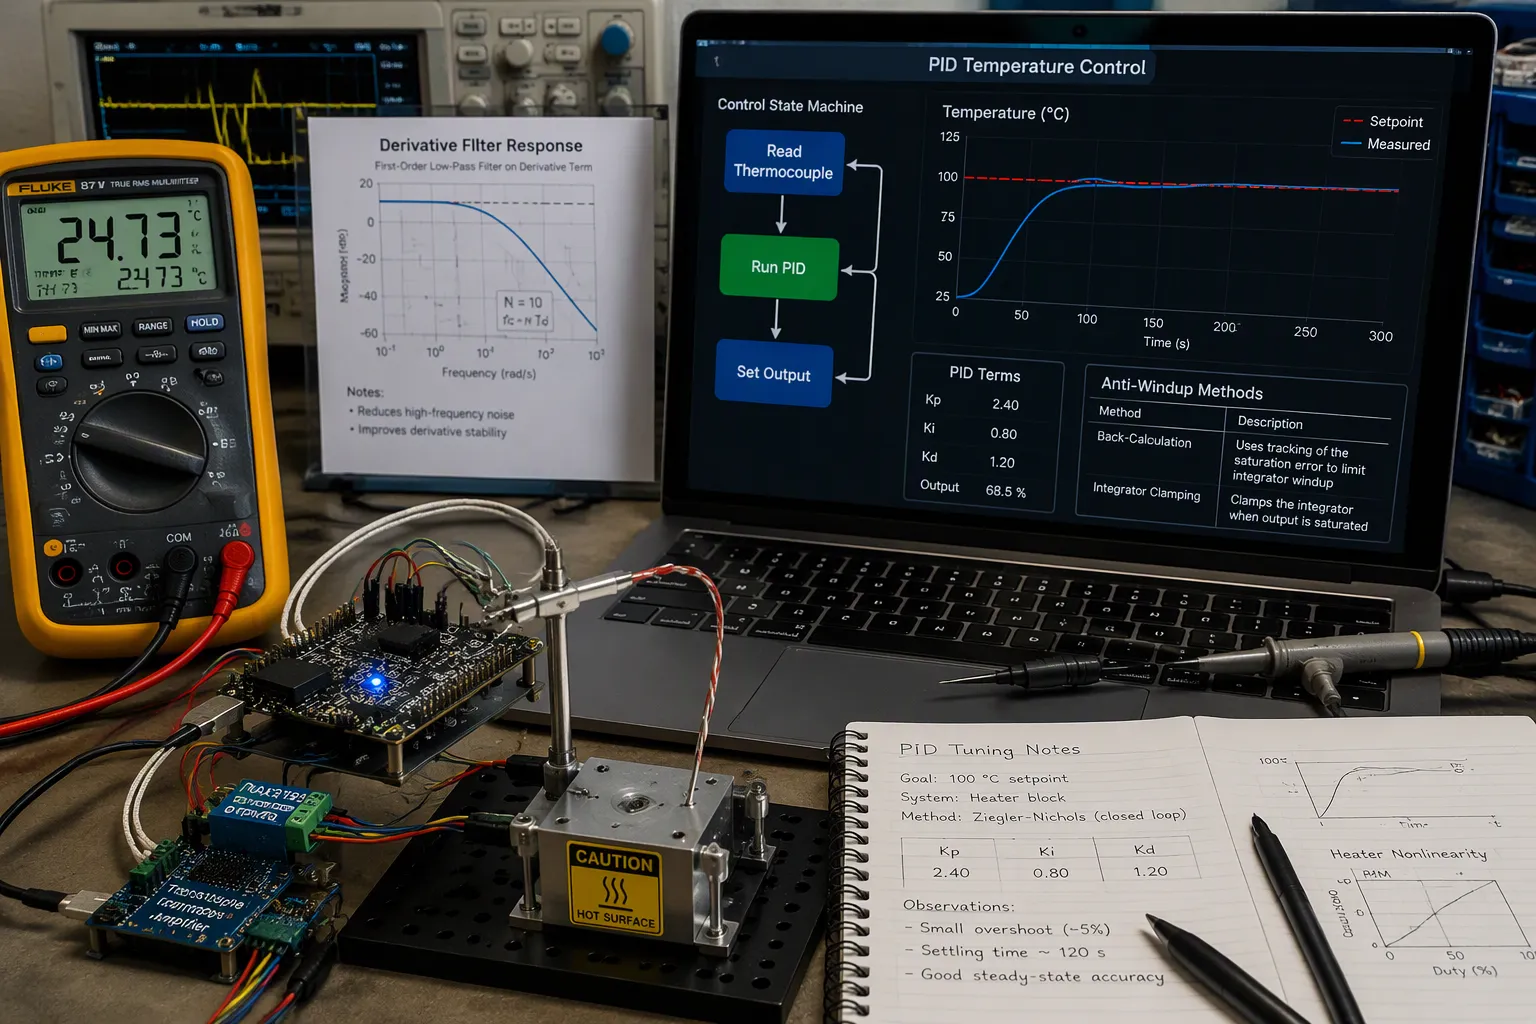
Modélisez la boucle sous forme d'automate à états finis. Un état lit le thermocouple, un autre exécute l' algorithme de régulation PID et le dernier configure la sortie. Transmettez les données entre les états via une communication série plutôt que par des variables globales. Les variables globales masquent les erreurs de synchronisation, tandis qu'un canal série vous oblige à définir la période de validité de chaque valeur. Votre régulateur PID fonctionne alors avec des données dont l'âge est connu.
La stabilité est déterminée par la fréquence d'échantillonnage. Un échantillonnage plus rapide que la constante de temps du thermocouple garantit des données actualisées. À l'inverse, un échantillonnage plus lent entraîne une réponse de la boucle basée sur une mesure de température obsolète. Cette lenteur introduit un déphasage, susceptible de provoquer des oscillations du régulateur PID . Il est donc essentiel d'adapter la période d'échantillonnage à la constante de temps du thermocouple, puis de valider le réglage sur banc d'essai.
Filtrage anti-emballement et de dérivées
L'emballement thermique compromet la précision du contrôle de température. La résistance chauffante sature, l'intégrateur continue de se charger et la boucle de régulation s'emballe lorsque l'erreur finit par s'inverser. Choisissez une méthode anti-emballement et mettez-la en place avant tout réglage.
Technique | fonctionnement | Principales caractéristiques |
|---|---|---|
rétrocalcul classique | Renvoie la différence entre la sortie saturée et la sortie non saturée à l'intégrateur. | Simple, peu coûteux, largement utilisé dans l'industrie |
Serrage de l'intégrateur | Empêche l'intégrateur de dépasser les limites fixées. | Simple, peu coûteux, courant dans l'industrie |
rétrocalcul généralisé | Pilote tous les états internes avec le signal saturé | Fonctionne avec n'importe quel ordre de contrôleur, sans paramètre de suivi |
Recalcul d'erreur | Fonctionne à rebours à partir de la sortie saturée pour réinitialiser la mémoire du contrôleur | Maintient la boucle bien conditionnée, sensible aux erreurs de modélisation |
L'action dérivée amplifie le bruit, et un thermocouple en entrée en génère toujours une certaine quantité. Ajoutez un filtre de dérivée à l'algorithme de régulation PID. Ce filtre limite le gain haute fréquence et empêche les variations brusques de la sortie lors des changements de consigne.
Conseil : Commencez par mettre en place une commande simple tout ou rien ou proportionnelle. Observez le capteur de température suivre la consigne, puis ajoutez les termes intégraux et dérivés un à un.
Faire fonctionner les commandes de base en premier
Un système de régulation en boucle ouverte fonctionnel est plus instructif qu'un système en boucle fermée défaillant. Actionnez le chauffage manuellement, enregistrez la température et vérifiez que l'algorithme de régulation par rétroaction lit les valeurs correctes. Fermez ensuite la boucle avec un gain proportionnel uniquement. Augmentez le gain jusqu'à ce que la réponse devienne marginale, puis diminuez-le. Ajoutez une action intégrale pour corriger l'erreur en régime permanent et une action dérivée uniquement si la réponse dynamique l'exige. Cette approche progressive garantit la prévisibilité du régulateur de température PID et permet de mesurer chaque modification ultérieure.
Réglez les paramètres de la régulation PID en fonction de la constante de temps réelle du thermocouple, et non d'une estimation basée sur les données techniques. Un régulateur PID qui ignore la constante de temps du thermocouple sera incompatible avec son propre capteur. Enregistrez chaque essai et comparez la réponse dynamique entre les essais. L'ajustement dynamique en temps réel des paramètres de la régulation PID doit être effectué ultérieurement, une fois la stabilité de la régulation PID à gain fixe démontrée. Considérez le régulateur PID comme un système de régulation à rétroaction avec des limites connues et documentez ces limites pour le prochain ingénieur.
Commande de sortie et de chauffage
Comment câbler la sortie d'un régulateur de température
Considérez l'étage de sortie comme faisant partie intégrante de la chaîne de mesure, et non comme un élément ajouté à la fin. Lorsque vous connectez un régulateur de température à un élément chauffant résistif, veillez à ce que le courant ne circule que dans un seul sens. Cette règle de continuité est une bonne pratique de câblage pour les sorties des régulateurs de température. Les courants inverses génèrent du bruit et perturbent l'étage de commande.
Un circuit de limitation protège à la fois l'actionneur et l'élément chauffant. Définissez un courant maximal en fonction de la fiche technique de l'actionneur et de la capacité du dissipateur thermique. Le contrôleur maintient ensuite le courant de sortie en dessous de cette valeur. Ceci prévient l'emballement thermique, qui se produit lorsqu'un dissipateur thermique insuffisant entraîne une surchauffe détectée par le capteur de température et que le contrôleur PID augmente le courant, générant ainsi davantage de chaleur. Lors du câblage d'un contrôleur de température pour un étage chauffant, prévoyez cette limitation avant de choisir le connecteur.
Proportionnement du temps et limites de sécurité
La régulation temporelle lisse les temps de marche et d'arrêt sur un cycle pour obtenir une variation de puissance progressive de 0 à 100 %. Réglez la durée du cycle à au moins 1/20e du temps d'intégration. Les dispositifs électromécaniques tels que les relais, les contacteurs et les électrovannes nécessitent des durées de cycle plus longues. Des cycles plus courts offrent un meilleur contrôle, mais ils usent prématurément les composants électromécaniques et réduisent leur durée de vie.
Option de conduite | Contrôler la qualité | Usure et durée de vie | Meilleure utilisation |
|---|---|---|---|
Relais | Cycles longs et grossiers | Le port de lentilles de contact limite la durée de vie | charges thermiques lentes |
RSS | cycles courts et fluides | Pas de contacts mobiles | La plupart des boucles de chauffage |
Entraînement analogique | Continu | Cela dépend de l'étage de puissance | Contrôle précis de la température |
Ajoutez un limiteur de sécurité pour les processus susceptibles d'être endommagés ou de devenir dangereux en cas de dysfonctionnement. Fonctionnant indépendamment du contrôleur de processus principal, il utilise un relais de sécurité à verrouillage. L'opérateur le réinitialise une fois le processus revenu à un état acceptable. Ce type de protection peut nécessiter une homologation normative, par exemple Factory Mutual aux États-Unis ou la norme EN14597 en Europe.
Compatibilité du signal de sortie et limites environnementales
Avant de câbler un régulateur de température dans l'armoire, assurez-vous que le signal de sortie corresponde à la charge. Vérifiez la tension de la bobine, le courant d'entrée du relais statique et le niveau logique par rapport au circuit de commande. Vérifiez la température ambiante nominale de chaque composant de l'étage de commande. La chaleur à l'intérieur de l'armoire réduit les performances des relais et des relais statiques ; prévoyez donc une marge.
Les sorties d'alarme et de limite à verrouillage doivent être réinitialisées avant leur désactivation. La réinitialisation peut s'effectuer via un clavier, une entrée numérique ou une liaison de communication. Si l'instrument ne dispose pas de sorties à verrouillage, ajoutez des relais à verrouillage externes esclaves aux relais internes non verrouillables. Testez chaque circuit de réinitialisation lors de la validation du système de contrôle.
Réglage, tests de constante de temps et intégration
Méthodes pratiques de réglage PID
Dans la plupart des projets, le réglage d'un régulateur PID s'effectue par tâtonnements. Les ingénieurs ajustent manuellement les paramètres du régulateur PID et observent la réponse du système. On commence par le gain proportionnel, puis on ajoute l'action intégrale, et enfin l'action dérivée. Un régulateur de température PID qui ignore la vitesse du capteur aura un effet contraire à sa propre boucle de rétroaction. La constante de temps du thermocouple détermine la rapidité de réaction de la boucle et limite donc la bande passante atteignable. Des capteurs plus rapides permettent une régulation PID plus précise. La constante de temps du thermocouple influence également la réponse dynamique attendue. La régulation par rétroaction maintient la bande passante de la boucle en dessous de la limite du capteur.
Méthode | Ce que vous faites | Meilleur rapport qualité/prix |
|---|---|---|
Essai manuel | Augmenter le gain jusqu'à ce qu'il soit marginal, puis le réduire. | La plupart des configurations de banc |
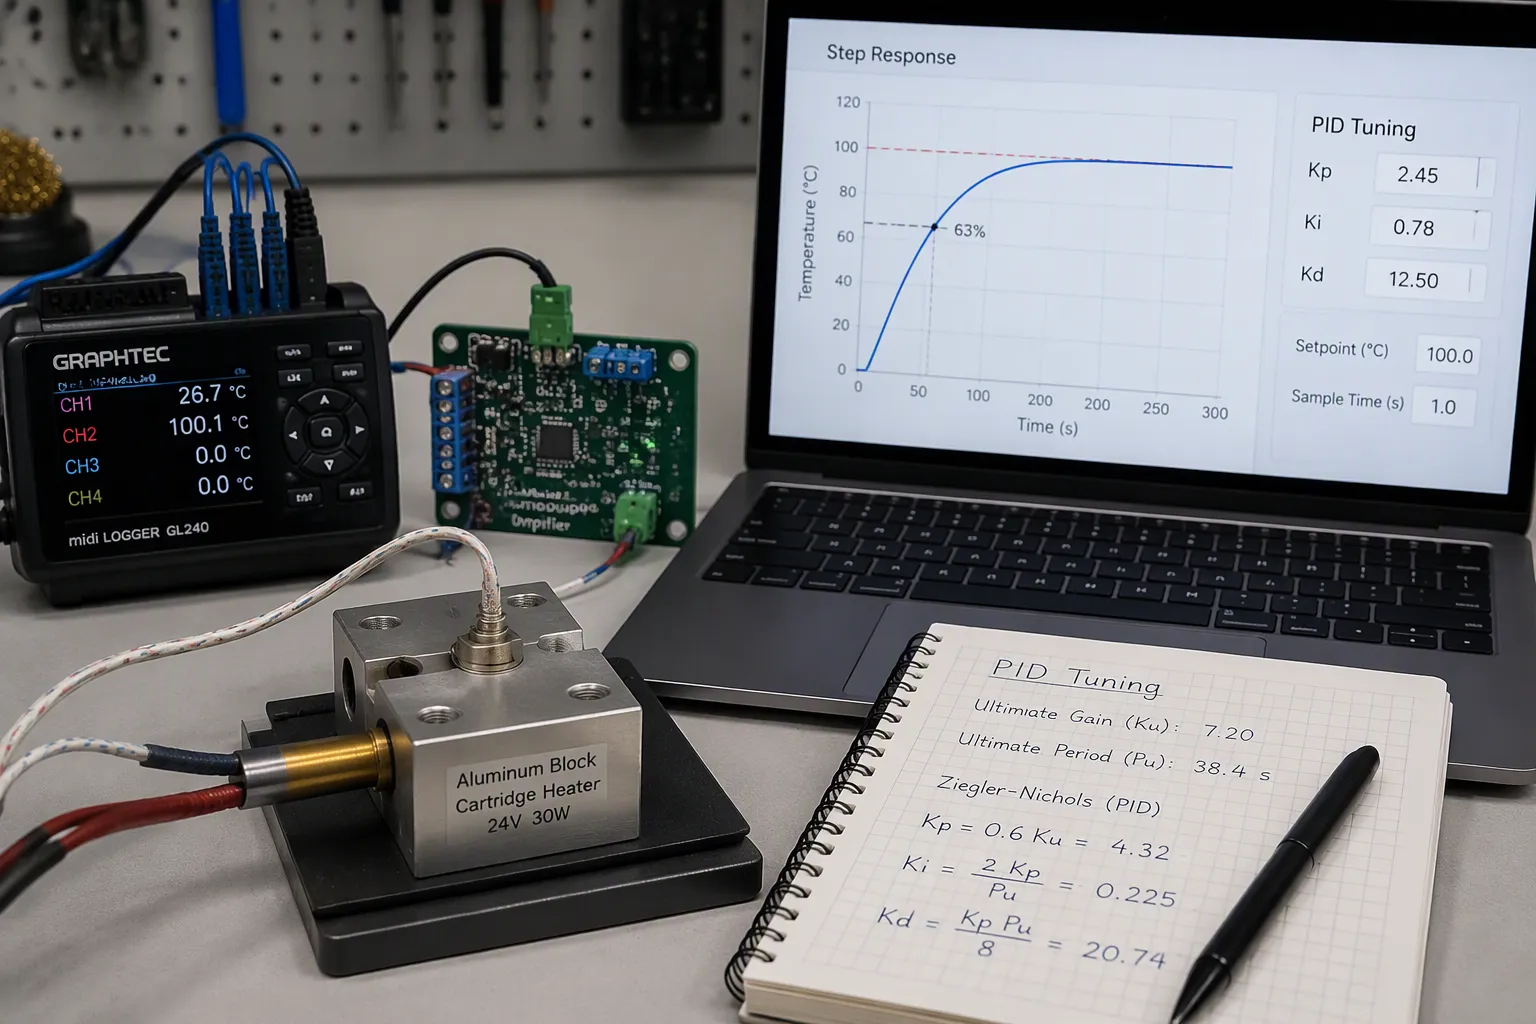
Ziegler-Nichols | Mesurer le gain final et la période | Charges stables et linéaires |
Basé sur un modèle | Ajustez un modèle du premier ordre, puis calculez | Produits réutilisables |
Conseil : Enregistrez chaque essai. Comparez la réponse dynamique entre les essais avant de modifier les gains.
Test de la constante de temps des thermocouples
Il est déconseillé de se fier à la valeur de la constante de temps d'un thermocouple indiquée dans sa fiche technique. Celle-ci varie selon le modèle et l'environnement de mesure. Procédez à un test de constante de temps du thermocouple : augmentez la température par paliers, enregistrez la réponse et déterminez le point à 63 %. Répétez le test sur le montage réel. Un système de test de constante de temps avec enregistrement des paliers garantit des résultats reproductibles. Intégrez chaque résultat dans le calculateur PID pour le réglage. Ce test permet également de détecter les erreurs de montage. Chaque test nécessite une température initiale stable. Votre système de test doit enregistrer les données brutes. Comparez la constante de temps du thermocouple avant et après assemblage. Une constante de temps élevée limite la précision du contrôle de température.
Intégration, validation et conception pour la fabrication (DFM) des systèmes
Intégrez le système par étapes. Validez la chaîne de signal, puis la sortie en boucle ouverte, et enfin le réglage en boucle fermée. Un système de contrôle qui réussit chaque étape individuellement est plus facile à déboguer. Vérifiez la stabilité et la précision du PID sur toute la plage de fonctionnement. Les compromis de conception pour la fabrication (DFM) sont importants : l’emplacement des capteurs, l’accès aux bornes et les points de test augmentent le coût. Effectuez un test de constante de temps par unité sur la ligne. Un système de test de constante de temps de thermocouple qui enregistre la dérive permet une validation à long terme. Documentez la constante de temps du thermocouple pour chaque variante de produit. Répétez le test de constante de temps après chaque modification de l’élément chauffant. Votre système de test de constante de temps de thermocouple doit enregistrer la réponse indicielle. Un contrôleur PID réglé sur une constante de temps incorrecte du thermocouple oscillera. La régulation par rétroaction dépend de données de capteurs fiables. Le contrôleur PID nécessite une période d’échantillonnage connue. La dérive de la mesure de température apparaît lors du test de constante de temps. Enregistrez les données de mesure de température à chaque cycle. Le système de test de constante de temps de thermocouple doit signaler les capteurs ouverts.
Considérez la construction comme une liste de contrôle. Vous choisissez d'abord le type d'étage d'entrée et l'option CJC, puis l'amplificateur ou le CAN avec filtrage. Vous ajoutez de l'isolation là où le boîtier l'exige. Vous configurez la temporisation de la boucle d'état, l'anti-saturation et le filtrage de la dérivée. Vous dimensionnez la puissance de sortie et les limites de sécurité. Vous terminez par le réglage et un test de la constante de temps par thermocouple.
Avant l'intégration complète, testez chaque étape individuellement. Validez d'abord la chaîne de signal, puis la sortie en boucle ouverte, et enfin la régulation PID en boucle fermée. Un régulateur PID qui réussit chaque étape est facile à déboguer.
Consignez chaque cycle. Surveillez l'évolution de la température au fil des semaines. Cette habitude transformera un régulateur de température fonctionnel en un appareil fiable. Vos retours positifs vous récompenseront de cette attention.
QFP
Quelle précision doit avoir ma compensation de jonction froide ?
Assurez-vous que la précision de la jonction de référence (CJC) corresponde à la température cible de votre système. Une CJC intégrée d'une précision de ±5 % peut introduire une erreur de décalage allant jusqu'à 0.5 °C. Tenez compte de cette erreur avant de vous engager sur une valeur de précision système. Un bornier isotherme équipé d'un capteur Pt100 stabilise la jonction de référence et minimise cette erreur.
Quand ai-je besoin d'une isolation galvanique en amont ?
Isoler le capteur lorsqu'il entre en contact avec des composants conducteurs. Isoler les câbles lorsqu'ils s'étendent sur plus de quelques mètres à proximité de charges commutables. Isoler le PC hôte et l'élément chauffant lorsqu'ils partagent une masse perturbée. Un isolateur numérique placé après le CAN préserve la qualité du circuit analogique.
Pourquoi la puissance de mon chauffage dépasse-t-elle la valeur de consigne ?
L'emballement est la cause la plus fréquente. L'élément chauffant sature, l'intégrateur continue de générer de la tension, et la boucle sature lorsque l'erreur s'inverse. Il est donc conseillé d'ajouter un dispositif anti-emballement avant le réglage. Le calcul inverse ou le plafonnement de l'intégrateur fonctionnent tous deux. Enfin, ajoutez un filtre de dérivée pour éviter que le bruit n'affecte la sortie.
Comment mesurer la constante de temps d'un thermocouple ?
Augmentez la température par paliers, enregistrez la réponse et déterminez le point à 63 %. Répétez le test sur le montage réel, car la valeur indiquée dans la fiche technique ne correspondra pas à votre configuration. Intégrez chaque résultat dans le processus de réglage. Une constante de temps lente limite la bande passante de la boucle.
Remarque : Testez chaque étape séparément avant l’intégration complète. Validez d’abord la chaîne de signal, puis la sortie en boucle ouverte, et enfin le réglage en boucle fermée.