PWM 控制透過改變佔空比快速開關設備來管理功率。過電流保護功能會偵測電流,並快速調整或關閉 PWM 訊號以防止損壞。
在實際功率級中,不能將這些功能視為獨立的模組。 PWM 開關產生電流,而保護電路也必須作用於同一個開關。過電流保護 (OCP) 反應過慢會導致硬體容易受到過流損壞。
整合至關重要,因為偵測、決策和關斷共用一個控制迴路。您將了解佔空比如何設定輸出、感測如何捕捉故障,以及控制器如何安全地運作這三個功能。
關鍵要點
PWM控制利用佔空比來有效地設定輸出電壓。
過電流保護裝置會迅速切斷開關,以防止損壞。
快速電流檢測和響應對於安全至關重要。
軟啟動和延遲時間有助於防止誤觸發和直通。
清晰的感測網路確保保護和控制工作準確無誤。
脈寬調變控制基礎知識
佔空比和平均輸出
脈衝寬度調變(PWM)將穩定的直流輸入訊號分割成導通和關斷週期。每個導通脈衝的寬度決定了有多少能量到達負載。這是PWM控制的核心原則。
佔空比是指每個週期內開關保持導通的時間比例。 PWM波形的平均值可以簡單表示為:平均輸出電壓等於佔空比乘以峰值電壓。例如,佔空比為0.5,峰值電壓為12V時,平均輸出電壓為6V。提高佔空比,輸出電壓升高;降低佔空比,輸出電壓降低。正是這種直接聯繫使得PWM輸出控制能夠實現如此精確的調節。
切換、濾波和效率
原始的PWM訊號是一連串脈衝,而不是一個穩定的電平。電感和電容濾波級將這些脈衝平滑成一個乾淨的輸出電壓。此濾波器可以消除大部分開關紋波,只留下一個很小的、預期的波動。
這種開關方式比線性穩壓效率高很多。在 12V 至 3.3V 的同步降壓設計中,開關電源的效率通常超過 90%,而同等功能的線性穩壓器效率則低於 27.5%。這種差距源自於兩者處理額外能量的方式不同。線性穩壓器會將多餘的能量以熱量的形式消耗掉,而開關電源則以資料包的形式傳輸能量,因此損耗極低。
大多數基於PWM的控制電路都遵循這種模式。任何PWM電源電路都包含相同的基本組成部分:開關、濾波器和回授迴路。 PWM電源電路圖清楚地展示了這些元件。控制器監控輸出電壓並調整佔空比以保持其穩定。正是這種閉環控制使得PWM電源在負載變化時仍能可靠地運作。開關電流得到控制,輸出電壓保持穩定。
過電流保護基礎知識
當前感測方法
在採取任何保護措施之前,您需要一種方法來測量電流。電阻分流檢測是最常用的方法。它測量已知阻抗上的電壓降,因此直接遵循歐姆定律。分流電阻器適用於開關電源,因為它們成本低且易於理解。但它們會以熱量的形式損耗功率,並且不提供隔離。
霍爾效應感測器避免了這種插入損耗。但它們的成本更高,而且需要外部電源。電流互感器僅適用於交流電,因此不能用於直流電源。下表比較了三種主要方案。
選項 | 我們的強項 | 範圍 |
|---|---|---|
電阻分流器 | 成本低、簡單、應用廣泛 | 插入遺失,無隔離 |
霍爾效應 | 無插入損耗 | 成本較高,需外接電源 |
電流互感器 | 隔離,零負載時無偏移 | 僅限交流電,窄頻範圍 |
分流電阻透過持續監測電路中的電流來提供過電流保護。當過電流超過安全限值時,它會觸發斷電。
閾值和響應時間
峰值電流限制功能可偵測頂部開關。您可以設定峰值電流限制閾值,當開關電流超過該閾值時,控制器會跳脫。峰值電流限制功能在一個開關週期內即可響應。谷值電流限制功能則監測底部開關。它可以捕捉在開關斷開期間出現的過電流故障。
響應時間決定了到達硬體的故障電流大小。緩慢的跳脫會導致電流遠超過閾值。快速的逐週期限流可以立即停止脈衝。然後,偵測邏輯會透過關閉 PWM 訊號來切斷電源。這就是峰值電流控制 (CMC) 降壓轉換器內部過電流保護 (OCP) 的工作原理。電流模式控制 (CMC) 降壓轉換器在每個開關週期都依賴此迴路。峰值限流也設定了頂部裝置的跳閘點。對於快速故障,您需要依賴峰值限流。峰值限流和谷值限流協同工作。同樣的方案也適用於保護標準降壓轉換器和任何電流模式控制設計。逐週期限流還可以防止輸出短路。這種保護機制確保 OCP 響應快速且可預測。
脈寬調變 (PWM) 和過流保護如何相互作用
過流檢測和PWM響應
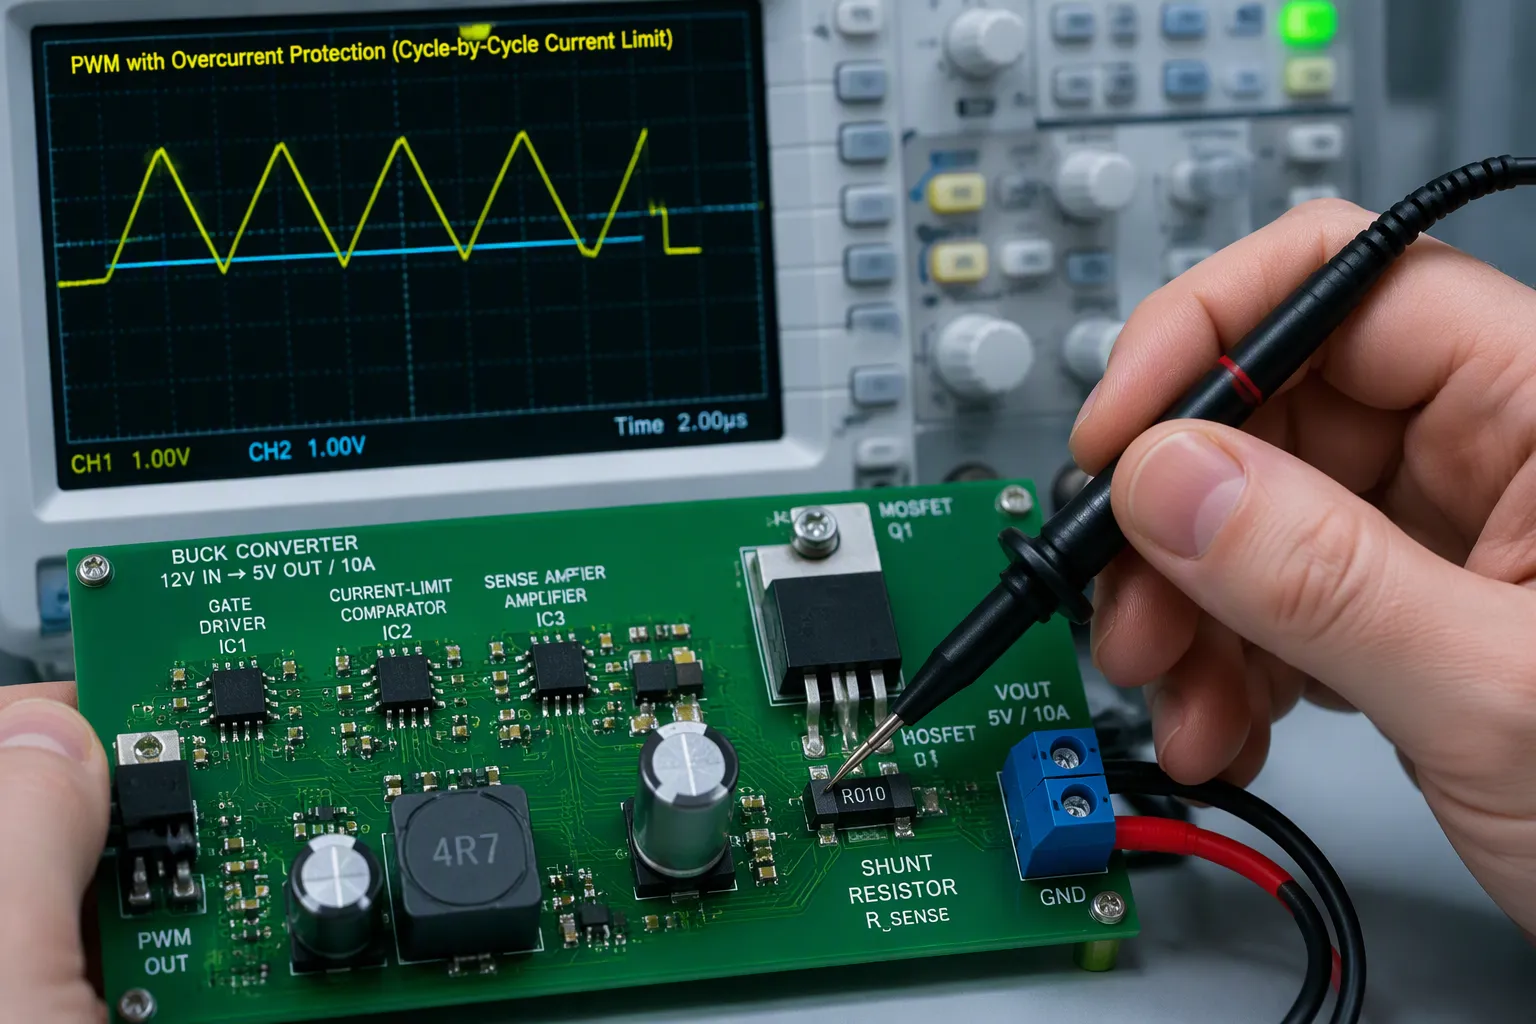
控制器在每個開關週期檢查電流。它將偵測到的電流值與峰值電流限制閾值進行比較。當電流值超過該閾值時,控制器會關閉開關。這是故障下PWM控制的核心原理。峰值電流限製作用於頂部開關。
檢測路徑遵循固定順序:
分流電阻器或檢測放大器產生與電流相符的訊號。
控制器將該訊號與閾值進行比較。
驅動器關閉 MOSFET,使其導通狀態中斷。
當液位低於下限時,開關會重新開啟。
最後得到的是一個平均值隨負載變化的三角PWM波形。在峰值CMC降壓轉換器中,同樣的比較方法可以設定頂部裝置的觸發點。
這裡的關鍵在於邊緣控制方案。 PWM訊號的上升沿直接通過二極體,而下降沿則被控制以導通。這種分離方式使得控制器能夠在不干擾閘極驅動器的情況下縮短脈衝。
錯誤的偵測網路會誤導整個迴路。在基於 TPS40090 的設計中,隨著輸入電壓的升高,開關訊號變得不穩定,軟啟動端持續充電。過壓和欠壓保護已被排除,剩下的疑點是過流。由於 CSCN 接腳吸收了大量的灌電流,它始終無法達到預期的 1.5V 參考電壓。這種波動錯誤地觸發了保護。使用低阻抗源驅動檢測網絡,可以保持閾值的準確性。
關機、佔空比限制和軟啟動
控制器具有多種響應工具。每種工具都在速度和壓力之間進行權衡。
機制 | 響應 |
|---|---|
峰值電流限制 | 在閾值處關閉高側開關 |
谷電流限制 | 當谷電流過高時,跳過下一個週期。 |
打嗝模式 | 多次嘗試後自動關閉,然後重試。 |
閂鎖關閉模式 | 直到您切換「啟用」或「VIN」按鈕後才會關閉。 |
慢啟動 | 限制首次通電時間,以便輸出電容器緩慢充電。 |
關斷和鎖存機制用於處理長時間故障。打嗝模式可降低功耗和發熱量。鎖存模式可防止電池電量耗盡。這兩種機制都位於快速層之上。峰值電流限制處理第一個脈衝。逐週期電流限制確保每個脈衝持續時間較短。第二個逐週期電流限制級用於計數跳脫次數。經過設定的循環次數後,過電流保護 (OCP) 邏輯會關閉穩壓器。然後,OCP 路徑會重試或鎖存。無論哪種方式,OCP 回應都保持可預測性。
軟啟動可以保護啟動視窗。開機時較長的導通時間會導致電感電流持續上升,電感器可能飽和,開關電流也可能出現尖峰。較短的初始導通時間可以讓輸出電容在沒有突波電流的情況下充電。峰值電流限制功能可以抑制此上升過程中的脈衝。這是您可以添加的最簡單的過流保護機制。
任何PWM電源內部都遵循相同的邏輯。開關電源依靠閉環回饋控制來保持輸出穩定。此回授控制環路也承載故障訊號。脈衝寬度調變設定正常工作點。當電流過載時,過電流保護(OCP)路徑會覆蓋正常工作點。在一種PWM輸出控制方案中,您可以同時看到這兩種作用。在許多設計中,輸出電壓控制和限流共用同一個比較器。電流模式控制清晰地展示了這種共享。
考慮一個 12V 轉 3.3V 的降壓轉換器,負載為 5A。啟動時,輸出電容表現得像短路一樣。如果沒有軟啟動,峰值電流限制會在第一個脈衝時觸發。逐週期電流限制會縮短脈衝持續時間,輸出電壓會緩慢上升。而採用軟啟動後,佔空比會緩慢增加。電流保持在限制值以下,電路能夠平穩地達到穩壓狀態。
PWM保護設計考慮因素
感測精度和抗噪性
必須在感測精度和抗噪音能力之間取得平衡,這是一個艱難的權衡。現代寬禁帶轉換器在高開關頻率下會產生強烈的電磁幹擾 (EMI)。這種噪音會導致誤檢和錯誤測量。保護感測器必須快速偵測故障電流,但同時也必須能夠承受極高的故障電流並抑制開關雜訊。沒有任何一種方案能夠同時滿足精度、速度、尺寸、熱穩定性和抗電磁幹擾能力這六大要求。
設計目標 | 權衡/成本 |
|---|---|
更高的感測精度 | 可能會增加感測器尺寸 |
提高抗噪能力 | 可能需要更複雜的電路 |
分流電阻器 | 頻寬寬,但隔離度差,精度隨溫度變化 |
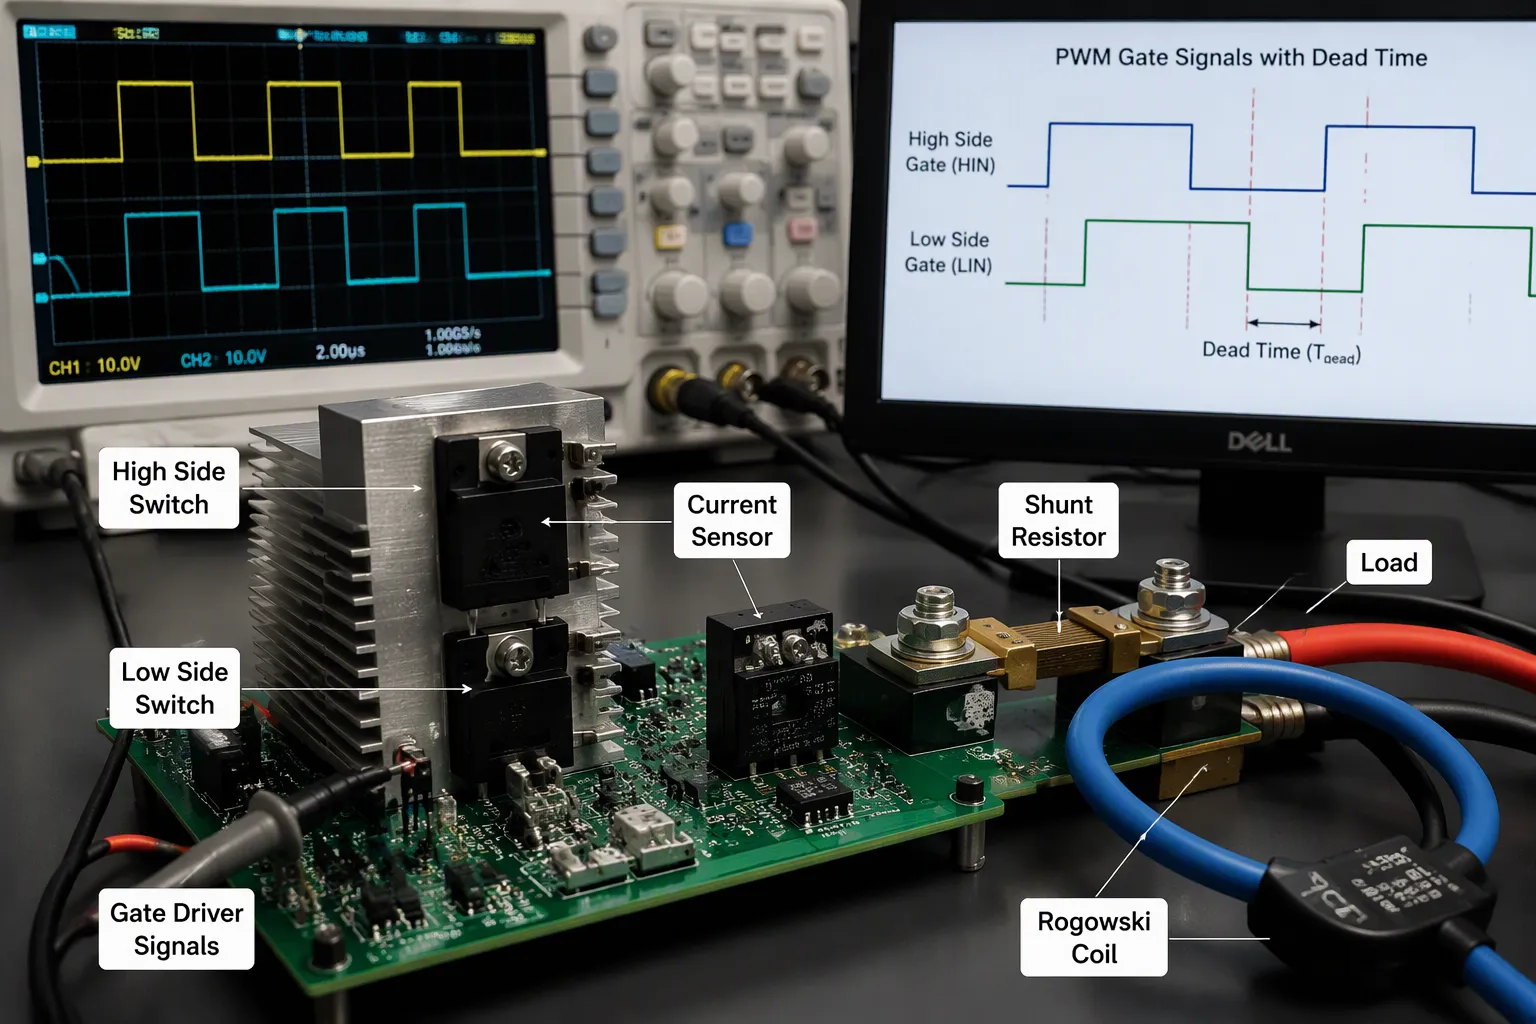
羅氏線圈 | 高頻感應性能良好,但無法偵測直流電 |
在線(相位)感測能夠最精確地反映負載電流,因為無論開關狀態如何,感測器始終與負載串聯。但這也使得感測器處於雜訊最嚴重的位置:共模電壓在PWM開關頻率下於直流母線和地之間擺動,導致感測器承受極大的dV/dt瞬態變化。這需要強大的電氣隔離和優異的共模瞬態抗擾度(CMTI),以防止高頻PWM雜訊幹擾類比輸出-因此,在此位置獲得最高精度會直接增加設計的抗噪負擔。
電源設計中良好的PWM控制始於一個乾淨的偵測網路。使用低阻抗電源驅動偵測節點。保持峰值電流限制閾值在不同溫度範圍內穩定。雜訊較大的偵測線路可能會在正常負載下觸發過電流保護(OCP)路徑。
死區時間與故障處理
實際上,在真正的半橋中,需要預留一些時間以避免穿透。
具有兩個輸出的半橋電路需要在上下閘極訊號之間留出間隙。如果沒有這個間隙,兩個開關將同時導通。此時,直流母線會驅動巨大的電流流過這對開關。控制器必須設定死區時間或防止重疊,以阻止這種直通路徑。
一個實際範例展示了各個部件如何協同工作。假設一個峰值電流控制(CMC)降壓轉換器將 12V 電源軌連接到一個短路負載。峰值電流限制閾值在第一個脈衝時觸發。峰值電流限制會切斷高側開關。逐週期電流限制會維持每個脈衝的短路狀態。經過多次觸發後,過電流保護(OCP)邏輯會鎖定關閉。峰值電流限制和逐週期電流限制在這裡協同工作。同樣的模式可以保護任何 PWM 電源。您可以在 PWM 電源電路圖或 PWM 電源電路中找到它。 PWM 波形保持乾淨,並且在清除故障後輸出電壓會恢復。開關電源依賴這種分層響應機制。
PWM 控制提供高效率的功率調節。過流保護確保安全。兩者協同工作,可在不影響正常運作的情況下提供快速可靠的保護。一個控制迴路監控輸入電壓、負載和電流,然後驅動開關。此迴路內建安全保護機制,可依訊號做出反應。故障響應開關功能使 PWM 門控能夠在過流事件發生時立即切斷電源。內建診斷功能會在故障發生時立即報告故障。
您必須在感測精度和抗噪性之間,以及死區時間和直通風險之間取得平衡。 OCP路徑只有在感測網路保持清潔時才能正常運作。現代設計追求更快的開關速度和更窄的電壓軌。這使得這種組合方法成為必然之選,而非可選項。您的輸出電壓將保持穩定,硬體也能在故障中存活下來。
常見問題
為什麼緩慢觸發的保護機制會損壞硬體?
緩慢的跳脫會導致故障電流在開關斷開前遠遠超過閾值。額外的電流會給 MOSFET 和電感器帶來壓力。快速的逐週期限流則能將每個脈衝都停止在限值處,因此硬體不會遇到失控電流。
能否使用一個檢測電阻同時實現穩壓和保護功能?
是的。許多控制器在回授迴路和限流器之間共用一個比較器。同一個分流訊號既用於設定正常工作點,也用於設定觸發點。這樣可以節省元件和電路板空間,但偵測網路必須保持簡潔,才能同時滿足這兩個功能。
控制器發生故障跳脫後會發生什麼事?
首次響應會切斷脈衝。重複觸發後,將進入打嗝模式或鎖定關閉模式。打嗝模式會在暫停後重試並降低溫度。鎖定關閉模式會保持關閉狀態,直到您切換啟用引腳或循環輸入電壓。
為什麼直通電流會導致過電流事件?
兩個開關同時導通,導致直流母線驅動巨大的電流直接流過這對開關。過流保護電路可能會跳閘,但應力會迅速傳遞。可以透過設定死區時間或阻止兩個門極訊號重疊來防止這種情況發生。
軟啟動可以取代過電流保護嗎?
不。軟啟動僅限制首次導通時間,因此輸出電容充電緩慢,電感電流保持在較低水準。真正的短路仍然需要限流。軟啟動和保護是疊加的,而不是替代的。