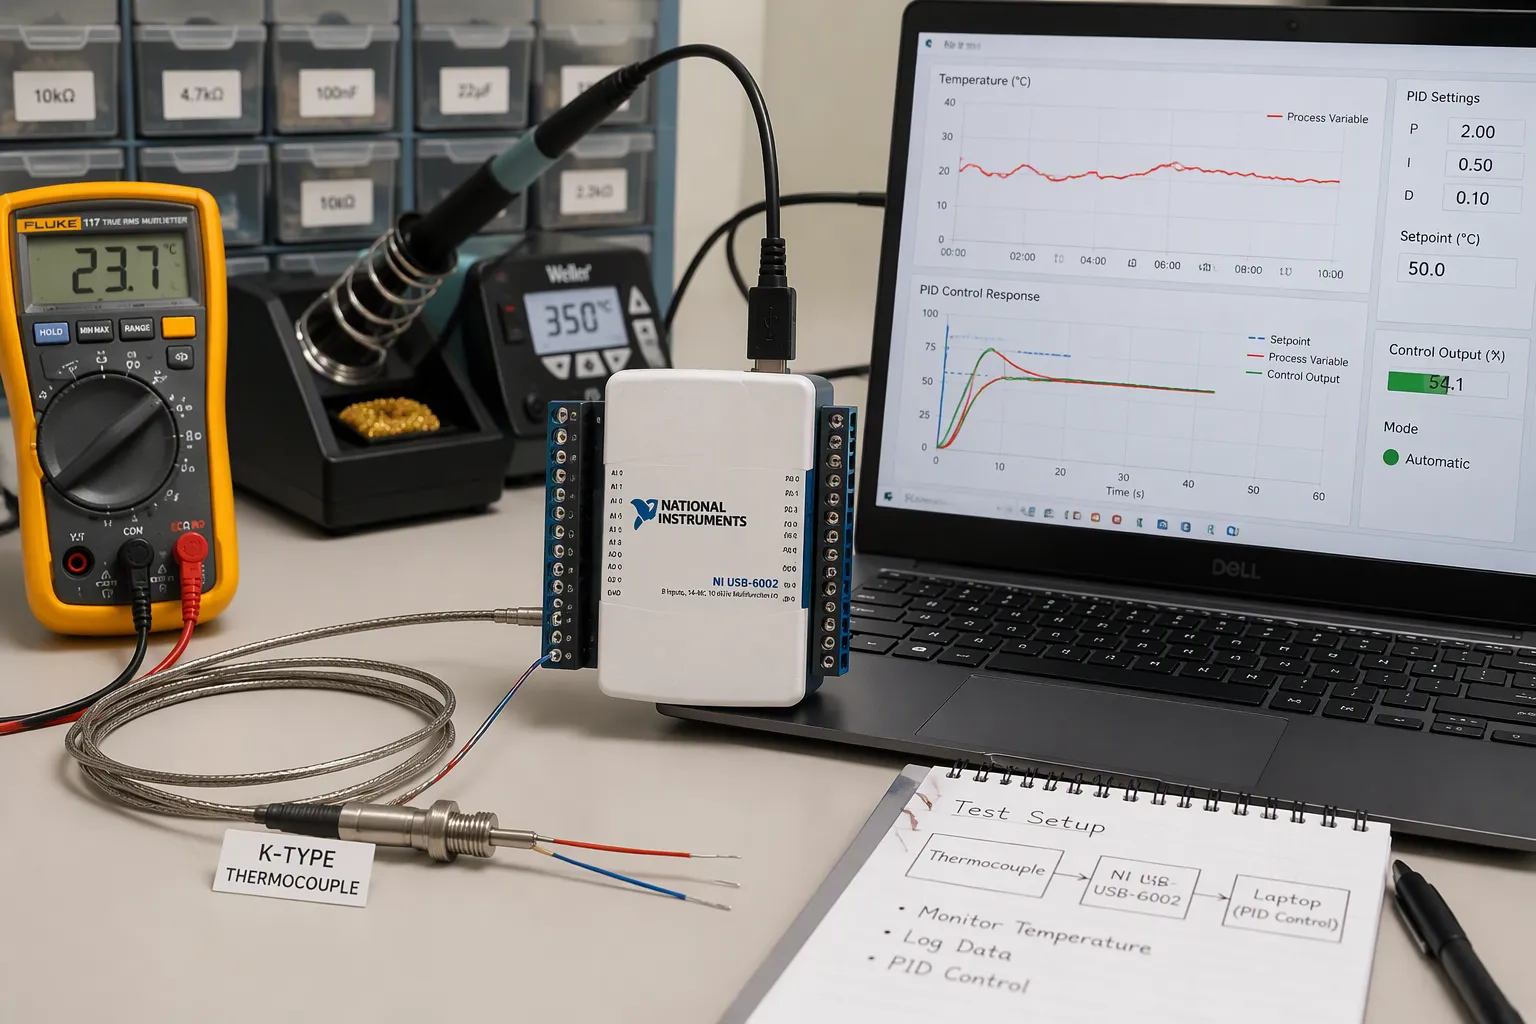
È necessario eseguire correttamente tre fasi. Innanzitutto, acquisire il segnale della termocoppia in modo pulito sulla scheda. In secondo luogo, chiudere l'anello di controllo PID con la corretta temporizzazione e le opportune misure di sicurezza. In terzo luogo, calibrare e integrare il sistema per ottenere una precisione stabile.
Lungo il percorso emergono diversi punti critici. I segnali a livello di microvolt richiedono un'attenta progettazione del front-end. La deriva della giunzione fredda e la deriva dell'offset riducono la precisione della misurazione della temperatura. Il rumore compromette le letture a basso livello. La temporizzazione del loop influisce sulla stabilità. Il windup compromette la risposta del controller PID. Il pilotaggio del riscaldatore e i limiti DFM (Design for Manufacturing) definiscono la scheda finale.
Questa guida rimane focalizzata sulla progettazione di schede elettroniche e sulla produzione. È rivolta agli ingegneri hardware e ai team di prodotto elettronico che realizzano hardware per il controllo della temperatura. Troverete istruzioni pratiche per ogni fase, dall'acquisizione del segnale alla regolazione del PID a circuito chiuso.
Punti chiave
Per ridurre gli errori di misurazione, è fondamentale utilizzare innanzitutto il tipo di termocoppia corretto e impostare la compensazione della giunzione fredda.
Rendi più forte il debole segnale della termocoppia prima di convertirlo in dati digitali. Inoltre, utilizza un buon layout e un buon isolamento per filtrare il rumore.
Fai in modo che il circuito PID funzioni come una macchina a stati, con temporizzazione corretta, anti-windup e filtraggio derivativo.
Regolare il regolatore PID un passo alla volta e misurare la costante di tempo effettiva della termocoppia per mantenere stabile il controllo.
Prima di assemblare il tutto, testa ogni fase singolarmente e registra i dati per individuare eventuali variazioni nel tempo.
Front-end di acquisizione termocoppia
Tipologie, intervalli e compensazione della giunzione fredda
Iniziate dal tipo di termocoppia, poiché determina la risoluzione e gli obiettivi di compensazione della giunzione fredda (CJC). A temperatura ambiente, una giunzione di tipo K genera circa 40 µV per ogni grado Celsius. I tipi J, K, E e T si attestano tutti nell'intervallo 40-60 µV/°C. Questo piccolo segnale influenza ogni scelta successiva nella catena di acquisizione dati.
Tipo | Coefficiente di Seebeck | Obiettivo di accuratezza compensato |
|---|---|---|
G, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
È necessario posizionare la giunzione fredda su una morsettiera che mantenga una temperatura costante. Un sensore di temperatura Pt100 all'interno di tale morsettiera seguirà la giunzione di riferimento. Mantenere entrambi i terminali alla stessa temperatura e utilizzare un cavo di prolunga per termocoppia dello stesso tipo. Un cavo non compatibile crea una seconda giunzione e un errore di offset nascosto.
Nota: un circuito integrato CJC con una precisione di ±5% può aggiungere un errore di offset fino a 0.5 °C. Considera questo errore prima di promettere un valore di precisione del sistema.
Amplificatori e convertitori analogico-digitali Delta-Sigma
Sono presenti due percorsi front-end. Un amplificatore di strumentazione con elevata reiezione di modo comune alimenta un ADC separato. Un ADC delta-sigma con PGA integrato esegue guadagno e conversione in un unico componente. Il percorso di amplificazione offre un CMRR superiore a 100 dB e un offset inferiore a 60 µV con componenti come l'AD8495. Il percorso di conversione offre una risoluzione a 24 bit, filtraggio digitale e un sensore di temperatura on-chip per CJC.
La deriva dell'offset è importante quanto l'offset stesso. Gli amplificatori stabilizzati a chopper mantengono bassi l'offset residuo e il rumore a bassa frequenza. Le reti di guadagno calibrate al laser mantengono la deriva del guadagno intorno ai 5 ppm/°C. Linearizzare in software con polinomi o una tabella di consultazione. La deriva dei componenti e la deriva del sensore CJC si sommano e questi errori possono superare un grado Celsius nelle applicazioni più esigenti.
Rilevamento e gestione dei guasti delle termocoppie aperte
Una termocoppia rotta o allentata viene interpretata come una bassa tensione valida e il circuito PID farà funzionare il riscaldatore alla massima potenza. Aggiungi il rilevamento di una termocoppia aperta all'ingresso. Una piccola corrente di polarizzazione attraverso la giunzione, o una resistenza di pull-up sull'ingresso, crea un livello di guasto rilevabile. Il firmware deve trattare questo livello come un guasto, non come una lettura a freddo. Blocca l'uscita e attiva un allarme. Testa questo percorso su ogni modulo di acquisizione dati che costruisci.
Digitalizzazione, filtraggio e isolamento
Selezione e configurazione dell'ADC
Un convertitore a 12 bit e 3.3 V suddivide il segnale in intervalli di circa 806 µV. La termocoppia varia solo di poche decine di µV per grado Celsius. Pertanto, quel convertitore non riceve alcun segnale utile a meno che non si aggiunga guadagno. Amplificare prima il segnale con un amplificatore di strumentazione con un guadagno compreso tra 100 e 1000, quindi digitalizzarlo. Scegliere un amplificatore con offset di ingresso inferiore a 1 mV, corrente di polarizzazione inferiore a 1 pA e densità di rumore inferiore a 5 nV/√Hz a 1 kHz. Per un sistema a 24 bit, il rumore totale deve rimanere inferiore a circa 1 LSB. Ciò corrisponde a circa 0.3 µV su un sensore da ±10 mV con un riferimento di 2.5 V.
Il filtraggio e il layout determinano se la risoluzione viene mantenuta. Impostare la frequenza di taglio dell'anti-aliasing vicino alla frequenza di campionamento divisa per 2.56. Puntare a un'attenuazione di circa 40 dB a metà della frequenza di campionamento. Utilizzare condensatori NP0/C0G e resistori a film metallico con una tolleranza di ±0.25% o migliore.
Studio di layout | Benefici |
|---|---|
Mantenere i nodi ad alta impedenza corti | Riduce le perdite, la capacità parassita e l'assorbimento |
Posizionare i filtri RC sul pin ADC | Filtra il rumore prima del front-end |
Instradare gli ingressi lontano dai clock e dagli induttori CC/CC | Riduce l'accoppiamento nei segnali a microvolt |
Utilizzare anelli di protezione sui nodi ad alta impedenza | Blocca le perdite che causano letture fantasma |
Mantenere un piano di terra uniforme | Evita riferimenti fluttuanti ed errori di conversione |
Suggerimento: posizionare condensatori di disaccoppiamento da 1 µF entro 2 mm da ciascun pin di alimentazione e non far mai passare le piste attraverso gli spazi di massa.
Isolamento galvanico per ambienti rumorosi
Gli armadi industriali ospitano azionamenti per motori, relè e lunghi cavi per sensori. Le differenze di potenziale di terra tra la guaina della termocoppia e la scheda immettono corrente nel front-end. È necessario isolare il circuito quando il sensore entra in contatto con componenti conduttivi. Isolare anche i cavi che si estendono per più di pochi metri in prossimità di carichi di commutazione. È inoltre necessario isolare il circuito quando il PC host e il riscaldatore condividono una massa rumorosa. Un isolatore digitale dopo il convertitore analogico-digitale (ADC) mantiene il circuito analogico pulito e semplice.
L'isolamento modifica il circuito stampato. Sono necessari piani di massa separati attraverso la barriera e un'alimentazione isolata per il lato campo. È inoltre necessaria una distanza di dispersione superficiale conforme agli standard di sicurezza. Gli isolatori aumentano i costi e l'altezza, quindi è consigliabile posizionarli nelle prime fasi del layout. Testare la barriera con un test di rigidità dielettrica (hipot) durante la validazione. Registrare la corrente di dispersione su ogni modulo di acquisizione dati spedito.
Implementazione del ciclo di controllo PID
Macchina a stati e temporizzazione del campionamento
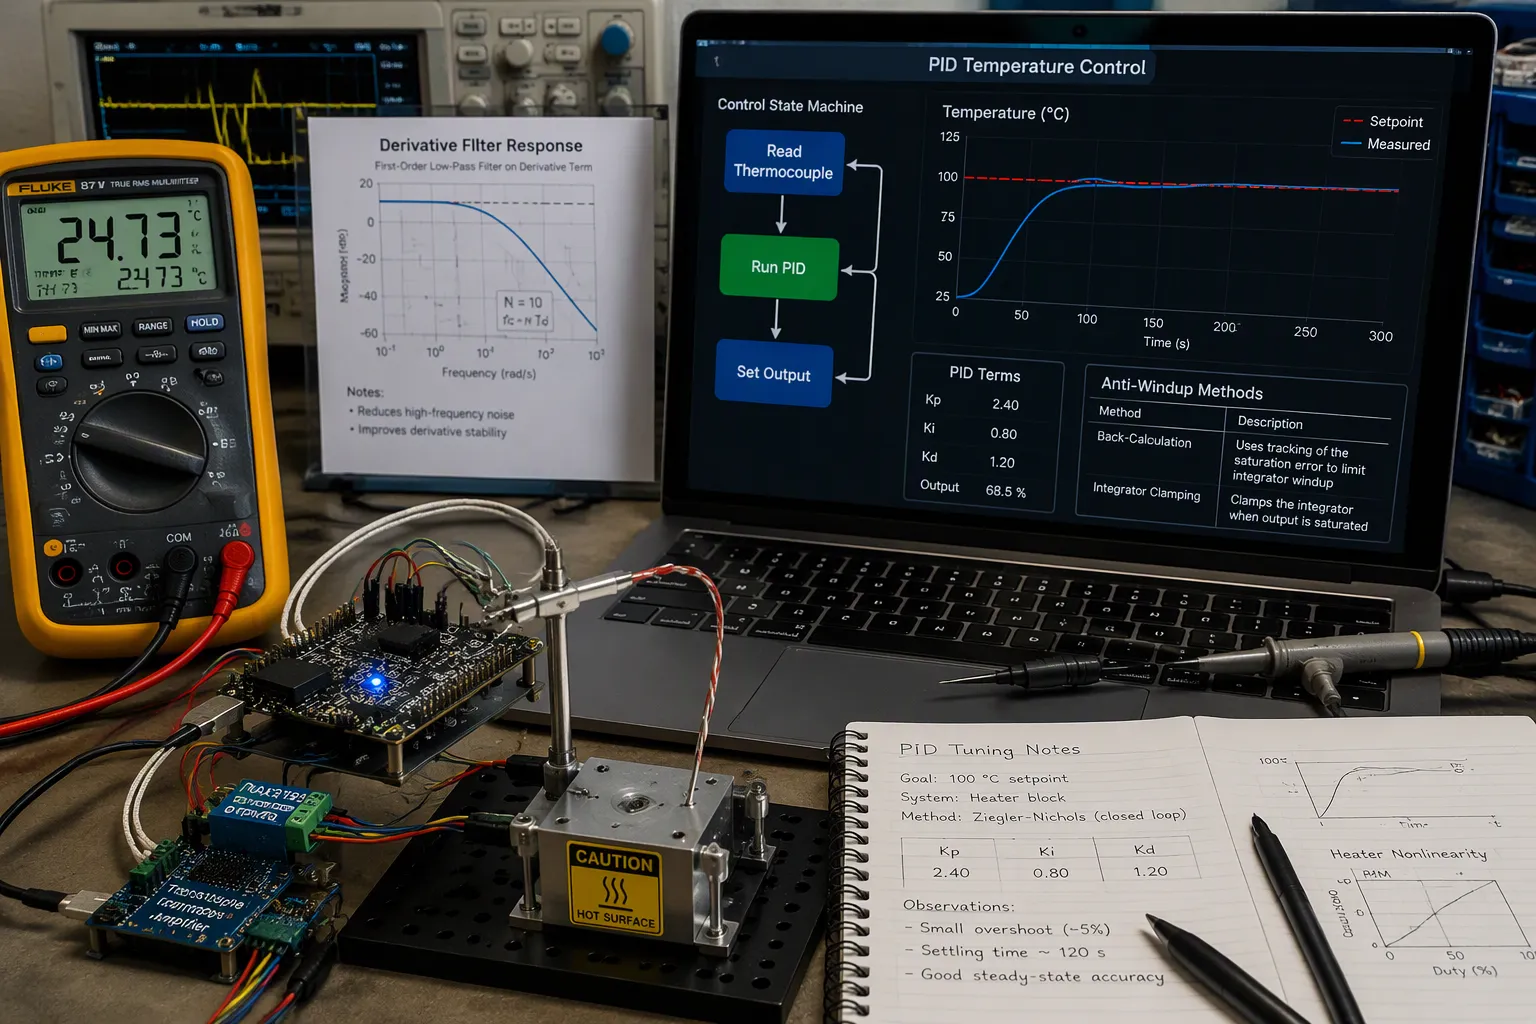
Costruisci il ciclo come una macchina a stati. Uno stato legge la termocoppia, uno esegue l' algoritmo di controllo PID e uno imposta l'uscita. Invia i dati tra gli stati tramite comunicazione seriale anziché con variabili globali. Le variabili globali nascondono bug di temporizzazione, mentre un canale seriale ti obbliga a definire quando ciascun valore è valido. Il tuo controller PID lavorerà quindi su dati con una data di scadenza nota.
La tempistica di campionamento determina la stabilità. Campionando più velocemente della costante di tempo della termocoppia, il circuito acquisisce dati aggiornati. Campionando più lentamente, il circuito reagisce a vecchie misurazioni di temperatura. Una bassa frequenza di campionamento introduce uno sfasamento, che a sua volta spinge il regolatore PID verso l'oscillazione. È necessario impostare un periodo di campionamento corrispondente alla costante di tempo della termocoppia e verificare la scelta in laboratorio.
Anti-windup e filtraggio derivativo
L'effetto windup compromette il controllo preciso della temperatura. Il riscaldatore si satura, l'integratore continua ad accumularsi e il circuito va in overshoot quando l'errore finalmente si inverte. Scegliete un metodo anti-windup e implementatelo prima di procedere alla regolazione.
Tecnica | Come funziona | Caratteristiche principali |
|---|---|---|
Calcolo inverso classico | Invia la differenza tra l'uscita satura e quella non satura all'integratore. | Semplice, economico, ampiamente utilizzato nell'industria. |
Serraggio dell'integratore | Impedisce all'integratore di superare i limiti impostati | Semplice, economico, comune nell'industria |
Calcolo inverso generalizzato | Pilota tutti gli stati interni con il segnale saturo | Funziona con qualsiasi ordine del controller, senza parametri di tracciamento. |
Ricalcolo dell'errore | Funziona a ritroso dall'uscita satura per reimpostare la memoria del controller. | Mantiene il ciclo ben condizionato e sensibile agli errori di modellazione. |
L'azione derivativa amplifica il rumore, e un ingresso termocoppia ne trasporta sempre una certa quantità. Aggiungere un filtro derivativo all'algoritmo di controllo PID. Il filtro limita il guadagno alle alte frequenze e impedisce che l'uscita subisca oscillazioni in corrispondenza delle variazioni del setpoint.
Suggerimento: per prima cosa, assicuratevi che funzioni un semplice controllo on/off o proporzionale. Osservate il sensore di temperatura seguire il setpoint, quindi aggiungete i termini integrali e derivativi uno alla volta.
Innanzitutto, far funzionare i comandi di base.
Un controllo ad anello aperto funzionante insegna di più di un controllo ad anello chiuso difettoso. Aziona manualmente il riscaldatore, registra la temperatura e verifica che l'algoritmo di controllo a retroazione legga i valori corretti. Quindi chiudi l'anello con il solo guadagno proporzionale. Aumenta il guadagno finché la risposta non diventa marginale, poi riducilo. Aggiungi l'azione integrale per eliminare l'errore a regime e aggiungi l'azione derivativa solo se la risposta dinamica lo richiede. Questo approccio graduale mantiene il regolatore di temperatura PID prevedibile e rende misurabile ogni successiva modifica.
Regolate i parametri del controllore PID in base alla costante di tempo reale della termocoppia, non a una stima basata sul datasheet. Un regolatore di temperatura PID che ignora la costante di tempo della termocoppia andrà contro il proprio sensore. Registrate ogni ciclo di funzionamento e confrontate la risposta dinamica tra i diversi cicli. La regolazione dinamica in tempo reale dei parametri del controllore PID va effettuata in una fase successiva, dopo che il controllo PID a guadagno fisso si è dimostrato stabile. Trattate il regolatore PID come un sistema di controllo a retroazione con limiti noti e documentate tali limiti per il futuro progettista.
Attuazione dell'uscita e azionamento del riscaldatore
Come collegare l'uscita di un regolatore di temperatura
Considerate lo stadio di uscita come parte integrante della catena di misurazione, non come qualcosa da aggiungere alla fine. Quando collegate un regolatore di temperatura a un riscaldatore resistivo, assicuratevi che la corrente fluisca attraverso il riscaldatore in una sola direzione. Questa regola del flusso unidirezionale è una buona pratica di cablaggio per le uscite dei regolatori di temperatura. I percorsi di corrente inversi introducono rumore e confondono lo stadio di pilotaggio.
Un circuito limitatore protegge sia l'attuatore che il dispositivo riscaldato. Impostare una corrente massima in base alla scheda tecnica dell'attuatore e alla capacità del dissipatore di calore. Il controllore manterrà quindi la corrente di uscita al di sotto di tale livello. Questo impedisce l'instabilità termica, che si verifica quando un dissipatore di calore inadeguato permette al sensore di temperatura di segnalare un aumento della temperatura e il controllore PID eroga più corrente, generando ulteriore calore. Quando si collega un controllore di temperatura per una piastra riscaldata, è importante definire questo limite prima di scegliere il connettore.
Proporzionamento temporale e limiti di sicurezza
La ripartizione temporale calcola la media dei tempi di accensione e spegnimento durante un ciclo per fornire una potenza fluida dallo 0 al 100%. Impostare il tempo di ciclo ad almeno 1/20 del tempo integrale. I dispositivi elettromeccanici come relè, contattori ed elettrovalvole necessitano di tempi di ciclo più lunghi. Cicli più brevi offrono un controllo migliore, ma usurano i componenti elettromeccanici e ne riducono la durata.
opzione di guida | Controllo qualità | Usura e durata | Migliore utilizzo |
|---|---|---|---|
staffetta | Cicli lunghi e grossolani | L'usura da contatto limita la durata | Carichi termici lenti |
SSR | Cicli brevi e fluidi | Nessun contatto mobile | La maggior parte dei circuiti di riscaldamento |
Trasmissione analogica | Educazione | Dipende dal livello di potenza | Controllo preciso della temperatura |
Aggiungere un regolatore di finecorsa per i processi che potrebbero danneggiarsi o diventare pericolosi in caso di guasto. Funziona in modo indipendente, separatamente dal normale regolatore di processo, e utilizza un relè di sicurezza a ritenuta. L'operatore lo ripristina una volta che il processo torna a una condizione accettabile. Questo tipo di protezione potrebbe richiedere l'approvazione di norme, ad esempio Factory Mutual negli Stati Uniti o EN14597 in Europa.
Compatibilità del segnale di uscita e limiti ambientali
Prima di collegare un regolatore di temperatura all'interno del contenitore, adattare il segnale di uscita al carico. Verificare la tensione della bobina, la corrente di ingresso del relè a stato solido (SSR) e il livello logico rispetto al driver. Confermare la temperatura ambiente nominale di ogni componente dello stadio di pilotaggio. Il calore all'interno di un contenitore riduce le prestazioni nominali di relè e SSR, quindi è necessario prevedere un margine di sicurezza.
Le uscite di allarme e di limite a ritenuta devono essere resettate prima di disattivarsi. Il reset può avvenire tramite tastiera, ingresso digitale o collegamento di comunicazione. Se lo strumento non dispone di uscite a ritenuta, aggiungere relè a ritenuta esterni come slave dei relè interni non a ritenuta. Testare ciascun percorso di reset durante la validazione del sistema di controllo.
Messa a punto, test delle costanti di tempo e integrazione
Metodi pratici di regolazione PID
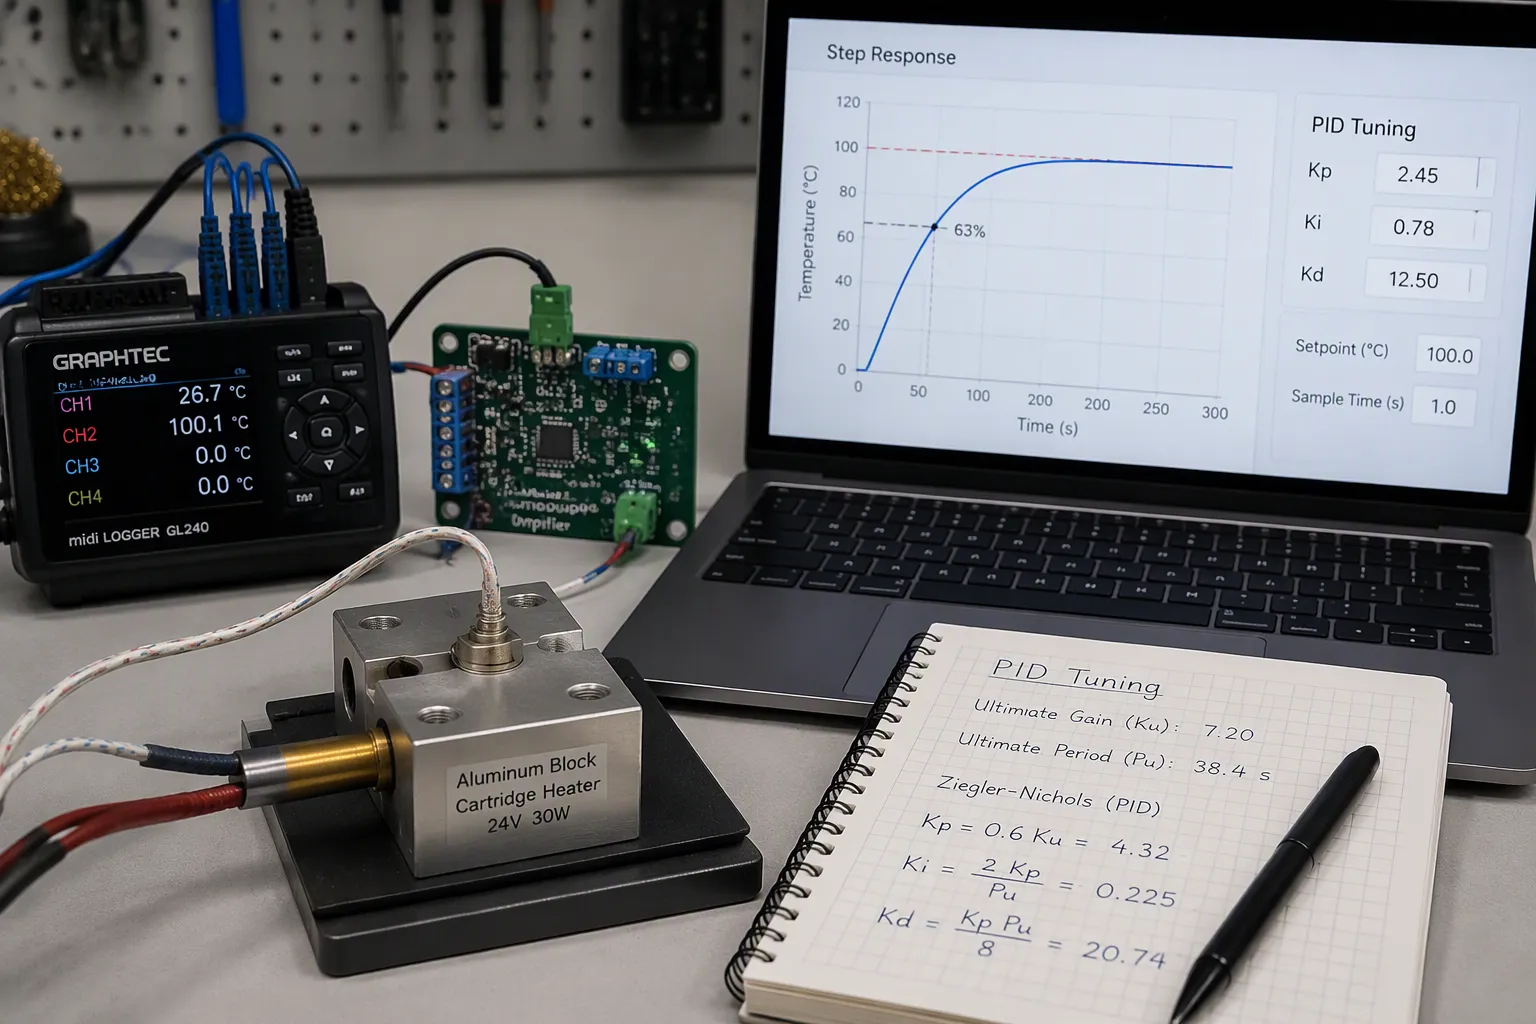
Nella maggior parte dei progetti, la taratura di un controllore PID avviene tramite prove ed esperimenti. Gli ingegneri regolano manualmente i parametri di controllo PID e osservano la risposta del sistema. Si inizia con un guadagno proporzionale, poi si aggiunge l'azione integrale e infine l'azione derivativa. Un controllore di temperatura PID che ignora la velocità del sensore contrasterà il proprio feedback. La costante di tempo della termocoppia determina la velocità di reazione del circuito, limitando quindi la larghezza di banda raggiungibile. Sensori più veloci consentono un controllo PID più preciso. La costante di tempo della termocoppia influenza anche la risposta dinamica che ci si può aspettare. Il controllo a feedback mantiene la larghezza di banda del circuito al di sotto del limite del sensore.
Metodo | Ciò che fai | Il più adatto |
|---|---|---|
Prova manuale | Aumenta il guadagno fino a renderlo marginale, poi riducilo | La maggior parte delle configurazioni di panca |
Ziegler-Nichols | Misurare il guadagno finale e il periodo | Carichi stabili e lineari |
Basato su modello | Adatta un modello di primo ordine, quindi calcola | Prodotti ripetibili |
Suggerimento: registra ogni esecuzione. Confronta la risposta dinamica tra le diverse esecuzioni prima di modificare i guadagni.
Test della costante di tempo della termocoppia
Non ci si può fidare del valore della costante di tempo della termocoppia riportato nella scheda tecnica. Questo valore varia a seconda del modello e dell'ambiente di misurazione. Eseguire una procedura di test della costante di tempo della termocoppia: aumentare gradualmente la temperatura, registrare la risposta e individuare il punto corrispondente al 63%. Ripetere il test della costante di tempo nella configurazione reale. Un sistema di test della costante di tempo della termocoppia con registrazione dei dati acquisiti fornisce risultati ripetibili. Inserire ciascun risultato nel PID e nella calibrazione. Il test della costante di tempo della termocoppia permette anche di individuare eventuali errori di montaggio. Ogni test della costante di tempo richiede una temperatura iniziale stabile. Il sistema di test della costante di tempo della termocoppia dovrebbe registrare i dati grezzi. Confrontare la costante di tempo della termocoppia prima e dopo l'assemblaggio. Una costante di tempo lenta della termocoppia limita la precisione del controllo della temperatura.
Integrazione del sistema, validazione e DFM (Design for Manufacturing)
Integrare a fasi. Convalidare la catena del segnale, quindi l'uscita ad anello aperto, poi la taratura ad anello chiuso. Un sistema di controllo che supera ogni fase singolarmente è più facile da sottoporre a debug. Verificare la stabilità e la precisione del PID sull'intero intervallo. I compromessi DFM sono importanti: il posizionamento dei sensori, l'accesso ai terminali e i punti di test aumentano i costi. Eseguire un test della costante di tempo per ogni unità sulla linea. Un sistema di test della costante di tempo della termocoppia che registra la deriva supporta la validazione a lungo termine. Documentare la costante di tempo della termocoppia per ogni variante di prodotto. Ripetere il test della costante di tempo dopo ogni sostituzione del riscaldatore. Il sistema di test della costante di tempo della termocoppia dovrebbe memorizzare la risposta al gradino. Un controllore PID tarato su una costante di tempo errata della termocoppia oscillerà. Il controllo a feedback dipende da dati del sensore affidabili. Il controllore PID necessita di un periodo di campionamento noto. La deriva della misurazione della temperatura si manifesta nel test della costante di tempo. Registrare i dati di misurazione della temperatura durante ogni ciclo. Il sistema di test della costante di tempo della termocoppia dovrebbe segnalare i sensori aperti.
Pensate alla costruzione come a una lista di controllo. Per prima cosa, scegliete il tipo di front-end e l'opzione CJC, poi l'amplificatore o l'ADC con il relativo filtro. Aggiungete l'isolamento dove necessario all'interno del cabinet. Impostate la temporizzazione del loop della macchina a stati, l'anti-windup e il filtraggio derivativo. Dimensionate la potenza di pilotaggio in uscita e i limiti di sicurezza. Infine, completate la messa a punto e un test della costante di tempo della termocoppia.
Prima di procedere all'integrazione completa, testate ogni fase singolarmente. Verificate prima la catena del segnale, poi l'uscita ad anello aperto e infine il controllo PID ad anello chiuso. Un controller PID che supera tutte le fasi è facile da sottoporre a debug.
Registra ogni ciclo di funzionamento. Monitora la variazione della temperatura nel corso delle settimane. Questa abitudine trasforma un regolatore di temperatura funzionante in uno di cui ti puoi fidare. Il controllo basato sul feedback ti ricompenserà per la cura dedicata.
FAQ
Quanto deve essere precisa la mia compensazione della giunzione fredda?
Adatta la precisione del CJC all'obiettivo del tuo sistema. Un circuito integrato CJC con una precisione di ±5% può aggiungere fino a 0.5 °C di errore di offset. Considera questo errore prima di promettere un valore di precisione per il sistema. Un morsetto isotermico con un sensore Pt100 mantiene stabile la giunzione di riferimento e riduce al minimo tale errore.
Quando è necessario l'isolamento galvanico in ingresso?
Isolamento quando il sensore entra in contatto con componenti conduttivi. Isolamento quando i cavi si estendono per più di pochi metri in prossimità di carichi commutabili. Isolamento quando il PC host e il riscaldatore condividono una massa rumorosa. Un isolatore digitale dopo il convertitore analogico-digitale (ADC) mantiene pulito il lato analogico.
Perché la potenza del mio riscaldatore supera il valore impostato?
La causa più comune è il windup. Il filamento si satura, l'integratore continua ad accumulare valori e il circuito va in overshoot quando l'errore si inverte. Aggiungi un filtro anti-windup prima di sintonizzare. Sia il backcalcolo che il blocco dell'integratore funzionano. Quindi aggiungi un filtro derivativo in modo che il rumore non provochi salti in uscita.
Come si misura la costante di tempo della termocoppia?
Aumenta gradualmente la temperatura, registra la risposta e individua il punto del 63%. Ripeti il test nel montaggio reale, poiché il valore del datasheet potrebbe non corrispondere al tuo assemblaggio. Utilizza ciascun risultato per la calibrazione. Una costante di tempo lenta limita la larghezza di banda del loop che è possibile raggiungere.
Nota: testare ogni fase singolarmente prima dell'integrazione completa. Verificare prima la catena del segnale, poi l'uscita ad anello aperto e infine la sintonizzazione ad anello chiuso.