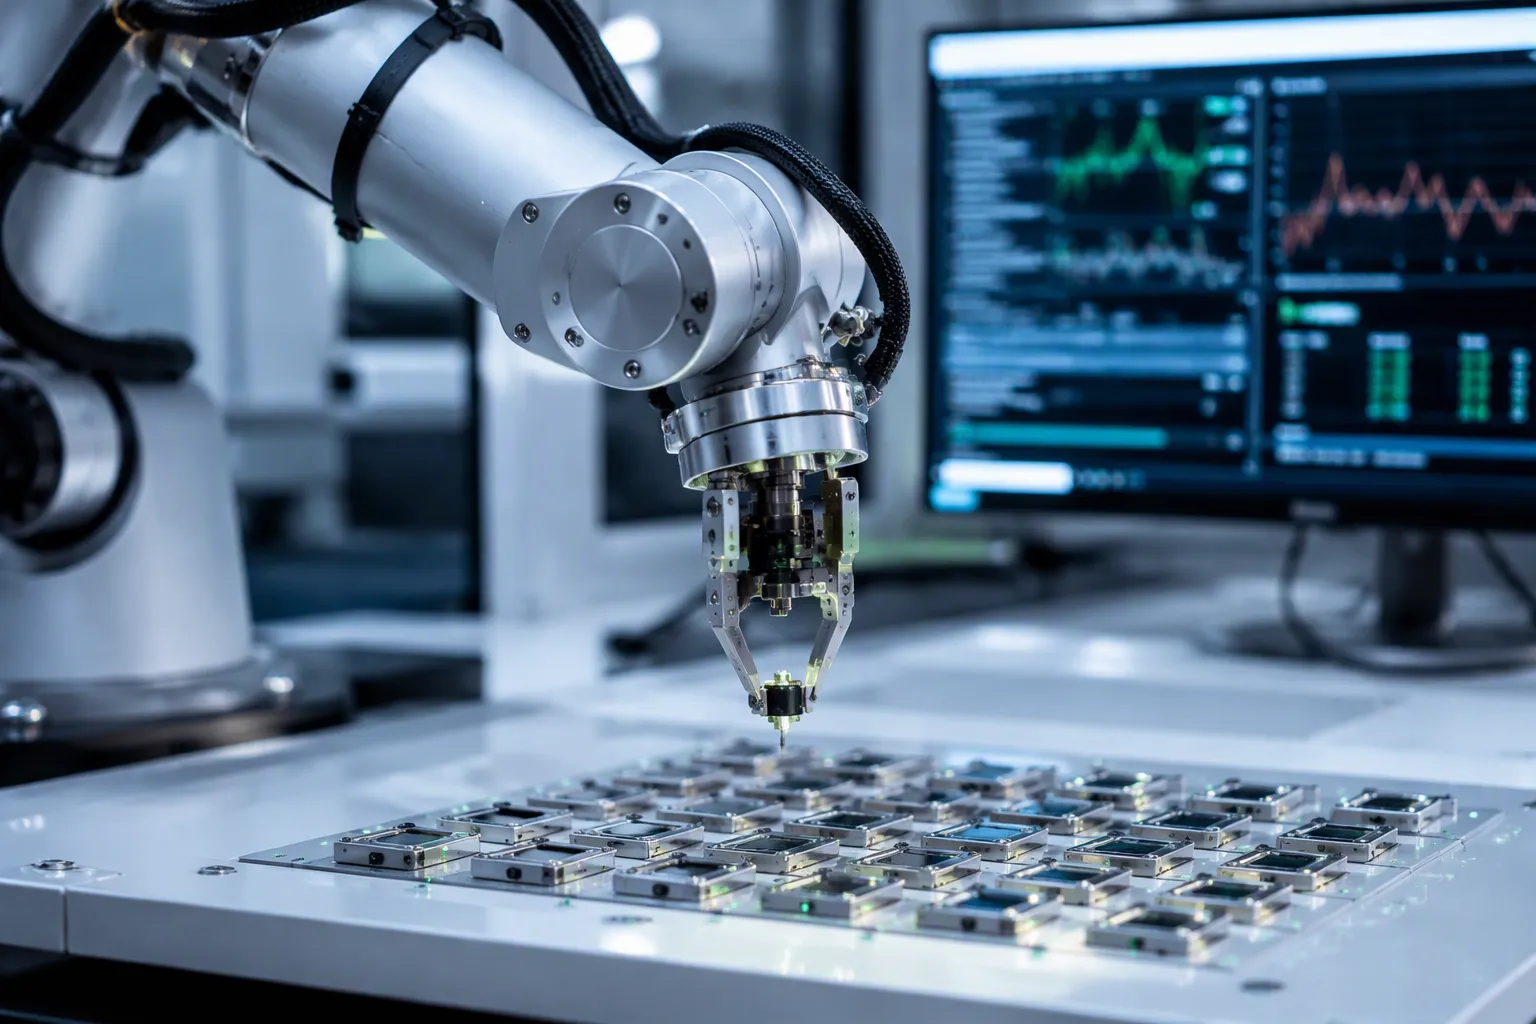
Il movimento di alta precisione è il movimento coordinato e controllato di sistemi meccanici nell'ingegneria dell'automazione. Il controllo del movimento di precisione associa a ciascun comando una misurazione e il feedback consente al sistema di correggere autonomamente il proprio errore.
La posta in gioco è concreta. Imprecisioni di pochi nanometri possono produrre un chip difettoso nella litografia. Difetti di appena un paio di nanometri possono rendere inutilizzabile un intero chip, e per individuare tali errori di stampa esistono sistemi di ispezione a fascio di elettroni con una risoluzione di 1 nanometro. Anche il test e l'assemblaggio dei wafer sono soggetti alla stessa pressione.
Gli ingegneri che padroneggiano il controllo del movimento di precisione acquisiscono principi, tecnologie chiave, fonti di errore e strategie di integrazione. Questi strumenti sono fondamentali per la progettazione di nuovi sistemi e per la risoluzione dei problemi dei sistemi di precisione esistenti.
Punti chiave
Il controllo del movimento ad alta precisione muove le macchine con accuratezza e corregge gli errori tramite feedback.
Il sistema di feedback a circuito chiuso misura la posizione effettiva e corregge le deviazioni in tempo reale.
I componenti chiave includono attuatori, controllori, azionamenti e sensori di feedback come gli encoder ottici.
La dilatazione termica, il gioco meccanico e l'attrito sono le principali fonti di errore che compromettono la precisione.
I modelli feedforward e la mappatura degli errori possono ridurre gli errori di oltre il 70%.
Regolare i circuiti di controllo del servomotore nell'ordine seguente: corrente, velocità e infine posizione, per ottenere prestazioni stabili.
La calibrazione regolare e il controllo ambientale mantengono la precisione stabile anche durante lunghi cicli di produzione.
Per ottenere risultati ottimali, è necessario scegliere i componenti più adatti al compito da svolgere e considerare la precisione come una proprietà dell'intero sistema.
Principi fondamentali del movimento di alta precisione
Nell'ambito dell'automazione industriale, per movimento di alta precisione si intende il movimento coordinato e controllato di sistemi meccanici. La sincronizzazione multiasse mantiene ogni asse sulla stessa traiettoria nello stesso istante. Un singolo asse in ritardo può compromettere l'intero processo, pertanto gli ingegneri specificano requisiti di precisione per garantire le prestazioni del processo.
Componenti principali del sistema
Quattro elementi costituiscono la spina dorsale di qualsiasi sistema di controllo del movimento di precisione. La tabella seguente riassume ciascuna funzione.
Componente | Ruolo nel sistema di movimento |
|---|---|
Attuatori (servomotori/motori passo-passo) | Convertire l'energia elettrica in forza meccanica o coppia per spostare il carico |
Controller di movimento | Interpreta i comandi di alto livello, li traduce in segnali di basso livello basati sul tempo ed esegue la pianificazione della traiettoria. |
Azionamenti (servoamplificatori) | Ricevere segnali di comando a bassa potenza e modularli in corrente ad alta potenza per gli avvolgimenti del motore. |
Dispositivi di feedback | Misurazione continua della posizione e della velocità effettive, consentendo la correzione a circuito chiuso dei disturbi |
Attuatori e azionamenti
La scelta dell'attuatore determina in larga misura le prestazioni del sistema. Gli attuatori servoassistiti elettrici sono adatti per lavori di alta precisione grazie alla loro controllabilità e reattività. Gli attuatori pneumatici e idraulici, invece, sacrificano densità di potenza, velocità, precisione ed efficienza per essere impiegati in ambienti con forze elevate o in condizioni difficili. Gli azionamenti regolano la tensione e la corrente erogate all'attuatore, consentendo un controllo preciso di coppia, velocità e posizione. Gli azionamenti moderni integrano feedback a circuito chiuso, diagnostica in tempo reale e intelligenza artificiale.
Sensori di feedback
Dispositivi di feedback come encoder ottici ad alta risoluzione, sensori capacitivi e interferometri laser trasmettono i dati di posizione e velocità ai processori del servoamplificatore in tempo reale. Gli encoder ottici sono comunemente utilizzati nel controllo di precisione del movimento perché offrono un'elevata risoluzione e un'uscita stabile. Encoder e resolver forniscono un feedback continuo di posizione e velocità, consentendo ai sistemi di controllo ad anello chiuso di correggere gli errori non appena si presentano.
Controllori ed elaborazione del segnale
Il controllore di movimento funge da processore centrale. Interpreta i comandi di alto livello ed esegue la pianificazione della traiettoria. L'elaborazione del segnale all'interno del controllore trasforma i dati grezzi dei sensori in un feedback di posizione utilizzabile. Elementi opportunamente abbinati e calibrati garantiscono elevata velocità, precisione e ripetibilità.
Il ciclo di feedback
Ciclo aperto vs. ciclo chiuso
Un sistema a ciclo aperto emette comandi senza verificarne il risultato. Un sistema a ciclo chiuso misura il risultato e lo corregge. Il ciclo si ripete continuamente:
I dispositivi di feedback trasmettono i dati di posizione e velocità ai processori del servoamplificatore in tempo reale.
Il circuito di controllo calcola l'errore di posizione confrontando la posizione target del piano di traiettoria con la posizione effettiva ricavata dal feedback.
Un algoritmo PID genera un'uscita correttiva: il termine proporzionale corregge l'errore immediato, il termine integrale elimina gli errori a regime come l'attrito statico e il termine derivativo aggiunge smorzamento per minimizzare l'overshoot.
L'azionamento modula il comando corretto ed eroga al motore la corrente ad alta potenza necessaria.
Il motore converte quest'energia in forza meccanica o coppia, e il ciclo si ripete per respingere le perturbazioni e mantenere il determinismo di posizione.
Guadagno, larghezza di banda e stabilità
Il guadagno (gain) determina la reattività del circuito agli errori. La larghezza di banda (bandwidth) determina la velocità di reazione del circuito. Un guadagno elevato e un'ampia larghezza di banda riducono gli errori, ma valori eccessivi spingono il circuito verso l'oscillazione. Gli ingegneri bilanciano queste impostazioni per mantenere stabile il controllo del movimento di precisione.
Metriche delle prestazioni
Accuratezza, ripetibilità, risoluzione
La precisione misura la differenza tra la posizione comandata e la posizione fisica reale del carico , tipicamente verificata con un interferometro laser. La ripetibilità caratterizza la precisione con cui uno stadio ritorna alla stessa posizione sotto comandi identici. La risoluzione descrive due proprietà: la risoluzione del feedback (conteggi dell'encoder per unità) e la risoluzione di posizionamento (movimento incrementale minimo). Un'alta risoluzione non garantisce precisione o ripetibilità.
Tempo di assestamento ed errore di inseguimento
Le limitazioni di larghezza di banda producono un comportamento impreciso, errori di inseguimento e tempi di assestamento lenti. Elevate frequenze di aggiornamento dei servomotori e un'architettura basata su EtherCAT forniscono una buona base. La risoluzione e la linearità degli encoder ottici sono le principali fonti di errore; un passo elevato e la linearizzazione nel firmware del controllore, calibrata con interferometri laser esterni, migliorano la precisione. La larghezza di banda, la risoluzione e l'accuratezza del sensore influiscono direttamente sul tempo di assestamento e sull'errore di inseguimento. Un feedback di posizione preciso e dati di posizione assoluta migliorano ulteriormente entrambe le metriche nei sistemi di controllo del movimento.
Principi del controllo di precisione del movimento
Coordinamento multiasse
Movimento sincronizzato tra gli assi
In un sistema di controllo del movimento di precisione, ogni asse deve partire, mantenere la velocità e arrestarsi nello stesso istante. I controllori di movimento derivano la temporizzazione da oscillatori interni , pertanto le loro frequenze tendono a divergere durante i movimenti lunghi. La soluzione standard è la sincronizzazione esplicita: un controllore funge da master e invia un segnale di strobo ai controllori slave. Un singolo controllore multiasse risolve automaticamente il problema, poiché tutti i circuiti condividono un unico clock master. Le reti deterministiche come EtherCAT e PROFINET IRT sincronizzano gli oscillatori dei nodi con una precisione a livello di nanosecondi, in modo che i comandi vengano applicati nello stesso istante su ogni azionamento. Gli ingranaggi elettronici e le tavole CAM aggiungono un ulteriore livello di controllo, imponendo i rapporti master-follower in tempo reale.
Nozioni di base sulla pianificazione della traiettoria
Il controllore trasforma ogni comando di movimento in una traiettoria temporale che definisce il percorso, il profilo di velocità e la posizione di destinazione. Una buona pianificazione rispetta i limiti dinamici di accelerazione e jerk e mantiene sincronizzati tutti gli assi durante l'intero movimento. Gli ingegneri scelgono la parametrizzazione più adatta al compito: polinomi cubici a tratti per la pianificazione dinamica e B-spline per l'ottimizzazione cinematica, dove la proprietà dell'inviluppo convesso mantiene lineari i limiti di posizione e derivata per tutto il tempo. L'accelerazione a curva a S , la previsione e l'interpolazione circolare completano i tipi di profilo più comuni.
Principi fondamentali del controllo servoassistito
Cicli servo ad alta velocità
Il codice in tempo reale viene tipicamente eseguito a frequenze superiori a 10 kHz per garantire una correzione tempestiva degli errori. Ad ogni ciclo, il controllore confronta la posizione comandata con la posizione misurata e un algoritmo PID genera un segnale correttivo. I servomotori combinano un elevato rapporto coppia-inerzia con un feedback ad anello chiuso, che garantisce una precisione lineare a livello micrometrico e un rapido adattamento alle variazioni di carico. Gli encoder ottici ad alta risoluzione, posizionati in prossimità del punto di azione dell'utensile secondo il principio di Abbé, minimizzano l'errore di misurazione.
Compromessi tra stabilità e reattività
Velocità e precisione contrastano la stabilità. Un'ampia larghezza di banda e un elevato guadagno riducono l'errore di inseguimento, ma valori eccessivi eccitano la risonanza meccanica e spingono il circuito verso l'oscillazione. Gli ingegneri bilanciano i due aspetti regolando ciascun asse e verificando le interazioni tra gli assi, poiché l'accelerazione su un asse può eccitare la vibrazione su un altro.
Specifiche di precisione
Specificare accuratezza e ripetibilità
Metrico | Definizione | Principali fattori limitanti |
|---|---|---|
Precisione | Quanto il sistema si avvicina alla posizione di comando assoluta; misura la deviazione dal vero obiettivo. | geometria meccanica, deriva termica, qualità della calibrazione |
Ripetibilità | Quanto strettamente il sistema ritorna ripetutamente nella stessa posizione, da una direzione o da entrambe | Spesso più facile da raggiungere rispetto alla precisione assoluta; fondamentale per una qualità costante. |
Allineamento delle specifiche alle esigenze di processo
Una regola pratica governa la specifica: stabilizzare innanzitutto la precisione attraverso dispositivi di fissaggio, ambiente e operatori qualificati, quindi correggere l'accuratezza tramite calibrazione e compensazione. Un sistema che non è in grado di ripetere i risultati in modo coerente non diventerà utile solo tramite calibrazione. I team confermano la precisione con uno studio Gage R&R prima di affrontare il problema dell'accuratezza assoluta. Questa disciplina garantisce l'affidabilità di un sistema di controllo del movimento di precisione e protegge l'investimento in encoder ottici, azionamenti e controllori.
Tecnologie chiave
Tecnologia di codifica ottica
Principi di funzionamento
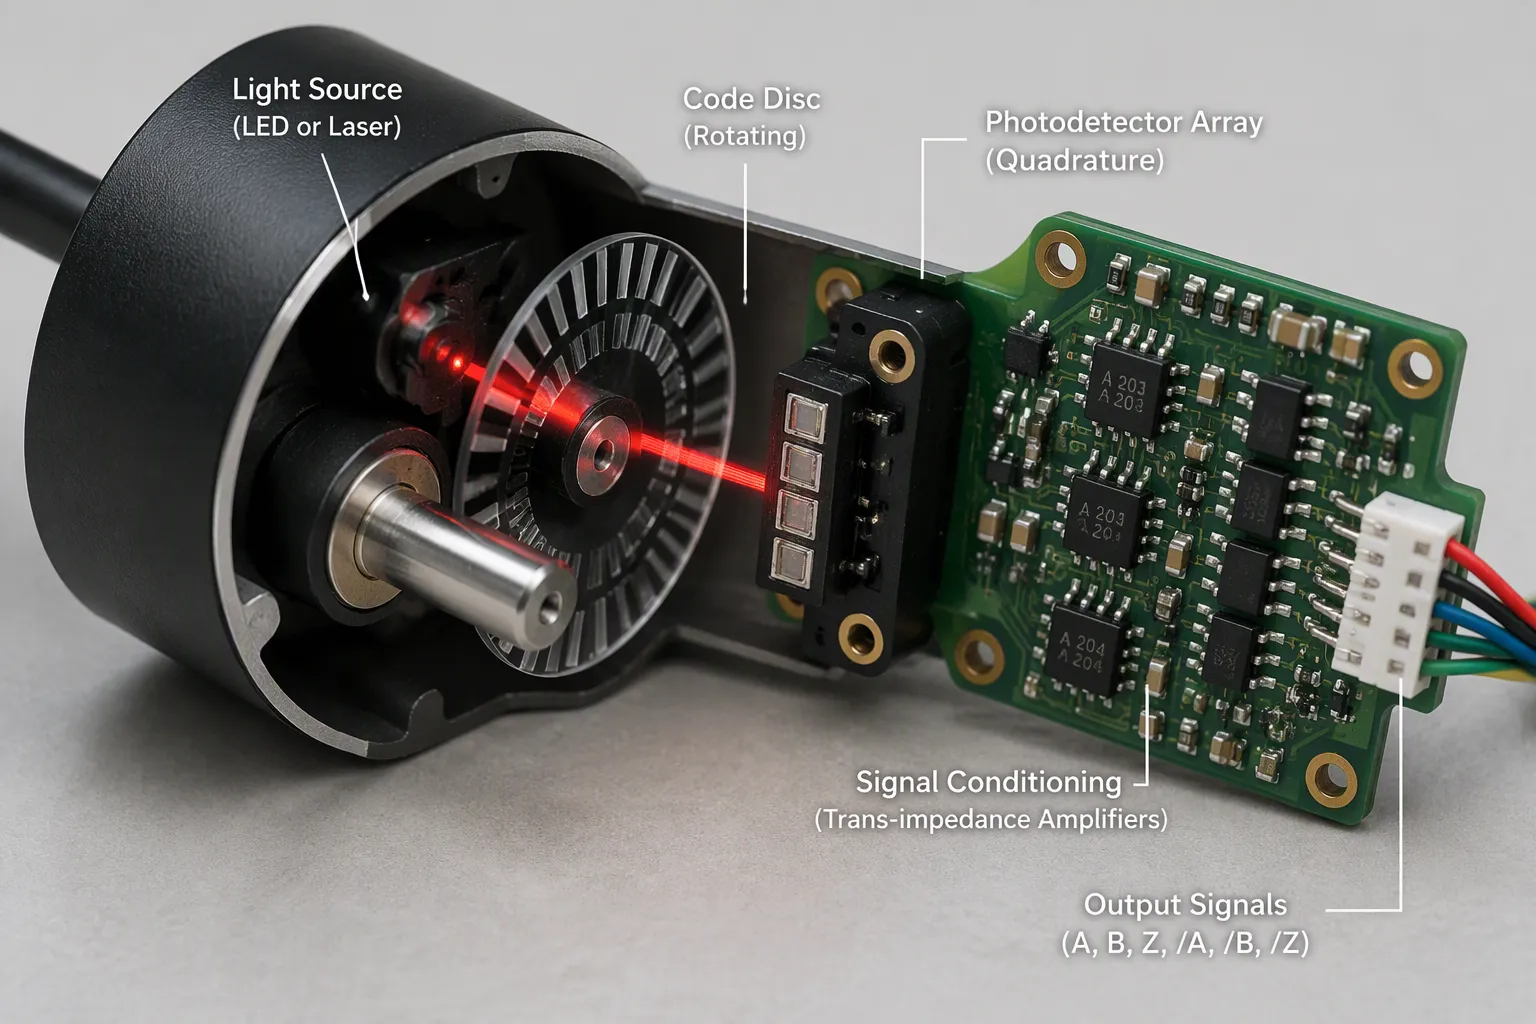
Il principio di funzionamento degli encoder ottici si basa su un semplice percorso ottico. Un LED di precisione o una sorgente laser nella banda del vicino infrarosso (850-940 nm) emette un fascio stabile. Questo fascio attraversa un disco codificatore con segmenti alternati opachi e trasparenti, che modula la luce durante la rotazione o la traslazione del disco. Un fotorivelatore converte quindi gli impulsi luminosi modulati in una corrente elettrica. La sequenza seguente illustra l'intera catena del segnale.
Una sorgente LED o laser di precisione (infrarosso vicino, 850–940 nm) emette un fascio di luce stabile.
Il fascio luminoso attraversa un disco codificatore o una ruota codificatrice con segmenti alternati opachi e trasparenti, che modula la luce durante la rotazione o la traslazione del disco.
Un fotorivelatore (fotodiodo o fototransistor) converte gli impulsi luminosi modulati in una corrente elettrica.
Il rilevamento in quadratura con quattro elementi fotosensibili distanziati elettricamente di 90°, unitamente alle configurazioni differenziali, massimizza l'immunità al rumore.
Il condizionamento del segnale (amplificatori di transimpedenza, controllo automatico del guadagno) produce un'uscita digitale pulita che rappresenta posizione, direzione e velocità.
L'output finale contiene dati relativi a posizione, direzione e velocità. La codifica in quadratura consente al controllore di leggere la direzione dalla relazione di fase tra i canali. L'analisi del segnale in quadratura affina ulteriormente la risoluzione decodificando ogni transizione di fronte.
Tipi e vantaggi
Gli ingegneri classificano gli encoder ottici in base alla geometria del movimento e allo schema di codifica. La tabella seguente illustra le principali tipologie di encoder ottici e le relative funzioni.
Base di classificazione | Tipo | Caratteristiche chiave | Scenario applicativo |
|---|---|---|---|
geometria del movimento | Rotary | Traccia la posizione e la direzione angolare; dati assoluti o relativi | Sistemi rotanti ad alte prestazioni |
geometria del movimento | Lineare | Rileva lo spostamento lineare | Compiti di precisione in robotica e automazione |
codifica | Incrementale | Schema semplice; conta gli impulsi da un punto di partenza per la posizione relativa | Controllo generale del movimento |
codifica | Assoluta | Schema complesso; segnale univoco per posizione per un tracciamento assoluto | Sistemi critici per la missione |
codifica | Differenziale | Design a doppio binario; maggiore immunità al rumore | Ambienti ad alta interferenza |
I vantaggi della tecnologia degli encoder ottici sono considerevoli. Gli encoder ottici offrono alta risoluzione e precisione, con risoluzioni superiori a 1 milione di conteggi per giro e una precisione di feedback a livello sub-micronico. I tempi di risposta sono in genere inferiori a 1 microsecondo, consentendo il tracciamento della posizione in tempo reale. Il rilevamento differenziale e in quadratura garantisce un'immunità superiore al rumore, inclusa l'immunità alle interferenze a radiofrequenza. L'uscita digitale diretta elimina la conversione analogico-digitale, riducendo il sovraccarico di elaborazione e migliorando l'affidabilità. Sono disponibili custodie con grado di protezione IP67 per la resistenza alla polvere e all'acqua, e l'intervallo di temperatura operativa va da -40 °C a +85 °C. La misurazione senza contatto offre elevata affidabilità e lunga durata. Questi dispositivi supportano anche il feedback assoluto e incrementale, sono compatti, facili da installare e a basso consumo energetico.
Codificatori e sensori ottici
Codificatori ottici vs. codificatori magnetici
Gli encoder ottici e gli encoder magnetici sono adatti a diverse condizioni di utilizzo. Il confronto seguente illustra i compromessi.
Tipo di encoder | Risoluzione e precisione | Robustezza ambientale |
|---|---|---|
Ottico | Massima risoluzione e precisione | Vulnerabile alla contaminazione |
Magnetica | Risoluzione limitata | Resiste ad ambienti ostili (elevati urti/vibrazioni); utilizza il rilevamento ad effetto Hall per il segnale assoluto |
Un encoder rotativo ottico offre una risoluzione superiore, ma la contaminazione ne compromette la scala. Un'unità magnetica sacrifica la risoluzione a favore della resistenza in ambienti difficili. I progettisti valutano entrambi i fattori in relazione al ciclo di lavoro della macchina.
Interferometri e sensori capacitivi
Gli encoder ottici basati sulla diffrazione possono soddisfare più facilmente le esigenze contrastanti di compattezza, basso costo/peso e alte prestazioni rispetto a tecnologie alternative come interferometri per la misurazione della distanza, sonde capacitive e LVDT.
Gli encoder laser offrono misurazioni di posizione lineari e multigrado ad alta risoluzione e con basso errore ciclico. Uniscono le prestazioni di misurazione di un interferometro di spostamento alla facilità d'uso e installazione degli encoder convenzionali a nastro o a scala di vetro. Per la maggior parte dei sistemi di controllo del movimento di precisione, questa combinazione di prestazioni e semplicità è il fattore determinante nella scelta del sensore.
Architetture dei controller
PID e algoritmi avanzati
Gli algoritmi servo PID rimangono l'approccio di controllo più semplice. Sono adatti a strutture meccaniche semplici, ma risultano inadeguati per masse o inerzie elevate, carichi non bilanciati, robot, portali e piattaforme ad altissima risoluzione. Algoritmi avanzati colmano questa lacuna: controllo orientato al campo, modulazione a vettore spaziale e algoritmi servo MIMO. Filtri aggiuntivi (passa-basso, notch, biquadratico, a fase zero), reiezione dei disturbi, feedforward e controllo adattivo completano il set di strumenti.
Elaboratori digitali del segnale (DSP) e controllori di movimento
Alcuni DSP includono ADC per la misurazione della corrente. Sono economici, ma di bassa qualità, con SNR e risoluzione reale limitati a circa 10 bit, il che limita il jitter di posizione e la fluidità della velocità. Gli azionamenti ad alte prestazioni utilizzano ADC a 14 bit o superiori con un elevato SNR. I controllori di movimento generano profili di posizione. I controllori avanzati coordinano più assi con movimenti vettoriali multiasse, controllo jerk (profili di terzo ordine), movimento interpolato, mappatura e compensazione degli errori, cinematica inversa, fusione di percorsi e look-ahead. Supportano la sincronizzazione I/O ad alta velocità (PEG/PSO). Le frequenze di aggiornamento del circuito servo in genere vanno da 100 Hz a 20 kHz e un'elevata frequenza di aggiornamento uniforme su tutti i circuiti e assi indica un design ad alte prestazioni. Circuiti di corrente digitali, controllo orientato al campo, commutazione sinusoidale e modulazione vettoriale spaziale completano il controllo a livello di azionamento. Il controllo MIMO multiasse integrato (ad esempio, ACS MC4U) raggiunge la massima velocità e il minimo tempo di assestamento. Il controllo servoassistito di precisione ad alta velocità nelle applicazioni per dischi rigidi dimostra questa architettura in pratica, dove il posizionamento della testina richiede una precisione estrema con un feedback ravvicinato.
Fonti di errore e compensazione
Fonti comuni di errore
Reazione negativa, attrito, conformità
Il disallineamento meccanico si manifesta in due punti: durante l'assemblaggio come disallineamento e durante lo spostamento come perdita di movimento. Il gioco e la cedevolezza creano una zona morta ad ogni inversione di direzione. L'attrito generato dalle guide degli assi aggiunge un comportamento di stick-slip e un movimento irregolare. Algoritmi di controllo avanzati stimano queste anomalie meccaniche e le correggono tramite il feedback dell'encoder. Il bloccaggio meccanico richiede un'ispezione e una correzione dell'allineamento prima che qualsiasi soluzione software possa essere d'aiuto.
Errori termici e ambientali
Le variazioni di temperatura causano dilatazione termica, che altera la lunghezza della scala e la precisione di misurazione. Gli effetti termici rappresentano una delle principali fonti di errore nelle macchine di precisione. Anche gli impianti ben controllati presentano variazioni di temperatura di circa 0.5 °C all'ora e gradienti spaziali sul pavimento. L'autoriscaldamento interno dei traslatori azionati da viti a ricircolo di sfere, in assenza di feedback diretto, rappresenta un'ulteriore importante fonte di errore di posizionamento. Le moderne macchine di ultra-precisione ovviano a questo problema con sistemi di controllo termico accurati entro ±0.5 °C , e i sistemi più recenti raggiungono una precisione di ±0.05 °C all'interno dell'area di lavoro.
Rumore del sensore e quantizzazione
Le interferenze elettriche provenienti da motori e azionamenti compromettono il feedback dell'encoder. Anche una messa a terra inadeguata può causare artefatti di rumore. Cavi schermati, una corretta messa a terra e il filtraggio sopprimono questi effetti. Le imperfezioni della scala producono errori ciclici prevedibili, mentre le oscillazioni di beccheggio, imbardata e inclinazione tra la scala e la testina di lettura degradano l'integrità del segnale.
Strategie di compensazione
Feedforward e basato su modelli
Il feedforward basato su modelli utilizza modelli cinematici per identificare le fonti di errore e applica trasformazioni inverse alle posizioni comandate prima dell'esecuzione. Questo approccio è adatto a errori sincroni e ripetibili. I risultati documentati mostrano una riduzione di oltre il 70% in fase di inversione , e le strategie avanzate raggiungono una riduzione fino al 96.9% dei residui medi. Un gemello digitale costruito sulla regressione lineare multipla collega diversi input di temperatura alle distorsioni termiche. Una validazione ha ridotto l'errore picco-picco da 82 µm a 33 µm e l'errore RMS da 7.5 µm a 2.9 µm.
Mappatura e calibrazione degli errori
La calibrazione sposta il sistema lungo tutta la sua escursione, registra le posizioni comandate rispetto a quelle effettive e applica correzioni dipendenti dalla posizione durante il funzionamento. Questo metodo mira a correggere gli errori ciclici di dentatura e di eccentricità degli ingranaggi, con una riduzione documentata del 68% dell'errore residuo massimo. Il controllo a circuito chiuso con feedback tramite encoder ottici ad alta risoluzione gestisce gli errori dinamici in tempo reale. Gli errori di gioco delle giunzioni sono diminuiti da 212 µm a meno di 51 µm in un caso di trasmissione armonica. I team dovrebbero programmare la calibrazione a intervalli fissi, poiché la deriva a lungo termine persiste anche dopo la compensazione.
Soppressione di vibrazioni e disturbi
Isolamento passivo e attivo
I supporti di isolamento passivo assorbono le vibrazioni tramite massa e smorzamento. L'isolamento attivo aggiunge sensori e attuatori che annullano i disturbi in tempo reale. La scelta dipende dal contenuto in frequenza del disturbo e dalla rigidità richiesta dal processo.
Filtri notch e osservatori
I filtri notch sopprimono la risonanza meccanica a una frequenza nota senza compromettere il guadagno del circuito in altre aree. Gli osservatori stimano gli stati non misurati e li utilizzano come feedback per migliorare il rifiuto dei disturbi. Entrambi gli strumenti estendono la larghezza di banda utilizzabile di un circuito di controllo del movimento di precisione.
Prestazioni di compensazione quantificate nei sistemi di azionamento armonico: il feedforward riduce gli errori di inversione del giunto di oltre il 70%, la compensazione del gap raggiunge l'87% e le strategie avanzate ottengono una riduzione del 96.9% dei residui medi. Il residuo medio scende da 3.379 mm a 0.105 mm.
Un sistema di controllo del movimento di precisione raggiunge i risultati migliori quando gli ingegneri considerano la precisione come una proprietà intrinseca del sistema. Gli encoder ottici forniscono il feedback di posizione che rende possibile la correzione, e i dati di posizione assoluta eliminano la necessità di azzeramento dopo ogni ciclo di alimentazione. Il controllo ambientale e la calibrazione periodica mantengono la deriva entro limiti accettabili. Queste pratiche consentono al controllo del movimento di precisione di fornire risultati ripetibili anche su lunghe serie di produzione.
Integrazione di sistemi di controllo del movimento di precisione
Progettazione e dimensionamento
Abbinamento di attuatori, sensori e carichi
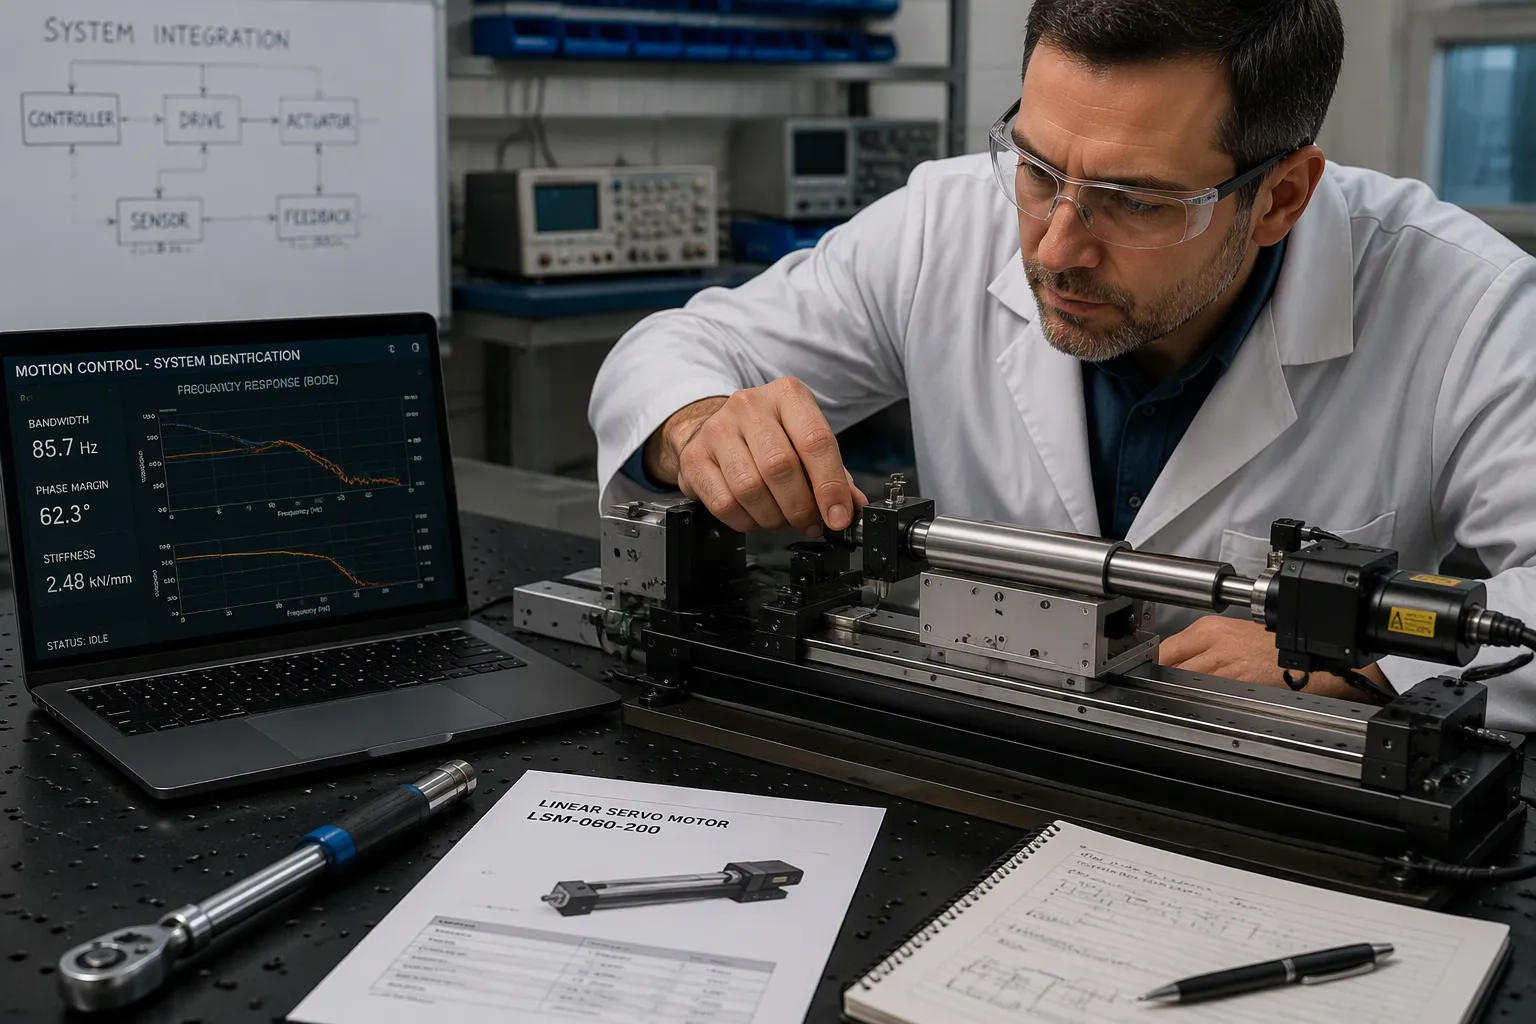
L'integrazione inizia con una chiara definizione del compito di movimento. Gli ingegneri definiscono innanzitutto il tipo di movimento: spinta/trazione, sollevamento, cerniera o puleggia/cavo. Confermano che il carico sia guidato, aggiungendo binari o guide dove necessario, poiché l'attuatore non funge da guida. Successivamente calcolano la forza nel caso peggiore, includendo attrito, carichi iniziali e geometria. Applicano un margine di sicurezza, in genere 1.5×–2× per le realizzazioni reali. Seguono la corsa, la velocità al carico operativo, il ciclo di lavoro rispetto ai limiti termici e il grado di protezione IP. La strategia di controllo viene quindi definita: il movimento end-to-end richiede solo un controllo ad anello aperto, gli arresti ripetibili richiedono un controllo a feedback e i carichi condivisi richiedono un controllo ad anello chiuso sincronizzato. Le decisioni relative al controllo devono essere finalizzate prima di iniziare il cablaggio o la fabbricazione.
La selezione dei motori segue una disciplina simile. I team ordinano i servomotori proposti in base al costo per trovare l'opzione più economica che soddisfi i requisiti; spendere circa il 10% in più può aggiungere un fattore di sicurezza di circa il 20% per eventuali ampliamenti futuri del progetto. Verificano che il rapporto di inerzia rimanga pari o inferiore al limite consentito e che la velocità e la coppia di applicazione siano inferiori ai valori massimi del motore. Un riduttore 5:1 moltiplica la coppia, riduce l'inerzia del quadrato del rapporto e aiuta a rimanere entro i limiti di velocità. Gli attuatori a stelo sono adatti per lavori di sola spinta lineare con forze elevate fino a 50,000 lbf , mentre gli attuatori senza stelo supportano carichi ed eliminano la necessità di una guida aggiuntiva. Per le unità senza stelo è necessario calcolare il carico di momento (rollio Mx, imbardata Mz), includendo i carichi decentrati e i momenti flettenti dinamici derivanti dall'accelerazione a fine corsa.
Compromessi tra larghezza di banda e rigidità
La prima modalità flessibile dello stadio limita la larghezza di banda di controllo raggiungibile. Tale limitazione impone un compromesso tra accelerazione e rigidità ad anello chiuso. La riduzione del peso dello stadio sposta le frequenze di risonanza strutturale verso o all'interno della larghezza di banda di controllo, il che limita la precisione di posizionamento e può causare problemi di stabilità. Il controllo attivo delle modalità flessibili a bassa frequenza attraverso una co-progettazione sequenziale struttura-controllo mira a superare questo compromesso, consentendo simultaneamente un'elevata accelerazione e un'elevata rigidità ad anello chiuso.
Messa a punto e collaudo
Accordatura del loop passo dopo passo
La messa in servizio segue un ordine fisso , in modo che ogni ciclo poggi su una base stabile.
Verificare la prontezza meccanica: serraggio dell'accoppiamento, tensione della cinghia, precarico dei cuscinetti e un carico che rappresenti le effettive condizioni operative.
Configura i parametri del motore e del feedback: corrente nominale, costante di coppia, numero di poli e risoluzione, tipo e direzione dell'encoder.
Regolare il loop di corrente; la maggior parte degli azionamenti lo configura automaticamente e la larghezza di banda tipica si attesta tra 1 e 3 kHz per le applicazioni standard.
Avvia l'autotuning o inizia la sintonizzazione manuale del loop di velocità: inizia con un guadagno proporzionale basso, aumentalo finché la risposta al gradino non è nitida senza oscillazioni sostenute, aggiungi lentamente il guadagno integrale e aggiungi filtri notch per i picchi di risonanza.
Regolare l'anello di controllo della posizione: aumentare il guadagno proporzionale fino a quando l'errore di tracciamento non è accettabile, quindi aggiungere il feedforward di velocità e accelerazione.
Convalidare in condizioni operative su tutta la gamma di velocità, carico e profilo.
Convalida e Verifica
La verifica procede attraverso la qualificazione dell'installazione, la qualificazione operativa e la qualificazione delle prestazioni. La qualificazione dell'installazione conferma la corretta installazione delle apparecchiature prima dell'avvio. La qualificazione operativa convalida la stabilità termica, con una deriva mantenuta a circa 10 µrad/°C tramite motori raffreddati attivamente e involucri degli specchi spurgati, e conferma che il feedback dell'encoder ottico a circuito chiuso corregge le perturbazioni di coppia e dimostra una ripetibilità sub-micrometrica. La qualificazione delle prestazioni verifica la sincronizzazione su un bus in fibra ottica deterministico con un singolo clock per gli stadi servo e gli azionamenti galvanici, oltre alla precisione del tracciamento della traiettoria in presenza di variazioni di velocità.
Troubleshooting
Instabilità e oscillazione
L'instabilità è solitamente di natura fisica, non algoritmica . Nessun software può prendere decisioni stabili in presenza di input instabili. Gli ingegneri eseguono un controllo dei loop di massa misurando la tensione CA e CC tra la massa del telaio e la massa del supporto del sensore; qualsiasi lettura indica un loop di massa che necessita di essere unificato. Ispezionano la schermatura e instradano i cavi di segnale ad almeno 12 cm dalle linee elettriche per evitare interferenze elettromagnetiche/radiofrequenza provenienti da inverter, saldatrici o linee ad alta tensione. Se il rumore è correlato al funzionamento della macchina, gli isolatori in gomma sui supporti sopprimono le oscillazioni meccaniche.
Ripetibilità e deriva
La risoluzione dei problemi di deriva inizia con l'isolamento hardware. I tecnici scollegano il sensore e lo sostituiscono con un simulatore di segnale; se la deriva persiste sull'elettronica del display, il guasto risiede nel controller anziché nel sensore. Misurano la resistenza di isolamento tra ciascun conduttore e il corpo del sensore, dove un valore inferiore a circa 5000 MΩ segnala l'ingresso di umidità. Collegano il filo di schermatura a una massa pulita sul lato dell'indicatore per prevenire l'accumulo lento di carica. Le cause principali più comuni includono infiltrazioni di umidità, gradienti termici, creep, invecchiamento delle saldature e corrosione. I team dimostrano la ripetibilità su pezzi reali sulla linea di produzione reale prima di puntare alla precisione e stabilizzano prima i dispositivi di fissaggio, il controllo del movimento, l'ottica e l'illuminazione. Questa disciplina protegge la precisione e la ripetibilità per tutta la durata del sistema di movimentazione di precisione.
Applicazioni industriali
Produzione di semiconduttori
Litografia e test del wafer
La litografia richiede stadi di altissima precisione per l'allineamento delle maschere, il posizionamento dei wafer e il posizionamento del sistema ottico. La precisione e la ripetibilità sub-micrometriche devono essere mantenute lungo l'intera corsa, non solo in una posizione nominale. La dilatazione termica nei sistemi di scorrimento e il calore generato dal mandrino compromettono tale precisione. Il precarico dei cuscinetti, la geometria delle guide e l'eccentricità del mandrino influiscono tutti sull'errore a livello di sistema.
I test sui wafer e il burn-in richiedono sistemi di movimentazione a basse vibrazioni e mandrini progettati per ridurre le vibrazioni. Il rumore rotazionale interferisce con le misurazioni elettriche sensibili. Le apparecchiature funzionano su tre turni con tempi di inattività minimi, quindi i componenti devono resistere a un elevato numero di cicli continui.
Area di applicazione | Requisiti di movimento di precisione | Le sfide |
|---|---|---|
Litografia ed esposizione | Stadi di ultra-precisione per l'allineamento delle maschere e il posizionamento dei wafer; precisione sub-micronica su tutta la corsa. | Dilatazione termica, calore del mandrino, integrazione a livello di sistema |
Test e burn-in del wafer | Sistemi di movimentazione a basse vibrazioni e design del mandrino | Rumore rotazionale, elevato numero di cicli |
Ispezione e verifica dei difetti | Stadi con rigidità ottimizzata, smorzati e bilanciati con precisione | Sensibilità alle vibrazioni, compatibilità con camere bianche |
Assemblaggio e movimentazione dei wafer | Stadi di precisione per il trasporto e il posizionamento dell'effettore finale | Buste rigide, tracciabilità per la qualificazione |
Assemblaggio e ispezione
L'ispezione e la verifica dei difetti dipendono da progetti con rigidità ottimizzata, smorzamento e bilanciamento di precisione. Il controllo della contaminazione è fondamentale in questo contesto. I componenti devono evitare la generazione di particelle, la frequente rilubrificazione e il degassamento, il che richiede lubrificazione, sigillatura e trattamenti superficiali compatibili con le camere bianche. Le operazioni di assemblaggio impongono vincoli di ingombro stringenti in piattaforme compatte. Mandrini, slitte e piattaforme devono funzionare come un tutt'uno, poiché un componente che funziona isolatamente ma introduce vibrazioni o errori geometrici compromette l'applicazione.
Scienze mediche e biologiche
Robotica chirurgica e automazione di laboratorio
Nel settore medico e delle scienze biologiche, le deviazioni sono pressoché nulle. Il controllo di precisione del movimento gestisce il posizionamento delicato dei componenti, dove le tolleranze sono in genere inferiori a 10 micron . Le architetture a circuito chiuso garantiscono una ripetibilità fino a pochi micron, e i team eseguono analisi di tolleranza cumulativa e di capacità per dimostrarlo. I sistemi a portale con guida visiva supportano l'ispezione e la movimentazione dei materiali con movimenti ad alta velocità e minori rilavorazioni.
L'automazione di laboratorio e le operazioni in camera bianca si basano su un'integrazione robotica personalizzata. Le architetture multiasse semplificano l'assemblaggio di componenti di piccole dimensioni, mentre le operazioni di prelievo e posizionamento ad alta tolleranza riducono al minimo disallineamenti e danni, aumentando al contempo la produttività. Queste attività giustificano l'utilizzo di un controllo del movimento di precisione rispetto alla robotica generica.
Aerospazio, ottica e ricerca
Montature e sistemi di puntamento per telescopi
Gli strumenti di puntamento, come telescopi o laser, sono montati su piattaforme mobili e tracciano bersagli noti, tra cui bersagli terrestri, corpi celesti e satelliti artificiali. Il montaggio del sistema di navigazione inerziale direttamente sullo strumento lo svincola dalla flessione e dal disallineamento della piattaforma. I segnali GPS correggono la deriva e i comandi di angolo di puntamento corretti rimangono prossimi allo zero per un puntamento di precisione. La precisione dell'encoder per lo sterzo della piattaforma deve solo corrispondere a quella del sottosistema di pilota automatico.
Il sistema di controllo dell'orientamento e dell'assetto di un veicolo spaziale è una componente fondamentale per le sue prestazioni scientifiche e trae vantaggio da un approccio olistico fin dalle prime fasi della pianificazione della messa in servizio.
I settori aerospaziale, robotico e manifatturiero dipendono tutti dalla giusta tecnologia di controllo del movimento lineare. I sistemi di controllo del movimento di precisione hanno successo quando gli ingegneri abbinano i componenti al ciclo di lavoro e gli encoder ottici forniscono i dati di posizione che garantiscono precisione nel puntamento e nell'ispezione. I progettisti che considerano il controllo del movimento di precisione come una proprietà del sistema, piuttosto che come una specifica di un componente, ottengono i migliori risultati dai loro sistemi di controllo del movimento. Encoder ottici ad alta risoluzione e un'integrazione rigorosa consentono di portare i progetti di sistemi di controllo del movimento di precisione dal prototipo alla produzione.
Best Practices
Progettazione e selezione
Specifiche di prestazioni realistiche
Prima di impegnarsi nella realizzazione dell'hardware, gli ingegneri definiscono specifiche di prestazione realistiche. Specificano il peso del carico, il baricentro, la frequenza di utilizzo, il range di movimento desiderato e le condizioni ambientali come temperatura, vibrazioni e umidità . Definire correttamente questi parametri previene costose riprogettazioni e problemi di prestazioni in futuro. I team evitano inoltre gli errori più comuni: sottostimare le specifiche dei componenti critici, ignorare i fattori ambientali, complicare eccessivamente il meccanismo, forzare componenti standard in applicazioni personalizzate e saltare i test di prestazione in condizioni reali, limitandosi alla validazione in laboratorio.
La co-progettazione del controllo rafforza il controllo di precisione del movimento fin dall'inizio. La progettazione del controllore appartiene alla fase di progettazione hardware, poiché hardware e controllo sono strettamente interconnessi. I progettisti integrano direttamente nel problema di progettazione parametri nel dominio della frequenza, come la larghezza di banda del controllo e la massima sensibilità ai disturbi. Aggiungono vincoli di robustezza e rispettano i limiti fisici degli attuatori. Una formulazione di ottimizzazione annidata consente a un ciclo esterno di ottimizzare i parametri hardware mentre un ciclo interno sintetizza un controllore. Rispetto a un approccio sequenziale di base, questo metodo ha permesso di ottenere una riduzione del peso del 42% e un miglioramento della larghezza di banda del 28% su una piattaforma di movimento oggetto di studio. I team scelgono deliberatamente componenti personalizzati rispetto a quelli standard: i componenti personalizzati sono adatti a contenitori compatti e a un controllo preciso della coppia, i componenti standard sono adatti a progetti con vincoli di tempo o di budget, e talvolta un approccio ibrido si rivela la soluzione migliore.
Manutenzione e Affidabilità
Calibrazione e controllo ambientale
La calibrazione e il controllo ambientale garantiscono l'affidabilità di un sistema di controllo del movimento di precisione per tutta la sua durata. I team programmano la calibrazione a intervalli fissi, poiché la deriva a lungo termine persiste anche dopo la compensazione. Mantengono la temperatura dell'area di lavoro entro limiti ristretti, dato che la dilatazione termica altera la lunghezza della scala e la precisione della misurazione. Gli encoder ottici premiano questa disciplina con un output stabile e le verifiche periodiche confermano l'affidabilità dei dati di posizione.
L'affidabilità dipende anche dalla protezione del percorso di feedback. Cavi schermati, una corretta messa a terra e il filtraggio sopprimono le interferenze elettriche provenienti da motori e azionamenti. I tecnici ispezionano le guarnizioni e la resistenza di isolamento per individuare tempestivamente eventuali infiltrazioni di umidità. Instradano i cavi di segnale lontano dalle linee elettriche e uniformano le masse del telaio per eliminare i loop di massa. Queste pratiche prolungano la durata degli encoder ottici e preservano la precisione anche durante lunghi cicli di produzione. Un piano di manutenzione rigoroso trasforma il controllo di precisione del movimento in una risorsa affidabile e protegge ogni investimento in sensori, azionamenti e controllori.
La guida tracciava un percorso preciso: principi fondamentali, tecnologie chiave, compensazione degli errori e integrazione. La precisione è una proprietà a livello di sistema. Emerge da componenti compatibili, una solida progettazione del feedback e una gestione degli errori rigorosa. Gli encoder ottici sono il punto di ancoraggio di questa catena, fornendo dati di posizione affidabili.
Le nuove tendenze stanno rimodellando il settore:
Gli encoder assoluti, magnetici, capacitivi e seno/coseno con interfacce seriali sostituiscono i voluminosi cablaggi paralleli, raggiungendo una risoluzione di circa 1 nm sugli stadi lineari seno/coseno.
I controllori che utilizzano DSP a frequenze servo di 10 kHz o superiori ora registrano l'errore del servo e l'uscita del driver, quindi li analizzano per prevedere i guasti.
I team dovrebbero innanzitutto definire obiettivi di prestazione realistici, quindi ottimizzare e validare ogni ciclo in sequenza. Questa disciplina trasforma un movimento di alta precisione in una produzione affidabile.
FAQ
Cosa definisce un sistema di movimentazione ad alta precisione?
Un sistema ad alta precisione sposta un carico lungo un percorso prestabilito e ne misura il risultato in tempo reale. Dispositivi di feedback segnalano la posizione effettiva e il circuito corregge eventuali deviazioni. La sincronizzazione multiasse mantiene ogni asse sulla stessa traiettoria nello stesso istante.
Perché il feedback a circuito chiuso è più importante della risoluzione pura?
L'alta risoluzione da sola non garantisce precisione o ripetibilità. Il feedback a circuito chiuso consente al sistema di rilevare e correggere i disturbi non appena si verificano. Gli ingegneri verificano le prestazioni reali con un interferometro laser e uno studio Gage R&R prima di fidarsi di una scheda tecnica.
In che modo gli encoder ottici supportano il controllo di precisione del movimento?
Gli encoder ottici convertono la luce che attraversa un disco codificato in dati digitali di posizione, direzione e velocità. Offrono un'elevata risoluzione, tempi di risposta inferiori al microsecondo e una forte immunità al rumore. I progettisti li abbinano ai dati di posizione assoluta per eliminare la necessità di riposizionamento dopo ogni ciclo di alimentazione.
Quali fonti di errore compromettono maggiormente il posizionamento?
La dilatazione termica è tra le principali fonti di errore. Il gioco meccanico, l'attrito e la cedevolezza aggiungono movimento perso ad ogni inversione. Il rumore del sensore e le imperfezioni della scala contribuiscono agli errori ciclici. I modelli feedforward e la mappatura degli errori riducono i residui di inversione di oltre il 70% nei casi documentati.
Come dovrebbe un team calibrare un circuito di controllo servoassistito?
La messa in servizio segue un ordine prestabilito. I tecnici verificano la funzionalità meccanica, configurano i parametri del motore e del feedback, quindi regolano in sequenza l'anello di corrente, l'anello di velocità e l'anello di posizione. Infine, convalidano il risultato sull'intera gamma di velocità, carico e profilo.
Quando è necessario un isolamento attivo dalle vibrazioni in un progetto?
I supporti passivi assorbono le vibrazioni tramite massa e smorzamento. L'isolamento attivo aggiunge sensori e attuatori che annullano le perturbazioni in tempo reale. La scelta dipende dalla frequenza delle perturbazioni e dalla rigidità richiesta dal processo.
Cosa garantisce la stabilità del controllo di precisione del movimento durante lunghi cicli di produzione?
La calibrazione regolare, il controllo termico rigoroso e un percorso di feedback protetto preservano le prestazioni. I cavi schermati, le masse unificate e l'instradamento del segnale lontano dalle linee elettriche sopprimono le interferenze. I team programmano la calibrazione a intervalli fissi perché la deriva persiste anche dopo la compensazione.
Dove risultano inadeguati gli encoder ottici?
La contaminazione degrada il disco codificato, quindi gli ambienti ostili favoriscono le unità magnetiche. Gli encoder magnetici sacrificano la risoluzione a favore della resistenza a urti e vibrazioni. I progettisti valutano entrambi i fattori in relazione al ciclo di lavoro della macchina prima di scegliere un sensore.