Si ottengono conversioni di potenza ad alta efficienza e regolazioni stabili grazie a un'abitudine: adattare ogni scelta progettuale al carico reale, al percorso termico reale e alla scheda effettivamente realizzabile. Due obiettivi guidano il lavoro: raggiungere la massima efficienza di conversione di potenza possibile e mantenere la tensione di uscita costante al variare del carico. Questi obiettivi sono in conflitto tra loro. Una maggiore efficienza spesso implica un maggior numero di commutazioni, e un maggior numero di commutazioni può disturbare la tensione di uscita. Il compito è quello di trovare un equilibrio basandosi sui dati, non sulle supposizioni. I buoni sistemi di conversione di potenza derivano da scelte accurate in ogni fase. Ogni miglioramento in termini di efficienza e ogni punto di regolazione dipendono da questo equilibrio.
Punti chiave
Scegli il tipo di convertitore più adatto alle tue esigenze: il convertitore buck abbassa la tensione, il boost la aumenta e il buck-boost gestisce segnali di ingresso variabili.
Quando la perdita di potenza supera i 2 watt, utilizzare un regolatore switching anziché uno lineare. Ciò consente di risparmiare energia e ridurre il calore generato.
Progetta il tuo circuito di controllo in modo che abbia un margine di fase di almeno 60 gradi. Questo aiuta a mantenere stabile la tensione di uscita quando il carico varia.
Scegli i componenti come induttori e MOSFET valutando i compromessi , ad esempio la resistenza e la carica di gate, in base alla tua frequenza di commutazione.
Verificate attentamente il vostro progetto con misurazioni precise. Questo garantisce che gli obiettivi di efficienza e conformità normativa vengano rispettati durante la produzione.
Selezione della topologia di conversione di potenza
Buck, Boost e compromessi Buck-Boost
La scelta della topologia inizia con tre parametri di input: profilo di carico, rapporto tensione ingresso-uscita e necessità di isolamento. Un regolatore funziona al meglio quando VIN è uguale a VOUT e la sua efficienza diminuisce all'aumentare di tale rapporto. Con un ingresso che oscilla tra 36 e 60 V, un bus a 48 V è la soluzione migliore, perché trasporta una corrente 4 volte inferiore rispetto a un bus a 12 V e riduce le perdite di alimentazione di circa 16 volte. Poiché la tensione di ingresso può scendere al di sotto dei 48 V, questo stadio deve essere un convertitore buck-boost.
Topologia | Rapporto di tensione | Isolamento | Il più adatto |
|---|---|---|---|
Dollaro | Scalini verso il basso | Nodo | Binari semplici ed economici; la corrente di ingresso discontinua aumenta le interferenze elettromagnetiche. |
Potenzia | Passi in su | Nodo | Corrente CCM continua; adatta alla correzione attiva del fattore di potenza |
Buck Boost | Gradini su o giù | Nodo | Sistemi alimentati a batteria con input di deriva |
I convertitori buck sono la scelta più semplice ed economica e raggiungono un'elevata efficienza ad alta potenza. Gli stadi boost assorbono corrente continua in modalità di conduzione continua (CCM), il che li rende ideali per la correzione attiva del fattore di potenza. Gli stadi buck-boost gestiscono un ingresso variabile, ma invertono l'uscita e il loro interruttore non ha un riferimento di massa. Dove efficienza e flessibilità sono importanti, i convertitori CC-CC sostituiscono i regolatori lineari. I convertitori regolati isolati raggiungono un'elevata efficienza in dimensioni ridotte.
Principi di base della rettifica sincrona
Per ridurre le perdite di conduzione su linee a bassa tensione e alta corrente, è consigliabile sostituire il diodo di ricircolo con un MOSFET. Il diodo, invece, presenta una caduta di tensione diretta fissa a qualsiasi corrente. Un MOSFET, al contrario, presenta una caduta di corrente pari a un multiplo di RDS(on), pertanto la perdita diminuisce collegando i dispositivi in parallelo o scegliendo un componente a bassa resistenza. Questa singola modifica è spesso determinante per il raggiungimento dell'obiettivo di efficienza da parte di un convertitore di potenza.
Topologie isolate e quando sono necessarie
Scegliete una topologia isolata quando la sicurezza o la separazione di terra lo richiedono. Il convertitore flyback è l'opzione isolata più semplice a bassa potenza, ma le sue prestazioni sono scarse al di sopra di circa 10 A. Un convertitore forward aggiunge un induttore di uscita e gestisce meglio le correnti di uscita elevate. Le topologie di convertitori di potenza più avanzate, inclusi gli stadi buck-boost a due interruttori, aumentano l'efficienza a scapito di una maggiore complessità.
Nota: una regolazione inadeguata di solito comporta perdite maggiori, quindi una tensione di uscita variabile va considerata come un segnale di allarme per l'efficienza.
Efficienza di conversione dell'energia e meccanismi di perdita
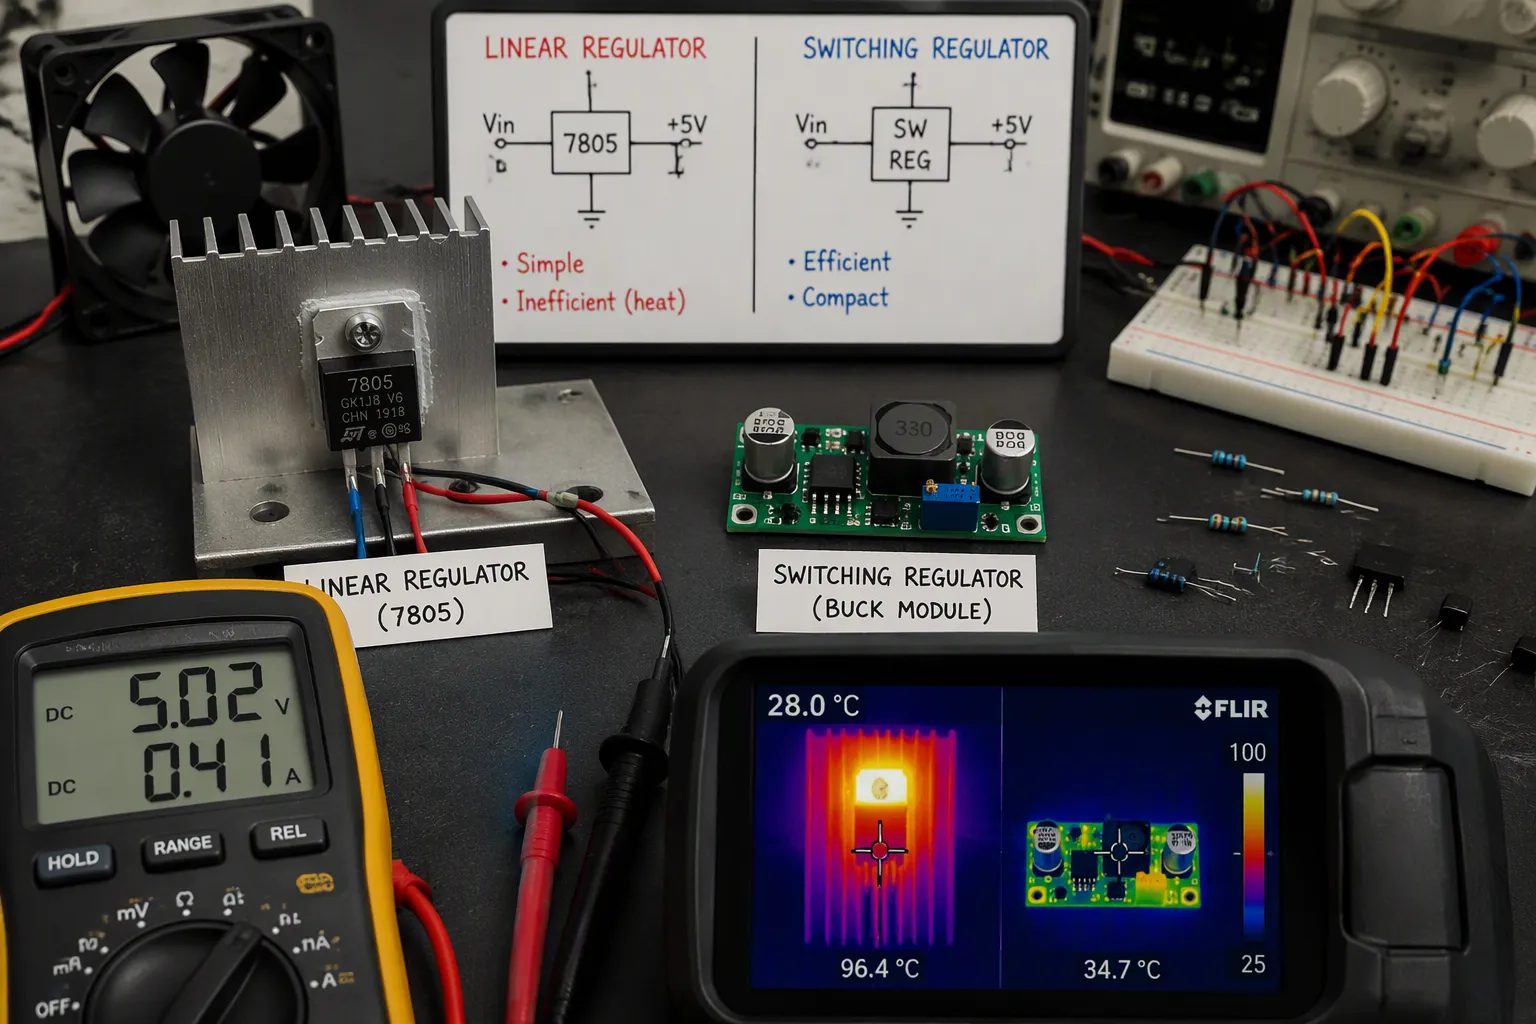
Perdite di commutazione vs. perdite lineari
Un regolatore lineare mantiene stabile la sua uscita riducendo la differenza di tensione tra ingresso e uscita. La corrente di carico fluisce sia attraverso il carico che attraverso il regolatore. Pertanto, la potenza dissipata è pari alla caduta di tensione moltiplicata per la corrente di uscita. In un comune regolatore di tensione per auto da 5 V alimentato da un sistema di ricarica da 14.3 V, la caduta di tensione è di 9.3 V. Con una corrente di 1.0 A, il carico riceve 5 W, mentre il regolatore ne consuma 9.3 W, con un'efficienza di solo il 35% circa. Gli alimentatori switching evitano questa dispersione. Interrompono la corrente in ingresso e immagazzinano energia in un induttore, perdendo così solo una piccola parte della potenza erogata. Ecco perché gli alimentatori switching raggiungono un'elevata efficienza, cosa che i componenti lineari non riescono a fare.
Parametro | Regolatore lineare | Regolatore di commutazione |
|---|---|---|
EFFICIENZA | Basso (30–60% quando VIN è molto superiore a VOUT) | Alto (80–95%) |
Stress termico | Elevato per VIN–VOUT elevato o corrente elevata | Basso per lo stesso carico |
Corrente di carico tipica | Fino a 500 mA | Da 1 A a 10 A e oltre |
La regola dei 2W va considerata come una soglia pratica. Calcolate la perdita come (VIN − VOUT) × IOUT. Se il risultato è superiore a 2W, scegliete un regolatore switching . Se rimane pari o inferiore a 2W, un regolatore lineare potrebbe funzionare con un dissipatore di calore adeguato. Alimentare 5V a 2A da 12V con un regolatore lineare comporta una dispersione di 14W, il che non è pratico. Uno stadio switching con un'efficienza del 90% spreca circa 1W per la stessa funzione.
Un 7805 alimentato a 12V e 500mA genera oltre 3.5W di calore. Questo componente necessita di un dissipatore di calore o di una migliore progettazione termica del PCB.
Analisi delle perdite nell'intervallo di carico
Quattro termini di perdita influenzano l'efficienza di conversione di potenza, e ognuno di essi scala in modo diverso. La perdita di conduzione aumenta con il quadrato della corrente di carico, quindi è dominante a carichi elevati. La perdita di commutazione rimane approssimativamente proporzionale alla frequenza e alla tensione del bus, ed è dominante a carichi bassi. La perdita di pilotaggio del gate scala con la frequenza e la carica del gate. La perdita a riposo rimane fissa, quindi è più rilevante quando la corrente di uscita è minima. I progetti più avanzati hanno dimostrato un'efficienza di picco superiore al 99.1% grazie alla combinazione di innovazioni a livello di componenti, topologia e controllo.
Modalità di efficienza a basso carico
Con la modulazione PWM a frequenza fissa, il numero di commutazioni rimane costante, quindi l'autoconsumo rimane costante e l'efficienza diminuisce a basse correnti. Le modalità a basso carico risolvono questo problema. Le modalità burst, skip e PFM allungano il periodo e riducono il numero di eventi di commutazione per unità di tempo. Con un carico di 1 mA, la modulazione PWM forzata offre solo circa l'8% di efficienza, mentre la PFM raggiunge circa l'84%. La PFM elimina anche la perdita di accensione sul lato alto e riduce le perdite dovute al pilotaggio del gate e al tempo morto. Il rilevamento del passaggio per lo zero aggiunge un ulteriore guadagno spegnendo il FET sul lato basso quando la corrente dell'induttore diventa negativa.
Suggerimento: la modulazione PFM introduce frequenza variabile, maggiore ondulazione e possibile rumore udibile. Verifica il comportamento in termini di interferenze elettromagnetiche (EMI) prima di procedere all'acquisto.
Progettazione del circuito di regolazione e controllo della tensione
Compensazione e stabilità del feedback
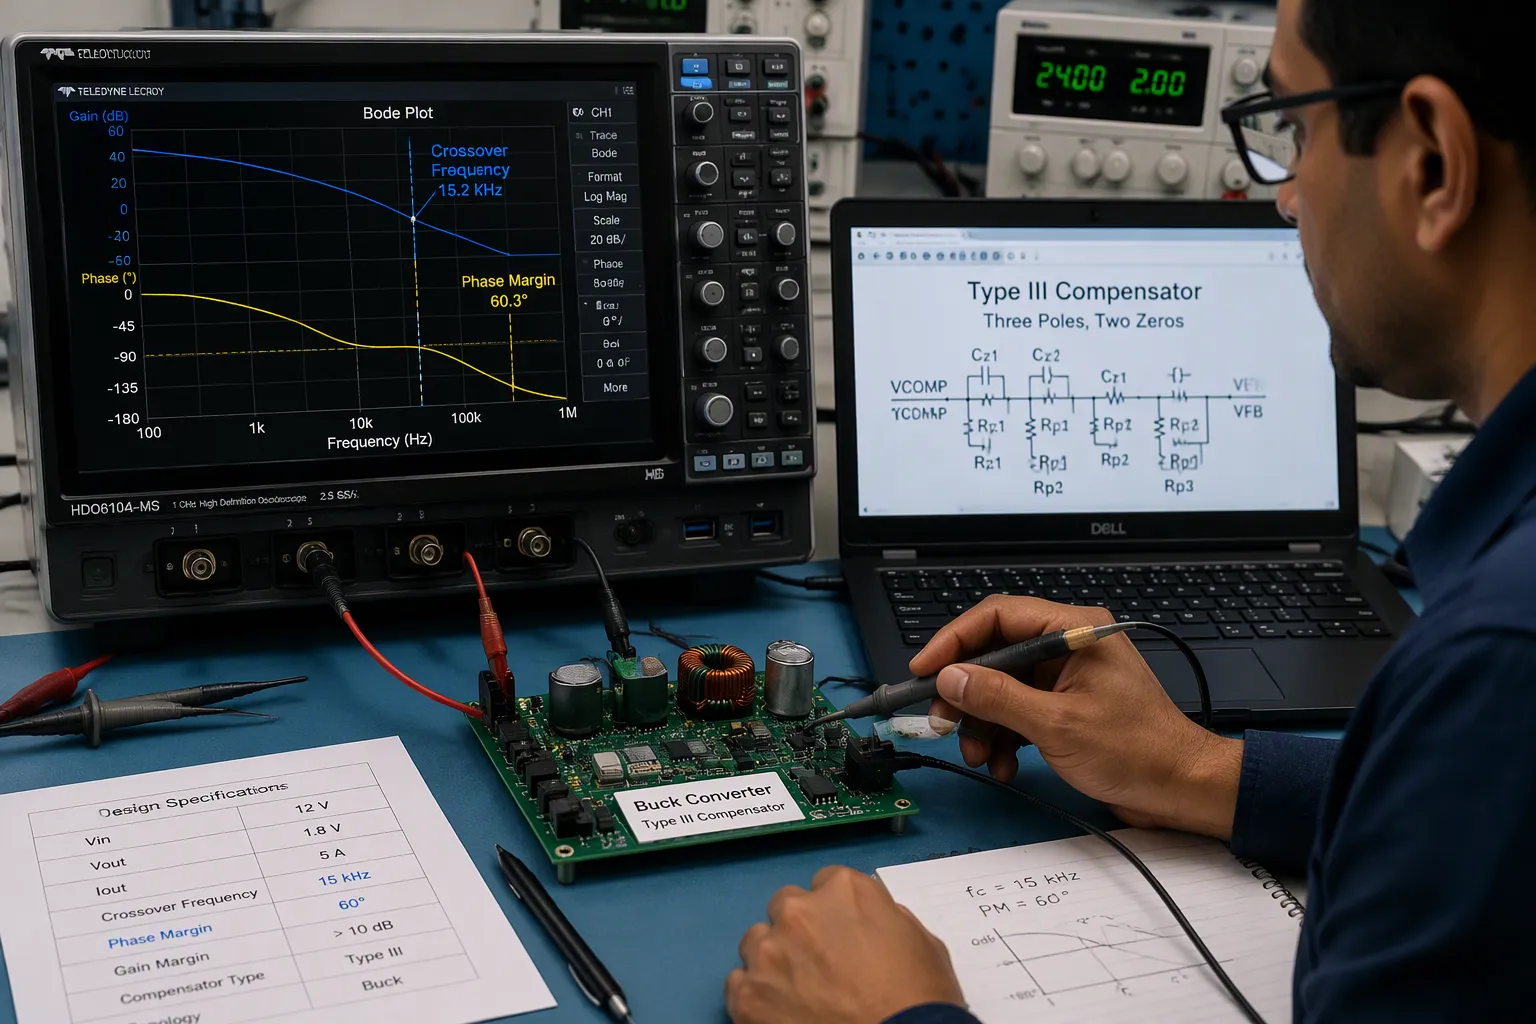
Si può pensare al circuito di controllo come alla parte del progetto del convertitore CC/CC che decide se l'uscita rimane stabile o oscilla. Uno stadio buck, boost o buck-boost necessita tutti delle stesse tre funzioni dal compensatore. In primo luogo, l'alto guadagno in CC funziona come un integratore. Amplifica qualsiasi errore stazionario finché il duty cycle non lo corregge. Senza questo integratore, il controllo solo proporzionale lascia un errore stazionario. In secondo luogo, due zeri vicino alla risonanza LC alzano la fase al crossover. In terzo luogo, due poli ad alta frequenza riducono il guadagno al di sopra del crossover. Impediscono che l'ondulazione di commutazione e il rumore iniettato modifichino il duty cycle.
Un compensatore di tipo III (tre poli, due zeri) fornisce tutte e tre le caratteristiche. La tabella seguente mostra un esempio pratico di convertitore buck.
Considerazione | Valore / Posizionamento | Missione |
|---|---|---|
Frequenza di crossover | 15 kHz (circa fsw/10) | Risposta transitoria rapida entro la validità del modello medio |
obiettivo del margine di fase | ≥ 55° (il progetto raggiunge i 60°) | Transitori puliti, margine di manovra per le variazioni delle parti |
obiettivo di margine di guadagno | ≥ 12dB | Margine contro i ritardi di fase parassiti |
Zeri del compensatore | 3.2 kHz e 6.2 kHz | Recuperare circa 38° di fase al punto di incrocio |
Poli compensatori | 75 kHz e 145 kHz | Riduzione del guadagno; attenuazione delle ondulazioni e del rumore |
Pendenza del guadagno ad anello a 0 dB | −20 dB/decade | Stabilità a singolo crossover |
Il margine di fase imposta direttamente l'overshoot. A circa 65° si osserva un overshoot di circa il 5% che si stabilizza in un paio di cicli. A 45° l'overshoot sale a circa il 20% con oscillazioni moderate. A 25° raggiunge circa il 50% con oscillazioni prolungate. Si dovrebbe puntare a 60° e non scendere mai al di sotto dei 45°, perché il margine extra assorbe la deriva dovuta alla temperatura, all'età e alle variazioni di produzione.
Un circuito ad anello che misura 60° di margine di fase sul banco di prova può ancora oscillare una volta aggiunto un filtro di ingresso. Il filtro e il convertitore interagiscono attraverso l'impedenza, non attraverso il circuito ad anello appena compensato. Questo malfunzionamento si manifesta alla risonanza del filtro (vedere il criterio di stabilità di Middlebrook).
Risposta transitoria e telerilevamento
Variazioni rapide del carico, come da 10 mA a 500 mA in nanosecondi, richiedono un'elevata larghezza di banda del loop, un amplificatore di errore veloce e un ampio margine di fase tra carico e capacità di uscita. Per l'uscita è consigliabile utilizzare condensatori MLCC a bassa ESR. Una compensazione troppo aggressiva rischia di causare instabilità; una compensazione troppo lenta genera sovraelongazione e sottoelongazione. Aumentare la capacità di uscita migliora il comportamento transitorio, ma comporta un aumento dell'area del circuito stampato e del tempo di avvio. Una tecnica consiste nell'aumentare la frequenza di guadagno unitario con un piccolo OTA a corrente costante che pilota un nodo ad alta impedenza, ampliando così la larghezza di banda mentre le condizioni di carico influiscono minimamente sulla stabilità.
Per ottenere un'uscita regolata in linea e in carico su lunghe tratte, è possibile aggiungere il rilevamento remoto. Una coppia di sensori dedicata si collega direttamente ai terminali di carico tramite una connessione Kelvin, separando il rilevamento della tensione dal percorso ad alta corrente. Queste linee sono attraversate da una corrente di polarizzazione minima, pertanto la loro caduta di tensione IR è trascurabile. Il circuito di retroazione confronta quindi la tensione rilevata con il suo riferimento interno e aumenta l'uscita fino a quando il carico non raggiunge il valore impostato. Questo corregge la resistenza di traccia, cavo e connettore, garantendo una regolazione precisa e un'alimentazione stabile anche in presenza di richieste dinamiche.
Suggerimento: instradate le linee di rilevamento come una coppia differenziale stretta, lontano dai nodi di commutazione. Una linea di rilevamento rumorosa compromette la regolazione della tensione di uscita più di quanto possa fare qualsiasi regolazione del compensatore.
Selezione dei componenti per l'efficienza complessiva
Induttori, condensatori e MOSFET
Per scegliere la dimensione dell'induttore, è necessario verificare contemporaneamente tre limiti. Selezionare l'induttanza nominale in base al fattore di ondulazione in ingresso nel caso peggiore e con carico leggero, quindi arrotondare per eccesso al valore standard più vicino. Verificare la corrente di saturazione al 30% di roll-off rispetto alla corrente di picco e mantenere un margine del 20-30%. Assicurarsi che la corrente nominale copra il valore RMS e leggere le curve di polarizzazione in continua e di aumento di temperatura prima di prendere una decisione.
La scelta del condensatore di uscita di solito dipende dalla variazione di carico, non dall'ondulazione. Un calo transitorio del 3% può richiedere una capacità molto maggiore rispetto a un'ondulazione dell'1%. Verificare contemporaneamente la resistenza serie equivalente (ESR), la corrente di ondulazione RMS e le dimensioni del contenitore.
La scelta di un MOSFET è una questione di equilibrio , non di corsa al valore più basso di RDS(on). La carica di gate aumenta con le dimensioni del die, quindi un componente a bassa resistenza spesso presenta un Qg elevato e rallenta la commutazione. Valuta RDS(on) rispetto a Qg e alla carica di Miller alla frequenza desiderata.
Scelta del dispositivo | Forza | Scambio |
|---|---|---|
MOSFET a bassa resistenza RDS(on) | Bassa perdita di conduzione | Qg elevato, bordi più lenti |
MOSFET a basso Qg | Cambio veloce | Maggiore perdita di conduzione |
Controllori e azionamenti per cancelli
Una tensione di pilotaggio del gate più elevata, come +15V/-5V, assicura che il gate si accenda in modo stabile e protegge l'ossido di gate. Richiede inoltre una regolazione più precisa da parte dell'alimentazione del driver. Il controllo attivo del gate modella dI/dt e dV/dt per ridurre le perdite di commutazione mantenendo sotto controllo le interferenze elettromagnetiche (EMI), ma comporta una maggiore larghezza di banda di rilevamento e aggiunge complessità.
Osservate il circuito di gate. L'induttanza parassita causa oscillazioni e falsi trigger, che aumentano le perdite. Mantenete le tracce corte, utilizzate una sorgente Kelvin e posizionate il disaccoppiamento vicino al driver.
Suggerimento: la perdita di carica del gate è minima rispetto alla potenza nominale, ma riscalda il driver e la resistenza esterna Rg. Lasciate a questi componenti un margine termico.
Induttori integrati nel package per regolatori integrati
Gli induttori a nucleo magnetico integrati nel package rappresentano una nuova opzione per i regolatori di tensione buck integrati. Le isole a nucleo condiviso strettamente accoppiate aumentano la densità di induttanza a 250 nH/mm² e la densità di corrente a 10 A/mm². In un convertitore a 10 moduli da 40 A, gli array accoppiati hanno guadagnato un'efficienza media del 5.65% rispetto ai modelli di riferimento non accoppiati, con i moduli migliori che hanno raggiunto l'11.04%.
Questo aspetto è importante per la conversione di potenza ad alta efficienza in circuiti con forte riduzione di tensione, come ad esempio da 12 V a 1 V. L'inserimento di componenti passivi nel package aumenta l'efficienza laddove lo spazio sul circuito stampato è limitato. Considerate questi componenti come una leva di progettazione per i sistemi di conversione di potenza che richiedono un'erogazione compatta ed efficiente.
Compromessi tra efficienza, dimensioni e interferenze elettromagnetiche
Frequenza di commutazione e gestione termica
La frequenza di commutazione va scelta per prima, perché influenza ogni altra decisione. Una frequenza più elevata consente di ridurre le dimensioni di induttori, condensatori e filtri, aumentando al contempo la densità di potenza. Tuttavia, questo stesso cambiamento comporta un maggior numero di commutazioni al secondo, con conseguente aumento delle perdite e possibile calo dell'efficienza in presenza di una progettazione termica inadeguata. Valori più elevati di dv/dt e di/dt aumentano anche il rumore condotto e irradiato. Di conseguenza, sono necessari un layout più compatto, un filtraggio migliore e un'attenta ottimizzazione del pilotaggio del gate.
Priorità di progettazione | Effetto di una frequenza di commutazione più elevata |
|---|---|
EFFICIENZA | Un maggior numero di commutazioni al secondo; l'efficienza complessiva potrebbe diminuire in assenza di un'adeguata progettazione termica. |
Dimensioni della soluzione | Componenti passivi più piccoli e maggiore densità di potenza; i componenti passivi diventano più sensibili e costosi |
I bordi più netti aumentano il rumore; è necessario un layout più compatto, una schermatura e un filtraggio più efficaci. | |
Termico | Maggiori necessità di cicli termici di giunzione e declassamento |
Stimare le perdite di commutazione alla frequenza prescelta, quindi verificare il margine termico del modulo e del dissipatore. Convalidare il controllo di dv/dt e di/dt per il rischio di interferenze elettromagnetiche (EMI), effettuare le regolazioni necessarie e ripetere il processo. Confermare i risultati con una simulazione, un test termico, una scansione EMI e un test di carico prima di finalizzare il progetto.
Suggerimento: una frequenza che supera i test di interferenza elettromagnetica (EMI) in laboratorio potrebbe comunque non superarli in un contenitore metallico. Effettuate le verifiche in anticipo.
Area del rame e vincoli DFM
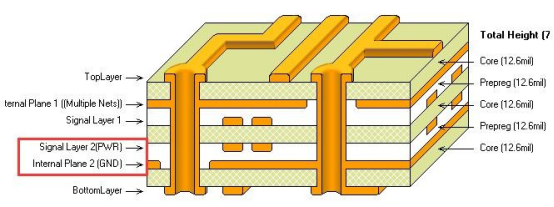
Pianifica il percorso termico prima di instradare i circuiti. Gli array di via termici trasferiscono il calore dalle parti superficiali ai piani di rame interni o posteriori, e i via riempiti o tappati impediscono la risalita capillare della saldatura. Il rame spesso riduce il riscaldamento resistivo e distribuisce il calore lateralmente. Dischetti di rame e substrati metallici isolati vengono utilizzati nei dispositivi in cui gli array di via non sono sufficienti. Raggruppa i via in gruppi e segui lo standard IPC-7093 per i package con terminazione inferiore e lo standard IPC-2152 per la larghezza di trasporto della corrente.
Il DFM (Design for Manufacturing) limita quindi il progetto. Le ampie aree di rame assorbono calore dalle giunzioni di saldatura durante la rifusione, quindi le dimensioni si estendono attorno al percorso termico effettivo. Ridurre al minimo la pasta saldante per evitare che i componenti si muovano. Tenere le tracce ad alta corrente lontane da sensori e amplificatori operazionali.
Compromessi tra costi e distinta base
Una frequenza più bassa consente di mantenere bassi i costi della distinta base e del controllo delle interferenze elettromagnetiche (EMI). Una frequenza più alta può aumentare i costi a causa di dispositivi più avanzati e di un controllo EMI più rigoroso. Valutate ogni opzione in base al vostro profilo di carico, non in base al valore di picco riportato nella scheda tecnica.
Nota: ogni incremento di efficienza comporta un aumento dell'area della scheda, dei costi o del margine di compatibilità elettromagnetica (EMI).
Implementazione e test a livello di scheda
Layout del nodo Hot Loop e Switch
Il circuito ad alta corrente è il percorso ad alta corrente che trasporta la corrente di commutazione. La sua area determina l'induttanza parassita, e l'induttanza parassita determina oscillazioni, sovratensioni e interferenze elettromagnetiche (EMI). I condensatori di ingresso e di disaccoppiamento dovrebbero essere posizionati a pochi millimetri dal semiponte MOSFET. Un'area del circuito più piccola riduce l'induttanza del circuito e la sovratensione. Un circuito di alimentazione orientato verticalmente su una scheda multistrato riduce ulteriormente l'area del circuito, e layout di questo tipo hanno dimostrato una riduzione della sovratensione fino a circa 4 V rispetto ai layout tradizionali.
Azione di progettazione | Si applica a | Effect |
|---|---|---|
Condensatori in prossimità dei MOSFET | Ciclo caldo | Riduce l'area del circuito, diminuisce l'induttanza |
Circuito di alimentazione verticale in PCB multistrato | Ciclo caldo | Taglia l'area del ciclo e l'overshoot |
Barre collettrici laminate per collegamento CC | Ciclo caldo | Previene il superamento della soglia V_DS allo spegnimento |
Circuiti di controllo compatti e isolati | Nodo di commutazione | Previene l'accensione accidentale dovuta all'accoppiamento Miller. |
Induttanza di sorgente adattata in dispositivi in parallelo | Nodo di commutazione | Evita una ripartizione ineguale della corrente |
È inoltre necessario mantenere inalterati i piani di riferimento e tenere le aree di commutazione rumorose lontane dalle aree analogiche sensibili. Questi accorgimenti riducono il rumore elevato dv/dt e di/dt e proteggono l'integrità del segnale di ritorno.
Misurazione e validazione
I dati di banco sono utili solo se la configurazione è corretta. L'errore di calibrazione aumenta con la lettura, quindi i valori elevati comportano errori assoluti maggiori. L'offset dello zero aggiunge un errore costante che incide maggiormente sulle letture di piccolo importo. La deriva dello strumento, il tempo di ritardo e l'isteresi influenzano i risultati. È consigliabile azzerare lo strumento all'inizio, attendere la stabilizzazione prima di ogni lettura e scansionare in una sola direzione.
Errore | Come falsifica le letture | Come evitare |
|---|---|---|
Errore di calibrazione | Cresce con un valore su vasta scala | Verificare rispetto a un riferimento preciso |
Spostamento zero | Errore costante, peggiore per valori piccoli | Riazzera e registra l'offset |
Tempo di ritardo / isteresi | Le prime letture sono troppo alte o troppo basse | Attendi la stabilità; spazza in una direzione |
Rumore ambientale | Risultati relativi a correnti d'aria e distorsione da vibrazione | Proteggere o controllare l'area di lavoro |
Prima della produzione in serie, è necessario validare le variazioni transitorie di carico, la regolazione di linea e di carico e l'efficienza. Ricordate che regolazione e perdite si muovono di pari passo. Un trasformatore con un'impedenza del 7% ha mostrato perdite di carico di 11 kW e un'efficienza del 98.6%, contro 8 kW e 98.9% con un'impedenza del 5%. Una regolazione peggiore comporta perdite maggiori, quindi una tensione di uscita variabile deve essere considerata un segnale di allarme sull'efficienza di conversione di potenza.
Suggerimento: effettuate più misurazioni su un intervallo il più ampio possibile. La variabilità che non avete misurato è una variabilità che non potete correggere.
Conversione di potenza ad alta efficienza e regolazione stabile derivano da un'unica catena interconnessa: topologia, circuito di controllo, componenti, layout, progettazione termica e DFM (Design for Manufacturability) sono tutti adattati ai vostri limiti reali. Non si possono evitare i compromessi. La soluzione migliore si adatta al vostro profilo di carico, ai limiti termici e all'obiettivo di costo, non a un valore massimo indicato nella scheda tecnica.
Nota: i dati di laboratorio sono sempre più affidabili delle supposizioni. Misura, itera e poi convalida prima di avviare la produzione in serie.
Considera ogni miglioramento nell'efficienza di conversione dell'energia come un risultato misurato, non come una speranza. Un lavoro accurato sulla conversione dell'energia ti garantisce un alimentatore affidabile. Costruisci alimentatori affidabili allo stesso modo, una misurazione onesta alla volta, e i tuoi obiettivi di efficienza e regolazione saranno rispettati in produzione.
FAQ
Come si sceglie tra buck, boost e buck-boost?
Iniziate con tre parametri di ingresso: profilo di carico, rapporto tensione ingresso-uscita e necessità di isolamento. Scegliete un convertitore buck per ridurre la tensione, un convertitore boost per aumentarla e un convertitore buck-boost quando la tensione di ingresso oscilla al di sopra e al di sotto di quella di uscita. Aggiungete una topologia isolata solo quando la sicurezza o la separazione di massa lo richiedono.
È meglio utilizzare un regolatore lineare o un convertitore switching?
Calcola la perdita come (VIN − VOUT) × IOUT. Se il risultato rimane pari o inferiore a 2W, un componente lineare potrebbe funzionare con un dissipatore di calore adeguato. Al di sopra di 2W, passa a uno stadio switching. Un regolatore lineare alimentato da un ingresso molto più elevato disperde la maggior parte della potenza erogata sotto forma di calore.
Come si mantiene stabile il circuito di controllo?
Puntate ad un margine di fase di almeno 60° e non scendete mai al di sotto dei 45°. Impostate la frequenza di crossover a circa un decimo della frequenza di commutazione e utilizzate un compensatore di tipo III per alzare la fase alla risonanza LC. Quindi verificate nuovamente la stabilità con il filtro di ingresso collegato.
Suggerimento: un loop che appare pulito sul banco di prova può comunque vibrare quando il filtro di ingresso interagisce con esso.
Perché l'efficienza crolla a basso carico?
La modulazione PWM a frequenza fissa mantiene la stessa velocità di commutazione indipendentemente dal valore del carico, quindi l'autoconsumo rimane costante. Le modalità burst, skip e PFM riducono il numero di eventi di commutazione e recuperano gran parte di tale perdita. Verificare le interferenze elettromagnetiche (EMI) e l'ondulazione prima di abilitarle.
Continuate a misurare, continuate a iterare e i vostri obiettivi di efficienza e regolamentazione saranno mantenuti anche in produzione.