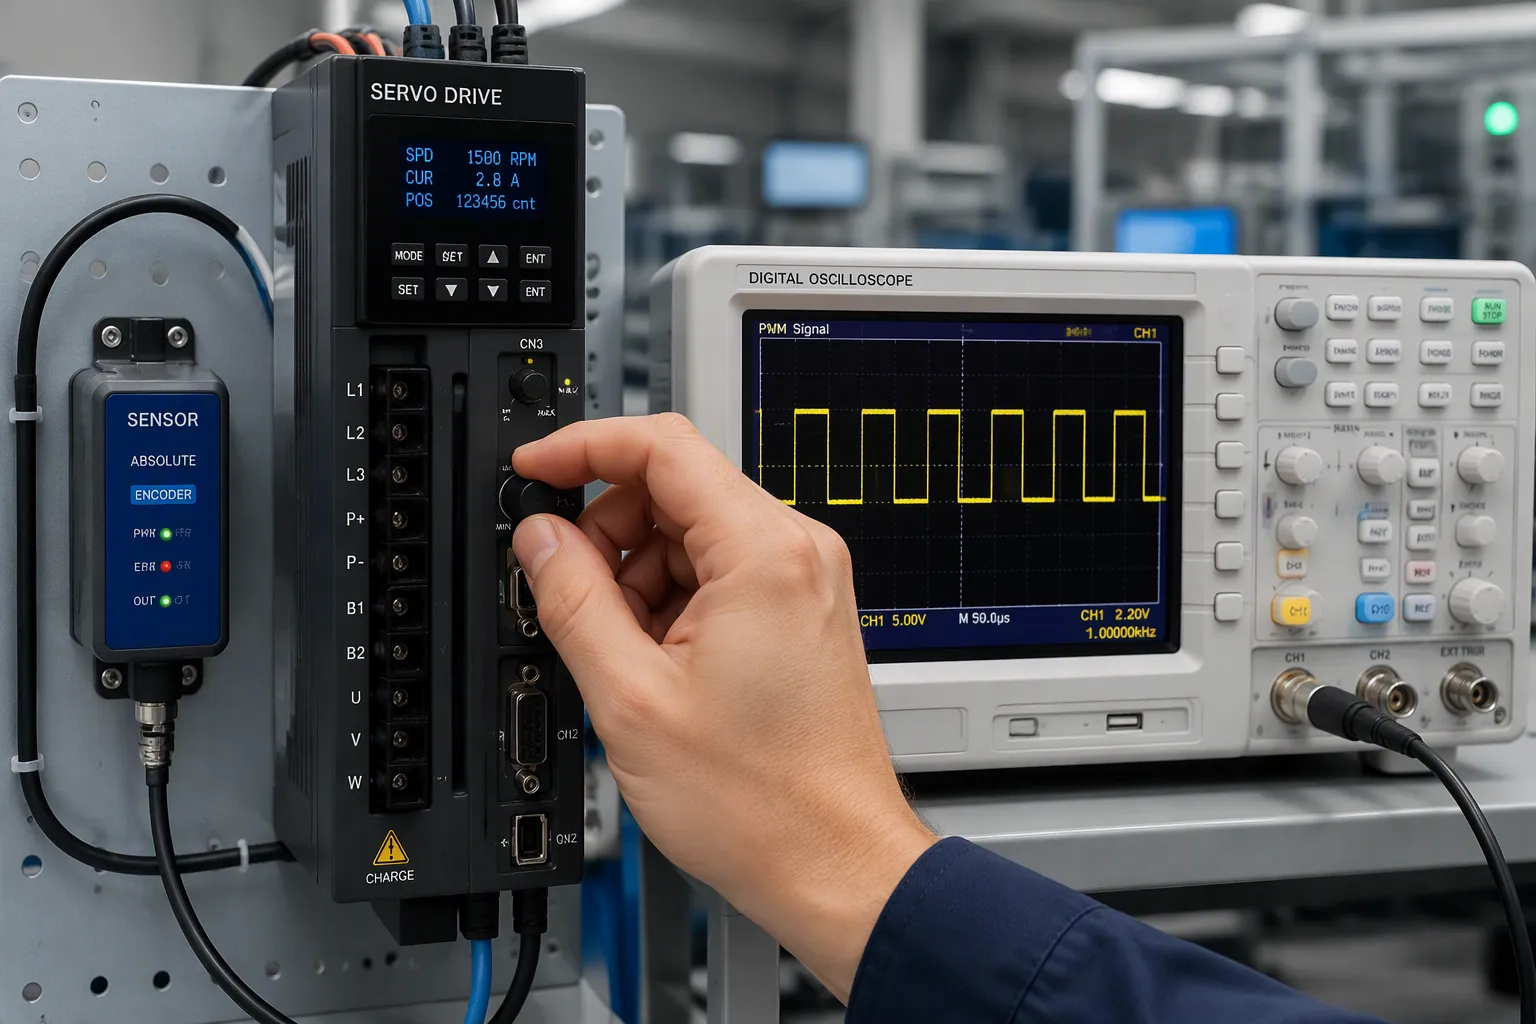
I servoazionamenti utilizzano la modulazione di larghezza di impulso (PWM) per impostare una posizione o una velocità target. I sensori segnalano il valore effettivo in tempo reale. L'azionamento corregge quindi l'errore in un sistema ad anello chiuso. La PWM, o modulazione di larghezza di impulso, attiva e disattiva un segnale molto rapidamente. Il duty cycle rappresenta la frazione di tempo di attivazione e determina il livello di comando. Il controllo ad anello chiuso significa che l'azionamento confronta il comando con il feedback e regola la sua uscita fino a quando l'errore non si riduce.
Gli ingegneri hardware e i team di prodotto elettronico hanno bisogno di dati concreti a livello di scheda, non di slogan. I servomotori sono il cuore del controllo del movimento e piccole scelte progettuali determinano se un servomotore mantiene la posizione o se questa oscilla. Questa discussione tratta la codifica dei comandi, il rilevamento del feedback, l'anello combinato e i compromessi dello stadio di potenza.
Punti chiave
Il duty cycle PWM imposta il comando per i servomotori, quindi una temporizzazione precisa garantisce un movimento accurato.
Scegli il sensore più adatto alle tue esigenze di precisione: potenziometri per attività di base, encoder per un'elevata precisione.
Il controllo a circuito chiuso confronta il comando con il feedback per correggere gli errori e mantenere il movimento stabile.
Una buona progettazione dello stadio di potenza con controllo del tempo morto e rilevamento della corrente protegge l'azionamento e il motore.
Utilizzare le linee guida DFM fin dall'inizio per prevenire problemi di produzione e mantenere affidabili le prestazioni del servomotore.
Azionamenti servoassistiti e controllo PWM
Un servoazionamento rappresenta l'interfaccia di potenza e la fase di esecuzione di un sistema di movimentazione. Riceve un comando dal controllore di movimento, lo trasforma in uno schema di commutazione e aziona gli avvolgimenti del motore. Il servoazionamento non decide dove deve essere applicato il carico, ma esegue il comando e ne comunica l'esito attraverso il suo circuito di feedback.
Ciclo di lavoro e codifica dei comandi
Il duty cycle veicola il comando. Un impulso più ampio indica all'azionamento di spostarsi verso un'estremità della corsa; un impulso più stretto lo sposta verso l'altra. Nei progetti di tipo RC, un impulso di circa 1.5 ms indica solitamente la posizione centrale, e la larghezza dell'impulso varia al di sopra o al di sotto di tale valore per impostare la posizione desiderata. Gli azionamenti servo industriali spesso codificano la velocità o la coppia allo stesso modo, con il duty cycle che corrisponde alla corrente o alla velocità comandate.
Lo schema di codifica è importante perché i servomotori rispondono alla tensione media, non ai singoli fronti di salita e discesa. Un duty cycle pulito produce una media prevedibile. Un duty cycle distorto produce un comando che l'azionamento non intendeva impartire.
Precisione della temporizzazione e dell'aggiornamento PWM
La fluttuazione temporale è nemica del movimento preciso. I servomotori confrontano ogni impulso in ingresso con una base temporale interna. La fluttuazione temporale di tale impulso sposta il comando decodificato e il circuito insegue quindi un bersaglio in continuo movimento. La frequenza di aggiornamento determina la frequenza con cui il comando viene aggiornato. Una frequenza di aggiornamento troppo bassa fa sì che i servomotori rimangano indietro rispetto ai setpoint che cambiano rapidamente.
Il layout a livello di scheda influisce su entrambi. Instradare l'ingresso PWM lontano dai nodi di commutazione, mantenere la traccia corta e fornire al timer una sorgente di clock stabile. I servoazionamenti che mantengono bene la posizione di solito partono da un ingresso di comando pulito e ben sincronizzato.
Nota: verificare la frequenza di aggiornamento in base alla dinamica del carico, non solo in base al valore massimo indicato nella scheda tecnica.
Hardware per il rilevamento e il feedback dei sensori
Il percorso di feedback determina la precisione con cui i servomotori conoscono la posizione reale del carico. Un sensore trasforma il movimento fisico in un segnale elettrico. I servomotori confrontano quindi tale segnale con il comando. La qualità del feedback impone un limite massimo alla precisione raggiungibile, indipendentemente dalla velocità di esecuzione del ciclo di controllo.
Potenziometri, encoder e sensori di Hall
Ogni tipo di sensore rappresenta un compromesso tra risoluzione, costo e spazio occupato sulla scheda. La tabella seguente riassume le specifiche tipiche.
Tipo di sensore | Risoluzione | Precisione |
|---|---|---|
Codificatore assoluto (FANUC) | 24-bit | Precisione di posizionamento di ±2.5 μm |
Codificatore assoluto (Mitutoyo) | Rotazione a 0.1 secondi d'arco; lineare a livello nanometrico | ±0.5 μm lineare; ±1 secondo d'arco rotativo |
Codificatore assoluto generale | Supera i 16 bit | Elevata immunità ai disturbi, uscita digitale discreta |
Potenziometro lineare (effetto Hall, FANUC) | Analogico | Linearità migliore dello 0.1% su tutta la gamma |
Potenziometro generale | Analogico | Intervallo di posizionamento di ±1–2 mm |
I potenziometri sono i componenti più economici. I sensori di Hall hanno un prezzo intermedio. Gli encoder ottici sono componenti di alta gamma e la loro precisione costruttiva giustifica il costo solo quando l'applicazione lo richiede realmente. I potenziometri generici funzionano bene per posizionamenti con una precisione di ±1-2 mm. Per lavori con una precisione inferiore al millimetro, sono necessari gli encoder ottici. Anche i servomotori che utilizzano il feedback del potenziometro necessitano di schermatura e filtraggio, poiché il rumore analogico disturba il segnale di tensione.
Filtraggio del rumore sulle linee di feedback
Le linee rumorose compromettono i dati di posizione principali. Cavi lunghi, schermatura inadeguata e cavi di alimentazione vicini introducono errori. I segnali degli encoder differenziali bloccano efficacemente il rumore di modo comune. Tenere i cavi di feedback lontani dai cavi di alimentazione del motore. Scegliere encoder ad alta risoluzione quando il profilo di movimento richiede una sincronizzazione precisa.
Gli encoder intelligenti moderni segnalano la temperatura interna e la qualità del segnale. Un calo della qualità del segnale al di sotto del 90% avverte di un imminente guasto dovuto a vibrazioni o infiltrazioni d'olio. Prestare attenzione a errori di posizione intermittenti e picchi di coppia irregolari. I servomotori che monitorano il rapporto segnale/rumore dell'encoder individuano tempestivamente questi guasti. In questo modo, i servomotori mantengono il loro riferimento iniziale anziché perderlo a metà ciclo.
Controllo ad anello chiuso nell'azionamento servo
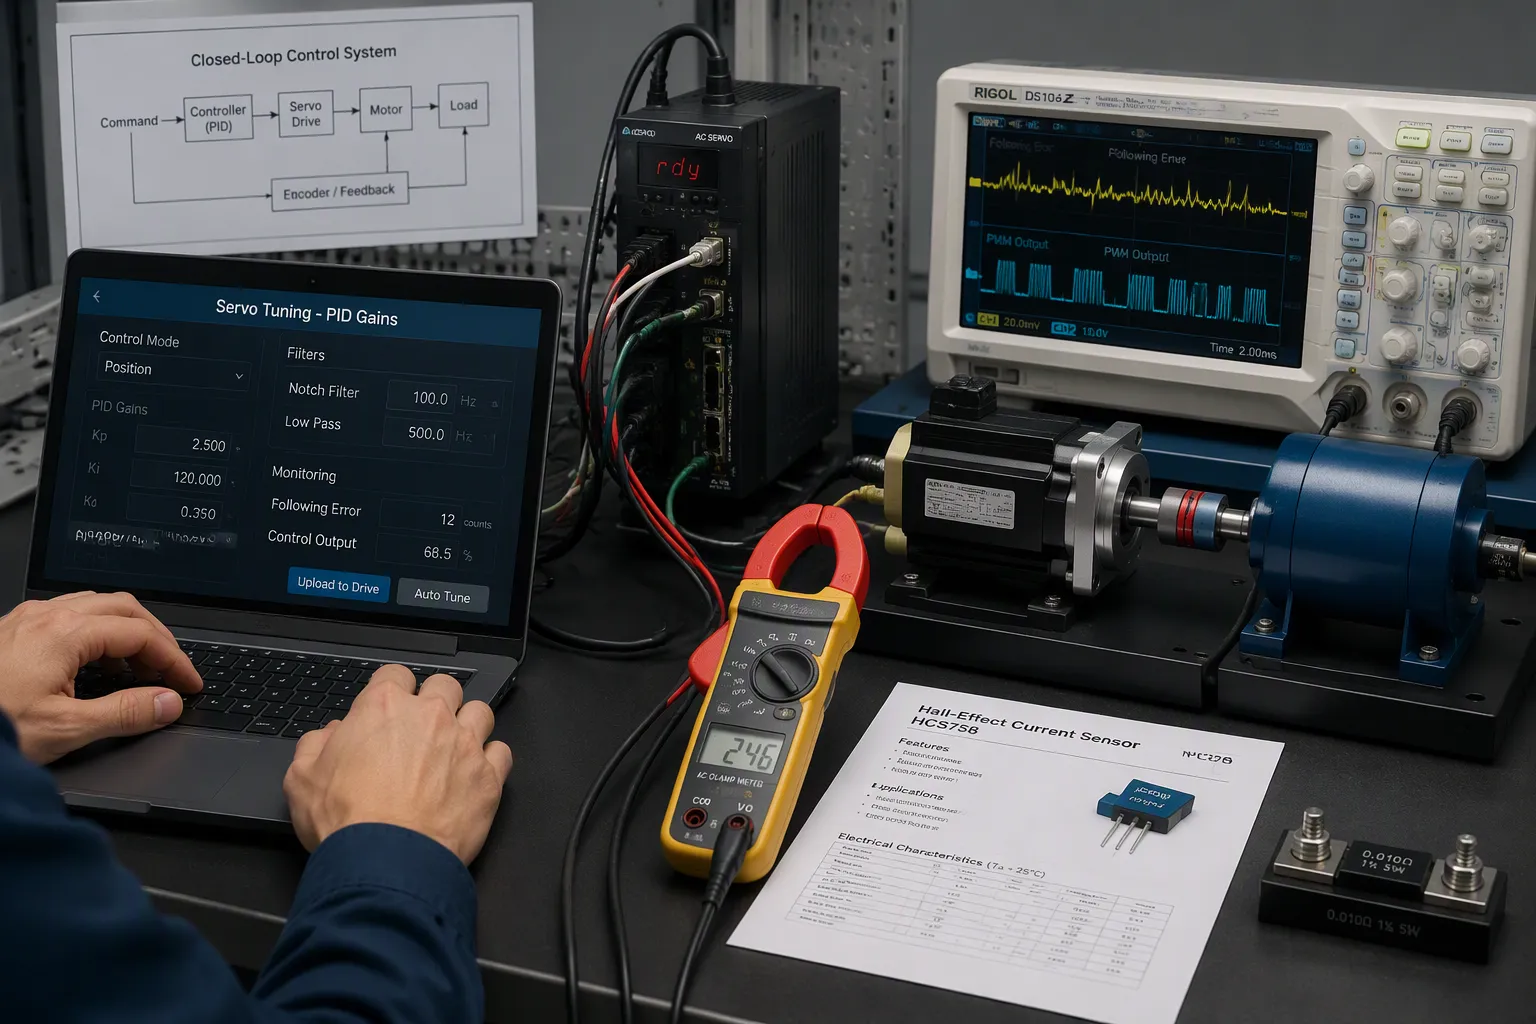
Un comando da solo non fa muovere il motore. Un sistema di controllo ad anello chiuso confronta la posizione desiderata con la posizione misurata. Quindi agisce sulla differenza. Questa differenza è chiamata errore di ritorno. I servomotori la inviano a un blocco di correzione e l'uscita pilota lo stadio di potenza . È qui che i comandi PWM e i dati del sensore finalmente si combinano.
Correzione e stabilizzazione degli errori
La maggior parte dei servoazionamenti utilizza un regolatore PID per correggere gli errori. Il termine proporzionale reagisce all'entità dell'errore corrente e funziona come la rigidità del sistema. Il termine integrale somma gli errori passati per eliminare l'offset a regime, e un limite di integrazione impedisce che si verifichino oscillazioni. Il termine derivativo risponde alla velocità di variazione dell'errore e fornisce uno smorzamento contro l'overshoot.
La taratura segue un ordine pratico. Gli ingegneri aumentano Kp fino a quando non si manifesta un leggero overshoot, aumentano Kd per raggiungere lo smorzamento critico, quindi impostano Ki al valore più basso possibile per eliminare l'errore residuo. Un esempio di taratura pubblicato utilizza Kp = 1, Ki = 2 e Kd = 0.05. Una regola comune prevede che Ki sia compreso tra 1/10 e 1/2 di Kp, e i servomotori più piccoli utilizzano rapporti maggiori. Quando nessun valore di Kd stabilizza un dato Kp, si consiglia di ridurre Kp del 35-50% e di ritarare.
Il controllo PID di base non è in grado di correggere tutti gli errori. La compensazione armonica corregge le perturbazioni di coppia e di feedback ripetibili legate al passo del motore o a una singola rotazione meccanica. La mappatura degli errori memorizza i dati dell'interferometro laser in una memoria non volatile e applica correzioni interpolate in tempo reale. Il controllo a doppio anello aggiunge un secondo encoder sul carico, in modo che l'anello di controllo della posizione veda la posizione reale del carico. Questi metodi estendono un sistema di feedback ad anello chiuso oltre i limiti consentiti dalla sola regolazione del guadagno.
Rilevamento della corrente e rilevamento del blocco
Il rilevamento della corrente protegge l'azionamento e chiude l'anello di coppia. Due metodi sono predominanti, e ognuno presenta dei compromessi.
Attributo | Sensore ad effetto Hall | Resistenza di shunt |
|---|---|---|
Isolamento | Isolamento galvanico | Nona |
Precisione | Buono nelle versioni a circuito chiuso | Alta precisione e stabilità |
Costo | Più elevato | Basso |
Perdita di potenza | Perdita di inserzione minima | Dissipazione del calore I²R |
Ideale per | Azionamenti ad alta corrente e critici per l'isolamento | Design compatti a bassa tensione |
La posizione dello shunt influenza ciò che l'azionamento è in grado di rilevare. Gli shunt lato basso si trovano vicino alla massa e non possono rilevare cortocircuiti verso terra. Gli shunt lato alto mantengono la massa del sistema pulita, ma necessitano di circuiti integrati di rilevamento adatti alla tensione del bus. Gli shunt in linea posizionano una resistenza per fase del motore e forniscono il risultato più preciso, indipendentemente dallo stato del FET.
Il rilevamento del blocco si basa su questi dati. Un servomotore bloccato assorbe una corrente crescente mentre la sua posizione smette di cambiare. L'azionamento confronta la corrente con una soglia e interrompe l'erogazione di corrente o annulla il comando. Il feedback in tempo reale di corrente e posizione permette di distinguere un vero blocco da un breve picco di carico. Questa distinzione protegge gli avvolgimenti del motore e la scheda, evitando falsi interventi del dispositivo di protezione.
Power Stage e progettazione del movimento di precisione
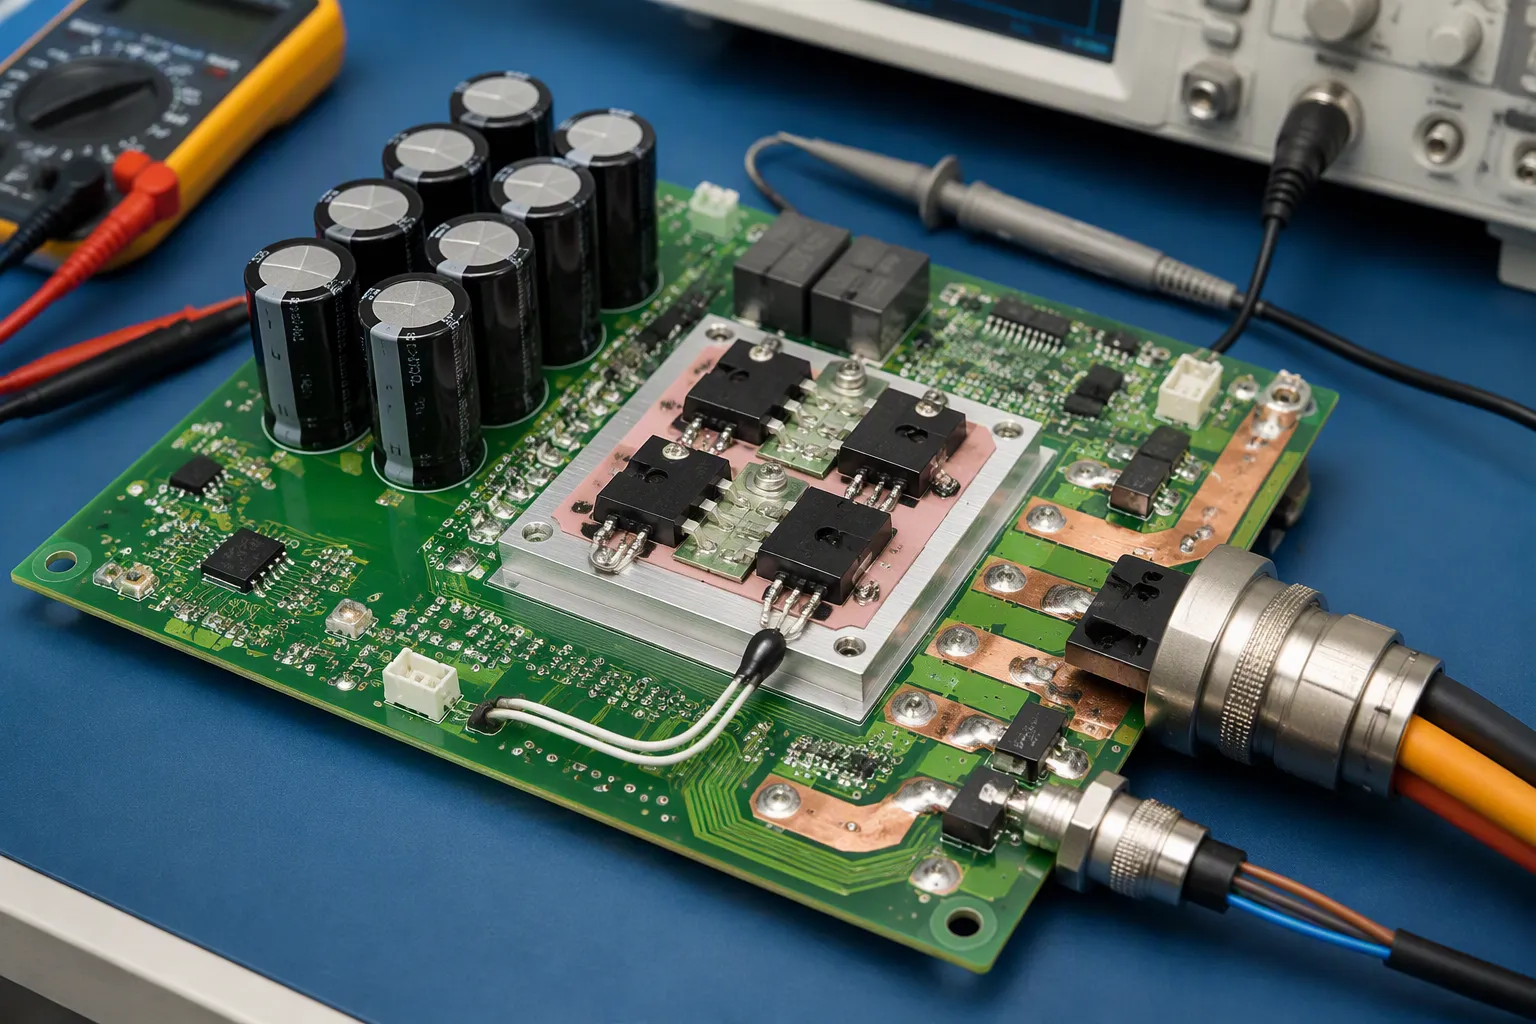
Lo stadio di potenza trasforma i comandi a bassa tensione in corrente per il motore. La sua configurazione e la scelta dei componenti determinano se il movimento preciso rimane stabile sotto carico.
Ponte H, forza controelettromotrice e capacità
Un ponte H a MOSFET commuta la tensione del bus attraverso gli avvolgimenti. Il controllo del tempo morto impedisce il fenomeno del "shoot-through", che si verifica quando entrambi i dispositivi in una gamba conducono contemporaneamente. Il tempo morto tipico per i MOSFET al silicio è compreso tra 100 e 300 ns. Una regola di sicurezza prevede di impostare il tempo morto al di sopra del tempo di spegnimento massimo più un margine, ad esempio 200 ns per uno spegnimento di 50 ns. Un tempo morto eccessivo riduce la tensione effettiva e aumenta l'ondulazione.
Consigli | valore del tempo morto | Fondamento logico |
|---|---|---|
MOSFET al silicio tipici | 100–300 n | Spegnimento completo prima dell'accensione del complemento |
Margine sopra la soglia di spesa | Tempo di spegnimento + margine | Copre il ritardo nel caso peggiore |
Driver programmabile (LM5106) | 100–600 n | Regolabile tramite resistenza |
La forza controelettromotrice aumenta con la velocità e contrasta la tensione di comando. È necessario calcolare un budget di tensione completo che tenga conto della tolleranza di alimentazione, della caduta di tensione del cavo, del calo di carico e dell'aumento della tensione rigenerativa. Aggiungere un margine di sicurezza del 10-15% a entrambe le estremità. I progetti senza sensori stimano la forza controelettromotrice con un osservatore a modo scorrevole, quindi calcolano la velocità e la posizione del rotore. Questo metodo peggiora a basse velocità e fallisce a rotore fermo.
Dimensionare il condensatore del bus CC in base alla corrente di ripple di picco e mantenere il ripple di tensione tipicamente al di sotto del 5%. Laddove la frenatura rigenerativa restituisca energia, prevedere un percorso di assorbimento, ad esempio tramite resistori di frenatura, in modo che l'aumento di tensione non sovraccarichi lo stadio di potenza.
Compromessi termici, di connessione e di progettazione per la producibilità (DFM).
I connettori e i cablaggi devono sopportare la corrente senza surriscaldarsi eccessivamente. È necessario che la portata dei contatti sia adeguata al conduttore.
Tipo connettore | Spille | Tensione/corrente per contatto | IP (accoppiato) |
|---|---|---|---|
M23 circolare | 12 o 17 | 400V / 16A | IP67 |
M12 circolare (codice D) | 8 | 250V / 4A | IP67 |
Circolare militare M17 | 7-55 | 600V / 23A | IP68 |
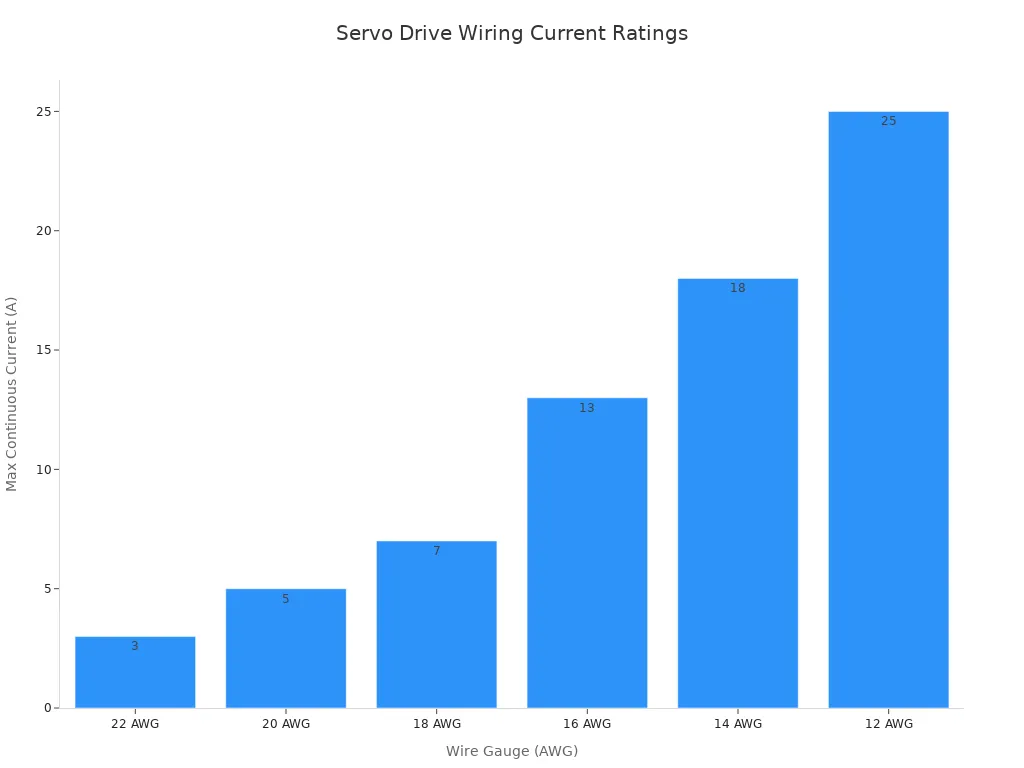
Lo stesso principio si applica alla sezione del filo. Un conduttore da 16 AWG trasporta una corrente continua di 13 A a 40 °C, adatta per giunzioni nella gamma di potenza da 400 W a 1.5 kW. Un conduttore da 12 AWG raggiunge i 25 A, adatti per giunzioni di dimensioni maggiori.
La progettazione termica dei circuiti integrati di pilotaggio dipende dall'area del rame, dai fori termici e dal flusso d'aria. Una revisione DFM (Design for Manufacturing) permette di individuare molti problemi in fase iniziale. Bloccare i codici dei componenti del produttore e le alternative approvate. Controllare i dispositivi sensibili all'umidità prima della saldatura a rifusione. Far corrispondere le aperture dello stencil al profilo termico. Verificare la polarità e utilizzare l'ispezione ottica automatizzata (AOI), aggiungendo i raggi X dove giunzioni nascoste o pad termici creano rischi. Rilasciare i file di fabbricazione, la distinta base (BOM), il centroide e l'assemblaggio con un unico identificativo di revisione.
Il segnale PWM imposta il comando. I sensori verificano il risultato. Il controllo ad anello chiuso dell'azionamento collega i due elementi per un movimento stabile e preciso. Gli azionamenti servoassistiti ottengono la loro precisione da entrambe le componenti. La precisione della temporizzazione del comando determina la precisione con cui viene raggiunto il valore target. La qualità del segnale di feedback determina l'accuratezza con cui l'azionamento rileva il carico. I servomotori eseguono un comando solo nella misura in cui la scheda lo trasmette.
I team hardware dovrebbero valutare tre aspetti contemporaneamente quando redigono le specifiche. In primo luogo, soppesare l'hardware di feedback rispetto alla risoluzione richiesta dal progetto. In secondo luogo, dimensionare lo stadio di potenza per la corrente reale e lo stress termico. In terzo luogo, eliminare i vincoli DFM (Design for Manufacturing) prima del rilascio. Gli azionamenti servo che superano tutti e tre i controlli mantengono la posizione sotto carico. I servomotori, di conseguenza, funzionano a temperature inferiori e durano più a lungo.
FAQ
Come fa un servoazionamento a convertire un segnale PWM in movimento del motore?
Il driver legge la larghezza dell'impulso e la confronta con la sua base dei tempi interna. Un impulso vicino a 1.5 ms di solito indica la posizione centrale. Il driver trasforma il valore decodificato in uno schema di commutazione per lo stadio di potenza. Una temporizzazione precisa in ingresso mantiene il comando stabile.
Quale sensore di feedback è più adatto a un determinato obiettivo di precisione?
I potenziometri sono i più economici e consentono un posizionamento con una precisione di ±1–2 mm. I sensori di Hall si collocano in una fascia di prezzo intermedia. Gli encoder ottici sono i più costosi, ma rappresentano un investimento valido quando è richiesta una precisione sub-millimetrica. I servomotori seguono il sensore effettivamente supportato dalla scheda.
Perché un servoazionamento necessita di rilevamento di corrente?
Il rilevamento della corrente chiude l'anello di coppia e protegge l'hardware. Un servomotore bloccato assorbe una corrente crescente mentre la posizione smette di cambiare. L'azionamento confronta tale corrente con una soglia e riduce l'uscita. Questa risposta protegge gli avvolgimenti e la scheda senza interventi intempestivi.
Quali scelte a livello di scheda influiscono maggiormente sulla precisione del movimento?
Tre scelte sono fondamentali. Allontanate gli ingressi PWM dai nodi di commutazione e fornite al timer un clock stabile. Tenete i cavi di feedback lontani dai cablaggi di alimentazione del motore e utilizzate segnali differenziali ove possibile. Dimensionate il tempo morto e il condensatore del bus CC in base al carico reale. I servoazionamenti che rispettano tutte e tre queste caratteristiche mantengono la posizione sotto carico.