La progettazione dell'alimentazione è fondamentale per la sopravvivenza del prodotto sul campo. Durata della batteria, limiti termici, rumore di rete e costi di produzione dipendono da poche scelte a livello di scheda. Spesso si perde energia in punti che gli ingegneri trascurano: un regolatore di tensione difettoso, una periferica lasciata con un clock impostato in modo errato, una sorgente di attivazione che si attiva troppo frequentemente.
La soluzione coinvolge le caratteristiche del silicio, il layout della scheda e il firmware. Nessun singolo chip risolve il problema. È necessario il controllo del microcontrollore su tutti e tre i livelli.
Un microcontrollore a basso consumo è un dispositivo progettato per funzionare a bassa corrente sia in modalità sleep che in modalità attiva. La gestione dell'alimentazione consiste nel modulare, scalare e sequenziare l'alimentazione e i clock per adattarli alla domanda reale.
Punti chiave
Innanzitutto, misura il consumo energetico della tua scheda. Individua la parte che consuma più energia e correggila prima di tutto.
Utilizza le modalità di sospensione e spegni le periferiche non necessarie. Lascia che la CPU rimanga in modalità di sospensione il più possibile per risparmiare energia.
Scegli il regolatore giusto per ogni linea di alimentazione. Utilizza convertitori DC-DC per cadute di tensione elevate e LDO per i componenti sensibili al rumore.
Scegliete un microcontrollore (MCU) valutandone la corrente misurata e il tempo di riattivazione. Assicuratevi che le sue caratteristiche siano compatibili con il ciclo di lavoro effettivamente utilizzato.
Progetta il tuo circuito stampato con un layout ottimale e un buon controllo del calore . Mantieni le tracce dei cristalli corte e utilizza piani di massa continui.
Quali sono le caratteristiche di un microcontrollore a basso consumo energetico?
Definizione di microcontrollori a basso consumo
Un microcontrollore a basso consumo è progettato per utilizzare pochissima corrente in ogni stato, non solo quando la CPU è in funzione. La sola etichetta non è sufficiente a definire un microcontrollore a basso consumo. Bisogna valutare cosa rimane attivo in ciascuna modalità e quanta energia è necessaria per uscirne.
Le modalità di sonno influenzano notevolmente questo comportamento. Una tipica sequenza di comportamenti si presenta così:
Modalità sospensione: la CPU e la maggior parte delle periferiche si spengono, ma i registri e la memoria rimangono attivi e un interrupt esterno o un reset del watchdog riattivano il dispositivo.
Inattivo: il clock della CPU si arresta, ma le periferiche continuano a funzionare, quindi il componente reagisce comunque agli eventi.
Sonno profondo: la maggior parte dei circuiti interni si disattiva e rimangono attivi solo il watchdog e il rilevamento degli eventi esterni.
Alcuni microcontrollori a basso consumo aggiungono impostazioni del regolatore selezionabili dall'utente durante la modalità di sospensione. Impostazioni di consumo inferiori comportano tempi di riattivazione più lunghi. La funzione Disabilitazione moduli periferici consente di disattivare i blocchi non utilizzati per un ulteriore risparmio energetico.
Caratteristiche chiave da valutare
Confrontate i microcontrollori a basso consumo in base alla corrente misurata, non in base alla modalità operativa. I dispositivi indossabili per la misurazione del tempo con RTC attivo possono consumare circa 0.3 µA, e in alcuni casi in modalità standby si arriva a 0.1 µA. Anche la modalità SLEEP di un dispositivo di sicurezza può consumare 0.1 µA, o 0.2 µA con l'RTC attivo.
Metrico | Cosa ti dice |
|---|---|
Potere attivo | Corrente per MHz durante l'esecuzione della CPU |
Corrente standby | Perdita di liquido quando quasi tutto il dispositivo è spento |
L'ora della sveglia | Stabilizzazione dell'orologio e ritardo di rampa del regolatore |
Costo di fidelizzazione | La memoria SRAM viene mantenuta attiva durante il sonno. |
Il consumo energetico per ciclo di risveglio è importante quanto la corrente in modalità sleep. La stabilizzazione analogica può richiedere millisecondi. La dispersione di corrente determina la durata minima della batteria e raddoppia approssimativamente ogni 10°C di aumento, quindi è importante verificare la dispersione totale del sistema alle temperature estreme. Per un confronto equo tra i diversi produttori, utilizzare ULPMark-CP per il consumo energetico in modalità deep-sleep e ULPMark-PP per l'impatto sulle periferiche. Scegliere la MCU a basso consumo energetico le cui sorgenti di risveglio e latenza siano compatibili con il proprio ciclo di lavoro.
Principi fondamentali del consumo energetico
Potenza dinamica vs. potenza statica
La potenza dinamica è l'energia utilizzata quando i segnali commutano. Ogni fronte di clock carica e scarica la capacità presente nei gate e nei fili. La potenza dinamica aumenta con la capacità, con il quadrato della tensione di alimentazione e con la frequenza. È possibile controllare tutti e tre questi parametri impostando la frequenza di clock, la tensione di alimentazione e la porzione di chip che rimane attiva.
La potenza statica è la corrente che scorre quando non avviene alcun cambiamento di stato. Deriva dalla corrente di dispersione in ogni transistor presente sul chip. Questa parte del consumo energetico non dipende dalla frequenza di clock. Scorre finché la tensione di alimentazione è attiva, quindi rappresenta il valore minimo della corrente di standby per qualsiasi microcontrollore.
Scalatura di frequenza, tensione e dispersione
La portata della corrente di dispersione dipende dal processo e dal rapporto tra tensione di alimentazione e tensione di soglia. L'attività del segnale non ha alcuna influenza. Diversi fattori ne determinano l'entità:
La corrente di dispersione sottosoglia dipende esponenzialmente dalla tensione gate-source e dalla tensione di soglia.
Il rapporto larghezza-lunghezza del transistor e i parametri di processo determinano il livello assoluto.
Aumentare la tensione di soglia o diminuire la tensione di alimentazione riduce le correnti di dispersione, ma ciò comporta una riduzione della velocità di commutazione.
Le perdite aumentano con la temperatura, quindi gli angoli più caldi possono incidere notevolmente sul budget nel caso peggiore.
Nei nodi tecnologici avanzati, la corrente di dispersione rappresenta circa il 40-60% della perdita di potenza. I dielettrici di gate ad alta costante dielettrica e la polarizzazione del substrato contribuiscono a ridurla al di sotto di 100 pA/µm.
I nodi tecnologici avanzati, come il FD-SOI a 22 nm, supportano il funzionamento sottosoglia, ma questo rende il chip più sensibile alle variazioni di temperatura; pertanto, le prestazioni devono essere verificate nell'intervallo di temperatura compreso tra -40 °C e 85 °C.
Per un microcontrollore a basso consumo, scalate prima la frequenza, poi la tensione. Verificate il consumo energetico del microcontrollore al vostro ciclo di lavoro effettivo, non al picco. Misurate l'assorbimento di potenza in ogni stato di sospensione sulla vostra scheda. Un microcontrollore a basso consumo con buoni valori di dispersione continua a sprecare energia se il firmware non gli consente mai di entrare in modalità sospensione.
Architettura MCU a basso consumo
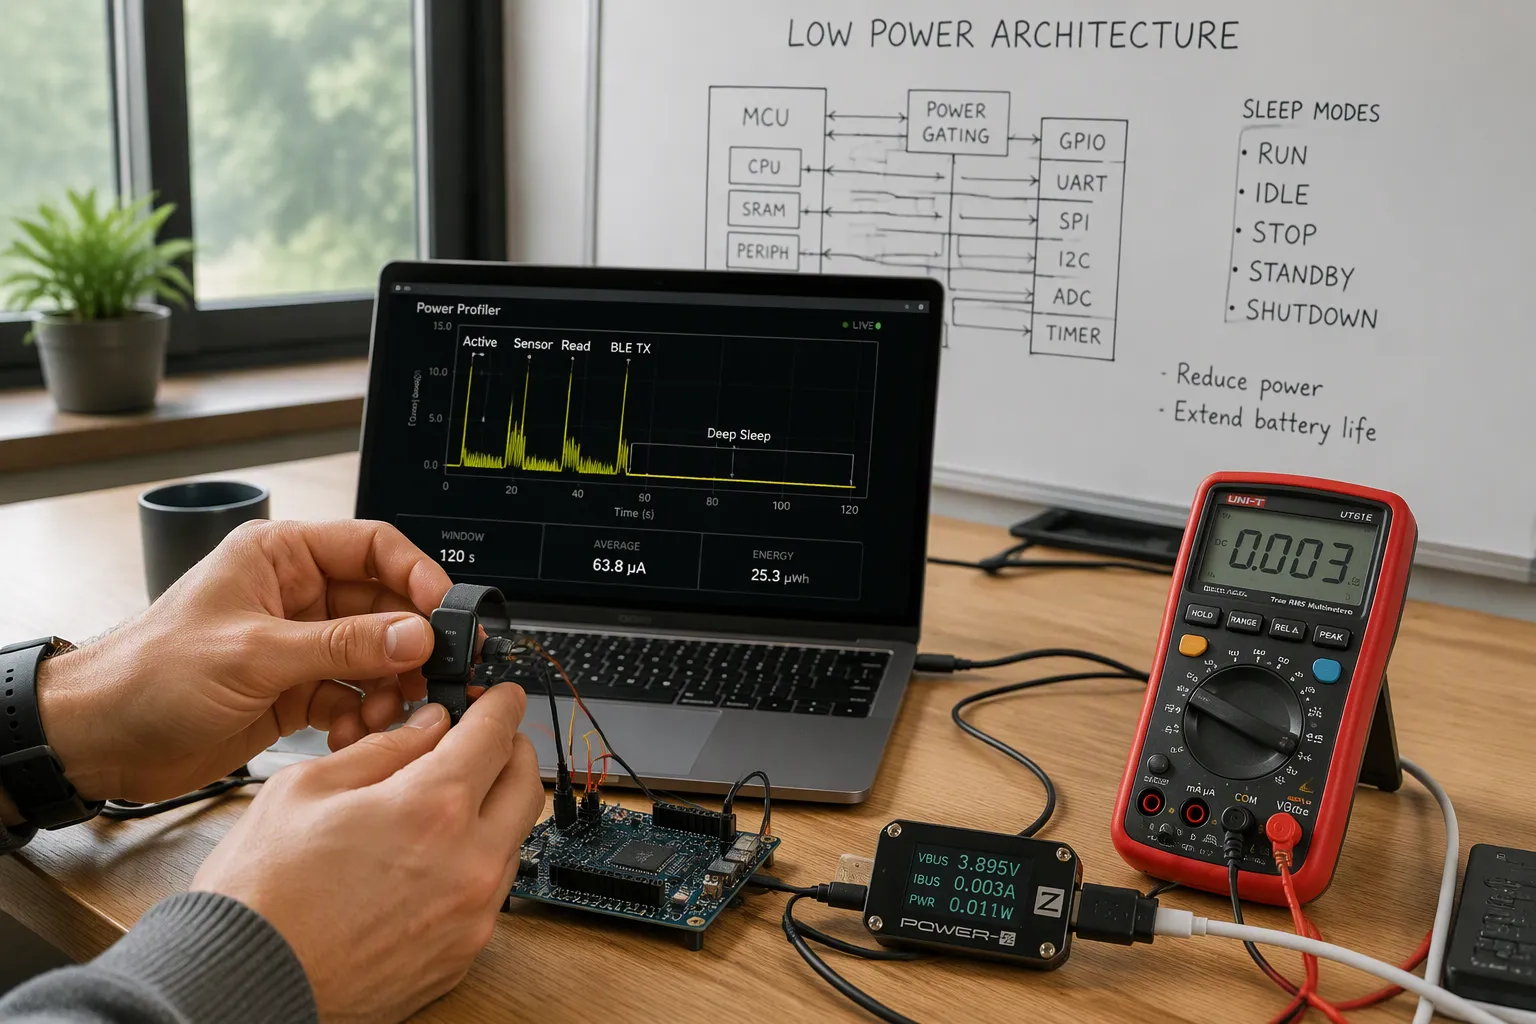
Modalità di sospensione, clock gating e domini di alimentazione
Le modalità di sospensione impostano il livello minimo per il budget energetico. Il consumo di corrente solitamente diminuisce notevolmente man mano che si scende di livello. La modalità di sospensione consuma circa 2-5 mA, la modalità di arresto circa 20-100 µA e la modalità standby circa 1-5 µA. Le sorgenti di riattivazione determinano la frequenza con cui il chip viene riattivato. I fronti dei pin GPIO, l'RTC, un comparatore analogico e una soglia ADC possono tutti riattivare il chip. Scegli il trigger più lento che la tua applicazione può gestire.
Il clock gating interrompe il clock dei blocchi inattivi, mentre la partizione dei domini di alimentazione interrompe l'alimentazione a intere aree del die. Questi domini a livello di chip corrispondono alle linee di alimentazione della scheda. Un dominio che non viene mai utilizzato non dovrebbe ricevere alcuna tensione. Questa mappatura è il fulcro della gestione dell'alimentazione nei microcontrollori.
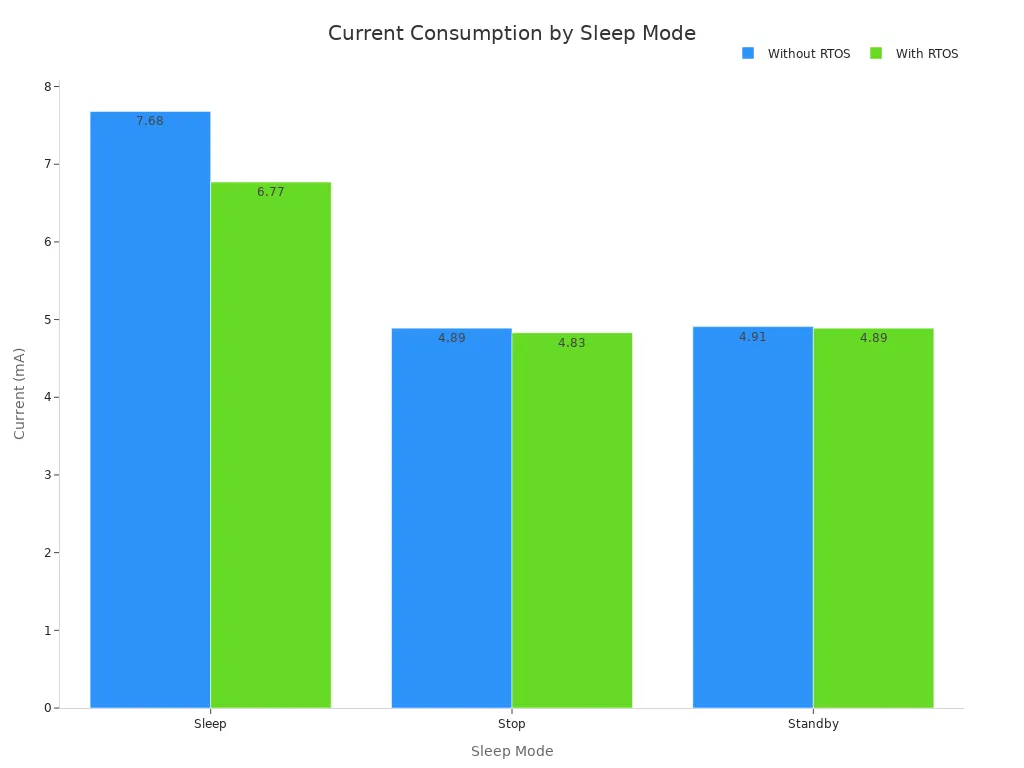
Quando si effettua lo scaling, il firmware dovrebbe prima ridurre la frequenza e poi la tensione. Lo scaling della frequenza è istantaneo e sicuro. Lo scaling della tensione richiede un regolatore stabile e un ritardo di assestamento. Seguite quest'ordine in ogni architettura di microcontrollore a basso consumo che realizzate.
Temporizzatori, convertitori analogico-digitali e convertitori DC-DC integrati.
L'architettura dei microcontrollori a basso consumo si basa su periferiche che funzionano senza la CPU. Un microcontrollore a basso consumo con un timer a basso consumo può riattivarsi a intervalli lunghi, lasciando il core in modalità di sospensione profonda. Il convertitore analogico-digitale (ADC) interviene confrontando il valore con una soglia hardware. Il core si riattiva quindi solo in presenza di un evento reale. Ciò riduce i tempi di attività e migliora il consumo energetico del microcontrollore a livello di sistema.
Un convertitore DC-DC integrato cambia il compromesso. Mantiene l'efficienza su un ampio intervallo di tensione in ingresso e riduce il calore. Un microcontrollore a basso consumo con convertitore integrato spesso offre prestazioni migliori in termini di corrente in modalità deep sleep rispetto a un LDO. Verifica la corrente di riposo del convertitore prima di procedere all'acquisto. Le prestazioni di un microcontrollore a basso consumo dipendono dalla qualità della sua alimentazione.
Considerate la MCU come il centro della gestione energetica del microcontrollore. Attivate e disattivate ogni linea di alimentazione periferica solo quando necessario. Misurate la corrente di sleep in ogni modalità sulla vostra scheda. Un'architettura MCU a basso consumo premia questa disciplina. Una MCU a basso consumo che non entra mai in modalità sleep spreca silicio. La modalità deep sleep è una decisione del firmware, non una caratteristica del datasheet. La corrente di deep sleep dipende da cosa si lascia attivo. La modalità deep sleep è vantaggiosa solo quando ogni blocco non utilizzato è disattivato.
Perché l'alimentazione è importante per i dispositivi IoT e quelli alimentati a batteria
Durata della batteria e gestione del consumo energetico
Un dispositivo alimentato a batteria dipende dal suo budget energetico per continuare a funzionare. Si parte dai milliampere-ora contenuti nella cella e li si suddivide tra tutte le attività svolte dal prodotto. La corrente di standby, l'energia per la riattivazione, le emissioni radio e la stabilizzazione dei sensori attingono tutte alla stessa riserva energetica. Un singolo carico trascurato può superare il consumo totale.
Calcola il budget basandoti su dati misurati, non su stime. Analizza il consumo energetico di ogni stato sulla tua scheda. Quindi moltiplica la corrente di ogni stato per il tempo in cui il dispositivo lo occupa. La somma ti mostrerà la durata effettiva della batteria. Se il risultato è inferiore al previsto, individua prima il termine che incide maggiormente. La maggior parte dei progetti consuma più energia a causa delle periferiche inattive che a causa delle operazioni di elaborazione attive.
Considerazioni termiche e di affidabilità
La resistenza elettrica nei semiconduttori genera calore in proporzione alla corrente e alla frequenza di commutazione. Frequenze di clock più elevate e una maggiore integrazione peggiorano ulteriormente questo fenomeno. La temperatura di giunzione è il parametro cruciale. I dispositivi al silicio sono generalmente classificati per temperature di giunzione massime comprese tra 85 °C e 150 °C, a seconda del grado di purezza. Il superamento di questi limiti accelera l'invecchiamento a causa dell'elettromigrazione, dello stress da cicli termici e del degrado della metallizzazione.
La resistenza termica del package, spesso compresa tra 20 °C/W e 60 °C/W per i componenti QFN e BGA, crea un gradiente termico tra il die e l'ambiente circostante. I punti caldi localizzati sui core della CPU, sui PLL e sulle unità di gestione dell'alimentazione possono raggiungere temperature di 20-30 °C superiori alla temperatura media del die. Ogni aumento di 10 °C della temperatura di esercizio può potenzialmente dimezzare la durata prevista del dispositivo, secondo l'equazione di Arrhenius per l'accelerazione del tasso di guasto.
Hai a disposizione diversi strumenti per ridurre il calore e prolungare la durata del prodotto:
Selezionare un componente con minore resistenza termica all'interno dello stesso contenitore.
Migliora il dissipatore di calore o passa al raffreddamento attivo.
Ridurre la frequenza di commutazione per diminuire le perdite dinamiche.
Un'oscillazione di temperatura di 70 K derivante dal profilo di carico consente una temperatura massima del dissipatore di calore di 55 °C quando il limite di temperatura del chip è di 125 °C.
Verificate il fabbisogno energetico di ogni linea rispetto a questi limiti. Una progettazione termica conservativa con un margine di sicurezza è preferibile a una più restrittiva, quando i costi lo consentono.
Gestione dell'energia ed efficienza energetica nella pratica
Tecniche firmware per ridurre il tempo attivo
Il tempo è la leva più importante. Riducendo il tempo dedicato all'elaborazione attiva e lasciando che il sistema vada in modalità di sospensione più a lungo, il consumo energetico complessivo diminuirà. La corrente di sospensione dichiarata dalla MCU rappresenta il valore minimo. Il modo in cui il firmware pianifica le attività determina il valore massimo ottenibile.
Un programma per sensori indossabili lo ha dimostrato chiaramente. Il ciclo principale era in attesa attiva delle transazioni I2C invece di entrare in WFI, l'istruzione Cortex-M che arresta il clock della CPU fino al successivo interrupt. Ogni successiva correzione — temporizzazione dei sensori, albero del clock, frequenza di clock dell'eMMC — era limitata da quella singola decisione. I cicli di polling comportavano un consumo energetico compreso tra 200 µA e 3 mA. Il wake-driven interrupt elimina questo costo.
Tecnica del firmware | Risparmio tipico | Sforzo |
|---|---|---|
Ciclo di sonno corretto, senza rotazione | 500 µA – 2 mA | Basso |
servizio radio in bicicletta | 50–800 µA in media | Medio |
Controllo dell'alimentazione periferica tramite interruttore di carico | 7–800 µA | Medio |
Stato del pin SPI in modalità sleep (drive basso) | 10–30 µA | Basso |
Risveglio guidato da interruzione, nessun polling | 200 µA – 3 mA | Medio |
Collegamento rapido SPIM DMA + PPI | 50–200 µA | Alto |
Abilitazione del regolatore CC/CC | 20–50 µA attivi | Basso |
Selezione della sorgente di clock | 0.1–0.9 µA | Basso |
Sul nRF52840, il sistema acceso con la CPU spenta consuma circa 1.5 µA più le periferiche e si riattiva in circa 6 µs. Il sistema spento consuma circa 0.4 µA ma si riattiva come un avvio a freddo, con un costo di circa 20 ms e 6 mA·ms per evento. Con frequenze di eventi realistiche, il sistema acceso risulta più efficiente.
Scegliete con cura gli stati di sospensione profonda. La sospensione profonda è vantaggiosa solo quando ogni blocco non utilizzato è spento. Optate per sensori digitali che si riattivano in caso di interrupt o che elaborano i dati in batch. Evitate di campionare continuamente l'ADC, poiché ciò costringe la MCU a rimanere attiva. Utilizzate trigger basati su eventi in modo che periferiche e display si accendano solo quando necessario. Queste tecniche di ottimizzazione energetica aumentano l'efficienza energetica senza la necessità di nuovo hardware.
Strategie di controllo periferiche e ferroviarie
Considera il microcontrollore come un centro di controllo intelligente dell'alimentazione. Implementa un meccanismo di controllo dell'alimentazione in modo che modem, display, convertitori analogico-digitali e sensori si spengano quando sono inattivi. Tieni conto del tempo di accensione e della corrente di spunto prima di impostare un limite di alimentazione. Alcuni carichi non sono in grado di gestire un ciclo di accensione completo.
La regolazione della tensione di alimentazione (rail gating) è vantaggiosa quando due domini di tensione offrono un risparmio reale. In cambio, si accettano convertitori e traslatori di livello aggiuntivi. È preferibile utilizzare convertitori DC-DC switching rispetto ai regolatori LDO, poiché un regolatore lineare dissipa la caduta di tensione sotto forma di calore. Disattivare i moduli interni del microcontrollore quando non vengono utilizzati e gestirli dinamicamente tramite codice.
Dai priorità alle periferiche rispetto alla scelta del microcontrollore. Se la scheda assorbe circa 500 mA mentre il microcontrollore ne utilizza circa 10 mA, ottimizzare il componente non porta a grandi risultati. Piuttosto, controlla i carichi più elevati. Nei progetti di recupero energetico, una corrente di riposo a livello di nanoampere nel regolatore mantiene la linea attiva tra un evento e l'altro. Misura ogni fase con un profiler anziché fare stime. Questa disciplina protegge la durata della batteria e l'efficienza energetica nelle diverse revisioni.
Progettazione dell'alimentazione a livello di scheda per microcontrollori

Compromessi tra LDO e DC-DC
Il regolatore che scegli determina l'efficienza, la temperatura e la rumorosità prima ancora che venga eseguito qualsiasi aggiornamento del firmware. Confronta le due opzioni in base ai parametri più importanti per il tuo impianto.
Dimensioni | Convertitore DC-DC | Regolatore LDO |
|---|---|---|
EFFICIENZA | Di solito 80-95% | Di solito 50-70% |
Generazione di calore | Abbassare | Più elevato |
Rumore di uscita | Maggiore (ondulazione di commutazione + EMI) | Molto basso, quasi senza onde. |
Componenti esterni | Diversi (induttori, condensatori, elementi di commutazione) | Pochi |
Corrente di riposo | A volte più alto | Spesso molto basso |
Migliore utilizzo | Sistemi ad alta corrente con una grande caduta di tensione | Linee RF, analogiche e sensibili al rumore |
La perdita del regolatore LDO aumenta con la caduta di tensione e la corrente di carico. Una linea da 5 V a 3.3 V con una corrente di 100 mA dissipa 0.17 W, un valore facilmente gestibile. Una linea da 12 V a 3.3 V con una corrente di 500 mA dissipa 4.35 W, una quantità di calore eccessiva. Quando la caduta di tensione e la corrente aumentano, è consigliabile utilizzare un convertitore DC-DC.
Il rumore determina il resto. L'ondulazione di commutazione compromette la precisione dell'ADC, le armoniche ad alta frequenza riducono la sensibilità RF e i picchi di commutazione causano un fruscio udibile nei percorsi audio. Una configurazione comune prevede l'alimentazione da batteria o 12V a un convertitore DC-DC step-down, quindi a un LDO per la riduzione del rumore, e infine alle linee RF, ADC e sensore. Un ADC di precisione a 24 bit su una linea da 5V a 3.3V necessita di un LDO, perché un'ondulazione di 10-30mV del convertitore buck sovrasterebbe i segnali a microvolt. Una linea da 12-14V a 5V per applicazioni automobilistiche a 1.5A necessita di un convertitore buck, perché un LDO disperderebbe circa 13.5W. Un ricetrasmettitore RF per IoT a 9V-3.3V e 300mA funziona al meglio con una configurazione ibrida: convertitore buck a 3.6V, quindi LDO a 3.3V, con una dispersione di soli 0.09W.
Sequenziamento dei binari, disaccoppiamento e rumore
Il disaccoppiamento mantiene la tensione stabile in presenza di transitori di carico. Posizionate i condensatori di accumulo di energia il più vicino possibile ai circuiti che causano i transitori. Questa alimentazione locale riduce l'area del circuito di corrente e diminuisce l'induttanza parassita.
Segui queste regole di posizionamento:
Monta ciascun condensatore accanto alla coppia di pin VDD–VSS e mantieni il circuito di dimensioni ridotte.
Abbina un condensatore ad alta frequenza da 0.1 µF a un condensatore di massa da 4.7 µF o 10 µF posizionato nelle vicinanze.
Utilizzare un condensatore per ogni pin di alimentazione e non condividere mai i condensatori tra pin distanti.
Collega un terminale alla traccia VDD e fai passare l'altro direttamente attraverso un via nel piano di massa.
Utilizzare piani di massa e di alimentazione continui in modo che i percorsi di ritorno mantengano una bassa impedenza. Aggiungere perline di ferrite o piccole resistenze sulle linee VDD per formare filtri RC o LC. Nelle schede a segnale misto, unire le masse analogiche e digitali in un unico punto e filtrare AVDD separatamente.
Verificare tempestivamente il comportamento in caso di calo di tensione e di reset. Un supervisore di reset deve mantenere la MCU in stato di reset finché la tensione di alimentazione non si stabilizza, e le linee GPIO che escono dalla scheda necessitano di resistori in serie e diodi di protezione.
Questi passaggi proteggono il controllo del microcontrollore durante l'avvio e mantengono prevedibile la gestione dell'alimentazione del microcontrollore tra le diverse versioni.
Considerazioni relative al layout, alla dissipazione del calore e alla producibilità (DFM).
Disposizione di cristallo, orologio e piano di massa
Posiziona il cristallo il più vicino possibile al microcontrollore, compatibilmente con le dimensioni del package. Le tracce corte riducono il rumore e mantengono il segnale pulito. Instrada le tracce in modo bilanciato, poiché lunghezze non uniformi possono rendere l'oscillazione instabile. Evita di inserire via sulle tracce del cristallo, poiché un'induttanza eccessiva compromette la precisione della temporizzazione. Utilizza condensatori di carico con valori compatibili con le specifiche del cristallo e collegali a una massa a bassa impedenza.
Le tracce lunghe aggiungono induttanza e capacità indesiderate. Modificano il carico visto dal cristallo e rendono l'oscillatore più vulnerabile alle interferenze elettromagnetiche (EMI) . È importante posizionare le tracce del cristallo lontano da segnali di commutazione ad alta velocità e linee di alimentazione. Il rumore che si accoppia aumenta il jitter, peggiora il rumore di fase e può persino impedire un avvio affidabile. Gli anelli di protezione e le colate di rame locali aumentano l'immunità, ma troppo rame vicino ai pin aggiunge capacità parassite. È necessario bilanciare la schermatura con il carico e seguire i consigli del produttore del cristallo sui valori dei condensatori, il livello di pilotaggio e il margine di avvio.
La strategia del piano di massa supporta tutto questo. Utilizza un piano continuo sotto la MCU e mantieni le correnti di ritorno brevi. Filtra il riferimento ADC separatamente, perché il rumore di riferimento si manifesta direttamente nelle letture.
Compromessi nella progettazione termica e nella produzione
Il calore riduce la durata di vita. La temperatura di giunzione è il fattore determinante per l'invecchiamento, e i package con temperature nominali da 85 °C a 150 °C lasciano poco margine nella parte superiore dell'intervallo. La resistenza termica del package, compresa tra 20 °C/W e 60 °C/W per i componenti QFN e BGA, definisce il gradiente termico tra il die e l'ambiente circostante. Il rame si deposita sotto il componente e i fori termici verso gli strati interni diffondono il calore. Verificare la conformità di ogni linea di trasmissione a questi limiti prima di finalizzare lo stackup.
I vincoli DFM (Design for Manufacturing) influenzano le scelte progettuali. Le tracce sottili consentono di risparmiare spazio , ma aumentano la resistenza e generano calore. I via-in-pad migliorano le prestazioni termiche, ma hanno un costo di produzione maggiore. L'utilizzo del pannello e il numero di strati incidono sui costi, quindi è fondamentale verificare fin da subito le dimensioni minime di foratura, anello anulare e spazio libero per la maschera di saldatura. Un layout che ignora queste regole si rivelerà inutilizzabile. Analizzando congiuntamente gli aspetti termici e DFM, il progetto di alimentazione supererà la fase di test in laboratorio e quella di produzione.
Selezione dell'MCU giusto
Criteri e compromessi
Iniziate con la corrente effettivamente misurata, non con i nomi delle modalità. Dividete la corrente attiva per MHz in modo da poter confrontare i componenti su una base equa. Considerate la corrente in modalità sleep, poiché determina la durata della batteria in stato di inattività. Infine, assicuratevi che la memoria flash e la RAM possano contenere il firmware, le librerie di sicurezza e l'immagine OTA.
Criterio | Perché è importante | Tipica gamma IoT a basso consumo |
|---|---|---|
Corrente attiva | Controlla il consumo energetico durante i picchi di calcolo. | ~30–120 µA/MHz |
Corrente in modalità sospensione/standby | Imposta la durata della batteria in modalità inattiva | ~50 nA – 5 µA |
Cromatografia | Contiene firmware, sicurezza, OTA | ~64 KB – 1 MB |
RAM | Memorizza i dati dei sensori e i blocchi crittografici. | ~8 KB – 256 KB |
Radio integrata | Taglia le parti esterne e i percorsi di perdita | SoC BLE / Sub-GHz / Wi-Fi |
Bisogna trovare un equilibrio tra velocità e durata della batteria. Un clock più veloce completa le operazioni più rapidamente, ma assorbe più corrente in quel momento. Brevi picchi di utilizzo seguiti da periodi di sospensione profonda solitamente mantengono il consumo energetico totale al minimo. Bisogna inoltre valutare il rapporto tra costo e integrazione. Un microcontrollore separato e un modulo radio esterno riducono il prezzo unitario, ma aumentano le perdite dovute alle correnti di dispersione sulla scheda e ai regolatori di tensione. Un SoC integrato semplifica il layout e garantisce l'integrità dell'alimentazione, sebbene il silicio costi di più.
Confronto tra le famiglie più popolari dell'MCU
I microcontrollori ARM Cortex-M , come l'STM32F0 e l'STM32F3, offrono modalità a basso consumo e un solido ecosistema. L'STM32F0 è progettato per il risparmio energetico, mentre l'STM32F3 privilegia la velocità rispetto al consumo. Gli ESP8266 e gli ESP32 di Espressif includono il Wi-Fi, e l'ESP32 aggiunge anche il Bluetooth. L'ATmega328 rimane economico e semplice da usare, con un solido supporto da parte della community.
Il microcontrollore MSP430 si è guadagnato la sua fama grazie al bassissimo consumo energetico. Le famiglie ARM Cortex-M0 e STM32U0 più recenti lo hanno ormai ampiamente raggiunto. Tuttavia, l'MSP430 conserva ancora un vantaggio significativo grazie alla memoria FRAM, che offre una resistenza alla scrittura pressoché illimitata e un consumo energetico molto basso. Questa caratteristica lo rende ideale per il recupero di energia e la registrazione continua dei dati. Per la maggior parte dei nuovi progetti, è consigliabile valutare prima i Cortex-M0 o gli STM32U0. L'MSP430 è preferibile quando la memoria FRAM è un fattore determinante. Tra le alternative di aggiornamento figurano i microcontrollori TI MSPM0 o STM32U0.
Scegli il sistema operativo in base alle tue esigenze di memoria e alimentazione. FreeRTOS funziona su componenti di piccole dimensioni, mentre Embedded Linux richiede molta più RAM e memoria flash. Considera l'ottimizzazione del microcontrollore/unità di elaborazione come un'attività da svolgere sull'intero sistema. Anche il microcontrollore più efficiente dal punto di vista energetico spreca energia se il firmware non entra mai in modalità di sospensione. Confronta i microcontrollori a basso consumo utilizzando il tuo ciclo di lavoro. Un microcontrollore a basso consumo con ottime prestazioni può comunque risultare meno performante di un microcontrollore a basso consumo con una latenza di risveglio inferiore. Scegli il microcontrollore a basso consumo le cui sorgenti di risveglio siano adatte ai tuoi eventi. Questa scelta è più importante di qualsiasi singola scheda tecnica. Un microcontrollore a basso consumo adatto al tuo carico di lavoro è la scelta vincente.
Tendenze future nell'alimentazione dei microcontrollori
Progressi di processo e conversione di potenza integrata
I produttori di chip continuano a miniaturizzare i nodi di processo del silicio e ogni passo riduce la tensione necessaria a un core per commutare. Questa riduzione diminuisce la potenza dinamica, ma la corrente di dispersione diventa una quota maggiore del totale. I progettisti rispondono con il body biasing, dielettrici ad alta costante dielettrica e una partizione più precisa dei domini di potenza. Aspettatevi che i componenti futuri offrano più domini, non meno, quindi pianificate il vostro budget per le linee di alimentazione tenendo conto di un margine di sicurezza.
L'integrazione è l'altro grande cambiamento. I produttori ora integrano convertitori buck e LDO sullo stesso die del core. Un recente processore ARM Cortex-M0 a 32 bit funziona a 24 MHz con una tensione compresa tra 1.8 e 3.3 V e assorbe 18 µA/MHz su CoreMark. La sua corrente in modalità deepsleep si attesta a 340 nA con l'RTC e 8 kB di SRAM attivi. Ciò è reso possibile dai convertitori buck induttivi on-chip, da un LDO e da una modalità a basso consumo a 1 MHz. Si ottiene una maggiore efficienza energetica perché il convertitore adatta la tensione a quella del core anziché dissipare la differenza sotto forma di calore.
Raccolta di energia e funzionamento a bassissimo consumo energetico
La raccolta di energia si sta spostando dalle dimostrazioni di laboratorio ai tag e sensori intelligenti. I progetti a doppia fonte ora combinano la radiofrequenza con le celle fotovoltaiche, in modo che un tag continui a funzionare anche quando una delle fonti si esaurisce. Un PMIC dedicato gestisce la parte front-end di raccolta. I fornitori offrono componenti per input fotovoltaici, RF, di vibrazione, termici e a doppia fonte, oltre a varianti ibride a bassa e alta potenza.
Considerate il microcontrollore come il supervisore del rail di alimentazione recuperato. Un microcontrollore a basso consumo dovrebbe attivarsi in presenza di un comparatore o di un timer, effettuare una lettura e tornare in modalità di risparmio energetico profondo. Il microcontrollore a basso consumo nella tabella sopra riportata mantiene attivi 8 kB di SRAM in modalità di risparmio energetico profondo, evitando così un riavvio a freddo a ogni evento. Questa caratteristica preserva la durata della batteria nei prodotti che la utilizzano ancora. Scegliete un microcontrollore a basso consumo con un ampio intervallo di alimentazione e una vera modalità a 1 MHz. Quindi misurate la corrente di riposo di ogni rail, perché il recupero di energia non comporta sprechi.
Misurate prima il consumo energetico. Poi, in quest'ordine, utilizzate l'architettura, i metodi del firmware, la progettazione a livello di scheda e la selezione intelligente della MCU . Ogni livello si basa sui dati raccolti in precedenza.
Una buona progettazione di alimentazione richiede passaggi ripetuti. Coinvolge il silicio, la scheda e il software. Nessuna singola scelta del chip la garantisce, e nessun singolo passaggio la completa. Il controllo del microcontrollore migliora man mano che le misurazioni diventano più precise.
Inizia subito. Analizza il progetto attuale e individua il componente che consuma più energia. Risolvi prima quello, poi effettua nuovamente le misurazioni. Tieni a mente i compromessi relativi alla producibilità (DFM) e alla produzione, e il tuo microcontrollore raggiungerà l'obiettivo di durata della batteria.
FAQ
Come posso misurare la corrente di sonno reale sulla mia pedana?
Misurare la corrente sul rail, non sull'alimentatore da banco. Interrompere la traccia verso la MCU e inserire uno shunt di corrente o un ponticello per un multimetro. Lasciare che il firmware entri in ciascuna modalità di sospensione e registrare la corrente per diversi minuti. Sottrarre l'assorbimento di corrente a riposo del regolatore. I valori del datasheet raramente corrispondono a quelli della scheda.
Quando è consigliabile scegliere un regolatore LDO al posto di un convertitore DC-DC?
Scegliete un LDO per le tensioni sensibili al rumore, come i riferimenti ADC, i front-end RF e i sensori analogici . Optate per un convertitore DC-DC quando la caduta di tensione e la corrente di carico sono elevate. Una soluzione ibrida funziona bene: riducete la tensione in prossimità del valore target, quindi utilizzate un LDO per la regolazione fine. Questo permette di mantenere basse le temperature e di controllare il rumore.
Quale fonte di attivazione dovrei scegliere per un dispositivo a batteria?
Scegli il trigger più lento che la tua applicazione può tollerare. Un fronte GPIO si attiva più velocemente ma si attiva più frequentemente. Un allarme RTC, un comparatore analogico o una soglia ADC si attivano meno frequentemente e consentono un maggiore risparmio energetico. Adatta la sorgente di attivazione alla frequenza degli eventi effettiva, quindi misura il consumo energetico per ciclo di attivazione.
Come posso valutare l'affermazione di una potenza bassa riportata in una scheda tecnica?
Ignorate i nomi delle modalità e confrontate la corrente misurata per MHz in modalità attiva. Verificate la corrente di standby, la latenza di riattivazione e il costo di ritenzione della SRAM. Eseguite i test ULPMark-CP e ULPMark-PP se il produttore li pubblica. Quindi confermate i valori sulla vostra scheda alle temperature estreme. Un buon microcontrollore si guadagna la sua valutazione sul campo, non sulla carta.
Una progettazione energetica efficiente premia la pazienza. Prima di tutto, analizza i dati, individua il componente che consuma più energia e poi misura di nuovo. Ogni tentativo avvicina il tuo prodotto all'obiettivo di durata della batteria.