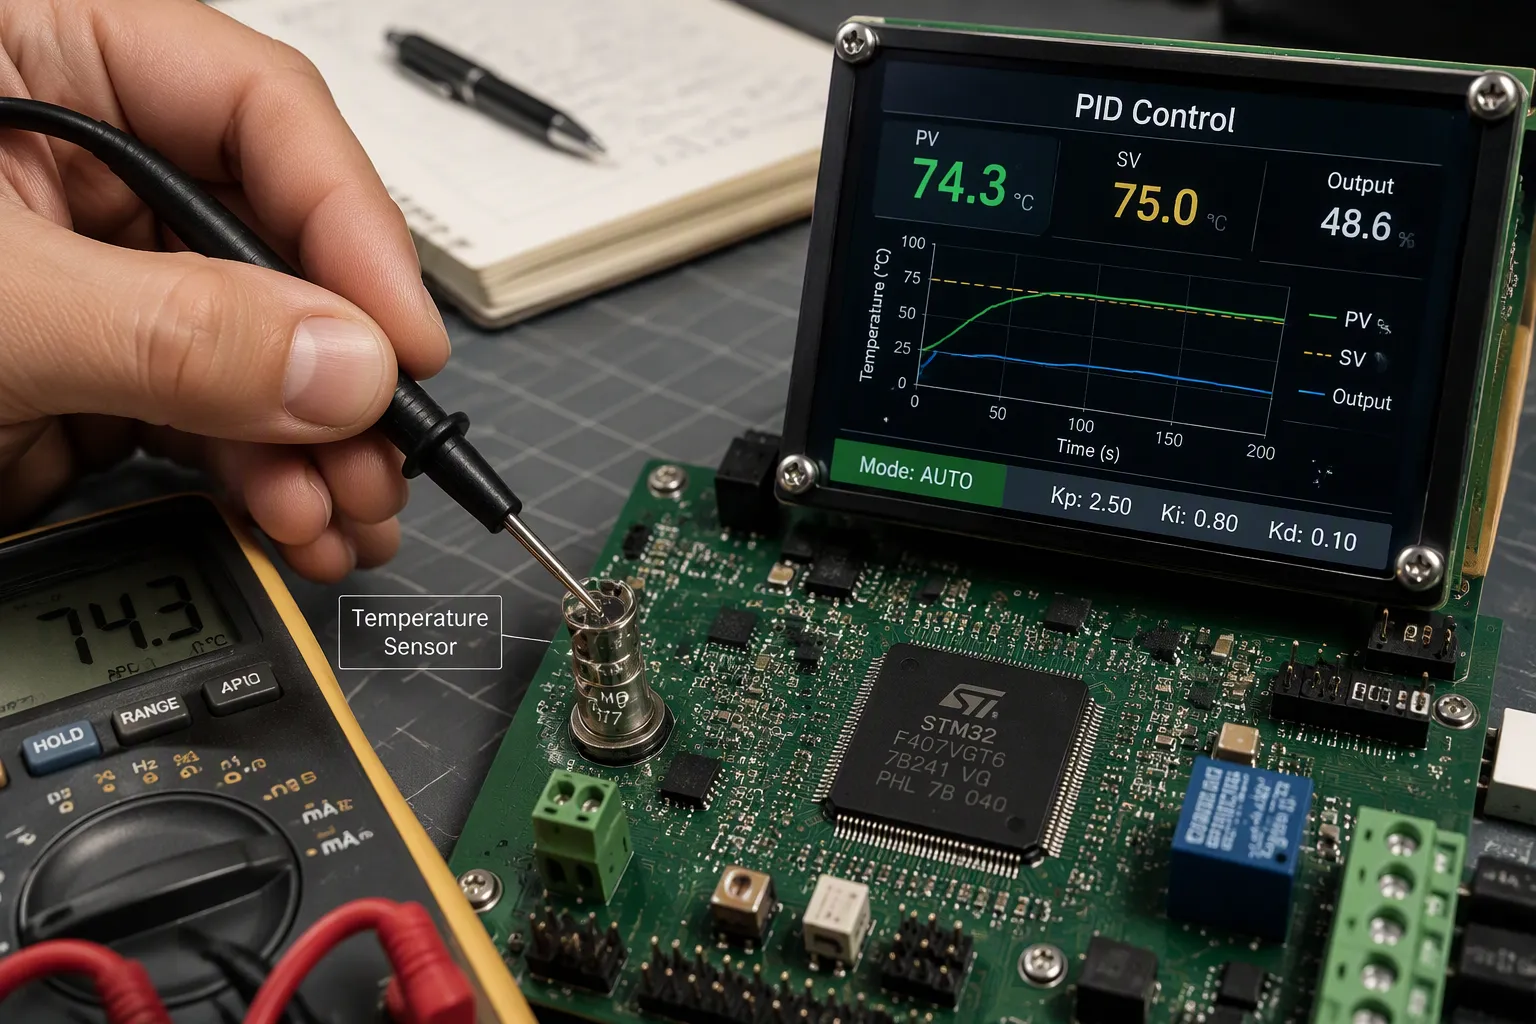
Un regolatore PID mantiene la temperatura della scheda entro limiti di sicurezza utilizzando un feedback digitale a circuito chiuso. Confronta la temperatura rilevata con un valore di riferimento e regola di conseguenza la potenza del riscaldatore o del raffreddatore. In questo modo il controllo della temperatura PID protegge un PCB dal surriscaldamento.
Un controllo preciso della temperatura previene anche il superamento del valore impostato. La maggior parte dei casi di surriscaldamento inizia con un superamento del valore impostato, in cui la temperatura della scheda sale brevemente oltre il set-point desiderato prima che il circuito di controllo reagisca. Un PID ben tarato reagisce tempestivamente e mantiene la temperatura della scheda vicina al set-point target.
Apprenderai i tre termini relativi al PID, il ciclo di protezione rilevamento-calcolo-correzione, il rilevamento a livello di scheda e il controllo del riscaldatore, nonché la messa a punto con progettazione a prova di guasto.
Punti chiave
Un regolatore PID utilizza tre componenti per mantenere stabile la temperatura della scheda ed evitare che si surriscaldi eccessivamente.
Regolare con attenzione il circuito PID in modo che non superi il valore di riferimento e non lasci un errore a regime.
Aggiungere un interruttore di sicurezza hardware separato per proteggere da eventuali guasti del riscaldatore.
Scegli il sensore di temperatura corretto e posizionalo lontano da punti caldi.
Una buona progettazione termica e un rilevamento preciso contribuiscono al buon funzionamento del circuito PID.
Principi fondamentali del controllo della temperatura PID
Un sistema di controllo della temperatura PID è un sistema di retroazione digitale a circuito chiuso. Controlla la temperatura reale, calcola la differenza rispetto al valore di riferimento e corregge l'uscita. Tale differenza rappresenta l'errore. Il controllore utilizza questo errore per azionare un riscaldatore o un sistema di raffreddamento.
I tre termini PID
I termini proporzionale, integrale e derivativo svolgono ciascuno una funzione diversa. La tabella seguente mostra come un controllore digitale calcola ciascuno di essi.
Termine | Formula | Come viene calcolato per il controllo della temperatura |
|---|---|---|
Proporzionale (P) | KP · e(t) | Utilizza l'errore corrente e(t) = SP − PV (temperatura di riferimento meno temperatura misurata); un errore maggiore in quel momento produce un output correttivo maggiore. |
Integrale (I) | KI ∫₀ᵗ e(t) dt | Somma l'errore nel tempo (sommato come ∑ eᵢ·Δt nei controllori digitali discreti) per rimuovere l'offset a regime della temperatura. |
Derivata (D) | KD · de(t)/dt = −KD · d(PV)/dt | Reagisce alla velocità con cui cambia l'errore; la derivata dell'errore viene spesso scambiata con la derivata del PV misurato per evitare un'impennata della derivata in caso di variazioni del setpoint, e il filtraggio viene utilizzato per ridurre il rumore. |
Il termine proporzionale reagisce all'errore corrente. Un errore maggiore produce un'uscita maggiore, quindi la scheda si riscalda più velocemente. Il termine proporzionale da solo non può eliminare l'errore a regime, perché l'uscita si annulla al set-point. Il termine integrale somma l'errore passato e porta tale offset a zero. Un'azione integrale eccessiva causa oscillazioni. Il termine derivativo reagisce alla velocità di variazione. Prevede l'andamento della temperatura e applica un effetto frenante. Questo smorzamento riduce l'overshoot. Il termine derivativo è sensibile al rumore del sensore, quindi molti progetti lo filtrano o lo impostano a zero.
Controllo a circuito chiuso con feedback vs. controllo on/off
Un semplice termostato on/off accende completamente il riscaldatore al di sotto del valore impostato e lo spegne completamente al di sopra di esso. La temperatura della scheda oscilla quindi intorno al valore target. Ad ogni ciclo, la temperatura della scheda supera il valore target prima che il riscaldatore si spenga. Questo fenomeno è chiamato overshoot, ed è da qui che iniziano la maggior parte dei casi di surriscaldamento.
I regolatori PID offrono un controllo della temperatura più preciso. L'algoritmo di controllo PID regola l'uscita in modo continuo anziché commutarla. I regolatori proporzionali-integrali-derivativi rispondono a piccoli errori con piccole correzioni. Questo comportamento mantiene la scheda vicina al setpoint desiderato e limita le oscillazioni. Un anello di controllo ben tarato si stabilizza rapidamente senza errori a regime.
Come il PID previene il surriscaldamento
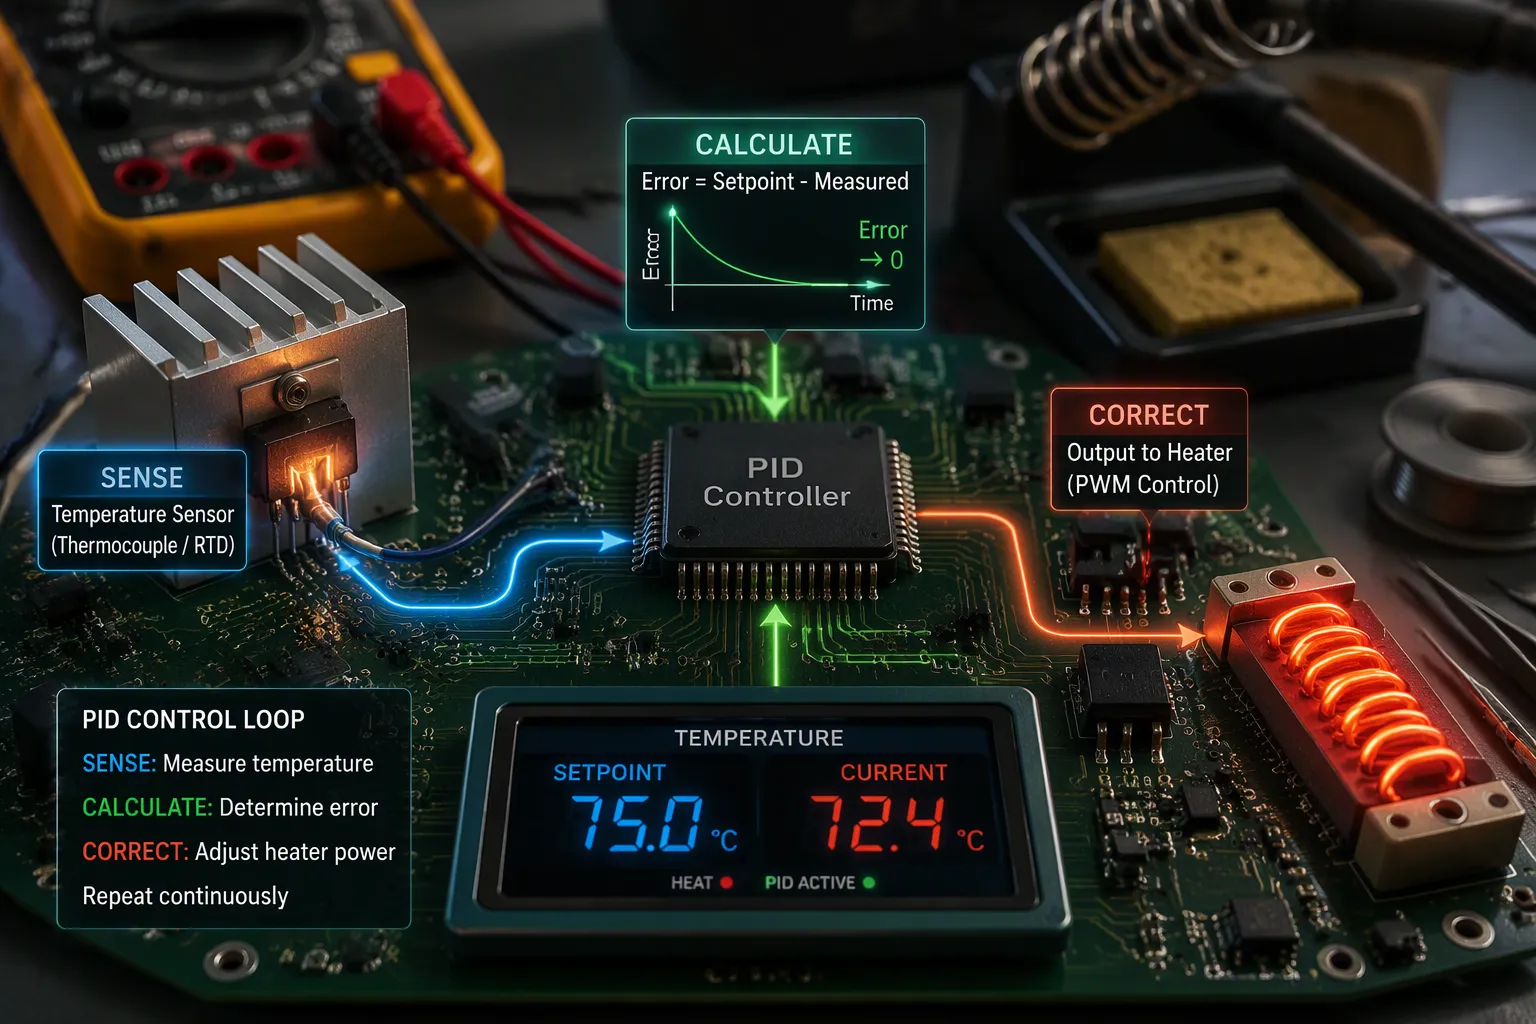
Rilevamento, calcolo dell'errore e output
Il circuito di protezione si articola in tre fasi. Innanzitutto, un sensore misura la temperatura della scheda. In secondo luogo, l'algoritmo di controllo PID sottrae tale lettura dal setpoint per calcolare l'errore. In terzo luogo, lo stadio di uscita aziona un riscaldatore o un raffreddatore di una quantità giustificata dall'errore. Questo ciclo si ripete a una frequenza di campionamento fissa, in modo che il circuito corregga le piccole derive prima che si aggravino.
La fase di rilevamento è quella che presenta il rischio maggiore. I metodi di rilevamento più comuni includono la termocoppia, il sistema a pozzetto termico riempito e il termoresistenziale (RTD). Ognuno di essi introduce un ritardo nel circuito.
Metodo di rilevamento | Ruolo nel ciclo di rilevamento-calcolo-correzione |
|---|---|
Termocoppia | Dispositivo comune di misurazione della temperatura nel circuito |
Sistema di pozzi termali riempiti | Dispositivo comune di misurazione della temperatura nel circuito |
Termoresistenza (RTD) | Dispositivo comune di misurazione della temperatura nel circuito |
È opportuno ridurre al minimo il ritardo di misurazione, ove possibile. Un bulbo o un pozzetto termico di piccolo diametro riducono la resistenza termica e la capacità termica dell'elemento. Un materiale del pozzetto a bassa resistenza e bassa capacità riduce il ritardo che introduce nel processo complessivo. Un piccolo tubo o orifizio vicino al sensore aumenta la velocità del flusso e accelera il trasferimento di calore all'elemento. Nei sistemi bifase, posizionare l'elemento nella fase liquida, che offre una resistenza termica inferiore rispetto alla fase vapore.
Il tempo morto è un problema a sé stante. Si tratta del ritardo tra la variazione di una variabile di processo e la sua osservazione. Un sensore montato lontano da una fonte di calore non registrerà immediatamente la variazione. Il controllore, quindi, agisce sulla base di misurazioni obsolete. Anche i disturbi, come un flusso anomalo di aria fredda, possono falsare la lettura. Il circuito di controllo PID deve quindi ignorarli.
Prevenzione del superamento della soglia di temperatura e dell'instabilità termica
L'azione derivativa è il termine più sensibile al rumore. Un segnale di misura rumoroso fa sì che l'azione derivativa amplifichi tale rumore, e l'uscita del controllore diventa instabile. I sistemi pratici applicano un filtraggio derivativo o utilizzano solo un piccolo guadagno D. Un trasmettitore con azione derivativa può annullare parte del ritardo dell'elemento; la compensazione avviene riducendo il guadagno derivativo del controllore.
I limiti del setpoint riducono ulteriormente l'overshoot. Limitando l'uscita e restringendo l'intervallo di setpoint consentito, il circuito non può comandare una correzione eccessiva che porti la scheda oltre il valore target. Configurato in questo modo, il controller PID agisce come un dispositivo di protezione dal surriscaldamento , non solo come un regolatore.
Il surriscaldamento incontrollato richiede un livello di protezione dedicato. Monitorare eventuali aumenti anomali di temperatura e disattivare forzatamente l'uscita quando si verificano:
Monitoraggio della temperatura di giunzione: sensori integrati, diagnostica in tempo reale e monitoraggio predittivo rilevano condizioni anomale prima del guasto.
Protezione da spegnimento termico: i circuiti di protezione da sovracorrente, cortocircuito, desaturazione e spegnimento graduale reagiscono rapidamente ai guasti e interrompono l'uscita prima che la temperatura aumenti eccessivamente.
Il monitoraggio della tensione e dell'impedenza aggiunge un ulteriore controllo. Un'improvvisa caduta di tensione, uno squilibrio o un aumento dell'impedenza interna segnalano un guasto imminente e il sistema può isolare il modulo o spegnersi. I regolatori PID (proporzionali-integrali-derivativi) gestiscono la regolazione continua; questi rilevatori gestiscono il guasto. Insieme mantengono intatto il controllo preciso della temperatura e impediscono che un guasto si trasformi in un incendio.
Implementazione a livello di scheda per un controllo preciso della temperatura
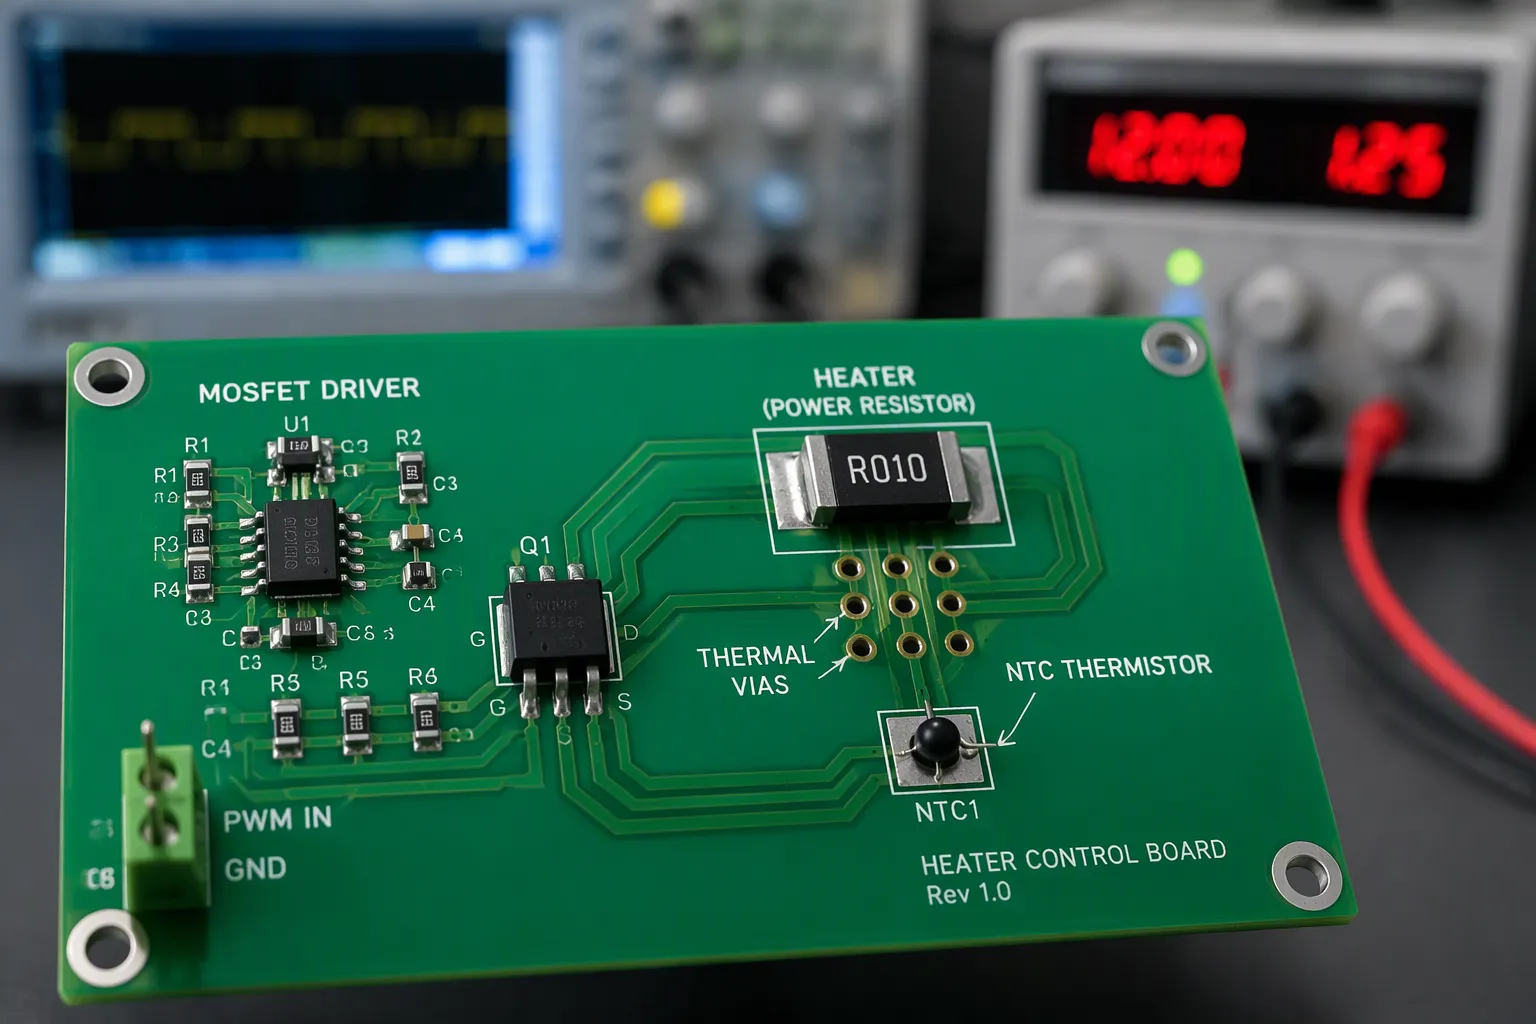
Opzioni di rilevamento e budget di errore
La prima scelta riguarda l'elemento sensibile. Un termistore NTC ha un costo contenuto ed è disponibile in minuscoli package SMD, quindi è adatto per il rilevamento della temperatura ambiente su PCB. La sua curva di resistenza è fortemente non lineare e per convertire le letture è necessario utilizzare una tabella di conversione o l'equazione di Steinhart-Hart. Un RTD come il Pt100 o il Pt1000 mantiene un comportamento quasi lineare su un ampio intervallo, ma richiede una sorgente di corrente costante, un ADC o un ponte di precisione e attenzione alla resistenza dei terminali. Un sensore di temperatura digitale integra la conversione e semplifica il layout. Valutate attentamente questi compromessi prima di decidere.
Attributo | Termistore NTC | RTD (Pt100/Pt1000) |
|---|---|---|
Campo di funzionamento | Da circa -50 °C a +150 °C | Da circa -200 °C a +650 °C |
Linearità | Altamente non lineare | Quasi lineare |
Tempo di risposta | Veloce, circa 0.2–10 s | Più lento, circa 1–50 secondi |
Circuito | Semplice divisore di tensione | Convertitore analogico-digitale di precisione a sorgente di corrente costante. |
Costo | Basso | Più elevato |
La posizione del sensore è importante quanto la scelta del componente. Tenere il sensore di temperatura lontano da transistor di potenza e regolatori, poiché i punti caldi locali possono falsare la lettura. Collegare il sensore al riscaldatore tramite un pad esposto o vias termici. Mantenere bassa la corrente di eccitazione in modo che l'autoriscaldamento non alteri la lettura. Una costante di tempo termica lenta, dovuta a un'eccessiva quantità di rame o all'incapsulamento, introduce un ritardo, e il ritardo favorisce il superamento della temperatura impostata.
Calcola il budget di errore per il percorso di misurazione. La risoluzione dell'ADC definisce il passo minimo rilevabile. La deriva del riferimento sposta ogni lettura al variare della temperatura. La resistenza della traccia e gli effetti termoelettrici aggiungono piccoli offset, quindi utilizza connessioni Kelvin a quattro fili per un Pt1000. Somma questi termini e confronta il totale con la tolleranza di setpoint consentita.
Azionamento del riscaldatore e accoppiamento termico
Un MOSFET o un relè a stato solido con PWM garantisce un'efficiente pilotaggio del riscaldatore. La commutazione a passaggio per lo zero è adatta ai riscaldatori resistivi perché mantiene basse le interferenze elettromagnetiche (EMI) ed evita problemi di corrente di spunto. Scegliere il dispositivo con un margine di sicurezza. Omron consiglia di moltiplicare RDS(on) per 1.5 quando il carico supera l'80% del valore nominale, quindi la dissipazione di potenza è pari al quadrato della corrente di carico × RDS(on) × 1.5. Il pilotaggio lineare elimina il rumore di commutazione ma dissipa la tensione in eccesso sotto forma di calore. La maggior parte dei controllori di temperatura PID nei progetti di schede utilizza il PWM per questo motivo.
Le zone di rame trasportano sia calore che corrente. Posizionate le zone di rame vicino ai regolatori e ai circuiti integrati ad alta corrente e collegate ogni isola a un piano più ampio. Una griglia di vie termiche sotto un package di alimentazione riduce notevolmente la temperatura di giunzione. Mantenete i piani di massa continui e collegate i bordi alla massa del telaio.
Mantieni la sezione di potenza rumorosa separata dal rilevamento analogico. Assegna alla sezione analogica un dominio di alimentazione dedicato, instrada le tracce sensibili lontano dal nodo di commutazione e non attraversare mai una divisione del piano di massa. Scherma il sensore con un anello di protezione dove lo spazio lo consente. Questi accorgimenti mantengono pulita la variabile di processo, in modo che il ciclo di controllo PID agisca su dati reali. Un buon accoppiamento termico e un rilevamento pulito, insieme, garantiscono un controllo preciso della temperatura.
Ottimizzazione, progettazione a prova di guasto e compromessi nella producibilità (DFM).
Regolazione PID e anti-windup
È possibile sintonizzare un circuito termico con il metodo Ziegler-Nichols. Impostare i guadagni integrale e derivativo a zero, quindi eseguire il sistema in modalità proporzionale. Aumentare lentamente il guadagno proporzionale fino a quando il sistema oscilla in modo stabile. Mantenere attivi i limiti di sicurezza e gli arresti, poiché l'oscillazione è intenzionale. In quel punto critico, registrare il guadagno massimo Ku e il periodo massimo Tu. Quindi calcolare i guadagni: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu e Kd = 0.075·Ku·Tu. Un attuatore veloce con Ku = 8.0 e Tu = 0.4 s fornisce Kp = 4.8, Ki = 24.0 e Kd = 0.24. Un riscaldatore lento con Ku ≈ 2.5 e Tu ≈ 5 min fornisce guadagni molto più piccoli e lenti. Questo risultato mostra il ritardo termico. L'autotaratura a relè è un'opzione utile quando il test manuale è pericoloso o non pratico.
La funzione anti-windup protegge il circuito durante la fase di riscaldamento. Il termine integrale continua ad accumulare errori mentre il riscaldatore rimane alla massima potenza, e il valore memorizzato causa un forte overshoot. È necessario limitare il termine integrale o interrompere l'integrazione quando la potenza in uscita raggiunge il valore massimo. Un circuito PID ben tarato mantiene quindi il setpoint senza una lunga oscillazione di recupero.
Limiti hardware e vincoli di produzione
Il software da solo non può garantire la sicurezza. Un MOSFET in cortocircuito o un relè saldato mantengono il riscaldatore acceso anche quando la MCU lo spegne. Aggiungere un percorso di spegnimento separato per il limite di temperatura.
Approccio | Componenti chiave | Comportamento di interruzione |
|---|---|---|
Soglia basata sul comparatore | Termistore + comparatore con isteresi | Segnale di arresto digitale, punto di intervento semplice |
intervento di riferimento di tensione | termistore NTC + TL431 + resistori | TL431 porta il catodo a massa vicino a 2.5 V e forza lo spegnimento |
Ponte di amplificatori operazionali | Termistore + amplificatore operazionale + 3 resistori di precisione | Bridge stabilisce il limite senza un riferimento |
Fusibile termico a ripristino automatico | Fusibile termico ripristinabile | Si apre alla temperatura di soglia, indipendentemente dal controllo. |
Un circuito di controllo basato esclusivamente su termistori non può garantire la sicurezza in caso di cortocircuito dell'elemento di commutazione. Un progetto a prova di guasto richiede un percorso che interrompa l'alimentazione autonomamente, indipendentemente dal segnale di controllo.
La progettazione per la producibilità (DFM) comporta dei compromessi. Il fattore di dissipazione, la discrepanza del coefficiente di dilatazione termica (CTE) e l'assorbimento di umidità influiscono sull'affidabilità termica. Rame più spesso, vias termici e colate di rame distribuiscono il calore, ma mantengono uno spazio adeguato tra una colata e le tracce vicine. Le zone di scarico termico migliorano la saldabilità ma peggiorano la conduzione, e una dissipazione termica insufficiente può causare una saldatura non uniforme. Parlate con il vostro responsabile di progetto (CM) della necessità di coprire le vias fin dalle prime fasi.
Il controllo di temperatura PID protegge un circuito stampato confrontando la temperatura rilevata con un valore di riferimento e correggendo l'uscita. I termini proporzionale, integrale e derivativo svolgono ciascuno un ruolo importante. Il termine proporzionale compensa l'errore presente, il termine integrale elimina l'offset a regime e il termine derivativo smorza i rapidi aumenti di temperatura. La soglia di intervento hardware funge da limite inferiore.
Il controllo termico dovrebbe essere considerato un aspetto fondamentale per l'affidabilità. È necessario calibrare il circuito, aggiungere la protezione anti-windup e tenere conto dell'errore di rilevamento. Bisogna adattare il driver del riscaldatore e l'accoppiamento termico al carico. Infine, è importante verificare ogni scelta rispetto ai limiti di produzione. I regolatori PID si guadagnano la fiducia grazie a una progettazione accurata, non alla fortuna. La sintonizzazione proporzionale-integrale-derivativa, unita a un percorso di sicurezza, garantisce la protezione delle schede.
FAQ
Con quale frequenza il ciclo PID deve campionare la temperatura della scheda?
Campionare a una velocità superiore alla costante di tempo termica del sensore e del gruppo riscaldante. Un ciclo che campiona più lentamente di quanto la scheda si riscaldi sarà sempre in ritardo rispetto alla temperatura reale. Adattare la frequenza di campionamento al metodo di rilevamento, quindi verificare la temporizzazione durante la validazione.
Posso eseguire un ciclo PID senza il termine derivativo?
Sì. Molti circuiti termici funzionano solo con il controllore PI. Il termine derivativo smorza i rapidi aumenti di temperatura, ma amplifica anche il rumore del sensore. Dovresti iniziare con P e I, poi aggiungere un piccolo termine D filtrato solo se l'overshoot persiste.
Cosa succede se il MOSFET del riscaldatore si guasta e va in cortocircuito?
Il riscaldatore rimane acceso indipendentemente dai comandi del firmware . Per questo motivo è necessario un percorso di interruzione indipendente, come ad esempio l'intervento di un comparatore o di un fusibile termico ripristinabile. I controller PID software non sono in grado di proteggere autonomamente da un guasto dell'elemento di commutazione.
Come posso evitare che il rumore del sensore interferisca con il ciclo di controllo?
Mantieni il percorso di rilevamento analogico lontano dal nodo di commutazione, forniscigli un dominio di alimentazione pulito e filtra il termine derivativo. Dovresti anche verificare la lettura rispetto a un termometro di riferimento prima di bloccare il set-point durante la taratura.
La progettazione termica premia la pazienza. Valida ogni strato, dal rilevamento al taglio, e la tua scheda manterrà la temperatura target per anni.