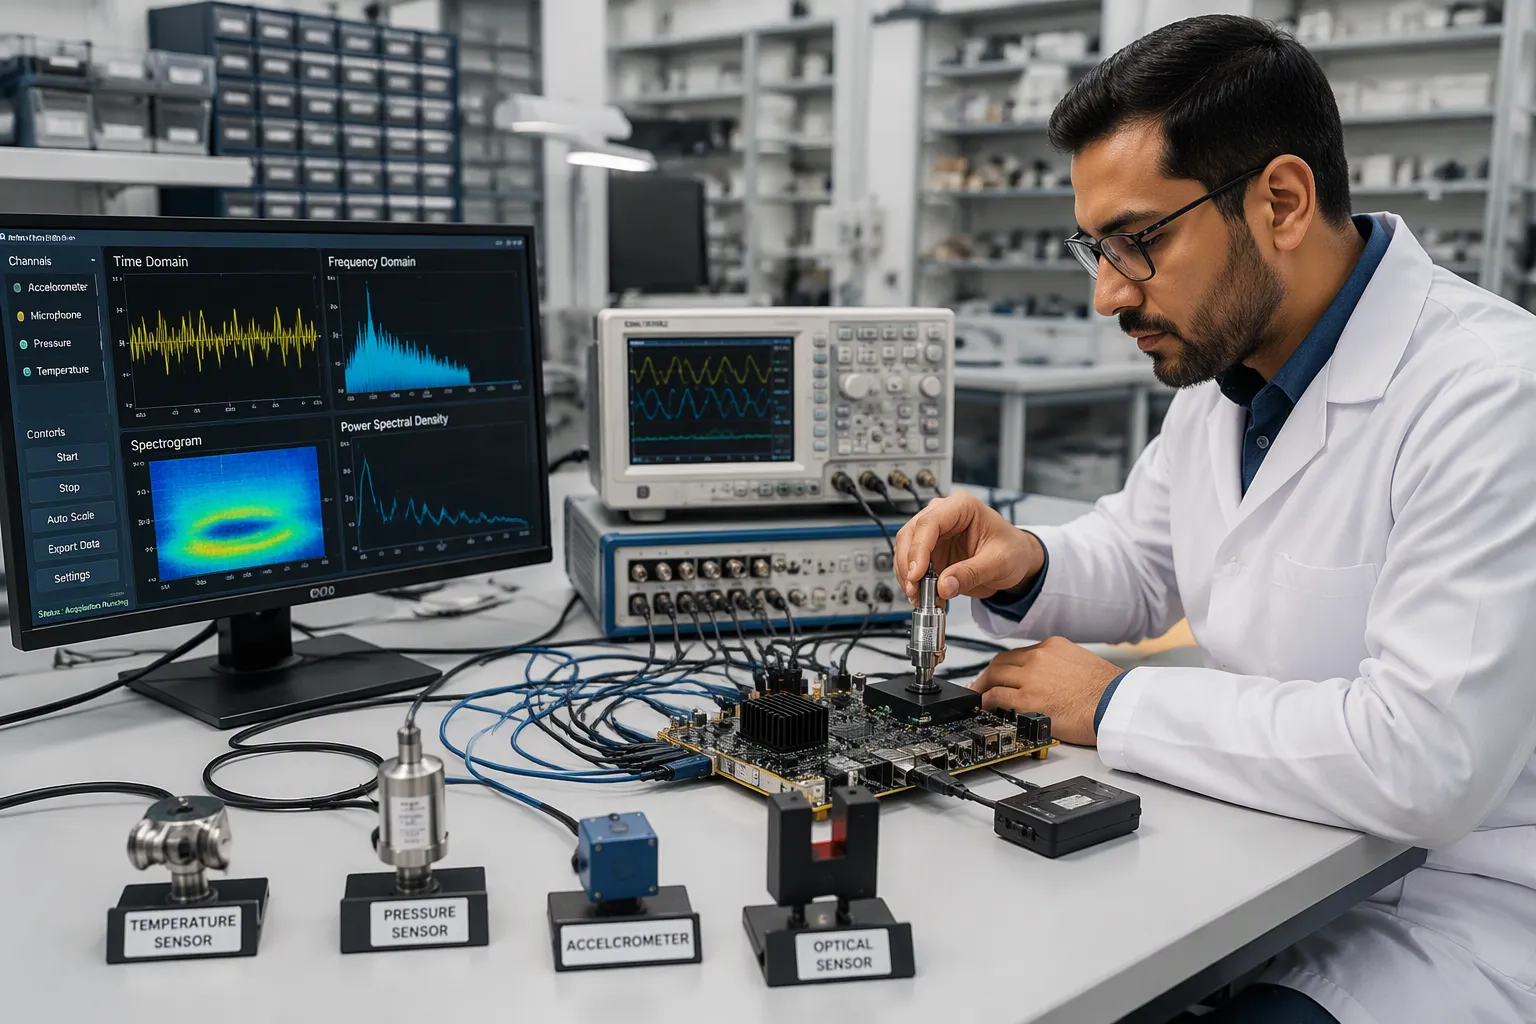
L'acquisizione di segnali multisensore raccoglie dati da diversi elementi di rilevamento e li trasforma in flussi digitali utilizzabili a livello di scheda. I sistemi reali, come il monitoraggio industriale, la robotica e la strumentazione, combinano sensori con interfacce, frequenze di campionamento e profili di rumore differenti. Gli ingegneri si trovano ad affrontare problematiche concrete: progettazione front-end, sincronizzazione, rumore, fusione dei dati e DFM (Design for Manufacturability).
Questa guida illustra passo passo le decisioni relative alla progettazione e alla produzione delle schede. Tratta argomenti quali il multiplexing analogico rispetto ai convertitori analogico-digitali (ADC) per canale, i filtri anti-aliasing, la selezione degli amplificatori operazionali e le opzioni di interfaccia. Troverete linee guida pratiche per la temporizzazione, la messa a terra, la calibrazione e l'avvio. Ogni sezione si concentra su un compromesso progettuale concreto, non sulla teoria.
Gli ingegneri che progettano schede multisensore conoscono bene la differenza tra un prototipo funzionante e un prodotto affidabile. Questa guida colma tale divario con dettagli pratici.
Punti chiave
Pianifica con cura il percorso del segnale di ciascun sensore per proteggere il convertitore e mantenere i dati puliti.
Utilizzare il campionamento simultaneo quando le differenze di fase sono importanti, ad esempio nella localizzazione del suono.
Utilizzare un unico orologio e segnali di trigger condivisi in modo che tutti i dati dei sensori rimangano sincronizzati.
Scegli il filtro giusto: il FIR offre una fase lineare stabile, l'IIR è più efficiente e il filtro adattivo funziona bene per la cancellazione del rumore.
Utilizza il DMA per trasferire i dati senza sovraccaricare la CPU, mantenendo il flusso di dati stabile e veloce.
Calibrare ciascun canale singolarmente e verificare la presenza di derive per mantenerne la precisione nel tempo.
Mantieni separate le masse analogiche e digitali e utilizza un unico piano di massa continuo per ridurre il rumore.
Attiva un canale alla volta e verificalo con FFT prima di passare alla fusione completa.
Principi fondamentali dell'acquisizione di segnali multisensore
Cosa significa acquisizione multisensore
L'acquisizione di segnali multisensore integra diversi elementi di rilevamento su un'unica scheda e acquisisce i dati da tutti contemporaneamente. Il processo si articola dal sensore fisico, attraverso il condizionamento del segnale, fino a un convertitore analogico-digitale (ADC), da cui esce il segnale digitale. Durante il campionamento, il convertitore acquisisce il segnale analogico a intervalli prestabiliti e assegna a ciascun campione un livello di tensione. La risoluzione dell'ADC determina il più piccolo passo di tensione che il sistema è in grado di rilevare.
L'acquisizione, l'elaborazione e la comunicazione Wi-Fi/Bluetooth dei dati provenienti da più sensori possono essere integrate in un'unica scheda open-source.
Elementi di rilevamento e percorsi del segnale
Ogni tipo di sensore richiede un percorso specifico. Un sensore PZT necessita di attenuazione, filtraggio passa-basso e traslazione di livello prima della conversione. Un estensimetro richiede un amplificatore di strumentazione e una regolazione di livello. La tabella seguente riassume i percorsi tipici.
Elemento sensibile | Percorso del segnale |
|---|---|
Sensore PZT | Attenuazione (÷2) → filtraggio passa-basso (~664 kHz) → spostamento di livello a 0–3.3 V → adc |
Estensimetro | Amplificatore di strumentazione → regolazione del livello a 0–3.3 V → adc |
Accelerometro (BMA400) | Uscita digitale tramite SPI direttamente al microcontrollore. |
Sensore ambientale (BME280) | Uscita digitale tramite SPI direttamente al microcontrollore. |
Uscite analogiche e digitali dei sensori
I sensori analogici necessitano di un front-end analogico: attenuazione, filtraggio e traslazione di livello proteggono il convertitore e ne mantengono la linearità. Una resistenza da 51 Ω con un condensatore da 4.7 nF, ad esempio, fornisce un filtro passa-basso con frequenza di taglio intorno ai 664 kHz.
I sensori digitali come il BMA400 e il BME280 non richiedono alcun condizionamento analogico. Trasmettono i dati tramite SPI utilizzando le linee di clock, ingresso, uscita e selezione del chip. Questo approccio elimina i circuiti di front-end e semplifica la gestione del front-end analogico.
Perché la progettazione a livello di consiglio di amministrazione è importante
Integrità del segnale alla fonte
L'integrità del segnale inizia dall'interfaccia del sensore. Una messa a terra difettosa o tracce analogiche troppo lunghe corrompono i dati prima ancora che l'elaborazione digitale del segnale possa intervenire. È consigliabile posizionare i componenti di condizionamento vicino al convertitore e mantenere i percorsi di ritorno brevi.
Impatto sui costi e sulla producibilità
Ogni canale aggiunto aumenta i costi, l'area del circuito stampato e i tempi di test. Un minor numero di fasi di condizionamento riduce il rischio di assemblaggio. Le revisioni DFM dovrebbero confermare il posizionamento dei componenti e la larghezza delle tracce prima del rilascio del layout.
Domande fondamentali sulla progettazione
Numero di canali ed esigenze di campionamento
La frequenza di campionamento segue le leggi fisiche del segnale misurato. I canali di temperatura richiedono solo 1–100 S/s, mentre vibrazioni e acustica ne richiedono 25.6–204.8 kS/s. I convertitori multiplex condividono un singolo convertitore analogico-digitale (ADC) tra i canali e introducono un piccolo skew temporale. I dispositivi di campionamento simultaneo mantengono intatte le relazioni di fase.
Tipo di segnale | Frequenza di campionamento tipica |
|---|---|
La temperatura | 1–100 S/s |
Pressione, flusso | 10 S/s–1 kS/s |
Vibrazione, acustica | 25.6–204.8 kS/s |
Budget di interfaccia e di elaborazione
La scelta dell'interfaccia determina il budget di elaborazione. SPI offre trasferimenti veloci e a bassa latenza; I2C è adatto a sensori lenti; RS-485 copre lunghe distanze di cavo. Un front-end di acquisizione dati deve trasferire i dati senza bloccare la MCU. È importante definire il budget di larghezza di banda fin da subito, poiché 64 canali a 51.2 kS/s producono circa 13 MB/s.
Principali sfide nei sistemi multisensore
Sincronizzazione e sfasamento temporale
Discrepanze nel dominio dell'orologio
La diversità dell'hardware crea il primo problema. I canali di visione, forza/coppia, tattili ed encoder funzionano con frequenze di campionamento, latenze e protocolli differenti. Ogni dispositivo ha il proprio orologio e il jitter naturale spesso supera diverse centinaia di microsecondi. Questo offset varia con la temperatura, le fluttuazioni di alimentazione e l'invecchiamento dei componenti.
I problemi di sincronizzazione multisensore derivano principalmente da dispositivi di acquisizione differenti, protocolli di acquisizione variabili e caratteristiche diverse come frequenze di campionamento, risoluzioni, intervalli, rapporti segnale/rumore e, soprattutto, riferimenti temporali. La mancanza di un riferimento temporale condiviso rende l'integrazione dei sensori molto più complessa. Supporre che gli orologi interni dei dispositivi siano già sufficientemente sincronizzati non tiene conto dello scostamento e del ritardo dell'orologio che si accumulano nel tempo. Pertanto, è necessaria una sincronizzazione robusta (hardware o software) per allineare i dati in un dominio temporale comune per la fusione o l'elaborazione successiva tramite intelligenza artificiale.
Effetti di latenza e jitter
I collegamenti di comunicazione introducono a loro volta dei ritardi. Le connessioni USB, Ethernet e seriali impongono profili di latenza differenti, e i sensori di rete sono soggetti a ritardi di trasmissione variabili, oltre al recupero dei pacchetti persi. La prelazione del sistema operativo in tempo reale aggiunge ulteriori ritardi di elaborazione non deterministici. L'elaborazione delle immagini e l'estrazione delle caratteristiche introducono quindi latenze computazionali non uniformi tra i diversi tipi di sensori, generando sfasamenti temporali sistematici. È fondamentale pianificare la sincronizzazione temporale fin dalle prime fasi, poiché nessuna elaborazione del segnale a valle può recuperare un riferimento temporale perso.
Rumore e integrità del segnale
Diafonia e anelli di massa
L'energia si accoppia tra le tracce vicine attraverso l'induttanza e la capacità mutua, e la ridotta distanza tra le tracce peggiora ulteriormente la situazione. Il rimbalzo di massa sposta i potenziali di massa locali durante le commutazioni rapide, pertanto i segnali a livello logico basso possono essere letti come a livello logico alto e i riferimenti analogici tendono a variare. La tabella seguente mette in relazione i sintomi comuni con le cause e le soluzioni.
Sintomo | Causa ultima | Rimedio giuridico |
|---|---|---|
suono | Impedenze non corrispondenti | Diagnosi con TDR; applicare la terminazione |
Anomalie sulle tracce adiacenti | Crosstalk | Aumentare la distanza o aggiungere schermatura |
Ronzio a 50/60 Hz | loop di massa | Separazione del terreno o isolamento ottico |
Riferimenti analogici traslati | Rimbalzo a terra | Aerei dedicati e disaccoppiamento |
Profili di rumore specifici del sensore
Ogni sensore presenta una diversa firma di rumore. Gli elementi ad alta impedenza captano l'accoppiamento capacitivo; i canali analogici a basso livello risentono dell'ondulazione dell'alimentazione che modula le soglie e la temporizzazione. Le coppie differenziali e i piani di ritorno continui migliorano l'immunità. Posizionare i condensatori di disaccoppiamento vicino ai pin di alimentazione ed eseguire una simulazione dell'integrità del segnale prima della fabbricazione.
Volume dei dati e larghezza di banda
Compromessi sulla frequenza di campionamento
La frequenza di campionamento influisce direttamente sul volume dei dati. Una bassa frequenza di campionamento può non rilevare o distorcere tendenze significative, mentre frequenze elevate sono adatte a test a breve termine che catturano rapide fluttuazioni; per analisi più lunghe, intervalli di un secondo o più lenti possono essere preferibili. Un sottocampionamento aggressivo senza compensazione introduce tuttavia aliasing, che a sua volta degrada l'accuratezza del modello. Scegliere la frequenza in base alla fisica del segnale, quindi verificarla con un'analisi FFT.
Colli di bottiglia dell'interfaccia
La larghezza di banda dell'interfaccia limita la catena di acquisizione dati (DAQ). Un front-end DAQ che gestisce 64 canali a 51.2 kS/s produce circa 13 MB/s, e collegamenti più lenti rallentano la MCU. Raggruppare i campioni per intervallo riduce il numero di pacchetti, mentre una granularità temporale più grossolana consente di risparmiare larghezza di banda solo quando l'applicazione lo permette. È necessario adattare l'interfaccia ADC e la velocità del collegamento al budget di throughput effettivo e profilare la latenza prima di aumentare il numero di canali.
Progettazione hardware per l'acquisizione
Multiplexing analogico vs. ADC per canale
Compromessi tra numero di canali e costi
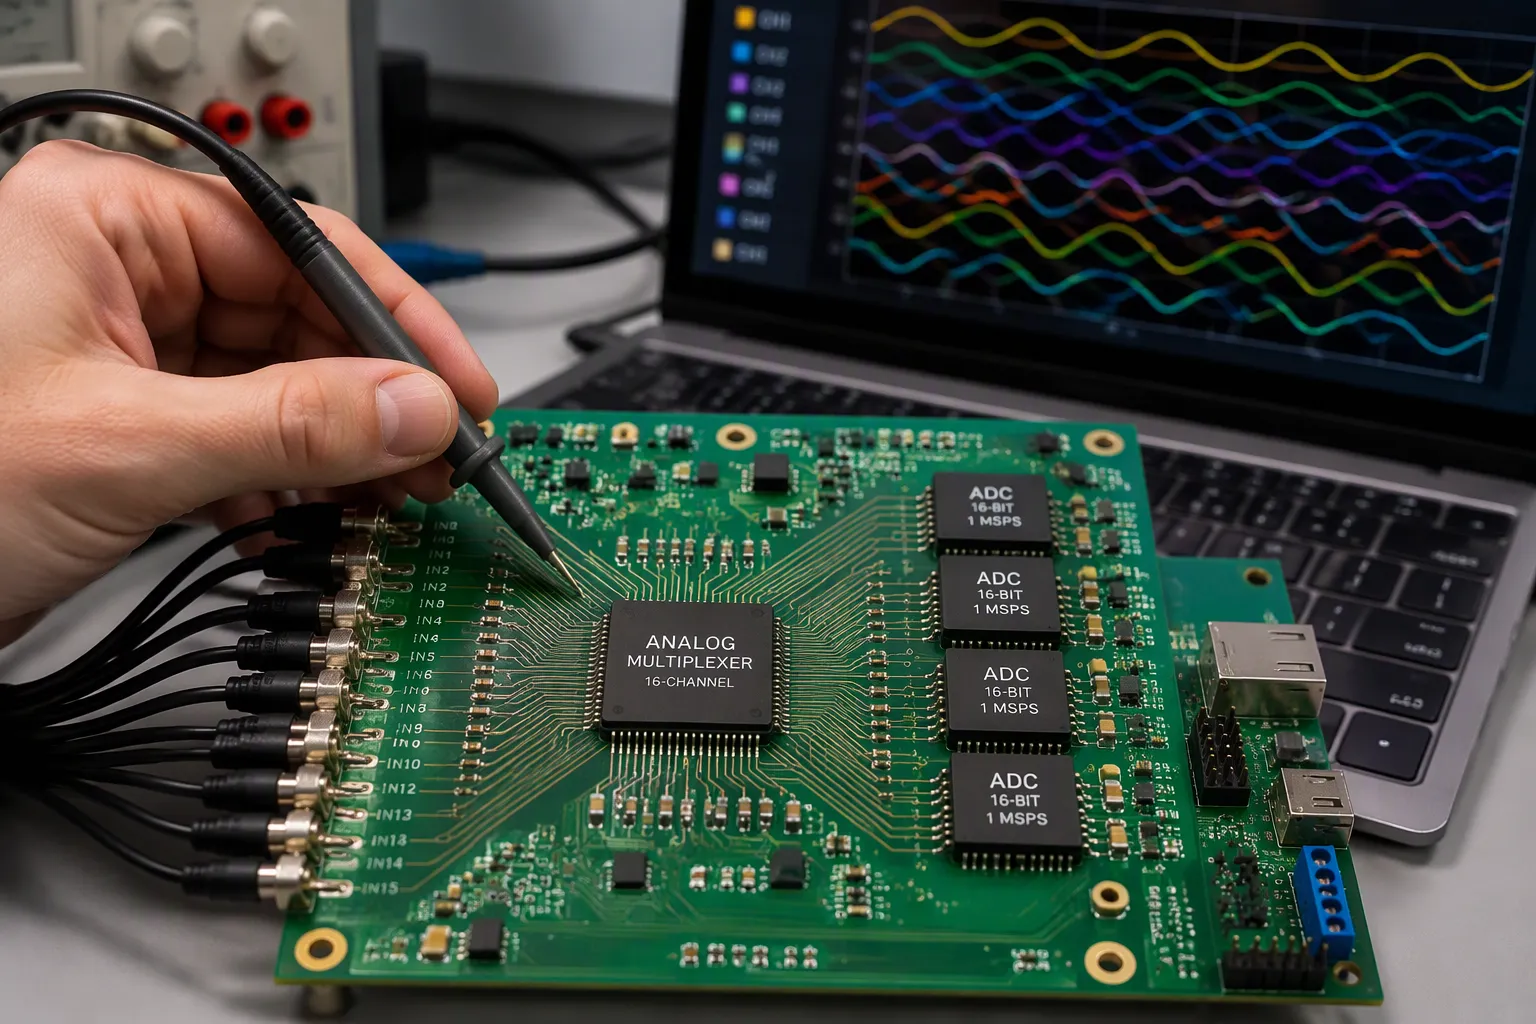
L'architettura scelta determina il costo minimo raggiungibile dalla scheda. Il multiplexing analogico riduce il numero di canali di ingresso del convertitore, ad esempio da 32 a 16, utilizzando reti di somma. Questo accorgimento riduce i costi hardware, il cablaggio e lo spazio occupato nel rack. Il multiplexing a divisione di tempo funziona bene per i canali in corrente continua e a bassa velocità. È robusto, economico e facilmente scalabile. Gli schemi a divisione di frequenza aumentano la velocità di trasmissione totale e la densità dei canali, ma richiedono filtri ad alta precisione, sorgenti a pettine stabili e calibrazione.
I convertitori per canale eliminano questa complessità. Ogni canale mantiene il proprio convertitore analogico-digitale, il proprio filtro passa-basso e il proprio stadio di campionamento e mantenimento. Il prezzo da pagare è un costo maggiore, un maggiore ingombro sulla scheda e una scalabilità limitata.
Scenario | Quando si applica | Compromesso chiave |
|---|---|---|
Multiplexing analogico | La velocità di trasmissione per canale può essere sacrificata; un SAR pipeline si accoppia con un mux | Velocità di trasmissione per canale inferiore, gestione parallela |
Campionamento per canale o simultaneo | L'istante esatto del campionamento è importante, così come la posizione della sorgente binaurale. | Le differenze di fase rimangono intatte attraverso i canali |
Il multiplexing va effettuato solo fino al punto in cui la fedeltà della misurazione non risulta significativamente compromessa. Oltre tale soglia, gli artefatti spaziali, temporali o digitali aumentano rapidamente e richiedono una calibrazione a livello di sistema o una ricostruzione del segnale.
Requisiti di campionamento simultaneo
Alcune applicazioni non sono in grado di gestire lo skew. L'udito robotico individua una sorgente sonora a partire da minime differenze di fase tra i canali. Più convertitori SAR possono campionare i canali simultaneamente entro una certa tolleranza. I dispositivi delta-sigma presentano difficoltà in questo ambito a causa della complessa risposta di fase dei loro filtri di loop. Pertanto, un progetto di acquisizione dati multicanale per vibrazioni o acustica dovrebbe prevedere fin dall'inizio il campionamento simultaneo.
Progettazione del front-end e del filtro
Selezione dell'amplificatore operazionale in base all'impedenza del sensore
Il front-end analogico deve essere compatibile con la sorgente. Un amplificatore differenziale è adatto a sorgenti a bassa impedenza con un segnale che viaggia su un'elevata tensione di modo comune, come nel caso del rilevamento di corrente sul lato alto. È economico, semplice e gestisce tensioni di modo comune superiori alle tensioni di alimentazione. Un amplificatore di strumentazione è adatto a sensori ad alta impedenza come estensimetri, termocoppie, RTD ed elettrodi per biopotenziali. I suoi stadi buffer offrono un'impedenza di ingresso molto elevata, un guadagno elevato e un'elevata reiezione di modo comune. I componenti ibridi rappresentano una soluzione intermedia tra i due casi.
Utilizzare un amplificatore differenziale quando il segnale è accompagnato da un'elevata tensione di modo comune e l'impedenza della sorgente è bassa. Utilizzare un amplificatore di strumentazione quando la sorgente ha un'impedenza elevata o quando i segnali a livello di microvolt richiedono un guadagno elevato.
Quando si sceglie un componente, è importante bilanciare le densità di rumore di tensione e corrente. I valori più comuni si attestano intorno a 7-9 nV/√Hz. Anche la gamma di alimentazione, la larghezza di banda e il budget di potenza limitano la scelta.
Progettazione del filtro anti-aliasing
Il condizionamento del segnale deve rimuovere l'energia fuori banda prima che il convertitore campioni. Posizionare il filtro anti-aliasing come ultimo stadio analogico, vicino all'ingresso del convertitore. Mantenere la frequenza di taglio inferiore alla metà della frequenza di campionamento. Un semplice stadio RC è sufficiente per canali lenti. Il filtraggio di precisione richiede uno stadio attivo con una risposta definita. Un'elevata impedenza di sorgente allunga il tempo di assestamento, quindi il canale multiplexato necessita di una finestra di acquisizione più ampia.
Configurazione e interfacce ADC
Compromessi tra risoluzione e frequenza di campionamento
Risoluzione e velocità sono in conflitto tra loro. Aumentare la risoluzione riduce la frequenza di campionamento massima raggiungibile, perché un maggior numero di bit richiede un tempo di conversione maggiore per campione. Aumentare la frequenza di campionamento, a sua volta, limita la risoluzione raggiungibile, poiché le conversioni veloci si basano su architetture più semplici e con un numero inferiore di bit. Le applicazioni ad alta fedeltà privilegiano la risoluzione, mentre le acquisizioni ad alta velocità privilegiano la frequenza. Un convertitore multiplex condivide il tempo di conversione tra gli ingressi, quindi la velocità di trasmissione per canale diminuisce all'aumentare del numero di canali. Scegliere il livello di prestazioni più basso che consenta comunque di acquisire il segnale correttamente.
Interfacciamento I2C, SPI e RS-485
La scelta dell'interfaccia dipende da distanza, velocità e numero di pin disponibili. L'I2C richiede due fili e si adatta a sensori lenti su una scheda di dimensioni ridotte. L'SPI offre trasferimenti veloci e a bassa latenza e si adatta al percorso principale di acquisizione dati. L'RS-485 è adatto a lunghe tratte di cavo in armadi industriali. Ogni opzione presenta dei vincoli di produzione: il numero di resistenze di pull-up, i componenti di terminazione e il numero di pin del connettore influiscono sull'assemblaggio e sul collaudo. Prima di procedere con il layout, è necessario valutare la velocità del collegamento in base alla velocità di trasmissione effettiva.
Tecniche di acquisizione e sincronizzazione dei dati
Attivazione hardware e clock condivisi
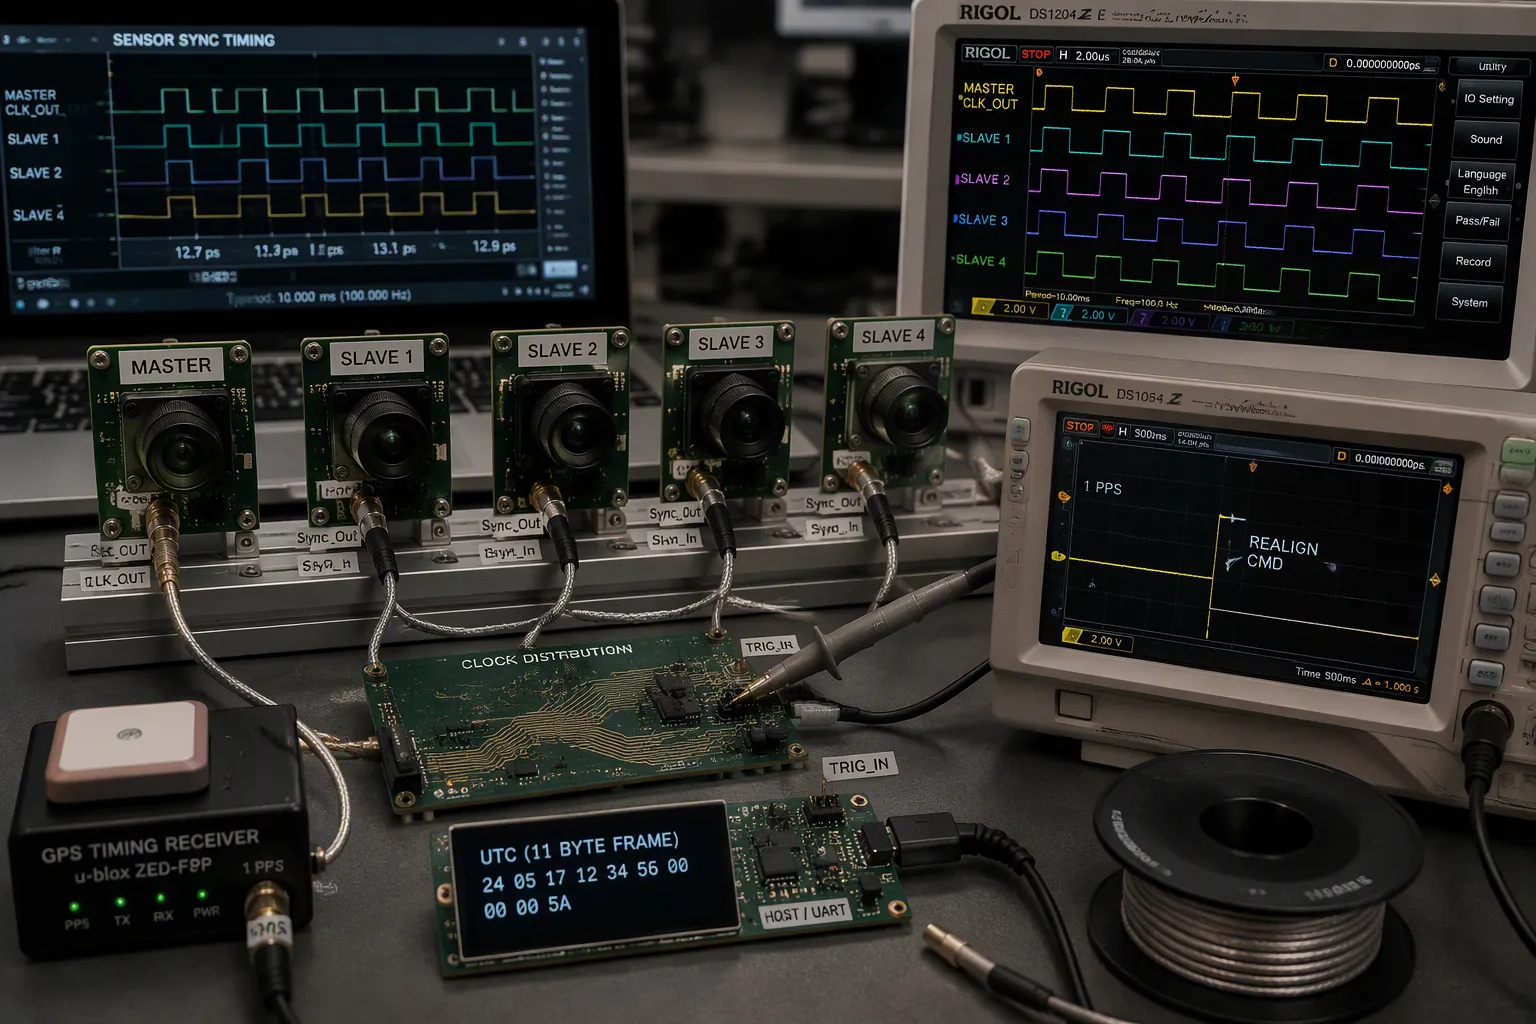
Un bus di controllo condiviso non garantisce la sincronizzazione dei tempi di acquisizione. Un bus I2C si limita a coordinare le impostazioni della telecamera tra i sensori. Ogni coppia di sensori continua a funzionare con i propri clock e i propri segnali FSYNC. La vera sincronizzazione richiede una base di clock condivisa e segnali di trigger che lavorino in sinergia.
Distribuzione comune dell'orologio
Quattro metodi pratici condividono una base temporale tra i sensori. Un collegamento master/slave cablato offre la sincronizzazione più precisa: un sensore master invia il suo clock su un pin Sync_Out e gli slave lo ricevono su Sync_In tramite cavi in serie. Uno schema PPS esterno invia un impulso PPS comune a ogni unità e reimposta ogni ciclo di misurazione ogni secondo. Un registratore GPS può trasmettere l'ora UTC assoluta tramite UART e un host personalizzato può fornire un fronte PPS più un frame UTC da 11 byte una volta al secondo. Per il riallineamento dell'array, gli ingegneri inviano un comando di riallineamento entro un secondo PPS oppure attivano una modalità e disconnettono brevemente la linea PPS condivisa in modo che l'array si riallinei sul terzo fronte valido dopo la ripresa del PPS.
Instradare con cura le tracce del clock. Proteggere i fili del clock con una rete di alimentazione, mantenere una traccia vuota accanto al percorso e preferire gli inverter ai buffer asimmetrici che distorcono il duty cycle. Il jitter misurato tra i ricevitori è rimasto entro ±6.2 ns dalla mediana e il jitter tipico del trigger è rimasto inferiore a ±4 ns.
Instradamento del segnale di attivazione
Il ritardo di attivazione dipende dalla distanza percorsa dal segnale, quindi bisogna considerare i ritardi del PCB e dei circuiti a valle, non solo la propagazione sulla linea. La velocità di propagazione è pari a circa il 95% di c nel vuoto. Il ritardo di attivazione minimo misurato è stato di 3.2 µs, l'intervallo di ritardo si estendeva da -148 µs a 179 µs e l'intervallo di attivazione più breve è stato di 175 µs. Il tasso di fallimento dell'attivazione è rimasto inferiore allo 0.5% fino a 15 m e ha raggiunto l'1.1% a 25 m. Il jitter è rimasto costante tra 0.25 e 25 m e un cavo coassiale di 30 m ha aggiunto 146 ns.
Marcatura temporale e allineamento
Timer e contatori hardware
L'acquisizione del timer hardware in corrispondenza degli interrupt di trasmissione e ricezione elimina l'incertezza di lettura del software. L'acquisizione sincrona condivide un cristallo tra il timer del processore e il transceiver, eliminando l'errore di quantizzazione. L'acquisizione asincrona aggiunge un tick di timer di errore per valore, e tale errore si accumula nel corso dei periodi di sincronizzazione. La marcatura temporale alla stessa frequenza con cui vengono generati gli interrupt elimina l'errore. Un orologio centrale disciplinato, spesso sincronizzato con il GPS, distribuito alle periferiche di marcatura temporale consente un allineamento inferiore al microsecondo.
Allineamento temporale post-acquisizione
Quando la simultaneità esatta non è possibile, compensare le latenze note, quindi interpolare o ricampionare le letture su un'unica linea temporale. L'obiettivo è ottenere un unico riferimento affidabile per tutti i dati dei sensori. Pianificare la sincronizzazione temporale con largo anticipo; nessuna elaborazione del segnale a valle è in grado di recuperare un riferimento temporale perso.
Acquisizione dati in tempo reale e DMA
Gestione del carico DMA e MCU
Il DMA riduce il carico della CPU fino al 70%, con riduzioni tipiche del 40-50% nei sistemi di sensori. I trasferimenti sono fino a 10 volte più veloci rispetto ai trasferimenti basati sulla CPU e la latenza si riduce fino al 40%. La modalità burst mantiene il bus attivo per un intero blocco; il cycle stealing intercala un'unità per richiesta; la modalità trasparente trasferisce i dati solo quando la CPU è inattiva. Il DMA riduce la frequenza degli interrupt anziché eliminarli: un trasferimento di 128 byte richiede una o due ISR invece di 128. Monitorare la coerenza della cache su Cortex-M7 e superiori, allineare i buffer alla larghezza del trasferimento e riattivare i canali one-shot nell'ISR di completamento.
Strategie di gestione del buffer
Il double buffering divide la memoria on-chip in due. La CPU elabora una metà mentre il DMA riempie l'altra. Abilitando sia gli interrupt di trasferimento parziale che quelli di trasferimento completato, la CPU si riattiva due volte per ogni buffer pieno. Questo schema supporta flussi di acquisizione dati in tempo reale senza perdita di campioni.
Metodo | Condivisione della base temporale | Ideale per |
|---|---|---|
Master/slave cablato | Orologio master su Sync_Out per Sync_In dello slave | Cavi corti, sincronizzazione più precisa |
PPS esterno | Impulso comune 1 PPS, ri-disciplinato ogni secondo | Array di sorgenti PPS condivise |
Registratore GPS tramite UART | UTC assoluto inoltrato a ciascun sensore | Array distribuiti |
Host 1 PPS più frame UTC | L'host fornisce il frame edge e UTC | Integrazioni personalizzate con i gestori di telefonia mobile |
Il firmware per l'acquisizione dati in tempo reale dovrebbe analizzare la latenza e la velocità di trasmissione prima di aumentare il numero di canali. Un percorso di acquisizione dati ben ottimizzato mantiene il campionamento, il filtraggio e l'elaborazione entro i limiti previsti.
Metodi di filtraggio e fusione
Filtraggio e riduzione del rumore
Selezione digitale del filtro [FIR, IIR, adattivo]
Il filtro scelto determina il budget di calcolo e il comportamento di fase di ciascun canale. I filtri FIR sono sempre stabili e mantengono una fase lineare, quindi non si verificano distorsioni di fase tra i canali. La loro struttura non ricorsiva richiede numerose operazioni di moltiplicazione-accumulazione e un roll-off ripido può richiedere centinaia o migliaia di coefficienti. I filtri IIR ottengono risposte più precise con un numero di coefficienti molto inferiore, il che riduce il calcolo fino al 90% circa rispetto a un progetto FIR equivalente. I circuiti di feedback li rendono stabili solo condizionatamente e la quantizzazione dei coefficienti può spostare i poli al di fuori del cerchio unitario. I filtri adattivi regolano i coefficienti in tempo reale per annullare le interferenze ambientali.
Tipo di filtro | Carico computazionale | Stabilità | Risposta di fase |
|---|---|---|---|
ABETE | Alto; i rubinetti scalano con l'ordine | Incondizionatamente stabile | Fase lineare |
IIR | Basso; fino al ~90% in meno rispetto al FIR | Condizionale | Distorsione di fase non lineare |
Adattabile | Moderato; aggiornamenti dei coefficienti in tempo reale | Dipende dalla struttura | Varia a seconda dell'adattamento |
Analisi FFT per il rilevamento delle interferenze
L'analisi FFT mostra le interferenze che le visualizzazioni nel dominio del tempo nascondono. Un grafico spettrale rivela le ondulazioni dell'alimentazione, le armoniche di commutazione e l'energia del clock accoppiato prima che si verifichino aliasing nella banda di interesse. Gli ingegneri dovrebbero eseguire l'analisi FFT sulle acquisizioni grezze durante la fase di avvio, quindi verificare che il filtraggio rimuova i toni identificati senza indebolire il contenuto del segnale.
Fondamenti della fusione dei sensori
Filtro complementare e filtro di Kalman
I vantaggi della fusione sono massimi quando i sensori presentano modalità di guasto correlate negativamente. Un radar mantiene la precisione della distanza anche sotto la pioggia, laddove una telecamera si degrada, e la telecamera è in grado di rilevare punti che il radar non riesce a vedere. Il filtro di Kalman combina le misurazioni in una distribuzione a posteriori con limiti di incertezza, ma presuppone dinamiche lineari e rumore gaussiano. Covarianze del rumore specificate in modo errato causano divergenza del filtro, pertanto la qualità della calibrazione limita direttamente le prestazioni della fusione.
Metodi di media ponderata e di voto
La media ponderata attribuisce un'influenza proporzionale all'affidabilità della misurazione. La ponderazione inversa della varianza è la forma classica: una misurazione priva di rumore silenzia di fatto le altre. Gli schemi di votazione combinano decisioni indipendenti e tollerano il guasto di un singolo sensore, sebbene scartino la correlazione tra i sensori. Entrambi gli approcci dipendono da stime di confidenza affidabili; canali eccessivamente sicuri degradano l'output combinato.
Sistemi di acquisizione delle emissioni acustiche
Emissione acustica multicanale basata su DSP
Un pratico sistema di acquisizione di emissioni acustiche affida il filtraggio al software. I sensori piezoelettrici RS-2A coprono la gamma di frequenze da 50 kHz a 400 kHz. Un preamplificatore AD620 personalizzato offre un basso rumore di circa 9 nV/√Hz e un'elevata reiezione di modo comune, con guadagno impostato da una singola resistenza e senza filtraggio hardware. La scheda di acquisizione dati offre convertitori a 16 bit, fino a otto canali differenziali sincroni e 1.25 MS/s per canale. Gli ingegneri hanno selezionato una frequenza di campionamento di 500 kS/s per canale per soddisfare il teorema di Nyquist per i segnali di emissione acustica fino a 250 kHz. La sincronizzazione hardware integrata preserva la temporizzazione tra i canali per la localizzazione della sorgente.
Estrazione e convalida delle caratteristiche
L'elaborazione digitale del segnale gestisce quindi il filtraggio passa-banda in tempo reale o in post-elaborazione. La validazione dovrebbe confrontare l'output filtrato con sorgenti note e confermare l'allineamento dei canali. Il monitoraggio AE multicanale si basa su questo ciclo: acquisizione, filtraggio, estrazione delle caratteristiche e verifica rispetto a un riferimento.
Migliori pratiche di implementazione
Calibrazione e bilancio degli errori
Budgeting degli errori per canale
Ogni canale presenta i propri errori, alcuni prevedibili e altri casuali, quindi è necessario pianificare la gestione di ciascuno separatamente. Ogni fase di calibrazione deve essere associata a un modello di rumore formale, per poi propagare gli errori residui a valle. Un controllo dei residui – il valore misurato meno il valore del modello – mostra che l'uscita è vicina al rumore gaussiano con una bassa distorsione. L'iniezione di riferimento fornisce un benchmark stabile: i diodi di guadagno e di rumore che rimangono stabili entro il 2.5% consentono agli ingegneri di correggere la deriva prima che raggiunga l'ADC.
Flussi di lavoro di calibrazione
I sensori con numerosi parametri richiedono la calibrazione di ciascun canale in sequenza, seguita da un'analisi di correlazione incrociata. La compensazione della temperatura richiede diversi punti di calibrazione e il mantenimento di una temperatura costante in ognuno di essi richiede molto tempo. La media delle statistiche su cicli ripetuti riduce gli effetti delle interferenze elettromagnetiche e delle vibrazioni. Il monitoraggio continuo della deriva con avvisi automatici mantiene costante la precisione tra le ricalibrazioni programmate.
Approccio di calibrazione | Forza | Limitazione |
|---|---|---|
Sequenziale per canale | Isola i termini di errore di ciascun canale | Lento per un elevato numero di canali |
Analisi di correlazione incrociata | Cattura l'accoppiamento intercanale | Necessita di dati di riferimento abbinati |
iniezione di riferimento | I binari acquisiscono deriva in servizio | Aggiunge hardware per canale |
Messa a terra e controllo del rumore
Schema di un quadro a segnali misti
Sulle schede a segnale misto , il flusso della corrente di ritorno è più importante del modo in cui i segnali vengono instradati. Mantenete separate le sezioni analogiche e digitali, utilizzate linee di alimentazione separate e posizionate un piano di massa continuo sotto gli strati di segnale. Evitate il metodo obsoleto del singolo punto di massa: qualsiasi traccia che attraversi un'interruzione di massa spinge la corrente di ritorno in un'antenna ad anello. Alcuni convertitori moderni, come l'AD7606B, raccomandano esplicitamente un unico piano di massa continuo anziché la separazione AGND/DGND.
Schermatura e percorsi di ritorno
Proteggere i nodi sensibili con anelli di guardia e gabbie di Faraday e tenere le tracce digitali ad alta velocità separate da quelle analogiche. La segnalazione differenziale e le vie di massa riducono la diafonia. Eseguire una simulazione dell'integrità del segnale prima della fabbricazione e specificare il controllo dell'impedenza e lo spessore del rame nei file di produzione.
Compromessi tra DFM e produzione
Prototipazione e validazione in laboratorio
I prototipi dimostrano la validità del progetto ; la produzione si concentra sulla massimizzazione della resa. Raggruppare i valori passivi duplicati, mantenere gli spazi liberi nel cortile e posizionare i punti di test in modo che le sonde possano raggiungerli. Far corrispondere il layout al documento di capacità del produttore ed eseguire controlli DFM prima del rilascio del Gerber. Saltare la convalida ERC/DRC o di impedenza comporta la riprogettazione.
Firmware, debug e profilazione
Avvia la scheda passo dopo passo: controlla il front-end analogico, poi il convertitore e infine il flusso di acquisizione dati. Utilizza un oscilloscopio per le fasi di condizionamento del segnale e un analizzatore logico per il bus digitale. Analizza la latenza e la velocità di trasmissione prima di aggiungere altri canali e assicurati che i buffer di acquisizione dati in tempo reale non perdano mai campioni. Un percorso di acquisizione dati in tempo reale ben ottimizzato mantiene il campionamento, il filtraggio e l'elaborazione entro i limiti previsti, e un'attenta sincronizzazione mantiene allineati i dati dei sensori.
L'acquisizione affidabile di segnali multisensore si basa su tre elementi fondamentali. La progettazione del front-end definisce la gamma dinamica e il livello di rumore prima dell'inizio di qualsiasi conversione. Un'attenta sincronizzazione mantiene i canali allineati nello stesso dominio temporale. Una solida strategia di fusione trasforma quindi i flussi separati in un unico modello coerente. La fusione a livello di caratteristiche e gli approcci ibridi svolgono oggi gran parte di questo lavoro.
I team dovrebbero attivare un canale alla volta. La calibrazione e la validazione vengono dopo, prima di passare alla fusione completa. L'acquisizione dei dati in tempo reale dipende da questa disciplina: buffering DAQ stabile, filtraggio pulito e una frequenza di campionamento che corrisponda alla fisica del segnale. Ogni decisione di campionamento ha un impatto a valle.
L'elaborazione edge e gli hub di sensori integrati si occuperanno presto di una parte sempre maggiore di questa catena. L'acquisizione di dati in tempo reale e l'acquisizione di segnali da più sensori premieranno i team che sapranno costruire solide basi.
FAQ
Quali sono le cause dello sfasamento temporale tra i canali del sensore?
Orologi separati, protocolli diversi e ritardi variabili creano tutti uno skew. Ogni dispositivo campiona sulla propria base dei tempi e questo scostamento varia al variare della temperatura e con l'invecchiamento dei componenti. Un orologio condiviso, unito a trigger hardware, mantiene il campionamento allineato su tutti i canali alla stessa frequenza di campionamento.
Quando è necessario un campionamento simultaneo in un progetto?
Il campionamento simultaneo è importante quando le relazioni di fase veicolano informazioni, come ad esempio l'individuazione della provenienza di un suono. I convertitori multiplex introducono una distorsione tra i canali. La sola frequenza di campionamento non risolve il problema della distorsione. Un team dovrebbe optare per convertitori per canale quando l'istante di campionamento deve corrispondere esattamente su tutti gli ingressi.
In che modo il DMA riduce il carico del microcontrollore?
Il DMA sposta i campioni senza l'intervento della CPU, quindi il campionamento continua mentre il core elabora i dati. Un trasferimento di 128 byte richiede uno o due interrupt anziché 128. Questo mantiene stabile il flusso di acquisizione dati. Gli ingegneri dovrebbero allineare i buffer alla larghezza del trasferimento e riattivare i canali one-shot nell'interrupt di completamento.
Quale interfaccia è più adatta a cavi di lunga lunghezza?
RS-485 gestisce cavi lunghi all'interno di armadi industriali. SPI offre trasferimenti veloci e a bassa latenza sulla scheda. I2C è adatto a sensori lenti su tracce corte. Un team dovrebbe adattare la velocità del collegamento al throughput effettivo e assicurarsi che la frequenza di campionamento rimanga entro i limiti supportati dall'interfaccia.
Come dovrebbe un team convalidare una nuova scheda di acquisizione dati?
Un team dovrebbe iniziare attivando un canale. Verificare il front-end analogico con un oscilloscopio, quindi confermare l'uscita del convertitore. Eseguire un'analisi FFT per individuare le interferenze prima del filtraggio. Analizzare la latenza e la velocità di trasmissione e verificare che la frequenza di campionamento corrisponda alle leggi fisiche del segnale prima di aumentare il numero di canali.