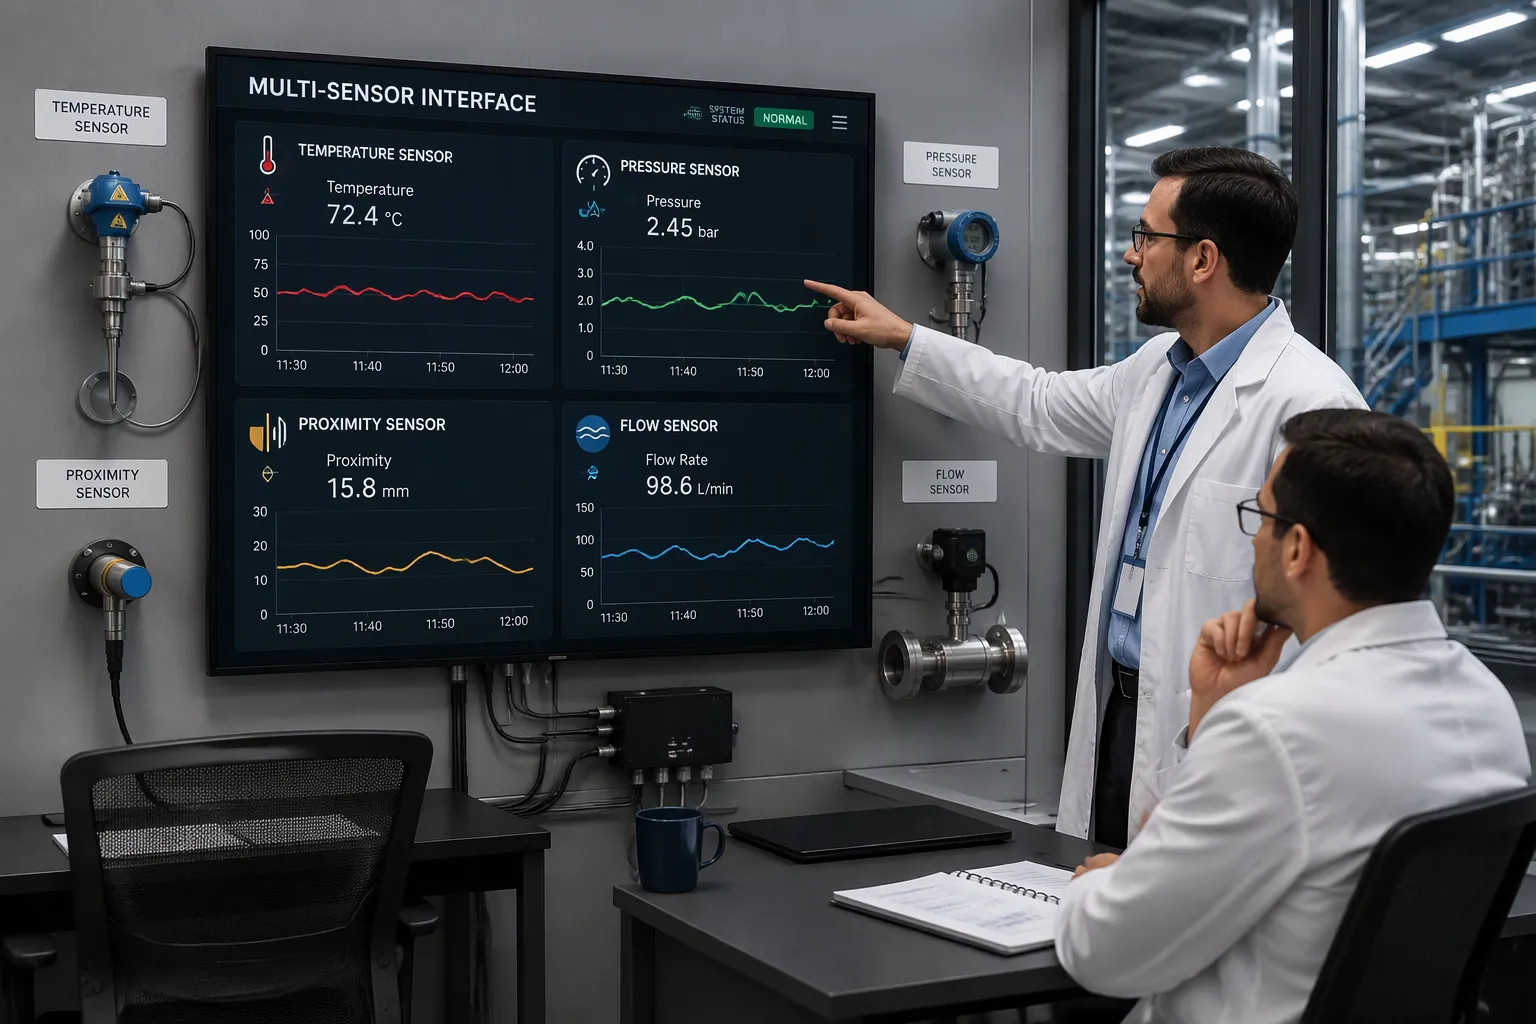
Imaginez un contrôleur de machine unique sur une chaîne de production. Il doit mesurer simultanément la température, la pression, la position et le débit. Chaque capteur utilise un langage électrique différent : certains délivrent de faibles tensions analogiques, d’autres des impulsions numériques rapides. La conception d’interfaces pour capteurs multi-industriels résout ce problème d’incompatibilité sur une plateforme partagée. Une conception erronée peut entraîner des mesures peu fiables, une dégradation de l’intégrité du signal, des boucles de régulation lentes, des failles de sécurité et un surcoût. Vous êtes face à une véritable tension : les signaux sont extrêmement hétérogènes, mais la carte est unique. Ce conflit influence chacune de vos décisions.
Points clés à retenir
Associez le signal de chaque capteur au circuit de conditionnement approprié. Amplifiez les signaux faibles et filtrez le bruit en amont.
L'utilisation de circuits intégrés mixtes permet de réduire l'encombrement sur la carte et de modifier les paramètres par logiciel. Cela représente un gain de temps et d'argent.
Séparez les composants analogiques et numériques sur la carte. Utilisez un plan de masse unique et acheminez les signaux avec soin.
Testez votre carte en conditions réelles de bruit et de variations de température. Calibrez chaque canal pour corriger les erreurs.
Prévoyez les futures mises à niveau. Ajoutez de la puissance de calcul supplémentaire et utilisez des interfaces reconfigurables pour les nouveaux capteurs.
Conception d'interfaces multi-capteurs
Toute conception d'interface de capteurs multi-industrielle commence par une question fondamentale : où réside l'intelligence ? La plupart des cartes industrielles la concentrent sur un seul contrôleur. Ce choix influence la conception de l'interface dès le premier schéma.
Architecture centrée sur le microcontrôleur
Un seul microcontrôleur gère la lecture de plusieurs capteurs via ses périphériques et une interface analogique externe. On obtient ainsi un seul domaine d'horloge, une seule image de firmware et un point unique pour l'horodatage des données acquises par les capteurs. Cette architecture permet de concevoir une carte d'acquisition de données compacte et prévisible. Elle simplifie également le débogage dans les projets d'automatisation industrielle, car chaque lecture transite par un code contrôlé par le microcontrôleur.
Interfaces universelles et reconfigurables
Les interfaces universelles pour capteurs industriels permettent à une seule carte de gérer de nombreux types de transducteurs. Un module de conditionnement reconfigurable, composé d'amplificateurs opérationnels à gain sélectionnable, assure cette fonction. Le firmware relie les blocs numériques pour former un frontal complet. Les capteurs se connectent via une interface à 4 lignes : deux lignes d'alimentation et jusqu'à deux lignes de signal, avec une résistance supplémentaire dans certaines configurations. La conception offre également une sortie plug-and-play IEEE 1451.3. On peut la considérer comme une interface universelle dont la configuration est modifiée par le firmware. Cette interface universelle prend en charge les capteurs analogiques et numériques sur une plateforme unique.
Typologie des capteurs | Configuration |
|---|---|
Capteur conditionné | Configuration de 1 |
Capteur non conditionné (type pont de Wheatstone) | Configuration de 2 |
Capteur de sortie de courant | Configuration de 3 |
Capteur résistif | Configuration de 4 |
Capteur capacitif | Configuration de 5 |
Capteur numérique (interface série : RS232/SPI/Microwire) | Configuration 6/7/8 |
Un processeur configurable permet de modifier en temps réel le comportement de surveillance sans refonte du système, s'adaptant ainsi à diverses conditions tout en maintenant une complexité gérable.
Vous activez uniquement les circuits de conditionnement de signal nécessaires à chaque capteur. Cette flexibilité est idéale pour les interfaces multi-capteurs personnalisées utilisées dans la collecte de données des réseaux de capteurs sans fil industriels et de l'Internet des objets (IoT). Elle permet également de réutiliser ces interfaces entre différentes gammes de produits.
La latence mérite une attention particulière dès le début. La commande en boucle fermée nécessite une synchronisation déterministe, car les retards et les pertes de paquets déstabilisent la boucle. WISA et WSAN-FA ciblent environ 10 ms sur un maximum de 120 appareilsIO-Link Wireless vise un temps de réponse d'environ 5 ms pour un maximum de 40 appareils sur une seule liaison. Les liaisons filaires sont plus rapides : PLC Le fond de panier répond en environ 1 ms.Une configuration bien conçue peut atteindre 20 à 60 µs, avec un cas extrême proche de 100 µs. Le filtrage analogique ajoute du délai. La fusion de capteurs et la synchronisation de signaux mixtes doivent être réalisées dans ces limites. Des interfaces de capteurs de qualité et une planification claire de ces interfaces permettent de respecter ce budget.
Principes de conception d'interfaces de capteurs multi-industriels
Principes de base du conditionnement du signal
La conception de toute interface de capteurs multi-industriels commence par l'adaptation de la chaîne de conditionnement au signal de sortie de chaque capteur. Un thermocouple ne produit que quelques millivolts par degré Celsius ; il faut donc amplifier ce faible signal à l'aide d'un amplificateur d'instrumentation avant qu'il n'atteigne le convertisseur analogique-numérique (CAN). Un capteur de pression basé sur un pont de Wheatstone nécessite une excitation du pont et une amplification différentielle. Les capteurs optiques requièrent une conversion courant-tension. Chaque circuit est différent, mais les principes restent les mêmes.
Technique | Interet | Exemple |
|---|---|---|
Amplification | Amplification des signaux faibles pour la lisibilité de l'ADC | Thermocouple à quelques mV/°C |
Atténuation | Réduire les tensions élevées | diviseurs de résistance |
Filtration | Supprimer le bruit et les interférences | Filtres passe-bas et passe-bande |
Isolation électrique | Bloquer le courant indésirable lors du passage des données | Optocoupleurs, amplificateurs d'isolation |
Signalisation différentielle | Annulation du bruit de mode commun | Amplificateurs d'instrumentation à CMRR élevé |
Conversion ADC | Convertir un signal analogique conditionné en signal numérique | Résolution 12/16/24 bits |
La compensation de température | Contrer la dérive thermique | Thermistances, tables de consultation |
Étalonnage et linéarisation | Aligner la réponse du capteur sur la référence | Calibrage automatique du logiciel |
Vos circuits de conditionnement de signaux analogiques doivent également gérer les capteurs de sortie de charge , qui nécessitent des amplificateurs de charge externes, ainsi que les capteurs à amplification interne dotés de circuits intégrés. Ces circuits de conditionnement de signaux constituent l'épine dorsale de toute interface de capteur industriel fiable.
Réduction du bruit et mise à la terre
Un plan de masse complet est la solution la plus universelle pour les interfaces de capteurs à signaux mixtes. Il offre des chemins de retour faciles à suivre et un meilleur blindage contre les interférences électromagnétiques qu'une grille. Évitez de diviser le plan de masse, sauf en cas d'absolue nécessité , car les divisions perturbent les chemins de retour et déforment les signaux haute fréquence. Faites passer les signaux critiques directement au-dessus d'un plan de masse continu. Le passage au-dessus d'espaces peut augmenter l'inductance.
Séparez les masses analogiques et numériques, puis connectez-les en un point unique près de l'entrée d'alimentation. Cette mise à la terre en étoile empêche le bruit de commutation numérique, qui peut atteindre 100 mV ou plus, de se coupler aux signaux analogiques dont le seuil est aussi bas que 10 mV. Utilisez des vias de jonction espacés d'environ un dixième de la longueur d'onde du signal de fréquence la plus élevée. Pour un signal de 1 GHz, cet espacement est d'environ 30 mm et permet de réduire les interférences électromagnétiques jusqu'à 10 dB. Placez des condensateurs de découplage près des broches d'alimentation du circuit intégré, avec des connexions de masse courtes. Combinez des valeurs telles que 0.1 µF et 1 µF pour une suppression du bruit à large bande.
Circuits intégrés d'interface de capteur à signaux mixtes
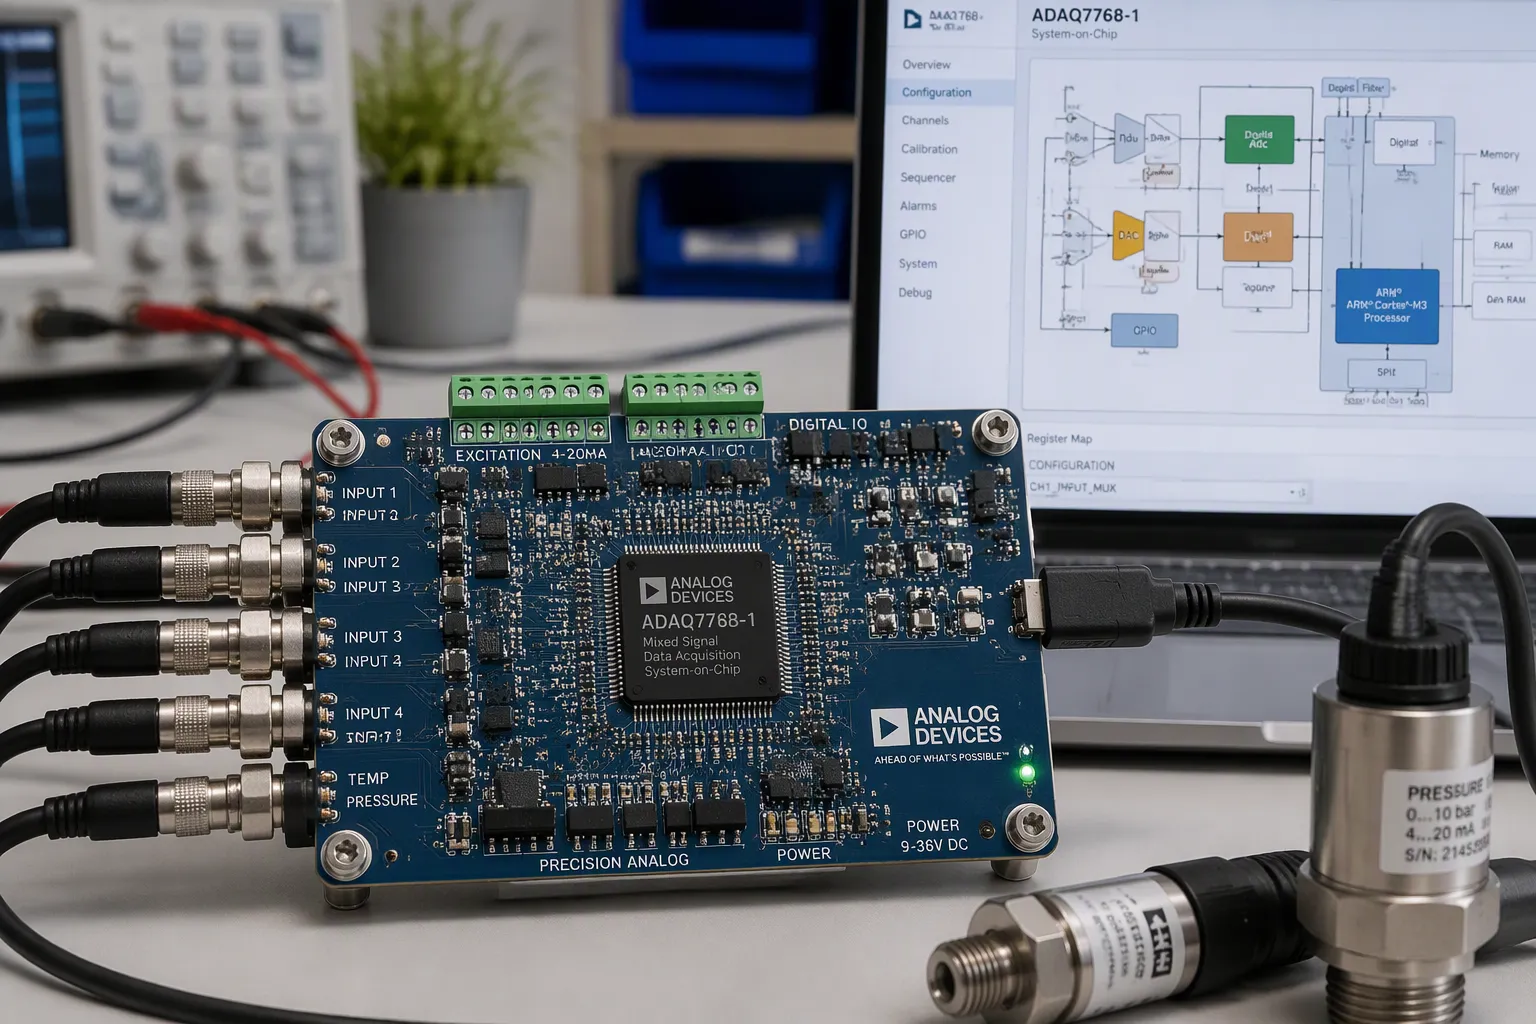
Réduire la complexité du système
Un circuit intégré d'interface de capteur à signaux mixtes intègre l'étage d'entrée analogique et la commande numérique sur une seule puce. Fini les étages de gain, les détecteurs de seuil et les filtres composés d'amplificateurs opérationnels et de composants passifs séparés. Désormais, les blocs intégrés sont configurés par logiciel. Cette évolution révolutionne la conception d'interfaces de capteurs multi-industrielles.
Aspect | Implémentation discrète | Circuit intégré d'interface de capteur à signaux mixtes |
|---|---|---|
Front-end analogique | Amplificateurs opérationnels, comparateurs, références, composants passifs séparés | Blocs analogiques configurables sur puce |
Configuration | Sélection des composants et agencement de la carte | Configuration logicielle des blocs internes |
Espace conseil | Baseline | Jusqu'à 90 % d'économies par rapport aux solutions discrètes |
Itération de conception | Respin du schéma et de la disposition | Modifications apportées au logiciel de configuration |
Les circuits intégrés mixtes programmables réduisent la complexité de l'étage d'entrée analogique en remplaçant les circuits de conditionnement discrets par des amplificateurs opérationnels, des comparateurs et des blocs logiques configurables sur puce.
Les avantages vont bien au-delà de l'encombrement. Ces composants sont très sensibles, consomment peu d'énergie, résistent aux interférences et fonctionnent sur une large plage de températures. Ils sont également conformes à la norme RoHS. Par rapport aux composants discrets classiques, les circuits intégrés mixtes offrent une taille réduite, une consommation d'énergie moindre et de meilleures performances . Cette combinaison est idéale pour les nœuds de capteurs, la robotique et l'industrie 4.0, où une carte d'acquisition de données doit gérer simultanément des capteurs analogiques et numériques.
Sélection du module frontal et du convertisseur
Votre étage d'entrée analogique personnalisé commence par l'amplificateur. Les tampons préservent l'intégrité du signal lorsqu'un capteur à haute impédance pilote un étage à plus faible impédance. Les amplificateurs opérationnels permettent également de réaliser des amplificateurs à gain programmable et des filtres actifs. Les comparateurs offrent une sortie binaire avec une plage dynamique d'entrée plus étendue que les amplificateurs opérationnels. Pour une intégration poussée, les circuits intégrés AFE monolithiques regroupent un multiplexeur, un PGA, un convertisseur sigma-delta et une interface SPI dans un seul boîtier.
Ensuite, choisissez les convertisseurs analogique-numérique (CAN). Adaptez la fréquence d'échantillonnage à la fréquence d'entrée la plus élevée et ajoutez une marge au-dessus de la fréquence de Nyquist. Vérifiez la bande passante d'entrée analogique du CAN, et pas seulement sa fréquence d'échantillonnage. Évitez de surdimensionner la résolution : 10 à 12 bits conviennent à la surveillance générale, tandis que 16 à 24 bits sont adaptés aux applications de précision. Assurez-vous que l'ENOB soit supérieur à votre objectif de précision, en prévoyant une marge pour le bruit et la dérive. Les convertisseurs SAR et sigma-delta offrent une meilleure efficacité énergétique que les convertisseurs pipeline et flash. Les convertisseurs SAR offrent une latence pipeline quasi nulle, ce qui est crucial pour la régulation en boucle fermée. Le CAN intégré d'un microcontrôleur est généralement limité à 12 bits ; optez donc pour un convertisseur externe pour 16 bits ou plus, l'échantillonnage simultané ou l'isolation des entrées.
Surveillez les paramètres qui dégradent insidieusement la précision. L'INL affecte la précision globale, et la DNL inférieure à -1 LSB entraîne des pertes de données. La dérive de référence réduit la plage de mesure, et la gigue d'ouverture limite le rapport signal/bruit aux hautes fréquences. Chaque choix influence le chemin d'acquisition des données pour la conception de vos interfaces de capteurs.
Gestion de l'alimentation pour les charges mixtes
Rails isolés et non isolés
Votre système d'alimentation doit alimenter simultanément des charges numériques bruyantes et des circuits analogiques sensibles. Le type de rail choisi détermine l'importance des interférences entre ces charges. Utilisez le tableau ci-dessous comme guide initial pour la conception de votre interface de capteur.
Scénario / Exigence | Type de rail recommandé |
|---|---|
Câblage haute tension, moteurs, actionneurs ou capteurs extérieurs | Isolé |
longs câbles ou câblage externe inconnu | Isolé |
Systèmes à signaux mixtes avec conflits de référence au sol | Isolé |
Liaisons RS-485, CAN ou Ethernet industriel | Isolé |
Équipements critiques pour la sécurité nécessitant une homologation IEC/UL/CE | Isolé |
Plusieurs rails basse tension à partir d'un bus 24 V ou 48 V | Pas isolé |
Enceintes à espace ou à température restreints | Pas isolé |
Appareil déjà alimenté par une source de courant continu basse tension sécurisée | Pas isolé |
Choisissez un rail isolé lorsque les utilisateurs sont susceptibles de toucher des composants sous tension, lorsqu'une isolation entre les signaux de tension analogiques et les bus série numériques est nécessaire, ou lorsque la réglementation l'exige. Optez pour un rail non isolé lorsque le coût, la taille et le rendement sont les principaux critères de conception. Un convertisseur non isolé chauffe moins et réagit plus rapidement aux variations de charge.
Séquençage et protection
L'ordre de mise sous tension est crucial sur toute carte à signaux mixtes. Mettez sous tension l'étage d'entrée analogique avant le noyau numérique afin que les convertisseurs ne reçoivent jamais d'entrées indéfinies. Maintenez la section numérique en réinitialisation jusqu'à ce que son alimentation soit stable. Cet ordre simple prévient les verrouillages et les lectures erronées sur votre circuit imprimé d'acquisition de données.
Ajoutez une protection à chaque point d'entrée. Utilisez des suppresseurs de surtension sur les connecteurs de terrain, des résistances en série sur les entrées sensibles et une protection contre l'inversion de polarité sur l'alimentation principale. Des fusibles ou des eFuse limitent le courant de défaut avant qu'il n'atteigne vos circuits de conditionnement de signal. Contrôlez chaque rail pour détecter les surtensions et les sous-tensions à l'aide d'un circuit intégré de supervision. Ce dernier fournit également un signal de réinitialisation propre au contrôleur. Ces mesures protègent les capteurs analogiques et numériques lors de défauts sur le terrain. Un séquencement et une protection adéquats garantissent la continuité de service de vos interfaces de capteurs en cas de baisses et de surtensions. Ils facilitent également la fusion de capteurs ultérieurement, car chaque canal démarre à partir d'un état connu.
Schéma d'implantation d'une carte de circuit imprimé pour l'automatisation industrielle.
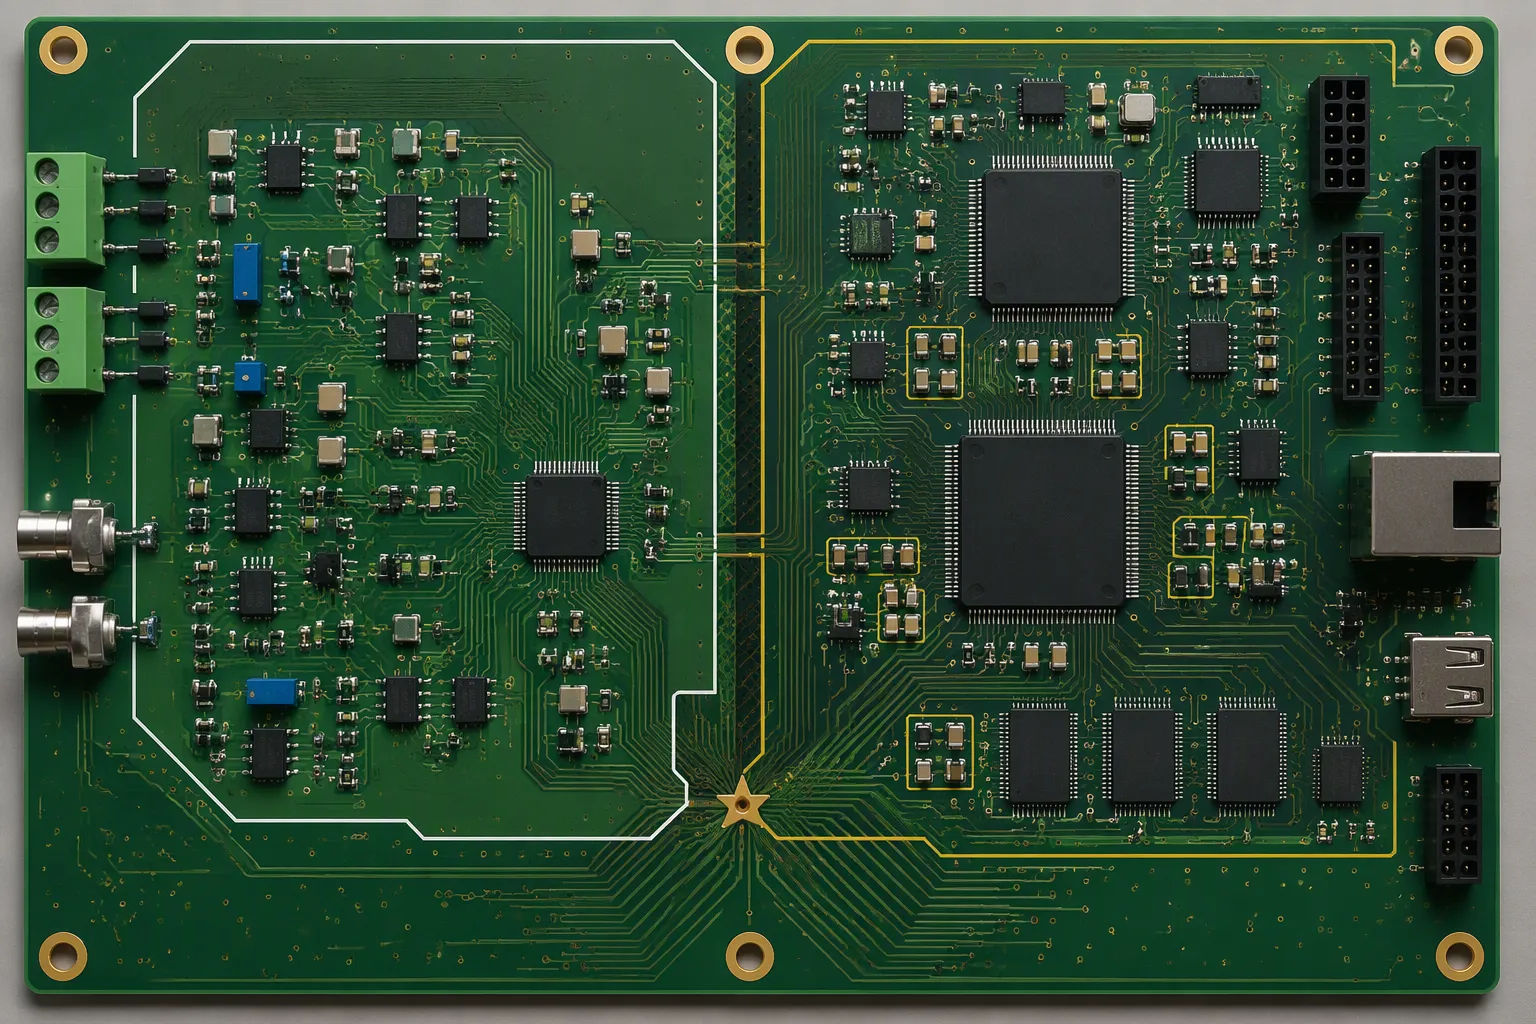
Une seule carte de circuit imprimé pour l'automatisation industrielle transporte à la fois des pistes analogiques sensibles et des bus numériques rapides. L'agencement détermine si ces domaines coexistent ou entrent en conflit. Une bonne conception d'interface de capteur commence par un placement judicieux.
Partitionnement analogique et numérique
Divisez la carte en zones fonctionnelles distinctes. Éloignez physiquement les capteurs et les amplificateurs des processeurs et des FPGA. Placez les composants analogiques sensibles, tels que les amplificateurs et les références de tension, dans le plan analogique. Placez les composants numériques bruyants, tels que les blocs de contrôle logique et de temporisation, dans le plan numérique. Un convertisseur analogique-numérique mixte à faible courant numérique se comporte comme un composant analogique ; placez-le donc dans le plan analogique. En cas de plusieurs convertisseurs à courant élevé, connectez AVCC à l'analogique et DVDD au numérique. Même une interface universelle nécessite un zonage précis.
Considération | Domaine analogique | Domaine numérique |
|---|---|---|
Placement des composants | Composants sensibles à l'intérieur du plan analogique | Blocs logiques et temporels bruyants dans le plan numérique |
Source d'alimentation | Bloc d'alimentation analogique dédié, à proximité des composants alimentés | Bloc d'alimentation numérique dédié |
Sens des Réalités | Plan de masse solide pour les faibles courants numériques ; jonction étoile-masse pour les systèmes complexes à courant élevé | Béton |
Assurez une mise à la terre contrôlée par un plan de masse unique et continu . Évitez tout passage de courants de retour numériques parasites à travers la zone de masse analogique. Ne faites pas passer les pistes numériques à travers une section analogique. Si un croisement est inévitable, optez pour un tracé perpendiculaire afin de réduire la zone d'interaction. Placez les condensateurs de découplage au plus près des broches d'alimentation des circuits intégrés numériques. Évitez les plans de masse divisés obsolètes, qui perturbent les chemins de retour et créent des boucles inductives. Ne superposez jamais un plan d'alimentation analogique et un plan de masse numérique, car ce chevauchement forme un condensateur qui injecte du bruit numérique dans l'alimentation analogique. Contrôlez l'impédance des pistes numériques haute vitesse et la capacité de courant des rails d'alimentation analogiques. Des interfaces de capteurs flexibles sont utiles lorsque des géométries complexes ou des environnements dynamiques imposent une forme inhabituelle à la carte.
Conception du routage, du blindage et de la dissipation thermique
Utilisez des paires différentielles pour les pistes critiques des capteurs analogiques, avec des pistes de masse ou de garde adjacentes. Cela préserve la fidélité du signal face aux interférences électromagnétiques des moteurs et des variateurs. Privilégiez les pistes courbes et lisses aux angles vifs pour répartir les contraintes mécaniques et éviter les fissures. Maintenez une largeur de piste uniforme pour éviter les perturbations d'impédance. Dans les conceptions haute densité, décalez les vias et les pistes entre les couches pour éliminer les points faibles. Pour les signaux à haute vitesse, contrôlez l'impédance en augmentant l'espacement des pistes ou en utilisant judicieusement le plan de référence. Préférez les plans quadrillés aux plans en cuivre massif lorsque vous avez besoin de flexibilité, de blindage et de chemins de retour. Prévoyez un dégagement supplémentaire pour les pistes à proximité des transitions rigide-flexible, une zone de contrainte fréquente. Pour les chemins à courant élevé, utilisez des pistes plus larges ou parallèles, renforcées par des raidisseurs, afin de réduire la résistance et l'échauffement. Cette rigueur dans la conception de circuits mixtes est payante.
Zone de conception | Technique | Interet |
|---|---|---|
Thermique | Vias thermiques remplis ou décalés sous les amplificateurs et les CAN | Diminue la résistance thermique |
Thermique | Coulées de cuivre utilisées comme dissipateurs de chaleur | Évacue la chaleur des sections analogiques sensibles. |
Thermique | Conserver une épaisseur de circuit imprimé d'environ 1.6 mm comme référence industrielle ; simuler les températures de jonction par éléments finis. | Prédit les zones à risque |
Blindage | Plans de masse solides avec vias de liaison le long des bords des pistes | Maintient des chemins de retour à faible impédance |
Mise En Page | Centralisez les pièces soumises à de fortes vibrations près des points de fixation ; utilisez des coudes à 45°. | Raccourcit les trajets de contrainte |
Ces pratiques garantissent le fonctionnement silencieux de vos circuits de conditionnement de signal et la fiabilité de vos capteurs analogiques et numériques. Elles protègent la carte d'acquisition de données unique contre les vibrations et la chaleur. Elles facilitent également la fusion de capteurs et maintiennent la carte d'acquisition de données prête à être utilisée.
Tests et validation
Caractérisation et étalonnage en laboratoire
Avant même de connecter la carte à une machine réelle, testez-la sur banc d'essai. Appliquez à chaque canal un signal de référence connu et balayez-le sur toute la plage d'entrée. Enregistrez la sortie à chaque étape. Comparez le résultat à la ligne idéale et notez l'erreur. Ce balayage révèle les erreurs de gain, les erreurs de décalage et les zones mortes de vos circuits de conditionnement du signal. Un canal qui semble correct à mi-échelle peut présenter une dérive importante près des rails d'alimentation.
L'étalonnage transforme ces mesures en données de correction. Stockez les coefficients de gain et de décalage dans le firmware pour chaque canal. Appliquez-les en cours d'exécution afin que la mesure brute devienne une valeur corrigée. Répétez l'étalonnage après une période de préchauffage, car la dérive thermique modifie la réponse. Vérifiez également le bruit de fond. Le bruit de commutation numérique peut atteindre 100 mV, et les seuils analogiques peuvent descendre jusqu'à 10 mV ; effectuez donc les mesures avec la section numérique en fonctionnement. Une carte silencieuse hors tension n'est pas significative.
Tests EMI/EMC et environnementaux
Les résultats obtenus en laboratoire sont inutiles si la carte présente des défaillances sur le terrain. Effectuez des tests d'émissions rayonnées et conduites dans une chambre anéchoïque accréditée. Procédez ensuite à des tests d'immunité : décharge électrostatique, surtension, impulsions et champs radiofréquences. Surveillez les perturbations au niveau de l'étage d'entrée analogique pendant chaque test. Une carte à signaux mixtes réussit souvent les tests d'émissions mais échoue aux tests d'immunité, car un transitoire se couple à une entrée sensible.
Passez ensuite aux tests environnementaux. Faites varier la carte dans sa plage de températures nominale et enregistrez la dérive sur chaque canal. Ajoutez des vibrations et une exposition à l'humidité pour une utilisation industrielle. Vérifiez que les capteurs analogiques et numériques fonctionnent toujours correctement après chaque contrainte. Effectuez un test de maintien en température prolongé pour détecter les défauts intermittents. Documentez chaque défaillance et ses conditions. Ce document guidera la révision de votre schéma et servira de preuve pour la certification. Considérez la validation comme une partie intégrante de la conception de l'interface des capteurs, et non comme une simple formalité. Elle permet également de constituer les données fiables dont dépendra la fusion de capteurs.
Défis courants et dépannage
Diaphonie, boucles de masse et dérive
La diaphonie, les boucles de masse et la dérive sont trois défauts qui peuvent insidieusement endommager une carte à signaux mixtes. Chacun a une cause spécifique et nécessite donc une solution adaptée. Utilisez le tableau ci-dessous pour associer le symptôme à la solution.
Question | Causes | Mesures |
|---|---|---|
Boucle de masse | Plusieurs chemins à la terre créent des courants de circulation. | Brisez la boucle avec un sol en étoile à un seul point |
Drift | La résistance du câble varie en fonction de la température. | Appliquer une compensation de température et recalibrer périodiquement |
Atténuation du signal | Les longs câbles affaiblissent le signal | Raccourcissez les parcours ou ajoutez une amplification |
EMI | Moteurs, soudeuses et distribution d'énergie | Blinder les câbles et les éloigner des sources de bruit |
Désadaptation d'impédance | Le câble ne correspond pas au capteur ou au récepteur. | Adapter l'impédance à chaque point de connexion |
Il est également possible de réduire la diaphonie au niveau de la couche de détection. Les électrodes mises à la terre , les unités de détection isolées et une couche d'isolation microporeuse y contribuent. Les structures en microcage, les interconnexions en serpentin et les prismes trapézoïdaux sont également efficaces. Une couche d'électrodes intégrée avec une masse commune offre de bonnes performances, et les protocoles de lecture modulaires permettent de gérer des réseaux de grande taille avec évolutivité. Intégrez ces principes dès la conception de l'interface de votre capteur, car leur modification ultérieure est beaucoup plus coûteuse.
Diagnostic des pannes intermittentes
Les défauts intermittents se dissimulent entre les mesures correctes ; il est donc nécessaire de disposer d’une méthode permettant de les détecter à temps. Une approche éprouvée consiste à injecter des défauts connus et à observer la réaction du système. Un défaut naissant est apparu sur le capteur de courant iα à t = 1.25 s . Un défaut intermittent a affecté le capteur de vitesse ωe de t = 0.5 s à 0.8 s, puis de nouveau de t = 1.5 s à 1.8 s. Un observateur à modes glissants d’ordre élevé a généré les résidus des deux capteurs. Un index basé sur l’AcI a ensuite traité ces résidus. Résultat : l’index n’a pas détecté le défaut de courant naissant, mais a détecté les deux défauts de vitesse intermittents, avec un certain délai.
Les méthodes basées sur les indices offrent un ensemble d'outils pratiques. MRI, MAI, MVI, MEI, DBI1 et DBI2 comparent chacun une valeur calculée à un seuil, ce seuil étant défini par un seuillage de type Otsu. Les indices sont construits à partir de la fusion des résidus de vitesse, de courant et de tension. Cette approche repose sur un capteur par canal ; un défaut sur un canal affecte les autres, ce qui permet aux indices de distinguer les canaux défectueux des canaux fonctionnels. Cette distinction facilite la fusion de capteurs ultérieure, car elle permet d'identifier les canaux fiables. En maintenant vos circuits de conditionnement de signal et votre carte d'acquisition de données en bon état, ces diagnostics détecteront les défauts que les capteurs analogiques et numériques seuls ne peuvent pas révéler.
Traitement en périphérie et fusion de capteurs
Fusion de données embarquée
Vous pouvez intégrer la première couche de fusion de capteurs directement sur la carte. Un contrôleur local combine les relevés de plusieurs capteurs avant que les données ne quittent le nœud. Cette étape réduit le trafic sur le bus et accélère la prise de décision. Votre interface mixte numérise déjà chaque canal, ce qui permet au processeur de recevoir des valeurs numériques et non des tensions brutes.
Le temps de réponse est ici un facteur limitant. Les liaisons filaires répondent en 20 à 60 µs environ, avec un maximum de 100 µs dans le pire des cas. Les liaisons sans fil sont plus lentes : WISA et WSAN-FA visent environ 10 ms, et IO-Link Wireless environ 5 ms. Veillez à ce que vos calculs de fusion de capteurs restent dans ces limites. Une routine de fusion dont la durée dépasse la période de la boucle est inutile. Commencez par des moyennes pondérées simples, puis complexifiez les calculs uniquement lorsque le temps le permet.
Tendances futures en matière d'interfaces
L'intégration devrait s'intensifier dans les années à venir. Les circuits intégrés frontaux multicanaux prendront en charge une part croissante du travail actuellement effectué par les circuits de conditionnement de signaux discrets. Les bus de capteurs numériques simplifieront le câblage des capteurs analogiques et numériques sur une même plateforme. Les interfaces de capteurs reconfigurables permettront à une seule carte de gérer plusieurs gammes de produits sans modification de l'agencement. Ces tendances favorisent les concepteurs qui anticipent les évolutions futures.
Le traitement en périphérie gagnera également en intelligence. La fusion locale des capteurs assurera la détection des défauts, la correction de la dérive et la réduction des données avant transmission. Cette évolution est cruciale pour les interfaces multi-capteurs dans les grandes installations, où la bande passante et la puissance sont limitées. Concevez votre prochaine carte avec une capacité de calcul disponible et une séparation claire des domaines. Vous vous en féliciterez lorsque le firmware évoluera.
Commencez par analyser les caractéristiques de chaque capteur. Conditionnez et isolez-les dès le début. Choisissez judicieusement les circuits intégrés mixtes, car les blocs analogiques programmables permettent de modifier le chemin du signal par logiciel sans avoir à refaire la carte . Partitionnez soigneusement votre circuit imprimé d'automatisation industrielle. Validez ensuite le système en conditions industrielles réelles.
Gardez ces points essentiels à portée de main :
Déboguer avec des analyseurs logiques et documenter l'affectation des broches.
Attendez-vous à une intégration plus poussée : circuits intégrés frontaux multicanaux, bus de capteurs numériques, interfaces reconfigurables et fusion de capteurs en périphérie. Commencez par réaliser un petit prototype. Testez-le dès les premières étapes de l’automatisation industrielle et tirez les leçons de chaque test pour optimiser les améliorations suivantes.
QFP
Comment choisir entre une interface de capteur filaire et une interface sans fil ?
Commencez par optimiser le temps de réponse de votre boucle. Une liaison filaire répond en 20 à 60 µs environ, avec un maximum de 100 µs dans le pire des cas. Les liaisons sans fil sont plus lentes : WISA et WSAN-FA visent environ 10 ms, et IO-Link Wireless environ 5 ms. Privilégiez le sans-fil uniquement si la bande passante le permet.
Combien d'espace sur la carte un circuit intégré d'interface à signaux mixtes peut-il me faire gagner ?
Vous pouvez économiser jusqu'à 90 % de surface sur la carte par rapport à une solution discrète. Le circuit intégré remplace les amplificateurs opérationnels, comparateurs, références et composants passifs séparés par des blocs configurables intégrés. De plus, vous pouvez modifier le comportement par logiciel sans avoir à repenser l'implantation.
Quelle résolution ADC me faut-il pour mes capteurs ?
Adaptez la résolution à la tâche. Une surveillance générale est suffisante avec une résolution de 10 à 12 bits. Les travaux de précision nécessitent 16 à 24 bits. Le convertisseur analogique-numérique (CAN) intégré d'un microcontrôleur est généralement limité à 12 bits ; il est donc conseillé d'utiliser un CAN externe pour une résolution plus élevée, un échantillonnage simultané ou une isolation des entrées.
Pourquoi mon canal analogique fonctionne-t-il correctement en laboratoire mais présente-t-il des dysfonctionnements sur le terrain ?
Les tests en laboratoire sont souvent effectués lorsque la section numérique est inactive. Le bruit de commutation numérique peut atteindre 100 mV, tandis que les seuils analogiques peuvent descendre jusqu'à 10 mV. Il est donc recommandé d'effectuer les mesures avec la section numérique en fonctionnement, puis de confirmer les résultats par des tests d'immunité tels que la protection contre les décharges électrostatiques, les surtensions et les pics de tension.
Dois-je séparer mon plan de masse entre analogique et numérique ?
Non. Utilisez un seul plan de masse et isolez les courants de retour numériques parasites de la zone analogique silencieuse. Les circuits divisés perturbent les trajets de retour et déforment les signaux haute fréquence. Connectez plutôt les masses analogiques et numériques en un seul point près de l'entrée d'alimentation.