Un opérateur de machine CNC commande un outil à 210 mm sur l'axe X. La machine signale une opération réussie. En réalité, l'outil se trouve à 32 mm. Les systèmes en boucle ouverte envoient des commandes dans un seul sens sans jamais vérifier le résultat ; un glissement de l'entraînement passe donc inaperçu et chaque déplacement ultérieur est hors cible.
La haute précision garantit une exactitude optimale, des résultats reproductibles et une forte immunité aux perturbations. La commande en boucle fermée de haute précision assure ces trois avantages en mesurant la sortie et en corrigeant l'erreur en continu. Ce guide vous explique le fonctionnement de la boucle de rétroaction, sa mise en œuvre, ainsi que le réglage et la sélection des composants pour une précision fiable. Vous repartirez avec des solutions pratiques applicables à vos propres machines.
Points clés à retenir
La commande en boucle fermée mesure la sortie réelle et corrige les erreurs en continu.
Un contrôleur PID combine trois actions pour réduire les erreurs et améliorer la stabilité.
Réglez soigneusement votre boucle de contrôle pour trouver le juste équilibre entre vitesse et précision.
Choisissez des capteurs et des actionneurs adaptés à vos objectifs de précision.
Commencez par définir un objectif précis et clair pour guider votre conception et votre réglage.
Principes de la commande en boucle fermée de haute précision
Définir la précision dans le contrôle
La précision du contrôle repose sur la synergie de trois éléments : le système atteint la valeur cible avec une grande exactitude ; il y revient de manière constante, exécution après exécution ; et il rejette les perturbations susceptibles de dévier la sortie de sa trajectoire. Un système de contrôle en boucle fermée remplit ces trois conditions en mesurant en continu la sortie réelle. Il compare cette mesure à la consigne et corrige automatiquement tout écart détecté.
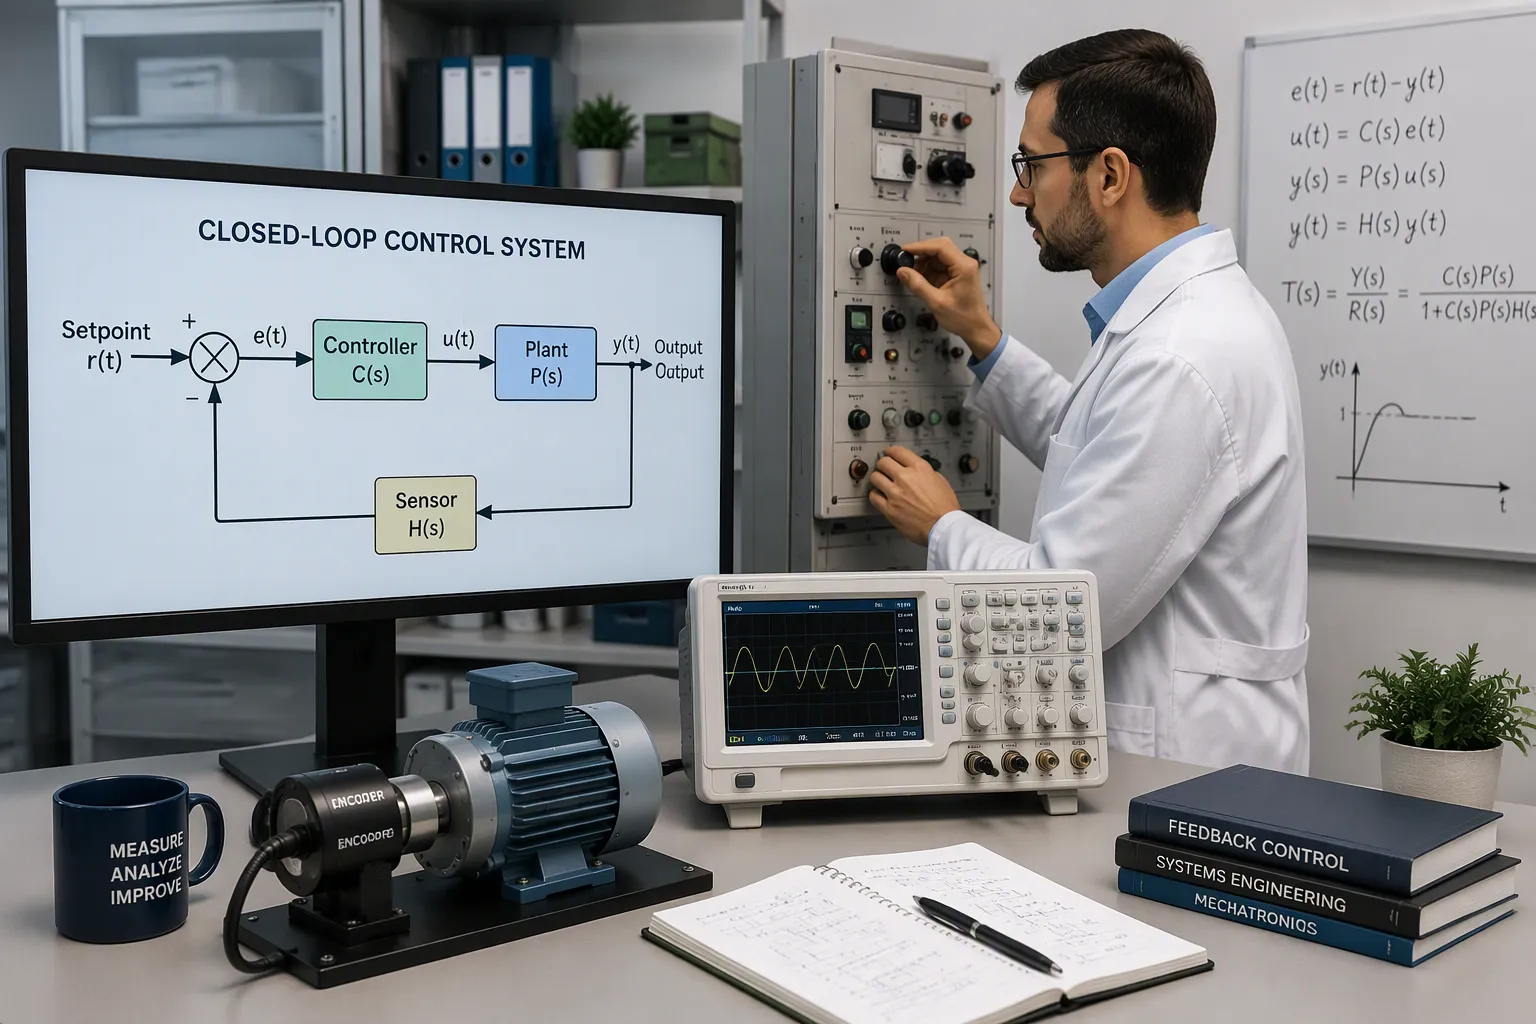
Les ingénieurs utilisent souvent les termes « commande en boucle fermée » et « commande par rétroaction » de manière interchangeable. Il existe une légère distinction technique, mais l'idée de base reste la même. Le nom provient du cheminement de l'information au sein du système. Le contrôleur envoie une commande à l'actionneur. Un capteur renvoie le résultat au contrôleur. Ce retour d'information boucle la boucle. La commande en boucle fermée de haute précision repose sur ce va-et-vient continu de l'information.
Pourquoi le modèle en boucle ouverte est insuffisant
Un système en boucle ouverte suit des instructions prédéfinies sans jamais vérifier le résultat. Il ne peut adapter son fonctionnement en fonction des données de sortie ou des performances réelles. Cette conception engendre plusieurs défaillances de précision :
Le système ne peut pas compenser les perturbations ou les variations de la sortie, de sorte que les écarts par rapport aux performances souhaitées ne sont pas corrigés.
Le contrôleur envoie des commandes à un actionneur sans vérifier leur bonne exécution , il ne peut donc pas détecter les écarts de sortie causés par des perturbations externes.
Le système repose entièrement sur un modèle ou un étalonnage précalculé. Une charge plus importante ou une friction accrue l'empêchent de s'adapter.
L'automatisation de précision est la plus touchée. Les perturbations laissent des erreurs non corrigées, entraînant des pertes de pas dans les moteurs pas à pas ou un positionnement imprécis dans d'autres dispositifs.
Un lave-linge illustre ce problème au quotidien. La quantité de linge ou la température de l'eau varient, et la machine ne s'adapte jamais ; la qualité du lavage peut donc être inférieure aux normes. Votre machine de précision court le même risque. Sans système de retour d'information, chaque erreur non corrigée s'accumule.
Comment le feedback réduit les erreurs
Composants de la boucle principale
Chaque boucle de rétroaction nécessite quatre éléments fonctionnant en équipe. Le tableau ci-dessous indique le rôle de chaque élément dans la réduction des erreurs.
Composant | Fonction de réduction des erreurs |
|---|---|
Signal d'entrée (de référence) | Fournit la valeur souhaitée que le système doit maintenir |
Contrôleur | Interprète le signal d'erreur (la différence entre la valeur réelle et la valeur de référence) et détermine l'action de contrôle. |
Actuateur | Ajuste le système en fonction du signal de commande jusqu'à l'obtention de la réponse souhaitée. |
Capteur de rétroaction | Mesure en continu le résultat et établit la chaîne de rétroaction pour les corrections continues. |
Le capteur joue le rôle des yeux de la boucle. Un codeur linéaire, par exemple, mesure la position, tandis qu'un capteur de force mesure la force appliquée. Le contrôleur, quant à lui, agit comme le cerveau du système. Il reçoit la consigne, la compare à la mesure du capteur et calcule l'erreur. Le variateur utilise ensuite ce signal de commande pour moduler la puissance fournie au moteur. Ce dernier convertit l'énergie électrique en mouvement et déplace la charge. La précision d'une commande en boucle fermée repose sur le bon fonctionnement de ces quatre composants. Un maillon faible, comme un capteur bruyant ou un actionneur lent, limite la précision de l'ensemble du système.
Le cycle de correction des erreurs
La boucle corrige les erreurs de manière itérative. Suivez les étapes ci-dessous pour voir comment chaque itération améliore le résultat.
Programme — vous définissez la sortie souhaitée comme point de référence. Cette valeur établit le seuil de précision.
Mesure — le capteur capture la sortie réelle, telle que la position linéaire ou rotative.
Comparaison — le contrôleur compare la valeur mesurée à la valeur de consigne. Par exemple, il peut commander 100 mm et mesurer 99.999 mm.
Compensation — le contrôleur envoie un signal correctif au moteur ou à l'actionneur pour réduire l'écart.
Retour d'information — le capteur mesure à nouveau la sortie ajustée, et le cycle se répète.
Chaque itération réduit légèrement l'erreur. La surveillance continue et l'ajustement en temps réel permettent de transformer une commande approximative en un résultat précis. Le principe est le même dans la boucle de régulation de température d'une chambre froide. Le capteur mesure la température réelle, le régulateur la compare à la température cible, et les vannes ou le séquencement du compresseur s'ajustent pour rétablir les conditions souhaitées. Le cycle se répète ensuite automatiquement.
La détection des erreurs est essentielle au fonctionnement en boucle fermée des commandes numériques : les écarts de mouvement sont détectés et corrigés immédiatement, et la précision est maintenue grâce à un ajustement continu des erreurs, ce qui renforce également la résilience face aux incohérences opérationnelles.
Une boucle de régulation bien conçue garantit la reproductibilité de votre production. Elle la rend également moins sensible aux conditions extérieures. Les variations de charge, les fluctuations de température et les variations de frottement influent toutes sur le processus. La boucle de rétroaction détecte chaque perturbation et y remédie avant que l'erreur ne s'aggrave. Cette correction constante explique pourquoi une boucle de régulation optimisée maintient les tolérances d'une exécution à l'autre, tandis qu'un système en boucle ouverte dérive.
Choisir le bon contrôleur
Principes fondamentaux des PID
Le régulateur PID est l'élément central de la régulation par rétroaction. Il combine trois actions, chacune corrigeant l'erreur différemment. Le tableau ci-dessous indique le rôle de chaque terme et le paramètre à ajuster.
Long | Définition de base | Rôle dans le contrôle | Paramètre de réglage |
|---|---|---|---|
Proportionnel (P) | La variation de la sortie reflète l'erreur, pondérée par le gain Kp. | Utilise l'erreur pour réduire l'erreur ; laisse un décalage en régime permanent | Gain proportionnel Kp (gain plus élevé = sensibilité plus grande) |
Intégrale (I) | Rampes de sortie proportionnelles à l'erreur accumulée | Supprime le décalage laissé par la commande P uniquement | Temps intégral TI (TI court = rampe rapide) |
Dérivé (D) | La sortie réagit à la pente de l'erreur | Anticipe les erreurs futures et améliore la stabilité | Dérivée temporelle TD (TD longue = grande anticipation) |
La bande proportionnelle est égale à (1/Kp) × 100 %. Un gain de 1 correspond donc à une bande de 100 % , et un gain de 2 à une bande de 50 %. L'action intégrale est déstabilisante : un temps d'intégration trop court provoque des oscillations. Il est donc souvent nécessaire de réduire légèrement le gain proportionnel lorsqu'on l'ajoute. L'action dérivée améliore la stabilité et permet un gain proportionnel plus élevé, par exemple de 1.5 à 2. Elle amplifie également le bruit du capteur ; un filtrage est donc recommandé. De nombreux régulateurs calculent la dérivée de la mesure plutôt que l'erreur afin d'éviter les à-coups de la dérivée lors des changements de consigne. En raison de leur sensibilité au bruit, les régulateurs P+I sont les plus fréquemment utilisés en pratique.
Méthodes à anticipation et hybrides
Le PID réagit à l'erreur après son apparition. L'anticipation, quant à elle, agit avant même que l'erreur ne se forme. On mesure une perturbation ou une variation de consigne et on applique une correction immédiatement, sans attendre que le capteur détecte un écart. Cette approche convient aux applications présentant des perturbations répétables, comme une variation de charge connue ou un profil de mouvement prévisible.
Les méthodes hybrides combinent les deux approches. L'anticipation assure la majeure partie de la correction, tandis que le PID peaufine le reste. Cette association garantit une boucle rapide et stable, essentielle pour une régulation en boucle fermée de haute précision. Privilégiez le PID seul pour les processus simples et lents. Ajoutez l'anticipation lorsque les perturbations sont mesurables et reproductibles. Recourez aux techniques basées sur un modèle ou aux techniques avancées uniquement lorsque le processus est fortement non linéaire ou fortement couplé.
Réglage pour une précision optimale
Réglage manuel et basé sur des règles
Il est possible de régler une boucle manuellement, mais les méthodes basées sur des règles permettent un démarrage plus rapide. La méthode de Ziegler-Nichols est la plus ancienne et la plus répandue . Elle se décline en deux variantes : la méthode de la courbe de réaction du processus (PRC) fonctionne en mode manuel, tandis que la méthode de cyclage ultime fonctionne en mode automatique. La méthode de Cohen-Coon est une règle en boucle ouverte. Elle gère mieux les processus à temps mort prédominant que la méthode de Ziegler-Nichols, mais elle souffre néanmoins d'un dépassement dû à l'amortissement d'un quart d'amplitude, d'une faible robustesse et d'une sensibilité aux erreurs de mesure du temps mort. Ces effets peuvent être atténués en diminuant le gain du régulateur.
Méthode | Type | Idée clé | Inconvénient principal |
|---|---|---|---|
Ziegler-Nichols (boucle fermée) | Empirique, en boucle fermée | Utilise le gain ultime et la période ultime pour calculer les paramètres | Sensible aux problèmes de soupapes ; applicabilité limitée |
Ziegler-Nichols (boucle ouverte) | Empirique, boucle ouverte | Utilise la courbe de réaction du processus pour déterminer le temps mort, la constante de temps et la valeur à l'état stationnaire | Les approximations peuvent être inexactes ; non valables pour les contrôleurs I, D ou PD. |
Cohen-Coon | Hors ligne, boucle ouverte | Corrige la lenteur de la réponse en régime permanent du ZN pour les temps morts importants. | Boucle fermée instable possible ; seuls les modèles du premier ordre avec des retards importants sont pris en compte. |
Le réglage lambda produit une réponse stable et sans dépassement, avec une bonne robustesse aux erreurs de mesure. Son principal inconvénient est sa lenteur de réponse aux perturbations sur les processus à retard dominant. Utilisez les règles lambda pour les boucles très stables qui absorbent les perturbations. Privilégiez la méthode de Cohen-Coon pour une récupération rapide des perturbations et n'utilisez que la moitié du gain calculé. Choisissez les règles lambda lorsque le temps mort est très court ou que la valeur du processus est bruitée.
Méthodes d'auto-réglage et basées sur des modèles
Le réglage basé sur un modèle commence par la caractérisation du dispositif testé. L'outil balaie le signal pour capturer la réponse en boucle ouverte. Il sélectionne ensuite les gains de rétroaction initiaux à partir de fonctions de transfert prédéfinies et des paramètres mesurés en boucle ouverte. Une fois la boucle fermée, une fonction d'auto-réglage ajuste les gains du signal de rétroaction afin de minimiser l'erreur résiduelle. Les régulateurs PID numériques atteignent une précision supérieure à celle des régulateurs analogiques. Ils restent stables, résistent à la dérive et tolèrent le bruit sur une large plage dynamique.
La démodulation et la détection synchrone permettent d'affiner encore davantage le signal. La démodulation isole le signal utile du bruit et des interférences, offrant ainsi au contrôleur un signal d'entrée plus propre. La détection synchrone amplifie les signaux faibles, permettant à la boucle d'effectuer des ajustements plus fins et de réagir aux variations subtiles. Ces techniques garantissent une commande en boucle fermée de haute précision, même dans des environnements bruyants.
Les performances peuvent se dégrader si le système possède une fonction de transfert complexe ou non linéaire ; dans de tels cas, des méthodes de contrôle basées sur un modèle plus avancées et plus gourmandes en ressources de calcul (par exemple, le contrôle d'espace d'état ou le contrôle H-infini) peuvent être nécessaires.
Architecture Système
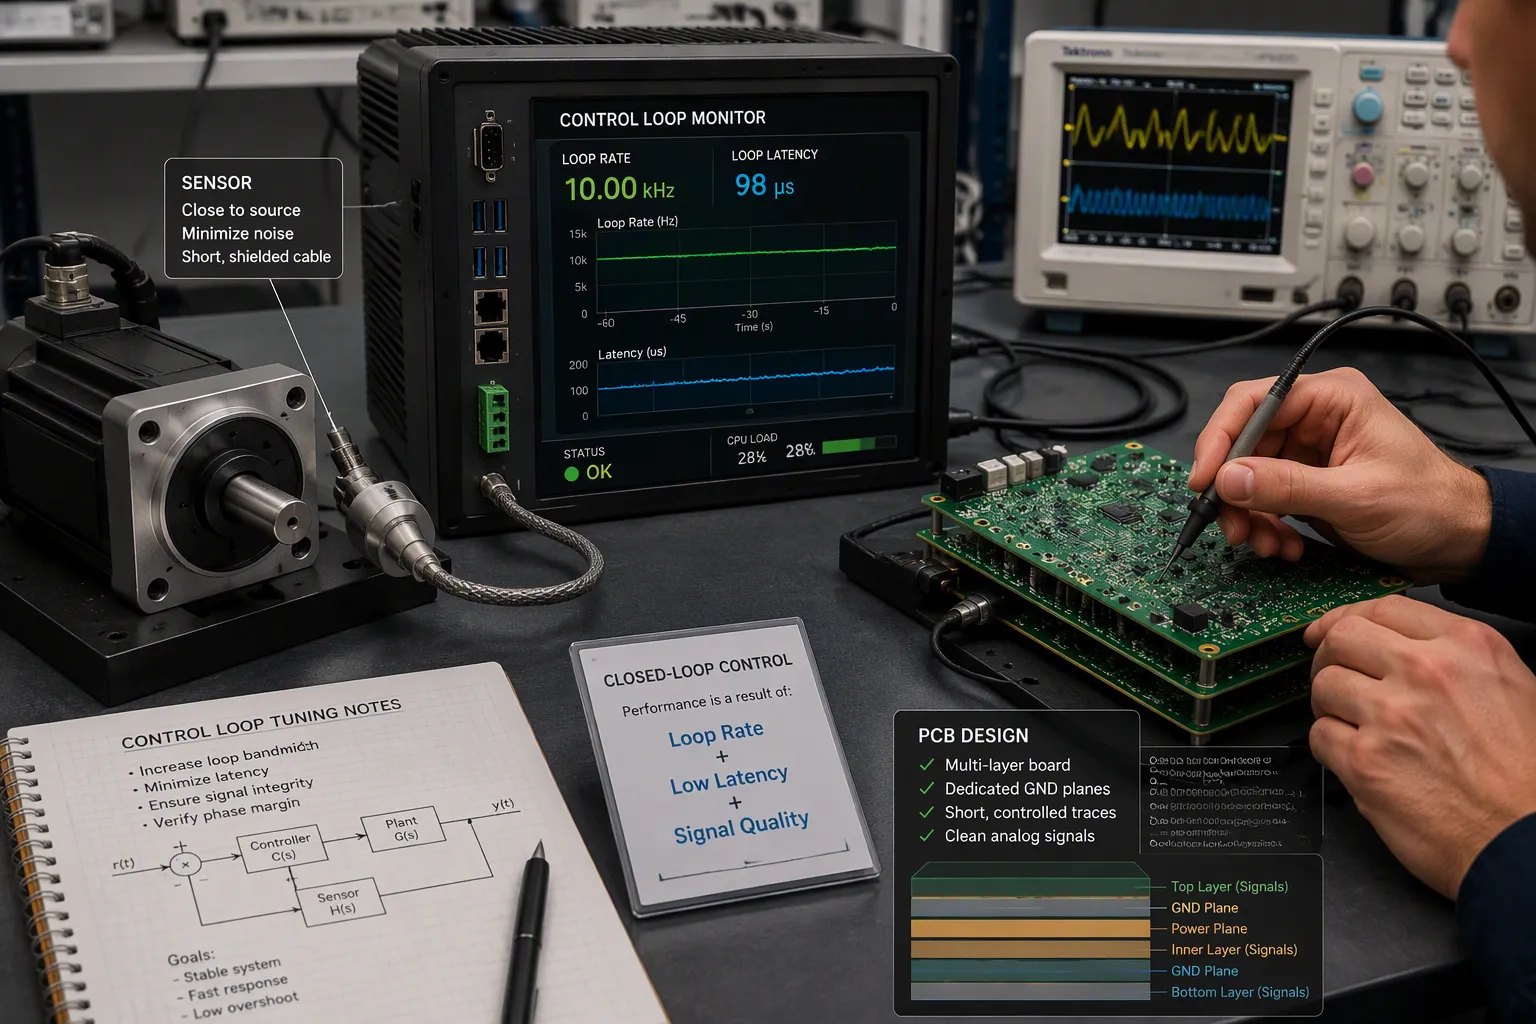
Un système de rétroaction numérique complet repose sur trois piliers : des principes de conception rigoureux, une sélection minutieuse des composants et des pratiques éprouvées en automatisation industrielle. Une architecture bien conçue garantit le bon fonctionnement de la boucle. Dans le cas contraire, aucun réglage ne pourra y remédier.
Fréquence de boucle, latence et échantillonnage
La fréquence de la boucle détermine la limite supérieure de toutes les autres valeurs. Une boucle plus rapide se comporte davantage comme un contrôleur analogique, tandis qu'une boucle plus lente introduit un délai effectif. Ce délai est important car chaque correction utilise des informations antérieures. En combinant tous les délais en une valeur unique, le temps d'échantillonnage et la latence de calcul réduisent directement la bande passante maximale stable. La bande passante se situe généralement entre 1/20 et 1/50 de la fréquence de la boucle ; ainsi, une boucle de 5 kHz supporte une fidélité de commande d'environ 100 à 200 Hz.
Facteur | Effet de la vitesse de boucle |
|---|---|
Période de boucle | Des périodes plus courtes imitent le comportement analogique (1 kHz = 1 ms par mise à jour). |
Précision de suivi | Un signal de 50 Hz présente un retard à 1 kHz mais suit presque parfaitement la fréquence à 5 kHz. |
Stabilité | Les boucles lentes réduisent la marge de phase et provoquent un dépassement près des résonances. |
Limites de bruit | Les fréquences supérieures à ~10 kHz peuvent amplifier le bruit du capteur ou provoquer une quantification des coefficients. |
Le réglage dépend également de la fréquence de boucle. Un régulateur PI réglé à une certaine fréquence, mais fonctionnant à une fréquence plus basse, produira une réponse environ trois fois plus lente qu'à sa fréquence de réglage. Des fréquences plus élevées améliorent la précision des mesures, tandis que des fréquences plus basses permettent un temps d'exécution plus long par cycle et réduisent la gigue. Il convient de trouver un équilibre entre ces deux aspects en fonction de votre objectif de précision.
Placement des capteurs et intégrité du signal
L'emplacement d'un capteur détermine ce que la boucle contrôle. Installez-le au plus près du point d'intérêt et raccourcissez ses connexions. Acheminez d'abord les signaux analogiques sur les couches internes, loin des bords de la carte. Privilégiez quatre couches ou plus avec des plans dédiés et un espacement piste-plan de 1:1.
Protégez les signaux faibles par une mise à la terre et un blindage robustes . Utilisez un plan de masse sous les sections analogiques, une mise à la terre en étoile pour les capteurs basse fréquence et des pistes Kelvin pour les capteurs de précision afin d'éviter les chutes de tension IR. Utilisez des paires symétriques de longueur égale et de géométrie symétrique pour rejeter le bruit en mode commun. Limitez la longueur des pistes et considérez-les comme des lignes de transmission dès que leur longueur dépasse un dixième de la longueur d'onde du signal. Validez la conception par simulation, réflectométrie temporelle (TDR) et mesures à l'oscilloscope avant la production.
Le retour optique illustre le fonctionnement de cette architecture. Il est possible de la mettre en œuvre à partir d'un banc d'essai existant en ajoutant un capteur qui mesure la sortie réelle, la compare à la consigne et laisse un contrôleur ajuster l'entrée du processus des centaines, voire des milliers de fois par seconde . Il s'agit là de la commande en boucle fermée de haute précision dans sa forme la plus pure.
Le retour d'information optique engendre des coûts réels : les capteurs représentent un investissement initial, nécessitent un étalonnage et une maintenance, introduisent des risques de défaillance et peuvent introduire une latence. Si la mesure accuse un retard significatif par rapport au processus, le retour d'information risque d'arriver trop tard et de déstabiliser la boucle.
Sélection des composants
Capteurs et actionneurs
Votre capteur et votre actionneur fonctionnent de concert. Le capteur mesure l'état réel, et l'actionneur corrige l'écart pour atteindre la valeur cible. La précision du capteur détermine la fidélité de la mesure . La capacité de correction de l'actionneur détermine la rapidité avec laquelle l'erreur est corrigée. Un capteur mal calibré fausse la mesure et déclenche une action de contrôle erronée ; il est donc essentiel de procéder à un étalonnage régulier pour garantir la précision.
Choisissez un capteur adapté aux exigences de votre système et à son environnement. Avant de commander une pièce, vérifiez les points suivants :
Plage de pression et précision, ainsi que temps de réponse et réponse en fréquence
Compatibilité des médias et compensation de température
Contraintes de taille et de montage, type de sortie et dérive à long terme
Conformité réglementaire pour votre secteur d'activité
La précision mérite une attention particulière. La résolution ne garantit pas la précision, et le décalage du zéro, l'erreur de portée, la plage dynamique, l'hystérésis et la répétabilité influencent tous le résultat. Les erreurs s'accumulent et peuvent engendrer une instabilité ou une perte d'efficacité. Placez les capteurs de manière à capter les conditions réelles, évitez les longs tubes qui ajoutent du délai, protégez le câblage contre les interférences et assurez-vous que la réponse dynamique corresponde à votre système de mouvement.
Adapter les composants aux objectifs de précision
Considérez l'emplacement et le choix des composants comme une seule et même décision de conception. Dans la conception d'étages de précision, vous définissez les paramètres du contrôleur à partir d'une bande passante cible , puis vous choisissez le gain proportionnel pour maximiser cette bande passante tout en respectant un critère de robustesse sur la fonction de sensibilité en boucle fermée. L'emplacement et la pondération des capteurs et des actionneurs influent directement sur la conception de ce contrôleur. Les étages réels sont également soumis à des contraintes de poids et d'emplacement des actionneurs. Cela montre que l'emplacement est conçu conjointement avec l'objectif de bande passante et de robustesse, et non choisi indépendamment.
Dans la boucle, le retour d'information des capteurs alimente le régulateur PID. Le gain proportionnel est ajusté aux variations de pression , l'action intégrale stabilise la dérive et l'amortissement dérivé limite les dépassements dus aux pics de pression. C'est ainsi que la commande en boucle fermée de haute précision transforme le choix des composants en résultats reproductibles. Partez de votre objectif de précision, puis laissez-le guider chaque décision concernant les capteurs et les actionneurs.
Performances et compromis
Métriques de précision et de stabilité
On ne peut améliorer ce qu'on ne mesure pas. Les métriques temporelles permettent de comprendre le comportement de la sortie après une modification de commande. Les métriques fréquentielles permettent de comprendre la réponse de la boucle en fonction de différentes entrées.
Domaine | Métriques utilisées pour évaluer la précision et la stabilité |
|---|---|
Dans le domaine temporel | Temps de montée, temps de stabilisation, dépassement en pourcentage, erreur en régime permanent |
Domaine fréquentiel | Bande passante, marge de gain, marge de phase, pic de sensibilité |
La stabilité seule ne nous apprend pas grand-chose. Prenons l'exemple de deux systèmes stables. Le système A se stabilise en 0.3 s avec un dépassement de 5 % et un effort de commande modéré. Le système B se stabilise en 12 s avec un dépassement de 180 % et un actionneur saturé. Les deux systèmes sont stables, pourtant un seul est utilisable en pratique. La stabilité est binaire, tandis que la performance est continue.
La marge de gain et la marge de phase quantifient la proximité du fonctionnement avec l'instabilité. Ces marges sont nécessaires car les modèles ne sont jamais parfaitement exacts, les conditions de fonctionnement varient et les capteurs et actionneurs présentent des imperfections. Les systèmes hautes performances fonctionnent à proximité des limites de stabilité, sans jamais les atteindre. Concevoir des marges adéquates, c'est concevoir un système robuste.
Compromis entre boucle ouverte et boucle fermée
Les systèmes en boucle ouverte sont moins coûteux et plus faciles à concevoir et à entretenir. Ils conviennent aux applications simples présentant peu de variabilité, mais ils sont moins précis et moins adaptables. Les systèmes en boucle fermée sont plus coûteux et nécessitent une conception plus poussée, mais offrent une précision et une adaptabilité supérieures. Leur ajustement en temps réel les rend particulièrement intéressants lorsque les conditions varient considérablement ou que le processus doit être étroitement contrôlé.
Dimension | Contrôle en boucle ouverte | Contrôle en boucle fermée |
|---|---|---|
Prix | Moins cher ; aucun capteur de rétroaction requis | Plus cher en raison des capteurs et des contrôleurs avancés |
Complexité | Plus simple ; moins gourmand en ressources de traitement ; facile à entretenir | Plus complexe ; nécessite des boucles de rétroaction et un réglage ; risque d'instabilité en cas de mauvais réglage |
Performances | Impossible de corriger les perturbations ; la précision est perdue si les paramètres de l’installation changent. | Haute précision ; s'adapte à l'usure, à la dilatation thermique et aux charges variables ; stabilisation plus rapide |
Meilleur rapport qualité/prix | Applications simples, à faible variabilité, de type « paramétrer et oublier » | Automatisation critique pour la sécurité ou à grande vitesse où l'autocorrection est essentielle |
Les systèmes en boucle ouverte sont moins coûteux et plus faciles à concevoir et à entretenir, ce qui les rend adaptés aux applications simples présentant peu de variabilité. Cependant, ils sont moins précis et adaptables. Les systèmes en boucle fermée, bien que plus complexes et plus onéreux, offrent une précision et une adaptabilité supérieures, et leur capacité d'ajustement en temps réel les rend particulièrement intéressants lorsque les conditions varient considérablement ou que le processus doit être étroitement contrôlé.
La commande en boucle fermée de haute précision se justifie par la présence de perturbations réelles et de tolérances serrées. En adaptant l'architecture à l'application, vous ne payez que pour la précision requise.
Mise en œuvre pratique d'une commande en boucle fermée de haute précision
Exemples de l'industrie
Les systèmes en boucle fermée sont présents dans de nombreux secteurs d'activité. Chacun d'eux utilise une rétroaction continue pour surveiller les performances et corriger les écarts par rapport à un point de consigne. Le tableau ci-dessous illustre les domaines où cette approche est avantageuse et ses résultats.
Industrie/Application | Amélioration des performances grâce à la commande en boucle fermée |
|---|---|
Machines-outils multiaxes (usinage CNC, fabrication de semi-conducteurs) | Précision de positionnement submicronique ; réduction des écarts de mouvement minimes à l’origine de défauts de qualité et de gaspillage de matériaux |
Robots pick-and-place | Contrôle de trajectoire stable |
Systèmes d'asservissement | Dépassement et oscillations minimisés |
Séquences de mouvements coordonnés (chaînes de montage automatisées) | Répétabilité prévisible |
Robots collaboratifs (cobots) et AGV | Des interactions tactiles douces, des mouvements souples et des comportements de limitation de force grâce à des capteurs de force-couple, des codeurs intégrés et des entraînements de moteurs avancés permettent de créer des espaces de travail partagés sûrs et de s'adapter à des tâches variables et à des environnements non structurés. |
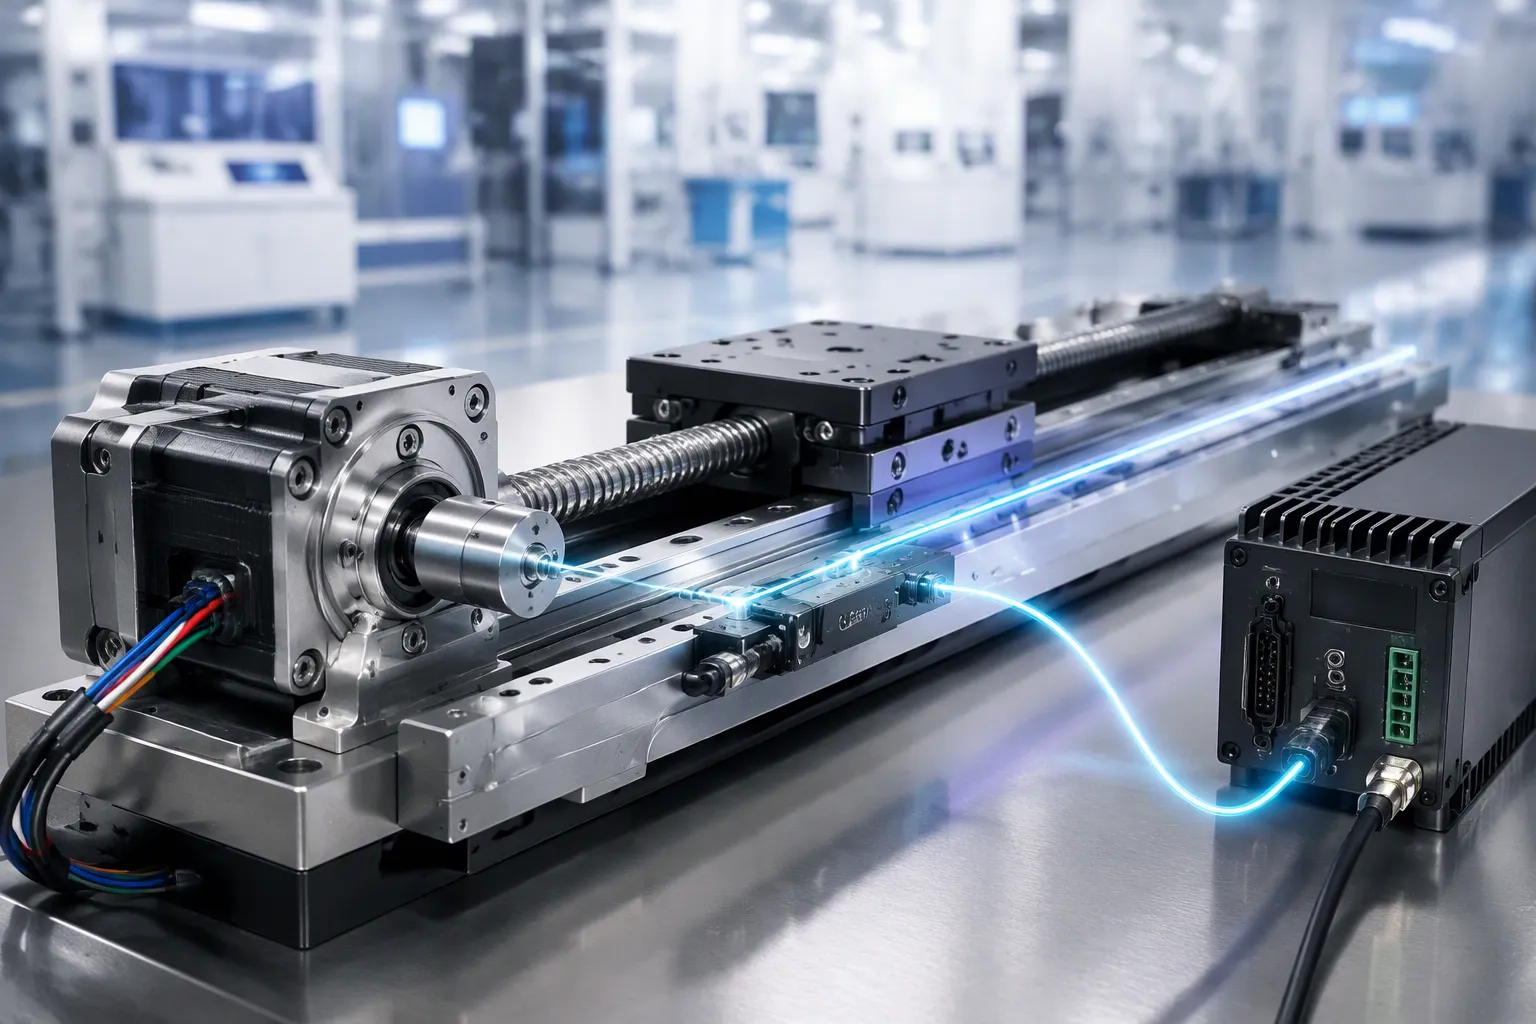
La fabrication de semi-conducteurs illustre clairement cette tendance. La miniaturisation croissante exige une précision d'alignement supérieure à celle permise par le positionnement en boucle ouverte. L'équipement doit également pouvoir s'arrêter complètement et rapidement. La solution décrite utilise des moteurs pas à pas à 5 phases sous contrôle en boucle fermée (série CVD). Une phase en boucle ouverte exploite la grande réactivité du moteur au début du positionnement. Une fois la commande de positionnement terminée, le retour d'information de capteurs externes, tels que des codeurs linéaires, corrige l'écart entre la position commandée et la position réelle. Cette approche permet un positionnement de haute précision, à l'échelle submicronique, correspondant à la résolution du codeur linéaire associé.
Étude de cas : présentation détaillée
Prenons l'exemple d'un outil de fabrication de semi-conducteurs nécessitant un alignement submicronique. Le problème réside dans le positionnement en boucle ouverte. L'outil commande un déplacement, mais la position réelle dérive. Ces infimes écarts de mouvement entraînent des défauts de qualité et du gaspillage de matériaux. L'équipe a besoin d'une solution permettant de maintenir la position sans sacrifier la vitesse.
La solution se compose de deux phases. Premièrement, au début de chaque déplacement, le système fait fonctionner le moteur pas à pas à 5 phases en boucle ouverte. Cette étape exploite la grande réactivité du moteur pour s'approcher rapidement de la cible. Deuxièmement, une fois la commande de positionnement terminée, des capteurs externes prennent le relais. Des codeurs linéaires mesurent la position réelle et transmettent ces données au contrôleur. Ce dernier compare la position commandée et la position réelle, puis corrige l'écart.
Le résultat obtenu est un positionnement de haute précision, au niveau du submicron. Le système correspond à la résolution de l'encodeur linéaire associé. Ce résultat illustre le fonctionnement concret d'une commande en boucle fermée de haute précision. On part d'un objectif de précision clair, on choisit les composants qui y répondent, et la rétroaction permet de combler l'écart. La phase en boucle ouverte assure la vitesse, la phase en boucle fermée la précision. Ensemble, elles offrent les deux.
Vous avez désormais une vue d'ensemble. Vous avez vu comment fonctionne la boucle de rétroaction, comment la mettre en œuvre et comment optimiser et sélectionner les composants pour une précision fiable. N'oubliez pas un point essentiel : la précision résulte de la combinaison d'une bonne conception de la boucle de rétroaction, d'un réglage précis et d'une sélection rigoureuse des composants. Aucun élément, pris isolément, ne garantit le résultat.
À l'avenir, attendez-vous à ce que des capteurs plus rapides et des algorithmes de contrôle plus intelligents repoussent les limites du contrôle en boucle fermée de haute précision. Commencez par définir un objectif de précision clair. Puis, itérez en fonction des performances réelles mesurées. Cette approche vous sera précieuse à mesure que la technologie évoluera.
QFP
Quand faut-il choisir une régulation en boucle ouverte plutôt qu'en boucle fermée ?
Pour les applications simples présentant peu de variations, privilégiez la régulation en boucle ouverte. Ces systèmes sont moins coûteux et nécessitent une conception simplifiée. Optez pour la régulation en boucle fermée lorsque les tolérances sont serrées ou que les conditions évoluent. Les capteurs de rétroaction et le réglage engendrent des coûts supplémentaires, mais vous gagnez en précision et en réjection des perturbations.
À quelle vitesse votre boucle de contrôle doit-elle s'exécuter ?
Définissez la fréquence de boucle en fonction de votre cible de précision. La bande passante se situe généralement entre 1/20 et 1/50 de la fréquence de boucle. Une boucle de 5 kHz assure donc une fidélité de commande d'environ 100 à 200 Hz. Des boucles plus rapides offrent un meilleur suivi, mais peuvent amplifier le bruit des capteurs.
Avez-vous toujours besoin d'un régulateur PID ?
Non. Le PID convient à de nombreuses boucles, mais la régulation prédictive gère les perturbations répétitives avant l'apparition d'erreurs. Les systèmes hybrides combinent les deux approches. N'utilisez les méthodes basées sur un modèle que lorsque votre processus est fortement non linéaire ou fortement couplé. Choisissez le régulateur adapté à l'application.
Une résolution de capteur plus élevée garantit-elle une meilleure précision ?
Non. La résolution ne signifie pas la précision. Le décalage du zéro, l'erreur de portée, l'hystérésis et la répétabilité influent tous sur le résultat. Un capteur mal calibré entraîne une correction erronée. Procédez à un étalonnage régulier et vérifiez que la réponse dynamique correspond à celle de votre système de mouvement.
Comment démarrer un projet de retour d'information de haute précision ?
Définissez un objectif de précision clair dès le départ. Laissez cet objectif guider le choix de chaque capteur et actionneur. Mettez en place la boucle de rétroaction, puis optimisez-la et mesurez les performances réelles. Itérez ensuite. La précision résulte d'une conception basée sur la rétroaction, d'un réglage précis et d'une sélection rigoureuse des composants.