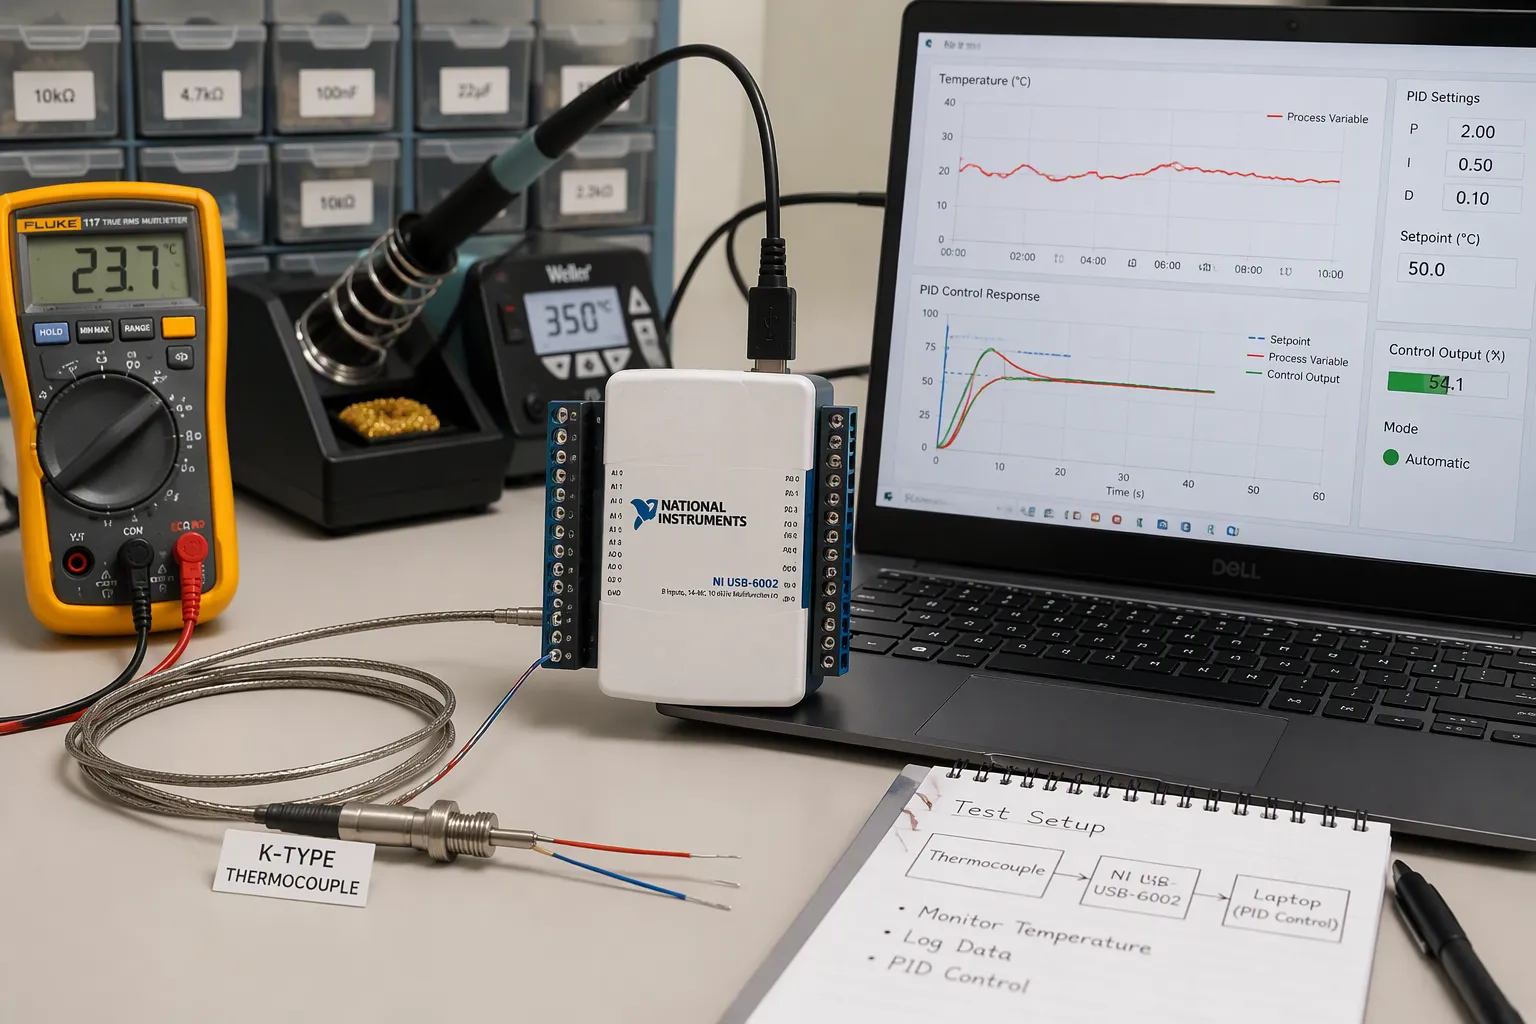
Debes realizar correctamente tres etapas. Primero, capta la señal del termopar con precisión en la placa. Segundo, cierra el bucle de control PID con la sincronización y las medidas de seguridad adecuadas. Tercero, ajusta e integra el sistema para lograr una precisión estable.
Surgen varios problemas durante el proceso. Las señales de nivel de microvoltios requieren un diseño de interfaz cuidadoso. La deriva de la unión fría y la deriva de offset reducen la precisión de la medición de temperatura. El ruido corrompe las lecturas de bajo nivel. La temporización del bucle afecta la estabilidad. La sobrecarga perjudica la respuesta del controlador PID. El control del calentador y los límites de DFM dan forma a la placa final.
Esta guía se centra en el nivel de placa y en el proceso de fabricación. Está dirigida a ingenieros de hardware y equipos de productos electrónicos que desarrollan hardware de control de temperatura. Encontrará pasos prácticos para cada etapa, desde la adquisición de la señal hasta el ajuste PID en bucle cerrado.
Puntos Clave
Comience utilizando el tipo de termopar adecuado y la compensación de la unión fría para reducir los errores de medición.
Refuerza la señal del pequeño termopar antes de convertirla en datos digitales. Además, utiliza un buen diseño y aislamiento para filtrar el ruido.
Haga que el bucle PID funcione como una máquina de estados, con la sincronización correcta, protección contra la saturación y filtrado de derivadas.
Ajuste el controlador PID paso a paso y mida la constante de tiempo real del termopar para mantener un control estable.
Pruebe cada etapa por separado antes de ensamblarlo todo y registre los datos para detectar desviaciones con el tiempo.
Interfaz de adquisición de termopares
Tipos, rangos y compensación de unión fría
Comience por el tipo de termopar, ya que determina la resolución y los objetivos de compensación de unión fría (CJC). Cerca de la temperatura ambiente, una unión tipo K genera aproximadamente 40 µV por cada grado Celsius. Los tipos J, K, E y T se encuentran en el rango de 40 a 60 µV/°C. Esta pequeña señal influye en todas las decisiones posteriores de la cadena de adquisición de datos.
Tipo | Coeficiente de Seebeck | Objetivo de precisión compensada |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Debes conectar la unión fría a un bloque de terminales que mantenga una temperatura constante. Un sensor de temperatura Pt100 dentro de ese bloque sigue la temperatura de la unión de referencia. Mantén ambos terminales a la misma temperatura y usa un cable de extensión para termopar del mismo tipo. Un cable incompatible crea una segunda unión y un error de compensación oculto.
Nota: Un circuito integrado CJC con una precisión de ±5 % puede añadir un error de compensación de hasta 0.5 °C. Tenga en cuenta este error antes de garantizar una cifra de precisión del sistema.
Amplificadores y convertidores analógico-digitales delta-sigma
Dispones de dos rutas de entrada. Un amplificador de instrumentación con alta supresión de modo común alimenta un convertidor analógico-digital (ADC) independiente. Un ADC delta-sigma con un amplificador de ganancia programable (PGA) integrado realiza la ganancia y la conversión en una sola etapa. La ruta del amplificador proporciona una supresión de modo común (CMRR) superior a 100 dB y un offset inferior a 60 µV con componentes como el AD8495. La ruta del convertidor proporciona una resolución de 24 bits, filtrado digital y un sensor de temperatura integrado para la corrección de la unión crítica (CJC).
La deriva de offset es tan importante como el offset en sí. Los amplificadores estabilizados por modulación minimizan el offset residual y el ruido de baja frecuencia. Las redes de ganancia ajustadas por láser mantienen la deriva de ganancia cerca de 5 ppm/°C. La linealización se realiza mediante software con polinomios o una tabla de consulta. La deriva de los componentes y la deriva del sensor CJC se suman, y estos errores pueden superar un grado Celsius en aplicaciones exigentes.
Detección de termopares abiertos y manejo de fallas
Un termopar roto o suelto se interpreta como una lectura válida de bajo voltaje, y el bucle PID hará funcionar el calentador a máxima potencia. Añada detección de termopar abierto al pre-inicio. Una pequeña corriente de polarización a través de la unión, o una resistencia pull-up en la entrada, crea un nivel de fallo detectable. El firmware debe tratar ese nivel como un fallo, no como una lectura en frío. Desactive la salida y active una alarma. Pruebe esta ruta en cada módulo de adquisición de datos que construya.
Digitalización, filtrado y aislamiento
Selección y diseño del convertidor analógico-digital (ADC)
Un convertidor de 12 bits y 3.3 V divide la señal en pasos de aproximadamente 806 µV. Su termopar solo varía decenas de µV por grado Celsius. Por lo tanto, ese convertidor no detecta nada útil a menos que se le agregue ganancia. Primero, amplifique la señal con un amplificador de instrumentación con una ganancia de 100 a 1000 y luego digitalícela. Elija un amplificador con un desplazamiento de entrada inferior a 1 mV, una corriente de polarización inferior a 1 pA y una densidad de ruido inferior a 5 nV/√Hz a 1 kHz. Para un sistema de 24 bits, el ruido total debe mantenerse por debajo de aproximadamente 1 LSB. Esto es cerca de 0.3 µV en un sensor de ±10 mV con una referencia de 2.5 V.
El filtrado y el diseño determinan si se mantiene esa resolución. Ajuste el umbral de suavizado de bordes cerca de la frecuencia de muestreo dividida por 2.56. Busque una atenuación de aproximadamente 40 dB a la mitad de la frecuencia de muestreo. Utilice condensadores NP0/C0G y resistencias de película metálica con una tolerancia de ±0.25 % o mejor.
Práctica de maquetación | Beneficio |
|---|---|
Mantenga los nodos de alta impedancia cortos. | Reduce las fugas, la capacitancia parásita y la captación. |
Coloque filtros RC en el pin ADC. | Filtra el ruido antes del extremo frontal. |
Dirija las señales de entrada lejos de los relojes y los inductores CC/CC. | Reduce el acoplamiento a señales de microvoltios |
Utilice anillos de guarda en los nodos de alta impedancia. | Bloquea las fugas que provocan lecturas fantasma. |
Mantenga un plano de tierra uniforme. | Evita referencias flotantes y errores de conversión. |
Consejo: Coloque condensadores de desacoplamiento de 1 µF a menos de 2 mm de cada pin de alimentación y nunca conecte pistas a través de espacios de tierra.
Aislamiento galvánico para entornos ruidosos
Los gabinetes industriales albergan variadores de motor, relés y cables de sensores largos. Las diferencias de voltaje de tierra entre la vaina del termopar y la placa de circuito impreso generan corriente en la etapa de entrada. Aísle el sensor cuando esté en contacto con componentes conductores. Aísle también cuando los cables se extiendan más de unos pocos metros cerca de cargas conmutadas. Hágalo igualmente cuando la computadora host y el calentador compartan una conexión a tierra con interferencias. Un aislador digital después del convertidor analógico-digital (ADC) mantiene la parte analógica limpia y sencilla.
El aislamiento modifica la placa. Se requieren planos de tierra separados a través de la barrera y una alimentación aislada para el lado del campo. También se necesita una distancia de fuga que cumpla con la norma de seguridad. Los aisladores aumentan el costo y la altura, por lo que conviene colocarlos al inicio del diseño. Pruebe la barrera con una prueba de alta tensión durante la validación. Registre la corriente de fuga en cada módulo de adquisición de datos que envíe.
Implementación del bucle de control PID
Máquina de estados y sincronización de muestreo
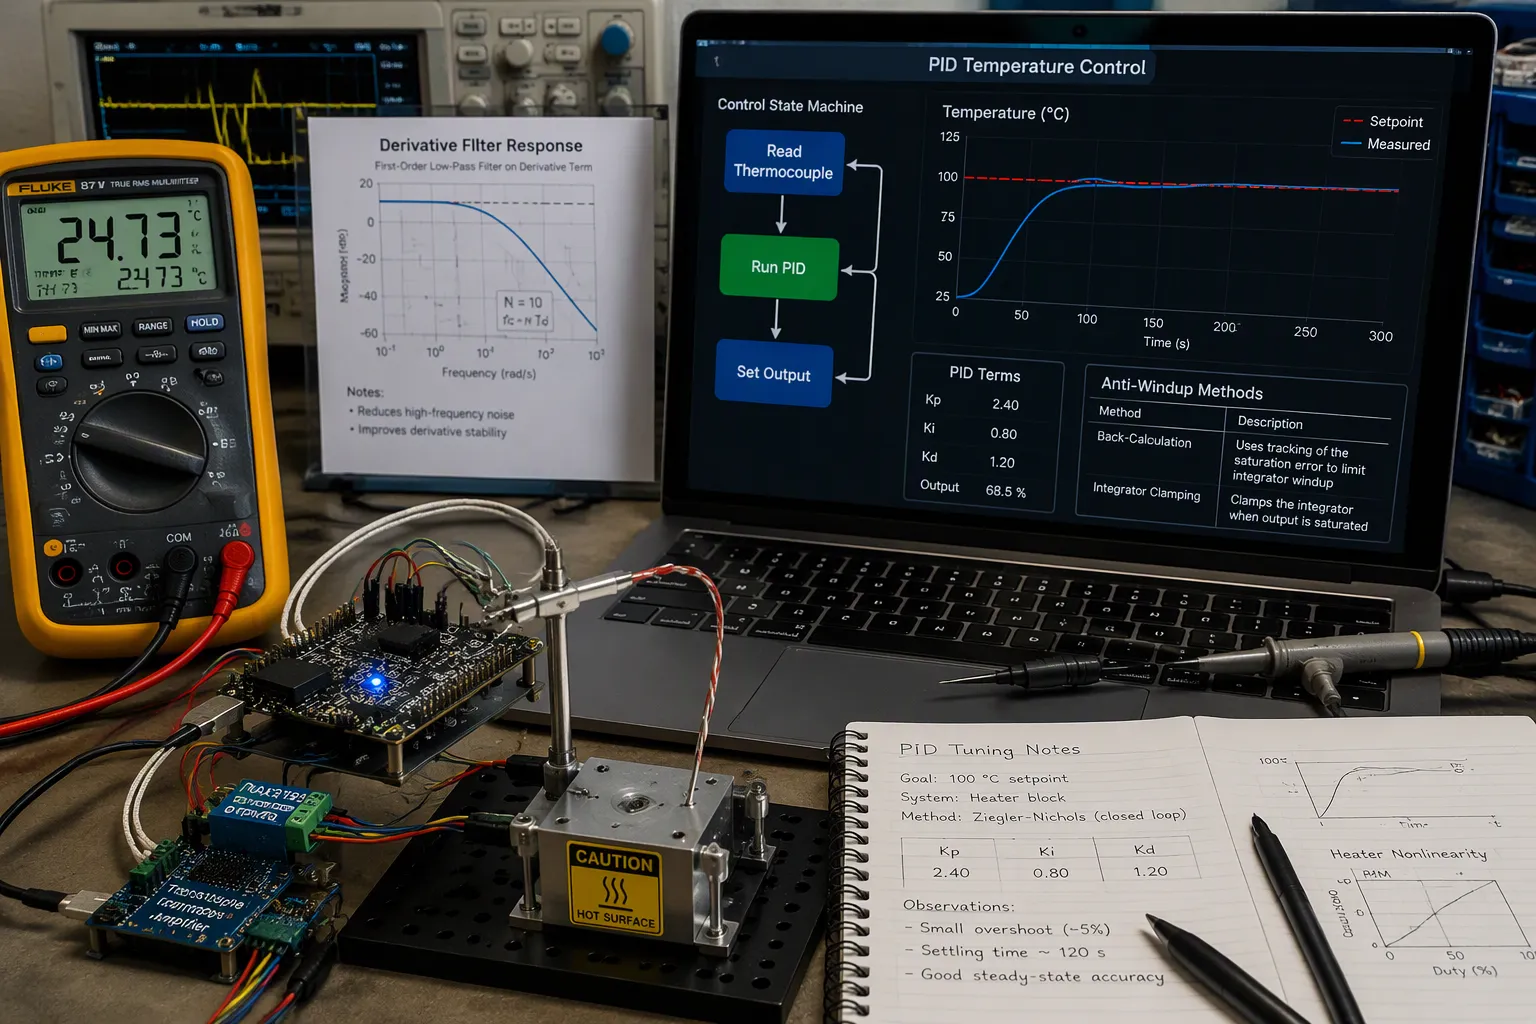
Construye el bucle como una máquina de estados. Un estado lee el termopar, otro ejecuta el algoritmo de control PID y otro establece la salida. Envía datos entre estados mediante comunicación serial en lugar de variables globales. Las variables globales ocultan errores de sincronización, y un canal serial te obliga a definir cuándo es válido cada valor. De esta forma, tu controlador PID trabajará con datos cuya antigüedad se conoce.
La sincronización del muestreo determina la estabilidad. Si el muestreo es más rápido que la constante de tiempo del termopar, el bucle recibe datos actualizados. Si es más lento, el bucle reacciona a mediciones de temperatura antiguas. Una velocidad de bucle lenta añade un desfase, lo que provoca oscilaciones en el controlador PID . Ajuste el periodo de muestreo a la constante de tiempo del termopar y, a continuación, compruebe la elección en el banco de pruebas.
Filtrado anti-saturación y de derivadas
El efecto de saturación arruina el control preciso de la temperatura. El calentador se satura, el integrador sigue acumulando carga y el bucle se sobrepasa cuando finalmente se corrige el error. Elija un método anti-saturación e instálelo antes de realizar cualquier ajuste.
Tecnologia | Cómo funciona | Caracteristicas claves |
|---|---|---|
Cálculo inverso clásico | Envía la diferencia de salida saturada menos no saturada de vuelta al integrador. | Sencillo, de bajo costo y ampliamente utilizado en la industria. |
Sujeción del integrador | Impide que el integrador acumule más allá de los límites establecidos. | Sencillo, de bajo costo, común en la industria. |
Retrocálculo generalizado | Controla todos los estados internos con la señal saturada. | Funciona para cualquier orden de controlador, sin parámetros de seguimiento. |
Recálculo de errores | Funciona en sentido inverso desde la salida saturada para restablecer la memoria del controlador. | Mantiene el bucle bien condicionado y sensible a los errores de modelado. |
La acción derivativa aumenta el ruido, y un sistema de control con termopar siempre incorpora algo de ruido. Añada un filtro derivativo al algoritmo de control PID. El filtro limita la ganancia de alta frecuencia y evita que la salida oscile ante cambios en el punto de consigna.
Consejo: Primero, configure un control simple de encendido/apagado o proporcional. Observe cómo el sensor de temperatura sigue el punto de ajuste y, a continuación, añada los términos integrales y derivativos uno a uno.
Primero, haga que el control básico funcione.
Un control de lazo abierto que funcione correctamente enseña más que un control de lazo cerrado averiado. Accione el calentador manualmente, registre la temperatura y confirme que el algoritmo de control de retroalimentación lee los valores correctos. Luego, cierre el lazo solo con ganancia proporcional. Aumente la ganancia hasta que la respuesta sea marginal y luego redúzcala. Agregue acción integral para eliminar el error en estado estacionario y agregue acción derivativa solo si la respuesta dinámica lo requiere. Este enfoque gradual mantiene la previsibilidad del controlador de temperatura PID y permite medir cada cambio posterior.
Ajuste los parámetros del controlador PID según la constante de tiempo real del termopar, no según una estimación de la hoja de datos. Un controlador de temperatura PID que ignore la constante de tiempo del termopar interferirá con su propio sensor. Registre cada ejecución y compare la respuesta dinámica entre ellas. El ajuste dinámico en tiempo real de los parámetros del controlador PID corresponde a una fase posterior, una vez que el control PID de ganancia fija haya demostrado su estabilidad. Considere el controlador PID como un sistema de control de retroalimentación con límites conocidos y documente dichos límites para el siguiente ingeniero.
Accionamiento de salida y accionamiento del calentador
Cómo cablear la salida de un controlador de temperatura
Considere la etapa de salida como parte de la cadena de medición, no como un componente que se agrega al final. Al conectar un controlador de temperatura a un calentador resistivo, permita que la corriente fluya a través del calentador en una sola dirección. Esta regla de flujo unidireccional es una buena práctica de cableado para las salidas de los controladores de temperatura. Las rutas de corriente inversas generan ruido y confunden la etapa de control.
Un circuito limitador protege tanto al actuador como al dispositivo calefactado. Establezca una corriente máxima según la hoja de datos del actuador y la capacidad del disipador de calor. El controlador mantendrá la corriente de salida por debajo de ese nivel. Esto evita el sobrecalentamiento, donde un disipador de calor débil permite que el sensor de temperatura registre un aumento de temperatura y el controlador PID suministra más corriente, generando más calor. Al cablear un controlador de temperatura para una etapa calefactada, planifique este límite antes de elegir el conector.
Proporción temporal y límites de seguridad
La regulación de tiempo promedia el tiempo de encendido y apagado durante un ciclo para lograr una potencia suave del 0 al 100 %. Ajuste el tiempo de ciclo a al menos 1/20 del tiempo integral. Los dispositivos electromecánicos, como relés, contactores y electroválvulas, requieren ciclos más largos. Los ciclos más cortos ofrecen un mejor control, pero desgastan las piezas electromecánicas y reducen su vida útil.
Opción de conducción | control de calidad | Desgaste y vida | Mejor uso |
|---|---|---|---|
Relé | Ciclos largos y toscos | El desgaste por contacto limita la vida útil | Cargas térmicas lentas |
SSR | Ciclos cortos y suaves | No hay contactos móviles | La mayoría de los circuitos de calefacción |
accionamiento analógico | Continuo | Depende de la etapa de potencia | Control preciso de la temperatura |
Agregue un controlador de límite para procesos que podrían dañarse o volverse peligrosos en caso de fallas. Funciona de forma independiente, al margen del controlador de proceso habitual, y utiliza un relé de enclavamiento a prueba de fallos. El operador lo reinicia una vez que el proceso vuelve a un estado aceptable. Este tipo de protección puede requerir la aprobación de normas, como Factory Mutual en EE. UU. o EN14597 en Europa.
Compatibilidad de la señal de salida y límites ambientales
Antes de conectar un controlador de temperatura al gabinete, ajuste la señal de salida a la carga. Verifique el voltaje de la bobina, la corriente de entrada del relé de estado sólido (SSR) y el nivel lógico con respecto al controlador. Confirme la temperatura ambiente máxima de cada componente en la etapa de control. El calor dentro del gabinete reduce la capacidad de los relés y los SSR, por lo que conviene dejar un margen de seguridad.
Las salidas de alarma y límite con enclavamiento deben reiniciarse antes de que se apaguen. El reinicio puede realizarse mediante un teclado, una entrada digital o un enlace de comunicación. Si el instrumento carece de salidas con enclavamiento, añada relés de enclavamiento externos como esclavos de los relés internos sin enclavamiento. Pruebe cada ruta de reinicio durante la validación del sistema de control.
Ajuste, pruebas de constantes de tiempo e integración.
Métodos prácticos de ajuste de controladores PID
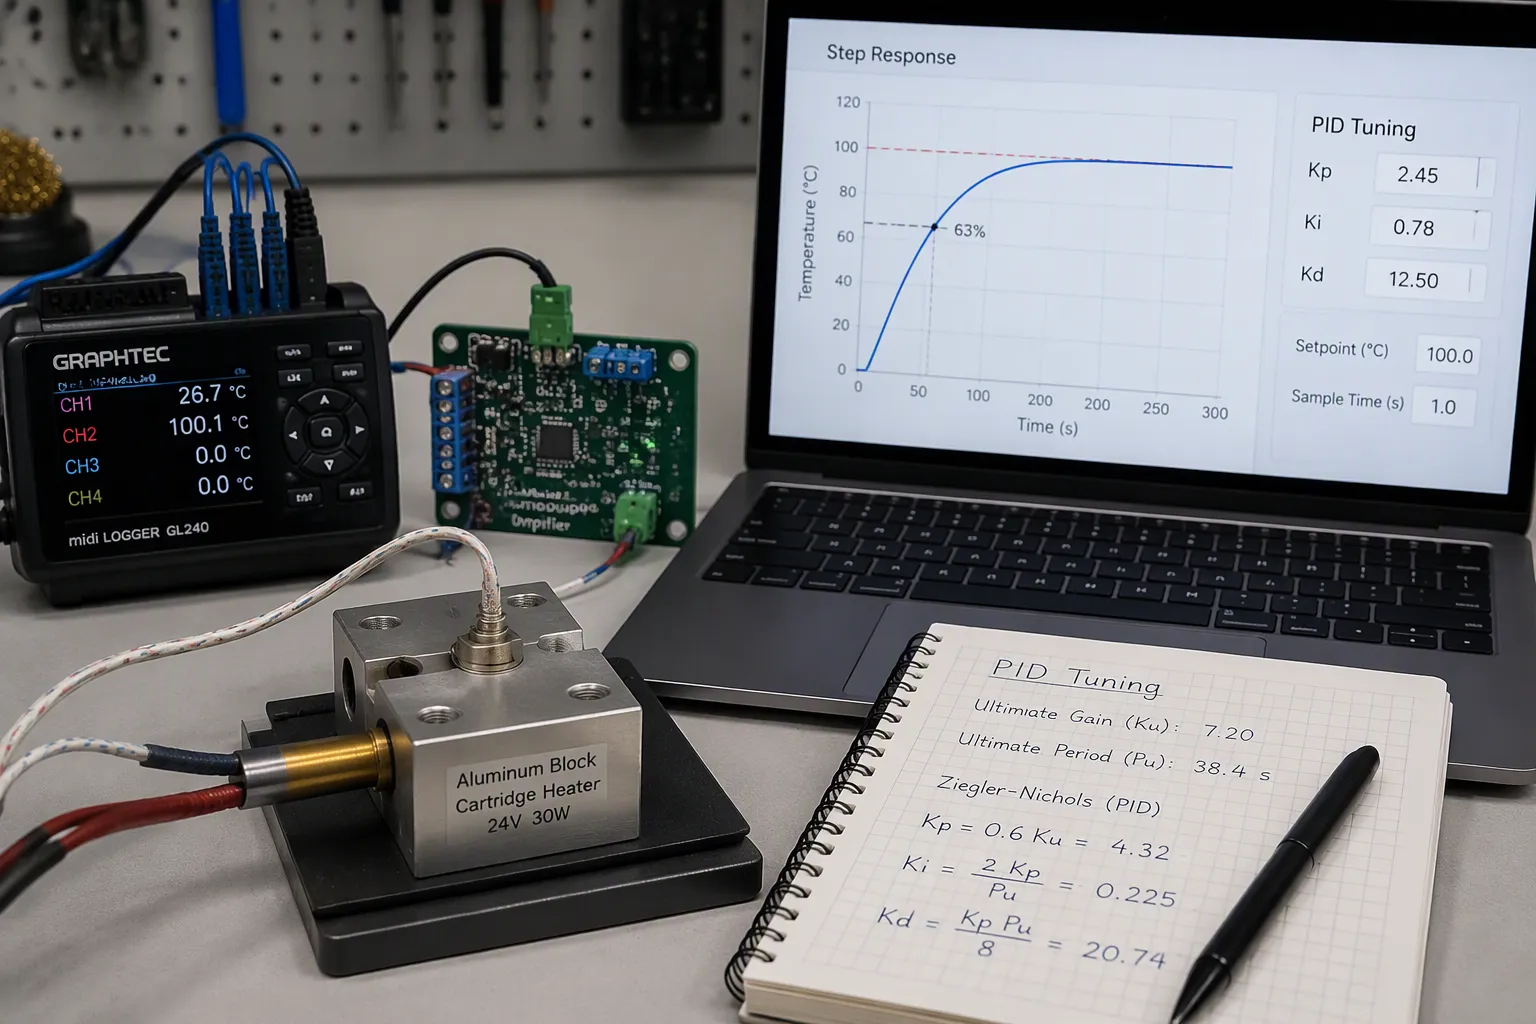
En la mayoría de los proyectos, se ajusta un controlador PID mediante prueba y error. Los ingenieros ajustan los parámetros del control PID manualmente y observan la respuesta del sistema. Se comienza con ganancia proporcional, luego se añade acción integral y, finalmente, acción derivativa. Un controlador de temperatura PID que ignora la velocidad del sensor interferirá con su propia retroalimentación. La constante de tiempo del termopar determina la velocidad de reacción del bucle, limitando así el ancho de banda disponible. Los sensores más rápidos permiten un control PID más preciso. La constante de tiempo del termopar también influye en la respuesta dinámica esperada. El control por retroalimentación mantiene el ancho de banda del bucle por debajo del límite del sensor.
Método | Que haces | Mejor ajuste |
|---|---|---|
Ensayo manual | Aumentar la ganancia hasta que sea marginal, luego reducirla. | La mayoría de las configuraciones de banco |
Ziegler-Nichols | Medir la ganancia final y el período | Cargas estables y lineales |
Basado en modelos | Ajusta un modelo de primer orden y luego calcula. | Productos repetibles |
Consejo: Registra cada ejecución. Compara la respuesta dinámica entre las diferentes ejecuciones antes de modificar las ganancias.
Prueba de la constante de tiempo del termopar
No se puede confiar en el valor de la hoja de datos para la constante de tiempo del termopar. Varía según el modelo y el entorno de medición. Ejecute un procedimiento de prueba de la constante de tiempo del termopar: aumente la temperatura, registre la respuesta y encuentre el punto del 63 %. Repita la prueba de la constante de tiempo en el montaje real. Un sistema de prueba de la constante de tiempo del termopar con un paso registrado proporciona resultados repetibles. Introduzca cada resultado en el PID y la sintonización. El paso de prueba de la constante de tiempo del termopar también revela errores de montaje. Cada prueba de la constante de tiempo requiere una temperatura inicial estable. Su sistema de prueba de la constante de tiempo del termopar debe registrar los datos brutos. Compare la constante de tiempo del termopar antes y después del montaje. Una constante de tiempo lenta del termopar limita el control preciso de la temperatura.
Integración de sistemas, validación y DFM
Integrar por etapas. Validar la cadena de señal, luego la salida de lazo abierto, luego el ajuste de lazo cerrado. Un sistema de control que pasa cada etapa por sí solo es más fácil de depurar. Verificar la estabilidad y precisión del PID en todo el rango. Las compensaciones de DFM importan: la ubicación del sensor, el acceso al terminal y los puntos de prueba aumentan el costo. Ejecutar una prueba de constante de tiempo por unidad en la línea. Un sistema de prueba de constante de tiempo de termopar que registra la deriva admite la validación a largo plazo. Documentar la constante de tiempo del termopar para cada variante de producto. Repetir la prueba de constante de tiempo después de cualquier cambio de calentador. Su sistema de prueba de constante de tiempo de termopar debe almacenar la respuesta al escalón. Un controlador PID ajustado a una constante de tiempo incorrecta del termopar oscilará. El control de retroalimentación depende de datos de sensor honestos. El controlador PID necesita un período de muestreo conocido. La deriva de la medición de temperatura aparece en la prueba de constante de tiempo. Registrar datos de medición de temperatura durante cada ejecución. El sistema de prueba de constante de tiempo de termopar debe marcar los sensores abiertos.
Piensa en el montaje como una lista de verificación. Primero, eliges el tipo de interfaz y la opción CJC, luego el amplificador o el convertidor analógico-digital (ADC) con filtrado. Añades aislamiento donde el gabinete lo requiera. Configuras la temporización del bucle de la máquina de estados, la protección anti-saturación y el filtrado derivativo. Dimensionas la salida y los límites de seguridad. Finalizas con la sintonización y una prueba de la constante de tiempo del termopar.
Pruebe cada etapa por separado antes de la integración completa. Primero, verifique la cadena de señales, luego la salida en lazo abierto y, finalmente, el control PID en lazo cerrado. Un controlador PID que supera todas las etapas es fácil de depurar.
Registra cada uso. Observa cómo varía la medición de temperatura a lo largo de las semanas. Este hábito convierte un controlador de temperatura funcional en uno fiable. El control de retroalimentación recompensará el cuidado.
Preguntas Frecuentes
¿Qué tan precisa debe ser mi compensación de unión fría?
Ajuste la precisión del CJC al valor objetivo de su sistema. Un circuito integrado CJC con una precisión de ±5 % puede añadir un error de compensación de hasta 0.5 °C. Tenga en cuenta este error antes de garantizar una cifra de precisión del sistema. Un bloque de terminales isotérmico con un sensor Pt100 mantiene la unión de referencia estable y minimiza dicho error.
¿Cuándo necesito aislamiento galvánico en la parte frontal?
Aísle el sensor cuando toque componentes conductores. Aíslelo cuando los cables se extiendan más de unos pocos metros cerca de cargas conmutadas. Aíslelo cuando el ordenador anfitrión y el calentador compartan una conexión a tierra ruidosa. Un aislador digital después del convertidor analógico-digital (ADC) mantiene la señal analógica limpia.
¿Por qué la potencia de mi calentador supera el punto de ajuste?
La saturación es la causa habitual. El calentador se satura, el integrador sigue aumentando y el bucle se sobrepasa cuando el error se invierte. Añada un filtro anti-saturación antes de ajustar. Tanto el cálculo inverso como la limitación del integrador funcionan. A continuación, añada un filtro derivativo para evitar que el ruido provoque saltos en la salida.
¿Cómo puedo medir la constante de tiempo del termopar?
Incrementa la temperatura, registra la respuesta y encuentra el punto del 63 %. Repite la prueba en el montaje real, ya que el valor de la hoja de datos no coincidirá con tu ensamblaje. Introduce cada resultado en el proceso de ajuste. Una constante de tiempo lenta limita el ancho de banda del bucle que puedes alcanzar.
Nota: Pruebe cada etapa por separado antes de la integración completa. Primero verifique la cadena de señal, luego la salida en lazo abierto y, finalmente, el ajuste en lazo cerrado.