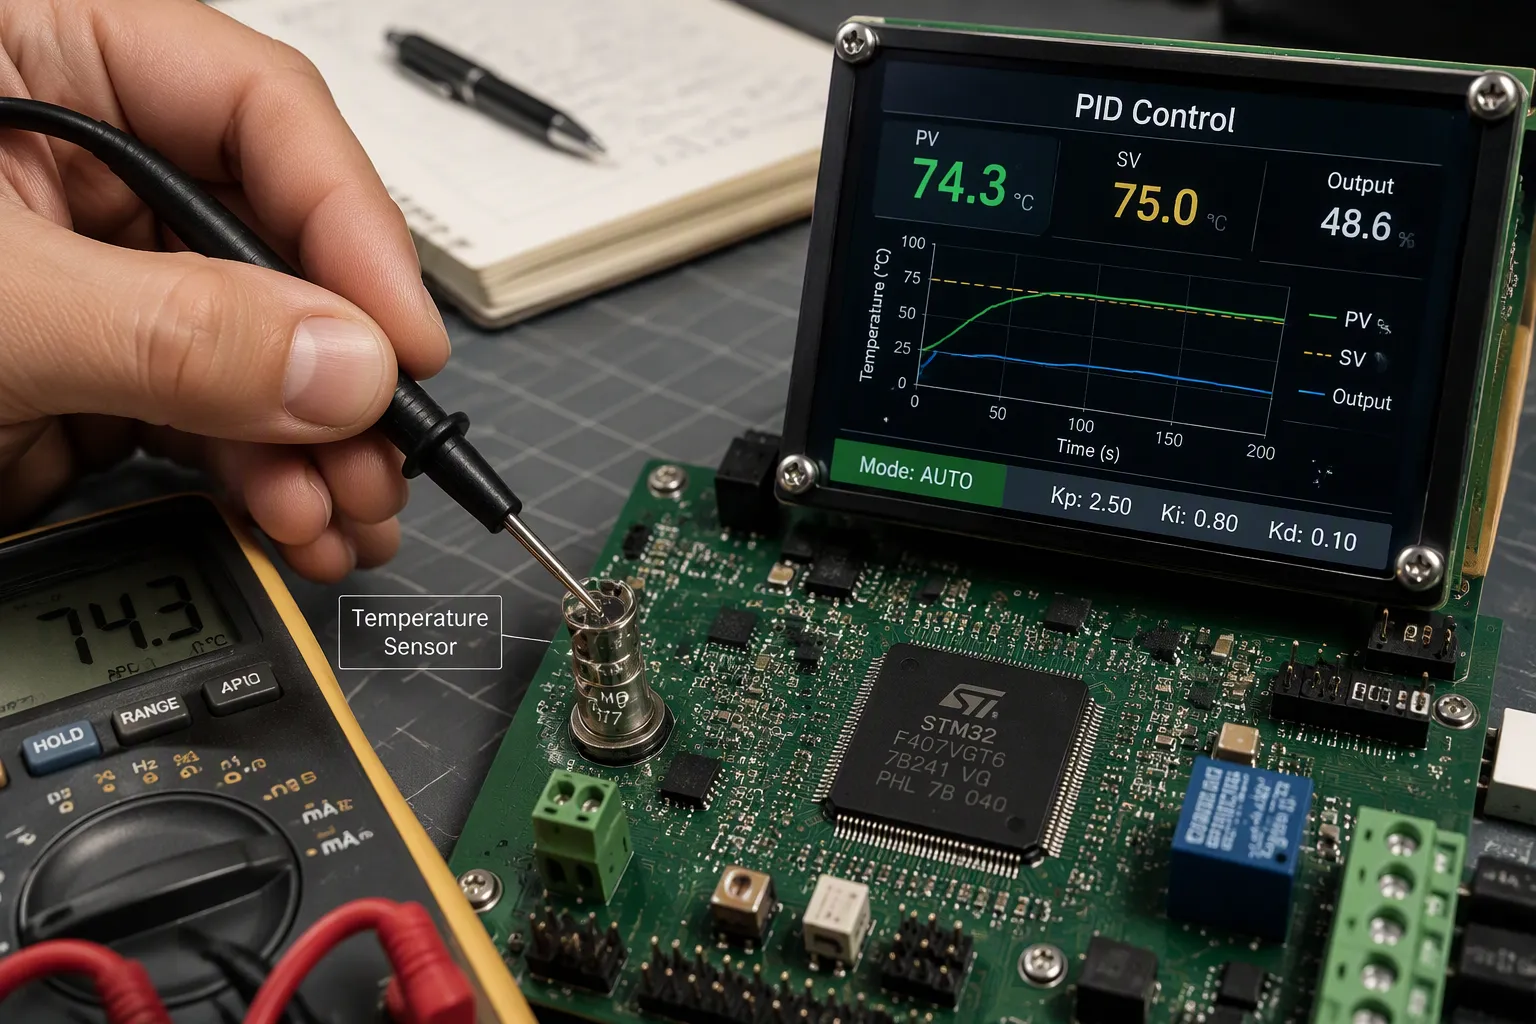
Un controlador PID mantiene la temperatura de la placa dentro de límites seguros mediante retroalimentación digital de circuito cerrado. Compara la temperatura medida con un valor preestablecido y ajusta la potencia del calentador o del enfriador. Así es como el control de temperatura PID protege la placa de circuito impreso del sobrecalentamiento.
Un control preciso de la temperatura también evita el sobrecalentamiento. La mayoría de los casos de sobrecalentamiento comienzan con un sobrecalentamiento, donde la placa supera brevemente el punto de ajuste previsto antes de que el sistema reaccione. Un controlador PID bien ajustado responde con rapidez y mantiene la placa cerca del punto de ajuste deseado.
Aprenderás los tres términos PID, el bucle de protección de detección, cálculo y corrección, la detección a nivel de placa y el control del calentador, así como la sintonización con diseño a prueba de fallos.
Puntos Clave
Un controlador PID utiliza tres componentes para mantener la temperatura de la placa constante y evitar que se sobrecaliente.
Ajuste el lazo PID con cuidado para que no se produzca un sobreimpulso y no deje un error en estado estacionario.
Añada un interruptor de seguridad independiente para protegerse contra fallos en el calentador.
Seleccione el sensor de temperatura adecuado y colóquelo lejos de los puntos calientes.
Un buen diseño térmico y una detección precisa contribuyen al buen funcionamiento del bucle PID.
Fundamentos del control de temperatura PID
Un sistema de control de temperatura PID es un sistema de retroalimentación digital de lazo cerrado. Verifica la temperatura real, calcula la diferencia con respecto al punto de ajuste y corrige la salida. Esta diferencia constituye el error. El controlador utiliza este error para controlar un calentador o un refrigerador.
Los tres términos PID
Los términos proporcional, integral y derivativo cumplen funciones distintas. La siguiente tabla muestra cómo un controlador digital calcula cada uno de ellos.
Término | Fórmula | Cómo se calcula para el control de la temperatura |
|---|---|---|
Proporcional (P) | KP · e(t) | Utiliza el error actual e(t) = SP − PV (punto de ajuste menos temperatura medida); un error mayor en ese momento produce una salida correctiva mayor. |
Integral (yo) | KI ∫₀ᵗ e(t) dt | Suma el error a lo largo del tiempo (sumado como ∑ eᵢ·Δt en controladores digitales discretos) para eliminar el desplazamiento en estado estacionario de la temperatura. |
Derivada (D) | KD · de(t)/dt = −KD · d(PV)/dt | Reacciona a la velocidad de cambio del error; a menudo, la derivada del error se sustituye por la derivada de la variable de proceso medida para evitar picos de derivada en los cambios de punto de ajuste, y se utiliza filtrado para reducir el ruido. |
El término proporcional reacciona al error actual. Un error mayor produce una salida mayor, por lo que la placa se calienta más rápido. El término proporcional por sí solo no puede eliminar el error en estado estacionario, ya que la salida cae a cero en el punto de ajuste. El término integral suma el error anterior y lo reduce a cero. Una acción integral excesiva provoca oscilación. El término derivativo reacciona a la velocidad de los cambios. Predice la dirección de la temperatura y aplica un efecto de frenado. Esta amortiguación reduce el sobreimpulso. El término derivativo es sensible al ruido del sensor, por lo que muchos diseños lo filtran o lo establecen a cero.
Control por retroalimentación de bucle cerrado frente a control de encendido/apagado
Un termostato de control simple enciende y apaga el calentador por completo por debajo del punto de ajuste y lo apaga por completo por encima. La temperatura de la placa oscila alrededor del valor objetivo. En cada ciclo, la temperatura de la placa supera dicho valor antes de que el calentador se apague. Esto se conoce como sobrecalentamiento, y es donde se originan la mayoría de los problemas de sobrecalentamiento.
Los controladores PID ofrecen un control de temperatura más preciso. El algoritmo de control PID ajusta la salida de forma continua en lugar de conmutarla. Los controladores proporcional-integral-derivativo responden a pequeños errores con pequeñas correcciones. Este comportamiento mantiene la placa cerca del punto de consigna deseado y limita el sobreimpulso. Un lazo bien ajustado se estabiliza rápidamente sin error en estado estacionario.
Cómo el PID previene el sobrecalentamiento
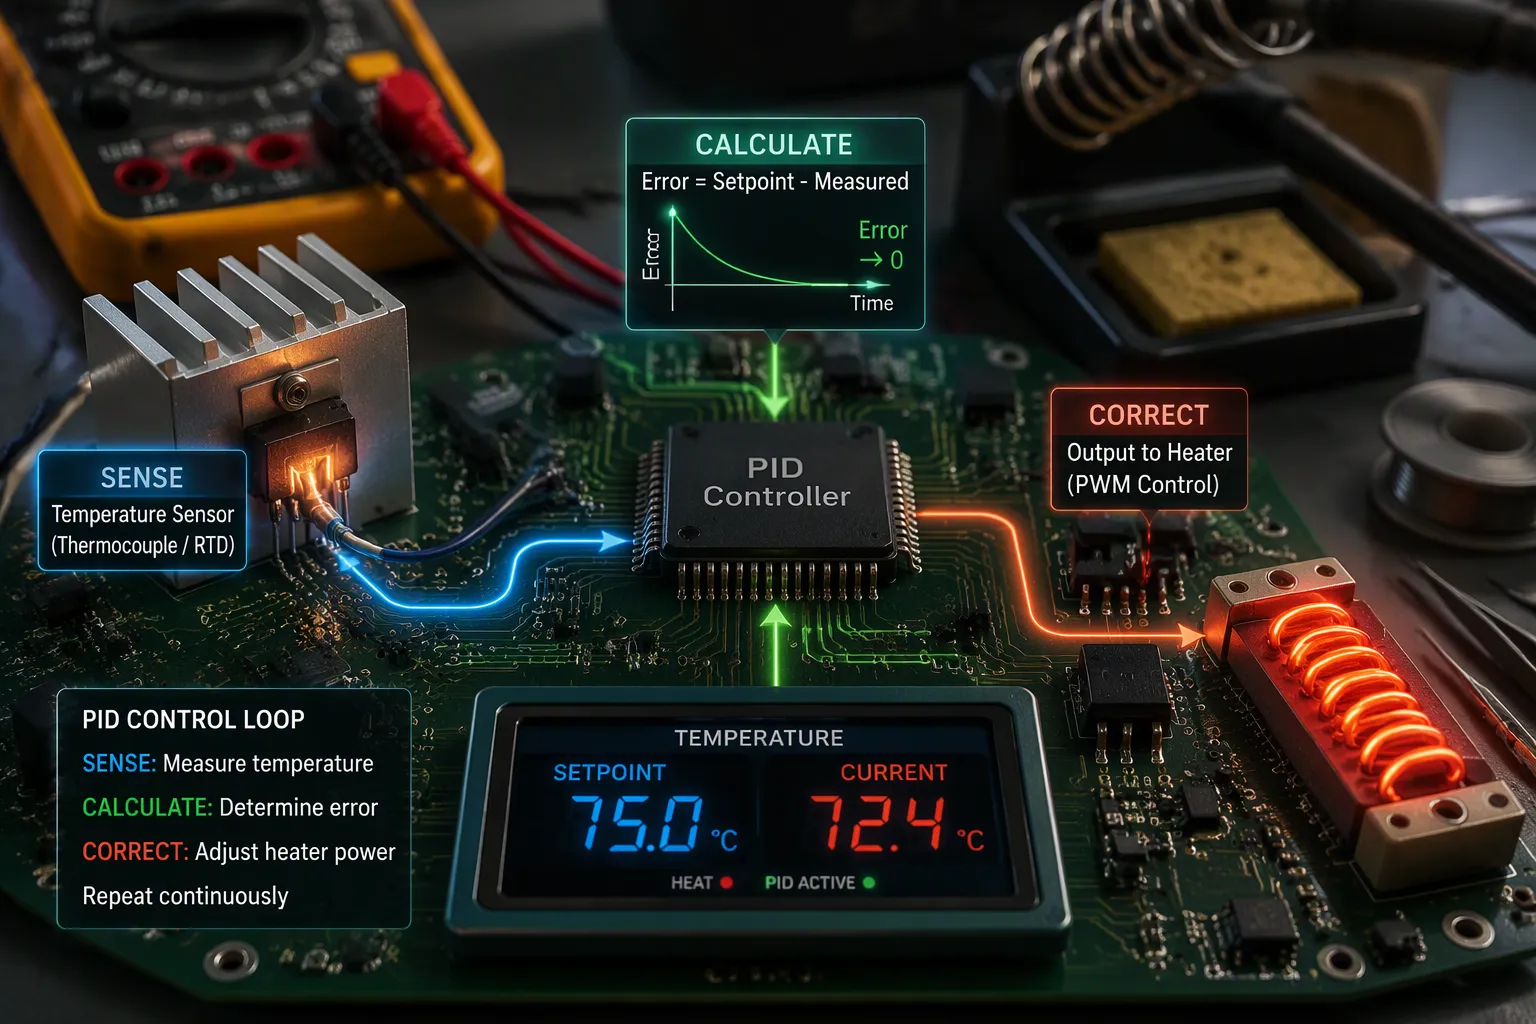
Detección, cálculo de errores y salida
El bucle de protección se ejecuta en tres pasos. Primero, un sensor mide la temperatura de la placa. Segundo, el algoritmo de control PID resta esa lectura del valor de consigna para obtener el error. Tercero, la etapa de salida activa un calentador o un enfriador en la medida que justifica el error. Este ciclo se repite a una frecuencia de muestreo fija, de modo que el bucle corrige pequeñas desviaciones antes de que se agraven.
La etapa de detección es la que conlleva mayor riesgo. Los métodos de detección más comunes incluyen el termopar, el sistema de pozo térmico lleno y el detector de temperatura por resistencia (RTD). Cada uno de ellos añade retardo al bucle.
Método de detección | Función en el ciclo de detección, cálculo y corrección |
|---|---|
par termoeléctrico | Dispositivo común de medición de temperatura en el circuito |
Sistema de pozo térmico lleno | Dispositivo común de medición de temperatura en el circuito |
Detector de temperatura por resistencia (RTD) | Dispositivo común de medición de temperatura en el circuito |
Debe minimizar el retardo de medición siempre que sea posible. Un bulbo o pozo térmico de pequeño diámetro reduce la resistencia térmica y la capacidad térmica del elemento. Un material de pozo de baja resistencia y baja capacidad reduce el retardo que añade al proceso general. Un pequeño tubo u orificio cerca del sensor aumenta la velocidad del flujo y acelera la transferencia de calor al elemento. En sistemas bifásicos, coloque el elemento en la fase líquida, que ofrece una menor resistencia térmica que la fase de vapor.
El tiempo muerto es un problema aparte. Se trata del retraso entre el cambio de una variable de proceso y su observación. Un sensor instalado lejos de una fuente de calor no registrará el cambio de inmediato. En ese caso, el controlador actúa con mediciones obsoletas. Las perturbaciones, como una corriente de aire frío, también distorsionan la lectura. El bucle de control PID debe rechazarlas.
Prevención de sobreimpulsos y fugas térmicas
La acción derivativa es el término más sensible al ruido. Una señal de medición ruidosa hace que la acción derivativa amplifique ese ruido, y la salida del controlador se vuelve inestable. Los sistemas prácticos aplican filtrado derivativo o utilizan una ganancia D pequeña. Un transmisor con acción derivativa puede cancelar parte del retardo de los elementos; esto se compensa reduciendo la ganancia derivativa del controlador.
Los límites de ajuste reducen aún más el sobreimpulso. Al limitar la salida y restringir el rango de ajuste permitido, el bucle no puede ordenar una corrección grande que haga que la placa supere el valor objetivo. Configurado de esta manera, el controlador PID actúa como un protector contra sobrecalentamiento , no solo como un regulador.
El sobrecalentamiento requiere una capa aparte. Esté atento a un aumento anormal de la temperatura y fuerce la desconexión de la salida cuando aparezca:
Monitorización de la temperatura de la unión: sensores integrados, diagnósticos en tiempo real y monitorización predictiva detectan condiciones anómalas antes de que se produzca un fallo.
Protección contra sobrecalentamiento: los circuitos de protección contra sobrecorriente, cortocircuito, desaturación y apagado suave responden rápidamente a las fallas y fuerzan la desconexión de la salida antes de que se produzca una escalada térmica.
La monitorización de voltaje e impedancia añade una verificación adicional. Una caída repentina de voltaje, un desequilibrio o un aumento de la impedancia interna indican una posible falla, y el sistema puede aislar el módulo o apagarse. Los controladores proporcionales-integrales-derivativos (PID) gestionan la regulación constante; estos detectores gestionan la falla. Juntos, mantienen un control preciso de la temperatura y evitan que una falla se convierta en un incendio.
Implementación a nivel de placa para un control preciso de la temperatura.
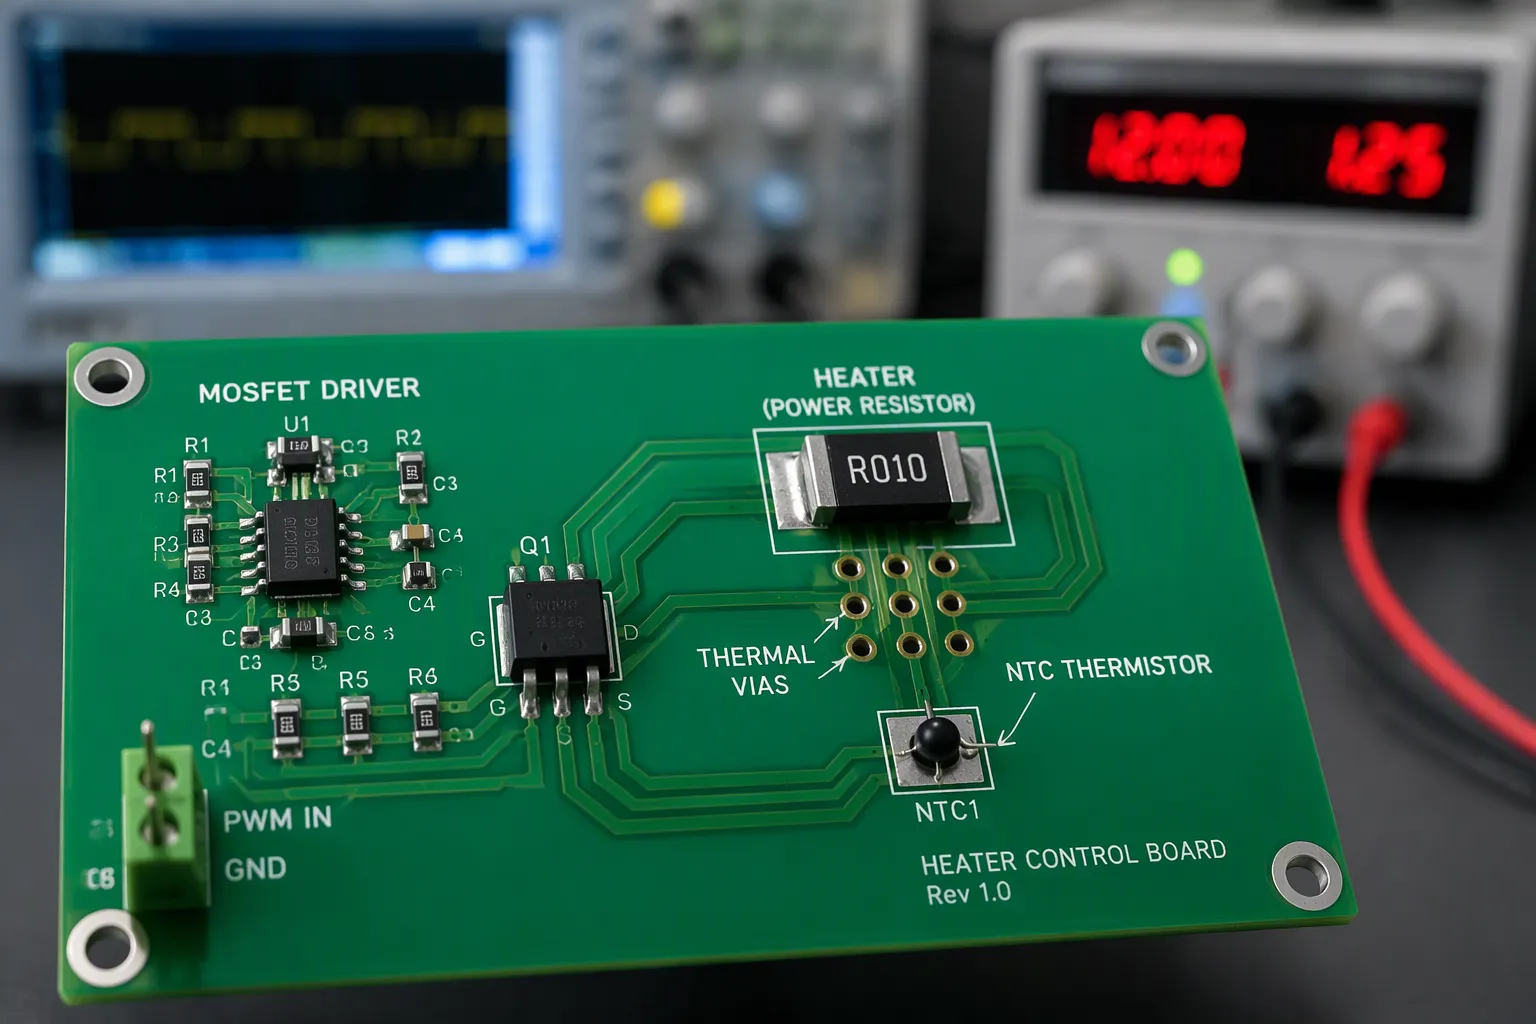
Opciones de detección y presupuesto de errores
La primera opción es el elemento sensor. Un termistor NTC es económico y viene en encapsulados SMD diminutos, por lo que funciona bien para la detección de temperatura ambiente en PCB. Su curva de resistencia es altamente no lineal, y se necesita una tabla de consulta o la ecuación de Steinhart-Hart para convertir las lecturas. Un RTD, como el Pt100 o el Pt1000, mantiene una respuesta casi lineal en un amplio rango, pero requiere una fuente de corriente constante, un ADC o puente de precisión y cuidado con la resistencia de los terminales. Un sensor de temperatura digital incorpora la conversión y simplifica el diseño. Considere estas ventajas y desventajas antes de decidir.
Atributo | Termistor NTC | RTD (Pt100/Pt1000) |
|---|---|---|
rango de operación | Aproximadamente de −50 °C a +150 °C | Aproximadamente de −200 °C a +650 °C |
Linealidad | Altamente no lineal | Casi lineal |
Response time | Rápido, aproximadamente 0.2–10 s | Más lento, aproximadamente 1–50 s |
Circuitos | divisor de voltaje simple | Convertidor analógico-digital (ADC) de precisión con fuente de corriente constante. |
Costo | Bajo | Más alto |
La ubicación del sensor es tan importante como su elección. Mantenga el sensor de temperatura alejado de transistores y reguladores de potencia, ya que los puntos calientes localizados distorsionan la lectura. Conecte el sensor al calentador mediante una almohadilla expuesta o vías térmicas. Mantenga baja la corriente de excitación para evitar que el auto calentamiento altere la lectura. Una constante de tiempo térmica lenta, debida a un recubrimiento de cobre grueso o a una encapsulación excesiva, genera retardo, lo que puede provocar sobreoscilaciones.
Elabore un presupuesto de errores para la ruta de medición. La resolución del convertidor analógico-digital (ADC) determina el paso mínimo detectable. La deriva de referencia modifica cada lectura a medida que cambia la temperatura. La resistencia de la pista y los efectos termoeléctricos añaden pequeñas desviaciones, por lo que se recomienda usar conexiones Kelvin de cuatro hilos para un Pt1000. Sume estos términos y compare el total con la tolerancia de punto de ajuste permitida.
Accionamiento del calentador y acoplamiento térmico
Un MOSFET o un relé de estado sólido con PWM proporciona un control eficiente del calentador. La conmutación por cruce por cero es adecuada para calentadores resistivos, ya que mantiene la EMI baja y evita problemas de corriente de irrupción. Elija el dispositivo con margen de seguridad. Omron recomienda multiplicar RDS(on) por 1.5 cuando la carga supera el 80 % de la potencia nominal, de modo que la disipación de potencia = corriente de carga al cuadrado × RDS(on) × 1.5. El control lineal elimina el ruido de conmutación, pero disipa el voltaje adicional en forma de calor. La mayoría de los controladores de temperatura PID en diseños de placas utilizan PWM por esta razón.
Las zonas de cobre conducen tanto calor como corriente. Coloque la zona cerca de los reguladores y los circuitos integrados de alta corriente, y conecte cada isla a un plano más grande. Una cuadrícula de vías térmicas debajo de un encapsulado de potencia reduce notablemente la temperatura de la unión. Mantenga los planos de tierra continuos y conecte los bordes a la tierra del chasis.
Mantenga la etapa de potencia ruidosa separada de la detección analógica. Asigne a la sección analógica su propio dominio de potencia, aleje las pistas sensibles del nodo de conmutación y nunca cruce una división del plano de tierra. Proteja el sensor con un anillo de guarda donde el espacio lo permita. Estos pasos mantienen la variable de proceso limpia, de modo que el bucle de control PID actúe sobre datos reales. Un buen acoplamiento térmico y una detección limpia proporcionan un control de temperatura preciso.
Ajuste, diseño a prueba de fallos y compensaciones en el diseño para la fabricación (DFM)
Sintonización PID y protección anti-saturación
Puedes ajustar un bucle térmico con el método de Ziegler-Nichols. Ajusta las ganancias integral y derivativa a cero y luego opera en modo proporcional. Aumenta lentamente la ganancia proporcional hasta que el sistema oscile de forma estable. Mantén los límites de seguridad y los topes activados, ya que la oscilación es intencionada. En ese punto crítico, registra la ganancia final Ku y el período final Tu. Luego calcula las ganancias: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu y Kd = 0.075·Ku·Tu. Un actuador rápido con Ku = 8.0 y Tu = 0.4 s da Kp = 4.8, Ki = 24.0 y Kd = 0.24. Un calentador lento con Ku ≈ 2.5 y Tu ≈ 5 min da ganancias mucho menores y más lentas. Ese resultado muestra retardo térmico. El ajuste automático por relé es una opción útil cuando las pruebas manuales no son seguras o prácticas.
La protección anti-saturación protege el lazo durante el calentamiento. El término integral acumula errores mientras el calentador funciona a máxima potencia, y ese valor almacenado provoca un gran sobreimpulso. Limite el término integral o detenga la integración cuando la salida alcance su valor máximo. Un lazo PID bien ajustado mantendrá el punto de consigna sin una larga oscilación de recuperación.
Restricciones de fabricación y de corte de hardware
El software por sí solo no garantiza la seguridad. Un MOSFET en cortocircuito o un relé soldado mantienen el calentador encendido incluso cuando el microcontrolador indica que está apagado. Añada una ruta de apagado por límite alto independiente.
Nuevo enfoque | Componentes clave | Comportamiento de corte |
|---|---|---|
Corte basado en comparador | Termistor + comparador con histéresis | Señal de apagado digital, punto de disparo simple |
Disparo de referencia de tensión | Termistor NTC + TL431 + resistencias | El TL431 conecta el cátodo a tierra cerca de 2.5 V y fuerza la desconexión. |
Puente de amplificador operacional | Termistor + amplificador operacional + 3 resistencias de precisión | Bridge establece el límite sin una referencia |
Fusible térmico de rearme automático | Fusible térmico rearmable | Se abre a la temperatura umbral, independientemente del control. |
Un bucle de control basado únicamente en termistores no garantiza la seguridad cuando el elemento de conmutación falla. Un diseño a prueba de fallos requiere una vía que interrumpa la alimentación por sí misma, independientemente de la señal de control.
El DFM presenta sus propias desventajas. El factor de disipación, la discrepancia del CTE y la absorción de humedad afectan la fiabilidad térmica. El cobre más grueso, las vías térmicas y los rellenos de cobre distribuyen el calor, pero mantienen un espaciado adecuado entre el relleno y las pistas cercanas. Los radios de alivio térmico mejoran la soldabilidad , pero perjudican la conducción, y una capa térmica insuficiente puede provocar soldaduras irregulares. Consulte con su fabricante de configuración sobre el sellado de las vías desde el principio.
El control de temperatura PID protege una placa de circuito impreso comparando la temperatura detectada con un valor de referencia y corrigiendo la salida. Los términos proporcional, integral y derivativo desempeñan un papel importante. El término proporcional corrige el error presente, el término integral elimina la desviación en estado estacionario y el término derivativo amortigua los aumentos rápidos. El corte por hardware actúa como mecanismo de seguridad.
Debe considerar el control térmico como un aspecto fundamental para la fiabilidad. Ajuste el lazo de control, añada protección contra la saturación y calcule el margen de error de detección. Adapte el accionamiento del calentador y el acoplamiento térmico a la carga. Luego, verifique cada opción con respecto a los límites de fabricación. Los controladores PID se ganan la confianza mediante un diseño cuidadoso, no por casualidad. El ajuste proporcional-integral-derivativo, junto con una ruta de seguridad, mantiene las placas protegidas.
Preguntas Frecuentes
¿Con qué frecuencia debe el bucle PID muestrear la temperatura de la placa?
Muestre a una velocidad superior a la constante de tiempo térmica del sensor y el calentador. Un bucle que muestrea a una velocidad inferior a la del calentamiento de la placa siempre presentará un retraso con respecto a la temperatura real. Ajuste la frecuencia de muestreo a su método de detección y, a continuación, confirme la sincronización durante la validación.
¿Puedo ejecutar un bucle PID sin el término de derivada?
Sí. Muchos lazos térmicos funcionan solo con un controlador PI. El término derivativo amortigua las subidas rápidas, pero también amplifica el ruido del sensor. Deberías empezar con un controlador P e I, y añadir un pequeño término D filtrado solo si el sobreimpulso persiste.
¿Qué ocurre si el MOSFET del calentador falla por un cortocircuito?
El calentador permanece encendido independientemente de las órdenes del firmware . Por eso se necesita una vía de desconexión independiente, como un comparador o un fusible térmico rearmable. Los controladores PID por software no pueden proteger por sí solos contra la falla de un elemento de conmutación.
¿Cómo puedo evitar que el ruido del sensor afecte al bucle de control?
Mantenga la ruta de detección analógica alejada del nodo de conmutación, proporciónele un dominio de alimentación limpio y filtre el término derivativo. Además, verifique la lectura con un termómetro de referencia antes de fijar el punto de ajuste durante la sintonización.
El diseño térmico recompensa la paciencia. Valide cada capa, desde la detección hasta el corte, y su placa mantendrá su temperatura objetivo durante años.