La adquisición de señales multisensor recopila datos de varios elementos sensores y los transforma en flujos digitales utilizables a nivel de placa. Los sistemas reales —monitoreo industrial, robótica, instrumentación— combinan sensores con diferentes interfaces, frecuencias y perfiles de ruido. Los ingenieros se enfrentan a problemas reales: diseño de la interfaz, sincronización, ruido, fusión y DFM (Diseño para la Fabricación).
Esta guía explica paso a paso las decisiones de diseño y fabricación de placas de circuito impreso. Cubre la multiplexación analógica frente a los convertidores analógico-digitales (ADC) por canal, los filtros anti-aliasing, la selección de amplificadores operacionales y las opciones de interfaz. Encontrará directrices prácticas para la temporización, la conexión a tierra, la calibración y la puesta en marcha. Cada sección se centra en una decisión de diseño concreta, no en la teoría.
Los ingenieros que diseñan placas multisensor conocen bien la diferencia entre un prototipo funcional y un producto fiable. Esta guía aborda esa diferencia con detalles prácticos.
Puntos Clave
Planifique cuidadosamente la ruta de la señal de cada sensor para proteger el convertidor y mantener los datos limpios.
Utilice el muestreo simultáneo cuando las diferencias de fase sean importantes, como en la localización de sonido.
Utilice un reloj compartido y señales de activación para que todos los datos de los sensores permanezcan sincronizados.
Elige el filtro adecuado: el filtro FIR proporciona una fase lineal constante, el filtro IIR es más eficiente y el filtro adaptativo funciona bien para la cancelación de ruido.
Utilice DMA para transferir datos sin sobrecargar la CPU, manteniendo así un flujo de datos constante y rápido.
Calibre cada canal individualmente y compruebe que no haya desviaciones para mantener la precisión a lo largo del tiempo.
Mantenga separadas las tomas de tierra analógicas y digitales, y utilice un plano de tierra continuo para reducir el ruido.
Enciende un canal a la vez y compruébalo con FFT antes de pasar a la fusión completa.
Fundamentos de la adquisición de señales multisensor
¿Qué significa la adquisición multisensor?
La adquisición de señales multisensor integra varios elementos sensores en una sola placa y captura datos de todos ellos simultáneamente. El proceso se desarrolla desde el sensor físico, pasando por el acondicionamiento de la señal, hasta un convertidor analógico-digital (ADC) y, finalmente, como una señal digital. Durante el muestreo, el convertidor captura la señal analógica a intervalos fijos y asigna un nivel de voltaje a cada muestra. La resolución del ADC determina el paso de voltaje mínimo que el sistema puede detectar.
La adquisición y el procesamiento de datos multisensor, así como la comunicación Wi-Fi/Bluetooth, pueden integrarse en una única placa de código abierto.
Elementos sensores y rutas de señal
Cada tipo de sensor requiere su propio proceso. Un sensor PZT necesita atenuación, filtrado de paso bajo y adaptación de nivel antes de la conversión. Un extensómetro requiere un amplificador de instrumentación y ajuste de nivel. La tabla a continuación resume los procesos típicos.
Elemento sensor | Ruta de la señal |
|---|---|
sensor PZT | Atenuación (÷2) → filtrado de paso bajo (~664 kHz) → cambio de nivel a 0–3.3 V → adc |
Medidor de deformación | Amplificador de instrumentación → ajuste de nivel a 0–3.3 V → convertidor analógico-digital (ADC) |
Acelerómetro (BMA400) | Salida digital vía SPI directamente al microcontrolador. |
Sensor ambiental (BME280) | Salida digital vía SPI directamente al microcontrolador. |
Salidas de sensores analógicas frente a digitales
Los sensores analógicos necesitan una etapa de entrada analógica: la atenuación, el filtrado y el desplazamiento de nivel protegen el convertidor y mantienen la linealidad. Por ejemplo, una resistencia de 51 Ω con un condensador de 4.7 nF proporciona una frecuencia de corte de paso bajo cercana a los 664 kHz.
Los sensores digitales como el BMA400 y el BME280 prescinden por completo del acondicionamiento analógico. Envían datos a través de SPI utilizando líneas de reloj, entrada, salida y selección de chip. Este enfoque elimina los circuitos de interfaz y simplifica el presupuesto para la interfaz analógica.
Por qué es importante el diseño a nivel de junta directiva
Integridad de la señal en la fuente
La integridad de la señal comienza en la interfaz del sensor. Una mala conexión a tierra o trazas analógicas largas corrompen los datos antes de que cualquier procesamiento digital de la señal pueda corregirlos. Se recomienda colocar los componentes de acondicionamiento cerca del convertidor y mantener las rutas de retorno cortas.
Impacto en los costos y la capacidad de fabricación
Cada canal adicional incrementa el costo, el espacio en la placa y el tiempo de prueba. Menos etapas de acondicionamiento reducen el riesgo de ensamblaje. Las revisiones de DFM deben confirmar la ubicación de los componentes y el ancho de las pistas antes de la publicación del diseño.
Preguntas clave de diseño
Número de canales y necesidades de muestreo
La frecuencia de muestreo se ajusta a la física de la señal medida. Los canales de temperatura requieren solo de 1 a 100 S/s, mientras que los de vibración y acústica necesitan de 25.6 a 204.8 kS/s. Los convertidores multiplexados comparten un convertidor analógico-digital (ADC) entre canales y añaden una pequeña desviación de tiempo. Los dispositivos de muestreo simultáneo mantienen intactas las relaciones de fase.
Tipo de señal | Frecuencia de muestreo típica |
|---|---|
Temperatura | 1–100 S/s |
Presión, flujo | 10 S/s–1 kS/s |
Vibración, acústica | 25.6–204.8 kS/s |
Presupuesto de interfaz y procesamiento
La elección de la interfaz determina el presupuesto de procesamiento. SPI ofrece transferencias rápidas y de baja latencia; I2C es adecuado para sensores lentos; RS-485 cubre cables largos. Un sistema de adquisición de datos (DAQ) debe transferir datos sin bloquear el microcontrolador (MCU). Es importante presupuestar el ancho de banda desde el principio, ya que 64 canales a 51.2 kS/s generan aproximadamente 13 MB/s.
Principales desafíos en los sistemas multisensor
Desfase de sincronización y temporización
Desajustes en el dominio del reloj
La diferencia en el hardware genera el primer problema. Los canales de visión, fuerza/torque, táctiles y de codificación funcionan con distintas frecuencias de muestreo, latencias y protocolos. Cada dispositivo tiene su propio reloj, y la fluctuación natural suele superar los cientos de microsegundos. Esta desviación varía con la temperatura, las fluctuaciones de la alimentación y el envejecimiento de los componentes.
Los problemas de sincronización multisensor se deben principalmente a los diferentes dispositivos de adquisición, los diversos protocolos de adquisición y las distintas características, como las frecuencias de muestreo, las resoluciones, los rangos, las relaciones señal-ruido y, sobre todo, las referencias temporales. La falta de una referencia temporal común dificulta enormemente la integración de los sensores . Suponer que los relojes internos de los dispositivos ya están suficientemente sincronizados no tiene en cuenta la desviación y el retardo del reloj que se acumulan con el tiempo. Por lo tanto, se necesita una sincronización robusta (ya sea por hardware o software) para alinear los datos en un dominio temporal común para su fusión o el posprocesamiento mediante IA.
Efectos de latencia y fluctuación
Los enlaces de comunicación introducen su propio retardo. Las rutas USB, Ethernet y serie imponen perfiles de latencia diferentes, y los sensores de red sufren retardos de transmisión variables, además de la recuperación de la pérdida de paquetes. La prioridad del sistema operativo en tiempo real añade retardos de procesamiento no deterministas. El procesamiento de imágenes y la extracción de características generan latencias computacionales no uniformes entre los distintos tipos de sensores, lo que produce desfases temporales sistemáticos. Es fundamental planificar la sincronización temporal con antelación, ya que ningún procesamiento de señal posterior puede recuperar una referencia temporal perdida.
Ruido e integridad de la señal
Diafonía y bucles de tierra
La energía se acopla entre pistas cercanas mediante inductancia y capacitancia mutuas, y la proximidad entre ellas agrava el problema. El rebote de tierra modifica los potenciales de tierra locales durante la conmutación rápida, lo que provoca que las señales lógicas bajas se interpreten como altas y que las referencias analógicas se desvíen. La siguiente tabla relaciona los síntomas comunes con sus causas y soluciones.
Síntoma | Causa principal | Remedio |
|---|---|---|
Zumbido | Impedancias no coincidentes | Diagnóstico con TDR; aplicación de terminación |
Fallos en trazas adyacentes | Crosstalk | Aumentar el espacio o añadir blindaje. |
Zumbido de 50/60 Hz | Bucles de tierra | Separación de tierra o aislamiento óptico |
Referencias analógicas desplazadas | rebote en el suelo | Aviones dedicados y desacoplamiento |
Perfiles de ruido específicos del sensor
Cada sensor presenta una firma de ruido diferente. Los elementos de alta impedancia captan el acoplamiento capacitivo; los canales analógicos de bajo nivel sufren de rizado de la fuente de alimentación que modula los umbrales y la temporización. Los pares diferenciales y los planos de retorno continuos mejoran la inmunidad. Coloque condensadores de desacoplamiento cerca de los pines de alimentación y realice una simulación de integridad de la señal antes de la fabricación.
Volumen de datos y ancho de banda
Compromisos en la tasa de muestreo
La frecuencia de muestreo influye directamente en el volumen de datos. Una frecuencia baja puede pasar por alto o distorsionar tendencias importantes, mientras que las frecuencias altas son adecuadas para pruebas a corto plazo que capturan fluctuaciones rápidas; para análisis más largos, se recomiendan intervalos de un segundo o más lentos. Sin embargo, un submuestreo agresivo sin compensación introduce aliasing, lo que reduce la precisión del modelo. Elija la frecuencia según la física de la señal y verifíquela mediante un análisis FFT.
Cuellos de botella de interfaz
El ancho de banda de la interfaz limita la cadena de adquisición de datos (DAQ). Un front-end de DAQ que procesa 64 canales a 51.2 kS/s produce aproximadamente 13 MB/s, y los enlaces más lentos bloquean la MCU. Agrupar las muestras por intervalo reduce la cantidad de paquetes, mientras que una granularidad temporal más gruesa ahorra ancho de banda solo cuando la aplicación lo permite. Ajuste la interfaz del convertidor analógico-digital (ADC) y la velocidad del enlace al presupuesto de rendimiento real, y analice la latencia antes de aumentar la cantidad de canales.
Diseño de hardware de adquisición
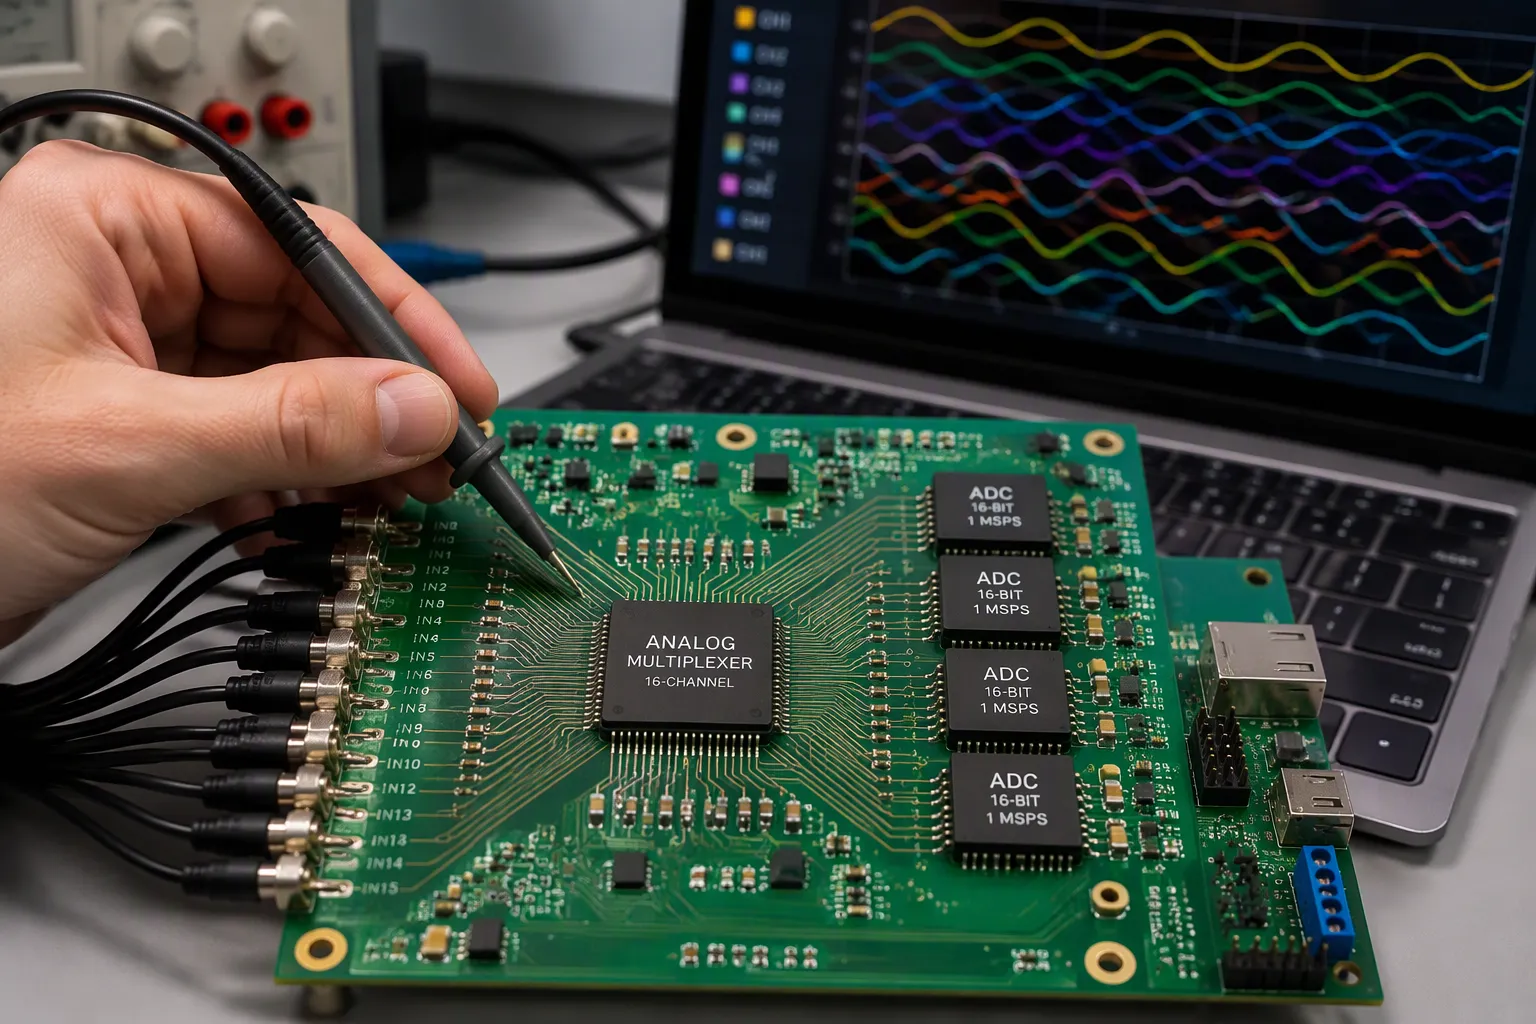
Multiplexación analógica frente a convertidor analógico-digital por canal
Compromisos entre el número de canales y el coste
La arquitectura que elijas determina el costo mínimo que puede alcanzar la placa. La multiplexación analógica reduce el número de canales de entrada del convertidor, por ejemplo, de 32 a 16 mediante el uso de redes sumadoras. Este paso reduce el costo del hardware, el cableado y el espacio en el rack. La multiplexación por división de tiempo funciona bien para canales de CC y de baja velocidad. Es robusta, económica y fácil de escalar. Los esquemas de división de frecuencia aumentan el rendimiento total y la densidad de canales, pero requieren filtros de alta precisión, fuentes de peine estables y calibración.
Los convertidores por canal evitan esa complejidad. Cada canal conserva su propio convertidor analógico-digital, su propio filtro de paso bajo y su propia etapa de muestreo y retención. El precio a pagar es un mayor costo, más espacio en la placa y una escalabilidad limitada.
Escenario | Cuando se aplica | Compensación clave |
|---|---|---|
Multiplexación analógica | Se puede sacrificar el rendimiento por canal; un SAR en paralelo se combina con un multiplexor. | Menor rendimiento por canal, manejo en paralelo |
Muestreo por canal o simultáneo | El instante exacto de muestreo importa, como por ejemplo la ubicación de la fuente binaural. | Las diferencias de fase permanecen intactas en todos los canales. |
Multiplexación únicamente hasta el punto en que la fidelidad de la medición no se vea realmente degradada. Superado ese umbral, los artefactos espaciales, temporales o digitales aumentan rápidamente y requieren calibración a nivel de sistema o reconstrucción de la señal.
Requisitos de muestreo simultáneo
Algunas aplicaciones no pueden manejar la asimetría. La audición robótica detecta una fuente de sonido a partir de pequeñas diferencias de fase entre canales. Múltiples convertidores SAR pueden muestrear canales simultáneamente dentro de una tolerancia. Los dispositivos delta-sigma presentan dificultades en este aspecto debido a la compleja respuesta de fase de sus filtros de bucle. Por lo tanto, un diseño de adquisición de datos multicanal para vibraciones o acústica debería contemplar el muestreo simultáneo desde el principio.
Diseño de la interfaz y del filtro
Selección de amplificadores operacionales mediante la impedancia del sensor.
La etapa de entrada analógica debe coincidir con la fuente. Un amplificador diferencial es adecuado para fuentes de baja impedancia con una señal que depende de una alta tensión de modo común, como la detección de corriente en el lado alto. Es económico, sencillo y maneja tensiones de modo común superiores a las de la fuente de alimentación. Un amplificador de instrumentación es adecuado para sensores de alta impedancia, como galgas extensométricas, termopares, RTD y electrodos de biopotencial. Sus etapas de búfer ofrecen una impedancia de entrada muy alta, alta ganancia y alta supresión de modo común. Los componentes híbridos cubren ambos casos.
Utilice un amplificador diferencial cuando la señal dependa de una tensión de modo común elevada y la impedancia de la fuente sea baja. Utilice un amplificador de instrumentación cuando la fuente tenga una impedancia alta o cuando se requiera una alta ganancia para señales de nivel de microvoltios.
Al elegir, tenga en cuenta el equilibrio entre las densidades de ruido de voltaje y corriente. Los componentes más comunes se sitúan en torno a los 7-9 nV/√Hz. El rango de alimentación, el ancho de banda y el presupuesto de energía también limitan las opciones.
Diseño de filtro anti-aliasing
El acondicionamiento de la señal debe eliminar la energía fuera de banda antes del muestreo del convertidor. Coloque el filtro anti-aliasing como la última etapa analógica, cerca de la entrada del convertidor. Mantenga la frecuencia de corte por debajo de la mitad de la frecuencia de muestreo. Una etapa RC simple funciona para canales lentos. El filtrado de precisión requiere una etapa activa con una respuesta definida. Una alta impedancia de fuente prolonga el tiempo de estabilización, por lo que el canal multiplexado necesita una ventana de adquisición más larga.
Configuración e interfaces del convertidor analógico-digital (ADC)
Compromisos entre resolución y tasa de muestreo
La resolución y la velocidad son factores contrapuestos. Aumentar la resolución reduce la frecuencia de muestreo máxima, ya que un mayor número de bits requiere más tiempo de conversión por muestra. Aumentar la frecuencia de muestreo limita la resolución, puesto que las conversiones rápidas se basan en arquitecturas más sencillas con menor número de bits. El trabajo de alta fidelidad favorece la resolución. La adquisición de alta velocidad favorece la velocidad. Un convertidor multiplexado comparte su tiempo de conversión entre las entradas, por lo que el rendimiento por canal disminuye a medida que aumenta el número de canales. Elija el nivel de rendimiento más bajo que aún permita capturar la señal correctamente.
Interfaz I2C, SPI y RS-485
La elección de la interfaz depende de la distancia, la velocidad y la disponibilidad de pines. I2C requiere dos cables y es compatible con sensores lentos en placas pequeñas. SPI ofrece transferencias rápidas y de baja latencia, y se adapta a la ruta principal de adquisición de datos. RS-485 cubre tendidos de cable largos en gabinetes industriales. Cada opción presenta limitaciones de fabricación: la cantidad de resistencias pull-up, los componentes de terminación y el número de pines del conector afectan el ensamblaje y las pruebas. Antes de diseñar la interfaz, es importante considerar la velocidad del enlace en función del rendimiento real.
Técnicas de adquisición y sincronización de datos
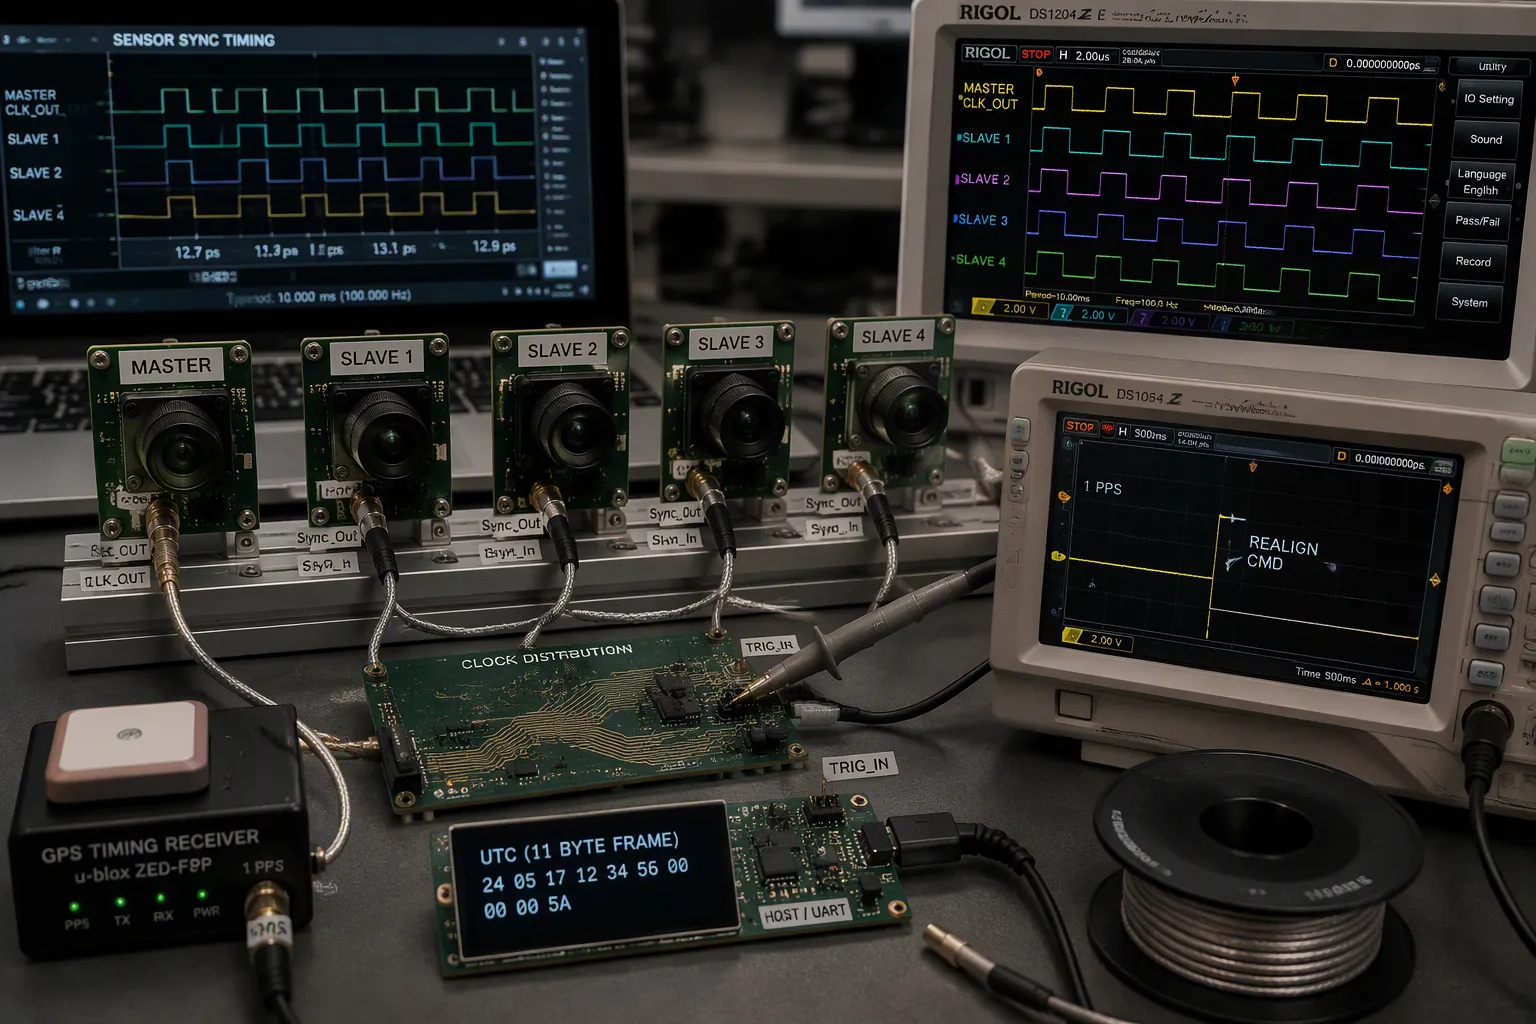
Disparo por hardware y relojes compartidos
Un bus de control compartido no sincroniza la captura de imágenes. Un bus I2C solo coordina la configuración de la cámara entre los sensores. Cada par de sensores sigue funcionando con sus propios relojes y señales FSYNC. La sincronización real requiere una base de reloj compartida y señales de disparo que funcionen conjuntamente.
Distribución común del reloj
Cuatro métodos prácticos comparten una base de tiempo entre sensores. Un enlace maestro/esclavo cableado proporciona la sincronización más precisa: un sensor maestro envía su reloj a través de un pin Sync_Out, y los esclavos lo reciben a través de Sync_In mediante cables en cadena. Un esquema PPS externo envía un pulso PPS común de 1 a cada unidad y reinicia cada ciclo de medición cada segundo. Un registrador GPS puede transmitir la hora UTC absoluta a través de UART, y un host personalizado puede proporcionar un flanco PPS de 1 más una trama UTC de 11 bytes una vez por segundo. Para la realineación de la matriz, los ingenieros envían un comando de realineación dentro de un segundo PPS, o arman un modo y desconectan brevemente la línea PPS compartida para que la matriz se realinee en el tercer flanco válido después de que se reanude el PPS.
Enrutamiento de las pistas de reloj con cuidado. Proteja los cables de reloj con una red de alimentación, mantenga una pista vacía junto al enrutamiento y elija inversores en lugar de búferes asimétricos que distorsionan el ciclo de trabajo. La fluctuación medida entre receptores se mantuvo dentro de ±6.2 ns de la mediana, y la fluctuación típica del disparo se mantuvo por debajo de ±4 ns.
Enrutamiento de la señal de activación
El retardo de disparo depende de la distancia que recorre la señal, por lo que hay que tener en cuenta los retardos de la PCB y del circuito posterior, no solo la propagación de la línea. La velocidad de propagación es cercana al 95 % de c en el vacío. El retardo de disparo más pequeño medido fue de 3.2 µs, el rango de retardo abarcó de -148 µs a 179 µs, y el intervalo de disparo más corto fue de 175 µs. El fallo de disparo se mantuvo por debajo del 0.5 % hasta los 15 m y alcanzó el 1.1 % a los 25 m. La fluctuación (jitter) se mantuvo constante entre 0.25 y 25 m, y un cable coaxial de 30 m añadió 146 ns.
Marcado de tiempo y alineación
Temporizadores y contadores de hardware
La captura del temporizador de hardware en las interrupciones de transmisión y recepción elimina la incertidumbre de lectura del software. La captura síncrona comparte un cristal entre el temporizador del procesador y el transceptor, lo que elimina el error de cuantización. La captura asíncrona añade un error equivalente a un ciclo de temporizador por valor, y este error se acumula a lo largo de los periodos de sincronización. El marcado de tiempo a la misma frecuencia con la que se generan las interrupciones elimina el error. Un reloj central sincronizado, a menudo sincronizado con GPS, distribuido a los periféricos de marcado de tiempo permite una alineación de submicrosegundos.
Alineación temporal posterior a la adquisición
Cuando la simultaneidad exacta es imposible, compense las latencias conocidas y, a continuación, interpole o remuestree las lecturas en una única línea de tiempo. El objetivo es obtener una referencia única y fiable para todos los datos de los sensores. Planifique la sincronización temporal con antelación; ningún procesamiento de señal posterior recupera una referencia temporal perdida.
Adquisición de datos en tiempo real y DMA
Gestión de carga DMA y MCU
DMA reduce la carga de la CPU hasta en un 70%, con reducciones típicas del 40-50% en sistemas de sensores. Las transferencias se ejecutan hasta 10 veces más rápido que las transferencias basadas en CPU, y la latencia se reduce hasta en un 40%. El modo ráfaga mantiene el bus durante un bloque completo; el robo de ciclo intercala una unidad por solicitud; el modo transparente mueve datos solo cuando la CPU está inactiva. DMA reduce la frecuencia de interrupciones en lugar de eliminarlas: una transferencia de 128 bytes necesita una o dos ISR en lugar de 128. Observe la coherencia de la caché en Cortex-M7 y superiores, alinee los búferes con el ancho de transferencia y vuelva a armar los canales de un solo disparo en la ISR de finalización.
Estrategias de gestión de buffers
El doble búfer divide la memoria integrada en dos. La CPU procesa una mitad mientras que el DMA llena la otra. Habilite las interrupciones de transferencia parcial y completa para que la CPU se active dos veces por cada búfer lleno. Este patrón admite flujos de adquisición de datos en tiempo real sin pérdida de muestras.
Método | Uso compartido de la base de tiempo | Ideal para |
|---|---|---|
Maestro/esclavo cableado | Reloj maestro en Sync_Out a esclavo Sync_In | Cables cortos, sincronización más precisa |
PPS externo | Pulso común de 1 PPS, re-disciplinado cada segundo | Matrices de fuentes PPS compartidas |
Registrador GPS a través de UART | UTC absoluto enviado a cada sensor | Matrices distribuidas |
Host 1 PPS más marco UTC | El host proporciona el borde y el marco UTC. | Integraciones personalizadas con operadores |
El firmware de adquisición de datos en tiempo real debe analizar la latencia y el rendimiento antes de aumentar el número de canales. Una ruta de adquisición de datos bien ajustada mantiene el muestreo, el filtrado y el procesamiento dentro del presupuesto.
Métodos de filtrado y fusión
Filtrado y reducción de ruido
Selección de filtro digital [FIR, IIR, adaptativo]
El filtro que elijas determina el presupuesto de cómputo y el comportamiento de fase de cada canal. Los filtros FIR son siempre estables y mantienen una fase lineal, por lo que no se produce distorsión de fase entre canales. Su estructura no recursiva requiere muchas operaciones de multiplicación y acumulación, y una atenuación pronunciada puede requerir cientos o miles de coeficientes. Los filtros IIR obtienen respuestas nítidas con muchos menos coeficientes, lo que reduce el cálculo hasta en un 90 % en comparación con un diseño FIR equivalente. Los bucles de retroalimentación los hacen solo condicionalmente estables, y la cuantización de coeficientes puede desplazar los polos fuera del círculo unitario. Los filtros adaptativos ajustan los coeficientes en tiempo real para cancelar la interferencia ambiental.
Tipo de filtro | Carga computacional | Estabilidad | Respuesta de fase |
|---|---|---|---|
FIR | Alto; escala de toques con orden | Estable incondicionalmente | Fase lineal |
IIR | Bajo; hasta un 90 % menos que el infrarrojo lejano (FIR). | Condicional | Distorsión de fase no lineal |
Adaptado | Moderado; actualizaciones de coeficientes en tiempo real | Depende de la estructura | Varía según la adaptación. |
Análisis FFT para la detección de interferencias
El análisis FFT revela interferencias que las visualizaciones en el dominio del tiempo ocultan. Un gráfico de espectro muestra la ondulación de la fuente de alimentación, los armónicos de conmutación y la energía del reloj acoplado antes de que se produzca el aliasing en la banda de interés. Los ingenieros deben aplicar el análisis FFT a las capturas sin procesar durante la puesta en marcha y, posteriormente, confirmar que el filtrado elimina los tonos identificados sin debilitar el contenido de la señal.
Fundamentos de la fusión de sensores
Filtrado complementario y de Kalman
Las ganancias de fusión son mayores cuando los sensores presentan modos de fallo con correlación negativa. Un radar mantiene la precisión de alcance bajo la lluvia, donde la imagen de una cámara se degrada, y la cámara detecta marcas que el radar no puede. El filtro de Kalman combina las mediciones en una distribución posterior con límites de incertidumbre, pero asume una dinámica lineal y ruido gaussiano. Las covarianzas de ruido mal especificadas provocan divergencia en el filtro, por lo que la calidad de la calibración limita directamente el rendimiento de la fusión.
Promedio ponderado y sistemas de votación
El promedio ponderado otorga influencia en proporción a la fiabilidad de la medición. La ponderación por varianza inversa es la forma clásica: una medición sin ruido anula eficazmente las demás. Los esquemas de votación combinan decisiones independientes y toleran fallos de un solo sensor, aunque descartan la correlación entre sensores. Ambos enfoques dependen de estimaciones de confianza precisas; los canales con exceso de confianza degradan la salida fusionada.
Sistemas de adquisición de emisiones acústicas
Emisión acústica multicanal basada en DSP
Un sistema práctico de adquisición de emisiones acústicas deja el filtrado al software. Los sensores piezoeléctricos RS-2A cubren un rango de 50 kHz a 400 kHz. Un preamplificador AD620 personalizado proporciona un bajo nivel de ruido cercano a 9 nV/√Hz y una alta supresión de modo común, con ganancia ajustada mediante una resistencia y sin filtrado por hardware. La tarjeta DAQ ofrece convertidores de 16 bits, hasta ocho canales diferenciales síncronos y 1.25 MS/s por canal. Los ingenieros seleccionan una frecuencia de muestreo de 500 kS/s por canal para cumplir con la regla de Nyquist para señales de emisión acústica de hasta 250 kHz. La sincronización por hardware integrada preserva la temporización entre canales para la localización de la fuente.
Extracción y validación de características
El procesamiento digital de señales se encarga del filtrado paso banda en tiempo real o mediante posprocesamiento. La validación compara la salida filtrada con fuentes conocidas y confirma la alineación de canales. La monitorización de la emisión acústica multicanal se basa en este ciclo: adquisición, filtrado, extracción de características y verificación con una referencia.
Mejores prácticas de implementación
Calibración y presupuesto de errores
Presupuesto de errores por canal
Cada canal tiene sus propios errores, algunos predecibles y otros aleatorios, por lo que conviene planificar cada uno por separado. Vincule cada paso de calibración a un modelo de ruido formal y, a continuación, transmita los errores restantes a las siguientes etapas. Una comprobación residual (el valor medido menos el valor del modelo) muestra que la salida se aproxima al ruido gaussiano con un sesgo mínimo. La inyección de referencia proporciona un punto de referencia estable: los diodos de ganancia y ruido que se mantienen estables dentro del 2.5 % permiten a los ingenieros corregir la deriva antes de que llegue al convertidor analógico-digital (ADC).
Flujos de trabajo de calibración
Los sensores con múltiples parámetros requieren la calibración secuencial de cada canal, seguida de un análisis de correlación cruzada. La compensación de temperatura exige varios puntos de calibración, y mantener la temperatura constante en cada uno de ellos consume mucho tiempo. El promedio de las estadísticas en ciclos repetidos reduce los efectos de las interferencias electromagnéticas y las vibraciones. La monitorización continua de la deriva, con alertas automáticas, mantiene la precisión constante entre las recalibraciones programadas.
Enfoque de calibración | Solidez | Limitación |
|---|---|---|
Secuencial por canal | Aísla los términos de error de cada canal. | Lento para un gran número de canales |
Análisis de correlación cruzada | Captura el acoplamiento entre canales | Necesita datos de referencia emparejados |
Inyección de referencia | Las vías se desvían durante el servicio. | Agrega hardware por canal |
Puesta a tierra y control del ruido
Diseño de tablero de señales mixtas
En las placas de señales mixtas , el flujo de la corriente de retorno es más importante que el enrutamiento de las señales. Mantenga separadas las secciones analógicas y digitales, utilice líneas de alimentación independientes y coloque un plano de tierra continuo debajo de las capas de señal. Evite el método obsoleto de un solo punto de tierra: cualquier pista que cruce un espacio de tierra dirige la corriente de retorno hacia una antena de bucle. Algunos convertidores modernos, como el AD7606B, recomiendan claramente un plano de tierra continuo en lugar de un plano de tierra AGND/DGND dividido.
Blindaje y vías de retorno
Proteja los nodos sensibles con anillos de guarda y jaulas de Faraday, y mantenga las pistas digitales de alta velocidad alejadas de las analógicas. La señalización diferencial y las vías de conexión a tierra reducen la diafonía. Realice una simulación de integridad de la señal antes de la fabricación e indique el control de impedancia y el espesor del cobre en los archivos de producción.
Compromisos entre el diseño para la fabricación (DFM) y la fabricación
Prototipado y validación en banco de pruebas
Los prototipos demuestran que el diseño funciona ; la producción se centra en maximizar el rendimiento. Combine valores pasivos duplicados, mantenga las distancias de seguridad en el patio y coloque los puntos de prueba donde las sondas puedan alcanzarlos. Adapte el diseño al documento de capacidades del fabricante y realice comprobaciones DFM antes de la publicación de Gerber. Omitir la validación ERC/DRC o de impedancia conlleva a rediseños.
Firmware, depuración y análisis de rendimiento
Configure la placa paso a paso: primero revise la etapa analógica, luego el convertidor y, finalmente, el flujo de adquisición de datos (DAQ). Utilice un osciloscopio en las etapas de acondicionamiento de señal y un analizador lógico en el bus digital. Analice la latencia y el rendimiento antes de añadir más canales y asegúrese de que los búferes de DAQ en tiempo real no pierdan muestras. Una ruta de DAQ en tiempo real bien ajustada mantiene el muestreo, el filtrado y el procesamiento dentro del presupuesto, y una sincronización precisa garantiza la alineación de los datos de los sensores.
La adquisición fiable de señales multisensor depende de tres pilares fundamentales. El diseño del front-end define el rango dinámico y el nivel de ruido antes de que comience cualquier conversión. Una sincronización precisa mantiene los canales alineados en un mismo dominio temporal. Una sólida estrategia de fusión transforma las distintas secuencias de datos en un modelo coherente. Actualmente, la fusión a nivel de características y los enfoques híbridos realizan gran parte de este trabajo.
Los equipos deben activar un canal a la vez. La calibración y la validación son los siguientes pasos, antes de escalar a la fusión completa. La adquisición de datos en tiempo real depende de esta disciplina: almacenamiento en búfer estable, filtrado preciso y una frecuencia de muestreo que se ajuste a la física de la señal. Cada decisión de muestreo tiene un impacto en el proceso posterior.
El procesamiento en el borde y los concentradores de sensores integrados pronto asumirán un papel más importante en esta cadena. La adquisición de datos en tiempo real y la adquisición de señales multisensor recompensarán a los equipos que desarrollen bien los fundamentos.
Preguntas Frecuentes
¿Qué causa la desviación temporal entre los canales de los sensores?
Los relojes independientes, los diferentes protocolos y las variaciones en los retardos generan desfase. Cada dispositivo realiza el muestreo en su propia base de tiempo, y este desfase varía con los cambios de temperatura y el envejecimiento de los componentes. Un reloj compartido, junto con disparadores de hardware, mantiene el muestreo sincronizado en todos los canales a la misma frecuencia.
¿Cuándo requiere un diseño muestreo simultáneo?
El muestreo simultáneo es importante cuando las relaciones de fase transmiten información, como por ejemplo, para determinar la procedencia de un sonido. Los convertidores multiplexados introducen distorsión entre canales. La frecuencia de muestreo por sí sola no corrige esta distorsión. Un equipo debería optar por convertidores por canal cuando el instante exacto de muestreo deba coincidir en todas las entradas.
¿Cómo reduce el DMA la carga del microcontrolador?
El DMA transfiere las muestras sin la intervención de la CPU, por lo que el muestreo continúa mientras el núcleo procesa los datos. Una transferencia de 128 bytes requiere una o dos interrupciones en lugar de 128. Esto mantiene estable el flujo de datos. Los ingenieros deben alinear los búferes con el ancho de transferencia y reactivar los canales de un solo disparo en la interrupción de finalización.
¿Qué interfaz es la más adecuada para tendidos de cable largos?
RS-485 permite el uso de cables largos en armarios industriales. SPI proporciona transferencias rápidas y de baja latencia en la placa. I2C permite la conexión de sensores lentos a través de pistas cortas. Un equipo debe ajustar la velocidad del enlace al presupuesto de rendimiento real y asegurarse de que la frecuencia de muestreo se mantenga dentro de los límites de la interfaz.
¿Cómo debe un equipo validar un nuevo tablero de adquisición de datos (DAQ)?
Primero, un equipo debe configurar un canal. Verifique la entrada analógica con un osciloscopio y luego confirme la salida del convertidor. Realice un análisis FFT para detectar interferencias antes de filtrar. Analice la latencia y el rendimiento, y verifique que la frecuencia de muestreo coincida con la física de la señal antes de aumentar el número de canales.