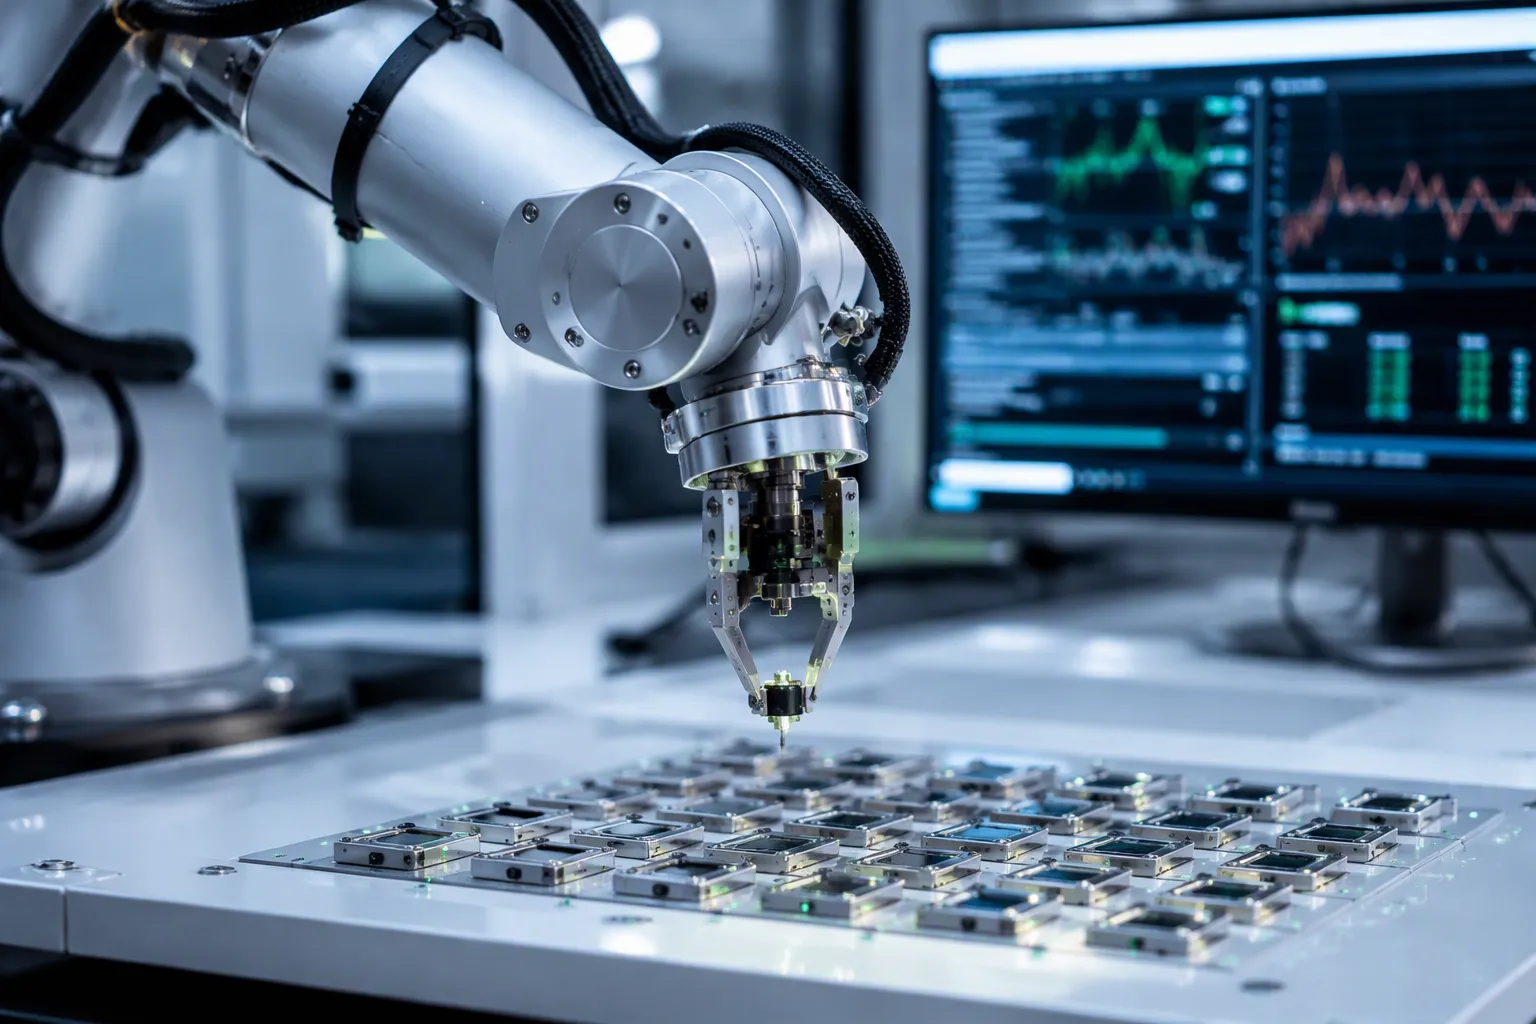
En la ingeniería de automatización, el movimiento de alta precisión se refiere al movimiento coordinado y controlado de sistemas mecánicos. El control de movimiento de precisión asocia cada comando con una medición, y la retroalimentación permite que el sistema corrija sus propios errores.
Las consecuencias son graves. Imprecisiones de tan solo unos nanómetros pueden producir un chip defectuoso en la litografía. Defectos de apenas un par de nanómetros pueden inutilizar un chip entero, y la inspección por haz de electrones con una resolución de 1 nanómetro existe para detectar este tipo de errores de impresión. Las pruebas y el ensamblaje de obleas se enfrentan a la misma presión.
Ingenieros que dominan los principios de ganancia del control de movimiento de precisión, las tecnologías clave, las fuentes de error y las estrategias de integración. Estas herramientas facilitan el diseño de nuevos sistemas y la resolución de problemas en los sistemas de precisión existentes.
Puntos Clave
El control de movimiento de alta precisión desplaza las máquinas con exactitud y corrige los errores mediante la retroalimentación.
El sistema de retroalimentación de bucle cerrado mide la posición real y corrige las desviaciones en tiempo real.
Entre los componentes clave se incluyen actuadores, controladores, variadores de velocidad y sensores de retroalimentación, como codificadores ópticos.
La dilatación térmica, el juego y la fricción son las principales fuentes de error que reducen la precisión.
Los modelos de retroalimentación directa y el mapeo de errores pueden reducir los errores en más del 70%.
Para un rendimiento estable, ajuste los bucles de control del servo en el siguiente orden: corriente, velocidad y, por último, posición.
La calibración periódica y el control ambiental mantienen la precisión estable durante largos ciclos de producción.
Para obtener mejores resultados, adapte los componentes a la tarea y trate la precisión como una propiedad de todo el sistema.
Fundamentos del movimiento de alta precisión
El movimiento de alta precisión se refiere al desplazamiento coordinado y controlado de los sistemas mecánicos en la ingeniería de automatización. La sincronización multieje mantiene cada eje en la misma trayectoria y en el mismo instante. Un solo eje retrasado puede arruinar todo el proceso, por lo que los ingenieros especifican requisitos de precisión para garantizar el rendimiento del proceso.
Componentes centrales del sistema
Cuatro elementos constituyen la base de cualquier sistema de control de movimiento de precisión. La siguiente tabla resume la función de cada uno.
Componente | Función en el sistema de movimiento |
|---|---|
Actuadores (servomotores/motores paso a paso) | Convertir la energía eléctrica en fuerza mecánica o par motor para mover la carga. |
Controlador de movimiento | Interpreta comandos de alto nivel, los traduce en señales de bajo nivel basadas en el tiempo y realiza la planificación de trayectorias. |
Accionamientos (servoamplificadores) | Recibir señales de comando de baja potencia y modularlas para convertirlas en corriente de alta potencia para los devanados del motor. |
Dispositivos de retroalimentación | Mide continuamente la posición y la velocidad reales, lo que permite la corrección de perturbaciones en bucle cerrado. |
Actuadores y variadores
La elección del actuador determina en gran medida el rendimiento del sistema. Los actuadores eléctricos servoaccionados son ideales para trabajos de alta precisión debido a su controlabilidad y capacidad de respuesta. Los actuadores neumáticos e hidráulicos sacrifican densidad de potencia, velocidad, precisión y eficiencia en favor de fuerzas elevadas o entornos exigentes. Los variadores regulan el voltaje y la corriente del actuador, lo que permite un control preciso del par, la velocidad y la posición. Los variadores modernos incorporan retroalimentación de circuito cerrado, diagnóstico en tiempo real e inteligencia integrada.
Sensores de retroalimentación
Los dispositivos de retroalimentación, como los codificadores ópticos de alta resolución, los sensores capacitivos y los interferómetros láser, envían datos de posición y velocidad a los procesadores del amplificador del servomotor en tiempo real. Los codificadores ópticos son comunes en el control de movimiento de precisión debido a su alta resolución y salida estable. Los codificadores y resolutores proporcionan retroalimentación continua de posición y velocidad, lo que permite a los sistemas de control de lazo cerrado corregir errores a medida que se producen.
Controladores y procesamiento de señales
El controlador de movimiento actúa como procesador central. Interpreta comandos de alto nivel y planifica la trayectoria. El procesamiento de señales dentro del controlador transforma los datos brutos de los sensores en información útil sobre la posición. La correcta combinación y ajuste de los elementos garantiza alta velocidad, precisión y repetibilidad.
El bucle de retroalimentación
Sistema de lazo abierto frente a sistema de lazo cerrado
Un sistema de lazo abierto emite comandos sin comprobar el resultado. Un sistema de lazo cerrado mide el resultado y lo corrige. El ciclo se repite continuamente:
Los dispositivos de retroalimentación transmiten datos de posición y velocidad a los procesadores del amplificador del servomotor en tiempo real.
El bucle de control calcula el error de posición comparando la posición objetivo del plan de trayectoria con la posición real obtenida a partir de la retroalimentación.
Un algoritmo PID genera una salida correctiva: el término proporcional corrige el error inmediato, el término integral elimina los errores en estado estacionario, como la fricción estática, y el término derivativo añade amortiguación para minimizar el sobreimpulso.
El variador modula la señal corregida y suministra al motor la corriente de alta potencia necesaria.
El motor convierte esto en fuerza mecánica o par motor, y el ciclo se repite para rechazar las perturbaciones y mantener el determinismo posicional.
Ganancia, ancho de banda y estabilidad
La ganancia determina la agresividad con la que el bucle responde a los errores. El ancho de banda determina la velocidad de reacción del bucle. Una ganancia alta y un ancho de banda amplio reducen los errores, pero valores excesivos pueden provocar oscilaciones en el bucle. Los ingenieros ajustan estos parámetros para mantener la estabilidad del control de movimiento de precisión.
Métricas de rendimiento
Precisión, repetibilidad, resolución
La precisión mide la diferencia entre la posición programada y la posición física real de la carga , que normalmente se verifica con un interferómetro láser. La repetibilidad caracteriza la precisión con la que una etapa regresa a la misma posición bajo comandos idénticos. La resolución describe dos propiedades: la resolución de retroalimentación (recuentos del codificador por unidad) y la resolución de posicionamiento (movimiento incremental mínimo). Una alta resolución no garantiza la precisión ni la repetibilidad.
Tiempo de estabilización y error posterior
Las limitaciones de ancho de banda producen un comportamiento impreciso, errores de seguimiento y un tiempo de estabilización lento. Las altas frecuencias de actualización del servo y una arquitectura basada en EtherCAT proporcionan una buena base. La resolución y la linealidad de los codificadores ópticos son las principales fuentes de error; un paso alto, junto con la linealización en el firmware del controlador, calibrado con interferómetros láser externos, mejora la precisión. El ancho de banda, la resolución y la precisión del sensor afectan directamente al tiempo de estabilización y al error de seguimiento. La retroalimentación precisa de la posición y los datos de posición absoluta mejoran aún más ambas métricas en los sistemas de control de movimiento.
Principios del control de movimiento de precisión
Coordinación multieje
Movimiento sincronizado entre ejes
En un sistema de control de movimiento de precisión, cada eje debe arrancar, mantener la velocidad y detenerse en el mismo instante. Los controladores de movimiento obtienen la sincronización de osciladores internos , por lo que sus frecuencias se desincronizan durante movimientos largos. La solución habitual es la sincronización explícita: un controlador actúa como maestro y envía una señal estroboscópica a los controladores esclavos. Un único controlador multieje resuelve el problema automáticamente, ya que todos los bucles comparten un reloj maestro. Las redes deterministas como EtherCAT y PROFINET IRT sincronizan los osciladores de los nodos con una precisión de nanosegundos, de modo que las órdenes se aplican en el mismo instante en cada accionamiento. Los engranajes electrónicos y las tablas CAM añaden otra capa, imponiendo relaciones maestro-seguidor en tiempo real.
Conceptos básicos de planificación de trayectorias
El controlador convierte cada comando de movimiento en una trayectoria temporal que define la ruta, el perfil de velocidad y la posición objetivo. Una buena planificación respeta los límites dinámicos de aceleración y variación de la aceleración (jerk), y mantiene todos los ejes sincronizados durante el movimiento. Los ingenieros eligen la parametrización adecuada para cada tarea: polinomios cúbicos por partes para la planificación dinámica y B-splines para la optimización cinemática, donde la propiedad de la envoltura convexa mantiene los límites de posición y derivada lineales en todo momento. La aceleración en curva S , la anticipación y la interpolación circular completan los tipos de perfil más comunes.
Fundamentos del control de servomotores
Bucles de servo de alta velocidad
El código en tiempo real suele funcionar a más de 10 kHz para garantizar una corrección de errores oportuna. En cada ciclo, el controlador compara la posición deseada con la medida, y un algoritmo PID genera una señal correctiva. Los servomotores combinan una alta relación par-inercia con retroalimentación de lazo cerrado, lo que proporciona una precisión lineal a nivel micrométrico y un ajuste rápido a los cambios de carga. Los codificadores ópticos de alta resolución, ubicados cerca del punto de acción de la herramienta según el principio de Abbé, minimizan el error de medición.
Compromisos entre estabilidad y respuesta
La velocidad y la precisión compiten con la estabilidad. Un ancho de banda amplio y una alta ganancia disminuyen tras un error, mientras que valores excesivos excitan la resonancia mecánica y empujan el bucle hacia la oscilación. Los ingenieros equilibran ambos aspectos ajustando cada eje y comprobando las interacciones entre ejes, ya que la aceleración en un eje puede excitar la vibración en otro.
Especificaciones de precisión
Especificación de la precisión y la repetibilidad
Métrico | Definición | Factores limitantes clave |
|---|---|---|
Exactitud | Qué tan cerca se encuentra el sistema de una posición absoluta ordenada; mide la desviación del objetivo verdadero. | Geometría mecánica, deriva térmica, calidad de calibración |
repetibilidad | Qué tan cerca regresa el sistema a la misma posición repetidamente, desde una dirección o ambas. | A menudo es más fácil de lograr que la precisión absoluta; fundamental para una calidad constante. |
Adaptación de las especificaciones a las necesidades del proceso
Una regla práctica rige la especificación: primero, se estabiliza la precisión mediante la fijación, el entorno y la capacitación de los operarios; luego, se corrige la exactitud mediante la calibración y la compensación. Un sistema que no puede repetirse de forma consistente no será útil solo con la calibración. Los equipos confirman la precisión con un estudio Gage R&R antes de abordar la exactitud absoluta. Esta disciplina mantiene la fiabilidad de un sistema de control de movimiento de precisión y protege la inversión en codificadores ópticos, variadores y controladores.
Tecnologías clave
Tecnología de codificadores ópticos
Principios de operacion
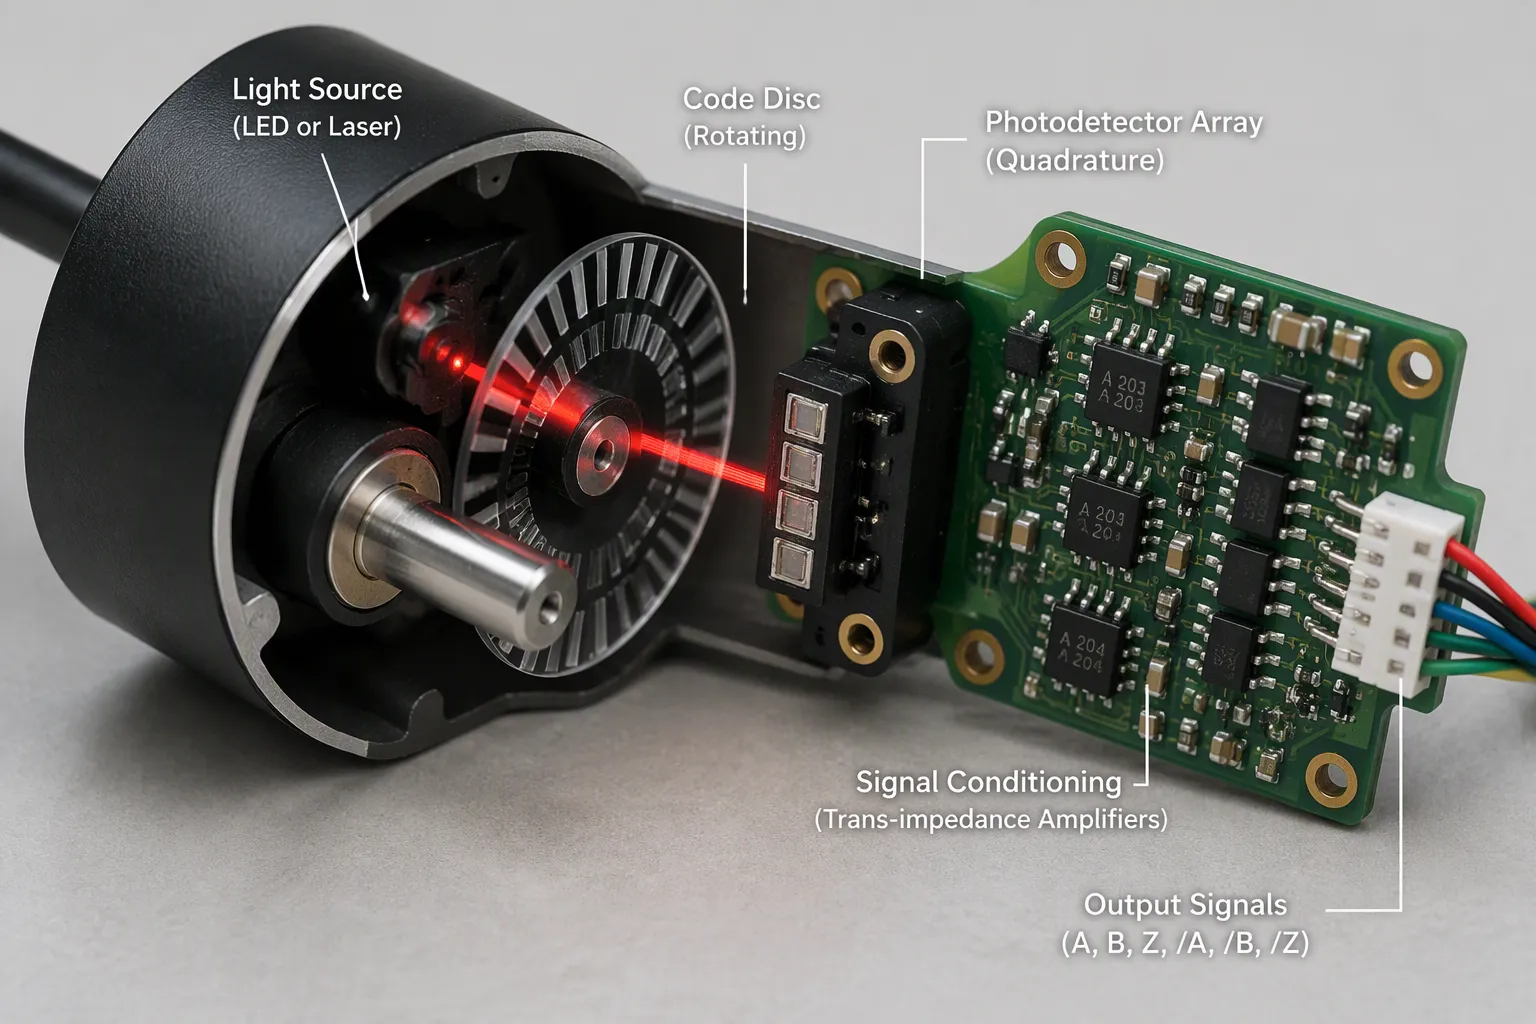
Los codificadores ópticos se basan en un sencillo recorrido de la luz. Un LED o láser de precisión en la banda del infrarrojo cercano (850-940 nm) emite un haz estable. Este haz atraviesa un disco codificador con segmentos opacos y transparentes alternados, que modula la luz a medida que el disco gira o se desplaza. Un fotodetector convierte los pulsos de luz modulados en corriente eléctrica. La siguiente secuencia muestra la cadena de señal completa.
Una fuente LED o láser de precisión (infrarrojo cercano, 850–940 nm) emite un haz de luz estable.
El haz de luz atraviesa un disco o rueda codificada con segmentos opacos y transparentes alternados, lo que modula la luz a medida que el disco gira o se desplaza.
Un fotodetector (fotodiodo o fototransistor) convierte los pulsos de luz modulados en una corriente eléctrica.
La detección en cuadratura con cuatro elementos fotosensibles espaciados eléctricamente a 90°, además de configuraciones diferenciales, maximiza la inmunidad al ruido.
El acondicionamiento de la señal (amplificadores de transimpedancia, control automático de ganancia) produce una salida digital nítida que representa la posición, la dirección y la velocidad.
La salida final contiene datos de posición, dirección y velocidad. La codificación en cuadratura permite al controlador leer la dirección a partir de la relación de fase entre los canales. El análisis de la señal en cuadratura mejora aún más la resolución al decodificar cada transición de flanco.
Tipos y ventajas
Los ingenieros clasifican los codificadores ópticos según su geometría de movimiento y su esquema de codificación. La siguiente tabla relaciona los principales tipos de codificadores ópticos con sus funciones.
Base de clasificación | Tipo | Caracteristicas claves | Escenario de aplicación |
|---|---|---|---|
Geometría del movimiento | Rotary | Registra la posición y dirección angular; datos absolutos o relativos. | Sistemas rotativos de alto rendimiento |
Geometría del movimiento | Lineal | Detecta desplazamiento lineal | Tareas de precisión en robótica y automatización |
Codificación | Incremental | Patrón simple; cuenta los pulsos desde un punto de inicio para la posición relativa. | Control de movimiento general |
Codificación | Absoluto | Patrón complejo; señal única por posición para seguimiento absoluto | Sistemas de misión crítica |
Codificación | Diferencial | Diseño de doble vía; inmunidad al ruido mejorada | Entornos de alta interferencia |
Las ventajas de la tecnología de codificadores ópticos son sustanciales. Los codificadores ópticos ofrecen alta resolución y precisión, con resoluciones que superan el millón de cuentas por revolución y una precisión de retroalimentación submicrométrica. Los tiempos de respuesta suelen ser inferiores a 1 microsegundo, lo que permite el seguimiento de posición en tiempo real. La detección diferencial y en cuadratura proporciona una inmunidad superior al ruido, incluyendo la inmunidad a las interferencias de radiofrecuencia. La salida digital directa elimina la conversión analógica-digital, lo que reduce la sobrecarga de procesamiento y mejora la fiabilidad. Se encuentran disponibles carcasas con clasificación IP67 para resistencia al polvo y al agua, y el rango de temperatura de funcionamiento abarca de -40 °C a +85 °C. La medición sin contacto proporciona alta fiabilidad y una larga vida útil. Estos dispositivos también admiten retroalimentación absoluta e incremental, tienen un tamaño compacto, son fáciles de instalar y consumen poca energía.
Codificadores ópticos y sensores
Codificadores ópticos frente a codificadores magnéticos
Los codificadores ópticos y magnéticos se utilizan en diferentes condiciones. La siguiente comparación muestra las ventajas y desventajas de cada uno.
Tipo de codificador | Resolución y precisión | Robustez ambiental |
|---|---|---|
Óptico | Máxima resolución y precisión | Vulnerable a la contaminación |
Magnetometría | Resolución limitada | Sobrevive a entornos hostiles (altas vibraciones/choques); utiliza detección por efecto Hall para señal absoluta. |
Un codificador rotatorio óptico destaca por su resolución, pero la contaminación degrada su escala. Una unidad magnética sacrifica la resolución en aras de una mayor resistencia en entornos adversos. Los diseñadores sopesan ambos factores frente al ciclo de trabajo de la máquina.
Interferómetros y sensores capacitivos
Los codificadores ópticos basados en difracción pueden satisfacer las exigencias contradictorias de compacidad, bajo coste/peso y alto rendimiento con mayor facilidad que otras tecnologías alternativas como los interferómetros de medición de distancia, las sondas de capacitancia y los LVDT.
Los codificadores láser ofrecen mediciones de posición lineales y multi-DoF de alta resolución y bajo error cíclico. Combinan el rendimiento de medición de un interferómetro de desplazamiento con la facilidad de uso e instalación de los codificadores convencionales de cinta o escala de vidrio. Para la mayoría de los sistemas de control de movimiento de precisión, esta combinación de rendimiento y simplicidad determina la elección del sensor.
Arquitecturas de controladores
Control PID y algoritmos avanzados
Los algoritmos de servocontrol PID siguen siendo el método de control más sencillo. Son adecuados para estructuras mecánicas simples, pero resultan insuficientes para cargas pesadas o inerciales, cargas desequilibradas, robots, pórticos y plataformas de ultra alta resolución. Los algoritmos avanzados cubren estas deficiencias: control orientado al campo, modulación vectorial espacial y algoritmos de servocontrol MIMO. Filtros adicionales (paso bajo, rechazo de muesca, biquad, fase cero), rechazo de perturbaciones, control predictivo y control adaptativo completan el conjunto de herramientas.
Procesadores de señal digital (DSP) y controladores de movimiento
Algunos DSP incluyen ADC para la medición de corriente. Son rentables, pero de baja calidad, con una relación señal/ruido (SNR) y una resolución real limitadas a unos 10 bits, lo que limita la fluctuación de posición y la suavidad de la velocidad. Los accionamientos de alto rendimiento utilizan ADC de 14 bits o superiores con una alta SNR. Los controladores de movimiento generan perfiles de posición. Los controladores avanzados coordinan múltiples ejes con movimientos vectoriales multieje, control de la aceleración (perfiles de tercer orden), movimiento interpolado, mapeo y compensación de errores, cinemática inversa, mezcla de trayectorias y anticipación. Admiten sincronización de E/S de alta velocidad (PEG/PSO). Las frecuencias de actualización del bucle de servo suelen abarcar de 100 Hz a 20 kHz , y una alta frecuencia de actualización uniforme en todos los bucles y ejes indica un diseño de alto rendimiento. Los bucles de corriente digitales, el control orientado al campo, la conmutación sinusoidal y la modulación vectorial espacial completan el control a nivel de accionamiento. El control MIMO multieje integrado (por ejemplo, ACS MC4U) alcanza la mayor velocidad y el menor tiempo de estabilización. El control servo de alta velocidad y precisión en aplicaciones de discos duros demuestra esta arquitectura en la práctica, donde el posicionamiento del cabezal exige una precisión extrema con una retroalimentación estricta.
Fuentes de error y compensación
Fuentes de error comunes
Reacción adversa, fricción, cumplimiento
El desfase mecánico se manifiesta de dos maneras: como desalineación durante el montaje y como pérdida de movimiento durante el desplazamiento. La holgura y la flexibilidad generan una zona muerta en cada cambio de dirección. La fricción de las guías de los ejes provoca un comportamiento de deslizamiento intermitente y un movimiento irregular. Los algoritmos de control avanzados estiman estas deficiencias mecánicas y las corrigen mediante la retroalimentación del codificador. El bloqueo mecánico requiere inspección y corrección de la alineación antes de que cualquier solución de software pueda ser útil.
Errores térmicos y ambientales
Los cambios de temperatura provocan dilatación térmica, lo que altera la longitud de la escala y la precisión de la medición. Los efectos térmicos son una de las principales fuentes de error en las máquinas de precisión. Incluso en instalaciones con un control térmico óptimo, se observan variaciones de temperatura de aproximadamente 0.5 °C por hora y gradientes espaciales en el suelo. El auto calentamiento interno de las etapas accionadas por husillo de bolas, sin retroalimentación directa, constituye otra importante fuente de error de posicionamiento. Las máquinas modernas de ultraprecisión contrarrestan este problema con sistemas de control térmico con una precisión de ±0.5 °C , y los sistemas más recientes alcanzan ±0.05 °C dentro del área de trabajo.
Ruido del sensor y cuantización
Las interferencias eléctricas de motores y accionamientos corrompen la retroalimentación del codificador. Las interferencias causadas por una mala conexión a tierra también generan ruido. Los cables blindados, una conexión a tierra adecuada y el filtrado suprimen estos efectos. Las imperfecciones de la escala producen errores cíclicos predecibles, y la inclinación, el cabeceo y el balanceo entre la escala y el cabezal de lectura degradan la integridad de la señal.
Estrategias de compensación
Retroalimentación directa y basada en modelos
El control predictivo basado en modelos utiliza modelos cinemáticos para identificar las fuentes de error y aplica transformaciones inversas a las posiciones de destino antes de la ejecución. Este enfoque es adecuado para errores síncronos y repetibles. Los resultados documentados muestran una reducción superior al 70 % en la inversión , y las estrategias avanzadas alcanzan una reducción de hasta el 96.9 % en los residuos medios. Un gemelo digital basado en regresión lineal múltiple vincula varias entradas de temperatura con distorsiones térmicas. Una validación redujo el error pico a pico de 82 µm a 33 µm y el error cuadrático medio de 7.5 µm a 2.9 µm.
Mapeo de errores y calibración
La calibración recorre todo el rango del sistema, registra las posiciones deseadas frente a las reales y aplica correcciones dependientes de la posición durante el funcionamiento. Este método corrige errores cíclicos de dientes de engranaje y excentricidad, con una reducción documentada del 68 % en el error residual máximo. El control de retroalimentación de bucle cerrado con codificadores ópticos de alta resolución gestiona los errores dinámicos en tiempo real. Los errores de holgura de las juntas se redujeron de 212 µm a menos de 51 µm en un caso de transmisión armónica. Los equipos deben programar la calibración a intervalos fijos, ya que la deriva a largo plazo persiste incluso después de la compensación.
Rechazo de vibraciones y perturbaciones
Aislamiento pasivo y activo
Los soportes de aislamiento pasivo absorben las vibraciones mediante masa y amortiguación. El aislamiento activo incorpora sensores y actuadores que cancelan las perturbaciones en tiempo real. La elección depende del contenido frecuencial de la perturbación y de la rigidez que requiera el proceso.
Filtros de muesca y observadores
Los filtros de muesca suprimen la resonancia mecánica a una frecuencia conocida sin sacrificar la ganancia del bucle en otras partes. Los observadores estiman estados no medidos y los retroalimentan para mejorar el rechazo de perturbaciones. Ambas herramientas amplían el ancho de banda útil de un bucle de control de movimiento de precisión.
Rendimiento de compensación cuantificado en sistemas de transmisión armónica: la compensación anticipada reduce los errores de inversión de juntas en más del 70 %, la compensación de holgura alcanza el 87 %, y las estrategias avanzadas logran una reducción del 96.9 % en los residuos medios. El residuo medio disminuye de 3.379 mm a 0.105 mm.
Un sistema de control de movimiento de precisión alcanza su máximo rendimiento cuando los ingenieros consideran la precisión como una propiedad del sistema. Los codificadores ópticos proporcionan la retroalimentación de posición que permite la corrección, y los datos de posición absoluta eliminan la necesidad de realizar el posicionamiento inicial tras cada ciclo de encendido. El control ambiental y la calibración periódica mantienen la deriva dentro de límites aceptables. Estas prácticas permiten que el control de movimiento de precisión ofrezca resultados repetibles durante largos ciclos de producción.
Integración de sistemas de control de movimiento de precisión
Diseño y dimensionamiento
Actuadores, sensores y cargas compatibles
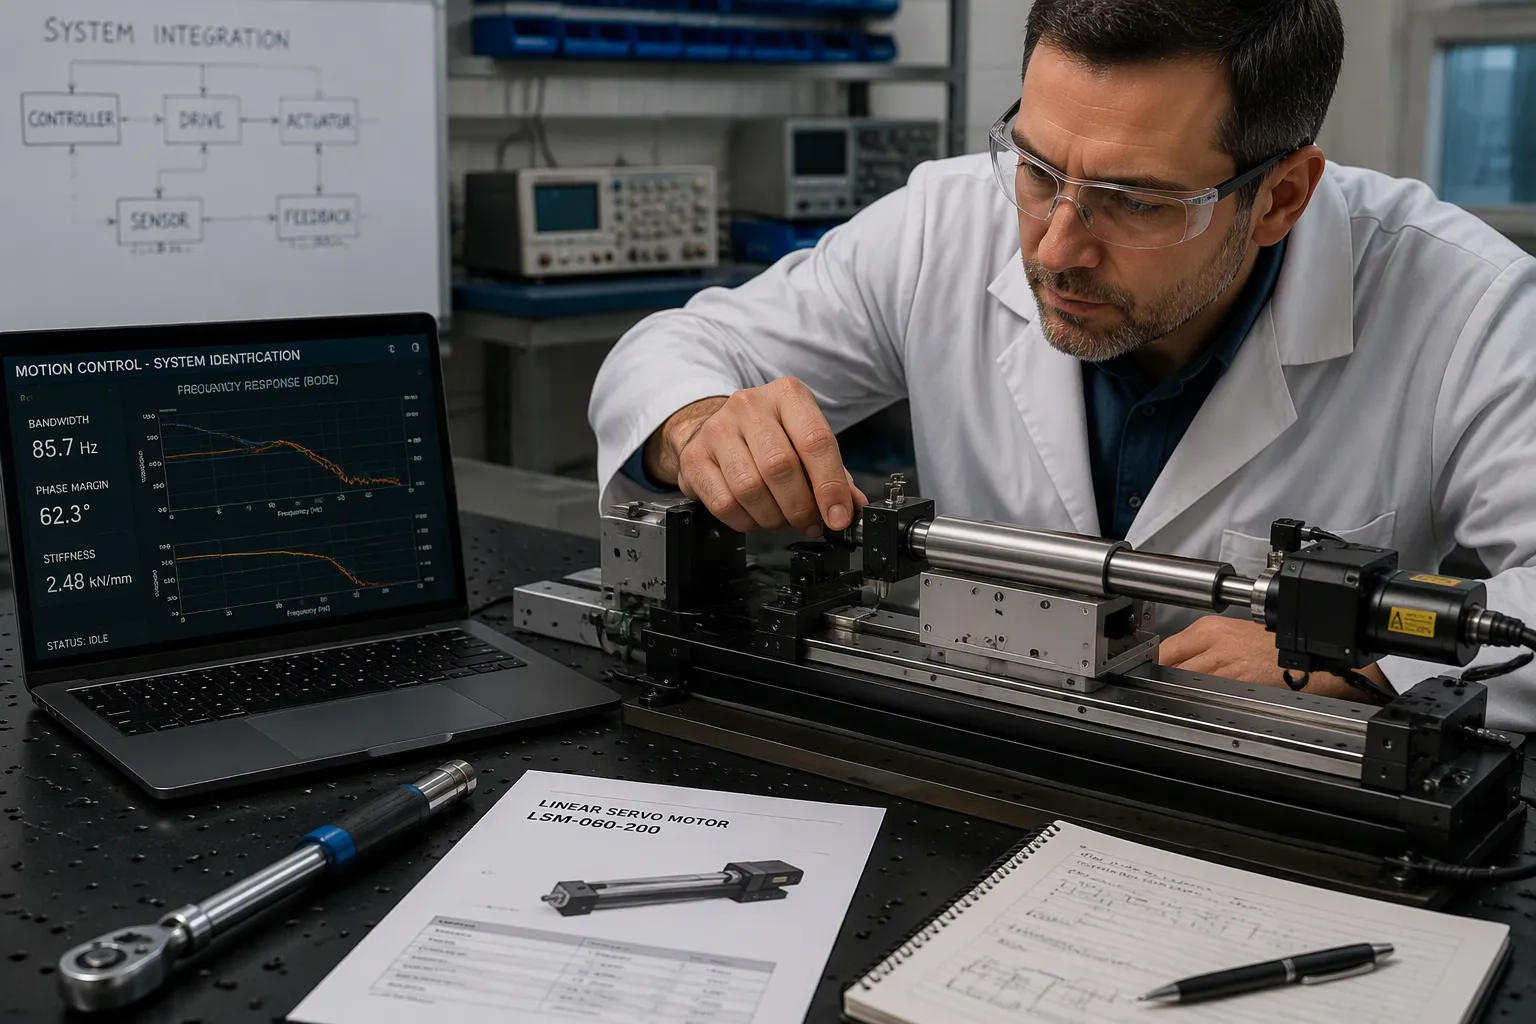
La integración comienza con una definición clara de la tarea de movimiento. Los ingenieros definen primero el tipo de movimiento: empuje/tracción, elevación, bisagra o polea/cable. Confirman que la carga está guiada, añadiendo rieles o guías donde sea necesario, ya que el actuador no es un riel guía. A continuación, calculan la fuerza en el peor de los casos, incluyendo la fricción, las cargas iniciales y la geometría. Aplican un margen de seguridad, normalmente de 1.5× a 2× para construcciones reales. Posteriormente se definen la carrera, la velocidad a la carga de operación, el ciclo de trabajo frente a los límites térmicos y el grado de protección IP. La estrategia de control viene después: el movimiento de extremo a extremo solo requiere un lazo abierto, las paradas repetibles requieren retroalimentación y las cargas compartidas requieren un lazo cerrado sincronizado. Las decisiones de control deben finalizarse antes de que comience el cableado o la fabricación.
La selección de motores sigue una disciplina similar. Los equipos clasifican los servomotores sugeridos por costo para encontrar la opción más económica que cumpla con los requisitos; gastar alrededor de un 10 % más puede agregar un factor de seguridad de aproximadamente un 20 % para futuras ampliaciones del alcance. Verifican que la relación de inercia se mantenga en o por debajo del límite permitido, y comprueban que la velocidad y el par de la aplicación estén por debajo de los máximos del motor. Una caja de engranajes 5:1 multiplica el par, reduce la inercia por el cuadrado de la relación y ayuda a mantenerse dentro de las restricciones de velocidad. Los actuadores de tipo vástago son adecuados para trabajos de empuje lineal únicamente con alta fuerza de hasta 50 000 lbf , mientras que los actuadores sin vástago soportan cargas y eliminan la guía adicional. La carga de momento (balanceo Mx, guiñada Mz) merece ser calculada para unidades sin vástago, incluyendo cargas descentradas y momentos de flexión dinámicos por aceleración al final de la carrera.
Compromisos entre ancho de banda y rigidez
El primer modo flexible de la etapa limita el ancho de banda de control alcanzable. Esta limitación impone una compensación entre la aceleración y la rigidez del bucle cerrado. La reducción del peso de la etapa desplaza las frecuencias de resonancia estructural hacia el ancho de banda de control o dentro de él, lo que limita la precisión de posicionamiento y puede generar problemas de estabilidad. El control activo de los modos flexibles de baja frecuencia mediante el codiseño secuencial de la estructura y el control busca superar esta limitación, permitiendo una alta aceleración y una alta rigidez del bucle cerrado simultáneamente.
Ajuste y puesta en marcha
Ajuste de bucle paso a paso
La puesta en marcha sigue un orden fijo , por lo que cada circuito se basa en una estructura estable.
Verifique la preparación mecánica: apriete del acoplamiento, tensión de la correa, precarga del cojinete y una carga que represente las condiciones reales de funcionamiento.
Configure los parámetros del motor y de retroalimentación: corriente nominal, constante de par, número de polos y resolución, tipo y dirección del codificador.
Ajuste el bucle de corriente; la mayoría de los variadores lo configuran automáticamente, y el ancho de banda suele estar entre 1 y 3 kHz para aplicaciones estándar.
Ejecute la sintonización automática o inicie la sintonización manual del bucle de velocidad: comience con una ganancia proporcional baja, auméntela hasta que la respuesta escalón sea nítida sin oscilación sostenida, agregue ganancia integral lentamente y agregue filtros de muesca para los picos de resonancia.
Ajuste el bucle de posición: aumente la ganancia proporcional hasta que el error de seguimiento sea aceptable y, a continuación, añada la prealimentación de velocidad y aceleración.
Validar en condiciones de funcionamiento en todo el rango de velocidad, carga y perfil.
Validación y Verificación
La verificación se lleva a cabo mediante la cualificación de instalación, la cualificación operativa y la cualificación de rendimiento. La cualificación de instalación confirma la correcta instalación del equipo antes de su puesta en marcha. La cualificación operativa valida la estabilidad térmica, con una deriva que se mantiene en torno a 10 µrad/°C gracias a motores con refrigeración activa y carcasas de espejos purgadas, y confirma que la retroalimentación del codificador óptico de bucle cerrado corrige las perturbaciones de par y demuestra una repetibilidad submicrométrica. La cualificación de rendimiento verifica la sincronización a través de un bus de fibra óptica determinista con un único reloj para las etapas de servo y los accionamientos galvo, además de la precisión del seguimiento de trayectoria ante cambios de velocidad.
Localización de averías
Inestabilidad y oscilación
La inestabilidad suele ser física, no algorítmica . Ningún software puede tomar decisiones estables con entradas inestables. Los ingenieros realizan una auditoría de bucle de tierra midiendo la tensión de CA y CC entre la tierra del chasis y la tierra del soporte del sensor; cualquier lectura indica un bucle de tierra que necesita unificación. Inspeccionan el blindaje y colocan los cables de señal a una distancia mínima de 30 cm (12 pulgadas) de las líneas eléctricas para evitar interferencias electromagnéticas/de radiofrecuencia (EMI/RFI) de variadores de frecuencia, soldadoras o líneas de alta tensión. Si el ruido se correlaciona con el funcionamiento de la máquina, los aisladores de goma en los soportes suprimen la oscilación mecánica.
Repetibilidad y deriva
La resolución de problemas de deriva comienza con el aislamiento del hardware. Los técnicos desconectan el sensor y lo sustituyen por un simulador de señal; si la deriva persiste en la electrónica de la pantalla, la falla reside en el controlador y no en el sensor. Miden la resistencia de aislamiento entre cualquier cable y el cuerpo del sensor; un valor inferior a unos 5000 MΩ indica la entrada de humedad. Conectan el cable de blindaje a una toma de tierra limpia en el lado del indicador para evitar la acumulación lenta de carga. Las causas raíz comunes incluyen infiltración de humedad, gradientes térmicos, fluencia, soldaduras envejecidas y corrosión. Los equipos comprueban la repetibilidad en piezas reales en la línea de producción antes de buscar la precisión, y estabilizan primero los accesorios, el control de movimiento, la óptica y la iluminación. Esta disciplina protege la precisión y la repetibilidad durante toda la vida útil del sistema de movimiento de precisión.
Sectores de aplicación
Fabricación de semiconductores
Prueba de litografía y obleas
La litografía requiere plataformas de ultraprecisión para la alineación de máscaras, el posicionamiento de obleas y el posicionamiento del sistema óptico. La precisión y la repetibilidad submicrométricas deben mantenerse en todo el rango de recorrido, no solo en una posición nominal. La dilatación térmica en los sistemas de deslizamiento y la generación de calor en el husillo reducen dicha precisión. La precarga de los rodamientos, la geometría de las guías y la excentricidad del husillo contribuyen al error a nivel de sistema.
Las pruebas de obleas y el rodaje requieren sistemas de movimiento y husillos de baja vibración. El ruido rotacional interfiere con las mediciones eléctricas sensibles. El equipo funciona en tres turnos con un tiempo de inactividad mínimo, por lo que los componentes deben soportar un alto número de ciclos de funcionamiento continuos.
Área de aplicación | Requisitos de movimiento de precisión | Desafíos |
|---|---|---|
Litografía y exposición | Plataformas de ultraprecisión para la alineación de máscaras y el posicionamiento de obleas; precisión submicrométrica en todo el recorrido. | Crecimiento térmico, calor del husillo, integración a nivel de sistema |
Prueba de oblea y rodaje | Sistemas de movimiento de baja vibración y diseños de husillos | Ruido rotacional, alto número de ciclos |
Revisión de inspección y defectos | Etapas optimizadas en rigidez, amortiguadas y equilibradas con precisión | Sensibilidad a las vibraciones, compatibilidad con salas blancas |
Ensamblaje y manipulación de obleas | Plataformas de precisión para el transporte y el posicionamiento del efector final. | Sobres ajustados, trazabilidad para la cualificación |
Montaje e Inspección
La inspección y la revisión de defectos dependen de diseños con rigidez optimizada, amortiguación y equilibrio de precisión. El control de la contaminación es fundamental. Los componentes deben evitar la generación de partículas, la relubricación frecuente y la desgasificación, lo que requiere lubricación, sellado y tratamientos superficiales compatibles con salas blancas. El montaje impone estrictas limitaciones de espacio en plataformas compactas. Los husillos, las guías y las etapas deben funcionar como un todo unificado, ya que un componente que funciona de forma aislada pero introduce vibraciones o errores geométricos invalida la aplicación.
Ciencias Médicas y de la Vida
Robótica quirúrgica y automatización de laboratorios
En el ámbito médico y de las ciencias biológicas, la precisión es prácticamente absoluta. El control de movimiento de precisión gestiona el posicionamiento de componentes delicados, donde las tolerancias suelen ser inferiores a 10 micras . Las arquitecturas de bucle cerrado ofrecen repetibilidad con una precisión de hasta unas pocas micras, y los equipos realizan análisis de capacidad y de acumulación de tolerancias para demostrarlo. Los sistemas de pórtico guiados por visión facilitan la inspección y la manipulación de materiales con movimientos de alta velocidad y menor necesidad de retrabajo.
La automatización de laboratorios y las operaciones en salas blancas dependen de una integración robótica a medida. Las arquitecturas multieje optimizan el ensamblaje de componentes pequeños, y la manipulación de alta precisión minimiza la desalineación y los daños, a la vez que aumenta la productividad. Estas tareas justifican el uso de un control de movimiento de precisión en lugar de la robótica convencional.
Aeroespacial, Óptica e Investigación
Monturas para telescopios y sistemas de apuntamiento
Los instrumentos de puntería, como telescopios o láseres, se montan en plataformas móviles y rastrean objetivos conocidos, incluyendo objetivos terrestres, cuerpos celestes y satélites artificiales. Al montar el sistema de navegación inercial directamente en el instrumento, se evita que se vea afectado por la flexión o la desalineación de la plataforma. Las señales GPS corrigen la deriva, y los comandos de ángulo de puntería corregidos se mantienen cerca de cero para una puntería precisa. La precisión del codificador para la dirección de la plataforma solo necesita coincidir con la del subsistema de piloto automático.
El sistema de control de orientación y actitud de una nave espacial es un componente clave para su rendimiento científico, y se beneficia de un tratamiento integral desde las primeras etapas de la planificación de su puesta en servicio.
La industria aeroespacial, la robótica y la manufactura dependen de la tecnología de movimiento lineal adecuada. Los sistemas de control de movimiento de precisión funcionan bien cuando los ingenieros adaptan los componentes al ciclo de trabajo y los codificadores ópticos proporcionan los datos de posición que garantizan la precisión en el apuntamiento y la inspección. Los diseñadores que consideran el control de movimiento de precisión como una propiedad del sistema, en lugar de una especificación de un componente, obtienen los mejores resultados de sus sistemas de control de movimiento. Los codificadores ópticos de alta resolución y una integración rigurosa permiten que los diseños de sistemas de control de movimiento de precisión pasen del prototipo a la producción.
BUENAS PRÁCTICAS
Diseño y selección
Especificaciones de rendimiento realistas
Los ingenieros establecen especificaciones de rendimiento realistas antes de comprometerse con cualquier hardware. Determinan el peso de la carga, el centro de gravedad, la frecuencia de uso, el rango de movimiento deseado y las condiciones ambientales, como la temperatura, la vibración y la humedad . Definir correctamente estos parámetros evita rediseños costosos y problemas de rendimiento posteriores. Los equipos también evitan errores comunes: especificar de forma insuficiente componentes críticos, ignorar los factores ambientales, complicar demasiado el mecanismo, adaptar piezas de catálogo a aplicaciones personalizadas y omitir las pruebas de rendimiento en condiciones reales más allá de la validación en laboratorio.
El codiseño de control fortalece el control de movimiento de precisión desde el principio. El diseño del controlador pertenece a la fase de diseño de hardware, ya que hardware y control están fuertemente acoplados. Los diseñadores incorporan métricas en el dominio de la frecuencia, como el ancho de banda de control y la sensibilidad máxima a perturbaciones, directamente en el problema de diseño. Añaden restricciones de robustez y respetan los límites físicos del actuador. Una formulación de optimización anidada permite que un bucle externo optimice los parámetros de hardware mientras que un bucle interno sintetiza un controlador. En comparación con un enfoque secuencial de referencia, este método logró una reducción de peso del 42 % y una mejora del ancho de banda del 28 % en una etapa de movimiento de estudio de caso. Los equipos eligen deliberadamente componentes personalizados frente a estándar: las piezas personalizadas se adaptan a recintos ajustados y un control de par preciso, las piezas estándar se adaptan a construcciones con limitaciones de tiempo o presupuesto, y un enfoque híbrido a veces funciona mejor.
Mantenimiento y Confiabilidad
Calibración y control ambiental
La calibración y el control ambiental garantizan la fiabilidad de un sistema de control de movimiento de precisión durante toda su vida útil. Los equipos programan la calibración a intervalos fijos, ya que la deriva a largo plazo persiste incluso después de la compensación. Mantienen la temperatura del área de trabajo dentro de límites estrictos, dado que la dilatación térmica altera la longitud de la escala y la precisión de la medición. Los codificadores ópticos recompensan esta disciplina con una salida estable, y la verificación periódica confirma que los datos de posición siguen siendo fiables.
La fiabilidad también depende de la protección de la ruta de retroalimentación. Los cables blindados, la correcta conexión a tierra y el filtrado suprimen las interferencias eléctricas de los motores y variadores. Los técnicos inspeccionan los sellos y la resistencia del aislamiento para detectar la entrada de humedad a tiempo. Alejaban los cables de señal de las líneas eléctricas y unificaban las conexiones a tierra del chasis para eliminar los bucles de tierra. Estas prácticas prolongan la vida útil de los codificadores ópticos y preservan la precisión durante largas series de producción. Un plan de mantenimiento riguroso convierte el control de movimiento de precisión en un activo fiable y protege cada inversión en sensores, variadores y controladores.
La guía trazaba un único camino: fundamentos, tecnologías clave, compensación de errores e integración. La precisión es una propiedad del sistema. Surge de componentes compatibles, un diseño de retroalimentación sólido y una gestión de errores rigurosa. Los codificadores ópticos constituyen el pilar de esta cadena al proporcionar datos de posición fiables.
Las nuevas tendencias están transformando el sector:
Los codificadores absolutos, magnéticos, capacitivos y de seno/coseno con interfaces seriales reemplazan el voluminoso cableado paralelo, alcanzando una resolución de aproximadamente 1 nm en etapas lineales de seno/coseno.
Los controladores que utilizan DSP con frecuencias de servo de 10 kHz o más ahora registran el error del servo y la salida del controlador, y luego lo analizan para predecir fallos.
Los equipos deben definir primero objetivos de rendimiento realistas y, a continuación, ajustar y validar cada ciclo en orden. Esta disciplina transforma el movimiento de alta precisión en una producción fiable.
Preguntas Frecuentes
¿Qué define un sistema de movimiento de alta precisión?
Un sistema de alta precisión desplaza una carga a lo largo de una trayectoria predefinida y mide el resultado en tiempo real. Los dispositivos de retroalimentación informan de la posición real y el sistema corrige cualquier desviación. La sincronización multieje mantiene todos los ejes en la misma trayectoria en el mismo instante.
¿Por qué la retroalimentación de bucle cerrado es más importante que la resolución bruta?
La alta resolución por sí sola no garantiza la precisión ni la repetibilidad. La retroalimentación de bucle cerrado permite que el sistema detecte y corrija las perturbaciones a medida que ocurren. Los ingenieros verifican el rendimiento real con un interferómetro láser y un estudio Gage R&R antes de confiar en una hoja de especificaciones.
¿Cómo contribuyen los codificadores ópticos al control de movimiento de precisión?
Los codificadores ópticos convierten la luz que pasa a través de un disco codificado en datos digitales de posición, dirección y velocidad. Ofrecen una alta resolución, un tiempo de respuesta inferior al microsegundo y una gran inmunidad al ruido. Los diseñadores los combinan con datos de posición absoluta para eliminar la necesidad de volver a la posición inicial después de cada ciclo de encendido.
¿Qué fuentes de error degradan más el posicionamiento?
La dilatación térmica se encuentra entre las principales fuentes de error. La holgura, la fricción y la flexibilidad generan pérdidas de movimiento en cada inversión. El ruido del sensor y las imperfecciones de la escala contribuyen a errores cíclicos. Los modelos de prealimentación y el mapeo de errores reducen los residuos de inversión en más del 70 % en los casos documentados.
¿Cómo debería un equipo ajustar un bucle de servocontrol?
La puesta en marcha sigue un orden fijo. Los técnicos verifican la preparación mecánica, configuran los parámetros del motor y de retroalimentación, y luego ajustan secuencialmente el bucle de corriente, el bucle de velocidad y el bucle de posición. Validan el resultado en todo el rango de velocidad, carga y perfil.
¿Cuándo necesita un diseño aislamiento activo de vibraciones?
Los soportes pasivos absorben las vibraciones mediante masa y amortiguación. El aislamiento activo incorpora sensores y actuadores que cancelan las perturbaciones en tiempo real. La elección depende del contenido de frecuencia de la perturbación y de la rigidez que requiere el proceso.
¿Qué factores garantizan la estabilidad del control de movimiento de precisión durante largos periodos de producción?
La calibración periódica, el control térmico preciso y una ruta de retroalimentación protegida preservan el rendimiento. Los cables blindados, las conexiones a tierra unificadas y el enrutamiento de la señal lejos de las líneas eléctricas suprimen las interferencias. Los equipos programan la calibración a intervalos fijos, ya que la deriva persiste incluso después de la compensación.
¿En qué aspectos se quedan cortos los codificadores ópticos?
La contaminación degrada el disco de codificación, por lo que los entornos adversos favorecen el uso de unidades magnéticas. Los codificadores magnéticos sacrifican resolución a cambio de resistencia a golpes y vibraciones. Los diseñadores sopesan ambos factores frente al ciclo de trabajo de la máquina antes de elegir un sensor.