El diseño de la fuente de alimentación determina la durabilidad del producto en condiciones reales de uso. La duración de la batería, los límites de temperatura, el ruido en la línea de alimentación y el coste de fabricación dependen de algunas decisiones clave en la placa de circuito impreso. A menudo, se pierde energía en aspectos que los ingenieros pasan por alto: un regulador defectuoso, un periférico que se queda bloqueado o una fuente de activación que se dispara con demasiada frecuencia.
La solución abarca las características del silicio, el diseño de la placa y el firmware. Ningún chip por sí solo lo resuelve. Se necesita el control del microcontrolador en las tres capas.
Un microcontrolador de bajo consumo es un dispositivo diseñado para funcionar con un bajo consumo de corriente tanto en modo de reposo como en modo activo. La gestión de energía consiste en controlar, ajustar y secuenciar la alimentación y los relojes para adaptarlos a la demanda real.
Puntos Clave
Primero, mide el consumo de energía de tu propia placa. Identifica el componente que consume más energía y soluciónalo antes que nada.
Utiliza los modos de suspensión y apaga los periféricos que no necesites. Deja que la CPU entre en modo de suspensión tanto como sea posible para ahorrar energía.
Seleccione el regulador adecuado para cada línea de alimentación. Utilice convertidores CC-CC para grandes caídas de tensión y reguladores LDO para componentes sensibles al ruido.
Seleccione un microcontrolador (MCU) teniendo en cuenta su corriente medida y su tiempo de activación. Adapte sus características al ciclo de trabajo que realmente utiliza.
Diseña tu placa con una buena disposición y control de calor . Mantén las pistas de cristal cortas y utiliza planos de tierra continuos.
¿Qué características definen a un microcontrolador de bajo consumo?
Definición de microcontroladores de bajo consumo
Un microcontrolador de bajo consumo está diseñado para usar muy poca corriente en todos los estados, no solo cuando la CPU está en funcionamiento. La etiqueta por sí sola no significa mucho. Debes evaluar un microcontrolador de bajo consumo según qué componentes permanecen activos en cada modo y qué se necesita para salir de dicho modo.
Los modos de suspensión influyen en gran medida en ese comportamiento. Una escalera típica se ve así:
Modo de suspensión: la CPU y la mayoría de los periféricos se apagan, pero los registros y la memoria permanecen activos, y una interrupción externa o un reinicio del temporizador de vigilancia reactiva el dispositivo.
En reposo: el reloj de la CPU se detiene, pero los periféricos siguen funcionando, por lo que el componente aún reacciona a los eventos.
Sueño profundo: la mayoría de los circuitos internos se apagan y solo permanecen activos el sistema de vigilancia y la detección de eventos externos.
Algunos microcontroladores de bajo consumo añaden ajustes de regulador seleccionables por el usuario durante el modo de suspensión. Unos ajustes de menor consumo implican tiempos de activación más prolongados. La opción Desactivar módulo periférico permite desactivar bloques no utilizados para ahorrar aún más.
Características clave a evaluar
Compare los microcontroladores de bajo consumo según la corriente medida, no según el nombre de sus modos. Un reloj portátil con un RTC en funcionamiento puede consumir cerca de 0.3 µA, y algunos casos en modo de espera alcanzan los 0.1 µA. Un modo de suspensión en un dispositivo de seguridad también puede consumir 0.1 µA, o 0.2 µA con el RTC activo.
Métrico | Lo que te dice |
|---|---|
Poder activo | Corriente por MHz mientras la CPU se ejecuta |
corriente de espera | Fugas cuando casi todo el dispositivo está apagado. |
Hora de despertar | Retardo de ajuste del reloj y de rampa del regulador |
Costo de retención | La memoria SRAM se mantuvo activa durante el sueño. |
El consumo de energía por ciclo de activación es tan importante como el consumo en reposo. La estabilización analógica puede tardar milisegundos. Las fugas de corriente limitan la duración de la batería y se duplican aproximadamente con cada aumento de 10 °C, por lo que conviene comprobar las fugas totales del sistema en los rangos de temperatura extremos. Para una comparación justa entre fabricantes, utilice ULPMark-CP para el consumo de energía en reposo profundo y ULPMark-PP para el impacto en los periféricos. Elija el microcontrolador de bajo consumo cuyas fuentes de activación y latencia se ajusten a su ciclo de trabajo.
Fundamentos del consumo de energía
Potencia dinámica frente a potencia estática
La potencia dinámica es la energía que se utiliza cuando las señales cambian de estado. Cada flanco de reloj carga y descarga la capacitancia en las compuertas y los cables. La potencia dinámica aumenta con la capacitancia, con el cuadrado de la tensión de alimentación y con la frecuencia. Estos tres parámetros se controlan ajustando la frecuencia de reloj, la tensión de alimentación y la cantidad de chip que permanece activo.
La potencia estática es la corriente que fluye cuando no hay conmutación. Proviene de las fugas de corriente en cada transistor del chip. Este consumo de energía no depende de la velocidad del reloj. Fluye mientras la línea de alimentación esté activa, por lo que establece la corriente de espera mínima para cualquier microcontrolador.
Escalado de frecuencia, voltaje y fugas
La magnitud de la fuga depende del proceso y de la relación entre la tensión de alimentación y la tensión umbral. La actividad de la señal no influye. Varios factores determinan la cantidad:
La fuga subumbral depende exponencialmente del voltaje puerta-fuente y del voltaje umbral.
La relación ancho-largo del transistor y los parámetros del proceso establecen el nivel absoluto.
Aumentar la tensión umbral o disminuir la tensión de alimentación reduce las fugas, pero reduce la velocidad de conmutación.
Las fugas aumentan con la temperatura, por lo que las zonas calientes pueden suponer un gasto excesivo para su presupuesto en el peor de los casos.
En los nodos avanzados, las fugas representan entre el 40 % y el 60 % de la pérdida de potencia. Los dieléctricos de puerta de alta constante dieléctrica y la polarización del sustrato ayudan a reducirlas por debajo de 100 pA/µm.
Los nodos avanzados, como el FD-SOI de 22 nm, admiten el funcionamiento por debajo del umbral, pero este funcionamiento hace que el chip sea más sensible a los cambios de temperatura, por lo que se debe comprobar su rendimiento entre -40 °C y 85 °C.
Para un microcontrolador de bajo consumo, primero ajuste la frecuencia y luego el voltaje. Verifique el consumo de energía del microcontrolador en su ciclo de trabajo real, no en el pico. Mida el consumo de energía en cada estado de reposo en su propia placa. Un microcontrolador de bajo consumo con buenos valores de fugas de corriente sigue desperdiciando energía si su firmware nunca le permite entrar en modo de reposo.
Arquitectura de microcontrolador de bajo consumo
Modos de suspensión, control de reloj y dominios de energía
Los modos de suspensión establecen el punto mínimo para su presupuesto de energía. El consumo de corriente suele disminuir considerablemente a medida que se desciende en la escala. El modo de suspensión consume entre 2 y 5 mA, el de parada entre 20 y 100 µA, y el de espera entre 1 y 5 µA. Las fuentes de activación determinan la frecuencia de activación. Los flancos de GPIO, el RTC, un comparador analógico y un umbral de ADC pueden activar el chip. Elija la señal de activación más lenta que su aplicación pueda manejar.
La detención del reloj bloquea los bloques inactivos, y la partición de dominios de potencia interrumpe el suministro eléctrico en áreas completas del chip. Estos dominios a nivel de chip se corresponden con los rieles de la placa. Un dominio que nunca se utiliza no debería recibir ningún voltaje. Esta correspondencia es la base de la gestión de energía de los microcontroladores.
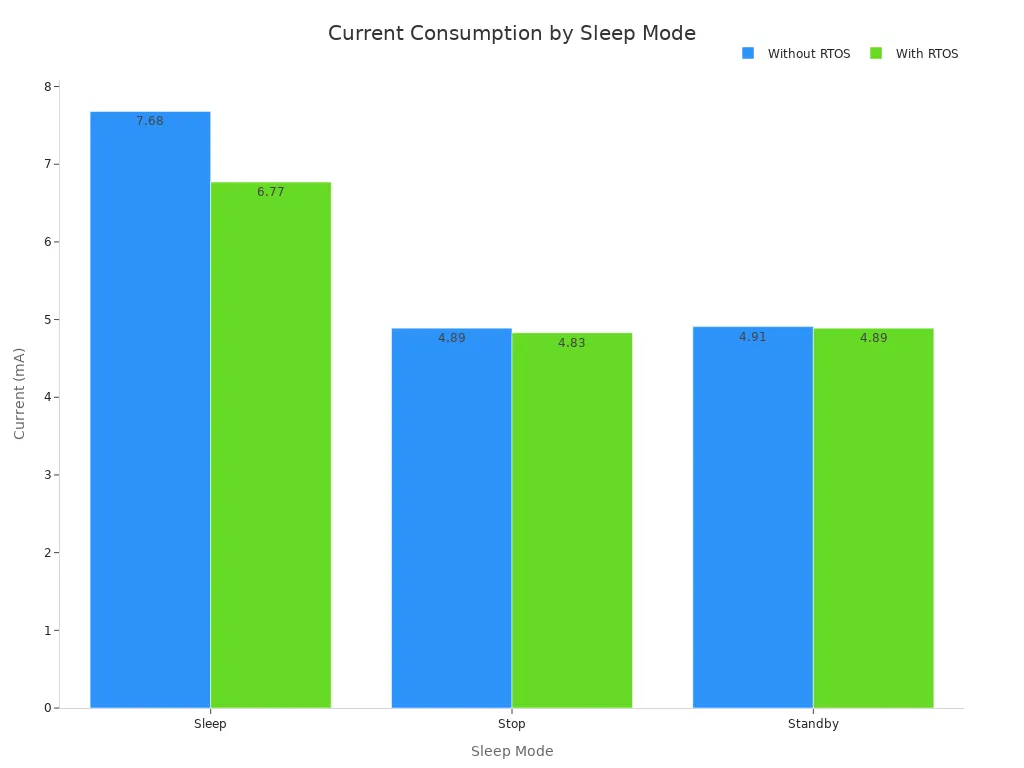
Al escalar el firmware, primero debe reducir la frecuencia y luego el voltaje. La reducción de frecuencia es instantánea y segura. La reducción de voltaje requiere un regulador estable y un retardo de estabilización. Utilice este orden en todas las arquitecturas de microcontroladores de bajo consumo que desarrolle.
Temporizadores, convertidores analógico-digitales y convertidores CC-CC integrados en el chip.
La arquitectura de microcontroladores de bajo consumo se basa en periféricos que funcionan sin la CPU. Un microcontrolador de bajo consumo con un temporizador de bajo consumo puede activarse a intervalos prolongados, permitiendo que el núcleo permanezca en modo de bajo consumo. El convertidor analógico-digital (ADC) realiza la comparación con un umbral de hardware. De esta forma, el núcleo solo se activa ante un evento real. Esto reduce el tiempo de actividad y mejora el consumo energético del microcontrolador a nivel del sistema.
Un convertidor CC-CC integrado cambia la situación. Mantiene la eficiencia en un amplio rango de entrada y reduce el calor. Un microcontrolador de bajo consumo con convertidor integrado suele superar a uno basado en LDO en cuanto a la corriente en reposo. Compruebe la corriente de reposo del convertidor antes de decidirse. El rendimiento de un microcontrolador de bajo consumo depende directamente de su fuente de alimentación.
Trate el microcontrolador como el centro de la gestión de energía. Controle cada riel periférico según sea necesario. Mida el consumo de energía en reposo en cada modo de su propia placa. Una arquitectura de microcontrolador de bajo consumo se beneficia de esta disciplina. Un microcontrolador de bajo consumo que nunca entra en reposo desperdicia su silicio. El modo de reposo profundo es una decisión del firmware, no una característica de la hoja de datos. El consumo de energía en reposo profundo depende de lo que se deje habilitado. El modo de reposo profundo solo resulta rentable cuando todos los bloques no utilizados están apagados.
Por qué la energía es importante para los dispositivos IoT y los dispositivos que funcionan con baterías.
Duración de la batería y presupuesto energético
Un dispositivo alimentado por batería depende de su presupuesto energético para seguir funcionando. Se parte de los miliamperios-hora de la batería y se distribuyen entre todas las tareas que realiza el producto. El consumo en reposo, la energía de activación, las ráfagas de radio y la estabilización de los sensores consumen energía del mismo presupuesto. Un solo consumo que se pase por alto puede superar el total.
Elabore el presupuesto a partir de datos medidos, no de estimaciones. Analice el consumo de energía de cada estado en su propia placa. Luego, multiplique la corriente de cada estado por el tiempo que el dispositivo permanece en él. La suma le mostrará la duración real de la batería. Si el resultado es menor, busque primero el término de mayor consumo. La mayoría de los diseños pierden más energía en periféricos inactivos que en procesamiento activo.
Consideraciones térmicas y de fiabilidad
La resistencia eléctrica en los semiconductores genera calor en proporción al flujo de corriente y a la frecuencia de conmutación. Las velocidades de reloj más altas y una mayor densidad de integración agravan este problema. La temperatura de la unión es el parámetro clave. Los dispositivos de silicio suelen tener una temperatura máxima de unión de entre 85 °C y 150 °C, según su grado. Superar estos límites acelera el envejecimiento debido a la electromigración, el estrés por ciclos térmicos y la degradación de la metalización.
La resistencia térmica del encapsulado, que suele oscilar entre 20 °C/W y 60 °C/W para los componentes QFN y BGA, crea un gradiente de temperatura entre el chip y el ambiente. Los puntos calientes localizados en los núcleos de la CPU, los PLL y las unidades de gestión de energía pueden alcanzar temperaturas entre 20 y 30 °C superiores a la temperatura media del chip. Cada aumento de 10 °C en la temperatura de funcionamiento puede reducir a la mitad la vida útil prevista del dispositivo, según la ecuación de Arrhenius para la aceleración de la tasa de fallos.
Dispones de varias herramientas para reducir el calor y prolongar la vida útil:
Seleccione una pieza con menor resistencia térmica dentro del mismo paquete.
Mejora el disipador de calor o pasa a la refrigeración activa.
Reduzca la frecuencia de conmutación para disminuir las pérdidas dinámicas.
Una variación de temperatura de 70 K, derivada del perfil de carga, permite una temperatura máxima del disipador de calor de 55 °C cuando el límite de temperatura del chip es de 125 °C.
Verifique los requisitos de potencia de cada línea de alimentación comparándolos con estos límites. Un diseño térmico conservador con margen es mejor que uno ajustado cuando el costo lo permite.
Gestión de la energía y eficiencia energética en la práctica
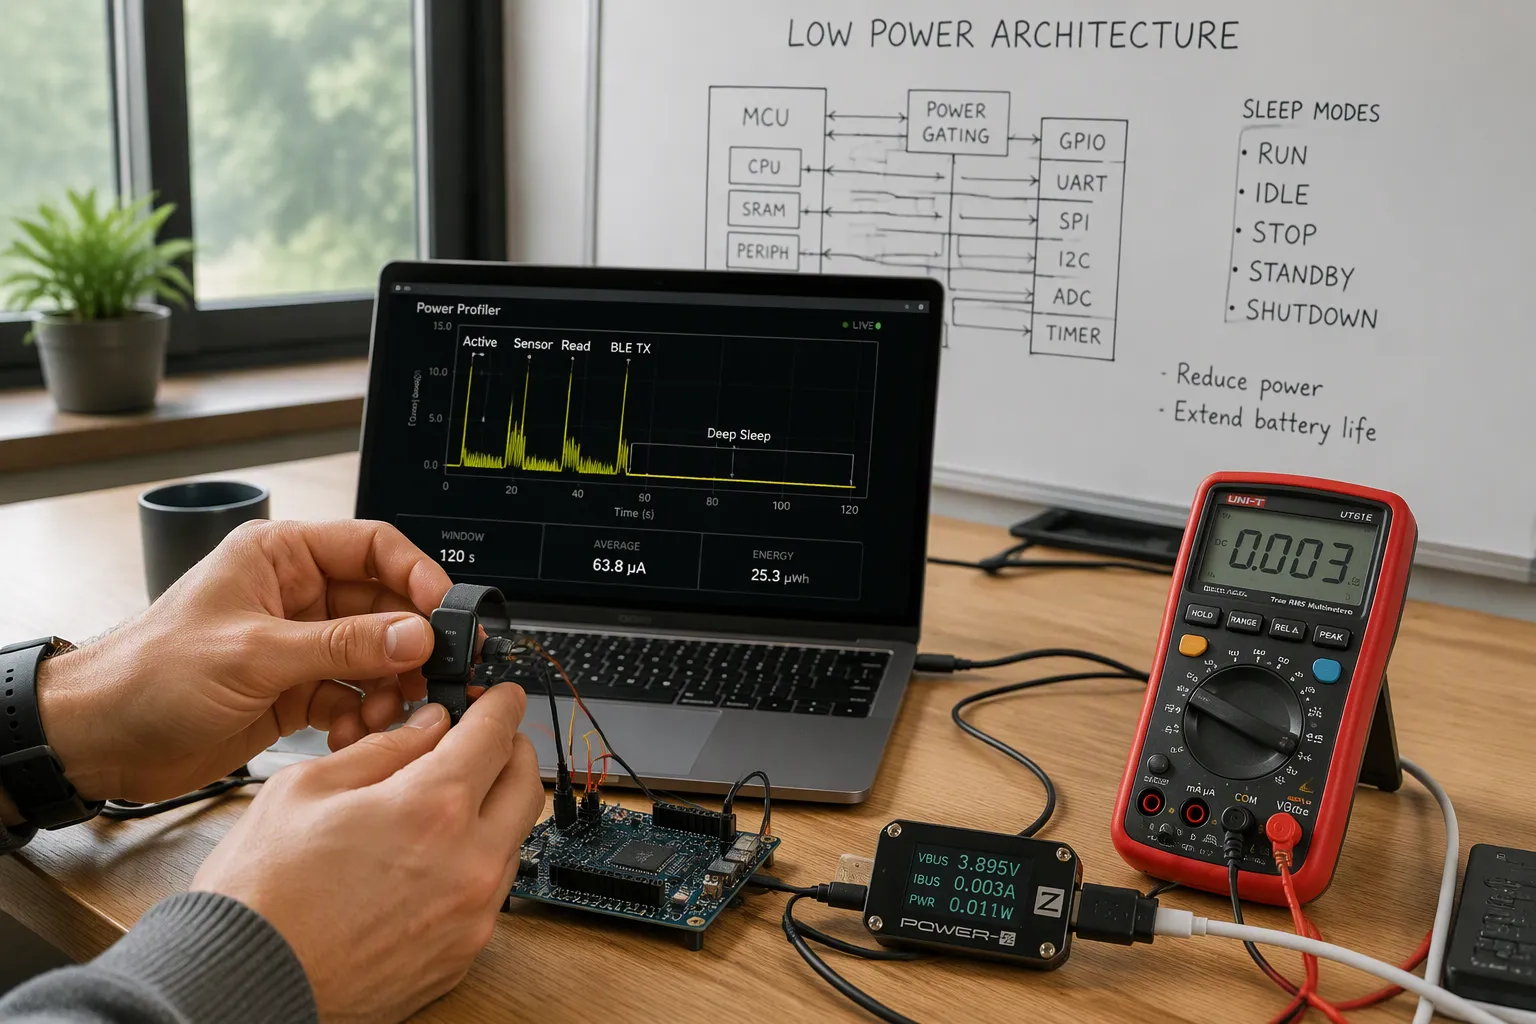
Técnicas de firmware para reducir el tiempo de actividad
El tiempo es tu mayor ventaja. Reduce el tiempo de procesamiento activo y deja que el sistema entre en modo de reposo con mayor frecuencia, y el consumo energético total del sistema disminuirá. El consumo de corriente en reposo que anuncia el microcontrolador establece el límite inferior. La forma en que el firmware programa las tareas determina el límite superior del consumo real.
Un programa para sensores portátiles lo demostró claramente. El bucle principal esperaba activamente transacciones I2C en lugar de ejecutar WFI, la instrucción del Cortex-M que detiene el reloj de la CPU hasta la siguiente interrupción. Todas las correcciones posteriores (sincronización del sensor, árbol de reloj, frecuencia del reloj eMMC) se veían limitadas por esa única decisión. Los bucles de sondeo consumen entre 200 µA y 3 mA. La activación mediante interrupciones elimina ese coste.
Técnica de firmware | Ahorro típico | Esfuerzo |
|---|---|---|
Bucle de sueño correcto, sin giro | 500 µA – 2 mA | Bajo |
Ciclo de trabajo de radio | 50–800 µA promedio | Media |
Desconexión de alimentación periférica mediante interruptor de carga | 7–800 µA | Media |
Estado del pin SPI en modo de suspensión (control a nivel bajo) | 10–30 µA | Bajo |
Activación mediante interrupción, sin sondeo. | 200 µA – 3 mA | Media |
Acceso directo SPIM DMA + PPI | 50–200 µA | Alto |
Habilitación del regulador CC/CC | 20–50 µA activos | Bajo |
Selección de la fuente de reloj | 0.1–0.9 µA | Bajo |
En el nRF52840, el sistema encendido con la CPU apagada consume aproximadamente 1.5 µA más los periféricos y se activa en unos 6 µs. El sistema apagado consume aproximadamente 0.4 µA, pero se activa como un arranque en frío, lo que supone un coste aproximado de 20 ms y 6 mA·ms por evento. A tasas de eventos realistas, el sistema encendido resultó ser la mejor opción.
Seleccione cuidadosamente los estados de suspensión profunda. La suspensión profunda solo resulta rentable cuando todos los bloques no utilizados están apagados. Elija sensores digitales que se activen por interrupción o que procesen sus datos en lotes. Evite muestrear el ADC constantemente, ya que esto obliga al MCU a permanecer activo. Utilice disparadores controlados por eventos para que los periféricos y las pantallas se enciendan solo cuando sea necesario. Estas técnicas de optimización de energía aumentan la eficiencia energética sin necesidad de hardware nuevo.
Estrategias de control de acceso periférico y ferroviario
Imagina el microcontrolador como un centro de control de energía inteligente. Crea un mecanismo de control de energía para que los módems, pantallas, convertidores analógico-digitales y sensores se apaguen cuando estén inactivos. Ten en cuenta el tiempo de encendido y la corriente de arranque antes de activar la alimentación. Algunas cargas no soportan un ciclo de energía completo.
El control de rieles resulta rentable cuando dos dominios de voltaje generan ahorros reales. A cambio, se requiere un convertidor adicional y adaptadores de nivel. Es preferible usar convertidores CC-CC conmutados en lugar de reguladores LDO, ya que un regulador lineal disipa la caída de voltaje en forma de calor. Apague los módulos MCU internos cuando no se utilicen y contrólelos dinámicamente mediante código.
Prioriza los periféricos sobre la selección del microcontrolador. Si la placa consume unos 500 mA mientras que el microcontrolador usa unos 10 mA, optimizar el componente no aporta mucho. En su lugar, controla las cargas grandes. Para diseños de recolección de energía, una corriente de reposo de nivel nanoamperio en el regulador mantiene la línea activa entre eventos. Mide cada etapa con un analizador de rendimiento en lugar de estimarla. Esta práctica protege la duración de la batería y la eficiencia energética en todas las revisiones.
Diseño de alimentación a nivel de placa para microcontroladores

Ventajas e inconvenientes de los convertidores LDO y DC-DC
El regulador que elijas determinará la eficiencia, la temperatura y el ruido antes de que se ejecute cualquier firmware. Compara las dos opciones en los aspectos que importan para tu riel.
Dimensión | Convertidor DC-DC | Regulador LDO |
|---|---|---|
Eficiencia | Generalmente entre el 80 y el 95 % | Generalmente entre el 50 y el 70 % |
Generación de calor | Más Bajo | Más alto |
Ruido de salida | Mayor (ondulación de conmutación + EMI) | Muy bajo, casi sin ondulación. |
Componentes externos | Varios (inductor, condensador, elementos de conmutación) | Pocos |
corriente de reposo | A veces más alto | A menudo muy bajo |
Mejor uso | Sistemas de alta corriente con una gran caída de tensión | Rieles de RF, analógicos y sensibles al ruido |
Las pérdidas en un regulador LDO aumentan con la caída de tensión y la corriente de carga. Una línea de 5 V a 3.3 V con una corriente de 100 mA consume 0.17 W, lo cual es fácil de manejar. Una línea de 12 V a 3.3 V con una corriente de 500 mA consume 4.35 W, lo que genera demasiado calor. Elija un convertidor CC-CC a medida que la caída de tensión y la corriente aumentan.
El ruido decide el resto. La ondulación de conmutación perjudica la precisión del ADC, los armónicos de alta frecuencia reducen la sensibilidad de RF y los picos de conmutación causan un silbido audible en las rutas de audio. Una configuración común lleva la batería o 12 V a un convertidor reductor de CC-CC, luego un LDO para la limpieza de ruido, y luego los rieles de RF, ADC y sensor. Un ADC de precisión de 24 bits en un riel de 5 V a 3.3 V necesita un LDO, porque una ondulación de buck de 10 a 30 mV ahogaría las señales de microvoltios. Un riel automotriz de 12-14 V a 5 V a 1.5 A necesita un buck, porque un LDO desperdiciaría alrededor de 13.5 W. Un transceptor de RF de IoT de 9 V a 3.3 V y 300 mA funciona mejor con un híbrido: buck a 3.6 V, luego LDO a 3.3 V, desperdiciando solo 0.09 W.
Secuenciación de rieles, desacoplamiento y ruido
El desacoplamiento mantiene la tensión estable ante transitorios de carga. Coloque los condensadores de almacenamiento de energía lo más cerca posible de los circuitos que generan dichos transitorios. Esta alimentación localizada reduce el área del bucle de corriente y disminuye la inductancia parásita.
Siga estas reglas de colocación:
Monte cada condensador junto a su par de pines VDD–VSS y mantenga el circuito pequeño.
Combine un condensador de alta frecuencia de 0.1 µF con un condensador de gran capacidad cercano de 4.7 µF o 10 µF.
Utilice un condensador por cada pin de alimentación y nunca comparta condensadores entre pines distantes.
Conecte un terminal a la pista VDD y deje que el otro pase directamente a través de una vía al plano de tierra.
Utilice planos de tierra y alimentación continuos para que las rutas de retorno mantengan una baja impedancia. Añada perlas de ferrita o resistencias pequeñas en las líneas VDD para formar filtros RC o LC. En placas de señales mixtas, una las tierras analógicas y digitales en un único punto y filtre AVDD por separado.
Compruebe el comportamiento ante caídas de tensión y reinicios con antelación. Un supervisor de reinicio debe mantener el microcontrolador en estado de reinicio hasta que la tensión de alimentación sea estable, y las líneas GPIO que salen de la placa necesitan resistencias en serie y diodos de protección.
Estos pasos protegen el control del microcontrolador durante el arranque y mantienen la previsibilidad de la gestión de energía del microcontrolador en todas las configuraciones.
Consideraciones sobre diseño, térmicas y de DFM (Diseño para la Fabricación)
Disposición del cristal, el reloj y el plano de tierra
Coloca el cristal lo más cerca posible del microcontrolador, dentro de las posibilidades del encapsulado. Las pistas cortas reducen el ruido y mantienen la señal limpia. Enruta estas pistas de forma equilibrada, ya que las longitudes desiguales pueden provocar inestabilidad en la oscilación. Evita las vías en las pistas del cristal, ya que la inductancia adicional perjudica la precisión de la temporización. Utiliza condensadores de carga con valores que coincidan con las especificaciones del cristal y conéctalos a una tierra de baja impedancia.
Las pistas largas añaden inductancia y capacitancia no deseadas. Modifican la carga que ve el cristal y hacen que el oscilador sea más susceptible a las interferencias electromagnéticas (EMI) . Aleje las pistas del cristal de las señales de conmutación de alta velocidad y las líneas de alimentación. El ruido acoplado aumenta la fluctuación (jitter), empeora el ruido de fase e incluso puede impedir un arranque fiable. Los anillos de guarda y las zonas de cobre localizadas mejoran la inmunidad, pero un exceso de cobre cerca de los pines añade capacitancia parásita. Equilibre el blindaje con la carga y siga las recomendaciones del fabricante del cristal sobre los valores de los condensadores, el nivel de excitación y el margen de arranque.
La estrategia del plano de tierra respalda todo esto. Utilice un plano continuo debajo del microcontrolador y mantenga las corrientes de retorno cortas. Filtre la referencia del convertidor analógico-digital (ADC) por separado, ya que el ruido de referencia se manifiesta directamente en las lecturas.
Compromisos entre el diseño térmico y la fabricación
El calor reduce la vida útil. La temperatura de la unión determina el envejecimiento, y los encapsulados con una clasificación de 85 °C a 150 °C ofrecen poco margen en el límite superior del rango. La resistencia térmica del encapsulado, de 20 °C/W a 60 °C/W para componentes QFN y BGA, establece el gradiente de temperatura entre el chip y el ambiente. El cobre se acumula bajo el componente y las vías térmicas hacia las capas internas disipan el calor. Verifique cada riel con respecto a estos límites antes de finalizar el ensamblaje.
Las restricciones de DFM condicionan las mismas decisiones. Las pistas delgadas ahorran espacio , pero aumentan la resistencia y el calor. Las vías en la almohadilla mejoran el rendimiento térmico y encarecen su fabricación. El uso del panel y el número de capas influyen en el coste, así que confirme con antelación el espacio mínimo para la perforación, el anillo anular y la máscara de soldadura de su fábrica. Un diseño que ignore estas reglas requerirá una revisión. Analice conjuntamente los aspectos térmicos y de DFM, y el diseño de potencia superará tanto la prueba de laboratorio como la producción en serie.
Cómo seleccionar el MCU adecuado
Criterios y compensaciones
Comienza con la corriente que mediste realmente, no con los nombres de los modos. Divide la corriente activa entre MHz para poder comparar los componentes en igualdad de condiciones. Observa la corriente en reposo, ya que determina la duración de la batería en modo inactivo. Luego, asegúrate de que la memoria flash y la RAM tengan capacidad suficiente para almacenar el firmware, las bibliotecas de seguridad y la imagen OTA.
Criterio | Por qué importa | Rango típico de IoT de baja potencia |
|---|---|---|
Corriente activa | Controla la energía durante los picos de procesamiento. | ~30–120 µA/MHz |
Corriente en modo de suspensión/espera | Establece la duración de la batería en reposo | ~50 nA – 5 µA |
Rebaba | Contiene firmware, seguridad y OTA. | ~64 KB – 1 MB |
RAM | Almacena en búfer los datos de los sensores y los bloques criptográficos. | ~8 KB – 256 KB |
Radio integrada | Recorta las partes externas y las vías de fuga. | SoC BLE / Sub-GHz / Wi-Fi |
Equilibre la velocidad con la duración de la batería. Un reloj más rápido realiza las tareas antes, pero consume más corriente en ese momento. Los ciclos cortos seguidos de un modo de suspensión profunda suelen mantener el consumo total de energía al mínimo. Considere también el costo frente a la integración. Un microcontrolador independiente junto con una radio externa reduce el precio unitario, pero aumenta las pérdidas por fugas en la placa y del regulador. Un SoC integrado simplifica el diseño y la integridad de la alimentación, aunque el silicio es más caro.
Comparación de las familias más populares del MCU
Los microcontroladores ARM Cortex-M , como el STM32F0 y el STM32F3, ofrecen modos de bajo consumo y un sólido ecosistema. El STM32F0 prioriza el ahorro de energía, mientras que el STM32F3 sacrifica potencia por velocidad. Los Espressif ESP8266 y ESP32 incluyen Wi-Fi, y el ESP32 añade Bluetooth. El ATmega328 sigue siendo económico y fácil de usar, con un sólido soporte de la comunidad.
El MSP430 se ganó su reputación gracias a su funcionamiento de ultrabajo consumo. Las familias más recientes, ARM Cortex-M0 y STM32U0, ya lo han alcanzado en gran medida. Sin embargo, el MSP430 aún conserva una clara ventaja gracias a su memoria FRAM, que ofrece una resistencia a la escritura prácticamente ilimitada y un consumo energético muy bajo. Esto resulta ideal para la recolección de energía y el registro continuo de datos. Para la mayoría de los nuevos diseños, conviene considerar primero el Cortex-M0 o el STM32U0. Elija el MSP430 cuando la memoria FRAM sea fundamental. Las opciones de actualización incluyen el TI MSPM0 o el STM32U0.
Adapta tu sistema operativo a tus necesidades de memoria y energía. FreeRTOS funciona con componentes pequeños, mientras que Embedded Linux requiere mucha más RAM y memoria flash. Considera la optimización del microcontrolador/unidad de procesamiento como una tarea de todo el sistema. Incluso el microcontrolador más eficiente energéticamente desperdicia energía si tu firmware nunca entra en modo de suspensión. Compara los microcontroladores de bajo consumo utilizando tu propio ciclo de trabajo. Un microcontrolador de bajo consumo con excelentes especificaciones puede ser inferior a un microcontrolador de bajo consumo con menor latencia de activación. Elige el microcontrolador de bajo consumo cuyas fuentes de activación se ajusten a tus eventos. Esta elección es más importante que cualquier hoja de especificaciones. Un microcontrolador de bajo consumo que se ajuste a tu carga de trabajo es la mejor opción.
Tendencias futuras en la potencia de los microcontroladores
Avances en los procesos y conversión de energía integrada
Los fabricantes de chips siguen reduciendo el tamaño de los nodos de proceso de silicio, y cada paso disminuye el voltaje que necesita un núcleo para conmutar. Esta reducción disminuye la potencia dinámica, pero las fugas representan una mayor proporción del total. Los diseñadores responden con polarización del sustrato, dieléctricos de alta constante dieléctrica y una partición más precisa de los dominios de potencia. Se espera que los componentes futuros ofrezcan más dominios, no menos, así que planifique su presupuesto de rieles con margen adicional.
La integración es otro cambio importante. Los fabricantes ahora colocan convertidores reductores y reguladores LDO en el mismo chip que el núcleo. Un procesador ARM Cortex-M0 de 32 bits reciente funciona a 24 MHz con un voltaje de 1.8 a 3.3 V y consume 18 µA/MHz en CoreMark. Su corriente en modo de suspensión profunda es de 340 nA con el RTC y 8 kB de SRAM activos. Esto es posible gracias a los convertidores reductores inductivos integrados, un regulador LDO y un modo de bajo consumo de 1 MHz. Se obtiene una mayor eficiencia energética porque el convertidor se ajusta al voltaje del núcleo en lugar de disipar la diferencia en forma de calor.
Recolección de energía y funcionamiento de ultrabajo consumo
La recolección de energía está pasando de las demostraciones de laboratorio a las etiquetas y sensores inteligentes. Los diseños de doble fuente combinan ahora la radiofrecuencia con células fotovoltaicas, de modo que la etiqueta sigue funcionando cuando una de las fuentes falla. Un circuito integrado de gestión de energía (PMIC) complementario se encarga de la etapa de entrada de recolección de energía. Los proveedores ofrecen componentes para entradas fotovoltaicas, de radiofrecuencia, de vibración, térmicas y de doble fuente, además de variantes híbridas de baja a alta potencia.
Trate el microcontrolador como supervisor de la línea de alimentación recolectada. Un microcontrolador de bajo consumo debe activarse mediante un comparador o temporizador, tomar una lectura y volver al modo de bajo consumo. El microcontrolador de bajo consumo de la tabla anterior mantiene 8 kB de SRAM activos en el modo de bajo consumo, evitando así un arranque en frío con cada evento. Esta práctica protege la duración de la batería en productos que aún la utilizan. Elija un microcontrolador de bajo consumo con un amplio rango de alimentación y un modo de 1 MHz real. Luego, mida la corriente de reposo de cada línea, ya que la recolección de energía no genera desperdicio de energía.
Primero, mida la potencia. Luego, utilice la arquitectura, los métodos de firmware, el diseño de la placa y la selección inteligente del microcontrolador , en ese orden. Cada capa se basa en los datos recopilados previamente.
Un buen diseño de alimentación requiere varias revisiones. Abarca el silicio, la placa y el software. Ninguna elección de un solo chip lo garantiza, ni una sola revisión lo completa. El control del microcontrolador mejora a medida que las mediciones se vuelven más precisas.
Empieza ahora. Analiza el diseño actual e identifica el componente que consume más energía. Soluciona ese problema primero y luego vuelve a medir. Ten en cuenta las consideraciones de diseño para la fabricación (DFM) y las compensaciones de fabricación, y tu microcontrolador alcanzará su objetivo de duración de la batería.
Preguntas Frecuentes
¿Cómo puedo medir el consumo real de corriente en reposo en mi propia placa?
Mide en el riel, no en la fuente de alimentación de la mesa. Corta la pista que va al microcontrolador e inserta una derivación de corriente o un puente para un medidor. Deja que el firmware entre en cada modo de suspensión y registra la corriente durante varios minutos. Resta el consumo de corriente en reposo del regulador. Los números de la hoja de datos rara vez coinciden con los de tu placa.
¿Cuándo debería elegir un regulador LDO en lugar de un convertidor CC-CC?
Elija un regulador LDO para señales sensibles al ruido, como referencias de convertidores analógico-digitales (ADC), interfaces de radiofrecuencia (RF) y sensores analógicos . Elija un convertidor CC-CC cuando la caída de tensión y la corriente de carga sean elevadas. Un convertidor híbrido funciona bien: reduzca la tensión cerca del valor objetivo y luego utilice un regulador LDO para la limpieza. Esto mantiene el calor bajo y el ruido controlado.
¿Qué fuente de activación debo elegir para un dispositivo con batería?
Elige el disparador más lento que tu aplicación pueda tolerar. Un flanco de GPIO activa la señal más rápidamente, pero se dispara con frecuencia. Una alarma de RTC, un comparador analógico o un umbral de ADC activan la señal con menos frecuencia y ahorran más energía. Ajusta la fuente de activación a tu tasa de eventos real y, a continuación, mide el consumo de energía por ciclo de activación.
¿Cómo puedo evaluar una afirmación de baja potencia en una hoja de datos?
Ignora los nombres de los modos y compara la corriente medida por MHz en modo activo. Verifica la corriente en espera, la latencia de activación y el costo de retención de la SRAM. Ejecuta las pruebas ULPMark-CP y ULPMark-PP si el fabricante las publica. Luego, confirma los valores en tu propia placa a temperaturas extremas. Un buen microcontrolador demuestra su valía en el circuito, no en el papel.
El diseño eficiente de la alimentación eléctrica recompensa la paciencia. Primero, analiza el rendimiento, optimiza el componente que consume más energía y vuelve a medir. Cada ajuste acerca tu producto a su objetivo de duración de la batería.