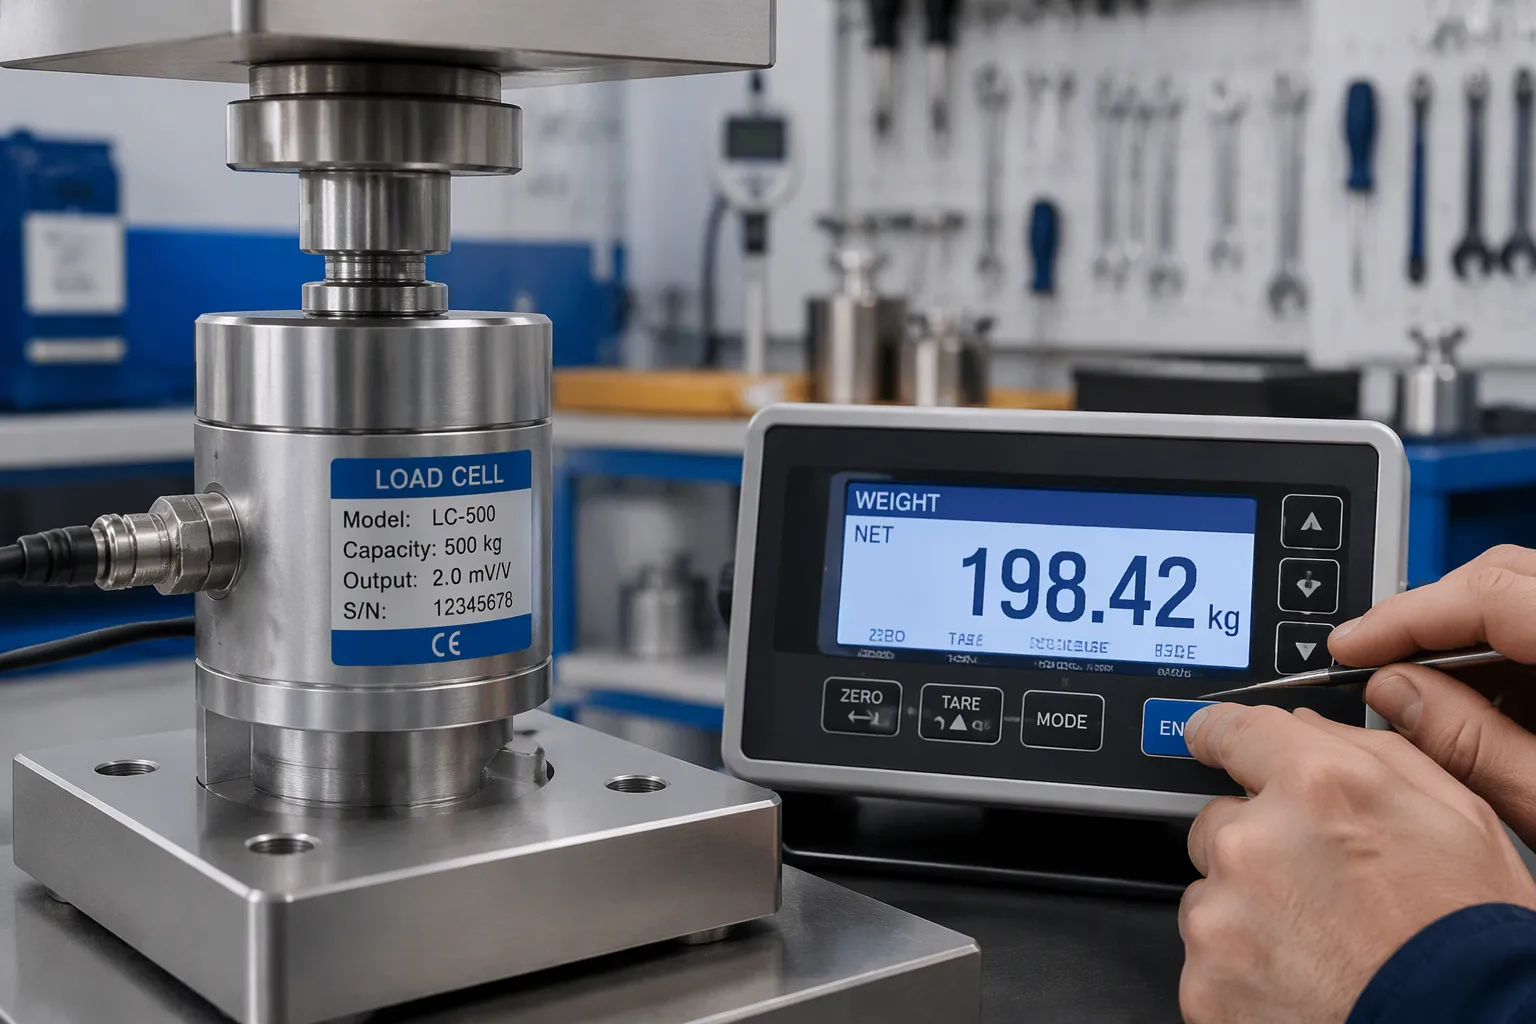
La detección de carga de alta precisión utiliza una celda de carga y una cadena de interfaz analógica para capturar el peso con un margen de error mínimo. El control de visualización es la capa de procesamiento, filtrado y presentación que transforma estas mediciones en valores legibles. En conjunto, determinan la precisión y la fiabilidad de los sistemas de pesaje modernos. Solo los indicadores de pesaje funcionales representan un mercado de 197.0 millones de dólares en 2025, con una tasa de crecimiento anual compuesta (CAGR) proyectada del 5.89 % hasta 2033, por lo que las decisiones a nivel de placa tienen un gran peso. Los errores se introducen en la cadena de señal en el puente, el amplificador, la referencia y el diseño. Los ingenieros deben evaluar la tolerancia de los componentes, la conexión a tierra, el filtrado y las compensaciones de fabricación al especificar, integrar o solucionar problemas en un sistema de pesaje. Este análisis abarca desde la interfaz analógica hasta las métricas de precisión, la visualización y la compatibilidad electromagnética (EMC), y finalmente las directrices de diseño para la fabricación (DFM).
Puntos Clave
Comience con una interfaz analógica limpia para captar señales de peso precisas.
Utilice la referencia ratiométrica para cancelar el ruido y la deriva en la señal de excitación.
Obtenga recuentos útiles del ruido que mida, no de la profundidad de bits del convertidor analógico-digital (ADC).
Utilice la compensación de temperatura para que las lecturas se mantengan estables en diferentes condiciones.
Diseñar teniendo en cuenta la compatibilidad electromagnética (CEM) y el diseño para la fabricación (DFM) para proteger la precisión desde la producción hasta el campo.
Sistema frontal de detección de carga de alta precisión
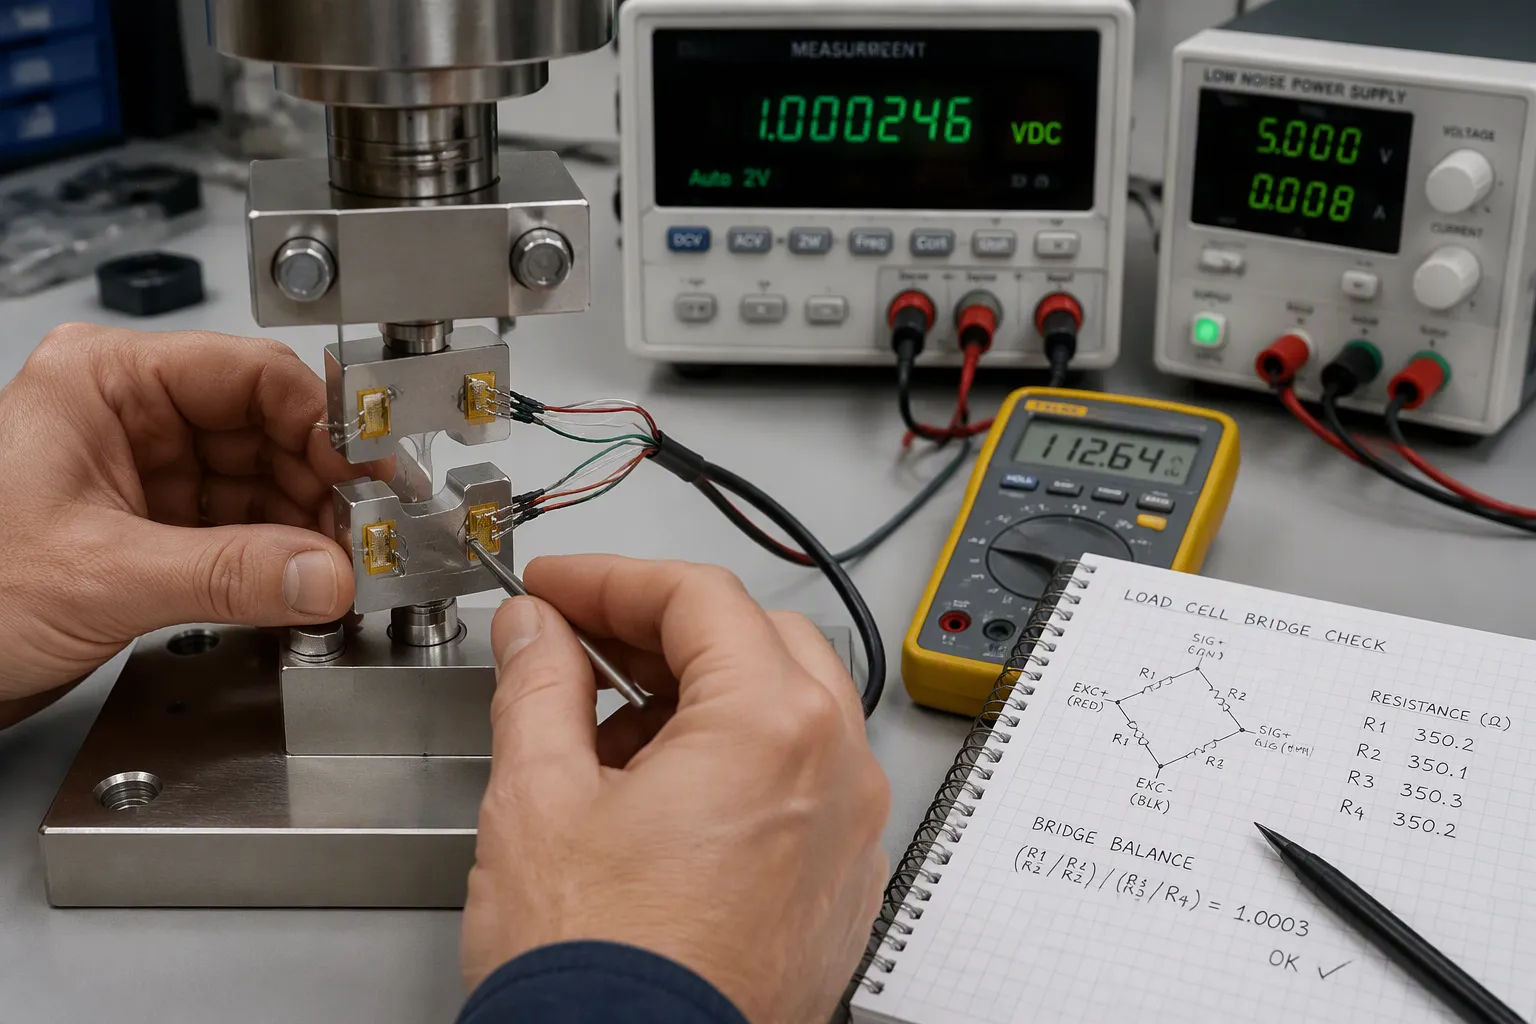
La etapa de entrada establece el límite para todo lo que viene después. Un puente limpio, una fuente de excitación estable y un convertidor analógico-digital bien referenciado determinan cuánta señal real llega al firmware. La detección de carga de alta precisión comienza aquí, y ningún filtrado digital puede recuperar información que la cadena analógica nunca capturó.
Puente de celda de carga y excitación
Una celda de carga con galgas extensométricas utiliza un puente de Wheatstone. Cuatro brazos de lámina resistiva están unidos a un elemento flexible. Al aplicar peso, dos brazos se estiran y los otros dos se comprimen. El cambio de resistencia es mínimo, a menudo una fracción de ohmio, y el puente lo convierte en una pequeña tensión diferencial. Esta tensión es directamente proporcional a la excitación: la salida es igual a la tensión de excitación multiplicada por el cambio de resistencia fraccional dividido entre cuatro, para un cuarto de puente bajo una pequeña deformación. Con una excitación de 2.5 V y un factor de galga de 2.0, una entrada de 1000 microdeformaciones produce solo unos 1.25 mV. Por eso, la amplificación y una referencia de bajo ruido son tan importantes.
La elección de la excitación implica un compromiso entre sensibilidad y autocalentamiento. Un voltaje más alto aumenta la salida y mejora la relación señal-ruido, pero también calienta los sensores y provoca una deriva del punto cero. La resistencia nominal del puente determina este compromiso:
Resistencia Nominal | Uso típico | Compensación clave |
|---|---|---|
120 Ω | Medición de uso general | Mayor señal de salida; mayor riesgo de auto calentamiento. |
350 Ω | Pruebas de precisión y de larga duración | Autocalentamiento reducido para una tensión de excitación dada |
1000 Ω | Aplicaciones de transductores de alta precisión | Mínimo auto calentamiento; requiere amplificación de bajo ruido. |
Para el acero, se recomienda una densidad de potencia de 2 a 5 W/pulg². Para encontrar la excitación óptima, no aplique carga y aumente el voltaje mientras observa la lectura de cero. Una vez que el cero se vuelva inestable, reduzca la excitación hasta que se estabilice. Realice esta prueba a la temperatura máxima de medición prevista. Los medidores de mayor resistencia reducen la potencia por unidad de área y permiten un mayor margen de excitación.
Para una celda de carga de 100 g, la no linealidad, la histéresis y la repetibilidad se controlan a ≤±0.05 % RO, lo que corresponde a un rango de error de ±0.05 g.
Diseño de ADC y amplificadores ratiométricos
Una referencia ratiométrica toma la referencia del convertidor analógico-digital (ADC) de la fuente de excitación del puente. La medición depende entonces de la relación entre la salida del puente y la excitación, no del valor absoluto de la excitación. El ruido y la deriva en la fuente de excitación se cancelan. Esta decisión de diseño elimina toda una clase de errores de deriva térmica y simplifica la fuente de alimentación.
La selección de la ganancia merece la misma atención. Un amplificador de instrumentación multiplica la señal del puente, de nivel de milivoltios, hasta el rango de entrada del convertidor. El error de ganancia y la deriva de ganancia se suman directamente al error total, y una etapa de ganancia externa fija añade ruido que el amplificador de ganancia programable interno del convertidor evita. El ruido referido a la entrada disminuye a medida que aumenta la ganancia dentro del convertidor, por lo que muchos diseños conectan el puente directamente al PGA interno del ADC.
Los circuitos integrados convertidores dedicados, como los de la clase HX711, integran excitación, amplificación y conversión en un solo encapsulado. Son ideales para diseños donde el costo es un factor crítico. Para un rendimiento más preciso de la celda de carga, los convertidores discretos o de mayor calidad con referencia ratiométrica ofrecen una mejor resolución sin ruido. Se necesitan aproximadamente 20 000 mediciones sin ruido para alcanzar una resolución de 1 g en una celda de carga de 20 kg. Con una sensibilidad de 2 mV/V y una celda de carga de 10 kg, se puede lograr una resolución superior a 1 g utilizando la configuración recomendada. Por lo tanto, la selección de la celda de carga y la elección del convertidor deben tomarse conjuntamente, no por separado.
Exactitud y precisión en los sistemas de pesaje

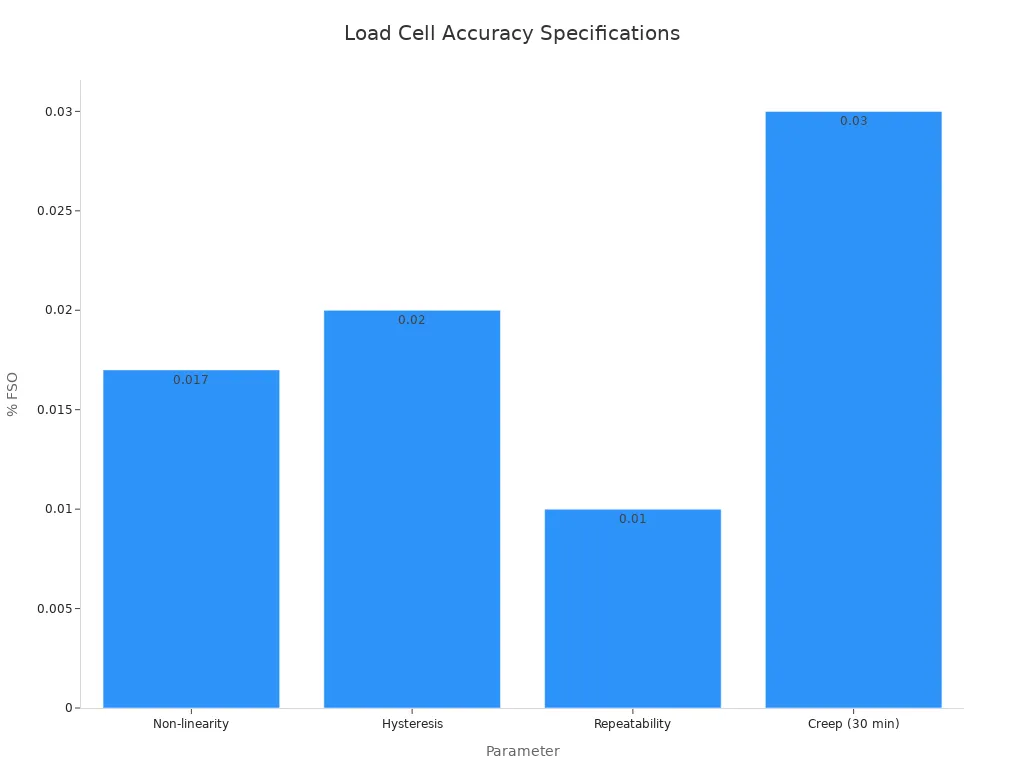
Los ingenieros suelen pensar que exactitud y precisión significan lo mismo. En realidad, son propiedades distintas, y un sistema de pesaje puede tener una sin la otra. La exactitud describe qué tan cerca está la lectura de la masa real. La repetibilidad describe qué tan agrupadas están las lecturas repetidas. La resolución describe el paso más pequeño que puede mostrar la pantalla. Una báscula puede repetir las lecturas a la perfección y aun así dar una lectura incorrecta, y puede mostrar muchos dígitos y aun así variar. Los sistemas de pesaje industriales modernos requieren las tres, y el diseño de la placa determina qué cantidad de cada una puede tener.
Resolución frente a recuentos sin ruido
La resolución bruta del convertidor es solo un número en la hoja de datos. Un convertidor analógico-digital (ADC) de 24 bits ofrece una palabra de salida de 24 bits, y esa palabra representa el límite superior. La resolución efectiva es menor, ya que el ruido ocupa los bits de menor resolución. Los conteos sin ruido describen la parte estable y sin parpadeos del rango, y esta es la cifra relevante para un sistema de pesaje.
La diferencia es considerable. Un convertidor de 24 bits con una ganancia de 128 ofrece una resolución efectiva de aproximadamente 19.1 bits con un ruido RMS de 70 nV en un rango de entrada de ±39.1 mV y una referencia de 2.5 V. Con una ganancia de 1, la resolución efectiva alcanza aproximadamente 21.6 bits con un ruido RMS de 1.53 µV en un rango de ±2.5 V. La resolución efectiva es aproximadamente 2.7 bits superior a la resolución sin ruido, a menos que la palabra de salida de datos la limite. En términos de conteo, esa cifra de 19.1 bits equivale a aproximadamente 489 178 conteos sin ruido. Las básculas suelen necesitar unos 50 000 conteos sin ruido, por lo que existe margen, pero solo cuando el diseño y el filtrado lo protegen.
Propiedad | Qué mide | Límite típico |
|---|---|---|
Exactitud | Proximidad a la masa real | Ajustado por calibración y deriva |
repetibilidad | Propagación de lecturas repetidas | Determinado por el ruido y la mecánica |
Resolución | Paso más pequeño mostrado | Establecido mediante recuentos sin ruido |
No dimensione una escala de alta precisión basándose únicamente en el número de bits del convertidor analógico-digital (ADC). Obtenga los recuentos útiles a partir del ruido medido con la ganancia y el ajuste de filtro deseados.
Compensación de temperatura y seguimiento del punto cero
La temperatura modifica tanto el punto cero como el rango de medición. Los sistemas tradicionales de galgas extensométricas metálicas presentan una deriva de entre el 0.01 % y el 0.05 % de la escala completa por grado Celsius. Los diseños avanzados con compensación de temperatura mantienen esta deriva por debajo del 0.002 % de la escala completa por grado Celsius. Una celda de carga sin compensación, ante un aumento de temperatura de 10 °C, puede variar su salida hasta en ±0.05 % de la escala completa. Esta variación representa un error real en la pantalla, no un artefacto de redondeo.
Método de compensación | Solidez | Costo |
|---|---|---|
Ajuste de excitación basado en termistores | Ajusta automáticamente el voltaje del puente. | Ligera reducción de la señal, respuesta más lenta |
Compensación de hardware | Corrección rápida en tiempo real | Mayor costo |
Compensación de software | Flexible y rentable | Depende de los datos de calibración. |
Compensación pasiva | Sencillo, aplicado en la compilación | Solo entornos moderados |
Compensación activa | Maneja errores no lineales | Necesita sensores y un procesador. |
Las rutinas de seguimiento a cero y tara deben implementarse en el firmware e interactúan con la cadena analógica. Las rutinas de autoajuste a cero solo deben ejecutarse cuando la celda de carga esté estable y sin carga. Un seguimiento excesivo oculta la deriva lenta y enmascara un puente defectuoso. Configure la ventana de seguimiento a partir del nivel de ruido medido y registre los eventos de tara para que los técnicos de campo puedan auditarlos.
Práctica de calibración y límites prácticos
La calibración cierra el bucle entre la interfaz analógica y la pantalla. Utilice un conjunto de masas de referencia trazables que cubra el rango de trabajo y registre los coeficientes de cero y de rango a más de una temperatura cuando la aplicación lo permita. Almacene los coeficientes en memoria no volátil con una suma de verificación. Una tabla de calibración corrupta produce lecturas erróneas, y ningún filtro puede detectarlo.
Es de esperar que existan limitaciones prácticas. La alta exactitud y precisión en un entorno real dependen tanto del montaje mecánico, el enrutamiento de los cables y el tiempo de calentamiento como del convertidor. Un rendimiento de pesaje fiable se logra al tratar la celda de carga, la placa y el firmware como una única cadena de medición. Cumpla con los requisitos de precisión de la aplicación con un margen de seguridad y, a continuación, verifique dicho margen en la unidad final.
Control de visualización para sistemas de pesaje industriales modernos
Diseño de indicador de pesaje digital
Un indicador de pesaje digital integra el procesamiento, el filtrado y las señales de salida. El indicador recibe la señal del convertidor, aplica un filtro digital y controla la pantalla. La intensidad del filtro genera una compensación directa: un filtrado más intenso proporciona una visualización más estable, pero reduce la velocidad de actualización. Un indicador de báscula digital para el pesaje estático de tanques puede permitirse un filtrado intenso, mientras que un indicador de control de peso requiere una respuesta más rápida.
Las divisiones de la pantalla también influyen en lo que ve el operador. El indicador redondea a divisiones más gruesas que la resolución del convertidor analógico-digital (ADC), y este redondeo disimula el parpadeo causado por el ruido eléctrico y las pequeñas vibraciones. La frecuencia de muestreo establece el límite máximo de actualizaciones útiles. El pesaje dinámico funciona a 1,000 o más conversiones por segundo, y el pesaje estático de tanques o silos a entre 10 y 50. Los ingenieros deben ajustar la frecuencia de muestreo y el filtro a la aplicación antes de configurar la pantalla.
Interfaz, frecuencia de actualización y EMC
La selección del controlador de pantalla se realiza según el panel, no al revés. Los controladores de segmentos son adecuados para pantallas numéricas brillantes, y los controladores gráficos admiten menús y teclas programables. La frecuencia de actualización debe ser lo suficientemente alta para evitar el parpadeo visible. Las interfaces de teclado y táctiles requieren la eliminación de rebotes en el firmware, y el indicador debe rechazar el rebote de contacto antes de registrar la pulsación de una tecla.
Los sistemas de pesaje industrial requieren una estricta disciplina de compatibilidad electromagnética (CEM) a nivel de placa . Conecte a tierra la etapa analógica de entrada por separado de la pantalla y las señales de retorno del controlador. Proteja los cables de las celdas de carga, filtre la alimentación de excitación y añada protección contra transitorios en cada conector externo. Las interfaces de comunicación, como los puertos serie y de bus de campo, introducen transitorios en la carcasa, por lo que deben protegerse en el punto de entrada. Un indicador de pesaje digital que resista las pruebas de sobretensión protege todas las funciones de pesaje posteriores.
Consejo: Dirija las corrientes de conmutación de la pantalla y la retroiluminación lejos del plano de tierra analógico. Las rutas de retorno compartidas inyectan ruido directamente en la señal del puente.
Los indicadores de pesaje digitales son fundamentales en los sistemas de pesaje industriales modernos. El indicador gestiona los filtros, almacena la calibración e informa de las fallas. Un indicador de báscula digital bien diseñado mantiene la precisión de los datos de pesaje desde el puente hasta el panel.
Compromisos entre DFM e implementación
Directrices de diseño a nivel de junta directiva
Las decisiones tomadas durante la fabricación determinan si un buen esquema llega a producción. La tolerancia de los componentes es el primer factor a considerar. Una resistencia con una tolerancia del 0.1 % cuesta más que una con una tolerancia del 1 %, y la red de ganancia establece directamente el error de rango. Invierta su presupuesto de tolerancia donde la señal sea más débil y acepte componentes con tolerancias más holgadas en las líneas digitales. La capacidad de prueba también es importante. Añada puntos de prueba en la excitación del puente, la referencia y la entrada del convertidor analógico-digital para que la producción pueda verificar cada etapa sin necesidad de sondear almohadillas de paso fino.
El diseño es igualmente importante. Una fuente de alimentación estable y limpia minimiza el ruido de medición, por lo que se recomienda usar reguladores lineales para la sección analógica y reguladores conmutados para las secciones digitales. Aplique conexión a tierra en estrella, rutas de retorno cortas y condensadores de desacoplamiento colocados lo más cerca posible de cada pin de alimentación del circuito integrado. Mantenga los bloques analógicos y digitales separados a lo largo de la ruta de la señal y enrute las señales en capas adyacentes en ángulo recto para reducir la diafonía. Evite la superposición de los planos de alimentación analógica y digital.
En el diseño de acondicionadores de señal para celdas de carga de señal mixta, un aislamiento adecuado entre los circuitos analógicos y digitales es un requisito clave para un rendimiento fiable.
Decisión del DFM
Compensación
Guías
tolerancia de la resistencia
Coste frente a error de rango
Ajustar únicamente en la red de ganancia
Tipo de regulador
Eficiencia frente a ruido
Lineal para analógico, conmutado para digital.
Recuento de capas
Costo versus contención de EMI
Los planos de tierra y de alimentación se intercalan entre las capas de señal.
Cobertura de prueba
Área de la placa frente a velocidad de depuración
Agregue puntos de prueba en cada etapa analógica.
Diagnóstico de problemas de precisión
Comience toda investigación aislando el hardware. Desconecte la celda de carga y active el indicador con un simulador de señal. Una señal simulada limpia indica un problema en el sensor o el cableado. Una señal distorsionada indica un problema en la placa. Este paso permite diferenciar una falla en el indicador de pesaje digital de una falla mecánica antes de proceder a la calibración.
Luego, analice las causas comunes. La fluctuación de la señal proviene del ruido eléctrico, la vibración mecánica y las fuentes de alimentación inestables. Solucione esto con una alimentación de baja ondulación, una conexión a tierra adecuada, blindaje de cables y filtrado digital. La deriva suele indicar la entrada de humedad, por lo que debe verificar la resistencia de aislamiento entre los cables y el cuerpo del sensor. El ruido que coincide con el funcionamiento de la máquina sugiere interferencia electromagnética (EMI) proveniente de variadores o equipos de soldadura. Aleje los cables de las líneas eléctricas y verifique si hay bucles de tierra. Para lecturas que se mantienen constantes pero erróneas, verifique la resistencia del puente; un sensor de 350 Ω en buen estado lee 350 Ω ± 3 Ω entre los cables de señal. Confirme que la selección de la celda de carga se ajuste al rango y verifique que los requisitos de precisión coincidan con las pesas de calibración que utiliza. La calibración regular con pesas trazables protege la precisión de la medición, y la recalibración debe realizarse después de cualquier reparación. Un diagnóstico cuidadoso restaura la precisión más rápidamente que el cambio de piezas, y la mayoría de las fallas se deben a la conexión a tierra, la humedad o los registros de calibración.
La precisión comienza en el puente de celdas de carga y en la etapa de entrada analógica. La referenciación ratiométrica, la selección de la ganancia del amplificador y el filtrado determinan si se mantiene o se pierde dicha precisión. La compensación de temperatura, la calibración, el diseño EMC y la fabricación con criterios DFM la protegen.
Tres decisiones son cruciales. Primero, determinar el número de conteos útiles a partir del ruido medido, no de la profundidad de bits del convertidor analógico-digital (ADC). Segundo, conectar la referencia del convertidor a la excitación del puente. Tercero, considerar la conexión a tierra y el diseño como parte de la cadena de medición.
La tecnología de pesaje avanza hacia celdas de carga digitales de alta resolución y celdas de carga inteligentes con diagnóstico integrado. Los indicadores de pesaje digitales conectados en red gestionarán gran parte de este procesamiento. Cada avance acerca la exactitud y la precisión al propio sensor.
Preguntas Frecuentes
¿Cómo verifica un equipo la precisión de la detección de carga antes de la calibración?
Un simulador de señal reemplaza a la celda de carga y envía una entrada de milivoltios conocida al preamplificador. Una respuesta limpia confirma que la placa funciona correctamente. Una respuesta distorsionada indica un problema en la cadena analógica. Los equipos deben verificar primero la excitación, la referencia y la entrada del convertidor en sus puntos de prueba. La detección de carga de alta precisión depende de esta verificación paso a paso.
¿Por qué la pantalla muestra un número de conteos estables menor al que promete la hoja de datos del convertidor?
La resolución indicada en la hoja de datos es solo un límite superior. El ruido llena los bits de menor valor, por lo que el rango útil se determina mediante conteos sin ruido. Un convertidor de 24 bits con una ganancia de 128 ofrece una resolución efectiva de aproximadamente 19.1 bits. Los equipos deben obtener los conteos a partir del ruido medido con la ganancia y el ajuste de filtro deseados, no a partir del conteo de bits.
¿Qué causa la deriva que persiste tras la calibración?
La entrada de humedad, los gradientes térmicos y los bucles de tierra modifican el punto cero. Un aumento de 10 °C puede desplazar una celda de carga sin compensación hasta en ±0.05 % de la escala completa. Los equipos deben verificar la resistencia de aislamiento, calentar la unidad a la temperatura de funcionamiento y confirmar el registro de tara antes de modificar los coeficientes de calibración.
¿Qué características de los indicadores son las más importantes para una instalación industrial?
La protección contra sobretensiones en cada conector externo es fundamental. Las interfaces de comunicación introducen transitorios en la carcasa, por lo que deben protegerse en el punto de entrada. Un indicador de pesaje digital también debe almacenar la calibración con una suma de verificación e informar sobre fallos. De esta forma, el indicador de báscula digital mantiene la precisión de los datos de pesaje desde el puente hasta el panel.