En LCD/LED-skærmdriver omdanner digitale data til lys. Driver-IC'erne i modulet omdanner digitale signaler fra grænsefladen til analoge spændinger. Disse spændinger indstiller hver pixels lysstyrke på skærmen. En separat sti bærer dataene og timingpulserne, der holder hver pixel i trit.
Tænk på arbejdsfordelingen på denne måde: den ene side er leveringsruten, og driveren er oversætteren ved døren. Den ene flytter bits; den anden konverterer dem til den analoge kontrol, som hver pixel har brug for. Driver-IC'er kører også kontrolsekvensen for hver frame. Ingen af delene arbejder alene.
Du vil bedst se dette partnerskab ved at starte med selve panelet, derefter følge farvegenerering, signaltiming og et udtænkt timing-eksempel.
Nøgleforsøg
Driver-IC'er omdanner digitale data til analoge spændinger, der indstiller pixellysstyrken.
Grænseflader som parallel RGB, I2C, SPI og MIPI DSI overfører data og timingsignaler til driveren.
Timingparametre som VSYNC, HSYNC og verandaer skal stemme overens med panelets datablad for at undgå billedproblemer.
LED-drivere bruger konstant strøm til at holde lysstyrken stabil og PWM til at dæmpe uden farveskift.
Fejlfind visninger ved at kontrollere ét trin ad gangen og logge tidsværdier for hver boardrevision.
TFT-panelstruktur og -funktion
Hvordan en tyndfilmstransistor styrer en pixel
Du kan tænke på hver tyndfilmstransistor som en lille kontakt. Kolonne- og rækkeledninger er forbundet til disse kontakter med én kontakt pr. pixel . Transistoren leder kun strøm i én retning. Denne ensrettede adfærd forhindrer ladningen på hver pixel i at blive drænet væk mellem opdateringer.
Hver pixel fungerer som en lille kondensator. Et lag af isolerende flydende krystal sidder mellem transparente, ledende (ITO) lag, og denne sandwich lagrer ladningen. Her er ladningssekvensen for en pixel i række I, kolonne J:
TFT-kontakten T(I,J) tændes.
Målspændingen flyder fra signallinjen D(I) til pixelelektroden.
Kontakten slukker, når elektroden er fuldt opladet, og pixelkondensatoren holder ladningen.
Data- (kolonne-) driveren leverer målspændingen, og gate- (linje-) driveren styrer tænd/sluk-funktionen.
Under ON-fasen (tON) oplader en høj gate-spænding Vg flydende krystalkondensatoren. Dataspændingen Vd bliver pixelspændingen Vp. Under OFF-fasen (tOFF) er Vg lav, og Vp forbliver konstant. Et lille fald i Vp ved ON-til-OFF-overgangen kaldes feed-through-spændingen.
Panelelektronisk struktur og driverplacering
Panelet har to sæt ledninger. Gate-ledninger løber langs rækkerne, og source- (data) ledninger løber langs kolonnerne. Gate-driverkredsløbet sidder ved panelets kant og pulserer hver række efter tur. Source-driverkredsløbet sidder langs den anden kant og forsyner kolonnerne med spændinger.
Disse driver-IC'er danner det styresystem, der forbinder din værtsprocessor til glasset. Gate-driver-IC'erne scanner rækkerne én ad gangen, og source-driver-IC'erne skriver data ind i den valgte række. Denne ordning gør det muligt for LCD/LED-skærmdriveren at opdatere hver pixel i en hurtig og ordnet rækkefølge. Fordi flydende krystallag lagrer spænding, holder skærmen sit billede stabilt, og kontrolstien kan hurtigt omskrive spændingen gennem TFT'en.
Drivprincippet for en LED-skærm
LCD versus LED-baggrundsbelysning og LED-matrixpaneler
De fleste produkter, der sælges som LED-tv'er eller -skærme, er LCD-skærme. En hvid LED-strip sidder bag det flydende krystallag og fungerer som lyskilde. Det flydende krystallag udfører stadig pixelarbejdet, og en driver til skærmens baggrundsbelysning indstiller lysniveauet. En ægte LED-skærm er forskellig. Hver pixel er sin egen LED, og panelet behøver slet ikke noget flydende krystallag.
Denne sondring former hele LED-displaysystemet. I et baggrundsbelyst LCD-display bestemmer LED-driveren kun den samlede lysudbytte. I en ægte LED-matrix bestemmer LED-driverne hver pixel direkte. Begge tilfælde er baseret på det samme drivprincip for en LED-skærm: forsyner hver LED med en kontrolleret strøm, og lad lyset følge.
Regulering af fremadgående spænding og strøm
En LED lyser, når fremspænding (VF) sender strøm gennem overgangen. VF er ikke fast. Den falder, når overgangen opvarmes, og faldet afhænger af LED-materialet.
LED-farve | Typisk Vf | Temperaturkoefficient |
|---|---|---|
Rød (AlGaInP) | ~2.0 V | −2.0 mV/°C |
Grøn (InGaN) | ~3.0 V | −3.0 mV/°C |
Blå (InGaN) | ~3.2 V | −3.0 mV/°C |
Hvid (InGaN + fosfor) | ~3.2 V | −3.0 mV/°C |
Et modstandskredsløb kører en farlig løkke:
Temperaturen stiger.
Vf-dråber.
Strømmen stiger.
Strøm og temperaturstigning i forbindelse med samlingen.
Løkken gentager sig.
Konstantstrømsdrift bryder denne løkke ved strømtrinnet. Konstantstrømsdriver-IC'er holder den indstillede strøm uanset forsyning, varme, ældning eller binning. Deres konstante strømnøjagtighed forbliver under 0.1%, mens en ballastmodstand driver med ±10-25% . For seks hvide LED'er fra 24 V ved 20 mA fungerer en 300 Ω modstand ved nominel spænding. En 5% forsyningsstigning øger strømmen til omkring 23.3 mA, og opvarmning kan tilføje cirka 25% overstrøm.
Driver-IC'er håndterer også lysstyrkekontrol. De bruger PWM (pulsbreddemodulation) til at dæmpe uden at skifte farve. Et styresystem bygget på driver-IC'er med konstant strøm tilføjer overophedning og overstrømsafbrydelse. Denne beskyttelse er vigtig i instrument-, medicinske og industrielle displays. LED-driveren og dens kontrollogik omdanner rå strøm til stabilt, gentageligt lys.
Fra data til farvet pixel
Pixelkomposition og matrixarrangement
Hver pixel på panelet er en triplet af underpixels : en rød, en grøn og en blå. Dit øje kan ikke opfatte disse små elementer på normal synsafstand. Det blander i stedet deres lys, og du opfatter en enkelt nuance. Denne additive blanding forklarer hele farvesystemet:
Hver billedpixel knyttes til præcis én rød, én grøn og én blå underpixel.
Pixelens RGB-værdier bliver direkte til underpixelbelysningsniveauerne.
Den opfattede farve i et område er den additive sum af subpixemissionerne.
Rød, grøn og blå kan i fuld styrke læses som hvid på afstand.
Øjnene registrerer kun disse tre primærfarver. Alle andre farver, du ser på skærmen, er en kombination af dem.
Digital parallel RGB-grænseflade ved 24 bpp
En parallel RGB-grænseflade bærer de tre primærfarver på separate linjer. Hver farve bruger fem til otte bit, så bussen har brug for 15 til 24 parallelle datalinjer. Ved 24 bpp driver controlleren 24 datalinjer og sender én pixel ad gangen. Et pixelur markerer hver ny pixel på dens stigende kant. Urfrekvensen er omtrent lig med bredde gange højde gange opdateringshastighed; et 1280×800-panel ved 60 Hz har brug for omkring 62 MHz.
To ekstra signaler indrammer datatransmissionen . VSYNC nulstiller hver ny ramme, og HSYNC nulstiller hver ny række. Ingen billeddata bevæger sig under disse pulser.
Signal | Funktion |
|---|---|
VSYNC | Markerer en ny ramme; blankingintervallerne VBP og VFP omgiver pulsen |
HSYNC | Markerer en ny række; RGB-data sidder mellem to HSYNC-pulser |
D0…D23 | En linje pr. bit, 24 linjer for 24 bpp |
LCDCLK | Synkroniserer gråniveaudata; én pixel pr. ur |
Skærmen registrerer de parallelle indgange på hver clock-kant. Denne ordning giver dig direkte lysstyrkekontrol pr. subpixel, og den behøver ingen PWM-kodning på selve bussen.
LCD/LED-skærmdrivergrænsefladeindstillinger
Parallel RGB, I2C og SPI
De fleste LCD-skærme bruger en digital parallel RGB-grænseflade. Værten sender 24 bits pr. pixel på tværs af separate datalinjer, og panelets driver-IC'er låser hver pixel på urets kant. Denne ordning passer godt til mellemstore og store paneler. Det giver dig direkte, forudsigelig timing uden pakkeoverhead.
Små skærme følger en anden vej. Instrumentklynger, kontrolindikatorer og sundhedsudstyr bruger ofte I2C eller SPI. Disse kommunikationsgrænseflader kræver kun et par ledninger, så de passer til stramme printkort og lave pinbudgetter. Et lille panel i en håndholdt skærm kan dele én bus med sensorer og hukommelse. Afvejningen er hastighed. I2C og SPI flytter langt mindre data end parallel RGB, så de har beskedne opløsninger og langsomme opdateringshastigheder.
MIPI DSI til højhastighedsskærme
HD-skærme kræver mere båndbredde end parallel RGB kan bære rent. En bred parallelbus kræver mange pins, og lange spor inviterer til skævhed og støj. MIPI DSI løser dette med serielle differentielle baner. Det er en standard, stabil, skalerbar, lavstrøms, højhastighedsgrænseflade, der er bygget til netop dette job.
Specification | Detalje |
|---|---|
Datahastighed pr. bane (D-PHY v1.2) | 80 Mbps til 2.5 Gbps |
Datahastighed pr. bane (C-PHY) | Over 5 Gbps |
Banekonfiguration | 1–4 databaner + 1 urbane |
Differentialimpedans | 100 ohm |
Typisk FPC-længde | 10–15 cm |
Spændingsudsving (D-PHY) | ~200 mV (vs. 3.3 V parallel) |
Aktiv effektforbrug | 50–80 mW (vs. 120–150 mW LVDS) |
Stiftantal | 20-30 ben (vs. 40-60 parallelt) |
Stikafstand/bredde | 0.4 mm afstand, ~3 mm bredde |
Eksempel på båndbredde | 4 baner × 2.5 Gbps ≈ 10 Gbps (4K@60Hz) |
Fire baner på 2.5 Gbps hver leverer cirka 10 Gbps, nok til 4K ved 60 Hz. Lavspændingsudsvinget reducerer strømmen med omkring 40 % i forhold til LVDS . Differentialtransmission eliminerer common-mode-støj, og latenstiden fra frame-buffer til pixel forbliver under 1 ms. Din controller får et kompakt og hurtigt link, der holder styresystemet responsivt.
Parallelle RGB-grænsefladesignaler
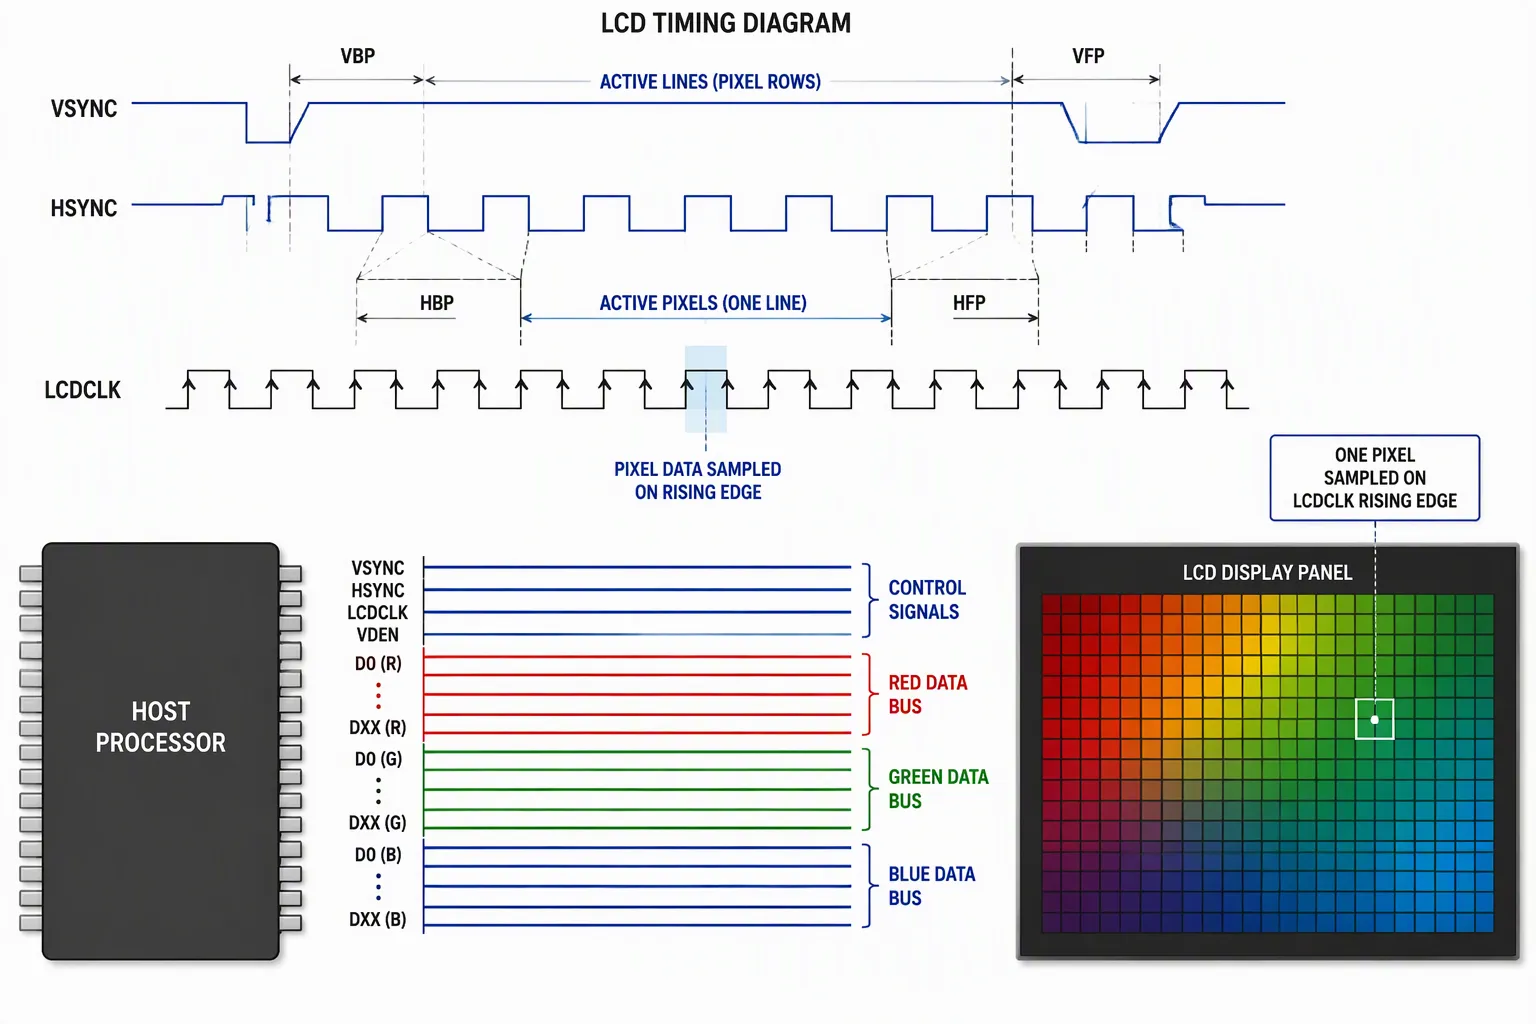
VSYNC, HSYNC, datalinjer og LCDCLK
Fire signalgrupper bærer hver frame over et parallelt RGB-link. Hver af dem har en specifik funktion, og panelet låser ikke, hvis nogen af dem afviger.
Signal | Definition | roller |
|---|---|---|
VSYNC | Lodret synkronisering | Nulstiller starten på et nyt billede; ingen billeddata bevæger sig under VSYNC-pulsen |
HSYNC | Horisontal synkronisering | Nulstiller den næste række; RGB-gråniveaudataene for én række skal ankomme mellem to HSYNC-pulser |
Datalinjer (D0…DXX) | Parallelle RGB-data, én linje pr. bit | Overfør gråtonefarvedataene for hver pixel og række |
LCDCLK | LCD-ur, pixelfrekvens | Synkroniserer gråniveaudata; TFT'en driver én pixel pr. ur, så dens længde følger opløsningens kolonneantal |
VDEN | Data aktiver | Fortæller panelet, om RGB-signalerne er gyldige |
Datalinjerne er opdelt i tre grupper: blå LSB til MSB, grøn LSB til MSB og rød LSB til MSB . Hver gruppe bærer farvedybden for sin kanal. LCDCLK angiver pixelhastigheden, og hver datalinje samples på dens kant. VSYNC og HSYNC fungerer som nulstillingspulser for rammen og rækken. VDEN tilføjer et gyldighedsflag, så panelet ignorerer data uden for det aktive vindue. Dette handshake giver værten stram kontrol over, hvad displaymodulet optager, og hvornår. Grænsefladen mellem værten og panelet afhænger af, at alle fire grupper holder trit.
Parametre for ramme- og linjetiming
Blanke intervaller omgiver hver synkroniseringspuls, og disse intervaller definerer timingbudgettet. På den vandrette akse sidder HBP (horizontal back porch) efter HSYNC-pulsen og før den første aktive pixel. HFP (horizontal front porch) følger den sidste aktive pixel og går forud for den næste HSYNC-puls. Selve HSYNC-pulsbredden er en separat parameter. På den lodrette akse følger VBP (vertical back porch) VSYNC-pulsen før den første aktive linje, og VFP (vertical front porch) følger den sidste aktive linje før den næste VSYNC-puls. VSYNC-pulsbredden indstilles uafhængigt. En puls, der er for smal, kan ikke nulstille panelet, og en puls, der er for bred, spiser af aktiv tid.
Disse parametre giver dig direkte kontrol over panellåsning og billedplacering. Den samlede linjetid er lig med de aktive pixels plus HBP, HFP og HSYNC-pulsbredden. Den samlede billedtid er lig med de aktive linjer plus VBP, VFP og VSYNC-pulsbredden. Opdateringshastigheden følger af den samlede billedtid: opdateringshastighed = 1 / samlet billedtid. En længere portal giver panelet mere stabiliseringstid, og en kortere portal øger opdateringshastigheden ved samme ur. Du skal matche alle værdier med panelets datablad, fordi skærmcontrolleren og paneldriveren deler denne timingkontrakt. Hvis én portal bliver forkert, forskydes eller rives billedet.
Kontrollogikken i driveren tæller pixels og linjer i forhold til disse parametre. Hver HSYNC-puls nulstiller kolonnetælleren, og hver VSYNC-puls nulstiller rækketælleren. Denne tælleordning holder signalstien justeret frame efter frame og giver driveren præcis timingkontrol. Et stabilt timingsæt beskytter også panelet mod delvise frame-skrivninger, som viser sig som flimmer eller banding. Log timingværdierne i dine opdateringsnoter, og sammenlign dem med databladet på hver boardrevision.
Timingeksempel: 480×272
Beregning af linje- og rammetiming
Tag et 480×272 panel, der kører med 16 bpp. Registersættet gemmer hver visningsstørrelse som en værdi minus én, så HOZVAL holder 479 og LINEVAL holder 271. Portionerne og pulserne kommer fra den samme registerblok: HBP = 2, HFP = 2, HSYNC pulsbredde = 41, VBP = 2, VFP = 2 og VSYNC pulsbredde = 10.
Læg de vandrette led sammen for at få linjelængden i pixelure: 480 aktive pixels + 2 + 2 + 41 = 525 ure pr. linje. Læg de lodrette led sammen for at få billedlængden i linjer: 272 aktive linjer + 2 + 2 + 10 = 286 linjer pr. ramme. Gang de to totaler, og én ramme kræver 150,150 pixelure. Selve pixeluret kommer fra busuret divideret med det dobbelte af urdivideren plus en, så dividerindstillingen sætter tempoet for hele signalkæden.
Udledning af opdateringshastigheden
Opdateringshastigheden følger af pixeluret divideret med urene i én frame. Ved et pixelur på 7.83 MHz, divider med 150,150, og du lander nær 52.1 Hz.
Det tal ligger inden for en typisk panelklassificering, så betragt det som en kontrol af din registermatematik. Bekræft pixeluret med panelets datablad, før du indtaster timingen. En forkert clock-værdi forstyrrer alle portaler og pulser nedstrøms. Log linjetotalen, billedtotalen og den resulterende opdateringshastighed i dine noter, og sammenlign dem derefter på hver boardrevision. Denne vane holder kontrolstien ærlig og fanger timingdrift tidligt. Kontrollogikken i driveren tæller pixels og linjer mod de samme værdier, så en ren beregning giver dig en stabil visning og et signal, som panelet kan låse sig til.
LED-kørselsstyringsworkflow
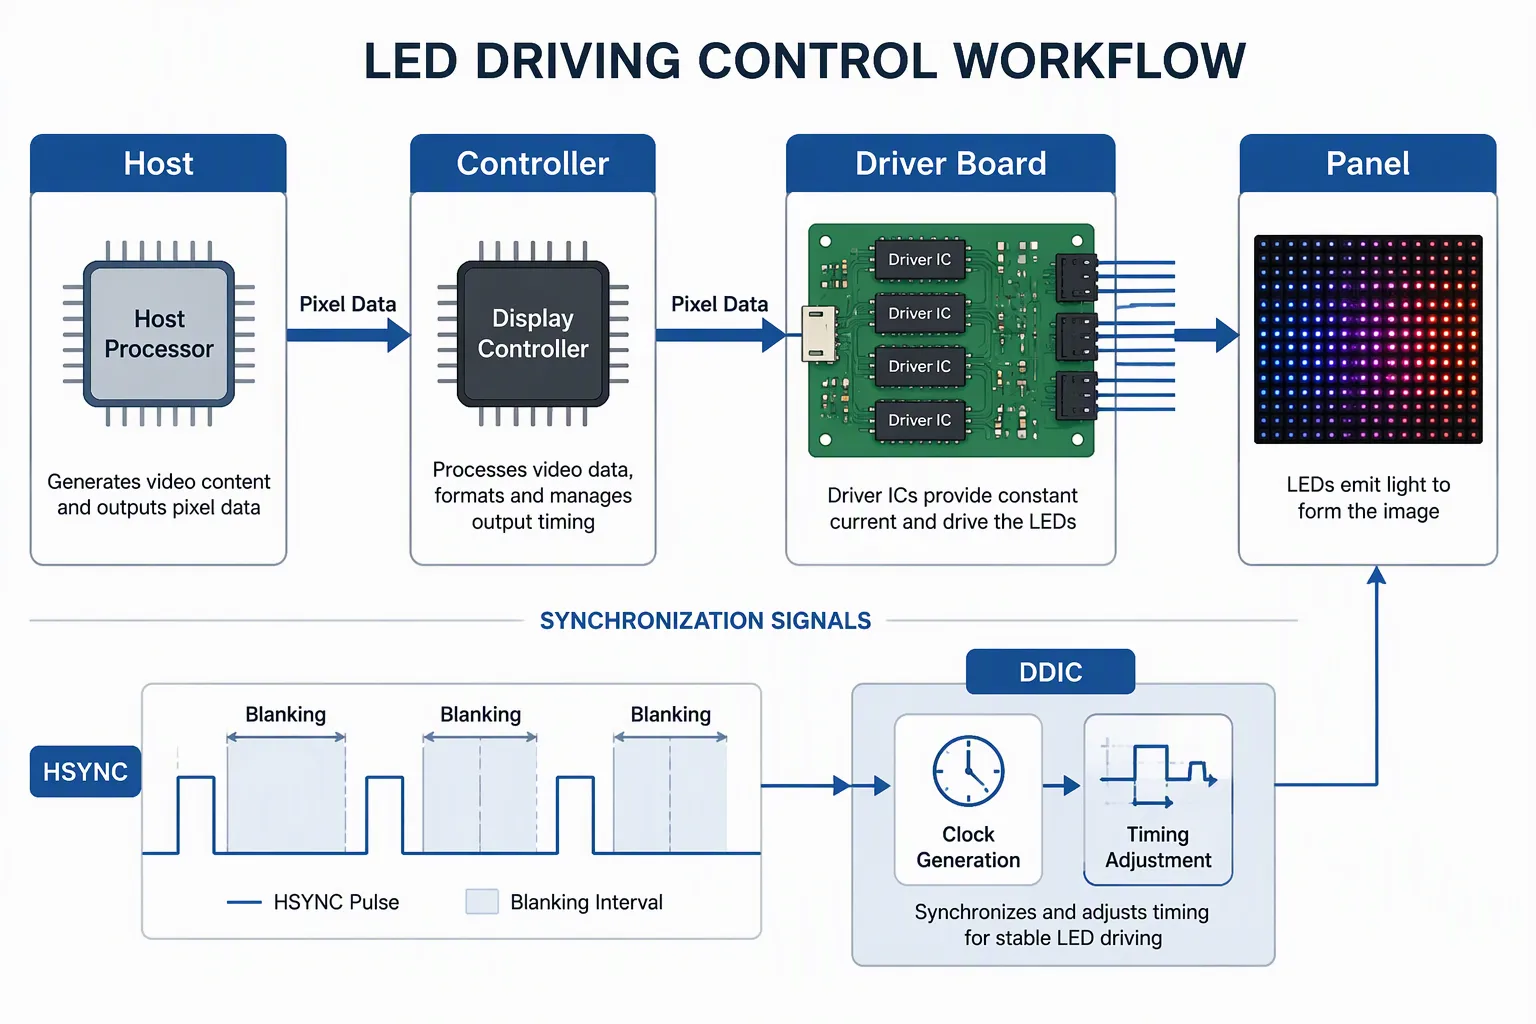
Data-til-lys-signalkæden
LED-styringsarbejdsgangen starter ved værtsprocessoren. Din vært gengiver en frame og sender den til displaycontrolleren. Denne controller formaterer pixels og sender dem over grænsefladen til driverkortet. Driverkortet indeholder de driver-IC'er, der låser hver pixelværdi. Derfra flyttes dataene til panelet, hvor hver pixelelektrode modtager sin analoge spænding. Lys følger.
Denne displaysignalkæde har fire trin: vært, controller, driverkort og panel. Hvert trin sender billedet fremad med sit eget ur. Værten indstiller billedindholdet. Controlleren indstiller timingen. Driver-IC'erne indstiller spændingen. Panelet indstiller lyset. Et brud på et hvilket som helst trin stopper hele LED-displaysystemet.
Lysstyrkekontrol tilføjer endnu et lag. I en baggrundsbelyst LCD-skærm indstiller LED-drivere lysniveauet bag glasset. I en ægte LED-matrix indstiller LED-drivere hver pixel direkte. Uanset hvad forbliver drivprincippet for en LED-skærm det samme: strøm ind, lys ud. Konstantstrømsdriver-IC'er holder strømmen stabil, og PWM dæmper den uden farveskift. LCD/LED-skærmdriveren binder disse trin sammen i én bane fra bits til fotoner.
Synkronisering mellem driver og grænseflade
Frame-by-frame-låsning afhænger af dedikeret timingkontrol og synkroniseringskredsløb i DDIC'en. Avancerede urgenereringskredsløb justerer driveren med den indkommende frame-timing. Timingjusteringsteknikker kompenserer derefter for forskelle i skærmstørrelse og opløsning, så billederne forbliver synkroniserede. En integreret timingcontroller koordinerer pixelaktivering og -deaktivering, hvilket holder opdateringshastigheden stabil og billedovergangene jævne.
Synkroniseringspulserne og blankingintervallerne udfører det egentlige arbejde . Hver især giver DDIC'en et fast referencepunkt.
Timingparameter | Rolle i framesynkronisering |
|---|---|
HSYNC (horisontal synkroniseringspulsbredde) | Markerer starten og slutningen af hver vandret linje, så DDIC justerer pixeldata linje for linje |
HBP (horisontal bagveranda) | Blankeringsinterval efter HSYNC, der tillader intern behandling før aktive pixels |
HFP (horisontal veranda) | Blankningsinterval før den næste HSYNC, der fuldfører den horisontale periode |
VSYNC (vertikal synkroniseringspulsbredde) | Markerer starten og slutningen af hver frame, så DDIC justerer frame for frame |
VBP (lodret bagveranda) | Blanke linjer efter VSYNC til intern behandling før aktive linjer |
VFP (lodret veranda) | Blanke linjer før den næste VSYNC, der fuldender den lodrette periode |
Disse parametre definerer det samlede antal clock-cyklusser og linjer pr. frame, ikke kun antallet af synlige pixels. Pixel-uret stammer fra den samlede vandrette periode gange den samlede vertikale periode gange billedhastigheden. DDIC'en bruger disse synkroniserings- og blanking-intervaller til at låse på hver grænsefladeframe. Dit styresystem skal matche hver værdi med panelets datablad. Én forkert portal bryder låsen, og billedet rives i stykker. Konstantstrømsdriver-IC'er og timingblokken fungerer som én enhed her. Pulsbreddemodulation håndterer dæmpning, og synkroniseringsstien håndterer placering. Hold begge i trit, og hver frame lander, hvor den skal.
Driverdesign og LED-driverteknologi
Vigtige overvejelser vedrørende driverdesign
En skærmdriver-IC sidder mellem din MPU eller MCU og glasset. Den spiller tre roller: oversættelse, interface og kontrol . Ved oversættelse konverterer chippen indgående billeddata til præcist sekventerede elektriske bølgeformer til kilde-, gate-, segment- og almindelige driverfunktioner. Panelet omdanner disse bølgeformer til luminans og farve. Dette arbejde kræver robust signalintegritet på tværs af lange forbindelsesveje og ensartet adfærd over temperatur- og driftsspændingsområder.
På grænsefladen former panelforbindelsesmetoden dit driverdesign. Du vælger mellem tre pakningsruter, og hver enkelt afvejer omkostninger mod rammestørrelse.
Emballeringsmetode | Montering og fræsning | Afvejning |
|---|---|---|
COG | Driver monteret direkte på glas | Laveste pris, enkleste design, større synlig kant |
COF | Driver på fleksibel film foldet bag panelet | Balancerede omkostninger, mindre frontkant |
COP | Driverområde skjult bag det aktive område på et fleksibelt substrat | Premium formfaktor, smaleste ramme |
Ved styring kræver finere pixelstrukturer en strammere timingjustering. Små afvigelser forårsager synlige artefakter, inkonsekvent luminans eller reduceret ensartethed. Dine driver-IC'er skal generere, sekvensere og synkronisere signaler med panelets scanningsoperationer. Strømeffektivitet er også vigtig. Smartere drevstyring reducerer energiforbruget under aktive opdateringer og lysstyrkeovergange uden at skade signalkvaliteten.
Valg af driverteknologi til applikationen
Præcis pixelkontrol sikrer, at hver pixel modtager den korrekte spænding eller strøm på det rigtige tidspunkt. Du får ensartet lysstyrke, præcise farver og jævn bevægelse. Højere opløsning og opdateringshastigheder gør præcis kontrol endnu vigtigere. Store OLED-paneler tilføjer endnu en byrde: chippen skal kompensere for længere signalveje, timingvariationer og forskelle i TFT-karakteristik ved hjælp af kalibreringsdata og spændingskompensation.
Dit valg af LED-driverteknologi følger applikationen. Bagbelyste LCD-skærme kræver LED-drivere, der indstiller den samlede lysudbytte, mens ægte LED-matrixpaneler kræver LED-drivere, der indstiller hver pixel. Konstantstrømsdriver-IC'er holder den indstillede strøm stabil, og deres konstante strømnøjagtighed forbliver under 0.1 %. Et PWM-skema dæmper lyset uden farveskift. Den samme PWM-sti understøtter lysstyrkekontrol på tværs af styresystemet. Byg din kontrollogik omkring overtemperatur- og overstrømsafbrydelse, og LED-driveren beskytter sig selv. Et velvalgt driverkredsløb og et matchende styresystem holder LCD/LED-displaydriveren forudsigelig fra prototype til volumenproduktion.
Interfacet leverer synkroniserede data og timing. Driver-IC'erne konverterer disse data til analoge spændinger pr. pixel. Timingparametre, driverdesign og LED-driverteknologi kombineres for at danne én komplet frame. Dine LED-drivere indstiller strømmen, PWM håndterer lysstyrkekontrollen, og opdateringshastigheden følger af den samlede frametid.
Nu forstår du, hvorfor dette partnerskab er vigtigt. En forkert veranda ødelægger signallåsen. Et svagt LED-driverkredsløb tilføjer flimmer. God kontrol starter med databladet. Fejlfind ét trin ad gangen, og din skærm vil låse billede efter billede. Driver-IC'er, PWM-dæmpning og LED-drivere deler alle én timingkontrakt. Lær det godt, og alle fremtidige paneler bliver lettere at aktivere.
Ofte stillede spørgsmål
Hvad gør driver-IC'en, som interfacet ikke kan?
Interfacet flytter kun bits og timingpulser. Driver-IC'en låser hver pixelværdi og konverterer den til en analog spænding på pixelelektroden. Uden dette oversættelsestrin bliver dataene aldrig lyse. Begge halvdele skal arbejde sammen for at en frame kan vises.
Hvorfor regulerer LED-drivere strøm i stedet for spænding?
Fremadrettet spænding falder, når overgangen opvarmes. Et modstandskredsløb lader derefter strømmen stige, og den ekstra varme gentager løkken. Konstantstrømsdriver-IC'er holder den indstillede strøm stabil med en nøjagtighed under 0.1 %. Denne stabilitet beskytter LED'en og holder lysstyrken repeterbar på tværs af temperatur og ældning.
Hvornår bør man vælge MIPI DSI frem for parallel RGB?
Vælg MIPI DSI, når båndbredde og antal pins betyder noget. Fire baner på 2.5 Gbps hver leverer cirka 10 Gbps, nok til 4K ved 60 Hz. Parallel RGB passer til mellemstore paneler med direkte timing. Små instrumentklynger og sundhedsudstyr kører ofte på I2C eller SPI i stedet.
Hvad sker der, hvis en veranda eller pulsbredde er forkert?
Panelet mister sin lås på den indkommende ramme. En smal synkroniseringspuls kan muligvis ikke nulstille panelet, og en bred puls bruger aktiv tid. Billedet forskydes, rives eller flimrer derefter. Match hver timingværdi med panelets datablad, og log dem for hver boardrevision.
Hvordan verificerer du din timingberegning under bring-up?
Læg de aktive pixels sammen med HBP, HFP og HSYNC-pulsbredden for at få takterne pr. linje. Læg de aktive linjer sammen med VBP, VFP og VSYNC-pulsbredden for at få linjer pr. frame. Multiplicer begge totaler, og divider derefter pixeltakten med det pågældende produkt for at kontrollere opdateringshastigheden. Denne kontrol opfanger registerfejl tidligt.