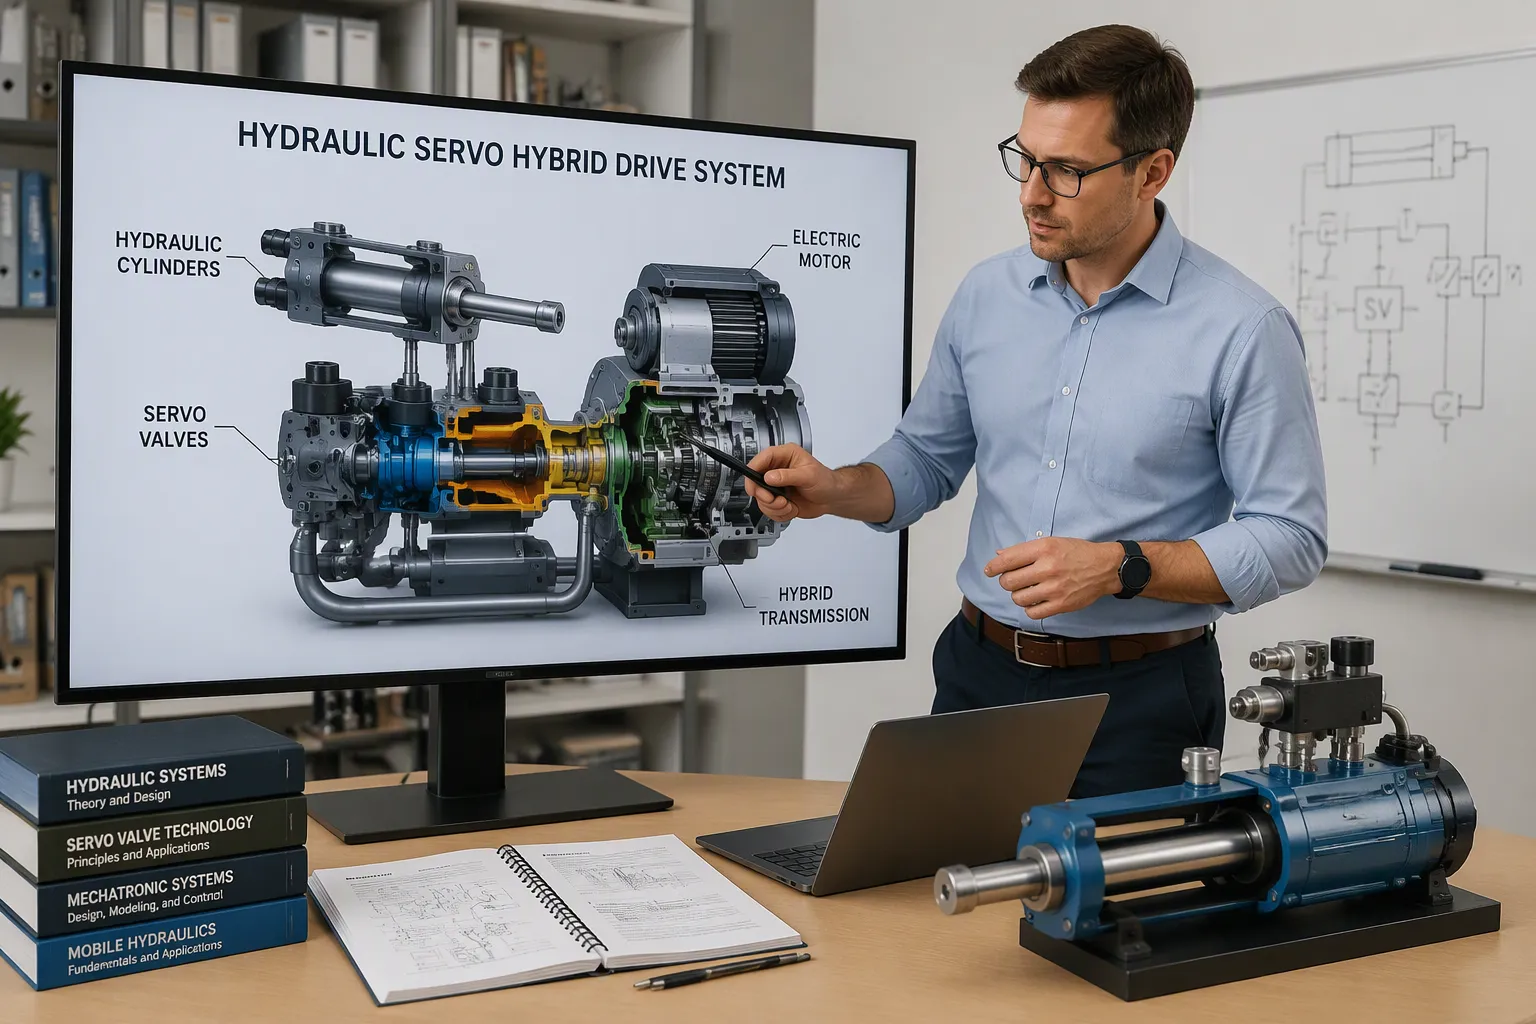
Et hydraulisk/servo-hybrid drivsystem er en drivlinje, der parrer servostyrede hydrauliske pumpe/motorer med akkumulatorer. Pumpen/motorerne driver maskinen, og akkumulatorerne lagrer bremseenergi til senere brug. Dens primære opgave er at reducere brændstofforbruget og øge effektiviteten gennem hydrostatisk drev og regenerativ bremsning. Ifølge EPA-data rapporteret af STLE kan sådanne systemer genvinde 70 % eller mere af den bremseenergi, der ellers ville gå tabt som varme. Fem lag udfører denne funktion: motoren, kraftdrevet, pumpen/motorerne, akkumulatorerne og det elektroniske styrekort. Hvert lag former, hvordan et hydraulisk/servo-hybrid drivsystem leverer strøm, og hvordan dets styreelektronik skal designes.
Nøgleforsøg
Hybride hydrauliske systemer sparer brændstof og får bremserne til at holde længere ved at opfange energi, når du bremser.
Servomotorer med konstante pumper øger effektiviteten under alle kørselsforhold.
Akkumulatorer sparer bremseenergi til senere brug, hvilket reducerer brændstofforbruget.
Et godt printkortdesign holder højspændingskredsløb og følsomme kredsløb adskilt. Dette hjælper med at forhindre fejl.
Kontrollér akkumulatorens foropladnings- og dither-indstillinger ofte for at sikre, at systemet fungerer pålideligt.
Hydraulisk/servo hybrid drivsystemarkitektur
Motor, drivenhed og pumpe/motorer
Motoren producerer mekanisk kraft. Drivaggregatet forbereder denne kraft og sender den til pumpen/motorerne. En servostyret pumpe/motor omdanner mekanisk energi til hydraulisk energi, eller omvendt. En højtryksakkumulator holder væsken under tryk, så den kan bruges senere.
Disse dele erstatter gearkassen, momentomformeren og den mekaniske aksel i en almindelig drivlinje. Kraften flyttes fra motoren til drivenheden, derefter til pumpen/motorerne og derefter til hjulene eller redskabet. Når maskinen bremser, går strømmen den anden vej.
En servohydraulisk drivpakke har normalt en konstant pumpe, en servomotor og en konverter med indbygget servohydraulisk software. Konverteren indeholder tryk- og flowreguleringssløjferne, så pakken behøver ikke et separat kabinet til det hydrauliske styresystem.
Bemærk: En servomotor bruger kun strøm, når maskinen har brug for det. En standardmotor kører hele tiden og spilder energi i et traditionelt hydraulisk kredsløb.
Akkumulatorer og energilagring
En højtryksakkumulator er en lukket beholder, der holder hydraulisk væske mod en komprimeret gasfyldning. Den fungerer som en buffer mellem efterspørgsel og udbud. Gasfyldningen bestemmer arbejdstrykbåndet.
Akkumulatoren optager flowstigninger under acceleration og giver væske tilbage under spidsbelastning. Dette lader motoren køre ved et mere stabilt driftspunkt. Størrelsen afhænger af trykbåndet og hvor meget væske kredsløbet skal udskifte pr. bremsehændelse.
Sammenligning af drevpakkekonfigurationer
Tabellen nedenfor sammenligner tre almindelige konfigurationer for energieffektivitet.
System Configuration | Energieffektivitet |
|---|---|
Standardmotor + konstant pumpe | Lav |
Standardmotor + variabel pumpe | Medium |
Servomotor + konstant pumpe | Høj |
En variabel fortrængningspumpe justerer flowet pr. omdrejning. En konstant fortrængningspumpe med en indbygget servomotor justerer i stedet hastigheden. Den anden tilgang holder effektiviteten høj i hele driftscyklussen.
Pakken samler en aktuator, servomotor, drev, controller og software i én enhed. Ingeniører bør tilpasse slagvolumen til det nødvendige flow ved måltrykket. Pumpen må ikke overdimensioneres, da for meget slagvolumen sænker dellasteffektiviteten.
Hybride hydrauliske og servodrevteknologitilstande
Hydrostatisk drev ved lave hastigheder
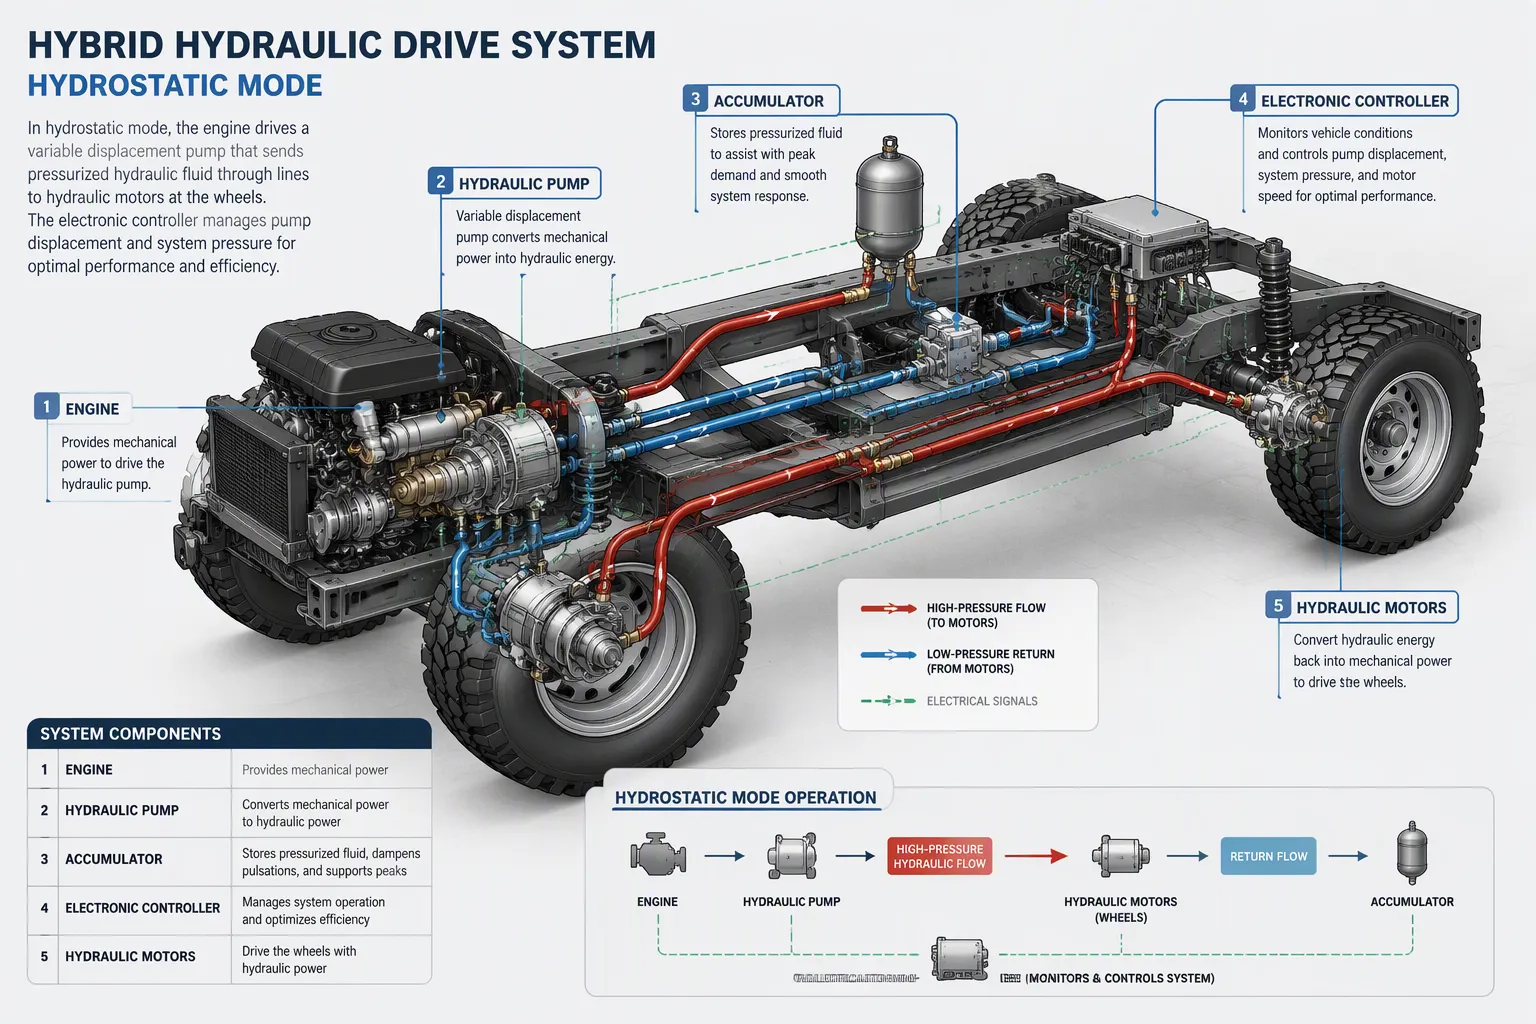
Ved lav hastighed drejer motoren pumpen, og pumpen sender tryksat væske til pumpen/motorerne ved hjulene. Maskinen bevæger sig udelukkende ved hjælp af væskekraft. En indbygget styreenhed koordinerer pumper, hydrostatiske motorer og akkumulatorer for at drive køretøjet i hydrostatisk tilstand. Systemets design forbedrer effektiviteten ved at matche motorbelastningen med køretøjets behov. Det bruger lagret bremseenergi til at drive accelerationen, før det skifter til mekanisk drev ved motorvejshastighed.
Denne tilstand fungerer godt til stop-and-go-kørsel. Motoren holder en stabil hastighed i stedet for at øge hastigheden ved hver start. Regenerativ bremsning forbliver tilgængelig hele tiden, og den opsamlede energi kommer tilbage ved næste start. Tabellen nedenfor viser, hvordan hastighedsområdet tilpasses køretilstanden.
Hastighedsområde | Drive-tilstand | Kendetegn |
|---|---|---|
0-25 mph | To-trins hydrostatisk drev (lav hastighed) | Bykørsel; understøttet genvinding af bremseenergi |
26-45 mph | To-trins hydrostatisk drev (høj hastighed) | Hydrostatisk drift fortsætter; bremseenergigenvinding understøttes |
45+ mph | Mekanisk direkte drev | Effektiv højhastighedsdrift; jævn automatisk gearskifte; bremseenergi kan stadig genvindes, fordi den primære pumpe forbliver forbundet med drivakslen og fungerer som en pumpe, der påfører moment og oplader akkumulatoren |
Et hydrostatisk layout med to gear gør det muligt for styringen at holde pumpen og motoren i et effektivt bånd over hele lavhastighedsområdet.
Direkte mekanisk drev ved høje hastigheder
Over skiftepunktet låser drivlinjen sig fast i en mekanisk bane. Motorkraften når hjulene med færre konverteringstrin, så tabene falder ved motorvejshastighed. Skiftet sker automatisk, og føreren mærker ingen afbrydelse. Den primære pumpe forbliver koblet til drivakslen. Under deceleration vender den sin rolle, anvender bremsemoment og oplader akkumulatoren, så energigenvindingen fortsætter selv i mekanisk tilstand.
Kawasakis elektrohydrauliske hybridsystem viser, hvordan slagvolumenstyring understøtter denne opdeling. En variabel slagvolumenpumpe skifter mellem en stor og en lille indstilling. I højtrykstilstanden falder pumpen til den mindre slagvolumen. Det nødvendige drejningsmoment falder, og motorkapaciteten kan krympe tilsvarende. Tilpasning af slagvolumen til trykforholdene holder pakken kompakt.
Skiftelogik og tilstandsvalg
Styringen bestemmer skiftepunktet ud fra køretøjets hastighed, tryk og efterspørgsel. Hysterese omkring tærsklen forhindrer skift mellem tilstande. Du bør verificere overgangen under belastning og ubelastet tilstand før frigivelse.
Kriterium | Hydrostatisk tilstand | Mekanisk tilstand |
|---|---|---|
Hastighedsbånd | Lav til midt | Høj |
Energigendannelse | Kontinuerlig | Kontinuerlig via tilsluttet pumpe |
Bedste brug | Start-stop-cyklusser | Stabil sejltur |
Disse tilstande giver ekstra gevinster. Støjniveauet forbliver lavt, varmeudviklingen falder, og det hydrauliske kredsløb behøver færre ventiler. Sammen understøtter de meget dynamiske og præcise drev i hybrid hydraulik- og servodrevteknologi.
Servohydrauliske aktuatorer og regenerativ bremsning
Optagelse af kinetisk energi i akkumulatorer
Når maskinen bremser, skifter servohydrauliske aktuatorer til et andet job. Styringen fortæller pumpen/motoren, at den skal fungere som en pumpe. Maskinens momentum roterer akslen, og enheden skubber væske ind i højtryksakkumulatoren. Ved at styre svingpladens eller ventilens indstilling præcist kan systemet anvende bremsemomentet jævnt.
Elektrohydrauliske servoaktuatorer reagerer i millisekunder, så bremsekraften følger førerpedalens eller styreenhedens behov. Akkumulatorladningen stiger med bremsekraften, som vokser med den samlede inerti og med kvadratet af maskinens hastighed. Servocylindre med løfte- eller styrefunktioner kan genvinde energi på samme måde.
Tip: Kontroller akkumulatorens fortryk før hver testkørsel. En lav gaspåfyldning reducerer lagerkapaciteten og hæver væsketemperaturen.
Genbrug af lagret energi ved acceleration
Ved næste start øges motoreffekten af det lagrede tryk. Regulatoren åbner akkumulatorens bane, og tryksat væske driver pumpen/motoren eller en hydraulisk aktuator direkte. Denne boost sænker det drejningsmoment, som motoren skal levere.
Eksemplet med den hybride lineære aktuator viser princippet tydeligt. Bremseenergi fra en maskinakse forsyner et indbygget system, såsom et løfte- eller klemkredsløb, i stedet for at gå tilbage til motoren. Hybride lineære aktuatorer reducerer derfor både brændstofforbrug og cyklustid. Lineære servoaktuatorer med programmerbar positions- og kraftstyring anvender det frigivne tryk med præcis kraft- og hastighedsstyring.
Sammenligning af energigenvindingsstier
Tabellen nedenfor sammenligner to genoprettelsesveje baseret på respons og kredsløbskompleksitet.
Genopretningssti | Respons | Kredsløbs kompleksitet |
|---|---|---|
Akkumulatorlagring | Hurtig, direkte | Moderat |
Langsommere konverteringskæde | Højere |
Akkumulatorlagring fungerer godt til cyklusser med høj effekt og kort varighed. En servomotor, der driver en pumpe, giver fleksibilitet i forskydningen, og variabel forskydning lader regulatoren tilpasse flowet til behovet. Vælg den bane, der passer til driftscyklussen, og dimensioner derefter akkumulatoren eller lagringsbanken, så den matcher.
Servostyrede aktuatorer: Design og fremstilling på printpladeniveau
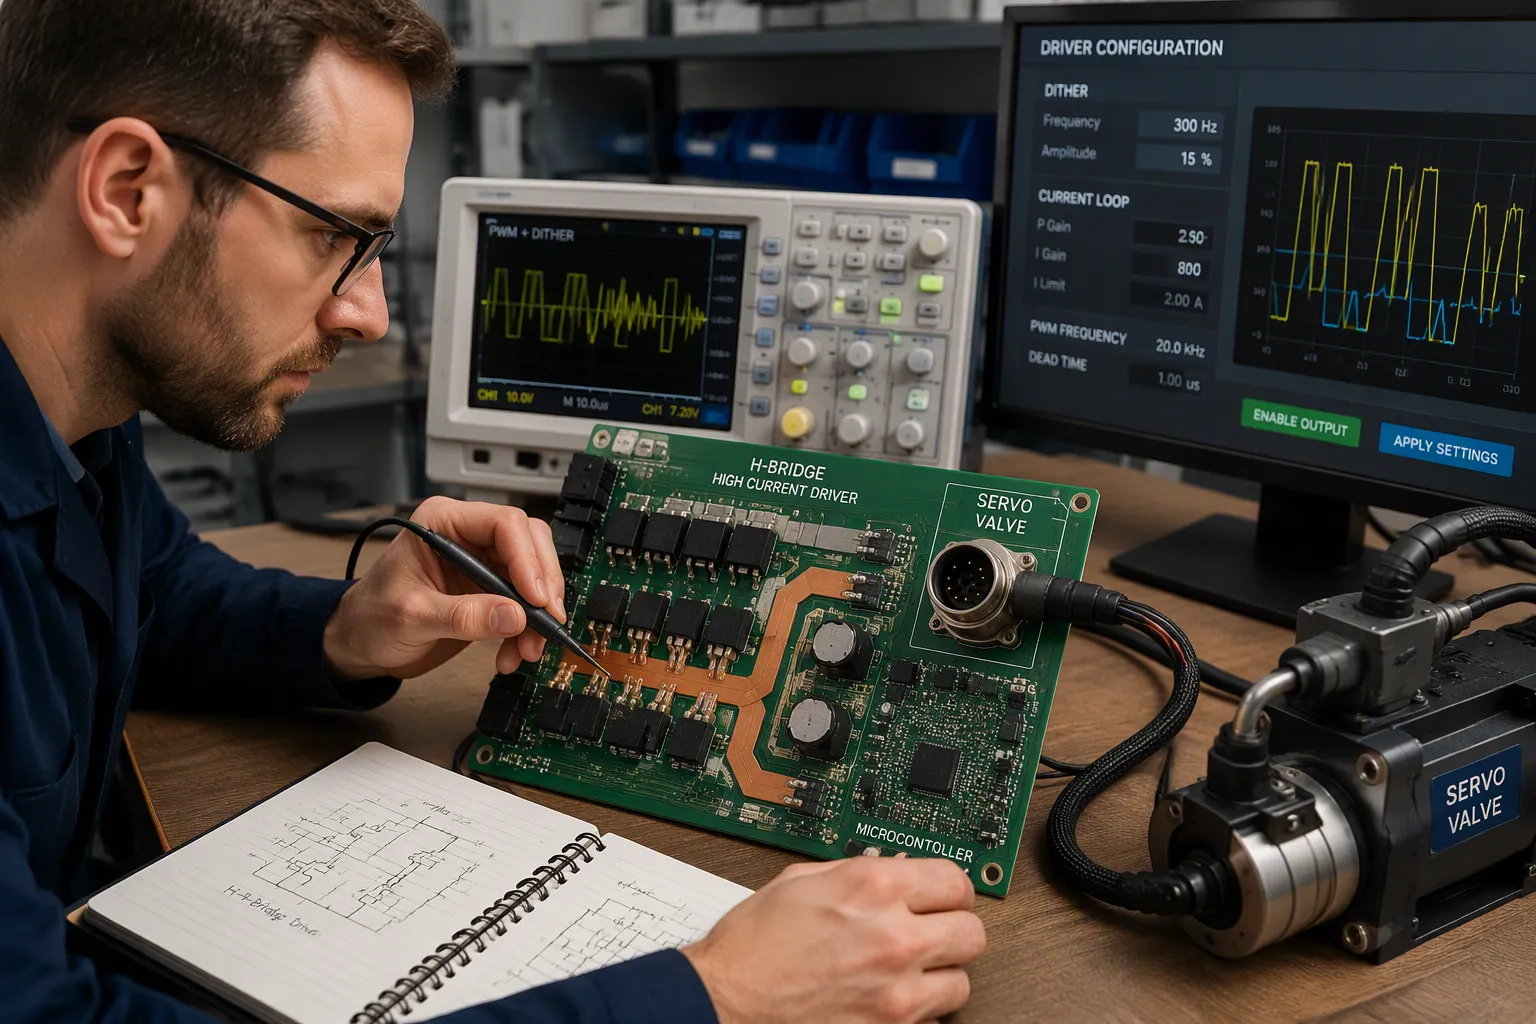
Styring af solenoider og servoventiler med PWM-dither
En proportional solenoid omdanner spolestrømmen til kraft. Kobbermodstanden stiger med temperaturen, så strøm og kraft ændrer sig, medmindre driveren lukker sløjfen. Du bør designe PWM-trinnet med intern lukket sløjfe-strømstyring. Find det maksimale strømforbrug ved den højeste forventede spoletemperatur og den laveste forsyningsspænding, fordi varmestigningen reducerer outputtet.
Dither holder spolen i gang ved små kommandoer. Statisk friktion kan fastklemme ventilen, og en lille, umærkelig vibration stopper den. Ventilmonterede drivere leveres ofte med ditherfrekvens, amplitude, dødbånd og inputtilstand indstillet fra fabrikken. Universelle drivere skal tilbyde disse som justerbare indstillinger. Hold dig væk fra reostatbaseret spolestyring; det spilder strøm, producerer varme og giver ingen dither- eller strømfeedback, så hysteresen afviger uden for de offentliggjorte grænser.
Tryk- og flowtransducere lukker den ydre sløjfe. Accepterer analoge indgange fra en PLC eller controller, inklusive 0-5 VDC, 0-10 VDC og 4-20 mA. Strømsløjfen bekæmper interferens over lange kabelstrækninger. Spolepositionsfeedback gør adfærden mere stabil og understøtter dither fra driveren.
Parameter | Designhandling |
|---|---|
Dither-frekvens | Matcher ventilspecifikationer; kan justeres på universelle drivere |
Dither-amplitude | Hold det usynligt; kontroller, at der ikke er spoleoverskridelser |
Strømsløjfe | Luk indvendigt for gentagbar kraft |
Inputtilstand | Støttespændings- og 4-20 mA strømindgange |
Tip: Kontroller dither-indstillingerne på den rigtige ventil, ikke kun databladet. Små kommandosignaler viser først stivhed.
Blandet signalpartitionering, beskyttelse og DFM-afvejninger
Højstrøms-solenoiddrivere og præcisions-servodrevkredsløb deler ét printkort , så opdel dem efter zone. Giv H-broen bred kobber, et direkte returplan og Kelvin shunt-routing. Gem et roligt jordområde med tæt afkobling til MCU'en eller FPGA'en. Før encoderdifferentialpar væk fra gate-drive-kanter og power vias. Placer krybevejsspor og isoleret DC-DC-afstand ved sikkerhedsbarrieren. Dårlig adskillelse mellem switching loops og sensorkredsløb forårsager de fleste fejl.
Beskyttelse følger den samme regel. Mål strøm ved shunten, tilføj kortslutningsbegrænsning, og sørg for friløbs- og flyback-stier for hver induktiv belastning. Planlæg effekten ved at tilføje samtidige kanalstrømme plus regulatorforbrug og -margin. Beregn spændingsfaldet over kilde, beskyttelse, stik, kobber, via, kabel og retur, og bekræft det derefter ved at måle ved det belastede stik. Placer bulkkondensatorer ved skinneindgangen og ved forgreninger med hurtige belastningstrin.
Isolation mellem den hydrauliske side og styrelogikken beskytter begge. Tilpas beskyttelse mod omvendt polaritet, overspænding og overstrøm til energikilden og sandsynlige ledningsfejl. For DFM skal du vælge kobbervægt og -opbygning ud fra strøm, temperaturstigning og routingtæthed, og derefter bekræft afstand og via-regler med producenten.
Bemærk: Delte stikben og tynde jordspor forskyder den lokale logiske reference via transient strøm, hvilket forårsager nulstillinger.
Termisk design og fejlverifikation
Bind eksponerede pads til kontinuerligt kobber med et termisk via-mønster, og mål derefter det samlede printkort under den værst sandsynlige bevægelsesprofil. Log indgangsspænding, aktive kanaler, mekanisk belastning, luftstrøm, kabinettilstand, omgivelsestemperatur og soak-tid ud for hvert resultat. Sammenlign hotspots med enhedsgrænser og derating-politikken. Kontroller strømklassificeringer pr. kanal; nogle flerkanalskort leverer langt mindre samlet strøm, end kanalantallet antyder. Printkort, der er klassificeret til 24 V, bør omfatte beskyttelse mod omvendt polaritet og termisk nedlukning.
Når en fejl opstår, skal den reproduceres med den nøjagtige samlingskombination, acceleration og belastning. Mål minimum skinnespænding og transientvarighed ved lokale testpunkter med tilstrækkelig båndbredde. Korreler forsyningsspænding, nulstilling, kommandosignal og fejludgang på én tidsbase. Isoler årsager ved at teste én aktuator ad gangen og omdirigere kabler. Gentag den værst tænkelige bevægelse på tværs af de tilsigtede indgangsspændings- og temperaturforhold for at bekræfte løsningen.
Fordele, begrænsninger og markedskontekst
Brændstofbesparelser, bremselevetid og vedligeholdelse
Tal fra skraldebilflåder fra den virkelige verden viser, hvor store gevinsterne kan være. Embedsmænd fra Miami kommune rapporterer 51 % brændstofbesparelser med Parker RunWise-systemet, og embedsmænd fra Miami-Dade County rapporterer 45 %. Det samme system sparer 20-30 gallon brændstof om dagen, afhængigt af rutetætheden og hvor meget lastbilen bruges. Parker hævder omkring 50 % besparelser på tværs af forskellige anvendelser.
Bremsernes levetid bliver også meget bedre. De fleste skraldebiler skal have nye bremser 3-4 gange om året. Miamis flådeoptegnelser viser bremser, der har holdt i over 6 år uden at blive rørt. Jose Davilla, superintendent for Miami, siger, at besparelserne på bremsevedligeholdelse når 81,000 dollars ved 6-årsmærket af en 10-årig køretøjslevetid.
metric | Værdi |
|---|---|
Brændstofbesparelser, Miami | 51% |
Brændstofbesparelser, Miami-Dade County | 45% |
Besparelser på bremsevedligeholdelse, 6-årspoint | $81,000 |
Udskiftning af basale bremser | 3–4 gange om året |
Bremseserviceinterval opnået | Over 6 år, urørt |
Hybride elektrohydrauliske aktuatorer overgår også traditionelle hydrauliske kraftsystemer på flere måder. Et design, der bruger strøm efter behov, bruger energi mere effektivt end en motor, der kører hele tiden. Indbygget servostyring giver præcis kontrol over position, hastighed og kraft. Et fuldt forseglet, lukket kredsløbssystem kræver ingen væskepåfyldning, og et indbygget filter, der er klassificeret til over 8,000 timer, understøtter vedligeholdelsesfri drift. Disse enheder håndterer stødbelastninger og sidebelastninger, og de når en kraftkapacitet på op til 667 kN.
Tip: Sammenlign vedligeholdelsesintervaller, ikke kun købsprisen, når du evaluerer hybriddrevløsninger.
Konkurrence og brændstofuafhængige evner
Elektrisk kraft konkurrerer direkte i nogle maskinklasser. Batteriomkostninger, opladningsinfrastruktur og duty cycle-tilpasning afgør, hvem der vinder. Hydrauliske systemer har en fordel i applikationer med høj kraft og høje stød, hvor en hybrid lineær aktuator leverer 300 % højere effekttæthed end en elektromagnetisk aktuator af sammenlignelig størrelse.
At kunne køre på et hvilket som helst brændstof er en central styrke. Motorlaget accepterer diesel, naturgas eller andre brændstoffer uden at skulle omdesigne det hydrauliske kredsløb. En hybrid lineær aktuator og andre hybride lineære aktuatorer genvinder bremseenergien uanset hvilket brændstof der brændes. To slagvolumenindstillinger på pumpen holder pakken kompakt under alle trykforhold. Ingeniører bør overveje driftscyklus og infrastruktur, før de vælger mellem elektrohydrauliske og batterielektriske systemer.
Begrænsninger og designbegrænsninger
Akkumulatorstørrelsen begrænser, hvor meget energi systemet lagrer pr. bremsehændelse. En lav gasforladning reducerer kapaciteten og hæver væsketemperaturen. Emballagen begrænser også designet, fordi højtryksbeholdere kræver plads og strukturel beskyttelse.
Styringskompleksiteten stiger med tilstandsskift. Regulatoren skal håndtere hysterese, trykbånd og fejlrespons på tværs af hele drevet. Du bør verificere overgangsadfærden under belastede og ubelastede forhold før frigivelse.
Designet giver mulighed for to måder at køre maskinen på. Disse tilstande, plus regenerativ bremsning, skaber brændstof- og vedligeholdelsesbesparelser. Styrekortet omdanner denne evne til bevægelse, der er præcis og gentagelig.
For ingeniører giver det hydrauliske/servo-hybriddrevssystem en drivlinje, der kører på ethvert brændstof og er nem at vedligeholde. Dets elektroniklag kræver stadig omhyggelig opdeling af blandede signaler og termisk design. Betragt disse to områder som topprioriteter, ikke ting at tænke over senere.
Strengere emissionsregler favoriserer drivlinjer, der forbrænder mindre brændstof og genvinder bremseenergi. Teams, der lærer både de hydrauliske og elektroniske lag at kende, vil opdage, at platformen passer godt ind i den retning. Omhyggeligt designarbejde her betaler sig i løbet af maskinens levetid.
Ofte stillede spørgsmål
Hvordan bør man kontrollere akkumulatorens foropladning før en prøvekørsel?
Kontrollér gaspåfyldningen i forhold til det angivne trykbånd før hver kørsel. En lav påfyldning reducerer lagerkapaciteten og gør væsken varmere. Aflæs værdien på det hydrauliske kredsløb, og skriv den derefter ned ved siden af testbetingelserne. Udfør kontrollen igen efter enhver service, der åbner beholderen.
Hvorfor har en proportional solenoiddriver brug for PWM-dither?
Statisk friktion kan få ventilspolen til at sætte sig fast ved små kommandoer. En lille vibration, du ikke kan bemærke, holder spolen i bevægelse. Indstil ditherfrekvens og amplitude til ventilens specifikationer, og gør begge justerbare på universaldrivere. Kontroller indstillingerne på den rigtige ventil, ikke kun databladet.
Hvordan opdeler man højstrøms-solenoiddrivere og præcisions-servokredsløb på ét printkort?
Opdel kortet i zoner . Giv H-broen bred kobber, et direkte returplan og Kelvin shunt-routing. Hold et roligt jordområde med tæt afkobling til controlleren. Før encoderdifferentialpar væk fra gate-drive-kanter. De fleste fejl stammer fra dårlig adskillelse mellem switching-loops og sensorkredsløb.
Hvad skal man kontrollere, før man frigiver et mode-skiftende drev?
Test overgangen med drevet belastet og ubelastet. Bekræft, at hysteresen omkring koblingspunktet stopper skift mellem tilstande. Juster forsyningsspænding, nulstilling, kommandosignal og fejludgang på én gang. Kør den værst tænkelige bevægelse igen på tværs af de planlagte indgangsspændings- og temperaturforhold før frigivelse.