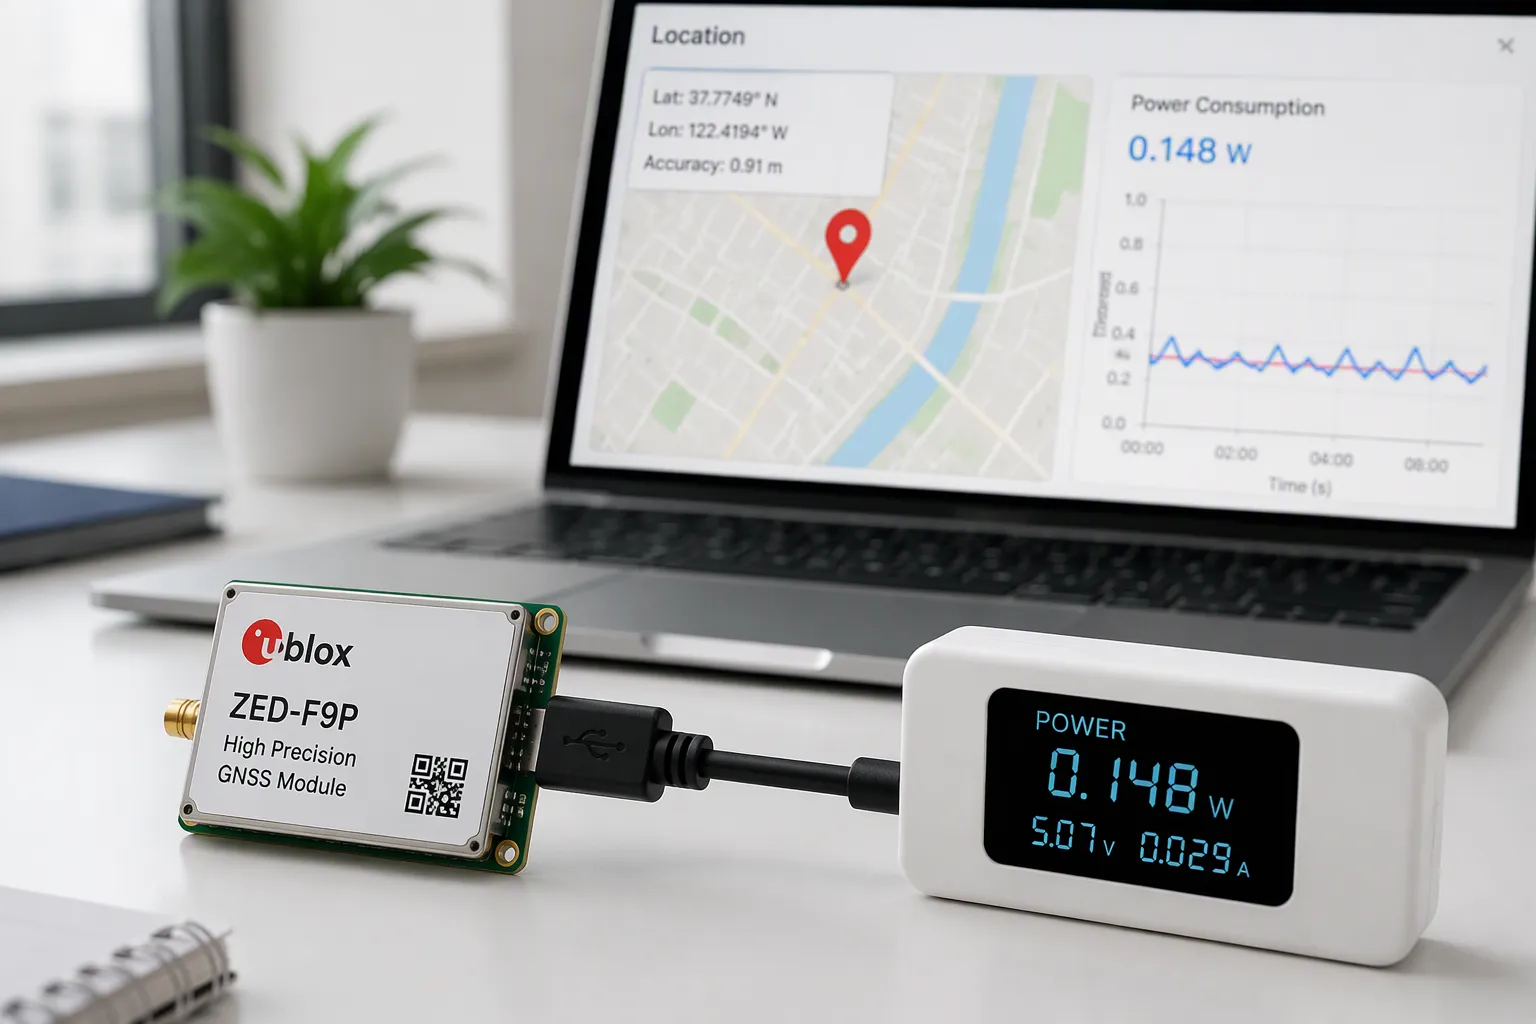
Du står over for et vanskeligt teknisk problem på printpladeniveau: Du skal opnå pålidelig positioneringsnøjagtighed, samtidig med at du holder dig inden for et stramt strømbudget. Batteridrevne trackere, wearables og IoT-enheder er afhængige af denne balance. Et svagt design dræner batteriet på få dage. Et uforsigtigt RF-layout tilføjer metervis af fejl.
Vejen frem er praktisk. Du definerer først nøjagtighedsmål. Derefter vælger du GNSS-modulet og bygger RF-frontend'en. Dernæst kommer strømopsætningen til dit positionsovervågnings- og kontrolsystem, efterfulgt af duty cycling. Endelig kontrollerer du dit arbejde med reelle målinger og vejer DFM-afvejninger. Denne guide giver dig designregler for lavt strømforbrug, som du kan bruge med det samme, ikke markedsføringspåstande.
Nøgleforsøg
Sæt først dine mål for nøjagtighed og effekt. Dette hjælper dig med at vælge det rigtige modul, den rigtige antenne og den rigtige opdateringshastighed.
Planlæg RF-frontenden omhyggeligt. Hold antennen fri, brug et LNA- og SAW-filter, og undgå støj fra DC-DC-konvertere.
Opdel strømskinnerne og brug power gating . Giv GNSS-modtageren sin egen stille skinne, og luk blokke ned, du ikke bruger.
Brug duty cycling og inertial assistance. Sov det meste af tiden, vågn op for at få justeringer, og lad sensorer udfylde hullerne.
Test det i den virkelige verden. Mål CN0 og strøm i hver tilstand, og tjek hvordan det fungerer ved forskellige temperaturer.
Balancering af positioneringsnøjagtighed og lavt strømforbrug
Definition af nøjagtighedsmål
Du bør vælge nøjagtighedsmålet, før du vælger nogen del. Sporing på meterniveau fungerer til grundlæggende aktivsporing. Arbejde på centimeterniveau kræver RTK- eller PPP-klassemoduler, korrektionsdata og omhyggelig systemopsætning. Landmåling, præcisionslandbrug og maskinstyring falder ind under det andet niveau.
Målet former derefter resten af designet. Større positioneringsnøjagtighed skubber dig mod dual-band eller multi-band antenner, bedre jordplaner og højere opdateringshastigheder. En hastighed på 5 Hz eller 10 Hz hjælper en platform i bevægelse, men den øger processorbelastningen og strømforbruget. Brug tabellen nedenfor til at matche dit niveau med den hardware, det har brug for.
Nøjagtighedsniveau | Typisk nøjagtighed | Modul/korrektionsbehov | Antenneimplikation |
|---|---|---|---|
Forbruger-/målerniveau | ~1–3 m | Standard GNSS-modul, ingen korrektion | Enkeltbåndsantenne (L1) |
Delmåler (SBAS) | undermåler | Modul med SBAS-understøttelse | Single-band, SBAS-kompatibel |
Centimeter (RTK) | ~1–3 cm | RTK-modul plus korrektionsindgang | Dobbelt-/tri-/quad-båndsantenne |
Centimeter (PPP) | ~5–10 cm | PPP-modul med bane-/urkorrektioner | Multibånd anbefales |
Kortlægning af strømbudgetter
Dernæst omsætter du use casen til aktuelle budgetter. En GNSS-modtager bruger omkring 25-40 mA under aktiv optagelse. Et eksempel på en tracker sover ved omkring 2 mA. Angiv hver tilstand, mål strøm og varighed på batterisiden, og beregn derefter den vægtede gennemsnitlige strøm: gennemsnitsstrømmen er lig med summen af hver tilstands strøm gange dens varighed divideret med den samlede cyklustid.
Udregn regnestykket tidligt og ofte. Et gennemført estimat viser, at et batteri på 1,000 mAh med 80 % brugbar kapacitet holder i cirka 12.4 dage med en dvaletilstand på 2 mA, en daglig GPS-fixindlæsning og et cellulært burst. Ydeevne, strøm og omkostnings-sweet spot ændrer sig med hver ændring, så mål i stedet for at antage. Moderne modtagere sporer flere konstellationer ved lavere strøm, og cloud-offloading kan reducere efterspørgslen yderligere. Alligevel er det kun dine målte data, der fortæller dig, om et positionsovervågnings- og kontrolsystem med lavt strømforbrug opfylder sit mål.
Tip: Byg en tilstandstabel før layout. Det afdækker strømproblemer, mens ændringer stadig er billige.
GNSS-modul og RF-frontend-design
TCXO-drift og multipath
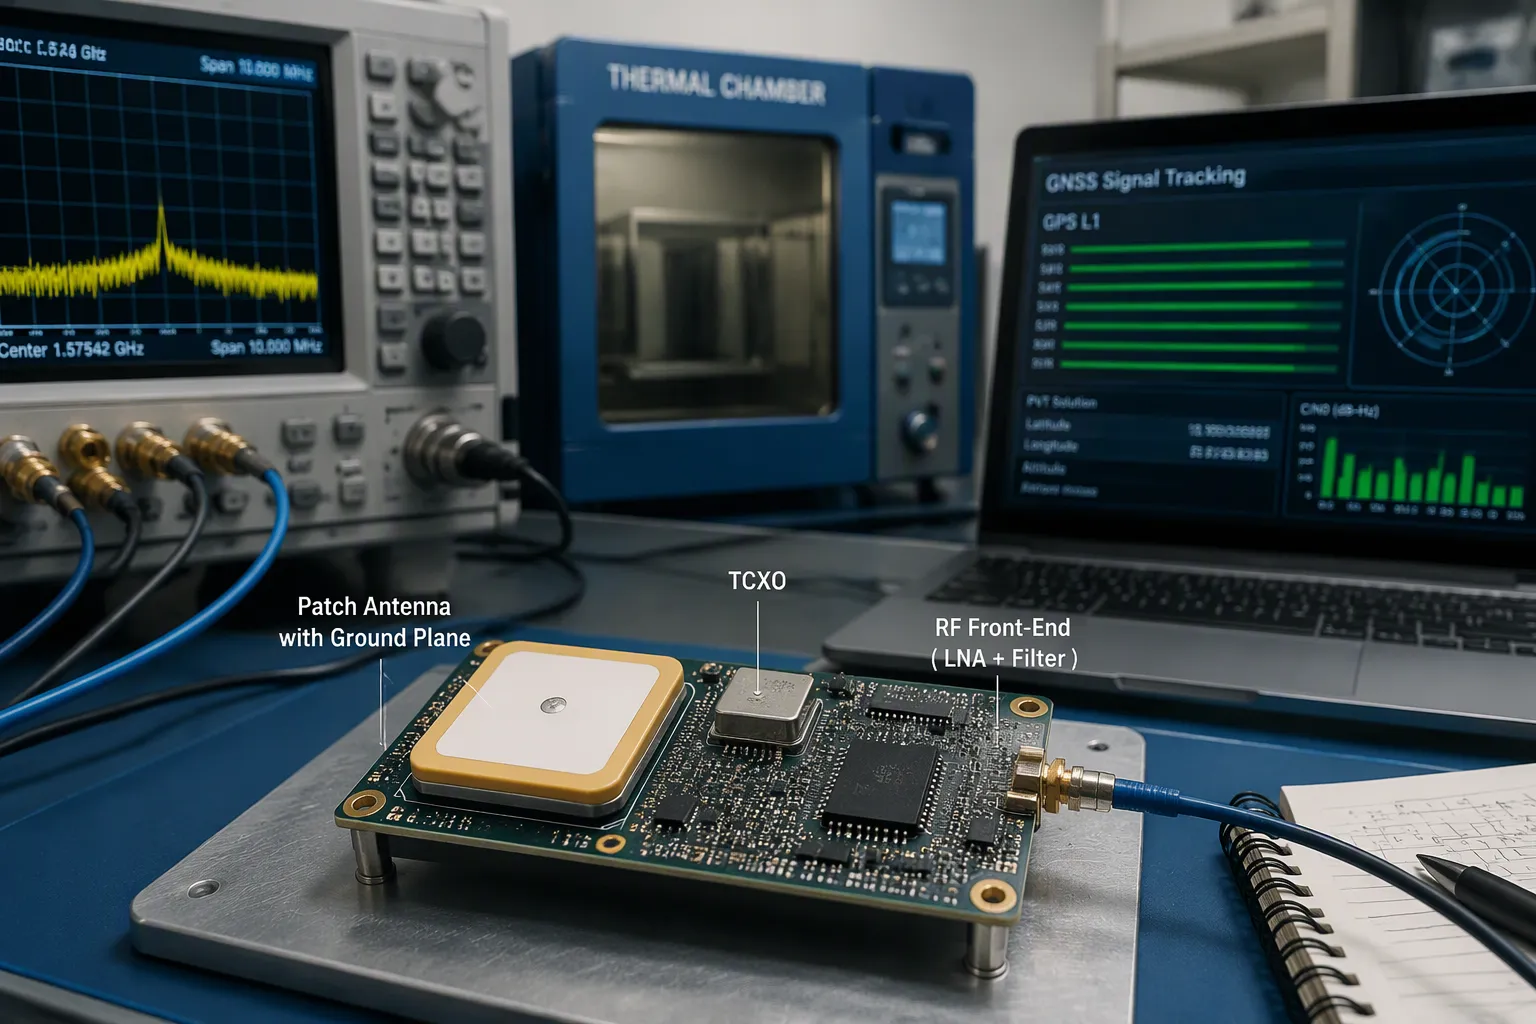
Modulets tidsbase sætter en grænse for din positioneringsnøjagtighed. En TCXO holder frekvensen stabil på tværs af temperaturen, så modtageren holder sine kode- og bærebølgesløjfer låst. Billige oscillatorer afviger, og den afvigelse vises som en områdefejl. Vælg et modul, hvis TCXO-specifikation matcher dit temperaturområde, og tjek det derefter i et termisk kammer senere.
Multipath er det vanskeligere problem. I byer blokerer bygninger den direkte linje til satellitter. Reflekterede og diffrakterede kopier ankommer med det direkte signal, og det blandede signal skævvrider korrelationstoppen inde i korrelatoren. Afstandsmålingen medfører derefter en forsinkelse, og nøjagtigheden falder. Du kan bekæmpe dette på flere områder:
Afbødningsdomæne | Teknikker | Effekt |
|---|---|---|
Sporingsløkker | Smal korrelation, dobbelt-delta-teknologi | Forbedr loopens robusthed |
Jordplade, chokering, polariserede antenner | Kantstenspåvirkning på flere stier | |
Signalmodulation | BOC versus BPSK | Smallere hovedtop, bedre rækkevidde |
Algoritmer | Wavelet-transformation, empirisk filtrering | Datadrevet undertrykkelse |
Billige GNSS-chipsæt med lavt strømforbrug giver svag signallåsfølsomhed og lavt signal-støj-forhold (SNR). Deres passive lineært polariserede antenner modtager cirkulært polariserede signaler, så observationer er mere sårbare over for multipath. For kompakte enheder er algoritmebaseret afbødning ofte den mest praktiske løsning.
LNA-, SAW- og antennelayout
Placer antennen ved printpladens yderste kant med åben himmel. GNSS-retningsvirkningen topper ved zenit, så en mastmontering er bedre end en nedgravet. Hold antennen væk fra switching-forsyninger, MCU'er, trådløse sendere og USB-stik. Kontroller senderens lavpasfilter, og hold flere centimeter mellem antennerne, så subharmoniske ikke lander i GNSS-båndet.
For en patchantenne skal der sørges for et tilstrækkeligt jordplan direkte under den – generelt 40 mm kvadrat eller mere i henhold til databladet. For en chipantenne skal producentens frirum holdes frit for ledninger, jord og komponenter. En indsnævret frirum ændrer resonansfrekvensen og reducerer følsomheden.
Placer LNA'en tæt på antennens feed, og følg den op med et SAW-filter for at afvise energi uden for båndet. Afskærm RF-sektionen, og håndhæv regler for at holde den væk. Design modtager-IC'ens jord som et separat system fra støjende digital jord, forbundet i et enkelt stjernepunkt under IC'en. Brug CN0 som din metrik: 40 dB-Hz eller højere under god udsigt til himlen indikerer et solidt design, mens 35 dB-Hz eller lavere signalerer et problem.
DC-DC-switching støj og følsomhed
Indbyggede DC-DC-konvertere bidrager direkte til modtagerens støjstøjsdetektering. Målinger af en IoT-enheds DC-DC-konverter med en H-feltprobe viste bredbånds- og smalbånds-EMI fra 1 til 1500 MHz, der ligger 20 til 40 dB over den omgivende støjgrænse. Dette område dækker GPS-frekvensen på 1575.42 MHz. Koblet til modtagerindgangen forårsager denne EMI alvorlig støjsdetektering.
Reducer det på layoutniveau. Brug en korrekt opdeling, opdel RF-, digitale og effektkonverteringssektioner, og rut signaler og strøm for at minimere spredt kobling. Forsyn modtager-IC'en gennem en LDO med høj PSRR, ikke direkte fra switcheren, og tilføj afkobling plus et ferritperlefilter. Skift komponenterne én ad gangen, og hold øje med CN0 for at isolere støjkilden. Disse trin beskytter følsomheden i ethvert lav-effekt GNSS-design, herunder lav-effekt GPS-trackere og lav-effekt GNSS-modtagere, der bruges i et positionsovervågnings- og kontrolsystem. Omhyggeligt front-end-arbejde leverer høj positioneringsnøjagtighed uden at ofre lav effekt.
Tip: Log CN0 under hver designgennemgang. Det afslører RF-problemer, før de når feltet.
Strømarkitektur til laveffekt positionsovervågnings- og kontrolsystemer
Skinneopdeling og strømstyring
Du bør opdele printkortet i separate skinner, før du fører strømmen. Giv GNSS-modtageren sin egen stille skinne gennem en LDO. Forsyn MCU, radio og sensorer fra andre skinner. Denne adskillelse forhindrer digitale belastningstrin i at nå modtagerens forsyning. Det giver dig også mulighed for at lukke blokke ned, du ikke har brug for.
Power gating forvandler den struktur til reelle besparelser. Styr en belastningsafbryder eller regulatoraktiveringspin fra en MCU GPIO, og brug et SLEEP-signal til at afbryde radioen og sensorerne mellem fixes. Hold modtagerens backupdomæne aktivt hele tiden. En MCU med lavt strømforbrug hjælper her, men skinne- og strømtilstandsdesign er vigtigere end MCU'ens varenummer. En billig MCU med ren gating slår ofte en premium-MCU med en delt skinne.
jernbane | Kilde | Gating | Noter |
|---|---|---|---|
GNSS-modtager | LDO fra batteri | SLEEP-signal | Hold backup-domænet aktivt |
MCU-kerne | DC-DC eller LDO | Dvaletilstande | Laveste driftstilstand |
Radio | Indlæs kontakt | GPIO-aktivering | Fra mellem bursts |
Sensorer | Indlæs kontakt | GPIO-aktivering | Vågn ved bevægelse |
Tip: Mål strømmen på hver skinne, ikke kun ved batteriet. En enkelt sonde skjuler den skyldige blok.
Backupforsyning og ephemerisassistance
Modtageren har brug for et live backup-domæne til sin RTC og lagrede efemeriddata. En lille knapcelle eller superkondensator holder dette domæne under strømsvigt. Med gyldig efemerid og tid springer modtageren en koldstart over og når en fix meget hurtigere. Uden den betaler hver wake cycle den fulde anskaffelsesomkostning.
Ephemeris-assistance udvider denne idé. Du sender friske kredsløbsdata til enheden via dit radiolink, så modtageren aldrig downloader dem fra satellitterne. Tid til første bestemmelse falder kraftigt, og modtageren bruger mindre tid ved sin 25-40 mA erhvervelsesstrøm. For et lavstrøms positionsovervågnings- og kontrolsystem er dette en af de billigste løsninger, der er tilgængelige.
Bemærk: Tjek backup-strømforbruget i dit søvnbudget. En utæt backup-sti undergraver forstærkningen.
Matchning af strømtilstande til applikationen
Din strømarkitektur bør følge use casen. Et design med lavt strømforbrug i positionsovervågning til sporing af aktiver aktiveres efter en tidsplan. Et positionsovervågnings- og kontrolsystem til flådeudstyr kan i stedet aktiveres ved bevægelse. Kortlæg hver tilstand til en skinnetilstand, og verificer derefter den gennemsnitlige strøm i forhold til dit budget.
Hold designet ærligt med målingerne. Log strøm i alle tilstande, og bekræft, at gating rent faktisk fjerner belastningen. Denne disciplin understøtter præcis positionsovervågning uden at dræne cellen. Den beskytter også styringspræcisionen i systemer, der reagerer på positionsdata, hvor et strømsvigt under en højpræcisionsstyringshændelse koster mere end den strøm, du sparede.
Duty Cycling og GPS-løsninger med ultralavt strømforbrug

Nuværende budgetter for søvn og vågen
Duty cycling er den bedste måde at få GPS-løsninger med ultralavt strømforbrug. Du lader modtageren sove det meste af tiden og vækker den lige længe nok til at få en positionering. Modtageren bruger omkring 25-40 mA under optagelse. Din tracker kan sove ved omkring 2 mA. Forskellen mellem disse to tilstande er, hvor din batterilevetid kommer fra.
Lav en tilstandstabel, før du skriver firmware. Angiv hver tilstand, dens strøm og hvor længe den varer. Beregn derefter den gennemsnitlige strøm for en fuld cyklus. Den gennemsnitlige strøm er lig med summen af hver tilstands strøm ganget med dens varighed divideret med den samlede cyklustid. Hold hvert led i de samme enheder, og behandl resultatet som et gennemsnit, ikke en peak. Et peak-tal vil gøre din celle for lille.
Tjek regnestykket med et virkeligt tilfælde. Et 1,000 mAh batteri med 80 % brugbar kapacitet giver 800 mAh brugbar opladning. Et design, der sover ved 2 mA, vågner til en daglig fejlfinding og sender et kort radiosignal, varer omkring 12.4 dage. Forkort søvnvinduet eller øg fejlfindingsraten, og det tal falder hurtigt.
Tip: Mål strømmen med et oscilloskop, ikke et multimeter. Optagelsesspidser er korte og lette at overse.
Inertiel og odometrisk hjælp
Du kan reducere frekvensen af fikseringer uden at miste overblikket over positionen. Tilføj en inertiel måleenhed, og lad sensorfusionen bære estimatet mellem fikseringer. Accelerometeret og gyroskopet sporer bevægelsen, og fusionsfilteret blander disse data med hver GNSS-opdatering. Færre fikseringer betyder mindre tid ved optagelsesstrømmen, så strømforbruget falder.
Kilometermåling hjælper på hjulplatforme. Hjulbevægelser og kursændringer begrænser estimatet mellem satellitopdateringer. Et køretøj, der rapporterer sin egen bevægelse, behøver færre bevægelsesvågninger end et, der gætter. Denne tilgang fungerer godt til GPS med lavt strømforbrug til sporingsapplikationer på vogne, trailere og flådeudstyr.
Hold opsætningen praktisk på printkortniveau. Placer IMU'en nær printkortets centrum og væk fra skiftende forsyninger. Juster dens akser med kabinettet, så du undgår korrektionsmatematik i firmwaren. Kalibrer bias ved produktionstest, og gem koefficienterne i flash. En drivende gyro vil trække dit estimat ud af kurs mellem fikseringer, så tjek biasdrift over temperatur.
Bemærk: Hjælp reducerer fikseringshastigheden, ikke fikseringskvaliteten. Sørg for tilstrækkelige GNSS-opdateringer for at begrænse inertiel drift.
Gennemsnitlig effektberegning og wake-planlægning
Planlæg vækninger omkring use casen, ikke en fast timer. Et lavstrømssystem til positionsovervågning og -styring af aktiver kan vække efter en tidsplan. Et positionsovervågnings- og -styringssystem til udstyr i bevægelse kan i stedet vække ved bevægelse. Bevægelsesudløste vækninger overgår ofte tidsbestemte vækninger ved gennemsnitlig strøm.
Tilpas tidsplanen til den reparation, du har brug for. En koldstart koster langt mere end en varmstart med gyldig efemerid. Hold backup-domænet i gang, og send hjælpedata over dit radiolink. Tid til første reparation falder, og modtageren bruger mindre tid ved opsamlingsstrømmen.
Afvej fixrate mod kontrolpræcision. Et system, der reagerer på stedet, har brug for en frisk fix før hver handling. Et system, der kun logger position, kan acceptere ældre data. Indstil wake-intervallet ud fra dette krav, og tjek derefter den gennemsnitlige strøm i forhold til dit budget. Denne vane holder et lav-strøm positionsovervågningsdesign ærligt, og det beskytter højpræcisions kontrolhændelser mod forældede data. Omhyggelig planlægning leverer lav strøm uden at gå på kompromis med nøjagtigheden.
Validering, termisk drift og DFM-afvejninger
Testmetoder i den virkelige verden
Du bør teste nøjagtighed og effekt i den virkelige verden, ikke kun på bænken. Gå eller kør en kendt rute og registrer fejlretninger mod en opmålt reference. Registrer CN0 samtidig. En aflæsning på 40 dB-Hz eller højere under god udsigt til himlen bekræfter et solidt design. En aflæsning på 35 dB-Hz eller lavere peger på et RF-problem.
Termisk drift kræver sin egen test. Varm printkortet op i et kammer, og observer TCXO-udgangen og den korrekte fejl sammen. Frekvensdrift vises som områdefejl, så et koldt printkort og et varmt printkort kan rapportere forskellige positioner. Log strømmen i hver tilstand under samme kørsel. Målestrømmen ligger tæt på 25-40 mA, og en kort spids er let at overse på et multimeter.
Tip: Gentag hver test på mindst to enheder. Spredningen fra enhed til enhed fortæller dig mere end et enkelt perfekt bræt.
DFM og produktionsbegrænsninger
Dit layout skal overleve fremstilling og samling. Hold modtagerinput, feed, matchingnetværk og antennegrænseflade samlet. Isoler dem fra ure, switchingnoder og højstrømsstik. Fysisk adskillelse alene mislykkes, når returveje brydes, så bevar referenceplanet.
Produktionsafvejning | |
|---|---|
RF-zoneopdeling | Hold modtagerindgang og antennetilførsel isoleret fra støjkilder |
Stabling og referenceplaner | Bevar kontrolleret impedans og kontinuerlige returveje |
Materialevalg | Følg den udgivne stackup, ikke en generisk GPS-etiket |
Via- og HDI-strukturer | Tilføj kun hvor ruten kræver det; øger omkostningerne |
Substitutionsrestriktioner | Markér filtre og matchende dele som "må ikke erstattes" |
Angiv impedansmål og sporgeometri for RF-feeds i frigivne data. Følg modulets referencelayout for placering af krystal og TCXO. Planlæg skærmhegn og testpunkter før routingfrysning. AOI bekræfter kun synlig samling, så planlæg en separat funktionel RF-test.
Iterer med målte data. En styklisterevision eller en tilføjet fixtur ændrer omkostninger og tidsplan, så afvej hver afvejning mod dine testresultater. Omhyggelig validering beskytter positioneringsnøjagtighed og kontrolpræcision i ethvert positionsovervågnings- og kontrolsystem. Det sikrer også, at et positionsovervågnings- og kontrolsystem er pålideligt på tværs af temperatur og volumen. Disse GNSS-designvaner betaler sig i felten, og hvert GNSS-kort, du bygger, vil drage fordel af dem.
Start med klare nøjagtigheds- og effektmål. Design RF-frontend og jordplan med omhu. Opdel skinner, brug effektstyring, og par duty cycling med inertiel assistance. Kontroller derefter alt med reelle målinger. Disse trin forvandler et laveffekt positionsovervågnings- og styringssystem til et pålideligt produkt.
Nøjagtighed og lavt strømforbrug kan fungere sammen. Beslutninger på bestyrelsesniveau som helhed – ikke én smart del – gør forskellen. Du styrer støjen, skinnerne og vågneplanen. Hvert valg understøtter de andre.
Chipset- og algoritmetrends vil hjælpe dig yderligere:
Assisteret GNSS, RTK og sensorfusion udvider, hvad lavenergimoduler kan gøre.
AI-baseret signalkorrektion og edge computing forbedrer positionering i realtid.
GNSS plus IMU-fusion styrker nøjagtigheden og signalrobustheden.
Strammere DFM-bevidst RF-design vil følge. Fortsæt med at måle, bliv ved med at iterere, og dit næste GNSS-kort vil yde bedre end det forrige.
Ofte stillede spørgsmål
Hvordan vælger jeg et nøjagtighedsmål, før jeg vælger dele?
Start med use casen, ikke databladet. Sporing på meterniveau er egnet til basale aktivsporere. Centimeterarbejde kræver RTK- eller PPP-moduler, korrektionsdata og multibåndsantenner. Indstil niveauet først. Lad det derefter styre dine valg af modul, antenne og opdateringshastighed.
Hvorfor mister min modtager følsomhed, når DC-DC-konverteren kører?
Skift af støj kobles til receiverindgangen og afføler den. Målinger viser, at konverterens EMI ligger et godt stykke over den omgivende støjgrænse på tværs af båndet, der dækker 1575.42 MHz. Du bør føre receiveren gennem en LDO med høj PSRR, tilføje afkobling og en ferritperle, og skifte blokke én ad gangen, mens du holder øje med CN0.
Hvilken backup-forsyning har modtageren brug for mellem fixes?
Hold backup-domænet aktivt for RTC'en og lagret efemerid. En lille knapcelle eller superkondensator holder dette domæne i live under strømsvigt. Gyldige efemerider og tid lader modtageren springe en koldstart over, så tiden til første fix falder, og opsamlingsstrømmen kører i kortere tid.
Hvordan ved jeg, at min duty cycle-beregning er korrekt?
Lav først en tilstandstabel. Angiv hver tilstand, dens strøm og dens varighed. Optagelsesstrømmen ligger omkring 25-40 mA, og søvnstrømmen kan ligge omkring 2 mA. Mål derefter hver skinne med et oscilloskop, ikke et multimeter. Korte optagelsesspidser er lette at overse, og en overset spids underdimensionerer din celle.
Tip: Gentag hver nøjagtigheds- og effekttest på mindst to enheder. Spredningen fra enhed til enhed fortæller dig mere end ét perfekt bræt.
Et solidt positionsovervågnings- og kontrolsystem kommer fra målte data, ikke antagelser. Sammenlign CN0 med dine mål, bekræft at hver skinne rent faktisk fungerer, og log strøm i hver tilstand. Hver GNSS-designbeslutning hviler derefter på beviser, du kan forsvare i en designgennemgang.