Du får højeffektiv effektkonvertering og stabil regulering fra én vane: match hvert designvalg med den reelle belastning, den reelle termiske bane og det reelle printkort, du kan bygge. To mål driver dit arbejde. Du ønsker den højeste effektkonverteringseffektivitet, du kan opnå. Du har også brug for, at udgangsspændingen forbliver flad, når belastningen bevæger sig. Disse mål trækker mod hinanden. Mere effektivitet betyder ofte mere switching, og mere switching kan forstyrre outputtet. Dit job er at afbalancere dem med data, ikke gætværk. Gode effektkonverteringssystemer kommer fra omhyggelige valg i hvert trin. Enhver gevinst i effektivitet og ethvert reguleringspunkt afhænger af denne balance.
Nøgleforsøg
Vælg den rigtige konvertertype til dine behov: buck sænker spændingen, boost hæver den, og buck-boost håndterer input, der ændrer sig.
Brug en skifteregulator i stedet for en lineær, når effekttabet er mere end 2 watt. Dette sparer energi og sænker varmeudviklingen.
Design din kontrolsløjfe til at have mindst 60 graders fasemargin. Dette hjælper med at holde udgangsspændingen stabil, når belastningen ændres.
Vælg dele som induktorer og MOSFET'er ved at afveje afvejninger , såsom modstand og gate-ladning, for din switchfrekvens.
Test dit design omhyggeligt med ærlige målinger. Dette sikrer, at effektivitets- og reguleringsmålene overholdes i produktionen.
Valg af effektkonverteringstopologi
Buck-, Boost- og Buck-Boost-afvejninger
Du begynder at vælge en topologi med tre indgange: belastningsprofil, indgangs-til-udgangsspændingsforhold og isolationsbehov. En regulator fungerer bedst, når VIN er lig med VOUT, og den mister effektivitet, efterhånden som dette forhold vokser. Med en indgang, der bevæger sig mellem 36 og 60 V, er en 48 V bus bedst, fordi den fører 4 gange mindre strøm end 12 V og reducerer PDN-tab med omkring 16 gange. Denne indgang kan falde til under 48 V, så dette trin skal være et buck-boost.
Topologi | Spændingsforhold | Isolation | Bedste pasform |
|---|---|---|---|
Buck | Trin ned | Ingen | Enkle, billige skinner; diskontinuerlig indgangsstrøm øger EMI |
Boost | Træder op | Ingen | Kontinuerlig CCM-strøm; passer til korrektion af aktiv effektfaktor |
Buck-Boost | Trin op eller ned | Ingen | Batteridrevne systemer med driftindgang |
Buck-konvertere er det enkleste og billigste valg, og de opnår høj effektivitet ved høj effekt. Boost-trin trækker kontinuerlig strøm i CCM, hvilket gør dem gode til aktiv effektfaktorkorrektion. Buck-boost-trin håndterer et skiftende input, men de vender outputtet, og deres kontakt har ingen jordreference. Hvor effektivitet og fleksibilitet er vigtig, erstatter DC-DC-konvertere lineære regulatorer. Isolerede regulerede konvertere opnår høj effektivitet i små størrelser.
Grundlæggende om synkron ensretning
Du bør udskifte den friløbende diode med en MOSFET for at reducere ledningstab på lavspændings- og højstrømsskinner. Dioden sænker en fast fremadrettet spænding ved enhver strøm. En MOSFET sænker strømmen ganget med RDS(on), så tabet falder, når du parallelforbinder enheder eller vælger en del med lavere modstand. Denne ene ændring afgør ofte, om en effektkonverter opfylder sit effektivitetsmål.
Isolerede topologier og hvornår du har brug for dem
Vælg en isoleret topologi, når sikkerhed eller jordadskillelse kræver det. Flyback er den enkleste isolerede løsning ved lav effekt, men den yder dårligt over ca. 10 A. En forward-konverter tilføjer en udgangsspole og håndterer høje udgangsstrømme bedre. Avancerede effektkonvertertopologier, herunder buck-boost-trin med to kontakter, øger effektiviteten på bekostning af mere kompleksitet.
Bemærk: Dårlig regulering betyder normalt højere tab, så betragt en driftende udgangsspænding som en advarsel om effektivitet.
Effektivitetskonvertering og tabsmekanismer
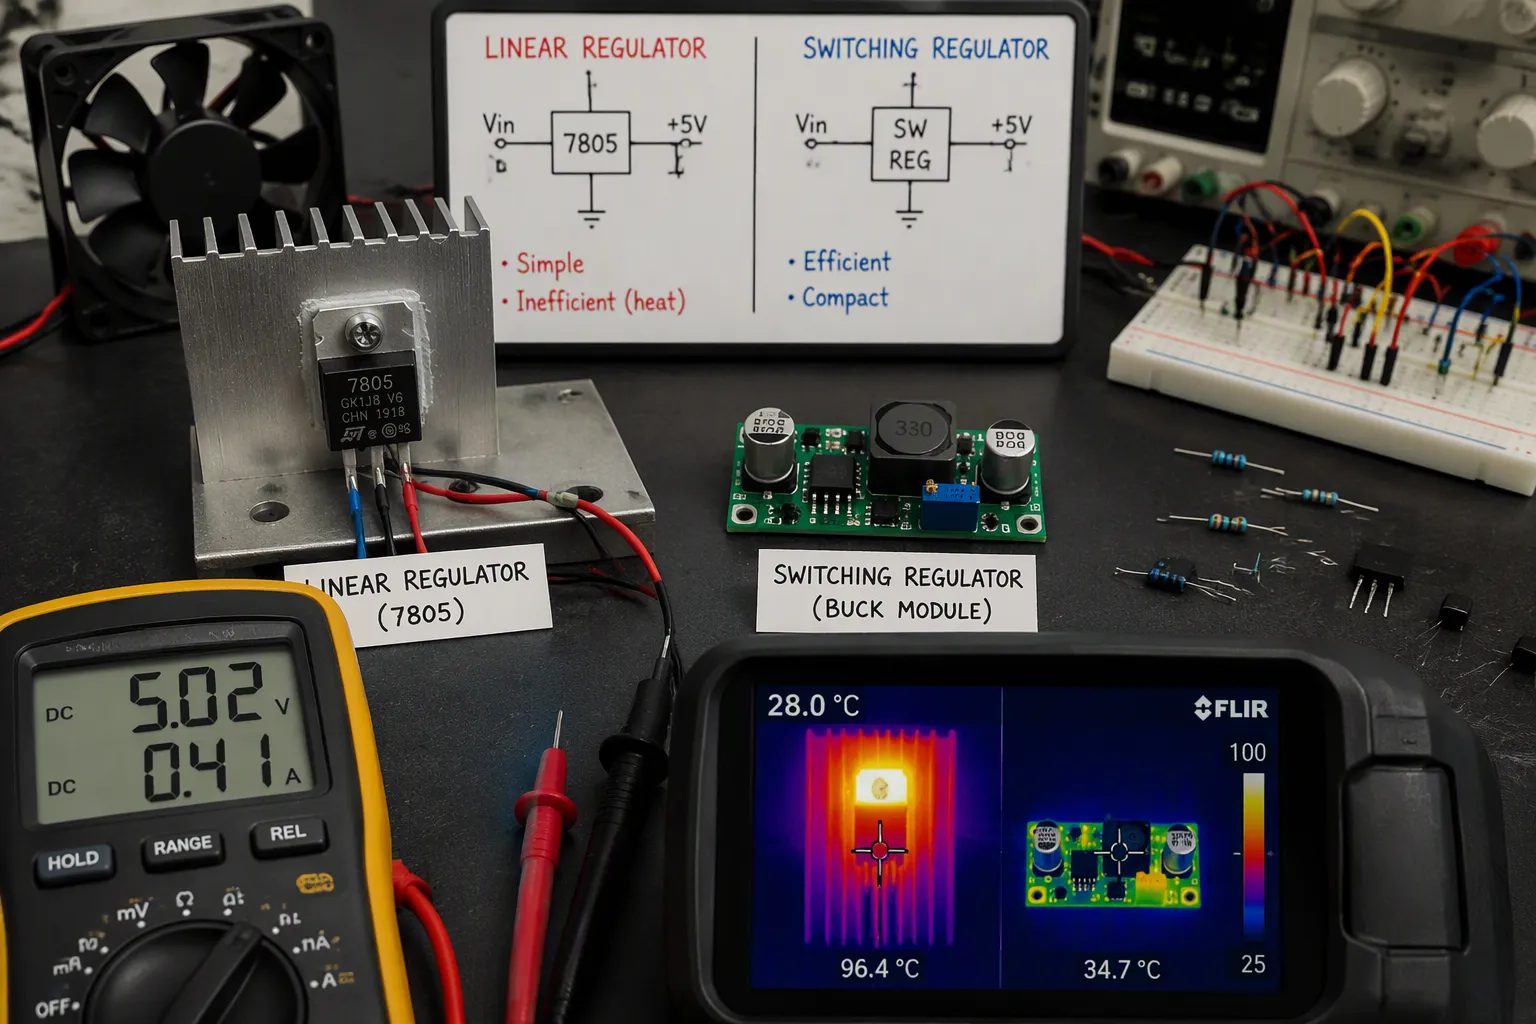
Skifting vs. lineære tab
En lineær regulator holder sin udgang stabil ved at sænke den ekstra spænding mellem input og output. Belastningsstrømmen flyder gennem både belastningen og regulatoren. Så den spildte effekt er lig med spændingsfaldet ganget med udgangsstrømmen. I en almindelig 5V-regulator i en bil, der forsynes fra et 14.3V-ladesystem, er faldet 9.3V. Ved 1.0A får belastningen 5W, mens regulatoren bruger 9.3W, hvilket giver en effektivitet på kun omkring 35%. Skifteelementer undgår dette spild. De reducerer inputtet og lagrer energi i en induktor, så de kun mister en lille del af den leverede effekt. Derfor opnår switch-mode strømforsyninger høj effektivitet, hvor lineære dele ikke kan.
Parameter | Lineær regulator | Skifteregulator |
|---|---|---|
Effektivitet | Lav (30–60 % når VIN er langt over VOUT) | Høj (80-95 %) |
Termisk stress | Høj for stor VIN-VOUT eller høj strøm | Lav for den samme belastning |
Typisk belastningsstrøm | Op til 500 mA | 1 A til 10 A og derover |
Du bør behandle 2W-reglen som en praktisk tærskel. Beregn tabet som (VIN − VOUT) × IOUT. Hvis resultatet er over 2W, skal du vælge en switching-regulator . Hvis den forbliver på eller under 2W, kan en lineær del muligvis fungere med korrekt køleafledning. At levere 5V ved 2A fra 12V med en lineær regulator spilder 14W, hvilket ikke er praktisk. Et 90% effektivt switching-trin spilder tæt på 1W til det samme job.
En 7805, der kører på 12V ved 500mA, producerer over 3.5W varme. Den del kræver en køleplade eller et bedre termisk design til printkortet.
Tabsfordeling på tværs af belastningsområdet
Fire tabsled former effektomdannelseseffektiviteten, og hver enkelt skalerer på forskellig måde. Ledningstab stiger med kvadratet af belastningsstrømmen, så det gælder ved høj belastning. Koblingstab forbliver nogenlunde proportionalt med frekvens og busspænding, og det gælder ved let belastning. Gate-drive-tab skaleres med frekvens og gate-ladning. Hviletab forbliver fast, så det betyder mest, når udgangsstrømmen er lille. Avancerede designs har vist over 99.1% peak effektivitet ved at kombinere komponent-, topologi- og styringsinnovationer.
Effektivitetstilstande ved let belastning
Under PWM med fast frekvens forbliver antallet af koblinger konstant, så selvforbruget forbliver konstant, og effektiviteten falder ved lav strøm. Letbelastningstilstande løser dette. Burst-, skip- og PFM-kontrol forlænger perioden og reducerer antallet af koblingshændelser pr. tidsenhed. Ved en belastning på 1 mA giver tvungen PWM kun omkring 8 % effektivitet, mens PFM når cirka 84 %. PFM fjerner også tab ved tænding på højsiden og reducerer tab ved gate-drive og dødtid. Nulgennemgangsdetektion tilføjer yderligere gevinst ved at slukke for FET'en på lavsiden, når induktorstrømmen bliver negativ.
Tip: PFM medfører variabel frekvens, højere ripple og muligvis hørbar støj. Kontroller EMI-adfærden, før du forpligter dig.
Spændingsregulering og kontrolsløjfedesign
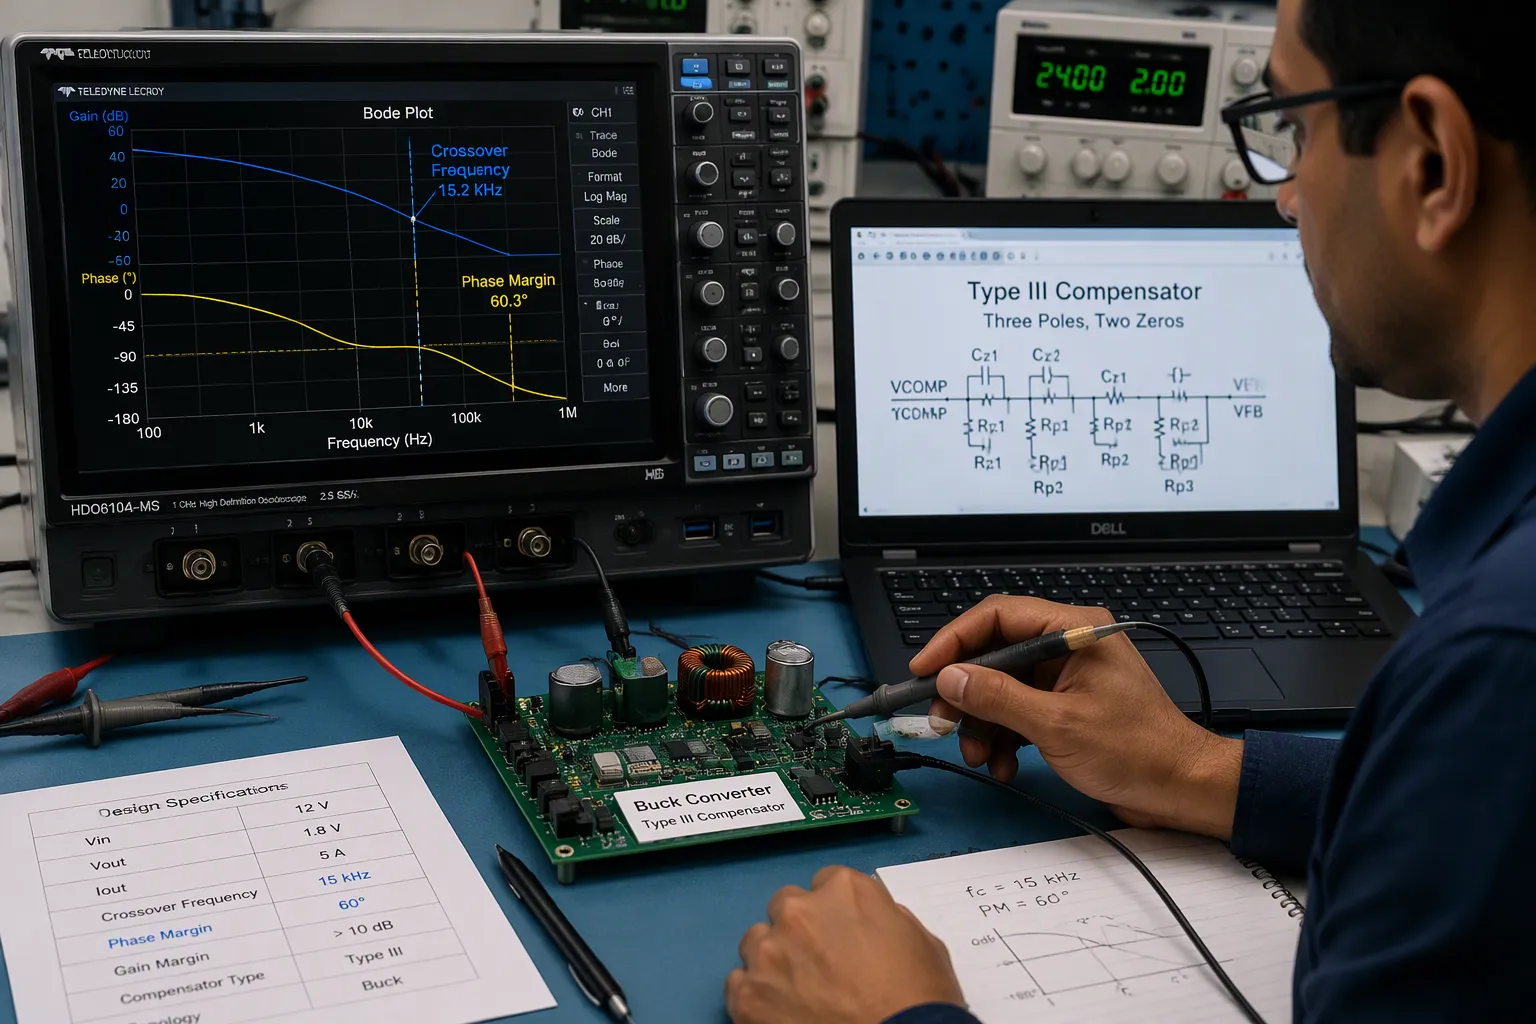
Feedbackkompensation og stabilitet
Tænk på kontrolsløjfen som den del af DC/DC-konverterens design, der bestemmer, om udgangen forbliver stabil eller vakler. Et buck-, boost- eller buck-boost-trin har alle brug for de samme tre opgaver fra kompensatoren. For det første fungerer høj forstærkning ved DC som en integrator. Den forstærker enhver stabil fejl, indtil duty cyclen retter den. Uden denne integrator efterlader kun proportional styring en stabil fejl. For det andet løfter to nuller nær LC-resonansen fasen ved delefiltret. For det tredje skærer to højfrekvente poler forstærkningen over delefiltret. De fortsætter med at skifte ripple og injiceret støj, der ændrer duty cyclen.
En type III-kompensator (tre poler, to nuller) leverer alle tre. Tabellen nedenfor viser et eksempel på en bearbejdet buck-funktion.
Betragtning | Værdi / Placering | Formål |
|---|---|---|
Crossover-frekvens | 15 kHz (ca. fsw/10) | Hurtig transient respons inden for den gennemsnitlige models validitet |
Fasemarginmål | ≥ 55° (design opnår 60°) | Ren transient, headroom til delvariation |
Mål for gevinstmargin | ≥12dB | Margin mod parasitiske faseforsinkelser |
Kompensatornuller | 3.2 kHz og 6.2 kHz | Genvind ca. 38° af fasen ved overgangen |
Kompensatorpoler | 75 kHz og 145 kHz | Roll off gain; dæmp ripple og støj |
Loopforstærkningshældning ved 0 dB | −20 dB/årti | Stabilitet ved enkelt crossover |
Fasemarginsæt overskrider direkte. Ved omkring 65° ser man cirka 5% overskridelse og stabilisering i løbet af et par cyklusser. Ved 45° stiger overskridelsen til omkring 20% med moderat ringning. Ved 25° når den omkring 50% med lang ringning. Man bør sigte mod 60° og aldrig gå under 45°, da den ekstra margin absorberer afdrift fra temperatur, alder og produktionsvariationer.
En løkke, der måler 60° fasemargin på bænken, kan stadig oscillere, når du tilføjer et indgangsfilter. Filteret og konverteren interagerer via impedans, ikke via den løkke, du lige har kompenseret for. Denne fejl viser sig ved filterets resonans (se Middlebrook Stability Criterion).
Transient respons og fjernmåling
Hurtige belastningstrin, såsom 10 mA til 500 mA i nanosekunder, kræver høj loopbåndbredde, en hurtig fejlforstærker og en stærk fasemargin på tværs af belastnings- og udgangskapacitans. Du bør vælge MLCC'er med lav ESR til udgangen. For aggressiv kompensation risikerer ustabilitet; for langsom giver oversving og undersving. At øge udgangskapacitansen forbedrer transientadfærden, men koster printkortareal og opstartstid. Én teknik skubber unit-gain-frekvensen højere med en lille konstantstrøms-OTA, der driver en højimpedansnode, hvilket udvider båndbredden, mens belastningsforholdene næppe påvirker stabiliteten.
For en linje- og belastningsreguleret udgang over lange spor, tilføj fjernmåling. Et dedikeret sensorpar forbindes direkte til belastningsterminalerne i en Kelvin-forbindelse, hvilket adskiller spændingsdetektion fra højstrømsbanen. Disse linjer fører kun en lille biasstrøm, så deres eget IR-fald er ubetydeligt. Feedback-sløjfen sammenligner derefter den registrerede spænding med sin interne reference og hæver udgangen, indtil belastningen når sætpunktet. Dette korrigerer spor-, kabel- og stikmodstand, hvilket giver præcis regulering og en stabil strømforsyning, selv under dynamisk efterspørgsel.
Tip: Før føleledningerne som et tæt differentialpar væk fra switch-noder. En støjende føleledning ødelægger udgangsspændingsreguleringen mere end nogen kompensatorjustering kan løse.
Komponentvalg for samlet effektivitet
Induktorer, kondensatorer og MOSFET'er
Du bør vælge induktorstørrelsen ved at kontrollere tre grænser samtidig. Vælg den nominelle induktans ud fra ripplefaktoren ved worst-case-indgang og let belastning, og rund derefter op til nærmeste standardværdi. Kontroller mætningsstrømmen ved 30% roll-off mod peak-strømmen, og hold en margin på 20-30%. Sørg for, at den nominelle strøm dækker RMS-værdien, og aflæs DC-bias- og temperaturstigningskurverne, før du beslutter dig.
Valg af udgangskondensator følger normalt belastningstrinnet, ikke ripplen. Et transientfald på 3% kan kræve langt mere kapacitans end et ripplebudget på 1%. Kontroller ESR, RMS-ripplestrøm og pakkestørrelse sammen.
Valg af MOSFET er en balance , ikke et kapløb om den laveste RDS(on). Gate-ladningen vokser med chi-størrelsen, så en del med lav modstand har ofte en høj Qg og forsinker switching. Vej RDS(on) op mod Qg og Miller-ladning ved din målfrekvens.
Valg af enhed | Styrke | Afvejning |
|---|---|---|
Lav RDS(tændt) MOSFET | Lavt ledningstab | Høj Qg, langsommere kanter |
Lav Qg MOSFET | Hurtigt skifte | Højere ledningstab |
Controllere og gate-drivere
Højere gate-drivespænding, såsom +15V/-5V, sikrer, at gaten tænder stabilt og beskytter gate-oxiden. Det kræver også strammere regulering fra driverforsyningen. Aktiv gate-styring former dI/dt og dV/dt for at reducere switching-tab, samtidig med at EMI holdes under kontrol, men det koster registreringsbåndbredde og øger kompleksiteten.
Hold øje med gate-sløjfen. Parasitisk induktans forårsager ringning og falsk trigning, hvilket øger tab. Hold sporene korte, brug en Kelvin-kilde, og placer afkoblingen tæt på driveren.
Tip: Tabet af gate-ladning er lille i forhold til effekten, men det opvarmer driveren og den eksterne Rg. Giv disse dele termisk plads.
Pakkeindlejrede induktorer til integrerede regulatorer
Indlejrede magnetiske kerneinduktorer er en ny mulighed for buck-integrerede spændingsregulatorer. Tæt koblede delte kerneøer øger induktansdensiteten til 250 nH/mm² og strømdensiteten til 10 A/mm². I en 10-moduls konverter ved 40 A opnåede koblede arrays en gennemsnitlig effektivitet på 5.65 % i forhold til ukoblede basislinjer, hvor de bedste moduler nåede 11.04 %.
Dette er vigtigt for højeffektiv effektkonvertering i skinner med høj step-down, såsom 12 V til 1 V. Indsættelse af passive komponenter i pakken øger effektiviteten, hvor printpladsen er begrænset. Betragt disse dele som en designløftstang til effektkonverteringssystemer, der kræver kompakt, højeffektiv levering.
Effektivitet, størrelse og EMI-afvejninger
Skiftefrekvens og termisk styring
Du vælger switchfrekvens først, fordi den påvirker alle andre valg. En højere frekvens gør induktorer, kondensatorer og filtre mindre, og det øger effekttætheden. Den samme ændring tilføjer flere switchhændelser hvert sekund, så tabene stiger, og effektiviteten kan falde, når det termiske design er svagt. Skarpere dv/dt og di/dt øger også ledningsbåret og udstrålet støj. Du har derefter brug for et strammere layout, bedre filtrering og omhyggelig gate-drive-tuning.
Designprioritet | Effekt af højere switchfrekvens |
|---|---|
Effektivitet | Flere koblingshændelser hvert sekund; den samlede effektivitet kan falde uden et stærkt termisk design |
Løsningsstørrelse | Mindre passive komponenter og højere effekttæthed; passive komponenter bliver mere følsomme og dyrere |
Skarpere kanter øger støjen; kræver strammere layout, afskærmning og filtrering | |
Thermal | Flere behov for temperaturcykling og derating af forbindelsespunkter |
Estimer switching-tab ved din kandidatfrekvens, og kontroller derefter den termiske headroom i modulet og kølepladen. Valider dv/dt- og di/dt-styringen for EMI-risiko, juster og gentag. Bekræft med simulering, termisk test, en EMI-scanning og en belastningstest, før du færdiggør.
Tip: En frekvens, der lader EMI passere på prøvebordet, kan stadig svigte i et metalkabinet. Scan tidligt.
Kobberareal og DFM-begrænsninger
Planlæg varmebanen, før du lægger kabel. Termiske via-arrays fører varme fra overfladedele til indvendige eller bagsidede kobberplaner, og fyldte eller proppede vias forhindrer loddetransport. Tungt kobber reducerer resistiv opvarmning og spreder varme sidelæns. Kobbermønter og isolerede metalsubstrater bruges til enheder, hvor via-arrays ikke er tilstrækkelige. Gruppér vias i farms, og følg IPC-7093 for bundterminerede pakker og IPC-2152 for strømførende bredde.
DFM begrænser derefter planen. Store kobberområder trækker varme fra loddeforbindelser under reflow, så størrelsen strømmer rundt i den faktiske varmebane. Minimér loddepasta for at forhindre komponenter i at flyde. Hold højstrømsspor væk fra sensorer og operationsforstærkere.
Omkostnings- og styklisteafvejninger
Lavere frekvens holder stykliste- og EMI-kontrol billigere. Højere frekvens kan øge omkostningerne gennem avancerede enheder og strammere EMI-kontrol. Vej hver mulighed op mod din belastningsprofil, ikke op mod en databladspids.
Bemærk: Enhver gevinst i høj effektivitet koster printkortareal, omkostninger eller EMI-margin et eller andet sted.
Implementering og testning på bestyrelsesniveau
Layout af hot loop og switch-node
Den varme sløjfe er den højstrømsbane, der fører switchingstrøm. Dens område bestemmer parasitisk induktans, og parasitisk induktans bestemmer ringning, oversving og EMI. Du bør placere indgangs- og afkoblingskondensatorer kun få millimeter fra MOSFET-halvbroen. Et mindre sløjfeområde sænker sløjfinduktansen og reducerer spændingsoversving. En vertikalt orienteret effektsløjfe i et flerlagsprintkort krymper sløjfeområdet endnu mere, og layouts som dette har rapporteret en reduktion af oversving på op til ca. 4 V sammenlignet med almindelige layouts.
Designhandling | Gælder | Effekt |
|---|---|---|
Kondensatorer tæt på MOSFET'er | Varmt loop | Krymper sløjfearealet, sænker induktansen |
Vertikal effektsløjfe i flerlags-PCB | Varmt loop | Skærer loop-området og overskrider |
Laminerede samleskinner til DC-link | Varmt loop | Forhindrer V_DS-overskridelse ved slukning |
Kompakte, isolerede gate loops | Skift node | Stopper falsk tænding fra Miller-kobling |
Matchet kildeinduktans i parallelle enheder | Skift node | Undgår ujævn strømfordeling |
Du bør også holde referenceplaner ubrudte og holde støjende switchingområder væk fra følsomme analoge områder. Disse trin holder høj dv/dt- og di/dt-støj tilbage og beskytter signalreturintegriteten.
Måling og validering
Bænkdata hjælper kun, når opsætningen er ærlig. Kalibreringsfejlen vokser med aflæsningen, så store værdier medfører større absolutte fejl. Nulpunktsforskydning tilføjer en konstant fejl, der rammer små aflæsninger mest. Instrumentdrift, forsinkelse og hysterese ændrer sig alle. Du bør nulstille måleren ved starten, vente på stabilitet før hver aflæsning og kun bevæge måleren i én retning.
Mistake | Hvordan det skævvrider aflæsninger | Hvordan man undgår |
|---|---|---|
Kalibreringsfejl | Vokser med fuld værdi | Verificér mod en præcis reference |
Nulforskydning | Konstant fejl, værst ved små værdier | Nulstil og registrer offset'et |
Forsinkelsestid / hysterese | Tidlige aflæsninger er for høje eller lave | Vent på stabilitet; fej i én retning |
Miljøstøj | Resultater af træk- og vibrationsbias | Beskyt eller styr arbejdsområdet |
Valider transiente belastningstrin, linje- og belastningsregulering og effektivitet før volumenproduktion. Husk, at regulering og tab bevæger sig sammen. En transformer med 7% impedans viste 11 kW belastningstab og 98.6% effektivitet, mod 8 kW og 98.9% ved 5% impedans. Dårligere regulering betyder højere tab, så betragt en driftende udgangsspænding som en advarsel om effektomdannelseseffektivitet.
Tip: Foretag flere aflæsninger over det bredeste område. Variationer, du aldrig har målt, er variationer, du ikke kan korrigere.
Højeffektiv effektkonvertering og stabil regulering kommer fra én sammenhængende kæde: topologi, kontrolsløjfe, komponenter, layout, termisk design og DFM, alle tilpasset dine reelle grænser. Du kan ikke undgå kompromiser. Det bedste design passer til din egen belastningsprofil, termiske hylster og omkostningsmål, ikke en databladspids.
Bemærk: Benchdata slår gæt hver gang. Mål, iterer, og valider derefter før volumenproduktion.
Betragt enhver gevinst i effektkonverteringseffektivitet som et målt resultat, ikke et håb. Omhyggeligt effektkonverteringsarbejde giver dig en pålidelig strømforsyning. Byg pålidelige strømforsyninger på samme måde, én ærlig måling ad gangen, og dine effektivitets- og reguleringsmål vil holde i produktionen.
Ofte stillede spørgsmål
Hvordan vælger du mellem buck, boost og buck-boost?
Start med tre indgange: belastningsprofil, indgangs-til-udgangsspændingsforhold og isolationsbehov. Vælg en buck-boost til at steppe ned, en boost til at steppe op og en buck-boost, når indgangen bevæger sig over og under udgangen. Tilføj kun en isoleret topologi, når sikkerhed eller jordadskillelse kræver det.
Skal man bruge en lineær regulator eller en switching-konverter?
Beregn tabet som (VIN − VOUT) × IOUT. Hvis resultatet forbliver på eller under 2W, kan en lineær del muligvis fungere med korrekt køleafledning. Over 2W, skift til et koblingstrin. En lineær regulator, der forsynes fra en meget højere indgang, forbrænder det meste af den leverede effekt som varme.
Hvordan holder man kontrolsløjfen stabil?
Sigt efter en fasemargin på mindst 60°, og fald aldrig til under 45°. Indstil delefiltret til nær en tiendedel af switchfrekvensen, og brug en type III-kompensator til at hæve fasen ved LC-resonansen. Kontroller derefter stabiliteten igen med dit indgangsfilter tilsluttet.
Tip: En løkke, der ser ren ud på bænken, kan stadig ringe, når inputfilteret interagerer med den.
Hvorfor falder effektiviteten ved let belastning?
Fastfrekvent PWM fortsætter med at skifte med samme hastighed uanset hvor lille belastningen er, så selvforbruget forbliver konstant. Burst-, skip- og PFM-tilstande reducerer antallet af skiftehændelser og genvinder en stor del af dette tab. Kontroller EMI og ripple, før du aktiverer dem.
Bliv ved med at måle, bliv ved med at iterere, og dine effektivitets- og reguleringsmål vil holde i produktionen.