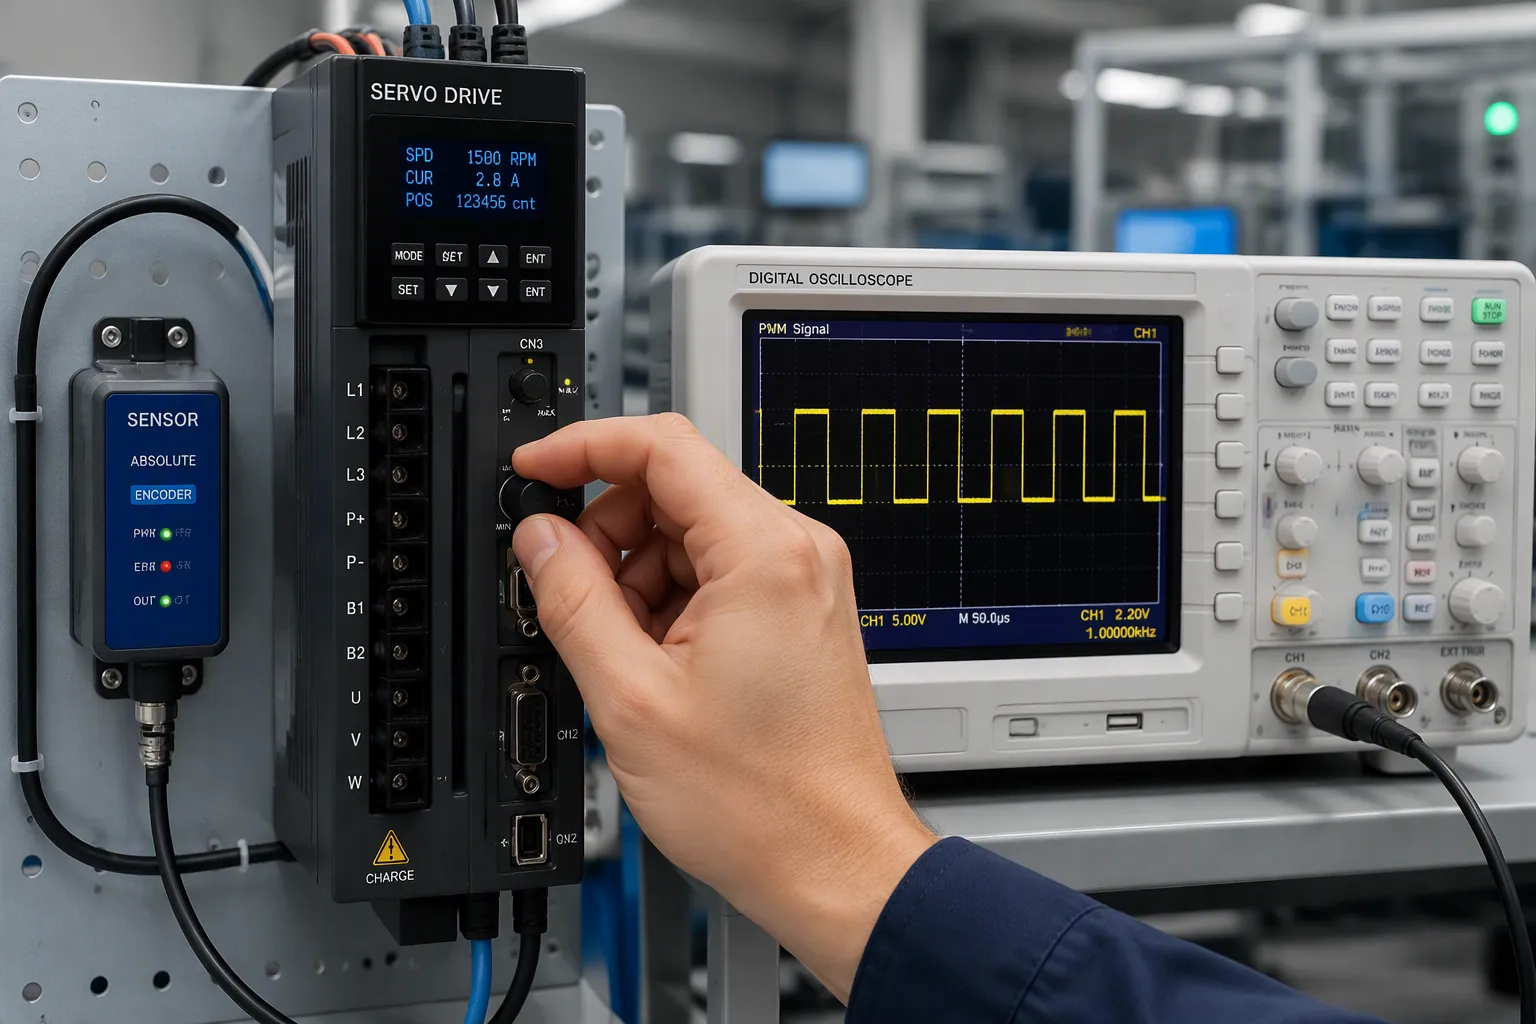
Servodrev bruger PWM til at indstille en målposition eller -hastighed. Sensorer rapporterer den faktiske værdi i realtid. Drevet udbedrer derefter afstanden i et lukket kredsløb. PWM, eller pulsbreddemodulation, tænder og slukker et signal meget hurtigt. Duty cycle er andelen af tændt-tid, og den indstiller kommandoniveauet. Closed-loop-styring betyder, at drevet sammenligner kommandoen med feedback og justerer sit output, indtil fejlen bliver mindre.
Hardwareingeniører og elektronikproduktteams har brug for fakta på printkortniveau, ikke slogans. Servodrev er kernen i bevægelseskontrol, og små designvalg afgør, om en servomotor holder position eller jager. Denne diskussion dækker kommandokodning, feedbackregistrering, den kombinerede sløjfe og afvejninger mellem effekttrin.
Nøgleforsøg
PWM-duty cycle indstiller kommandoen for servodrev, så ren timing sikrer præcis bevægelse.
Vælg den rigtige sensor til dine præcisionsbehov: potentiometre til basale opgaver, encodere til høj nøjagtighed.
Lukket sløjfe-styring kontrollerer kommandoen mod feedbacken for at rette fejl og holde bevægelsen stabil.
Et godt effekttrinsdesign med dødtidsstyring og strømregistrering beskytter drevet og motoren.
Brug DFM-retningslinjerne fra starten for at forhindre produktionsproblemer og holde servoens ydeevne pålidelig.
Servodrev og PWM-styring
Et servodrev er strømforsyningsgrænsefladen og udførelsestrinnet i et bevægelsessystem. Det modtager en kommando fra bevægelsescontrolleren, omdanner kommandoen til et koblingsmønster og driver motorviklingerne. Drevet bestemmer ikke, hvor belastningen skal hen. Det udfører kommandoen og rapporterer tilbage via sin feedbackvej.
Driftscyklus og kommandokodning
Duty cycle-funktionen bærer kommandoen. En bredere puls fortæller drevet, at det skal bevæge sig mod den ene ende af bevægelsen; en smallere puls bevæger det mod den anden. I RC-lignende design betyder en puls nær 1.5 ms normalt centrum, og pulsbredden skifter over eller under denne værdi for at indstille den ønskede position. Industrielle servodrev koder ofte hastighed eller drejningsmoment på samme måde, hvor duty cycle-funktionen er knyttet til en kommanderet strøm eller hastighed.
Kodningsskemaet er vigtigt, fordi servomotorer reagerer på gennemsnitsspænding, ikke på individuelle flanker. En ren duty cycle producerer et forudsigeligt gennemsnit. En forvrænget duty cycle producerer en kommando, som drevet aldrig havde til hensigt.
PWM-timing og opdateringsnøjagtighed
Timing-jitter er fjenden for præcis bevægelse. Servodrev sammenligner hver indgående puls med en intern tidsbase. Jitter på den puls ændrer den dekodede kommando, og løkken jagter derefter et mål, der bliver ved med at bevæge sig. Opdateringshastigheden bestemmer, hvor ofte kommandoen opdateres. En for langsom opdatering efterlader servomotorer bagud i forhold til hurtigt skiftende sætpunkter.
Layout på printkortniveau påvirker begge dele. Før PWM-indgangen væk fra switching-noder, hold sporet kort, og giv timeren en stabil urkilde. Servodrev, der holder positionen godt, starter normalt med en ren, velklokket kommandoindgang.
Bemærk: Bekræft opdateringshastigheden i forhold til belastningens dynamik, ikke kun i forhold til databladets maksimum.
Sensordetektions- og feedbackhardware
Feedbackstien bestemmer , hvor godt servodrev kender lastens sande position. En sensor omdanner fysisk bevægelse til et elektrisk signal. Servodrev sammenligner derefter signalet med kommandoen. Feedbackkvaliteten sætter en fast grænse for den opnåelige præcision, uanset hvor hurtigt kontrolsløjfen kører.
Potentiometre, encodere og Hall-sensorer
Hver sensortype afstemmer opløsning mod pris og plads på kortet. Tabellen nedenfor opsummerer typiske specifikationer.
Sensortype | Løsning | Nøjagtighed |
|---|---|---|
Absolut encoder (FANUC) | 24-bit | ±2.5 μm positioneringsnøjagtighed |
Absolut encoder (Mitutoyo) | 0.1 buesekund roterende; lineær på nanometerniveau | ±0.5 μm lineær; ±1 buesekund roterende |
Generel absolut encoder | Overstiger 16-bit | Stærk støjimmunitet, diskret digital udgang |
Lineært potentiometer (Hall-effekt, FANUC) | Analog | Linearitet bedre end 0.1% af fuldt område |
Generelt potentiometer | Analog | ±1–2 mm positioneringsområde |
Potentiometre koster billigst. Hall-sensorer ligger i midten på prisen. Optiske encodere er topkvalitetsdele, og deres præcise konstruktion retfærdiggør kun prisen, når jobbet virkelig kræver det. Generelle potentiometre fungerer godt til ±1-2 mm positionering. Arbejde under en millimeter kræver optiske encodere. Servomotorer, der bruger potentiometerfeedback, skal også afskærmes og filtreres, da analog støj ødelægger spændingssignalet.
Støjfiltrering på feedbacklinjer
Støjende linjer ødelægger masterpositionsdata. Lange kabelstrækninger, svag afskærmning og nærliggende strømledninger forøger alle fejl. Differentialencodersignaler blokerer common-mode-støj godt. Hold feedbackkabler væk fra motorens strømledninger. Vælg encodere med høj opløsning, når bevægelsesprofilen kræver tæt synkronisering.
Moderne smarte encodere rapporterer intern temperatur og signalkvalitetsbits. Et fald til under 90% signalkvalitet advarer om kommende fejl på grund af vibrationer eller olieindtrængning. Vær opmærksom på bløde positionsfejl ved tænding og sluk og uregelmæssige momentspidser. Servodrev, der sporer encoderens signal-støj-forhold, registrerer disse fejl tidligt. Servomotorer beholder derefter deres hjemmereference i stedet for at miste den midt i cyklussen.
Lukket sløjfestyring i servodrevet
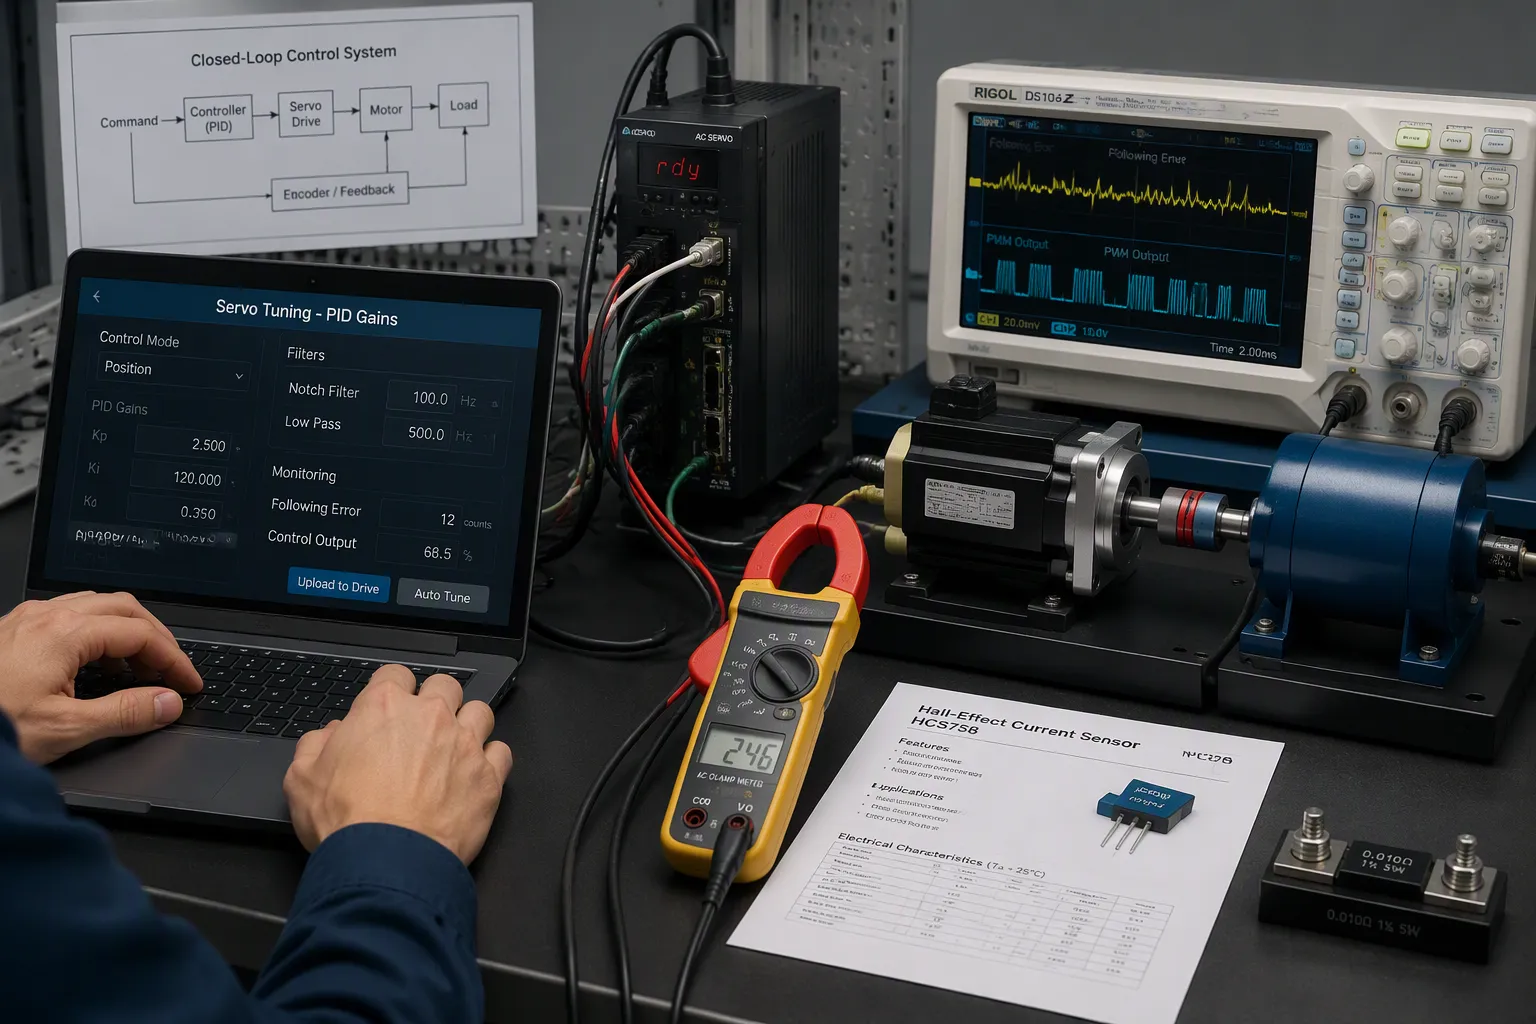
En kommando i sig selv får ikke motoren til at bevæge sig. Et lukket kredsløbsstyringssystem kontrollerer den ønskede position i forhold til den position, det måler. Derefter reagerer det på forskellen. Denne forskel kaldes den følgende fejl. Servodrev sender den til en korrektionsblok, og udgangen driver effekttrinnet . Det er her, PWM-kommandoer og sensordata endelig mødes.
Fejlkorrektion og stabilisering
De fleste servodrev bruger en PID-regulator til at korrigere fejl. Proportionalitetsleddet reagerer på, hvor stor den aktuelle fejl er, og det fungerer som systemstivhed. Integralleddet lægger tidligere fejl sammen for at fjerne stationær offset, og en integrationsgrænse forhindrer det i at forårsage oscillation. Afledteleddet reagerer på, hvor hurtigt fejlen ændrer sig, og det dæmper mod oversving.
Indstilling følger en praktisk rækkefølge. Ingeniører hæver Kp, indtil der opstår en lille oversvingning, øger Kd for at nå kritisk dæmpning, og indstiller derefter Ki så lavt som muligt for at fjerne resterende fejl. Et offentliggjort indstillingseksempel bruger Kp = 1, Ki = 2 og Kd = 0.05. En almindelig regel sætter Ki mellem 1/10 og 1/2 af Kp, og mindre servomotorer bruger større udvekslingsforhold. Når ingen Kd-værdi stabiliserer en given Kp, er vejledningen at reducere Kp med 35-50% og justere igen.
Grundlæggende PID kan ikke rette alle fejl. Harmonisk kompensation korrigerer gentagne moment- og feedbackforstyrrelser knyttet til motorens pitch eller én mekanisk omdrejning. Fejlkortlægning lagrer laserinterferometerdata i en ikke-flygtig hukommelse og anvender interpolerede korrektioner i realtid. Dobbeltloop-styring tilføjer en anden encoder på belastningen, så positionsloopen ser den sande belastningsposition. Disse metoder udvider et lukket-loop feedbacksystem ud over, hvad forstærkningsjustering alene kan gøre.
Strømregistrering og stalldetektion
Strømregistrering beskytter drevet og lukker momentsløjfen. To metoder dominerer, og hver metode har sine ulemper.
Attribut | Hall-effekt-sensor | Shunt modstand |
|---|---|---|
Isolation | Galvanisk isolering | Ingen |
Nøjagtighed | God i lukkede kredsløbsversioner | Høj præcision og stabilitet |
Pris | Højere | Lav |
Strømforløb | Minimalt indføringstab | I²R varmeafledning |
Bedst til | Højstrøms, isolationskritiske drev | Lavspændings, kompakte designs |
Hvor shunten sidder, ændrer, hvad drevet kan registrere. Low-side shunts sidder nær jord og kan ikke registrere kortslutninger til jord. High-side shunts efterlader systemets jord ren, men kræver sensor-IC'er, der er klassificeret til busspænding. Inline shunts placerer én modstand pr. motorfase og giver det mest nøjagtige resultat, uafhængigt af FET-tilstand.
Stalldetektion bygger på disse data. En standset servomotor trækker stigende strøm, mens positionsændringen stopper. Drevet sammenligner strøm med en tærskel og afbryder outputtet eller afbryder kommandoen. Realtidsfeedback af strøm og position adskiller et reelt standsning fra en kort belastningsstigning. Denne sondring beskytter motorviklingerne og printkortet uden generende udløsninger.
Power Stage og præcist bevægelsesdesign
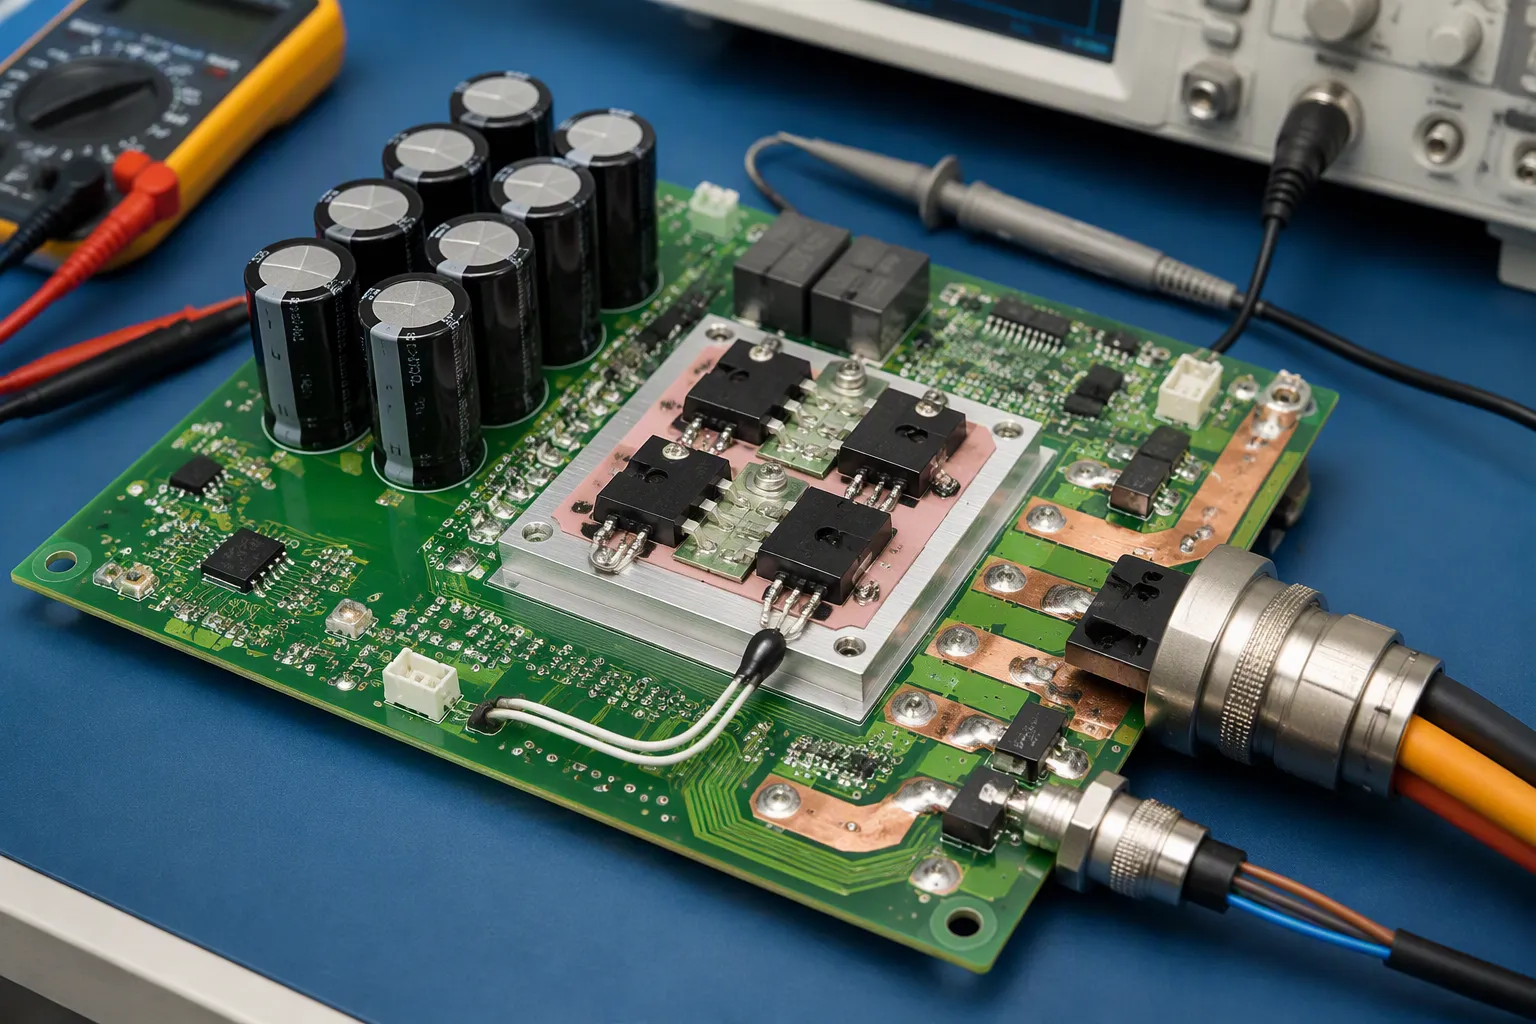
Effekttrinnet omdanner lavspændingskommandoer til motorstrøm. Hvordan det er placeret, og hvilke dele der vælges, afgør, om den præcise bevægelse forbliver stabil under belastning.
H-bro, modelektromotorisk kraft og kapacitans
En MOSFET H-bro skifter busspændingen over viklingerne. Dødtidsstyring stopper gennembrud, hvilket er, når begge enheder i ét ben leder på samme tid. Typisk dødtid for silicium-MOSFET'er er 100-300 ns. En sikker regel sætter dødtiden over den maksimale sluktid plus margin, f.eks. 200 ns for en 50 ns sluk. For meget dødtid reducerer den effektive spænding og øger ripple.
Anbefaling | Dødtidsværdi | Grundlag |
|---|---|---|
Typiske silicium MOSFET'er | 100–300 ns | Fuld slukning før komplementet tændes |
Margin over afkørsel | Slukningstid + margin | Dækker værst tænkelige forsinkelser |
Programmerbar driver (LM5106) | 100–600 ns | Modstandsjusterbar |
Mod-EMF stiger med hastigheden og bekæmper den kommando, der følger. Opbyg et fuldt spændingsbudget på tværs af forsyningstolerance, kabelfald, belastningsnedhæng og regenerativ stigning. Tilføj 10-15% headroom i begge ender. Sensorløse designs estimerer mod-EMF med en glidende observatør, og beregn derefter rotorhastighed og position. Denne metode bliver værre ved lav hastighed og fejler ved stilstand.
Dimensionér DC-buskondensatoren til peak ripple-strømmen, og hold spændingsripplen typisk under 5 %. Hvor regenerativ bremsning returnerer energi, skal der sørges for en absorptionsvej, f.eks. bremsemodstande, så spændingsstigningen ikke overbelaster effekttrinnet.
Termiske, stik- og DFM-afvejninger
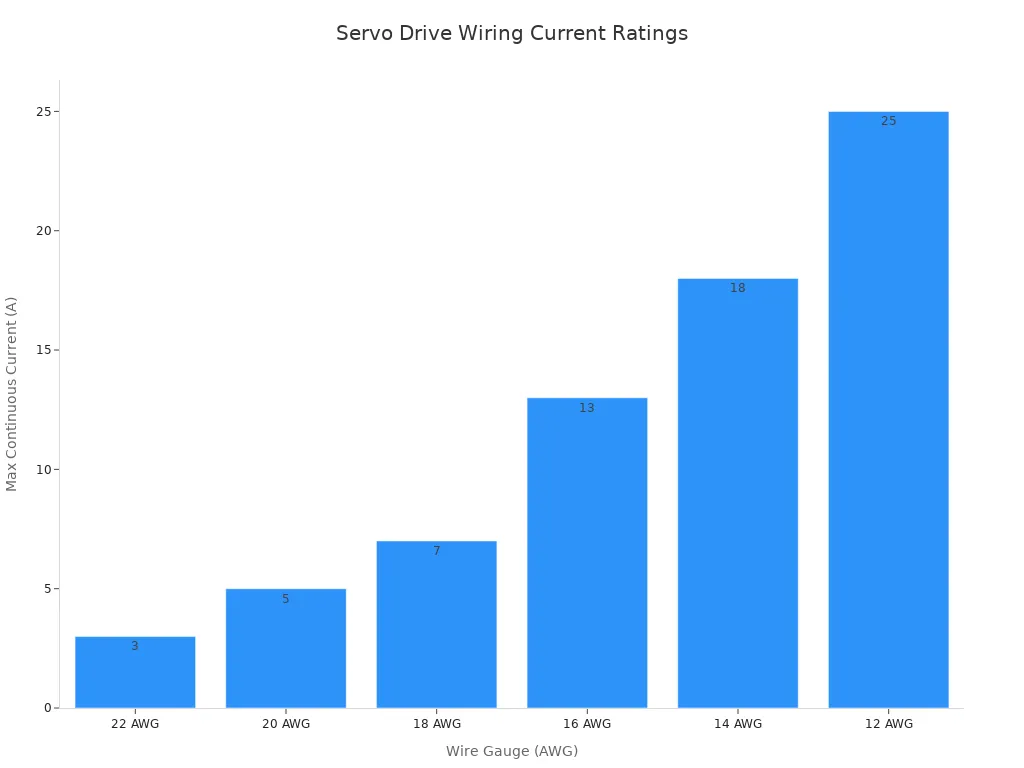
Stik og ledningsnet skal føre strømmen uden for meget opvarmning. Tilpas kontaktklassificeringen til lederen.
Connector Type | Pins | Spænding / strøm pr. kontakt | IP (parret) |
|---|---|---|---|
M23 cirkulær | 12 eller 17 | 400V / 16A | IP67 |
M12 cirkulær (D-kodet) | 8 | 250V / 4A | IP67 |
M17 militærcirkulær | 7-55 | 600V / 23A | IP68 |
Trådtykkelsen følger samme logik. En 16 AWG-leder fører 13 A kontinuerligt ved 40 °C, hvilket passer til samlinger i området 400 W-1.5 kW. En 12 AWG-leder når 25 A til større samlinger.
Termisk design af driver-IC'er afhænger af kobberareal, termiske vias og luftstrøm. DFM-gennemgang opdager mange problemer tidligt. Lås producentens varenumre og godkendte alternativer. Kontroller fugtfølsomme enheder før reflow. Match stencilåbninger med den termiske profil. Bekræft polaritet og brug AOI, og tilføj røntgen, hvor skjulte samlinger eller termiske puder skaber risiko. Frigiv fabrikations-, stykliste-, centroid- og samlingsfiler under én revisions-id.
PWM indstiller kommandoen. Sensorer kontrollerer resultatet. Drevets lukkede kredsløbsstyring forbinder de to for en stabil og præcis bevægelse. Servodrev får deres præcision fra begge dele af parret. Hvor præcis kommandotimingen er, bestemmer hvor præcist målet ankommer. Hvor godt feedbacksignalet er, bestemmer hvor ærligt drevet ser belastningen. Servomotorer følger kun en kommando, så godt som kortet leverer den.
Hardwareteams bør vurdere tre ting sammen, når de skriver specifikationer. For det første skal feedbackhardwaren vejes op mod den opløsning, jobbet kræver. For det andet skal effekttrinnet dimensioneres til reel strøm og termisk belastning. For det tredje skal DFM-begrænsninger ryddes før frigivelse. Servodrev, der består alle tre kontroller, holder positionen under belastning. Servomotorer kører derefter køligere og holder længere.
Ofte stillede spørgsmål
Hvordan omdanner et servodrev et PWM-signal til motorbevægelse?
Drevet aflæser pulsbredden og kontrollerer den mod sin interne tidsbase. En puls nær 1.5 ms betyder normalt centerposition. Drevet omdanner den dekodede værdi til et koblingsmønster for effekttrinnet. Ren timing ved indgangen holder kommandoen stabil.
Hvilken feedbacksensor passer til et givet præcisionsmål?
Potentiometre koster billigst og håndterer positionering i området ±1-2 mm. Hall-sensorer ligger i midten prismæssigt. Optiske encodere koster mest og er det værd, når jobbet kræver en nøjagtighed på under en millimeter. Servomotorer følger den sensor, som kortet rent faktisk understøtter.
Hvorfor skal et servodrev registrere strøm?
Strømregistrering lukker momentsløjfen og beskytter hardwaren. En standset servomotor trækker stigende strøm, mens positionsændringen stopper. Drevet kontrollerer denne strøm mod en tærskel og justerer udgangen. Denne reaktion beskytter viklinger og printkort uden generende udløsninger.
Hvilke valg på boardniveau påvirker bevægelsespræcisionen mest?
Tre valgmuligheder er vigtigst. Før PWM-indgange væk fra switching-noder, og giv timeren et stabilt ur. Hold feedbackkabler væk fra motorens strømledninger, og brug differentialsignaler, hvor det er muligt. Dimensionér dødtid og DC-buskondensatoren til reel belastningsbelastning. Servodrev, der får alle tre til at holde positionen under belastning.