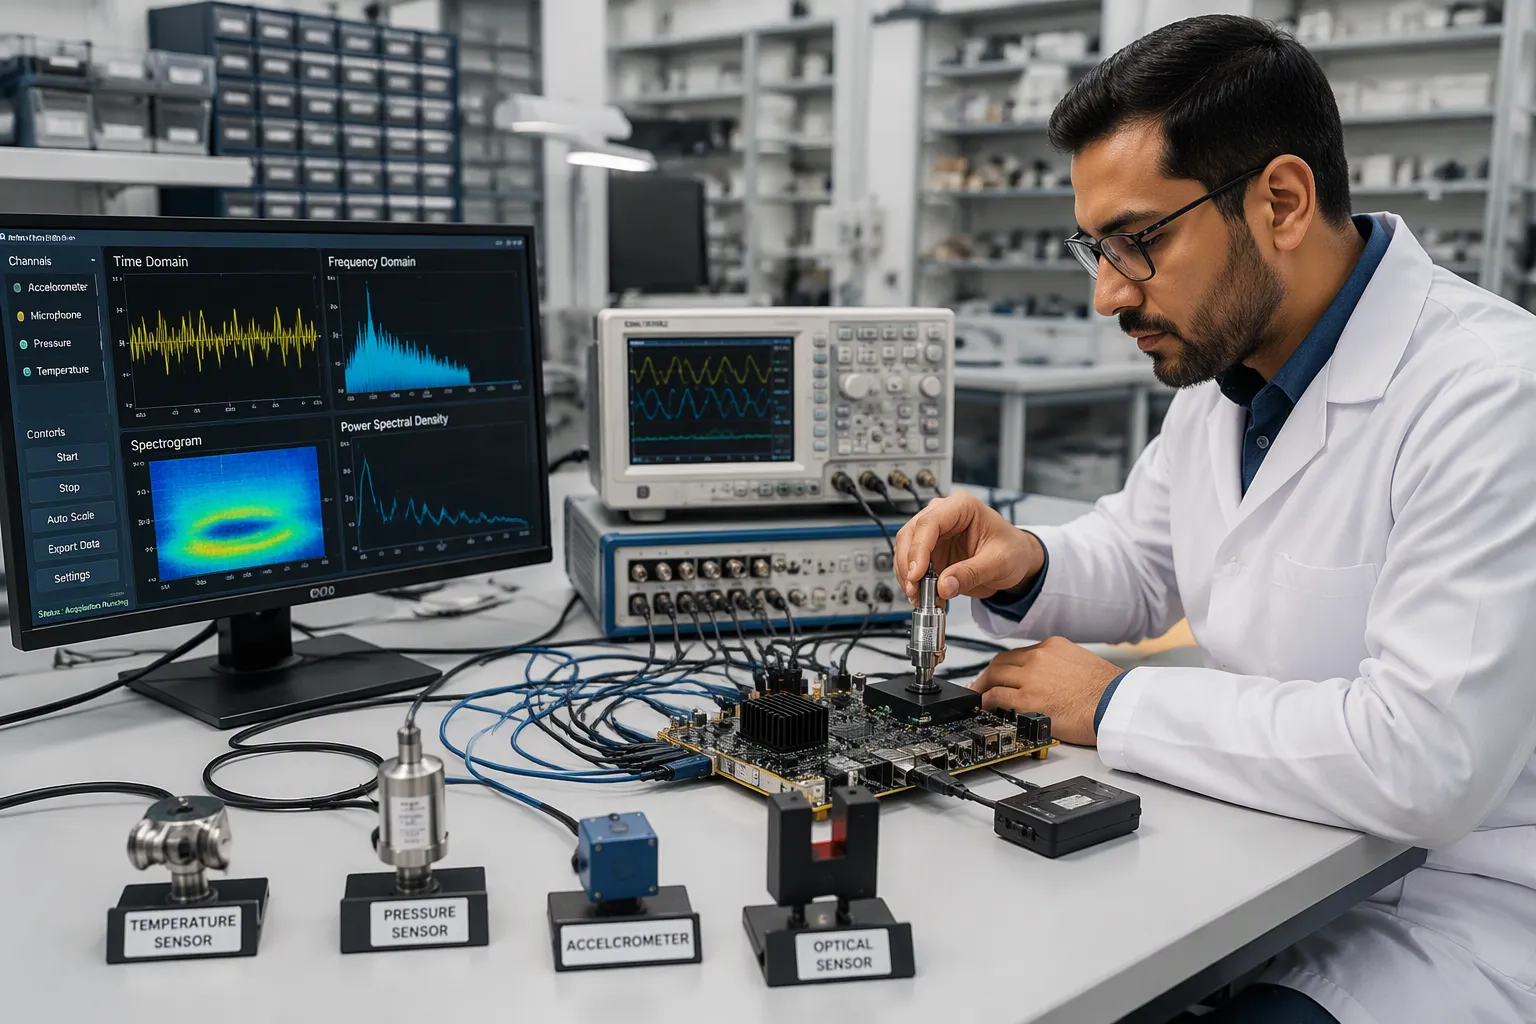
Multisensorsignalopsamling indsamler data fra flere sensorelementer og omdanner dem til brugbare digitale strømme på printpladeniveau. Virkelige systemer – industriel overvågning, robotteknologi, instrumentering – blander sensorer med forskellige grænseflader, hastigheder og støjprofiler. Ingeniører står over for reelle smertepunkter: frontend-design, synkronisering, støj, fusion og DFM.
Denne guide gennemgår trin for trin beslutninger om printkortdesign og fremstilling. Den dækker analog multiplexing versus ADC'er pr. kanal, anti-aliasing-filtre, valg af operationsforstærker og interfacevalg. Du finder praktiske retningslinjer for timing, jording, kalibrering og bring-up. Hvert afsnit fokuserer på en konkret designafvejning, ikke teori.
Ingeniører, der bygger multisensorkort, kender kløften mellem en fungerende prototype og et pålideligt produkt. Denne guide lukker dette hul med praktiske detaljer.
Nøgleforsøg
Planlæg hver sensors signalvej omhyggeligt for at beskytte konverteren og holde dataene rene.
Brug samtidig sampling, når faseforskelle er vigtige, f.eks. ved lydlokalisering.
Brug ét fælles ur og triggersignaler, så alle sensordata forbliver tidsmæssigt justeret.
Vælg det rigtige filter: FIR giver en stabil lineær fase, IIR er mere effektiv, og adaptiv fungerer godt til støjreduktion.
Brug DMA til at flytte data uden at belaste CPU'en, så din datastrøm holdes stabil og hurtig.
Kalibrer hver kanal for sig, og kontroller for drift for at holde den nøjagtig over tid.
Hold analoge og digitale jordforbindelser adskilt, og brug ét sammenhængende jordplan for at reducere støj.
Tænd én kanal ad gangen, og tjek den med FFT, før du går op til fuld fusion.
Grundlæggende om multisensorsignaloptagelse
Hvad multisensoroptagelse betyder
Multisensorsignalopsamling placerer flere sensorelementer på ét printkort og indfanger data fra dem alle på samme tid. Kæden løber fra den fysiske sensor, gennem signalbehandling, ind i en ADC og ud som en digital strøm. Under sampling indfanger konverteren det analoge signal med bestemte intervaller og giver hver sample et spændingsniveau. Opløsningen af ADC'en angiver det mindste spændingstrin, systemet kan opløse.
Dataindsamling, -behandling og Wi-Fi/Bluetooth-kommunikation fra flere sensorer kan alle fungere på et enkelt open source-kort.
Føleelementer og signalveje
Hver sensortype har brug for sin egen sti. En PZT-sensor skal dæmpes, lavpasfiltreres og niveauforskydes før konvertering. En strain gauge skal bruge en instrumentforstærker og niveaujustering. Tabellen nedenfor opsummerer typiske stier.
Følerelement | Signalsti |
|---|---|
PZT-sensor | Dæmpning (÷2) → lavpasfiltrering (~664 kHz) → niveauforskydning til 0–3.3 V → adc |
Stregmåler | Instrumentforstærker → niveaujustering til 0–3.3 V → adc |
Accelerometer (BMA400) | Digital udgang via SPI direkte til MCU |
Miljøsensor (BME280) | Digital udgang via SPI direkte til MCU |
Analoge vs. digitale sensorudgange
Analoge sensorer har brug for en analog frontend: dæmpning, filtrering og niveauforskydning beskytter konverteren og opretholder lineariteten. En 51 Ω modstand med en 4.7 nF kondensator giver for eksempel en lavpasafskæring nær 664 kHz.
Digitale sensorer som BMA400 og BME280 springer helt over analog konditionering. De sender data via SPI ved hjælp af clock-, input-, output- og chip-select-linjer. Denne tilgang fjerner frontend-kredsløb og gør det analoge frontend-budget enklere.
Hvorfor design på bestyrelsesniveau er vigtigt
Signalintegritet ved kilden
Signalintegriteten starter ved sensorgrænsefladen. Dårlig jordforbindelse eller lange analoge spor ødelægger data, før nogen digital signalbehandling kan hjælpe. Du bør placere konditioneringskomponenter tæt på konverteren og holde returvejene korte.
Omkostninger og fremstillingsevnepåvirkning
Hver ekstra kanal øger omkostningerne, øger printpladsen og øger testtiden. Færre konditioneringstrin mindsker monteringsrisikoen. DFM-gennemgange bør bekræfte komponentplacering og sporbredder før layoutfrigivelse.
Kernedesignspørgsmål
Kanalantal og samplingsbehov
Samplinghastigheden følger fysikken i det målte signal. Temperaturkanaler behøver kun 1-100 S/s, mens vibrationer og akustik kræver 25.6-204.8 kS/s. Multipleksede konvertere deler én A/C på tværs af kanaler og tilføjer en lille timing-skævhed. Enheder til simultan sampling holder faseforholdene intakte.
Signaltype | Typisk samplingsfrekvens |
|---|---|
Temperatur | 1–100 S/s |
Tryk, flow | 10 S/s–1 kS/s |
Vibration, akustik | 25.6–204.8 kS/s |
Grænseflade- og behandlingsbudget
Valg af grænseflade bestemmer processorbudgettet. SPI giver hurtige overførsler med lav latenstid; I2C passer til langsomme sensorer; RS-485 dækker lange kabelstrækninger. En DAQ-frontend skal flytte data uden at sætte MCU'en i stå. Budgetter båndbredden tidligt, fordi 64 kanaler ved 51.2 kS/s producerer cirka 13 MB/s.
Vigtigste udfordringer i multisensorsystemer
Synkronisering og timing-skævhed
Uoverensstemmelser i urdomæner
Forskellig hardware skaber det første problem. Vision-, kraft/moment-, taktile og encoderkanaler kører med forskellige samplinghastigheder, latenser og protokoller. Hver enhed har sit eget ur, og den naturlige jitter går ofte ud over flere hundrede mikrosekunder. Denne forskydning ændrer sig med temperatur, forsyningsstigninger og -nedgange og ældning af delene.
Problemer med synkronisering af flere sensorer stammer hovedsageligt fra forskellige optagelsesenheder, varierende optagelsesprotokoller og forskellige egenskaber såsom samplingfrekvenser, opløsninger, intervaller, signal-støj-forhold og - vigtigst af alt - tidsreferencer. Manglen på én fælles tidsreference gør sensorintegration meget vanskeligere. Simple gæt om, at interne enhedsure allerede er synkroniseret nok, tager ikke højde for clock-offset og clock-forsinkelse, der opbygges over tid. Så robust synkronisering (hardware eller software) er nødvendig for at justere data i et fælles tidsdomæne til fusion eller AI-efterbehandling.
Latens- og jittereffekter
Kommunikationsforbindelser tilføjer deres egen forsinkelse. USB-, Ethernet- og serielle stier pålægger hver især forskellige latensprofiler, og netværkssensorer lider af variable transmissionsforsinkelser plus gendannelse af pakketab. En realtids OS-forudindtagelse tilføjer ikke-deterministiske behandlingsforsinkelser oveni. Billedbehandling og funktionsudtrækning medfører derefter ikke-ensartede beregningslatenser på tværs af sensortyper, hvilket producerer systematiske timing-skævheder. Du bør planlægge timingsynkronisering tidligt, fordi ingen mængde downstream-signalbehandling bringer en tabt tidsreference tilbage.
Støj og signalintegritet
Krydstale og jordsløjfer
Energi kobles mellem nærliggende spor gennem gensidig induktans og kapacitans, og tæt afstand forværrer det. Jordbounce forskyder lokale jordpotentialer under hurtig skift, så logisk-lave signaler kan aflæses som høje, og analoge referencer afviger. Tabellen nedenfor kortlægger almindelige symptomer til årsager og løsninger.
Symptom | Hovedårsagen | Lægemiddel |
|---|---|---|
Ringetone | Uovertrufne impedanser | Diagnosticér TDR; anvend opsigelse |
Fejl på tilstødende spor | Krydstale | Øg afstanden eller tilføj afskærmning |
50/60 Hz brummen | Jordsløjfer | Jordskillevægge eller optisk isolering |
Forskudte analoge referencer | Jordhoppe | Dedikerede fly og afkobling |
Sensorspecifikke støjprofiler
Hver sensor viser en forskellig støjsignatur. Højimpedanselementer opfanger kapacitiv kobling; analoge kanaler på lavt niveau lider af strømforsyningsrippel, der modulerer tærskler og timing. Differentialpar og kontinuerlige returplaner forbedrer immuniteten. Placer afkoblingskondensatorer i nærheden af strømforsyningsben, og kør signalintegritetssimulering før fabrikation.
Datavolumen og båndbredde
Afvejninger vedrørende samplingshastighed
Samplinghastigheden styrer datamængden direkte. En lav samplinghastighed kan overse eller forvrænge betydelige tendenser, mens høje hastigheder er egnede til kortvarige tests, der indfanger hurtige udsving; længere analyser kan favorisere intervaller på et sekund eller langsommere. Aggressiv nedsampling uden kompensation introducerer dog aliasing, og aliasing forringer modellens nøjagtighed. Vælg hastigheden ud fra signalfysikken, og verificer derefter med FFT-analyse.
Flaskehalse i grænsefladen
Grænsefladebåndbredden begrænser daq-kæden. En daq-frontend, der bevæger 64 kanaler med 51.2 kS/s, producerer cirka 13 MB/s, og langsommere links sætter MCU'en i stå. Gruppering af prøver pr. interval reducerer pakkeantallet, mens en grovere tidsgranularitet kun sparer båndbredde, når applikationen kan tolerere det. Match adc-grænsefladen og linkhastigheden med det reelle gennemløbsbudget, og profilér latenstid, før du skalerer kanalantallet.
Design af indkøbshardware
Analog multipleksing vs. ADC per kanal
Kanalantal og omkostningsafvejninger
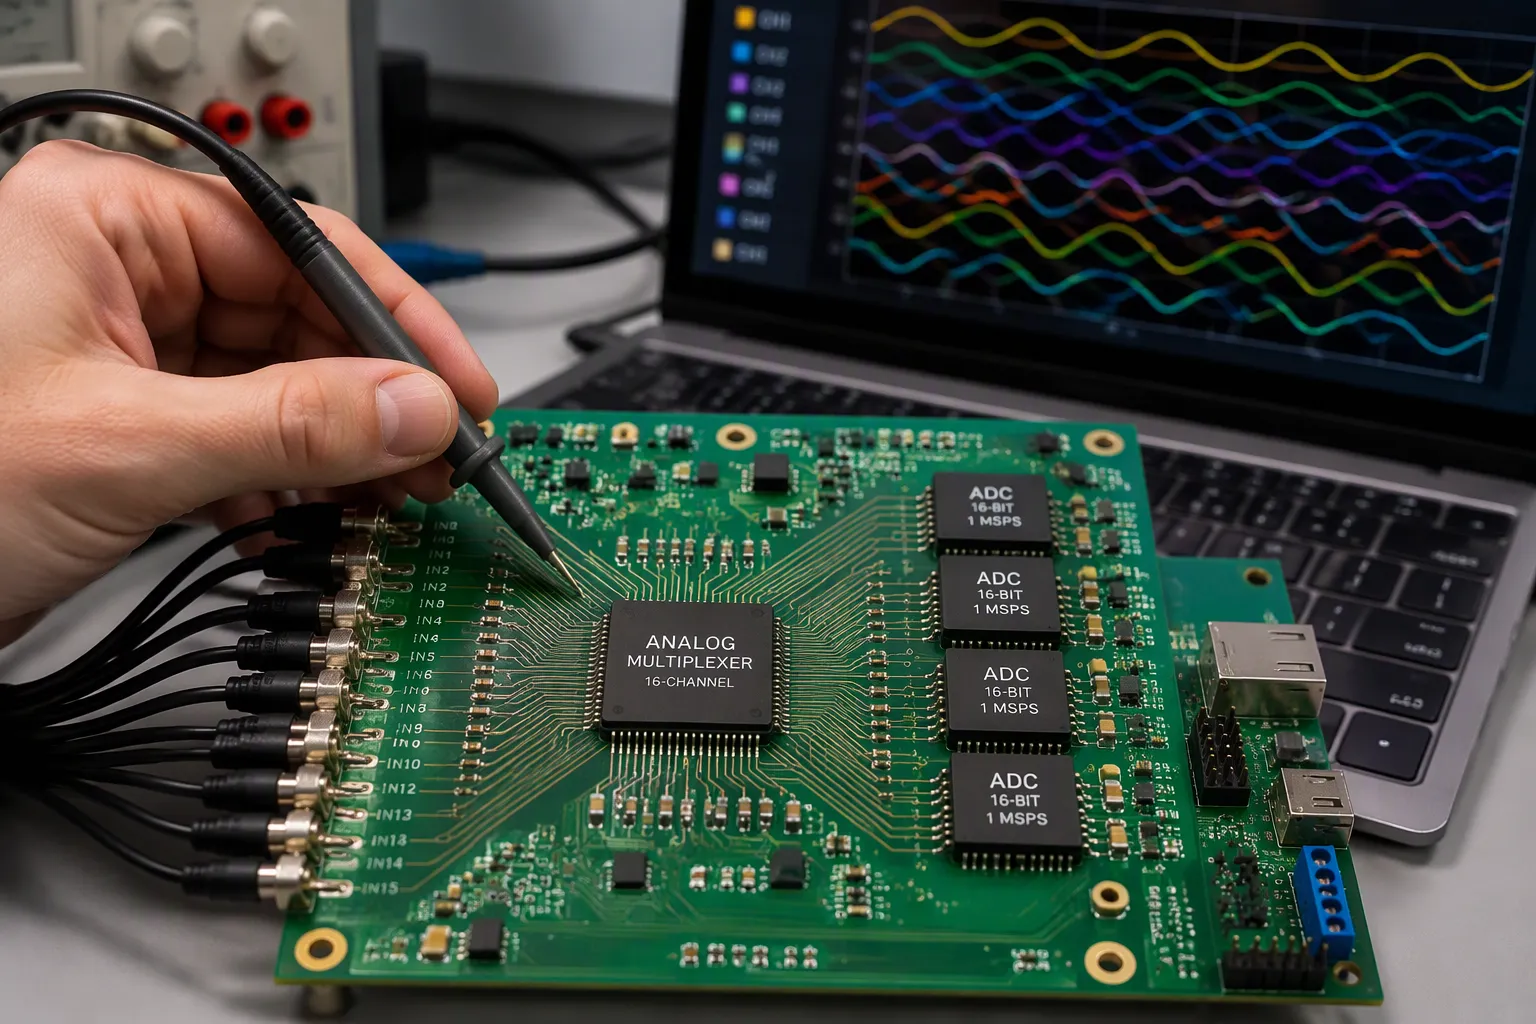
Den arkitektur, du vælger, sætter den laveste pris, som kortet kan opnå. Analog multiplexing reducerer antallet af konverterindgangskanaler, for eksempel fra 32 til 16, ved at bruge summeringsnetværk. Dette trin sænker hardwareomkostninger, kabling og rackplads. Tidsdelingsmultiplexing fungerer godt til DC- og lavhastighedskanaler. Det er robust, billigt og nemt at skalere. Frekvensdelingsordninger øger den samlede gennemløbshastighed og kanaltæthed, men de kræver højpræcisionsfiltre, stabile kamkilder og kalibrering.
Per-kanal-konvertere springer den kompleksitet over. Hver kanal har sin egen analog-til-digital-konverter, sin egen lavpasfiltrering og sit eget sample-and-hold-trin. Prisen, du betaler, er højere omkostninger, mere plads på printkortet og begrænset skalerbarhed.
Scenario | Når det gælder | Vigtig afvejning |
|---|---|---|
Analog multiplexing | Gennemløb pr. kanal kan ofres; en pipeline-baseret SAR parres med en mux | Lavere gennemløb pr. kanal, parallel håndtering |
Sampling pr. kanal eller samtidig | Det præcise samplingsøjeblik er vigtigt, såsom den binaurale kildes placering | Faseforskelle forbliver intakte på tværs af kanaler |
Multiplex kun op til det punkt, hvor målenøjagtigheden ikke reelt forringes. Forbi denne tærskel vokser rumlige, tidsmæssige eller digitale artefakter hurtigt og kræver kalibrering på systemniveau eller signalrekonstruktion.
Krav til samtidig prøveudtagning
Nogle applikationer kan ikke håndtere skævhed. Robothørelse finder en lydkilde fra små faseforskelle mellem kanaler. Flere SAR-konvertere kan sample kanaler på samme tid inden for en tolerance. Delta-sigma-enheder kæmper her på grund af den komplekse faserespons i deres loopfiltre. Et flerkanals dataopsamlingsdesign til vibrationer eller akustik bør derfor kræve samtidig sampling fra starten.
Frontend- og filterdesign
Valg af operationsforstærker efter sensorimpedans
Den analoge frontend skal matche kilden. En differensforstærker passer til en lavimpedanskilde, hvor signalet kører på en stor common-mode-spænding, såsom strømmåling på højsiden. Den er billig, enkel og håndterer common-mode-spændinger ud over forsyningsskinnerne. En instrumentforstærker passer til højimpedanssensorer såsom strain gauges, termoelementer, RTD'er og biopotentialelektroder. Dens buffertrin giver meget høj indgangsimpedans, høj forstærkning og høj common-mode-afvisning. Hybride dele bygger bro mellem de to tilfælde.
Brug en differensforstærker, når signalet drives af en høj common-mode-spænding, og kildeimpedansen er lav. Brug en instrumentforstærker, når kilden har høj impedans, eller når signaler på mikrovoltniveau kræver høj forstærkning.
Balancer spændings- og strømstøjtætheder, når du vælger. Populære dele ligger omkring 7-9 nV/√Hz. Strømforsyningens rækkevidde, båndbredde og strømforbrug begrænser også valget.
Anti-aliasing filterdesign
Signalbehandling skal fjerne energi uden for båndet, før konverteren sampler. Placer anti-aliasing-filteret som det sidste analoge trin, tæt på konverterindgangen. Hold afskæringen under halvdelen af samplingshastigheden. Et simpelt RC-trin fungerer til langsomme kanaler. Præcisionsfiltrering kræver et aktivt trin med et defineret respons. Høj kildeimpedans gør indstillingstiden længere, så den multipleksede kanal har brug for et længere optagelsesvindue.
ADC-konfiguration og -grænseflader
Afvejninger mellem opløsning og samplingshastighed
Opløsning og hastighed trækker mod hinanden. Hvis du øger opløsningen, sænker du den højeste samplinghastighed, du kan opnå, fordi flere bits kræver mere konverteringstid pr. sample. Hvis du øger samplinghastigheden, begrænser du den opløsning, du kan opnå, da hurtige konverteringer er afhængige af enklere arkitekturer med lavere bit. Arbejde med høj kvalitet favoriserer opløsning. Højhastighedskonvertering favoriserer hastighed. En multiplex-konverter deler sin konverteringstid på tværs af input, så gennemløbshastigheden pr. kanal falder, efterhånden som antallet af kanaler vokser. Vælg det laveste ydelsesniveau, der stadig indfanger signalet korrekt.
I2C-, SPI- og RS-485-grænseflade
Valg af interface følger afstand, hastighed og pinbudget. I2C kræver to ledninger og passer til langsomme sensorer på et kort printkort. SPI giver hurtige overførsler med lav latenstid og passer til den primære DAQ-sti. RS-485 dækker lange kabelstrækninger i industrielle kabinetter. Hver mulighed har produktionsbegrænsninger: pull-up-population, termineringsdele og antal pins i stikkene påvirker alle samling og test. Budgetter linkhastigheden i forhold til den reelle gennemstrømning før layout.
Dataindsamling og synkroniseringsteknikker
Hardwareudløsning og delte ure
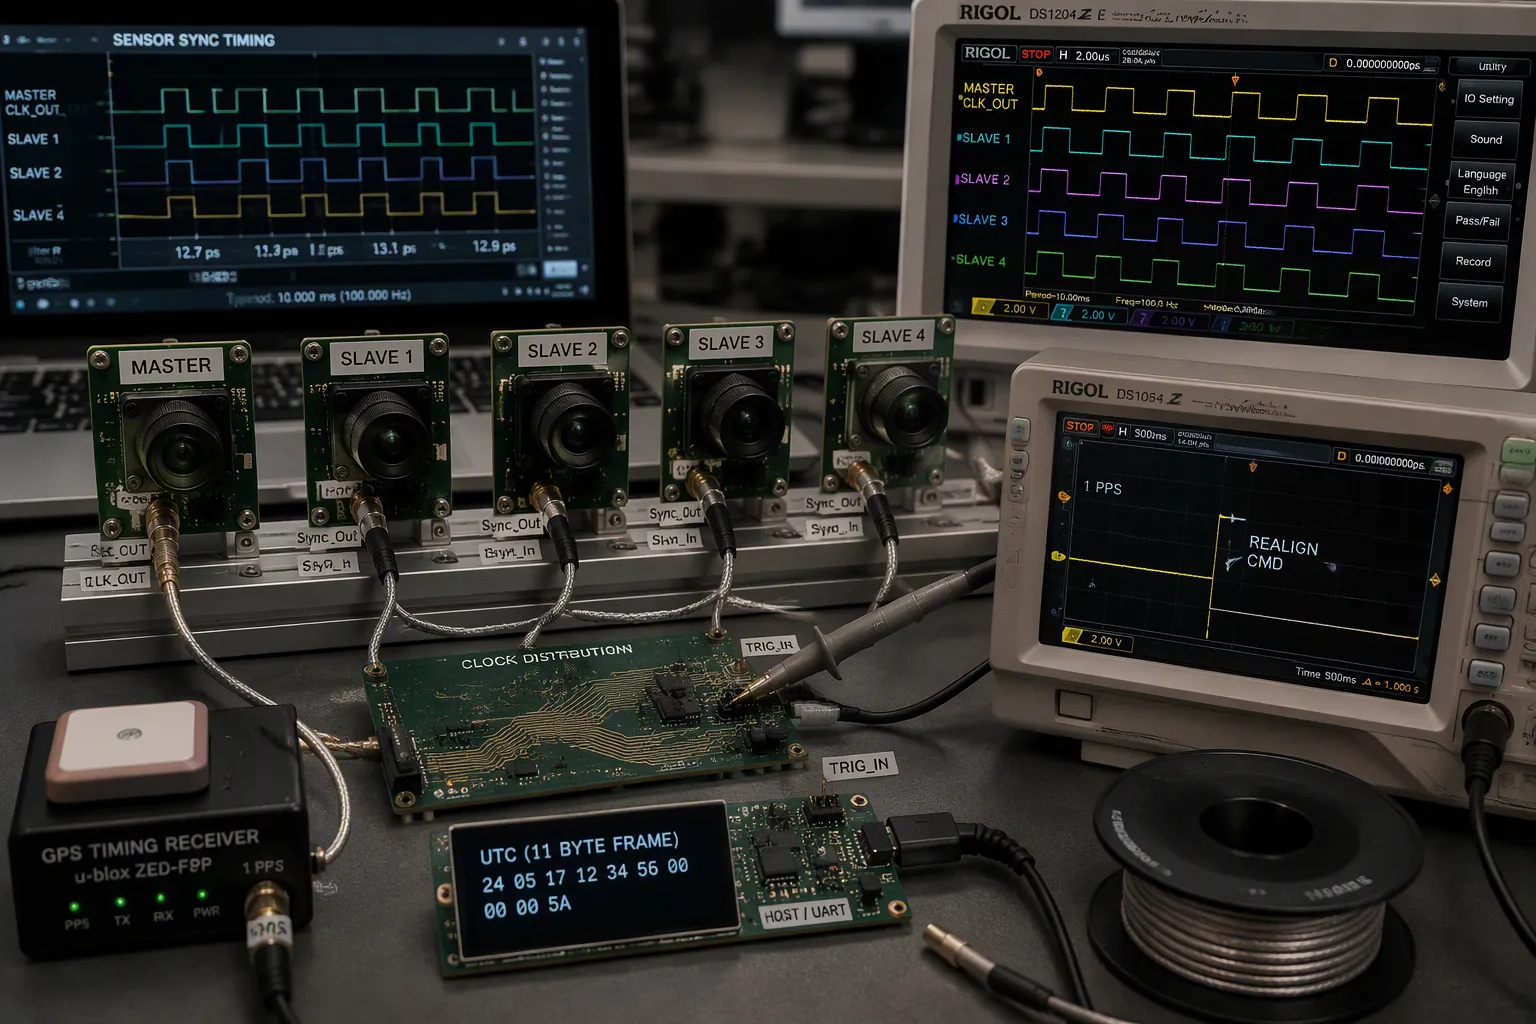
En delt kontrolbus sørger ikke for, at optagelsestimingen stemmer overens. En I2C-bus koordinerer kun kameraindstillinger på tværs af sensorer. Hvert sensorpar kører stadig på sine egne ure og sine egne FSYNC-signaler. Ægte synkronisering kræver en delt urbase plus triggersignaler, der fungerer sammen.
Fælles urfordeling
Fire praktiske metoder deler en tidsbase på tværs af sensorer. En kablet master/slave-forbindelse giver den tætteste lås: én mastersensor sender sit ur ud på en Sync_Out-ben, og slaver modtager det på Sync_In via daisy-chainede kabler. En ekstern PPS-ordning sender en fælles 1 PPS-puls til hver enhed og nulstiller hver målecyklus hvert sekund. En GPS-logger kan sende absolut UTC-tid over UART, og en brugerdefineret vært kan levere en 1 PPS-kant plus en 11-byte UTC-ramme én gang i sekundet. Til array-omjustering sender ingeniører en omjusteringskommando inden for et PPS-sekund eller aktiverer en tilstand og afbryder kortvarigt den delte PPS-linje, så arrayet justerer sig på den tredje gyldige kant, efter at PPS genoptages.
Før ursporene omhyggeligt. Afskærm urledningerne med et strømnet, hold et tomt spor ved siden af ruten, og vælg invertere frem for asymmetriske buffere, der forvrænger duty cycle-forholdet. Målt receiver-til-receiver-jitter forblev inden for ±6.2 ns af medianen, og typisk trigger-jitter forblev under ±4 ns.
Triggersignalrouting
Triggerforsinkelsen følger, hvor langt signalet bevæger sig, så tag højde for printkort- og downstream-kredsløbsforsinkelser, ikke kun linjeudbredelse. Udbredelseshastigheden er tæt på 95 % af c i vakuum. Den mindste triggerforsinkelse målte 3.2 µs, forsinkelsesområdet spændte fra -148 µs til 179 µs, og det korteste triggerinterval var 175 µs. Triggerfejl forblev under 0.5 % op til 15 m og nåede 1.1 % ved 25 m. Jitter forblev konstant over 0.25-25 m, og et 30 m koaksialkabel tilføjede 146 ns.
Tidsstempling og justering
Hardware-timere og -tællere
Hardware-timeroptagelse ved transmissions- og modtagelsesafbrydelser fjerner usikkerhed ved softwarelæsning. Synkron optagelse deler én krystal mellem processortimeren og transceiveren, hvilket fjerner kvantiseringsfejl. Asynkron optagelse giver op til én timerfejl pr. værdi, og denne fejl opbygges på tværs af synkroniseringsperioder. Tidsstempling med samme frekvens, som afbrydelserne genereres, fjerner fejlen. Et centralt disciplineret ur, ofte GPS-låst, distribueret til tidsstemplingsudstyr muliggør justering på sub-mikrosekunder.
Tidsjustering efter opkøb
Når præcis samtidighed er umulig, kompenseres der for kendte latenser, og aflæsningerne interpoleres eller samples derefter på én tidslinje. Målet er en enkelt pålidelig reference for alle sensordata. Planlæg tidssynkronisering tidligt; ingen downstream-signalbehandling gendanner en tabt tidsreference.
Dataopsamling i realtid og DMA
DMA- og MCU-belastningsstyring
DMA reducerer CPU-belastningen med op til 70 %, med 40-50 % reduktioner, der er typiske i sensorsystemer. Overførsler kører op til 10 gange hurtigere end CPU-baserede bevægelser, og latensen falder med op til 40 %. Burst-tilstand holder bussen i en hel blok; cycle stealing interleaves én enhed pr. anmodning; transparent tilstand flytter kun data, når CPU'en er i tomgang. DMA reducerer afbrydelsesfrekvensen i stedet for at fjerne afbrydelser: en 128-byte overførsel kræver en eller to ISR'er i stedet for 128. Overvåg cache-kohærens på Cortex-M7 og derover, juster buffere til overførselsbredden, og genaktiver one-shot-kanaler i completion ISR.
Strategier til bufferstyring
Dobbelt buffering deler on-chip-hukommelsen i to. CPU'en behandler den ene halvdel, mens DMA fylder den anden. Aktiver både afbrydelser ved halv overførsel og fuldført overførsel, så CPU'en vågner to gange pr. fuld buffer. Dette mønster understøtter daq-streams i realtid uden tabte prøver.
Metode | Deling af tidsbase | Bedst til |
|---|---|---|
Kablet master/slave | Masterur på Sync_Out til slave Sync_In | Korte kabler, tættest synkronisering |
Ekstern PPS | Fælles 1 PPS-puls, redisciplineret hvert sekund | Delte PPS-kildearrays |
GPS-logger over UART | Absolut UTC videresendes til hver sensor | Distribuerede arrays |
Vært 1 PPS plus UTC-ramme | Vært leverer kant og UTC-ramme | Brugerdefinerede udbyderintegrationer |
Realtids daq-firmware bør profilere latenstid og gennemløb, før kanalantallet skaleres. En velafstemt daq-sti holder sampling, filtrering og behandling inden for budgettet.
Filtrerings- og fusionsmetoder
Filtrering og støjreduktion
Valg af digitalt filter [FIR, IIR, adaptiv]
Det filter, du vælger, angiver beregningsbudgettet og faseadfærden for hver kanal. FIR-filtre er altid stabile og holder en lineær fase, så faseforvrængning på tværs af kanaler ikke forekommer. Deres ikke-rekursive struktur kræver mange multiplikations-akkumuleringsoperationer, og stejl roll-off kan kræve hundredvis eller tusindvis af taps. IIR-filtre får skarpe responser med langt færre koefficienter, hvilket reducerer beregningen med op til cirka 90 % sammenlignet med et tilsvarende FIR-design. Feedback-loops gør dem kun betinget stabile, og koefficientkvantisering kan skubbe poler uden for enhedscirklen. Adaptive filtre justerer koefficienter i realtid for at annullere omgivende interferens.
Filter Type | Beregningsmæssig belastning | Stabilitet | Faserespons |
|---|---|---|---|
FIR | Høj; haner skaleres med rækkefølge | Ubetinget stabil | Lineær fase |
IIR | Lav; op til ~90% mindre end FIR | Betinget | Ikke-lineær faseforvrængning |
Adaptive | Moderate koefficientopdateringer i realtid | Afhænger af struktur | Varierer med tilpasning |
FFT-analyse til interferensdetektion
FFT-analyse viser interferens , som tidsdomænevisninger skjuler. Et spektrumplot afslører forsyningsripple, skiftende harmoniske og koblet urenergi, før de aliaserer ind i det pågældende bånd. Ingeniører bør køre FFT på rå optagelser under opstart og derefter bekræfte, at filtrering fjerner de identificerede toner uden at svække signalindholdet.
Grundlæggende om sensorfusion
Komplementær og Kalman-filtrering
Fusionsgevinster er størst, når sensorer har negativt korrelerede fejltilstande. En radar opretholder rækkeviddepræcision i regn, hvor et kamera forringes, og kameraet opløser markeringer, som radaren ikke kan. Kalman-filteret kombinerer målinger til en posterior med usikkerhedsgrænser, men det antager lineær dynamik og Gaussisk støj. Forkert specificerede støjkovarianser forårsager filterdivergens, så kalibreringskvaliteten begrænser direkte fusionsydelsen.
Vægtet gennemsnitsberegning og afstemningsordninger
Vægtet gennemsnitsberegning giver indflydelse i forhold til målingens pålidelighed. Vægtning med invers varians er den klassiske form: en støjfri måling dæmper effektivt de andre. Afstemningsordninger kombinerer uafhængige beslutninger og tolererer fejl i én sensor, selvom de udelukker korrelation mellem sensorer. Begge tilgange er afhængige af troværdige konfidensestimater; oversikre kanaler forringer det fusionerede output.
Akustiske emissionsopsamlingssystemer
DSP-baseret flerkanals akustisk emission
Et praktisk system til registrering af akustisk emission overlader filtrering til software. RS-2A piezoelektriske sensorer dækker 50 kHz til 400 kHz. En specialbygget AD620 forforstærker giver lav støj nær 9 nV/√Hz og høj common-mode-afvisning, med forstærkning indstillet af én modstand og ingen hardwarefiltrering. DAQ-kortet tilbyder 16-bit konvertere, op til otte synkrone differentialkanaler og 1.25 MS/s pr. kanal. Ingeniører vælger en samplingshastighed på 500 kS/s pr. kanal for at tilfredsstille Nyquist for akustiske emissionssignaler op til 250 kHz. Indbygget hardwaresynkronisering bevarer timing mellem kanaler til kildelokalisering.
Funktionsudtrækning og validering
Digital signalbehandling håndterer derefter båndpasfiltrering i realtid eller efterbehandling. Validering bør sammenligne filtreret output med kendte kilder og bekræfte kanaljustering. Multikanal AE-overvågning afhænger af denne løkke: erhvervelse, filtrering, udtrækning af funktioner og verificering mod en reference.
Implementering bedste praksis
Kalibrering og fejlbudgettering
Budgettering af fejl pr. kanal
Hver kanal har sine egne fejl, nogle forudsigelige og nogle tilfældige, så du bør planlægge for hver enkelt separat. Knyt hvert kalibreringstrin til en formel støjmodel, og send derefter de resterende fejl nedstrøms. En residualkontrol - den målte værdi minus modelværdien - viser, at outputtet er tæt på Gaussisk støj med lille bias. Referenceinjektion giver dig et stabilt benchmark: forstærknings- og støjdioder, der forbliver stabile inden for 2.5%, lader ingeniører rette drift, før den når ADC'en.
Kalibreringsarbejdsgange
Sensorer med mange parametre kræver kalibrering af hver kanal i rækkefølge, efterfulgt af krydskorrelationsanalyse. Temperaturkompensation kræver flere kalibreringspunkter, og det tager lang tid at holde temperaturen stabil på hvert enkelt punkt. Gennemsnitsstatistik over gentagne cyklusser reducerer EMI og vibrationseffekter. Kontinuerlig overvågning af drift med automatiserede alarmer holder nøjagtigheden stabil mellem planlagte rekalibreringer.
Kalibreringsmetode | Styrke | Begrænsning |
|---|---|---|
Sekventiel pr. kanal | Isolerer hver kanals fejltermer | Langsom ved høje kanalantal |
Krydskorrelationsanalyse | Fanger kobling mellem kanaler | Kræver parrede referencedata |
Referenceinjektion | Sporene får afdrift i drift | Tilføjer hardware pr. kanal |
Jordforbindelse og støjkontrol
Layout af blandet signalkort
På mixed-signal-printkort er det vigtigere, hvordan returstrømmen flyder, end hvordan signalerne dirigeres. Hold analoge og digitale sektioner adskilt, brug separate strømskinner, og placer et kontinuerligt jordplan under signallagene. Spring den forældede metode med et enkelt jordpunkt over: ethvert spor, der krydser et jordgab, skubber returstrømmen ind i en loopantenne. Nogle moderne konvertere, som AD7606B, anbefaler klart et kontinuerligt jordplan i stedet for delt AGND/DGND.
Afskærmning og returveje
Beskyt følsomme noder med beskyttelsesringe og Faraday-bure, og hold højhastigheds digitale spor væk fra analoge. Differentiel signalering plus jordforbindelse vias reducerer krydstale. Kør signalintegritetssimulering før fabrikation, og angiv impedanskontrol og kobbertykkelse i produktionsfiler.
DFM og afvejninger mellem produktion
Prototyping og bænkevalidering
Prototyper beviser, at designet virker ; produktionen fokuserer på at maksimere udbyttet. Kombinér duplikerede passive værdier, hold gårdhaveafstande, og placer testpunkter, hvor sonder kan nå dem. Match layoutet med producentens kapacitetsdokument, og kør DFM-kontroller før Gerber-lancering. Springes ERC/DRC eller impedansvalidering over, fører det til re-spin.
Firmware, fejlfinding og profilering
Åbn printkortet trin for trin: tjek den analoge frontend, derefter konverteren og derefter daq-streamen. Brug et oscilloskop på signalbehandlingstrinene og en logikanalysator på den digitale bus. Profilér latenstid og gennemløb, før du tilføjer flere kanaler, og sørg for, at realtids-daq-buffere aldrig mister samples. En velafstemt realtids-daq-sti holder sampling, filtrering og behandling inden for budgettet, og omhyggelig synkronisering holder sensordata justeret.
Pålidelig multisensorsignalopsamling afhænger af tre hovedunderstøttelser. Frontend-designet indstiller det dynamiske område og støjgulvet, før enhver konvertering starter. Omhyggelig synkronisering holder kanalerne opstillet i ét tidsdomæne. En solid fusionsstrategi omdanner derefter separate streams til én ensartet model. Funktionsniveaufusion og hybridtilgange gør nu meget af dette arbejde.
Hold bør aktivere én kanal ad gangen. Kalibrering og validering kommer derefter, før nogen skalerer til fuld fusion. Dataindsamling i realtid afhænger af denne disciplin: stabil daq-buffering, ren filtrering og en samplingshastighed, der matcher signalfysikken. Hver samplingbeslutning lægges sammen downstream.
Kantbehandling og integrerede sensorhubs vil snart overtage mere af denne kæde. Daq i realtid og signalopsamling med flere sensorer vil belønne teams, der bygger det grundlæggende godt.
Ofte stillede spørgsmål
Hvad forårsager timing-skævhed mellem sensorkanaler?
Separate ure, forskellige protokoller og varierende forsinkelser skaber alle skævhed. Hver enhed sampler på sin egen tidsbase, og det udligner afvigelser, når temperaturen ændrer sig, og delene ældes. Et delt ur plus hardwareudløsere holder samplingen justeret på tværs af kanaler med samme samplingshastighed.
Hvornår kræver et design samtidig prøveudtagning?
Samtidig sampling er vigtig, når faseforhold bærer information, såsom at finde ud af, hvor en lyd kommer fra. Multipleksede konvertere tilføjer skævhed mellem kanaler. Samplinghastighed alene kan ikke løse skævheden. Et team bør vælge konvertere pr. kanal, når det nøjagtige samplingsøjeblik skal matche på tværs af input.
Hvordan reducerer DMA MCU-belastningen?
DMA flytter samples uden at CPU'en træder ind, så samplingen fortsætter, mens kernen behandler data. En 128-byte overførsel kræver en eller to afbrydelser i stedet for 128. Dette holder daq-strømmen stabil. Ingeniører bør justere buffere til overførselsbredden og genaktivere one-shot-kanaler i færdiggørelsesafbrydelsen.
Hvilken grænseflade passer til lange kabler?
RS-485 håndterer lange kabelstrækninger i industrielle kabinetter. SPI giver hurtige overførsler med lav latenstid på kortet. I2C monterer langsomme sensorer over korte spor. Et team bør matche linkhastigheden med det reelle gennemløbsbudget og sørge for, at samplingshastigheden holder sig inden for, hvad grænsefladen kan bære.
Hvordan skal et team validere et nyt daq-board?
Et team bør først finde én kanal. Tjek den analoge frontend med et oscilloskop, og bekræft derefter konverterens output. Kør FFT-analyse for at finde interferens før filtrering. Profilér latenstid og gennemløb, og kontroller, at samplingshastigheden matcher signalfysikken, før kanalantallet skaleres.