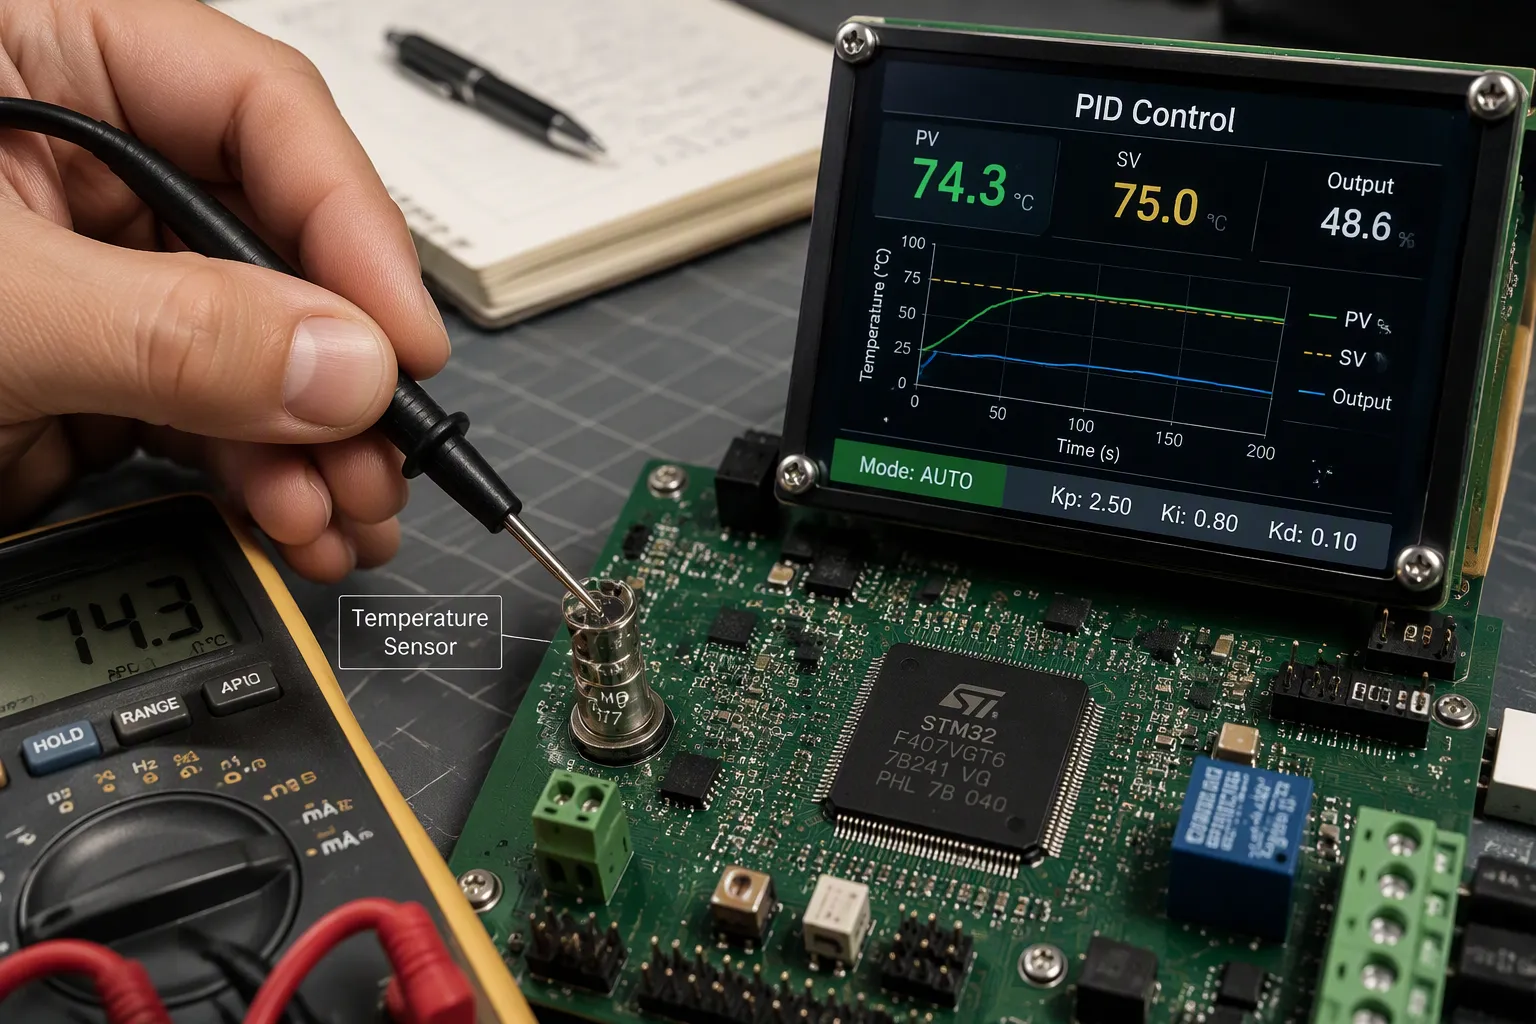
En PID-regulator holder din printkorttemperatur inden for sikre grænser ved hjælp af digital feedback i lukket kredsløb. Den sammenligner den målte printkorttemperatur med et sætpunkt og justerer derefter varmelegemets eller kølerens output. Sådan beskytter pid-temperaturstyring et printkort mod overophedning.
Præcis temperaturkontrol forhindrer også oversving. De fleste overophedningshændelser starter med oversving, hvor kortet kortvarigt stiger forbi det tilsigtede sætpunkt, før sløjfen reagerer. En velafstemt PID reagerer tidligt og holder kortet tæt på det ønskede sætpunkt.
Du vil lære de tre PID-termer, den registrere-beregne-korrekt beskyttelsesløkke, registrering på printpladeniveau og varmelegemedrev samt tuning med fejlsikkert design.
Nøgleforsøg
En PID-regulator bruger tre dele til at holde kortets temperatur stabil og forhindre, at det bliver for varmt.
Juster PID-sløjfen omhyggeligt, så den ikke oversvinges og ikke efterlader en stationær fejl.
Tilføj en separat hardwareafbryder for at beskytte mod varmelegemefejl.
Vælg den rigtige temperatursensor, og placer den væk fra varme punkter.
Godt termisk design og ren registrering hjælper PID-sløjfen med at fungere godt.
Grundlæggende om PID-temperaturstyring
Et PID-temperaturstyringssystem er et lukket digitalt feedbacksystem. Det kontrollerer den faktiske temperatur, beregner forskellen fra sætpunktet og retter udgangen. Denne forskel er fejlen. Regulatoren bruger denne fejl til at køre en varmelegeme eller køler.
De tre PID-termer
De proportionale, integrerede og derivative led udfører hver især et forskelligt job. Tabellen nedenfor viser, hvordan en digital regulator beregner hver enkelt.
Semester | Formula | Sådan beregnes temperaturstyringen |
|---|---|---|
Proportionel (P) | KP · e(t) | Bruger den aktuelle fejl e(t) = SP − PV (sætpunkt minus målt temperatur); en større fejl på det tidspunkt giver et større korrektionsoutput. |
Integral (I) | KI ∫₀ᵗ e(t) dt | Lægger fejlen sammen over tid (summeret som ∑ eᵢ·Δt i diskrete digitale regulatorer) for at fjerne steady-state-forskydning i temperaturen. |
Derivativ (D) | KD · de(t)/dt = −KD · d(PV)/dt | Reagerer på, hvor hurtigt fejlen ændrer sig; fejlderivaten byttes ofte ud med derivaten af den målte PV for at undgå derivat-kick ved ændringer i sætpunktet, og filtrering bruges til at reducere støj. |
Proportionalitetsleddet reagerer på den aktuelle fejl. En større fejl giver en større output, så printpladen opvarmes hurtigere. Proportionalitetsleddet alene kan ikke fjerne steady-state-fejlen, fordi outputtet falder til nul ved sætpunktet. Integralleddet lægger den forbigående fejl sammen og skubber denne offset til nul. For meget integralvirkning forårsager oscillation. Afledteleddet reagerer på, hvor hurtigt tingene ændrer sig. Det forudsiger, hvor temperaturen går hen, og anvender en bremseeffekt. Denne dæmpning reducerer overskridelse. Afledteleddet er følsomt over for sensorstøj, så mange designs filtrerer det eller sætter det til nul.
Closed-Loop Feedback vs. On/Off-kontrol
En simpel termostat til/fra-kontrol tænder varmelegemet helt under sætpunktet og slukker helt over det. Kortets temperatur cykler derefter rundt om målet. Hver cyklus fører kortet forbi målet, før varmelegemet slukker. Det er oversving, og det er her, de fleste overophedningshændelser begynder.
PID-regulatorer giver mere præcis temperaturregulering. PID-reguleringsalgoritmen justerer outputtet kontinuerligt i stedet for at skifte det. Proportional-integral-derivative regulatorer reagerer på små fejl med små korrektioner. Denne adfærd holder kortet tæt på det ønskede sætpunkt og begrænser oversving. En velafstemt løkke stabiliserer sig hurtigt uden stationær fejl.
Hvordan PID forhindrer overophedning
Registrering, fejlberegning og output
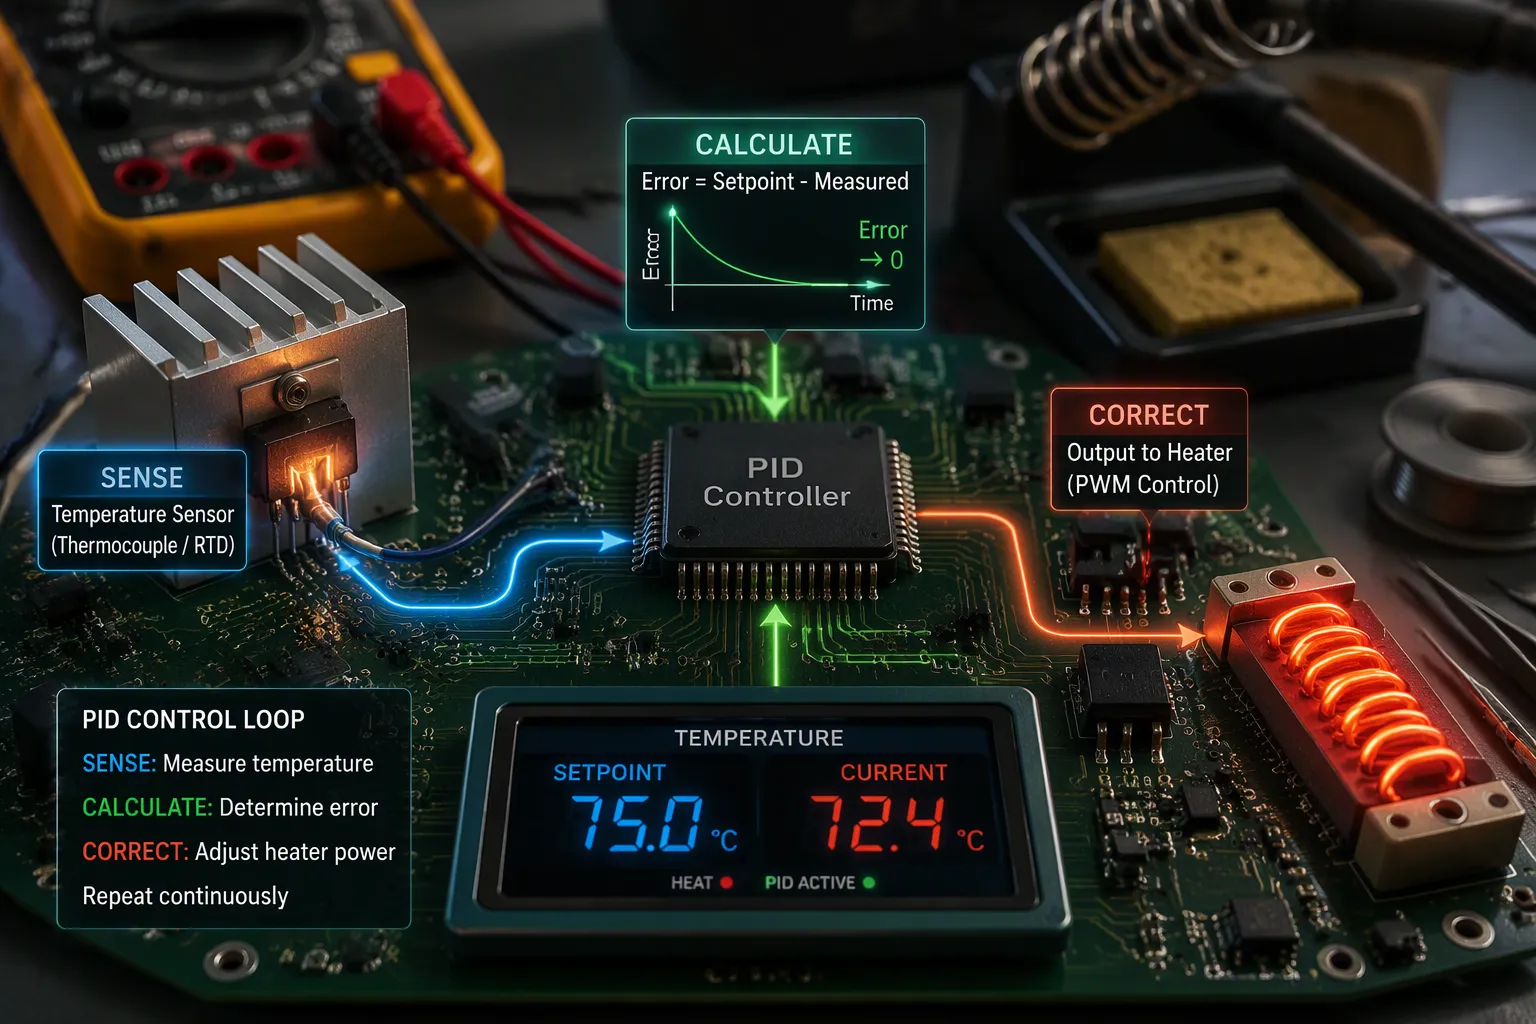
Beskyttelsessløjfen kører i tre trin. Først måler en sensor printkortets temperatur. Dernæst trækker pid-styringsalgoritmen denne aflæsning fra sætpunktet for at finde fejlen. For det tredje driver udgangstrinnet en varmelegeme eller køler med en mængde, som fejlen berettiger. Denne cyklus gentages med en fast samplingsfrekvens, så løjfen korrigerer små afvigelser, før de vokser.
Registreringstrinnet indebærer den største risiko. Almindelige registreringsmetoder omfatter termoelementet, det fyldte termiske brøndsystem og modstandstemperaturdetektoren (RTD). Hver af disse tilføjer forsinkelse til sløjfen.
Sensormetode | Rolle i sans-beregn-korrekt-løkken |
|---|---|
Termoelement | Fælles temperaturmåler i sløjfen |
Fyldt termisk brøndsystem | Fælles temperaturmåler i sløjfen |
Modstandstemperaturdetektor (RTD) | Fælles temperaturmåler i sløjfen |
Du bør mindske måleforsinkelsen, hvor du kan. En pære eller en termisk brønd med lille diameter sænker elementets termiske modstand og termiske kapacitet. Et brøndmateriale med lav modstand og lav kapacitet reducerer den forsinkelse, det tilføjer til den samlede proces. Et lille rør eller en lille åbning nær sensoren øger strømningshastigheden og fremskynder varmeoverførslen til elementet. I tofasesystemer placeres elementet i væskefasen, hvilket giver lavere termisk modstand end dampfasen.
Dødtid er et separat problem. Det er forsinkelsen mellem en procesvariabels ændring og den observerede ændring. En sensor monteret langt fra en varmekilde vil ikke registrere ændringen med det samme. Regulatoren reagerer derefter på forældede målinger. Forstyrrelser, såsom en vildfaren strøm af kold luft, ødelægger også aflæsningen. PID-reguleringssløjfen skal afvise dem.
Overskridelse og forebyggelse af termisk løbskhed
Afledt funktion er det mest støjfølsomme udtryk. Et støjende målesignal får afledt funktion til at forstærke denne støj, og controllerens udgang bliver jittery. Praktiske systemer anvender afledt filtrering eller bruger kun en lille D-forstærkning. En transmitter med afledt funktion kan eliminere en vis elementforsinkelse; du kompenserer ved at reducere controllerens afledte forstærkning.
Setpunktgrænser reducerer overskridelse yderligere. Begræns udgangen og fastlås det tilladte setpunktsområde, så kan loopet ikke kommandere en stor korrektion, der fører kortet forbi målet. Konfigureret på denne måde fungerer pid-regulatoren som en overophedningsbeskytter , ikke blot en regulator.
Termisk runaway behøver sit eget lag. Vær opmærksom på unormal temperaturstigning, og tving udgangen fra, når den opstår:
Overvågning af forbindelsestemperatur: Indlejrede sensorer, realtidsdiagnostik og prædiktiv overvågning registrerer unormale forhold før fejl.
Termisk nedlukningsbeskyttelse: Beskyttelseskredsløb mod overstrøm, kortslutning, desaturation og blød nedlukning reagerer hurtigt på fejl og tvinger udgangen fra, før termisk eskalering.
Spændings- og impedansovervågning tilføjer endnu en kontrol. Et pludseligt spændingsfald, ubalance eller stigende intern impedans signalerer en forestående fejl, og systemet kan isolere modulet eller lukke ned. Proportional-integral-derivative controllere håndterer den stabile regulering; disse detektorer håndterer fejlen. Sammen holder de den præcise temperaturkontrol intakt og forhindrer en fejl i at udvikle sig til brand.
Implementering på bestyrelsesniveau for præcis temperaturkontrol
Sensormuligheder og fejlbudget
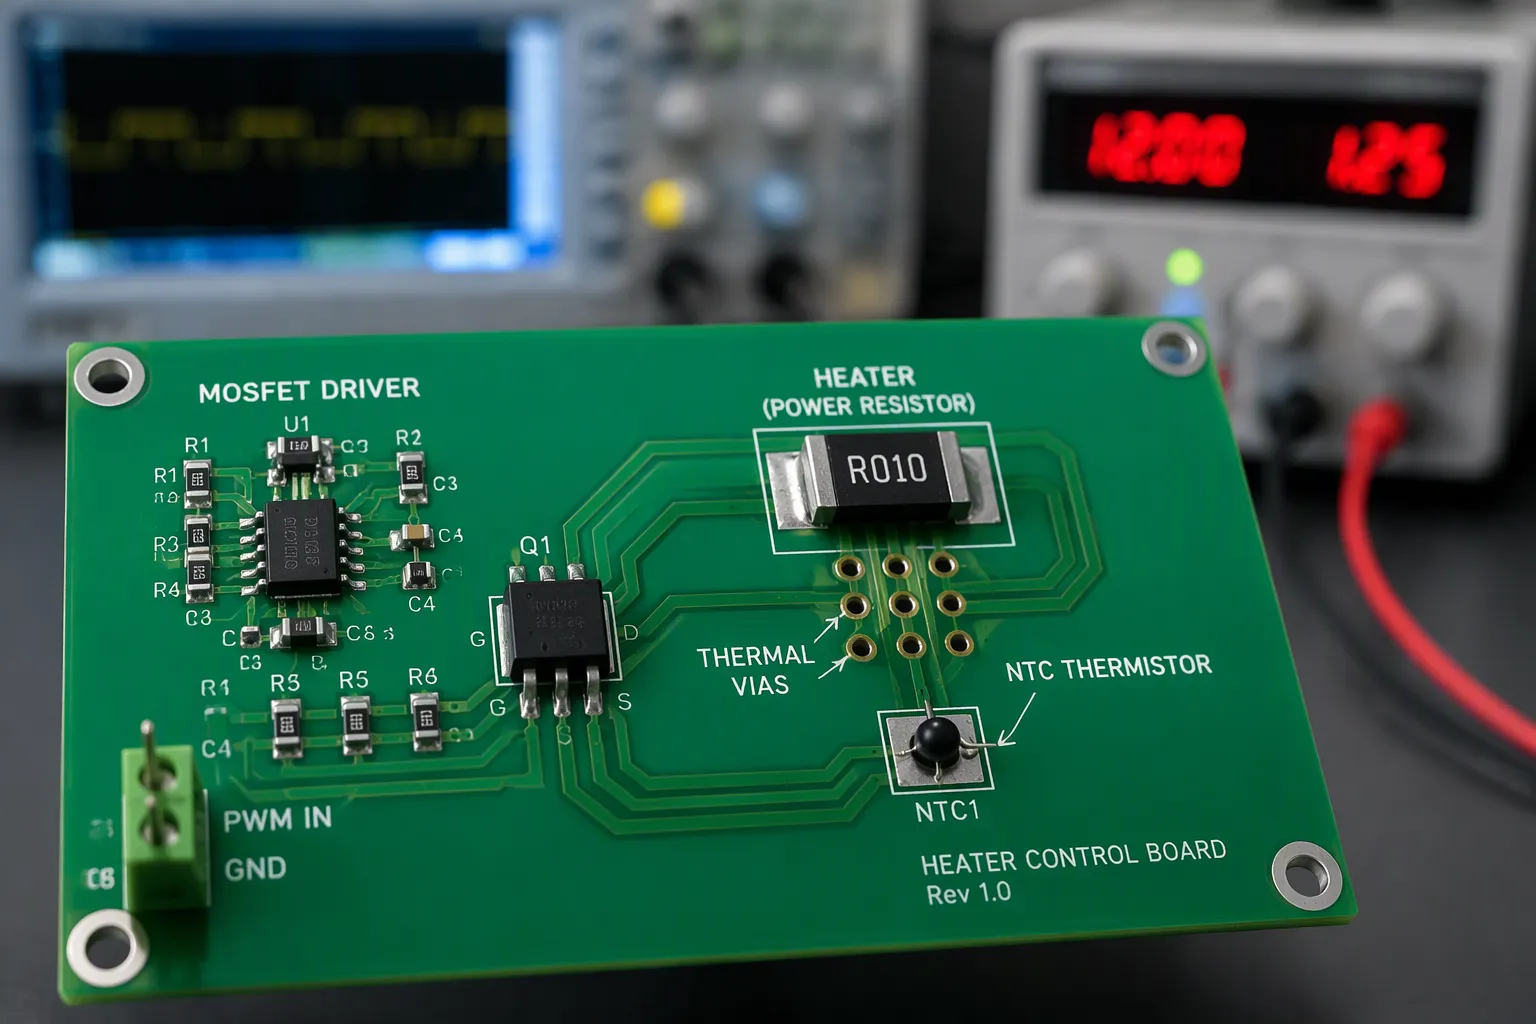
Dit førstevalg er følerelementet. En NTC-termistor koster ikke meget og leveres i små SMD-kapsler, så den fungerer godt til PCB-omgivelsesmåling. Dens modstandskurve er meget ikke-lineær, og du har brug for en opslagstabel eller Steinhart-Hart-ligningen for at konvertere aflæsninger. En RTD som Pt100 eller Pt1000 forbliver næsten lineær over et bredt område, men den kræver en konstant strømkilde, en præcisions-ADC eller -bro og omhu med ledningsmodstand. En digital temperatursensor indbygger konverteringen og gør layoutet enklere. Tænk over disse afvejninger, før du beslutter dig.
Attribut | NTC termistor | Modstandstemperaturføler (Pt100/Pt1000) |
|---|---|---|
Driftsområde | Omtrent −50 °C til +150 °C | Omtrent −200 °C til +650 °C |
Linearitet | Meget ikke-lineær | Næsten lineær |
Svartid | Hurtig, cirka 0.2–10 s | Langsommere, cirka 1–50 s |
kredsløb | Simpel spændingsdeler | Konstantstrømskilde, præcisions-ADC |
Pris | Lav | Højere |
Hvor du placerer sensoren er lige så vigtigt som hvilken del du vælger. Hold temperatursensoren væk fra effekttransistorer og regulatorer, da lokale hotspots ødelægger aflæsningen. Tilslut sensoren til varmelegemet via en eksponeret pude eller termiske vias. Hold excitationsstrømmen lav, så selvopvarmning ikke ændrer aflæsningen. En langsom termisk tidskonstant fra kraftig kobberpåfyldning eller indkapsling tilføjer forsinkelse, og forsinkelse inviterer til overskridelse.
Opbyg et fejlbudget for målestien. ADC-opløsningen angiver det mindste trin, du kan detektere. Referencedrift ændrer sig ved hver aflæsning, når temperaturen ændres. Spormodstand og termoelektriske effekter tilføjer små forskydninger, så brug firetråds Kelvin-forbindelser til en Pt1000. Læg disse termer sammen, og sammenlign totalen med din tilladte sætpunktstolerance.
Varmedrev og termisk kobling
Et MOSFET- eller solid-state-relæ med PWM giver effektiv varmelegemedrift. Nul-gennemgangskobling er egnet til resistive varmelegemer, fordi det holder EMI lavt og undgår bekymringer om indkoblingsstrøm. Vælg den enhed med en margin tilovers. Omron anbefaler at gange RDS(on) med 1.5, når belastningen overstiger 80 % af den nominelle værdi, så effekttab = belastningsstrøm i anden potens × RDS(on) × 1.5. Lineært drev fjerner koblingsstøj, men forbrænder den ekstra spænding som varme. De fleste pid-temperaturregulatorer i printkortdesign bruger PWM af den grund.
Kobberstøbninger transporterer både varme og strøm. Placer støbningen tæt på regulatorer og højstrøms-IC'er, og tilslut hver ø til et større plan. Et gitter af termiske vias under en strømforsyningspakke sænker forbindelsestemperaturen mærkbart. Hold jordplanerne kontinuerlige, og sy kanterne til chassisets jord.
Hold det støjende effekttrin adskilt fra analog registrering. Giv den analoge sektion sit eget effektdomæne, led følsomme spor væk fra switchingnoden, og kryds aldrig en jordplansplit. Afskærm sensoren med en beskyttelsesring, hvor pladsen tillader det. Disse trin holder procesvariablen ren, så din pid-kontrolsløjfe reagerer på reelle data. God termisk kobling og ren registrering leverer tilsammen præcis temperaturkontrol.
Tuning, fejlsikkert design og DFM-afvejninger
PID-tuning og anti-windup
Du kan justere et termisk loop med Ziegler-Nichols-metoden. Indstil integral- og derivatforstærkningerne til nul, og kør derefter i kun proportional tilstand. Øg langsomt den proportionale forstærkning, indtil systemet oscillerer stabilt. Hold sikkerhedsgrænser og stop aktiveret, da oscillationen er bevidst. På det kritiske punkt registreres den ultimative forstærkning Ku og den ultimative periode Tu. Beregn derefter gevinsterne: Kp = 0.6·Ku, Ki = 1.2·Ku/Tu og Kd = 0.075·Ku·Tu. En hurtig aktuator med Ku = 8.0 og Tu = 0.4 s giver Kp = 4.8, Ki = 24.0 og Kd = 0.24. En langsom varmelegeme med Ku ≈ 2.5 og Tu ≈ 5 min giver meget mindre, langsommere gevinster. Dette resultat viser termisk forsinkelse. Relæautomatisk justering er en praktisk mulighed, når manuel testning er usikker eller ikke praktisk.
Anti-opvinding beskytter sløjfen under opvarmning. Integralleddet bliver ved med at addere fejl, mens varmelegemet forbliver på fuld effekt, og den lagrede værdi forårsager derefter en stor overskridelse. Fastgør integralleddet eller stop integrationen, når outputtet maksimeres. En velafstemt pid-sløjfe holder derefter sætpunktet uden et langt gendannelsesudsving.
Hardwareafskæring og produktionsbegrænsninger
Software alene kan ikke garantere sikkerhed. En kortsluttet MOSFET eller et svejset relæ holder varmelegemet tændt, selv når MCU'en slår fra. Tilføj en separat afbrydelseskanal for høj grænse.
Tilgang | Nøglekomponenter | Afskæringsadfærd |
|---|---|---|
Komparatorbaseret cutoff | Termistor + komparator med hysterese | Digitalt frakoblingssignal, simpelt udløsningspunkt |
Spændingsreferenceudløsning | NTC-termistor + TL431 + modstande | TL431 trækker katoden til jord nær 2.5 V og tvinger strømmen ned |
Operationsforstærkerbro | Termistor + operationsforstærker + 3 præcisionsmodstande | Broen sætter grænsen uden en reference |
Automatisk nulstilling af termisk sikring | Nulstillelig termisk sikring | Åbner ved tærskeltemperatur, uafhængigt af styring |
En termistorbaseret kontrolsløjfe alene kan ikke garantere sikkerhed, når koblingselementet kortslutter. Fail-safe-design kræver en sti, der afbryder strømmen af sig selv, udover kontrolsignalet.
DFM har sine egne kompromiser. Dissipationsfaktor, CTE-mismatch og fugtabsorption påvirker alle den termiske pålidelighed. Tykkere kobber, termiske vias og kobberstøbninger spreder varme, men hold tilstrækkelig afstand mellem en støbning og nærliggende spor. Termiske aflastningseger forbedrer lodningen , men skader ledningsevnen, og en mangelfuld termisk forbindelse kan lodde ujævnt. Tal med din CM om via-afdækning tidligt.
PID-temperaturstyring beskytter et printkort ved at sammenligne den registrerede temperatur med et sætpunkt og korrigere outputtet. De proportionale, integrerede og derivative led spiller hver især en rolle. Det proportionale led reagerer på den aktuelle fejl, integralleddet fjerner stationær offset, og derivatleddet dæmper hurtige stigninger. Hardware-afbrydelsen forbliver som bagspærre.
Du bør behandle termisk styring som kernepålidelighedsarbejde. Juster sløjfen, tilføj anti-windup og budgetregistreringsfejl. Match varmelegemedrevet og termisk koblingen med belastningen. Kontroller derefter alle valg i forhold til produktionsgrænserne. PID-regulatorer opnår tillid gennem omhyggeligt design, ikke held. Proportionel integralderivat-tuning plus en fejlsikker sti holder printkortene sikre.
Ofte stillede spørgsmål
Hvor ofte skal pid-sløjfen måle temperaturen på printkortet?
Sampling hurtigere end den termiske tidskonstant for din sensor og varmelegemeenhed. En løkke, der sampler langsommere end printpladen opvarmes, vil altid forsinke den faktiske temperatur. Match samplingshastigheden med din registreringsmetode, og bekræft derefter timingen under validering.
Kan jeg køre et pid-loop uden den afledte term?
Ja. Mange termiske loops kører kun som PI. Den afledte term dæmper hurtige stigninger, men den forstærker også sensorstøj. Du bør starte med P og I, og derefter tilføje et lille, filtreret D-term, hvis overskridelse stadig er et problem.
Hvad sker der, hvis varmelegemets MOSFET kortsluttes?
Varmelegemet forbliver tændt uanset hvad firmwaren kommanderer . Derfor har du brug for en uafhængig afbrydelsesvej, såsom en komparatorudløsning eller en nulstillelig termisk sikring. Software-pid-regulatorer kan ikke beskytte mod et defekt koblingselement alene.
Hvordan holder jeg sensorstøj ude af kontrolløkken?
Hold den analoge sensorvej væk fra koblingsnoden, giv den et rent effektdomæne, og filtrer derivatleddet. Du bør også verificere aflæsningen mod et referencetermometer, før du låser sætpunktet under tuning.
Termisk design belønner tålmodighed. Valider hvert lag, fra registrering til afbrydelse, og dit printkort vil holde sit mål i årevis.