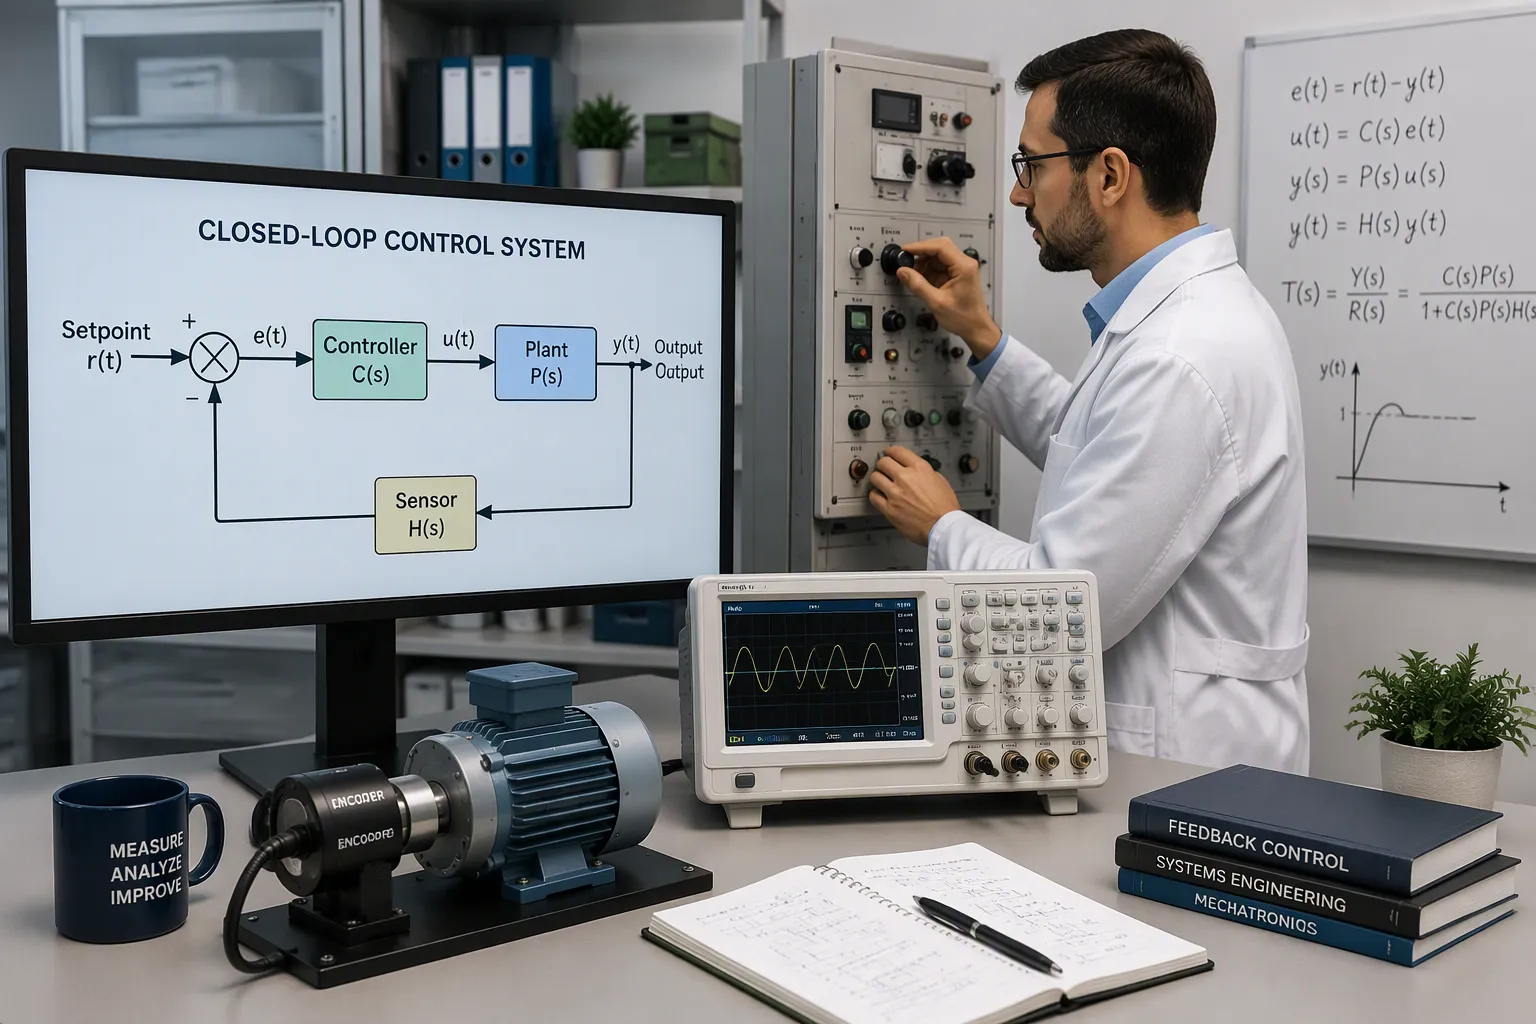
Un operatore CNC comanda a un utensile di spostarsi di 210 mm sull'asse X. La macchina segnala l'avvenuta operazione. In realtà, l'utensile si trova a 32 mm. I sistemi a circuito aperto inviano i comandi in una direzione senza mai verificarne il risultato, quindi uno slittamento dell'utensile passa inosservato e ogni movimento successivo risulta fuori bersaglio.
Alta precisione significa elevata accuratezza, risultati ripetibili e forte reiezione dei disturbi. Il controllo ad anello chiuso ad alta precisione offre tutte e tre queste caratteristiche misurando l'uscita e correggendo continuamente gli errori. Questa guida illustra il funzionamento dell'anello di retroazione, come implementarlo e come calibrare e selezionare i componenti per una precisione affidabile. Al termine della guida, avrete a disposizione indicazioni pratiche da applicare alle vostre macchine.
Punti chiave
Il controllo a circuito chiuso misura la produzione effettiva e corregge continuamente gli errori.
Un regolatore PID combina tre azioni per ridurre l'errore e migliorare la stabilità.
Regola con cura il circuito di controllo per bilanciare velocità e precisione.
Scegli sensori e attuatori adatti ai tuoi obiettivi di precisione.
Iniziate definendo un obiettivo di precisione chiaro che vi guidi nella progettazione e nella messa a punto.
Principi del controllo ad anello chiuso ad alta precisione
Definire la precisione nel controllo
La precisione nel controllo si basa sulla combinazione di tre elementi. Il sistema raggiunge il valore target con elevata accuratezza, lo ripristina in modo ripetibile, ciclo dopo ciclo, e respinge le perturbazioni che tentano di alterare il valore di uscita. Un sistema di controllo a circuito chiuso raggiunge tutti e tre questi obiettivi misurando continuamente l'uscita effettiva, confrontando tale misurazione con il valore di riferimento desiderato e correggendo automaticamente qualsiasi deviazione rilevata.
Spesso gli ingegneri usano i termini "controllo a circuito chiuso" e "controllo a retroazione" come sinonimi. Esiste una piccola distinzione tecnica, ma il concetto di base rimane lo stesso. Il nome stesso deriva dal percorso di informazione all'interno del sistema. Il controllore invia un comando all'attuatore. Un sensore invia il risultato al controllore. Questo percorso di ritorno chiude il circuito. Il controllo a circuito chiuso ad alta precisione si basa su questo continuo scambio di informazioni.
Perché il sistema a circuito aperto non è all'altezza
Un sistema a ciclo aperto segue istruzioni predefinite e non verifica mai il risultato. Non può adattare le proprie azioni in base all'output o alle prestazioni effettive. Questa progettazione crea diversi problemi di precisione:
Il sistema non è in grado di compensare disturbi o variazioni nell'output, pertanto le deviazioni dalle prestazioni desiderate non vengono corrette.
Il controllore invia comandi a un attuatore senza verificarne la corretta esecuzione , pertanto non è in grado di rilevare deviazioni dall'uscita causate da disturbi esterni.
Il sistema si basa interamente su un modello o una calibrazione precalcolati. Un carico maggiore o un attrito più elevato gli impediscono di adattarsi.
L'automazione di precisione è quella che ne risente maggiormente. I disturbi lasciano errori non corretti, causando la perdita di passi nei motori passo-passo o un posizionamento impreciso in altri dispositivi.
Una lavatrice illustra il problema nella vita di tutti i giorni. La quantità di bucato o la temperatura dell'acqua variano e la macchina non si adatta, quindi la qualità del lavaggio potrebbe non essere all'altezza degli standard. La vostra lavatrice di precisione corre lo stesso rischio. Senza un meccanismo di feedback, ogni errore non corretto si accumula.
Come il feedback riduce gli errori
Componenti del ciclo principale
Ogni ciclo di feedback necessita di quattro componenti che lavorino in sinergia. La tabella seguente mostra il contributo di ciascuna componente alla riduzione degli errori.
Componente | Funzione di riduzione dell'errore |
|---|---|
Segnale di ingresso (di riferimento) | Fornisce il valore desiderato che il sistema deve mantenere |
Controller | Interpreta il segnale di errore (la differenza tra valore effettivo e valore di riferimento) e determina l'azione di controllo. |
attuatore | Regola il sistema in base al segnale di controllo fino al raggiungimento della risposta desiderata. |
Sensore di feedback | Misura continuamente l'output e crea il percorso di feedback per le correzioni in corso |
Il sensore funge da "occhi" del sistema. Un encoder lineare, ad esempio, traccia la posizione, mentre una cella di carico rileva la forza. Il controllore funge da "cervello". Riceve il comando di impostazione, lo confronta con la lettura del sensore e calcola l'errore. L'azionamento, a sua volta, riceve il segnale di controllo e modula la potenza erogata al motore. Il motore converte l'energia elettrica in movimento e aziona il carico. Il controllo ad alta precisione a circuito chiuso dipende dal corretto funzionamento di tutte e quattro le componenti. Un singolo punto debole, come un sensore rumoroso o un attuatore lento, limita la precisione dell'intero sistema.
Il ciclo di correzione degli errori
Il ciclo corregge l'errore ripetendolo ciclicamente. Segui i passaggi seguenti per vedere come ogni passaggio affina il risultato.
Programma : si definisce l'output desiderato come punto di riferimento. Questo valore stabilisce il parametro di riferimento per la precisione.
Misurazione : il sensore rileva l'output effettivo, come la posizione lineare o rotatoria.
Confronto : il controllore confronta l'output misurato con il comando. Ad esempio, potrebbe comandare 100 mm e misurare 99.999 mm.
Compensazione : il controllore invia un segnale correttivo al motore o all'attuatore per ridurre il divario.
Feedback : il sensore misura nuovamente l'uscita regolata e il ciclo si ripete.
Ogni passaggio riduce ulteriormente l'errore. Il monitoraggio continuo e la regolazione in tempo reale sono ciò che trasforma un comando approssimativo in un risultato preciso. Un ciclo di controllo della temperatura di una cella frigorifera segue la stessa logica. Il sensore rileva la temperatura effettiva, il controllore la confronta con il valore target e le valvole o la sequenza di funzionamento del compressore si regolano per ripristinare la condizione desiderata. Il ciclo si ripete quindi senza intervento umano.
Il rilevamento degli errori è fondamentale per il funzionamento a circuito chiuso dei sistemi CNC : le deviazioni di movimento vengono rilevate e corrette immediatamente, e la precisione viene mantenuta attraverso una continua regolazione degli errori, che rafforza anche la resilienza contro le incongruenze operative.
Un circuito di controllo ben progettato rende l'output ripetibile. Inoltre, lo rende meno sensibile alle condizioni esterne. Variazioni di carico, oscillazioni di temperatura e variazioni di attrito agiscono sul processo. Il percorso di feedback intercetta ciascuna variazione e vi risponde prima che l'errore aumenti. Questa correzione costante è il motivo per cui un circuito di controllo tarato mantiene la tolleranza ciclo dopo ciclo, mentre un sistema a circuito aperto tende a variare.
Scegliere il controller giusto
Principi fondamentali del PID
Il regolatore PID è il cuore pulsante del controllo a retroazione. Combina tre azioni, ognuna delle quali risponde all'errore in modo diverso. La tabella seguente mostra la funzione di ciascun termine e il parametro da regolare.
Termine | Definizione di base | Ruolo di controllo | Parametro di regolazione |
|---|---|---|---|
Proporzionale (P) | La variazione dell'uscita rispecchia l'errore, scalato dal guadagno Kp | Utilizza l'errore per ridurre l'errore; lascia uno scostamento di stato stazionario | Guadagno proporzionale Kp (guadagno più elevato = maggiore sensibilità) |
Integrale (I) | L'uscita aumenta in proporzione all'errore accumulato | Rimuove l'offset lasciato dal controllo solo P | Tempo integrale TI (TI breve = rampa veloce) |
Derivata (D) | L'output risponde alla pendenza dell'errore | Prevede errori futuri e aggiunge stabilità | Tempo derivato TD (TD lungo = grande anticipazione) |
La banda proporzionale è pari a (1/Kp) × 100%. Un guadagno di 1 corrisponde quindi a una banda del 100% , mentre un guadagno di 2 corrisponde a una banda del 50%. L'azione integrale è destabilizzante: un tempo di integrazione troppo breve causa oscillazioni, quindi spesso si riduce leggermente il guadagno proporzionale quando lo si aggiunge. L'azione derivativa aggiunge stabilità e consente un guadagno proporzionale più elevato, ad esempio da 1.5 a 2. Amplifica anche il rumore del sensore, quindi si consiglia il filtraggio. Molti regolatori calcolano la derivata dalla misura anziché dall'errore per evitare picchi derivativi in caso di variazioni del setpoint. A causa della sensibilità al rumore, i regolatori P+I sono i più utilizzati nella pratica.
Metodi feed-forward e ibridi
Il controllo PID reagisce all'errore dopo che si è verificato. Il controllo feed-forward agisce prima che l'errore si formi. Si misura un disturbo o una variazione del comando e si applica immediatamente una correzione, senza attendere che il sensore registri una deviazione. Questo approccio è adatto ad applicazioni con disturbi ripetibili, come un gradino di carico noto o un profilo di movimento prevedibile.
I metodi ibridi combinano entrambi gli approcci. Il feed-forward gestisce la maggior parte della correzione, mentre il PID si occupa della parte restante. Questa combinazione mantiene il ciclo veloce e stabile, aspetto fondamentale per il controllo ad anello chiuso ad alta precisione. Per processi semplici e lenti, è consigliabile utilizzare solo il PID. È opportuno aggiungere il feed-forward quando i disturbi sono misurabili e ripetibili. Si consiglia di ricorrere a tecniche basate su modelli o avanzate solo quando il processo è fortemente non lineare o fortemente accoppiato.
Regolazione di precisione
Regolazione manuale e basata su regole
È possibile regolare un circuito manualmente, ma i metodi basati su regole offrono un punto di partenza più rapido. Il metodo Ziegler-Nichols è il più antico e diffuso . Ne esistono due varianti: il metodo Process Reaction-Curve, che funziona con il controllore in modalità manuale, e il metodo Ultimate-Cycling, che funziona con il controllore in modalità automatica. Il metodo Cohen-Coon è una regola ad anello aperto. Gestisce meglio i processi dominati dal tempo morto rispetto al metodo Ziegler-Nichols, ma soffre comunque di sovraelongazione con smorzamento a un quarto di ampiezza, bassa robustezza e sensibilità all'errore di misurazione del tempo morto. È possibile attenuare questi effetti riducendo il guadagno del controllore.
Metodo | Tipo | Idea chiave | Svantaggio principale |
|---|---|---|---|
Ziegler-Nichols (a circuito chiuso) | Empirico, a ciclo chiuso | Utilizza il guadagno massimo e il periodo massimo per calcolare le impostazioni | Sensibile ai problemi delle valvole; applicabilità limitata |
Ziegler-Nichols (a ciclo aperto) | Empirico, a ciclo aperto | Utilizza la curva di reazione del processo per trovare il tempo morto, la costante di tempo e il valore di stato stazionario. | Le approssimazioni potrebbero essere imprecise; non valide per i regolatori I, D o PD. |
Cohen Coon | Offline, a ciclo aperto | Corregge la lenta risposta allo stato stazionario di ZN per tempi morti elevati | Possibile instabilità del circuito chiuso; solo modelli del primo ordine con ritardi elevati |
La regolazione Lambda produce una risposta stabile, senza sovraelongazione e con una buona robustezza agli errori di misurazione. Il suo punto debole è la risposta molto lenta ai disturbi nei processi a ritardo dominante. Utilizzare le regole Lambda per cicli molto stabili che assorbono i disturbi. Scegliere Cohen-Coon per un rapido recupero dai disturbi e utilizzare solo metà del guadagno calcolato. Scegliere le regole Lambda quando il tempo morto è molto breve o il valore del processo è rumoroso.
Auto-tuning e metodi basati su modelli
La sintonizzazione basata su modelli inizia con la caratterizzazione del dispositivo in esame. Lo strumento analizza il segnale per acquisire la risposta ad anello aperto. Successivamente, seleziona i guadagni di feedback iniziali da funzioni di trasferimento predefinite e dai parametri ad anello aperto misurati. Una volta chiuso l'anello, una funzione di auto-sintonizzazione regola i guadagni sul segnale di feedback per minimizzare l'errore residuo. I controllori PID digitali raggiungono un'elevata precisione che i controllori analogici non possono eguagliare. Rimangono stabili, resistono alla deriva e tollerano il rumore in un'ampia gamma dinamica.
La demodulazione e il rilevamento lock-in affinano ulteriormente questo processo. La demodulazione isola il segnale desiderato dal rumore e dalle interferenze, fornendo al controllore un segnale di ingresso più pulito. Il rilevamento lock-in amplifica i segnali deboli, consentendo al circuito di effettuare regolazioni più precise e di rispondere a variazioni minime. Queste tecniche supportano il controllo ad anello chiuso ad alta precisione in ambienti rumorosi.
Le prestazioni possono degradare se il sistema presenta una funzione di trasferimento complessa o non lineare; in tali casi, potrebbero essere necessari metodi di controllo basati su modelli più avanzati e computazionalmente onerosi (ad esempio, controllo nello spazio degli stati o controllo H-infinito).
Architettura di sistema
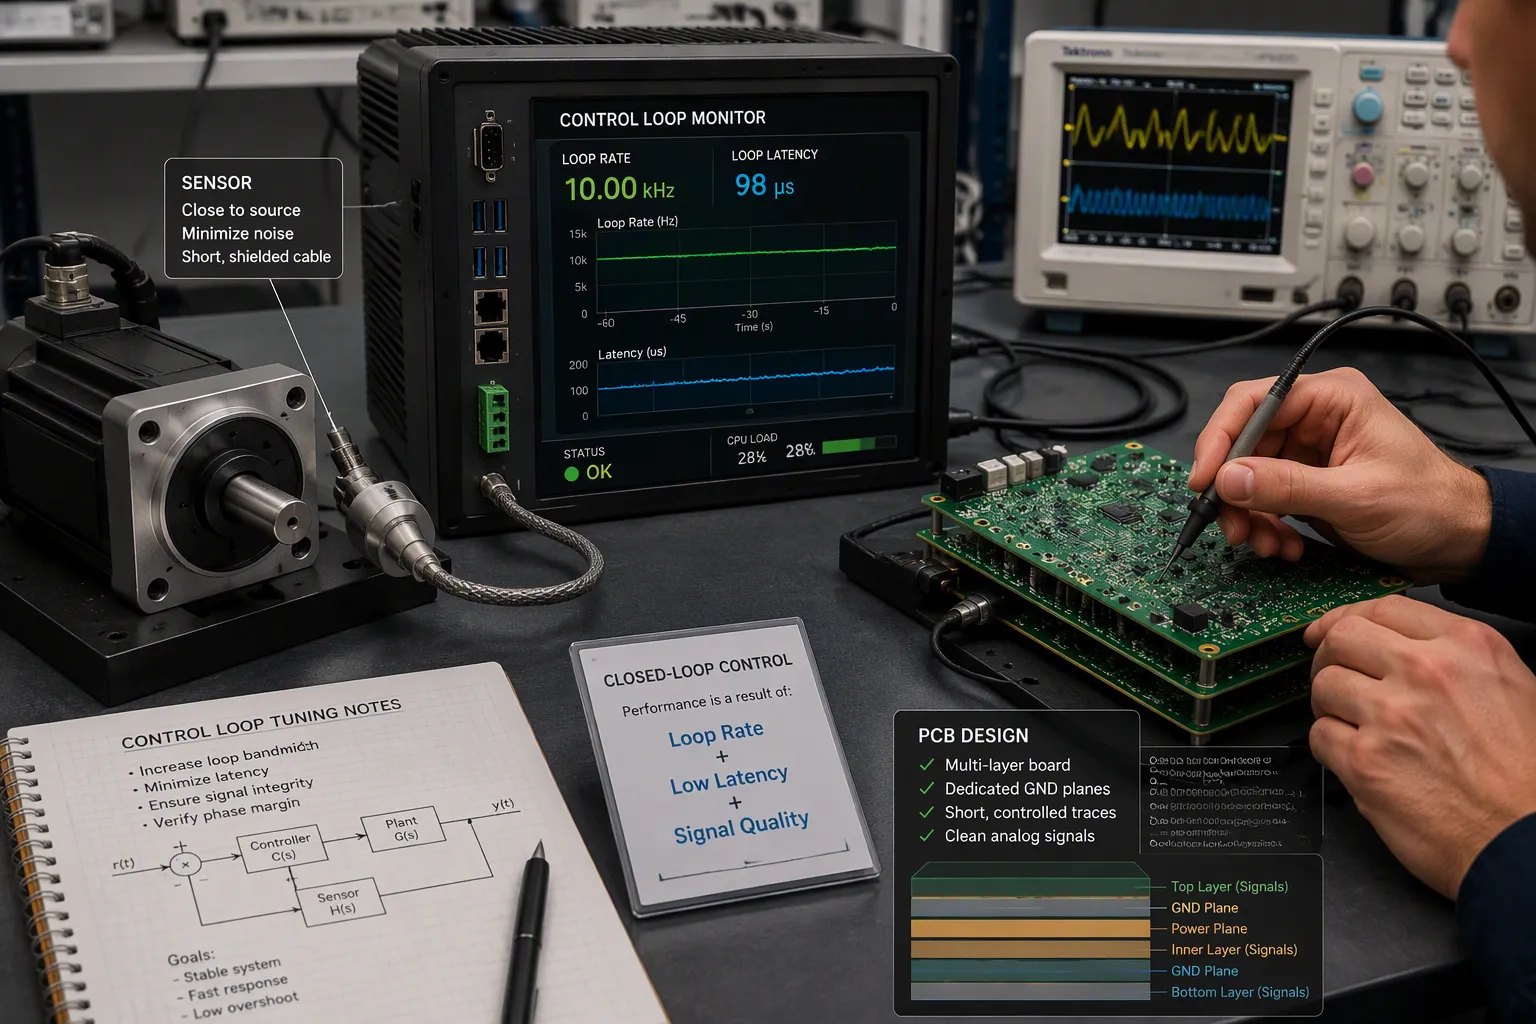
Un sistema di feedback digitale completo si basa su tre pilastri: solidi principi di progettazione, un'attenta selezione dei componenti e pratiche consolidate per l'automazione industriale. Se l'architettura è corretta, il circuito può funzionare al meglio. Se è errata, nessuna regolazione potrà risolvere il problema.
Frequenza di ripetizione, latenza e campionamento
La frequenza del loop determina il limite massimo di tutti gli altri parametri. Un loop più veloce si comporta maggiormente come un controller analogico, mentre un loop più lento introduce un ritardo effettivo. Questo ritardo è importante perché ogni correzione utilizza informazioni precedenti. Combinando tutti i ritardi in un unico valore effettivo, il tempo di campionamento più la latenza computazionale riducono direttamente la larghezza di banda stabile massima. La larghezza di banda si attesta tipicamente intorno a 1/20 - 1/50 della frequenza del loop , quindi un loop a 5 kHz supporta una fedeltà di comando di circa 100-200 Hz.
Fattore | Effetto della frequenza del ciclo |
|---|---|
Periodo di ciclo | Periodi più brevi simulano il comportamento analogico (1 kHz = 1 ms per aggiornamento) |
Precisione di tracciamento | Una forma d'onda a 50 Hz è in ritardo a 1 kHz ma segue quasi perfettamente a 5 kHz |
Stabilità | I cicli lenti riducono il margine di fase e causano un overshoot in prossimità delle risonanze. |
Limiti di rumore | Frequenze superiori a ~10 kHz possono amplificare il rumore del sensore o causare la quantizzazione dei coefficienti |
La taratura dipende anche dalla frequenza di ciclo. Un regolatore PI tarato a una determinata frequenza, ma eseguito a una velocità inferiore, produce una risposta circa tre volte più lenta rispetto alla frequenza di taratura. Frequenze più elevate migliorano la precisione della misurazione, mentre frequenze inferiori consentono un tempo di esecuzione maggiore per ciclo e riducono il jitter. È necessario trovare un equilibrio tra questi due aspetti in base all'obiettivo di precisione.
Posizionamento dei sensori e integrità del segnale
La posizione in cui si colloca un sensore determina cosa il circuito controlla effettivamente. Montatelo vicino al punto di interesse e accorciate i suoi collegamenti. Instradate prima i segnali analogici, sugli strati interni, lontano dai bordi del circuito stampato. Preferite quattro o più strati con piani dedicati e spaziatura tra tracce e piani di 1:1.
Proteggere i segnali deboli con una solida messa a terra e schermatura . Utilizzare un piano di massa sotto le sezioni analogiche, una messa a terra a stella per i sensori a bassa frequenza e tracce Kelvin per i sensori di precisione per evitare cadute IR. Instradare le coppie bilanciate con lunghezze uguali e geometria simmetrica per sopprimere il rumore di modo comune. Mantenere le tracce corte e trattarle come linee di trasmissione quando la lunghezza supera 1/10 della lunghezza d'onda del segnale. Verificare il progetto con simulazioni, TDR e misurazioni con oscilloscopio prima della produzione.
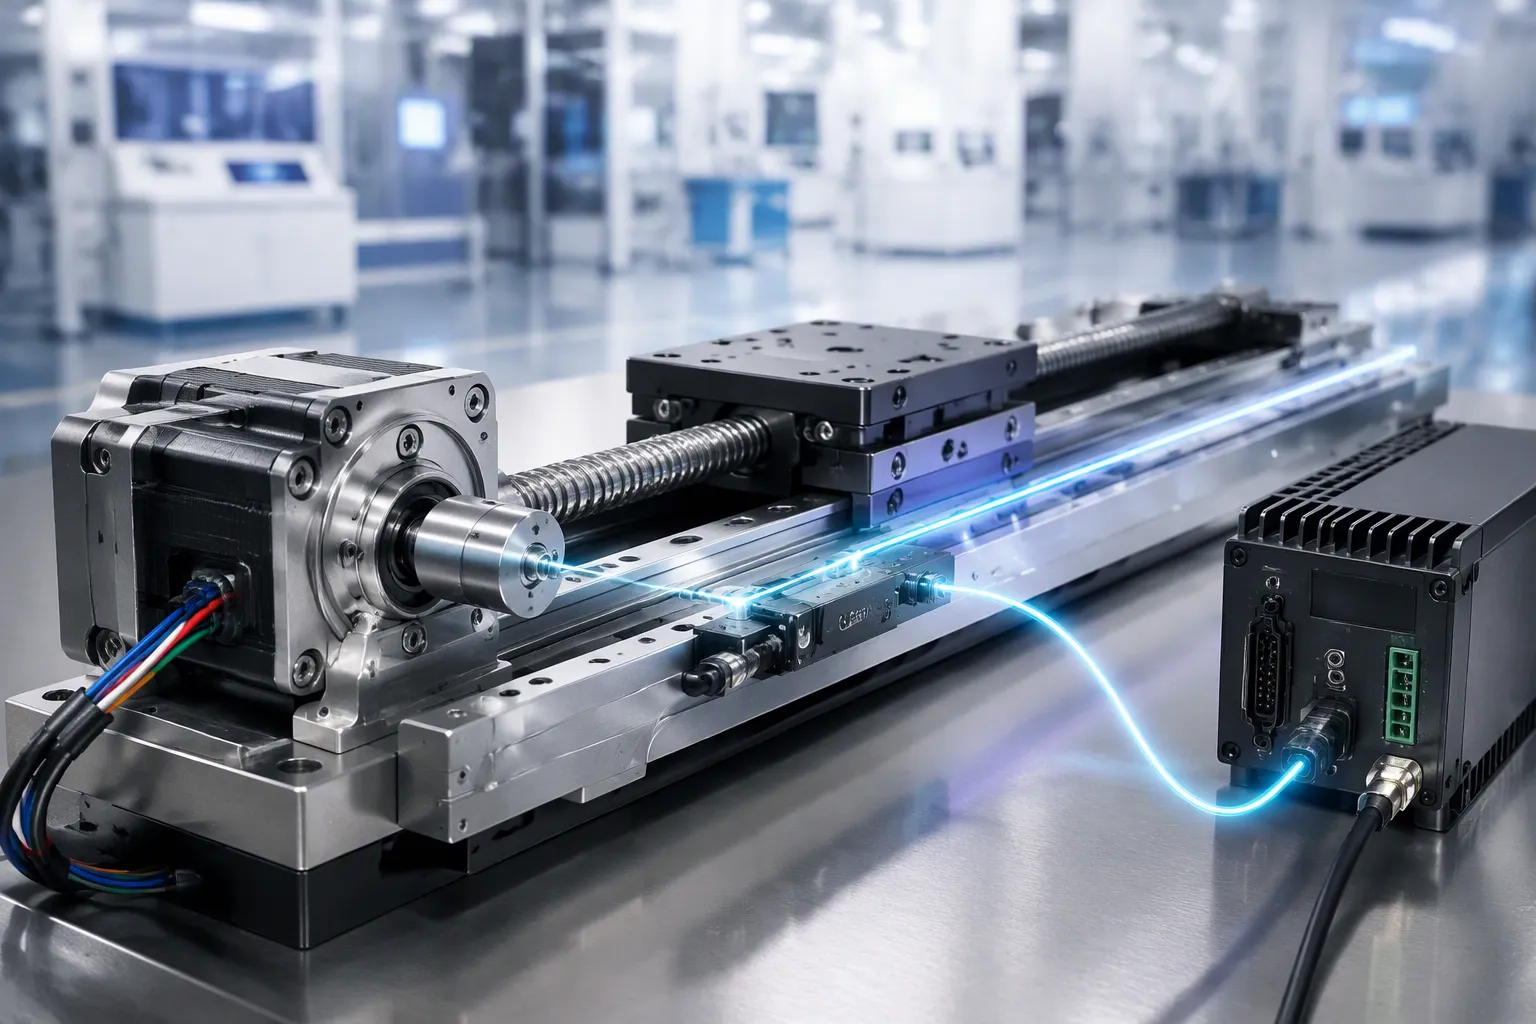
Il feedback ottico mostra questa architettura in azione. È possibile realizzarla a partire da un banco di prova esistente aggiungendo un sensore che misura l'output reale, lo confronta con il setpoint e permette a un controllore di regolare l'input del processo centinaia o migliaia di volte al secondo . Questo è il controllo ad anello chiuso ad alta precisione nella sua forma più pura.
Il feedback ottico comporta costi reali: i sensori aggiungono spese in conto capitale, necessitano di calibrazione e manutenzione, introducono modalità di guasto e possono aumentare la latenza. Se la misurazione è in ritardo rispetto al processo di una frazione significativa della sua scala temporale, il feedback potrebbe arrivare troppo tardi e destabilizzare il circuito.
Selezione dei componenti
Sensori e Attuatori
Il sensore e l'attuatore lavorano in coppia. Il sensore rileva la condizione reale, mentre l'attuatore colma la lacuna rispetto al valore target. La precisione del sensore determina quanto fedelmente viene visualizzato il risultato reale . L'azione correttiva dell'attuatore determina la velocità con cui è possibile correggere l'errore. Un sensore mal calibrato distorce il risultato misurato e innesca un'azione di controllo errata; pertanto, è fondamentale eseguire la calibrazione regolarmente per preservare la precisione.
Scegli il sensore in base alle esigenze del tuo sistema e al suo ambiente. Prima di acquistare un componente, verifica questi fattori:
Intervallo di pressione e precisione, oltre a tempo di risposta e risposta in frequenza
Compatibilità dei supporti e compensazione della temperatura
Vincoli di dimensioni e montaggio, tipo di uscita e deriva a lungo termine
Conformità normativa per il tuo settore
La precisione merita un'attenzione particolare. La risoluzione non è sinonimo di precisione, e fattori come l'offset dello zero, l'errore di intervallo, la gamma dinamica, l'isteresi e la ripetibilità influenzano il risultato. Gli errori si accumulano e possono causare instabilità o inefficienza. Posizionate i sensori in modo che rilevino le condizioni reali, evitate tubi lunghi che introducono ritardi, schermate i cavi dai disturbi e verificate che la risposta dinamica corrisponda al vostro sistema di movimento.
Abbinamento dei componenti agli obiettivi di precisione
Considerate il posizionamento e la scelta dei componenti come un'unica decisione progettuale. Nella progettazione di stadi di precisione, si impostano i parametri del controllore a partire da una larghezza di banda di controllo target , quindi si sceglie il guadagno proporzionale per massimizzare la larghezza di banda, rispettando al contempo un criterio di robustezza sulla funzione di sensibilità ad anello chiuso. Il posizionamento e la ponderazione di sensori e attuatori influenzano direttamente la progettazione del controllore. Gli stadi reali presentano anche vincoli relativi al peso e al posizionamento degli attuatori. Ciò dimostra che il posizionamento viene progettato congiuntamente alla larghezza di banda e all'obiettivo di robustezza, e non scelto in modo indipendente.
All'interno del circuito, il feedback dei sensori alimenta il controllore PID. Il guadagno proporzionale viene regolato in base alle variazioni di pressione , l'azione integrale stabilizza la deriva e lo smorzamento derivativo sopprime le oscillazioni eccessive dovute a picchi improvvisi. È così che il controllo ad anello chiuso ad alta precisione trasforma la scelta dei componenti in risultati ripetibili. Partite dal vostro obiettivo di precisione e lasciate che questo guidi ogni decisione relativa a sensori e attuatori.
Prestazioni e compromessi
Metriche per accuratezza e stabilità
Non si può migliorare ciò che non si misura. Le metriche nel dominio del tempo descrivono il comportamento dell'output dopo una modifica del comando. Le metriche nel dominio della frequenza descrivono la risposta del ciclo a una gamma di input.
Domini | Metriche utilizzate per valutare l'accuratezza e la stabilità |
|---|---|
Dominio del tempo | Tempo di salita, tempo di assestamento, sovraelongazione percentuale, errore a regime |
Dominio della frequenza | Larghezza di banda, margine di guadagno, margine di fase, picco di sensibilità |
La stabilità da sola dice poco. Consideriamo due sistemi stabili. Il sistema A si stabilizza in 0.3 s con un overshoot del 5% e uno sforzo di controllo moderato. Il sistema B si stabilizza in 12 s con un overshoot del 180% e un attuatore in saturazione. Entrambi sono stabili, eppure solo uno è praticamente utilizzabile. La stabilità è binaria, mentre le prestazioni sono continue.
Il margine di guadagno e il margine di fase quantificano quanto ci si avvicina all'instabilità. Questi margini sono necessari perché i modelli non sono mai esatti, le condizioni operative cambiano e i sensori e gli attuatori sono imperfetti. I sistemi ad alte prestazioni funzionano vicino ai limiti di stabilità, ma mai su di essi. Progettare i margini significa progettare la robustezza.
Compromessi tra ciclo aperto e ciclo chiuso
I sistemi a circuito aperto costano meno e sono più facili da progettare e manutenere. Sono adatti ad applicazioni semplici con poca variabilità, ma sono meno precisi e meno adattabili. I sistemi a circuito chiuso costano di più e richiedono una progettazione più complessa, ma offrono maggiore precisione e adattabilità. La regolazione in tempo reale li rende preferibili laddove le condizioni variano significativamente o il processo deve essere controllato con precisione.
Dimensioni | Controllo ad anello aperto | Controllo a circuito chiuso |
|---|---|---|
Costo | Più economico; non sono necessari sensori di feedback | Più costoso a causa dei sensori e dei controller avanzati |
Complessità | Più semplice; minore potenza di elaborazione; facile da manutenere | Più complesso; necessita di circuiti di feedback e di regolazione; rischio di instabilità in caso di errata regolazione. |
Cookie di prestazione | Impossibile correggere le perturbazioni; la precisione si perde se i parametri dell'impianto cambiano. | Elevata precisione; si adatta all'usura, alla dilatazione termica e ai carichi variabili; assestamento più rapido |
Il più adatto | Applicazioni semplici, a bassa variabilità, del tipo "imposta e dimentica". | Automazione critica per la sicurezza o ad alta velocità, dove l'autocorrezione è essenziale. |
I sistemi a circuito aperto sono meno costosi e più facili da progettare e manutenere, il che li rende adatti ad applicazioni semplici con poca variabilità, ma sono meno precisi e adattabili. I sistemi a circuito chiuso, sebbene più complessi e costosi, offrono maggiore precisione e adattabilità, e la loro capacità di regolazione in tempo reale li rende preferibili laddove le condizioni variano in modo significativo o il processo deve essere controllato con precisione.
Il controllo ad anello chiuso ad alta precisione giustifica il suo costo quando i disturbi sono reali e le tolleranze sono ristrette. Adattando l'architettura all'applicazione, si paga solo per la precisione necessaria.
Implementazione pratica del controllo ad anello chiuso ad alta precisione
Esempi di settore
I sistemi a circuito chiuso sono presenti in molti settori industriali. Ciascuno di essi utilizza un feedback continuo per monitorare le prestazioni e correggere le deviazioni da un punto di riferimento desiderato. La tabella seguente mostra in quali casi questo approccio si rivela vantaggioso e quali benefici offre.
Industria / Applicazione | Miglioramento delle prestazioni grazie al controllo a circuito chiuso |
|---|---|
Macchine utensili multiasse (lavorazione CNC, fabbricazione di semiconduttori) | Precisione di posizionamento sub-micrometrica; riduzione delle minime discrepanze di movimento che causano difetti di qualità e sprechi di materiale. |
Robot pick-and-place | Controllo stabile della traiettoria |
Sistemi servo | Sovraelongazione e oscillazioni ridotte al minimo |
Sequenze di movimento coordinate (linee di assemblaggio automatizzate) | Ripetibilità prevedibile |
Robot collaborativi (cobot) e AGV | Interazioni delicate, movimenti flessibili e comportamenti di limitazione della forza tramite sensori di forza-coppia, encoder integrati e azionamenti motore avanzati, che consentono la creazione di spazi di lavoro condivisi sicuri e l'adattamento a compiti variabili e ambienti non strutturati. |
La produzione di semiconduttori illustra chiaramente questo schema. La spinta verso la miniaturizzazione crea la necessità di una precisione di allineamento superiore a quella che il posizionamento ad anello aperto può offrire. Le apparecchiature devono inoltre arrestarsi completamente in tempi rapidi. La soluzione documentata utilizza motori passo-passo a 5 fasi con controllo completamente ad anello chiuso (serie CVD). Una fase ad anello aperto sfrutta l'elevata reattività del motore all'inizio del posizionamento. Una volta completato il comando di posizione, il feedback proveniente da sensori esterni, come gli encoder lineari, corregge la differenza tra la posizione comandata e quella effettiva. Questo approccio consente un posizionamento di alta precisione nell'ordine del submicron, eguagliando la risoluzione dell'encoder lineare abbinato.
Analisi dettagliata di un caso di studio
Consideriamo uno strumento per la fabbricazione di semiconduttori che necessita di un allineamento submicronico. Il problema inizia con il posizionamento ad anello aperto. Lo strumento comanda un movimento, ma la posizione effettiva varia. Minime discrepanze di movimento causano difetti di qualità e spreco di materiale. Il team ha bisogno di una soluzione che mantenga la posizione senza sacrificare la velocità.
La soluzione combina due fasi. In primo luogo, il sistema fa funzionare il motore passo-passo a 5 fasi in modalità ad anello aperto all'inizio di ogni movimento di posizionamento. Questa fase sfrutta l'elevata reattività del motore per avvicinarsi rapidamente al bersaglio. In secondo luogo, una volta completato il comando di posizione, entrano in gioco i sensori esterni. Gli encoder lineari misurano la posizione effettiva e inviano questi dati al controllore. Il controllore confronta la posizione comandata con quella effettiva e corregge la differenza.
Il risultato ottenuto è un posizionamento di alta precisione nell'ordine del submicron. Il sistema eguaglia la risoluzione dell'encoder lineare abbinato. Questo risultato dimostra come funziona in pratica il controllo ad anello chiuso ad alta precisione. Si parte da un obiettivo di precisione ben definito, si scelgono i componenti che lo soddisfano e si lascia che il feedback colmi il divario. La fase ad anello aperto garantisce la velocità, mentre la fase ad anello chiuso garantisce la precisione. Insieme, offrono entrambe.
Ora avete un quadro completo. Avete visto come funziona il circuito di feedback, come implementarlo e come selezionare e calibrare i componenti per ottenere una precisione affidabile. Ricordate un punto chiave: la precisione deriva da una buona progettazione del feedback, da un'attenta calibrazione e da una selezione rigorosa dei componenti. Nessun singolo elemento da solo è determinante per il risultato.
Guardando al futuro, aspettatevi che sensori più veloci e algoritmi di controllo più intelligenti innalzino le capacità del controllo ad anello chiuso ad alta precisione. Iniziate con un obiettivo di precisione chiaro. Quindi, iterate man mano che misurate le prestazioni reali. Questa abitudine vi sarà utile con l'avanzare della tecnologia.
FAQ
Quando è opportuno scegliere il controllo ad anello aperto anziché quello ad anello chiuso?
Per lavori semplici con bassa variabilità, scegli il controllo ad anello aperto. Questi sistemi costano meno e richiedono meno lavoro di progettazione. Opta per il controllo ad anello chiuso quando le tolleranze sono strette o le condizioni cambiano. I sensori di feedback e la taratura aumentano i costi, ma si ottengono maggiore precisione e reiezione dei disturbi.
A quale velocità deve funzionare il ciclo di controllo?
Imposta la frequenza del ciclo in base al tuo obiettivo di precisione. La larghezza di banda in genere si attesta intorno a 1/20 - 1/50 della frequenza del ciclo. Un ciclo a 5 kHz supporta quindi una fedeltà di comando di circa 100-200 Hz. Cicli più veloci tracciano meglio, ma possono amplificare il rumore del sensore.
Hai sempre bisogno di un regolatore PID?
No. Il PID è adatto a molti cicli, ma il feed-forward gestisce i disturbi ripetibili prima che si verifichi un errore. I progetti ibridi combinano entrambi i percorsi. Ricorrete ai metodi basati su modelli solo quando il vostro processo è fortemente non lineare o fortemente accoppiato. Scegliete il controllore più adatto al compito.
Una maggiore risoluzione del sensore garantisce una maggiore precisione?
No. La risoluzione non è sinonimo di precisione. L'offset dello zero, l'errore di fondo scala, l'isteresi e la ripetibilità influenzano tutti il risultato. Un sensore mal calibrato produce una correzione errata. Eseguire la calibrazione regolarmente e verificare che la risposta dinamica corrisponda al sistema di movimento.
Come si avvia un progetto di feedback ad alta precisione?
Iniziate con un obiettivo di precisione chiaro. Lasciate che questo obiettivo guidi ogni scelta di sensori e attuatori. Costruite il circuito, poi ottimizzatelo e misurate le prestazioni reali. Procedete per iterazioni. La precisione deriva dalla progettazione del feedback, da un'attenta messa a punto e da una selezione rigorosa dei componenti.