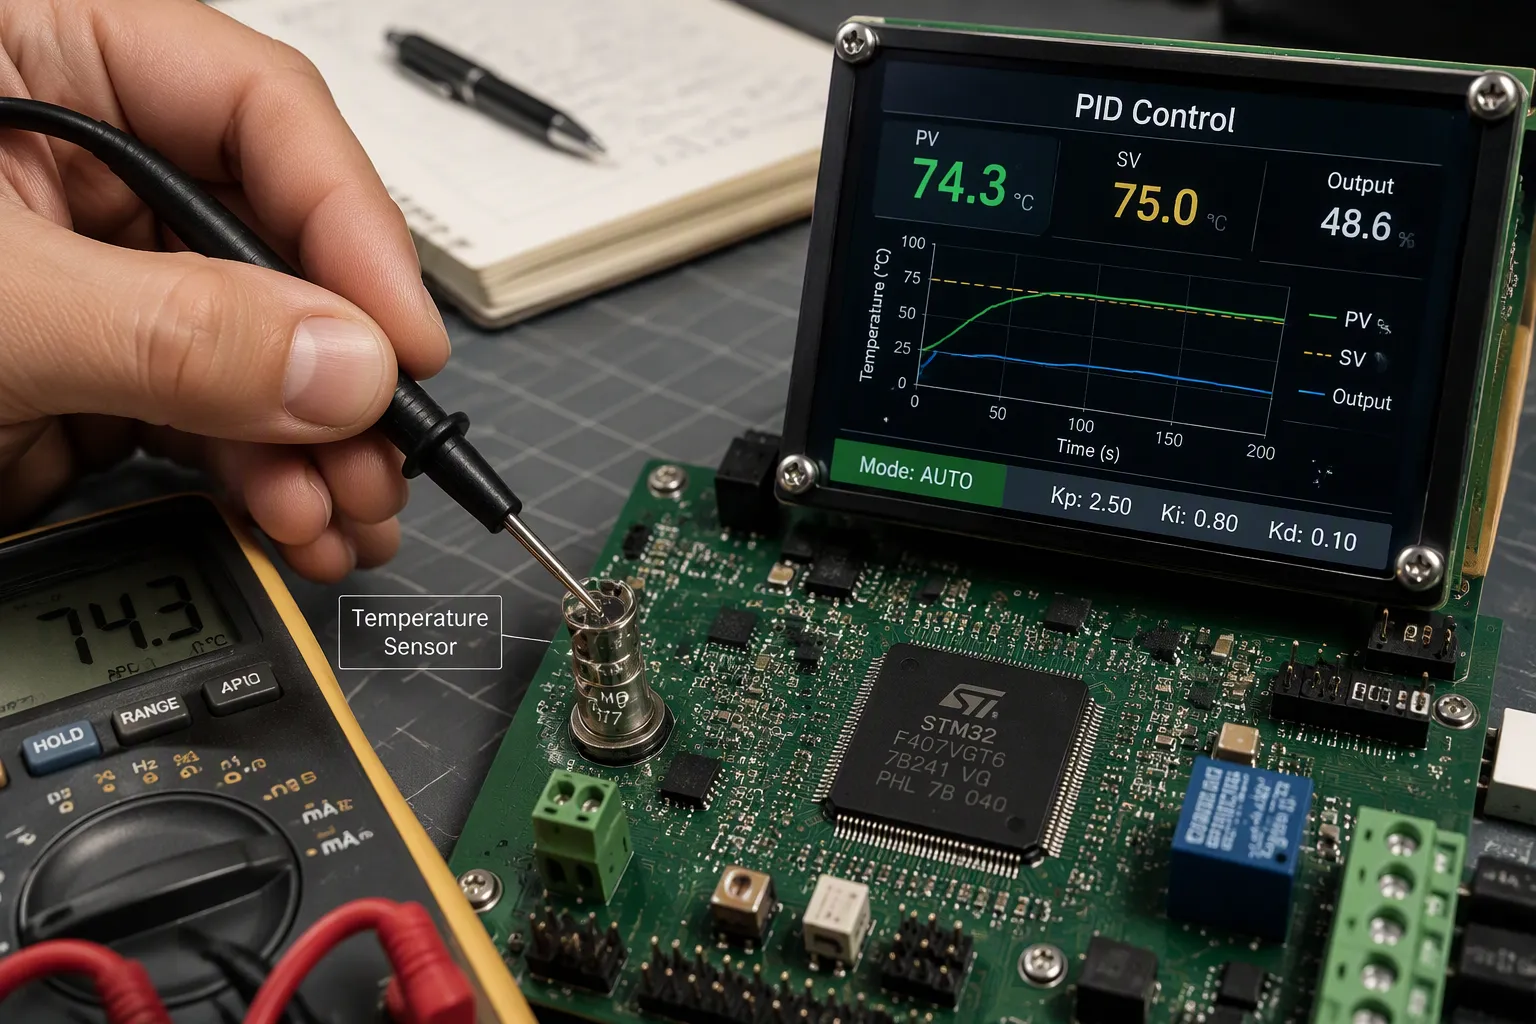
Ein PID-Regler hält die Temperatur Ihrer Leiterplatte mithilfe einer digitalen Regelung innerhalb sicherer Grenzen. Er vergleicht die gemessene Temperatur mit einem Sollwert und passt anschließend die Heiz- oder Kühlleistung an. So schützt die PID-Temperaturregelung eine Leiterplatte vor Überhitzung.
Eine präzise Temperaturregelung verhindert zudem ein Überschwingen. Die meisten Überhitzungsereignisse beginnen mit einem Überschwingen, bei dem die Temperatur der Platine kurzzeitig den Sollwert überschreitet, bevor der Regelkreis reagiert. Ein optimal eingestellter PID-Regler reagiert frühzeitig und hält die Platine nahe am Zielwert.
Sie lernen die drei PID-Terme, die Schutzschleife aus Messen, Berechnen und Korrigieren, die Sensorik auf Platinenebene und die Heizungsansteuerung sowie die Abstimmung mit ausfallsicherem Design kennen.
Wichtige Erkenntnisse
Ein PID-Regler besteht aus drei Teilen, die die Temperatur der Platine konstant halten und ein Überhitzen verhindern.
Stellen Sie den PID-Regler sorgfältig ein, damit er nicht überschwingt und keinen stationären Fehler hinterlässt.
Fügen Sie einen separaten Hardware-Abschalter hinzu, um sich vor Heizungsausfällen zu schützen.
Wählen Sie den richtigen Temperatursensor und platzieren Sie ihn fern von heißen Stellen.
Eine gute Wärmeauslegung und saubere Sensorik tragen zu einer guten Funktion des PID-Reglers bei.
Grundlagen der PID-Temperaturregelung
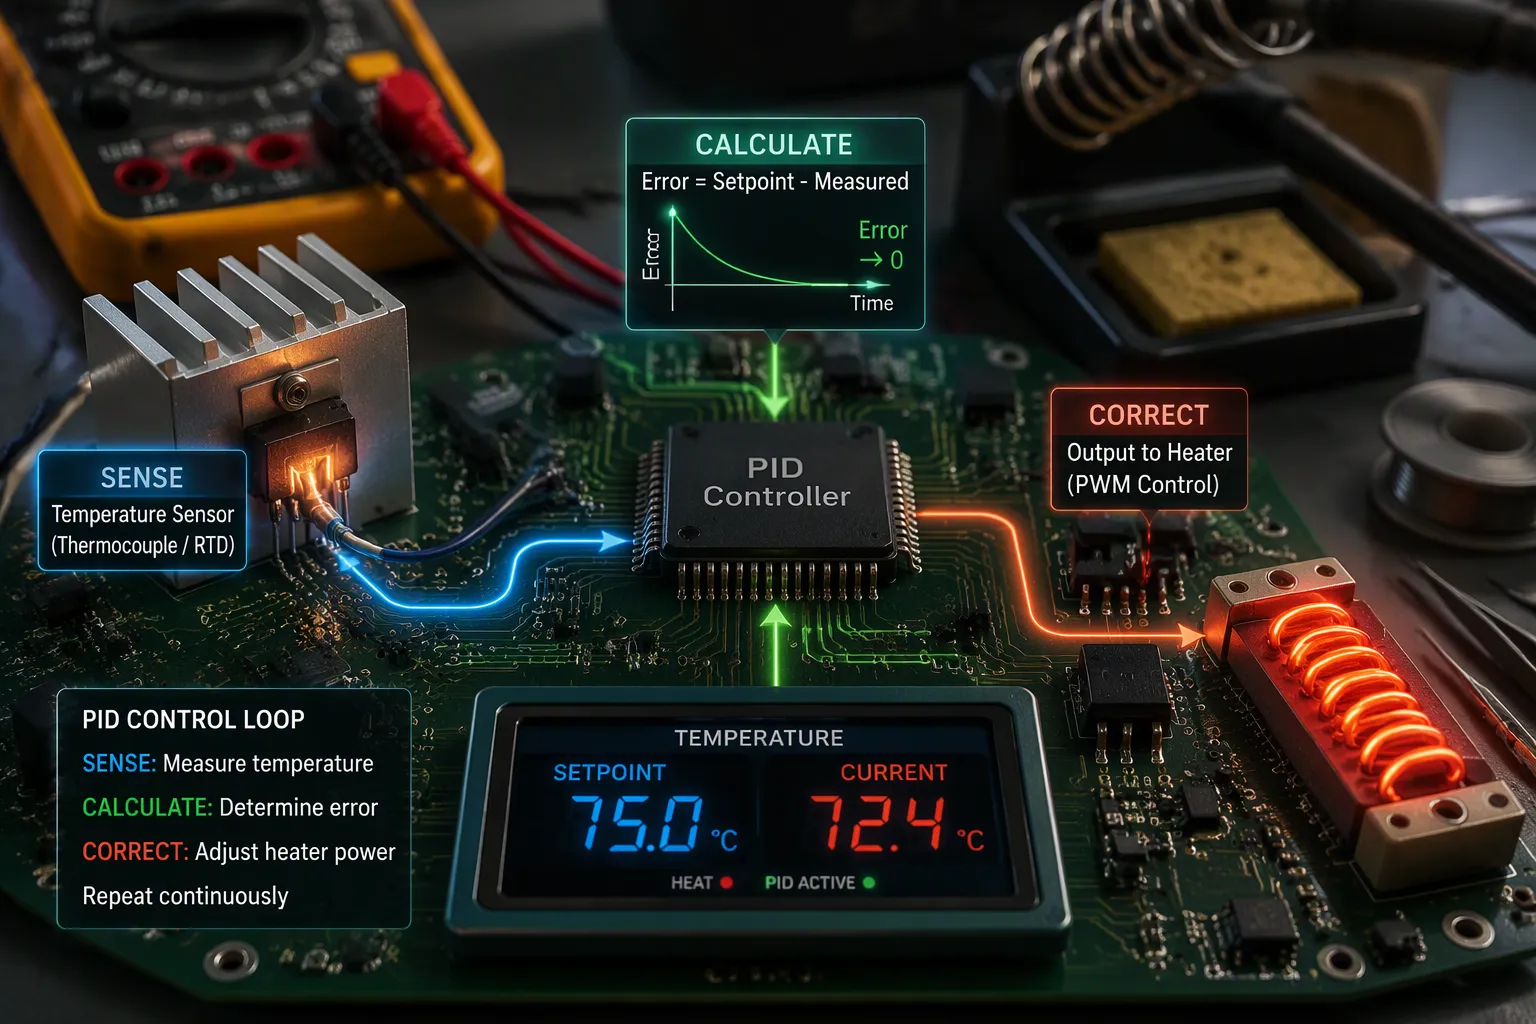
Ein PID-Temperaturregler ist ein digitales Regelsystem mit geschlossenem Regelkreis. Er misst die Ist-Temperatur, ermittelt die Abweichung vom Sollwert und korrigiert die Ausgabe. Diese Abweichung stellt den Regelfehler dar. Der Regler nutzt diesen Regelfehler, um eine Heizung oder Kühlung zu steuern.
Die drei PID-Begriffe
Die Proportional-, Integral- und Differenzialanteile erfüllen jeweils unterschiedliche Funktionen. Die folgende Tabelle zeigt, wie ein digitaler Regler die einzelnen Anteile berechnet.
Bedingungen | Formel | Wie wird es für die Temperaturregelung berechnet? |
|---|---|---|
Proportional (P) | KP · e(t) | Verwendet den aktuellen Fehler e(t) = SP − PV (Sollwert minus gemessene Temperatur); ein größerer Fehler zu diesem Zeitpunkt führt zu einer größeren Korrekturausgabe. |
Integral (I) | KI ∫₀ᵗ e(t) dt | Addiert den Fehler über die Zeit (summiert als ∑ eᵢ·Δt bei diskreten digitalen Reglern), um den stationären Offset in der Temperatur zu beseitigen. |
Ableitung (D) | KD · de(t)/dt = −KD · d(PV)/dt | Reagiert auf die Geschwindigkeit der Fehleränderung; die Fehlerableitung wird oft durch die Ableitung des gemessenen PV-Wertes ersetzt, um einen Ableitungssprung bei Sollwertänderungen zu vermeiden, und es wird eine Filterung eingesetzt, um das Rauschen zu reduzieren. |
Der Proportionalanteil reagiert auf den aktuellen Fehler. Ein größerer Fehler führt zu einer höheren Ausgangsleistung, wodurch sich die Platine schneller erwärmt. Der Proportionalanteil allein kann den stationären Fehler nicht beseitigen, da die Ausgangsleistung am Sollwert auf null absinkt. Der Integralanteil summiert den vergangenen Fehler und gleicht diesen gegen null aus. Ein zu hoher Integralanteil verursacht Schwingungen. Der Differenzialanteil reagiert auf die Änderungsgeschwindigkeit. Er prognostiziert den Temperaturverlauf und wirkt dämpfend. Diese Dämpfung reduziert das Überschwingen. Da der Differenzialanteil empfindlich auf Sensorauschen reagiert, wird er in vielen Schaltungen gefiltert oder auf null gesetzt.
Geschlossene Rückkopplung vs. Ein/Aus-Steuerung
Ein einfacher Thermostat schaltet die Heizung unterhalb des Sollwerts vollständig ein und oberhalb vollständig aus. Die Temperatur der Platine schwankt dann um den Sollwert. In jedem Zyklus überschreitet die Temperatur den Sollwert, bevor die Heizung abschaltet. Dies ist das Überschwingen, und hier beginnen die meisten Überhitzungsereignisse.
PID-Regler ermöglichen eine präzisere Temperaturregelung. Der PID-Regelalgorithmus passt die Ausgangsgröße kontinuierlich an, anstatt sie zu schalten. Proportional-Integral-Differential-Regler reagieren auf kleine Abweichungen mit kleinen Korrekturen. Dadurch bleibt die Anlage nahe am gewünschten Sollwert und ein Überschwingen wird begrenzt. Ein optimal eingestellter Regelkreis stabilisiert sich schnell und weist keine stationären Abweichungen auf.
Wie PID eine Überhitzung verhindert
Erfassung, Fehlerberechnung und Ausgabe
Der Schutzregelkreis arbeitet in drei Schritten. Zuerst misst ein Sensor die Temperatur der Platine. Anschließend subtrahiert der PID-Regler diesen Messwert vom Sollwert, um die Abweichung zu ermitteln. Im dritten Schritt steuert die Ausgangsstufe ein Heiz- oder Kühlelement entsprechend der Abweichung an. Dieser Zyklus wiederholt sich mit einer festen Abtastrate, sodass der Regelkreis kleine Abweichungen korrigiert, bevor sie sich vergrößern.
Der Messschritt birgt das größte Risiko. Gängige Messmethoden sind das Thermoelement, das System mit gefülltem Wärmekanal und der Widerstandsthermometer (RTD). Jede dieser Methoden führt zu einer Verzögerung im Regelkreis.
Erfassungsmethode | Rolle im Sense-Calculation-Correct-Loop |
|---|---|
Thermoelement | Gemeinsames Temperaturmessgerät im Regelkreis |
Gefülltes Thermalbrunnensystem | Gemeinsames Temperaturmessgerät im Regelkreis |
Widerstandstemperaturdetektor (RTD) | Gemeinsames Temperaturmessgerät im Regelkreis |
Sie sollten die Messverzögerung so weit wie möglich minimieren. Ein Messfühler oder eine Wärmemulde mit kleinem Durchmesser verringert den Wärmewiderstand und die Wärmekapazität des Heizelements. Ein Material mit niedrigem Widerstand und geringer Kapazität reduziert die dadurch entstehende Verzögerung im Gesamtprozess. Ein kleines Rohr oder eine Düse in der Nähe des Sensors erhöht die Strömungsgeschwindigkeit und beschleunigt den Wärmetransfer zum Heizelement. In Zweiphasensystemen platzieren Sie das Heizelement in der flüssigen Phase, da diese einen geringeren Wärmewiderstand als die Dampfphase aufweist.
Die Totzeit stellt ein separates Problem dar. Sie bezeichnet die Verzögerung zwischen der Änderung einer Prozessvariablen und deren Erfassung. Ein weit von einer Wärmequelle entfernter Sensor registriert die Änderung nicht sofort. Der Regler arbeitet dann mit veralteten Messwerten. Störungen, wie beispielsweise ein kleiner Luftstrom, verfälschen die Messwerte ebenfalls. Der PID-Regler muss diese Störungen ausgleichen.
Überschwing- und thermische Durchgehverhinderung
Die Ableitungswirkung ist der störungsanfälligste Parameter. Ein verrauschtes Messsignal führt dazu, dass die Ableitungswirkung dieses Rauschen verstärkt und das Reglerausgangssignal unruhig wird. In der Praxis werden Ableitungsfilter eingesetzt oder nur eine geringe Ableitungsverstärkung verwendet. Ein Sender mit Ableitungswirkung kann eine gewisse Phasenverzögerung kompensieren; dies wird durch Reduzierung der Ableitungsverstärkung des Reglers kompensiert.
Durch die Begrenzung der Sollwerte wird das Überschwingen weiter reduziert. Durch die Begrenzung des Ausgangssignals und des zulässigen Sollwertbereichs kann der Regelkreis keine großen Korrekturen anordnen, die das System über den Zielwert hinausführen. In dieser Konfiguration fungiert der PID-Regler nicht nur als Regler, sondern auch als Überhitzungsschutz.
Thermisches Durchgehen erfordert eine eigene Ebene. Achten Sie auf einen ungewöhnlichen Temperaturanstieg und schalten Sie die Leistung ab, sobald dieser auftritt:
Überwachung der Sperrschichttemperatur: Eingebettete Sensoren, Echtzeitdiagnose und vorausschauende Überwachung erkennen abnormale Zustände vor einem Ausfall.
Thermischer Abschaltschutz: Schutzschaltungen gegen Überstrom, Kurzschluss, Entsättigung und sanftes Abschalten reagieren schnell auf Fehler und erzwingen die Abschaltung des Ausgangs, bevor es zu einer thermischen Eskalation kommt.
Die Spannungs- und Impedanzüberwachung stellt eine zusätzliche Kontrollfunktion dar. Ein plötzlicher Spannungsabfall, eine Unsymmetrie oder ein Anstieg der internen Impedanz signalisieren einen drohenden Ausfall, woraufhin das System das betroffene Modul isolieren oder abschalten kann. PID-Regler (Proportional-Integral-Differential-Regler) gewährleisten die stabile Regelung; die Sensoren erkennen Störungen. Gemeinsam sorgen sie für eine präzise Temperaturregelung und verhindern, dass aus einer Störung ein Brand entsteht.
Implementierung auf Platinenebene für präzise Temperaturregelung
Sensoroptionen und Fehlerbudget
Die erste Wahl betrifft das Sensorelement. Ein NTC-Thermistor ist kostengünstig und in winzigen SMD-Gehäusen erhältlich, daher eignet er sich gut für die Umgebungstemperaturmessung auf Leiterplatten. Seine Widerstandskennlinie ist jedoch stark nichtlinear, weshalb Sie eine Tabelle oder die Steinhart-Hart-Gleichung zur Umrechnung der Messwerte benötigen. Ein RTD wie Pt100 oder Pt1000 verhält sich über einen weiten Bereich nahezu linear, benötigt aber eine Konstantstromquelle, einen präzisen ADC oder eine Messbrücke sowie besondere Sorgfalt bei der Berechnung des Leitungswiderstands. Ein digitaler Temperatursensor integriert die Umrechnung und vereinfacht das Layout. Wägen Sie diese Vor- und Nachteile sorgfältig ab, bevor Sie sich entscheiden.
Attribut | NTC-Thermistor | RTD (Pt100/Pt1000) |
|---|---|---|
Arbeitsbereich | Etwa −50 °C bis +150 °C | Etwa −200 °C bis +650 °C |
Linearität | stark nichtlinear | Nahezu linear |
Reaktionszeit | Schnell, etwa 0.2–10 s | Langsamer, etwa 1–50 s |
Schaltung | Einfacher Spannungsteiler | Konstantstromquelle, Präzisions-ADC |
Kosten | Niedrig | Höher |
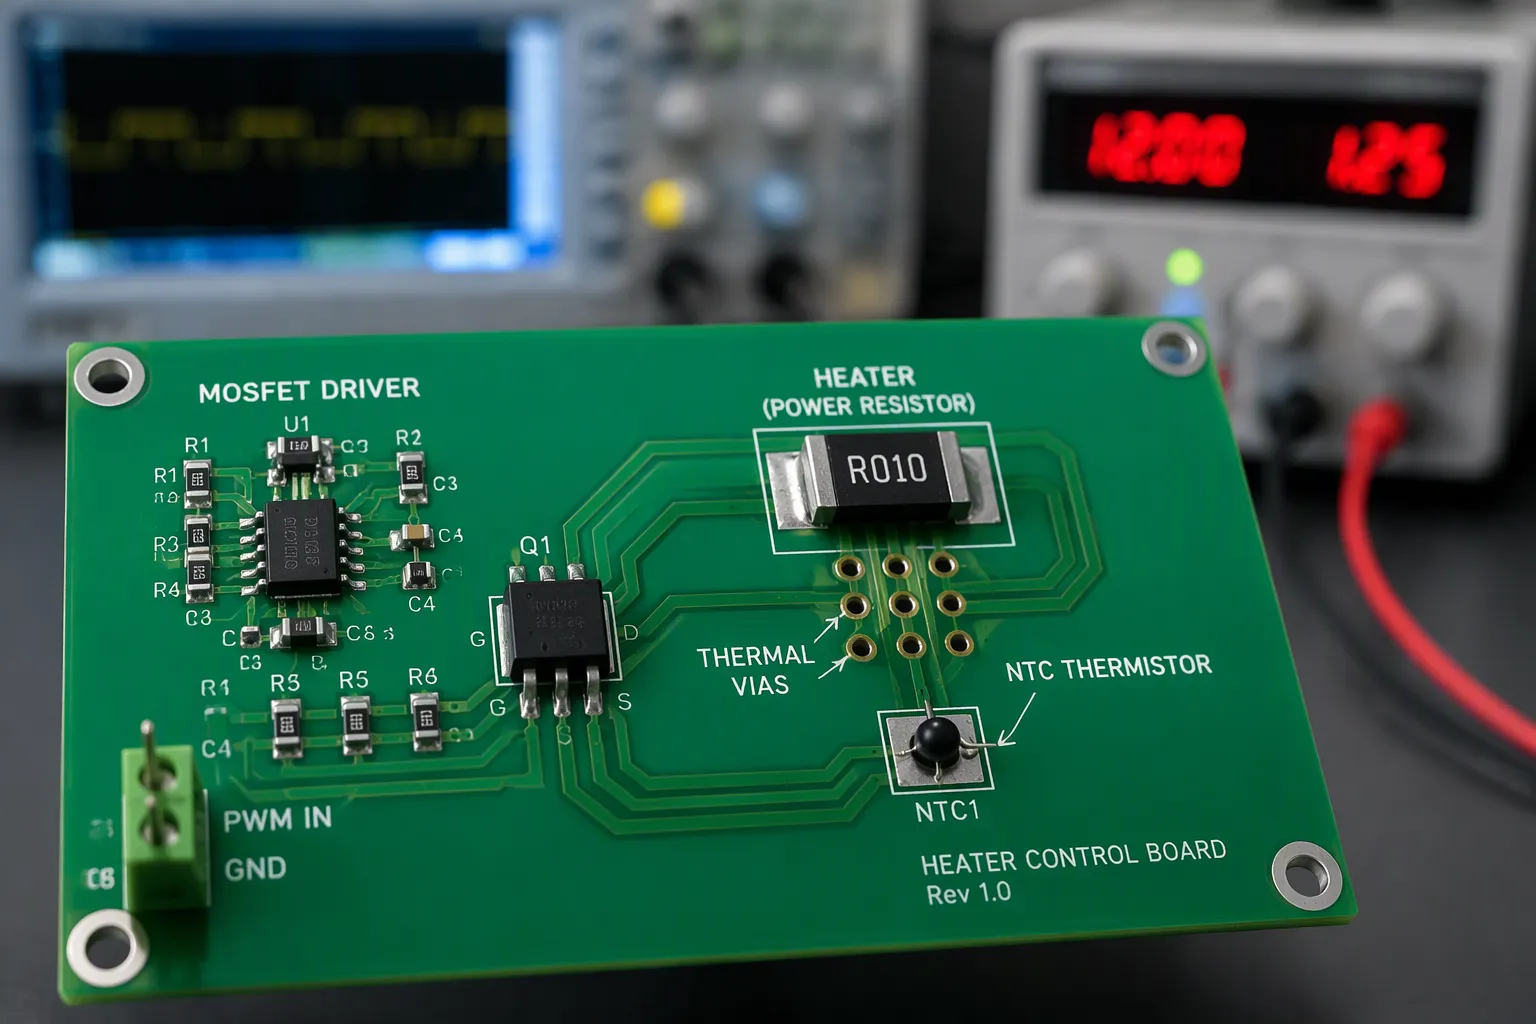
Die Position des Sensors ist genauso wichtig wie die Wahl des Bauteils. Halten Sie den Temperatursensor von Leistungstransistoren und Reglern fern, da lokale Hotspots die Messwerte verfälschen. Verbinden Sie den Sensor über eine freie Kontaktfläche oder thermische Durchkontaktierungen mit dem Heizelement. Halten Sie den Anregungsstrom niedrig, damit die Eigenerwärmung den Messwert nicht beeinflusst. Eine langsame thermische Zeitkonstante aufgrund dicker Kupferschichten oder Verkapselung führt zu Verzögerungen, die wiederum ein Überschwingen begünstigen.
Erstellen Sie ein Fehlerbudget für den Messpfad. Die ADC-Auflösung bestimmt die kleinste messbare Schrittweite. Die Referenzdrift verschiebt jeden Messwert bei Temperaturänderungen. Leiterbahnwiderstand und thermoelektrische Effekte verursachen kleine Abweichungen; verwenden Sie daher für einen Pt1000-Sensor eine Vierleiter-Kelvin-Anbindung. Addieren Sie diese Werte und vergleichen Sie die Summe mit der zulässigen Sollwerttoleranz.
Heizungsantrieb und thermische Kopplung
Ein MOSFET oder ein Halbleiterrelais mit PWM ermöglicht eine effiziente Ansteuerung der Heizung. Nulldurchgangsschaltung eignet sich für Widerstandsheizungen, da sie die elektromagnetischen Störungen (EMI) reduziert und Einschaltstromspitzen vermeidet. Wählen Sie das Bauteil mit ausreichender Leistungsreserve. Omron empfiehlt, den RDS(on)-Wert mit 1.5 zu multiplizieren, wenn die Last 80 % der Nennleistung überschreitet. Die Verlustleistung berechnet sich dann wie folgt: Laststrom² × RDS(on) × 1.5. Lineare Ansteuerungen eliminieren Schaltgeräusche, wandeln die überschüssige Spannung jedoch in Wärme um. Aus diesem Grund verwenden die meisten PID-Temperaturregler in Platinen PWM.
Kupferflächen leiten sowohl Wärme als auch Strom. Platzieren Sie Kupferflächen in der Nähe von Reglern und ICs mit hohem Stromverbrauch und verbinden Sie jede Fläche mit einer größeren Fläche. Ein Raster aus thermischen Durchkontaktierungen unter einem Leistungsgehäuse senkt die Sperrschichttemperatur spürbar. Halten Sie die Masseflächen durchgehend und verbinden Sie die Kanten mit der Gehäusemasse.
Halten Sie die störungsanfällige Leistungsstufe von der analogen Sensorik getrennt. Verwenden Sie für den analogen Teil eine eigene Stromversorgungsdomäne, führen Sie empfindliche Leiterbahnen vom Schaltknoten weg und vermeiden Sie unbedingt das Überqueren einer Massefläche. Schützen Sie den Sensor, sofern der Platz es zulässt, mit einem Schutzring. Diese Maßnahmen gewährleisten eine saubere Prozessvariable, sodass Ihr PID-Regler auf realen Daten basiert. Eine gute thermische Kopplung und eine saubere Sensorik ermöglichen gemeinsam eine präzise Temperaturregelung.
Abstimmung, ausfallsicheres Design und DFM-Kompromisse
PID-Regleroptimierung und Anti-Windup
Sie können einen thermischen Regelkreis mit der Ziegler-Nichols-Methode abstimmen . Stellen Sie die Integral- und Differenzialverstärkung auf null und betreiben Sie das System im reinen Proportionalmodus. Erhöhen Sie die Proportionalverstärkung langsam, bis das System stabil schwingt. Lassen Sie die Sicherheitsgrenzen und -stopps aktiviert, da die Schwingung beabsichtigt ist. Notieren Sie an diesem kritischen Punkt die maximale Verstärkung Ku und die maximale Periode Tu. Berechnen Sie anschließend die Verstärkungen: Kp = 0.6 · Ku, Ki = 1.2 · Ku/Tu und Kd = 0.075 · Ku · Tu. Ein schneller Aktor mit Ku = 8.0 und Tu = 0.4 s ergibt Kp = 4.8, Ki = 24.0 und Kd = 0.24. Ein langsamer Heizer mit Ku ≈ 2.5 und Tu ≈ 5 min liefert deutlich kleinere und langsamere Verstärkungen. Dieses Ergebnis zeigt eine thermische Verzögerung. Die automatische Relaisabstimmung ist eine praktische Option, wenn manuelle Tests unsicher oder unpraktisch sind.
Die Anti-Windup-Funktion schützt den Regelkreis während der Aufwärmphase. Der Integralanteil summiert den Fehler kontinuierlich, solange die Heizung unter Volllast läuft, und dieser gespeicherte Wert verursacht dann ein starkes Überschwingen. Um den maximalen Ausgangswert zu erreichen, wird der Integralanteil begrenzt oder die Integration gestoppt. Ein optimal eingestellter PID-Regler hält den Sollwert dann ohne lange Erholungsphase.
Hardware-Abschaltung und Fertigungsbeschränkungen
Software allein kann keine Sicherheit gewährleisten. Ein kurzgeschlossener MOSFET oder ein verschweißtes Relais hält die Heizung eingeschaltet, selbst wenn der Mikrocontroller „Aus“ signalisiert. Fügen Sie einen separaten Hochspannungsabschalter hinzu.
Ansatz | Schlüsselkomponenten | Abschaltverhalten |
|---|---|---|
Vergleichsbasierter Grenzwert | Thermistor + Komparator mit Hysterese | Digitales Abschaltsignal, einfacher Auslösepunkt |
Spannungsreferenzauslösung | NTC-Thermistor + TL431 + Widerstände | TL431 zieht die Kathode bei etwa 2.5 V auf Masse und erzwingt so das Abschalten. |
Operationsverstärkerbrücke | Thermistor + Operationsverstärker + 3 Präzisionswiderstände | Bridge setzt die Grenze ohne Bezugspunkt. |
Selbstrückstellende Thermosicherung | Rücksetzbare Thermosicherung | Öffnet sich bei Schwellentemperatur, unabhängig von der Steuerung |
Ein auf einem Thermistor basierender Regelkreis allein kann die Sicherheit nicht gewährleisten, wenn das Schaltelement einen Kurzschluss erleidet. Für eine ausfallsichere Auslegung ist ein Pfad erforderlich, der die Stromzufuhr unabhängig vom Steuersignal unterbricht.
DFM bringt eigene Kompromisse mit sich. Verlustfaktor, Wärmeausdehnungsunterschiede und Feuchtigkeitsaufnahme beeinträchtigen die thermische Zuverlässigkeit. Dickere Kupferschichten, thermische Durchkontaktierungen und Kupferflächen verteilen die Wärme, achten Sie jedoch auf ausreichend Abstand zwischen den Flächen und benachbarten Leiterbahnen. Thermische Entlastungsstege verbessern die Lötbarkeit , verschlechtern aber die Wärmeleitung, und unzureichende Wärmeleitfähigkeit kann zu ungleichmäßigem Löten führen. Sprechen Sie frühzeitig mit Ihrem Auftragsfertiger über die Abdeckung von Durchkontaktierungen.
Die PID-Temperaturregelung schützt eine Leiterplatte, indem sie die gemessene Temperatur mit einem Sollwert vergleicht und die Ausgabe korrigiert. Proportional-, Integral- und Differenzialanteile tragen jeweils dazu bei. Der Proportionalanteil gleicht den aktuellen Fehler aus, der Integralanteil kompensiert den stationären Offset und der Differenzialanteil dämpft schnelle Temperaturanstiege. Der Hardware-Abschaltpunkt dient als Sicherheitsbegrenzung.
Die Temperaturregelung sollte als zentrale Aufgabe der Zuverlässigkeitsprüfung betrachtet werden. Optimieren Sie den Regelkreis, implementieren Sie eine Anti-Windup-Funktion und berücksichtigen Sie Messfehler. Passen Sie die Heizungssteuerung und die thermische Kopplung an die Last an. Überprüfen Sie anschließend jede Entscheidung auf Einhaltung der Fertigungstoleranzen. PID-Regler verdienen Vertrauen durch sorgfältige Entwicklung, nicht durch Zufall. Die Optimierung des PID-Reglers in Kombination mit einem ausfallsicheren Pfad gewährleistet die Sicherheit der Leiterplatten.
FAQ
Wie oft sollte der PID-Regler die Platinentemperatur abtasten?
Messen Sie schneller als die thermische Zeitkonstante Ihrer Sensor- und Heizeinheit. Eine Schleife, die langsamer misst, als sich die Platine erwärmt, liefert immer eine Verzögerung bei der tatsächlichen Temperatur. Passen Sie die Abtastrate an Ihr Messverfahren an und überprüfen Sie die Zeitmessung während der Validierung.
Kann ich einen PID-Regler ohne den Ableitungsterm ausführen?
Ja. Viele thermische Regelkreise arbeiten ausschließlich mit einem PI-Anteil. Der Differenzialanteil dämpft zwar schnelle Anstiege, verstärkt aber auch das Sensorauschen. Sie sollten mit einem P- und einem I-Anteil beginnen und erst dann einen kleinen, gefilterten D-Anteil hinzufügen, wenn das Überschwingen weiterhin ein Problem darstellt.
Was passiert, wenn der Heiz-MOSFET einen Kurzschluss erleidet?
Die Heizung bleibt unabhängig von den Firmware-Befehlen eingeschaltet . Daher benötigen Sie einen unabhängigen Abschaltpfad, beispielsweise eine Komparatorauslösung oder eine rücksetzbare Thermosicherung. Softwarebasierte PID-Regler können einen Ausfall eines Schaltelements nicht selbstständig abfangen.
Wie kann ich Sensorauschen aus dem Regelkreis fernhalten?
Halten Sie den analogen Messpfad vom Schaltknoten fern, sorgen Sie für eine saubere Versorgungsspannung und filtern Sie den Ableitungsanteil. Überprüfen Sie den Messwert außerdem mit einem Referenzthermometer, bevor Sie den Sollwert während der Abstimmung fixieren.
Geduld beim thermischen Design zahlt sich aus. Validieren Sie jede Schicht, von der Sensorik bis zur Abschaltung, und Ihre Platine wird die Zielvorgaben über Jahre hinweg einhalten.