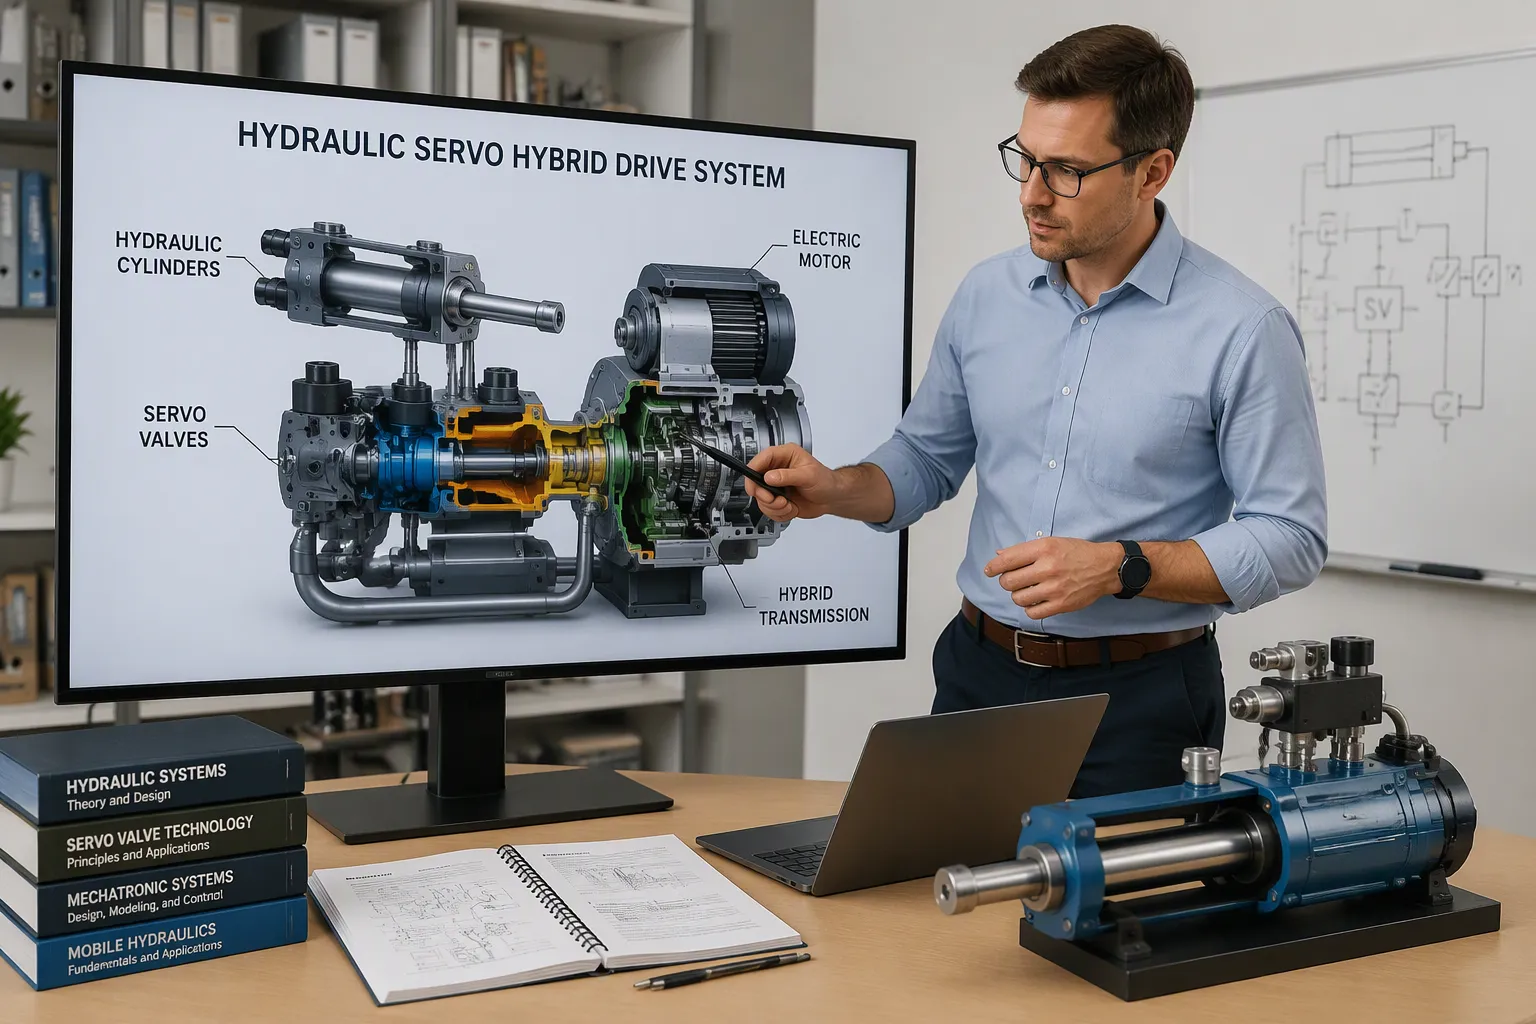
Ein hydraulisch-servohybrider Antriebsstrang kombiniert servogesteuerte Hydraulikpumpen/-motoren mit Speichern. Die Pumpen/-motoren treiben die Maschine an, während die Speicher Bremsenergie für späteren Gebrauch speichern. Hauptaufgabe ist die Reduzierung des Kraftstoffverbrauchs und die Steigerung der Effizienz durch hydrostatischen Antrieb und regenerative Bremsung. Laut EPA-Daten, die von STLE veröffentlicht wurden, können solche Systeme 70 % oder mehr der Bremsenergie zurückgewinnen, die sonst als Wärme verloren ginge. Fünf Komponenten tragen zu dieser Funktion bei: der Motor, die Antriebseinheit, die Pumpen/-motoren, die Speicher und die elektronische Steuereinheit. Jede Komponente beeinflusst die Kraftübertragung des hydraulisch-servohybriden Antriebsstrangs und die Auslegung seiner Steuerelektronik.
Wichtige Erkenntnisse
Hybridhydraulische Systeme sparen Kraftstoff und verlängern die Lebensdauer der Bremsen, indem sie beim Bremsen Energie zurückgewinnen.
Servomotoren mit Konstantpumpen steigern die Effizienz in jeder Fahrsituation.
Akkumulatoren speichern Bremsenergie zur späteren Verwendung, wodurch der Kraftstoffverbrauch reduziert wird.
Eine gute Platinenkonstruktion trennt Hochleistungsschaltungen und empfindliche Schaltungen voneinander. Dies trägt zur Vermeidung von Ausfällen bei.
Um einen zuverlässigen Betrieb des Systems zu gewährleisten, sollten Sie die Vorlade- und Dither-Einstellungen des Akkus regelmäßig überprüfen.
Architektur eines hydraulischen/servobasierten Hybridantriebssystems
Motor, Antriebseinheit und Pumpe/Motoren
Der Motor erzeugt mechanische Energie. Die Antriebseinheit bereitet diese Energie auf und leitet sie an die Pumpe/die Motoren weiter. Eine servogesteuerte Pumpe/ein servogesteuerter Motor wandelt mechanische Energie in hydraulische Energie um oder umgekehrt. Ein Hochdruckspeicher hält die Flüssigkeit unter Druck, sodass sie später verwendet werden kann.
Diese Bauteile ersetzen Getriebe, Drehmomentwandler und Antriebswelle eines herkömmlichen Antriebsstrangs. Die Kraftübertragung erfolgt vom Motor zum Antriebsaggregat, dann zu Pumpe/Motoren und schließlich zu den Rädern oder Anbaugeräten. Beim Bremsen der Maschine kehrt sich der Kraftfluss um.
Ein servohydraulisches Antriebspaket besteht üblicherweise aus einer Konstantpumpe, einem Servomotor und einem Umrichter mit integrierter Servohydraulik-Software. Der Umrichter übernimmt die Druck- und Durchflussregelung, sodass das Paket keinen separaten Hydraulikschaltschrank benötigt.
Hinweis: Ein Servomotor verbraucht nur dann Strom, wenn die Maschine ihn benötigt. Ein Standardmotor läuft hingegen ständig und verschwendet in einem herkömmlichen Hydraulikkreislauf Energie.
Akkumulatoren und Energiespeicherung
Ein Hochdruckspeicher ist ein abgedichteter Behälter, der Hydraulikflüssigkeit gegen eine Druckgasfüllung speichert. Er dient als Puffer zwischen Bedarf und Angebot. Die Druckgasfüllung bestimmt den Betriebsdruckbereich.
Der Druckspeicher fängt Durchflussspitzen beim Beschleunigen auf und gibt bei maximaler Last Flüssigkeit wieder ab. Dadurch läuft der Motor im Normalbetrieb. Die Dimensionierung hängt vom Druckbereich und der pro Bremsvorgang auszutauschenden Flüssigkeitsmenge ab.
Vergleich der Laufwerkspaketkonfigurationen
Die folgende Tabelle vergleicht drei gängige Konfigurationen hinsichtlich ihrer Energieeffizienz.
Systemkonfiguration | Energieeffizienz |
|---|---|
Standardmotor + Konstantpumpe | Niedrig |
Standardmotor + variable Pumpe | Medium |
Servomotor + Konstantpumpe | Hoch |
Eine Verstellpumpe passt die Fördermenge pro Umdrehung an. Eine Konstantförderpumpe mit integriertem Servomotor regelt hingegen die Drehzahl. Der zweite Ansatz gewährleistet einen hohen Wirkungsgrad über den gesamten Betriebszyklus.
Das Paket vereint Aktor, Servomotor, Antrieb, Steuerung und Software in einer Einheit. Ingenieure sollten das Fördervolumen an den erforderlichen Durchfluss beim Zieldruck anpassen. Die Pumpe darf nicht überdimensioniert werden, da ein zu großes Fördervolumen den Teillastwirkungsgrad verringert.
Hybrid-Hydraulik- und Servoantriebstechnologie-Modi
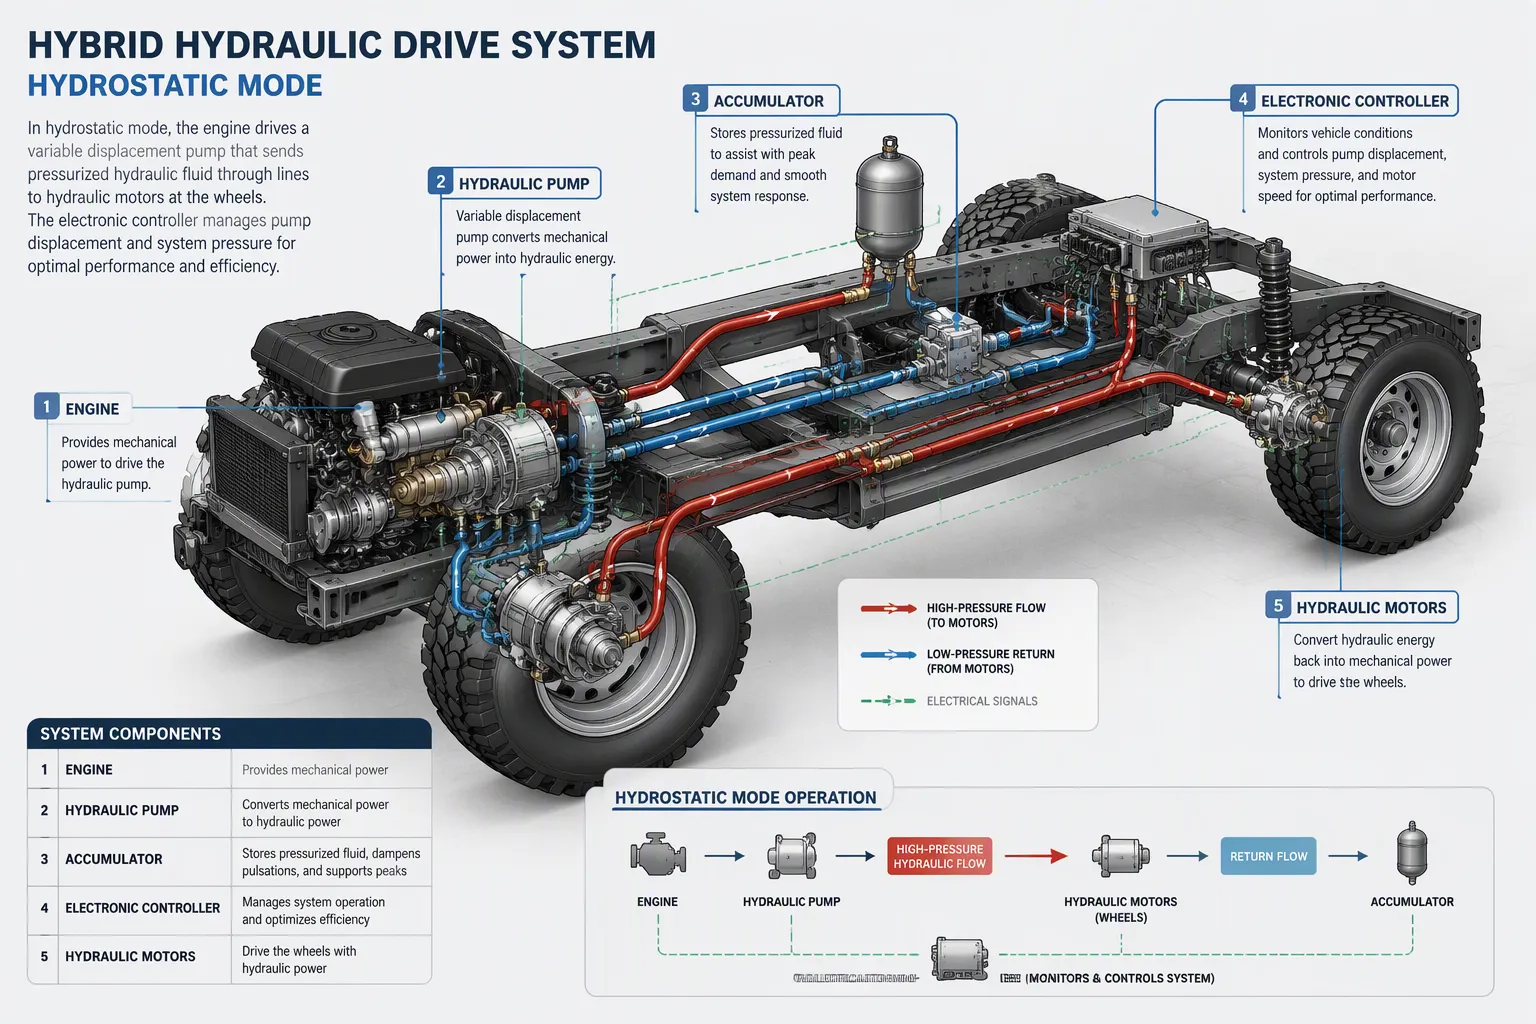
Hydrostatischer Antrieb bei niedrigen Geschwindigkeiten
Bei niedriger Geschwindigkeit treibt der Motor die Pumpe an, die wiederum Druckflüssigkeit zu den Pumpen/Motoren an den Rädern fördert. Das Fahrzeug bewegt sich ausschließlich mit Hydraulikkraft. Ein Bordsteuergerät koordiniert Pumpen, Hydrostatikmotoren und Akkumulatoren, um das Fahrzeug im hydrostatischen Modus anzutreiben. Die Systemauslegung optimiert die Effizienz durch Anpassung der Motorlast an den Fahrzeugbedarf. Gespeicherte Bremsenergie wird zur Beschleunigung genutzt, bevor bei Autobahngeschwindigkeit auf mechanischen Antrieb umgeschaltet wird.
Dieser Modus eignet sich hervorragend für den Stop-and-Go-Verkehr. Der Motor hält eine gleichmäßigere Drehzahl, anstatt bei jedem Anfahren kurzzeitig hochzudrehen. Die Bremsenergierückgewinnung ist jederzeit verfügbar, und die zurückgewonnene Energie steht beim nächsten Anfahren wieder zur Verfügung. Die folgende Tabelle zeigt die Zuordnung der Geschwindigkeitsbereiche zu den Fahrmodi.
Geschwindigkeitsbereich | Laufwerkmodus | Eigenschaften |
|---|---|---|
0–25 km/h | Zweistufiger hydrostatischer Antrieb (niedrige Drehzahl) | Stadtverkehr; Bremsenergierückgewinnung unterstützt |
26–45 km/h | Zweistufiger hydrostatischer Antrieb (hohe Geschwindigkeit) | Der hydrostatische Betrieb wird fortgesetzt; Bremsenergierückgewinnung wird unterstützt |
45+ km/h | Mechanischer Direktantrieb | Effizienter Hochgeschwindigkeitsbetrieb; sanftes automatisches Schalten; Bremsenergie kann weiterhin zurückgewonnen werden, da die Primärpumpe mit der Antriebswelle verbunden bleibt und als Pumpe fungiert, Drehmoment aufbringt und den Akkumulator auflädt. |
Durch die Zweigang-Hydrostatikanordnung kann die Steuerung Pumpe und Motor über den gesamten Niedrigdrehzahlbereich in einem effizienten Bereich halten.
Direkter mechanischer Antrieb bei hohen Geschwindigkeiten
Oberhalb des Schaltpunkts schaltet der Antriebsstrang in den mechanischen Modus. Die Motorleistung erreicht die Räder mit weniger Umwandlungsschritten, wodurch die Verluste bei Autobahngeschwindigkeit sinken. Der Schaltvorgang erfolgt automatisch und ist für den Fahrer ohne Unterbrechung spürbar. Die Primärpumpe bleibt mit der Antriebswelle gekoppelt. Beim Verzögern kehrt sie ihre Funktion um, erzeugt ein Bremsmoment und lädt den Akkumulator, sodass die Energierückgewinnung auch im mechanischen Modus fortgesetzt wird.
Kawasakis elektrohydraulisches Hybridsystem veranschaulicht, wie die Hubraumsteuerung diese Aufteilung unterstützt. Eine Verstellpumpe schaltet zwischen einem großen und einem kleinen Hubraum um. Im Hochdruckbetrieb reduziert die Pumpe ihren Hubraum. Dadurch sinkt das benötigte Drehmoment, und die Motorleistung kann entsprechend verringert werden. Die Anpassung des Hubraums an die Druckbedingungen ermöglicht eine kompakte Bauweise.
Schaltlogik und Modusauswahl
Der Regler bestimmt den Schaltpunkt anhand von Fahrzeuggeschwindigkeit, Druck und Bedarf. Die Hysterese um den Schwellenwert verhindert ein ständiges Wechseln zwischen den Betriebsmodi. Vor der Freigabe sollten Sie den Übergang unter Last- und Leerlaufbedingungen überprüfen.
Kriterium | Hydrostatischer Modus | Mechanischer Modus |
|---|---|---|
Geschwindigkeitsband | Niedrig bis mittel | Hoch |
Energierückgewinnung | Kontinuierlich | Kontinuierlich über angeschlossene Pumpe |
Beste Verwendung | Start-Stopp-Zyklen | Stetige Kreuzfahrt |
Diese Betriebsarten bieten zusätzliche Vorteile. Der Geräuschpegel bleibt niedrig, die Wärmeentwicklung sinkt und der Hydraulikkreislauf benötigt weniger Ventile. Zusammen ermöglichen sie hochdynamische und hochpräzise Antriebe in der hybriden Hydraulik- und Servoantriebstechnik.
Servohydraulische Aktuatoren und regenerative Bremsen
Speicherung kinetischer Energie in Akkumulatoren
Beim Bremsen der Maschine schalten die Servohydraulikaktuatoren in einen anderen Arbeitsgang. Die Steuerung weist die Pumpe/den Motor an, als Pumpe zu arbeiten. Die Trägheit der Maschine versetzt die Welle in Rotation, und die Einheit fördert Hydraulikflüssigkeit in den Hochdruckspeicher. Durch präzise Steuerung der Taumelscheibe oder der Ventileinstellung kann das System das Bremsmoment gleichmäßig aufbauen.
Elektrohydraulische Servoantriebe reagieren in Millisekunden, sodass die Bremskraft der Pedalstellung des Fahrers oder der Anforderung der Steuerung folgt. Der Ladezustand des Akkumulators steigt mit der Bremsleistung, die wiederum mit der Gesamtträgheit und dem Quadrat der Maschinengeschwindigkeit zunimmt. Servozylinder für Hub- oder Lenkfunktionen können auf dieselbe Weise Energie zurückgewinnen.
Hinweis: Überprüfen Sie vor jedem Testlauf den Vorladedruck des Akkumulators. Ein zu niedriger Gasdruck verringert die Speicherkapazität und erhöht die Flüssigkeitstemperatur.
Wiederverwendung gespeicherter Energie bei der Beschleunigung
Beim nächsten Startvorgang erhöht der gespeicherte Druck die Motorleistung. Das Steuergerät öffnet den Druckspeicher, und die unter Druck stehende Flüssigkeit treibt direkt die Pumpe/den Motor oder einen Hydraulikaktuator an. Diese Leistungssteigerung reduziert das vom Motor aufzubringende Drehmoment.
Das Beispiel des hybriden Linearantriebs verdeutlicht das Prinzip. Die Bremsenergie einer Maschinenachse wird einem integrierten System, wie beispielsweise einem Hub- oder Spannkreis, zugeführt, anstatt zum Motor zurückzufließen. Hybride Linearantriebe reduzieren somit Kraftstoffverbrauch und Zykluszeit. Lineare Servoantriebe mit programmierbarer Positions- und Kraftregelung setzen den gelösten Druck präzise und mit exakter Geschwindigkeit ein.
Vergleich von Energierückgewinnungspfaden
Die folgende Tabelle vergleicht zwei Wiederherstellungspfade hinsichtlich Reaktionszeit und Schaltungskomplexität.
Wiederherstellungspfad | Antwort | Schaltungskomplexität |
|---|---|---|
Akkumulatorspeicher | Schnell, direkt | Moderat |
Langsamere Umwandlungskette | Höher |
Ein Akkumulator eignet sich gut für kurze, leistungsstarke Zyklen. Ein Servomotor, der eine Pumpe antreibt, erhöht die Flexibilität des Fördervolumens, und die variable Fördermenge ermöglicht es dem Regler, den Durchfluss an den Bedarf anzupassen. Wählen Sie den Pfad, der zum Arbeitszyklus passt, und dimensionieren Sie den Akkumulator oder Speicher entsprechend.
Servogesteuerte Aktuatoren: Platinenentwurf und Fertigung
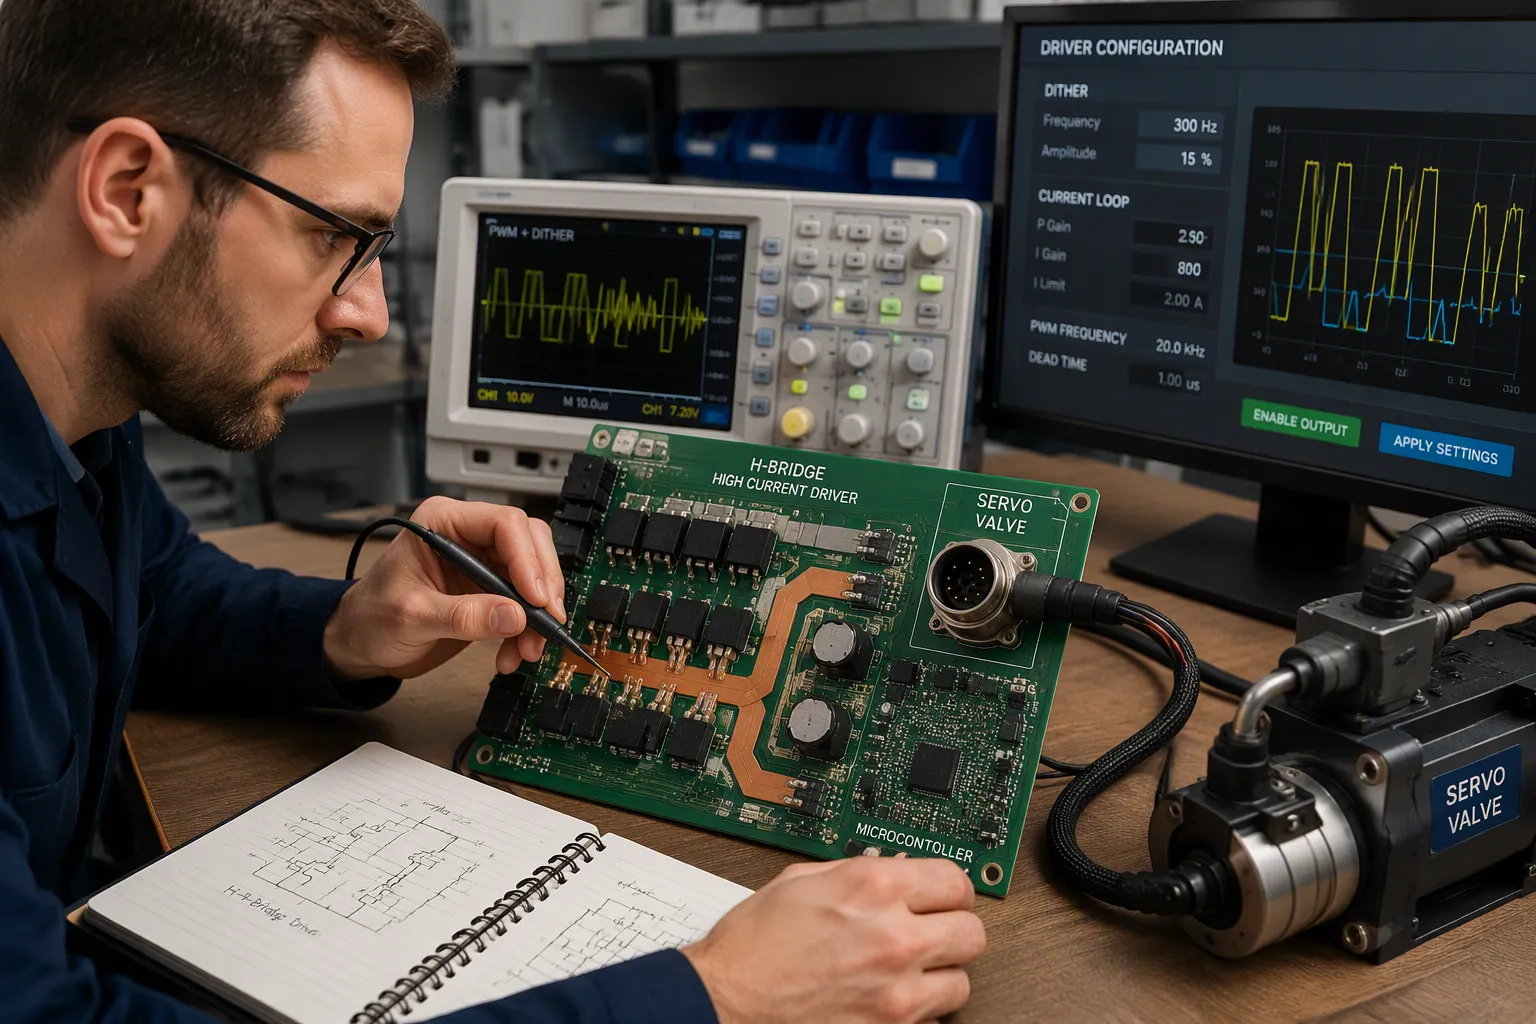
Ansteuerung von Magnetventilen und Servoventilen mit PWM-Dither
Ein Proportionalmagnet wandelt den Spulenstrom in Kraft um. Da der Kupferwiderstand mit der Temperatur steigt, driften Strom und Kraft, sofern der Treiber den Regelkreis nicht schließt. Die PWM-Stufe sollte daher mit einer internen Stromregelung im geschlossenen Regelkreis ausgestattet sein. Ermitteln Sie die maximale Stromaufnahme bei der höchsten zu erwartenden Spulentemperatur und der niedrigsten Versorgungsspannung, da die Wärmeentwicklung die Leistung reduziert.
Dithering hält die Spule bei kleinen Steuersignalen in Bewegung. Haftreibung kann die Röhre blockieren, und eine winzige, kaum wahrnehmbare Vibration stoppt sie. Röhrentreiber werden oft mit werkseitig voreingestellter Ditherfrequenz, Amplitude, Totzone und Eingangsmodus geliefert. Universaltreiber müssen diese Parameter einstellbar bieten. Vermeiden Sie die Spulensteuerung mittels Rheostat; sie verschwendet Energie, erzeugt Wärme und liefert weder Dithering noch Stromrückkopplung, sodass die Hysterese außerhalb der spezifizierten Grenzwerte liegt.
Druck- und Durchflusssensoren schließen den äußeren Regelkreis. Analoge Eingangssignale werden von einem PLC oder Controller, einschließlich 0–5 VDC, 0–10 VDC und 4–20 mA. Die Stromschleife gleicht Störungen über lange Kabelstrecken aus. Die Spulenpositionsrückmeldung sorgt für einen stabileren Betrieb und unterstützt Dithering durch den Treiber.
Parameter | Designaktion |
|---|---|
Ditherfrequenz | Entsprechend der Ventilspezifikation; als einstellbar bei Universalantrieben sichtbar machen |
Ditheramplitude | Unauffällig halten; auf Spulenüberschuss achten. |
Stromschleife | Innen schließen für wiederholbare Kraft |
Eingabemodus | Unterstützt Spannungs- und 4-20 mA Stromeingänge |
Tipp: Überprüfen Sie die Dither-Einstellungen am realen Ventil, nicht nur im Datenblatt. Kleine Ansteuersignale zeigen zuerst Haftreibung.
Mixed-Signal-Partitionierung, Schutzmechanismen und DFM-Kompromisse
Hochstrom-Magnetspulentreiber und Präzisions-Servotreiber teilen sich eine Platine ; trennen Sie diese daher nach Zonen. Versehen Sie die H-Brücke mit breiten Kupferleitern, einer direkten Rückleitungsebene und einer Kelvin-Shunt-Leitung. Reservieren Sie eine störungsfreie Massefläche mit dichter Entkopplung für den Mikrocontroller (MCU) oder das FPGA. Führen Sie die Differenzialpaare des Encoders fern von Gate-Ansteuerflanken und Stromversorgungsdurchkontaktierungen. Platzieren Sie Kriechwege und isolierte DC/DC-Wandler an der Sicherheitsbarriere. Eine unzureichende Trennung zwischen Schaltkreisen und Messschaltungen ist die häufigste Fehlerursache.
Der Schutz folgt demselben Prinzip. Strom am Shunt messen, Kurzschlussbegrenzung hinzufügen und Freilauf- sowie Rücklaufpfade für jede induktive Last bereitstellen. Die Leistungsplanung erfolgt durch Addition der gleichzeitigen Kanalströme zuzüglich der Regleraufnahme und -reserve. Den Spannungsabfall über Quelle, Schutz, Stecker, Kupfer, Durchkontaktierung, Kabel und Rückleitung berechnen und anschließend durch Messung am belasteten Stecker bestätigen. Großkondensatoren am Schieneneingang und an Abzweigen mit schnellen Lastsprüngen platzieren.
Die Trennung zwischen Hydraulik und Steuerungslogik schützt beide. Der Schutz vor Verpolung, Überspannung und Überstrom muss auf die Eingangsenergie und mögliche Fehler im Kabelbaum abgestimmt sein. Bei DFM (Design for Manufacturing) werden Kupferstärke und Leiterbahnaufbau anhand von Stromstärke, Temperaturanstieg und Leiterbahndichte ausgewählt. Anschließend sind die Abstands- und Durchkontaktierungsregeln mit dem Hersteller abzustimmen.
Hinweis: Gemeinsam genutzte Anschlussstifte und dünne Masseleitungen verschieben die lokale Logikreferenz durch transiente Ströme, was zu Resets führt.
Thermische Auslegung und Fehlerverifizierung
Verbinden Sie freiliegende Lötpads mittels einer thermischen Durchkontaktierung mit durchgehendem Kupfer und messen Sie die bestückte Platine anschließend unter dem ungünstigsten zu erwartenden Bewegungsprofil. Protokollieren Sie Eingangsspannung, aktive Kanäle, mechanische Last, Luftstrom, Gehäusezustand, Umgebungstemperatur und Haltezeit neben jedem Messergebnis. Vergleichen Sie die Hotspots mit den Bauteilgrenzen und der Derating-Richtlinie. Überprüfen Sie die Strombelastbarkeit pro Kanal; einige Mehrkanalplatinen liefern deutlich weniger Gesamtstrom als die Kanalanzahl vermuten lässt. Platinen mit einer Nennspannung von 24 V sollten über einen Verpolungsschutz und eine thermische Abschaltung verfügen.
Tritt ein Fehler auf, reproduzieren Sie ihn mit exakt derselben Gelenkkombination, Beschleunigung und Last. Messen Sie die minimale Schienenspannung und die Dauer des Einschwingvorgangs an lokalen Testpunkten mit ausreichender Bandbreite. Korrelieren Sie Versorgungsspannung, Reset-Signal, Steuersignal und Fehlerausgang auf einer Zeitbasis. Isolieren Sie die Ursachen, indem Sie jeweils einen Aktor testen und die Kabel neu verlegen. Führen Sie die Bewegung im ungünstigsten Fall unter den vorgesehenen Eingangsspannungs- und Temperaturbedingungen erneut durch, um die Fehlerbehebung zu bestätigen.
Vorteile, Einschränkungen und Marktkontext
Kraftstoffeinsparung, Bremsenlebensdauer und Wartung
Praxisbeispiele von Müllwagenflotten belegen das enorme Einsparpotenzial. Beamte der Stadt Miami berichten von 51 % Kraftstoffersparnis durch das Parker RunWise-System, Beamte des Miami-Dade County von 45 %. Das System spart je nach Routendichte und Fahrzeugnutzung 20–30 Gallonen Kraftstoff pro Tag. Parker selbst gibt Einsparungen von rund 50 % über verschiedene Anwendungsbereiche hinweg an.
Auch die Bremsen halten deutlich länger. Die meisten Müllwagen benötigen 3-4 Mal im Jahr neue Bremsen. Die Fuhrparkaufzeichnungen der Stadt Miami zeigen, dass Bremsen über 6 Jahre lang ohne Wartung gehalten haben. Jose Davilla, Leiter der Stadtverwaltung von Miami, erklärt, dass die Einsparungen bei der Bremsenwartung nach 6 Jahren eines 10-jährigen Fahrzeuglebenszyklus 81,000 US-Dollar erreichen.
Metrisch | Wert |
|---|---|
Kraftstoffeinsparungen, Stadt Miami | 51% |
Kraftstoffeinsparungen, Miami-Dade County | 45% |
Einsparungen bei der Bremsenwartung, 6-Jahres-Punkt | $81,000 |
Standard-Bremsenaustausch | 3–4 Mal pro Jahr |
Bremsenserviceintervall erreicht | Seit über 6 Jahren unberührt |
Hybride elektrohydraulische Aktuatoren sind herkömmlichen Hydrauliksystemen in vielerlei Hinsicht überlegen. Die bedarfsgesteuerte Leistungsabgabe ist energieeffizienter als ein permanent laufender Motor. Die integrierte Servosteuerung ermöglicht die präzise Regelung von Position, Geschwindigkeit und Kraft. Das vollständig abgedichtete, geschlossene System benötigt kein Nachfüllen von Hydraulikflüssigkeit, und ein integrierter Filter mit einer Lebensdauer von über 8,000 Stunden gewährleistet einen wartungsfreien Betrieb. Diese Einheiten sind stoß- und seitenbelastbar und erreichen eine Kraftkapazität von bis zu 667 kN (150,000 lbs).
Tipp: Vergleichen Sie bei der Bewertung von Hybridantriebslösungen nicht nur den Kaufpreis, sondern auch die Wartungsintervalle.
Wettbewerbs- und treibstoffunabhängige Fähigkeiten
Elektrische Antriebe konkurrieren in einigen Maschinenklassen direkt miteinander. Batteriekosten, Ladeinfrastruktur und Eignung für den jeweiligen Betriebszyklus entscheiden über den Erfolg. Hydraulische Systeme bieten Vorteile bei Anwendungen mit hohen Kräften und starken Stößen, wo ein hybrider Linearantrieb eine 300 % höhere Leistungsdichte als ein vergleichbar großer elektromagnetischer Antrieb liefert.
Die Möglichkeit, mit jedem Kraftstoff zu arbeiten, ist eine Kernstärke. Die Motorschicht kann Diesel, Erdgas oder andere Kraftstoffe aufnehmen, ohne dass der Hydraulikkreislauf angepasst werden muss. Ein hybrider Linearantrieb und andere hybride Linearantriebe gewinnen Bremsenergie zurück, unabhängig vom verwendeten Kraftstoff. Zwei Fördermengeneinstellungen an der Pumpe sorgen für eine kompakte Bauweise über alle Druckbereiche hinweg. Ingenieure sollten Betriebszyklus und Infrastruktur sorgfältig abwägen, bevor sie sich zwischen elektrohydraulischen und batterieelektrischen Antrieben entscheiden.
Einschränkungen und Konstruktionsbeschränkungen
Die Dimensionierung des Akkumulators begrenzt die vom System pro Bremsvorgang gespeicherte Energiemenge. Eine geringe Gasvorladung reduziert die Kapazität und erhöht die Flüssigkeitstemperatur. Auch die Bauform schränkt die Konstruktion ein, da Hochdruckbehälter Platz und strukturellen Schutz benötigen.
Die Steuerungskomplexität steigt mit dem Umschalten der Betriebsarten. Der Regler muss Hysterese, Druckbänder und das Fehlerverhalten im gesamten Antrieb berücksichtigen. Vor der Freigabe sollten Sie das Übergangsverhalten unter Last und unter Leerlaufbedingungen überprüfen.
Die Konstruktion ermöglicht zwei Antriebsarten für die Maschine. Diese Modi, zusammen mit der Bremsenergierückgewinnung, führen zu Kraftstoff- und Wartungseinsparungen. Die Steuereinheit sorgt für präzise und wiederholbare Bewegungsabläufe.
Für Ingenieure bietet das hydraulisch-servobasierte Hybridantriebssystem einen Antriebsstrang, der mit jedem Kraftstoff betrieben werden kann und wartungsfreundlich ist. Die Elektronik erfordert jedoch weiterhin eine sorgfältige Trennung der gemischten Signale und ein durchdachtes Wärmemanagement. Diese beiden Bereiche sollten höchste Priorität haben und nicht auf später verschoben werden.
Strengere Emissionsvorschriften begünstigen Antriebsstränge, die weniger Kraftstoff verbrauchen und Bremsenergie zurückgewinnen. Teams, die sich sowohl mit der Hydraulik als auch mit der Elektronik vertraut machen, werden feststellen, dass die Plattform dafür bestens geeignet ist. Sorgfältige Konstruktionsarbeit zahlt sich über die gesamte Lebensdauer der Maschine aus.
FAQ
Wie sollte man die Vorladung des Akkumulators vor einem Testlauf überprüfen?
Prüfen Sie vor jedem Betrieb den Gasdruck im vorgegebenen Druckbereich. Ein zu geringer Druck verringert die Speicherkapazität und führt zu einer höheren Temperatur der Flüssigkeit. Lesen Sie den Wert am Hydraulikkreislauf ab und notieren Sie ihn neben den Testbedingungen. Wiederholen Sie die Prüfung nach jeder Wartung, bei der der Behälter geöffnet wird.
Warum benötigt ein Proportional-Magnetventil-Treiber PWM-Dithering?
Durch die Haftreibung kann der Ventilschieber bei kleinen Schaltvorgängen klemmen. Eine winzige, kaum wahrnehmbare Vibration hält den Schieber in Bewegung. Stellen Sie Ditherfrequenz und -amplitude gemäß den Ventilspezifikationen ein und ermöglichen Sie die Anpassung bei universellen Treibern. Überprüfen Sie die Einstellungen am realen Ventil, nicht nur im Datenblatt.
Wie trennt man Hochstrom-Magnetventiltreiber und Präzisions-Servoschaltungen auf einer Platine auf?
Teilen Sie die Platine in Zonen auf . Verlegen Sie die H-Brücke mit breiten Kupferflächen, einer direkten Rückleitungsebene und Kelvin-Shunt-Leitungen. Halten Sie einen störungsfreien Massebereich mit dichter Entkopplung für den Controller bereit. Führen Sie die Differenzialpaare des Encoders fern von den Gate-Ansteuerflanken. Die meisten Ausfälle entstehen durch unzureichende Trennung zwischen Schaltkreisen und Messschaltungen.
Was sollte vor der Freigabe eines Modusumschaltantriebs überprüft werden?
Testen Sie den Übergang im belasteten und unbelasteten Zustand des Antriebs. Stellen Sie sicher, dass die Hysterese um den Schaltpunkt aufhört, zwischen den Betriebsmodi zu pendeln. Synchronisieren Sie Versorgungsspannung, Reset-Signal, Steuersignal und Fehlerausgang auf eine gemeinsame Zeitbasis. Führen Sie vor der Freigabe die ungünstigste Bewegungssimulation unter den geplanten Eingangsspannungs- und Temperaturbedingungen erneut durch.