Sie stehen vor einer komplexen technischen Herausforderung auf Platinenebene: Sie müssen eine zuverlässige Positionsgenauigkeit erreichen und gleichzeitig ein strenges Energiebudget einhalten. Batteriebetriebene Tracker, Wearables und IoT-Geräte sind auf dieses Gleichgewicht angewiesen. Ein unzureichendes Design entlädt die Batterie innerhalb weniger Tage. Ein nachlässiges HF-Layout führt zu Fehlern von mehreren Metern.
Der Weg nach vorn ist praxisorientiert. Zuerst definieren Sie die Genauigkeitsziele. Dann wählen Sie das GNSS-Modul und bauen das HF-Frontend auf. Anschließend konfigurieren Sie die Stromversorgung für Ihr Positionsüberwachungs- und Steuerungssystem und legen das Tastverhältnis fest. Zum Schluss überprüfen Sie Ihre Arbeit anhand realer Messungen und wägen die Vor- und Nachteile der DFM-Methode ab. Dieser Leitfaden bietet Ihnen sofort anwendbare Regeln für energiesparendes Design – keine leeren Versprechungen.
Wichtige Erkenntnisse
Legen Sie zunächst Ihre Ziele hinsichtlich Genauigkeit und Energieeffizienz fest. Dies hilft Ihnen bei der Auswahl des richtigen Moduls, der richtigen Antenne und der richtigen Aktualisierungsrate.
Planen Sie die HF-Frontend-Konfiguration sorgfältig. Halten Sie die Antenne frei, verwenden Sie einen LNA und einen SAW-Filter und vermeiden Sie Störungen durch DC/DC-Wandler.
Teilen Sie die Stromschienen auf und verwenden Sie Power-Gating . Geben Sie dem GNSS-Empfänger eine eigene geräuscharme Schiene und schalten Sie nicht verwendete Blöcke ab.
Nutzen Sie Tastverhältnis und Trägheitsnavigation. Versetzen Sie den Koordinatensensor die meiste Zeit in den Schlafmodus, aktivieren Sie ihn für Korrekturen und lassen Sie die Sensoren die Lücken füllen.
Testen Sie es in der Praxis. Messen Sie CN0 und Stromstärke in jedem Zustand und überprüfen Sie das Verhalten bei unterschiedlichen Temperaturen.
Ausgewogene Positionierungsgenauigkeit und geringer Stromverbrauch
Definition von Genauigkeitszielen
Sie sollten das Genauigkeitsziel festlegen, bevor Sie sich für ein Bauteil entscheiden. Metergenaue Ortung ist für einfache Anlagenverfolgungssysteme ausreichend. Zentimetergenaue Ortung erfordert RTK- oder PPP-Module, Korrekturdaten und eine sorgfältige Systemkonfiguration. Vermessung, Präzisionslandwirtschaft und Maschinensteuerung fallen in diese zweite Kategorie.
Das Ziel bestimmt dann den Rest des Designs. Eine höhere Positionsgenauigkeit erfordert Dualband- oder Multiband-Antennen, verbesserte Masseflächen und höhere Aktualisierungsraten. Eine Rate von 5 Hz oder 10 Hz ist für bewegliche Plattformen hilfreich, erhöht aber die Rechenlast und den Stromverbrauch. Nutzen Sie die folgende Tabelle, um die passende Hardware für Ihre Plattform zu finden.
Genauigkeitsstufe | Typische Genauigkeit | Modul-/Korrekturbedarf | Antennenimplikatur |
|---|---|---|---|
Verbraucher-/Zählerebene | ~1–3 m | Standard-GNSS-Modul, keine Korrektur | Einbandantenne (L1) |
Unterzähler (SBAS) | Unterzähler | Modul mit SBAS-Unterstützung | Einbandfähig, SBAS-fähig |
Zentimeter (RTK) | ~1–3 cm | RTK-Modul plus Korrektureingang | Dual-/Tri-/Quadband-Antenne |
Zentimeter (PPP) | ~5–10 cm | PPP-Modul mit Bahn-/Taktkorrekturen | Mehrband empfohlen |
Kartierung von Energiebudgets
Als Nächstes wandeln Sie den Anwendungsfall in aktuelle Budgets um. Ein GNSS-Empfänger verbraucht während der aktiven Erfassung etwa 25–40 mA. Ein Beispiel-Tracker verbraucht im Ruhemodus etwa 2 mA. Erfassen Sie jeden Zustand, messen Sie Stromstärke und Dauer an der Batterieseite und berechnen Sie dann die gewichtete durchschnittliche Stromstärke: Die durchschnittliche Stromstärke entspricht der Summe aus Stromstärke und Dauer jedes Zustands, dividiert durch die gesamte Zykluszeit.
Führen Sie die Berechnungen frühzeitig und regelmäßig durch. Eine Schätzung zeigt, dass ein 1,000-mAh-Akku bei 80 % nutzbarer Kapazität mit einem Stromverbrauch von 2 mA im Ruhemodus, täglicher GPS-Ortung und einem Mobilfunk-Burst etwa 12.4 Tage hält. Der optimale Kompromiss zwischen Leistung, Energieverbrauch und Kosten verschiebt sich mit jeder Änderung. Messen Sie daher lieber, als zu vermuten. Moderne Empfänger können mehr Satellitenkonstellationen mit geringerem Stromverbrauch empfangen, und Cloud-Offloading kann den Bedarf weiter senken. Letztendlich zeigen Ihnen aber nur Ihre Messdaten, ob ein energiesparendes Positionsüberwachungs- und Steuerungssystem seine Ziele erreicht.
Tipp: Erstellen Sie vor dem Layout eine Zustandstabelle. Dadurch werden Energieprobleme sichtbar, solange Änderungen noch kostengünstig sind.
GNSS-Modul und HF-Frontend-Design
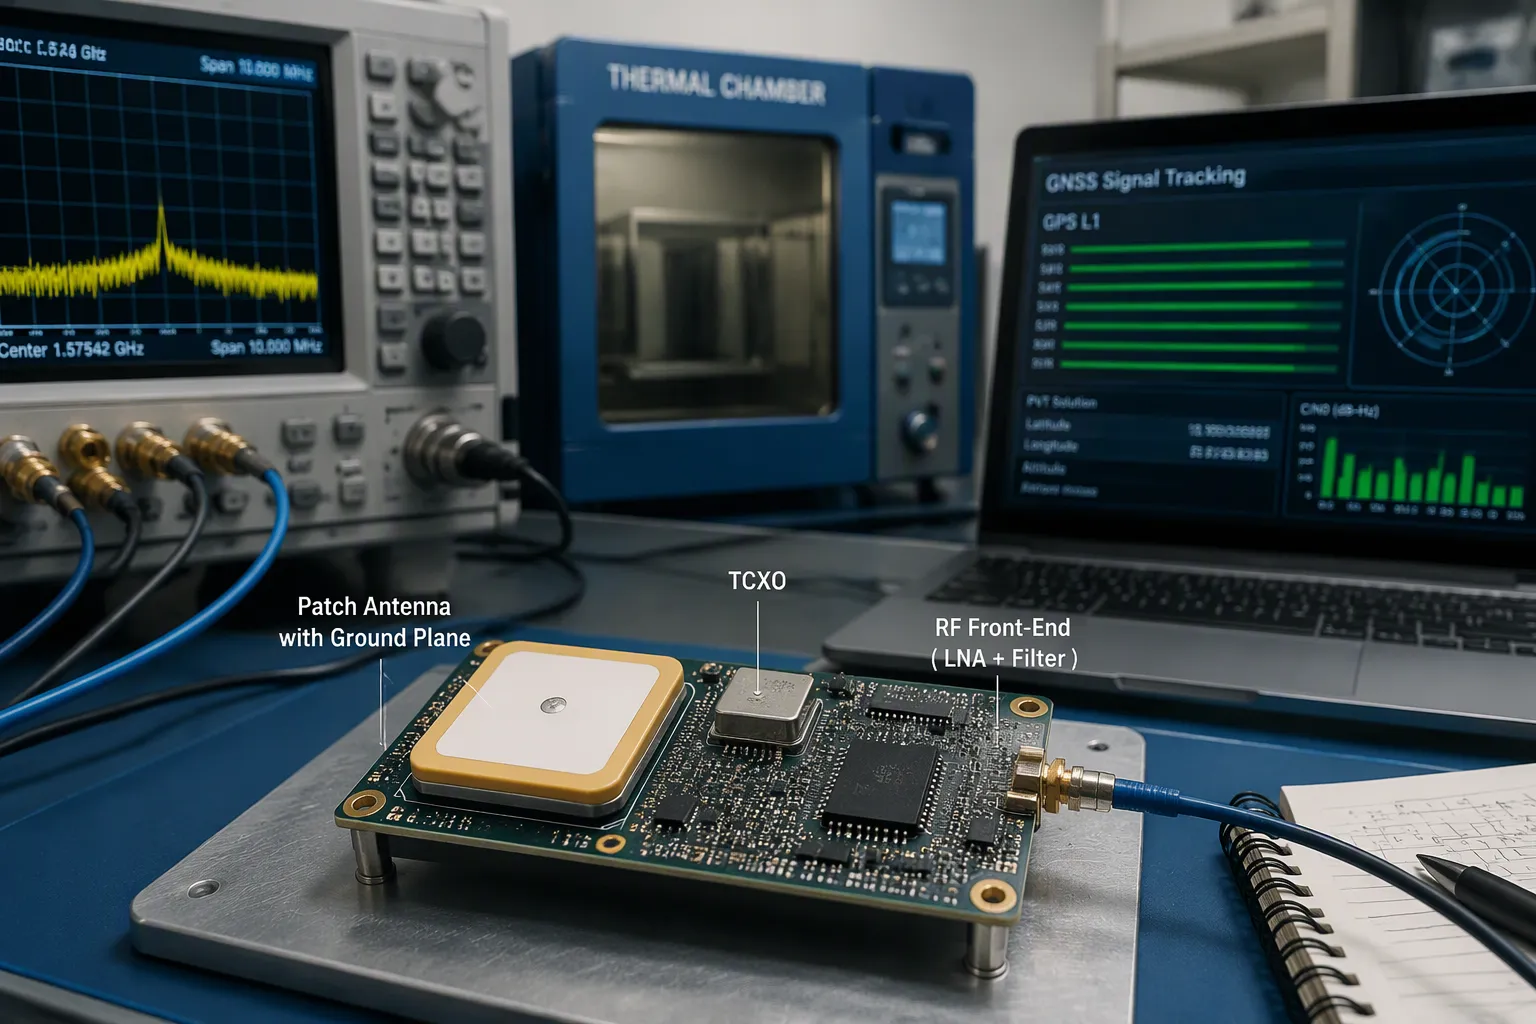
TCXO-Drift und Mehrwegeempfang
Die Zeitbasis des Moduls begrenzt die Positionsgenauigkeit. Ein TCXO hält die Frequenz über den gesamten Temperaturbereich konstant, sodass der Empfänger seine Code- und Trägerschleifen synchronisiert hält. Günstige Oszillatoren driften, was sich als Entfernungsfehler bemerkbar macht. Wählen Sie ein Modul, dessen TCXO-Spezifikation zu Ihrem Temperaturbereich passt, und überprüfen Sie es anschließend in einer Klimakammer.
Mehrwegeempfang ist das schwierigere Problem. In Städten blockieren Gebäude die direkte Verbindung zu den Satelliten. Reflektierte und gebeugte Kopien treffen zusammen mit dem direkten Signal ein, und das Mischsignal verzerrt den Korrelationspeak im Korrelator. Dadurch wird die Entfernungsmessung verzögert, und die Genauigkeit sinkt. Dem kann man in verschiedenen Bereichen entgegenwirken:
Minderungsbereich | Techniken | Ergebnisse |
|---|---|---|
Tracking-Schleifen | Schmale Korrelation, Doppeldelta-Technologie | Verbesserung der Schleifenrobustheit |
Erdungsplatte, Drosselring, polarisierte Antennen | Mehrwegeauswirkungen eindämmen | |
Signalmodulation | BOC gegen BPSK | Schmalerer Hauptgipfel, bessere Reichweite |
Algorithms | Wavelet-Transformation, empirische Filterung | Datengesteuerte Unterdrückung |
Kostengünstige GNSS-Chipsätze mit geringem Stromverbrauch weisen eine schwache Signalempfindlichkeit und ein niedriges Signal-Rausch-Verhältnis (SNR) auf. Ihre passiven, linear polarisierten Antennen empfangen zirkular polarisierte Signale, wodurch die Messungen anfälliger für Mehrwegeausbreitung sind. Bei kompakten Geräten ist eine algorithmische Kompensation dieses Problems oft die praktikabelste Lösung.
LNA-, SAW- und Antennenlayout
Platzieren Sie die Antenne am äußeren Rand der Platine mit freier Sicht zum Himmel. Die GNSS-Richtwirkung ist im Zenit am stärksten, daher ist eine Mastmontage einer vergrabenen Montage vorzuziehen. Halten Sie die Antenne von Schaltnetzteilen, Mikrocontrollern, Funksendern und USB-Anschlüssen fern. Überprüfen Sie den Tiefpassfilter des Senders und halten Sie mehrere Zentimeter Abstand zwischen den Antennen, damit keine Subharmonischen in das GNSS-Band gelangen.
Bei einer Patchantenne muss direkt darunter eine ausreichend große Massefläche vorhanden sein – in der Regel mindestens 40 mm² gemäß Datenblatt. Bei einer Chipantenne muss der vom Hersteller vorgegebene Freiraum frei von Verkabelung, Masseflächen und Bauteilen bleiben. Ein verringerter Freiraum verschiebt die Resonanzfrequenz und reduziert die Empfindlichkeit.
Platzieren Sie den LNA nahe am Antenneneingang und schließen Sie einen SAW-Filter an, um Störungen außerhalb des Frequenzbandes zu unterdrücken. Schirmen Sie den HF-Bereich ab und achten Sie auf die Einhaltung von Sperrzonen. Entwerfen Sie die Masse des Empfänger-ICs als separates System, getrennt von der störungsanfälligen digitalen Masse. Verbinden Sie die Masse an einem zentralen Punkt unterhalb des ICs. Verwenden Sie CN0 als Messgröße: Ein Wert von 40 dB-Hz oder höher bei freier Sicht zum Himmel deutet auf ein gutes Design hin, während ein Wert von 35 dB-Hz oder niedriger ein Problem signalisiert.
DC-DC-Schaltrauschen und Empfindlichkeit
Onboard-DC/DC-Wandler tragen direkt zur Empfängerverschlechterung bei. Messungen des DC/DC-Wandlers eines IoT-Geräts mit einer H-Feld-Sonde zeigten breitbandige und schmalbandige elektromagnetische Störungen (EMI) im Bereich von 1 bis 1500 MHz, die 20 bis 40 dB über dem Umgebungsrauschen lagen. Dieser Bereich umfasst die GPS-Frequenz von 1575.42 MHz. Durch Einkopplung in den Empfängereingang verursacht diese EMI eine erhebliche Empfängerverschlechterung.
Störsignale lassen sich bereits beim Layout minimieren. Verwenden Sie einen geeigneten Schichtaufbau, trennen Sie HF-, Digital- und Stromversorgungsabschnitte und verlegen Sie Signale und Strom so, dass Streukopplungen minimiert werden. Versorgen Sie den Empfänger-IC über einen LDO mit hohem PSRR, nicht direkt über den Schaltregler, und ergänzen Sie ihn durch Entkopplung und einen Ferritperlenfilter. Schalten Sie die Komponenten nacheinander ein und beobachten Sie CN0, um die Störquelle zu isolieren. Diese Maßnahmen schützen die Empfindlichkeit in allen GNSS-Systemen mit geringem Stromverbrauch, einschließlich stromsparender GPS-Tracker und GNSS-Empfänger in Positionsüberwachungs- und Steuerungssystemen. Sorgfältige Vorverarbeitung ermöglicht hohe Positionsgenauigkeit ohne Einbußen beim Stromverbrauch.
Tipp: Protokollieren Sie CN0 bei jeder Designprüfung. Dadurch werden HF-Probleme aufgedeckt, bevor sie im Feld auftreten.
Energiearchitektur für energieeffiziente Positionsüberwachungs- und Steuerungssysteme
Schienentrennung und Stromabschaltung
Sie sollten die Platine in separate Stromschienen aufteilen, bevor Sie die Stromversorgung anschließen. Versorgen Sie den GNSS-Empfänger über eine eigene, störungsfreie Schiene mit Strom. Versorgen Sie den Mikrocontroller, das Funkmodul und die Sensoren über andere Schienen. Diese Trennung verhindert, dass digitale Lastschritte die Empfängerversorgung erreichen. Außerdem können Sie so nicht benötigte Komponenten abschalten.
Durch Power-Gating lassen sich mit dieser Struktur erhebliche Einsparungen erzielen. Ein Lastschalter oder der Enable-Pin eines Reglers wird über einen GPIO-Pin des Mikrocontrollers angesteuert. Funkmodul und Sensoren werden zwischen den Messungen mithilfe eines SLEEP-Signals abgeschaltet. Die Backup-Domäne des Empfängers muss permanent aktiv bleiben. Ein stromsparender Mikrocontroller ist hierbei hilfreich, jedoch sind die Auslegung der Versorgungsspannung und des Leistungsmodus wichtiger als die Teilenummer des Mikrocontrollers. Ein günstiger Mikrocontroller mit sauberem Power-Gating ist oft einem Premium-Mikrocontroller mit gemeinsam genutzter Versorgungsspannung überlegen.
Schiene | Quelle | Tor | Notizen |
|---|---|---|---|
GNSS-Empfänger | LDO von der Batterie | Schlafsignal | Backup-Domäne aktiv halten |
MCU-Kern | DC-DC oder LDO | Schlafmodi | Staat mit den niedrigsten Zöllen |
Radio | Lastschalter | GPIO aktivieren | Pausen zwischen den Feuerstößen |
Sensors | Lastschalter | GPIO aktivieren | Aufwecken bei Bewegung |
Tipp: Messen Sie den Strom an jeder Schiene, nicht nur an der Batterie. Eine einzelne Messspitze kann den fehlerhaften Block verdecken.
Backup-Versorgung und Ephemeridenunterstützung
Der Empfänger benötigt eine aktive Backup-Domäne für seine Echtzeituhr (RTC) und die gespeicherten Ephemeridendaten. Eine kleine Knopfzelle oder ein Superkondensator hält diese Domäne bei Stromausfall aufrecht. Mit gültigen Ephemeriden und Zeitangaben überspringt der Empfänger einen Kaltstart und findet deutlich schneller eine Position. Ohne diese Backup-Domäne muss jeder Aufwachzyklus die vollen Akquisitionskosten tragen.
Ephemeridenunterstützung erweitert dieses Konzept. Aktuelle Orbitdaten werden über die Funkverbindung an das Gerät übertragen, sodass der Empfänger sie nicht von den Satelliten herunterladen muss. Die Zeit bis zur ersten Positionsbestimmung sinkt dadurch deutlich, und der Empfänger benötigt weniger Zeit für die Datenerfassung mit einem Strom von 25–40 mA. Für ein energiesparendes Positionsüberwachungs- und Steuerungssystem ist dies eine der kostengünstigsten Optimierungsmöglichkeiten.
Hinweis: Überprüfen Sie den Stromverbrauch der Notstromversorgung in Ihrem Energiesparplan. Ein unzureichender Notstrompfad verringert die Energieeinsparung.
Anpassung der Leistungsmodi an die Anwendung
Ihre Stromversorgungsarchitektur sollte dem Anwendungsfall angepasst sein. Ein energiesparendes Positionsüberwachungssystem für die Anlagenverfolgung wird zeitgesteuert aktiviert. Ein Positionsüberwachungs- und Steuerungssystem für Flottenfahrzeuge hingegen kann durch Bewegung aktiviert werden. Ordnen Sie jeden Modus einem Schienenzustand zu und überprüfen Sie anschließend den durchschnittlichen Stromverbrauch im Vergleich zu Ihrem Budget.
Um eine präzise Auslegung durch genaue Messungen zu gewährleisten, sollte der Stromverbrauch in jedem Zustand protokolliert und sichergestellt werden, dass die Lastabschaltung tatsächlich reduziert wird. Diese Vorgehensweise ermöglicht eine präzise Positionsüberwachung ohne Entladung der Zelle. Sie schützt zudem die Regelgenauigkeit in Systemen, die auf Positionsdaten basieren, da ein Spannungseinbruch während eines hochpräzisen Regelvorgangs dort höhere Kosten verursacht als die eingesparte Energie.
Duty Cycling und GPS-Lösungen mit extrem niedrigem Stromverbrauch

Aktuelle Budgets für Schlaf und Wachzustand
Duty-Cycling ist die beste Methode für extrem stromsparende GPS-Lösungen. Der Empfänger befindet sich die meiste Zeit im Schlafmodus und wird nur kurzzeitig aktiviert, um ein Positionssignal zu erhalten. Während der Positionsbestimmung verbraucht der Empfänger etwa 25–40 mA. Der Tracker verbraucht im Schlafmodus etwa 2 mA. Die Differenz zwischen diesen beiden Zuständen bestimmt die Akkulaufzeit.
Erstellen Sie vor dem Schreiben der Firmware eine Zustandstabelle. Listen Sie jeden Zustand, seinen aktuellen Wert und seine Dauer auf. Berechnen Sie anschließend den durchschnittlichen Stromverbrauch für einen vollständigen Zyklus. Der durchschnittliche Stromverbrauch entspricht der Summe aus dem Strom jedes Zustands multipliziert mit seiner Dauer, dividiert durch die gesamte Zykluszeit. Verwenden Sie für alle Werte die gleichen Einheiten und betrachten Sie das Ergebnis als Durchschnittswert, nicht als Spitzenwert. Ein zu hoher Spitzenwert würde Ihre Zelle zu klein machen.
Überprüfen Sie die Berechnung anhand eines realen Beispiels. Ein 1,000-mAh-Akku mit 80 % nutzbarer Kapazität liefert 800 mAh nutzbare Ladung. Ein System, das im Ruhemodus mit 2 mA arbeitet, täglich eine Positionsbestimmung durchführt und einen kurzen Funkimpuls sendet, hält etwa 12.4 Tage. Verkürzt man das Ruhemodusfenster oder erhöht die Positionsbestimmungsrate, sinkt diese Zahl rapide.
Tipp: Messen Sie den Aufwachstrom mit einem Oszilloskop, nicht mit einem Multimeter. Die Erfassungsspitzen sind kurz und werden leicht übersehen.
Trägheits- und Odometrie-Unterstützung
Sie können die Positionsbestimmungsfrequenz reduzieren, ohne die Positionsgenauigkeit zu verlieren. Fügen Sie eine Inertialmesseinheit hinzu und lassen Sie die Sensordatenfusion die Schätzung zwischen den Positionsbestimmungen durchführen. Beschleunigungsmesser und Gyroskop erfassen die Bewegung, und der Fusionsfilter integriert diese Daten in jedes GNSS-Update. Weniger Positionsbestimmungen bedeuten weniger Zeitaufwand für die Datenerfassung, wodurch der Stromverbrauch sinkt.
Die Wegstreckenmessung ist bei Fahrzeugen mit Rädern hilfreich. Radgeräusche und Richtungsänderungen beeinträchtigen die Genauigkeit der Positionsbestimmung zwischen den Satellitenaktualisierungen. Ein Fahrzeug, das seine eigene Bewegung meldet, benötigt weniger Bewegungszyklen als eines, das die Position schätzt. Dieses Verfahren eignet sich gut für energiesparende GPS-Systeme zur Ortung von Wagen, Anhängern und Flottenfahrzeugen.
Halten Sie den Aufbau auf Platinenebene praktikabel. Platzieren Sie die IMU nahe der Platinenmitte und entfernt von den Schaltnetzteilen. Richten Sie ihre Achsen an der Gehäusewand aus, um Korrekturberechnungen in der Firmware zu vermeiden. Kalibrieren Sie die Bias-Werte im Produktionstest und speichern Sie die Koeffizienten im Flash-Speicher. Ein driftendes Gyroskop kann Ihre Messwerte zwischen den Korrekturen verfälschen; überprüfen Sie daher die Bias-Drift über die Temperatur.
Hinweis: Die Unterstützung verringert die Positionsbestimmungsrate, nicht die Positionsbestimmungsqualität. Sorgen Sie für ausreichend GNSS-Aktualisierungen, um die Trägheitsdrift zu begrenzen.
Durchschnittsleistungsberechnung und Wake-Scheduling
Die Aktivierung richtet sich nach dem Anwendungsfall, nicht nach einem festen Timer. Ein energiesparendes Positionsüberwachungs- und Steuerungssystem für Anlagen kann zeitgesteuert aktiviert werden. Ein solches System für bewegliche Geräte kann hingegen durch Bewegung aktiviert werden. Bewegungsgesteuerte Aktivierungen sind im Durchschnitt oft energieeffizienter als zeitgesteuerte Aktivierungen.
Passen Sie den Zeitplan an Ihre Anforderungen an. Ein Kaltstart ist deutlich teurer als ein Warmstart mit gültigen Ephemeriden. Halten Sie die Backup-Domäne aktiv und senden Sie Hilfsdaten über Ihre Funkverbindung. Dadurch verkürzt sich die Zeit bis zur ersten Positionsbestimmung, und der Empfänger verbringt weniger Zeit im Erfassungsstrom.
Finden Sie das richtige Verhältnis zwischen Positionsbestimmungsrate und Regelungsgenauigkeit. Ein positionsbasiertes System benötigt vor jeder Aktion eine aktuelle Positionsbestimmung. Ein System, das lediglich die Position protokolliert, kann ältere Daten verarbeiten. Legen Sie das Aktivierungsintervall entsprechend dieser Anforderung fest und prüfen Sie anschließend den durchschnittlichen Stromverbrauch im Hinblick auf Ihr Budget. Dieses Vorgehen gewährleistet eine zuverlässige Positionsüberwachung mit geringem Stromverbrauch und schützt hochpräzise Regelungsvorgänge vor veralteten Daten. Sorgfältige Planung ermöglicht einen geringen Stromverbrauch ohne Genauigkeitsverlust.
Validierung, thermische Drift und DFM-Kompromisse
Praxisnahe Testmethoden
Sie sollten Genauigkeit und Leistung in der Praxis testen, nicht nur auf dem Prüfstand. Gehen oder fahren Sie eine bekannte Strecke und notieren Sie die Positionsbestimmungen anhand eines vermessenen Referenzpunktes. Messen Sie gleichzeitig den CN0-Wert. Ein Wert von 40 dB-Hz oder höher bei freier Sicht zum Himmel bestätigt eine einwandfreie Konstruktion. Ein Wert von 35 dB-Hz oder niedriger deutet auf ein HF-Problem hin.
Die thermische Drift muss separat getestet werden. Erwärmen Sie die Platine in einer Klimakammer und beobachten Sie den TCXO-Ausgang sowie den Fixfehler. Frequenzdrift äußert sich als Bereichsfehler, sodass eine kalte und eine warme Platine unterschiedliche Positionen anzeigen können. Protokollieren Sie den Strom in jedem Zustand während desselben Messdurchgangs. Der Erfassungsstrom liegt im Bereich von 25–40 mA, und ein kurzer Stromimpuls ist mit einem Multimeter leicht zu übersehen.
Tipp: Wiederholen Sie jeden Test an mindestens zwei Einheiten. Die Streuung zwischen den Einheiten sagt mehr aus als ein einzelnes perfektes Ergebnis.
DFM und Fertigungsbeschränkungen
Ihr Layout muss der Fertigung und Montage standhalten. Halten Sie Empfängereingang, Zuleitung, Anpassungsnetzwerk und Antennenschnittstelle zusammen. Trennen Sie diese von Taktgebern, Schaltknoten und Hochstromanschlüssen. Eine rein physische Trennung reicht bei Unterbrechungen der Rückleitungen nicht aus; daher muss die Referenzebene erhalten bleiben.
Fertigungs-Kompromisse | |
|---|---|
RF-Zonenaufteilung | Halten Sie den Empfängereingang und die Antennenzuleitung von Störquellen isoliert. |
Stapel- und Referenzebenen | Beibehaltung der kontrollierten Impedanz und der kontinuierlichen Rückwege |
Materialauswahl: | Folgen Sie dem veröffentlichten Stackup, nicht einem generischen GPS-Label. |
Via- und HDI-Strukturen | Fügen Sie sie nur dort hinzu, wo die Routenplanung dies erfordert; erhöht die Kosten |
Substitutionsbeschränkungen | Filter und passende Teile als „nicht austauschbar“ kennzeichnen. |
Impedanzvorgaben und Leiterbahngeometrie für HF-Zuleitungen sind in den freigegebenen Daten zu beachten. Die Platzierung von Quarz und TCXO erfolgt gemäß Modulreferenzlayout. Schirmungen und Testpunkte sind vor dem Routing-Festlegen zu planen. AOI bestätigt nur die sichtbare Montage; daher ist ein separater HF-Funktionstest einzuplanen.
Optimieren Sie Ihre Systeme anhand der Messdaten. Änderungen der Stückliste oder zusätzliche Vorrichtungen beeinflussen Kosten und Zeitplan. Wägen Sie daher jeden Kompromiss sorgfältig gegen Ihre Testergebnisse ab. Eine sorgfältige Validierung gewährleistet die Positioniergenauigkeit und Regelungspräzision in jedem Positionsüberwachungs- und -regelungssystem. Sie sorgt außerdem für die Zuverlässigkeit des Systems über verschiedene Temperatur- und Volumenbereiche hinweg. Diese bewährten Vorgehensweisen im GNSS-Design zahlen sich in der Praxis aus, und jede von Ihnen gefertigte GNSS-Platine profitiert davon.
Beginnen Sie mit klar definierten Genauigkeits- und Leistungszielen. Entwerfen Sie die HF-Frontend-Komponente und die Massefläche sorgfältig. Nutzen Sie geteilte Versorgungsspannungen, Power-Gating und kombinieren Sie Tastverhältnis mit Trägheitsnavigation. Überprüfen Sie anschließend alle Komponenten anhand realer Messungen. Diese Schritte verwandeln ein energiesparendes Positionsüberwachungs- und Steuerungssystem in ein zuverlässiges Produkt.
Präzision und geringer Stromverbrauch schließen sich nicht aus. Entscheidend sind Entscheidungen auf Platinenebene als Ganzes – nicht einzelne clevere Details. Sie kontrollieren Rauschen, Fahrspuren und den Nachlaufplan. Jede Entscheidung unterstützt die anderen.
Trends bei Chipsätzen und Algorithmen werden Ihnen weiterhelfen:
Unterstützte GNSS-, RTK- und Sensorfusionssysteme erweitern die Einsatzmöglichkeiten von Niedrigenergiemodulen.
KI-basierte Signalkorrektur und Edge Computing verbessern die Echtzeit-Ortung.
Die Kombination von GNSS und IMU erhöht die Genauigkeit und die Signalstabilität.
Eine präzisere DFM-orientierte HF-Konstruktion wird folgen. Messen Sie kontinuierlich, optimieren Sie immer weiter, und Ihre nächste GNSS-Platine wird besser funktionieren als die letzte.
FAQ
Wie lege ich ein Genauigkeitsziel fest, bevor ich die Teile auswähle?
Beginnen Sie mit dem Anwendungsfall, nicht mit dem Datenblatt. Metergenaue Ortung eignet sich für einfache Anlagenverfolgungssysteme. Zentimetergenaue Ortung erfordert RTK- oder PPP-Module, Korrekturdaten und Mehrbandantennen. Legen Sie zuerst die Genauigkeitsstufe fest. Lassen Sie sich dann von dieser für die Auswahl von Modul, Antenne und Aktualisierungsrate leiten.
Warum verliert mein Empfänger an Empfindlichkeit, wenn der DC-DC-Wandler läuft?
Das Schaltrauschen wird in den Empfängereingang eingekoppelt und dadurch desensibilisiert. Messungen zeigen, dass die elektromagnetischen Störungen des Wandlers im gesamten Frequenzband von 1575.42 MHz deutlich über dem Umgebungsrauschen liegen. Sie sollten den Empfänger über einen LDO mit hohem PSRR speisen, eine Entkopplung und eine Ferritperle hinzufügen und die einzelnen Blöcke nacheinander schalten, während Sie CN0 beobachten.
Welche Notstromversorgung benötigt der Empfänger zwischen den Fixes?
Die Backup-Domäne für die Echtzeituhr (RTC) und die gespeicherten Ephemeriden muss aktiv bleiben. Eine kleine Knopfzelle oder ein Superkondensator hält diese Domäne auch bei Stromausfall aufrecht. Gültige Ephemeriden und Zeitangaben ermöglichen es dem Empfänger, einen Kaltstart zu vermeiden, wodurch die Zeit bis zur ersten Positionsbestimmung sinkt und der Erfassungsstrom kürzer ist.
Woran erkenne ich, dass meine Berechnung des Arbeitszyklus korrekt ist?
Erstellen Sie zunächst eine Zustandstabelle. Listen Sie jeden Zustand, seinen aktuellen Wert und seine Dauer auf. Der Stromverbrauch beim Anfahren liegt bei etwa 25–40 mA, im Schlafmodus bei etwa 2 mA. Messen Sie anschließend jede Schiene mit einem Oszilloskop, nicht mit einem Multimeter. Kurze Anfahrspitzen werden leicht übersehen, und eine übersehene Spitze führt zu einer Unterdimensionierung Ihrer Zelle.
Tipp: Wiederholen Sie jeden Genauigkeits- und Leistungstest an mindestens zwei Geräten. Die Streuung zwischen den Geräten zeigt, dass es mehr als eine einwandfreie Platine gibt.
Ein zuverlässiges Positionsüberwachungs- und Steuerungssystem basiert auf Messdaten, nicht auf Annahmen. Überprüfen Sie CN0 anhand Ihrer Zielvorgaben, stellen Sie sicher, dass jede Schiene tatsächlich schließt, und protokollieren Sie den Strom in jedem Zustand. Jede GNSS-Designentscheidung stützt sich somit auf nachweisbare Daten, die Sie in einer Designprüfung begründen können.