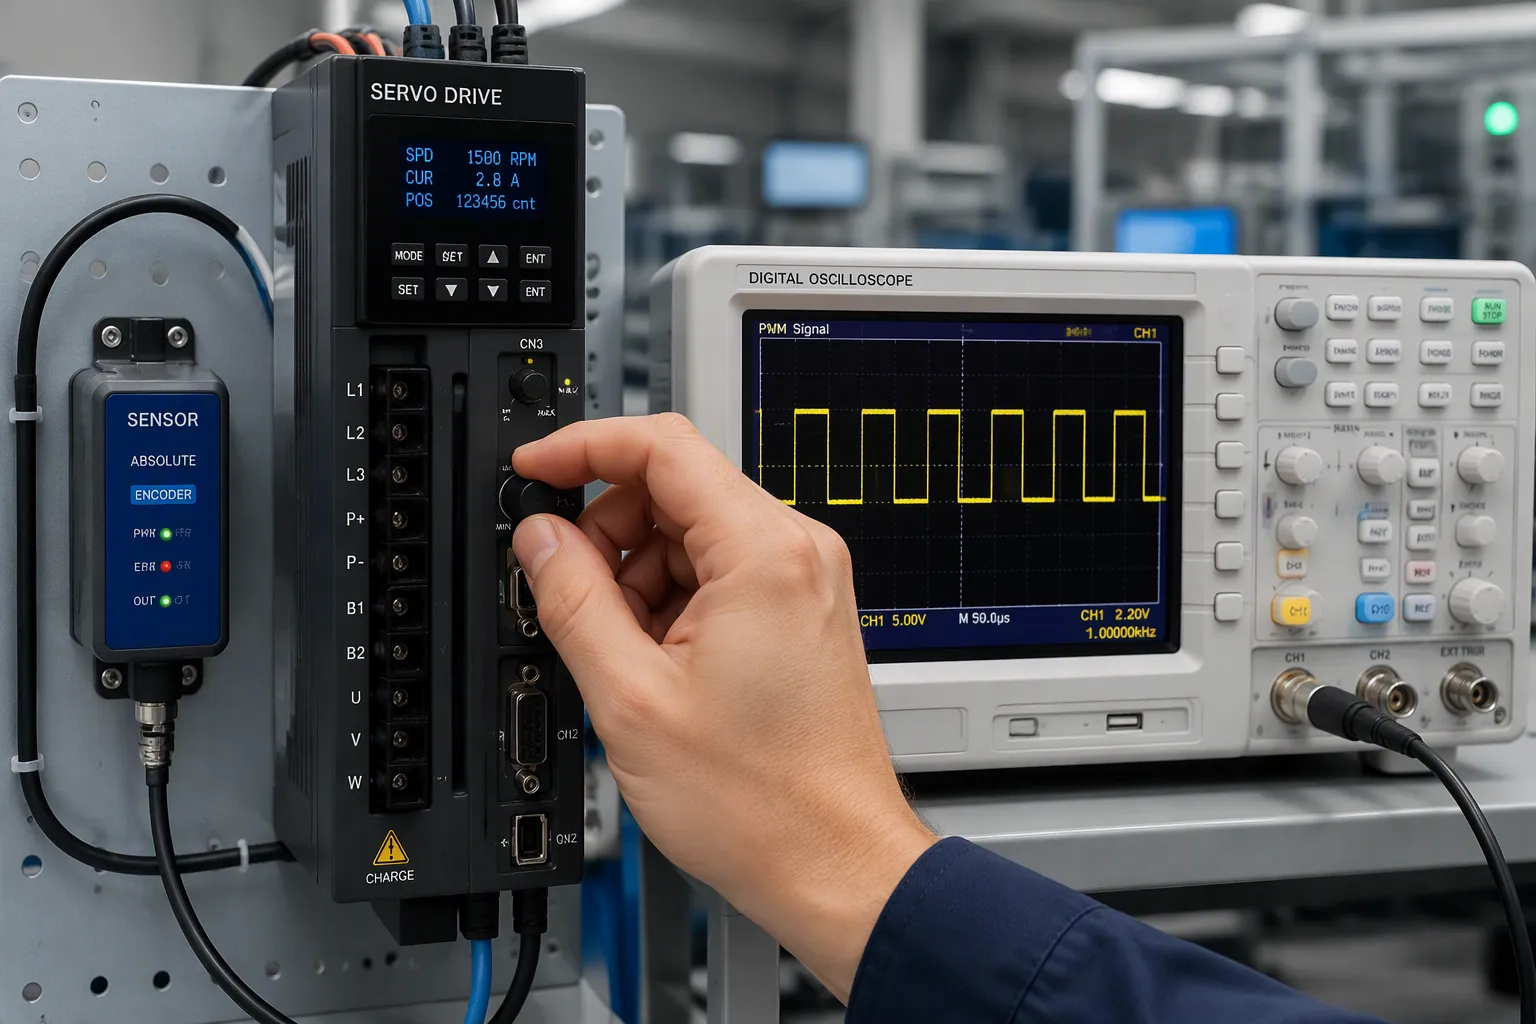
Servoantriebe nutzen Pulsweitenmodulation (PWM), um eine Sollposition oder -geschwindigkeit vorzugeben. Sensoren melden den Istwert in Echtzeit. Der Antrieb korrigiert die Abweichung anschließend in einem geschlossenen Regelkreis. PWM schaltet ein Signal sehr schnell ein und aus. Das Tastverhältnis (Tastverhältnis) gibt den Anteil der Einschaltzeit an und bestimmt den Sollwert. Im geschlossenen Regelkreis vergleicht der Antrieb den Sollwert mit dem Rückmeldesignal und passt seine Ausgabe so lange an, bis die Abweichung minimiert ist.
Hardware-Ingenieure und Elektronikproduktteams benötigen Fakten auf Platinenebene, keine Slogans. Servoantriebe sind das Herzstück der Bewegungssteuerung, und kleine Designentscheidungen entscheiden darüber, ob ein Servomotor seine Position hält oder ständig nachfährt. In diesem Beitrag werden Befehlscodierung, Rückkopplungssensorik, der kombinierte Regelkreis und die Abwägungen der Leistungsstufe behandelt.
Wichtige Erkenntnisse
Das Tastverhältnis des PWM-Signals bestimmt den Ansteuerbefehl für Servoantriebe; eine präzise Zeitsteuerung gewährleistet genaue Bewegungen.
Wählen Sie den richtigen Sensor für Ihre Präzisionsanforderungen: Potentiometer für einfache Aufgaben, Encoder für hohe Genauigkeit.
Die Regelung im geschlossenen Regelkreis gleicht den Befehl mit der Rückmeldung ab, um Fehler zu beheben und eine gleichmäßige Bewegung zu gewährleisten.
Eine gut durchdachte Leistungsstufenkonstruktion mit Totzeitsteuerung und Strommessung schützt den Antrieb und den Motor.
Setzen Sie die DFM-Richtlinien von Anfang an ein, um Fertigungsprobleme zu vermeiden und die Zuverlässigkeit der Servoleistung zu gewährleisten.
Servoantriebe und PWM-Steuerung
Ein Servoantrieb ist die Leistungsschnittstelle und Ausführungsstufe eines Bewegungssystems. Er empfängt einen Befehl vom Bewegungscontroller, wandelt diesen in ein Schaltmuster um und steuert die Motorwicklungen. Der Antrieb entscheidet nicht über die Lastverteilung. Er führt den Befehl aus und meldet das Ergebnis über seinen Rückkopplungspfad.
Tastverhältnis und Befehlscodierung
Das Tastverhältnis übermittelt den Befehl. Ein längerer Impuls weist den Antrieb an, sich zu einem Endpunkt des Verfahrwegs zu bewegen; ein kürzerer Impuls bewegt ihn zum anderen. Bei RC-Antrieben entspricht ein Impuls von etwa 1.5 ms üblicherweise der Mittelstellung, und die Impulsbreite wird über oder unter diesen Wert verschoben, um die gewünschte Position einzustellen. Industrielle Servoantriebe kodieren häufig Drehzahl oder Drehmoment auf die gleiche Weise, wobei das Tastverhältnis einem Sollstrom oder einer Sollgeschwindigkeit entspricht.
Das Codierungsverfahren ist wichtig, da Servomotoren auf die mittlere Spannung und nicht auf einzelne Flanken reagieren. Ein sauberes Tastverhältnis erzeugt einen vorhersehbaren Mittelwert. Ein verzerrtes Tastverhältnis erzeugt ein vom Antrieb nicht beabsichtigtes Signal.
PWM-Timing und Aktualisierungsgenauigkeit
Timing-Jitter ist der Feind präziser Bewegungen. Servoantriebe vergleichen jeden eingehenden Impuls mit einer internen Zeitbasis. Jitter dieses Impulses verschiebt den dekodierten Befehl, und die Schleife jagt dann einem sich ständig bewegenden Zielwert hinterher. Die Aktualisierungsrate bestimmt, wie oft der Befehl aktualisiert wird. Eine zu langsame Aktualisierung führt dazu, dass Servomotoren bei schnell wechselnden Sollwerten hinterherhinken.
Das Layout auf Platinenebene beeinflusst beides. Führen Sie das PWM-Eingangssignal weg von Schaltknoten, halten Sie die Leiterbahn kurz und versorgen Sie den Timer mit einem stabilen Takt. Servoantriebe, die ihre Position gut halten, benötigen in der Regel ein sauberes, präzise getaktetes Steuersignal.
Hinweis: Überprüfen Sie die Aktualisierungsrate anhand der Lastdynamik und nicht nur anhand des Maximalwerts im Datenblatt.
Hardware zur Sensorerkennung und -rückmeldung
Der Rückkopplungspfad bestimmt, wie genau Servoantriebe die tatsächliche Position der Last erfassen. Ein Sensor wandelt die physikalische Bewegung in ein elektrisches Signal um. Die Servoantriebe vergleichen dieses Signal dann mit dem Sollwert. Die Qualität der Rückkopplung setzt der erreichbaren Präzision eine Obergrenze, unabhängig von der Regelgeschwindigkeit.
Potentiometer, Encoder und Hall-Sensoren
Bei jedem Sensortyp muss zwischen Auflösung, Kosten und Platzbedarf auf der Leiterplatte abgewogen werden. Die folgende Tabelle fasst typische Spezifikationen zusammen.
Sensor Typ | Auflösung | Genauigkeit |
|---|---|---|
Absolutwertgeber (FANUC) | 24-bit | ±2.5 μm Positioniergenauigkeit |
Absolutwertgeber (Mitutoyo) | Rotationszeit: 0.1 Bogensekunden; lineare Geschwindigkeit im Nanometerbereich | ±0.5 μm linear; ±1 Bogensekunde rotierend |
Allgemeiner Absolutwertgeber | Übertrifft 16 Bit | Hohe Störfestigkeit, diskreter digitaler Ausgang |
Lineares Potentiometer (Hall-Effekt, FANUC) | Analog | Linearität besser als 0.1 % des gesamten Messbereichs |
Allgemeines Potentiometer | Analog | Positionierungsbereich ±1–2 mm |
Potentiometer sind am günstigsten. Hall-Sensoren liegen preislich im Mittelfeld. Optische Encoder gehören zur Spitzenklasse, und ihre präzise Bauweise rechtfertigt den höheren Preis nur dann, wenn die Anwendung dies wirklich erfordert. Standardpotentiometer eignen sich gut für Positionierungen mit einer Genauigkeit von ±1–2 mm. Für Arbeiten unterhalb eines Millimeters werden optische Encoder benötigt. Servomotoren mit Potentiometer-Rückmeldung benötigen zudem Abschirmung und Filterung, da analoges Rauschen das Spannungssignal beeinträchtigt.
Rauschfilterung auf Rückkopplungsleitungen
Störende Leitungen verfälschen die Positionsdaten. Lange Kabelwege, schwache Abschirmung und nahegelegene Stromleitungen erhöhen die Fehlerquote. Differenzielle Encodersignale unterdrücken Gleichtaktstörungen effektiv. Halten Sie Rückkopplungskabel von der Motorstromversorgung fern. Verwenden Sie hochauflösende Encoder, wenn eine präzise Synchronisierung des Bewegungsprofils erforderlich ist.
Moderne intelligente Encoder melden interne Temperatur- und Signalqualitätsdaten. Ein Abfall der Signalqualität unter 90 % deutet auf einen drohenden Ausfall durch Vibrationen oder Öleintritt hin. Achten Sie auf sporadische, weiche Positionsfehler und unregelmäßige Drehmomentspitzen. Servoantriebe, die das Signal-Rausch-Verhältnis des Encoders überwachen, erkennen diese Fehler frühzeitig. Dadurch behalten die Servomotoren ihre Referenzposition bei und verlieren sie nicht mitten im Zyklus.
Regelung im Servoantrieb
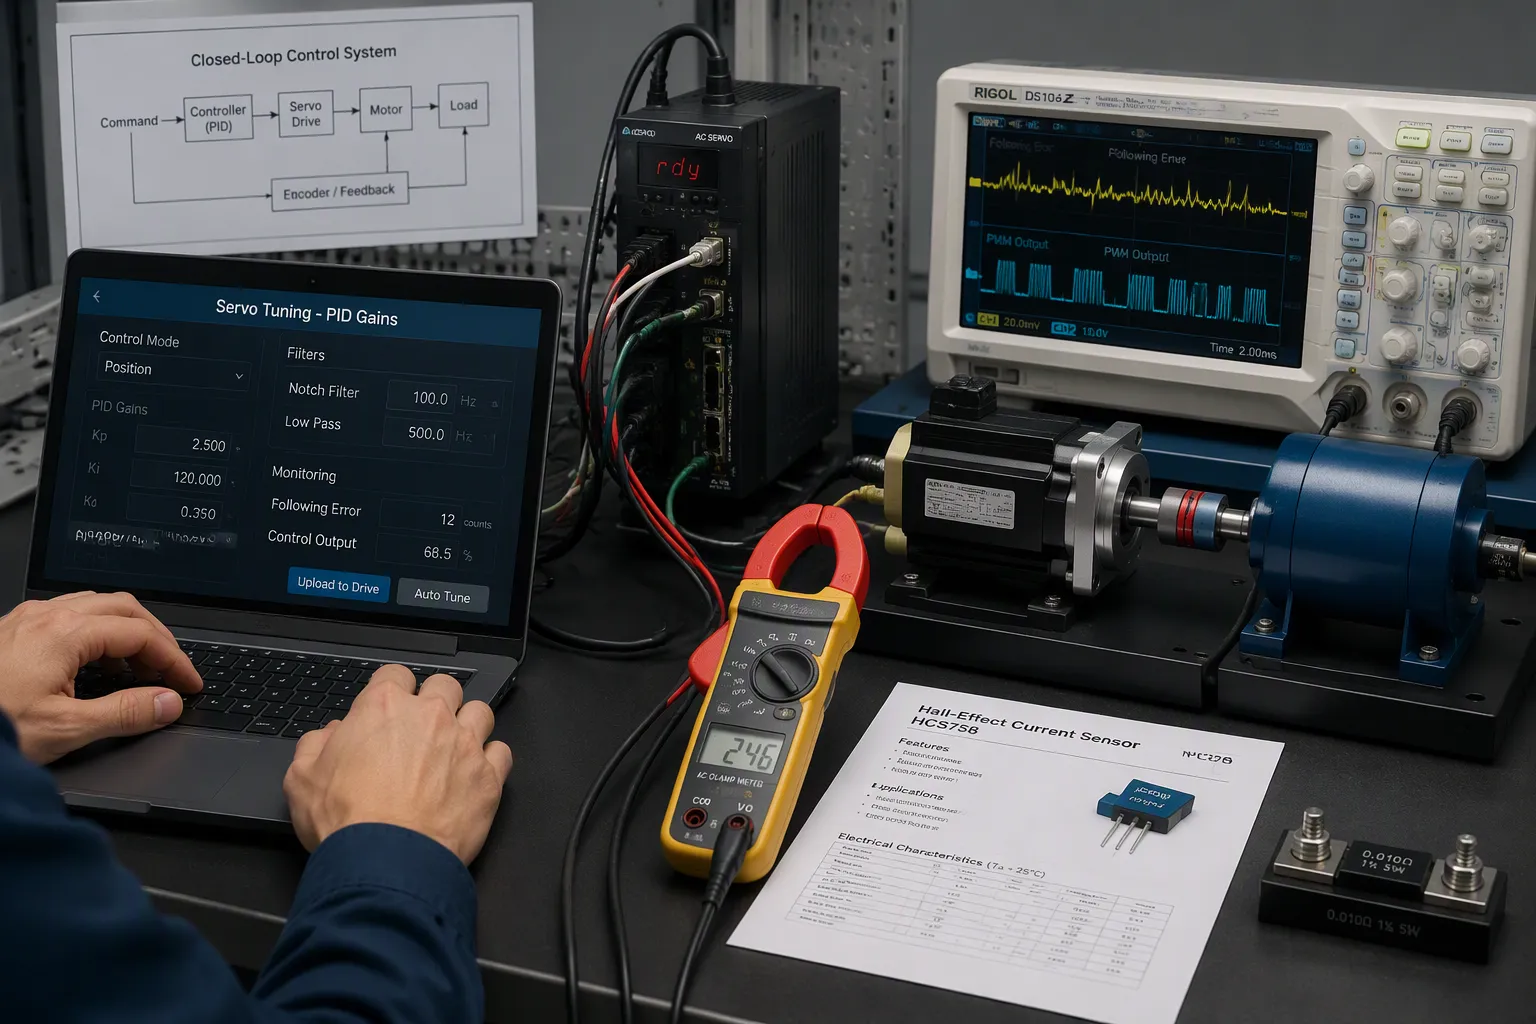
Ein einzelner Befehl bewirkt keine Motorbewegung. Ein geschlossenes Regelsystem vergleicht die Sollposition mit der gemessenen Position und reagiert auf die Differenz. Diese Differenz wird als Folgefehler bezeichnet. Servoantriebe senden sie an einen Korrekturblock, dessen Ausgang die Endstufe ansteuert . Hier laufen PWM-Befehle und Sensordaten zusammen.
Fehlerkorrektur und Stabilisierung
Die meisten Servoantriebe verwenden einen PID-Regler zur Fehlerkorrektur. Der Proportionalanteil reagiert auf die Größe des aktuellen Fehlers und wirkt wie die Steifigkeit des Systems. Der Integralanteil summiert vergangene Fehler auf, um den stationären Offset zu eliminieren, und eine Integrationsgrenze verhindert Schwingungen. Der Differenzialanteil reagiert auf die Änderungsgeschwindigkeit des Fehlers und dämpft Überschwingen.
Die Abstimmung erfolgt nach einem praktischen Schema. Ingenieure erhöhen Kp, bis ein leichtes Überschwingen auftritt, erhöhen dann Kd, um die kritische Dämpfung zu erreichen, und stellen Ki anschließend so niedrig wie möglich ein, um verbleibende Fehler zu beseitigen. Ein veröffentlichtes Abstimmungsbeispiel verwendet Kp = 1, Ki = 2 und Kd = 0.05. Üblicherweise liegt Ki zwischen 1/10 und 1/2 von Kp, wobei kleinere Servomotoren größere Verhältnisse verwenden. Wenn kein Kd-Wert einen gegebenen Kp-Wert stabilisiert, empfiehlt es sich, Kp um 35–50 % zu reduzieren und erneut abzustimmen.
Ein einfacher PID-Regler kann nicht jeden Fehler beheben. Die harmonische Kompensation korrigiert wiederkehrende Drehmoment- und Rückkopplungsstörungen, die mit der Motorsteigung oder einer mechanischen Umdrehung zusammenhängen. Die Fehlerkartierung speichert Laserinterferometerdaten in einem nichtflüchtigen Speicher und wendet interpolierte Korrekturen in Echtzeit an. Die Zwei-Regelkreis-Regelung ergänzt die Last um einen zweiten Encoder, sodass der Positionsregelkreis die tatsächliche Lastposition erfasst. Diese Methoden erweitern ein geschlossenes Regelsystem über die Möglichkeiten der reinen Verstärkungseinstellung hinaus.
Strommessung und Blockierungserkennung
Die Strommessung schützt den Antrieb und schließt den Drehmomentregelkreis. Zwei Methoden sind weit verbreitet, jede mit ihren Vor- und Nachteilen.
Attribut | Hall-Effekt-Sensor | Nebenschlusswiderstand |
|---|---|---|
Isolationswerte | Galvanische Isolierung | Keine Präsentation |
Genauigkeit | Gut geeignet für geschlossene Regelkreise | Hohe Präzision und Stabilität |
Kosten | Höher | Niedrig |
Leistungsverlust | Minimale Einfügungsdämpfung | I²R Wärmeabfuhr |
Am besten geeignet, | Hochstromfähige, isolationskritische Antriebe | Kompakte Bauweise mit niedriger Spannung |
Die Position des Shunts beeinflusst, was der Antrieb erfassen kann. Low-Side-Shunts befinden sich nahe Masse und können Kurzschlüsse gegen Masse nicht erkennen. High-Side-Shunts lassen die Systemmasse sauber, benötigen aber Mess-ICs, die für die Busspannung ausgelegt sind. Inline-Shunts platzieren einen Widerstand pro Motorphase und liefern das genaueste Ergebnis, unabhängig vom FET-Zustand.
Die Blockiererkennung basiert auf diesen Daten. Ein blockierter Servomotor zieht einen steigenden Strom, während sich seine Position nicht mehr ändert. Der Antrieb vergleicht den Strom mit einem Schwellenwert und unterbricht die Leistung oder korrigiert den Befehl. Die Echtzeit-Rückmeldung von Strom und Position unterscheidet einen tatsächlichen Blockiervorgang von einer kurzzeitigen Lastspitze. Diese Unterscheidung schützt die Motorwicklungen und die Platine vor Fehlauslösungen.
Leistungsstarke Bühne und präzise Bewegungsgestaltung
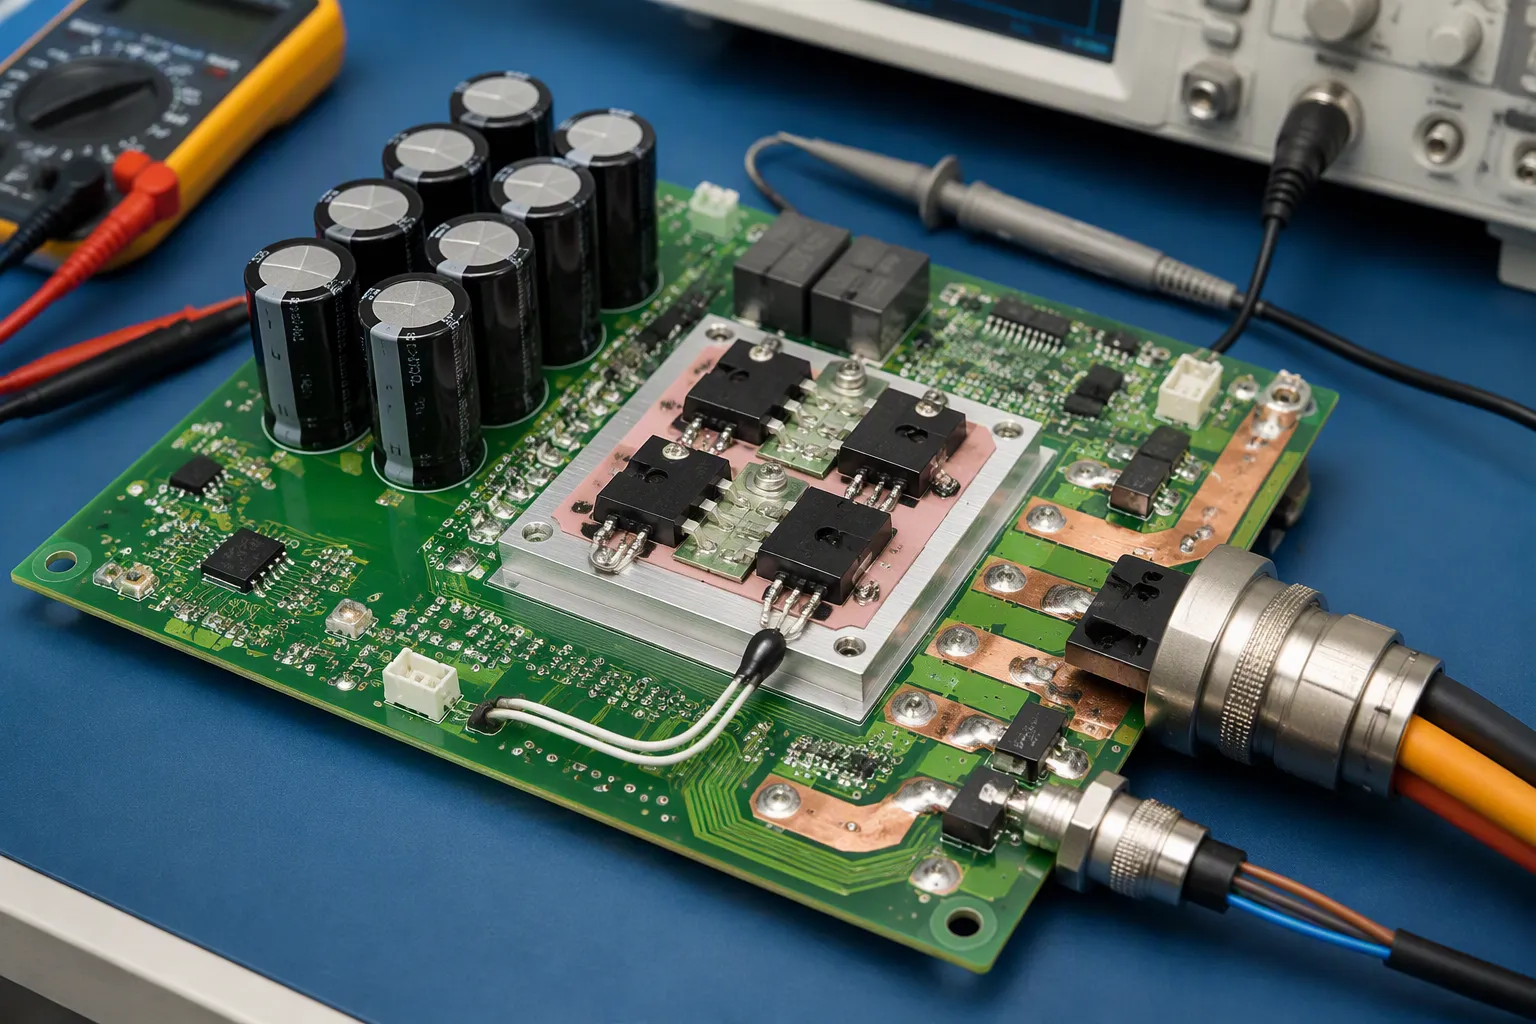
Die Leistungsstufe wandelt Niederspannungsbefehle in Motorstrom um. Ihre Anordnung und die Auswahl der Bauteile entscheiden darüber, ob die präzise Bewegung unter Last stabil bleibt.
H-Brücke, Gegen-EMK und Kapazität
Eine MOSFET-H-Brücke schaltet die Busspannung zwischen den Wicklungen. Die Totzeitsteuerung verhindert das Durchschalten (Shot-Through), bei dem beide Transistoren eines Zweigs gleichzeitig leiten. Die typische Totzeit für Silizium-MOSFETs liegt zwischen 100 und 300 ns. Eine Sicherheitsregel legt die Totzeit über der maximalen Abschaltzeit plus Sicherheitszuschlag fest, beispielsweise 200 ns bei einer Abschaltzeit von 50 ns. Eine zu lange Totzeit führt zu einem Abfall der effektiven Spannung und erhöht die Restwelligkeit.
Software Empfehlungen | Totzeitwert | Begründung |
|---|---|---|
Typische Silizium-MOSFETs | 100–300 ns | Vollständiges Abschalten, bevor das Komplement eingeschaltet wird |
Marge gegenüber dem Abschalten | Abschaltzeit + Spielraum | Deckt Verzögerungen im schlimmsten Fall ab |
Programmierbarer Treiber (LM5106) | 100–600 ns | Widerstandseinstellbar |
Die Gegen-EMK steigt mit der Drehzahl und wirkt der Sollspannung entgegen. Erstellen Sie eine vollständige Spannungsbilanz unter Berücksichtigung von Versorgungsspannungstoleranz, Kabelabfall, Lastabfall und regenerativer Spannungserhöhung. Planen Sie an beiden Enden eine Reserve von 10–15 % ein. Sensorlose Systeme schätzen die Gegen-EMK mithilfe eines Gleitmodus-Beobachters und berechnen daraus Rotordrehzahl und -position. Diese Methode ist bei niedrigen Drehzahlen ungenau und versagt im Stillstand.
Dimensionieren Sie den DC-Zwischenkreiskondensator für den maximalen Restwelligkeitsstrom und halten Sie die Spannungsrestwelligkeit typischerweise unter 5 %. Wenn die Bremsenergie durch Rekuperationsbremsung zurückgewonnen wird, stellen Sie einen Absorptionspfad, z. B. Bremswiderstände, bereit, damit der Spannungsanstieg die Leistungsstufe nicht überlastet.
Abwägungen zwischen Wärmedämmung, Anschlüssen und DFM
Steckverbinder und Kabelbäume müssen den Strom ohne übermäßige Erwärmung leiten können. Die Kontaktbelastbarkeit muss auf den Leiter abgestimmt sein.
Anschlusstyp | Stifte | Spannung / Stromstärke pro Kontakt | IP (verbunden) |
|---|---|---|---|
M23 Kreis | 12 oder 17 | 400V / 16A | IP67 |
M12 Rundum (D-codiert) | 8 | 250V / 4A | IP67 |
M17 Militärrundschreiben | 7-55 | 600V / 23A | IP68 |
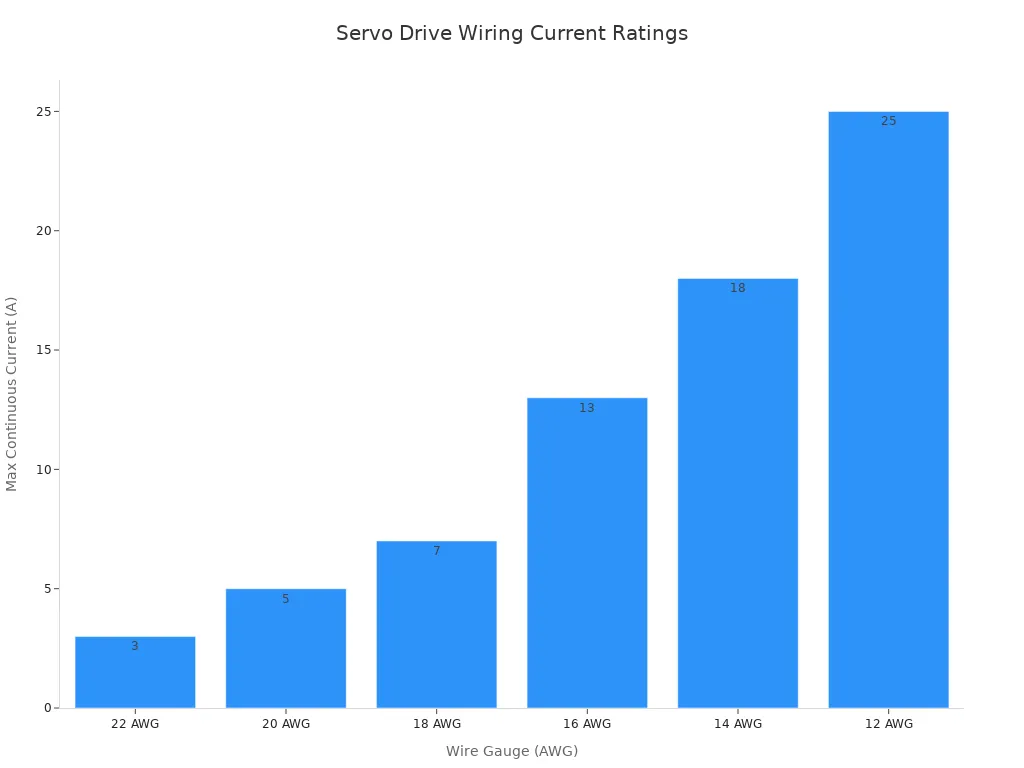
Die Drahtstärke folgt derselben Logik. Ein 16-AWG-Leiter führt bei 40 °C dauerhaft 13 A und eignet sich für Verbindungen im Leistungsbereich von 400 W bis 1.5 kW. Ein 12-AWG-Leiter erreicht bei größeren Verbindungen bis zu 25 A.
Das thermische Design von Treiber-ICs hängt von der Kupferfläche, den thermischen Durchkontaktierungen und der Luftzirkulation ab. Die DFM-Prüfung deckt viele Probleme frühzeitig auf. Herstellerteilenummern und zugelassene Alternativen werden festgelegt. Feuchtigkeitsempfindliche Bauteile werden vor dem Reflow-Löten kontrolliert. Die Schablonenöffnungen werden an das Wärmeprofil angepasst. Die Polarität wird überprüft und AOI eingesetzt, gegebenenfalls ergänzt durch Röntgenprüfung bei verdeckten Lötstellen oder Wärmeleitpads, die ein Risiko darstellen. Fertigungs-, Stücklisten-, Schwerpunkt- und Montagedateien werden unter einer einzigen Revisionskennung freigegeben.
Die Pulsweitenmodulation (PWM) gibt den Befehl vor. Sensoren überprüfen das Ergebnis. Die Regelung des Antriebs sorgt für eine gleichmäßige und präzise Bewegung. Servoantriebe erzielen ihre Präzision durch beide Komponenten dieses Systems. Die Genauigkeit des Befehlszeitpunkts entscheidet darüber, wie sauber der Zielwert erreicht wird. Die Qualität des Rückkopplungssignals bestimmt, wie genau der Antrieb die Last erfasst. Servomotoren folgen einem Befehl nur so genau, wie die Steuerung ihn liefert.
Hardware-Teams sollten bei der Spezifikationserstellung drei Aspekte berücksichtigen. Erstens: Die Rückkopplung der Hardware muss mit der für die Anwendung erforderlichen Auflösung abgewogen werden. Zweitens: Die Leistungsstufe muss für die tatsächliche Strom- und Wärmebelastung ausgelegt sein. Drittens: Die DFM-Vorgaben (Design for Manufacturing) müssen vor der Veröffentlichung erfüllt sein. Servoantriebe, die alle drei Prüfungen bestehen, halten ihre Position unter Last. Dadurch laufen Servomotoren kühler und haben eine längere Lebensdauer.
FAQ
Wie wandelt ein Servoantrieb ein PWM-Signal in eine Motorbewegung um?
Der Treiber liest die Impulsbreite und vergleicht sie mit seiner internen Zeitbasis. Ein Impuls von etwa 1.5 ms bedeutet üblicherweise Mittelstellung. Der Treiber wandelt den dekodierten Wert in ein Schaltmuster für die Endstufe um. Ein präzises Timing am Eingang gewährleistet einen stabilen Ansteuerbefehl.
Welcher Rückkopplungssensor eignet sich für ein bestimmtes Präzisionsziel?
Potentiometer sind am günstigsten und ermöglichen eine Positionierung im Bereich von ±1–2 mm. Hall-Sensoren liegen preislich im Mittelfeld. Optische Encoder sind am teuersten und lohnen sich, wenn eine Genauigkeit im Submillimeterbereich erforderlich ist. Servomotoren folgen dem vom Board unterstützten Sensor.
Warum benötigt ein Servoantrieb eine Strommessung?
Die Strommessung schließt den Drehmomentregelkreis und schützt die Hardware. Ein blockierter Servomotor zieht einen steigenden Strom, während sich die Position nicht mehr ändert. Der Antrieb prüft diesen Strom anhand eines Schwellenwerts und reduziert die Ausgangsleistung. Diese Reaktion schützt Wicklungen und Platine ohne Fehlauslösungen.
Welche Entscheidungen auf Platinenebene beeinflussen die Bewegungsgenauigkeit am stärksten?
Drei Punkte sind entscheidend: PWM-Eingänge sollten nicht mit Schaltknoten in Berührung kommen, und der Timer muss einen stabilen Takt erhalten. Rückkopplungskabel sollten von der Motorstromversorgung ferngehalten und nach Möglichkeit Differenzsignale verwendet werden. Totzeit und DC-Zwischenkreiskondensator müssen für die tatsächliche Last ausgelegt sein. Servoantriebe, die diese drei Punkte berücksichtigen, halten ihre Position auch unter Last.