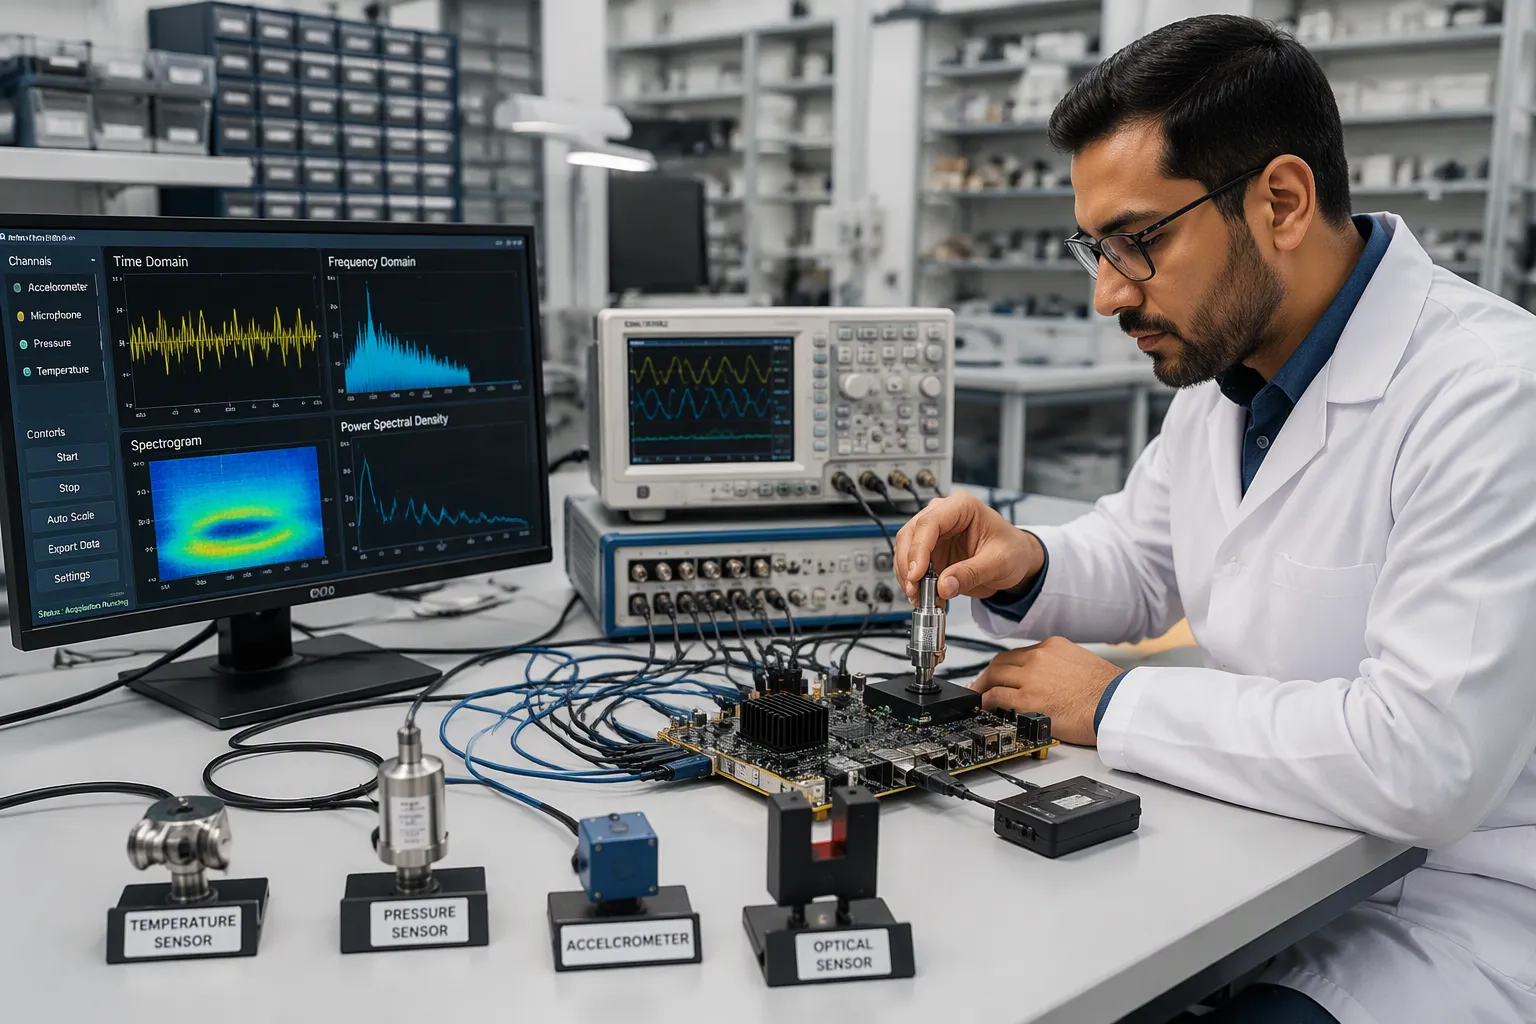
Die Multisensor-Signalerfassung sammelt Daten von mehreren Sensorelementen und wandelt sie auf Leiterplattenebene in nutzbare digitale Datenströme um. In realen Systemen – wie industrieller Überwachung, Robotik und Messtechnik – werden Sensoren mit unterschiedlichen Schnittstellen, Datenraten und Rauschprofilen kombiniert. Ingenieure stehen vor realen Herausforderungen: Frontend-Design, Synchronisation, Rauschen, Datenfusion und DFM (Design for Manufacturing).
Dieser Leitfaden führt Sie Schritt für Schritt durch die Entscheidungen bei der Leiterplattenentwicklung und -fertigung. Er behandelt analoges Multiplexing im Vergleich zu kanalweisen ADCs, Anti-Aliasing-Filter, die Auswahl von Operationsverstärkern und Schnittstellen. Sie finden praktische Hinweise zu Timing, Erdung, Kalibrierung und Inbetriebnahme. Jeder Abschnitt konzentriert sich auf einen konkreten Design-Kompromisse, nicht auf Theorie.
Ingenieure, die Multisensorplatinen entwickeln, kennen den Unterschied zwischen einem funktionierenden Prototyp und einem zuverlässigen Produkt. Dieser Leitfaden schließt diese Lücke mit praktischen Details.
Wichtige Erkenntnisse
Planen Sie den Signalweg jedes Sensors sorgfältig, um den Wandler zu schützen und die Datenqualität zu gewährleisten.
Simultane Abtastung ist dann sinnvoll, wenn Phasenunterschiede wichtig sind, beispielsweise bei der Schallortung.
Verwenden Sie einen gemeinsamen Takt- und Triggersignal, damit alle Sensordaten zeitlich synchronisiert bleiben.
Wählen Sie den richtigen Filter: FIR-Filter liefern eine stabile lineare Phase, IIR-Filter sind effizienter, und adaptive Filter eignen sich gut zur Rauschunterdrückung.
Nutzen Sie DMA, um Daten zu übertragen, ohne die CPU zu belasten, wodurch Ihr Datenstrom stabil und schnell bleibt.
Kalibrieren Sie jeden Kanal einzeln und prüfen Sie regelmäßig auf Abweichungen, um die Genauigkeit über die Zeit zu gewährleisten.
Um das Rauschen zu reduzieren , sollten analoge und digitale Massebereiche getrennt gehalten und eine durchgehende Massefläche verwendet werden.
Schalten Sie jeweils einen Kanal ein und überprüfen Sie ihn mit einer FFT, bevor Sie zur vollständigen Fusion übergehen.
Grundlagen der Multisensor-Signalerfassung
Was die Datenerfassung mit mehreren Sensoren bedeutet
Die Multisensor-Signalerfassung integriert mehrere Sensorelemente auf einer Platine und erfasst gleichzeitig Daten von allen. Die Signalkette verläuft vom physischen Sensor über die Signalaufbereitung zu einem Analog-Digital-Wandler (ADC) und schließlich als digitaler Datenstrom. Während der Abtastung erfasst der Wandler das analoge Signal in festgelegten Intervallen und ordnet jedem Messwert einen Spannungswert zu. Die Auflösung des ADC bestimmt die kleinste vom System auflösbare Spannungsstufe.
Die Datenerfassung, -verarbeitung und Wi-Fi/Bluetooth-Kommunikation mehrerer Sensoren können alle auf einer einzigen Open-Source-Platine realisiert werden.
Sensorelemente und Signalwege
Jeder Sensortyp benötigt einen eigenen Signalweg. Ein PZT-Sensor erfordert Dämpfung, Tiefpassfilterung und Pegelanpassung vor der Wandlung. Ein Dehnungsmessstreifen benötigt einen Instrumentenverstärker und eine Pegelanpassung. Die folgende Tabelle fasst typische Signalwege zusammen.
Sensorelement | Signalpfad |
|---|---|
PZT-Sensor | Dämpfung (÷2) → Tiefpassfilterung (~664 kHz) → Pegelverschiebung auf 0–3.3 V → adc |
Dehnungsmessstreifen | Instrumentenverstärker → Pegelanpassung auf 0–3.3 V → ADC |
Beschleunigungsmesser (BMA400) | Digitaler Ausgang über SPI direkt an den Mikrocontroller |
Umweltsensor (BME280) | Digitaler Ausgang über SPI direkt an den Mikrocontroller |
Analoge vs. digitale Sensorausgänge
Analoge Sensoren benötigen eine analoge Eingangsstufe: Dämpfung, Filterung und Pegelanpassung schützen den Wandler und gewährleisten die Linearität. Ein 51-Ω-Widerstand mit einem 4.7-nF-Kondensator ergibt beispielsweise eine Tiefpass-Grenzfrequenz nahe 664 kHz.
Digitale Sensoren wie der BMA400 und der BME280 verzichten vollständig auf analoge Signalaufbereitung. Sie senden Daten über SPI mithilfe von Takt-, Eingangs-, Ausgangs- und Chipauswahlleitungen. Dadurch entfällt die vorgelagerte Schaltung, und die analoge Eingangsstufe wird deutlich vereinfacht.
Warum die Gestaltung auf Vorstandsebene wichtig ist
Signalintegrität an der Quelle
Die Signalintegrität beginnt an der Sensorschnittstelle. Fehlerhafte Erdung oder lange analoge Leitungen verfälschen die Daten, bevor die digitale Signalverarbeitung Abhilfe schaffen kann. Platzieren Sie die Signalaufbereitungskomponenten nahe am Wandler und halten Sie die Rückwege kurz.
Auswirkungen auf Kosten und Herstellbarkeit
Jeder zusätzliche Kanal erhöht die Kosten, den Platzbedarf auf der Leiterplatte und die Testzeit. Weniger Konditionierungsstufen verringern das Montagerisiko. DFM-Prüfungen sollten die Bauteilplatzierung und Leiterbahnbreiten vor der Layoutfreigabe bestätigen.
Kernfragen zum Design
Kanalanzahl und Abtastbedarf
Die Abtastrate richtet sich nach den physikalischen Eigenschaften des Messsignals. Temperaturkanäle benötigen lediglich 1–100 S/s, während Vibrations- und Akustikmessungen 25.6–204.8 kS/s erfordern. Multiplex-Wandler nutzen einen gemeinsamen ADC für mehrere Kanäle und führen zu einer geringen Zeitverzögerung. Simultanabtastgeräte erhalten die Phasenbeziehungen.
Signaltyp | Typische Abtastrate |
|---|---|
Temperatur | 1–100 S/s |
Druck, Durchfluss | 10 S/s–1 kS/s |
Schwingungen, Akustik | 25.6–204.8 kS/s |
Schnittstellen- und Verarbeitungsbudget
Die Wahl der Schnittstelle bestimmt die verfügbare Rechenleistung. SPI ermöglicht schnelle Übertragungen mit geringer Latenz; I²C eignet sich für langsame Sensoren; RS-485 deckt lange Kabelstrecken ab. Ein Datenerfassungssystem muss Daten verarbeiten können, ohne den Mikrocontroller zu blockieren. Die Bandbreite sollte frühzeitig eingeplant werden, da 64 Kanäle mit 51.2 kS/s etwa 13 MB/s ergeben.
Wichtigste Herausforderungen in Multisensorsystemen
Synchronisation und Zeitabweichung
Taktbereichsabweichungen
Unterschiedliche Hardware stellt das erste Problem dar. Bild-, Kraft-/Drehmoment-, Tast- und Encoderkanäle arbeiten mit unterschiedlichen Abtastraten, Latenzen und Protokollen. Jedes Gerät hat seinen eigenen Taktgeber, und der natürliche Jitter beträgt oft mehr als mehrere hundert Mikrosekunden. Diese Abweichung ändert sich mit der Temperatur, Schwankungen der Versorgungsspannung und der Alterung der Bauteile.
Synchronisationsprobleme bei mehreren Sensoren entstehen hauptsächlich durch unterschiedliche Erfassungsgeräte, variierende Erfassungsprotokolle und abweichende Eigenschaften wie Abtastfrequenzen, Auflösungen, Messbereiche, Signal-Rausch-Verhältnisse und – vor allem – Zeitreferenzen. Das Fehlen einer gemeinsamen Zeitreferenz erschwert die Sensorintegration erheblich. Die Annahme, dass die internen Geräteuhren bereits ausreichend synchronisiert sind, berücksichtigt nicht die mit der Zeit entstehenden Taktverschiebungen und -verzögerungen. Daher ist eine robuste Synchronisation (Hardware oder Software) erforderlich, um die Daten für die Fusion oder die KI-Nachbearbeitung in einen gemeinsamen Zeitbereich zu bringen.
Latenz- und Jitter-Effekte
Kommunikationsverbindungen verursachen zusätzliche Verzögerungen. USB-, Ethernet- und serielle Verbindungen weisen jeweils unterschiedliche Latenzprofile auf, und Netzwerksensoren sind variablen Übertragungsverzögerungen sowie Paketverlusten ausgesetzt. Eine Echtzeit-Betriebssystemunterbrechung führt zusätzlich zu nicht-deterministischen Verarbeitungsverzögerungen. Bildverarbeitung und Merkmalsextraktion verursachen dann ungleichmäßige Rechenlatenzen über verschiedene Sensortypen hinweg, was zu systematischen Zeitabweichungen führt. Sie sollten die Zeitsynchronisation frühzeitig einplanen, da auch die nachgelagerte Signalverarbeitung eine verlorene Zeitreferenz nicht wiederherstellen kann.
Rauschen und Signalintegrität
Übersprechen und Masseschleifen
Durch gegenseitige Induktivität und Kapazität kommt es zwischen benachbarten Leiterbahnen zu Energiekopplungen, die durch geringe Abstände verstärkt werden. Ground-Bounce verschiebt die lokalen Massepotentiale bei schnellen Schaltvorgängen, sodass logisch niedrige Signale als hoch interpretiert werden können und analoge Referenzpegel driften. Die folgende Tabelle ordnet häufige Symptome ihren Ursachen und Lösungen zu.
Symptom | Ursache | Abhilfemaßnahmen |
|---|---|---|
Klingeln | Nicht angepasste Impedanzen | Diagnose mit TDR; Terminierung anwenden |
Störungen auf benachbarten Leiterbahnen | Übersprechen | Vergrößern Sie den Abstand oder fügen Sie eine Abschirmung hinzu. |
50/60 Hz Brummen | Erdschleifen | Bodentrennung oder optische Isolation |
Verschobene analoge Referenzen | Bodensprung | Spezielle Flugzeuge und Entkopplung |
Sensorspezifische Rauschprofile
Jeder Sensor weist ein unterschiedliches Rauschverhalten auf. Hochohmige Elemente neigen zu kapazitiver Kopplung; analoge Kanäle mit niedrigem Pegel sind von Versorgungsspannungswelligkeit betroffen, die Schwellenwerte und Timing beeinflusst. Differenzielle Paare und durchgehende Rückleitungen verbessern die Störfestigkeit. Platzieren Sie Entkopplungskondensatoren in der Nähe der Versorgungsanschlüsse und führen Sie vor der Fertigung eine Signalintegritätssimulation durch.
Datenvolumen und Bandbreite
Abwägungen bei der Abtastrate
Die Abtastrate beeinflusst das Datenvolumen direkt. Eine niedrige Abtastrate kann wichtige Trends verfälschen oder gar ausblenden, während hohe Raten für Kurzzeittests geeignet sind, die schnelle Schwankungen erfassen. Längere Analysen erfordern hingegen Intervalle von einer Sekunde oder länger. Aggressives Downsampling ohne Kompensation führt jedoch zu Aliasing, welches die Modellgenauigkeit mindert. Wählen Sie die Abtastrate anhand der Signalphysik und überprüfen Sie sie anschließend mittels FFT-Analyse.
Schnittstellenengpässe
Die Schnittstellenbandbreite begrenzt die Datenerfassungskette. Ein Datenerfassungs-Frontend mit 64 Kanälen und 51.2 kS/s erreicht etwa 13 MB/s, und langsamere Verbindungen führen zu Verzögerungen im Mikrocontroller. Die Gruppierung von Messwerten pro Intervall reduziert die Paketanzahl, während eine gröbere Zeitgranularität nur dann Bandbreite spart, wenn die Anwendung dies toleriert. Passen Sie die ADC-Schnittstelle und die Verbindungsgeschwindigkeit an das tatsächliche Durchsatzbudget an und ermitteln Sie die Latenz, bevor Sie die Kanalanzahl erhöhen.
Hardware-Design für die Datenerfassung
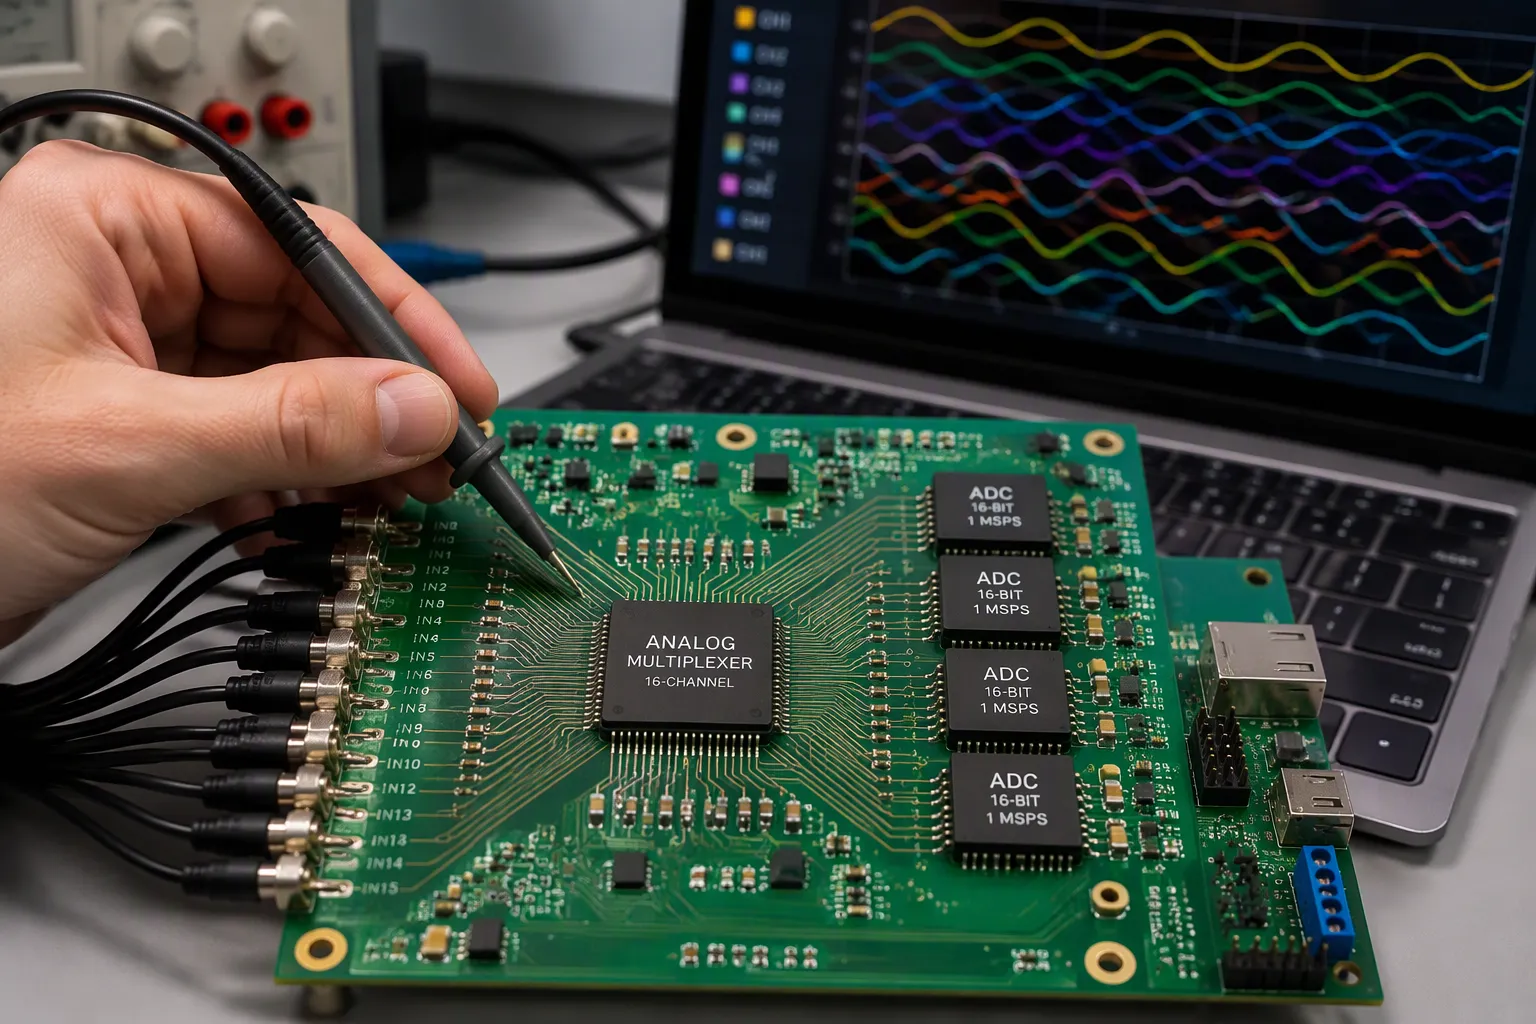
Analoges Multiplexing vs. ADC pro Kanal
Abwägungen zwischen Kanalanzahl und Kosten
Die gewählte Architektur bestimmt die minimalen Kosten der Platine. Analoges Multiplexing reduziert die Anzahl der Eingangskanäle des Wandlers, beispielsweise von 32 auf 16, durch den Einsatz von Summiernetzwerken. Dadurch werden Hardwarekosten, Verkabelung und Rackplatzbedarf gesenkt. Zeitmultiplexverfahren eignen sich gut für Gleichstrom und Kanäle mit niedriger Datenrate. Sie sind robust, kostengünstig und einfach skalierbar. Frequenzmultiplexverfahren erhöhen den Gesamtdurchsatz und die Kanaldichte, benötigen jedoch hochpräzise Filter, stabile Kammgeneratoren und Kalibrierung.
Kanalweise Wandler umgehen diese Komplexität. Jeder Kanal verfügt über einen eigenen Analog-Digital-Wandler, einen eigenen Tiefpassfilter und eine eigene Abtast-Halte-Stufe. Der Nachteil sind höhere Kosten, ein größerer Platzbedarf auf der Leiterplatte und eine eingeschränkte Skalierbarkeit.
Szenario | Wann gilt es | Wichtigster Kompromiss |
|---|---|---|
Analoges Multiplexing | Der Durchsatz pro Kanal kann reduziert werden; ein pipelined SAR-System wird mit einem Multiplexer kombiniert. | Geringerer Durchsatz pro Kanal, parallele Verarbeitung |
Abtastung pro Kanal oder gleichzeitige Abtastung | Der genaue Abtastzeitpunkt ist wichtig, z. B. die binaurale Quellenposition | Phasenunterschiede bleiben über die Kanäle hinweg erhalten. |
Multiplexing ist nur bis zu dem Punkt sinnvoll, an dem die Messgenauigkeit nicht wesentlich beeinträchtigt wird. Jenseits dieser Schwelle nehmen räumliche, zeitliche oder digitale Artefakte schnell zu und erfordern eine Systemkalibrierung oder Signalrekonstruktion.
Anforderungen an die gleichzeitige Probenahme
Manche Anwendungen können Phasenverzerrungen nicht verarbeiten. Robotergestützte Hörsysteme orten Schallquellen anhand kleinster Phasenunterschiede zwischen den Kanälen. Mehrere SAR-Wandler können Kanäle gleichzeitig innerhalb einer bestimmten Toleranz abtasten. Delta-Sigma-Geräte stoßen hier aufgrund des komplexen Phasenverhaltens ihrer Schleifenfilter an ihre Grenzen. Ein Mehrkanal-Datenerfassungsdesign für Vibrations- oder Akustikmessungen sollte daher von Anfang an eine simultane Abtastung ermöglichen.
Front-End- und Filterdesign
Operationsverstärkerauswahl anhand der Sensorimpedanz
Die analoge Eingangsstufe muss zur Signalquelle passen. Ein Differenzverstärker eignet sich für niederohmige Quellen mit einem Signal, das mit einer hohen Gleichtaktspannung beaufschlagt ist, wie beispielsweise bei der Strommessung auf der High-Side. Er ist kostengünstig, einfach aufgebaut und kann Gleichtaktspannungen oberhalb der Versorgungsspannung verarbeiten. Ein Instrumentenverstärker eignet sich für hochohmige Sensoren wie Dehnungsmessstreifen, Thermoelemente, Widerstandsthermometer und Biopotentialelektroden. Seine Pufferstufen bieten eine sehr hohe Eingangsimpedanz, hohe Verstärkung und hohe Gleichtaktunterdrückung. Hybridbauteile decken die beiden Anwendungsfälle ab.
Verwenden Sie einen Differenzverstärker, wenn das Signal auf einer hohen Gleichtaktspannung liegt und die Quellimpedanz niedrig ist. Verwenden Sie einen Instrumentenverstärker, wenn die Quelle eine hohe Impedanz aufweist oder wenn Signale im Mikrovoltbereich eine hohe Verstärkung erfordern.
Achten Sie bei der Auswahl auf ein ausgewogenes Verhältnis von Spannungs- und Stromrauschen. Gängige Bauteile weisen Werte im Bereich von 7–9 nV/√Hz auf. Versorgungsspannungsbereich, Bandbreite und Leistungsbudget schränken die Auswahl ebenfalls ein.
Anti-Aliasing-Filterdesign
Die Signalaufbereitung muss die Energie außerhalb des Messbereichs vor der Abtastung des Wandlers entfernen. Platzieren Sie den Anti-Aliasing-Filter als letzte analoge Stufe nahe am Wandlereingang. Die Grenzfrequenz sollte unterhalb der halben Abtastrate liegen. Für langsame Kanäle genügt eine einfache RC-Stufe. Für präzise Filterung ist eine aktive Stufe mit definiertem Frequenzgang erforderlich. Eine hohe Quellimpedanz verlängert die Einschwingzeit, daher benötigt der gemultiplexte Kanal ein längeres Erfassungsfenster.
ADC-Konfiguration und Schnittstellen
Abwägungen zwischen Auflösung und Abtastrate
Auflösung und Geschwindigkeit stehen im Widerspruch zueinander. Eine höhere Auflösung verringert die maximal erreichbare Abtastrate, da mehr Bits mehr Konvertierungszeit pro Abtastung benötigen. Eine höhere Abtastrate begrenzt hingegen die erreichbare Auflösung, da schnelle Konvertierungen auf einfacheren Architekturen mit geringerer Bitanzahl basieren. Für hochwertige Aufnahmen ist eine hohe Auflösung wichtig. Schnelle Datenerfassung hingegen erfordert eine hohe Abtastrate. Ein Multiplex-Wandler verteilt seine Konvertierungszeit auf die Eingänge, wodurch der Durchsatz pro Kanal mit zunehmender Kanalanzahl sinkt. Wählen Sie die niedrigste Leistungsstufe, die das Signal noch korrekt erfasst.
I2C-, SPI- und RS-485-Schnittstellen
Die Wahl der Schnittstelle hängt von Entfernung, Geschwindigkeit und Pin-Belegung ab. I2C benötigt zwei Drähte und eignet sich für langsame Sensoren auf kurzen Platinen. SPI ermöglicht schnelle Übertragungen mit geringer Latenz und ist für den Hauptdatenpfad geeignet. RS-485 deckt lange Kabelstrecken in Industrieschränken ab. Jede Option bringt Fertigungsbeschränkungen mit sich: Pull-up-Widerstände, Anschlussbauteile und die Anzahl der Steckerpins beeinflussen Montage und Test. Die Übertragungsgeschwindigkeit sollte vor dem Layout mit dem tatsächlichen Datendurchsatz verglichen werden.
Datenerfassungs- und Synchronisationstechniken
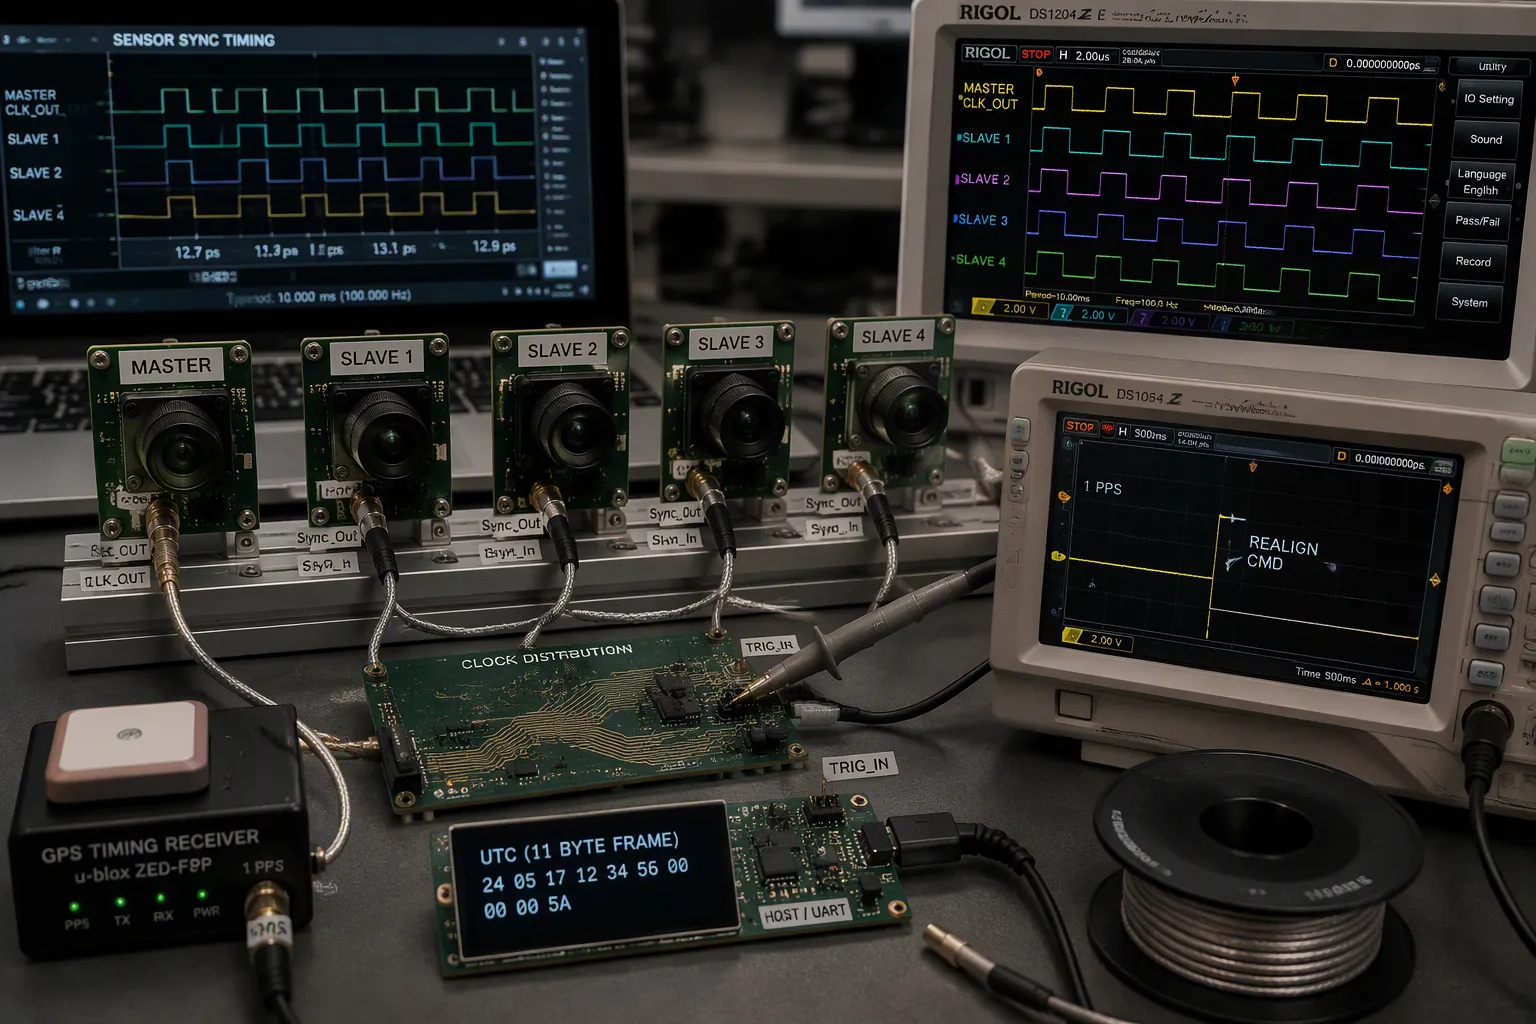
Hardware-Triggerung und gemeinsame Taktung
Ein gemeinsamer Steuerbus sorgt nicht für synchrone Aufnahmezeiten. Ein I2C-Bus koordiniert lediglich die Kameraeinstellungen der verschiedenen Sensoren. Jedes Sensorpaar arbeitet weiterhin mit eigenen Takten und eigenen FSYNC-Signalen. Für eine echte Synchronisierung sind eine gemeinsame Taktbasis und aufeinander abgestimmte Triggersignale erforderlich.
Gemeinsame Uhrenverteilung
Vier praktische Methoden ermöglichen die gemeinsame Nutzung einer Zeitbasis durch mehrere Sensoren. Eine kabelgebundene Master/Slave-Verbindung bietet die präziseste Synchronisierung: Ein Master-Sensor sendet seinen Takt über den Sync_Out-Pin, und die Slaves empfangen ihn über den Sync_In-Pin mittels in Reihe geschalteter Kabel. Ein externes PPS-System sendet einen gemeinsamen 1-PPS-Impuls an alle Einheiten und setzt jeden Messzyklus jede Sekunde zurück. Ein GPS-Logger kann die absolute UTC-Zeit über UART übertragen, und ein benutzerdefinierter Host kann einmal pro Sekunde eine 1-PPS-Flanke plus einen 11-Byte-UTC-Frame bereitstellen. Zur Array-Neuausrichtung senden die Techniker innerhalb einer PPS-Sekunde einen Ausrichtungsbefehl oder aktivieren einen Modus und trennen kurz die gemeinsame PPS-Leitung, sodass sich das Array nach Wiederaufnahme des PPS-Signals mit der dritten gültigen Flanke neu ausrichtet.
Die Taktleitungen sollten sorgfältig verlegt werden. Die Taktleitungen sollten mit einem Stromnetz abgeschirmt, eine Leiterbahn neben der Leitungsführung freigelassen und Inverter anstelle von asymmetrischen Puffern verwendet werden, da diese das Tastverhältnis verfälschen. Der gemessene Empfänger-zu-Empfänger-Jitter lag innerhalb von ±6.2 ns des Medianwerts, und der typische Trigger-Jitter lag unter ±4 ns.
Triggersignal-Routing
Die Triggerverzögerung hängt von der Signalstrecke ab. Daher müssen neben der Leitungsausbreitung auch Verzögerungen auf der Leiterplatte und in nachgeschalteten Schaltungen berücksichtigt werden. Die Ausbreitungsgeschwindigkeit beträgt im Vakuum nahezu 95 % der Lichtgeschwindigkeit c. Die kürzeste gemessene Triggerverzögerung lag bei 3.2 µs, der Verzögerungsbereich reichte von −148 µs bis 179 µs, und das kürzeste Triggerintervall betrug 175 µs. Die Triggerausfallrate blieb bis zu einer Entfernung von 15 m unter 0.5 % und erreichte bei 25 m 1.1 %. Der Jitter blieb im Bereich von 0.25 m bis 25 m konstant, und ein 30 m langes Koaxialkabel führte zu einer zusätzlichen Verzögerung von 146 ns.
Zeitstempelung und Ausrichtung
Hardware-Timer und -Zähler
Die Hardware-Timer-Erfassung bei Sende- und Empfangs-Interrupts beseitigt Leseunsicherheiten durch Software. Die synchrone Erfassung nutzt einen gemeinsamen Quarz für Prozessortimer und Transceiver, wodurch Quantisierungsfehler vermieden werden. Die asynchrone Erfassung führt zu einem Timer-Tick Fehler pro Wert, der sich über die Synchronisationsperioden summiert. Die Zeitstempelung mit der gleichen Frequenz wie die Interrupts beseitigt diesen Fehler. Ein zentraler, präziser Taktgeber, oft GPS-synchronisiert, der an die Peripheriegeräte zur Zeitstempelung verteilt ist, ermöglicht eine Ausrichtung im Sub-Mikrosekundenbereich.
Zeitliche Ausrichtung nach der Übernahme
Wenn eine exakte Gleichzeitigkeit nicht möglich ist, kompensieren Sie bekannte Latenzen und interpolieren oder resampeln Sie die Messwerte anschließend auf eine einheitliche Zeitachse. Ziel ist eine einzige, verlässliche Referenz für alle Sensordaten. Planen Sie die Zeitsynchronisation frühzeitig; eine verloren gegangene Zeitreferenz kann durch nachgelagerte Signalverarbeitung nicht wiederhergestellt werden.
Echtzeit-Datenerfassung und DMA
DMA- und MCU-Lastmanagement
DMA reduziert die CPU-Last um bis zu 70 %, wobei in Sensorsystemen typischerweise Reduzierungen von 40–50 % erreicht werden. Datenübertragungen erfolgen bis zu 10-mal schneller als CPU-basierte Bewegungen, und die Latenz sinkt um bis zu 40 %. Im Burst-Modus wird der Bus für einen gesamten Block reserviert; Cycle Stealing verschränkt die Daten um jeweils eine Einheit pro Anfrage; der transparente Modus überträgt Daten nur, wenn die CPU im Leerlauf ist. DMA reduziert die Interrupt-Frequenz, anstatt Interrupts zu eliminieren: Für eine 128-Byte-Übertragung werden nur ein oder zwei ISRs anstelle von 128 benötigt. Achten Sie auf Cache-Kohärenz bei Cortex-M7 und höher, richten Sie die Puffer an der Übertragungsbreite aus und aktivieren Sie One-Shot-Kanäle in der Abschluss-ISR erneut.
Pufferverwaltungsstrategien
Doppelpufferung teilt den On-Chip-Speicher in zwei Hälften. Die CPU verarbeitet eine Hälfte, während DMA die andere füllt. Aktivieren Sie sowohl Halbtransfer- als auch Transferabschluss-Interrupts, damit die CPU zweimal pro vollem Puffer aufwacht. Dieses Muster unterstützt Echtzeit-DAQ-Streams ohne Datenverlust.
Methodik | Zeitbasisfreigabe | Am besten geeignet, |
|---|---|---|
Verdrahteter Master/Slave | Master-Taktgeber an Sync_Out an Slave Sync_In | Kurze Kabel, engste Synchronisation |
Externes PPS | Gemeinsamer 1-PPS-Impuls, jede Sekunde neu diszipliniert. | Gemeinsame PPS-Quellarrays |
GPS-Logger über UART | Absolutes UTC an jeden Sensor weitergeleitet | Verteilte Arrays |
Host 1 PPS plus UTC-Frame | Der Host liefert Edge- und UTC-Frames | Kundenspezifische Carrier-Integrationen |
Die Firmware für Echtzeit-Datenerfassung sollte Latenz und Durchsatz analysieren, bevor die Kanalanzahl erhöht wird. Ein optimal abgestimmter Datenerfassungspfad sorgt dafür, dass Abtastung, Filterung und Verarbeitung im zulässigen Rahmen bleiben.
Filter- und Fusionsverfahren
Filterung und Rauschunterdrückung
Auswahl digitaler Filter [FIR, IIR, adaptiv]
Der gewählte Filter bestimmt den Rechenaufwand und das Phasenverhalten jedes Kanals. FIR-Filter sind stets stabil und weisen eine lineare Phase auf, sodass keine Phasenverzerrung zwischen den Kanälen auftritt. Ihre nicht-rekursive Struktur erfordert zahlreiche Multiplikations-Akkumulations-Operationen, und ein steiler Abfall kann Hunderte oder Tausende von Filterkoeffizienten (Taps) benötigen. IIR-Filter erzielen scharfe Frequenzgänge mit deutlich weniger Koeffizienten, wodurch der Rechenaufwand im Vergleich zu einem äquivalenten FIR-Design um bis zu etwa 90 % reduziert wird. Rückkopplungsschleifen machen sie nur bedingt stabil, und die Koeffizientenquantisierung kann Pole außerhalb des Einheitskreises verschieben. Adaptive Filter passen die Koeffizienten in Echtzeit an, um Umgebungsstörungen zu kompensieren.
Filter Type | Rechenlast | Stabilität | Phasenantwort |
|---|---|---|---|
FIR | Hoch; Zapfstellen skalieren mit der Ordnung | unbedingt stabil | Lineare Phase |
IIR | Niedrig; bis zu ca. 90 % weniger als FIR | Bedingt | Nichtlineare Phasenverzerrung |
Angepasste | Mäßig; Echtzeit-Aktualisierung der Koeffizienten | Hängt von der Struktur ab | Variiert je nach Anpassung |
FFT-Analyse zur Interferenzerkennung
Die FFT-Analyse deckt Störungen auf , die in der Zeitbereichsdarstellung verborgen bleiben. Ein Spektrumdiagramm zeigt Versorgungsspannungswelligkeit, Schaltharmonische und eingekoppelte Taktenergie, bevor diese in das relevante Frequenzband überlagert werden. Ingenieure sollten während der Inbetriebnahme eine FFT der Rohdaten durchführen und anschließend überprüfen, ob die Filterung die identifizierten Störsignale entfernt, ohne den Signalgehalt zu beeinträchtigen.
Grundlagen der Sensorfusion
Komplementäre und Kalman-Filterung
Die Fusionsgewinne sind am größten, wenn die Ausfallmodi der Sensoren negativ korreliert sind. Ein Radar behält seine Entfernungsgenauigkeit auch bei Regen bei, wo die Genauigkeit einer Kamera nachlässt, und die Kamera kann Markierungen auflösen, die das Radar nicht erfassen kann. Der Kalman-Filter kombiniert Messwerte zu einer A-posteriori-Verteilung mit Unsicherheitsgrenzen, setzt jedoch lineare Dynamik und Gaußsches Rauschen voraus. Falsch spezifizierte Rauschkovarianzen verursachen Filterdivergenz, daher begrenzt die Kalibrierungsqualität die Fusionsleistung direkt.
Gewichtete Mittelwertbildung und Abstimmungsverfahren
Die gewichtete Mittelwertbildung gewichtet die Messwerte proportional zu ihrer Zuverlässigkeit. Die inverse Varianzgewichtung ist die klassische Form: Eine rauschfreie Messung unterdrückt effektiv die anderen. Abstimmungsverfahren kombinieren unabhängige Entscheidungen und tolerieren den Ausfall einzelner Sensoren, ignorieren jedoch die Korrelation zwischen den Sensoren. Beide Ansätze basieren auf zuverlässigen Konfidenzschätzungen; zu hohe Konfidenzwerte verschlechtern das Ergebnis der Fusionsmessung.
Systeme zur Erfassung akustischer Emissionen
DSP-basierte Mehrkanal-Schallemissionsanalyse
Ein praktisches System zur Erfassung akustischer Emissionen überlässt die Filterung der Software. RS-2A-Piezo-Sensoren decken den Frequenzbereich von 50 kHz bis 400 kHz ab. Ein speziell entwickelter AD620-Vorverstärker bietet ein geringes Rauschen von ca. 9 nV/√Hz und eine hohe Gleichtaktunterdrückung. Die Verstärkung wird über einen einzigen Widerstand eingestellt; eine Hardware-Filterung ist nicht erforderlich. Die Datenerfassungskarte (DAQ-Karte) verfügt über 16-Bit-Wandler, bis zu acht synchrone Differenzkanäle und eine Abtastrate von 1.25 MS/s pro Kanal. Um das Nyquist-Kriterium für akustische Emissionssignale bis 250 kHz zu erfüllen, wählen die Ingenieure eine Abtastrate von 500 kS/s pro Kanal. Die integrierte Hardware-Synchronisierung gewährleistet die Kanalübereinstimmung für die Quelllokalisierung.
Merkmalsextraktion und -validierung
Die digitale Signalverarbeitung übernimmt anschließend die Bandpassfilterung in Echtzeit oder nachträglich. Die Validierung vergleicht das gefilterte Ausgangssignal mit bekannten Quellen und bestätigt die Kanalausrichtung. Die Mehrkanal-AE-Überwachung basiert auf diesem Ablauf: Erfassung, Filterung, Merkmalsextraktion und Überprüfung anhand einer Referenz.
Best Practices für die Implementierung
Kalibrierung und Fehlerbudgetierung
Fehlerbudgetierung pro Kanal
Jeder Kanal weist eigene Fehler auf, teils vorhersehbar, teils zufällig. Daher sollte jeder Kanal separat berücksichtigt werden. Jeder Kalibrierungsschritt sollte mit einem formalen Rauschmodell verknüpft und die verbleibenden Fehler anschließend weitergeleitet werden. Eine Residuenprüfung – die Differenz zwischen Messwert und Modellwert – zeigt, dass das Ausgangssignal nahezu Gaußsches Rauschen mit geringer Abweichung aufweist. Die Referenzeinspeisung liefert einen stabilen Referenzwert: Verstärkungs- und Rauschdioden, die innerhalb von 2.5 % stabil bleiben, ermöglichen es den Entwicklern, Drift zu korrigieren, bevor sie den ADC erreicht.
Kalibrierungs-Workflows
Sensoren mit vielen Parametern erfordern die Kalibrierung jedes Kanals nacheinander, gefolgt von einer Kreuzkorrelationsanalyse. Die Temperaturkompensation benötigt mehrere Kalibrierpunkte, und das Halten der Temperatur an jedem Punkt ist zeitaufwändig. Die Mittelwertbildung über wiederholte Zyklen reduziert die Auswirkungen von elektromagnetischen Störungen und Vibrationen. Die kontinuierliche Überwachung der Drift mit automatischen Warnmeldungen gewährleistet eine gleichbleibende Genauigkeit zwischen den geplanten Neukalibrierungen.
Kalibrierungsansatz | Stabilität | Einschränkung |
|---|---|---|
Sequenziell pro Kanal | Isoliert die Fehlerterme jedes Kanals. | Langsam bei hoher Kanalanzahl |
Kreuzkorrelationsanalyse | Fängt die Kopplung zwischen den Kanälen ein | Benötigt gepaarte Referenzdaten |
Referenzinjektion | Die Gleise driften im Betrieb | Fügt Hardware pro Kanal hinzu |
Erdung und Geräuschkontrolle
Layout für gemischte Signalplatinen
Bei Mixed-Signal-Platinen ist der Rückstromfluss wichtiger als die Signalführung. Trennen Sie analoge und digitale Bereiche, verwenden Sie separate Versorgungsspannungen und platzieren Sie eine durchgehende Massefläche unter den Signalebenen. Verzichten Sie auf die veraltete Methode mit einem einzigen Massepunkt: Jede Leiterbahn, die eine Masselücke kreuzt, leitet den Rückstrom in eine Rahmenantenne. Einige moderne Wandler, wie der AD7606B, empfehlen ausdrücklich eine durchgehende Massefläche anstelle von getrennten AGND/DGND-Anschlüssen.
Abschirmung und Rückwege
Empfindliche Knotenpunkte sollten mit Schutzringen und Faraday-Käfigen abgeschirmt und Hochgeschwindigkeits-Digitalleitungen von Analogleitungen getrennt werden. Differenzielle Signalübertragung und Masseverbindungs-Vias reduzieren Übersprechen. Vor der Fertigung sollte eine Signalintegritätssimulation durchgeführt und Impedanzkontrolle sowie Kupferdicke in den Produktionsdateien angegeben werden.
DFM und Fertigungsabwägungen
Prototyping und Validierung am Arbeitsplatz
Prototypen beweisen die Funktionsfähigkeit des Designs ; die Produktion konzentriert sich auf maximale Ausbeute. Doppelte passive Bauteile werden kombiniert, ausreichende Abstände zu den Bauteilen eingehalten und Testpunkte so platziert, dass sie mit Messspitzen erreichbar sind. Das Layout wird an die Spezifikationen des Herstellers angepasst und DFM-Prüfungen werden vor der Gerber-Freigabe durchgeführt. Das Auslassen von ERC/DRC- oder Impedanzvalidierung führt zu Nachbearbeitungen.
Firmware, Debugging und Profiling
Bauen Sie die Platine schrittweise auf: Überprüfen Sie zuerst den analogen Eingangsbereich, dann den Wandler und anschließend den Datenstrom. Verwenden Sie ein Oszilloskop für die Signalaufbereitungsstufen und einen Logikanalysator für den digitalen Bus. Messen Sie Latenz und Durchsatz, bevor Sie weitere Kanäle hinzufügen, und stellen Sie sicher, dass die Echtzeit-Datenpuffer keine Messwerte verlieren. Ein optimal eingestellter Echtzeit-Datenpfad hält Abtastung, Filterung und Verarbeitung im Rahmen des Budgets, und eine sorgfältige Synchronisierung sorgt für die korrekte Ausrichtung der Sensordaten.
Die zuverlässige Erfassung von Multisensorsignalen basiert auf drei wesentlichen Faktoren. Das Frontend-Design legt den Dynamikbereich und das Rauschen vor Beginn der Konvertierung fest. Sorgfältige Synchronisierung sorgt dafür, dass die Kanäle im selben Zeitbereich liegen. Eine solide Fusionsstrategie wandelt die einzelnen Datenströme anschließend in ein konsistentes Modell um. Feature-Level-Fusion und hybride Verfahren übernehmen heute einen Großteil dieser Arbeit.
Teams sollten jeweils nur einen Kanal aktivieren. Kalibrierung und Validierung folgen, bevor die vollständige Datenfusion skaliert wird. Die Echtzeit-Datenerfassung basiert auf dieser Vorgehensweise: stabiles DAQ-Pufferungssystem, saubere Filterung und eine Abtastrate, die den physikalischen Signaleigenschaften entspricht. Jede Abtastentscheidung wirkt sich auf die nachfolgenden Verarbeitungsschritte aus.
Edge-Computing und integrierte Sensor-Hubs werden in Kürze einen größeren Teil dieser Kette übernehmen. Echtzeit-Datenerfassung und die Erfassung von Multisensorsignalen werden Teams belohnen, die die Grundlagen gut umsetzen.
FAQ
Was verursacht die Zeitverzögerung zwischen den Sensorkanälen?
Unterschiedliche Taktgeber, Protokolle und Verzögerungen führen zu Abtastverzerrungen. Jedes Gerät tastet mit seiner eigenen Zeitbasis ab, und diese Abweichung verändert sich mit der Temperatur und der Alterung der Bauteile. Ein gemeinsamer Taktgeber und Hardware-Trigger sorgen für eine synchrone Abtastung aller Kanäle mit derselben Abtastrate.
Wann erfordert ein Versuchsaufbau eine simultane Stichprobenentnahme?
Simultane Abtastung ist wichtig, wenn Phasenbeziehungen Informationen enthalten, beispielsweise zur Bestimmung der Schallquelle. Multiplex-Wandler verursachen Phasenverzerrungen zwischen den Kanälen. Die Abtastrate allein behebt diese Verzerrungen nicht. Ein Team sollte kanalweise Wandler wählen, wenn der exakte Abtastzeitpunkt an allen Eingängen übereinstimmen muss.
Wie reduziert DMA die MCU-Last?
DMA überträgt Messwerte, ohne dass die CPU eingreift, sodass die Abtastung während der Datenverarbeitung durch den Kern fortgesetzt wird. Für eine 128-Byte-Übertragung werden nur ein oder zwei Interrupts anstelle von 128 benötigt. Dies gewährleistet einen stabilen Datenstrom. Entwickler sollten die Puffer an die Übertragungsbreite anpassen und die One-Shot-Kanäle im Abschluss-Interrupt neu aktivieren.
Welche Schnittstelle eignet sich für lange Kabelstrecken?
RS-485 eignet sich für lange Kabelstrecken in Industrieschränken. SPI ermöglicht schnelle Datenübertragungen mit geringer Latenz direkt auf der Platine. I2C ist ideal für langsame Sensoren über kurze Leiterbahnen. Ein Team sollte die Verbindungsgeschwindigkeit an den tatsächlichen Durchsatz anpassen und sicherstellen, dass die Abtastrate innerhalb der Kapazität der Schnittstelle bleibt.
Wie sollte ein Team eine neue Datenerfassungskarte validieren?
Ein Team sollte zunächst einen Kanal in Betrieb nehmen. Überprüfen Sie die analoge Eingangsstufe mit einem Oszilloskop und bestätigen Sie anschließend den Ausgang des Wandlers. Führen Sie eine FFT-Analyse durch, um Störungen vor der Filterung zu erkennen. Messen Sie Latenz und Durchsatz und stellen Sie sicher, dass die Abtastrate den physikalischen Eigenschaften des Signals entspricht, bevor Sie die Kanalanzahl erhöhen.