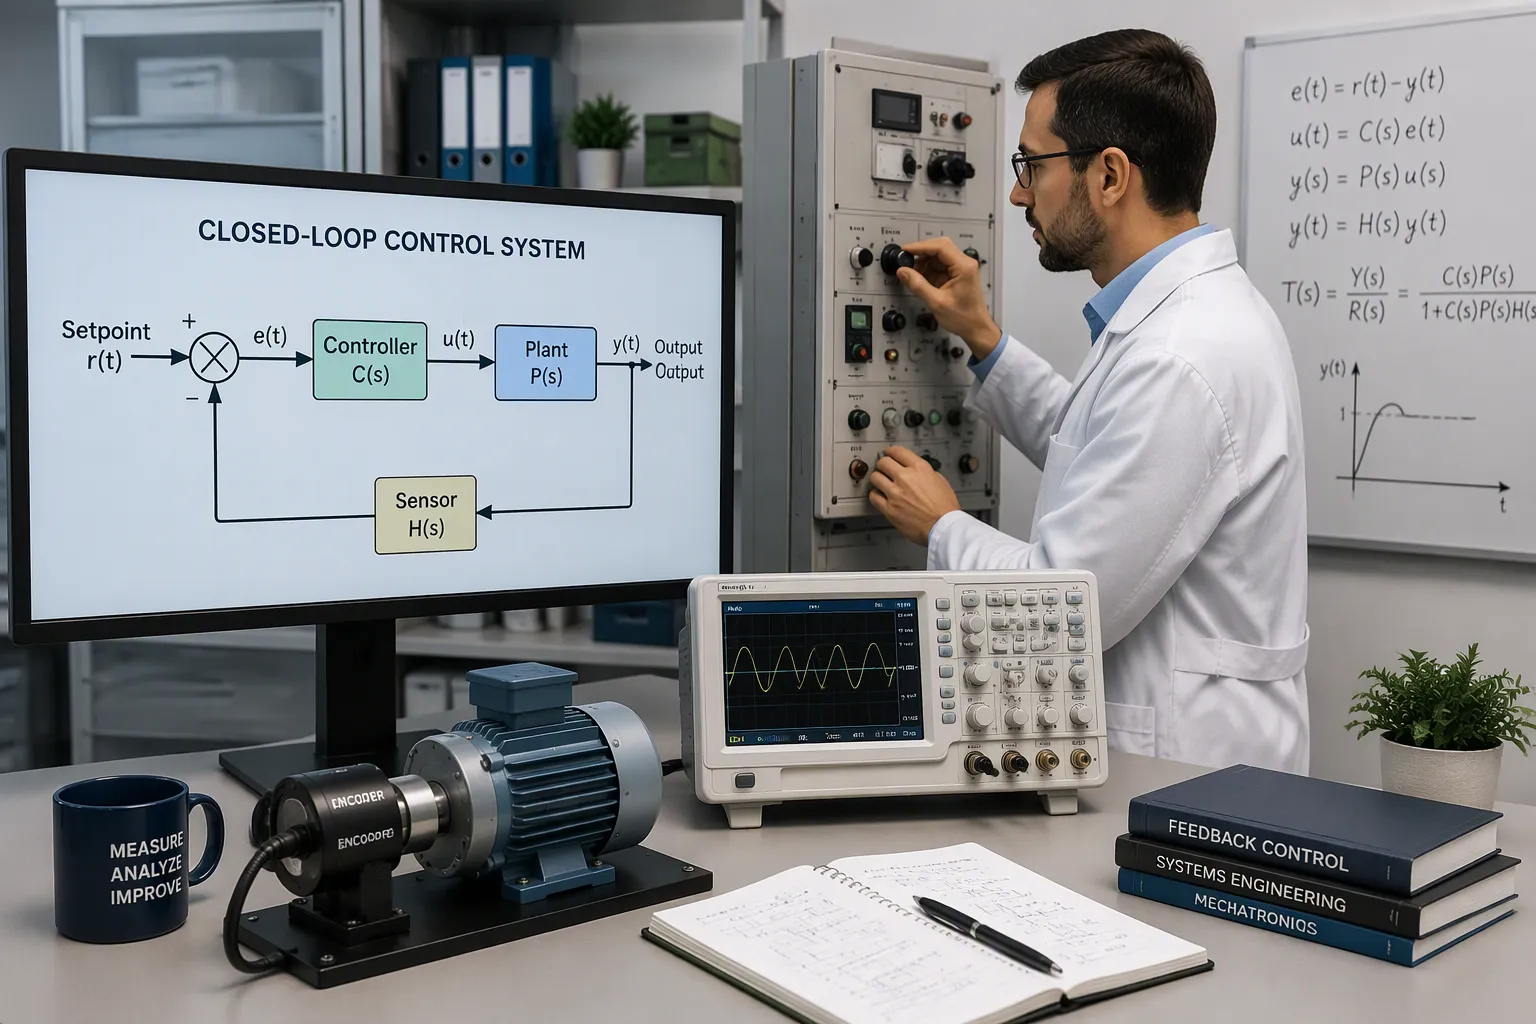
Ein CNC-Bediener gibt den Befehl, ein Werkzeug auf der X-Achse auf 210 mm zu bewegen . Die Maschine meldet Erfolg. Tatsächlich befindet sich das Werkzeug jedoch nur bei 32 mm. Systeme mit offenem Regelkreis senden Befehle in eine Richtung und überprüfen das Ergebnis nicht. Dadurch bleibt ein durchrutschender Antrieb unbemerkt, und jede nachfolgende Bewegung führt zu Abweichungen vom Ziel.
Hohe Präzision bedeutet höchste Genauigkeit, reproduzierbare Ergebnisse und starke Störungsunterdrückung. Die hochpräzise Regelungstechnik mit geschlossenem Regelkreis gewährleistet all dies durch kontinuierliche Messung der Ausgangsgröße und Fehlerkorrektur. Dieser Leitfaden zeigt Ihnen die Funktionsweise des Regelkreises, seine Implementierung sowie die Auswahl und Optimierung von Komponenten für zuverlässige Präzision. Sie erhalten praktische Anleitungen, die Sie direkt an Ihren eigenen Maschinen anwenden können.
Wichtige Erkenntnisse
Die Regelung im geschlossenen Regelkreis misst den tatsächlichen Output und korrigiert Fehler kontinuierlich.
Ein PID-Regler kombiniert drei Maßnahmen, um Fehler zu reduzieren und die Stabilität zu verbessern.
Stellen Sie Ihren Regelkreis sorgfältig ein, um ein Gleichgewicht zwischen Geschwindigkeit und Genauigkeit zu finden.
Wählen Sie Sensoren und Aktoren, die Ihren Präzisionsanforderungen entsprechen.
Setzen Sie sich zunächst ein klares, präzises Ziel als Grundlage für Ihre Konstruktion und Feinabstimmung.
Prinzipien der hochpräzisen Regelungstechnik
Definition von Präzision in der Steuerung
Präzise Regelung bedeutet, dass drei Dinge zusammenwirken: Ihr System erreicht den Zielwert mit hoher Genauigkeit, kehrt wiederholt und zuverlässig zu diesem Wert zurück und kompensiert Störungen, die den Ausgangswert vom Sollwert abweichen lassen. Ein geschlossener Regelkreis erreicht all dies durch die kontinuierliche Messung des Istwerts. Dieser Messwert wird mit dem Sollwert verglichen, und Abweichungen werden automatisch korrigiert.
Ingenieure verwenden die Begriffe „Regelung mit geschlossenem Regelkreis“ und „Rückkopplungsregelung“ oft synonym. Es gibt zwar einen kleinen technischen Unterschied, das Grundprinzip bleibt jedoch gleich. Der Name selbst leitet sich vom Informationsfluss innerhalb des Systems ab. Der Regler sendet einen Befehl an den Aktor. Ein Sensor sendet das Ergebnis zurück an den Regler. Dieser Rückweg schließt den Regelkreis. Hochpräzise Regelung mit geschlossenem Regelkreis basiert auf diesem kontinuierlichen Informationsaustausch.
Warum Open-Loop-Systeme nicht ausreichen
Ein System mit offenem Regelkreis folgt vordefinierten Anweisungen und überprüft niemals das Ergebnis. Es kann seine Aktionen nicht an die tatsächliche Ausgabe oder Leistung anpassen. Diese Konstruktion führt zu mehreren Präzisionsfehlern:
Das System kann Störungen oder Änderungen der Ausgangsleistung nicht kompensieren, sodass Abweichungen von der gewünschten Leistung unkorrigiert bleiben.
Der Controller sendet Befehle an einen Aktor, ohne die erfolgreiche Ausführung zu überprüfen , sodass er durch externe Störungen verursachte Ausgabeabweichungen nicht erkennen kann.
Das System ist vollständig auf ein vorab berechnetes Modell oder eine Kalibrierung angewiesen. Eine höhere Belastung oder erhöhte Reibung verhindert eine Anpassung.
Die Präzisionsautomatisierung leidet am meisten. Störungen führen dazu, dass Fehler unkorrigiert bleiben, was zu Schrittverlusten bei Schrittmotoren oder ungenauen Positionierungen in anderen Geräten führt.
Eine Waschmaschine verdeutlicht das Problem im Alltag. Beladungsmenge oder Wassertemperatur schwanken, und die Maschine passt sich nicht an, sodass die Waschqualität nicht den Erwartungen entspricht. Auch Ihre Präzisionsmaschine ist gefährdet. Ohne Rückmeldung summieren sich unkorrigierte Fehler.
Wie Feedback Fehler reduziert
Kernschleifenkomponenten
Jeder Feedback-Kreislauf benötigt vier Komponenten, die zusammenarbeiten. Die folgende Tabelle zeigt, wie jede Komponente zur Fehlerminimierung beiträgt.
Komponente | Funktion bei der Fehlerreduzierung |
|---|---|
Eingangssignal (Referenzsignal) | Liefert den gewünschten Wert, den das System aufrechterhalten muss. |
Controller | Interpretiert das Fehlersignal (die Differenz zwischen Ist- und Sollwert) und bestimmt die Stellgröße. |
Actuator | Passt das System anhand des Steuersignals so lange an, bis die gewünschte Reaktion erreicht ist. |
Rückkopplungssensor | Misst kontinuierlich die Ausgabe und bildet den Rückkopplungspfad für laufende Korrekturen. |
Der Sensor fungiert als Auge des Regelkreises. Ein Linear-Encoder erfasst beispielsweise die Position, eine Kraftmessdose die Kraft. Der Regler ist das Gehirn des Systems. Er empfängt den Sollwert, vergleicht ihn mit dem Sensorwert und berechnet die Abweichung. Der Antrieb nutzt dieses Steuersignal und passt die Motorleistung entsprechend an. Der Motor wandelt elektrische Energie in Bewegung um und bewegt die Last. Eine hochpräzise Regelung ist darauf angewiesen, dass alle vier Komponenten einwandfrei funktionieren. Ein schwaches Glied, wie beispielsweise ein ungenauer Sensor oder ein träger Aktor, beeinträchtigt die Präzision des gesamten Systems.
Der Fehlerkorrekturzyklus
Die Schleife korrigiert Fehler in einem sich wiederholenden Zyklus. Befolgen Sie die folgenden Schritte, um zu sehen, wie jeder Durchlauf das Ergebnis verbessert.
Programm – Sie definieren die gewünschte Ausgabe als Referenzpunkt. Dieser Wert legt den Maßstab für die Genauigkeit fest.
Messung – der Sensor erfasst die tatsächliche Ausgabe, z. B. die lineare oder rotatorische Position.
Vergleich – der Regler vergleicht den gemessenen Wert mit dem Sollwert. Beispielsweise könnte er 100 mm vorgeben und 99.999 mm messen.
Kompensation – die Steuerung sendet ein Korrektursignal an den Motor oder Aktor, um den Spalt zu verringern.
Rückkopplung – der Sensor misst die angepasste Ausgabe erneut, und der Zyklus wiederholt sich.
Mit jedem Durchlauf wird der Fehler etwas weiter verringert. Kontinuierliche Überwachung und Echtzeitanpassung ermöglichen präzise Ergebnisse aus einer ungenauen Vorgabe. Ein Temperaturregelkreis in einem Kühlhaus funktioniert nach demselben Prinzip. Der Sensor erfasst die Ist-Temperatur, die Steuerung vergleicht sie mit dem Sollwert, und Ventile oder die Kompressorsequenzierung werden angepasst, um den gewünschten Zustand wiederherzustellen. Der Zyklus wiederholt sich dann automatisch.
Die Fehlererkennung ist zentral für den Betrieb von CNC-Maschinen im geschlossenen Regelkreis : Abweichungen in der Bewegung werden sofort erkannt und korrigiert, und die Präzision wird durch kontinuierliche Fehlerkorrektur aufrechterhalten, was auch die Widerstandsfähigkeit gegenüber betrieblichen Unregelmäßigkeiten stärkt.
Ein gut konzipierter Regelkreis sorgt für reproduzierbare Ergebnisse. Er macht die Ergebnisse zudem weniger empfindlich gegenüber äußeren Einflüssen. Laständerungen, Temperaturschwankungen und Reibungsänderungen wirken sich auf den Prozess aus. Der Regelkreis erfasst diese Einflüsse und korrigiert sie, bevor der Fehler größer wird. Diese kontinuierliche Korrektur ist der Grund, warum ein optimierter Regelkreis die Toleranzwerte über mehrere Durchläufe hinweg einhält, während ein System ohne Regelkreis Abweichungen aufweist.
Auswahl des richtigen Controllers
Grundlagen der PID-Regelung
Der PID-Regler ist das Arbeitspferd der Regelungstechnik. Er kombiniert drei Funktionen, die jeweils auf unterschiedliche Weise auf Fehler reagieren. Die folgende Tabelle zeigt die Funktion der einzelnen Parameter und die entsprechenden Einstellungen.
Bedingungen | Kerndefinition | Rolle bei der Kontrolle | Abstimmungsparameter |
|---|---|---|---|
Proportional (P) | Die Änderung des Ausgangssignals spiegelt den Fehler wider, skaliert mit der Verstärkung Kp. | Nutzt Fehler, um Fehler zu reduzieren; hinterlässt einen stationären Offset | Proportionale Verstärkung Kp (höhere Verstärkung = größere Empfindlichkeit) |
Integral (I) | Ausgangsrampen proportional zum akkumulierten Fehler | Entfernt den durch die P-only-Steuerung verursachten Versatz. | Integralzeit TI (kurze TI = schnelle Rampe) |
Ableitung (D) | Die Ausgabe reagiert auf die Steigung des Fehlers | Beugt zukünftigen Fehlern vor und erhöht die Stabilität. | Ableitungszeit TD (langes TD = große Antizipation) |
Der Proportionalbereich entspricht (1/Kp) × 100 %. Eine Verstärkung von 1 ergibt somit einen 100-%-Bereich , eine Verstärkung von 2 einen 50-%-Bereich. Der Integralanteil wirkt destabilisierend: Eine zu kurze Integrationszeit verursacht Schwingungen, weshalb die Proportionalverstärkung beim Hinzufügen des Integrals oft leicht reduziert wird. Der Differenzialanteil erhöht die Stabilität und ermöglicht eine höhere Proportionalverstärkung, beispielsweise von 1.5 bis 2. Er verstärkt jedoch auch das Sensorauschen, weshalb eine Filterung ratsam ist. Viele Regler bilden die Ableitung der Messung anstelle des Fehlers, um einen Ableitungssprung bei Sollwertänderungen zu vermeiden. Aufgrund der Rauschempfindlichkeit werden in der Praxis meist P+I-Regler eingesetzt.
Feedforward- und Hybridmethoden
Ein PID-Regler reagiert erst auf einen Fehler, nachdem dieser aufgetreten ist. Ein Vorsteuerungsregler hingegen greift ein, bevor der Fehler entsteht. Sie messen eine Störung oder eine Sollwertänderung und korrigieren diese sofort, ohne auf die Erfassung einer Abweichung durch den Sensor zu warten. Dieses Verfahren eignet sich für Anwendungen mit wiederholbaren Störungen, wie beispielsweise einem bekannten Lastsprung oder einem vorhersehbaren Bewegungsprofil.
Hybridverfahren kombinieren beide Ansätze. Die Vorsteuerung übernimmt den Großteil der Korrektur, der PID-Regler die restlichen Störungen. Diese Kombination sorgt für einen schnellen und stabilen Regelkreis, was für hochpräzise Regelungstechnik entscheidend ist. Für einfache, langsame Prozesse empfiehlt sich die alleinige Anwendung des PID-Reglers. Die Vorsteuerung sollte hinzugefügt werden, wenn Störungen messbar und reproduzierbar sind. Modellbasierte oder fortgeschrittene Verfahren sind nur dann sinnvoll, wenn der Prozess stark nichtlinear oder hochgradig gekoppelt ist.
Abstimmung für Präzision
Manuelle und regelbasierte Optimierung
Sie können einen Regelkreis manuell abstimmen, regelbasierte Methoden bieten jedoch einen schnelleren Einstieg. Das Ziegler-Nichols-Regelwerk ist das älteste und bekannteste . Es existiert in zwei Varianten: Die Prozessreaktionskurven-Methode arbeitet mit manueller Reglersteuerung, die Ultimate-Cycling-Methode mit automatischer. Das Cohen-Coon-Regelwerk ist ein Regelwerk für offene Regelkreise. Es eignet sich besser für Prozesse mit dominanter Totzeit als das Ziegler-Nichols-Regelwerk, weist aber dennoch eine Viertelamplituden-Dämpfung, geringe Robustheit und Empfindlichkeit gegenüber Totzeitmessfehlern auf. Diese Effekte lassen sich durch Verringern der Reglerverstärkung abmildern.
Methodik | Typ | Kernidee | Hauptnachteil |
|---|---|---|---|
Ziegler-Nichols (geschlossener Regelkreis) | Empirisch, geschlossener Regelkreis | Verwendet die maximale Verstärkung und die maximale Periodendauer zur Berechnung der Einstellungen. | Empfindlich gegenüber Ventilproblemen; begrenzte Anwendbarkeit |
Ziegler-Nichols (offener Regelkreis) | Empirisch, offener Regelkreis | Verwendet die Prozessreaktionskurve, um Totzeit, Zeitkonstante und stationären Wert zu ermitteln. | Näherungswerte können ungenau sein; gelten nicht für I-, D- oder PD-Regler. |
Cohen-Coon | Offline, offener Regelkreis | Korrigiert das langsame stationäre Ansprechverhalten von ZN bei großer Totzeit. | Instabiler Regelkreis möglich; nur Modelle erster Ordnung mit großen Verzögerungen |
Die Lambda-Optimierung führt zu einem stabilen, überschwingungsfreien Regelverhalten mit guter Robustheit gegenüber Messfehlern. Ihre Schwäche liegt in der sehr langsamen Reaktion auf Störungen bei verzögerungsdominanten Prozessen. Verwenden Sie Lambda-Regeln für sehr stabile Regelkreise, die Störungen absorbieren. Wählen Sie die Cohen-Coon-Regel für eine schnelle Störungsunterdrückung und verwenden Sie nur die Hälfte der berechneten Verstärkung. Lambda-Regeln sind dann angebracht, wenn die Totzeit sehr kurz ist oder der Prozesswert verrauscht ist.
Automatische Optimierung und modellbasierte Methoden
Die modellbasierte Optimierung beginnt mit der Charakterisierung des Prüflings. Das Tool erfasst das Signal, um das Verhalten im offenen Regelkreis zu ermitteln. Anschließend wählt es die anfänglichen Rückkopplungsverstärkungen anhand vordefinierter Übertragungsfunktionen und der gemessenen Parameter des offenen Regelkreises aus. Nach dem Schließen des Regelkreises passt eine automatische Optimierungsfunktion die Verstärkungen des Rückkopplungssignals an, um den Restfehler zu minimieren. Digitale PID-Regler erreichen eine hohe Präzision , die analoge Regler nicht erreichen können. Sie sind stabil, driftresistent und unempfindlich gegenüber Rauschen über einen weiten Dynamikbereich.
Demodulation und Lock-in-Detektion optimieren diesen Prozess zusätzlich. Die Demodulation trennt das Nutzsignal von Rauschen und Störungen und liefert dem Regler so ein saubereres Eingangssignal. Die Lock-in-Detektion verstärkt schwache Signale, wodurch der Regelkreis feinere Anpassungen vornimmt und auf subtile Änderungen reagiert. Diese Verfahren ermöglichen eine hochpräzise Regelung auch in störungsanfälligen Umgebungen.
Die Leistung kann sich verschlechtern, wenn das System eine komplexe oder nichtlineare Übertragungsfunktion aufweist; in solchen Fällen können fortgeschrittenere und rechenintensivere modellbasierte Regelungsverfahren (z. B. Zustandsraum- oder H-Unendlich-Regelung) erforderlich sein.
System-Architektur
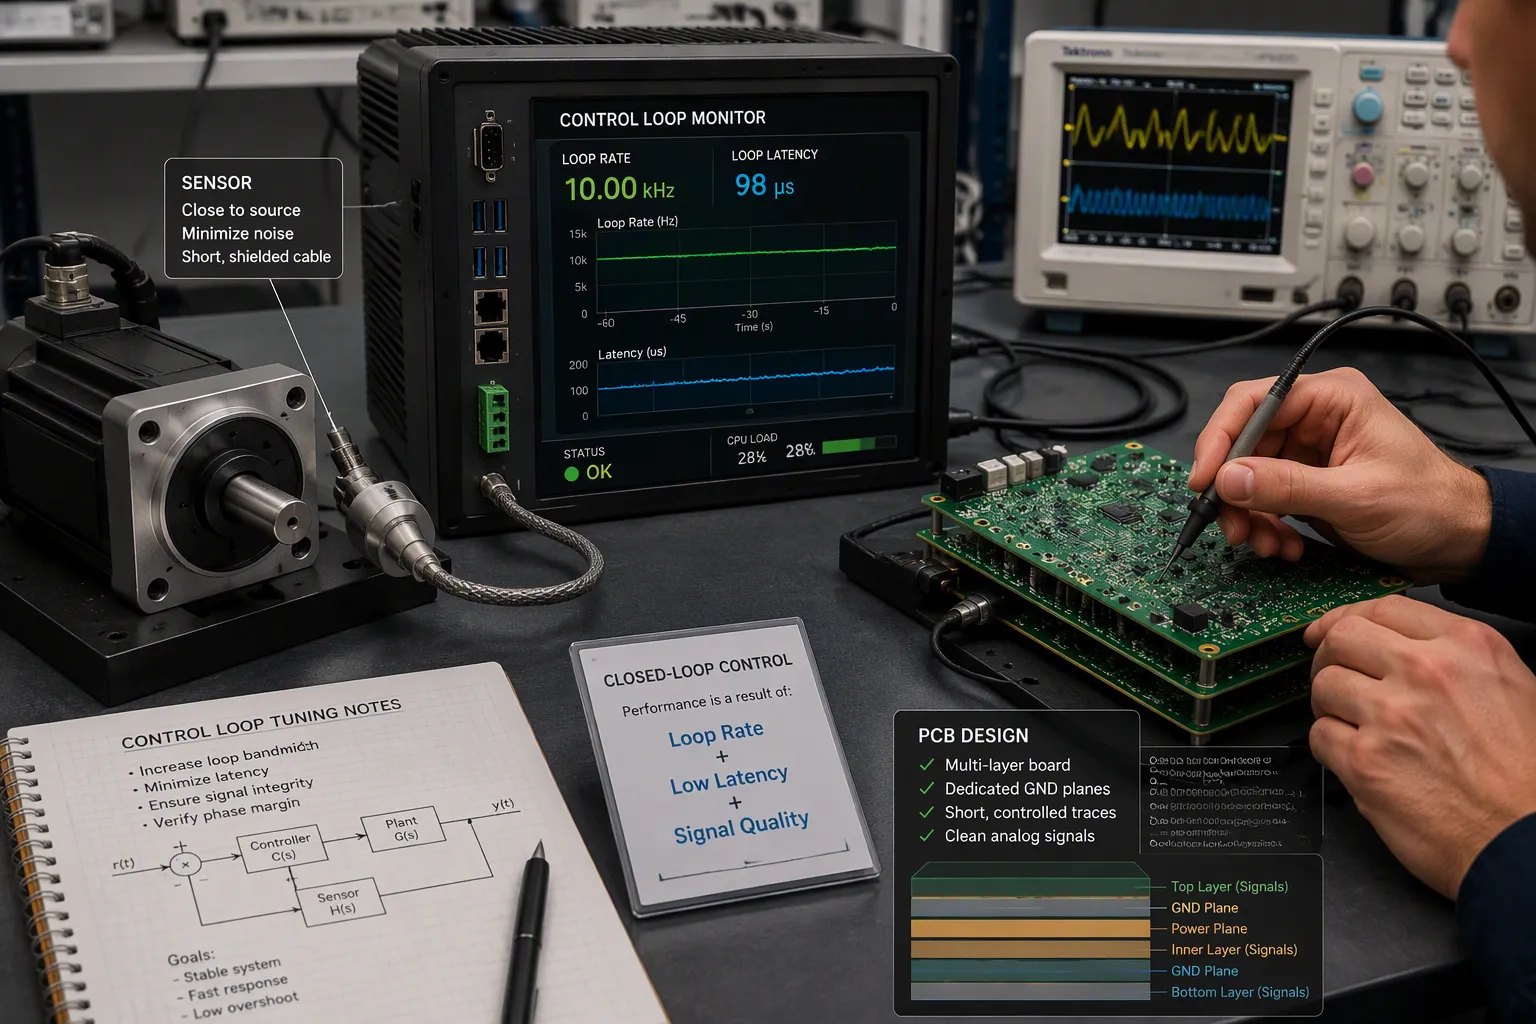
Ein vollständiges digitales Feedbacksystem basiert auf drei Säulen: soliden Designprinzipien, sorgfältiger Komponentenauswahl und bewährten Verfahren für die industrielle Automatisierung. Stimmt die Architektur, kann der Regelkreis seine volle Leistung erbringen. Stimmt sie nicht, hilft auch die beste Optimierung nichts mehr.
Schleifenrate, Latenz und Abtastung
Die Schleifenrate setzt die Obergrenze für alle anderen Parameter. Eine schnellere Schleife verhält sich eher wie ein analoger Regler, während eine langsamere Schleife eine effektive Verzögerung verursacht. Diese Verzögerung ist relevant, da jede Korrektur auf vergangenen Informationen basiert. Addiert man alle Verzögerungen zu einem effektiven Wert, so verringern Abtastzeit und Rechenlatenz direkt die maximal stabile Bandbreite. Die Bandbreite liegt typischerweise bei etwa 1/20 bis 1/50 der Schleifenrate , sodass eine 5-kHz-Schleife eine Befehlsgenauigkeit von etwa 100–200 Hz ermöglicht.
Faktor | Auswirkung der Schleifengeschwindigkeit |
|---|---|
Schleifenperiode | Kürzere Perioden ahmen das Verhalten analoger Systeme nach (1 kHz = 1 ms pro Aktualisierung). |
Tracking-Genauigkeit | Eine 50-Hz-Wellenform hinkt bei 1 kHz hinterher, folgt ihr aber bei 5 kHz nahezu perfekt. |
Stabilität | Langsame Schleifen verringern die Phasenreserve und verursachen Überschwingen in der Nähe von Resonanzen. |
Lärmgrenzwerte | Raten über ~10 kHz können das Sensorrauschen verstärken oder eine Koeffizientenquantisierung verursachen. |
Die Reglerabstimmung hängt auch von der Regelfrequenz ab. Ein auf eine bestimmte Frequenz abgestimmter PI-Regler reagierte bei langsamerer Drehzahl etwa dreimal langsamer als bei der Abstimmungsfrequenz. Höhere Frequenzen verbessern die Messgenauigkeit, niedrigere Frequenzen ermöglichen jedoch mehr Ausführungszeit pro Zyklus und reduzieren Jitter. Wägen Sie beides gegen Ihr Präzisionsziel ab.
Sensorplatzierung und Signalintegrität
Die Position des Sensors bestimmt, was der Regelkreis tatsächlich steuert. Montieren Sie ihn nahe am relevanten Punkt und verkürzen Sie die Verbindungen. Führen Sie analoge Signale zuerst auf inneren Lagen, fernab der Platinenränder. Verwenden Sie vorzugsweise vier oder mehr Lagen mit dedizierten Leiterbahnen und einem Leiterbahn-zu-Leiterbahn-Verhältnis von 1:1.
Schwache Signale sollten durch zuverlässige Erdung und Abschirmung geschützt werden . Verwenden Sie eine Massefläche unter analogen Abschnitten, Sternerdung für Niederfrequenzsensoren und Kelvin-Leiterbahnen für Präzisionssensoren, um Spannungsabfälle durch Infrarotstrahlung zu vermeiden. Führen Sie symmetrische Leiterbahnpaare mit gleicher Länge und symmetrischer Geometrie, um Gleichtaktstörungen zu unterdrücken. Halten Sie die Leiterbahnen kurz und behandeln Sie sie als Übertragungsleitungen, sobald ihre Länge ein Zehntel der Signalwellenlänge überschreitet. Überprüfen Sie das Design vor der Produktion mittels Simulation, TDR und Oszilloskopmessungen .
Optische Rückkopplung veranschaulicht diese Architektur in der Praxis. Sie lässt sich auf einem bestehenden Prüfstand aufbauen, indem man einen Sensor hinzufügt, der den Istwert misst, diesen mit dem Sollwert vergleicht und einen Regler die Prozesseingabe hunderte bis tausende Male pro Sekunde anpassen lässt . Dies ist hochpräzise Regelung in ihrer reinsten Form.
Optische Rückkopplung ist mit realen Kosten verbunden: Sensoren verursachen höhere Investitionskosten, erfordern Kalibrierung und Wartung, bergen potenzielle Fehlerquellen und können Latenzzeiten verursachen. Wenn die Messung dem Prozess um einen erheblichen Teil der Prozesszeit hinterherhinkt, kann die Rückkopplung zu spät eintreffen und den Regelkreis destabilisieren.
Komponentenauswahl
Sensoren und Aktoren
Ihr Sensor und Ihr Aktor arbeiten zusammen. Der Sensor erfasst den Ist-Zustand, und der Aktor gleicht die Abweichung zum Sollwert aus. Die Genauigkeit des Sensors bestimmt, wie genau die tatsächliche Ausgabe angezeigt wird . Die Korrekturwirkung des Aktors bestimmt, wie schnell der Fehler behoben werden kann. Ein schlecht kalibrierter Sensor verfälscht die Messwerte und führt zu einer falschen Regelung. Kalibrieren Sie daher regelmäßig, um die Präzision zu gewährleisten.
Wählen Sie den Sensor passend zu den Anforderungen Ihres Systems und dessen Umgebung. Prüfen Sie folgende Faktoren, bevor Sie sich für ein Bauteil entscheiden:
Druckbereich und Genauigkeit sowie Ansprechzeit und Frequenzgang
Medienkompatibilität und Temperaturkompensation
Größen- und Montagebeschränkungen, Ausgabetyp und Langzeitdrift
Einhaltung gesetzlicher Vorschriften für Ihre Branche
Genauigkeit verdient besondere Beachtung. Auflösung ist nicht gleich Genauigkeit, und Nullpunktabweichung, Messbereichsfehler, Dynamikbereich, Hysterese und Wiederholgenauigkeit beeinflussen das Ergebnis maßgeblich. Fehler summieren sich und können zu Instabilität oder Ineffizienz führen. Platzieren Sie die Sensoren so, dass sie den tatsächlichen Zustand erfassen, vermeiden Sie lange Schläuche, die Verzögerungen verursachen, schirmen Sie die Verkabelung gegen Störungen ab und stellen Sie sicher, dass das dynamische Verhalten zu Ihrem Bewegungssystem passt.
Komponenten den Präzisionszielen anpassen
Die Platzierung und Bauteilauswahl werden als eine einzige Designentscheidung betrachtet. Bei der Konstruktion von Präzisions-Positioniertischen werden die Reglerparameter anhand einer Ziel-Regelbandbreite festgelegt und anschließend die Proportionalverstärkung so gewählt, dass die Bandbreite maximiert und gleichzeitig ein Robustheitskriterium für die Empfindlichkeitsfunktion des geschlossenen Regelkreises erfüllt wird. Die Platzierung und Gewichtung von Sensoren und Aktoren beeinflussen die Reglerauslegung direkt. In der Praxis sind zudem Gewicht und Position der Aktoren begrenzt. Dies zeigt, dass die Platzierung gemeinsam mit dem Bandbreiten- und Robustheitsziel entworfen wird und nicht unabhängig davon gewählt wird.
Innerhalb des Regelkreises speist die Sensorrückmeldung den PID-Regler. Die Proportionalverstärkung wird an die Druckänderungen angepasst , der Integralanteil stabilisiert die Abweichung, und die Differenzialdämpfung unterdrückt Überschwingen bei plötzlichen Druckspitzen. So führt die hochpräzise Regelungstechnik zu reproduzierbaren Ergebnissen durch die Wahl geeigneter Komponenten. Beginnen Sie mit Ihrem Präzisionsziel und lassen Sie sich davon bei jeder Sensor- und Aktorentscheidung leiten.
Leistung und Kompromisse
Kennzahlen für Genauigkeit und Stabilität
Man kann nicht verbessern, was man nicht misst. Metriken im Zeitbereich erfassen das Verhalten der Ausgabe nach einer Befehlsänderung. Metriken im Frequenzbereich erfassen, wie die Regelschleife auf verschiedene Eingangsgrößen reagiert.
Domain | Kennzahlen zur Bewertung von Genauigkeit und Stabilität |
|---|---|
Zeitbereich | Anstiegszeit, Einschwingzeit, prozentuales Überschwingen, stationärer Fehler |
Frequenzbereich | Bandbreite, Verstärkungsreserve, Phasenreserve, Empfindlichkeitsspitze |
Stabilität allein sagt wenig aus. Betrachten wir zwei stabile Systeme. System A stabilisiert sich innerhalb von 0.3 s mit 5 % Überschwingen und moderatem Stellantrieb. System B stabilisiert sich innerhalb von 12 s mit 180 % Überschwingen und einem sättigenden Stellantrieb. Beide sind stabil, aber nur eines ist praktisch nutzbar. Stabilität ist binär, während die Leistungsfähigkeit kontinuierlich ist.
Verstärkungsreserve und Phasenreserve quantifizieren, wie nahe Sie an der Instabilität arbeiten. Diese Reserven sind notwendig, da Modelle nie exakt sind, sich Betriebsbedingungen ändern und Sensoren und Aktoren nicht perfekt sind. Hochleistungssysteme arbeiten nahe an den Stabilitätsgrenzen, aber nie genau darauf. Die Auslegung von Reserven bedeutet die Auslegung von Robustheit.
Vor- und Nachteile von offenen und geschlossenen Regelkreisen
Offene Regelkreise sind kostengünstiger und einfacher zu entwickeln und zu warten. Sie eignen sich für einfache Anwendungen mit geringer Variabilität, sind jedoch weniger genau und anpassungsfähig. Geschlossene Regelkreise sind zwar teurer und erfordern einen höheren Entwicklungsaufwand, bieten aber eine höhere Präzision und Anpassungsfähigkeit. Die Echtzeit-Anpassung macht sie besonders geeignet, wenn die Bedingungen stark variieren oder der Prozess genau gesteuert werden muss.
Abmessungen | Open-Loop-Steuerung | Regelung |
|---|---|---|
Kosten | Günstiger; keine Rückkopplungssensoren erforderlich | Aufgrund von Sensoren und fortschrittlichen Steuerungen teurer. |
Komplexität | Einfacher; geringerer Rechenaufwand; leichter zu warten | Komplexer; erfordert Rückkopplungsschleifen und Feinabstimmung; Instabilitätsrisiko bei Fehlabstimmung |
Leistung | Störungen können nicht korrigiert werden; die Genauigkeit geht verloren, wenn sich die Anlagenparameter ändern | Hohe Genauigkeit; passt sich Verschleiß, Wärmeausdehnung und variablen Belastungen an; schnellere Einschwingzeit |
Optimale Bildschirmwahl | Einfache, wenig variable „Einrichten-und-Vergessen“-Anwendungen | Sicherheitskritische oder Hochgeschwindigkeitsautomatisierung, bei der Selbstkorrektur unerlässlich ist |
Offene Regelkreise sind kostengünstiger und einfacher zu entwickeln und zu warten, wodurch sie sich für einfache Anwendungen mit geringer Variabilität eignen. Allerdings sind sie weniger präzise und anpassungsfähig. Geschlossene Regelkreise sind zwar komplexer und teurer, bieten aber eine höhere Präzision und Anpassungsfähigkeit. Ihre Echtzeit-Anpassungsfähigkeit macht sie besonders dann vorteilhaft, wenn die Bedingungen stark variieren oder der Prozess genau gesteuert werden muss.
Hochpräzise Regelungstechnik zahlt sich aus, wenn Störungen real sind und enge Toleranzen gelten. Passen Sie die Architektur an die jeweilige Aufgabe an, und Sie zahlen nur für die benötigte Präzision.
Implementierung hochpräziser Regelungstechnik in der Praxis
Branchenbeispiele
Geschlossene Regelsysteme finden in vielen Branchen Anwendung. Sie alle nutzen kontinuierliches Feedback, um die Leistung zu überwachen und Abweichungen vom Sollwert zu korrigieren. Die folgende Tabelle zeigt, wo sich dieser Ansatz auszahlt und welche Vorteile er bietet.
Branche / Anwendung | Leistungsverbesserung durch Regelungstechnik |
|---|---|
Mehrachsige Werkzeugmaschinen (CNC-Bearbeitung, Halbleiterfertigung) | Positionsgenauigkeit im Submikrometerbereich; Reduzierung minimaler Bewegungsabweichungen, die Qualitätsmängel und Materialverschwendung verursachen. |
Pick-and-Place-Roboter | Stabile Bahnsteuerung |
Servosysteme | Minimiertes Überschwingen und Schwingungen |
Koordinierte Bewegungsabläufe (automatisierte Montagelinien) | Vorhersagbare Wiederholbarkeit |
Kollaborative Roboter (Cobots) und AGVs | Sanfte Berührungsinteraktionen, nachgiebige Bewegungen und kraftbegrenzende Verhaltensweisen durch Kraft-Drehmoment-Sensoren, integrierte Encoder und fortschrittliche Motorantriebe ermöglichen sichere, von Menschen gemeinsam genutzte Arbeitsbereiche und die Anpassung an variable Aufgaben und unstrukturierte Umgebungen. |
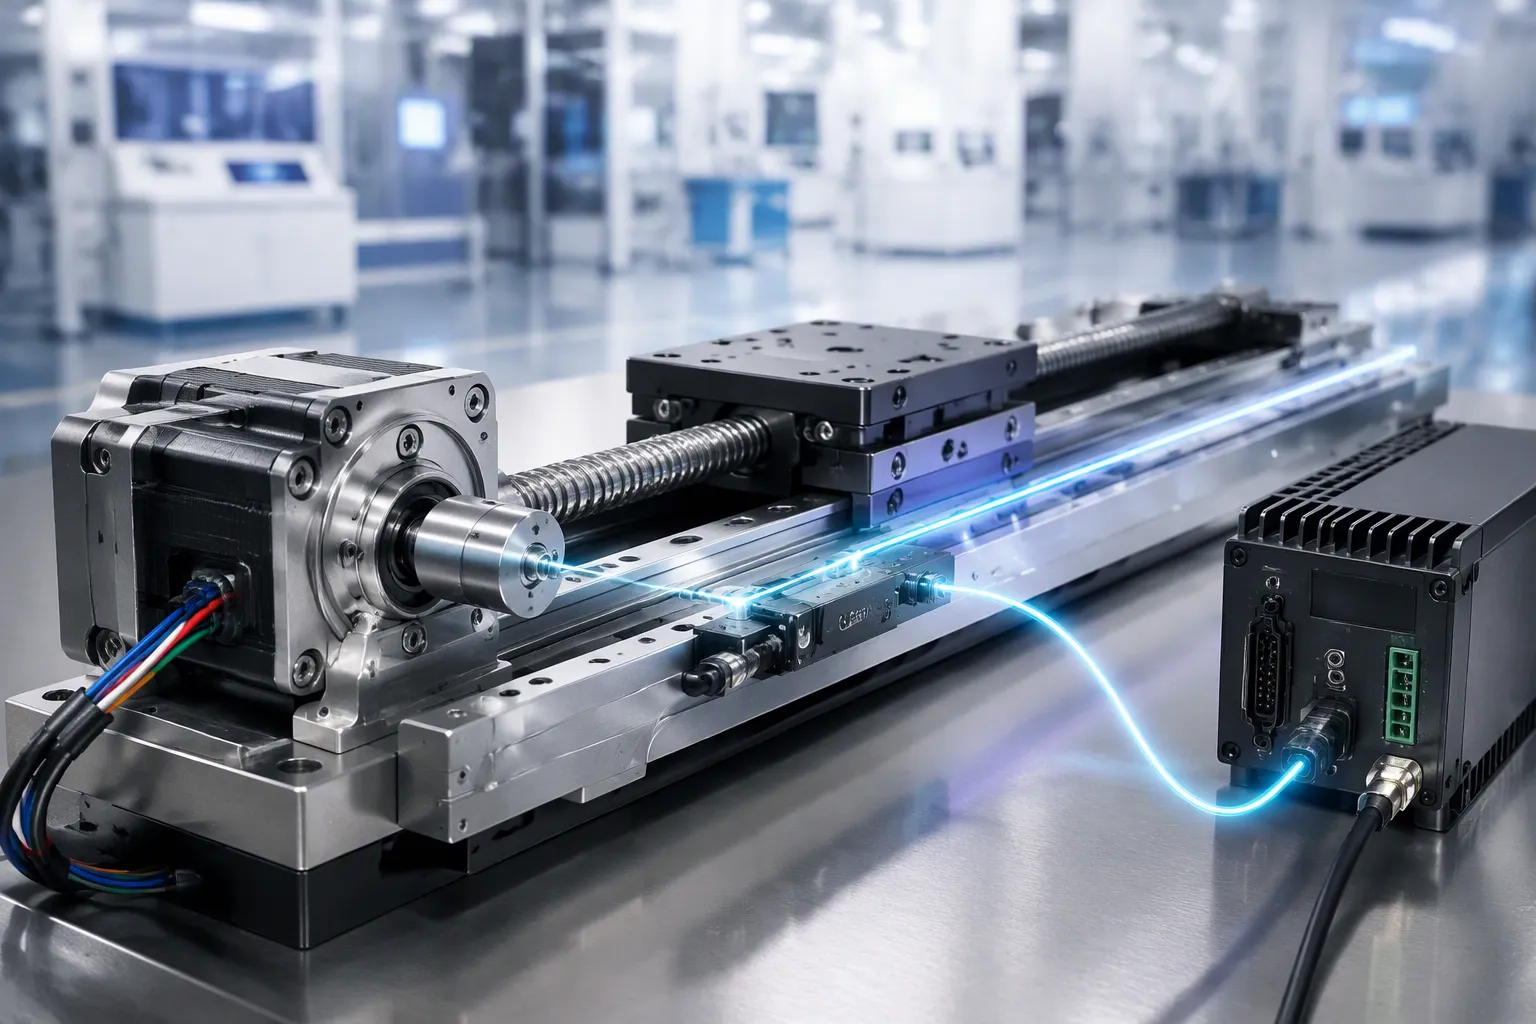
Die Halbleiterfertigung verdeutlicht diesen Trend. Der Miniaturisierungsdruck erfordert eine höhere Ausrichtungsgenauigkeit, als sie mit einer offenen Regelung erreicht werden kann. Zudem müssen die Anlagen schnell und vollständig zum Stillstand gebracht werden können. Die beschriebene Lösung nutzt 5-Phasen-Schrittmotoren mit vollständig geschlossener Regelung (CVD-Serie). Eine offene Phase nutzt die hohe Reaktionsfähigkeit des Motors zu Beginn der Positionierung. Nach Abschluss des Positionsbefehls korrigiert die Rückmeldung externer Sensoren, wie z. B. Linear-Encoder, die Differenz zwischen Soll- und Ist-Position. Dieses Verfahren ermöglicht eine hochpräzise Positionierung im Submikrometerbereich und entspricht der Auflösung des zugehörigen Linear-Encoders.
Fallstudien-Rundgang
Betrachten wir ein Halbleiterfertigungswerkzeug, das eine Ausrichtung im Submikrometerbereich erfordert. Das Problem beginnt mit der Positionierung im offenen Regelkreis. Das Werkzeug gibt eine Bewegung vor, doch die tatsächliche Position driftet. Geringfügige Bewegungsabweichungen verursachen Qualitätsmängel und Materialverschwendung. Das Team benötigt eine Lösung, die die Position beibehält, ohne die Geschwindigkeit zu beeinträchtigen.
Die Lösung kombiniert zwei Phasen. Zunächst läuft der 5-Phasen-Schrittmotor zu Beginn jeder Positionierbewegung im offenen Regelkreis. Dabei wird die hohe Reaktionsfähigkeit des Motors genutzt, um sich schnell dem Ziel anzunähern. Sobald der Positionsbefehl abgeschlossen ist, übernehmen externe Sensoren. Lineare Encoder messen die Ist-Position und übermitteln diese Daten an die Steuerung. Die Steuerung vergleicht Soll- und Ist-Position und korrigiert die Differenz.
Das optimierte Ergebnis ist eine hochpräzise Positionierung im Submikrometerbereich. Das System erreicht die Auflösung des zugehörigen linearen Encoders. Dieses Ergebnis veranschaulicht die praktische Funktionsweise der hochpräzisen Regelung. Man beginnt mit einem klar definierten Präzisionsziel, wählt die passenden Komponenten aus und lässt die Rückkopplung die Abweichung verringern. Die offene Regelphase sorgt für Geschwindigkeit, die geschlossene Regelphase für Genauigkeit. Zusammen erreichen sie beides.
Sie haben nun das Gesamtbild. Sie haben gesehen, wie die Rückkopplungsschleife funktioniert, wie sie implementiert wird und wie man Komponenten für zuverlässige Präzision auswählt und optimiert. Merken Sie sich einen wichtigen Punkt: Präzision entsteht durch ein gutes Rückkopplungsdesign, sorgfältige Optimierung und eine durchdachte Komponentenauswahl. Kein einzelnes Element allein trägt zum Ergebnis bei.
Zukünftig werden schnellere Sensorik und intelligentere Regelungsalgorithmen die Möglichkeiten der hochpräzisen Regelungstechnik deutlich erweitern. Setzen Sie sich zunächst ein klares Präzisionsziel und optimieren Sie es anschließend anhand der tatsächlichen Leistung. Diese Vorgehensweise wird Ihnen im Zuge des technologischen Fortschritts von großem Nutzen sein.
FAQ
Wann sollte man sich für eine Regelung im offenen Regelkreis anstelle einer Regelung im geschlossenen Regelkreis entscheiden?
Für einfache Aufgaben mit geringer Variabilität empfiehlt sich die Regelung im offenen Regelkreis. Diese Systeme sind kostengünstiger und erfordern weniger Entwicklungsaufwand. Bei engen Toleranzen oder sich ändernden Bedingungen ist die Regelung im geschlossenen Regelkreis die bessere Wahl. Rückkopplungssensoren und die damit verbundene Parametrierung verursachen zwar zusätzliche Kosten, bieten aber höhere Genauigkeit und bessere Störungsunterdrückung.
Wie schnell muss Ihr Regelkreis laufen?
Stellen Sie die Schleifenrate anhand Ihres Präzisionsziels ein. Die Bandbreite liegt typischerweise bei etwa 1/20 bis 1/50 der Schleifenrate. Eine 5-kHz-Schleife unterstützt daher eine Befehlsgenauigkeit von etwa 100–200 Hz. Schnellere Schleifen ermöglichen eine bessere Nachführung, können aber das Sensorauschen verstärken.
Benötigt man immer einen PID-Regler?
Nein. PID-Regler eignen sich für viele Regelkreise, aber Vorsteuerungsregler kompensieren wiederkehrende Störungen, bevor Fehler auftreten. Hybride Regler kombinieren beide Ansätze. Modellbasierte Methoden sollten nur dann eingesetzt werden, wenn der Prozess stark nichtlinear oder hochgradig gekoppelt ist. Der Regler muss zum jeweiligen Prozess passen.
Garantiert eine höhere Sensorauflösung eine bessere Präzision?
Nein. Auflösung ist nicht gleich Genauigkeit. Nullpunktabweichung, Spannweitenfehler, Hysterese und Wiederholgenauigkeit beeinflussen das Ergebnis. Ein schlecht kalibrierter Sensor führt zu falschen Korrekturen. Kalibrieren Sie regelmäßig und stellen Sie sicher, dass das dynamische Verhalten zu Ihrem Bewegungssystem passt.
Wie startet man ein Projekt zur hochpräzisen Rückkopplung?
Beginnen Sie mit einem klar definierten Präzisionsziel. Dieses Ziel bestimmt die Auswahl aller Sensoren und Aktoren. Entwickeln Sie den Regelkreis, optimieren Sie ihn und messen Sie die tatsächliche Leistung. Verbessern Sie ihn anschließend iterativ. Präzision entsteht durch Feedback-basiertes Design, sorgfältige Optimierung und eine durchdachte Komponentenauswahl.