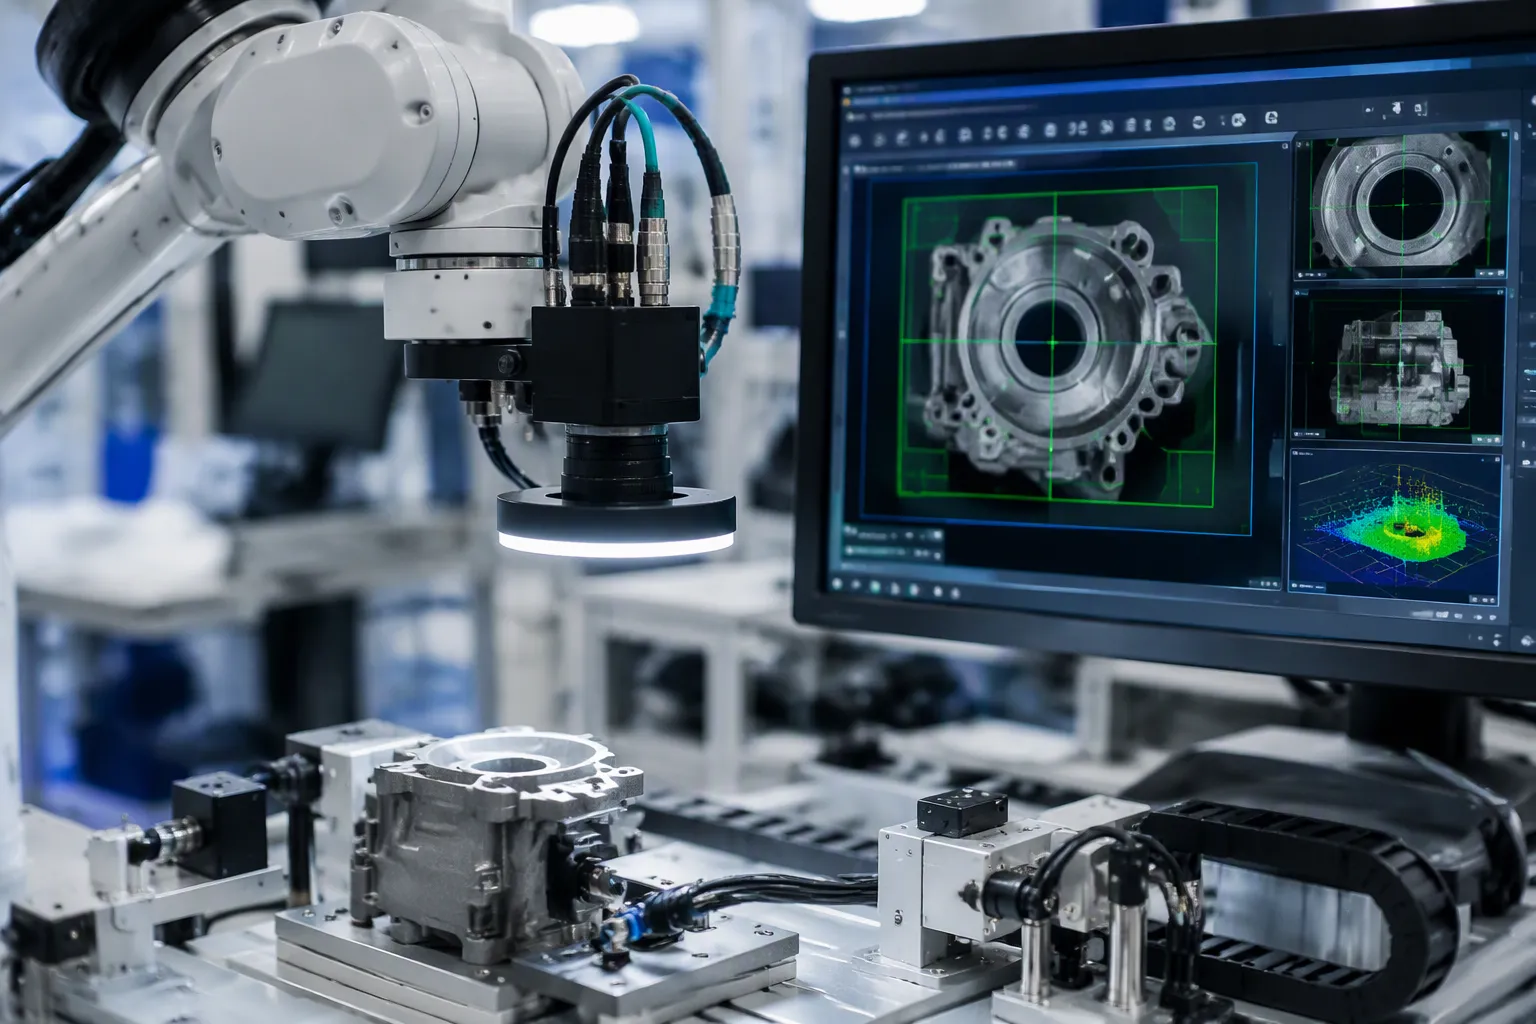
Synsgenkendelse og teamwork med robotarmen kører i et lukket kredsløb. Kameraer overvåger arbejdsområdet, og perceptionspipelinen finder hvert objekt og dets position. Visuel servostyring styrer derefter armen i realtid. Hoveddelene er kameraet eller kameraerne, perceptionspipelinen, positionsestimering, bevægelsesplanlæggeren og controlleren. Dette kredsløb er vigtigt for hardwareingeniører og elektronikproduktteams, fordi design på printkortniveau afgør dets succes. Valg af grænseflade, latenstid, støj og produktionsafvejninger sætter de reelle grænser. Gevinsten er nøjagtighed i et lukket kredsløb, tilpasningsevne til skiftende delpositioner og reduceret fiksturering. Analytikere vurderer dette marked til 3.89 milliarder USD i 2025 med en årlig vækstrate på 11.2 % fra 2027 til 2035. Du vil se, hvordan maskinsyn, computersyn og visionintegration forbinder robotten og visionssystemet. Robotarme belønner omhyggeligt design, og robotarme straffer genveje.
Nøgleforsøg
Syn og robotarme arbejder sammen i et loop: kameraer registrerer objekter, og armen bevæger sig hen imod dem.
Vælg dine kameragrænseflader ud fra kablets længde: MIPI CSI-2 til korte strækninger, USB3 til et par meter og GigE til lange afstande.
Tjek og juster hånd-øje-koordinationen ofte for at forhindre afdrift og opretholde nøjagtigheden.
Planlæg tidsbudgettet fra det tidspunkt, hvor kameraet tager et billede, til det tidspunkt, hvor armen bevæger sig, så du undgår forsinkelser.
Hold motorstøj væk fra kamerakablerne, så billedet forbliver klart.
Grundlæggende robotarm og maskinsynsstyring
Seks frihedsgrader og armkinematik
En seksakset leddet robotarm placerer sit værktøj i tre translationelle og tre rotationsfrihedsgrader. Fremadrettet kinematik beregner sluteffektorens stilling ud fra ledvariablerne. Du forbinder transformationerne fra basisrammen til værktøjsrammen. I henhold til Denavit-Hartenberg-konventionen har hvert led fire parametre: ledlængde, ledvridning, ledforskydning og ledvinkel. Multiplikation af de homogene matricer pr. led giver base-til-værktøj-transformationen. Dens øverste venstre 3×3-blok er rotationsmatricen, og de første tre elementer i den fjerde kolonne giver positionsvektoren.
Invers kinematik går den anden vej. Den løser ledvinkler, når man kender den ønskede stilling. Lukkede løsninger er sjældne og findes mest for arme med sfæriske håndled. Så de fleste robotarme bruger numerisk iteration:
Start med et indledende fælles gæt.
Beregn den aktuelle positur ved hjælp af fremadrettet kinematik.
Beregn poseringsfejlen.
Opdater leddene ved hjælp af den jakobianske pseudoinverse skaleret med en trinstørrelse.
Gentag indtil fejlen falder til under tolerancen.
Opfattelse-til-handling kontrolløkken
Løkken afsluttes i fem faser: billedoptagelse, detektion, posestimering, planlægning og kontrol. Maskinsyn leverer de rå billeder. Computersyn og visionsgenkendelse omdanner disse billeder til objektidentiteter og 6-DoF-positurer. Planlæggeren omdanner hver positur til en fælles bane, og controlleren driver robotarmen langs den. Hver fase tilføjer forsinkelse, så billederne tidsstemples ved optagelse og budgetforsinkelse fra start til slut.
Visionsintegration placerer ofte integrerede kameraer direkte på sluteffektoren. Dette "øje-i-hånd"-layout fjerner blinde vinkler nær griberen og gør kalibreringen enklere. Multikameravisninger udvider opfattelsen til det fulde 3D-arbejdsområde, hvilket understøtter kompleks manipulation og præcis manipulation af dele i rodede beholdere. Den samme arkitektur skalerer fra industrielle og kollaborative robotter til kollaborative robotceller, hvor en anden leddelt robotarm sporer objekter i bevægelse. Designere af robotarme bør behandle kameraplacering som en mekanisk beslutning, fordi monteringsstivhed påvirker positionsnøjagtigheden lige så meget som algoritmen gør.
Computervision og objektgenkendelsesteknikker

PBVS, IBVS og hybrid visuel servering
Positionsbaseret visuel servo (PBVS) bruger maskinsyn til at finde ud af, hvor delen er i 3D-rummet. Derefter fortæller den robotarmen, hvor den skal bevæge sig i det kartesiske rum. Billedbaseret visuel servo (IBVS) springer dette trin over og bevæger robotarmen direkte fra billedfunktionerne. Hybridordninger kører begge løkker på samme tid.
Hybride 2 1/2-D-skemaer afbalancerer den lokale stabilitet af IBVS mod, hvor meget PBVS afhænger af nøjagtig posestimering, kalibrering og objektmodeller.
Tilgang
Robusthedsegenskaber
Kompleksitet
Hybrid (IBVS + PBVS)
Håndtagene har okklusion og kompenserer for pose-fejl fra kilometertal eller glidning
Højere: to loops til design og finjustering
IBVS
Afhænger af visuel feedback, ikke intern kilometermåling
Nederste: enkelt sløjfe
PBVS
Kræver præcis poseestimering, kalibrering og objektmodeller
Nederste: enkelt sløjfe
Vælg PBVS, når du har en ren CAD-model og en velkalibreret celle. Vælg IBVS, når kalibreringen afviger, eller delen ikke har nogen tekstur. De fleste robotarme i produktion kører i ét loop. De fleste robotarme i forskningslaboratorier kører hybrid. Gem hybriddesigns til kompleks manipulation, hvor okklusion er almindelig. Robotarme, der vender mod skinnende dele, drager også fordel af den ekstra feedback.
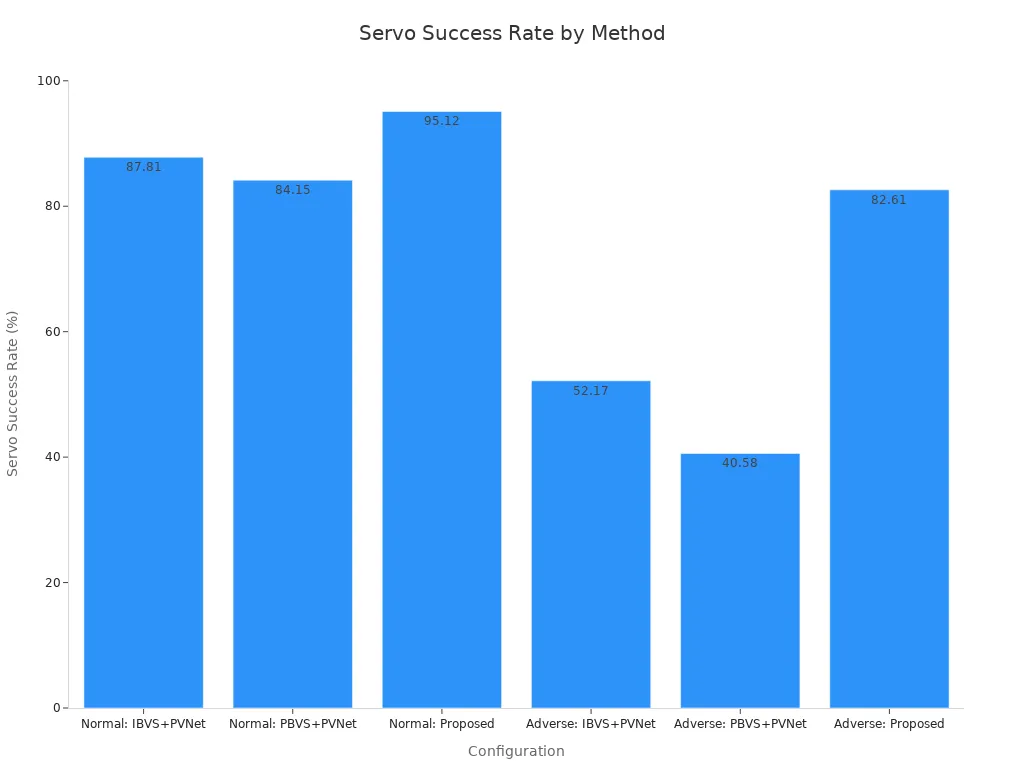
Publicerede forsøg på teksturløse objekter viser forskellen. En keypoint-baseret EKF-metode opnåede en servo-succesrate på 95.12% under normale forhold og 82.61% under ugunstige forhold. IBVS+PVNet-baseline nåede 87.81% og 52.17%. PBVS+PVNet-baseline nåede 84.15% og 40.58%. Den samme metode viste den laveste translationsfejl, rotationsfejl og banelængdeforhold i begge scenarier.
Dyb læring til detektion og poseestimering
Dyb læring udfører nu det meste af objektgenkendelsesarbejdet i visionsgenkendelsespipelines. Moderne estimatorer forudsiger objektbredde og -vinkel direkte. Dette output giver robotarmen en gribeposition uden en CAD-model.
MegaPose: en render-and-compare-pipeline med stærk nul-shot-ydeevne gennem grov-til-fin-forfining.
FoundationPose: et samlet rammeværk til detektion, sporing og posestimering på nye objekter.
Begge kører på YCB-Video testsættet. Kilden rapporterer ingen nøjagtighedstal for dem der. På et nyere 6-DoF gribedatasæt nåede EfficientPose 97.05% og FFB6D nåede 98.09%.
Model | Rapporteret nøjagtighed |
|---|---|
EffektivPose | 97.05% |
FFB6D | 98.09% |
Benchmarks som BOP-udfordringen drev denne udvikling fremad. De scorer metoder med geometriske metrikker som ADD og MSSD.
Visionssprogsmodeller og IBVS er stadig nye kontrolretninger. Betragt dem som lovende, ikke beviste. Mange teams kombinerer klassisk servostyring med AI-modeller til detektion. Denne opdeling holder kontrolløkken forudsigelig. Kunstig intelligens hjælper mest i opfattelsesfasen, hvor computervision og objektgenkendelse håndterer rod. Kunstig intelligens tilføjer mindre værdi inden for servoløkken i dag. Leverandører af maskinvision sender nu AI-modeller om bord, og computervisionsbiblioteker dækker resten. Robotarme i logistikceller har stadig brug for en hurtig, simpel servolov. Mønstergenkendelse alene vil ikke lukke løkken. En anden robotarm kan spore et bevægeligt mål, og den opsætning belønner stram timing frem for modelstørrelse.
Synsintegration til synsstyrede arme
Kameragrænseflader, kalibrering og hånd-øje-koordination
Det valgte kamerainterface angiver, hvor langt din robotarmcelle kan nå, og hvor præcis den kan være. MIPI CSI-2 fungerer godt til korte board-to-board-kørsler inde i armhuset. USB3 håndterer et par meter med simpel kabling. GigE når langt over en produktionslinje, men det tilføjer pakkejitter, som du skal planlægge med. Vælg interfacet baseret på kabellængde først, derefter på opløsning og billedhastighed.
Før højhastighedsdifferentialpar symmetrisk. Hold P- og N-spor på identiske stier med balancerede bøjninger og vias. Hold afstanden konstant fra sender til modtager, og match P- og N-længderne for at reducere skævhed. Før par over et kontinuerligt jordplan, og undgå delte planer og kobberudskæringer. For USB 3.0 og lignende links skal skævheden holdes inden for 25-50 ps, og differentialimpedansen skal holdes nær 90 Ω ± 10%. Placer AC-koblingskondensatorer symmetrisk, og foretræk små pakker såsom 0402.
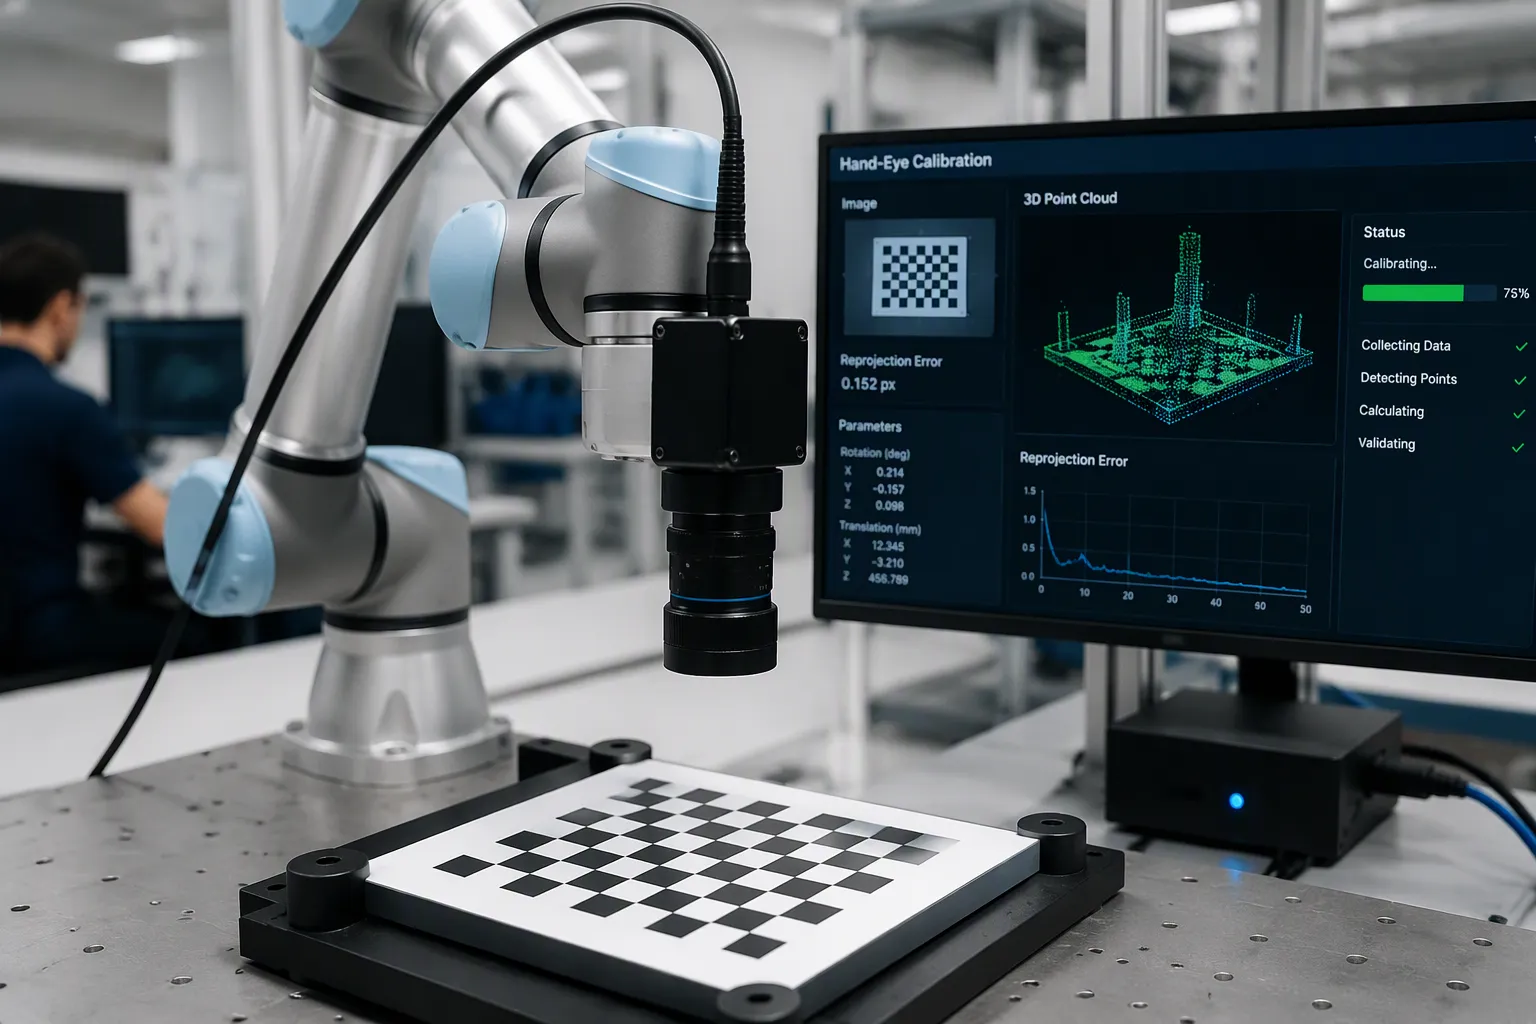
Hånd-øje-kalibrering estimerer transformationen mellem sluteffektoren og kamerarammen. Standardformen er AX = XB, hvor A og B er arm- og kamerapositioner mellem rammerne, og X er den ukendte transformation. Du kan bruge kalibreringsplademetoden, som tager mindst ti billeder af en plade monteret på robotarmen. Punktparlistemetoden fungerer uden en plade på arbejdsobjektet. Automatiske kalibreringsrutiner kører nu disse trin med minimal operatørinput. Typiske resultater på tværs af seks ledkonfigurationer er vist nedenfor.
metric | Oversættelse | Rotation |
|---|---|---|
Maks. RV (X, Y, Z) | 2.471 mm, 3.751 mm, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
Gennemsnitlig autocamper | 2.548 mm | 0.704 ° |
Gennemsnitlig afvigelse (SD) | 0.930 mm | 0.265 ° |
Valider med en statisk test på en tabel og en dynamisk test, der registrerer transformerede punktskyer via ICP.
Latensbudgettering og støjisolering
Planlæg dit latenstidsbudget fra billedoptagelse til armbevægelse. Tidsstempl hver billedoptagelse, og tilføj derefter detektion, poseestimering, planlægning og busforsinkelse. EtherCAT giver deterministisk timing til robotarmens styreenhed.
Parameter | Typisk EtherCAT-ydeevne |
|---|---|
Cyklustid (10 servoakser) | 100–250 µs |
Jitter | < 1 µs |
Distribueret ursynkroniseringsnøjagtighed | bedre end 100 ns |
Distribuerede ure holder alle slaver justeret i hardwaren, så timingen holder sig under softwarebelastning. CAN forbliver fin for langsommere akser på mindre robotarme.
Hold motordriverstøj væk fra billedkæden. Forbind kabelskærmene 360° i begge ender, og sørg for, at en skærm aldrig fører gennem en pigtail-afløbsledning. Adskil signal- og strømføringen inde i kabinettet. Sænk MOSFET-gatedrevets hastighed, og krymp områder med højstrømssløjfer for at reducere emissioner ved kilden. Disse trin beskytter maskinsynsnøjagtigheden under manipulationsopgaver.
For DFM skal du bekræfte stackup'en før routing, holde sporgeometrien inden for ±5 mil, og aftale impedanstolerancer med din producent. Machine Vision-integration lykkes, når printkortlayout, kalibrering og timing alle får lige stor opmærksomhed. Vision-integration mislykkes, når en af dem behandles som en eftertanke. Planlæg vision-integration tidligt, og dine robotarme vil opretholde nøjagtigheden på tværs af linjen.
Applikationer, udfordringer og maskinvisionsløsninger
Praktiske anvendelsesscenarier inden for produktion og logistik
Visionsstyrede kollaborative robotter dukker op i pick-and-place-celler, tømning af beholdere og finder objekter på en produktionslinje. Et 3D-kamera kan se elementer mindre end 5 mm, så en robotarm kan rydde en pakket beholder uden at gribe fat i den forkerte del. Cobots med to arme følger objekter i bevægelse, og menneske-robot-celler sender dele mellem en person og en arm. Visionsintegration betaler sig på måder, du kan måle:
Plukkehastigheden er på over 200 varer i timen, med en nøjagtighed på over 99.9 % og en placeringspræcision på nær ±0.1 mm.
Sorteringsnøjagtigheden stiger med næsten 25%-30%, og opfyldelseshastigheden i spidsbelastningsperioder stiger markant.
Fejlprocenterne falder, og du kan flytte medarbejdere til opgaver, der tilfører mere værdi.
Disse resultater understøtter effektivitet, repeterbarhed og sikkerhed på tværs af industrielle og kollaborative robotter. Visionsstyrede cobots understøtter også fjernbetjening og dataindsamling, som forsyner robotiske maskinlæringsdatapipelines. Den samme AI-dataindsamlingsløkke træner AI-modeller til kompleks manipulation. Forvent, at AI-drevne arme vil stole på imitation af læring og fjernbetjening, før de håndterer kompleks manipulation på egen hånd.
Almindelige fejltilstande og afhjælpningsstrategier
Latens, kalibreringsdrift, refleksioner, okklusion og motorstøj, der lækker ind i billedkæden, forårsager de fleste fejl. Genkendelse og stiplanlægning tager 100-500 ms pr. cyklus, og alene den forsinkelse bryder stramme servo-løkker. Typiske industrielle gribefejlrater ligger på 2-8 % i timen, og almindelige pick-and-place-faldrater ligger på 3-5 % i timen. Hårde former presser de maksimale faldrater op på 10-12 % i timen, mod et mål under 0.1 % i timen.
Betingelse | Effekt på fejlrate |
|---|---|
Vibration over 0.5 g eller temperaturudsving over 15 °C pr. cyklus | 200-300 % højere |
Inkonsekvent belysning | 40–60 % højere dybdefejl |
Du bør rette disse på printpladeniveau. Afskærm billedkæden, forbind afskærmningerne 360°, og hold motorstrømledninger adskilt fra kameraskinner. Tilføj miljøkompensation og prædiktiv vedligeholdelse med vibrations- og termisk registrering. Maskinsyn med AI-modeller forudsiger grebsfejl i realtid. Computersyn håndterer detektion, og visionsbaserede manipulationsopgaver drager fordel af adaptiv grebkraftkontrol. Hold kalibreringsrutiner planlagt, og behandl visionsstyret manipulation som et timingproblem først.
Du har nu et simpelt billede af løkken. Kameraer optager scenen, synsgenkendelse omdanner pixels til objektpositioner, og controlleren bevæger robotarmen langs en planlagt bane. Feedback lukker cirklen i hver cyklus.
Tænk over dine afvejninger tidligt. Klassisk servostyring forbliver forudsigelig og billig at kontrollere. Deep learning-metoder giver dig tilpasningsevne, men de koster data og beregning. Interface-rækkevidde, latenstidsbudget og støjisolering modarbejder hinanden, så sæt dine prioriteter inden layout.
Hold øje med lært visuel servostyring, vision-sprogsmodeller og eventkameraer. Visionsstyrede cobots vil drage fordel af teleoperation og dataindsamling, og AI-modeller vil skubbe kompleks manipulation yderligere. Kunstig intelligens vil ikke erstatte dit tidsbudget. Start med én kalibreret celle, log hver cyklus, og lad kollaborativ robotteknologi vokse derfra. Robotarme belønner disciplin. Robotarme bygget på målte data håndterer kompleks manipulation med selvtillid.
Ofte stillede spørgsmål
Hvilket kamerainterface skal du vælge til en robotarmscelle?
Start med kabellængden. MIPI CSI-2 passer til korte board-to-board-strækninger inde i armhuset. USB3 dækker et par meter med simpel kabling. GigE rækker hen over en produktionslinje, men du skal planlægge for pakkejitter. Tilpas først grænsefladen til din rækkevidde, derefter til opløsning og billedhastighed.
Hvordan holder man motorstøj ude af billedkæden?
Forbind kabelskærmene 360° i begge ender. Før aldrig en skærm gennem en pigtail-afløbsledning. Adskil signal- og strømføringen inde i kabinettet. Sænk MOSFET-gatedrevet og formindsk højstrøms-sløjfeområder. Disse trin beskytter maskinsynets nøjagtighed, når en robotarm bevæger sig hurtigt i nærheden af kameraet.
Hvorfor ødelægger kalibreringsdrift en robotarm over tid?
Termiske udsving og vibrationer ændrer hånd-øje-transformationen. En robotarm griber derefter med en voksende forskydning. Hold kalibreringsrutinerne planlagt. Tilføj vibration og termisk registrering for prædiktiv vedligeholdelse. Valider med en statisk bordtest og en dynamisk punktskytest via ICP.
Hvornår bør man vælge klassisk servoing frem for deep learning?
Vælg klassisk servostyring, når cellen er velkalibreret, og delen har tekstur. En robotarm kører derefter et forudsigeligt, kontrollerbart loop. Vælg deep-learning pose estimering for rod, nye objekter eller skinnende dele. Mange teams deler arbejdet: AI-modeller registrerer, og en simpel servolov driver robotarmen.