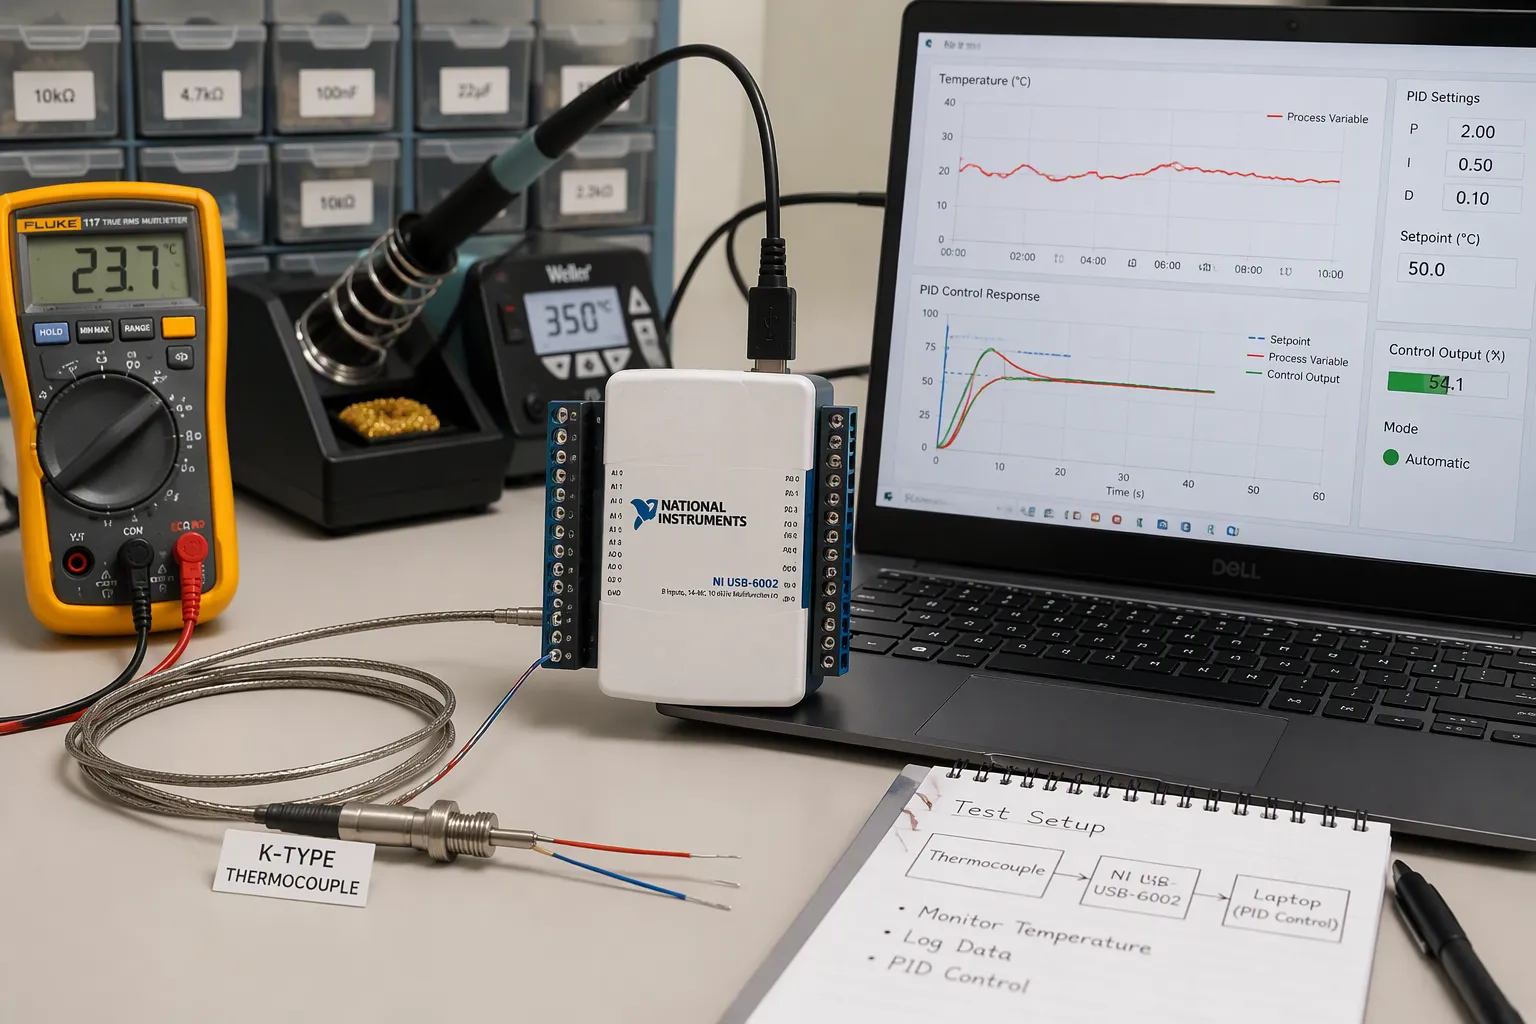
Du skal have tre trin korrekte. Først skal du opfange termoelementsignalet korrekt på printkortet. Dernæst skal du lukke pid-reguleringssløjfen med korrekt timing og sikkerhedsforanstaltninger. For det tredje skal du justere og integrere systemet for stabil nøjagtighed.
Adskillige smertepunkter opstår undervejs. Mikrovolt-niveausignaler kræver omhyggeligt frontend-design. Koldforbindelsesdrift og offset-drift slider på temperaturmålingernes nøjagtighed. Støj ødelægger lavniveau-aflæsninger. Loop-timing påvirker stabiliteten. Windup påvirker pid-regulatorens respons. Varmelegemets drev og DFM-grænser former det endelige printkort.
Denne vejledning er fortsat på bestyrelsesniveau og produktionsorienteret. Den er rettet mod hardwareingeniører og elektronikproduktteams, der bygger temperaturstyringshardware. Du finder praktiske trin for hvert trin, fra signaloptagelse til lukket-loop pid-tuning.
Nøgleforsøg
Start med den korrekte termoelementtype og koldforbindelseskompensation for at mindske målefejl.
Gør det lille termoelementsignal stærkere, før du omdanner det til digitale data. Brug også et godt layout og en god isolation for at filtrere støj fra.
Få PID-løkken til at fungere som en tilstandsmaskine med korrekt timing, anti-windup og derivatfiltrering.
Juster PID-regulatoren et trin ad gangen, og mål den faktiske termoelementtidskonstant for at holde reguleringen stabil.
Test hvert trin for sig selv, før du sætter det hele sammen, og log data for at fange afvigelser over tid.
Termoelementoptagelsesfrontend
Typer, områder og koldforbindelseskompensation
Start med termoelementtypen, da den bestemmer din opløsning og dine mål for koldpunktskompensation (CJC). Nær stuetemperatur producerer en type K-forbindelse omkring 40 µV for hver grad Celsius. Type J, K, E og T ligger alle i området 40-60 µV/°C. Det lille signal former ethvert senere valg i din dataopsamlingskæde.
Type | Seebeck-koefficient | Kompenseret nøjagtighedsmål |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Du bør placere den kolde forbindelse på en klemrække, der holder én stabil temperatur. En Pt100-temperatursensor i den blok følger referenceforbindelsen. Hold begge terminaler ved samme temperatur, og brug en termoelementforlængerledning, der matcher typen. En ledning, der ikke passer, skaber en anden forbindelse og en skjult offset-fejl.
Bemærk: En CJC-IC med ±5% nøjagtighed kan give op til 0.5 °C offsetfejl. Tæl denne fejl, før du lover et systemnøjagtighedstal.
Forstærkere og Delta-Sigma ADC'er
Du har to frontend-stier. En instrumentforstærker med høj common-mode-afvisning føder en separat ADC. En delta-sigma ADC med en indbygget PGA udfører forstærkning og konvertering i én del. Forstærkerstien giver dig CMRR over 100 dB og offset under 60 µV med dele som AD8495. Konverterstien giver dig 24-bit opløsning, digital filtrering og en on-chip temperatursensor til CJC.
Offset-drift er lige så vigtig som offset. Chopper-stabiliserede forstærkere holder resterende offset og lavfrekvent støj lav. Lasertrimmede forstærkningsnetværk holder forstærkningsdrift nær 5 ppm/°C. Lineariser i software med polynomier eller en opslagstabel. Komponentdrift og CJC-sensordrift lægges sammen, og disse fejl kan overstige en grad Celsius i krævende applikationer.
Detektion og fejlhåndtering af åbne termoelementer
Et brudt eller løst termoelement aflæses som en gyldig lavspænding, og din PID-sløjfe vil køre varmelegemet ved fuld effekt. Tilføj åben termoelementdetektion til frontenden. En lille biasstrøm gennem overgangen eller en pull-up på indgangen skaber et fejlniveau, du kan få øje på. Din firmware skal behandle dette niveau som en fejl, ikke som en kold aflæsning. Sluk udgangen, og udløs en alarm. Test denne sti på hvert dataopsamlingsmodul, du bygger.
Digitalisering, filtrering og isolering
ADC-valg og -layout
En 12-bit, 3.3 V konverter opdeler signalet i trin på omkring 806 µV. Dit termoelement bevæger sig kun ti µV pr. grad Celsius. Så konverteren ser intet nyttigt, medmindre du tilføjer forstærkning. Forstærk først signalet med en instrumentforstærker ved forstærkning 100 til 1000, og digitaliser det derefter. Vælg en forstærker med input offset under 1 mV, biasstrøm under 1 pA og støjtæthed under 5 nV/√Hz ved 1 kHz. For et 24-bit system skal den samlede støj holde sig under omkring 1 LSB. Det er tæt på 0.3 µV på en ±10 mV sensor med en 2.5 V reference.
Filtrering og layout afgør, om opløsningen holder. Indstil anti-aliasing-grænsen nær samplingsfrekvensen divideret med 2.56. Sigt efter en dæmpning på omkring 40 dB ved halvdelen af samplingsfrekvensen. Brug NP0/C0G-kondensatorer og metalfilmmodstande med en tolerance på ±0.25 % eller bedre.
Layoutøvelse | Fordel |
|---|---|
Hold højohmige noder korte | Skærer lækage, vildfaren kapacitans og optagelse |
Placer RC-filtre på ADC-pinden | Filtrerer støj før frontenden |
Led indgange væk fra ure og DC/DC-induktorer | Reducerer kobling til mikrovoltsignaler |
Brug beskyttelsesringe på højimpedansnoder | Blokerer lækage, der forårsager fantomaflæsninger |
Hold et ensartet jordplan | Undgår flydende referencer og konverteringsfejl |
Tip: Placer 1 µF afkoblingskondensatorer inden for 2 mm af hver effektben, og før aldrig spor over jordgab.
Galvanisk isolation til støjende miljøer
Industrielle kabinetter indeholder motordrev, relæer og lange sensorledninger. Forskelle i jordspændingen mellem termoelementkappen og dit printkort presser strøm ind i frontenden. Isoler, når sensoren berører ledende hardware. Isoler også, når kabelføringerne går mere end et par meter i nærheden af switchbelastninger. Gør det samme, når værts-pc'en og varmelegemet deler en støjende jordforbindelse. En digital isolator efter ADC'en holder den analoge side ren og enkel.
Isolation ændrer printkortet. Du har brug for separate jordplaner på tværs af barrieren og en isoleret forsyning til feltsiden. Du har også brug for krybeafstand , der opfylder din sikkerhedsstandard. Isolatorer øger omkostningerne og højden, så placer dem tidligt i layoutet. Test barrieren med en hipot-kontrol under validering. Log lækstrøm på hvert dataopsamlingsmodul, du sender.
Implementering af PID-kontrolsløjfe
Tilstandsmaskine og samplingtiming
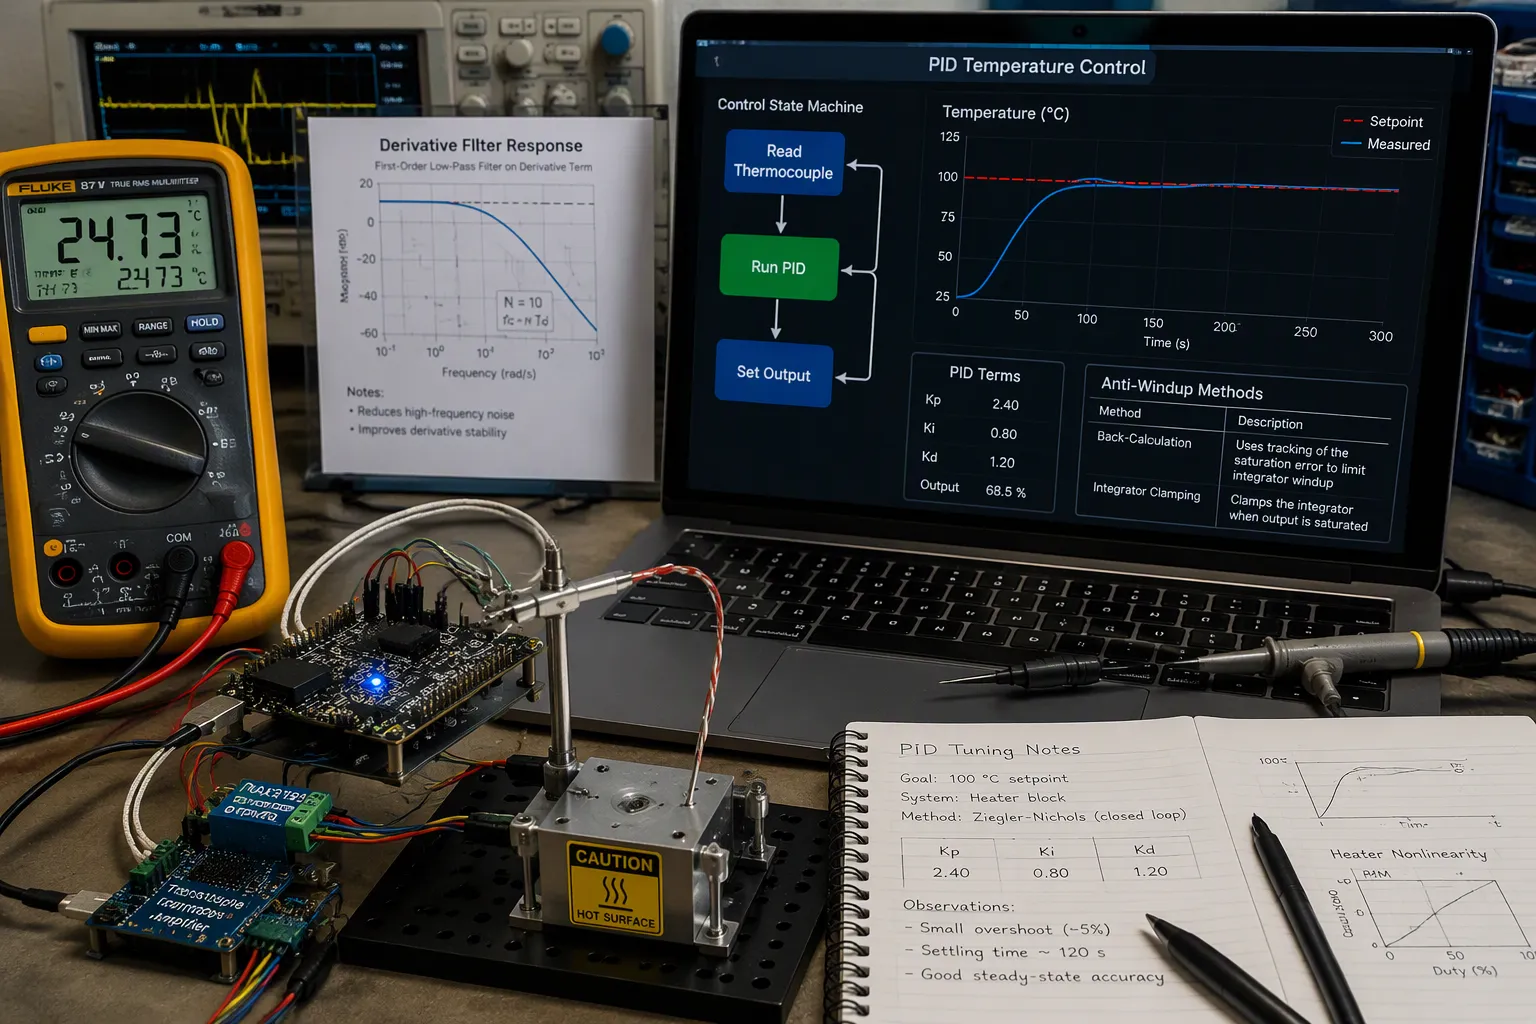
Byg løkken som en tilstandsmaskine. Én tilstand læser termoelementet, én kører pid-kontrolalgoritmen , og én indstiller outputtet. Send data mellem tilstande via seriel kommunikation i stedet for globale variabler. Globale variabler skjuler timingfejl, og en seriel kanal lader dig definere, hvornår hver værdi er gyldig. Din pid-controller arbejder derefter på data med en kendt alder.
Samplingtimingen bestemmer stabiliteten. Sampling foretages hurtigere end termoelementets tidskonstant, og løkken får nye data. Sampling foretages langsommere, og løkken reagerer på gamle temperaturmålinger. En langsom løkkehastighed tilføjer faseforsinkelse, og faseforsinkelsen skubber en pid-regulator mod oscillation. Match samplingsperioden med termoelementets tidskonstant, og tjek derefter valget på prøvebænken.
Anti-Windup og Derivative Filtrering
Opvinding ødelægger præcis temperaturkontrol. Varmelegemet mætter, integratoren bliver ved med at opbygges, og løkken overskrider temperaturen, når fejlen endelig vender. Vælg en anti-opvindingsmetode, og implementer den, før du justerer noget.
Teknik | Sådan fungerer det | Nøglekarakteristika |
|---|---|---|
Klassisk tilbageregning | Sender forskellen mellem mættet og umættet output tilbage til integratoren. | Enkel, billig, udbredt i industrien |
Integratorfastspænding | Forhindrer integratoren i at opbygge over de fastsatte grænser | Enkel, billig, almindelig i industrien |
Generaliseret tilbageregning | Driver alle interne tilstande med det mættede signal | Fungerer til enhver controllerordre, ingen sporingsparameter |
Fejl ved genberegning | Arbejder baglæns fra den mættede udgang for at nulstille controllerens hukommelse | Holder løkken velkonditioneret og følsom over for modelleringsfejl |
Afledt funktion gør støj højere, og en termoelement-frontend bærer altid noget. Tilføj et afledt filter til pid-styringsalgoritmen. Filteret begrænser højfrekvensforstærkning og forhindrer outputtet i at hoppe ved ændringer i sætpunktet.
Tip: Få først simpel on/off- eller proportionalstyring til at fungere. Se temperatursensoren spore sætpunktet, og tilføj derefter integral- og derivatled et ad gangen.
Få grundlæggende kontrol til at virke først
En fungerende åben sløjfe lærer dig mere end en defekt lukket sløjfe-styring. Styr varmelegemet manuelt, log temperaturen, og bekræft, at feedback-styringsalgoritmen aflæser de korrekte værdier. Luk derefter sløjfen kun med proportional forstærkning. Øg forstærkningen, indtil responsen bliver marginal, og sluk derefter igen. Tilføj integreret handling for at fjerne steady-state-fejl, og tilføj kun afledt handling, hvis den dynamiske respons har brug for det. Denne trinvise tilgang holder pid-temperaturregulatoren forudsigelig, og den gør enhver senere ændring målbar.
Juster pid-styringsparametrene i forhold til termoelementets reelle tidskonstant, ikke et gæt fra databladet. En pid-temperaturregulator, der ignorerer termoelementets tidskonstant, vil bekæmpe sin egen sensor. Log hver kørsel, og sammenlign den dynamiske respons på tværs af kørsler. Dynamisk justering af pid-styringsparametre i realtid hører hjemme i en senere fase, efter at pid-styringen med fast forstærkning viser sig at være stabil. Behandl pid-regulatoren som et feedback-styringssystem med kendte grænser, og dokumenter disse grænser for den næste tekniker.
Udgangsaktivering og varmelegemedrev
Sådan tilsluttes en temperaturregulatorudgang
Tænk på udgangstrinnet som en del af målekæden, ikke noget du tilføjer til sidst. Når du forbinder en temperaturregulator til en resistiv varmelegeme, skal du kun lade strømmen flyde gennem varmelegemet i én retning. Denne envejsregel er en god praksis for ledningsføring af temperaturregulatorudgange. Omvendte strømveje tilføjer støj og forvirrer drivtrinnet.
Et grænsekredsløb beskytter både aktuatoren og den opvarmede enhed. Indstil en maksimal strøm baseret på aktuatorens datablad og kølepladens kapacitet. Regulatoren holder derefter udgangsstrømmen under dette niveau. Dette beskytter mod termisk løb, hvor en svag køleplade lader temperatursensoren rapportere en stigende temperatur, og pid-regulatoren driver mere strøm, hvilket tilfører mere varme. Når du tilslutter en temperaturregulator til et opvarmet trin, skal du planlægge denne grænse, før du vælger stikket.
Tidsproportionering og sikkerhedsgrænser
Tidsproportionering beregner gennemsnittet af tænd- og sluk-tider over en cyklus for at give en jævn effekt på 0-100%. Indstil cyklustiden til mindst 1/20 af den integrerede tid. Elektromekaniske enheder såsom relæer, kontaktorer og magnetventiler kræver længere cyklustider. Kortere cyklusser giver bedre kontrol, men de slider på elektromekaniske dele og forkorter levetiden.
Drevmulighed | Kontrolkvalitet | Slid og levetid | Bedste brug |
|---|---|---|---|
Relæ | Grove, lange cyklusser | Kontaktslitage begrænser levetiden | Langsomme termiske belastninger |
SSR | Bløde, korte cyklusser | Ingen bevægelige kontakter | De fleste varmesløjfer |
Analogt drev | Kontinuerlig | Afhænger af effekttrinnet | Fin temperaturkontrol |
Tilføj en grænseregulator til processer, der kan blive beskadiget eller blive farlige under fejltilstande. Den kører alene, bortset fra den normale procesregulator, og bruger et fejlsikkert låserelæ. Operatøren nulstiller det, når processen er tilbage til en acceptabel tilstand. Denne type beskyttelse kan kræve standardgodkendelse, for eksempel Factory Mutual i USA eller EN14597 i Europa.
Udgangssignalkompatibilitet og miljømæssige begrænsninger
Tilpas udgangssignalet til belastningen, før du tilslutter en temperaturregulator til kabinettet. Kontroller spolespænding, SSR-indgangsstrøm og logikniveau i forhold til driveren. Bekræft den omgivende temperaturklassificering for hver del i drivtrinnet. Varme inde i et kabinet sænker klassificeringen af relæer og SSR'er, så sørg for en margin.
Låsende alarm- og grænseudgange skal nulstilles, før de slukker. Nulstilling kan ske fra et tastatur, en digital indgang eller et kommunikationslink. Hvis instrumentet mangler låsende udgange, skal du tilføje eksterne låsende relæer som slaver til interne ikke-låsende relæer. Test hver nulstillingssti under validering af styresystemet.
Tuning, tidskonstanttestning og integration
Praktiske PID-tuningsmetoder
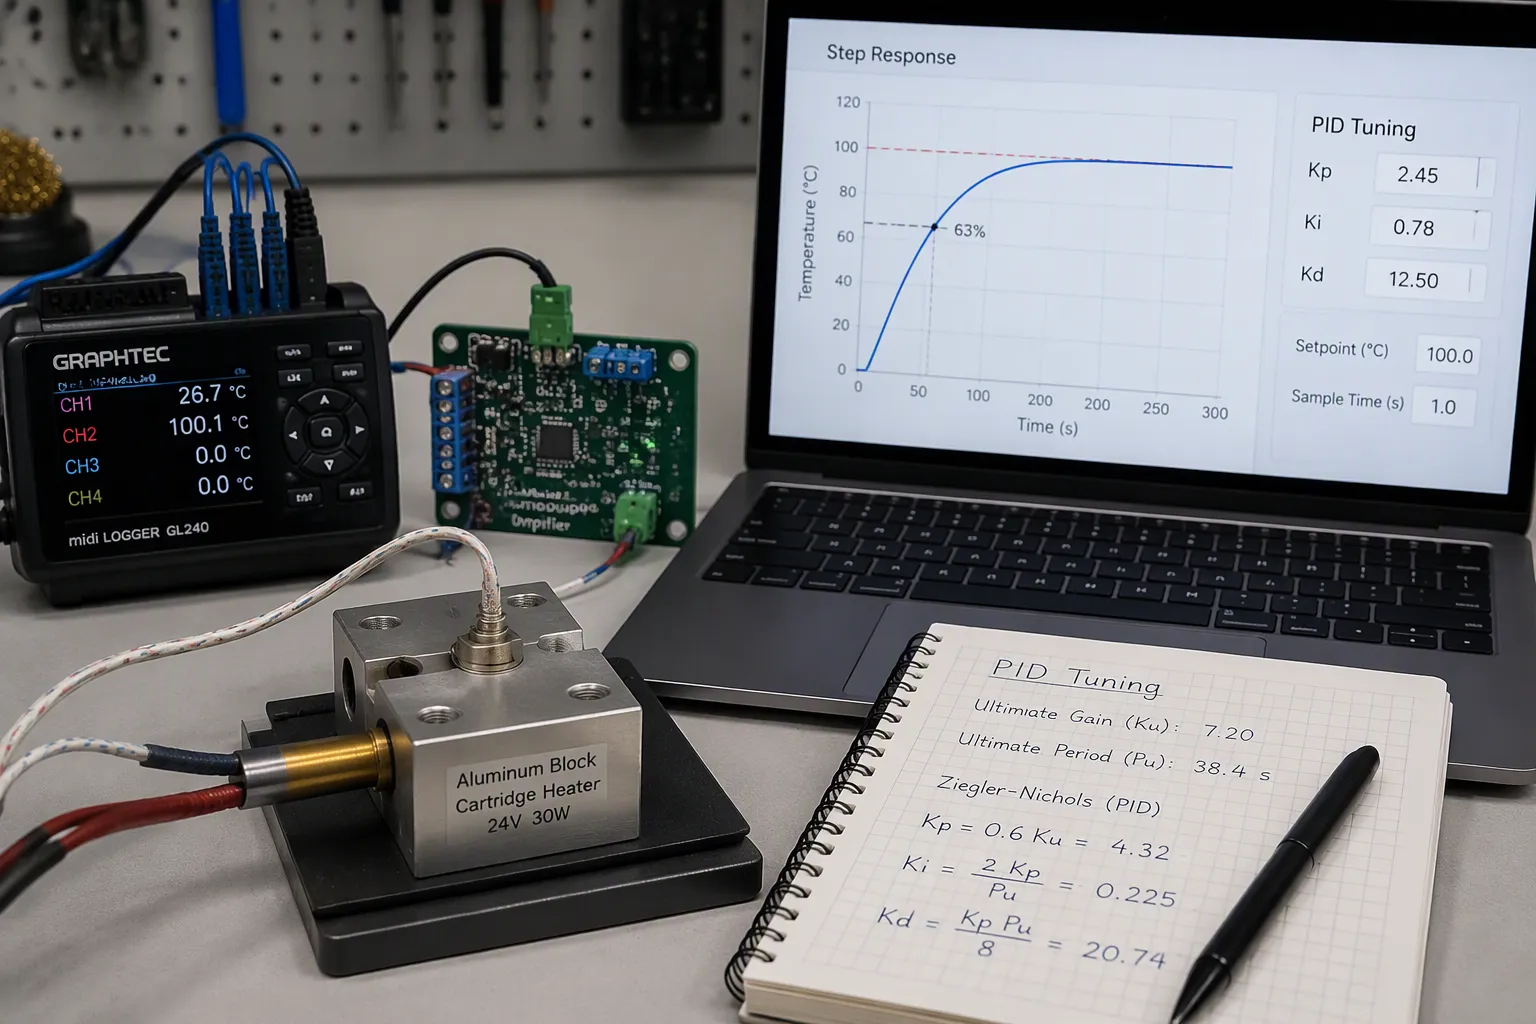
I de fleste projekter justerer man en pid-regulator ved at prøve forskellige ting og se, hvad der virker. Ingeniører justerer pid-styringsparametrene manuelt og ser, hvordan systemet reagerer. Start med proportional forstærkning, tilføj derefter integreret virkning og derefter afledt virkning. En pid-temperaturregulator, der ignorerer, hvor hurtig sensoren er, vil bekæmpe sin egen feedback. Termoelementets tidskonstant angiver, hvor hurtigt sløjfen reagerer, så den begrænser den båndbredde, du kan nå. Hurtigere sensorer giver dig mulighed for at bruge en strammere pid-styring. Termoelementets tidskonstant former også den dynamiske respons, du kan forvente. Feedbackstyring holder sløjfens båndbredde under sensorgrænsen.
Metode | Hvad du gør | Bedste pasform |
|---|---|---|
Manuel prøveperiode | Øg gevinsten indtil den er marginal, og træk derefter tilbage | De fleste bænkopsætninger |
Ziegler-Nichols | Mål den ultimative gevinst og periode | Stabile, lineære belastninger |
Modelbaseret | Tilpas en førsteordensmodel, og beregn derefter | Gentagelige produkter |
Tip: Log hver kørsel. Sammenlign dynamisk respons på tværs af kørsler, før du ændrer gevinster.
Test af termoelementtidskonstant
Du kan ikke stole på en databladværdi for termoelementets tidskonstant. Den ændrer sig med modellen og målemiljøet. Kør en procedure for test af termoelementets tidskonstant: Beregn temperaturen trin for trin, registrer responsen, og find 63%-punktet. Gentag tidskonstanttesten i den virkelige montering. Et system til test af termoelementets tidskonstant med et logget trin giver gentagelige resultater. Indsæt hvert resultat i pid & tuning. Testtrinnet for termoelementets tidskonstant afslører også monteringsfejl. Hver tidskonstanttest kræver en stabil starttemperatur. Dit system til test af termoelementets tidskonstant bør logge rådata. Sammenlign termoelementets tidskonstant før og efter montering. En langsom tidskonstant for termoelementet begrænser præcis temperaturkontrol.
Systemintegration, validering og DFM
Integrer i faser. Valider signalkæden, derefter åben-loop-udgangen og derefter lukket-loop-tuning. Et styresystem, der gennemfører hvert trin alene, er lettere at debugge. Kontroller pid-stabilitet og nøjagtighed over hele området. DFM-afvejninger er vigtige: sensorplacering, terminaladgang og testpunkter øger omkostningerne. Kør én tidskonstanttest pr. enhed på linjen. Et termoelement-tidskonstanttestsystem, der logger drift, understøtter langsigtet validering. Dokumenter termoelement-tidskonstanten for hver produktvariant. Gentag tidskonstanttesten efter ethvert varmelegemeskift. Dit termoelement-tidskonstanttestsystem bør gemme trinresponset. En pid-regulator, der er indstillet til en forkert tidskonstant for termoelementet, vil oscillere. Feedbackkontrol afhænger af ærlige sensordata. Pid-regulatoren har brug for en kendt samplingperiode. Temperaturmålingsdrift vises i tidskonstanttesten. Log temperaturmålingsdata under hver kørsel. Termoelement-tidskonstanttestsystemet bør markere åbne sensorer.
Tænk på opbygningen som en tjekliste. Først vælger du frontend-typen og CJC-muligheden, derefter forstærkeren eller ADC'en med filtrering. Du tilføjer isolation, hvor kabinettet kræver det. Du indstiller tilstandsmaskinens looptiming, anti-windup og derivatfiltrering. Du dimensionerer udgangsdrevet og sikkerhedsgrænserne. Du afslutter med tuning og en termoelementtidskonstanttest.
Test hvert trin for sig selv før fuld integration. Bevis først signalkæden, derefter åben-loop-udgangen og derefter lukket-loop pid-regulering. En pid-regulator, der består hvert trin, er nem at fejlsøge.
Log hver kørsel. Se temperaturmålingernes afvigelser over uger. Den vane forvandler en fungerende temperaturregulator til en, du kan stole på. Din feedback vil belønne din omhu.
Ofte stillede spørgsmål
Hvor præcis skal min koldforbindelseskompensation være?
Match CJC's nøjagtighed med dit systemmål. En CJC-IC med ±5% nøjagtighed kan give op til 0.5 °C offsetfejl. Tæl denne fejl, før du lover et systemnøjagtighedstal. En isotermisk klemrække med en Pt100-sensor holder referenceforbindelsen stabil og holder fejlen lille.
Hvornår har jeg brug for galvanisk isolation på fronten?
Isoler når sensoren berører ledende hardware. Isoler når kablet trækker sig mere end et par meter i nærheden af switchbelastninger. Isoler når værts-pc'en og varmelegemet deler en støjende jord. En digital isolator efter ADC'en holder den analoge side ren.
Hvorfor overstiger min varmelegemes effekt setpunktet?
Opvinding er den sædvanlige årsag. Varmelegemet mætter, integratoren fortsætter med at bygge, og løkken overskrider strømmen, når fejlen vender. Tilføj anti-opvinding, før du justerer. Bagberegning eller integratorklemming fungerer begge. Tilføj derefter et derivatfilter, så støjen ikke springer over outputtet.
Hvordan måler jeg termoelementets tidskonstant?
Beregn temperaturen trin for trin, registrer responsen, og find 63%-punktet. Gentag testen i den virkelige montering, da databladsværdien ikke vil stemme overens med din montering. Indsæt hvert resultat i tuning. En langsom tidskonstant begrænser den loopbåndbredde, du kan nå.
Bemærk: Test hvert trin for sig selv før fuld integration. Bevis først signalkæden, derefter åben-loop-udgangen og derefter lukket-loop-tuning.