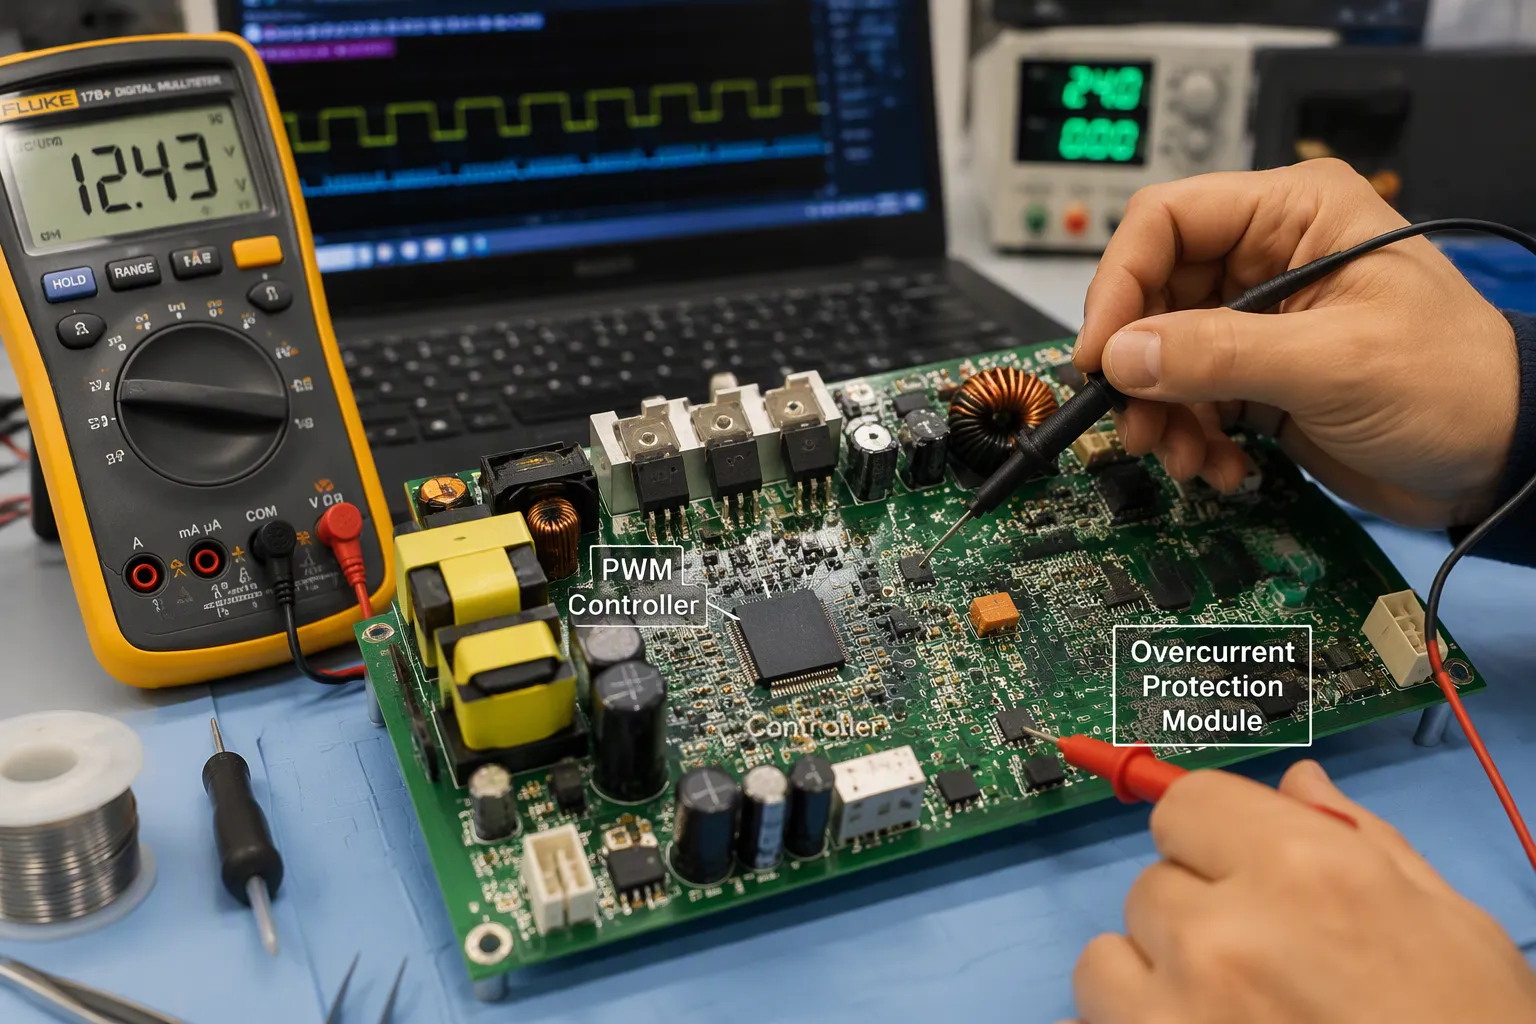
PWM-styring styrer strømmen ved hurtigt at tænde og slukke enheder med en skiftende arbejdscyklus. Overstrømsbeskyttelse kontrollerer strømmen og justerer eller slukker hurtigt for PWM-signalet for at forhindre skader.
Du kan ikke behandle disse funktioner som separate blokke i et rigtigt effekttrin. PWM-kontakten skaber strømmen, og beskyttelseskredsløbet skal påvirke den samme kontakt. En langsom OCP-respons gør hardwaren sårbar over for overstrømsskader.
Integration er vigtig, fordi detektion, beslutningstagning og nedlukning deler én kontrolløkke. Du vil se, hvordan duty cycle indstiller output, hvordan registrering registrerer fejl, og hvordan en controller kører begge roller sikkert.
Nøgleforsøg
PWM-styring bruger duty cycle til at indstille udgangsspændingen på en effektiv måde.
Overstrømsbeskyttelse slukker hurtigt for kontakten for at forhindre skader.
Hurtig strømregistrering og -respons er meget vigtig for sikkerheden.
Blød start og dødtid hjælper med at forhindre falske udløsninger og gennembrud.
Et tydeligt sensornetværk sikrer, at beskyttelse og kontrol fungerer præcist.
Grundlæggende om PWM-styring
Driftscyklus og gennemsnitlig ydelse
Pulsbreddemodulation tager en stabil DC-indgang og opdeler den i tændte og slukkede perioder. Bredden af hver tændt puls bestemmer, hvor meget energi der når belastningen. Dette er kernen i PWM-styring.
Duty cyclen er den del af hver periode, hvor kontakten forbliver tændt. Du kan angive gennemsnitsværdien af en PWM-bølgeform ganske enkelt: gennemsnitlig udgang er lig med duty cycle ganget med peak-spændingen . En duty cycle på 0.5 med en 12 V peak giver et gennemsnit på 6 V. Øg duty cyclen, og udgangsspændingen stiger . Sænk den, og udgangsspændingen falder. Denne direkte forbindelse er grunden til, at PWM-udgangsstyring giver så præcis regulering.
Skift, filtrering og effektivitet
Et råt PWM-signal er en strøm af pulser, ikke et konstant niveau. Et induktor- og kondensatorfiltertrin udjævner disse pulser til en ren udgangsspænding. Filteret fjerner det meste af switching-ripplen. Det, der er tilbage, er en lille, forventet variation.
Denne switching-metode er meget mere effektiv end lineær regulering. I et synkront buck-design på 12 V til 3.3 V har en switch-mode forsyning normalt en effektivitet på over 90 % . En lineær regulator i samme rolle giver under 27.5 %. Forskellen stammer fra, hvordan hver del håndterer ekstra energi. Et lineært pass-element forbrænder forskellen som varme. En switch-mode strømforsyning flytter i stedet energi i pakker, så tabene forbliver lave.
De fleste PWM-baserede styrekredsløb følger dette mønster. Du finder de samme byggesten i ethvert PWM-strømforsyningskredsløb: en kontakt, et filter og en feedback-sløjfe. Et PWM-strømforsyningskredsløbsdiagram viser disse dele tydeligt. Controlleren overvåger udgangsspændingen og justerer duty cyclen for at holde den stabil. Denne lukkede sløjfe er det, der gør en PWM-strømforsyning pålidelig på tværs af belastningsændringer. Kontaktstrømmen forbliver kontrolleret, og udgangen forbliver ren.
Grundlæggende om overstrømsbeskyttelse
Strømmålingsmetoder
Du har brug for en måde at måle strøm på, før du kan beskytte noget. Resistiv shunt-måling er det mest almindelige valg. Den måler spændingsfaldet over en kendt impedans, så den følger Ohms lov direkte. Shunt-modstande fungerer godt til switch-mode strømforsyninger, fordi de er billige og nemme at forstå. De spilder strøm som varme, og de tilbyder ingen isolation.
Hall-effektsensorer undgår dette indsættelsestab. De koster også mere og kræver ekstern strøm. Strømtransformere fungerer kun til vekselstrøm, så de kan ikke betjene en jævnstrømsskinne. Tabellen nedenfor sammenligner de tre hovedmuligheder.
Metode | Styrker | Grænser |
|---|---|---|
Resistiv shunt | Lav pris, enkel, udbredt | Indsætningstab, ingen isolation |
Hall-effekt | Intet indsættelsestab | Højere pris, kræver ekstern strømforsyning |
Nuværende transformer | Isolation, ingen forskydning ved nul belastning | Kun AC, smalt frekvensområde |
En shuntmodstand yder overstrømsbeskyttelse ved at overvåge kredsløbets flow kontinuerligt. Den udløser en nedlukning, når en overstrømshændelse overstiger sikre grænser.
Tærskler og svartider
Spidsstrømsbegrænsning registrerer den øverste kontakt. Du indstiller en spidsstrømsgrænse, og regulatoren udløses, når kontaktstrømmen krydser den. Spidsstrømsbegrænsningen reagerer inden for én koblingscyklus. Dalstrømsbegrænsningen overvåger i stedet den nederste kontakt. Den fanger overstrømsfejl, der opstår i slukket tid.
Reaktionstiden bestemmer, hvor meget fejlstrøm der når hardwaren. Et langsomt trip lader flowet klatre langt forbi tærsklen. Hurtig cyklus-for-cyklus strømbegrænsning stopper pulsen øjeblikkeligt. Sensorlogikken deaktiverer derefter forsyningen ved at slukke for PWM-signalet. Sådan fungerer ocp (ocp) i en peak cmc buck-konverter. En current-mode control (cmc) buck-konverter er afhængig af denne løkke ved hver switching-cyklus. Peak-strømbegrænsning indstiller også trippunktet for den øverste enhed. Du er afhængig af peak-strømbegrænsning for hurtige fejl. Peak-strømbegrænsning og dalbegrænsning fungerer som et par. Den samme ordning beskytter en standard buck-konverter og ethvert current-mode control-design. Cyklus-for-cyklus strømbegrænsning beskytter også mod en kortsluttet udgang. Denne beskyttelse holder ocp-responsen hurtig og forudsigelig.
Hvordan PWM og overstrømsbeskyttelse interagerer
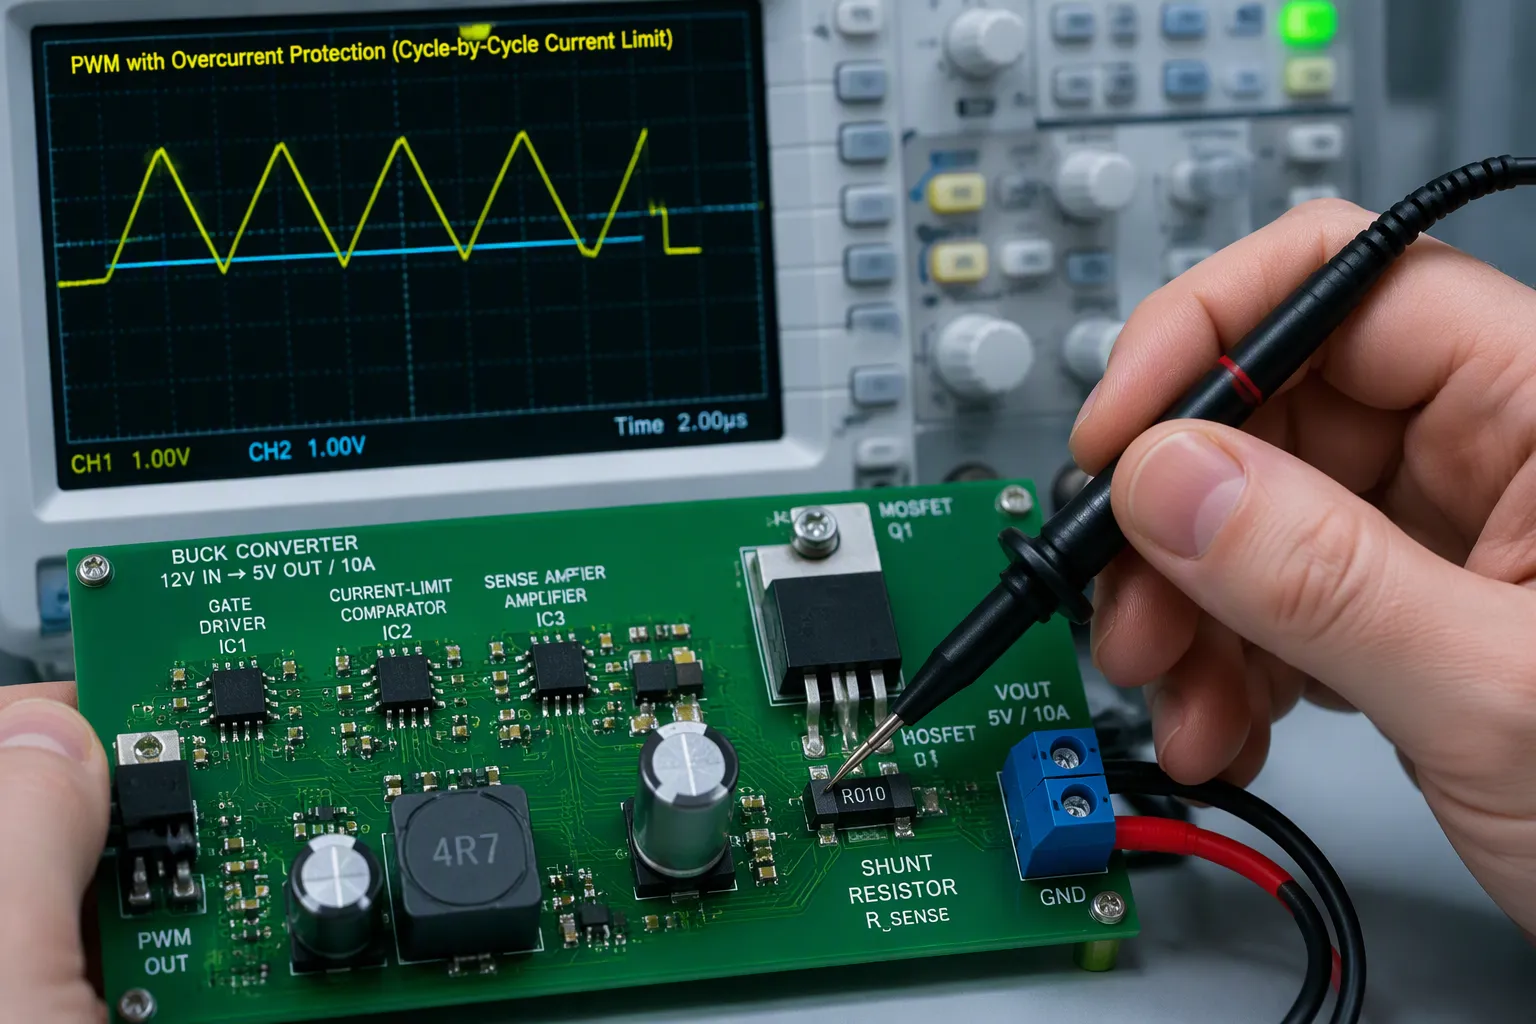
Overstrømsdetektion og PWM-respons
En controller kontrollerer strømmen ved hver koblingscyklus. Den sammenligner det målte niveau med spidsstrømsgrænsen. Når niveauet krydser denne linje, slukker controlleren for kontakten. Dette er kernen i PWM-styring under fejl. Spidsstrømsbegrænsningen påvirker den øverste kontakt.
Detektionsstien følger en fast sekvens:
En shuntmodstand eller sensorforstærker producerer et signal, der matcher strømmen.
Controlleren sammenligner dette signal med tærsklen.
Driveren slukker for MOSFET'en og afbryder tændt-tilstanden.
Kontakten tænder igen, når niveauet falder under en nedre grænse.
Resultatet er en trekantet PWM-bølgeform, hvis gennemsnit følger belastningen. I en peak CMC buck-konverter sætter den samme sammenligning trippunktet for den øverste enhed.
Kantstyringssystemet er vigtigt her. Den stigende flanke af PWM-signalet passerer direkte gennem en diode. Bagkanten styres til ledning. Denne opdeling lader controlleren afbryde pulsen uden at bekæmpe gate-driveren.
Et dårligt sensornetværk kan narre hele løkken. I et TPS40090-baseret design blev switchsignalet ujævnt, efterhånden som indgangsspændingen steg, og softstart-terminalen fortsatte med at oplade. Overspændings- og underspændingsbeskyttelse blev udelukket. Overstrøm var den resterende mistanke. CSCN-benet nåede aldrig sin tilsigtede 1.5 V-reference, fordi det trak en masse sink-strøm. Denne udsving udløste fejlagtigt beskyttelsen. Driver sensornetværket fra en lavimpedanskilde for at holde tærsklen nøjagtig.
Nedlukning, driftscyklusbegrænsning og blød start
Controlleren har adskillige responsværktøjer . Hvert af dem udveksler hastighed med stress.
Mechanism | Respons |
|---|---|
Spidsstrømbegrænsning | Slukker for high-side-kontakten ved tærsklen |
Dalstrømsbegrænsning | Springer den næste cyklus over, når dalstrømmen er for høj |
Hikke-tilstand | Slukker efter gentagne ture og prøver derefter igen |
Låsningsfri tilstand | Slukker ned, indtil du skifter mellem AKTIVER eller VIN |
Blød start | Begrænser første tændingstid, så udgangskondensatoren oplades langsomt |
Nedlukning og låsning håndterer lange fejl. Hiccup-tilstand reducerer strømtab og varme. Låsning stopper batteridrænning. Begge sidder over det hurtige lag. Spidsstrømsbegrænsning håndterer den første puls. Cyklus-for-cyklus strømbegrænsning holder hver puls kort. Et andet cyklus-for-cyklus strømbegrænsningstrin tæller trips. Efter et bestemt antal cyklusser lukker ocp-logikken regulatoren ned. Ocp-stien forsøger derefter igen eller låser. Uanset hvad forbliver ocp-responsen forudsigelig.
Blød start beskytter opstartsvinduet . En høj tændingstid ved tænding holder induktorstrømmen stigende. Induktoren kan mættes, og kontaktstrømmen kan stige. En lav første tændingstid lader udgangskondensatoren oplade uden den pågældende indkobling. Spidsstrømsbegrænsning begrænser pulsen under denne rampe. Dette er den enkleste overstrømsbeskyttelsesmekanisme, du kan tilføje.
Den samme logik kører i enhver PWM-strømforsyning. Switch-mode strømforsyninger er afhængige af closed-loop feedback-kontrol for at holde udgangen stabil. Denne feedback-kontrolsløjfe bærer også fejlsignalet. Pulsbreddemodulation indstiller det normale driftspunkt. OCP-stien tilsidesætter den, når strømmen forsvinder. Du kan se begge roller i ét PWM-udgangskontrolskema. Udgangs-PWM-spændingskontrol og strømbegrænsning deler den samme komparator i mange designs. Strømtilstandskontrol gør denne deling tydelig.
Overvej en 12 V til 3.3 V buck med en 5 A belastning. Ved opstart ser udgangskondensatoren ud som en kortslutning. Uden soft start udløses peak-strømbegrænsningen ved den første puls. Cyklus-for-cyklus strømbegrænsning holder pulsen kort, og udgangsspændingen stiger langsomt. Med soft start stiger duty cycle langsomt. Strømmen forbliver under grænsen, og sløjfen når reguleringen uden problemer.
Overvejelser vedrørende PWM-beskyttelsesdesign
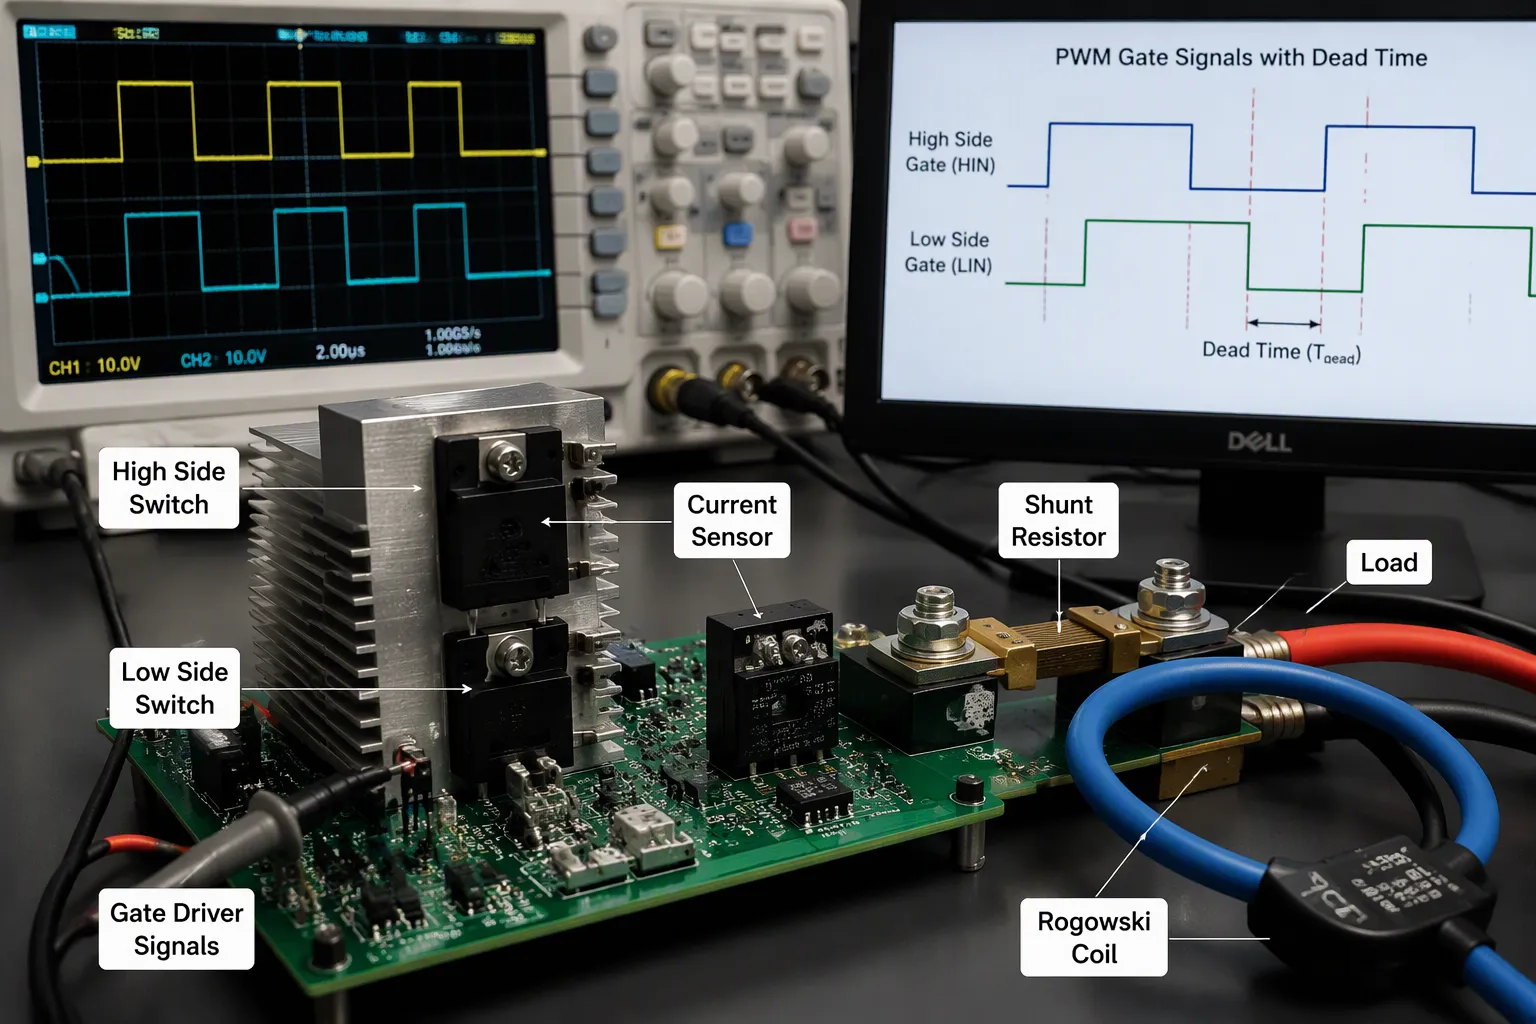
Registreringsnøjagtighed og støjimmunitet
Man er nødt til at afveje registreringsnøjagtighed mod støjimmunitet , og det er en svær afvejning. Moderne konvertere med bredt båndgab producerer stærk EMI ved høje switchfrekvenser. Denne støj kan forårsage falsk detektion og forkerte målinger. En beskyttelsessensor skal opfange fejlstrømme hurtigt, men den skal også overleve meget høje fejlstrømme og afvise switchstøj. Ingen enkelt ordning opfylder kravene til nøjagtighed, hastighed, størrelse, termisk stabilitet og EMI-immunitet på én gang.
Designmål | Afvejning / Omkostninger |
|---|---|
Højere sensornøjagtighed | Kan gøre sensoren større |
Forbedret støjimmunitet | Kan have brug for et mere komplekst kredsløb |
Shuntmodstande | Bred båndbredde, men dårlig isolation og nøjagtighed, der ændrer sig med temperaturen |
Rogowski-spoler | God højfrekvent registrering, men kan ikke detektere DC |
Inline (fase) registrering giver det mest præcise billede af belastningsstrømmen, fordi sensoren forbliver i serie med belastningen uanset switching-tilstanden. Men det sætter sensoren i den værste støjsituation: common-mode spændingen svinger mellem DC-bussen og jord ved PWM-switchingfrekvensen, så sensoren registrerer ekstreme dV/dt-transienter. Dette kræver stærk galvanisk isolation plus fremragende Common-Mode Transient Immunity (CMTI) for at forhindre højfrekvent PWM-støj i at ødelægge den analoge udgang - så at opnå den største nøjagtighed her øger direkte støjimmunitetsbyrden på designet.
God PWM i strømforsyningsdesign starter med et rent sensornetværk. Styr sensornoden fra en lavimpedanskilde. Hold spidsstrømsgrænsen stabil over temperaturen. En støjende sensorlinje kan udløse ocp-stien ved en sund belastning.
Dødtid og fejlhåndtering
I praksis er dødtid nødvendig for at undgå gennembrud i en rigtig half-bridge.
En halvbro med to udgange kræver et mellemrum mellem det øverste og nederste gate-signal. Uden dette mellemrum leder begge switche samtidig. DC-bussen driver derefter en enorm strøm gennem parret. Controlleren skal indstille dødtid eller forhindre overlapning for at blokere denne gennemstrømningsvej.
Et bearbejdet eksempel viser, hvordan delene fungerer sammen. Antag, at en peak cmc buck-konverter kører en 12 V skinne ind i en kortsluttet belastning. Peak-strømgrænsetærsklen udløses ved den første puls. Peak-strømbegrænsning afbryder high-side-kontakten. Cyklus-for-cyklus strømbegrænsning holder hver puls kortsluttet. Efter gentagne udløsninger kobler ocp-logikken fra. Peak-strømbegrænsning og cyklus-for-cyklus strømbegrænsning fungerer sammen her. Det samme mønster beskytter enhver PWM-strømforsyning. Du kan spore det i et PWM-strømforsyningskredsløbsdiagram eller et PWM-strømforsyningskredsløb. PWM-bølgeformen forbliver ren, og udgangsspændingen genoprettes, når du har afhjulpet fejlen. Switch-mode strømforsyninger afhænger af denne lagdelte respons.
PWM-styring giver dig en effektiv effektregulering. Overstrømsbeskyttelse holder tingene sikre. Når de arbejder sammen, får du hurtig og pålidelig beskyttelse uden at forsinke den normale drift. Én kontrolsløjfe overvåger indgangsspænding, belastning og strøm og driver derefter kontakten. Den samme sløjfe har indbyggede sikkerhedsforanstaltninger, der reagerer på signalet. Fejlresponsiv switching lader PWM-gating afbryde strømmen i det øjeblik, en overstrømshændelse opstår. Indbygget diagnosticering rapporterer fejl, når de opstår.
Du skal afveje sensornøjagtighed mod støjimmunitet og dødtid mod risiko for gennembrud. OCP-stien fungerer kun, når sensornetværket forbliver rent. Moderne designs presser switching hurtigere og skinner strammere. Det gør denne kombinerede tilgang til et must, ikke et valg. Din udgangsspænding forbliver stabil, og din hardware overlever fejlen.
Ofte stillede spørgsmål
Hvorfor beskadiger en langsom beskyttelsesudløsning hardware?
En langsom udløsning lader fejlstrømmen stige langt forbi tærsklen, før kontakten slukker. Den ekstra strøm belaster MOSFET'en og induktoren. Hurtig cyklus-for-cyklus-begrænsning stopper hver puls ved grænsen, så hardwaren aldrig ser den løbske strøm.
Kan man bruge én sensormodstand til både regulering og beskyttelse?
Ja. Mange controllere deler én komparator mellem feedback-sløjfen og strømgrænsen. Det samme shuntsignal indstiller det normale driftspunkt og trip-punktet. Du sparer plads på dele og printkort, men sensornetværket skal forblive rent for begge roller.
Hvad sker der, når regulatoren udløses på grund af en fejl?
Den første reaktion afbryder pulsen. Gentagne udløsninger udløser derefter hikke-tilstand eller latch-off. Hikke-tilstand forsøger igen efter en pause og sænker varmen. Låsningstilstand forbliver deaktiveret, indtil du skifter aktiveringsben eller cykler indgangsspændingen.
Hvorfor forårsager gennemstrømning en overstrømshændelse?
Begge kontakter leder strøm samtidig, så DC-bussen driver en enorm strøm direkte gennem parret. OCP-stien kan muligvis udløses, men belastningen kommer hurtigt. Du forhindrer det ved at indstille dødtid eller blokere overlap mellem de to gatesignaler.
Erstatter softstart overstrømsbeskyttelse?
Nej. Blød start begrænser kun den første tændingstid, så udgangskondensatoren oplades langsomt, og induktorstrømmen forbliver lav. En rigtig kortslutning kræver stadig strømgrænsen. Blød start og beskyttelse fungerer som lag, ikke erstatninger.