Optimering af motorhastighedsstyring skiller sig ud som en af de mest effektive måder at reducere energispild i motordrevne systemer. Elektriske motorer tegner sig for en stor andel af den globale elforbrug, så hastighedsregulering er en effektiv løftestang for energieffektivitet.
Anvendelsesområde | Andel tilskrevet motordrevne systemer |
|---|---|
Global elforbrug (industri + erhvervsbygninger) | |
Industriens elforbrug | ~ 65% |
Korrekt valgte frekvensdrev (VFD'er) i applikationer med variabelt moment giver typisk energibesparelser på 30-70% . Hvilke teknikker og fremgangsmåder giver de bedste gevinster? Denne artikel undersøger grundlæggende elementer, optimeringsteknikker, feedbacksystemer, praktiske trin og begrænsninger.
Nøgleforsøg
Tilpas motorhastigheden til belastningen for at reducere energispild og spare penge.
Brug frekvensomformere (VFD'er) til pumper og ventilatorer for at spare 30-70 % energi.
Lukket sløjfestyring reducerer strømforbruget med op til 67 % sammenlignet med åbne sløjfesystemer.
Dimensionér motorer korrekt for at undgå overdimensionering, hvilket spilder energi.
Regelmæssig vedligeholdelse og temperaturstyring holder motorerne effektive og forlænger levetiden.
Hvorfor hastighedskontrol er vigtig
Omkostningerne ved drift med fast hastighed
En motor med fast hastighed kører med én hastighed uanset belastningen. Dette design spilder strøm, når forbruget falder til under fuld kapacitet. Motoren fortsætter med at trække næsten fuld effekt, mens processen kun behøver en brøkdel af denne effekt. Den overskydende energi bliver til varme, støj og vibrationer i stedet for nyttigt arbejde.
Elmotorer i mange anlæg kører på denne måde det meste af året. Systemer, der er dimensioneret til spidsbelastning, kører ofte med delbelastning i lange perioder. Spildet hober sig stille og roligt op på hver elregning. Motorhastighedsstyring angriber direkte dette problem ved at lade ydelsen følge forbruget.
Matchende hastighed til belastning
Variabel hastighedsdrift er en grundlæggende metode til at spare energi i motorapplikationer. Et drev med variabel hastighed justerer motordriften for at tilpasse sig belastningsvariationer . Denne justering kan sænke elregningerne betydeligt. Drevet justerer energiforbruget og systemhastigheden for at matche outputbehovet, og denne mekanisme ligger bag de rapporterede besparelser.
VSD'er justerer energiforbrug og systemhastighed for at matche outputbehovet, hvilket er den centrale mekanisme bag de rapporterede besparelser.
Gevinsterne er betydelige. Typiske energibesparelser fra frekvensomformere overstiger 50 % . En typisk eftermontering tjener sig hjem på mindre end 3 år. Ofte delvist belastede systemer tjener sig hjem på mindre end 1 år. Betingelsen for disse besparelser er enkel: systemer, der kører ved delvis belastning det meste af året. Tilpasning af hastighed til belastning er derfor en kernepraksis inden for motorstyring for energieffektivitet, og det forbedrer motoreffektiviteten på tværs af hele drivlinjen.
Grundlæggende om motorhastighedskontrol
Grundlæggende om drejningsmoment, hastighed og belastning
Moment, hastighed og belastning danner en sammenhængende trio i enhver elektrisk motor. Effekt er lig med hastighed ganget med moment. En motors nominelle udgangseffekt er fast, så hastighed og moment bevæger sig i modsatte retninger. Halvering af hastigheden fordobler omtrent momentet ved konstant effekt.
Effekt (kW) | Hastighed (o / min) | Omtrentlig drejningsmoment (Nm) | Typisk polantal |
|---|---|---|---|
11 | 3000 | 35 | 2 stænger |
11 | 1500 | 70 | 4 stænger |
11 | 1000 | 105 | 6 stænger |
11 | 750 | 140 | 8 stænger |
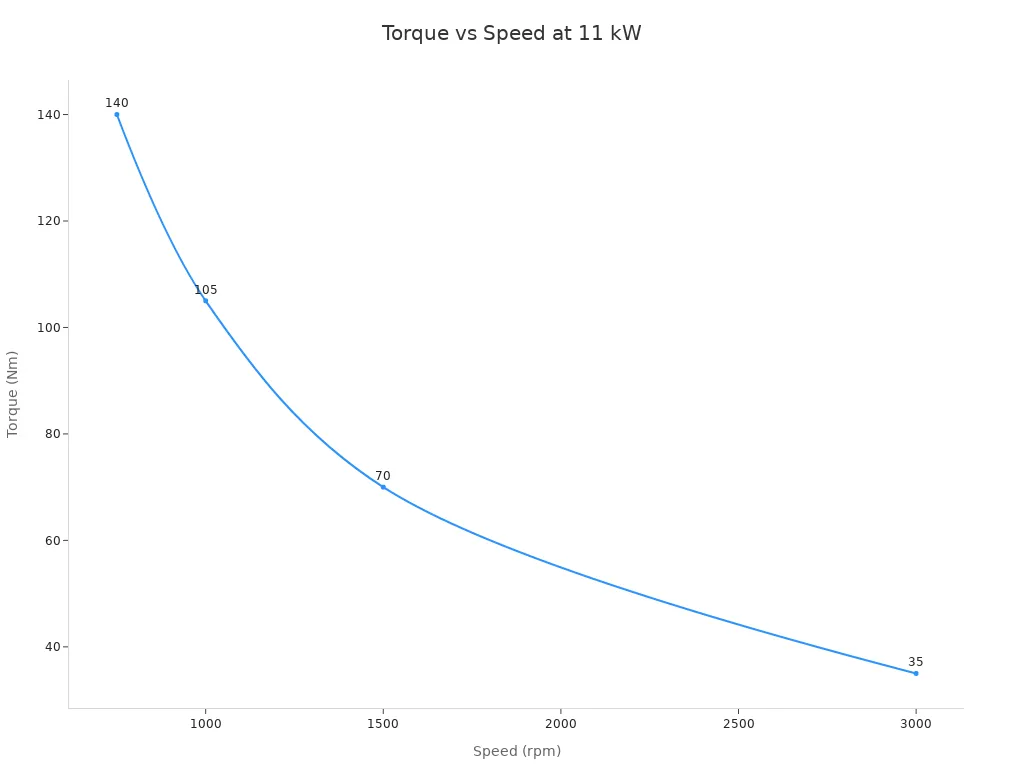
Belastningens moment-hastighedskarakteristik er afgørende ved valg af motor. Belastninger med variabelt moment, såsom centrifugalpumper og ventilatorer, har brug for et moment, der stiger med kvadratet af hastigheden. Belastninger med konstant moment, såsom transportbånd og elevatorer, holder momentet stabilt ved enhver hastighed, så effekten stiger i direkte proportion med hastigheden. Belastninger med konstant effekt, såsom vikling og opvikling, viser moment omvendt proportionalt med hastigheden.
Effekt (P) = Hastighed (n) × Drejningsmoment (M)
Da en motors nominelle udgangseffekt er en fast værdi, er hastighed og drejningsmoment omvendt proportionale.
DC-motorstyring og spændingsjustering
Hastighedskontrolmetoder til DC-maskiner falder i to familier. Spændingskontrol holder feltet på en fast excitationsspænding og varierer ankerforsyningen. Hastigheden er omtrent proportional med ankerspændingen. Fluxkontrol svækker eller styrker feltviklingen for at flytte hastigheden over eller under basishastigheden.
Elektronisk styring dominerer nu. En pulsbreddemodulationscontroller tænder og slukker hurtigt, og duty cyclen indstiller den gennemsnitlige leverede energi. Halvtreds procents duty giver omtrent halv hastighed. Denne tilgang producerer et meget lavt varmetab, hvilket gør den til den mest effektive og præcise løsning og standarden for moderne børstedrev og børsteløse drev. Simpel spændingsreduktion fungerer også, men den sænker det tilgængelige drejningsmoment sammen med hastigheden. Styring af motorhastigheden på denne måde passer til forudsigelige, konstante belastninger. Modstand indsat i serie med ankeret spilder strøm som varme, så designere behandler det som ældre praksis. Gearreduktion forbliver et mekanisk alternativ: udgangshastighed er lig med motorhastighed divideret med gearforholdet, og udgangsmomentet ganges med dette forhold og gearets virkningsgrad.
Vigtige optimeringsteknikker
PWM- og VFD-tilgange
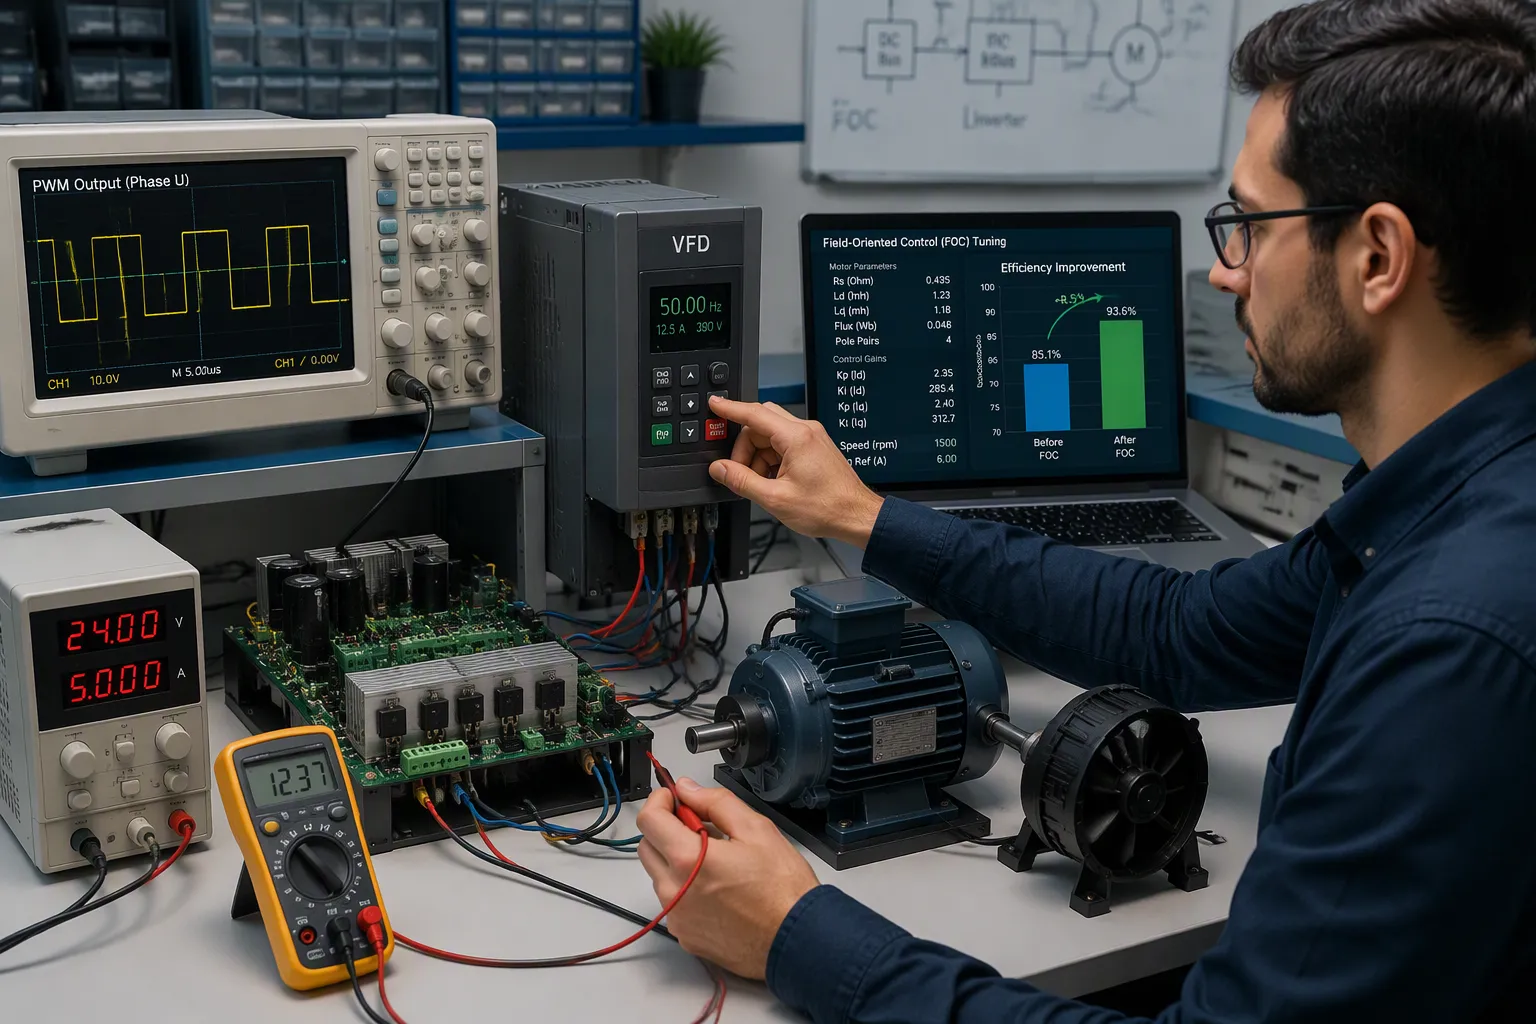
Pulsbreddemodulation og frekvensomformere regulerer begge hastigheden elektronisk, men de har forskellige roller. PWM tænder og slukker en fast DC-forsyning ved høj frekvens. Duty Cycle indstiller den gennemsnitlige spænding, og denne spænding indstiller hastigheden. Denne metode er egnet til DC-motorer og leverer lavt varmetab. Et frekvensomformer konverterer derimod indgående vekselstrøm og justerer både frekvens og spænding for at styre en AC-induktionsmotor. VFD'er udmærker sig i pumpe- og ventilatorsystemer, hvor belastningsmomentet falder med hastigheden.
PWM har effektivitetsgrænser knyttet til switchfrekvens. Meget høj frekvens over 50 kHz øger switchtabet og kan overstige driverens ladepumpekapacitet. Højere switchfrekvens reducerer strømripple, men øger MOSFET-switchtabene. Ultralydsdrift over 20 kHz forbliver uhørbar, men kan øge switchtabet. En for lavt indstillet frekvens producerer hørbar støj eller mætter kernen. Ingeniører afvejer disse afvejninger mod belastningsprofilen.
PWM-frekvenstilstand | Energieffektivitetsbegrænsning |
|---|---|
Meget høj frekvens (>50 kHz) | Øger koblingstabet og kan overstige driverens ladepumpekapacitet |
Højere koblingsfrekvens (generelt) | Reducerer strømripple, men øger MOSFET-skiftetab |
Ultralydfrekvens (>20 kHz) | Uhørbar drift, men kan øge koblingstabet |
Frekvensen er for lav | Kan forårsage hørbar akustisk støj eller mætte kernen |
FOC og avancerede algoritmer
Feltorienteret styring transformerer reguleringen af motorhastighed ved at adskille moment og flux. Denne adskillelse muliggør præcis hastighedsstyring under forskellige forhold. Feltorienteret styring reducerer energitab og øger den samlede effektivitet. Optimering af PI-regulatorerne inden for et FOC-skema giver yderligere gevinster. FOC-baserede drev viser også høj effektivitet og effekttæthed.
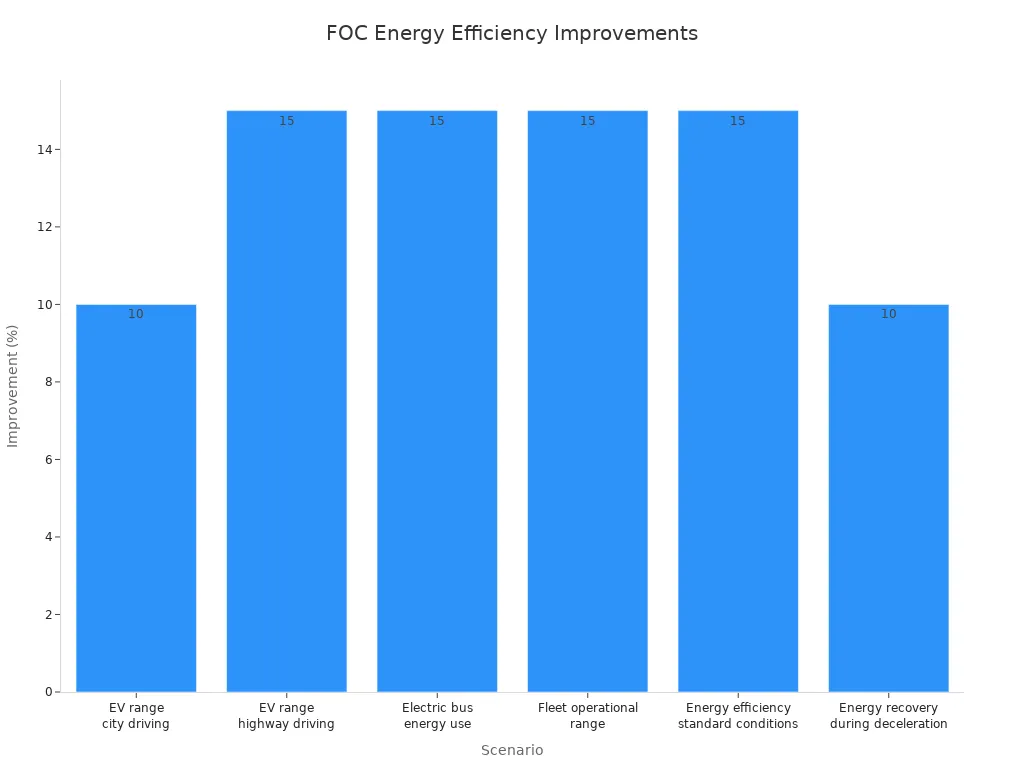
Feltdata viser gevinsten. Rækkevidden for elbiler ved bykørsel stiger med omkring 10 % i forhold til traditionel styring. Rækkevidden på motorvej med ensartet FOC-kalibrering stiger med op til 15 %. Energiforbruget for elektriske busser falder med cirka 15 %. Flådens rækkevidde øges i gennemsnit med 10-20 % med avancerede FOC-strategier. Optimeret momentproduktion øger energieffektiviteten med omkring 15 % under standardforhold. Energiudvinding under deceleration giver op til 10 % rækkevidde under specifikke forhold. Disse gevinster stammer fra optimeret moment og flux, hvilket reducerer tab og forbedrer energiudvindingen.
Applikationsdomæne | Effektivitetsrelateret fordel tilskrevet FOC |
|---|---|
Frekvensdrev (transportører, pumper, kompressorer) | Simuleringer brugt til at optimere ydeevne og energieffektivitet |
EV-trækkraftmotorer | Regenerativ bremsning og effektiv kraftomdannelse |
HVAC-luftbehandlingsenheder | Forbedret energieffektivitet og komfort |
Kølere og køletårne | Reduceret energiforbrug og driftsomkostninger |
Kompressorer | Forbedret energieffektivitet og lavere driftsomkostninger |
Ud over algoritmer øger strukturelle, materialemæssige og elektroniske fremskridt motoreffektiviteten. Forbedrede lamineringer og magnetiske materialer reducerer kernetab. Halvledere med bredt båndgab, såsom siliciumcarbid, reducerer koblingstab i invertere. Avancerede algoritmer udvider hastigheds-, positions- og momentstyring til ny præcision. Sammen gør disse fremskridt optimering af motorstyring for energieffektivitet til en lagdelt disciplin, og de styrker motorstyring for energieffektivitet på tværs af elektriske motorer i alle klasser.
Feedback-sløjfer og sensorer
Fordele ved lukket kredsløbsstyring
Lukkede styringssystemer sammenligner den faktiske effekt med en reference og korrigerer fejlen løbende. Denne korrektionsløkke minimerer energispild på en direkte måde. En frekvensomformer gætter ikke længere på, hvor meget effekt belastningen har brug for. Den måler resultatet og trimmer kommandoen, indtil outputtet matcher behovet.
Besparelserne kan være dramatiske. I én sammenligning havde et åbent steppersystem et gennemsnitligt strømforbrug på 43.8 W. Et lukket steppersystem havde et gennemsnitligt strømforbrug på 14.2 W, hvilket er cirka en tredjedel af det åbne kredsløb. Forskellen svarer i gennemsnit til cirka 29.6 W mindre, en reduktion på cirka 67.6 %. Loopen tjener sig selv hjem alene gennem lavere tab.
Et lukket kredsløbsstyringssystem hviler på fire dele: et indgangssignal , der indstiller det ønskede respons, en controller, der behandler fejlen, en aktuator, der justerer systemet, og en feedbackvej, der måler output kontinuerligt. Hver del understøtter præcis hastighedskontrol og stabil hastighedsregulering under skiftende belastninger.
Sensorvalg og placering
Valg af sensorer former, hvor godt et motorhastighedsstyringssystem fungerer. Højopløsnings-roterende encodere betjener hastighedssløjfen i moderne digitale controllere. De er stift monteret på motoren og leverer hastighedsfeedback og holder servo-sløjfen stabil. Controllere udleder ofte hastighed matematisk fra positionsdata. Omdrejningstællere fungerede engang som dedikerede hastighedssensorer, men højopløsnings-encodere har i vid udstrækning erstattet dem.
Overvågning og analyse af motorydelse understøtter energieffektivitet over tid. Teams bør spore aktiv energi i kWh på flere installationspunkter og sammenligne lignende aktivitetsperioder. Forsyningsspændingen bør holde sig inden for plus eller minus 5 % af den deklarerede værdi. En effektfaktor under 0.9 signalerer for højt strømforbrug og kræver korrektion. Spændingsforvrængning over 6-8 % øger tab og kræver harmonisk afbødning. Disse aflæsninger forvandler motorstyring fra gætværk til målt praksis, og de holder elmotorer kørende tæt på deres effektive område.
Optimering af motorstyring på systemniveau
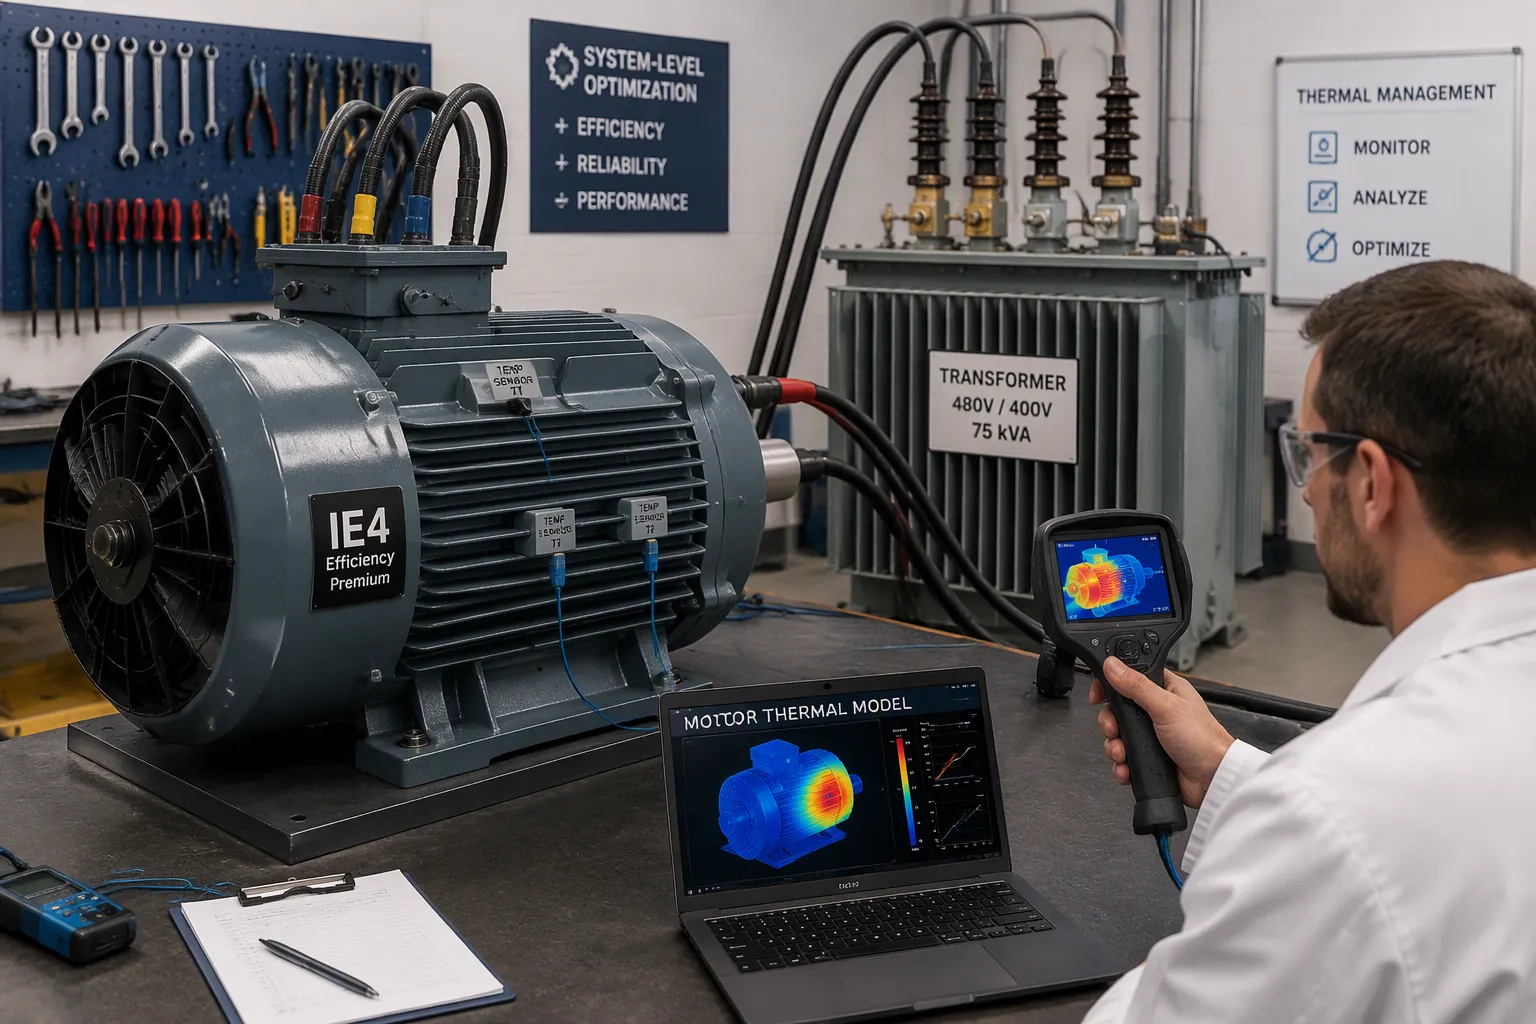
Termisk styring og temperaturovervågning
Varme er den dominerende faktor, der begrænser motorens levetid . Når den indre temperatur overstiger isoleringsklassegrænserne, nedbrydes viklingsisoleringen og forårsager i sidste ende kortslutninger eller faseubalance. Overophedning nedbryder også lejefedt, og mange tilsyneladende motorfejl er faktisk smørefejl. For høj varme kan delvist afmagnetisere permanente magneter. Når magnetstyrken falder, falder motoreffektiviteten, og varmeudviklingen stiger yderligere, hvilket skaber en skadelig feedbackcyklus.
Hver stigning på 10°F i driftstemperaturen forkorter isoleringens levetid med cirka 50%.
Motorer er ikke designet til at køre ved den maksimalt tilladte temperatur, da dette forkorter motorens levetid drastisk.
Overophedning får smøremiddel til at forlade lejehusene, hvilket fører til adskillige lejefejl.
Designere bør forbinde temperatursensorer direkte til spolerne eller bruge en joule-tæller termisk model i driveren for at fange hurtig lokaliseret opvarmning af viklingerne, før huset varmes op. Køleribber plus ventilatordrevet luftstrøm kan øge den kontinuerlige maksimale effekt med cirka 3 gange for små motorer og 5 gange for store motorer . Montering af motoren, så alle sider forbliver eksponerede, understøtter ensartet konvektiv køling. At sænke det gennemsnitlige effektforbrug hjælper også, da kontinuerlig opvarmning følger RMS-kraften snarere end den øjeblikkelige peak-kraft.
Komponenter, ledningsføring og vedligeholdelse
Fordele på systemniveau starter med strømforsyningsvejen. Opgradering af transformere og brug af tykkere ledninger reducerer spændingsfald, så mindre energi går tabt, før den når motoren. Højere effektive IE3- eller IE4-motorer bruger elektricitet mere effektivt , og deres bedre termiske styring sænker slid- og vedligeholdelsesomkostninger. Selvom disse motorer koster mere i starten, kan besparelserne tjene investeringen ind inden for et par år, især hvor elmotorer kører kontinuerligt eller under høj belastning.
Regelmæssig vedligeholdelse beskytter disse gevinster. Oversmøring af en motor opbygger tryk, der sprænger akseltætninger og fjerner fedt fra viklingerne, hvilket forårsager overophedning og for højt energiforbrug. At holde en motor fri for snavs og olie forhindrer dannelsen af et termisk lag af snavs. Korrekt spænding af remme og kæder, brug af matchende remme og præcis justering reducerer motorbelastningen. Forkert justering og bløde fødder belaster lejer og koblinger, hvilket forårsager vibrationer og en betydelig stigning i energiforbruget. Motorens levetidsomkostninger er kun 2-3 % af købsprisen, mens 97-98 % går til energi , så et planlagt vedligeholdelsesprogram betaler sig tilbage gennem lavere energiomkostninger og nedetid.
Praktiske implementeringstrin
Motorvalg og dimensionering
Korrekt dimensionering starter, før nogen bestiller hardware. Teams bør følge en fast rækkefølge for at undgå overdimensionering, hvilket stille og roligt spilder strøm i årevis.
Bestem drejningsmomentet først , da rotationskraften er den mest kritiske dimensioneringsfaktor.
Definer det hastighedsområde, som applikationen har brug for, i omdrejninger i minuttet (RPM).
Beregn effekten som drejningsmoment ganget med hastighed.
Foretræk højeffektive motorer som BLDC-design, som reducerer energitab og varme.
Tilpas driftscyklussen og miljøbeskyttelsesklassificeringen til de faktiske forhold.
Tilføj en sikkerhedsmargin på 20 %–30 % til det beregnede drejningsmoment og den beregnede effekt ved spidsbelastninger.
Belastningsinerti er også vigtig. Motorinerti bør ikke overstige 10 gange belastningsinerti , og et forhold på 1:1 til 5:1 er egnet til præcisionsarbejde. Den rigtige dimensionering kræver logget strømforbrug over en repræsentativ periode, ikke typeskiltets klassificering. En motor, der kører under 50-60 % af den nominelle belastning, er en stærk kandidat til udskiftning. Elektriske motorer forbruger ofte 65-70 % af et anlægs elektricitet , så dette trin har stor betydning.
Avanceret kontrolsoftware
Software forvandler en motor i den korrekte størrelse til en effektiv motor. Frekvensomformere tilpasser hastigheden til behovet , og de kan levere op til 50 % energibesparelser i nogle applikationer. Affinitetslovene forklarer hvorfor: effekten skaleres med hastighedens kube for ventilatorer og pumper, så små hastighedsreduktioner giver store besparelser. VFD'er blødgør også opstart, hvilket fjerner høje indkoblingsstrømme og spidsbelastningsafgifter.
Avancerede drev tilføjer fluxoptimering, hvilket reducerer tab under lette belastningsforhold. Udskiftning af drosselventiler med hastighedsregulering er blandt de anvendelser med højest potentiale. Koordineret PLC Styring øger besparelserne yderligere, og regenerative drev genvinder ellers spildt energi. En frekvensomformer alene kan ikke reparere en overdimensioneret motor, der går i tomgang nær minimumshastighed, så kombiner den med korrekt dimensionering. Sammen understøtter disse værktøjer optimering af motorstyring for vedvarende energieffektivitet.
Ulemper og begrænsninger
Omkostninger og kompleksitet
Hastighedsregulering giver et stærkt afkast, men den indledende investering og integrationsarbejdet kan afskrække nogle teams. Køb og installation af et drev koster mere end traditionelt motorstyringshardware. Standardmotorer kan også opleve isolationsnedbrud, overophedning og lejeskader fra PWM-udgang, så inverter-nominelle motorer bliver nødvendige og øger både omkostningerne og kompleksiteten ved valget.
Omkostninger eller kompleksitetsimplikationer | |
|---|---|
Startinvestering | Betydelig forudbetaling, som over tid opvejes af energi- og vedligeholdelsesbesparelser |
Elektromagnetisk interferens | Kræver afskærmning, korrekt jordforbindelse og EMI-filtre |
Indstillinger og konfiguration | Kræver personaleuddannelse og tydelig producentdokumentation |
Elektrisk støj og harmoniske | Harmoniske filtre kan være nødvendige og kan være et lovkrav. |
Frekvensomformere mister cirka 2-3 % af den håndterede effekt som spildvarme, så kabinetter og køling skal beskytte elektronikken. Kompatibilitetstjek er også vigtige. Ældre eller specialmotorer kan have brug for ekstra filtre, opgraderinger af ledningsføring eller udskiftning. En kvalificeret tekniker bør verificere motorens tilstand, jordforbindelse og styreindstillinger før installation. Tilbagebetalingstid er stadig i de fleste projekter: AC-frekvensomformere i HVAC har et afkast på 1-5 år , ventilatorer og pumper på 1-2 år og VFD-eftermonteringer i små og mellemstore virksomheder på 2-4 år. Disse virksomheder kræver ofte en tilbagebetalingstid på under 18-24 måneder , så business casen kræver omhu.
Forhold, der reducerer gevinster
Besparelserne falder under adskillige driftsforhold. Belastninger med konstant moment kræver stadig et betydeligt moment ved reduceret hastighed, så gevinsterne svækkes. Systemer, der kræver minimal flow, smøring eller motorkøling, begrænser, hvor meget hastigheden kan falde. Intermitterende drift giver færre timer til at genvinde besparelserne end kontinuerligt kørende pumper eller ventilatorer.
Forholdene på stedet er også vigtige. Ustabil strømforsyning, herunder spændingsudsving og harmonisk forvrængning, kan reducere effektiviteten med 15-25 % i forhold til ideelle forhold. Ekstrem omgivende varme over 40 °F forkorter motorens levetid, og dårlig ventilation eller kontaminering kompromitterer kølingen. Selv velafstemte lukkede kredsløbsstyringssystemer kan ikke genvinde tab forårsaget af en svag strømforsyning. Teams bør revidere disse forhold, før de investerer kapital, og derefter kombinere motorhastighedsstyring med termisk styring og vedligeholdelsesdisciplin for at beskytte de forventede gevinster.
Optimeret hastighedskontrol er direkte forbundet med energieffektivitet. Et drev, der matcher ydelsen til efterspørgslen, stopper det spild, som drift med fast hastighed skjuler på hver regning. De stærkeste resultater kommer ved at kombinere den rigtige teknik, et solidt feedbacksystem, sund temperaturstyring og disciplineret vedligeholdelse. Ingen enkeltstående foranstaltning bærer byrden alene.
Læserne bør nu vurdere deres egne motorsystemer. Log strømforbrug, tjek dellasttimer og bekræft motorstørrelsen, før de investerer. Anvend de praktiske trin ovenfor i rækkefølge. VFD'er og lukket sløjfestyring belønner denne disciplin med målbare gevinster.
Start i dag. Revider én motorlinje, dokumenter dens belastningsprofil, og begynd at optimere motorhastighedsstyringen for at opnå energibesparelser, som teamet kan verificere.
Ofte stillede spørgsmål
Hvor meget energi kan hastighedskontrol rent faktisk spare?
Besparelserne afhænger af belastningsprofilen. Variable momentapplikationer med korrekt valgte drev giver typisk 30-70% energibesparelser. Systemer, der kører delvist belastet det meste af året, oplever de største gevinster, og en typisk eftermontering tjener sig hjem på mindre end 3 år.
Hvornår bør et team vælge en VFD i stedet for PWM-styring?
Motortypen afgør valget. PWM passer til DC-motorer og skifter en fast DC-forsyning ved høj frekvens. En VFD konverterer vekselstrøm og justerer både frekvens og spænding til induktionsmotorer. Pumper og ventilatorer drager mest fordel af VFD'er, fordi belastningsmomentet falder, når hastigheden falder.
Retfærdiggør lukket kredsløbskontrol dens meromkostninger?
Lukket sløjfe-styring måler den faktiske effekt og korrigerer fejlen løbende. En sammenligning viste, at en åben sløjfe-stepper havde et gennemsnit på 43.8 W mod 14.2 W for et lukket sløjfe-system, hvilket er en reduktion på omtrent 67.6 %. Dette lavere tab alene dækker ofte de ekstra omkostninger til sensor og controller.
Hvilken størrelsesfejl spilder mest energi?
Overdimensionering er den mest almindelige og dyre fejl. En motor, der kører under 50-60% af den nominelle belastning, er en god kandidat til udskiftning. Hold bør registrere strømforbruget over en repræsentativ periode, dimensionere ud fra moment først, og derefter tilføje en sikkerhedsmargin på 20%-30% for spidsbelastninger.
Hvornår mindskes effektivitetsgevinsterne?
Belastninger med konstant moment kræver stadig højt moment ved reduceret hastighed, så besparelserne svækkes. Minimumsflow- eller kølekrav begrænser, hvor meget hastigheden kan falde. Ustabil strømforsyning kan reducere effektiviteten med 15-25 % i forhold til ideelle forhold, og intermitterende drift giver færre timer til at genvinde besparelserne.