Високоточний рух — це скоординований, контрольований рух механічних систем в автоматизованій техніці. Прецизійне керування рухом поєднує кожну команду з вимірюванням, а зворотний зв'язок дозволяє системі виправляти власну помилку.
Кілки — це бетон. Похибки в одиниці нанометрів можуть призвести до дефектного чіпа в літографії. Дефекти розміром у кілька нанометрів можуть зробити цілий чіп непридатним для використання, і для виявлення таких помилок існує електронно-променева інспекція з роздільною здатністю 1 нанометр. Випробування пластин та їх складання стикаються з однаковим тиском.
Інженери, які володіють принципами посилення точного керування рухом, ключовими технологіями, джерелами помилок та стратегіями інтеграції. Ці інструменти підтримують нові конструкції та усунення несправностей існуючих точних систем.
Ключові винесення
Високоточне керування рухом забезпечує точне переміщення машин та виправлення помилок за допомогою зворотного зв'язку.
Замкнутий зворотний зв'язок вимірює фактичне положення та коригує відхилення в режимі реального часу.
Ключові компоненти включають виконавчі механізми, контролери, приводи та датчики зворотного зв'язку, такі як оптичні енкодери.
Теплове розширення, люфт і тертя є основними джерелами похибок, що знижують точність.
Моделі прямого зв'язку та картографування помилок можуть зменшити кількість помилок більш ніж на 70%.
Налаштуйте сервоконтури по порядку: струм, швидкість, потім положення для стабільної роботи.
Регулярне калібрування та контроль навколишнього середовища забезпечують стабільну точність протягом тривалих виробничих циклів.
Підбирайте компоненти відповідно до завдання та розглядайте точність як властивість усієї системи для досягнення найкращих результатів.
Основи високоточних рухів
Високоточний рух означає скоординований, контрольований рух механічних систем в рамках автоматизованої техніки. Багатоосьова синхронізація утримує кожну вісь на одній траєкторії в один і той же момент часу. Одна відстаюча вісь може зіпсувати весь процес, тому інженери встановлюють вимоги до точності, щоб гарантувати продуктивність процесу.
Основні компоненти системи
Чотири елементи утворюють основу будь-якої системи точного керування рухом. У таблиці нижче підсумовано кожну роль.
Компонент | Роль у системі руху |
|---|---|
Приводи (серво/крокові двигуни) | Перетворити електричну енергію на механічну силу або крутний момент для переміщення вантажу |
Контролер руху | Інтерпретує команди високого рівня, перетворює їх на низькорівневі сигнали з часовими характеристиками та виконує планування траєкторії. |
Приводи (сервопідсилювачі) | Приймати малопотужні командні сигнали та модулювати їх у високопотужний струм для обмоток двигуна |
Пристрої зворотного зв'язку | Безперервно вимірювати фактичне положення та швидкість, що дозволяє коригувати збурення в замкнутому циклі |
Приводи та виконавчі механізми
Вибір приводу значною мірою визначає продуктивність системи. Електричні сервоприводи підходять для високоточних робіт завдяки своїй керованості та швидкості реагування. Пневматичні та гідравлічні типи поєднують щільність потужності, швидкість, точність та ефективність для роботи в умовах високих зусиль або складних умов. Приводи регулюють напругу та струм, що подається на привод, що забезпечує точний контроль над крутним моментом, швидкістю та положенням. Сучасні приводи додають зворотний зв'язок із замкнутим циклом, діагностику в режимі реального часу та вбудований інтелектуальний підхід.
Датчики зворотного зв'язку
Пристрої зворотного зв'язку, такі як оптичні енкодери високої роздільної здатності, ємнісні датчики та лазерні інтерферометри, повідомляють дані про положення та швидкість процесорам сервопідсилювача в режимі реального часу. Оптичні енкодери поширені в прецизійному управлінні рухом, оскільки вони забезпечують високу роздільну здатність та стабільний вихідний сигнал. Енкодери та резольвери забезпечують безперервний зворотний зв'язок щодо положення та швидкості, тому системи керування із замкнутим циклом можуть виправляти помилки в міру їх виникнення.
Контролери та обробка сигналів
Контролер руху діє як центральний процесор. Він інтерпретує команди високого рівня та виконує планування траєкторії. Обробка сигналів усередині контролера перетворює необроблені дані датчиків на корисний зворотний зв'язок щодо положення. Правильно підібрані та налаштовані елементи забезпечують високу швидкість, точність та повторюваність.
Петля зворотного зв'язку
Розімкнутий цикл проти замкнутого циклу
Система з відкритим циклом видає команди, не перевіряючи результат. Система із замкнутим циклом вимірює результат і коригує його. Цикл повторюється безперервно:
Пристрої зворотного зв'язку передають дані про положення та швидкість на процесори сервопідсилювача в режимі реального часу.
Контур керування обчислює похибку позиціонування, порівнюючи цільове положення з плану траєкторії з фактичним положенням, отриманим за допомогою зворотного зв'язку.
ПІД-алгоритм генерує коригувальний вихідний сигнал: пропорційний член враховує негайну похибку, інтегральний член усуває стаціонарні похибки, такі як статичне тертя, а похідний член додає демпфування для мінімізації перерегулювання.
Привід модулює скориговану команду та видає необхідний струм високої потужності на двигун.
Двигун перетворює це на механічну силу або крутний момент, і цикл повторюється, щоб відхилити збурення та зберегти детермінізм положення.
Коефіцієнт посилення, пропускна здатність та стабільність
Коефіцієнт підсилення визначає, наскільки агресивно цикл реагує на помилку. Коефіцієнт пропускної здатності визначає, наскільки швидко цикл може реагувати. Високий коефіцієнт підсилення та широка смуга пропускання зменшують помилки, проте надмірні значення підштовхують цикл до коливань. Інженери балансують ці налаштування, щоб забезпечити стабільність точного керування рухом.
Показники продуктивності
Точність, повторюваність, роздільна здатність
Точність вимірює різницю між заданим положенням і реальним фізичним положенням навантаження , яке зазвичай перевіряється за допомогою лазерного інтерферометра. Повторюваність характеризує, наскільки точно платформа повертається в те саме положення за однаковими командами. Роздільна здатність описує дві властивості: роздільну здатність зворотного зв'язку (кількість енкодерів на одиницю) та роздільну здатність позиціонування (мінімальний приріст руху). Висока роздільна здатність не гарантує точності чи повторюваності.
Час встановлення та наступна помилка
Обмеження пропускної здатності призводять до недбалої поведінки, помилок стеження та повільного встановлення сигналу. Висока швидкість оновлення сервоприводів та архітектура на основі EtherCAT забезпечують гарну основу. Роздільна здатність та лінійність оптичних енкодерів є основними джерелами помилок; високий крок плюс лінеаризація в прошивці контролера, калібрована за допомогою зовнішніх лазерних інтерферометрів, підвищують точність. Пропускна здатність, роздільна здатність та точність датчика безпосередньо впливають на час встановлення сигналу та помилку стеження. Точний зворотний зв'язок про положення та дані про абсолютне положення ще більше уточнюють обидва показники в системах керування рухом.
Принципи точного керування рухом
Багатоосьова координація
Синхронізований рух по осях
Кожна вісь у прецизійній системі керування рухом повинна запускатися, утримувати швидкість і зупинятися одночасно. Контролери руху отримують синхронізацію від внутрішніх осциляторів , тому їхні частоти відрізняються під час тривалих переміщень. Стандартним рішенням є явна синхронізація: один контролер діє як головний і надсилає стробоскопічний сигнал до ведених контролерів. Один багатоосьовий контролер вирішує проблему автоматично, оскільки всі контури мають один головний тактовий генератор. Детерміновані мережі, такі як EtherCAT та PROFINET IRT, синхронізують осцилятори вузлів з точністю до наносекунд, тому команди застосовуються в один і той же момент на кожному приводі. Електронні редуктори та таблиці CAM додають ще один рівень, забезпечуючи дотримання співвідношень головний-ведений у режимі реального часу.
Основи планування траєкторії
Контролер перетворює кожну команду руху на траєкторію, що залежить від часу, яка визначає шлях, профіль швидкості та цільове положення. Гарне планування враховує динамічні обмеження на прискорення та ривки, а також синхронізує кожну вісь протягом усього руху. Інженери вибирають параметризацію відповідно до завдання: кусково-кубічні поліноми для динамічного планування та B-сплайни для кінематичної оптимізації, де властивість опуклої оболонки зберігає лінійність положення та похідних протягом усього часу. S-подібне прискорення , прогнозування та кругова інтерполяція доповнюють поширені типи профілів.
Основи сервокерування
Високошвидкісні сервоцикли
Код реального часу зазвичай працює на частоті понад 10 кГц, щоб гарантувати своєчасне виправлення помилок. У кожному циклі контролер порівнює задане положення з виміряним положенням, а алгоритм PID генерує коригувальний сигнал. Серводвигуни поєднують високе співвідношення крутного моменту до інерції із зворотним зв'язком із замкнутим контуром, що забезпечує лінійну точність на мікронному рівні та швидке налаштування на зміни навантаження. Оптичні енкодери високої роздільної здатності, розміщені близько до точки дії інструменту, відповідно до принципу Аббе, мінімізують похибку вимірювання.
Компроміси стабільності та реагування
Швидкість і точність впливають на стабільність. Широка смуга пропускання та високий коефіцієнт підсилення зменшують похибку відхилення, проте надмірні значення збуджують механічний резонанс і підштовхують петлю до коливань. Інженери балансують ці два фактори, налаштовуючи кожну вісь та перевіряючи міжосьову взаємодію, оскільки прискорення на одній осі може викликати вібрацію на іншій.
Специфікації точності
Визначення точності та повторюваності
Metric | Визначення | Ключові обмежувальні фактори |
|---|---|---|
Точність | Наскільки близько система досягає абсолютного заданого положення; вимірює відхилення від справжньої цілі | Механічна геометрія, тепловий дрейф, якість калібрування |
Повторюваність | Наскільки близько система повертається до одного й того ж положення повторно, з одного або обох напрямків | Часто легше досягти, ніж абсолютної точності; критично важливо для стабільної якості |
Відповідність специфікацій потребам процесу
Практичне правило регулює специфікацію: спочатку стабілізуйте точність за допомогою кріплення, середовища та навчених операторів, а потім коригуйте точність за допомогою калібрування та зміщення. Система, яка не може послідовно повторюватися, не стане корисною лише завдяки калібруванню. Команди підтверджують точність за допомогою дослідження Gage R&R, перш ніж розглядати абсолютну точність. Ця дисципліна забезпечує чесність системи точного керування рухом та захищає інвестиції в оптичні енкодери, приводи та контролери.
Ключові технології
Технологія оптичного кодера
Принципи роботи
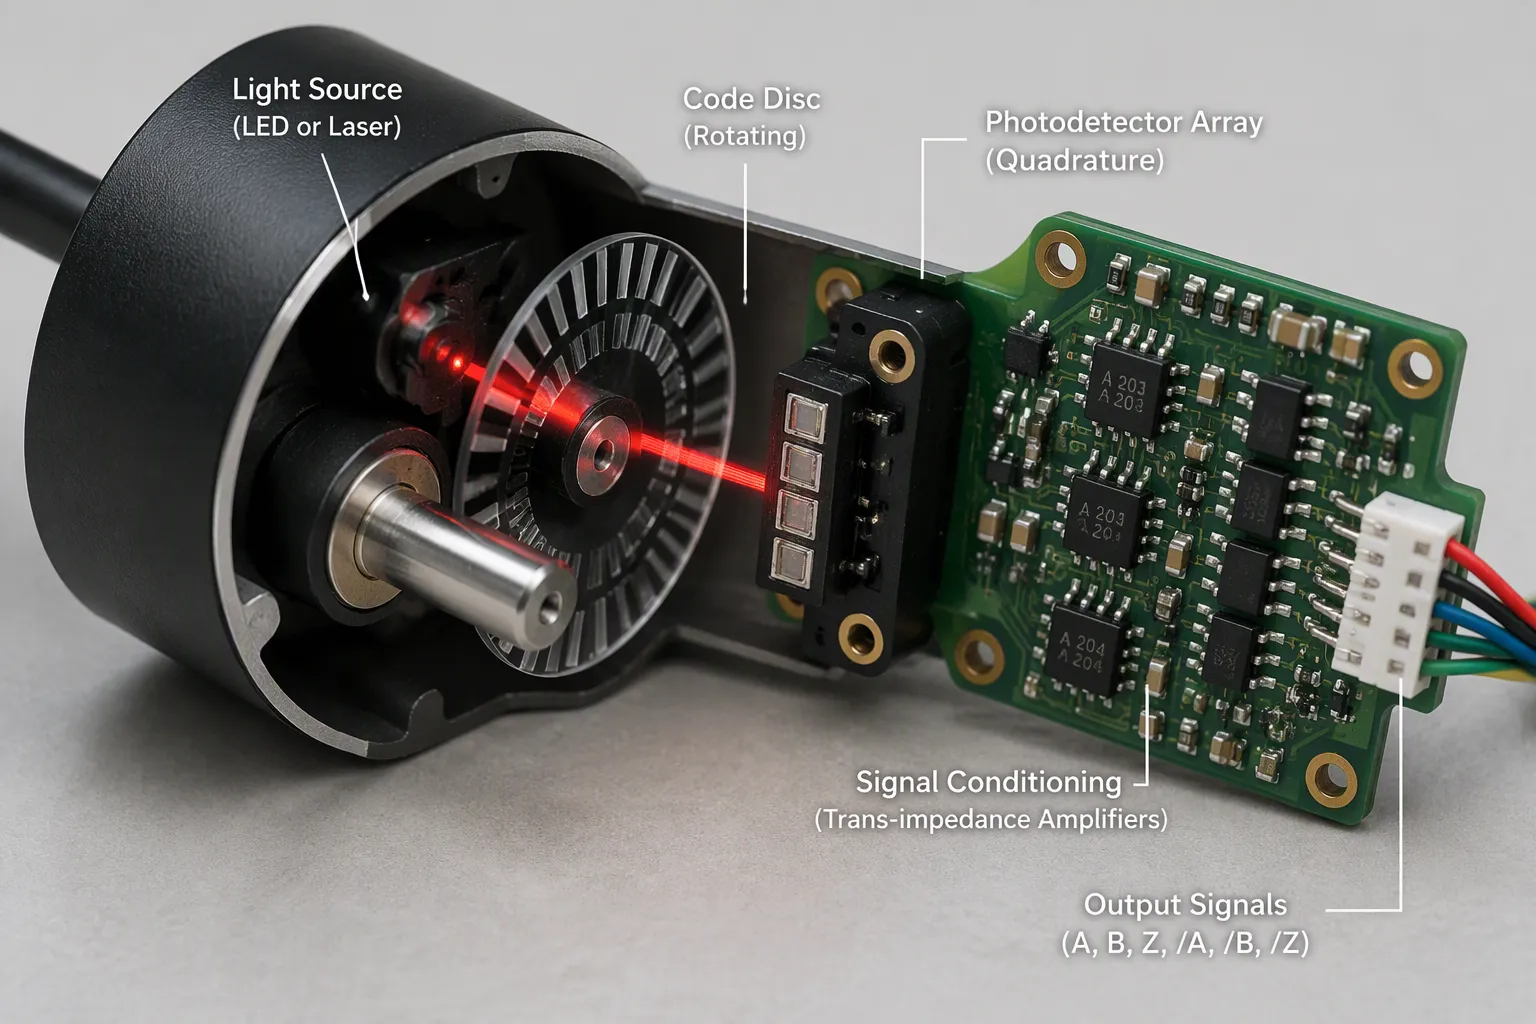
Основи оптичних кодерів базуються на простому світловому шляху. Прецизійний світлодіод або лазерне джерело в ближньому інфрачервоному діапазоні (850–940 нм) випромінює стабільний промінь. Цей промінь проходить через кодовий диск з чергуючими непрозорими та прозорими сегментами, який модулює світло під час обертання або переміщення диска. Потім фотодетектор перетворює модульовані світлові імпульси на електричний струм. Наведена нижче послідовність відображає повний ланцюг сигналу.
Прецизійний світлодіод або лазерне джерело (ближнього інфрачервоного випромінювання, 850–940 нм) випромінює стабільний світловий промінь.
Промінь проходить через кодовий диск або кодове колесо з чергуванням непрозорих та прозорих сегментів, що модулює світло під час обертання або переміщення диска.
Фотодетектор (фотодіод або фототранзистор) перетворює модульовані світлові імпульси на електричний струм.
Квадратурне детектування з чотирма фоточутливими елементами, розташованими електрично під кутом 90° один від одного, а також диференціальні конфігурації максимізують завадостійкість.
Кондиціонування сигналу (трансімпедансні підсилювачі, автоматичне регулювання посилення) створює чистий цифровий вихідний сигнал, що відображає положення, напрямок та швидкість.
Цей кінцевий вихід містить дані про положення, напрямок та швидкість. Квадратурне кодування дозволяє контролеру зчитувати напрямок з фазового співвідношення між каналами. Квадратурний аналіз сигналу додатково уточнює роздільну здатність, декодуючи кожен граничний перехід.
Типи та переваги
Інженери класифікують оптичні енкодери за геометрією руху та за схемою кодування. У таблиці нижче наведено основні типи оптичних енкодерів відповідно до їхніх функцій.
Основа класифікації | тип | Ключові характеристики | Сценарій застосування |
|---|---|---|---|
Геометрія руху | Rotary | Відстежує кутове положення та напрямок; абсолютні або відносні дані | Високопродуктивні ротаційні системи |
Геометрія руху | Лінійний | Виявляє лінійне зміщення | Робототехніка та автоматизація точних завдань |
Кодування | Інкрементний | Простий шаблон; підраховує імпульси від початкової точки для визначення відносного положення | Загальне керування рухом |
Кодування | абсолют | Складний візерунок; унікальний сигнал для кожної позиції для абсолютного відстеження | Критично важливі системи |
Кодування | Диференціальний | Двоколійна конструкція; покращена завадостійкість | Середовища з високим рівнем перешкод |
Переваги технології оптичних енкодерів є суттєвими. Оптичні енкодери забезпечують високу роздільну здатність і точність, з роздільною здатністю понад 1 мільйон відліків на оберт і точністю зворотного зв'язку на субмікронному рівні. Час відгуку зазвичай становить менше 1 мікросекунди, що дозволяє відстежувати положення в режимі реального часу. Диференціальне та квадратурне детектування забезпечують чудову завадостійкість, включаючи стійкість до радіочастотних перешкод. Прямий цифровий вихід усуває аналого-цифрове перетворення, що зменшує накладні витрати на обробку та підвищує надійність. Доступні корпуси зі ступенем захисту IP67 для пило- та вологостійкості, а діапазон робочих температур охоплює від -40°C до +85°C. Безконтактне вимірювання забезпечує високу надійність і тривалий термін служби. Ці пристрої також підтримують як абсолютний, так і інкрементальний зворотний зв'язок, мають компактні розміри, легко встановлюються та споживають мало енергії.
Оптичні енкодерні пристрої та датчики
Оптичні та магнітні енкодери
Оптичні та магнітні енкодери служать різним умовам. Порівняння нижче показує компроміс.
Тип кодера | Роздільна здатність і точність | Екологічна стійкість |
|---|---|---|
Оптичний | Найвища роздільна здатність і точність | Вразливий до забруднення |
Магнітний | Обмежена роздільна здатність | Витримує суворі умови (сильні удари/вібрації); використовує датчики Холла для отримання абсолютного сигналу |
Оптичний обертовий енкодер виграє за роздільною здатністю, але забруднення погіршує його масштаб. Магнітний блок жертвує роздільною здатністю заради виживання в складних умовах. Розробники зважують обидва фактори з урахуванням робочого циклу машини.
Інтерферометри та ємнісні датчики
Дифракційні оптичні енкодери можуть легше задовольнити суперечливі вимоги компактності, низької вартості/ваги та високої продуктивності, ніж альтернативні технології, такі як інтерферометри для вимірювання відстані, ємнісні зонди та LVDT.
Лазерні енкодери забезпечують лінійне та багатоступеневе вимірювання положення з високою роздільною здатністю та низькою циклічною похибкою. Вони поєднують вимірювальну продуктивність інтерферометра переміщення з простотою використання та встановлення звичайних стрічкових або скляних енкодерів. Для більшості конструкцій прецизійних систем керування рухом це поєднання продуктивності та простоти визначає вибір датчика.
Архітектури контролерів
ПІД та розширені алгоритми
Алгоритми сервоуправління PID залишаються найпростішим підходом до керування. Вони підходять для простих механічних конструкцій. Вони не підходять для керування великою масою або інерцією, невідповідними навантаженнями, роботами, порталами та каскадами надвисокої роздільної здатності. Розширені алгоритми заповнюють цю прогалину: польово-орієнтоване керування, просторово-векторна модуляція та MIMO-алгоритми сервоуправління. Додаткові фільтри (низькочастотний, режекторний, біквадратний, нульфазний), придушення збурень, прямий зворотний зв'язок та адаптивне керування доповнюють інструментарій.
DSP та контролери руху
Деякі цифрові сигнальні процеси (ЦСП) містять АЦП для вимірювання струму. Вони економічно ефективні, проте низької якості, з відношенням сигнал/шум та реальною роздільною здатністю, обмеженими приблизно 10 бітами, що обмежує коливання положення та плавність швидкості. Високопродуктивні приводи використовують 14-бітні або вище АЦП з високим відношенням сигнал/шум. Контролери руху генерують профілі положення. Розширені контролери координують кілька осей за допомогою багатоосьових векторних переміщень, керування ривками (профілі третього порядку), інтерпольованого руху, відображення та компенсації помилок, зворотної кінематики, змішування шляхів та прогнозування. Вони підтримують високошвидкісну синхронізацію вводу/виводу (PEG/PSO). Частоти оновлення сервоконтурів зазвичай коливаються від 100 Гц до 20 кГц , а рівномірна висока частота оновлення по всіх контурах та осях сигналізує про високопродуктивну конструкцію. Цифрові контури струму, польово-орієнтоване керування, синусоїдальна комутація та просторово-векторна модуляція доповнюють керування на рівні приводу. Інтегроване багатоосьове MIMO-керування (наприклад, ACS MC4U) досягає найвищої швидкості та найнижчого часу встановлення. Високошвидкісне прецизійне сервокерування в системах з жорсткими дисками демонструє цю архітектуру на практиці, де позиціонування головки вимагає надзвичайної точності за умови жорсткого зворотного зв'язку.
Джерела помилок та компенсація
Поширені джерела помилок
Люфт, тертя, податливість
Механічне зміщення проявляється у двох місцях. Воно проявляється як перекіс під час складання та як втрата ходу під час руху. Люфт та податливість створюють зону нечутливості при кожному зміні напрямку. Тертя від напрямних осей додає заїдання-ковзання та нерегулярного руху. Розширені алгоритми керування оцінюють ці механічні недоліки та виправляють їх за допомогою зворотного зв'язку енкодера. Механічне зв'язування вимагає перевірки та корекції вирівнювання, перш ніж будь-яке програмне виправлення може допомогти.
Теплові та екологічні помилки
Зміна температури спричиняє теплове розширення, яке змінює довжину шкали та точність вимірювання. Теплові ефекти є одними з найбільших джерел похибок у точних машинах. Навіть добре контрольовані установки демонструють коливання температури приблизно на 0.5°C на годину та просторові градієнти по всій площі підлоги. Внутрішнє самонагрівання від кульково-гвинтових платформ без прямого зворотного зв'язку додає ще одне важливе джерело похибки позиціонування. Сучасні надточні машини протидіють цьому за допомогою систем терморегулювання з точністю до ±0.5°C , а новіші системи досягають ±0.05°C всередині робочої зони.
Шум датчика та квантування
Електричні перешкоди від двигунів та приводів погіршують зворотний зв'язок енкодера. Шумові артефакти також виникають через погане заземлення. Екрановані кабелі, належне заземлення та фільтрація пригнічують ці ефекти. Недосконалості шкали призводять до передбачуваних циклічних помилок, а тангаж, рискування та нахил між шкалою та зчитуючою головкою погіршують цілісність сигналу.
Стратегії компенсації
Прямий зв'язок та модельний зв'язок
Прямий зв'язок на основі моделі використовує кінематичні моделі для визначення джерел помилок та застосовує зворотні перетворення до командних позицій перед виконанням. Цей підхід підходить для синхронних, повторюваних помилок. Задокументовані результати показують зниження на понад 70% при реверсі , а вдосконалені стратегії досягають зниження середніх залишків до 96.9%. Цифровий двійник, побудований на основі множинної лінійної регресії, пов'язує кілька температурних вхідних даних з тепловими спотвореннями. Одна валідація зменшила міжпікову похибку з 82 мкм до 33 мкм та середньоквадратичну похибку з 7.5 мкм до 2.9 мкм.
Картування помилок та калібрування
Калібрування переміщує систему по всьому діапазону, записує порівняння командних та фактичних положень та застосовує корекції, що залежать від положення, під час роботи. Цей метод спрямований на циклічні помилки зубчастих коліс та ексцентриситету, із задокументованим зниженням максимальної залишкової помилки на 68%. Замкнуте керування зворотним зв'язком з високороздільними оптичними енкодерами обробляє динамічні помилки в режимі реального часу. Помилки зазору з'єднання зменшилися з 212 мкм до менш ніж 51 мкм у випадку приводу з однією гармонікою. Команди повинні планувати калібрування через фіксовані проміжки часу, оскільки довготривалий дрейф зберігається навіть після компенсації.
Придушення вібрації та перешкод
Пасивна та активна ізоляція
Пасивні ізоляційні кріплення поглинають вібрацію за рахунок маси та демпфування. Активна ізоляція додає датчики та виконавчі механізми, які скасовують збурення в режимі реального часу. Вибір залежить від частотного складу збурення та жорсткості, необхідної для процесу.
Фільтри та спостерігачі режекторного типу
Режекторні фільтри пригнічують механічний резонанс на відомій частоті, не жертвуючи коефіцієнтом посилення контуру в інших місцях. Спостерігачі оцінюють невиміряні стани та повертають їх назад для покращення придушення перешкод. Обидва інструменти розширюють корисну пропускну здатність прецизійного контуру керування рухом.
Кількісна компенсація ефективності в системах гармонійного приводу: пряма подача зменшує помилки реверсування з'єднань більш ніж на 70%, компенсація зазору досягає 87%, а вдосконалені стратегії забезпечують зниження середніх залишків на 96.9%. Середній залишок зменшується з 3.379 мм до 0.105 мм.
Система точного керування рухом досягає найкращих результатів, коли інженери розглядають точність як властивість системи. Оптичні енкодери забезпечують зворотний зв'язок щодо положення, що робить можливою корекцію, а дані про абсолютне положення усувають необхідність повернення до початкового положення після кожного циклу живлення. Контроль навколишнього середовища та регулярне калібрування утримують дрейф у межах допустимих значень. Ці методи дозволяють точному керуванню рухом забезпечувати повторювані результати протягом тривалих виробничих циклів.
Інтеграція систем точного керування рухом
Дизайн та розміри
Узгодження виконавчих механізмів, датчиків, навантажень
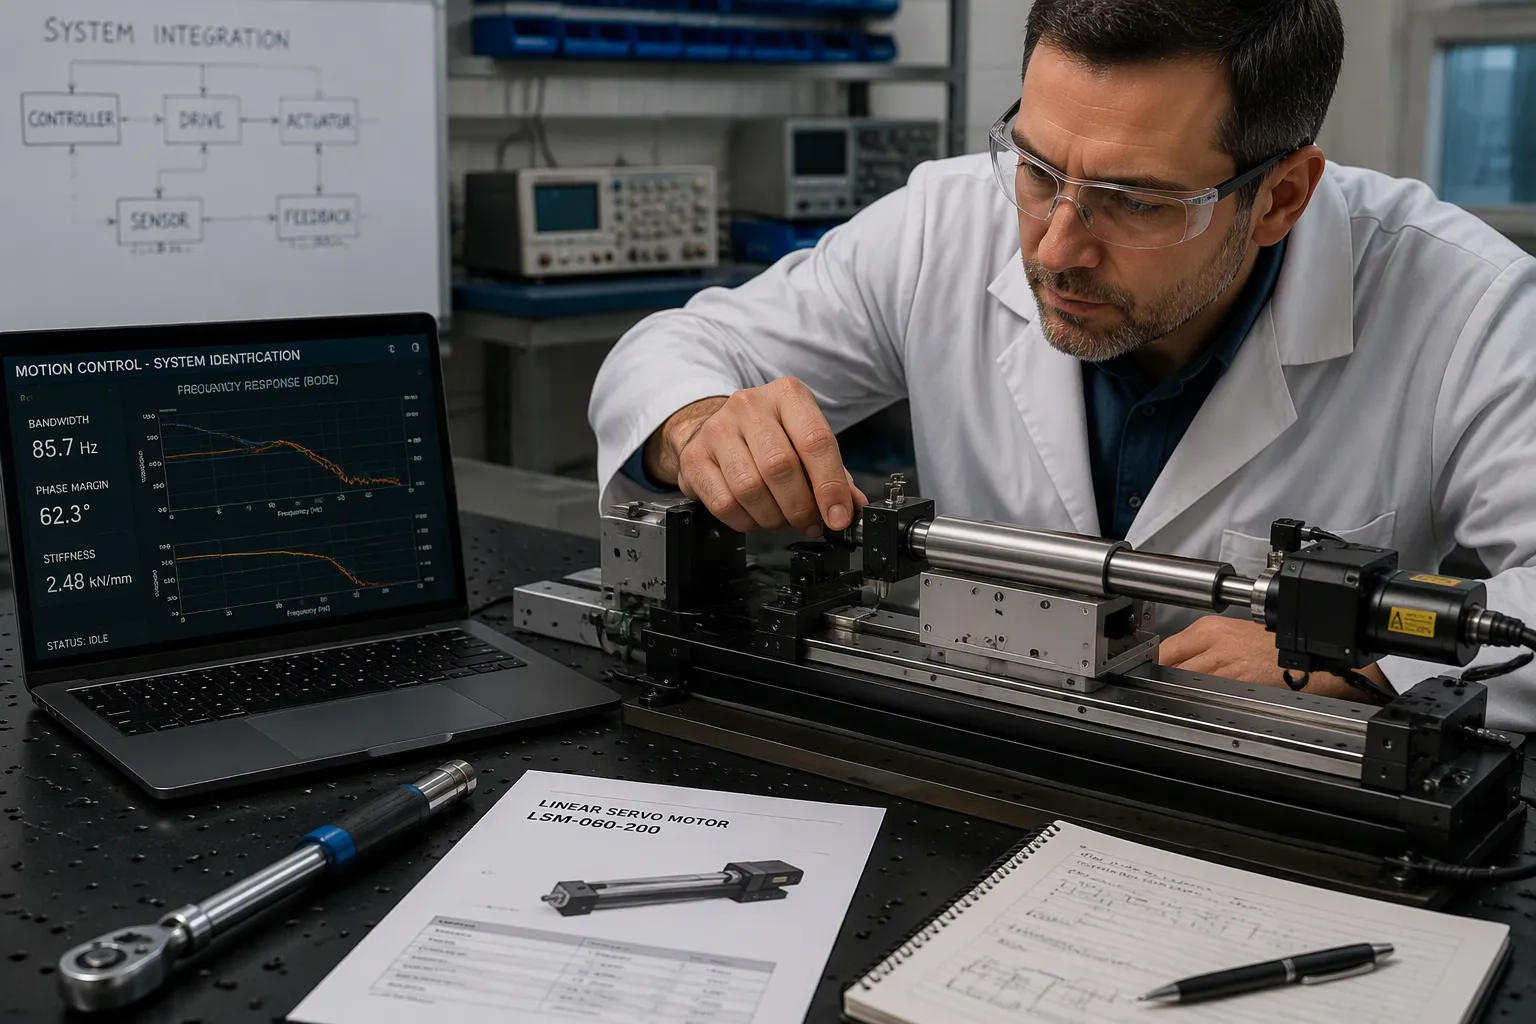
Інтеграція починається з чіткого визначення завдання руху. Спочатку інженери визначають тип руху: штовхання/тягнення, підйом, шарнір або шків/трос. Вони підтверджують, що вантаж спрямовується, додаючи рейки або повзуни, де це необхідно, оскільки виконавчий механізм не є напрямною рейкою. Далі вони обчислюють силу найгіршого випадку, включаючи тертя, початкові навантаження та геометрію. Вони застосовують запас міцності, зазвичай 1.5×–2× для реальних конструкцій. Далі йдуть хід, швидкість при робочому навантаженні, робочий цикл відносно теплових обмежень та рівень захисту IP. Далі йде стратегія керування: наскрізний рух вимагає лише розімкнутого циклу, повторювані зупинки вимагають зворотного зв'язку, а спільні навантаження вимагають синхронізованого замкнутого циклу. Рішення щодо керування слід остаточно узгодити до початку монтажу проводів або виготовлення.
Вибір двигуна дотримується аналогічної дисципліни. Команди сортують запропоновані серводвигуни за вартістю, щоб знайти найдешевший варіант, який відповідає вимогам; витрати приблизно на 10% більше можуть додати приблизно 20% коефіцієнта безпеки для майбутнього повзучого зсуву осцилографа. Вони перевіряють, чи коефіцієнт інерції залишається на допустимому рівні або нижче нього, а також чи швидкість застосування та крутний момент знаходяться нижче максимальних значень двигуна. Коробка передач 5:1 множить крутний момент, зменшує інерцію на квадрат коефіцієнта та допомагає залишатися в межах обмежень швидкості. Штовхові приводи підходять для роботи лише з лінійною тягою з високою силою до 50 000 фунтів-сили , тоді як безштовхові приводи переносять навантаження та усувають додаткове керування. Момент навантаження (крен Mx, рискування Mz) потребує розрахунку для безштовхових агрегатів, включаючи позацентрові навантаження та динамічні згинальні моменти від прискорення в кінці ходу.
Компроміси між пропускною здатністю та жорсткістю
Перший гнучкий режим платформи обмежує досяжну смугу пропускання керування. Це обмеження забезпечує компроміс між прискоренням та жорсткістю замкнутого циклу. Зменшення ваги платформи зміщує структурні резонансні частоти до або в смугу пропускання керування, що обмежує точність позиціонування та може спричинити проблеми зі стабільністю. Активне керування низькочастотними гнучкими режимами за допомогою послідовного спільного проектування структури та керування має на меті подолати цей компроміс, забезпечуючи одночасне високе прискорення та високу жорсткість замкнутого циклу.
Налаштування та введення в експлуатацію
Покрокове налаштування петлі
Введення в експлуатацію відбувається у встановленому порядку , тому кожен контур спирається на стабільний фундамент.
Перевірте механічну готовність: щільність з'єднання, натяг ременя, попереднє натягування підшипника та навантаження, що відповідає фактичним умовам експлуатації.
Налаштуйте параметри двигуна та зворотного зв'язку: номінальний струм, константу крутного моменту, кількість полюсів, а також роздільну здатність, тип і напрямок енкодера.
Налаштуйте петлю струму; більшість приводів налаштовують її автоматично, а смуга пропускання зазвичай становить 1–3 кГц для стандартних застосувань.
Запустіть автоналаштування або ручне налаштування контуру швидкості: почніть з низького пропорційного підсилення, збільшуйте його, доки ступінчаста характеристика не стане чіткою без стійких коливань, повільно додавайте інтегральне підсилення та додавайте режекторні фільтри для резонансних піків.
Налаштуйте контур позиціонування: збільшуйте пропорційне підсилення, доки похибка відстеження не стане прийнятною, потім додайте зворотний зв'язок по швидкості та прискоренню.
Перевірте в робочих умовах у повному діапазоні швидкості, навантаження та профілю.
Валідація та перевірка
Верифікація проводиться через кваліфікацію монтажу, експлуатаційну кваліфікацію та кваліфікацію продуктивності. Кваліфікація монтажу підтверджує правильність встановлення обладнання перед експлуатацією. Експлуатаційна кваліфікація перевіряє теплову стабільність, при цьому дрейф утримується на рівні приблизно 10 мкрад/°C за допомогою активно охолоджуваних двигунів та продувних корпусів дзеркал, а також підтверджує, що зворотний зв'язок оптичного енкодера із замкнутим контуром коригує збої крутного моменту та демонструє субмікронну повторюваність. Кваліфікація продуктивності перевіряє синхронізацію по детермінованій волоконно-оптичній шині з одним тактовим генератором для сервоприводів та гальваноприводів, а також точність відстеження траєкторії при змінах швидкості.
Пошук і усунення несправностей
Нестабільність та коливання
Нестабільність зазвичай є фізичною, а не алгоритмічною . Жодне програмне забезпечення не може приймати стабільні рішення щодо нестабільних вхідних даних. Інженери проводять аудит контуру заземлення, вимірюючи змінну та постійну напругу між заземленням шасі та заземленням кріплення датчика; будь-які показники вказують на контур заземлення, який потребує об'єднання. Вони перевіряють екранування та прокладають сигнальні кабелі на відстані щонайменше 12 см від ліній електропередач, щоб уникнути електромагнітних/радіочастотних перешкод від частотних перетворювачів, зварювальних апаратів або високовольтних ліній. Якщо шум корелює з роботою машини, гумові ізолятори на кріпленнях пригнічують механічні коливання.
Повторюваність та дрейф
Усунення несправностей дрейфу починається з ізоляції обладнання. Техніки відключають датчик і замінюють його симулятором сигналу; якщо дрейф на електроніці дисплея зберігається, проблема полягає в контролері, а не в датчику. Вони вимірюють опір ізоляції між будь-яким проводом і корпусом датчика, де значення нижче приблизно 5000 МОм сигналізує про потрапляння вологи. Вони підключають екрануючий провід до чистого заземлення на стороні індикатора, щоб запобігти повільному накопиченню заряду. До поширених першопричин належать проникнення вологи, температурні градієнти, повзучість, старіння паяних з'єднань та корозія. Команди доводять повторюваність на реальних деталях на реальній лінії, перш ніж прагнути точності, і спочатку стабілізують пристосування, керування рухом, оптику та освітлення. Ця дисципліна захищає точність і повторюваність протягом усього терміну служби системи прецизійного руху.
Промислові додатки
Виробництво напівпровідників
Літографія та тестування пластин
Літографія вимагає надточних столиків для вирівнювання масок, позиціонування пластин та позиціонування оптичної системи. Субмікронна точність та повторюваність повинні зберігатися по всьому діапазону переміщення, а не лише в номінальному положенні. Теплове зростання в системах ковзання та нагрівання шпинделя знижують цю точність. Попереднє натягування підшипника, геометрія напрямних ковзання та биття шпинделя – все це призводить до похибки на рівні системи.
Випробування пластин та припрацювання вимагають систем руху з низьким рівнем вібрації та конструкцій шпинделів з низьким рівнем вібрації. Шум обертання перешкоджає чутливим електричним вимірюванням. Обладнання працює три зміни з мінімальним часом простою, тому компоненти повинні витримувати постійну високу кількість циклів.
Область застосування | Вимоги до точного руху | Виклики |
|---|---|---|
Літографія та експозиція | Надточні платформи для вирівнювання масок та позиціонування пластин; субмікронна точність по всьому ходу | Термічний ріст, нагрівання шпинделя, інтеграція на системному рівні |
Випробування пластини та випалювання | Системи руху з низьким рівнем вібрації та конструкції шпинделів | Шум обертання, висока кількість циклів |
Огляд та аналіз дефектів | Оптимізовані за жорсткістю, демпфовані, точно збалансовані платформи | Чутливість до вібрації, сумісність з чистими приміщеннями |
Збірка та обробка пластин | Прецизійні платформи для транспортування та позиціонування кінцевого ефектора | Щільні конверти, відстеження кваліфікації |
Збірка та інспекція
Перевірка та аналіз дефектів залежать від конструкцій з оптимізованою жорсткістю, демпфуванням та прецизійним балансуванням. Тут важливий контроль забруднення. Компоненти повинні уникати утворення частинок, частого повторного змащування та виділення газів, що вимагає змащування, герметизації та обробки поверхні, сумісних з чистими приміщеннями. Складальні роботи додають жорсткі обмеження на робочі області в компактних платформах. Шпинделі, повзуни та платформи повинні працювати як єдине ціле, оскільки компонент, який працює ізольовано, але вносить вібрацію або геометричну похибку, не відповідає вимогам застосування.
Медичні науки та науки про життя
Хірургічна робототехніка та автоматизація лабораторій
Медична та біологічна робота майже не допускає відхилень. Прецизійне керування рухом забезпечує позиціонування делікатних компонентів, де допуски зазвичай падають нижче 10 мікронів . Архітектури із замкнутим циклом забезпечують повторюваність аж до однозначних мікронів, а команди виконують сумарне узагальнення допусків та аналіз можливостей, щоб це довести. Системи портальних систем з візуальним керуванням підтримують перевірку та обробку матеріалів завдяки високошвидкісному руху та меншій кількості повторної роботи.
Автоматизація лабораторій та роботи в чистих приміщеннях залежать від індивідуальної інтеграції роботів. Багатоосьові архітектури спрощують складання дрібномасштабних компонентів, а високоточне захоплення та розміщення мінімізує перекіс та пошкодження, одночасно підвищуючи продуктивність. Ці завдання виправдовують точне керування рухом порівняно зі звичайною робототехнікою.
Аерокосмічна галузь, оптика та дослідження
Кріплення та системи наведення телескопів
Такі інструменти для наведення, як телескопи або лазери, монтуються на рухомих платформах і відстежують відомі цілі, включаючи наземні цілі, небесні тіла та штучні супутники. Встановлення інерціальної навігаційної системи безпосередньо на приладі відокремлює її від вигину та зміщення платформи. Сигнали GPS коригують дрейф, а скориговані команди кута наведення залишаються близькими до нуля для точного наведення. Точність енкодера для керування платформою повинна відповідати лише підсистемі автопілота.
Система наведення та керування орієнтацією космічного апарату є ключовим компонентом його наукової ефективності, і її слід розглядати комплексно з ранніх етапів планування введення в експлуатацію.
Аерокосмічна галузь, робототехніка та виробництво залежать від правильної технології лінійного руху. Системи точного керування рухом успішні, коли інженери підбирають компоненти відповідно до робочого циклу, а оптичні енкодери надають дані про положення, що забезпечують точність наведення та контролю. Розробники, які розглядають точне керування рухом як властивість системи, а не як специфікацію компонента, отримують найкращі результати від своїх систем керування рухом. Оптичні енкодери високої роздільної здатності та дисциплінована інтеграція забезпечують розробку систем точного керування рухом від прототипу до виробництва.
Кращі практики
Дизайн і вибір
Реалістичні характеристики продуктивності
Інженери встановлюють реалістичні характеристики продуктивності перед будь-якими зобов'язаннями щодо обладнання. Вони вказують вагу навантаження, центр ваги, частоту використання, бажаний діапазон руху та умови навколишнього середовища, такі як температура, вібрація та вологість . Правильний вибір цих параметрів запобігає дороговартісному перепроектуванню та проблемам з продуктивністю в майбутньому. Команди також уникають поширених помилок: недостатнього визначення критичних компонентів, ігнорування факторів навколишнього середовища, надмірного ускладнення механізму, примусового використання каталожних деталей для індивідуальних застосувань та пропуску реальних випробувань продуктивності, що виходять за рамки лабораторної перевірки.
Спільне проектування систем керування з самого початку посилює точне керування рухом. Проектування контролера належить до етапу проектування апаратного забезпечення, оскільки апаратне забезпечення та керування тісно пов'язані. Розробники вбудовують показники частотної області, такі як смуга пропускання керування та максимальна чутливість до збурень, безпосередньо в задачу проектування. Вони додають обмеження на стійкість та враховують фізичні межі виконавчих механізмів. Формулювання вкладеної оптимізації дозволяє зовнішньому циклу оптимізувати параметри апаратного забезпечення, тоді як внутрішній цикл синтезує контролер. Порівняно з базовим послідовним підходом, цей метод досяг зменшення ваги на 42% та покращення смуги пропускання на 28% на етапі дослідження руху. Команди навмисно обирають нестандартні компоненти замість стандартних: нестандартні деталі підходять для щільних корпусів та точного керування крутним моментом, стандартні деталі підходять для збірок з обмеженим часом або бюджетом, а гібридний підхід іноді працює найкраще.
Технічне обслуговування та надійність
Калібрування та контроль навколишнього середовища
Калібрування та контроль навколишнього середовища забезпечують надійність прецизійної системи керування рухом протягом усього терміну її служби. Команди планують калібрування через фіксовані проміжки часу, оскільки довготривалий дрейф зберігається навіть після компенсації. Вони підтримують температуру робочої зони в жорстких межах, оскільки теплове розширення змінює довжину шкали та точність вимірювання. Оптичні енкодери винагороджують цю дисципліну стабільним виходом, а регулярна перевірка підтверджує, що дані про положення залишаються достовірними.
Надійність також залежить від захисту шляху зворотного зв'язку. Екрановані кабелі, належне заземлення та фільтрація пригнічують електричні перешкоди від двигунів і приводів. Техніки перевіряють ущільнення та опір ізоляції, щоб завчасно виявити потрапляння вологи. Вони прокладають сигнальні кабелі подалі від ліній електропередач та об'єднують заземлення шасі, щоб видалити контури заземлення. Ці звички подовжують термін служби оптичних енкодерів та зберігають точність протягом тривалих виробничих циклів. Дисциплінований план технічного обслуговування перетворює точне керування рухом на надійний актив і захищає кожну інвестицію в датчики, приводи та контролери.
Посібник простежив один шлях: основи, ключові технології, компенсація помилок та інтеграція. Точність – це властивість системного рівня. Вона виникає завдяки узгодженим компонентам, надійній конструкції зворотного зв'язку та дисциплінованому управлінню помилками. Оптичні енкодери закріплюють цей ланцюг, надаючи достовірні дані про положення.
Нові тенденції змінюють цю галузь:
Абсолютні, магнітні, ємнісні та Sin/Cos енкодери з послідовними інтерфейсами замінюють громіздке паралельне з'єднання, досягаючи роздільної здатності приблизно 1 нм на лінійних Sin/Cos каскадах.
Контролери, що працюють на DSP з частотою сервоприводів 10 кГц або більше, тепер записують помилки сервоприводів та керують вихідним сигналом, а потім аналізують їх для прогнозування збоїв.
Команди повинні спочатку визначити реалістичні цільові показники продуктивності, а потім налаштовувати та перевіряти кожен цикл по порядку. Така дисципліна перетворює високоточний рух на надійне виробництво.
FAQ
Що визначає високоточну систему руху?
Високоточна система переміщує вантаж по заданій траєкторії та вимірює результат у режимі реального часу. Пристрої зворотного зв'язку повідомляють про фактичне положення, а цикл виправляє будь-яке відхилення. Багатоосьова синхронізація утримує кожну вісь на одній траєкторії в один і той же момент часу.
Чому зворотний зв'язок із замкнутим циклом важливіший за необроблену роздільну здатність?
Висока роздільна здатність сама по собі не гарантує точності чи повторюваності. Зворотний зв'язок із замкнутим контуром дозволяє системі виявляти та виправляти збої в міру їх виникнення. Інженери перевіряють реальну продуктивність за допомогою лазерного інтерферометра та дослідження Gage R&R, перш ніж довіряти специфікації.
Як оптичні енкодери підтримують точне керування рухом?
Оптичні енкодери перетворюють світло, що проходить через кодовий диск, на цифрові дані про положення, напрямок та швидкість. Вони пропонують високу роздільну здатність, час відгуку менше мікросекунди та високу стійкість до перешкод. Розробники поєднують їх з абсолютними даними про положення, щоб усунути необхідність повернення до початкового положення після кожного циклу живлення.
Які джерела помилок найбільше погіршують позиціонування?
Теплове розширення є одним з найбільших джерел помилок. Люфт, тертя та податливість додають втрату руху при кожному розвороті. Шум датчика та недосконалості масштабу сприяють циклічним помилкам. Моделі прямої дії та відображення помилок зменшують залишки розвороту більш ніж на 70% у задокументованих випадках.
Як команда повинна налаштувати сервопривідний контур?
Введення в експлуатацію відбувається у встановленому порядку. Техніки перевіряють механічну готовність, налаштовують параметри двигуна та зворотного зв'язку, потім послідовно налаштовують петлю струму, петлю швидкості та петлю положення. Вони перевіряють результат у повному діапазоні швидкості, навантаження та профілю.
Коли конструкції потрібна активна віброізоляція?
Пасивні кріплення поглинають вібрацію за рахунок маси та демпфування. Активна ізоляція додає датчики та виконавчі механізми, які скасовують збурення в режимі реального часу. Вибір залежить від частоти збурень та жорсткості, необхідної для процесу.
Що забезпечує стабільність точного керування рухом протягом тривалих виробничих циклів?
Регулярне калібрування, суворий контроль температури та захищений шлях зворотного зв'язку зберігають продуктивність. Екрановані кабелі, уніфіковане заземлення та прокладання сигналу подалі від ліній електропередач пригнічують перешкоди. Команди планують калібрування через фіксовані проміжки часу, оскільки дрейф зберігається навіть після компенсації.
Де оптичні енкодери не дотягують?
Забруднення погіршує якість кодового диска, тому суворі умови навколишнього середовища сприяють використанню магнітних енкодерів. Магнітні енкодери жертвують роздільною здатністю заради виживання в умовах ударів та вібрації. Розробники зважують обидва фактори з урахуванням робочого циклу машини, перш ніж вибрати датчик.