Конструкція живлення вирішує, чи виживе ваш продукт у польових умовах. Термін служби батареї, межі нагрівання, шум від шини та виробничі витрати зводяться до кількох варіантів вибору на рівні плати. Ви часто втрачаєте енергію там, де інженери не помічають: витік регулятора, периферійний пристрій з лівою тактовою частотою, джерело сигналу, яке спрацьовує занадто часто.
Виправлення охоплює кремнієві характеристики, компонування плати та прошивку. Жоден окремий чіп не вирішує цю проблему. Вам потрібен мікроконтролер для керування всіма трьома рівнями.
Мікроконтролер низького енергоспоживання – це пристрій, призначений для низького струму в режимах сну та активного режиму. Керування живленням – це практика стробування, масштабування та упорядкування живлення й тактових частот відповідно до реального споживання.
Ключові винесення
Спочатку виміряйте споживання енергії на власній платі. Знайдіть деталь, яка споживає найбільше енергії, і виправте її, перш ніж робити щось інше.
Використовуйте режими сну та вимикайте периферійні пристрої, які вам не потрібні. Дозвольте процесору спати якомога довше, щоб заощадити енергію.
Виберіть правильний регулятор для кожної шини живлення. Використовуйте перетворювачі постійного струму для великих падінь напруги та LDO для компонентів, чутливих до шуму.
Оберіть мікроконтролер, дивлячись на його виміряний струм та час пробудження. Зіставте його характеристики з робочим циклом, який ви фактично використовуєте.
Створіть свою плату з гарним розташуванням елементів та контролем тепла . Використовуйте короткі доріжки кристалів та безперервні площини заземлення.
Що робить мікроконтролер малопотужним?
Визначення мікроконтролерів з низьким енергоспоживанням
Мікроконтролер з низьким енергоспоживанням побудований таким чином, щоб споживати дуже мало струму в кожному стані, а не лише під час роботи процесора. Одна лише маркування мало що означає. Ви повинні оцінювати мікроконтролер з низьким енергоспоживанням за тим, що залишається увімкненим у кожному режимі та що потрібно для виходу з цього режиму.
Режими сну значною мірою впливають на цю поведінку. Типова драбина виглядає так:
Сон: процесор і більшість периферійних пристроїв вимикаються, але регістри та пам'ять залишаються збереженими, а зовнішнє переривання або скидання сторожового таймера пробуджує пристрій.
Очікування: тактова частота процесора зупиняється, але периферійні пристрої продовжують працювати, тому компонент все ще реагує на події.
Глибокий сон: більшість внутрішніх схем вимикаються, і активними залишаються лише сторожовий таймер та система виявлення зовнішніх подій.
Деякі мікроконтролери з низьким енергоспоживанням додають налаштування регулятора, які користувач може вибрати під час сну. Нижчі налаштування енергоспоживання означають довший час пробудження. Функція відключення периферійного модуля дозволяє вимикати невикористовувані блоки для ще більшої економії.
Ключові характеристики для оцінки
Порівнюйте мікроконтролери з низьким енергоспоживанням за вимірюваним струмом, а не за назвами режимів. Носимі пристрої для відліку часу з увімкненим RTC можуть споживати близько 0.3 мкА, а в деяких режимах очікування — близько 0.1 мкА. Режим SLEEP у пристрої безпеки також може споживати 0.1 мкА або 0.2 мкА з активним RTC.
Metric | Що це вам говорить |
|---|---|
Активна потужність | Струм на МГц під час роботи процесора |
Струм в режимі очікування | Витік, коли майже весь пристрій вимкнений |
Час пробудження | Затримка встановлення тактової частоти та нарощування регулювання |
Вартість утримання | SRAM підтримується активним під час сну |
Енергія на цикл пробудження має таке ж значення, як і струм сну. Аналогове встановлення може займати мілісекунди. Витік встановлює мінімальний термін служби батареї, і він приблизно подвоюється кожні 10°C підвищення, тому перевіряйте загальний витік системи за ваших екстремальних температур. Для справедливого порівняння між постачальниками використовуйте ULPMark-CP для енергоспоживання глибокого сну та ULPMark-PP для периферійного впливу. Виберіть малопотужний мікроконтролер, джерела пробудження та затримка якого відповідають вашому робочому циклу.
Основи споживання енергії
Динамічна проти статичної потужності
Динамічна потужність – це енергія, яка використовується під час перемикання сигналів. Кожен фронт тактового сигналу заряджає та розряджає ємність у затворах та проводах. Динамічна потужність зростає з ємністю, квадратом напруги живлення та частотою. Ви контролюєте всі три параметри, встановлюючи тактову частоту, напругу шини та те, яка частина чіпа залишається активною.
Статична потужність – це струм, який протікає, коли нічого не перемикається. Вона виникає внаслідок витоку в кожному транзисторі на кристалі. Ця частина споживання енергії не залежить від тактової частоти. Вона протікає, поки шина активна, тому вона встановлює найнижчий струм очікування для будь-якого мікроконтролера.
Масштабування частоти, напруги та витоку
Масштабування витоку залежить від процесу та від співвідношення напруги живлення до порогової напруги. Активність сигналу не відіграє жодної ролі. Величину визначають кілька факторів:
Підпорогове витікання залежить експоненціально від напруги затвор-витік та порогової напруги.
Співвідношення ширини транзистора до довжини та параметри процесу встановлюють абсолютний рівень.
Підвищення порогової напруги або зниження напруги живлення зменшує витік, але це призводить до зниження швидкості перемикання.
Витік збільшується з температурою, тому гарячі кути можуть домінувати у вашому найгіршому бюджеті.
У розвинених вузлах витік становить близько 40-60% втрат потужності. Діелектрики затвора з високим значенням K та зміщення корпусу допомагають знизити цей показник нижче 100 пА/мкм.
Такі передові вузли, як 22-нм FD-SOI, підтримують роботу в підпороговому режимі, але підпорогова робота робить чіп більш чутливим до змін температури, тому продуктивність слід перевіряти від -40°C до 85°C.
Для малопотужного мікроконтролера спочатку масштабуйте частоту, а потім напругу. Перевірте споживання енергії мікроконтролером за реального робочого циклу, а не за пікового. Виміряйте споживання енергії в кожному стані сну на вашій власній платі. Малопотужний мікроконтролер з хорошими показниками витоку все одно витрачає енергію, якщо ваша прошивка ніколи не дозволяє йому переходити в режим сну.
Архітектура мікроконтролера з низьким енергоспоживанням
Режими сну, синхронізація та домени живлення
Режими сну встановлюють найнижчу точку для вашого енергетичного бюджету. Споживання струму зазвичай значно падає, коли ви спускаєтеся вниз по драбині живлення. У режимі сну це приблизно 2–5 мА, у режимі зупинки — приблизно 20–100 мкА, а в режимі очікування — приблизно 1–5 мкА. Ваші джерела пробудження визначають, як часто ви повертаєтеся до попереднього режиму. Фронти GPIO, RTC, аналоговий компаратор і поріг АЦП можуть розбудити чіп. Виберіть найповільніший тригер, який може обробити ваша програма.
Стробування тактової частоти зупиняє роботу тактової частоти на блоках, що не працюють, а розподіл доменів живлення відключає живлення цілих областей кристала. Ці домени рівня кристала збігаються з рейками плати. Домен, який ви ніколи не використовуєте, взагалі не повинен отримувати напругу. Це відображення є основою управління живленням мікроконтролера.
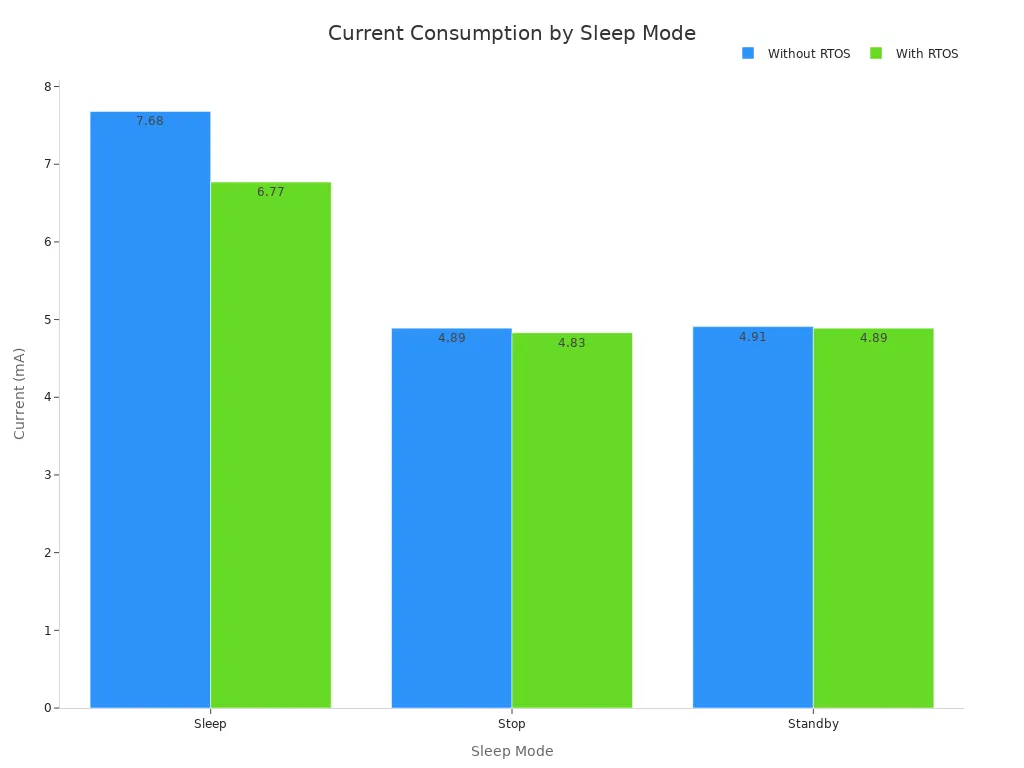
Прошивка повинна спочатку знижувати частоту, а потім напругу під час масштабування. Масштабування частоти відбувається миттєво та безпечно. Масштабування напруги потребує стабільного регулятора та затримки встановлення. Використовуйте цей порядок у кожній архітектурі малопотужного мікроконтролера, яку ви створюєте.
Таймери, АЦП та вбудовані перетворювачі постійного струму
Архітектура мікроконтролера з низьким енергоспоживанням спирається на периферійні пристрої, які працюють без центрального процесора. Мікроконтролер з низьким енергоспоживанням та таймером може прокидатися через тривалий інтервал часу та дозволяти ядру залишатися в глибокому сні. АЦП допомагає, коли він порівнює його з порогом в апаратному забезпеченні. Потім ядро прокидається лише за реальної події. Це скорочує активний час та покращує енергоспоживання мікроконтролера на системному рівні.
Вбудований DC-DC перетворювач змінює цей компроміс. Він підтримує ефективність у широкому діапазоні вхідного сигналу та зменшує нагрівання. Малопотужний мікроконтролер з інтегрованим перетворювачем часто перевершує лінію на основі LDO за струмом глибокого сну. Перевірте струм спокою перетворювача, перш ніж робити висновки. Малопотужний мікроконтролер якісний настільки, наскільки якісний його блок живлення.
Ставтеся до мікроконтролера як до центру керування живленням мікроконтролера. За потреби гейтуйте кожну периферійну шину. Вимірюйте струм сну в кожному режимі на вашій платі. Архітектура мікроконтролера з низьким енергоспоживанням винагороджує цю дисципліну. Мікроконтролер з низьким енергоспоживанням, який ніколи не спить, витрачає свій кремній. Глибокий сон – це рішення прошивки, а не функція технічного опису. Струм глибокого сну залежить від того, що ви залишите ввімкненим. Глибокий сон виправданий лише тоді, коли кожен невикористаний блок вимкнений.
Чому живлення важливе для Інтернету речей та акумуляторних пристроїв
Термін служби батареї та бюджетування енергії
Пристрій з батарейним живленням залежить від свого енергетичного бюджету для продовження роботи. Ви починаєте з міліампер-годин у елементі та розподіляєте їх на кожне завдання, яке виконує пристрій. Струм сну, енергія пробудження, радіоімпульси та стабілізація датчика – все це працює з одного пулу. Одне навантаження, яке ви пропустите, може взяти на себе загальну потужність.
Складіть бюджет на основі виміряних чисел, а не оцінок. Профільуйте споживання енергії кожним станом на власній платі. Потім помножте струм кожного стану на час, який пристрій проводить у ньому. Сума покаже вам реальний час роботи від батареї. Якщо результат недостатній, спочатку знайдіть найбільший член. Більшість конструкцій втрачають більше енергії на простої периферійних пристроїв, ніж на активні обчислення.
Теплові та надійні міркування
Електричний опір у напівпровідниках створює нагрівання пропорційно до протікання струму та частоти перемикання. Вищі тактові частоти та щільніша інтеграція погіршують ситуацію. Температура переходу – це параметр, який має значення. Кремнієві пристрої зазвичай розраховані на максимальну температуру переходу від 85°C до 150°C залежно від класу міцності. Перевищення цих меж прискорює старіння через електроміграцію, термоциклічне напруження та деградацію металізації.
Термічний опір корпусу, який часто становить від 20°C/Вт до 60°C/Вт для компонентів QFN та BGA, створює градієнт між температурою кристала та навколишнього середовища. Локалізовані гарячі точки на ядрах процесора, схемах ФАПЧ та блоках керування живленням можуть мати температуру на 20–30°C вище середньої температури кристала. Кожне підвищення робочої температури на 10°C може скоротити очікуваний термін служби пристрою вдвічі, згідно з рівнянням Арреніуса для прискорення інтенсивності відмов.
У вас є кілька важелів для зменшення нагрівання та продовження терміну служби:
Виберіть деталь з меншим тепловим опором в тому ж корпусі.
Покращте радіатор або перейдіть на активне охолодження.
Зменште частоту комутацій, щоб зменшити динамічні втрати.
Коливання температури в 70 K, отримане з профілю навантаження, дозволяє досягти максимальної температури радіатора 55°C, коли гранична температура кристала становить 125°C.
Перевірте вимоги до потужності кожної рейки на відповідність цим обмеженням. Консервативний тепловий дизайн з запасом перевершує жорсткий, коли це дозволяє вартість.
Управління живленням та енергоефективність на практиці
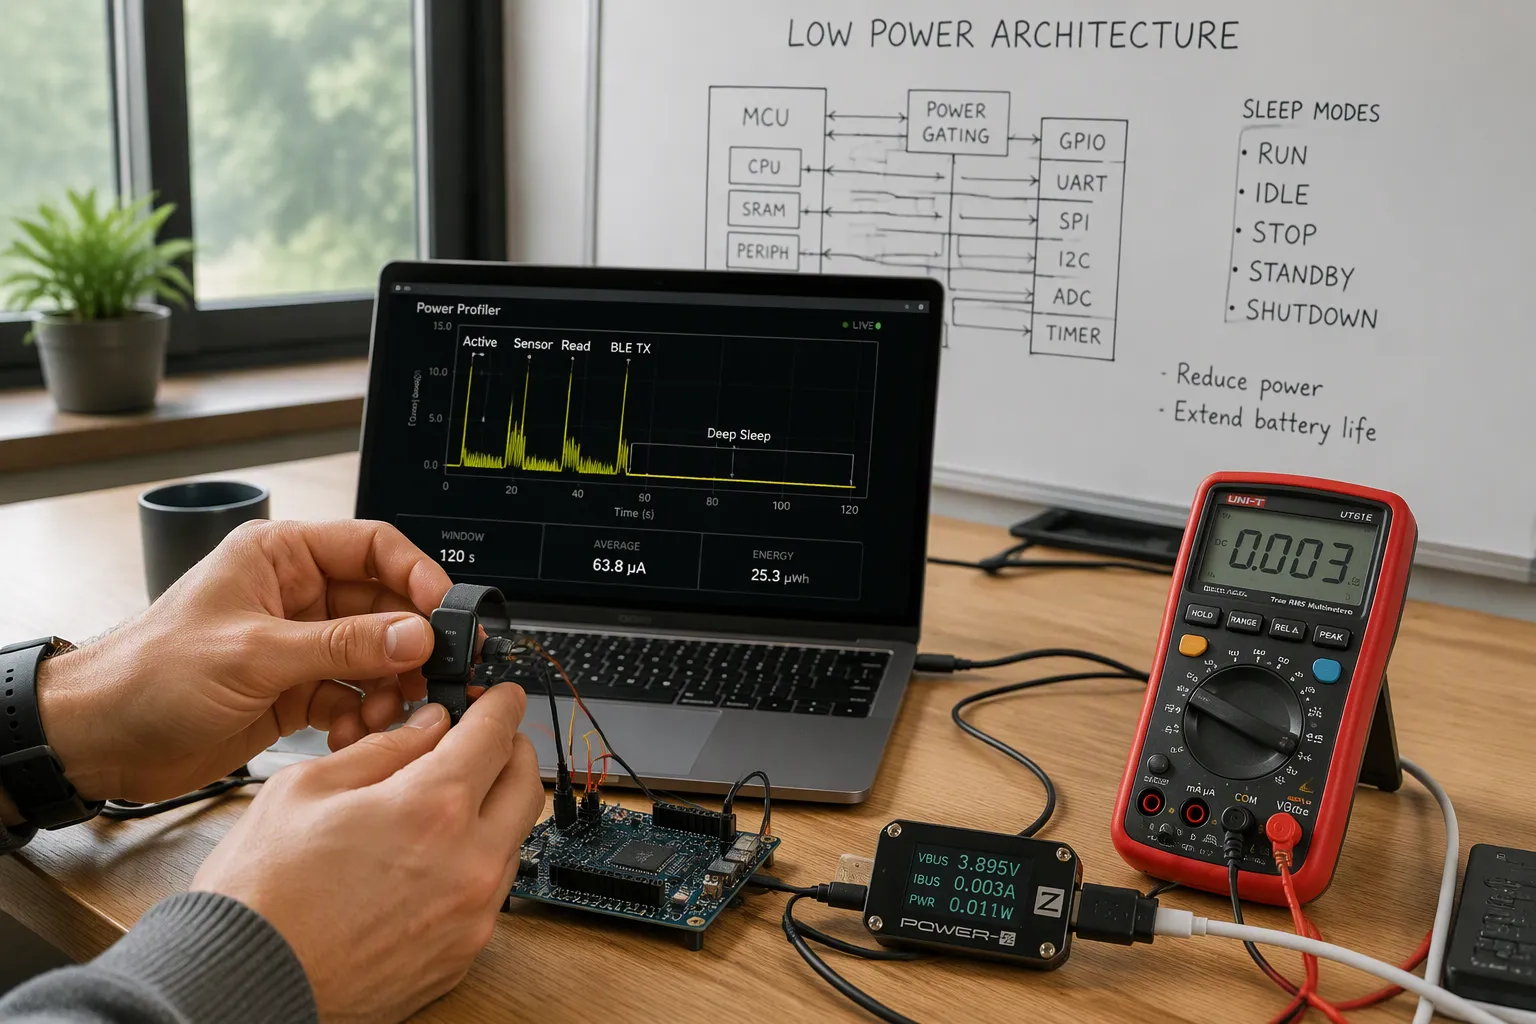
Методи прошивки для скорочення активного часу
Час – ваш найбільший важіль. Скоротіть час, витрачений на активну обробку даних, і дайте системі більше часу в режимі сну, і споживання енергії всієї системи знизиться. Струм сну, який оголошує мікроконтролер, встановлює мінімальну потужність. Те, як прошивка планує завдання, встановлює максимальну потужність, яку ви насправді отримуєте.
Програма для носимих датчиків чітко це продемонструвала. Основний цикл був зайнятий очікуванням транзакцій I2C замість входу в WFI, інструкцію Cortex-M, яка зупиняє тактовий генератор процесора до наступного переривання. Кожне наступне виправлення — синхронізація датчика, дерево тактових генераторів, тактова частота eMMC — було обмежене цим одним рішенням. Цикли опитування коштували вам від 200 мкА до 3 мА. Пробудження, кероване перериваннями, усуває ці витрати.
Техніка прошивки | Типова економія | Зусилля |
|---|---|---|
Правильний цикл сну, без обертання | 500 мкА – 2 мА | низький |
Велосипедне чергування по радіо | 50–800 мкА в середньому | Medium |
Периферійне керування живленням через перемикач навантаження | 7–800 мкА | Medium |
Стан виводу SPI в режимі сну (низький рівень накопичувача) | 10–30 мкА | низький |
Пробудження, кероване перериваннями, без опитування | 200 мкА – 3 мА | Medium |
Скорочення SPIM DMA + PPI | 50–200 мкА | Високий |
Увімкнення регулятора постійного струму/постійного струму | 20–50 мкА активний | низький |
Вибір джерела тактової частоти | 0.1–0.9 мкА | низький |
На nRF52840, увімкнена система з вимкненим процесором споживає близько 1.5 мкА плюс периферійні пристрої та прокидається приблизно за 6 мкс. Вимкнена система споживає близько 0.4 мкА, але прокидається як холодне перезавантаження, що коштує приблизно 20 мс та 6 мА·мс на подію. За реальних показників частоти подій, перемогла увімкнена система.
Обережно вибирайте стани глибокого сну. Глибокий сон виправданий лише тоді, коли кожен невикористаний блок вимкнений. Вибирайте цифрові датчики, які прокидаються при перериванні або пакетній обробці даних. Уникайте постійної вибірки АЦП, яка змушує мікроконтролер залишатися активним. Використовуйте тригери, керовані подіями, щоб периферійні пристрої та дисплеї вмикалися лише за потреби. Ці методи оптимізації живлення підвищують енергоефективність без використання нового обладнання.
Стратегії периферійного та рейкового стробування
Уявіть собі мікроконтролер як інтелектуальний центр керування живленням. Створіть механізм керування живленням , щоб модеми, дисплеї, АЦП та датчики вимикалися в режимі очікування. Враховуйте час увімкнення та пусковий струм, перш ніж запускати лінію. Деякі навантаження не можуть витримати повний цикл живлення.
Рейкове керування напругою виправдовує себе, коли два домени напруги дають реальну економію. Натомість ви погоджуєтеся на додатковий перетворювач та зсув рівнів. Віддавайте перевагу перемиканню DC-DC перетворювачів над LDO, оскільки лінійний регулятор спалює падіння напруги у вигляді тепла. Вимикайте внутрішні модулі мікроконтролера, коли вони не використовуються, та керуйте ними динамічно в коді.
Надайте пріоритет периферійним пристроям над вибором мікроконтролера. Якщо плата споживає близько 500 мА, тоді як мікроконтролер використовує близько 10 мА, оптимізація компонента дає мало. Натомість регулюйте великі навантаження за допомогою стробування. Для конструкцій зі збиранням струму спокою наноамперного рівня в регуляторі підтримує роботу шини між подіями. Вимірюйте кожен каскад за допомогою профілографа, а не оцінюйте. Така дисципліна захищає термін служби батареї та енергоефективність між версіями.
Проектування живлення на рівні плати для мікроконтролерів

Компроміси між LDO та DC-DC
Обраний вами регулятор встановлює ефективність, тепло та шум перед запуском будь-якої прошивки. Порівняйте два варіанти за пунктами, що мають значення для вашої шини.
Розмір | Перетворювач DC-DC | LDO регулятор |
|---|---|---|
Ефективність | Зазвичай 80–95% | Зазвичай 50–70% |
Вироблення тепла | Опустіть | Вищий |
Вихідний шум | Вища (пульсації перемикання + електромагнітні перешкоди) | Дуже низький, майже немає пульсацій |
Зовнішні компоненти | Кілька (індуктор, конденсатор, комутаційні елементи) | Кілька |
Струм спокою | Іноді вище | Часто дуже низький |
Найкраще використання | Системи високого струму з великим падінням напруги | Радіочастотні, аналогові та шумочутливі рейки |
Втрати LDO зростають зі збільшенням падіння напруги та струму навантаження. Лінія 5 В - 3.3 В зі струмом 100 мА витрачає 0.17 Вт, що легко впоратися. Лінія 12 В - 3.3 В зі струмом 500 мА витрачає 4.35 Вт, що є занадто сильним нагріванням. Оберіть перетворювач постійного струму, оскільки падіння напруги та струм збільшуються.
Шум вирішує все інше. Пульсації перемикання погіршують точність АЦП, високочастотні гармоніки знижують чутливість радіочастотних сигналів, а піки перемикання викликають чутне шипіння в аудіотрактах. Звичайна схема використовує батарею або 12 В для пониження напруги постійного струму, потім LDO для очищення від шуму, а потім лінії радіочастотних сигналів, АЦП та датчиків. Прецизійний 24-бітний АЦП на лінії 5 В - 3.3 В потребує LDO, оскільки пульсації пониження 10–30 мВ заглушать мікровольтові сигнали. Автомобільна лінія 12–14 В - 5 В зі струмом 1.5 А потребує понижувального перетворювача, оскільки LDO витрачатиме близько 13.5 Вт. Радіочастотний приймач-передавач Інтернету речей зі струмом 9 В - 3.3 В та струмом 300 мА найкраще працює з гібридним преобразователем: спочатку понижувальний перетворювач до 3.6 В, потім LDO до 3.3 В, витрачаючи лише 0.09 Вт.
Послідовність руху рейок, розв'язка та шум
Розв'язка підтримує стабільну напругу під час перехідних процесів навантаження. Розміщуйте конденсатори-накопичувачі енергії якомога ближче до кіл, що викликають перехідні процеси. Таке локальне живлення зменшує площу петлі струму та знижує паразитну індуктивність.
Дотримуйтесь цих правил розміщення:
Встановіть кожен конденсатор поруч з його парою виводів VDD–VSS і зробіть петлю малою.
З'єднайте високочастотний конденсатор ємністю 0.1 мкФ із сусіднім об'ємним конденсатором ємністю 4.7 мкФ або 10 мкФ.
Використовуйте один конденсатор на кожен контакт живлення та ніколи не розподіляйте конденсатори між віддаленими контактами.
Підключіть один термінал до доріжки VDD, а інший підключіть прямо через перехідний отвір до площини заземлення.
Використовуйте безперервні площини заземлення та живлення, щоб зворотні шляхи залишалися низькоомними. Додайте феритові намистини або невеликі резистори на лініях VDD для формування RC- або LC-фільтрів. У платах зі змішаними сигналами об'єднайте аналогове та цифрове заземлення в одній точці та фільтруйте AVDD окремо.
Перевірте поведінку мікроконтролера при падінні напруги та скиданні завчасно. Контролер скидання повинен утримувати мікроконтролер у стані скидання, доки шина не стабілізується, а лінії GPIO, що виходять з плати, потребують послідовного з'єднання резисторів та фіксуючих діодів.
Ці кроки захищають керування мікроконтролером під час запуску та забезпечують передбачуваність керування живленням мікроконтролера в різних збірках.
Міркування щодо компонування, теплового режиму та DFM (вибіркової продуктивності)
Розташування кристала, годинника та площини заземлення
Розмістіть кристал якомога ближче до мікроконтролера, наскільки дозволяє корпус. Короткі доріжки зменшують шум і зберігають сигнал чистим. Прокладайте ці доріжки збалансовано, оскільки нерівномірна довжина може зробити коливання нестабільними. Тримайте перехідні отвори подалі від доріжок кристала, оскільки надмірна індуктивність погіршує точність синхронізації. Використовуйте навантажувальні конденсатори з номіналами, що відповідають характеристикам кристала, і підключіть їх до низькоомної землі.
Довгі доріжки додають небажану індуктивність та ємність. Вони змінюють навантаження, яке сприймає кристал, і роблять генератор більш вразливим до електромагнітних перешкод . Розташовуйте доріжки кристала подалі від високошвидкісних комутаційних сигналів та ліній живлення. Шум, який надходить, збільшує тремтіння, погіршує фазовий шум і навіть може перешкодити надійному запуску. Захисні кільця та локальні мідні заливки підвищують стійкість, але занадто велика кількість міді поблизу висновків додає паразитної ємності. Збалансуйте екранування з навантаженням та дотримуйтесь порад виробника кристала щодо номіналів конденсаторів, рівня збудження та запасу запуску.
Стратегія заземлення підтверджує все це. Використовуйте одну безперервну площину під мікроконтролером і зменшуйте зворотні струми до мінімуму. Фільтруйте опорний сигнал АЦП окремо, оскільки шум опорного сигналу безпосередньо відображається у ваших показниках.
Компроміси між тепловим проектуванням та виробництвом
Нагрівання скорочує термін служби. Температура переходу призводить до старіння, а корпуси, розраховані на температуру від 85°C до 150°C, залишають мало місця у верхній частині діапазону. Термічний опір корпусу від 20°C/Вт до 60°C/Вт для деталей QFN та BGA встановлює градієнт від кристала до навколишнього середовища. Мідь заливається під деталь, а теплові переходи до внутрішніх шарів розподіляють це тепло. Перевірте кожну рейку на відповідність цим обмеженням, перш ніж складати стек.
Обмеження DFM формують той самий вибір. Тонкі доріжки економлять місце , але додають опір і тепло. Встановлення переходів у контактній площадкі підвищує теплові характеристики та збільшує вартість виготовлення. Використання панелі та кількість шарів впливають на вартість, тому заздалегідь перевірте мінімальний розмір свердла, кільцевого кільця та зазору для паяльної маски вашого виробництва. Макет, який ігнорує ці правила, повертається як повторне дослідження. Перегляньте теплові та DFM разом, і конструкція живлення витримає як випробування на стенді, так і на лінії.
Вибір правильного мікроконтролера
Критерії та компроміси
Почніть зі струму, який ви фактично виміряли, а не з назв режимів. Поділіть активний струм на МГц, щоб ви могли порівнювати компоненти на рівних. Зверніть увагу на струм сну, оскільки він визначає, як довго працюватиме ваш акумулятор у режимі очікування. Потім переконайтеся, що флеш-пам'ять та оперативна пам'ять можуть вмістити вашу прошивку, бібліотеки безпеки та OTA-образ.
критерій | Чому це важливо? | Типовий діапазон низькоенергетичних IoT-пристроїв |
|---|---|---|
Активний струм | Контролює енергоспоживання під час обчислювальних імпульсів | ~30–120 мкА/МГц |
Струм сну/очікування | Встановлює час роботи батареї в режимі очікування | ~50 нА – 5 мкА |
спалах | Містить прошивку, безпеку, OTA | ~64 КБ – 1 МБ |
Оперативна пам'ять | Буферизує дані датчиків та криптоблоки | ~8 КБ – 256 КБ |
Вбудоване радіо | Розрізає зовнішні деталі та шляхи витоку | BLE / Sub-GHz / Wi-Fi SoC |
Збалансуйте швидкість та час роботи від батареї. Швидший тактовий генератор виконує роботу швидше, але в цей момент він споживає більше струму. Короткі імпульси, після яких йде глибокий сплячий режим, зазвичай забезпечують найнижчий загальний рівень енергії. Також зважте вартість та інтеграцію. Окремий мікроконтролер плюс зовнішній радіомодуль знижують ціну одиниці, але додають втрати на платі та регуляторі. Інтегрована система на кристалі спрощує компонування та цілісність живлення, хоча кремній коштує дорожче.
Порівняння популярних сімейств MCU
Компоненти ARM Cortex-M , такі як STM32F0 та STM32F3, забезпечують режими низького енергоспоживання та потужну екосистему. STM32F0 спрямований на економію енергії, тоді як STM32F3 жертвує потужністю заради швидкості. Espressif ESP8266 та ESP32 включають Wi-Fi, а ESP32 додає Bluetooth. ATmega328 залишається недорогим та простим у використанні, з надійною підтримкою спільноти.
MSP430 отримав свою назву завдяки наднизькому енергоспоживанню. Новіші сімейства ARM Cortex-M0 та STM32U0 здебільшого наздогнали їх. MSP430 все ще має реальну перевагу завдяки FRAM, яка пропонує майже необмежену тривалість запису та дуже низьке енергоспоживання. Це підходить для збору енергії та постійного реєстрації даних. Для більшості нових конструкцій спочатку зверніть увагу на Cortex-M0 або STM32U0. Вибирайте MSP430, коли FRAM має значення. Шляхи оновлення включають TI MSPM0 або STM32U0.
Підберіть свою ОС відповідно до ваших потреб у пам'яті та живлення. FreeRTOS працює з невеликими деталями, а вбудований Linux потребує набагато більше оперативної пам'яті та флеш-пам'яті. Розглядайте оптимізацію мікроконтролера/процесорного блоку як завдання всієї системи. Найкращий енергоефективний мікроконтролер все одно витрачає енергію, якщо ваша прошивка ніколи не переходить у режим сну. Порівняйте малопотужні мікроконтролери, використовуючи власний робочий цикл. Малопотужний мікроконтролер з великими показниками все ще може програвати малопотужному мікроконтролеру з кращою затримкою пробудження. Виберіть малопотужний мікроконтролер, джерела пробудження якого відповідають вашим подіям. Цей вибір перевершує будь-який окремий технічний опис. Перемагає малопотужний мікроконтролер, який відповідає вашому робочому навантаженню.
Майбутні тенденції в потужності мікроконтролерів
Удосконалення процесів та комплексне перетворення енергії
Виробники мікросхем продовжують зменшувати розміри кремнієвих технологічних вузлів, і кожен крок знижує напругу, необхідну для перемикання ядра. Це падіння зменшує динамічну потужність, але витік стає більшою часткою від загальної потужності. Розробники реагують на це за допомогою зміщення корпусу, діелектриків з високим K та тоншого розподілу доменів потужності. Очікуйте, що майбутні компоненти пропонуватимуть більше доменів, а не менше, тому плануйте свій бюджет на шини з додатковим простором.
Інтеграція – це ще один великий зсув. Постачальники тепер розміщують понижувальні перетворювачі та LDO на тому ж кристалі, що й ядро. Один з нещодавніх 32-бітних компонентів ARM Cortex-M0 працює на частоті 24 МГц від 1.8 до 3.3 В і споживає 18 мкА/МГц за шкалою CoreMark. Його струм глибокого сну становить 340 нА з підтримкою RTC та 8 КБ SRAM. Вбудовані індуктивні понижувальні перетворювачі, LDO та режим низького енергоспоживання 1 МГц роблять це можливим. Ви отримуєте кращу енергоефективність, оскільки перетворювач узгоджує напругу з напругою ядра, а не спалює різницю у вигляді тепла.
Збір енергії та робота з наднизьким енергоспоживанням
Збір даних переходить від лабораторних демонстрацій до смарт-міток та датчиків. Конструкції з двома джерелами тепер поєднують радіочастоту з фотоелектричними елементами, тому мітка продовжує працювати, коли одне джерело зникає. Супутня PMIC обробляє передню частину збору даних. Постачальники пропонують деталі для фотоелектричних, радіочастотних, вібраційних, теплових та дводжерельних входів, а також гібридні варіанти від низької до високої потужності.
Ставтеся до мікроконтролера як до супервайзера цієї зібраної шини. Мікроконтролер з низьким енергоспоживанням повинен прокидатися за допомогою компаратора або таймера, зняти один показник і повернутися до глибокого сну. Мікроконтролер з низьким енергоспоживанням, показаний у таблиці вище, підтримує 8 кБ SRAM у глибокому сні, що дозволяє уникнути холодного перезавантаження під час кожної події. Ця звичка заощаджує час роботи батареї в продуктах, які все ще містять елементи живлення. Виберіть мікроконтролер з низьким енергоспоживанням із широким діапазоном живлення та справжнім режимом 1 МГц. Потім виміряйте струм спокою кожної шини, оскільки збір енергії не залишає енергії на втрату.
Спочатку виміряйте потужність. Потім використовуйте архітектуру, методи прошивки, проектування на рівні плати та інтелектуальний вибір мікроконтролера , саме в такому порядку. Кожен шар будується на даних, які ви зібрали раніше.
Гарний дизайн живлення вимагає багаторазових проходів. Він охоплює кремній, плату та програмне забезпечення. Жоден вибір окремого чіпа не дає вам результату, і жоден один прохід не завершує його. Ви покращуєте керування мікроконтролером, коли ваші вимірювання стають кращими.
Почніть зараз. Проаналізуйте поточний проект і знайдіть найбільшого споживача енергії. Спочатку виправте це, а потім знову виміряйте. Пам'ятайте про компроміси між DFM та виробництвом, і ваш мікроконтролер досягне цільового терміну служби батареї.
FAQ
Як виміряти реальний струм сну на власній платі?
Вимірюйте на рейці, а не на стенді. Розріжте проводку до мікроконтролера та вставте струмовий шунт або перемичку для вимірювача. Дайте прошивці перейти в кожен режим сну та реєструвати струм протягом кількох хвилин. Відніміть навантаження регулятора в режимі очікування. Номери в технічних даних рідко збігаються з вашою платою.
Коли варто обрати LDO замість DC-DC перетворювача?
Обирайте LDO для чутливих до шуму ліній, таких як опорні АЦП, ВЧ-виходи та аналогові датчики . Обирайте DC-DC перетворювач, коли падіння напруги та струм навантаження великі. Гібридний варіант працює добре: спочатку зменшуйте напругу близько до цілі, а потім використовуйте LDO для очищення. Це забезпечує низький нагрів та контроль над шумом.
Яке джерело сигналу слід вибрати для акумуляторного пристрою?
Виберіть найповільніший тригер, який може витримати ваша програма. Фронт GPIO прокидається найшвидше, але спрацьовує часто. Сигналізація RTC, аналоговий компаратор або поріг АЦП прокидаються рідше та економлять більше енергії. Зіставте джерело пробудження з реальною частотою подій, а потім виміряйте енергію за цикл пробудження.
Як оцінити твердження про низьку потужність у технічному описі?
Ігноруйте назви режимів та порівнюйте виміряний струм на МГц в активному режимі. Перевірте струм очікування, затримку пробудження та вартість утримання SRAM. Виконайте вимірювання ULPMark-CP та ULPMark-PP, якщо постачальник їх публікує. Потім перевірте ці показники на власній платі за ваших температурних екстремумів. Хороший мікроконтролер отримує свій рейтинг у вашій схемі, а не на папері.
Ефективне проектування живлення винагороджує терпіння. Спочатку створіть профіль, виправте найбільшого споживача та знову виміряйте. Кожен прохід наближає ваш продукт до цільового терміну служби батареї.