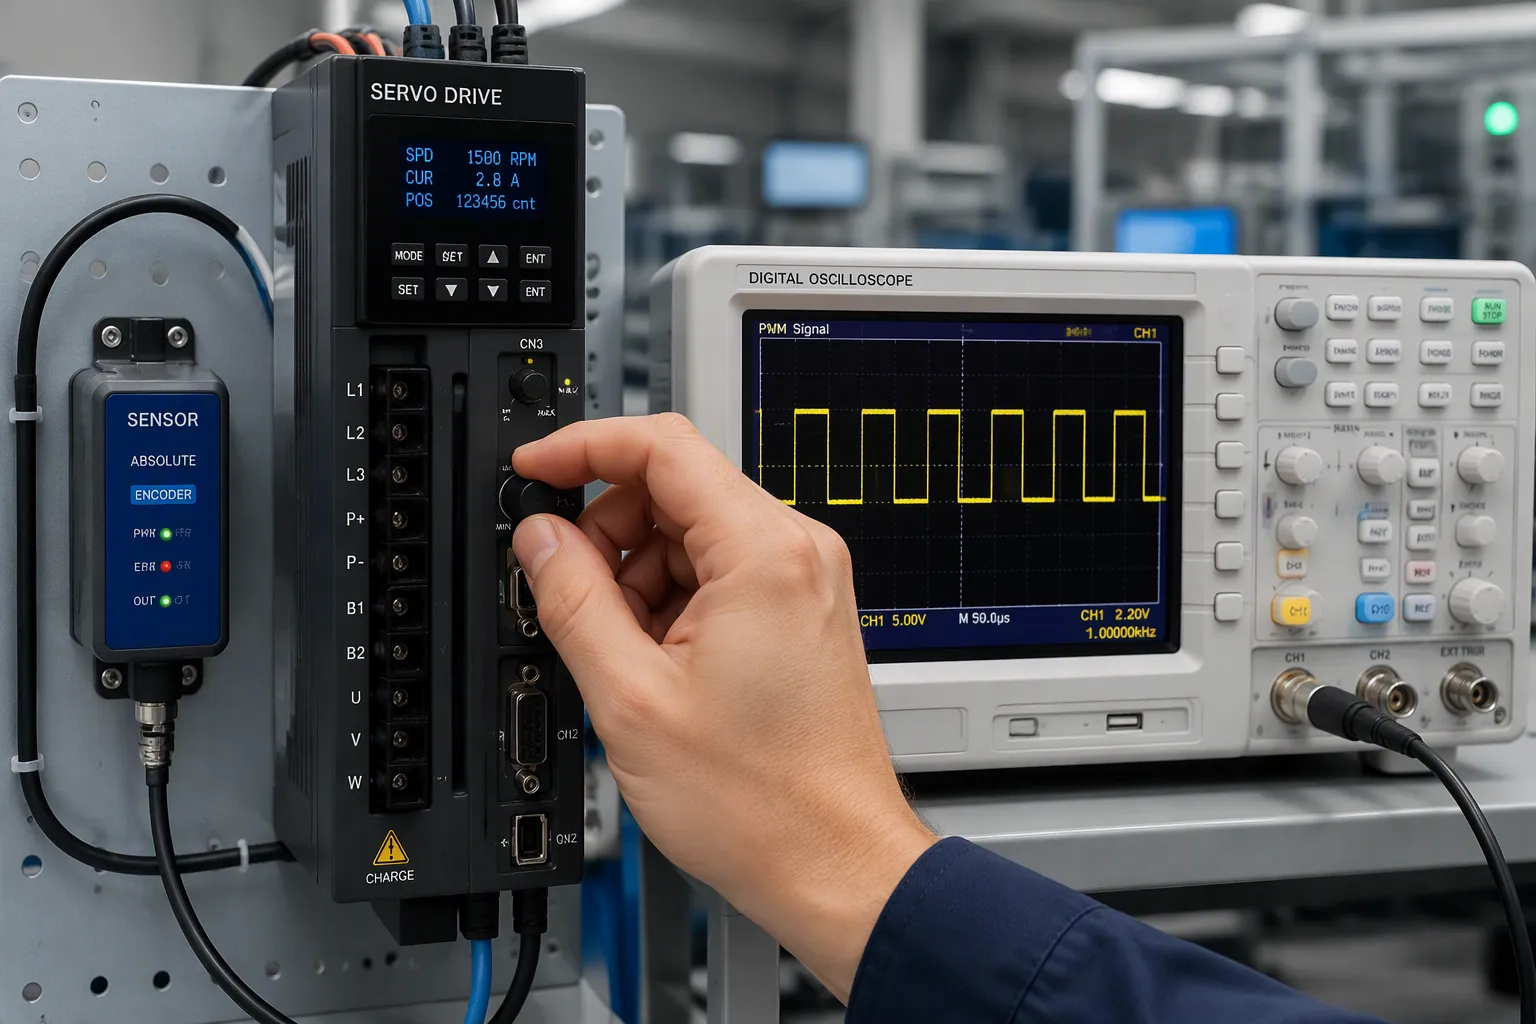
Сервоприводи використовують ШІМ для встановлення цільового положення або швидкості. Датчики повідомляють про фактичне значення в режимі реального часу. Потім привід фіксує зазор у замкнутому циклі. ШІМ, або широтно-імпульсна модуляція, дуже швидко вмикає та вимикає сигнал. Коефіцієнт заповнення – це частка часу увімкнення, і він встановлює рівень команди. Керування у замкнутому циклі означає, що привід порівнює команду зі зворотним зв'язком і регулює свій вихідний сигнал, доки похибка не зменшиться.
Інженерам-апаратурникам та командам з розробки електронних продуктів потрібні факти на рівні плати, а не гасла. Сервоприводи є основою керування рухом, і невеликі конструктивні рішення визначають, чи серводвигун утримує положення, чи переміщується. У цьому обговоренні розглядаються кодування команд, зворотний зв'язок, комбінований контур та компроміси між силовими каскадами.
Ключові винесення
Робочий цикл ШІМ задає команду для сервоприводів, тому чистий час забезпечує точний рух.
Оберіть правильний датчик для ваших потреб у точності: потенціометри для основних завдань, енкодери для високої точності.
Замкнуте керування перевіряє команду на відповідність зворотному зв'язку, щоб виправити помилки та забезпечити стабільний рух.
Гарна конструкція силового каскаду з контролем мертвого часу та датчиком струму захищає привід та двигун.
Використовуйте рекомендації DFM з самого початку, щоб запобігти виробничим проблемам та забезпечити надійну роботу сервоприводів.
Сервоприводи та ШІМ-керування
Сервопривід — це інтерфейс живлення та виконавчий каскад системи руху. Він отримує команду від контролера руху, перетворює цю команду на схему перемикання та керує обмотками двигуна. Привід не вирішує, куди має йти навантаження. Він виконує команду та повідомляє про неї через свій ланцюжок зворотного зв'язку.
Робочий цикл та кодування команд
Конструкція виконує команду. Ширший імпульс повідомляє приводу про переміщення до одного кінця ходу; вужчий імпульс переміщує його до іншого. У конструкціях RC-типу імпульс близько 1.5 мс зазвичай означає центр, а ширина імпульсу зміщується вище або нижче цього значення, щоб встановити потрібне положення. Промислові сервоприводи часто кодують швидкість або крутний момент таким самим чином, при цьому коефіцієнт виконання відповідає заданому струму або швидкості.
Схема кодування має значення, оскільки серводвигуни реагують на середню напругу, а не на окремі фронти. Чистий робочий цикл створює передбачуване середнє значення. Спотворений створює команду, яку привід ніколи не передбачав.
Точність синхронізації та оновлення ШІМ
Тремтіння синхронізації – ворог точного руху. Сервоприводи порівнюють кожен вхідний імпульс із внутрішньою часовою базою. Тремтіння цього імпульсу зміщує декодовану команду, і цикл потім переслідує ціль, яка продовжує рухатися. Частота оновлення визначає, як часто оновлюється команда. Занадто повільне оновлення призводить до відставання серводвигунів від швидкозмінних заданих значень.
Розташування на рівні плати впливає на обидва типи компонентів. Направте вхід ШІМ подалі від комутаційних вузлів, зробіть доріжку короткою та надайте таймеру стабільне джерело тактової частоти. Сервоприводи, які добре утримують позицію, зазвичай починаються з чистого, добре тактованого вхідного сигналу команди.
Примітка: Перевіряйте частоту оновлення відносно динаміки навантаження, а не лише відносно максимуму, зазначеного в таблиці даних.
Апаратне забезпечення для виявлення та зворотного зв'язку з датчиками
Шлях зворотного зв'язку визначає, наскільки добре сервоприводи знають справжнє положення навантаження. Датчик перетворює фізичний рух на електричний сигнал. Потім сервоприводи порівнюють цей сигнал з командою. Якість зворотного зв'язку встановлює жорстку межу досяжної точності, незалежно від того, наскільки швидко працює контур керування.
Потенціометри, енкодери та датчики Холла
Кожен тип датчика залежить від роздільної здатності, вартості та місця, яке займає плата. У таблиці нижче наведено типові характеристики.
Тип датчика | дозвіл | Точність |
|---|---|---|
Абсолютний енкодер (FANUC) | 24-біт | Точність позиціонування ±2.5 мкм |
Абсолютний енкодер (Mitutoyo) | 0.1 кутової секунди обертання; лінійний нанометрового рівня | ±0.5 мкм лінійний; ±1 кутова секунда поворотний |
Загальний абсолютний енкодер | Перевищує 16 біт | Сильна завадостійкість, дискретний цифровий вихід |
Лінійний потенціометр (ефект Холла, FANUC) | Аналоговий | Лінійність краще, ніж 0.1% повного діапазону |
Загальний потенціометр | Аналоговий | Діапазон позиціонування ±1–2 мм |
Потенціометри коштують найменше. Датчики Холла знаходяться посередині за ціною. Оптичні енкодери є деталями вищого класу, і їхня точна конструкція виправдовує вартість лише тоді, коли це дійсно необхідно для роботи. Загальні потенціометри добре працюють для позиціонування ±1–2 мм. Робота з точністю менше міліметра вимагає оптичних енкодерів. Серводвигуни, які використовують зворотний зв'язок від потенціометра, також потребують екранування та фільтрації, оскільки аналоговий шум псує сигнал напруги.
Фільтрація шуму на лініях зворотного зв'язку
Шумні лінії псують дані про головне положення. Довгі кабельні траси, слабке екранування та близькі дроти живлення – все це додає помилок. Сигнали диференціального енкодера добре блокують синфазний шум. Тримайте кабелі зворотного зв'язку подалі від проводів живлення двигуна. Вибирайте енкодери високої роздільної здатності, коли профіль руху потребує чіткої синхронізації.
Сучасні інтелектуальні енкодери повідомляють про внутрішню температуру та якість сигналу. Падіння якості сигналу нижче 90% попереджає про майбутній збій через вібрацію або потрапляння масла. Зверніть увагу на помилки м'якого положення під час вмикання та вимикання та нестабільні піки крутного моменту. Сервоприводи, які відстежують співвідношення сигнал/шум енкодера, виявляють ці несправності на ранній стадії. Серводвигуни таким чином зберігають своє домашнє посилання, а не втрачають його посеред циклу.
Керування із замкнутим контуром у сервоприводі
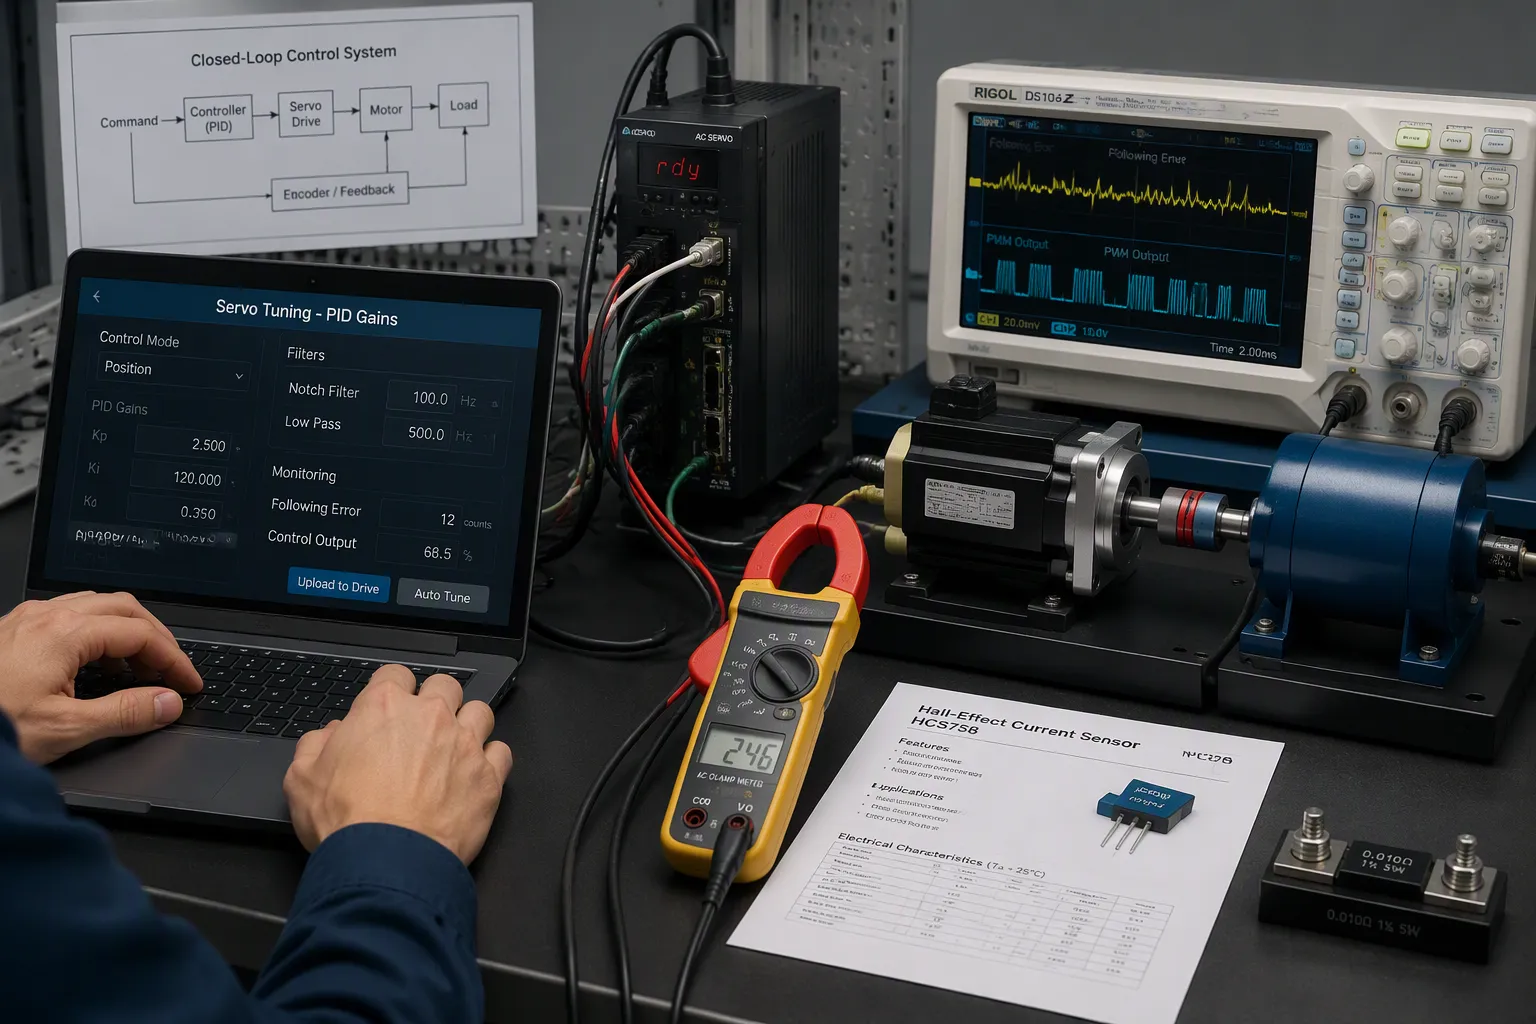
Сама по собі команда не призводить до руху двигуна. Система керування із замкнутим циклом звіряє потрібне положення з виміряним нею положенням. Потім вона діє на різницю. Ця різниця називається наступною помилкою. Сервоприводи надсилають її до блоку корекції, а вихідний сигнал керує силовим каскадом . Саме тут команди ШІМ та дані датчика нарешті об'єднуються.
Корекція помилок та стабілізація
Більшість сервоприводів використовують ПІД-контролер для корекції помилок. Пропорційний член реагує на величину поточної помилки та працює подібно до жорсткості системи. Інтегральний член додає минулі помилки, щоб усунути зміщення усталеного стану, а межа інтегрування запобігає коливанням. Похідний член реагує на швидкість зміни помилки та забезпечує демпфування перерегулювання.
Налаштування виконується за певним практичним порядком. Інженери підвищують Kp до появи невеликого перевищення, збільшують Kd до досягнення критичного демпфування, потім встановлюють Ki якомога нижче, щоб усунути залишкову похибку. В одному з опублікованих прикладів налаштування використовується Kp = 1, Ki = 2 та Kd = 0.05. Загальноприйняте правило встановлює Ki між 1/10 та 1/2 Kp, а менші серводвигуни використовують більші передавальні числа. Коли жодне значення Kd не стабілізує заданий Kp, рекомендується знизити Kp на 35–50% та переналаштувати.
Базовий ПІД-регулятор не може виправити всі помилки. Гармонійна компенсація виправляє повторювані збурення крутного моменту та зворотного зв'язку, пов'язані з кроком двигуна або одним механічним обертом. Відображення помилок зберігає дані лазерного інтерферометра в енергонезалежній пам'яті та застосовує інтерпольовані корекції в режимі реального часу. Двоконтурне керування додає другий енкодер до навантаження, тому контур положення бачить справжнє положення навантаження. Ці методи розширюють можливості замкнутої системи зворотного зв'язку за межі того, що може зробити лише налаштування посилення.
Вимірювання струму та виявлення зупинки
Датчик струму захищає привід і замикає петлю крутного моменту. Домінують два методи, і кожен з них має свої недоліки.
атрибут | Датчик ефекту Холла | Шунтовий резистор |
|---|---|---|
Ізоляція | Гальванічна ізоляція | ніхто |
Точність | Добре працює у версіях із замкнутим циклом | Висока точність і стабільність |
Коштувати | Вищий | низький |
Втрата потужності | Мінімальні внесені втрати | Розсіювання тепла I²R |
Найкраще для | Високострумові приводи з критичною ізоляцією | Низьковольтні, компактні конструкції |
Розташування шунта впливає на те, що може виявити привід. Шунти низького рівня розташовані поблизу землі та не можуть виявити короткі замикання на землю. Шунти високого рівня залишають систему заземленою, але потребують сенсорних мікросхем, розрахованих на напругу шини. Вбудовані шунти розміщують один резистор на фазу двигуна та дають найточніший результат, незалежно від стану польового транзистора.
Виявлення зупинки базується на цих даних. Серводвигун, що зупинився, споживає зростаючий струм, коли положення перестає змінюватися. Привід порівнює струм з пороговим значенням і зменшує вихідний сигнал або відхиляє команду. Зворотний зв'язок у режимі реального часу щодо струму та положення разом відрізняє справжню зупинку від короткочасного піку навантаження. Ця відмінність захищає обмотки двигуна та плату від небажаних спрацьовувань.
Силовий каскад та точне проектування руху
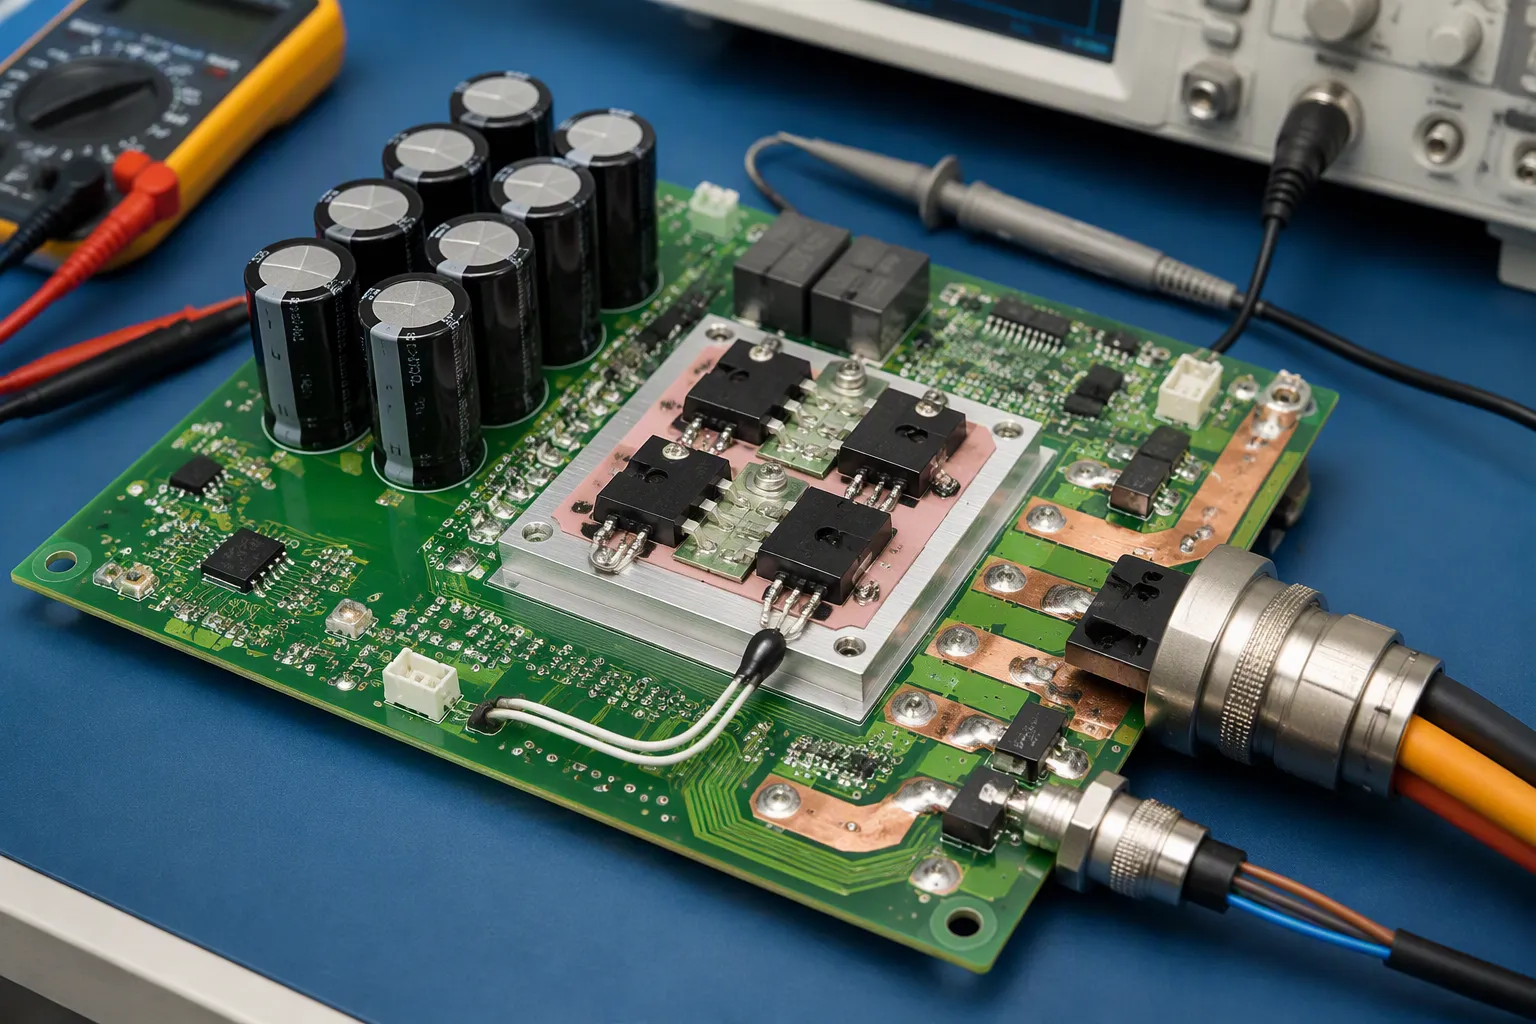
Силовий каскад перетворює низьковольтні команди на струм двигуна. Його розташування та вибір деталей визначають, чи залишатиметься точний рух стабільним під навантаженням.
H-міст, зворотна електрорушійна сила та ємність
H-подібний міст MOSFET перемикає напругу шини між обмотками. Контроль мертвого часу зупиняє простріл, тобто коли обидва пристрої в одній гілці проводять струм одночасно. Типовий мертвий час для кремнієвих MOSFET становить 100–300 нс. Правило безпеки встановлює мертвий час вище максимального часу вимкнення плюс запас, наприклад, 200 нс для вимкнення 50 нс. Занадто довгий мертвий час знижує ефективну напругу та збільшує пульсації.
Рекомендація | Значення мертвого часу | обгрунтування |
|---|---|---|
Типові кремнієві MOSFET-транзистори | 100–300 нс | Повне вимкнення перед увімкненням комплементу |
Запас над поворотом | Час вимкнення + запас | Покриває затримку в найгіршому випадку |
Програмований драйвер (LM5106) | 100–600 нс | Регульований резистором |
Проти-ЕРС зростає зі швидкістю та бореться із заданою напругою. Створіть повний бюджет напруги враховуючи допуск живлення, падіння напруги в кабелі, провисання навантаження та рекуперативне підвищення. Додайте 10–15% запасу напруги на обох кінцях. Бездатчикові конструкції оцінюють проти-ЕРС за допомогою ковзного спостерігача, а потім розраховують швидкість і положення ротора. Цей метод погіршується на низькій швидкості та не спрацьовує під час зупинки.
Розмір конденсатора шини постійного струму має враховувати пікові пульсації струму та підтримувати пульсації напруги зазвичай нижче 5%. Там, де рекуперативне гальмування повертає енергію, слід забезпечити шлях поглинання, такий як гальмівні резистори, щоб підвищення напруги не перевантажувало силовий каскад.
Компроміси між температурою, роз'ємом та DFM
Роз'єми та джгути повинні пропускати струм без надмірного нагрівання. Підберіть номінальний струм контакту до провідника.
Тип роз'єму | Пальці | Напруга / Струм на контакт | IP (спарений) |
|---|---|---|---|
Круговий M23 | 12 або 17 | 400V / 16A | IP67 |
Круглий M12 (D-код) | 8 | 250V / 4A | IP67 |
Військовий циркуляр M17 | 7-55 | 600V / 23A | IP68 |
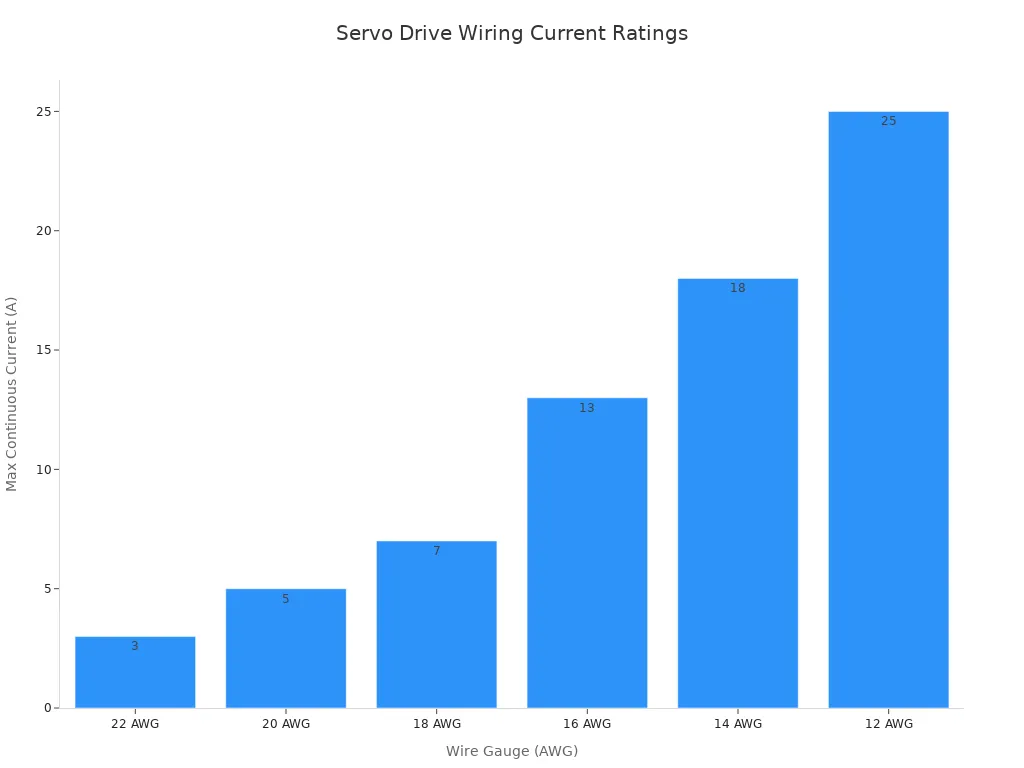
Калібр дроту дотримується тієї ж логіки. Провідник 16 AWG безперервно витримує струм 13 А за температури 40°C, що підходить для з'єднань у діапазоні 400 Вт–1.5 кВт. Провідник 12 AWG досягає 25 А для більших з'єднань.
Тепловий дизайн для драйверних мікросхем залежить від площі міді, теплових переходів та потоку повітря. Перевірка DFM виявляє багато проблем на ранній стадії. Фіксуйте номери деталей виробника та затверджені альтернативи. Контролюйте чутливі до вологи пристрої перед оплавленням. Зіставте отвори трафарету з тепловим профілем. Перевірте полярність та використовуйте AOI, додаючи рентгенівський знімок там, де приховані з'єднання або термопрокладки створюють ризик. Випустіть файли виготовлення, специфікації, центроїда та складання під одним ідентифікатором версії.
ШІМ задає команду. Датчики перевіряють результат. Замкнуте керування приводом пов'язує ці два елементи разом для стабільного та точного руху. Сервоприводи отримують свою точність від обох частин цієї пари. Точність часу виконання команди визначає, наскільки чисто досягає ціль. Якість сигналу зворотного зв'язку визначає, наскільки чесно привід бачить навантаження. Серводвигуни виконують команду лише настільки, наскільки добре її виконує плата.
Команди з розробки апаратного забезпечення повинні разом оцінювати три речі під час написання специфікацій. По-перше, зважити апаратне забезпечення зворотного зв'язку з роздільною здатністю, необхідною для завдання. По-друге, розрахувати розмір силового каскаду з урахуванням реального струму та теплового навантаження. По-третє, очистити обмеження DFM перед випуском. Сервоприводи, які проходять усі три перевірки, утримують положення під навантаженням. Тоді серводвигуни працюють холодніше та служать довше.
FAQ
Як сервопривід перетворює ШІМ-сигнал на рух двигуна?
Привід зчитує ширину імпульсу та звіряє її зі своєю внутрішньою часовою базою. Імпульс близько 1.5 мс зазвичай означає центральне положення. Привід перетворює декодоване значення на шаблон перемикання для силового каскаду. Чистий час на вході забезпечує стабільність команди.
Який датчик зворотного зв'язку підходить для заданої високоточної цілі?
Потенціометри коштують найменше та здійснюють позиціонування в діапазоні ±1–2 мм. Датчики Холла за ціною знаходяться посередині. Оптичні енкодери коштують найдорожче та виправдовують свої витрати, коли для роботи потрібна точність до субміліметра. Серводвигуни слідують за датчиком, який фактично підтримує плата.
Чому сервоприводу потрібне вимірювання струму?
Датчик струму замикає петлю крутного моменту та захищає обладнання. Зупинений серводвигун витрачає зростаючий струм, поки положення не змінюється. Привід перевіряє цей струм на відповідність пороговому значенню та зменшує вихідний сигнал. Така реакція захищає обмотки та плату без помилкових спрацьовувань.
Які варіанти вибору на рівні дошки найбільше впливають на точність руху?
Три варіанти мають найбільше значення. Прокладіть ШІМ-входи подалі від комутаційних вузлів і забезпечте таймеру стабільний тактовий сигнал. Тримайте кабелі зворотного зв'язку подалі від проводів живлення двигуна та використовуйте диференціальні сигнали, де це можливо. Розміри часу затримки та конденсатора шини постійного струму повинні відповідати реальному навантаженню. Сервоприводи, які забезпечують утримання всіх трьох правих положень під навантаженням.